Después de la conexión, al mover el robot mediante el control de pose, se produce un error o el robot se desplaza a una posición incorrecta.
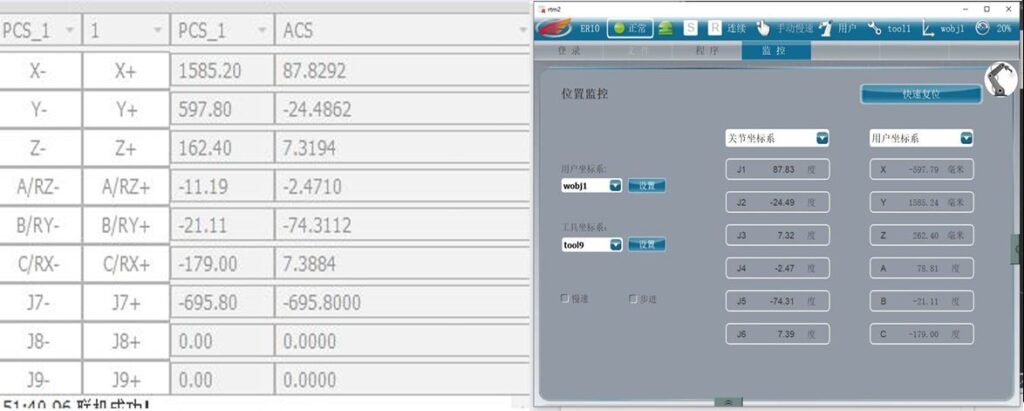
Cargando Después de la conexión, al mover el robot media…

No dude en enviarnos su consulta. Siempre estamos aquí para ayudarle.