
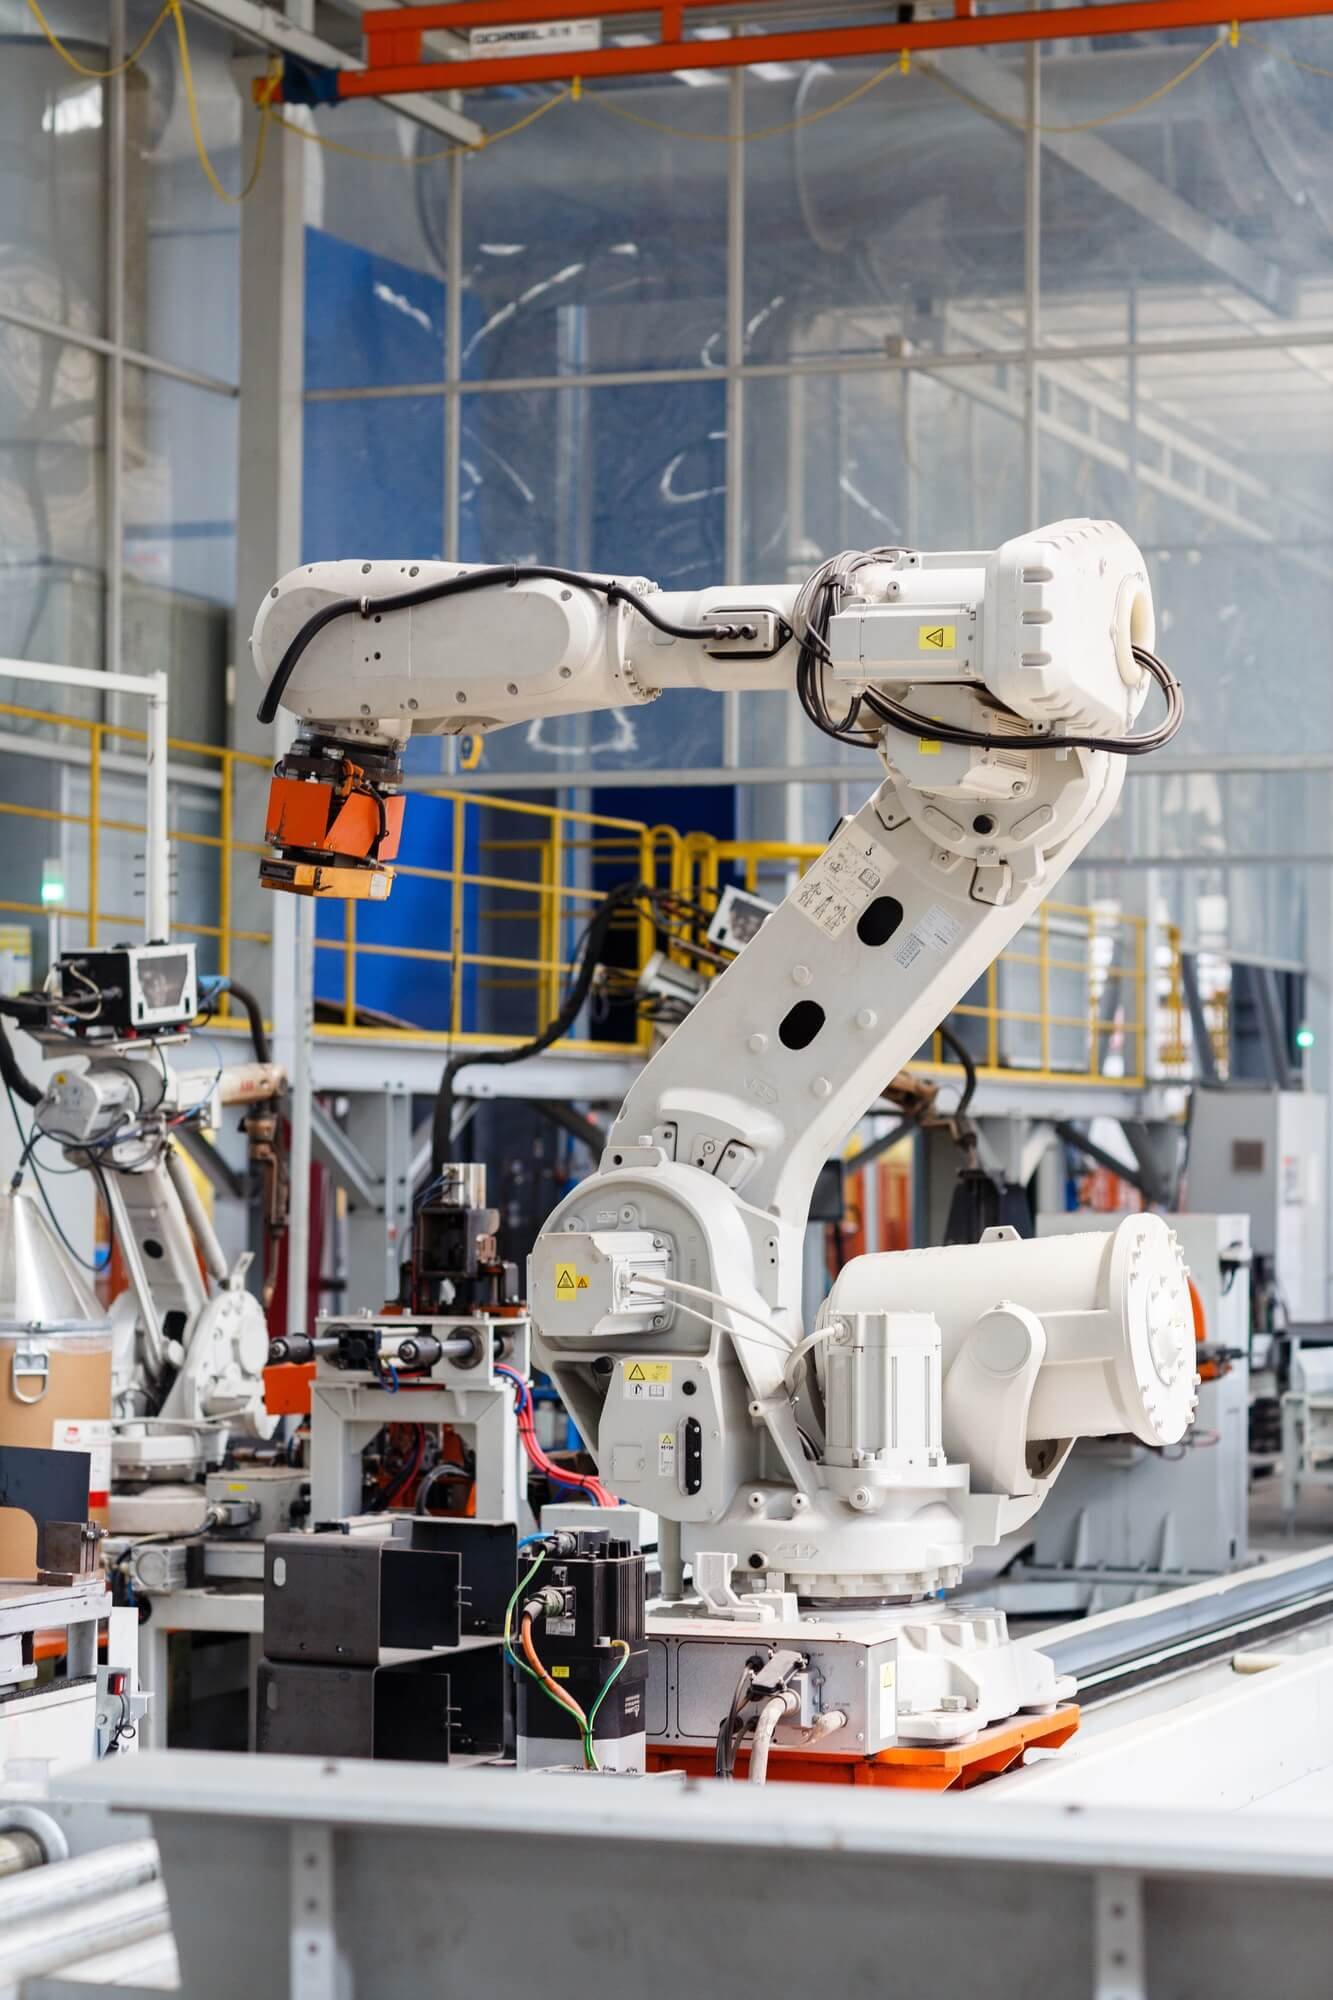
Robot colaborativo Elfin
Un cobot de 6-DOF con diseño de módulo de doble articulación, exportado a más de 100 países para montaje, recogida, soldadura, rectificado y pulverización.
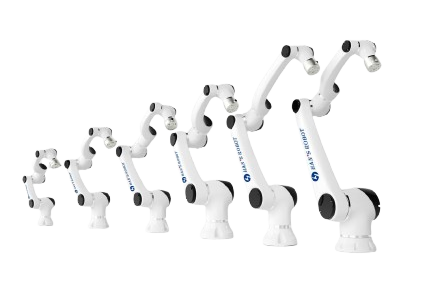
Robot colaborativo Elfin
El robot colaborativo Elfin puede utilizarse en líneas de producción integradas automatizadas, montaje, recogida, soldadura, rectificado, pulverización y otras aplicaciones, y se ha exportado a más de 100 países y regiones. Adopta un diseño único de módulo de doble articulación, en el que un módulo de movimiento contiene dos articulaciones para formar una estructura cinemática singular que no solo se diferencia de la mayoría de los robots colaborativos del mercado, sino que además aporta más flexibilidad durante el trabajo.
- Primer diseño de módulo de doble articulación en China
- Singularidad optimizada
- Robot colaborativo de 6-DOF altamente flexible
- Modularidad
Detalles de configuración
| Instrucciones de configuración | Robot | Caja de control | Consola de programación | Cable | Aplicaciones |
|---|---|---|---|---|---|
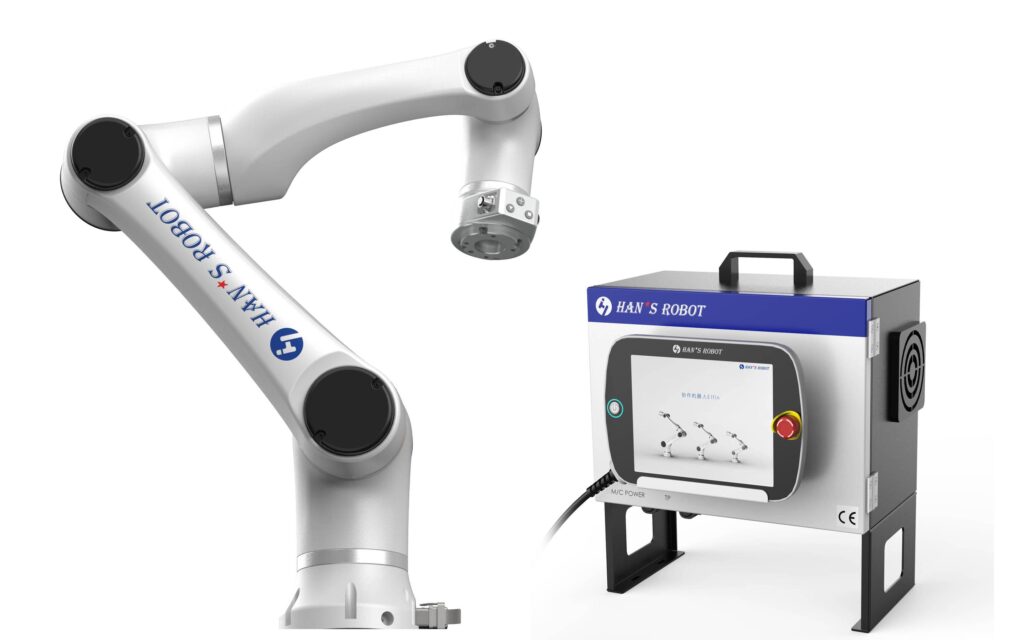
| Estándar |  |
Caja de control estándar | Consola de programación estándar (Resolución 1024*600, tamaño de pantalla: 10.4 pulgadas) | 5m | / |
| Caja de control mini | |
Caja de control mini (Módulo de alimentación:Opcional) | Consola de programación tipo tablet (Opcional) | 5m | Aplicado a equipos de automatización, AGV, robots móviles, etc. |
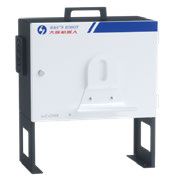
Tabla de especificaciones de la caja de control estándar
| Atributo | Detalles |
|---|---|
| Dimensiones | 445.2mm x 318.8mm x (360+176)mm |
| Altura del soporte | 176mm |
| Peso | 18.5kg |
| Salida de alimentación | 48V DC |
| Temperatura de trabajo | 0~50℃ |
| Humedad de trabajo | 90% de humedad relativa (sin condensación) |
| Clasificación IP | IP20 |
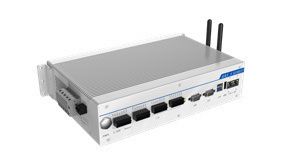
Caja de control mini (Opcional)
| Atributo | Detalles |
|---|---|
| Dimensiones | 323x221x80(mm) |
| Entrada de alimentación | DC30~60V |
| Fuente de I/O | DC24V |
| Puerto de I/O | Entradas 8, Salidas 8 |
| Clasificación IP | IP20 |
| Comunicación | TCP/IP Modbus |
Tabla de especificaciones de la consola de programación
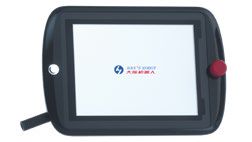
| Atributo | Detalles |
|---|---|
| Dimensiones | 327 mm x 230 mm x (45+22) mm |
| Peso | 2.7kg (cable incluido) |
| Pantalla | 10.4” |
| Resolución | 1024 x 800 |
| Botón de parada de emergencia | 1 |
| Clasificación IP | IP54 |
Especificación técnica
Modelo E03, E05, E05-L, E10, E10-L, E15
Desplace la tabla horizontalmente para ver todas las columnas.
| Modelo | Peso | Carga útil | Alcance | Rango de las articulaciones | Repetibilidad | Consumo eléctrico | Velocidad de las articulaciones | Velocidad de la herramienta | Grados de libertad | I/O de la caja de control | Comunicación | Clasificación IP |
|---|---|---|---|---|---|---|---|---|---|---|---|---|
| E03 | 18kg | 3kg | 590mm | J1, J4, J6: ±360°; J2: ±135°; J3: ±150°; J5: ±147° | ±0.02mm | 100W (típico) | J1-J4: 180°/s; J5-J6: 200°/s | 2m/s | 6 | 16 I/O digitales, 2 I/O analógicas | TCP/IP, ModbusTCP | IP54 (IP66 opcional) |
| E05 | 25kg | 5kg | 800mm | J1, J4, J6: ±360°; J2: ±135°; J3: ±150°; J5: ±147° | ±0.02mm | 180W | J1-J4: 180°/s; J5-J6: 200°/s | 3m/s | 6 | 16 I/O digitales, 2 I/O analógicas | TCP/IP, ModbusTCP | IP54 (IP66 opcional) |
| E05-L | 26kg | 3.5kg | 950mm | J1, J4, J6: ±360°; J2: ±135°; J3: ±150°; J5: ±147° | ±0.02mm | 180W | J1-J4: 180°/s; J5-J6: 200°/s | 3m/s | 6 | 16 I/O digitales, 2 I/O analógicas | TCP/IP, ModbusTCP | IP54 (IP66 opcional) |
| E10 | 43kg | 10kg | 1000mm | J1-J2: 100°/s; J3-J4: 150°/s; J5-J6: 180°/s | ±0.03mm | 350W | J1-J2: 100°/s; J3-J4: 150°/s; J5-J6: 180°/s | 2m/s | 6 | 16 I/O digitales, 2 I/O analógicas | TCP/IP, ModbusTCP | IP54 (IP66 opcional) |
| E10-L | 45kg | 8kg | 1300mm | J1-J2: 100°/s; J3-J4: 150°/s; J5-J6: 180°/s | ±0.03mm | 350W | J1-J2: 100°/s; J3-J4: 150°/s; J5-J6: 180°/s | 2.5m/s | 6 | 16 I/O digitales, 2 I/O analógicas | TCP/IP, ModbusTCP | IP54 (IP66 opcional) |
| E15 | 60kg | 15kg | 1300mm | J1-J2: 80°/s; J3-J4: 120°/s; J5-J6: 150°/s | ±0.05mm | 600W | J1-J2: 80°/s; J3-J4: 120°/s; J5-J6: 150°/s | 2m/s | 6 | 16 I/O digitales, 2 I/O analógicas | TCP/IP, ModbusTCP | IP54 (IP66 opcional) |
Normas de seguridad y conformidad
Los cobots Elfin incluyen diversas funciones de seguridad integradas, diseñadas conforme a normas internacionales como ISO 10218 y EN ISO13849-1:2008. Las funciones de seguridad vienen preconfiguradas, pero pueden ajustarse según las necesidades de funcionamiento.
Dispositivos de seguridad integrados
Incluye dispositivos de seguridad con I/O digitales y analógicas, junto con funciones de parada de emergencia y corte de alimentación.
Parada de emergencia y detección de colisiones
Las paradas de emergencia situadas tanto en la caja de control como en la consola de programación permiten detener el robot de inmediato ante un peligro, mientras que la detección de colisiones evita accidentes deteniendo el movimiento cuando la fuerza externa supera los límites preestablecidos.
Clasificación IP e idoneidad del entorno
Los robots Elfin tienen clasificación IP54, con opción de IP66, lo que los hace resistentes al polvo y la humedad. No están previstos para entornos explosivos o inflamables.
Cortinas de luz de seguridad y controles de límites
Las cortinas de luz y los límites de las articulaciones ayudan a establecer zonas de trabajo seguras, reduciendo el riesgo potencial para los operarios.
Tabla de precauciones de seguridad
| Nivel de seguridad | Descripción | Resultado |
|---|---|---|
 Peligro |
El incumplimiento puede provocar la muerte o lesiones graves | Asegúrese siempre de que la configuración de seguridad se corresponde con las necesidades de la aplicación |
 Advertencia |
Riesgo de lesiones o daños en el equipo | Asegúrese de que todos los dispositivos y ajustes de seguridad están activados correctamente |
 Precaución |
Puede provocar un fallo del equipo | Evite un manejo inadecuado y modificaciones no autorizadas |
Protección ante emergencias y colisiones
Los cobots Elfin incluyen botones de parada de emergencia tanto en la caja de control como en la consola de programación, así como sensores de detección de colisiones que detienen el movimiento cuando se detecta una fuerza excesiva. Entre las medidas de seguridad adicionales se incluyen:
- Zonas seguras y controles de límites: Zonas seguras configurables, límites de articulaciones y cortinas de luz de seguridad.
- Limitación de fuerza: Detiene automáticamente el cobot si se detecta una fuerza excesiva, garantizando la seguridad de los operarios en entornos colaborativos.
Interfaz de software: Han’s Robot Demonstrator
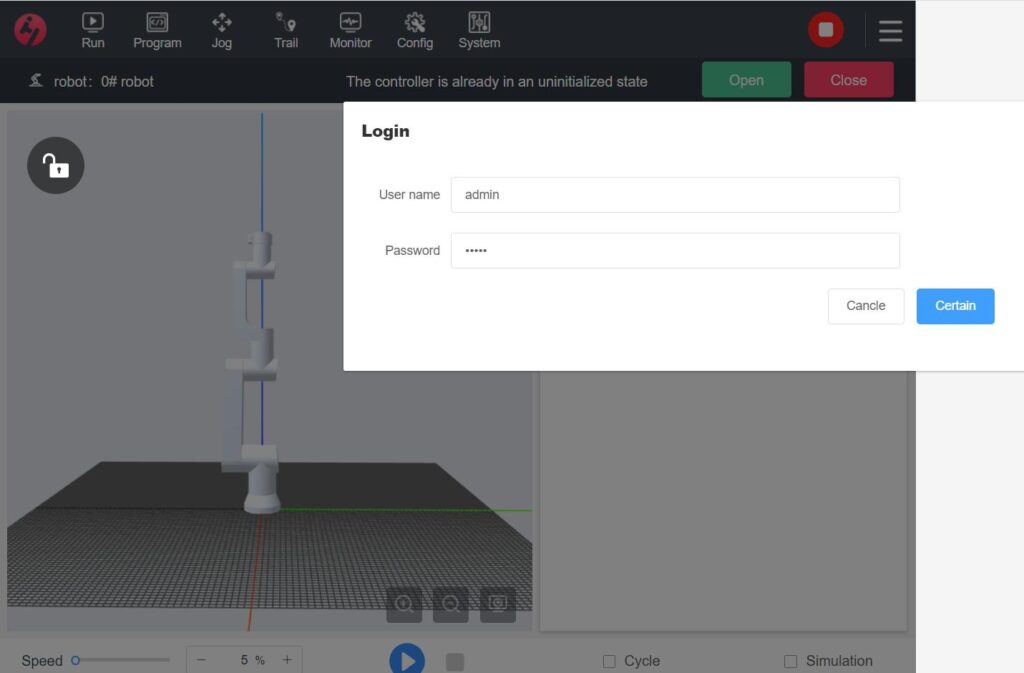
Los cobots Elfin se manejan mediante el intuitivo software Han’s Robot Demonstrator que permite programar, supervisar, configurar y gestionar desde una única interfaz:
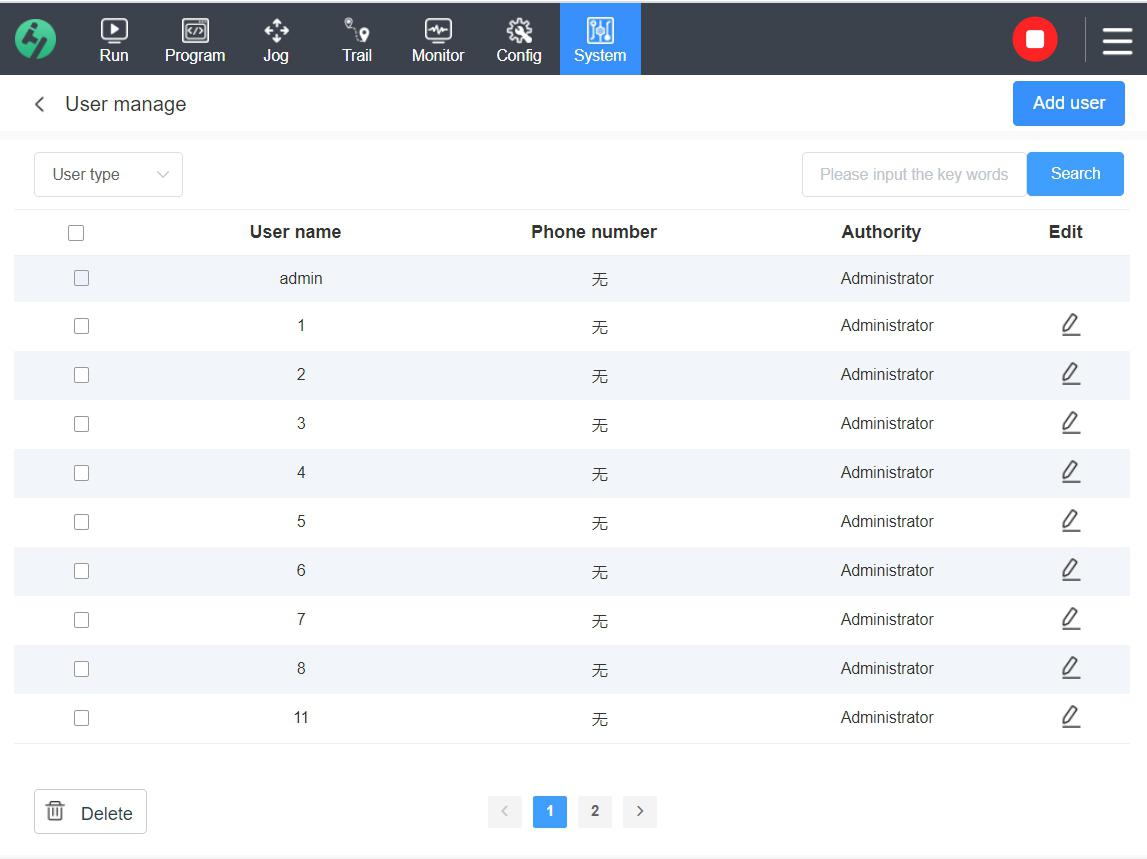
- Roles de usuario y permisos: Admite los roles de Administrador, Operador y Visitante, con permisos personalizables según los requisitos de seguridad.
-
Elementos visuales de la interfaz:
- Visualización del modelo 3D: Ofrece una vista en tiempo real de la posición y el movimiento del robot.
- Indicadores LED de estado: Los colores indican distintos estados del robot (por ejemplo, verde para habilitado, rojo para error) para reconocer el estado rápidamente.
- Descripciones de estado y avisos de error: Los avisos de error informan a los usuarios de problemas como fallos en las articulaciones o de conexión para una resolución rápida.
- Compatibilidad multilingüe y accesibilidad: Permite seleccionar el idioma, haciendo la interfaz accesible en todo el mundo.
| Tabla de permisos de usuario | |
|---|---|
| Rol de usuario | Derechos de acceso |
| Administrador | Acceso completo a todas las funciones del robot, incluidas la programación y la configuración |
| Operador | Acceso al funcionamiento, al avance por pasos (sin guardar puntos) y a las funciones de supervisión |
| Visitante | Limitado únicamente a operaciones de avance por pasos, sin acceso a programación ni configuración |
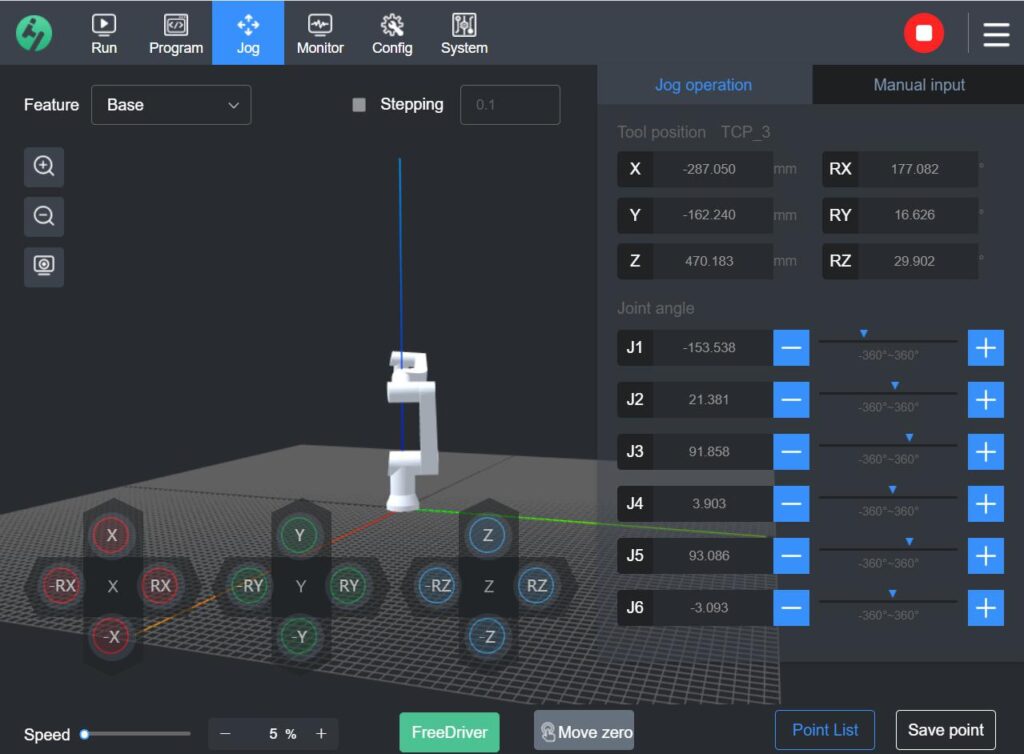
| Elementos principales de la interfaz | |
 Ejecutar |
Para arrancar el robot y ejecutar programas. |
 Programación |
Crear, modificar y gestionar los scripts del robot. |
 Supervisión |
Observar los estados de I/O, el estado del cuerpo y los registros en tiempo real. |
 Configuración |
Definir los parámetros del robot (TCP, ángulo de instalación, coordenadas de usuario). |
 Gestión |
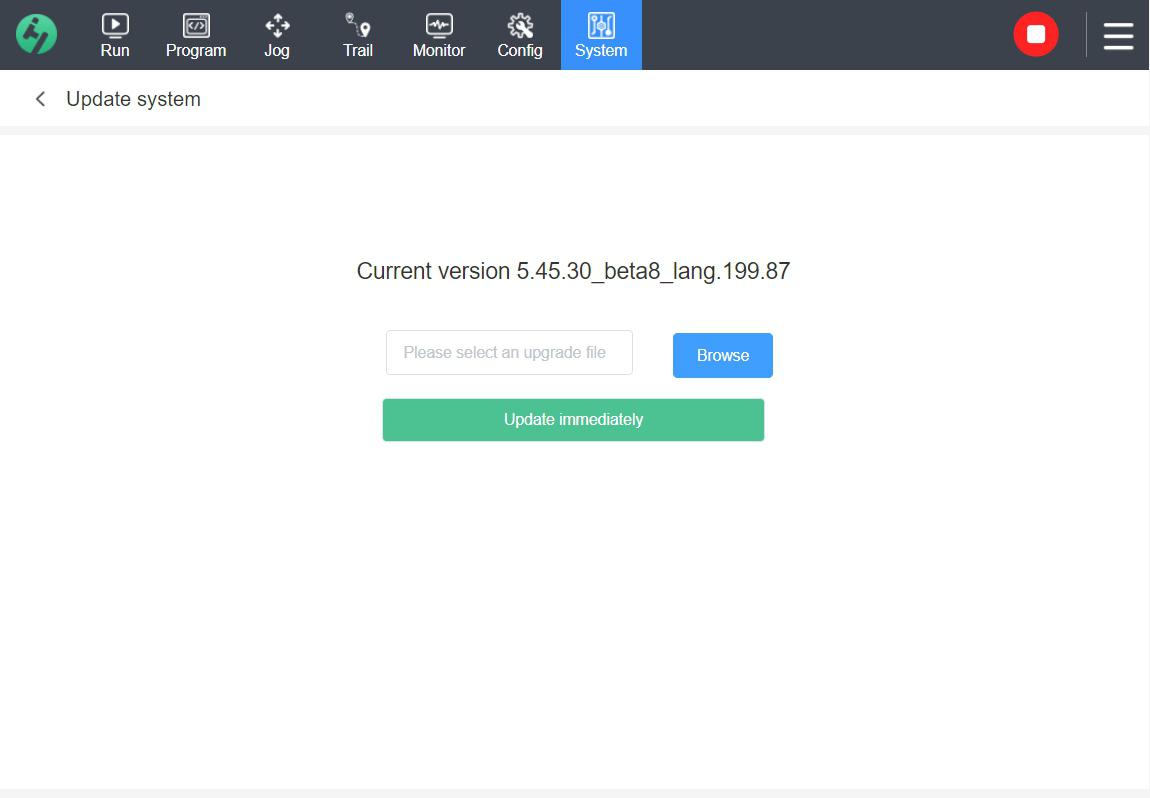
Gestionar cuentas de usuario y actualizar el sistema. |
 Avance por pasos |
Ajustar manualmente la postura y la posición del robot. |
Control manual y configuración
Los cobots Elfin ofrecen un posicionamiento manual preciso, con ajustes para configurar herramientas, movimiento y carga útil:
- Opciones de sistema de coordenadas: Trabaje en coordenadas de base, de usuario o de herramienta para un control adaptado del movimiento del robot.
- Barra de velocidad y ajuste fino: El control de velocidad ajustable y las opciones de ajuste fino permiten movimientos precisos en incrementos de hasta 0.1mm, ideales para tareas delicadas.
- Modo de demostración de fuerza cero: Permite guiar el robot manualmente sin resistencia, ayudando a los operarios a posicionarlo con precisión.
-
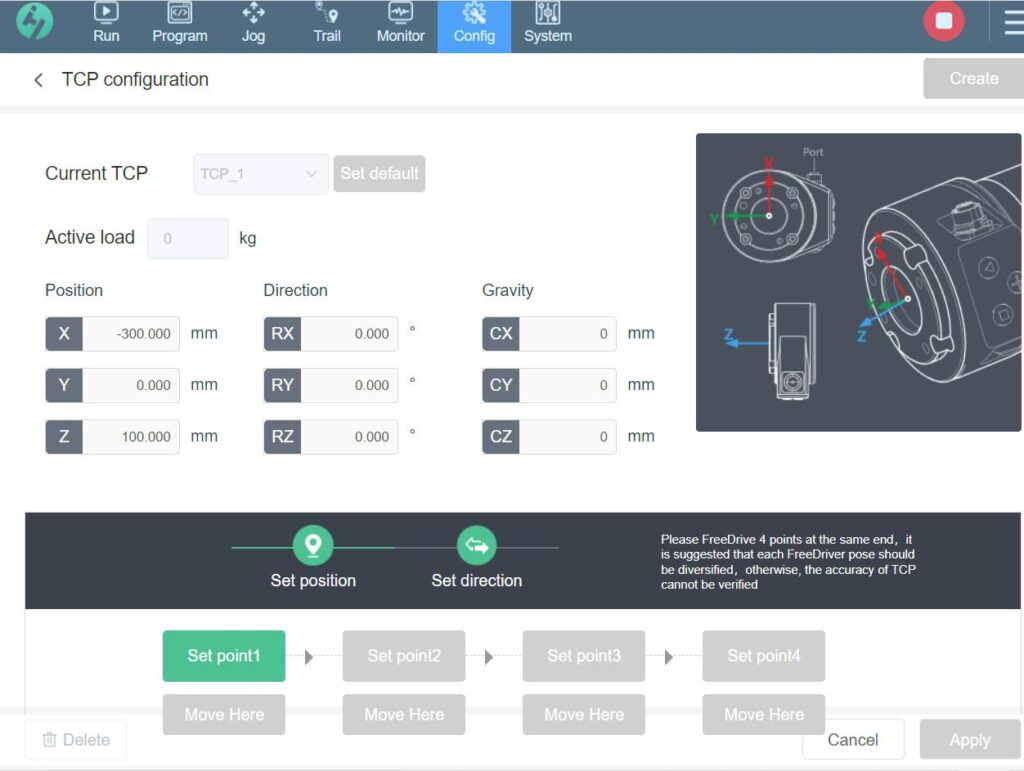
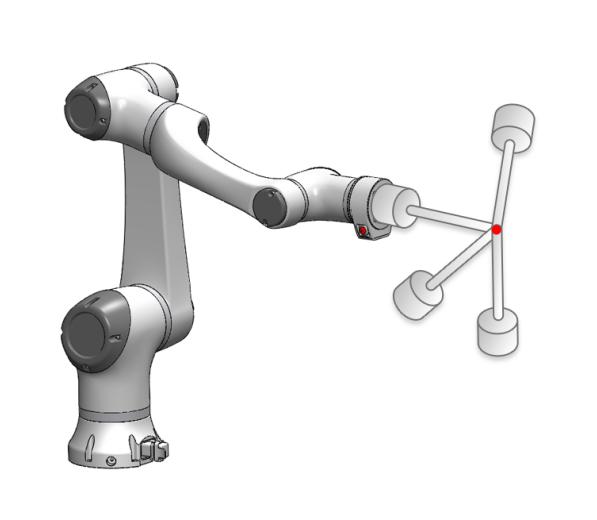
Configuración del punto central de la herramienta (TCP):
- Defina las coordenadas de la herramienta con posiciones X, Y, Z y orientaciones RX, RY, RZ para personalizar las trayectorias de movimiento.
- Ajustes de carga útil y centro de gravedad: Equilibre la distribución de la carga introduciendo datos precisos de peso y centro de gravedad, mejorando la estabilidad.
Configuración del punto central de la herramienta (TCP) y de la carga útil
Configurar el TCP con precisión es esencial para las tareas de manipulación con herramientas. Los usuarios pueden crear nuevos TCP, especificar posiciones de herramienta y ajustar la carga útil para optimizar el rendimiento del cobot.
| Tabla de configuración del TCP | |
|---|---|
| Ajuste | Detalles |
| Nuevo TCP | Configure un nuevo TCP definiendo las posiciones X, Y, Z, RX, RY, RZ |
| Definir posición | Utilice el método de cuatro puntos para fijar el origen del TCP |
| Centro de gravedad | Defina el centro de gravedad de la carga para un funcionamiento equilibrado |
Ejecución y supervisión de operaciones
El manejo de los cobots Elfin sigue un proceso estructurado para garantizar estabilidad y seguridad:
Inicialización y arranque
Tras iniciar sesión, los usuarios deben encender y habilitar el robot. Los frenos de las articulaciones se liberan de forma gradual para permitir una inicialización segura.
Selección de programa y supervisión en tiempo real
Seleccione y ejecute programas con supervisión continua de los estados de I/O, el estado de movimiento y el estado general del robot.
Visualización 3D de los movimientos del robot
La representación 3D en tiempo real ayuda a seguir el movimiento del robot y ajustar las tareas de forma dinámica.
Indicadores de estado y alertas
Las notificaciones y los pilotos indicadores (rojo, verde, amarillo) ofrecen información inmediata sobre el estado de funcionamiento y cualquier incidencia.
Gestión y actualizaciones del sistema
Los cobots Elfin ofrecen amplias funciones de gestión tanto para las cuentas de usuario como para las configuraciones del sistema:
- Gestión de usuarios y permisos: Defina roles y permisos para varias cuentas de usuario, protegiendo el acceso a los controles críticos.
- Actualizaciones del sistema y configuración de red: Las actualizaciones periódicas y las opciones de configuración de red (configuración IP) mantienen el robot al día e integrado de forma segura.
- Copia de seguridad y restauración: Las opciones de copia de seguridad permiten guardar los ajustes de configuración, de modo que la restauración del sistema resulta sencilla ante cambios o actualizaciones.
Resolución de problemas y mantenimiento
Se incluyen protocolos completos de resolución de problemas y mantenimiento, que abarcan una amplia variedad de situaciones para reducir el tiempo de inactividad y mantener el rendimiento.
| Función | Descripción | Notas |
|---|---|---|
| Parada de emergencia | Pulse el botón para detener todos los movimientos de inmediato | Utilícelo solo en emergencias |
| Detección de colisiones | El robot se detiene si se detecta una fuerza excesiva | Ajuste los límites de seguridad o reinicie manualmente |
| Problemas de singularidad | Alertas de posibles anomalías de movimiento | Ajuste la trayectoria o compruebe los límites de las articulaciones |
Pautas de mantenimiento:
- Asegúrese de que todas las articulaciones y el armario de control están correctamente conectados a tierra y libres de polvo.
- Inspeccione el cableado y las conexiones con regularidad, comprobando que los cables están intactos y bien sujetos.
- Sustituya las piezas desgastadas únicamente por repuestos certificados de Han’s Robot para mantener los estándares de seguridad.
Diagrama
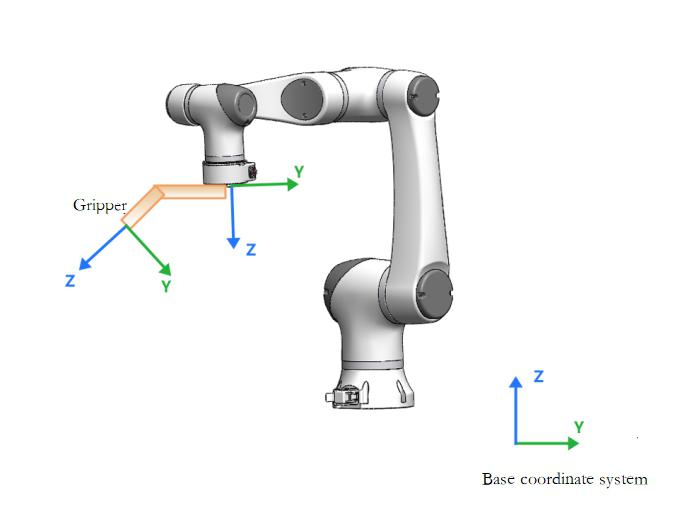
Según la Guía de selección de productos de Han’s Robot, los robots colaborativos de Han’s se utilizan principalmente en los siguientes campos y aplicaciones:
Automatización industrial:
– Montaje: Se utiliza en líneas de producción para tareas de montaje, mejorando la precisión y la eficiencia.
– Soldadura: Apto para diversas tareas de soldadura, incluidas la soldadura por puntos y la soldadura por arco.
– Rectificado y pulido: Se aplica en tareas de tratamiento superficial de metales, plásticos, etc., logrando un pulido y rectificado de alta precisión.
– Recubrimiento por pulverización: Se emplea en operaciones de recubrimiento superficial para garantizar una calidad de capa uniforme.
Logística:
– Manipulación de materiales: Útil para la manipulación, el paletizado y otras operaciones logísticas en almacenes y centros de distribución, especialmente con cargas pesadas.
– Carga y descarga: Ayuda a cargar y descargar máquinas y equipos de producción, reduciendo el trabajo manual y mejorando la seguridad y la eficiencia.
Ámbito médico:
– Asistencia médica: Los robots colaborativos pueden ayudar en entornos médicos con tareas como la asistencia quirúrgica y la dispensación de medicamentos.
– Entrenamiento de rehabilitación: ayuda a los pacientes a realizar ejercicios de rehabilitación con precisión y seguridad.
Educación:
– Educación e investigación en robótica: Adecuado para universidades e instituciones de investigación en el ámbito de la robótica y la formación educativa.
Operaciones en entornos peligrosos:
– Entornos explosivos: Los robots colaborativos antideflagrantes Elfin-Ex están certificados para protección contra explosiones, lo que les permite trabajar en entornos con gases explosivos y polvo combustible, y los hace idóneos para sectores de alto riesgo como la petroquímica y la minería, reduciendo los riesgos para los operarios.
Estas aplicaciones muestran la versatilidad y la adaptabilidad de los robots colaborativos de Han’s en entornos industriales, logísticos, médicos, educativos y peligrosos, cubriendo necesidades diversas de automatización y operación inteligente en distintos sectores.
Consultas frecuentes de los clientes
Preguntas y respuestas más frecuentes sobre el robot colaborativo
¿Qué aplicaciones son las más adecuadas para los robots colaborativos de la serie Elfin?
Los robots colaborativos de la serie Elfin están diseñados para una variedad de aplicaciones, entre ellas montaje, soldadura, rectificado y pulido, recubrimiento por pulverización, manipulación de materiales y carga/descarga en entornos de producción automatizados.
¿Qué normas de seguridad cumple el robot Elfin?
El robot Elfin sigue la norma EN ISO 13849-1:2008 y adopta un nivel de prestaciones D (Pld) en seguridad, lo que garantiza un alto grado de protección mediante dispositivos de seguridad integrados y funciones de seguridad de I/O para la conexión con otras máquinas y equipos de protección.
Cómo gestiona el robot colaborativo Elfin la memoria de trayectoria para movimientos complejos como el rectificado
El robot Elfin admite la función de memoria de trayectoria, que permite guiarlo manualmente a lo largo de un recorrido. Tras la primera pasada, el robot puede repetir automáticamente la trayectoria para lograr un movimiento constante y preciso en tareas como el rectificado y el pulido.
¿Es compatible el robot Elfin con distintas herramientas finales para aplicaciones como el pulido?
Sí, el brazo del robot Elfin puede equiparse con distintos efectores finales, como amoladoras angulares, lijadoras de banda y herramientas de pulido especializadas, lo que aporta versatilidad para tareas que requieren distintos acoples.
Cuáles son las características principales del robot Elfin que respaldan su naturaleza colaborativa
El robot Elfin incorpora un módulo de doble articulación singular que aumenta la flexibilidad y reduce las restricciones operativas. Además, cuenta con 10 configuraciones de seguridad avanzadas que permiten una colaboración segura con operarios humanos sin necesidad de amplias barreras de protección.
¿Cuál es la capacidad de carga de los robots colaborativos Elfin?
La capacidad de carga varía según el modelo. Por ejemplo, el Elfin E05 admite hasta 5 kg, mientras que modelos más pesados como el Elfin E15 pueden transportar hasta 15 kg, cubriendo requisitos industriales diversos.
¿Pueden usarse los robots Elfin en rehabilitación y otras aplicaciones de asistencia médica?
Sí, los robots Elfin son adecuados para la asistencia médica, incluidos los ejercicios de rehabilitación, gracias a su control preciso, sus funciones de seguridad y su movimiento repetitivo y suave.
¿Existe la posibilidad de utilizar el robot Elfin en entornos educativos y de investigación?
Sí, el robot colaborativo Elfin es adecuado para entornos educativos y de investigación. Gracias a sus opciones de programación flexibles, su diseño modular y su facilidad de uso, es una herramienta excelente para formar a estudiantes e investigadores en robótica, automatización y aplicaciones industriales. Su interfaz de programación gráfica resulta especialmente útil en estos contextos, ya que permite configurar tareas complejas sin programar de forma extensa, lo que la hace accesible a estudiantes y profesionales que se inician en la robótica.
Además, la compatibilidad del robot Elfin con múltiples protocolos de comunicación (como TCP/IP y ModbusTCP) y el soporte opcional para Profinet y Ethernet/IP lo hacen adaptable a proyectos de investigación que requieren integración con otros sistemas. Con funciones como la detección de colisiones y el funcionamiento colaborativo, el robot Elfin puede operar con seguridad en un aula o laboratorio, permitiendo experimentar y aprender sobre robótica industrial de forma segura y eficaz.
¡Solicite un presupuesto ahora!
¡Nos encantaría saber de usted! Envíenos un mensaje mediante el formulario de abajo, o escríbanos por correo electrónico.