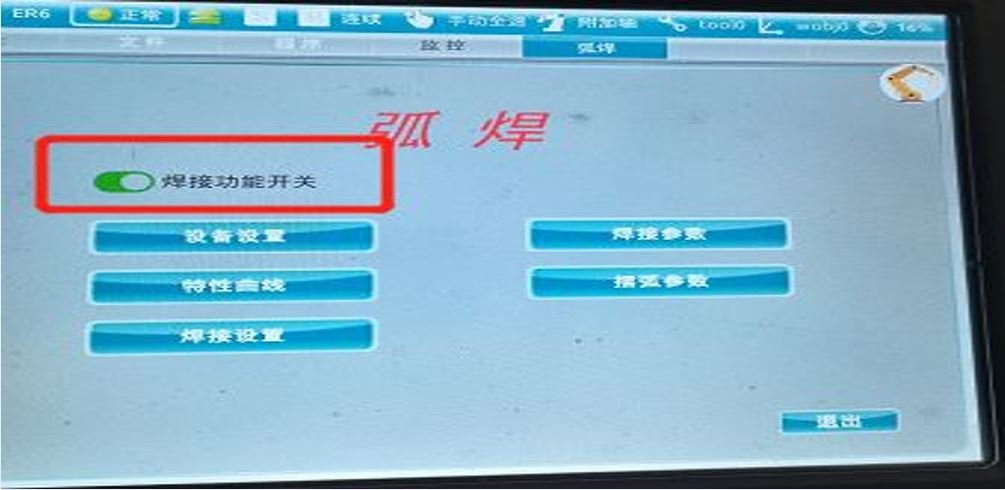
Após a conexão, o robô não se move quando o controle de posição e orientação é comandado no software.
Carregando…

Entre em contato agora. Estamos sempre à disposição para atender você.