
Sistema robótico de manipulação inteligente
Automação flexível para movimentação de materiais, atendimento de máquinas e integração de processos.
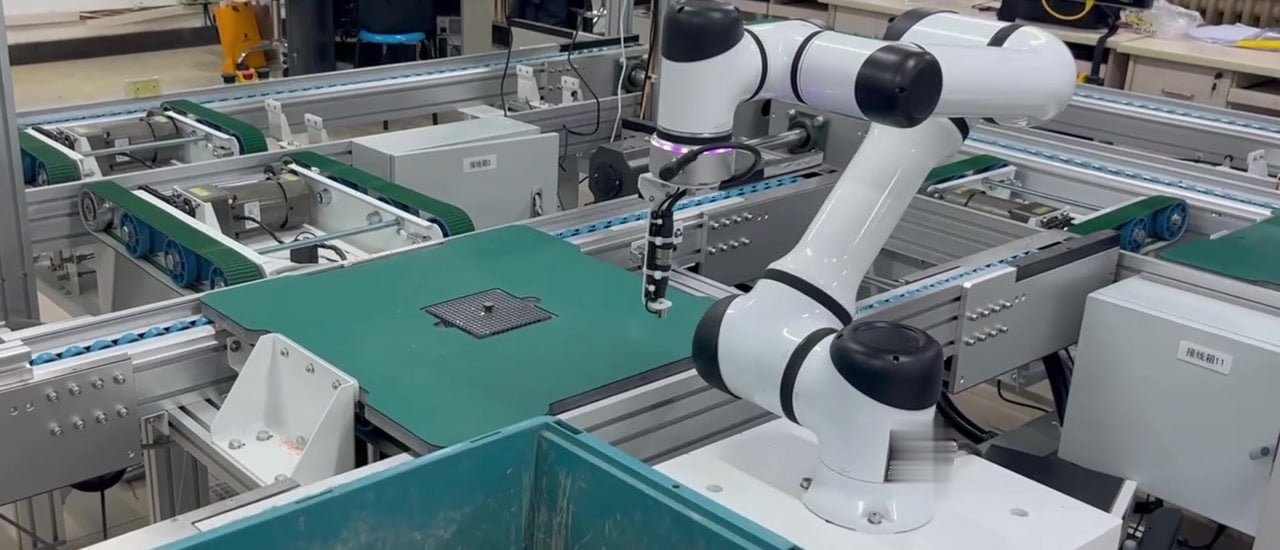
Transforme a manipulação repetitiva em um fluxo de trabalho coordenado
Monte uma estação robótica adaptada ao funcionamento da sua linha de produção. O Sistema Robótico de Manipulação Inteligente da JTCLASER combina braço robótico, ferramental específico para a aplicação, apresentação de peças e integração de controle para movimentar componentes entre bandejas, transportadores, máquinas e estações de montagem. Pode ser configurado para uma única tarefa repetitiva ou desenvolvido como parte de um fluxo de produção coordenado.
Manipulação robótica em ação
Veja o pick-and-place em linha de produção e a transferência de peças junto à máquina em dois layouts de estação de trabalho.
Exemplos de aplicações. Modelos de robôs, cargas úteis e ferramental são selecionados para cada projeto.
Aplicações desenvolvidas em torno do seu processo
Escolha funções de manipulação e pacotes de processo específicos para a aplicação, compatíveis com suas peças e requisitos de produção.
Pick and place e classificação
Transfira peças entre bandejas, transportadores e estações de trabalho. Garras ou ferramental a vácuo manipulam os componentes; câmeras ou sensores podem auxiliar na detecção de posição e na classificação.
Carregar e descarregar máquinas
Coordene o carregamento e o descarregamento de peças com interfaces dos equipamentos, estados dos dispositivos de fixação e sinais de processo. Configure a apresentação das peças conforme o espaço disponível.
Mover componentes mais pesados
Selecione uma configuração de carga útil elevada para peças mais pesadas, atendimento de máquinas e manipulação em montagem, considerando o peso do ferramental, o centro de gravidade e o alcance do robô.
Paletizar e despaletizar
Use efetuadores finais adequados para caixas ou sacos. Defina os padrões de paletização e as posições de coleta para o projeto, com visão quando posições de entrada variáveis exigirem.
Montar e fixar
Combine dispositivos de fixação de posicionamento com visão opcional ou controle de força para montagem. Aplicações de parafusamento usam uma ferramenta elétrica de aperto e equipamento de alimentação adequado.
Aplicar adesivos
Siga trajetórias de dosagem definidas usando um bico específico para a aplicação, alimentação dosada de adesivo e ajustes de processo.
Seguir trajetórias de solda programadas
Integre uma tocha de soldagem, equipamentos de soldagem, dispositivos de fixação e controles de processo. Rastreamento ou outras funções de processo são especificados quando necessário.
Esmerilhar, polir e pulverizar
Configure ferramentas de esmerilhamento ou polimento, ou um sistema dedicado de pulverização. O controle de força e a proteção específica para o ambiente são selecionados conforme a aplicação.
Inspecionar com câmera
Combine câmeras, iluminação, calibração e software de inspeção para verificações de aparência, presença, posição ou classificação. Os critérios de inspeção são definidos para cada projeto.
Pick and place, classificação e atendimento de máquinas
Automatize a transferência repetitiva de peças com garras ou ferramentas a vácuo selecionadas para seus componentes. Para classificação e posições variáveis das peças, um pacote de câmeras ou sensores pode fornecer as informações necessárias para coleta e direcionamento.
Configurações de atendimento de máquinas coordenam o carregamento e o descarregamento de peças com a interface do equipamento, o estado do dispositivo de fixação e os sinais de processo. As estações de trabalho podem ser projetadas com bandejas, alimentadores ou transportadores para se adequar ao espaço disponível e ao fluxo de materiais.
Manipular peças mais pesadas e produtos paletizados
Para componentes mais pesados e aplicações de embalagem, uma configuração de carga útil elevada pode atender à transferência de materiais, atendimento de máquinas, paletização, despaletização e manipulação em montagem.
O robô, a garra e a estrutura de suporte são selecionados em conjunto, considerando a peça, o peso da ferramenta, o centro de gravidade e o alcance do robô necessário. A manipulação de caixas e sacos usa efetuadores finais adequados, enquanto os padrões de paletização e as posições de coleta são definidos para o projeto.
Expandir para processos específicos da aplicação
A mesma família de produtos pode ser configurada para montagem, parafusamento, dosagem, soldagem, esmerilhamento, polimento, pulverização e inspeção assistida por câmera. Cada processo usa as ferramentas, os equipamentos e os controles de que precisa: uma parafusadeira elétrica para fixação, um sistema de dosagem controlada para aplicação de adesivo ou um pacote de soldagem para trajetórias de solda programadas.
Sensoriamento de força e visão podem ser adicionados quando a aplicação se beneficia de controle de contato ou orientação visual.
Selecionar a configuração para a sua produção
Comece pelo peso e pelas dimensões da peça, pelo tempo de ciclo alvo, pela faixa de trabalho e pelo processo necessário. Esses dados definem o tamanho do robô, o número de eixos, o método de garra, o layout do dispositivo de fixação e as interfaces do equipamento.
Visão, controle de força e sistemas de troca de ferramentas são opções do projeto. Assim, uma estação de trabalho de manipulação e uma estação de soldagem ou pulverização compartilham uma abordagem de automação, enquanto o hardware e os pacotes de processo de cada uma são especificados individualmente.
Planeje sua aplicação
O planejamento da configuração começa com:
- Desenhos ou fotos das peças
- Peso e dimensões da peça
- Processo e ferramental necessários
- Layout do equipamento e área de trabalho
- Tempo de ciclo alvo
Esses detalhes definem o escopo da estação robotizada e fornecem uma base para avaliação específica da aplicação.
Fale sobre sua aplicação de manuseio
Diga o que você precisa movimentar
Envie seus requisitos à JTCLASER para discutir uma estação robotizada de manuseio e solicitar um orçamento.
- Fotos, desenhos, material e dimensões da peça
- Peso da peça e tarefas de manuseio necessárias
- Tempo de ciclo alvo e volume de produção
- Layout da máquina, do transportador e da estação de trabalho
- Requisitos de garra, visão e interface do equipamento
Envie os detalhes do projeto por e-mail para
dxk@jtclaser.com