Soldagem estrutural guiada por visão
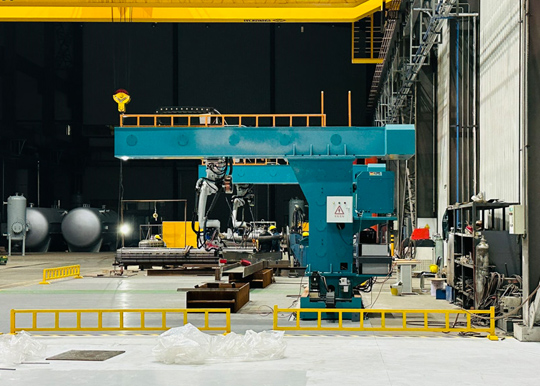
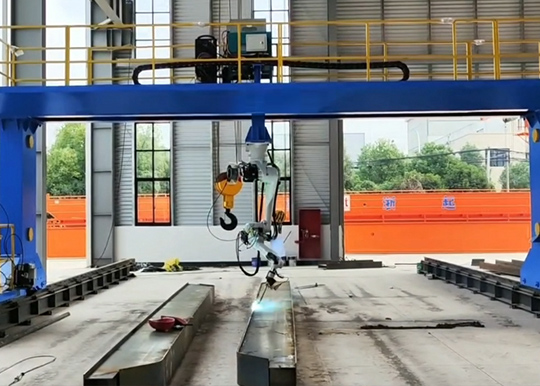
Estação de trabalho com robô de soldagem em balanço de 9 eixos
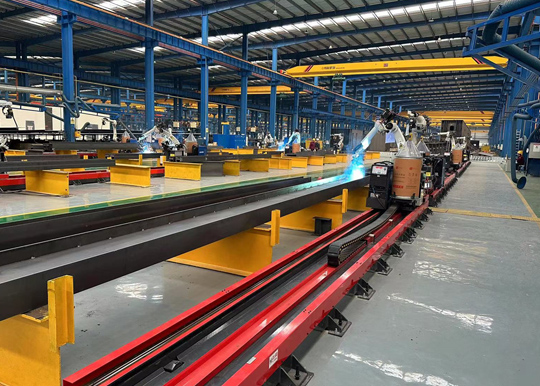
Leve a soldagem robotizada a vigas longas, painéis enrijecidos e grandes conjuntos de caldeiraria.
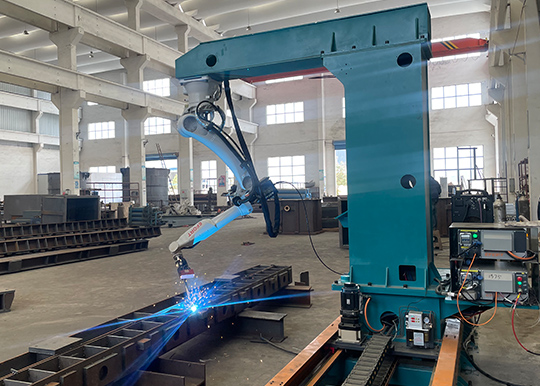
Um robô de soldagem de 6 eixos se desloca sobre três eixos lineares externos. O reconhecimento 3D global, o escaneamento local da junta de solda e um banco de dados integrado de processos de soldagem trabalham em conjunto para gerar trajetórias de soldagem para os componentes adequados.
Fale sobre sua peça →Veja abaixo a configuração de referência com trilho de 22 m. A área de trabalho e o equipamento são configurados conforme a peça e o layout da fábrica.
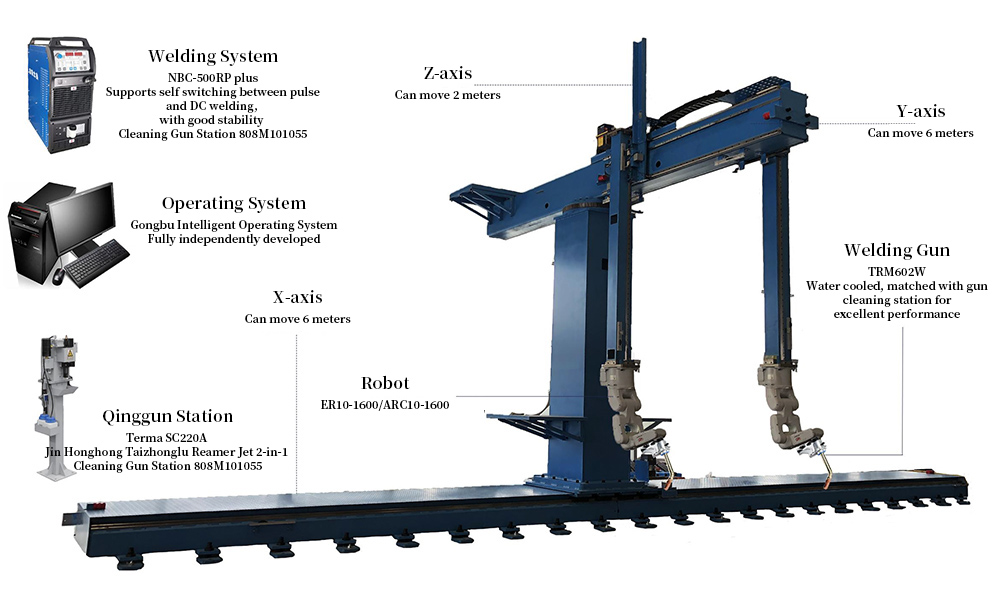
Acesse a peça por três direções
Um robô. Três eixos externos. Uma área de trabalho maior.
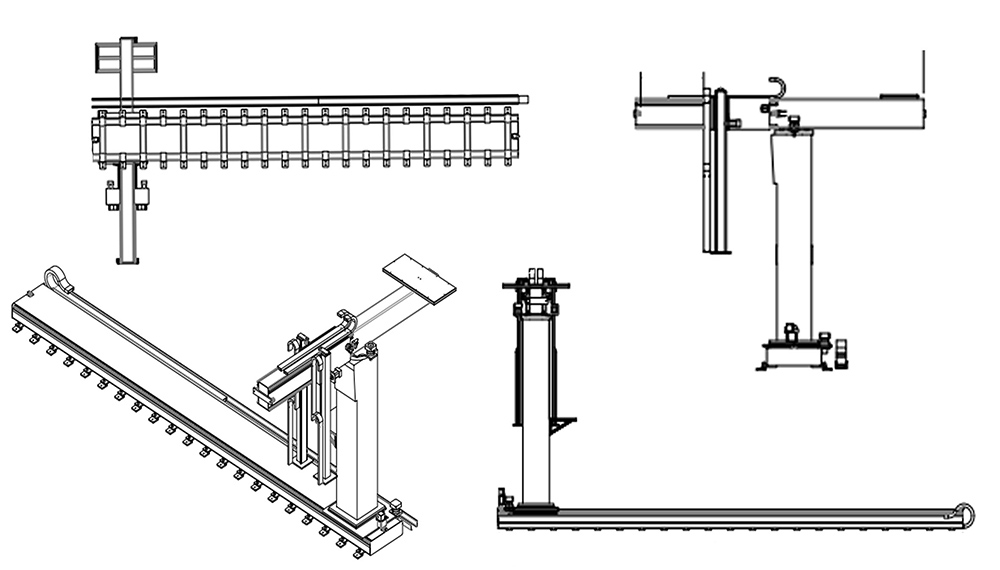
O eixo X desloca a célula ao longo do trilho de piso. A travessa Y posiciona o braço em balanço pela área de trabalho, enquanto o elevador Z ajusta sua posição vertical. Os seis eixos do robô orientam a tocha de soldagem na junta de solda.
Largura de soldagem em uma posição de 3.500 mm
Altura de soldagem de 0–1.800 mm
Layout conceitual, fora de escala. O comprimento do trilho não é o comprimento efetivo de solda.
O acesso pelas extremidades, a postura do robô, os apoios da peça e a cota de referência de altura devem ser verificados no layout final. Peças com largura excedente exigem reposicionamento e realocação; soldas no lado oposto podem exigir virar a peça.
- Modelo de referência
- JTC-22X-2.5Y-1.5Z
- Quantidade de robôs / células
- 1 / 1
- Trilho de piso X
- 22 m
- Cursos mecânicos Y / Z
- 2.5 m / 1.5 m
- Velocidades máximas de deslocamento
- X: 18; Y: 18; Z: 12 m/min
- Precisão de posicionamento dos eixos externos
- Estática ±0,5 mm; em movimento ±0,8 mm
- Carga do sistema em balanço
- 500 kg — não é o peso da peça
O curso mecânico do eixo Z difere da faixa de altura de soldagem da peça. A precisão de posicionamento dos eixos externos difere da repetibilidade do robô e da precisão da solda acabada.
Do reconhecimento à soldagem
Um fluxo de trabalho coordenado de visão e soldagem.
A interface do operador roda em um PC industrial. O sistema combina as coordenadas de solda medidas com o banco de dados do processo de soldagem para gerar um programa para a geometria reconhecida.
Preparar e pontear
Monte e ponteie a peça em apoios adequados. Confirme a preparação das bordas, o acesso e o processo de soldagem necessário.
Reconhecer globalmente
A câmera global captura a área de trabalho e cria uma representação 3D. Várias peças podem ser reconhecidas dentro da cena configurada.
Fazer varredura local
O robô leva o sistema de visão montado na extremidade até os nós selecionados para um posicionamento mais detalhado da junta de solda.
Gerar o programa
O sistema combina os dados de localização da solda com os parâmetros de processo selecionados para criar a sequência de soldagem.
Validar e soldar
Verifique o caminho gerado e a configuração do equipamento; em seguida, execute o ciclo de solda com as funções auxiliares configuradas.
Alternar zonas de trabalho
Quando o layout da célula permitir, prepare outra zona enquanto a soldagem continua. Transfira as peças concluídas e repita a sequência.
A operação sem programação se aplica à geometria suportada e às configurações de processo validadas. Ela não elimina a necessidade de preparação da peça, calibração, seleção do processo ou verificação do caminho. Zonas alternadas exigem separação adequada e intertravamentos.
Pacote de equipamento de referência de 22 m
Componentes compatíveis, da visão à manutenção da tocha.
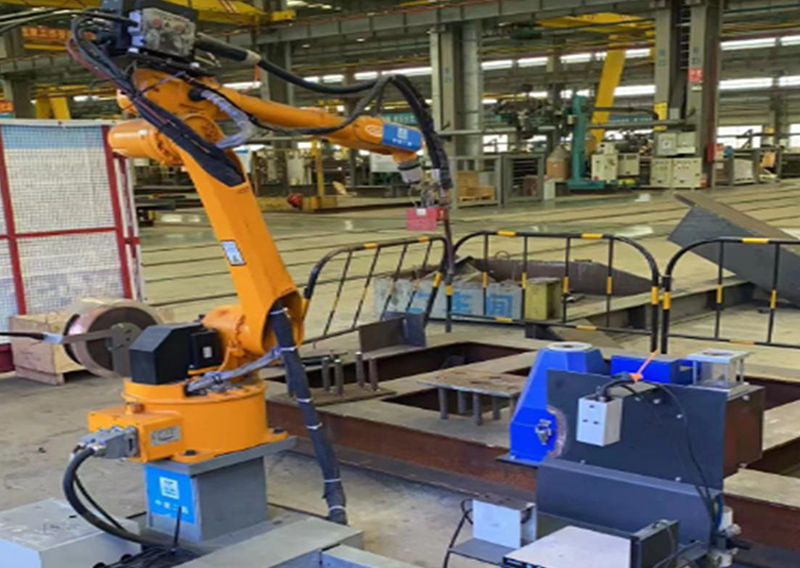
Robô EFORT ARC12-2000
Um robô de soldagem articulado de seis eixos combinado com o controlador EC-S6, pendant de programação e cabos de conexão.
- Carga útil máxima no punho
- 12 kg
- Raio máximo de movimento
- 2.025 mm
- Repetibilidade
- ±0,05 mm
- Massa do robô
- 185 kg
- Proteção
- IP54; seção punho-braço IP67
Tocha, câmera e acessórios contam para a carga no punho. Verifique os momentos permitidos, a inércia e as interferências na instalação.
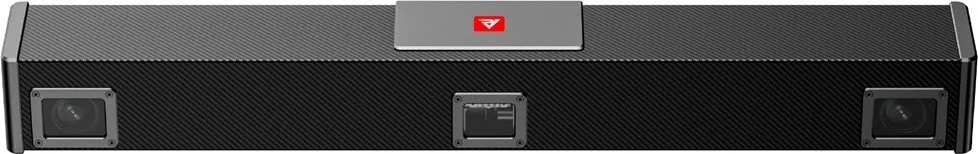
Visão 3D global + local
RVC-G52000 fornece reconhecimento geral a uma distância de trabalho de 1.200–3.000 mm, com campo de visão distante de 2.900 × 2.500 mm a 3.000 mm.
RVC-M2600 fornece varredura local a 400–1.000 mm. Seu campo de visão é de 600 × 450 mm a 700 mm. Ambos os modelos de câmera usam Gigabit Ethernet e têm classificação IP65 nos dados fornecidos.
O campo de visão da câmera não corresponde à cobertura de solda da estação de trabalho. O acabamento superficial, as obstruções e a junta real determinam a adequação do escaneamento.
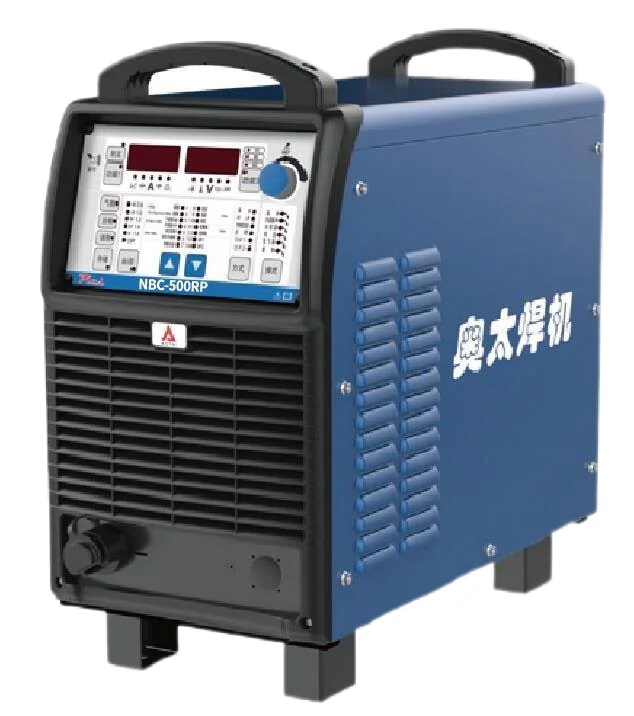
Aotai NBC-500RP Plus
Uma fonte de soldagem com proteção gasosa para aplicações em aço carbono e aço inoxidável, com consumíveis e configurações de processo compatíveis.
- Faixa de saída
- 60 A / 17 V a 500 A / 39 V
- Alimentação de entrada de referência
- 3 fases, 380 V ±10%, 50 Hz
- Ciclo de trabalho informado
- 100%
- Diâmetros de arame
- 0,8 / 1,0 / 1,2 / 1,6 mm
Confirme a compatibilidade de entrada e os parâmetros de soldagem qualificados para a instalação.
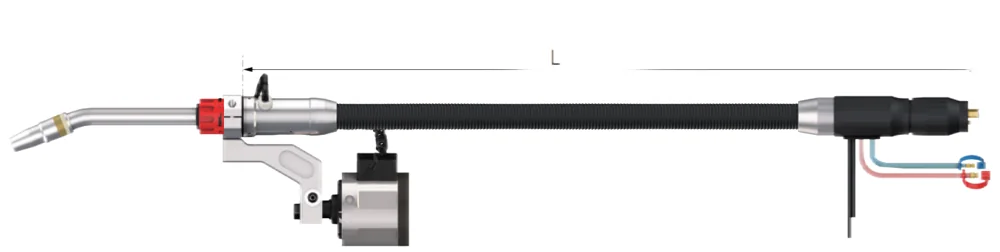
Tocha TRM605WHD resfriada a líquido
Pescoço substituível, resfriamento a líquido e funcionalidade anticolisão dão suporte à operação robótica e à manutenção de rotina.
- Classificação informada
- 550 A CO₂ / 500 A gás misto
- Base da corrente nominal com gás misto
- 80% Ar + 20% CO₂
- Ciclo de trabalho informado
- 100%
- Diâmetro do arame
- 0,8–1,6 mm
- Ângulos de pescoço disponíveis
- 22° / 36° / 45°
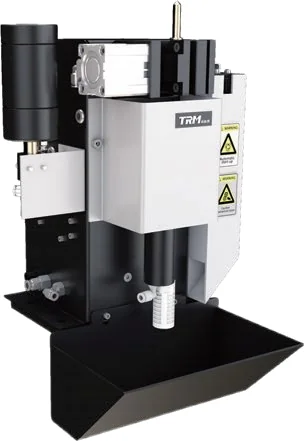
Estação de limpeza de tocha SC220ASE
Remove respingos do bocal, corta a ponta do arame e aplica fluido antirrespingo. A limpeza programada ajuda a manter o fluxo de gás de proteção pelo bocal.
- Alimentação pneumática
- Acima de 0,6 MPa conforme dados do equipamento
- Alimentação de controle
- 24 V CC
- Tempo de corte do arame
- Aproximadamente 0,5 s
Conjunto de controle e deslocamento
- Interface de operação em inglês e software de controle/visão.
- PC industrial e console de operação.
- Conjunto de servodrives X/Y/Z.
- Sistema de deslocamento da estrutura em balanço com trilho de piso modular.
- Suportes de montagem da câmera e hardware de controle correspondente.
A comunicação TCP/IP conecta o PC ao equipamento. A arquitetura final de controle é definida conforme o layout da célula e os requisitos de operação.
Selecione pela junta, não apenas pelas dimensões externas
Verifique o acesso da tocha e da câmera antes de selecionar a célula.
Famílias típicas de componentes
Vigas H, conjuntos de chapa e nervuras, divisórias e grandes subconjuntos estruturais usados na fabricação de pontes, navios e máquinas são candidatos relevantes.
Forneça os locais reais das soldas e as orientações necessárias da tocha. Compartimentos profundos, nervuras próximas e chapas inclinadas podem restringir o escaneamento e a soldagem, mesmo quando o componente como um todo cabe no envelope nominal.
Diretrizes de folga de referência
A solução de equipamento apresenta as seguintes combinações de altura de chapa/espaçamento para seu arranjo padrão de tocha. O ângulo incluso entre as chapas é especificado como no mínimo 70°. Estes são valores para triagem de layout, não uma garantia para todas as juntas.
| Altura da chapa H (mm) | Espaçamento W (mm) | Acesso do sistema de visão |
|---|---|---|
| 50 | 80 | Externo |
| 100 | 120 | Externo |
| 200 | 280 | Incluído |
| 300 | 340 | Incluído |
| 400 | 420 | Incluído |
| 550 | 500 | Incluído |
Veja a estação de trabalho
Visão geral e montagem do equipamento.
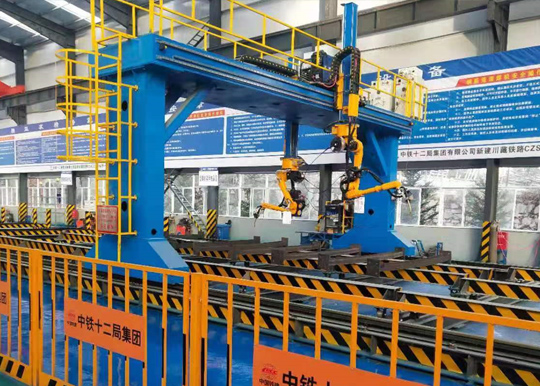
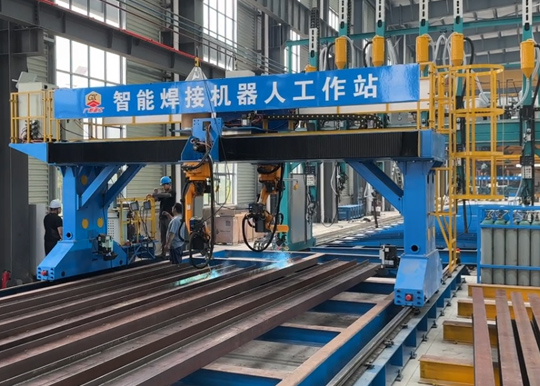
Vídeo de visão geral da estação de trabalho. O equipamento ilustrado pode diferir da configuração de referência com um único robô acima.
Planeje a instalação completa.
Para seleção do equipamento
- Desenhos das peças, material, espessura e mapa de soldas.
- Componentes maiores e menores, peso e arranjo dos apoios.
- Posições de soldagem, critérios de qualidade e produção-alvo.
- Layout do piso, rotas de carregamento e método de manipulação.
Para comissionamento
- Requisitos de fundação e alinhamento dos trilhos.
- Energia, resfriamento, gás de proteção e ar comprimido.
- Exaustão de fumos, proteção contra arco e proteção da célula.
- Calibração do robô / câmera e testes de soldagem representativos.
O trilho é transportado em seções. A embalagem, a montagem e os arranjos de içamento são confirmados com base no layout final do equipamento.
Perguntas comuns sobre configuração.
Um trilho de 22 m significa uma solda contínua de 22 m?
Não. O comprimento do trilho é um valor de layout mecânico. O comprimento efetivo de solda também depende dos limites de curso, do alcance do robô, da orientação e da folga nas extremidades.
A capacidade de 500 kg é o peso máximo da peça?
Não. Ela é a carga do sistema em balanço indicada nos dados do equipamento. O peso da peça é avaliado separadamente em relação aos apoios, dispositivos de fixação e equipamentos de manipulação.
Todas as soldas podem ser concluídas sem mover a peça?
Não necessariamente. Peças com largura excessiva podem exigir reposicionamento e um novo ciclo de localização. Juntas no lado oposto ou obstruídas podem exigir giro ou outra fixação.
Como a produção é determinada?
Avalie o comprimento real de solda, o tamanho da junta, o número de passes, o tempo de escaneamento, o reposicionamento e o tempo de carregamento. Testes representativos fornecem uma base mais útil do que um valor geral em metros por dia.
Envie sua solicitação de fornecimento
Informe as dimensões do seu componente, material, espessura da chapa, requisitos de solda e espaço disponível no piso. Nossa equipe pode discutir uma faixa de trabalho e uma configuração de equipamento adequadas.
Para uma resposta mais rápida, recomendamos enviar sua solicitação pelo formulário. Se tiver algum problema no envio, entre em contato diretamente pelo dxk@jtclaser.com .
Outros produtos
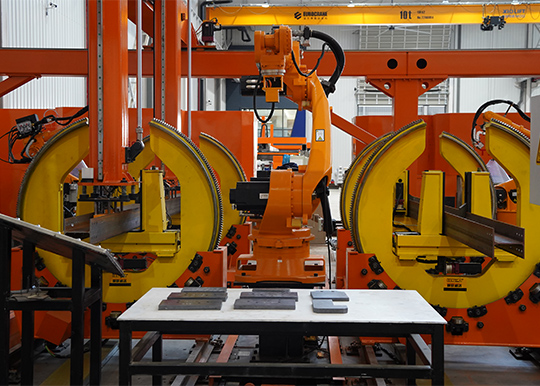
Estação de montagem e soldagem de juntas
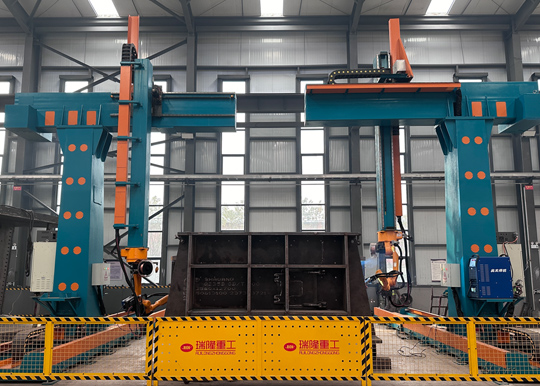
Estação de trabalho inteligente com braço em balanço de 9 eixos