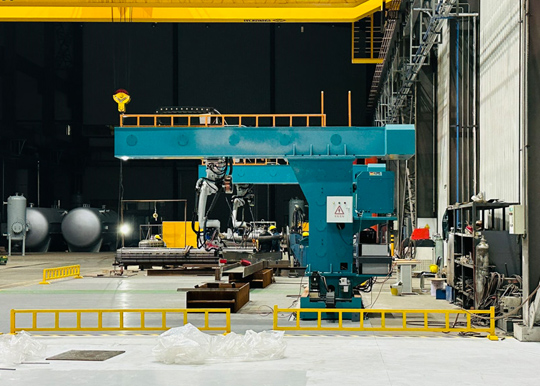
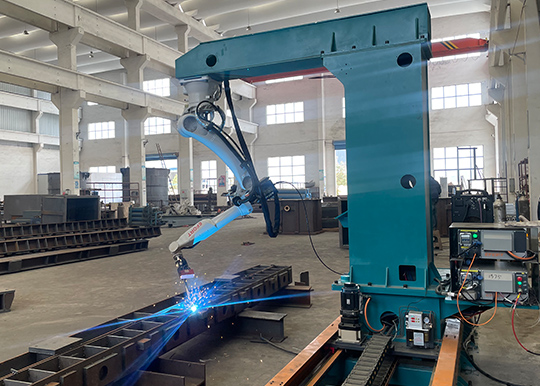
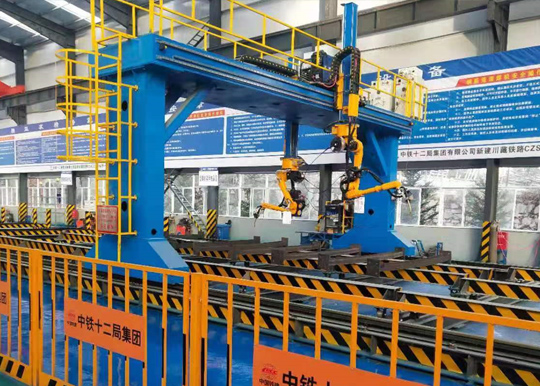
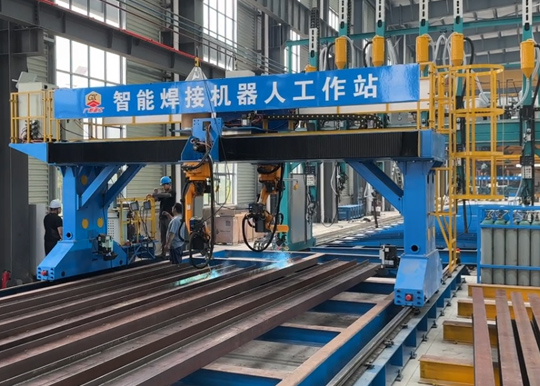
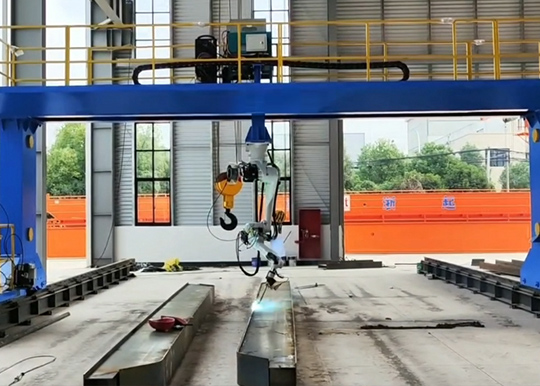
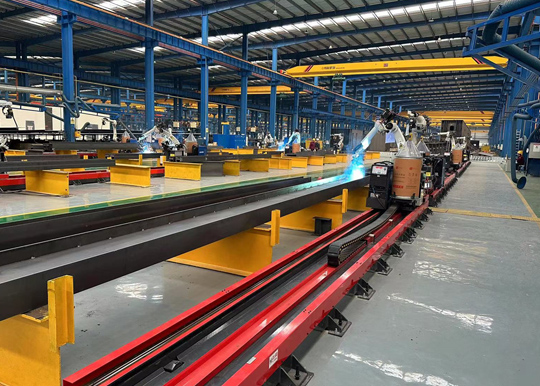
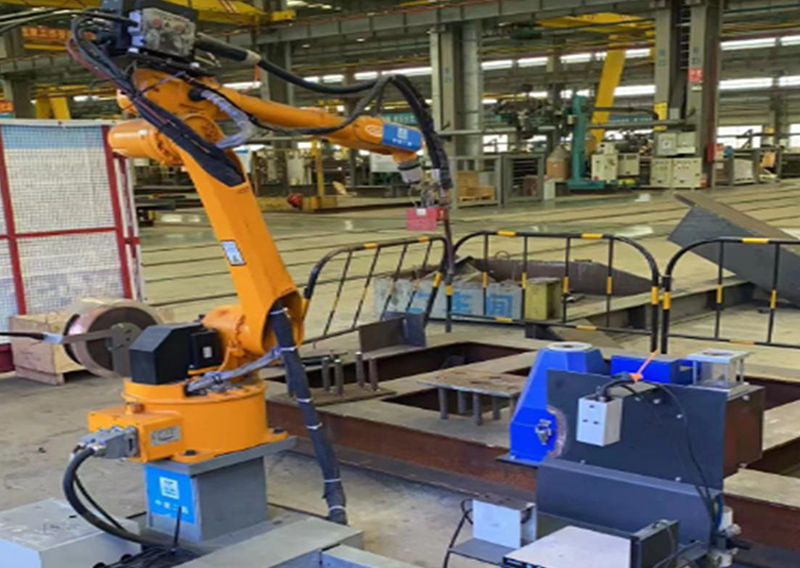
Estação de robô de soldagem em balanço de 8 eixos
As estações de robô de soldagem em balanço de 8 eixos da JTCLASER atendem à soldagem de estruturas de chapas para pontes e navios, vigas estruturais e colunas. O mesmo modelo está disponível em diferentes configurações, incluindo o arranjo de trilho de 6 m e a referência de layout de instalação de 13 m descrita abaixo. O reconhecimento de junta por visão e o software de processo de soldagem dão suporte à geração de trajetória para peças adequadas. Selecione a configuração conforme as dimensões dos componentes, o acesso às juntas, os dispositivos de fixação e o espaço de piso da fábrica.
Configurações de 6 m e 13 m
A mesma estação em balanço de 8 eixos está disponível em diferentes configurações. As dimensões abaixo descrevem dois arranjos de referência e devem ser lidas em conjunto com o layout correspondente e os requisitos da peça.
| Base da configuração | Configuração com trilho de 6 m | Configuração de layout de 13 m |
|---|---|---|
| Dimensão longitudinal | Comprimento do trilho do eixo X de 6 m | Comprimento do layout de instalação de 13 m |
| Dimensão transversal | Curso efetivo do eixo Y de 2 m; largura de trabalho declarada de 3,5 m | Layout de 3,5 m / largura da peça de referência |
| Área de trabalho informada | 6 × 3.5 × 0.6 m | Peças de referência: comprimento ≤ 12 m, largura ≤ 3,5 m, altura da chapa vertical ≤ 0,5 m |
| Peças típicas | Unidades de chapas para pontes e navios; vigas e pilares estruturais | Diafragmas de pontes e componentes de perfil de aço em H |
| Detalhes do equipamento | Veja abaixo os parâmetros da configuração de 6 m | Veja abaixo o equipamento de referência e o layout de 13 m |
Como interpretar estas dimensões: comprimento do trilho, área ocupada na instalação e dimensões máximas da peça são medidas diferentes. Um layout de 13 m não significa comprimento de solda de 13 m. A cobertura efetiva de soldagem também depende da acessibilidade da tocha, dos dispositivos de fixação e da posição do robô. Confirme a configuração com base nos seus desenhos antes de fazer o pedido.
Imagens do produto
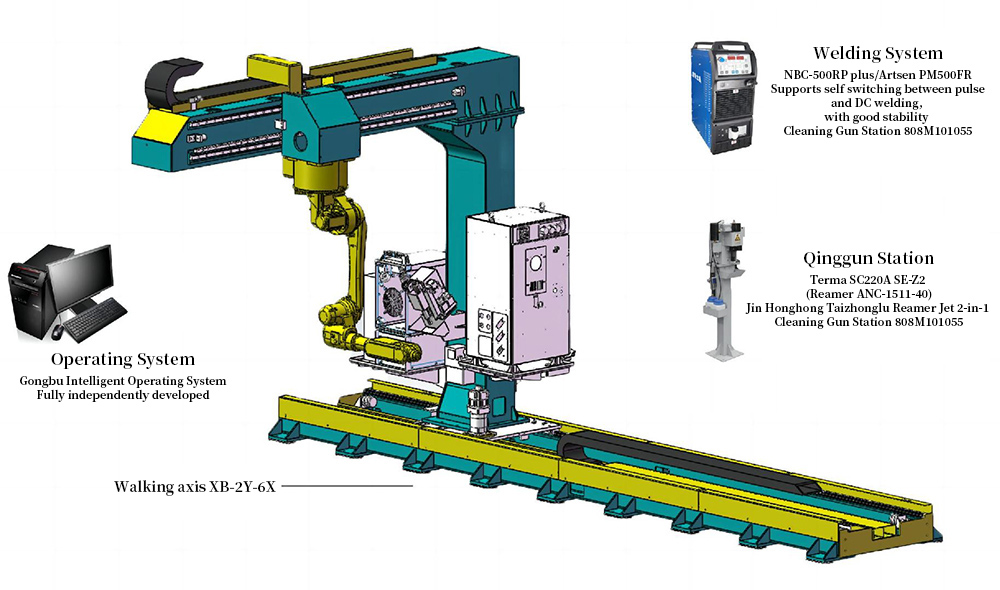
Diagrama de montagem da estrutura em balanço
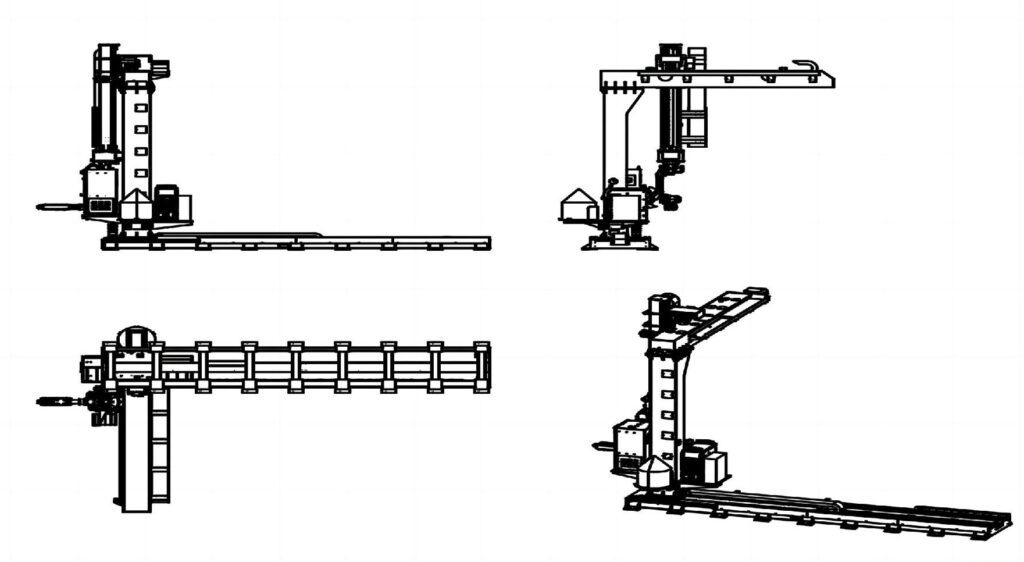
Configuração de trilho de 6 m: parâmetros
| Subitem | unidade | conteúdo |
|---|---|---|
| Cenários aplicáveis | / | A estação de trabalho de 8 eixos com estrutura em balanço, adequada para soldagem, corte, esmerilhamento etc. de vigas de estruturas metálicas, pilares de aço, vigas de plataformas de equipamentos, suportes de equipamentos e colunas-caixa, foi aprimorada para se adaptar à direção da largura de peças individuais. A estação de trabalho padrão pode cobrir peças de até 3,5 metros de largura |
| Especificações do equipamento | m | O comprimento do trilho de deslocamento do eixo X é de 6 metros, e a distância efetiva de deslocamento no eixo Y é de 2 metros. |
| Potência total | KW | 18 |
| Área de trabalho máxima | m | 6*3.5*0.6 |
| Profundidade máxima de trabalho | m | 0. 55 |
Configuração de trilho de 6 m: equipamentos de soldagem
| Processos de aplicação | soldagem |
| Equipamento de proteção ambiental | equipamento opcional |
| Precisão de posicionamento | ±0,5 mm |
| Velocidade de deslocamento | 15 m/min |
| Horas de trabalho | 7*20H |
| Pacote de processo de soldagem | Aço carbono com arame sólido em CO2/80% CO2 + 20% AR, aço carbono com arame tubular em CO2, soldagem CC e pulsada |
| Tipo de material de soldagem | embalagem em carretel, embalagem em tambor |
| Espaço mínimo permitido | 150 × 150 mm |
| Eixo auxiliar | Trilho de piso e pórtico opcionais |
Layout de 13 m: equipamento de referência e aplicação
Este arranjo de referência usa um layout de instalação de 3,5 × 13 m e descreve diafragmas de pontes e peças de perfil de aço em H de até 12 m de comprimento. Combina um sistema de deslocamento em balanço, um robô de soldagem, equipamentos de soldagem, um sistema de visão e software de controle da estação de trabalho. Os diagramas e as especificações do equipamento a seguir pertencem a esta configuração de referência e não representam as especificações padrão de todas as estações de trabalho de 8 eixos.
Ver layout de 13 m, interfaces do sistema e especificações do equipamento
Sistema operacional
Interface do sistema
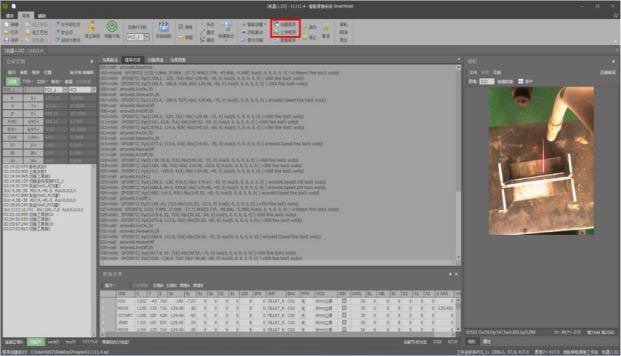 Toque no diagrama para ver em tamanho real.
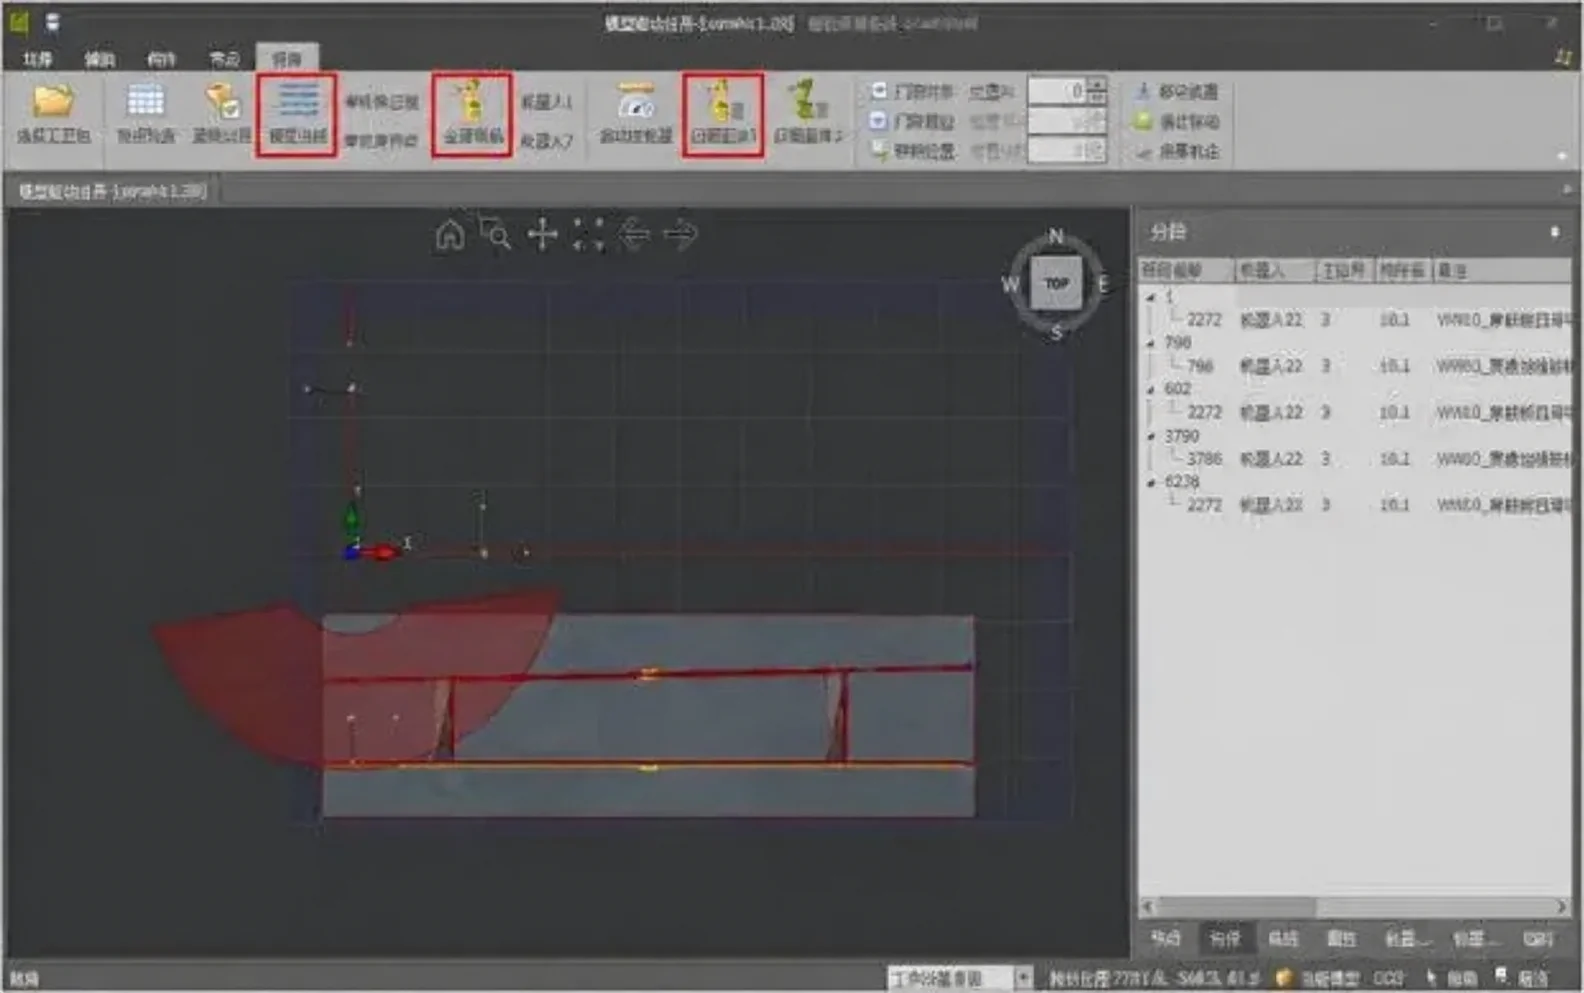 Toque no diagrama para ver em tamanho real.
Esquema do projeto
Tipo de produto
Dimensões estruturais
| S/N | Produto | Altura | Largura | Comprimento |
|---|---|---|---|---|
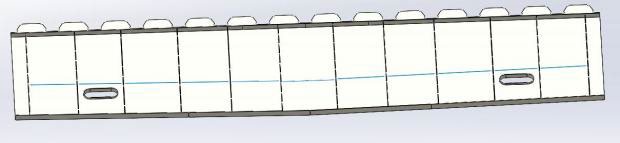
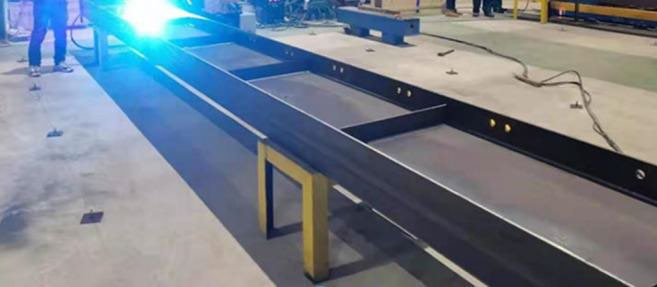
| 1 | Diafragma de ponte | Altura da chapa vertical ≤ 0,5 m | ≤3.5m | ≤12m |
| 2 | Perfil de aço em H | Altura da chapa vertical ≤ 0,5 m | ≤3.5m | ≤12m |
Fotos de produtos típicos
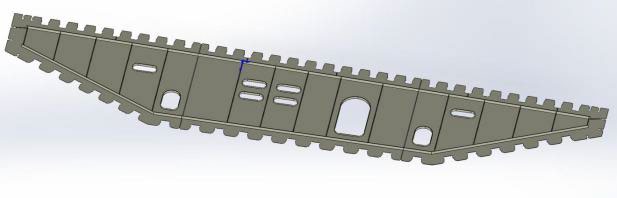
Ambiente de trabalho e preparação do usuário
Alimentação elétrica: 380 V ± 10%, 50 Hz ± 2%, 220 V ± 10%, 50 Hz. O quadro de distribuição principal no ponto de ligação deve ser equipado com interruptor diferencial residual (DR) acima de 125 A e devidamente aterrado. O armário de distribuição elétrica deve ser instalado no meio da estação; caso contrário, o comprimento dos cabos fornecidos com o equipamento não será suficiente;
a) Obras de fundação b) Materiais e serviços de cabeamento do lado primário c) Sistema de aterramento TN-S e fio terra
Temperatura ambiente de operação: -10 °C – 45 °C.
Umidade ambiente de operação: ≤ 90%, sem condensação; iluminação suficiente e boa ventilação; pressão do ar comprimido: maior ou igual a 0,6 MPa.
Ar comprimido: fornecer uma fonte de ar com pressão de 5–7 Kgf/cm2, normalmente 4–5 Kgf/cm2.
Gás de proteção: devem ser fornecidos gases CO2, Ar+CO2 ou tubulações que atendam às normas nacionais e sejam abastecidos de forma centralizada. A pressão do gás de proteção deve ser superior a 0,5 MPa.
Preparação do local: a) Antes da chegada do equipamento ao local, o usuário deve limpar a área de trabalho da estação do sistema de soldagem inteligente b) Fornecer calços de instalação do pórtico conforme o nivelamento do piso do local c) Disponibilizar uma máquina de solda manual capaz de pontear em qualquer posição d) Disponibilizar empilhadeira ou guindaste para apoio à instalação do equipamento
Layout geral
 Toque no diagrama para ver em tamanho real.
Descrição do layout
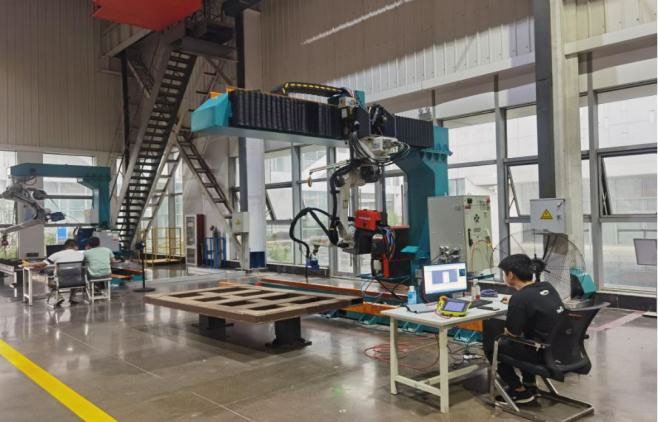
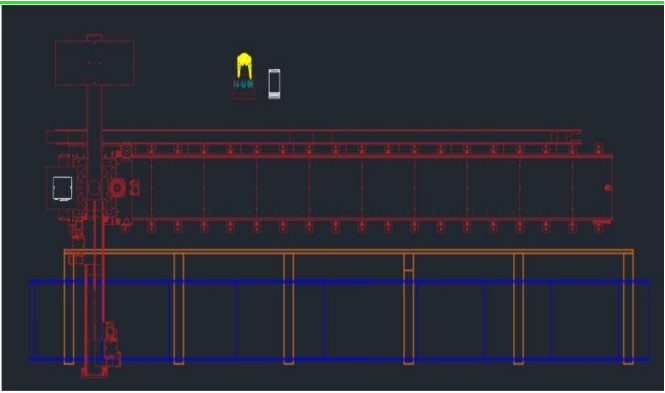
A área necessária para a estação inteligente autônoma padrão de oito eixos com braço em balanço é de 3,5 × 13 m.
A estação inteligente autônoma padrão de oito eixos com braço em balanço inclui: 1 conjunto de braço em balanço de oito eixos, 1 conjunto de robô, 1 conjunto de fonte de soldagem, 1 conjunto de sistema de visão da tocha de solda e 1 conjunto de sistema operacional (incluindo computador);
Os sistemas auxiliares opcionais da estação incluem: estação de limpeza da tocha (opcional), sistema de coleta de pó (opcional);
O usuário é responsável pela disposição da estrutura da bancada e pelo layout de soldagem entre os suportes
Lista de equipamentos
| Lista de equipamentos da estação de soldagem de oito eixos com braço em balanço · Número de estações: 1 | ||||||
| S/N | Subitem | Nome/descrição | Unidade | Quantidade | Marca/fabricante | Observações |
|---|---|---|---|---|---|---|
| 1 | Sistema robótico | Robô de soldagem | Conjunto | 1 | EFT | ER10-1600 |
| 2 | Cabo personalizado | Conjunto | 1 | EFT | ||
| 3 | Armário de controle | Conjunto | 1 | EFT | ||
| 4 | Equipamentos de soldagem | Máquina de solda | Conjunto | 1 | Ota | NBC-500RP PRO |
| 5 | Cabo personalizado | Conjunto | 1 | Ota | ||
| 6 | Tocha de solda | Conjunto | 1 | Thelma | Tocha de solda refrigerada a água TRM605W | |
| 7 | Estação de limpeza da tocha | Conjunto | 1 | Thelma | ||
| 8 | Sistema de translação | Estrutura em balanço de oito eixos | Conjunto | 1 | EFT | GB-DJXB-2Y-13X |
| 9 | Servomotor | Conjunto | 3 | Tama River | ||
| 10 | Cabo personalizado | Conjunto | 3 | EFT | ||
| 12 | Sistema de visão | Laser de linha de visão completa | Conjunto | 1 | JTC | Inclui software do sistema de visão + suporte |
| 13 | Computador/console | Conjunto | 1 | JTC | ||
| 14 | Sistema inteligente | Conjunto | 1 | JTC | ||
Configuração do equipamento
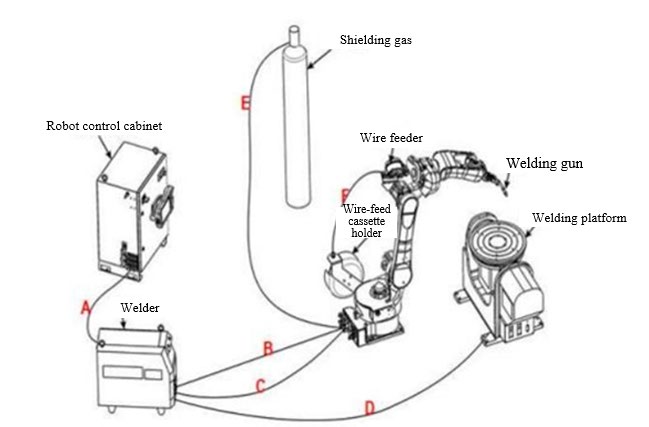
Composição básica de um sistema de robô de soldagem:
A — Cabo de sinal de soldagem: interação de sinais entre o robô e a máquina de solda;
B — Cabo positivo da máquina de solda: circuito positivo da máquina de solda;
C — Cabo de controle do alimentador de arame: sinal interativo entre a máquina de solda e o alimentador de arame;
D — Cabo negativo da máquina de solda: circuito negativo da máquina de solda;
E — Tubo de ar: tubulação para condução do gás de proteção;
F — Tubo do alimentador de arame: tubulação de alimentação do arame de solda
Robô de soldagem
ER-10-1600
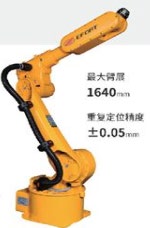
Alcance máximo do braço: 1.640 mm
Precisão de posicionamento repetido: ±0,05 mm
- Carga útil
- 10k𝜀𝜀
- Massa do corpo
- 185 kg
- Número de eixos
- 6
- Corpo/punho
- IP65/IP67
- Armário de controle
- IP54
- Consumo de energia
- 3 kW
| Momento de inércia admissível do punho | |
|---|---|
| Eixo J1 | 20N.m |
| Eixo J2 | 20N.m |
| Eixo J3 | 10N.m |
| Eixo J4 | 0,625 kg.m2 |
| Eixo J5 | 0,625 kg.m2 |
| Eixo J6 | 0,2 kg.m2 |
| Velocidade máxima de eixo único | |
|---|---|
| Eixo J1 | 170°/s |
| Eixo J2 | 160°/s |
| Eixo J3 | 180°/s |
| Eixo J4 | 330°/s |
| Eixo J5 | 360°/s |
| Eixo J6 | 600°/s |
| Faixa de movimento de cada eixo | |
|---|---|
| Eixo J1 | ±165° |
| Eixo J2 | +80°/-135° |
| Eixo J3 | +163°/-75° |
| Eixo J4 | ±180° |
| Eixo J5 | ±130° |
| Eixo J6 | ±360° |
Parâmetros da faixa de movimento
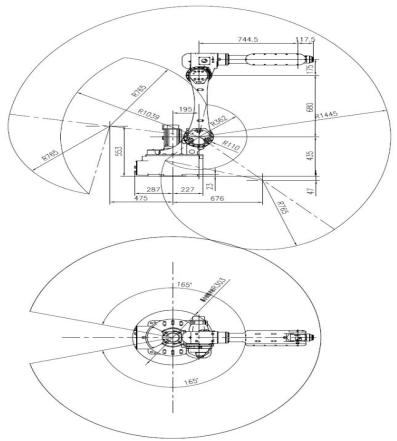 Toque no diagrama para ver em tamanho real.
Parâmetros relevantes do sistema de controle do robô
| Unidade funcional | Item de especificação | Indicadores técnicos |
|---|---|---|
| Alimentação principal | Tensão nominal | CA trifásica 380 V ±10% |
| Frequência da alimentação | 50 Hz–60 Hz, faixa de flutuação: ±5% | |
| Potência da máquina completa | 3,5 kW | |
| Terminal de controle | Saída de alimentação 24 V | 24V ±5%, 10A |
| Saída digital | Saída PNP de nível alto de 24 canais (usuários podem usar 18 canais) | |
| Entrada digital | Entrada PNP de nível alto de 24 canais (usuários podem usar 16 canais) | |
| Entrada analógica | Suporte à adição de módulos de expansão | |
| Saída analógica | Suporte à adição de módulos de expansão | |
| Interface de encoder auxiliar | Suporte à adição de módulos de expansão | |
| Interface de comunicação | CAN | 1 canal; a interface está localizada no controlador e suporta comunicação com a fonte de soldagem |
| Ethernet | 1 canal; a interface está localizada no controlador e suporta TCP/IP, MODBUS_TCP, FINS_TCP e ETHERNET/IP | |
| EtherCAT | 1 canal; suporta expansão com módulo de IO remoto e módulo gateway ANYBUS. | |
| Dimensões externas do armário de controle | L555 mm × P560 mm × A1165 mm (excluindo conector de aviação) | |
| Peso | 125 kg | |
| Ambiente | Grau de proteção do armário elétrico | IP54, unidade de resfriamento IP30 |
| Método de resfriamento | Resfriamento a ar | |
| Modo de instalação | Instalação vertical | |
| Local de operação | Ambiente interno, sem luz solar direta, poeira, gás corrosivo, gás combustível, névoa de óleo, vapor de água, gotejamento ou sal etc. | |
| Temperatura ambiente | 0℃~45℃ | |
| Umidade ambiente de uso | 80% UR sem condensação (40 °C) | |
Função de comunicação
| Função de comunicação | Disponível ou não | Observações complementares |
|---|---|---|
| MES | √ | Função MES baseada em comunicação TCP/IP, capaz de ler diversos estados do robô |
| Comunicação TCP/IP | √ | Suporta comunicação SOCKET como servidor ou cliente e interpretação livre de strings |
| Modbus-TCP | √ | Como estação escrava (servidor) do Modbus-TCP, o robô suporta transmissão de dados, partida externa e leitura de status |
| Profibus-DP | X | Este modelo tem controlador RP2 sem interface de hardware DP |
| Ethernet/IP | √ | Robô como estação escrava |
| Profinet | X | A configuração padrão é o controlador RP2, que precisa ser atualizado para o controlador RP2-RPO |
| CANopen | √ | Suporta comunicação pelos protocolos de fonte de soldagem Ota e Megmeet |
| EtherCAT | √ | Suporta equipamento de estação escrava EtherCAT e gateway da série ANBUS para converter a comunicação EtherCAT em outros protocolos de barramento |
| Outro | √ | Comunicação visual fixa e comunicação visual de rastreamento de transportador baseadas no protocolo TCP/IP |
Marca dos principais acessórios
| Nome | Marca | Uso |
|---|---|---|
| Redutor | Green | Eixo J5, J6 |
| Redutor | Aoyi | Eixos J1, J2, J3 e J4 |
| Servomotor | Tama River | Eixos J1~J6 |
| Servoacionamento | Qingneng Dechuang S7 | Eixos J1~J6 |
| Controlador | ROBOX | |
| Pendant de programação | EFT |
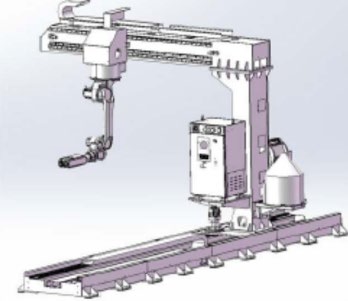
Estrutura em balanço de oito eixos
Características técnicas do equipamento (suporte)
Nome: estação de trabalho inteligente de oito eixos com braço em balanço
Especificação e modelo: GB-XB-2Y-10X
Potência total: 18 kW
Precisão de posicionamento: ±0,5 mm
Carga na extremidade: 10 kg
Velocidade de translação: 15 m/min
Comprimento de translação na direção X: comprimento do trilho de 10 m
Comprimento efetivo à direita na direção Y: 2 m
Faixa de trabalho máxima: 9 × 3,5 × 0,5 (m)
Profundidade máxima de trabalho: 0,5 m
A estação de trabalho inteligente de oito eixos com braço em balanço é adequada para soldagem, corte, esmerilhamento e outras tarefas envolvendo estruturas metálicas, como vigas de aço, colunas de aço, vigas de plataformas de equipamentos, suportes de equipamentos e colunas de parede tipo caixa. Além das capacidades da estação de trabalho de sete eixos com braço em balanço, ela acrescenta adaptabilidade na direção da largura de trabalho individual. A estação de trabalho padrão pode cobrir peças com 3,5 metros de largura e 9 metros de comprimento.
| Sistema de translação do braço em balanço | |
|---|---|
| Nome | Sistema de translação do braço em balanço |
| Modelo | GB-XB-2Y-10X |
| Estrutura | Máquina única com braço em balanço invertido |
| Carga | 1.000 kg |
| Precisão de posicionamento | ±1 mm |
| Número de eixos adicionais | 2 |
| Comprimento de translação na direção X | Comprimento do trilho: 13 m |
| Largura do eixo Y | 2m |
| Velocidade de translação | 8 m/min |
| Ambiente de instalação | |
|---|---|
| Temperatura | -10-45℃ |
| Umidade | 20-80% |
| Choque | Abaixo de 4,9 m/s2 |
| Outro | Sem gases e líquidos pirofóricos e corrosivos; sem água, óleo etc.; sem proximidade com fontes de interferência de alta intensidade |
| Pode ser usada para soldar peças com 12 m de comprimento e 3,5 m de largura. | |
Fonte de Soldagem
Fonte de soldagem Ota NBC-500RP Plus: controle por interface digital, com acesso direto aos parâmetros de soldagem armazenados pelo cliente.
Os respingos são extremamente reduzidos e a junta de solda apresenta excelente acabamento.
Funções otimizadas de abertura de arco, extinção de arco e remoção de esfera.
O sistema de controle totalmente digital garante controle preciso do processo de soldagem e comprimento de arco estável.
Função robusta de reporte digital de erros, com exibição de diversas falhas por códigos de erro.
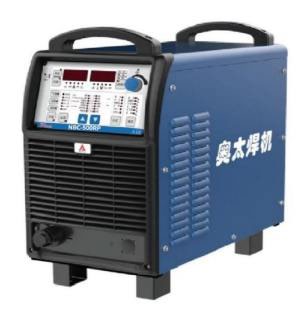
Parâmetros do equipamento
| Modelo | NBC-350RP | NBC-500RP Plus |
|---|---|---|
| Tensão/frequência nominal de entrada (V/Hz) | Trifásico 380±10% 50 | |
| Capacidade nominal de entrada (KVA) | 14 | 24 |
| Corrente nominal de entrada (A) | 20 | 38 |
| Tensão nominal de saída (V) | 31.5 | 39 |
| Ciclo de trabalho contínuo com carga nominal (%) | 60 | 100 |
| Tensão de saída em vazio (V) | 101 | 106 |
| Faixa de corrente/tensão de saída (A/V) | 60/17~350/31.5 | 60/17~500/39 |
| Diâmetro do arame de solda (mm) | 0.8, 1.0, 1.2, 1.6 | |
| Vazão de gás (L/min) | 15~20 | |
| Grau de proteção do invólucro | IP23 | |
| Classe de isolamento | H | |
| Dimensões externas C×L×A (cm) | 66×32×56 | |
| Peso (kg) | 50 | 55 |
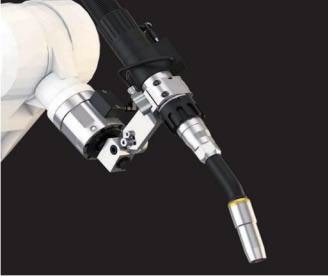
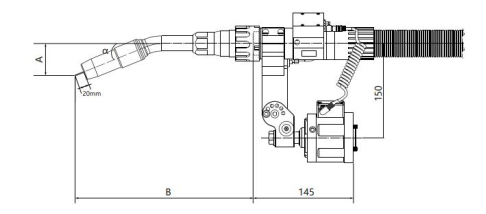
Tocha de solda refrigerada a água
A tocha de solda é uma tocha robotizada refrigerada a água Terma e Apollo, composta principalmente por pescoço da tocha refrigerado a água e cabo. A tocha adota um projeto inovador de gás de proteção bidirecional, que proporciona excelente proteção gasosa na soldagem, reduz significativamente o consumo de gás de proteção, melhora o resfriamento da tocha e prolonga a vida útil do bico de contato.
Parâmetros do equipamento
| Nome do parâmetro | Parâmetro |
|---|---|
| Modo de refrigeração: | Resfriada a líquido |
| Valor de corrente nominal: | 500 A CO2/gás misto |
| Ciclo de trabalho da tocha de solda: | 100% |
| Diâmetro do arame de solda | Φ1,0 – Φ1,6 mm |
| Ângulo opcional do pescoço da tocha: | 16°, 22°, 45° |
| Comprimento opcional do pescoço: | Consulte a tabela a seguir |
Parâmetros dimensionais do pescoço da tocha
| a | A | B | Ângulo do pescoço da tocha | Nº do pescoço da tocha |
|---|---|---|---|---|
| 22° | 52.35 | 287.5 | 22° | TRM651W-22 |
| 22° | 52.35 | 387.4 | 22° | TRM651W-22L |
| 45° | 114.57 | 254.6 | 45° | TRM651W-45 |
| 45° | 114.57 | 354.6 | 45° | TRM651W-45L |
| 45° | 114.57 | 414.6 | 45° | TRM651W-45L1 |
| 45° | 116.6 | 554 | 45° | TRM651W-45L3 |
Laser de linha com visão 2D
A câmera 3D de luz estruturada utiliza luz estruturada de raster codificado MEMS para realizar a varredura e reconstrói os dados reais da nuvem de pontos tridimensional do objeto por meio de um algoritmo de restauração de imagem binocular. Atende aos requisitos de aplicação de visão 3D para alta resolução industrial e medição submilimétrica. O equipamento apresenta as vantagens de tamanho reduzido, grande profundidade de campo, alta precisão de medição, baixo custo e operação simples. Pode ser aplicado a identificação biométrica, automação industrial, robôs e reconstrução 3D
de objetos e outros cenários.
Diagrama esquemático da faixa de varredura
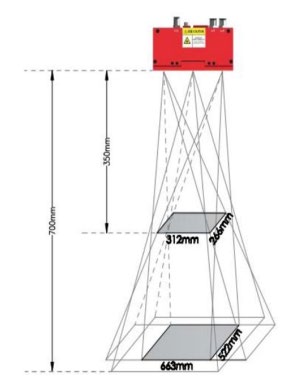
Especificações
| Parâmetro | Haotian PDN0700 |
|---|---|
| Fonte de luz | 850 nm |
| Distância de trabalho recomendada | 350 mm – 700 mm |
| Campo de visão próximo | 260 mm × 312 mm |
| Campo de visão distante | 522 mm × 663 mm |
| Precisão do eixo Z | 0,1 mm |
| Resolução | 1280×1024 |
| Tempo de aquisição | 0.8-13s |
| Modo de varredura | Escaneamento único/contínuo |
| Método de acionamento | Software |
| Formato da nuvem de pontos | PCD, PLY, TXT |
| Tipo de imagem | Mapa em escala de cinza, mapa de profundidade |
| Interface de dados | GigE |
| Consumo de energia | 5.9W@12V |
| Peso | 606g |
| Dimensões externas | 136 × 64 × 52,5 mm3 |
| Temperatura de operação | 0-50℃ |
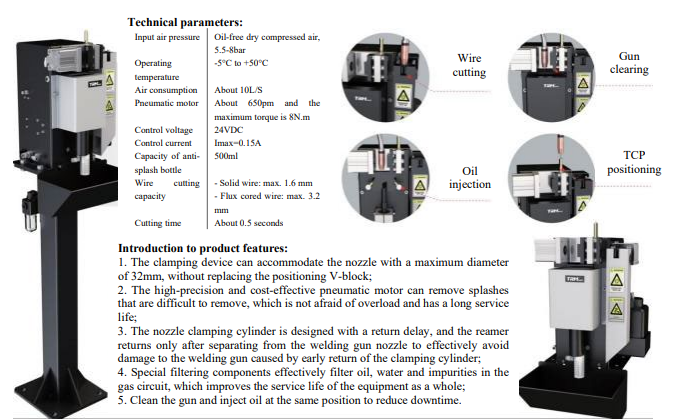
Estação de limpeza da tocha (opcional)
Características do produto:
- 1 O dispositivo de fixação comporta bicos com diâmetro máximo de 32 mm, sem necessidade de substituir o bloco em V de posicionamento;
- 2 O motor pneumático de alta precisão e ótimo custo-benefício remove respingos de difícil eliminação, suporta sobrecarga e tem longa vida útil;
- 3 O cilindro de fixação do bico conta com retardo de retorno: o alargador só recua após se separar do bico da tocha de solda, evitando danos causados pelo retorno antecipado do cilindro;
- 4 Componentes especiais de filtragem removem efetivamente óleo, água e impurezas do circuito de gás, aumentando a vida útil do equipamento como um todo;
- 5 A limpeza da tocha e a injeção de óleo ocorrem na mesma posição, reduzindo o reposicionamento;
Especificações da estação de limpeza da tocha
| Atributo | Valor |
|---|---|
| Pressão de entrada de ar | Ar comprimido seco sem óleo, 5,5–8 bar |
| Temperatura de operação | -5 °C a +50 °C |
| Consumo de ar | Cerca de 10 L/s |
| Motor pneumático | Cerca de 650 rpm e torque máximo de 8 N·m |
| Tensão de controle | 24 VDC |
| Corrente de controle | Imax = 0,15 A |
| Capacidade do frasco antirrespingos | 500 ml |
| Capacidade de corte do arame | – Arame sólido: máx. 1,6 mm – Arame tubular: máx. 3,2 mm |
| Tempo de corte | Cerca de 0,5 segundo |
Descrição funcional:
- 1Remover os respingos presos na capa de proteção de gás da tocha de solda, gerados pelo robô de soldagem durante a operação de soldagem automática, para garantir a passagem de gás desobstruída por longo prazo, bloquear efetivamente a entrada de ar na área de soldagem e melhorar a qualidade da solda;
- 2Remover a poeira gerada pelos fumos de soldagem no bico de contato;
- 3Limpar o furo de saída de gás no tubo adaptador;
- 4Pulverizar limpador de tocha na capa de proteção para reduzir a aderência de respingos ao bocal e ao tubo de contato e aumentar a durabilidade.
- 5Reduzir a carga de trabalho dos operadores;
- 6Evitar que a qualidade da solda seja afetada por limpeza manual imprecisa;
- 7Evitar o desgaste da rosca da luva isolante entre a capa de proteção e o tubo de conexão do corpo principal devido à limpeza e desmontagem manual repetidas, prolongando o tempo de operação e reduzindo o custo;
- 8Evitar falhas de manutenção devido ao desalinhamento do dispositivo de proteção de gás e ao desvio do gás causados pelo desgaste da rosca.
Equipamento de remoção de poeira (opcional)
HXYD-GD300 (purificador de alta pressão negativa)
Características do equipamento:
Design compacto, ocupa pouco espaço e é fácil de movimentar.
O elemento filtrante é fabricado com novo material de nanofibra e a superfície é revestida com filme; a eficiência de filtragem da fumaça de solda chega a 99%.
O ventilador vortex apresenta baixo consumo de energia, alta pressão de ar, forte vazão de ar e operação estável.
Remoção automática de poeira por pulso, pressão de ar constante e limpeza completa.
Finalidade:
1. Soldagem manual de dupla proteção em estação única
2. Esmerilhamento e remoção de poeira em estação única
3. Soldagem robotizada em estação única
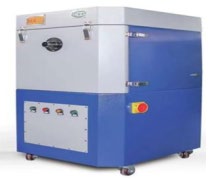
Especificações de extração de poeira
| Parâmetro | Valor |
|---|---|
| Marca | HXYD-GD300 |
| Capacidade de processamento de ar | 318m3/h |
| Método de remoção de cinzas | Remoção de cinzas por pulso |
| Material do meio filtrante | Fibra de poliéster + filme de PTFE |
| Porta de sucção de ar | 1 un. |
| Pressão negativa máxima | 32.000 Pa |
| Eficiência de separação | 99.90% |
| Partículas filtradas | 0.3 μm |
| Potência do motor | 3,0 kW |
| Tensão | 380V |
| Área de filtragem | 8 m2 |
| Vida útil | 5.000 horas |
| Sucção | Φ51 mm/Φ38 mm |
| Comprimento do braço de sucção | Personalizado conforme os requisitos do cliente |
| Dimensões externas da máquina | 620*660*1100 mm |
| Ruído | 72±10 |
| Marca do cartucho filtrante | Importado |
| Método de remoção de cinzas | Remoção automática de resíduos |
| Marca do motor | Marca chinesa conhecida |
Design integrado de remoção de pó no pescoço da tocha (diagrama esquemático):
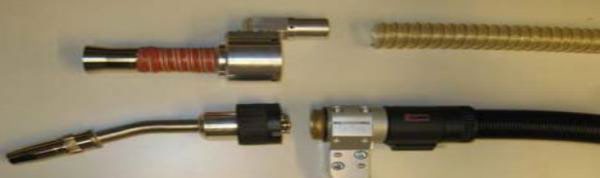
Vantagens:
O tubo de duplo lúmen otimiza o ambiente de circulação do gás e aumenta a vazão.
Vida útil ultralonga dos consumíveis.
Melhor efeito de refrigeração a água de duplo canal.
Maior capacidade de soldagem.
O design integrado do equipamento de despoeiramento de alta pressão negativa proporciona melhor remoção de pó e reduz significativamente a possibilidade de interferência com outros equipamentos.
Consumo de Energia do Equipamento
| Consumo de energia de um único braço em balanço de oito eixos | ||||
| S/N | Nome do equipamento | Potência do equipamento | Quantidade por estação individual | Consumo total de energia (kW) |
|---|---|---|---|---|
| 1 | Robô de soldagem | 5 | 1 | 16 |
| 2 | Servomotor | 2 | 3 | 6 |
| 3 | Máquina de solda | 10 | 1 | 10 |
| 4 | Visão, controlador | 1 | 1 | 1 |
| Total | 33 | |||
Lista de Inspeção de Consumíveis
Role a tabela horizontalmente para ver todas as colunas.
| Lista de inspeção de consumíveis | ||||||||
| Agradecemos sua confiança e atenção à nossa empresa. Desejamos muito sucesso ao seu negócio! | ||||||||
| S/N | Família de produtos | Nome do produto | Modelo | Figura | Unidade | Marca | Tempo recomendado de substituição | Observações |
|---|---|---|---|---|---|---|---|---|
| 1 | Peças de desgaste 605W | Bico de contato | TRM035-02-12 |  |
un. | Thelma | 8–12 h | Arame de solda 1,2 para teste |
| 2 | Porta-bico de contato | TRM045-03 |  |
un. | Thelma | 1 mês | ||
| 3 | Bocal | TRM015-42-16c |  |
un. | Thelma | 1 mês | Compatível com diferentes porta-bicos de contato | |
| 4 | Soquete do bocal | TRM605w-22-02-ZJ |  |
un. | Thelma | Em uso normal, a durabilidade é de 3 meses, exceto em casos de sobrecarga ou dano de soldagem por falta de água | ||
| 5 | Isolador | TRM605w-22-01 |  |
un. | Thelma | 15 dias | ||
| 6 | Tubo curvo | TRM605w-22L-A |  |
un. | Thelma | Vida útil normal de 1–2 anos, excluindo danos por impacto e queimaduras | O ângulo do pescoço da tocha é diferente; confirme antes de solicitar | |
| 7 | O-ring | TRM605w-22-23 |  |
Conjunto (3 un.) | Thelma | 1 mês | ||
| 8 | Tubo flexível de alimentação de arame | TRM152B-12-23 |  |
un. | Thelma | 1 mês | ||
| 9 | Conexão do tubo de alimentação de arame | TRM605w-22-22 |  |
un. | Thelma | 2 meses | ||
| 10 | Shunt | TRM605w-22-19 | un. | Thelma | 60 dias | |||
| 11 | Disco isolante (incluindo parafusos) | TRM231-C40252 (antigo) | un. | Thelma | 360 dias | |||
| 12 | Disco isolante (incluindo parafusos) | TRM231-C40252 (novo) | un. | Thelma | 360 dias | |||
| 17 | Vidro do laser de linha Ruiniu 1 | 26×12×1,1 mm | Unid. | JTCLASER | ||||
| 18 | Vidro do laser de linha Ruiniu 2 | 26×28×1,1 mm | Unid. | JTCLASER | ||||
| 19 | Tubo de alimentação de arame | Tubo de alimentação de arame | 2m | un. | JTCLASER | |||
| 20 | 4m | un. | JTCLASER | |||||
| 21 | 6m | un. | JTCLASER | |||||
| 22 | Alimentador de arame | Alimentador de arame | 1.2/1.4/1.6 | un. | Ota | |||
| 23 | Pendant de programação | Cabo | 8m | un. | EFT | |||
| 24 | Cabo | 16m | un. | EFT | ||||
| 25 | Manutenção da tela | TPU-13-s-65 | un. | EFT | ||||
| 26 | Película da unidade de programação (teach pendant) | Unid. | JTCLASER | |||||
| 27 | Lente da câmera | Lente | MV-LD-4-4M-G | un. | Mind Vision | |||
| 28 | Laser pontual | Cabo de comunicação | un. | Chengtuo | ||||
Instruções de orçamento:
- Um pedido único acima de 1.000 inclui custos de frete
- Método de entrega conforme o prazo acordado
- Forma de pagamento: pagamento na entrega
Perguntas frequentes sobre a estação de trabalho em balanço de 8 eixos
As configurações de 6 m e 13 m são modelos diferentes?
São configurações diferentes do mesmo modelo de estação. O valor de 6 m descreve o comprimento do trilho em uma configuração; o valor de 13 m descreve o layout de instalação na outra. Compare cada configuração usando suas próprias especificações.
A configuração de 13 m pode soldar um componente de 13 m de comprimento?
O projeto de referência descreve peças de até 12 m de comprimento. O comprimento do layout e o comprimento útil da peça são diferentes. O acesso à junta, os dispositivos de fixação e o alcance do robô devem ser verificados para a peça proposta.
A soldagem sem programação elimina todo o trabalho de preparação?
Não. O reconhecimento de junta por visão dá suporte à geração de trajetória, mas a aplicação ainda precisa de parâmetros de soldagem adequados, apoio da peça e verificações de acesso. As funções baseadas em modelo e as opções de equipamento dependem da configuração selecionada.
Quais informações são necessárias para selecionar uma configuração?
Envie desenhos representativos, dimensões gerais da peça, material e espessura, detalhes da junta, posições de solda necessárias e o espaço disponível no piso. Inclua os requisitos de produção para que o trilho, a configuração em balanço e os equipamentos de soldagem possam ser verificados para o trabalho pretendido.
Quais peças são adequadas para um robô de soldagem em balanço de 8 eixos?
Esta estação é destinada à fabricação de estruturas metálicas em aço, onde as soldas se estendem por unidades de chapas ou conjuntos que exigem mais acesso lateral do que um robô simples montado em trilho pode oferecer. Unidades de chapas de pontes, estruturas de painéis navais e componentes fabricados em aço relacionados são bons pontos de partida para uma análise de viabilidade. As dimensões importantes são as posições das juntas, a altura das nervuras e dos enrijecedores, e o espaço disponível para a tocha e o sistema de visão — não apenas o comprimento total da chapa.
As duas configurações descritas acima pertencem à mesma família de estações de trabalho. Use a referência de trilho de 6 m para uma discussão inicial de layout e a referência de instalação de 13 m para o arranjo maior. Não interprete o comprimento de instalação como um comprimento contínuo de soldagem garantido. Dispositivos de fixação, folgas nas extremidades, postura do robô e limites de curso podem reduzir a região acessível. Envie um desenho com o mapa de soldas para que a configuração proposta seja verificada em relação às juntas reais.
Uma chapa larga e baixa com juntas de enrijecedores acessíveis apresenta um problema diferente de uma caixa estreita com soldas internas. As dimensões externas da caixa podem caber na área de trabalho publicada, enquanto a tocha ainda não consegue alcançar um canto interno. Inclua o espaçamento entre nervuras, aberturas, contraventamento temporário e a sequência de montagem planejada ao descrever o componente. Um teste com amostra é preferível quando as fotografias não mostram claramente o acesso à junta.
Escolhas de configuração além da quantidade de eixos
A estrutura em balanço, o arranjo de deslocamento, o robô, o pacote de soldagem e o sistema de visão devem ser considerados em conjunto. Um curso adicional pode aproximar o robô de uma junta, mas não resolve automaticamente um ângulo de tocha bloqueado nem uma posição de soldagem inadequada. Compare o mapa de soldas acessível de cada layout candidato e identifique as juntas que ainda exigem giro, etapa de reposicionamento ou operação manual.
| Escolha | O que definir | Evidências do comprador |
|---|---|---|
| Layout de 6 m ou maior | Curso útil, acesso do braço em balanço e folga de instalação | Desenho da maior peça e planta do piso |
| Pacote de soldagem | Material, preparação das bordas, tamanho da solda, passes e procedimento qualificado | Especificação de solda e juntas representativas |
| Fluxo de trabalho de visão e trajetória | Geometria visível da junta de solda e tratamento de mudanças no posicionamento da peça | Amostra escaneada e sequência de teste aceita |
| Apoio da peça | Posicionamento estável e movimento controlado durante a soldagem | Conceito do dispositivo de fixação, massa da peça e rota de carregamento |
| Arranjo de produção | Tempo para carregamento, escaneamento, soldagem, giro e inspeção | Teste do ciclo completo, não apenas o tempo de arco |
De um painel de chapa para pontes / navios preparado à solda concluída
Comece com o componente apoiado na orientação de produção prevista. Verifique a preparação das juntas, a estabilidade dos apoios e a limpeza das superfícies que afetam a detecção ou a soldagem. Defina a referência do componente usada pela estação de trabalho. A peça deve permanecer na posição esperada entre o escaneamento e a soldagem; localizar uma junta não impede que um painel sem apoio se mova com o calor.
O sistema de visão captura as informações das juntas acessíveis. Em seguida, a estação de trabalho gera ou seleciona a trajetória de soldagem e a associa ao processo aprovado. Revise o acesso em inícios, paradas, interseções e mudanças de altura. A primeira peça de uma nova família deve ser verificada por meio de um teste controlado antes que a mesma fixação seja liberada para a produção de rotina.
Após a soldagem, inspecione o componente conforme os critérios de aceitação exigidos. Registre todas as juntas que precisem de uma sequência diferente, passes adicionais ou reposicionamento. Limpeza da tocha, troca de consumíveis e escaneamento subsequente fazem parte da avaliação do tempo de ciclo. Um registro de produção útil vincula a identificação da peça, a fixação, a versão do processo e o resultado da inspeção, para que um pedido repetido no futuro possa ser preparado de forma consistente.
O que o arranjo pode ajudar você a resolver
Um arranjo em balanço pode reduzir o reposicionamento repetido da base do robô em uma área de trabalho adequada para painéis de chapa para pontes / navios. A localização da junta por visão ajuda o sistema a trabalhar a partir da posição real das juntas visíveis. Essas funções são especialmente úteis quando a fabricação introduz mudanças controladas no posicionamento que tornam uma trajetória fixa inconveniente. Elas não eliminam o projeto do dispositivo de fixação, a preparação da solda, a qualificação do procedimento nem a inspeção.
Para um orçamento, separe as soldas acessíveis em uma única fixação daquelas que precisam de uma segunda fixação. Identifique também as juntas que estão fora do processo previsto ou das condições do sensor. Isso fornece um plano de automação mais realista do que supor que cada metro de solda de um componente será concluído pelo robô em um único ciclo. O trabalho manual restante deve ser incluído ao comparar custo e produção.
Compare o braço em balanço com outros arranjos
Considere uma estação de trabalho com trilho de piso quando o comprimento for o principal problema de acesso e as juntas estiverem dentro do alcance lateral do robô. Avalie uma estação de trabalho com pórtico quando o componente ocupar uma área ampla e o acesso a partir de um arranjo em ponte se ajustar melhor à planta do piso. Uma estação com robô único pode ser suficiente para peças estruturais menores que possam ser apoiadas próximo ao robô.
Na família de braço em balanço, compare as alternativas de 7 eixos e 9 eixos pelas posições das juntas e pelo arranjo de movimento proposto. A quantidade de eixos descreve um arranjo específico, não um grau de qualidade independente. Solicite um desenho de layout e uma explicação de qual movimento alcança cada solda de difícil acesso, em vez de pedir um eixo adicional apenas porque o número é maior.
Cinco perguntas a fazer antes de comprar
Quais desenhos devo enviar para um orçamento de 8 eixos?
Envie dimensões gerais, massa da peça, espaçamento entre nervuras e enrijecedores, material e espessura, tamanhos e posições das soldas, além de fotografias da orientação prevista. Uma planta do piso com a rota de carregamento ajuda a definir o arranjo de instalação.
O robô consegue soldar dentro de uma caixa fechada?
Isso depende do acesso para a tocha, o sensor e o robô, além da sequência de montagem e dos arranjos de extração. Caber na área de trabalho externa não comprova que as juntas internas sejam alcançáveis. Inclua vistas internas na análise de viabilidade.
Ainda preciso de dispositivos de fixação se o sistema encontra as juntas?
Sim. O componente deve ser apoiado e localizado adequadamente. A visão identifica a geometria; ela não prende peças soltas nem impede que se movam durante a soldagem. Os requisitos do dispositivo de fixação devem ser verificados durante o teste com amostra.
Posso usar o mesmo processo para diferentes tamanhos de junta?
Diferentes tamanhos de solda, preparações e condições do material podem exigir parâmetros de processo aprovados e planos de passes distintos. A faixa pretendida deve ser estabelecida no procedimento de soldagem e nos testes de comissionamento.
Como comparar a produção com a da minha oficina atual?
Meça um ciclo completo de peça aprovada, incluindo carregamento, escaneamento, soldagem, giro, limpeza, inspeção e retrabalho. Use a mesma peça e o mesmo requisito de qualidade nos dois métodos. Um índice geral de velocidade de soldagem não é suficiente para determinar a economia.
Fale sobre seu componente e sua meta de produção
Envie os desenhos do seu componente, os requisitos de solda e o layout da fábrica pelo formulário de consulta abaixo. Podemos avaliar o acesso à junta de solda e a configuração adequada antes de elaborar um orçamento.
Solicitar orçamento da estação de trabalhoEnvie sua solicitação de fornecimento
Preencha o formulário com seus requisitos detalhados e nossa equipe de suporte retornará em breve. Um especialista será designado ao seu projeto para oferecer orientação profissional e soluções personalizadas.
Para uma resposta mais rápida, recomendamos enviar sua solicitação pelo formulário. Se tiver algum problema no envio, entre em contato diretamente pelo dxk@jtclaser.com .
Outros produtos
Estação de montagem e soldagem de juntas
Estação de trabalho inteligente com braço em balanço de 9 eixos