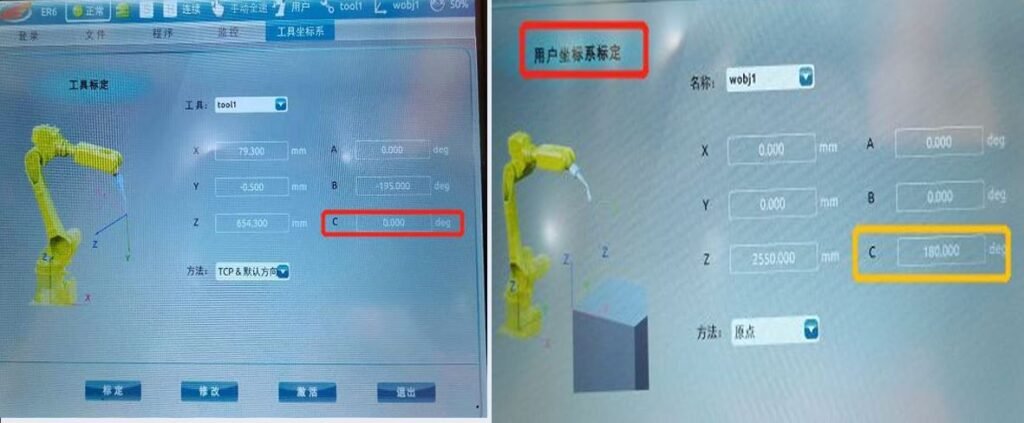
Após o escaneamento da estação de trabalho de pórtico, iniciar a soldagem causa um erro; durante a verificação na posição de 0 grau do eixo C do robô, o laser de linha se move na direção de 180 graus.
Carregando…

Entre em contato agora. Estamos sempre à disposição para atender você.