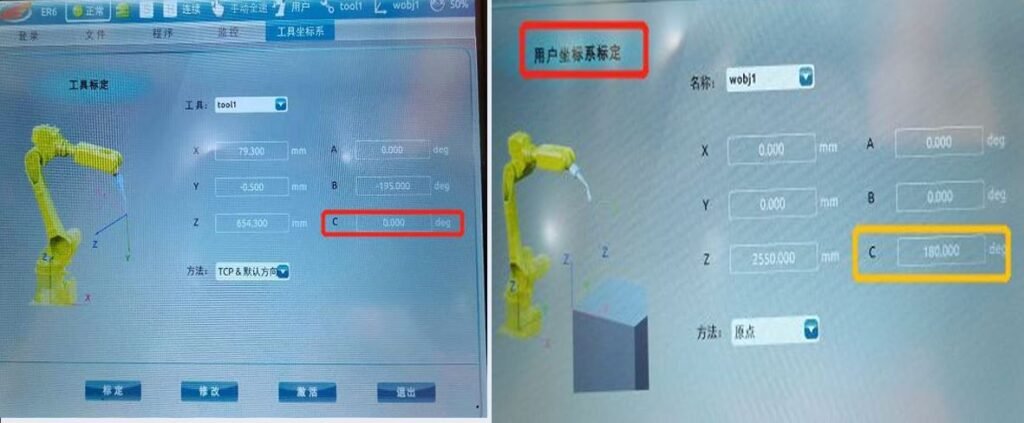
Po skanowaniu stanowiska na konstrukcji bramowej rozpoczęcie spawania powoduje błąd; podczas weryfikacji w pozycji 0 stopni osi C robota laser liniowy przemieszcza się w kierunku 180 stopni.
Wczytywanie…

Zapraszamy do kontaktu – zawsze chętnie pomożemy.