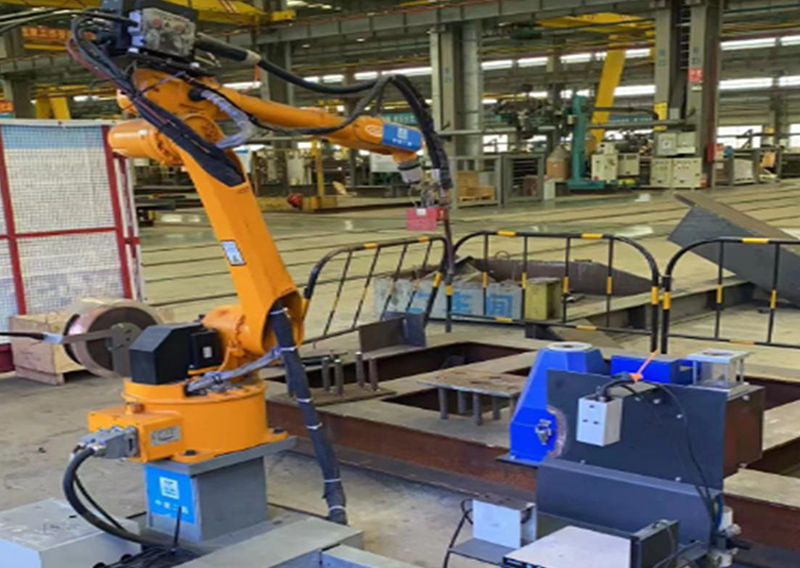
Pengelasan struktural berpemandu visi
Stasiun Kerja Robot Las Kantilever 9 Sumbu
Terapkan pengelasan robotik pada balok panjang, panel berpengaku, dan struktur fabrikasi besar.
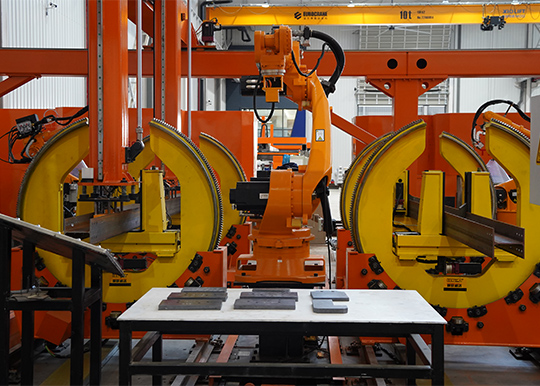
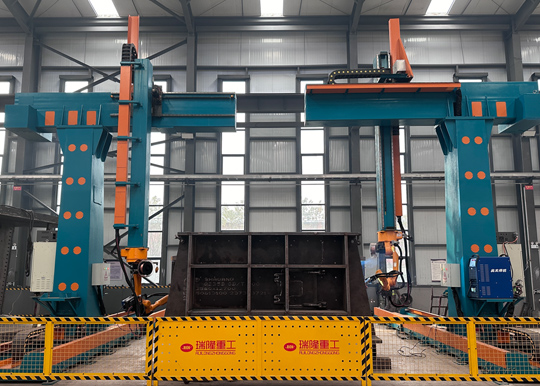
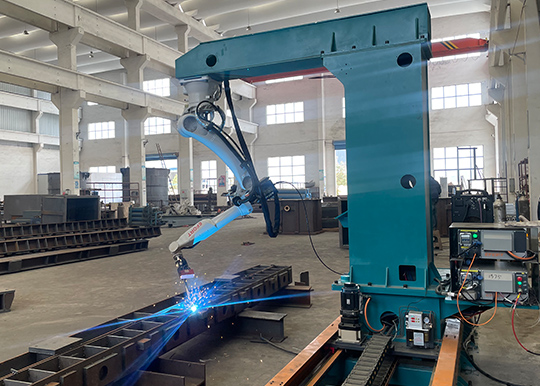
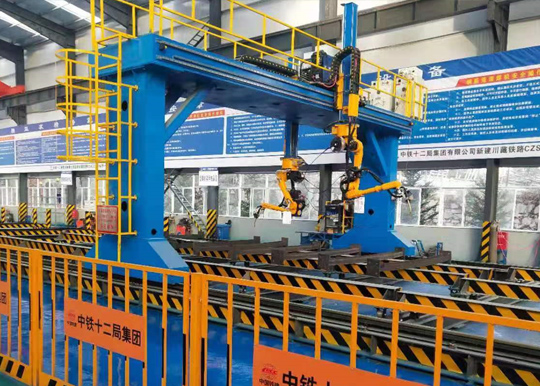
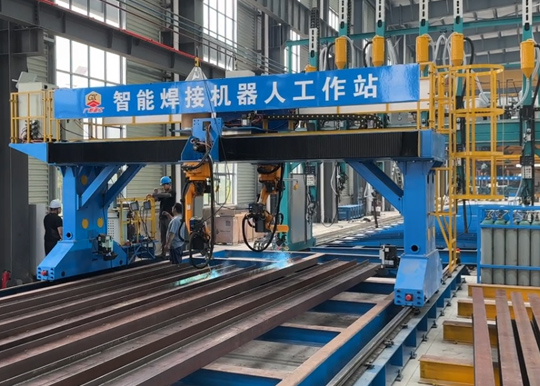
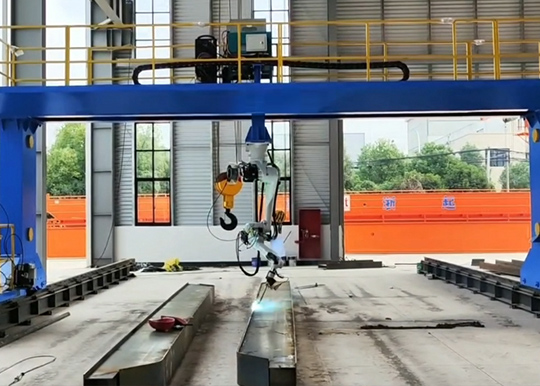
Robot las 6 sumbu bergerak pada 3 sumbu linear eksternal. Pengenalan 3D global, pemindaian kampuh las lokal, dan database proses pengelasan terintegrasi bekerja bersama untuk menghasilkan jalur pengelasan bagi komponen yang sesuai.
Diskusikan benda kerja Anda →Pelajari konfigurasi referensi rel 22 m di bawah ini. Jangkauan kerja dan peralatan dikonfigurasi berdasarkan benda kerja dan tata letak pabrik.
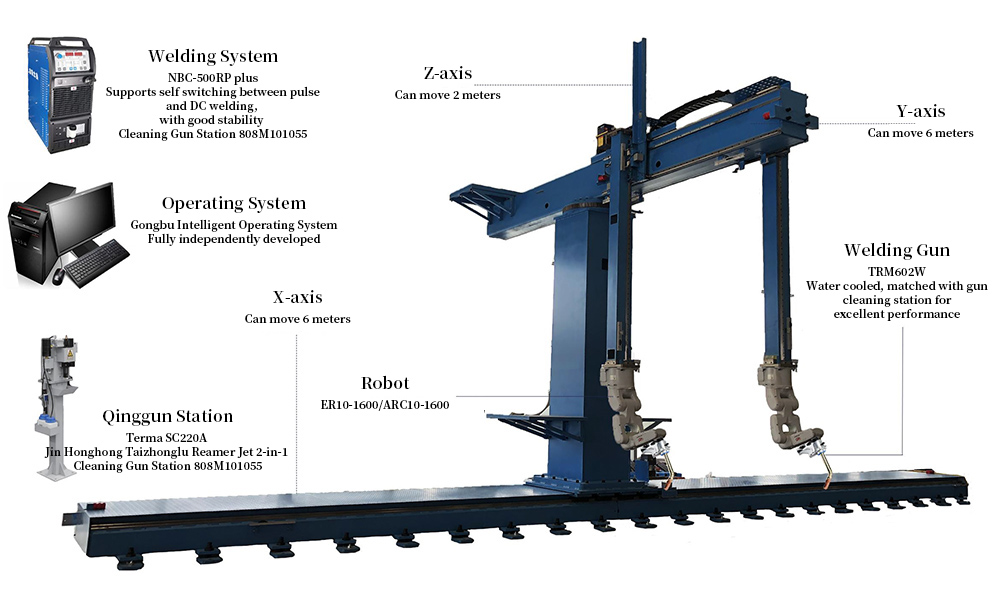
Jangkau pekerjaan dari tiga arah
Satu robot. Tiga sumbu eksternal. Area kerja lebih luas.
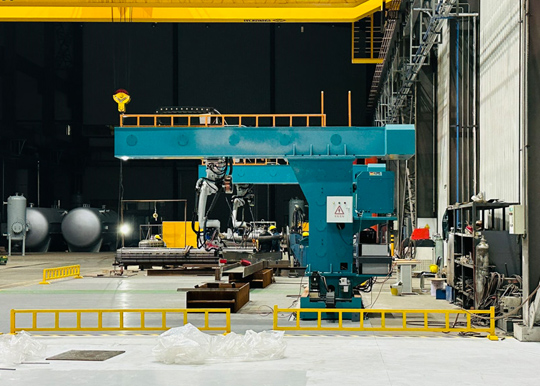
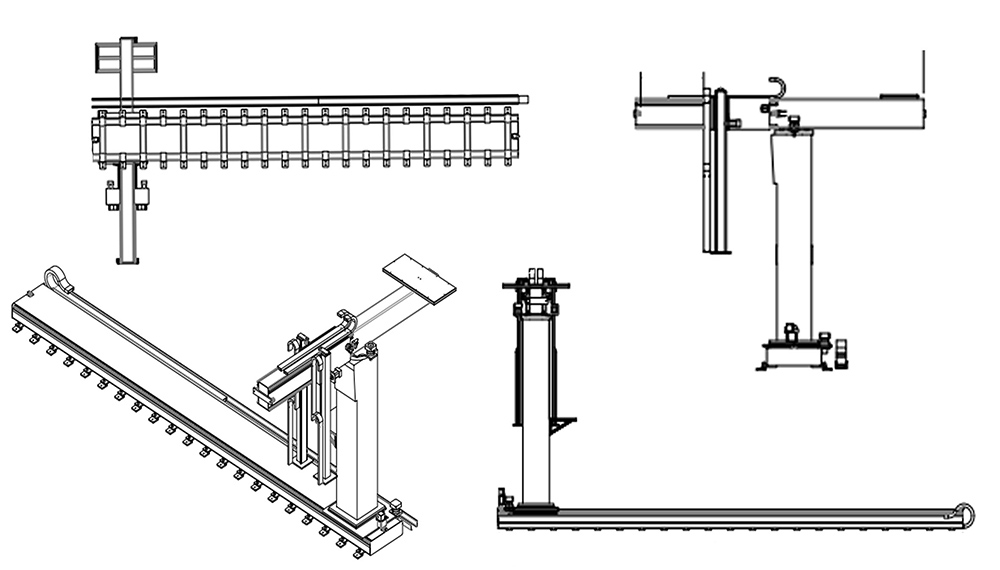
Sumbu X menggerakkan stasiun kerja sepanjang rel lantai. Balok lintang Y memosisikan kantilever melintasi area kerja, sedangkan lift Z menyesuaikan posisi vertikalnya. Enam sendi robot mengarahkan torch las ke sambungan las.
Lebar pengelasan satu posisi 3.500 mm
Ketinggian pengelasan 0–1.800 mm
Tata letak konseptual, tidak sesuai skala. Panjang rel bukan panjang pengelasan efektif.
Akses dari ujung, postur robot, penopang kerja, dan acuan ketinggian harus diperiksa pada tata letak akhir. Benda kerja yang terlalu lebar memerlukan pemosisian ulang dan relokasi; las sisi balik mungkin memerlukan pembalikan komponen.
- Model referensi
- JTC-22X-2.5Y-1.5Z
- Jumlah robot / stasiun kerja
- 1 / 1
- Rel lantai X
- 22 m
- Langkah mekanis Y / Z
- 2.5 m / 1.5 m
- Kecepatan gerak maksimum
- X: 18; Y: 18; Z: 12 m/min
- Akurasi pemosisian sumbu eksternal
- Statis ±0,5 mm; bergerak ±0,8 mm
- Beban sistem kantilever
- 500 kg — bukan berat benda kerja
Langkah mekanis Z berbeda dari rentang ketinggian pengelasan benda kerja. Akurasi pemosisian sumbu eksternal berbeda dari repeatabilitas robot dan akurasi hasil las.
Dari pengenalan hingga pengelasan
Alur kerja sistem visi dan pengelasan yang terkoordinasi.
Antarmuka operator berjalan pada PC industri. Sistem menggabungkan koordinat kampuh las terukur dengan basis data proses pengelasan untuk membuat program bagi geometri yang dikenali.
Persiapan & las ikat
Rakit dan las ikat benda kerja pada penopang yang sesuai. Konfirmasikan persiapan kampuh las, akses, dan proses pengelasan yang diperlukan.
Pengenalan global
Kamera global menangkap area kerja dan membangun representasi 3D. Beberapa komponen dapat dikenali dalam area kerja yang dikonfigurasi.
Pemindaian lokal
Robot menggerakkan sistem visi yang dipasang di ujung ke node yang dipilih untuk pemosisian sambungan las yang lebih detail.
Buat program
Sistem menggabungkan data lokasi kampuh las dengan parameter proses yang dipilih untuk membuat urutan pengelasan.
Validasi & las
Periksa lintasan yang dihasilkan dan setup peralatan, lalu jalankan siklus pengelasan dengan fungsi bantu yang telah dikonfigurasi.
Zona kerja bergantian
Jika tata letak sel memungkinkan, siapkan zona lain sementara pengelasan tetap berjalan. Pindahkan komponen yang sudah selesai dan ulangi urutannya.
Operasi tanpa pemrograman berlaku untuk geometri yang didukung dan konfigurasi proses yang telah divalidasi. Hal ini tidak menghilangkan kebutuhan persiapan komponen, kalibrasi, pemilihan proses, maupun verifikasi lintasan. Zona bergantian memerlukan pemisahan dan interlock yang sesuai.
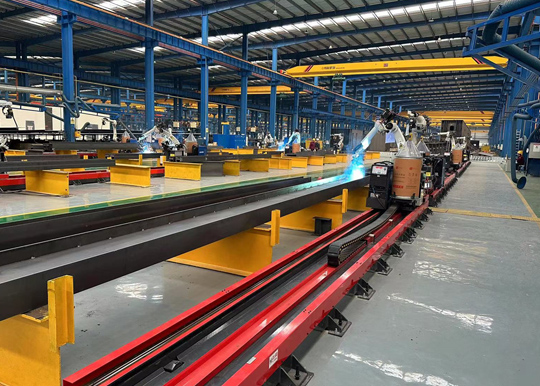
Paket peralatan referensi 22 m
Komponen yang dipadankan, dari sistem visi hingga perawatan torch las.
Robot EFORT ARC12-2000
Robot las artikulasi enam sumbu yang dipasangkan dengan kontroler EC-S6, teach pendant, dan kabel koneksi.
- Beban pergelangan maksimum
- 12 kg
- Radius gerak maksimum
- 2.025 mm
- Repeatabilitas
- ±0,05 mm
- Massa robot
- 185 kg
- Perlindungan
- IP54; bagian pergelangan-lengan IP67
Torch las, kamera, dan aksesori ikut dihitung dalam beban pergelangan. Periksa momen, inersia, dan interferensi yang diizinkan untuk instalasi.
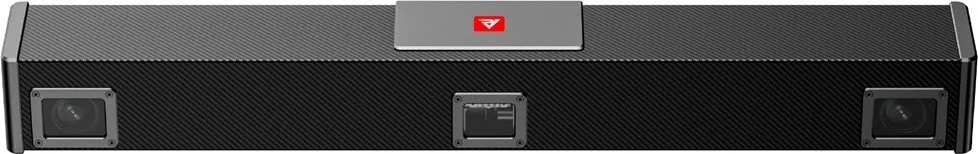
Visi 3D global + lokal
RVC-G52000 menyediakan pengenalan menyeluruh pada jarak kerja 1.200–3.000 mm, dengan bidang pandang jauh 2.900 × 2.500 mm pada 3.000 mm.
RVC-M2600 menyediakan pemindaian lokal pada 400–1.000 mm. Bidang pandangnya 600 × 450 mm pada 700 mm. Kedua model kamera menggunakan Gigabit Ethernet dan memiliki rating IP65 sesuai data yang disertakan.
Bidang pandang kamera bukan cakupan pengelasan stasiun kerja. Hasil akhir permukaan, obstruksi, dan sambungan las aktual menentukan kesesuaian pemindaian.
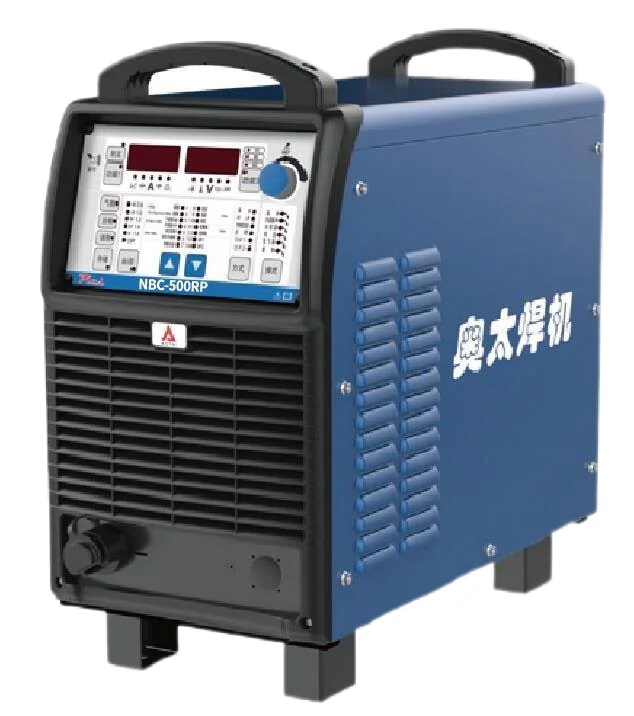
Aotai NBC-500RP Plus
Power source las berpelindung gas untuk aplikasi baja karbon dan baja tahan karat dengan bahan habis pakai serta pengaturan proses yang kompatibel.
- Rentang output
- 60 A / 17 V hingga 500 A / 39 V
- Catu daya input referensi
- 3 fase 380 V ±10%, 50 Hz
- Siklus kerja tercantum
- 100%
- Ukuran kawat
- 0,8 / 1,0 / 1,2 / 1,6 mm
Pastikan kompatibilitas input dan parameter pengelasan yang memenuhi kualifikasi untuk instalasi.
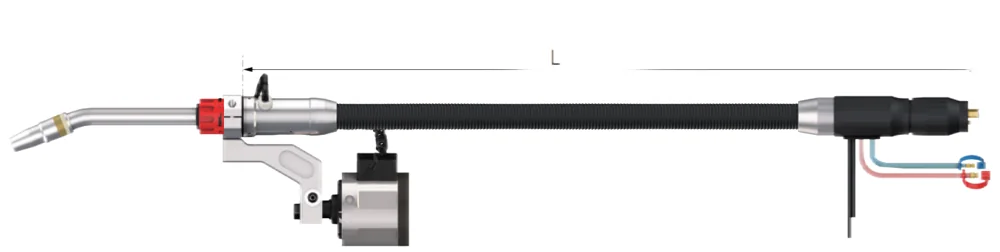
Torch berpendingin cairan TRM605WHD
Leher yang dapat diganti, pendinginan cairan, dan fungsi anti-tabrakan mendukung operasi robotik serta perawatan rutin.
- Rating tercantum
- 550 A CO₂ / 500 A gas campuran
- Dasar rating gas campuran
- 80% Ar + 20% CO₂
- Siklus kerja tercantum
- 100%
- Diameter kawat
- 0,8–1,6 mm
- Sudut leher yang tersedia
- 22° / 36° / 45°
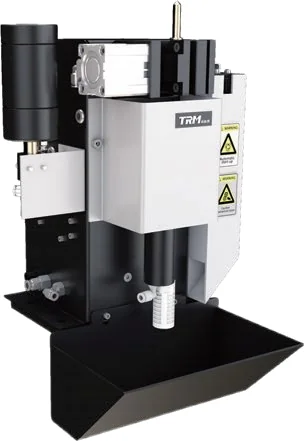
Stasiun pembersih torch SC220ASE
Menghilangkan percikan las pada nozzle, memotong ujung kawat, dan mengaplikasikan cairan anti-percikan las. Pembersihan terencana membantu mempertahankan aliran gas pelindung melalui nozzle.
- Suplai pneumatik
- Di atas 0,6 MPa sesuai data peralatan
- Suplai kontrol
- 24 V DC
- Waktu pemotongan kawat
- Sekitar 0,5 s
Paket kontrol dan sistem gerak
- Antarmuka operator berbahasa Inggris dan perangkat lunak kontrol / visi.
- PC industri dan konsol operasi.
- Paket servo-drive X / Y / Z.
- Sistem gerak kantilever dengan rel lantai bersegmen.
- Dudukan pemasangan kamera dan perangkat keras kontrol yang sesuai.
Komunikasi TCP/IP menghubungkan PC dan peralatan. Susunan kontrol akhir dipilih berdasarkan tata letak sel kerja dan kebutuhan operasi.
Pilih berdasarkan kampuh las, bukan hanya dimensi luar
Periksa akses torch dan kamera sebelum memilih sel kerja.
Kelompok komponen tipikal
H-beam, rakitan pelat-rib, partisi, dan subrakitan struktur besar yang digunakan dalam fabrikasi jembatan, kapal, dan mesin merupakan kandidat yang relevan.
Berikan lokasi las aktual dan orientasi torch yang diperlukan. Kompartemen dalam, rib yang rapat, dan pelat miring dapat membatasi pemindaian dan pengelasan meskipun ukuran keseluruhan komponen masuk dalam ruang kerja nominal.
Panduan referensi jarak bebas
Solusi peralatan memberikan kombinasi tinggi pelat / jarak antar pelat berikut untuk susunan torch standarnya. Sudut apit pelat ditentukan minimal 70°. Nilai ini untuk penyaringan tata letak, bukan jaminan untuk setiap sambungan las.
| Tinggi pelat H (mm) | Jarak W (mm) | Akses visi |
|---|---|---|
| 50 | 80 | Eksternal |
| 100 | 120 | Eksternal |
| 200 | 280 | Termasuk |
| 300 | 340 | Termasuk |
| 400 | 420 | Termasuk |
| 550 | 500 | Termasuk |
Lihat stasiun kerja
Gambaran umum dan perakitan peralatan.
Video gambaran umum stasiun kerja. Peralatan yang ditampilkan dapat berbeda dari konfigurasi referensi robot tunggal di atas.
Rencanakan instalasi lengkap.
Untuk pemilihan peralatan
- Gambar komponen, material, ketebalan, dan peta las.
- Komponen terbesar dan terkecil, berat, dan susunan penopang.
- Posisi las, kriteria mutu, dan target output.
- Tata letak lantai, rute pemuatan, dan metode penanganan material.
Untuk komisioning
- Persyaratan fondasi dan kelurusan rel.
- Daya listrik, pendinginan, gas pelindung, dan udara bertekanan.
- Ekstraksi asap, penyekatan busur las, dan perlindungan sel kerja.
- Kalibrasi robot / kamera dan uji coba pengelasan representatif.
Rel diangkut dalam beberapa bagian. Pengemasan, perakitan, dan pengaturan pengangkatan dikonfirmasi sesuai tata letak akhir peralatan.
Pertanyaan umum tentang konfigurasi.
Apakah rel 22 m berarti las kontinu 22 m?
Tidak. Panjang rel adalah nilai tata letak mekanis. Panjang las efektif juga bergantung pada batas lintasan, jangkauan robot, orientasi, dan jarak bebas ujung.
Apakah rating 500 kg adalah berat benda kerja maksimum?
Tidak. Itu adalah beban sistem kantilever yang tercantum dalam data peralatan. Berat benda kerja dinilai secara terpisah terhadap penopang, fixture, dan peralatan penanganan material.
Apakah semua las dapat diselesaikan tanpa memindahkan komponen?
Belum tentu. Komponen yang melebihi lebar kerja dapat memerlukan reposisi dan siklus penentuan posisi baru. Sambungan sisi balik atau yang terhalang dapat memerlukan pembalikan atau setup lain.
Bagaimana output produksi ditentukan?
Evaluasi panjang las aktual, ukuran sambungan, jumlah pass, waktu pemindaian, reposisi, dan waktu pemuatan. Uji coba representatif memberikan dasar yang lebih berguna daripada angka umum meter per hari.
Kirim Permintaan Pengadaan Anda
Sampaikan dimensi komponen, material, ketebalan pelat, persyaratan las, dan ruang lantai yang tersedia. Tim kami dapat membahas area kerja dan konfigurasi peralatan yang sesuai.
Untuk respons tercepat, kami menyarankan Anda mengirim permintaan melalui formulir. Jika mengalami kendala saat pengiriman, Anda juga dapat menghubungi kami langsung di dxk@jtclaser.com .