Soudage de structures guidé par vision
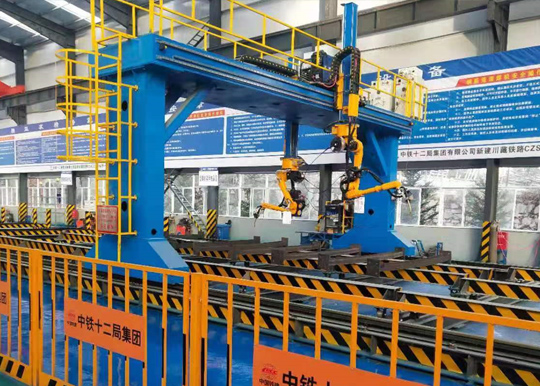
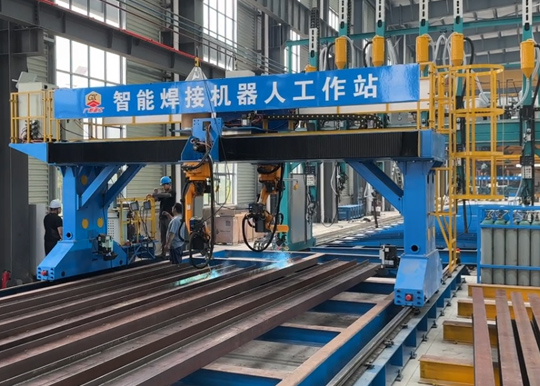
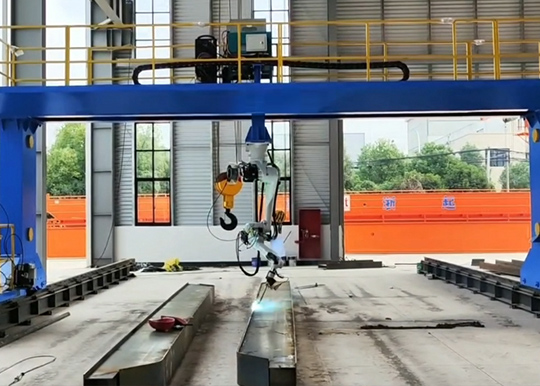
Cellule de soudage sur potence à 9 axes
Automatisez le soudage de poutres longues, de panneaux raidis et de grands ensembles mécano-soudés.
Selon la configuration du projet et les spécifications techniques validées.
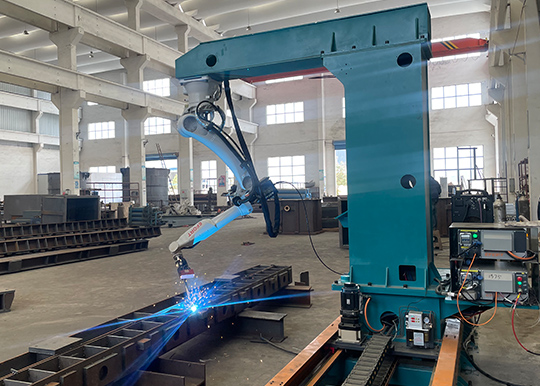
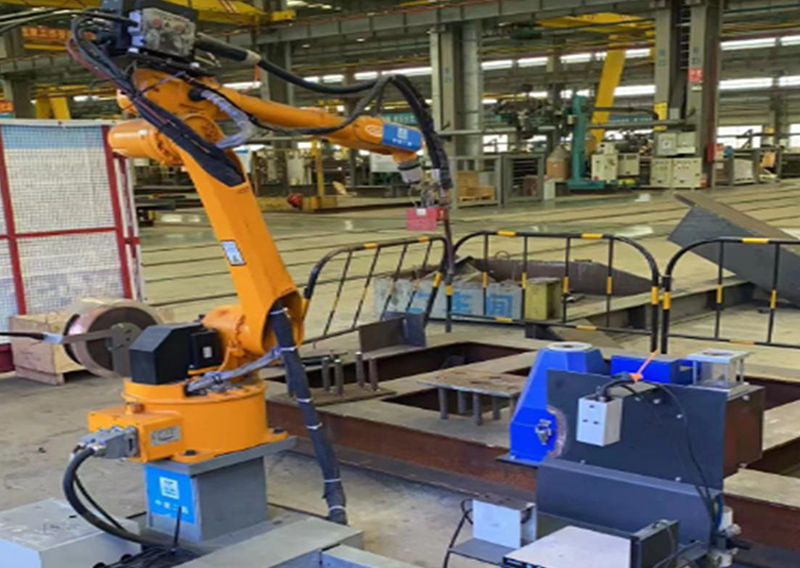
Un robot de soudage à six axes se déplace sur trois axes linéaires externes. La reconnaissance 3D globale, le relevé local des joints et une base de données de procédés intégrée permettent de générer les trajectoires de soudage pour les pièces compatibles.
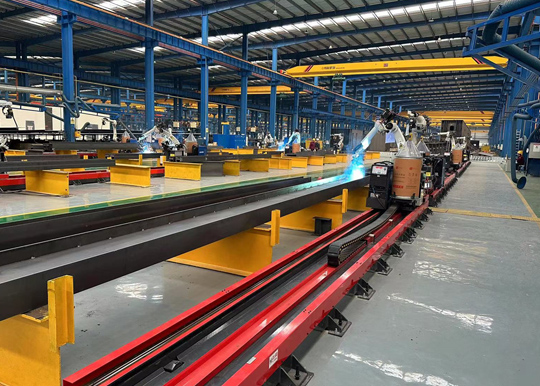
Étudier votre pièce avec nous →Découvrez ci-dessous la configuration de référence avec un rail au sol de 22 m. La zone de travail et les équipements sont adaptés aux pièces et à l’implantation de votre atelier.

Accéder à la pièce selon trois directions
Un robot. Trois axes externes. Une zone de travail élargie.
L’axe X déplace la cellule le long du rail au sol. La traverse Y positionne la potence transversalement, tandis que l’axe Z règle sa hauteur. Les six articulations du robot orientent la torche au niveau du joint.
Largeur soudable sans repositionnement : 3 500 mm
Hauteur de soudage : 0–1 800 mm
Schéma de principe non à l’échelle. La longueur du rail ne correspond pas à la longueur de soudage utile.
L’accès aux extrémités, les postures du robot, les supports de pièces et la référence de hauteur doivent être vérifiés sur le plan définitif. Les pièces trop larges nécessitent un repositionnement et un nouveau repérage ; les soudures en face arrière peuvent imposer un retournement.
- Modèle de référence
- JTC-22X-2.5Y-1.5Z
- Nombre de robots / cellules
- 1 / 1
- Rail au sol X
- 22 m
- Courses mécaniques Y / Z
- 2,5 m / 1,5 m
- Vitesses de déplacement maximales
- X : 18 ; Y : 18 ; Z : 12 m/min
- Précision de positionnement des axes externes
- À l’arrêt : ±0,5 mm ; en mouvement : ±0,8 mm
- Charge admissible du système de potence
- 500 kg — ne désigne pas le poids de la pièce
La course mécanique Z se distingue de la plage de hauteur de soudage sur la pièce. La précision de positionnement des axes externes ne doit pas être confondue avec la répétabilité du robot ou la précision de la soudure réalisée.
De la reconnaissance au soudage
Un processus coordonnant vision et soudage.
L’interface opérateur fonctionne sur un PC industriel. Le système associe les coordonnées mesurées des joints à la base de données de procédés pour générer un programme adapté à la géométrie reconnue.
Préparer et pointer
Assemblez et pointez la pièce sur des supports adaptés. Vérifiez la préparation des joints, leur accessibilité et le procédé de soudage requis.
Reconnaître l’ensemble de la zone
La caméra globale capture la zone de travail et en crée une représentation 3D. Plusieurs pièces peuvent être reconnues dans la scène configurée.
Scanner les joints localement
Le robot amène le système de vision monté en bout de bras aux points sélectionnés pour localiser les joints avec davantage de précision.
Générer le programme
Le système combine les données de position des joints et les paramètres de procédé sélectionnés pour créer la séquence de soudage.
Valider et souder
Vérifiez la trajectoire générée et les réglages de l’installation, puis lancez le cycle de soudage avec les fonctions auxiliaires configurées.
Alterner les zones de travail
Lorsque l’implantation le permet, préparez une autre zone pendant le soudage. Évacuez les pièces terminées, puis répétez la séquence.
Le fonctionnement sans programmation concerne les géométries prises en charge et les configurations de procédé validées. Il ne dispense pas de préparer les pièces, d’étalonner le système, de sélectionner le procédé ni de vérifier les trajectoires. L’alternance des zones exige des séparations et des interverrouillages adaptés.
Équipements de la configuration de référence de 22 m
Des composants coordonnés, de la vision à l’entretien de la torche.
Robot EFORT ARC12-2000
Robot de soudage articulé à six axes, avec contrôleur EC-S6, pupitre de programmation et câbles de raccordement.
- Charge utile maximale au poignet
- 12 kg
- Rayon de mouvement maximal
- 2 025 mm
- Répétabilité
- ±0,05 mm
- Masse du robot
- 185 kg
- Indice de protection
- IP54 ; IP67 pour la section poignet-bras
La torche, la caméra et les accessoires entrent dans le calcul de la charge au poignet. Vérifiez les moments admissibles, l’inertie et les risques d’interférence pour l’installation.
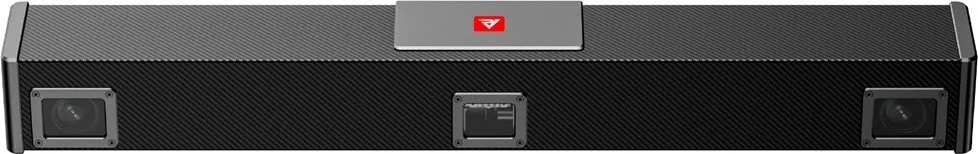
Vision 3D globale et locale
RVC-G52000 assure la reconnaissance globale à une distance de travail de 1 200 à 3 000 mm. À 3 000 mm, son champ de vision est de 2 900 × 2 500 mm.
RVC-M2600 assure le relevé local à une distance de 400 à 1 000 mm. Son champ de vision est de 600 × 450 mm à 700 mm. Les deux modèles utilisent une connexion Gigabit Ethernet et présentent un indice IP65 selon les données fournies.
Le champ de vision des caméras ne correspond pas à la zone soudable de la cellule. L’état de surface, les occultations et la géométrie réelle du joint déterminent la faisabilité du relevé.
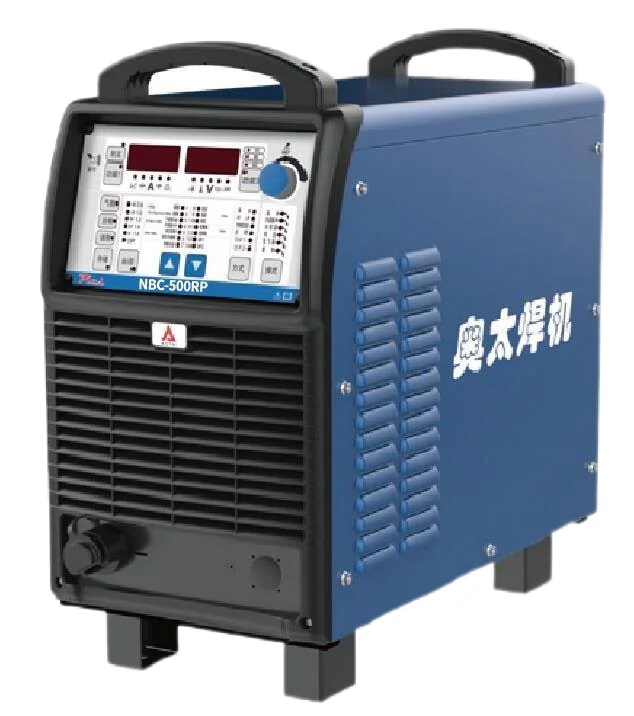
Aotai NBC-500RP Plus
Générateur de soudage sous protection gazeuse pour les aciers au carbone et les aciers inoxydables, avec des consommables et des réglages adaptés.
- Plage de sortie
- De 60 A / 17 V à 500 A / 39 V
- Alimentation de référence
- Triphasé 380 V ±10 %, 50 Hz
- Facteur de marche indiqué
- 100 %
- Diamètres de fil
- 0,8 / 1,0 / 1,2 / 1,6 mm
Confirmez la compatibilité de l’alimentation et les paramètres de soudage qualifiés pour l’installation.
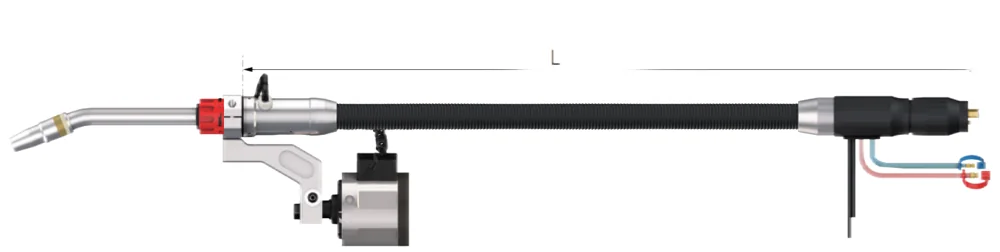
Torche TRM605WHD à refroidissement liquide
Le col interchangeable, le refroidissement liquide et la fonction anticollision facilitent l’utilisation robotisée et l’entretien courant.
- Courants admissibles indiqués
- 550 A sous CO₂ / 500 A sous mélange gazeux
- Mélange gazeux de référence
- 80 % Ar + 20 % CO₂
- Facteur de marche indiqué
- 100 %
- Diamètre de fil
- 0,8–1,6 mm
- Angles de col disponibles
- 22° / 36° / 45°
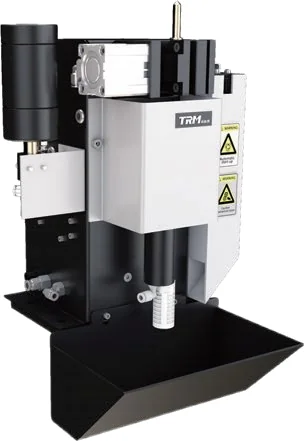
Station de nettoyage de torche SC220ASE
Élimine les projections dans la buse, coupe l’extrémité du fil et applique un liquide antiprojections. Un nettoyage planifié contribue à maintenir le débit de gaz de protection à travers la buse.
- Alimentation pneumatique
- Supérieure à 0,6 MPa selon les données de l’équipement
- Alimentation de commande
- 24 V CC
- Temps de coupe du fil
- Environ 0,5 s
Commande et système de déplacement
- Interface opérateur en anglais et logiciels de commande et de vision.
- PC industriel et pupitre opérateur.
- Servomotorisations des axes X / Y / Z.
- Système de déplacement sur potence avec rail au sol en sections.
- Supports de caméra et matériel de commande adapté.
La communication TCP/IP relie le PC aux équipements. L’architecture de commande définitive est choisie en fonction de l’implantation de la cellule et des besoins d’exploitation.
Choisir selon les joints, au-delà des dimensions hors tout
Vérifiez l’accès de la torche et de la caméra avant de choisir la cellule.
Familles de pièces typiques
Les poutres en H, assemblages de tôles et raidisseurs, cloisons et grands sous-ensembles de ponts, de navires ou de machines constituent des applications possibles.
Précisez l’emplacement réel des soudures et les orientations requises de la torche. Des caissons profonds, des raidisseurs rapprochés ou des tôles inclinées peuvent limiter le relevé et le soudage, même si la pièce tient dans l’enveloppe nominale.
Repères pour les dégagements
La solution proposée indique les combinaisons suivantes de hauteur et d’écartement des tôles pour la torche standard. L’angle entre les tôles doit être d’au moins 70°. Ces valeurs servent à présélectionner une implantation ; elles ne garantissent pas l’accès à tous les joints.
| Hauteur de tôle H (mm) | Écartement W (mm) | Accès du système de vision |
|---|---|---|
| 50 | 80 | Depuis l’extérieur |
| 100 | 120 | Depuis l’extérieur |
| 200 | 280 | Dans l’espace entre les tôles |
| 300 | 340 | Dans l’espace entre les tôles |
| 400 | 420 | Dans l’espace entre les tôles |
| 550 | 500 | Dans l’espace entre les tôles |
Découvrez la cellule
Présentation et assemblage des équipements.
Vidéo de présentation. Les équipements illustrés peuvent différer de la configuration de référence à un robot décrite ci-dessus.

Préparer l’installation complète.
Pour choisir les équipements
- Plans des pièces, matériau, épaisseur et plan des soudures.
- Pièces les plus grandes et les plus petites, poids et disposition des supports.
- Positions de soudage, critères de qualité et cadence visée.
- Plan de l’atelier, voies de chargement et moyens de manutention.
Pour la mise en service
- Exigences relatives aux fondations et à l’alignement des rails.
- Électricité, refroidissement, gaz de protection et air comprimé.
- Aspiration des fumées, écrans contre le rayonnement de l’arc et protections de la cellule.
- Étalonnage du robot et des caméras, puis essais de soudage représentatifs.
Le rail est transporté en sections. Le conditionnement, l’assemblage et les moyens de levage sont définis à partir de l’implantation définitive.
Questions fréquentes sur la configuration.
Un rail de 22 m permet-il de souder 22 m en continu ?
Non. La longueur du rail est une dimension mécanique. La longueur de soudage utile dépend aussi des limites de déplacement, de la portée du robot, de son orientation et du dégagement aux extrémités.
Les 500 kg correspondent-ils au poids maximal de la pièce ?
Non. Il s’agit de la charge admissible du système de potence indiquée dans les données de l’équipement. Le poids des pièces est évalué séparément en fonction des supports, des outillages et des moyens de manutention.
Peut-on réaliser toutes les soudures sans déplacer la pièce ?
Pas nécessairement. Les pièces trop larges peuvent exiger un repositionnement et un nouveau repérage. Les joints en face arrière ou difficiles d’accès peuvent nécessiter un retournement ou un autre montage.
Comment déterminer la capacité de production ?
Évaluez la longueur réelle des soudures, leur section, le nombre de passes ainsi que les temps de relevé, de repositionnement et de chargement. Des essais représentatifs sont plus utiles qu’une valeur générale en mètres par jour.
Présentez-nous votre projet
Indiquez les dimensions des pièces, le matériau, l’épaisseur des tôles, les exigences de soudage et la surface disponible. Notre équipe pourra étudier avec vous une zone de travail et une configuration adaptées.
Pour faciliter le traitement de votre demande, nous vous recommandons d’utiliser le formulaire. En cas de difficulté d’envoi, vous pouvez également nous contacter directement à l’adresse dxk@jtclaser.com .