FAQ Stasiun Kerja Pengelasan Robotik
- Kesalahan koneksi encoder
- Teach pendant menampilkan “Not Connected.”
- Servo tidak dapat dinyalakan.
- Setelah terhubung, robot tidak bergerak saat kontrol posisi dan orientasi diperintahkan di software.
- Setelah terhubung, data robot tidak mengakumulasi data sumbu tambahan.
- Kegagalan penyalaan busur.
- Pengelasan berhenti pada satu posisi.
- Busur tidak padam di titik akhir setelah pengelasan.
- Selama operasi pengendalian berbasis model rel lantai, titik aman pertama melaporkan error gerakan sendi.
- Pelat rusuk terlalu tinggi dan menabrak boks kamera saat pengelasan
- Titik sudut siku-siku abnormal pada benda kerja yang dipoles
- Setelah SD card diformat, teach pendant menunjukkan bahwa perangkat tidak terhubung dan layar kontroler tidak menampilkan apa pun
- Laser garis dan kamera mengalami konflik, sehingga salah satunya tidak dapat dibuka.
- Membuka laser garis menyebabkan error: "CICLR.dll".
- Pemilihan titik sudut siku-siku abnormal di dalam kampuh las pengelasan busur rendam balok H.
- Kamera tidak menampilkan gambar saat mengambil foto
- Pengendalian berbasis model memiliki node yang belum ditetapkan.
- Pengukuran jarak laser titik selalu memiliki error tetap.
- Saat pengelasan, terjadi tabrakan dari titik transisi ke titik awal pengelasan.
- Sudut B pemindaian selalu melampaui batas
- Kesalahan nilai Z laser pemindaian terlalu besar/atau pencitraan laser terbalik
- Software laser Xiaobudian tidak menampilkan citra atau tidak dapat terhubung.
- Las titik B menampilkan pesan: paket proses tidak ditemukan.
- Pose robot berubah signifikan saat las sudut.
- Sambungan pelat pengaku datar segi empat WN11
- Dalam pengaturan titik bantu, nilai koordinat PCS tidak membaca koordinat dari pose saat ini; nilai setelah refresh tidak normal.
- Data kalibrasi kamera tidak terekam.
- Setelah mengganti teach pendant, terjadi kesalahan: error variabel global tidak dapat dihapus dengan metode normal.
- Alarm teach pendant 4208
- Setelah pemindaian stasiun kerja gantry, saat pengelasan dimulai terjadi kesalahan; selama verifikasi pada posisi 0 derajat sumbu C robot, laser garis bergerak ke arah 180 derajat.
- Alarm sumbu 1 robot: kesalahan pelacakan terlalu besar.
- Penyalaan ulang busur selalu gagal setelah pemutusan busur selama pengelasan.
- Terdapat jeda di antara titik interpolasi selama pengelasan.
- Fungsi Arc Welding tidak dapat dibuka.
- Titik pemindaian laser normal, tetapi pola B pengelasan tidak normal.
- Titik hasil pemindaian terlalu dekat dengan pelat pengaku, sehingga meningkatkan risiko tabrakan torch.
- Fungsi "Arc Welding" pada teach pendant tidak dapat dibuka—langsung tertutup setelah dibuka.
- Setelah pemasangan awal gantry, teach pendant tidak menampilkan kesalahan, tetapi servo tidak dapat dinyalakan.
- Teach pendant dapat menyalakan servo secara normal, tetapi software menampilkan kegagalan penyalaan.
- Alarm E42 pada mesin las OTAI, lampu komunikasi tidak menyala.
- Sistem koordinat tidak memiliki data, tetapi robot dapat digerakkan menggunakan teach pendant.
- Teach pendant melaporkan tegangan kurang pada bus DC di sumbu 1–6.
- Teach pendant tidak tersambung, kontroler melaporkan kesalahan baca file SD.
- Setelah kabinet kontrol diberi daya, kontroler tidak beroperasi.
- Teach pendant sesekali melaporkan stop darurat meskipun tombol stop darurat tidak ditekan.
- Kontroler melaporkan “13 FPGA program fail.”
- Setelah penggantian kontroler, alarm tetap muncul; tidak dapat dihapus setelah pembaruan modul IO.
- Setelah koneksi, saat menggerakkan robot dengan kontrol posisi dan orientasi, muncul kesalahan atau robot bergerak ke posisi yang salah.
- Setelah peningkatan ke versi 3.1.1, nilai tidak dapat diunggah dari perangkat lunak ke teach pendant.
- Setelah pembaruan perangkat lunak, terjadi kesalahan koneksi; bilah pesan menampilkan "Startup monitoring failed."
- Titik transisi lintasan pengelasan tidak normal.
- Kamera perangkat lunak laser garis melaporkan kesalahan setelah pengambilan foto selesai
- Setelah peningkatan file kartu, saat startup, muncul kesalahan konfigurasi perangkat keras seperti modul IO 988 dan alarm sinyal stop darurat.
- Kesalahan 9202 dilaporkan saat startup.
- Setelah kabinet kontrol dinyalakan, teach pendant terus menampilkan "Please wait: booting."
- Saat mengalihkan teach pendant ke mode otomatis dan menekan tombol daya (PWR), alarm muncul.
- Alarm teach pendant 4812: kelainan riwayat kode kesalahan.
- Kesalahan program gerak terkoordinasi multi-sumbu dua mesin, data pemantauan tidak normal
- Alarm FF08 pada teach pendant dan driver servo
- CALL dalam program teach tidak memiliki arcweld.
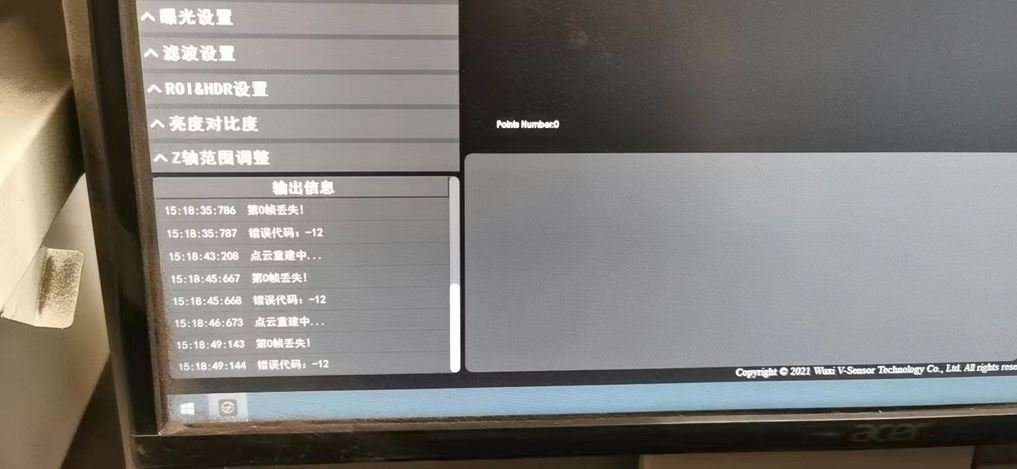
- Error perangkat lunak kamera 3D saat startup: “VSensorSDKCLR.dll”
- Error perangkat lunak bawaan kamera 3D, lampu biru kamera berkedip.
- Setelah kamera MindVision disambungkan ke kabel jaringan, kamera tidak dapat terdeteksi
- Error pada perintah gerakan yang dibuat otomatis oleh program.
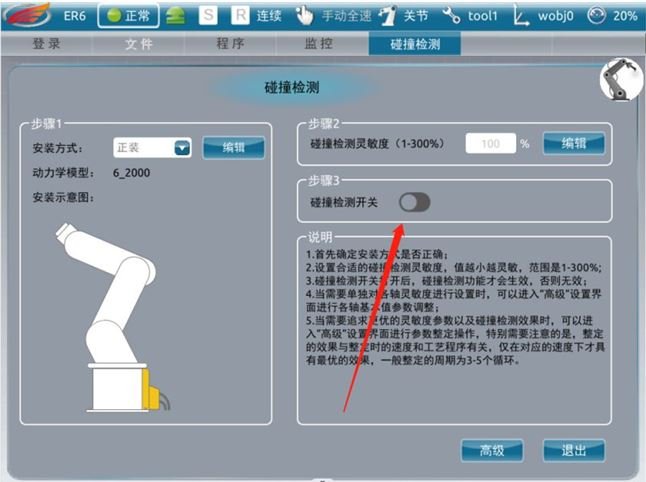
- Setelah upgrade ke file kartu versi 3.1.1, saat robot digerakkan muncul error: "Terjadi tabrakan pada sumbu kelima."
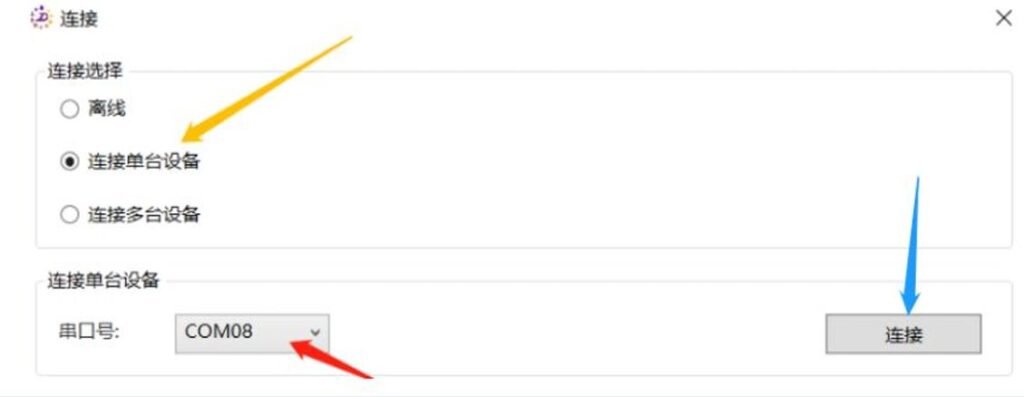
- Servo tidak dapat dinyalakan.
- Servo tidak dapat dinyalakan, tidak ada alarm pada teach pendant.
- Servo tidak dapat dinyalakan, semua driver enam sumbu menyala merah, tidak ada alarm pada teach pendant.
- Servo tidak dapat dinyalakan, satu sumbu pada driver enam sumbu menyala merah, tidak ada alarm pada teach pendant.
- Teach pendant melaporkan titik nol hilang, dan tidak ada data pada sistem koordinat di bawah pemantauan posisi.
- Error perangkat lunak kamera 3D: tidak dapat memilih paket proses dan membuka desain stasiun.
- Tata letak halaman perangkat lunak kacau atau halaman tertentu tidak dapat ditemukan.
- Robot memicu alarm limit saat bergerak dan tidak dapat menghapusnya.
- Setelah torch las bertabrakan dengan objek dan memicu sensor anti-tabrakan, alarm tidak dapat dihapus.
- Terjadi error setelah upgrade file kartu driver enam sumbu baru di kabinet kontrol
- Robot berhenti dan tidak bergerak pada baris instruksi ArcOn
- Task menampilkan: frekuensi dikurangi, terus macet saat memuat
- Teach pendant tidak terhubung, kode alarm kontroler 3909:
- Teach pendant menampilkan alarm kabinet kontrol terlalu panas, stop darurat, dan alarm pintu keselamatan.
- Alarm startup 9001: Ambiguitas dalam definisi register pengguna.
- Setelah upgrade file kartu, teach pendant menampilkan alarm startup 985.
- Kesalahan node gambar garis perangkat lunak: format string tidak benar (juga terjadi secara offline).
- Alarm teach pendant 9203
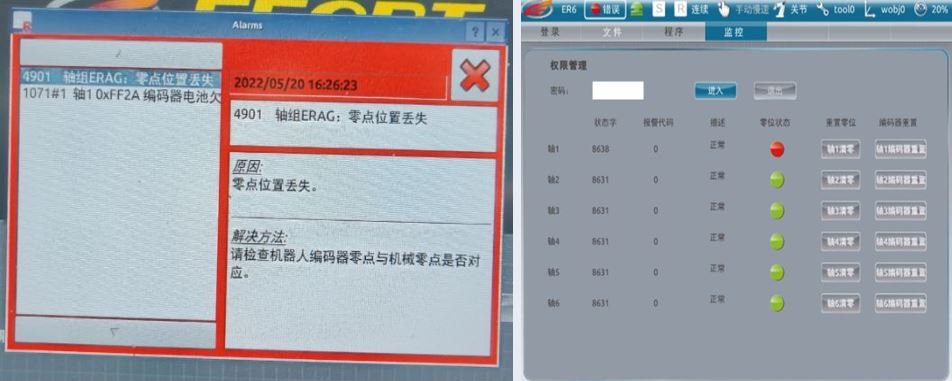
- Setelah startup, teach pendant robot menampilkan alarm gangguan yang menunjukkan hilangnya posisi nol.
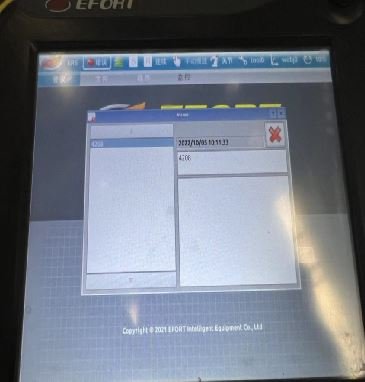
- Alarm teach pendant 4208
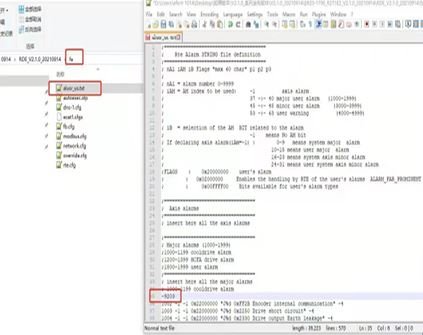
- Alarm teach pendant 9203
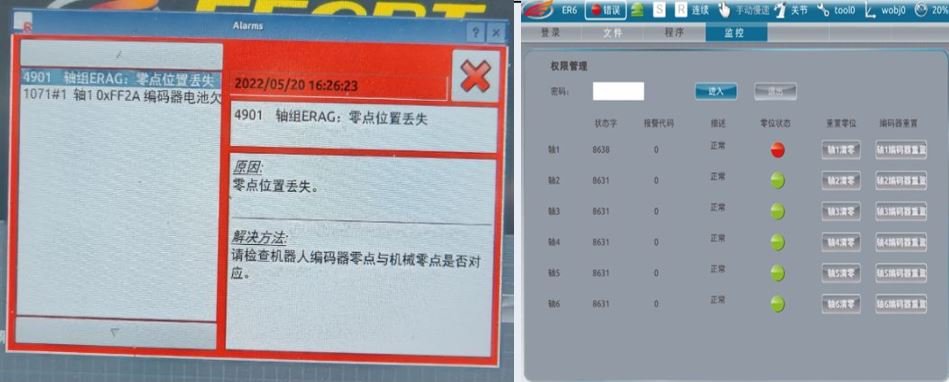
- Setelah dinyalakan, teach pendant menampilkan alarm gangguan yang menunjukkan hilangnya posisi titik nol.
- Kesalahan saat membuka pemindaian node setelah menggambar node
- Alarm program berjalan pengendalian berbasis model: “Program source file does not exist.”
- Driver servo FF58: deviasi posisi berlebih saat power-up.
- Kesalahan sirkuit rem driver servo FF66
- Panel mesin las tidak menampilkan arus atau tegangan
- File kartu 2.1 memicu kesalahan pemutusan busur setelah setiap pengelasan pada pengelasan intermiten.
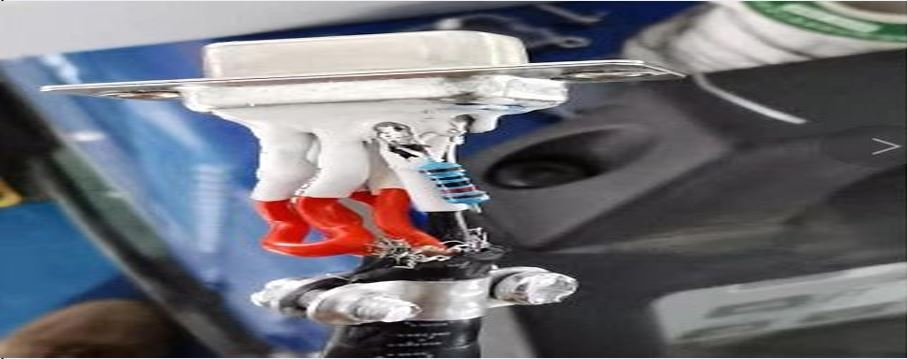
- Alarm penyalaan busur mesin las
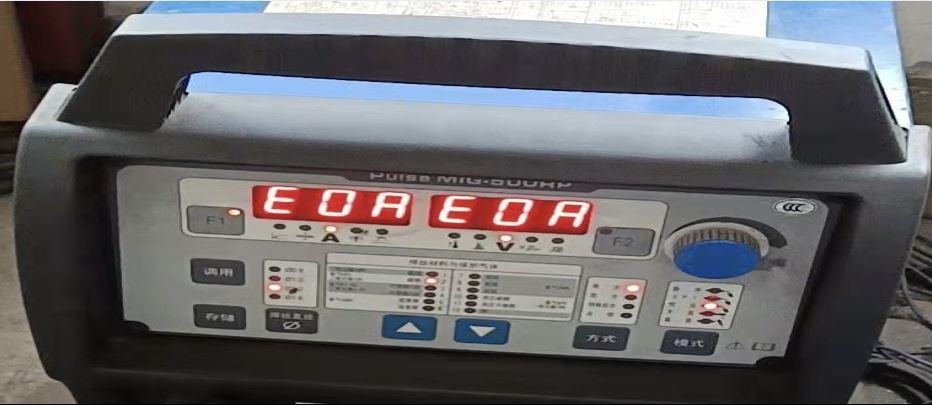
- Alarm EOA pendingin air
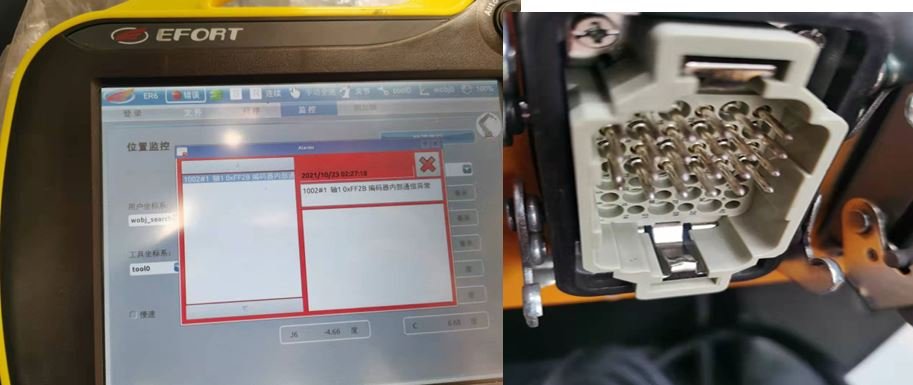
- Gerakan sendi melaporkan kesalahan komunikasi internal encoder sumbu 1.
- Kesalahan stop darurat pada teach pendant tidak dapat dihapus.
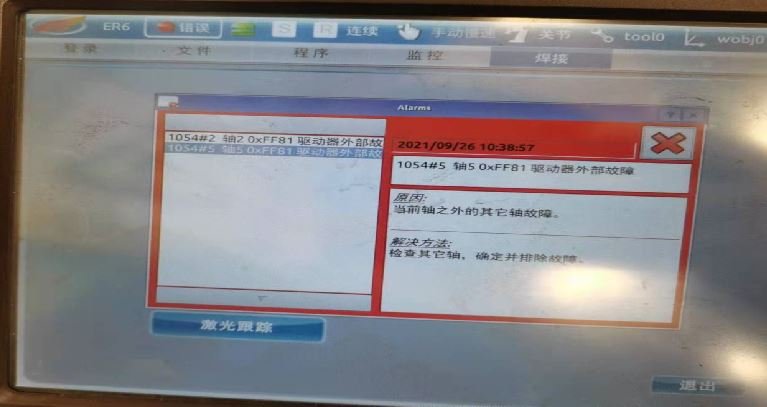
- Googol Tech: gangguan eksternal pada drive sumbu 2 dan sumbu 5
Deskripsi Masalah:
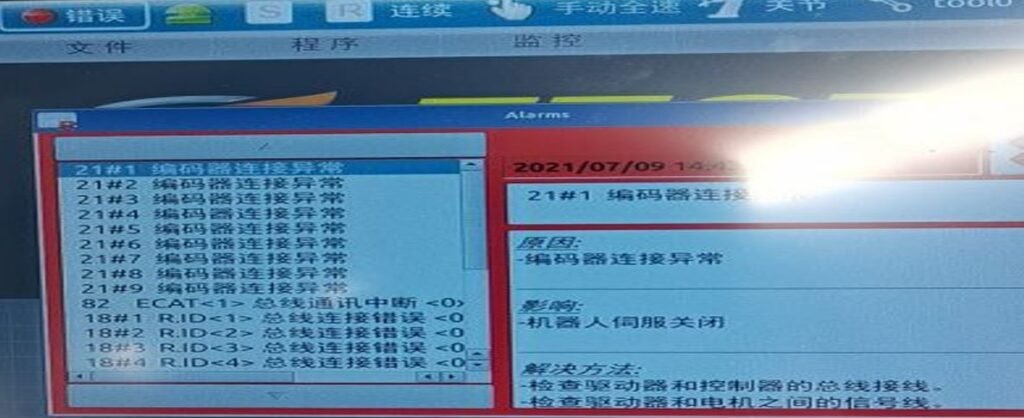
Kesalahan koneksi encoder
Metode Solusi:
1. Periksa pengkabelan bus antara driver servo dan kontroler.
2. Konfigurasi ulang jumlah sumbu tambahan untuk interpolasi: pertama atur ke 0, matikan daya lalu nyalakan ulang, kemudian atur lagi.
Deskripsi Masalah:
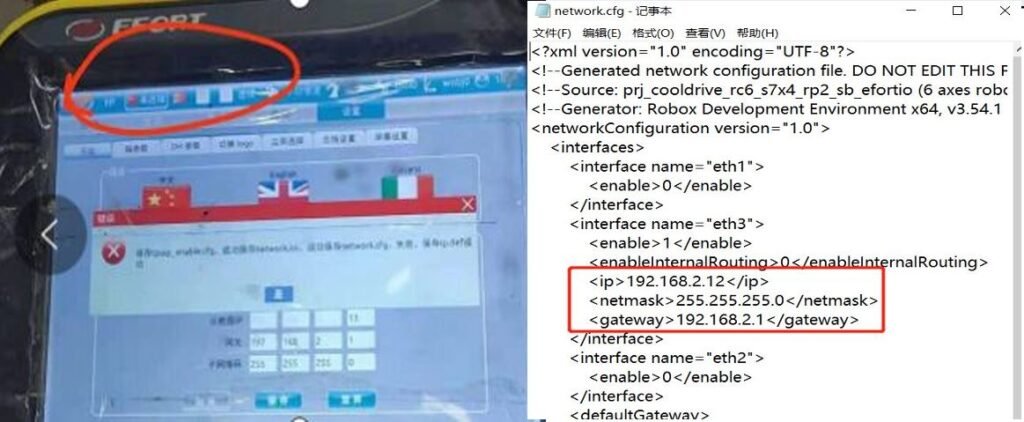
Teach pendant menampilkan “Not Connected.”
Metode Solusi:
1. Periksa apakah kabel teach pendant rusak.
2. Atur alamat IP yang sesuai.
3. Periksa apakah file network.cfg di folder fa rusak.
4. Ubah segmen IP pada file kartu robot agar sesuai dengan file kartu teach pendant.
Deskripsi Masalah:
Servo tidak dapat dinyalakan.
Metode Solusi:
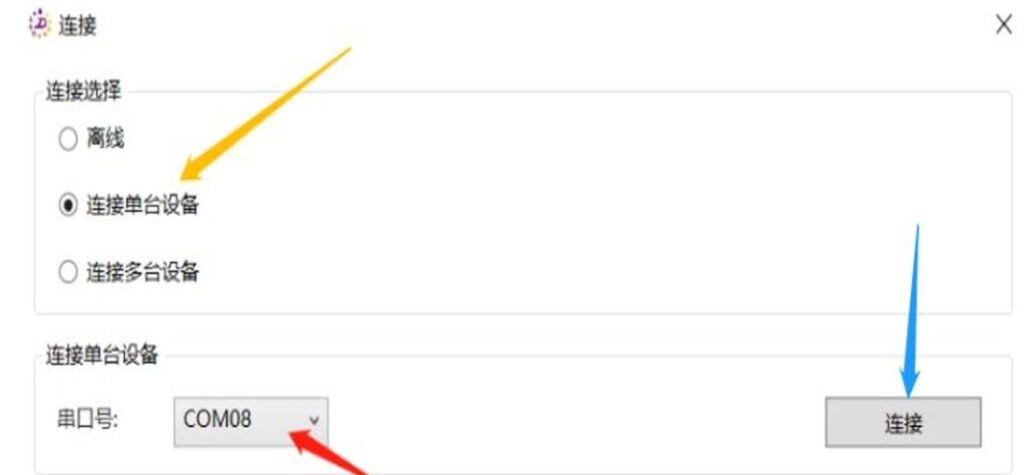
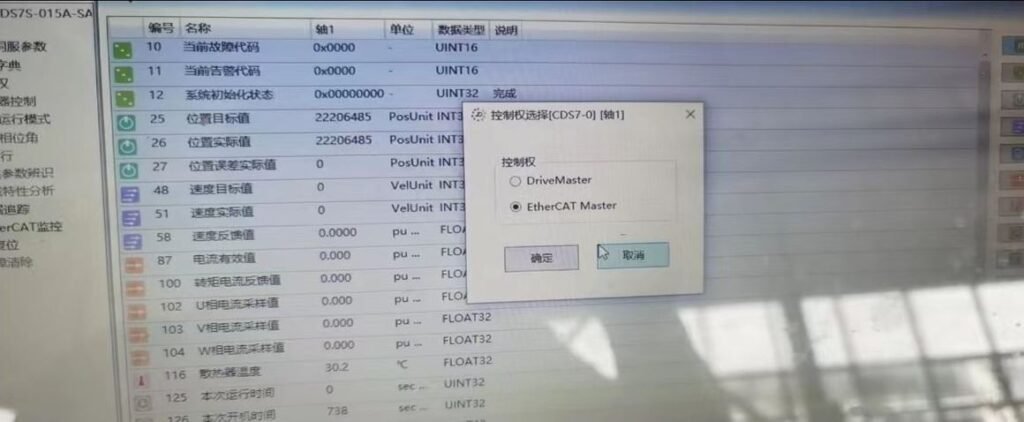
1. Gunakan kabel debug untuk menghubungkan komputer ke driver servo sumbu tambahan yang sesuai, buka DriveMaster.exe, lalu klik Edit → Debug → Control Authority → Switch Control Authority.
2. Masuk ke software dan periksa apakah otoritas kontrol bodi utama robot telah beralih.
3. Setelah menyingkirkan dua langkah pertama, periksa apakah ada servo bodi utama di dalam kabinet kontrol yang menampilkan alarm. Jika terjadi alarm servo, teach pendant tidak akan menampilkan alarm tersebut, tetapi hanya menunjukkan kegagalan untuk dinyalakan. Tukar konektor driver servo untuk melihat apakah error ikut berpindah.
Deskripsi Masalah:
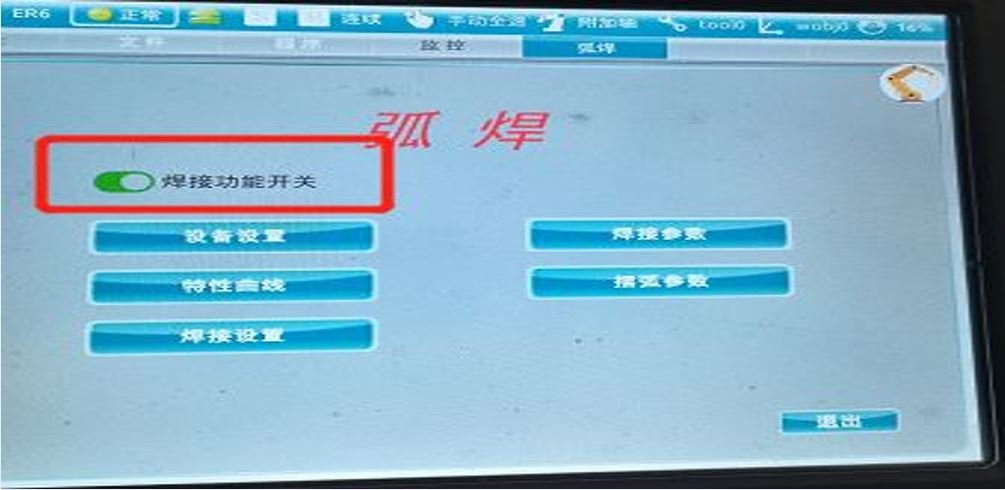
Setelah terhubung, robot tidak bergerak saat kontrol posisi dan orientasi diperintahkan di software.
Metode Solusi:
1. Periksa apakah fungsi las busur diaktifkan.
2. Impor ulang file kartu.
Deskripsi Masalah:
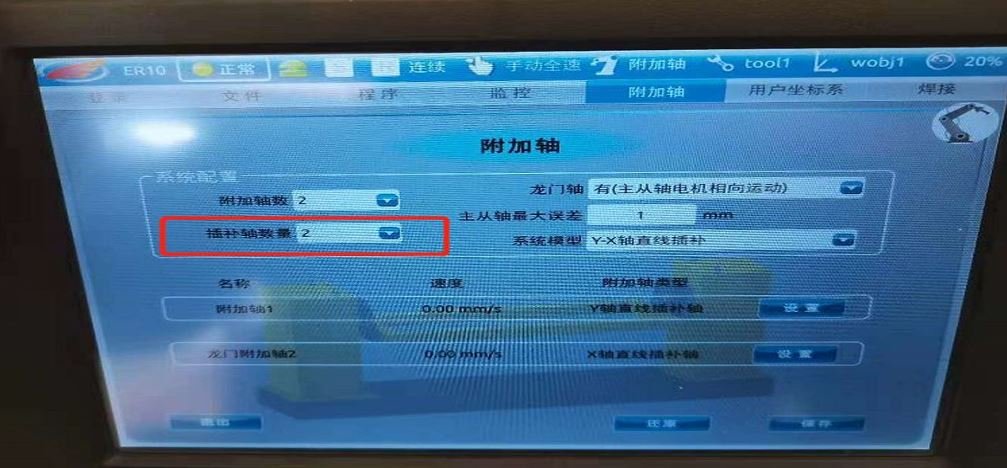
Setelah terhubung, data robot tidak mengakumulasi data sumbu tambahan.
Metode Solusi:
Periksa jumlah sumbu interpolasi tambahan. (Saat jumlah interpolasi 0, data sumbu tambahan tidak terakumulasi dan tidak dapat disinkronkan.)
Deskripsi Masalah:
Kegagalan penyalaan busur.
Metode Solusi:
-
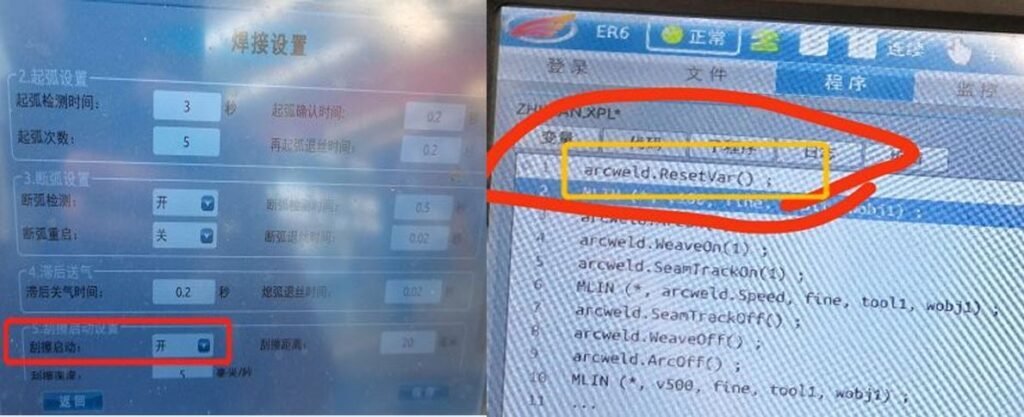
Periksa kabel pembumian mesin las.
-
Buka Arc Welding → Welding Settings → matikan Scratch Start.
-
Sisipkan perintah reset fungsi pengelasan pada baris pertama.
Deskripsi Masalah:
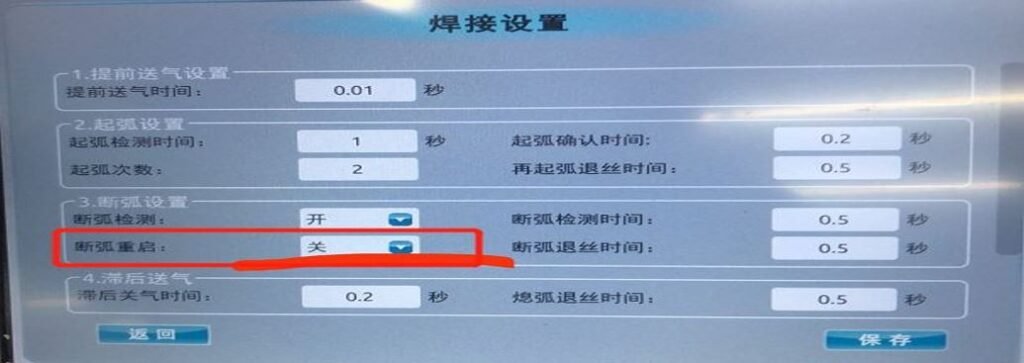
Pengelasan berhenti pada satu posisi.
Metode Solusi:
Buka Arc Welding → Welding Settings → matikan Arc Restart Detection.
Deskripsi Masalah:
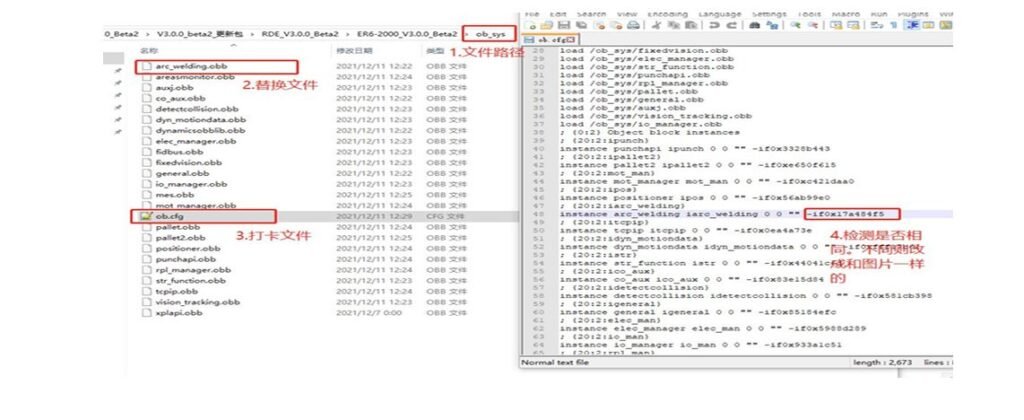
Busur tidak padam di titik akhir setelah pengelasan.
Metode Solusi:
Ganti file arc_welding.obb di bawah ob_sys dalam file kartu, lalu buka ob.cfg untuk memeriksa apakah nilainya sesuai dengan gambar.
Deskripsi Masalah:
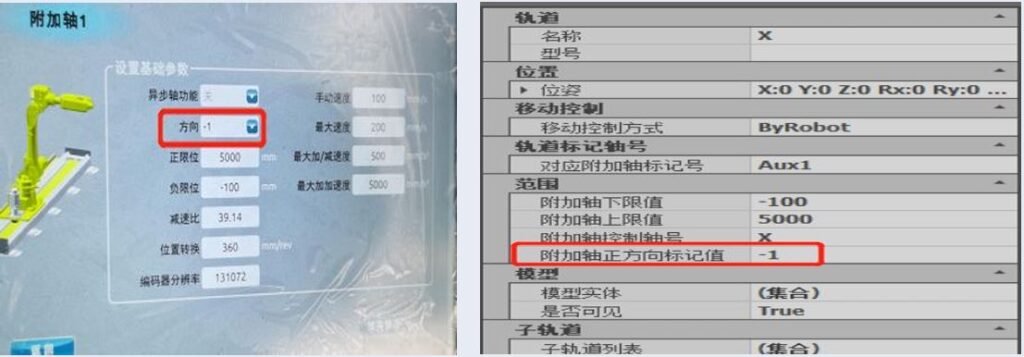
Selama operasi pengendalian berbasis model rel lantai, titik aman pertama melaporkan error gerakan sendi.
Metode Solusi:
-
Atur arah sumbu tambahan teach pendant ke -1.
-
Atur arah sumbu X desain stasiun kerja ke 1.
Deskripsi Masalah:
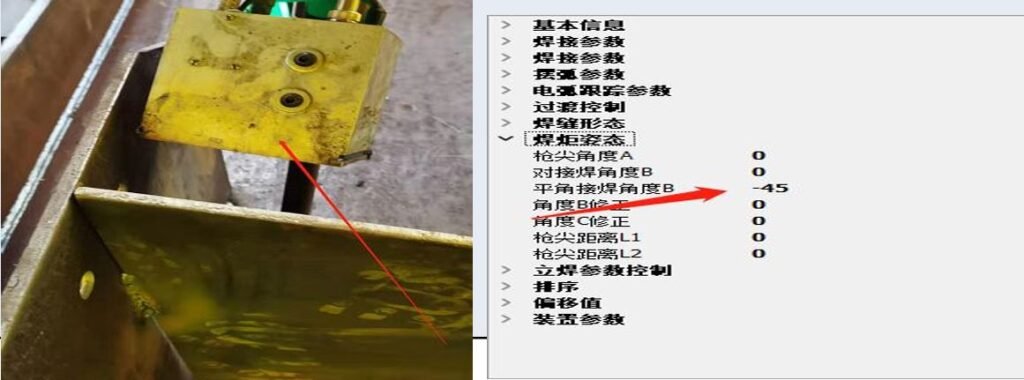
Pelat rusuk terlalu tinggi dan menabrak boks kamera saat pengelasan
Metode Solusi:
-
Sesuaikan sudut B paket proses pengelasan serta sudut masuk titik awal dan titik akhir
Deskripsi Masalah:
Titik sudut siku-siku abnormal pada benda kerja yang dipoles
Metode Solusi:
-
Ubah parameter umum - parameter laser - metode kalkulasi perpotongan sudut siku-siku internal dan eksternal - perpotongan dua garis lurus terpanjang di kiri dan kanan
-
Ubah parameter umum - pemindaian node laser - jenis pemilihan titik sudut siku-siku internal - perpotongan internal kampuh sudut P1
-
Ubah sementara sudut Rx saat pemindaian (dalam ±20)
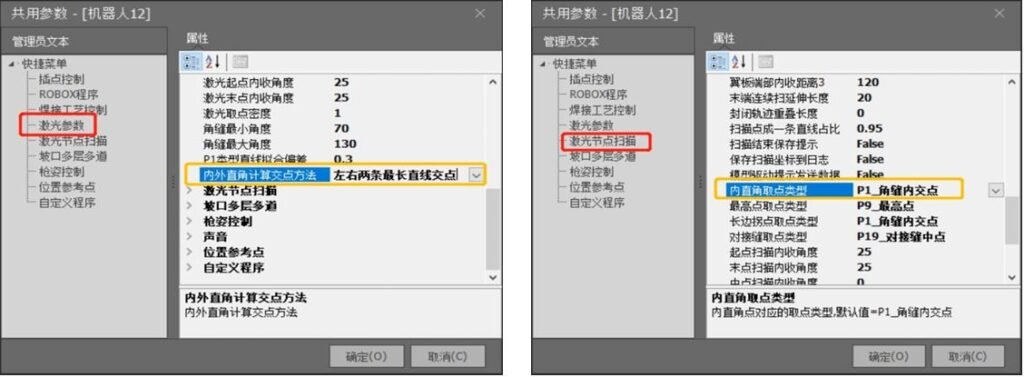
Deskripsi Masalah:
Setelah SD card diformat, teach pendant menunjukkan bahwa perangkat tidak terhubung dan layar kontroler tidak menampilkan apa pun
Metode Solusi:
Saat memformat file kartu, pastikan formatnya FAT32.

Deskripsi Masalah:
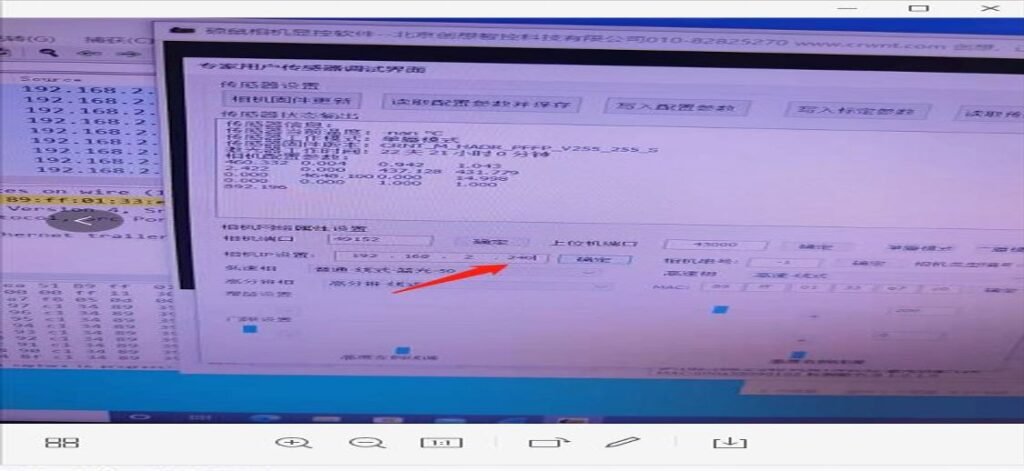
Laser garis dan kamera mengalami konflik, sehingga salah satunya tidak dapat dibuka.
Metode Solusi:
IP laser garis tidak boleh lebih tinggi daripada IP komputer; jika tidak, hal itu akan menyebabkan konflik antara laser garis dan kamera, sehingga kamera gagal dibuka atau gagal terhubung ke laser garis.
Deskripsi Masalah:
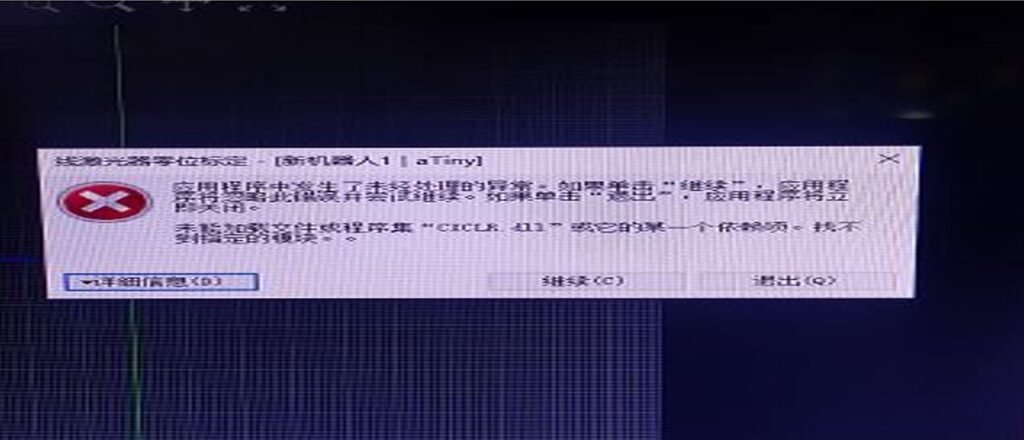
Membuka laser garis menyebabkan error: "CICLR.dll".
Metode Solusi:
-
Salin file CICLR.dll dari software SW yang berfungsi ke dalam folder.
-
Konfigurasikan file lingkungan runtime sistem Windows (masalah ini biasanya terjadi pada komputer yang baru diinstal atau baru diinstal ulang).
Deskripsi Masalah:
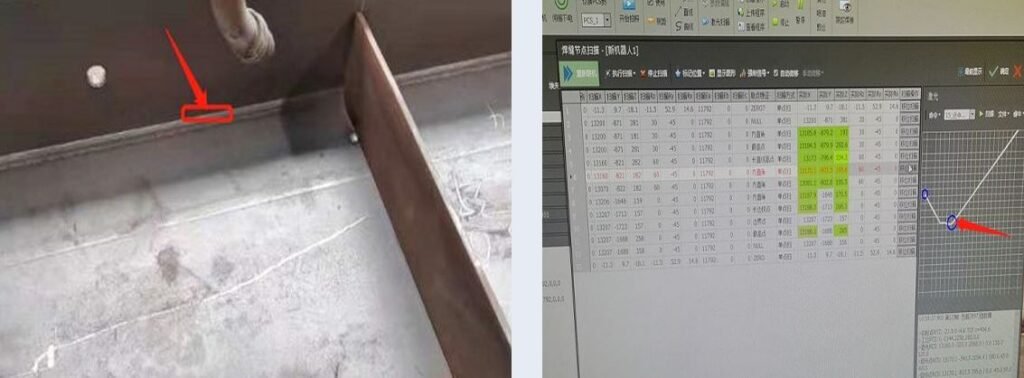
Pemilihan titik sudut siku-siku abnormal di dalam kampuh las pengelasan busur rendam balok H.
Metode Solusi:
-
Ubah parameter umum — Parameter laser — Metode kalkulasi perpotongan sudut siku-siku dalam dan luar — Perpotongan dua garis kiri dan kanan terpanjang.
-
Ubah parameter umum — Pemindaian node laser — Jenis pemilihan titik sudut siku-siku dalam — Perpotongan dalam kampuh sudut P1.
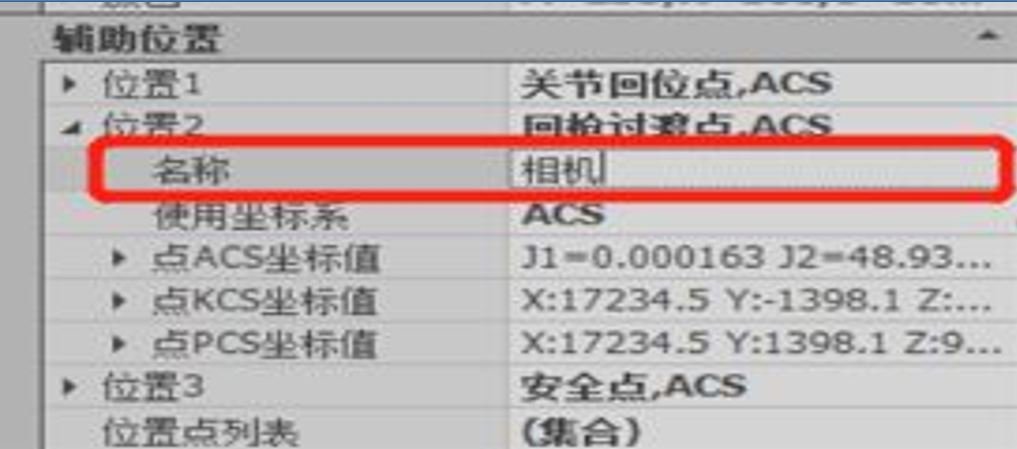
Deskripsi Masalah:
Kamera tidak menampilkan gambar saat mengambil foto
Metode Solusi:
Kamera mengambil foto di luar rentang yang telah dikalibrasi, sehingga tidak ada gambar.
Deskripsi Masalah:
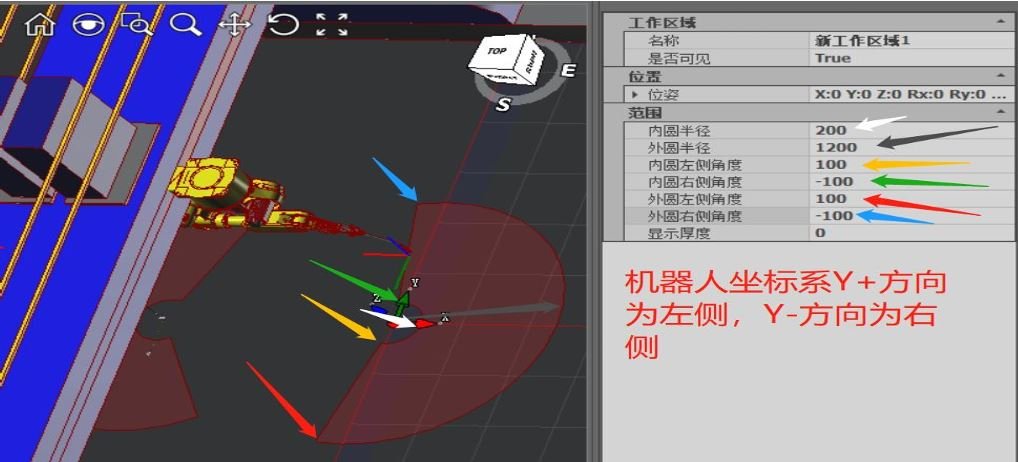
Pengendalian berbasis model memiliki node yang belum ditetapkan.
Metode Solusi:
-
Ubah batas atas dan bawah sumbu tambahan dalam desain stasiun kerja.
-
Sesuaikan rentang area kerja PCS. Berdasarkan pengukuran aktual ukuran robot dan tinggi meja kerja di lokasi, pengaturan area yang terlalu besar dapat menyebabkan pemindaian melampaui batas, sedangkan pengaturan yang terlalu kecil dapat menyebabkan pengelasan melampaui batas.
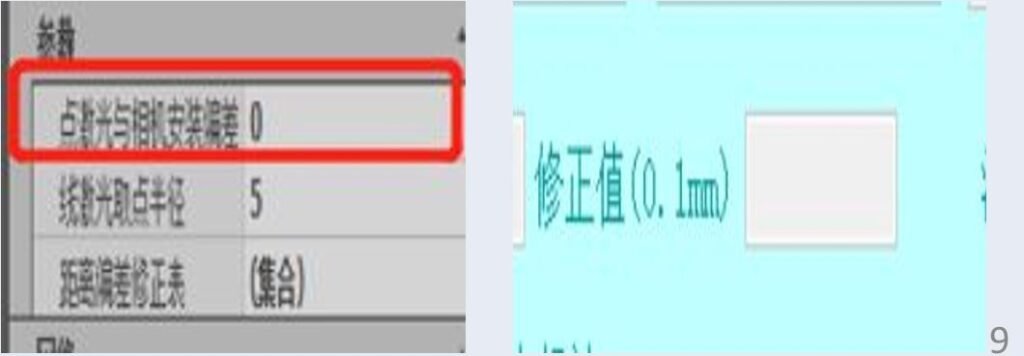
Deskripsi Masalah:
Pengukuran jarak laser titik selalu memiliki error tetap.
Metode Solusi:
-
Sesuaikan error pemasangan antara laser titik dan kamera dalam desain stasiun kerja.
-
Atur nilai koreksi pada parameter pendukung produk.
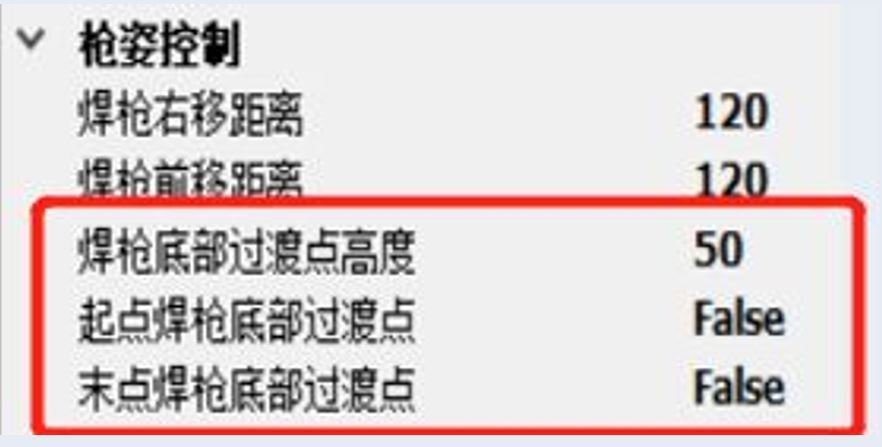
Deskripsi Masalah:
Saat pengelasan, terjadi tabrakan dari titik transisi ke titik awal pengelasan.
Metode Solusi:
-
Dalam parameter umum, aktifkan titik transisi bawah torch las pada titik awal dan atur tinggi transisi dengan benar untuk menghindari tabrakan torch.
-
Sesuai kondisi kerja, atur jarak offset ke kanan dan ke depan yang sesuai.
Deskripsi Masalah:
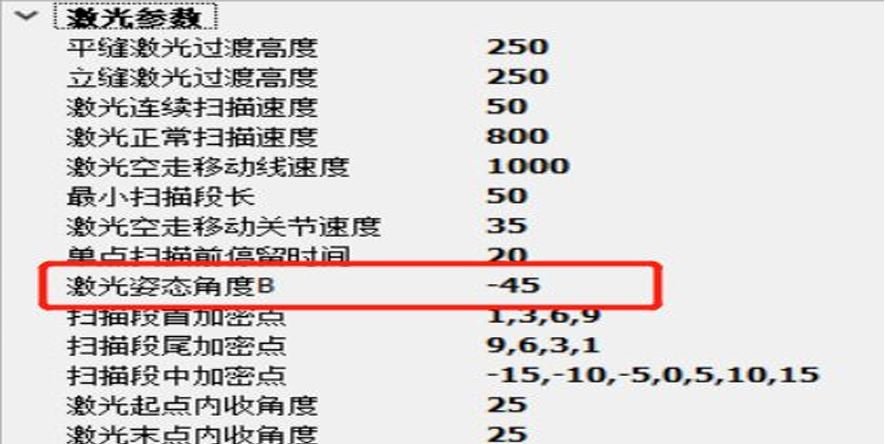
Sudut B pemindaian selalu melampaui batas
Metode Solusi:
Dalam parameter umum, parameter laser menyesuaikan sudut B pemindaian laser. (Catatan: perubahan dan penerapan sudut B memerlukan verifikasi laser. Perubahan sudut B dapat menyebabkan laser tidak akurat. Hal yang sama berlaku untuk pengelasan. Sudutnya tidak tetap.)
Deskripsi Masalah:
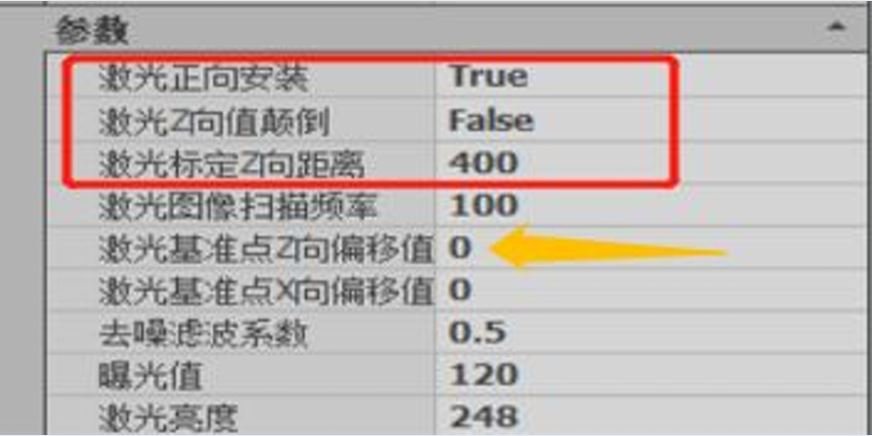
Kesalahan nilai Z laser pemindaian terlalu besar/atau pencitraan laser terbalik
Metode Solusi:
-
Desain stasiun kerja - Laser garis - Arah pemasangan maju laser - Sesuaikan arah
-
Desain stasiun kerja - Laser garis - Pembalikan arah Z laser - Pilih yang sesuai
-
Jika ruang pemindaian benda kerja terlalu kecil, Anda dapat menambah atau mengurangi nilai offset arah Z pada titik referensi laser
Deskripsi Masalah:
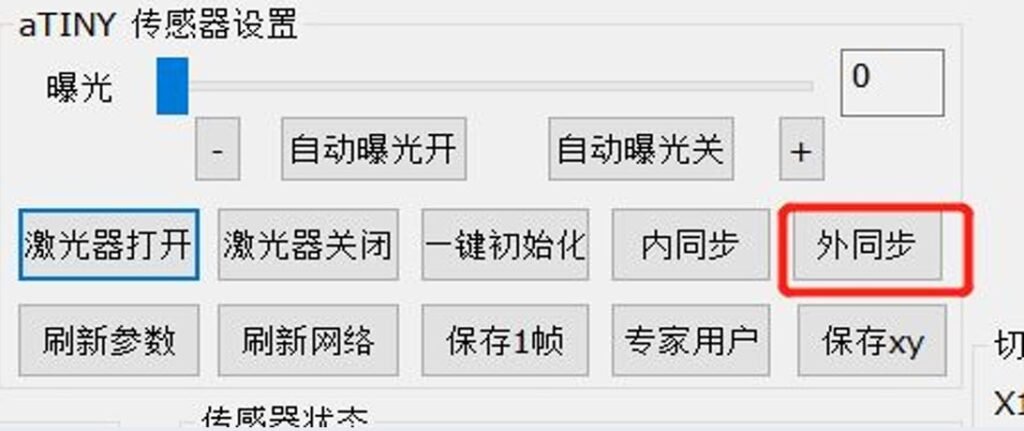
Software laser Xiaobudian tidak menampilkan citra atau tidak dapat terhubung.
Metode Solusi:
-
Buka file konfigurasi Shuoshu milik Xiaobudian dan periksa apakah IP, nomor port, dan alamat MAC sesuai.
-
Pastikan firewall komputer dimatikan, dan komputer serta Xiaobudian diatur dalam jaringan lokal yang sama.
-
Di backend software bawaan Xiaobudian, pilih sinkronisasi eksternal dan tulis parameter sesuai ketentuan.
Deskripsi Masalah:
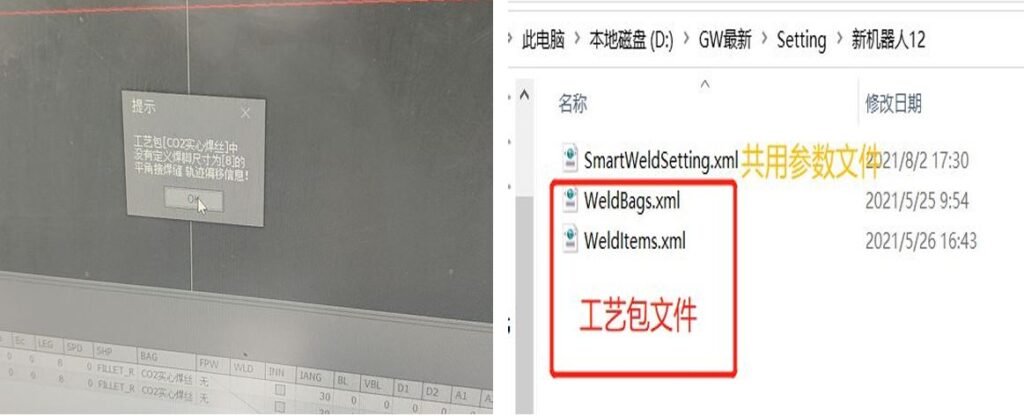
Las titik B menampilkan pesan: paket proses tidak ditemukan.
Metode Solusi:
-
Pilih paket proses yang sesuai dan tambahkan item proses pengelasan yang sesuai.
-
Periksa apakah folder robot dalam file pengaturan berisi file paket proses, atau ganti kembali file paket proses.
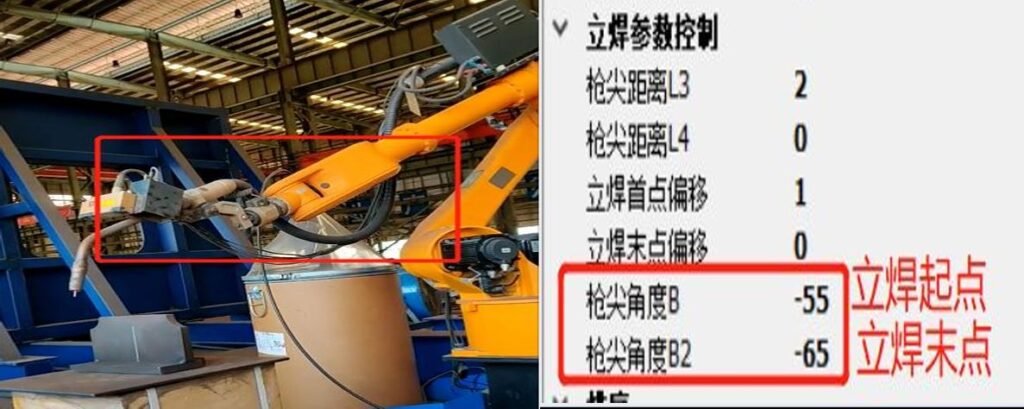
Deskripsi Masalah:
Pose robot berubah signifikan saat las sudut.
Metode Solusi:
-
Periksa opsi paket proses yang sesuai.
-
Ubah parameter sudut B dan B2 pada bagian kontrol las sudut dalam paket proses pengelasan.
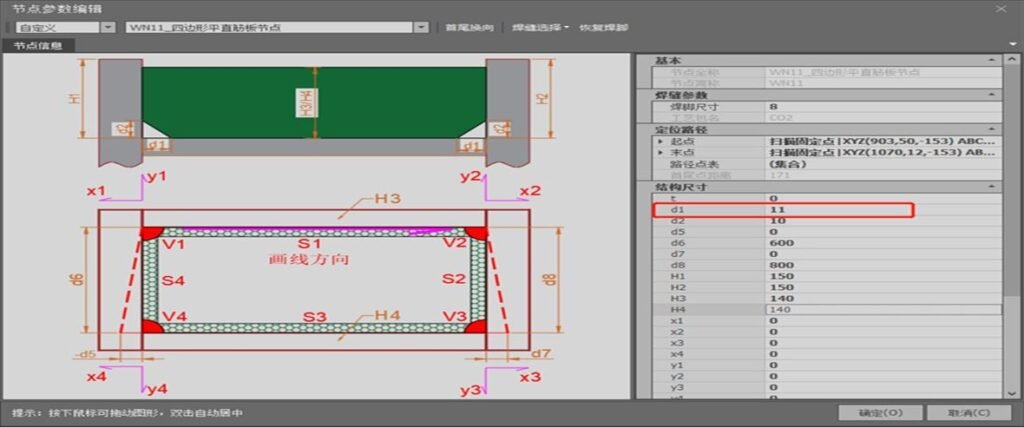
Deskripsi Masalah:
Sambungan pelat pengaku datar segi empat WN11
Metode Solusi:
-
Ketika d1 kurang dari atau sama dengan 10, selesaikan empat las sudut datar dalam satu lintasan; perhatikan arah garis.
-
Ketika d1 lebih besar dari 10, bagi empat las sudut datar menjadi empat lintasan untuk menyelesaikan pengelasan.
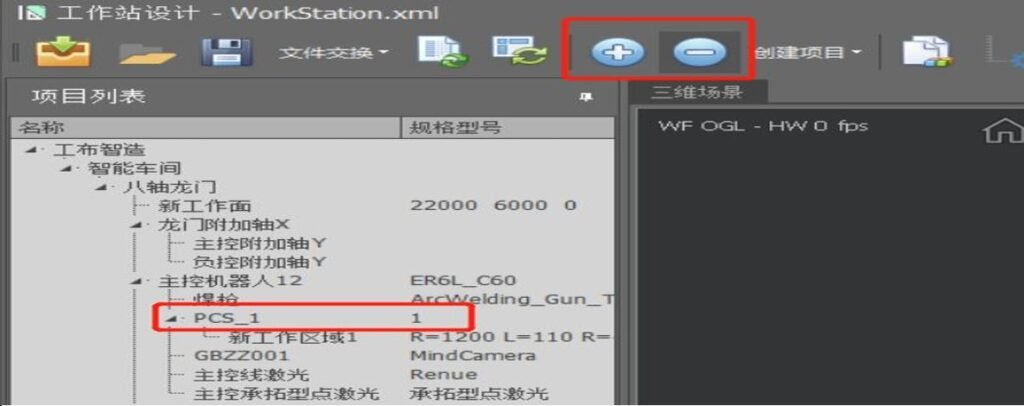
Deskripsi Masalah:
Dalam pengaturan titik bantu, nilai koordinat PCS tidak membaca koordinat dari pose saat ini; nilai setelah refresh tidak normal.
Metode Solusi:
Buka desain stasiun, hapus PCS, lalu tambahkan kembali PCS dengan titik koordinat baru yang dimasukkan.
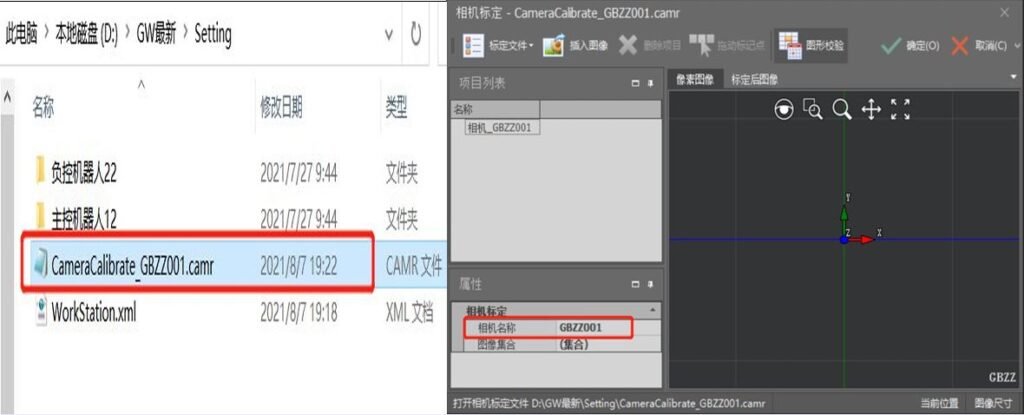
Deskripsi Masalah:
Data kalibrasi kamera tidak terekam.
Metode Solusi:
-
Buka file pengaturan dan hapus file kalibrasi kamera.
-
Buka software, klik kalibrasi kamera, lalu buat kembali file kalibrasi kamera baru.
Deskripsi Masalah:
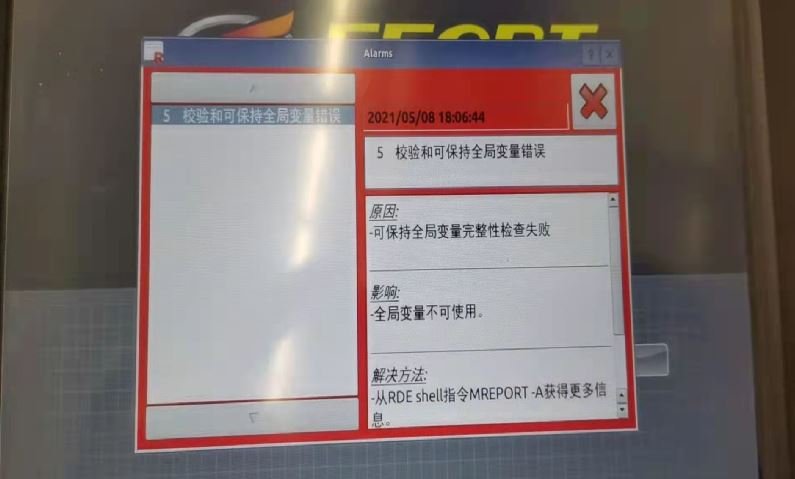
Setelah mengganti teach pendant, terjadi kesalahan: error variabel global tidak dapat dihapus dengan metode normal.
Metode Solusi:
Tekan tombol putih pada kontroler di dalam kabinet kontrol untuk menemukan dan menghapus alarm yang sesuai.
Deskripsi Masalah:
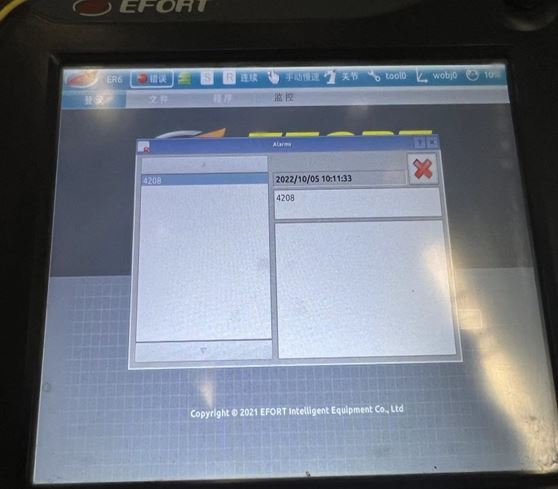
Alarm teach pendant 4208
Metode Solusi:
Penyebab: Ini adalah kesalahan heartbeat CAN, alarm pada mesin las di bawah versi 2.1. Bahkan setelah mesin las tersambung, alarm tidak dapat dihapus dan perlu memulai ulang kabinet kontrol.
Solusi: Perbarui file kartu.
Deskripsi Masalah:
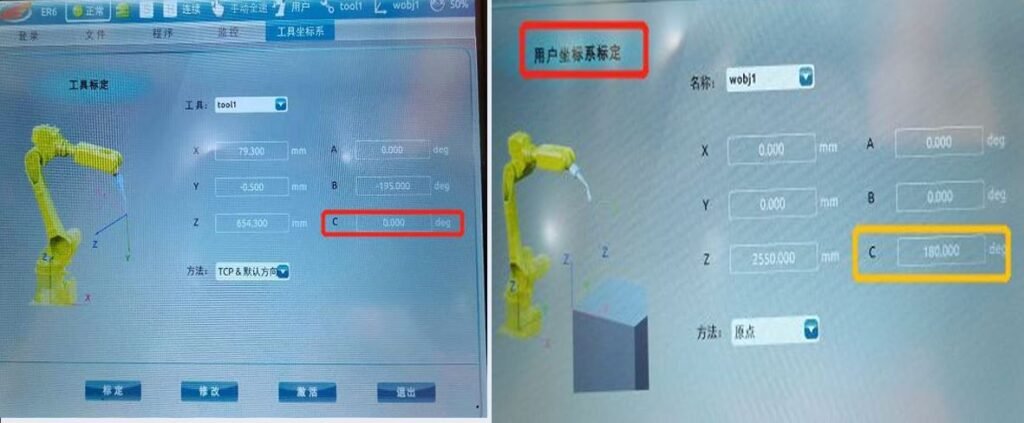
Setelah pemindaian stasiun kerja gantry, saat pengelasan dimulai terjadi kesalahan; selama verifikasi pada posisi 0 derajat sumbu C robot, laser garis bergerak ke arah 180 derajat.
Metode Solusi:
Buka sistem koordinat tool, pilih tool=1, dan ubah sumbu C dari 180 menjadi 0.
(Setelah membalik kalibrasi tool robot, kurangi 180 dari nilai sumbu B; atur sumbu C ke 0. Sumbu C sistem koordinat pengguna perlu diatur ke 180.)
Deskripsi Masalah:
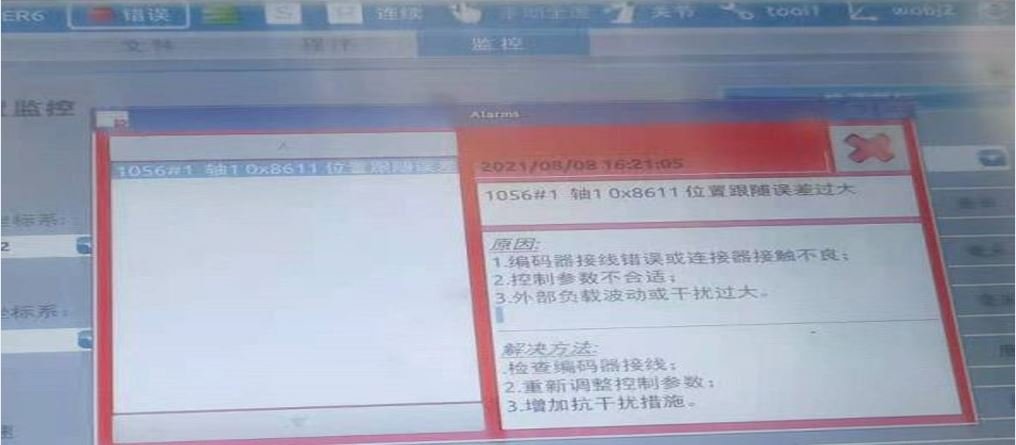
Alarm sumbu 1 robot: kesalahan pelacakan terlalu besar.
Metode Solusi:
-
Periksa apakah kabel bodi robot kendur (gunakan kabel high-flex saat dilewatkan melalui drag chain).
-
Tekan berulang kali tombol manual hold dan rasakan motor sumbu pertama untuk memeriksa apakah rem terbuka.
Deskripsi Masalah:
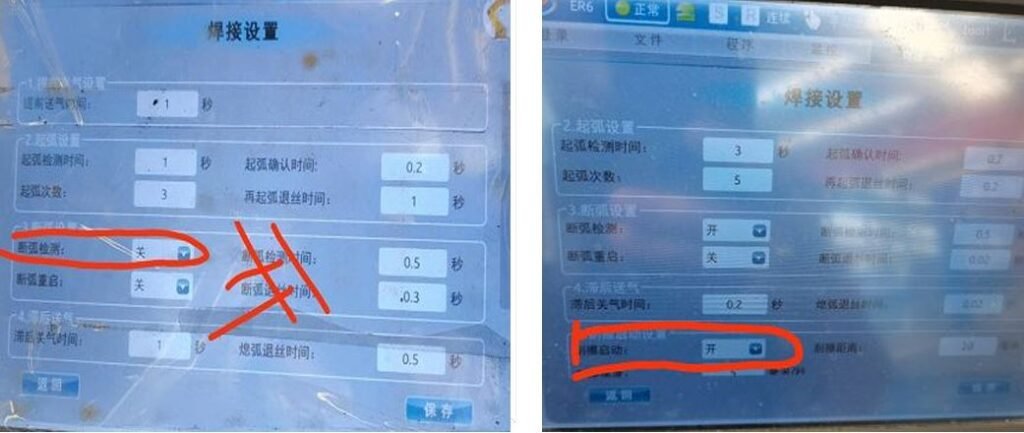
Penyalaan ulang busur selalu gagal setelah pemutusan busur selama pengelasan.
Metode Solusi:
Buka Arc Welding → Welding Settings → Enable Scratching Start
(Sakelar scratching start sesuai dengan sakelar deteksi pemutusan busur.)
Deskripsi Masalah:
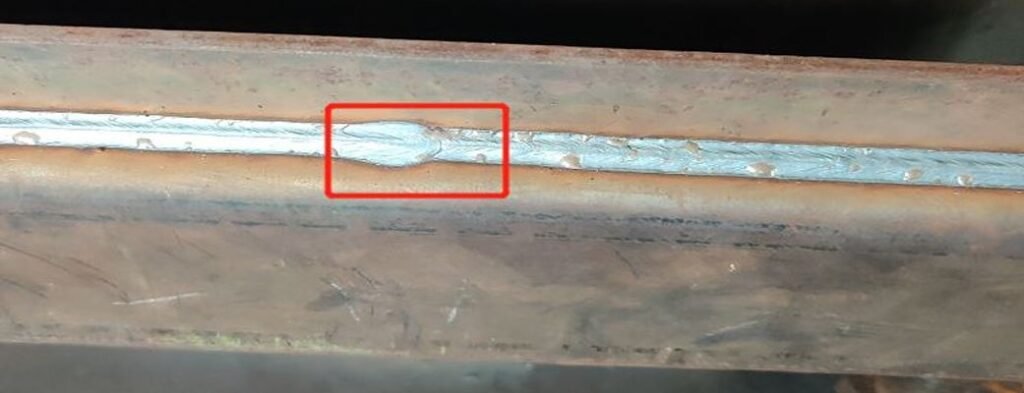
Terdapat jeda di antara titik interpolasi selama pengelasan.
Metode Solusi:
Ubah Fine dalam instruksi pengelasan menjadi Z10 (untuk transisi busur).
Jangan ubah titik akhir dalam instruksi pengelasan; jika tidak, dengan Z sama dengan 10, 10 mm terakhir tidak akan terlas.
Deskripsi Masalah:
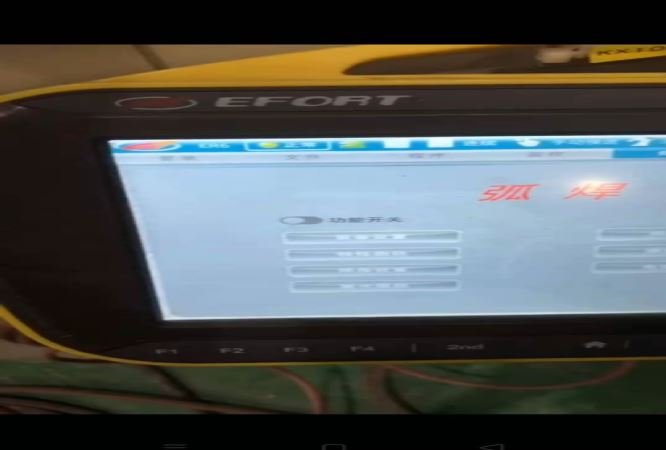
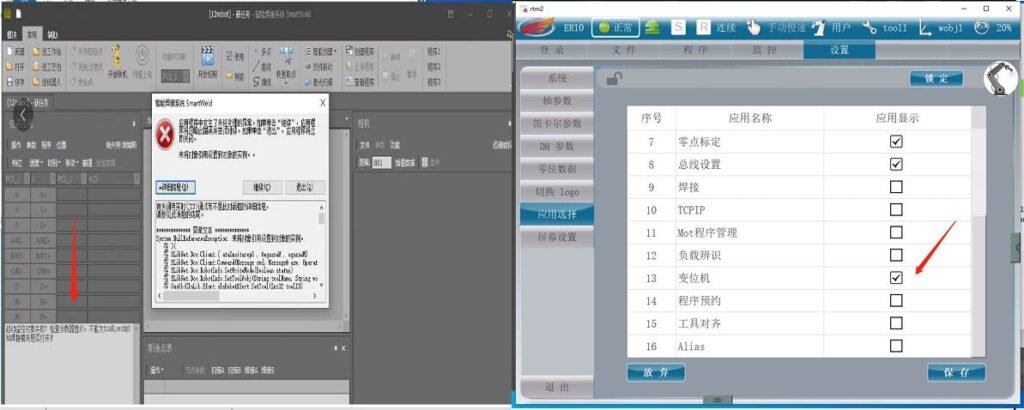
Fungsi Arc Welding tidak dapat dibuka.
Metode Solusi:
Pada antarmuka utama teach pendant, buka Settings → Application Selection, pilih kembali fungsi Arc Welding, lalu klik OK.
Deskripsi Masalah:
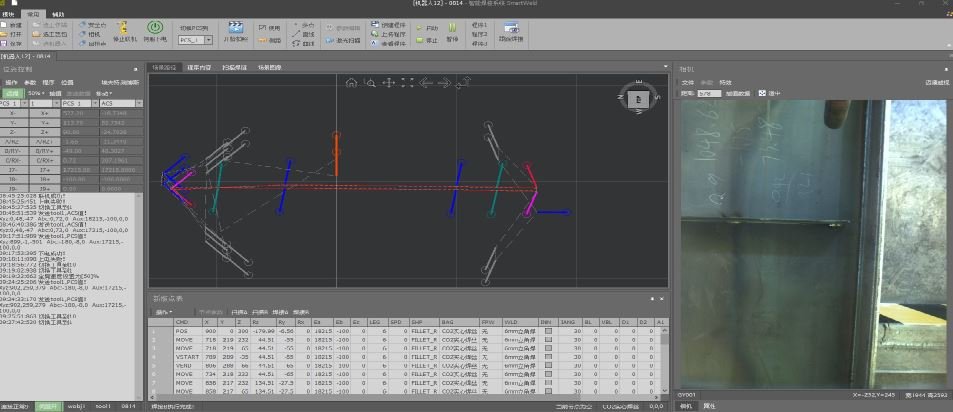
Titik pemindaian laser normal, tetapi pola B pengelasan tidak normal.
Metode Solusi:
Pastikan tool dikalibrasi dengan benar sebelum memperbarui software.
Deskripsi Masalah:
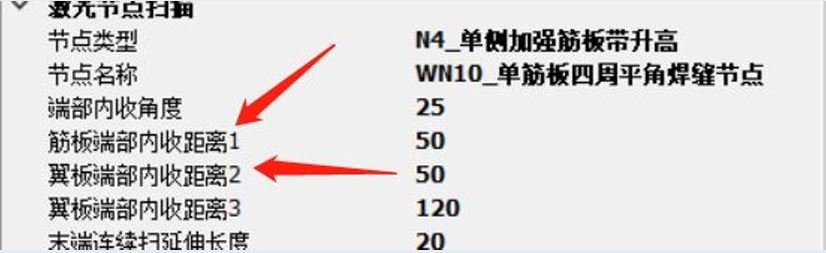
Titik hasil pemindaian terlalu dekat dengan pelat pengaku, sehingga meningkatkan risiko tabrakan torch.
Metode Solusi:
Sesuaikan parameter bersama untuk offset ke dalam pelat pengaku dan offset ke dalam ujung sayap.
(Untuk offset ke dalam pelat pengaku dan sayap, pastikan tidak ada tabrakan torch dan pengoperasian berjalan benar:
-
Jarak 1 dan 2 harus sekecil mungkin.
-
Selisih antara jarak 3 dan 2 harus sebesar mungkin.)
Deskripsi Masalah:
Fungsi "Arc Welding" pada teach pendant tidak dapat dibuka—langsung tertutup setelah dibuka.
Metode Solusi:
Pilih "Settings" → "Application Selection" dari menu teach pendant, pilih kembali "Welding", simpan, lalu mulai ulang kabinet kontrol.
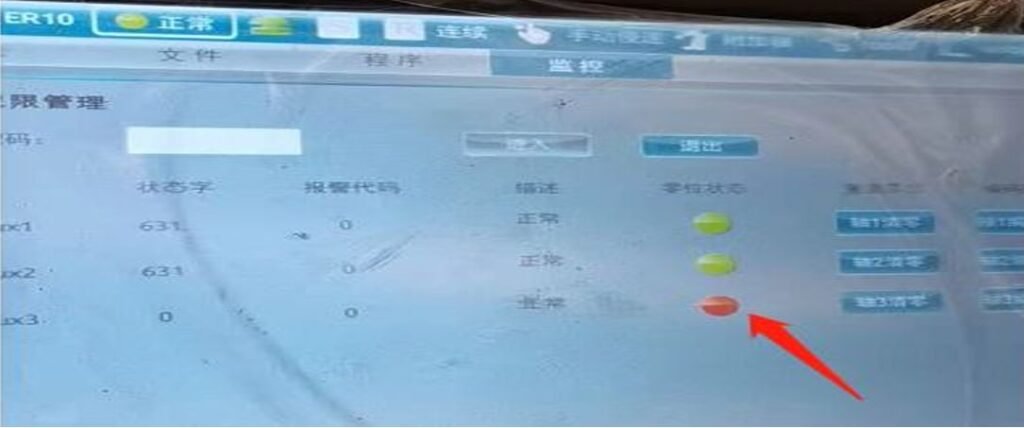
Deskripsi Masalah:
Setelah pemasangan awal gantry, teach pendant tidak menampilkan kesalahan, tetapi servo tidak dapat dinyalakan.
Metode Solusi:
-
Periksa apakah posisi nol sumbu bantu hilang (Teach pendant → Monitoring → Driver → Posisi nol sumbu bantu ditandai merah).
-
Impor ulang parameter motor sumbu bantu.
Deskripsi Masalah:
Teach pendant dapat menyalakan servo secara normal, tetapi software menampilkan kegagalan penyalaan.
Metode Solusi:
-
Uji dengan paket software SW lain yang berfungsi normal di lokasi.
-
Uji menggunakan file kartu versi standar untuk melihat apakah berfungsi dengan benar.
Deskripsi Masalah:
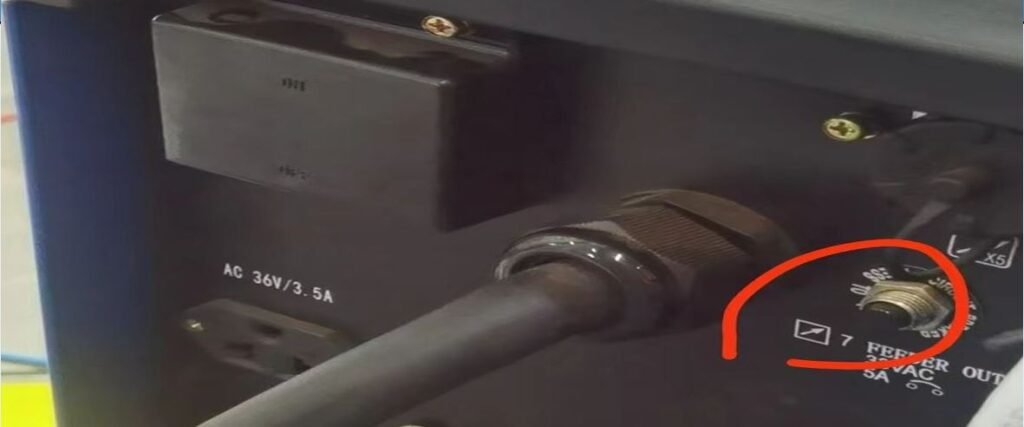
Alarm E42 pada mesin las OTAI, lampu komunikasi tidak menyala.
Metode Solusi:
Tekan tombol hitam di bagian belakang mesin las.
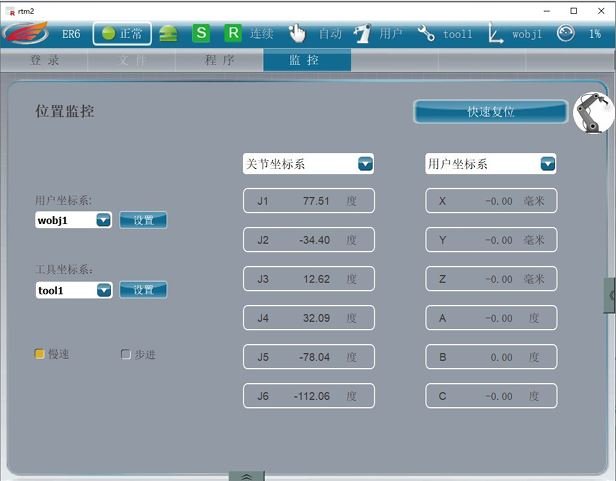
Deskripsi Masalah:
Sistem koordinat tidak memiliki data, tetapi robot dapat digerakkan menggunakan teach pendant.
Metode Solusi:
Muat program teach atau buat program teach baru.
Deskripsi Masalah:
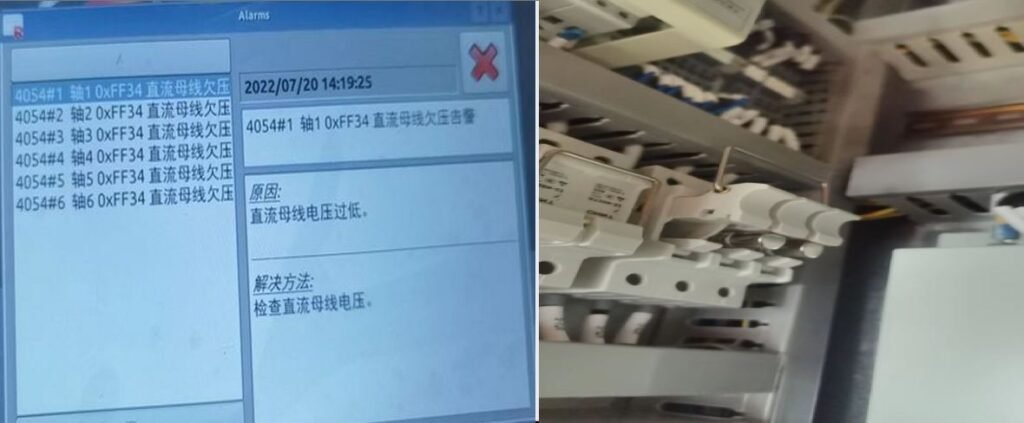
Teach pendant melaporkan tegangan kurang pada bus DC di sumbu 1–6.
Metode Solusi:
-
Periksa apakah sekring 16 A di dalam kabinet kontrol normal (gunakan multimeter untuk memeriksa kontinuitas; jika tidak ada kontinuitas, ganti sekring).
-
Ganti driver servo enam sumbu.
Deskripsi Masalah:
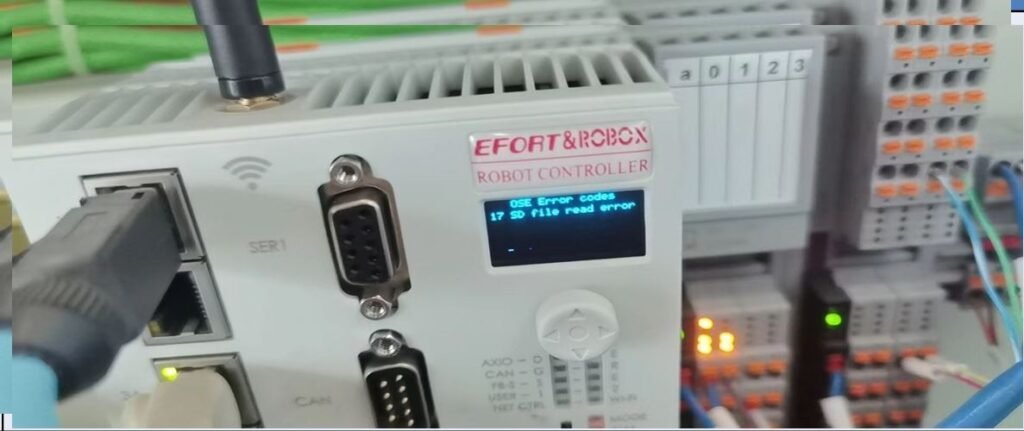
Teach pendant tidak tersambung, kontroler melaporkan kesalahan baca file SD.
Metode Solusi:
Ganti kartu SD di dalam kontroler.
Deskripsi Masalah:
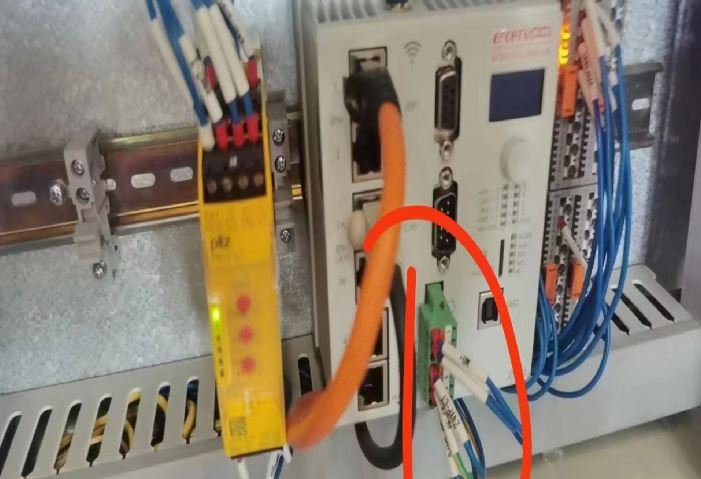
Setelah kabinet kontrol diberi daya, kontroler tidak beroperasi.
Metode Solusi:
Periksa apakah pin 5 (24 V VP) dan 7 (24 V VG) pada terminal blok kontroler memiliki selisih tegangan 24 V. Jika tidak, periksa pengkabelan; jika ya, ganti kontroler.
Deskripsi Masalah:
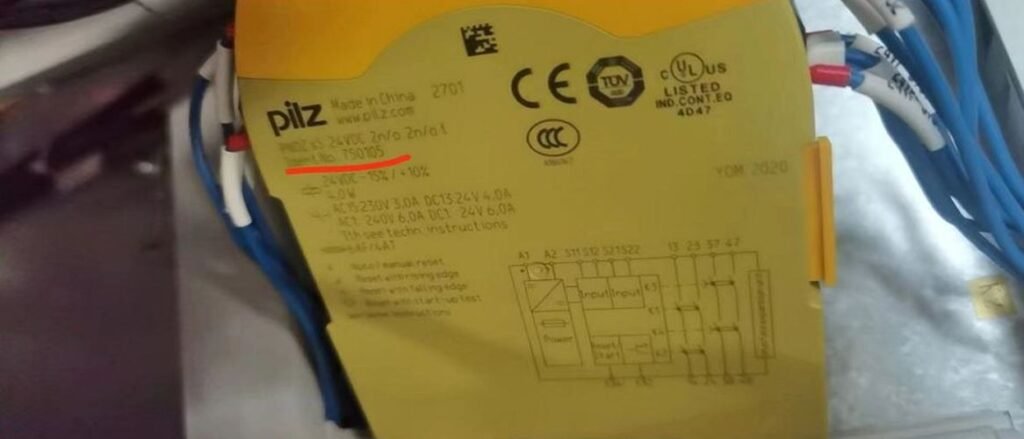
Teach pendant sesekali melaporkan stop darurat meskipun tombol stop darurat tidak ditekan.
Metode Solusi:
Periksa apakah modul keselamatan 750105 memiliki akhiran HT di bagian belakang; jika tidak, modul keselamatan perlu diganti.
(Catatan: Sejak 2022, semua modul keselamatan robot memiliki HT. Setelah penggantian, putar dial switch pada tiga tombol merah agar sesuai dengan pengaturan sebelumnya.)
Deskripsi Masalah:
Kontroler melaporkan “13 FPGA program fail.”
Metode Solusi:
Firmware kontroler tidak sesuai; firmware kontroler perlu ditingkatkan. Kontroler yang berbeda memerlukan versi firmware yang berbeda dan sesuai.
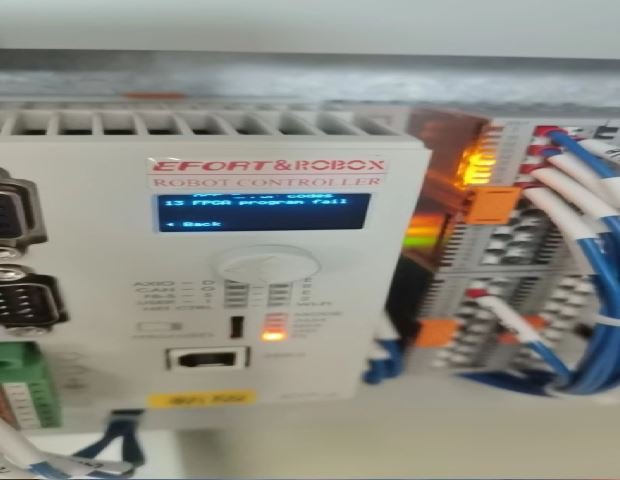
Deskripsi Masalah:
Setelah penggantian kontroler, alarm tetap muncul; tidak dapat dihapus setelah pembaruan modul IO.
Metode Solusi:
Kontroler tidak mendeteksi modul IO; periksa apakah kontroler dan modul IO terpasang dengan benar.
Deskripsi Masalah:
Setelah koneksi, saat menggerakkan robot dengan kontrol posisi dan orientasi, muncul kesalahan atau robot bergerak ke posisi yang salah.
Metode Solusi:
Periksa apakah nilai PCS dalam kontrol posisi dan orientasi sesuai dengan sistem koordinat pengguna di teach pendant (PCS1~5 dalam desain stasiun perangkat lunak harus sama dengan nilai wobj di teach pendant).
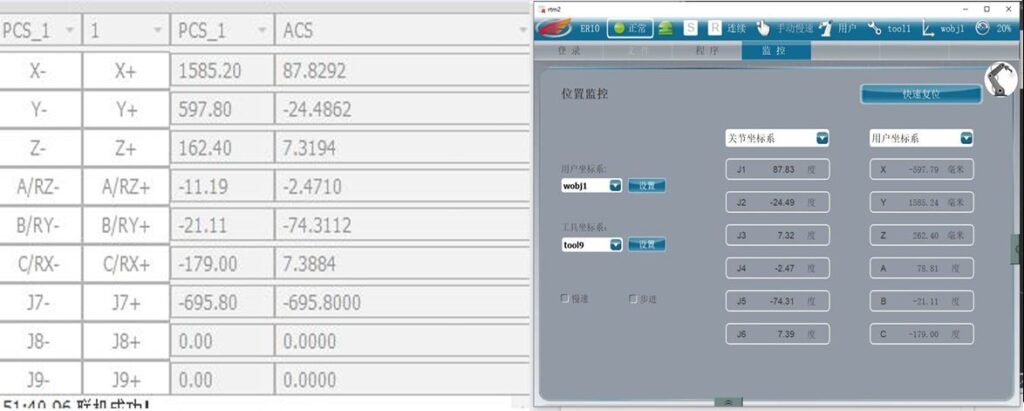
Deskripsi Masalah:
Setelah peningkatan ke versi 3.1.1, nilai tidak dapat diunggah dari perangkat lunak ke teach pendant.
Metode Solusi:
Anda perlu memilih robot dan memasukkan nomor versi 3.1.1 dalam desain stasiun.
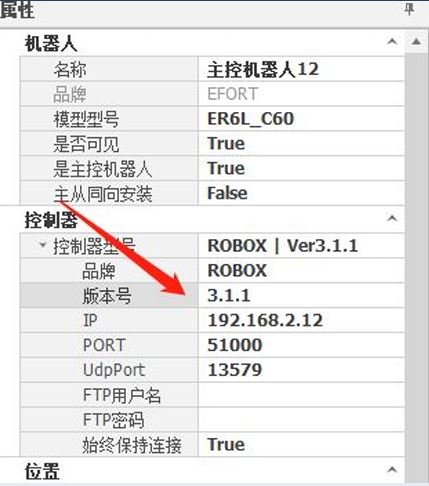
Deskripsi Masalah:
Setelah pembaruan perangkat lunak, terjadi kesalahan koneksi; bilah pesan menampilkan "Startup monitoring failed."
Metode Solusi:
Setelah perangkat lunak versi 7.16, Anda perlu menambahkan opsi positioner dalam aplikasi teach pendant, lalu mulai ulang kabinet kontrol.
Deskripsi Masalah:
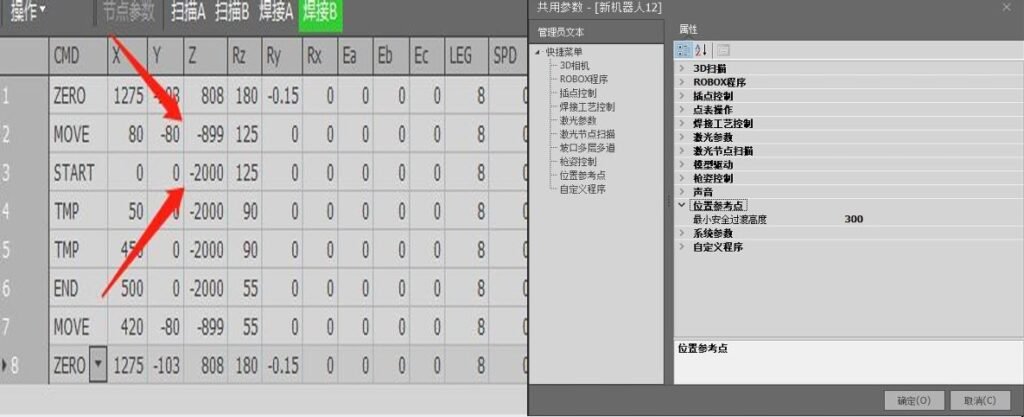
Titik transisi lintasan pengelasan tidak normal.
Metode Solusi:
-
Periksa apakah tinggi transisi aman minimum pada parameter node dan parameter umum sudah diisi dengan benar.
-
Periksa apakah orientasi robot di stasiun kerja sesuai dengan arah pemasangan aktual.
-
Nilai Z minimum untuk titik transisi adalah -899; usahakan nilai Z dalam sistem koordinat pengguna tetap positif (umumnya, pada robot terbalik tipe gantry, jika nilai Z sistem koordinat pengguna tidak diatur, titik transisi dapat menjadi tidak normal).
Deskripsi Masalah:
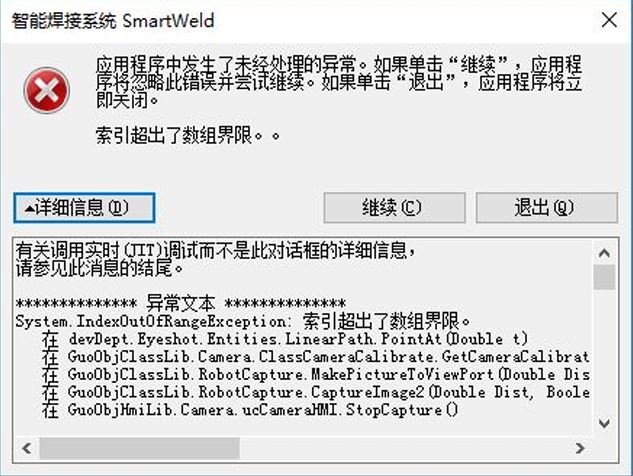
Kamera perangkat lunak laser garis melaporkan kesalahan setelah pengambilan foto selesai
Metode Solusi:
Tidak ada data kalibrasi kamera di perangkat lunak
-
Gunakan perangkat lunak kamera bawaan untuk mengambil gambar kalibrasi, simpan, lalu lanjutkan kalibrasi.
-
Impor file data kamera yang sudah dikalibrasi dari file pengaturan lain, ganti nama kamera sesuai kebutuhan, lalu lanjutkan kalibrasi.
Deskripsi Masalah:
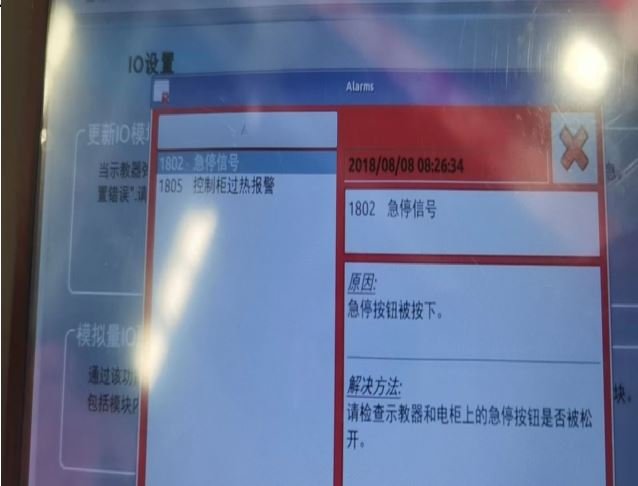
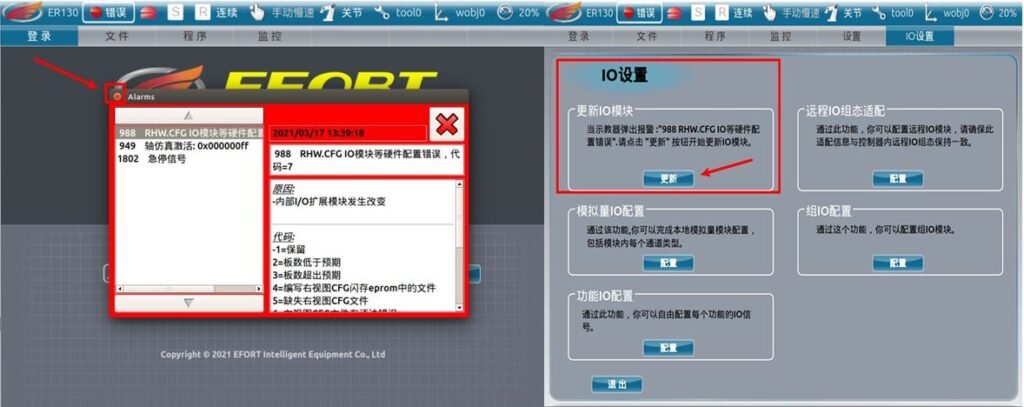
Setelah peningkatan file kartu, saat startup, muncul kesalahan konfigurasi perangkat keras seperti modul IO 988 dan alarm sinyal stop darurat.
Metode Solusi:
Klik ikon ❌ dalam kotak merah atau tekan tombol F1 pada panel teach pendant untuk menyembunyikan alarm. Lalu buka pengaturan IO untuk memperbarui modul IO. Setelah pembaruan, tunggu kontroler memulai ulang, dan sistem akan kembali normal.
Deskripsi Masalah:
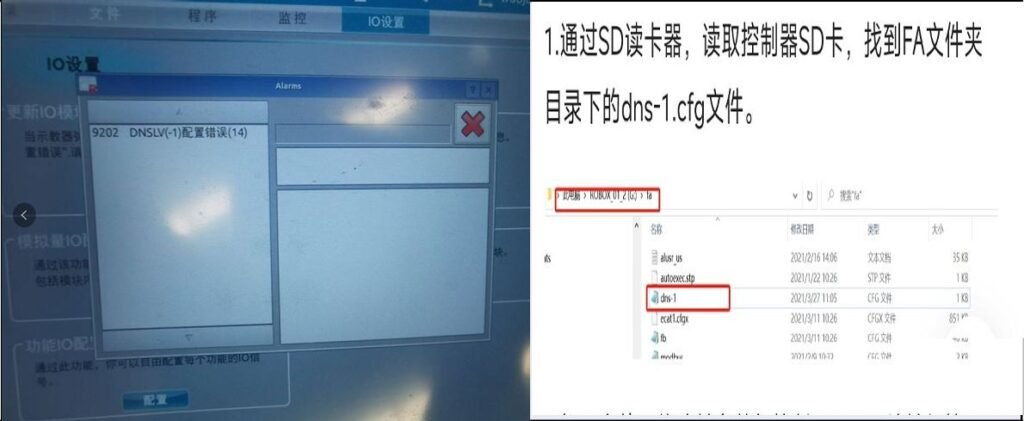
Kesalahan 9202 dilaporkan saat startup.
Metode Solusi:
Masalah terjadi karena alamat IP dalam file dns-1.cfg di folder FA pada kartu SD tidak sesuai dengan alamat IP kontroler. Sesuaikan agar keduanya konsisten.
Deskripsi Masalah:
Setelah kabinet kontrol dinyalakan, teach pendant terus menampilkan "Please wait: booting."
Metode Solusi:
Gunakan USB drive untuk memperbarui kembali versi teach pendant (versi harus sesuai; Anda dapat memeriksa versi file kartu dengan melihat file Rde_Version.cfg di bawah folder fm pada kartu SD).
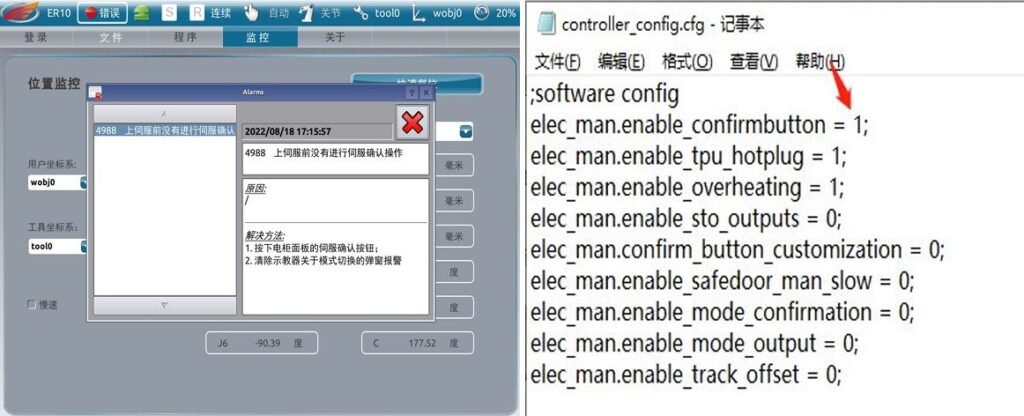
Deskripsi Masalah:
Saat mengalihkan teach pendant ke mode otomatis dan menekan tombol daya (PWR), alarm muncul.
Metode Solusi:
Temukan baris perintah elec_man.enable_confirmbutton = 1; dalam file controller_config.cfg di folder FA pada kartu SD, ubah angka 1 menjadi 0, lalu simpan.
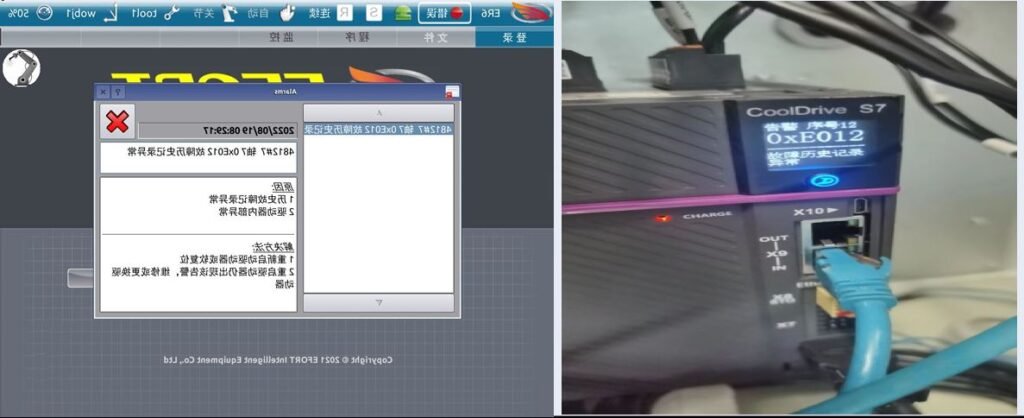
Deskripsi Masalah:
Alarm teach pendant 4812: kelainan riwayat kode kesalahan.
Metode Solusi:
Periksa apakah driver servo di dalam kabinet kontrol memberikan alarm. Hal ini biasanya disebabkan oleh pemutusan daya kabinet kontrol saat robot masih menyala. (Memulai ulang kabinet kontrol biasanya dapat menghapus kesalahan.)
Deskripsi Masalah:
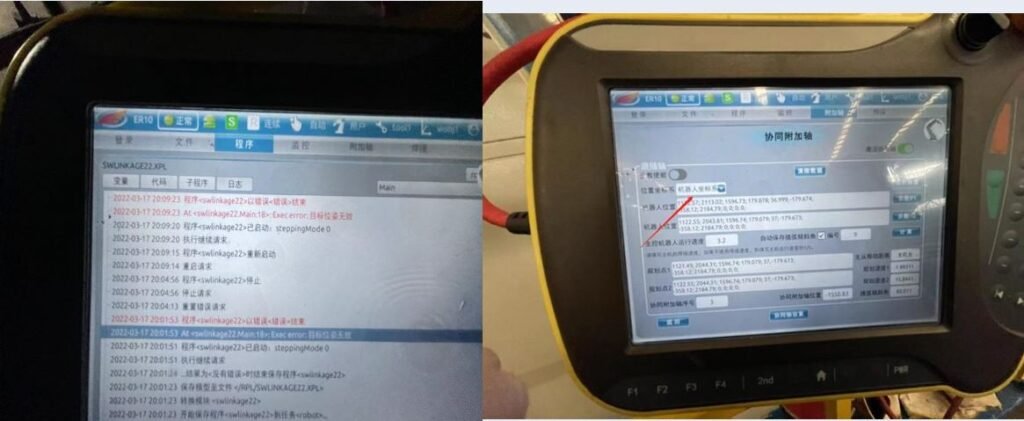
Kesalahan program gerak terkoordinasi multi-sumbu dua mesin, data pemantauan tidak normal
Metode Solusi:
Anomali perhitungan akibat perbedaan sistem koordinat yang dicatat oleh kontrol utama dan kontrol bantu menyebabkan batas terlampaui.
Deskripsi Masalah:
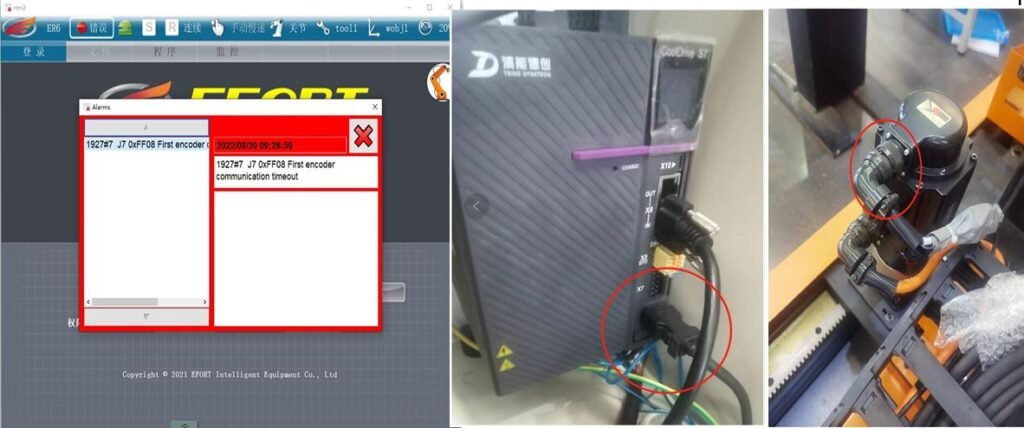
Alarm FF08 pada teach pendant dan driver servo
Metode Solusi:
-
Jika kesalahan terjadi sesekali dan dapat dihapus, periksa apakah kabel terminal motor dan kabel driver servo sumbu tambahan terpasang kencang, lalu pertimbangkan pemasangan ferrite core atau langkah serupa.
-
Jika kesalahan tidak dapat dihapus, ganti motor atau driver servo sumbu tambahan.
Deskripsi Masalah:
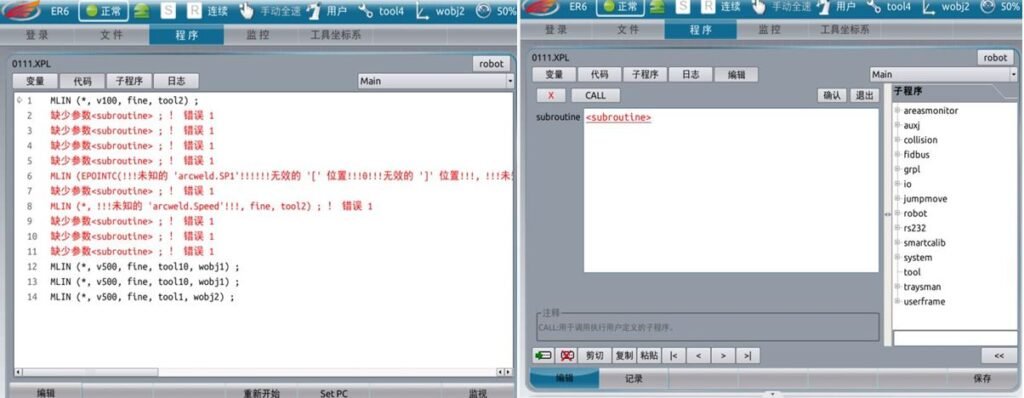
CALL dalam program teach tidak memiliki arcweld.
Metode Solusi:
Penyebabnya adalah aplikasi pengelasan belum ditambahkan.
Anda perlu memilih dan menambahkan aplikasi pengelasan dalam pengaturan, lalu mulai ulang kontroler.
Deskripsi Masalah:
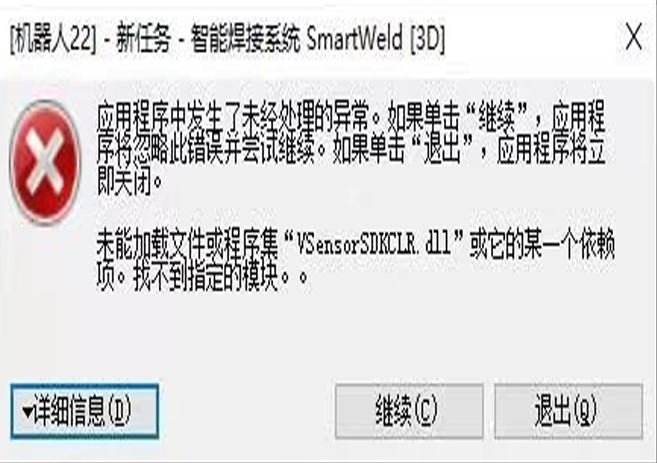
Error perangkat lunak kamera 3D saat startup: “VSensorSDKCLR.dll”
Metode Solusi:
-
Saat digunakan, file SDK bawaan kamera 3D rusak; instal ulang perangkat lunak bawaan kamera.
-
Perbarui file lingkungan runtime Windows.
-
Perbarui perangkat lunak.
Deskripsi Masalah:
Error perangkat lunak bawaan kamera 3D, lampu biru kamera berkedip.
Metode Solusi:
-
Periksa apakah perangkat lunak bawaan kamera merupakan versi terbaru.
-
Periksa apakah suhu kamera terlalu tinggi (jika terlalu panas, dinginkan; umumnya di bawah 55 °C).
-
Periksa apakah adaptor daya kamera 12 V.
Deskripsi Masalah:
Setelah kamera MindVision disambungkan ke kabel jaringan, kamera tidak dapat terdeteksi
Metode Solusi:
Hal ini disebabkan oleh ketidakcocokan antara kamera MindVision versi baru dan versi perangkat lunak kami saat ini (perbarui ke versi perangkat lunak kamera terbaru, tersedia untuk diunduh di situs web resmi).
Deskripsi Masalah:
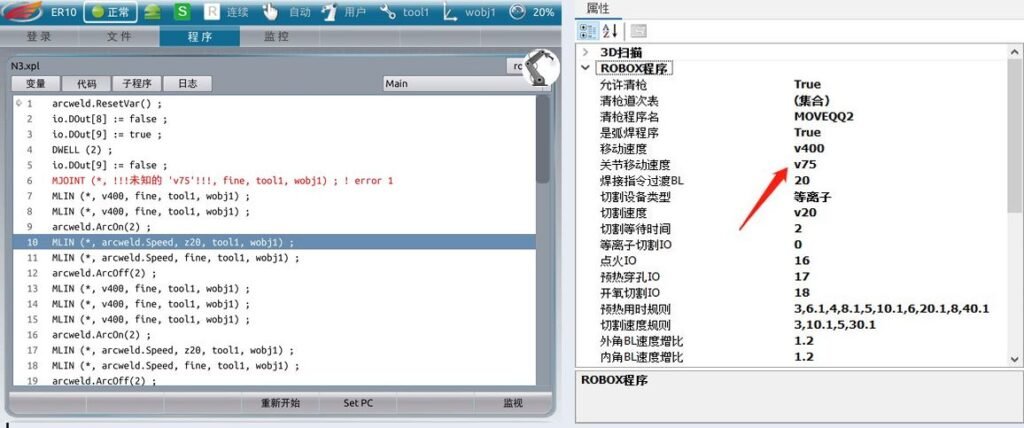
Error pada perintah gerakan yang dibuat otomatis oleh program.
Metode Solusi:
Baris instruksi dalam program kami tidak sesuai dengan yang ada pada teach pendant (misalnya, perintah kecepatan gerak joint hanya memiliki opsi 25%, 50%, 75%, dan 100%).
Deskripsi Masalah:
Setelah upgrade ke file kartu versi 3.1.1, saat robot digerakkan muncul error: "Terjadi tabrakan pada sumbu kelima."
Metode Solusi:
Sakelar deteksi tabrakan perlu dimatikan dalam program aplikasi.
Deskripsi Masalah:
Servo tidak dapat dinyalakan.
Metode Solusi:
-
Periksa apakah ada alarm pada driver sumbu bantu eksternal di teach pendant (jika ada, reset encoder dan lihat apakah servo dapat menyala normal).
-
Gunakan kabel debug untuk menghubungkan komputer ke driver sumbu bantu terkait, buka DriveMaster.exe, lalu klik secara berurutan: Edit → Debug → Control Authority → Switch Control Authority.
Deskripsi Masalah:
Servo tidak dapat dinyalakan, tidak ada alarm pada teach pendant.
Metode Solusi:
Setelah menyingkirkan dua penyebab pertama, periksa apakah ada alarm pada servo unit utama kabinet kontrol dan pada perangkat lunak enam sumbu robot (selesaikan sesuai jenis alarm).
Deskripsi Masalah:
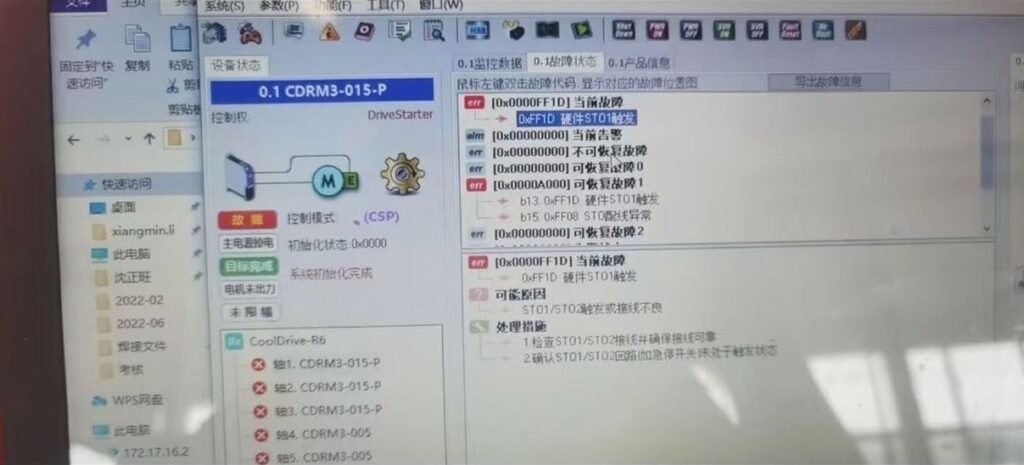
Servo tidak dapat dinyalakan, semua driver enam sumbu menyala merah, tidak ada alarm pada teach pendant.
Metode Solusi:
Pertama, jika enam sumbu mengalami alarm tetapi teach pendant tidak menampilkan alarm, singkirkan masalah teach pendant dan komunikasi.
Gunakan perangkat lunak DriveStarter untuk membaca informasi alarm sumbu bantu (alarm STO enam sumbu).
Periksa semua kabel berlabel STO untuk memastikan tidak ada ujung kabel yang terputus atau kabel yang rusak.
Deskripsi Masalah:
Servo tidak dapat dinyalakan, satu sumbu pada driver enam sumbu menyala merah, tidak ada alarm pada teach pendant.
Metode Solusi:
Pertama, jika enam sumbu mengalami alarm tetapi teach pendant tidak menampilkan alarm, singkirkan masalah teach pendant dan komunikasi.
Gunakan perangkat lunak DriveStarter untuk membaca informasi alarm sumbu bantu (alarm satu sumbu).
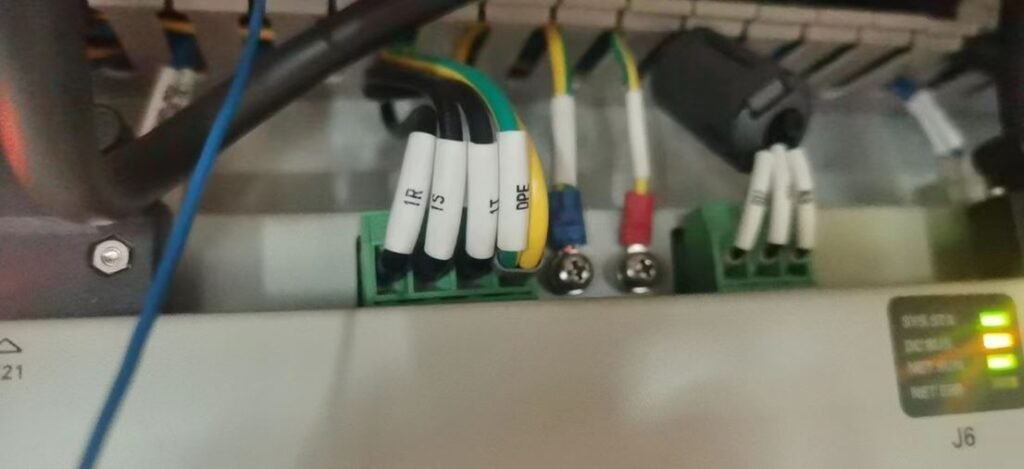
Kemungkinan besar terjadi ketidaknormalan input daya driver servo. Uji input daya.
Urutan Pengujian:
Uji terminal input R, S, dan T pada driver enam sumbu dengan mengukur tegangan di antara tiap pasangan terminal. Jika ketiga kabel tidak memiliki tegangan, periksa apakah suplai daya eksternal dari power box ke kabinet kontrol memiliki 380 V.
Jika satu kabel tidak memiliki 220 V, uji kontinuitas kabel berlabel pada jalur tersebut.
Deskripsi Masalah:
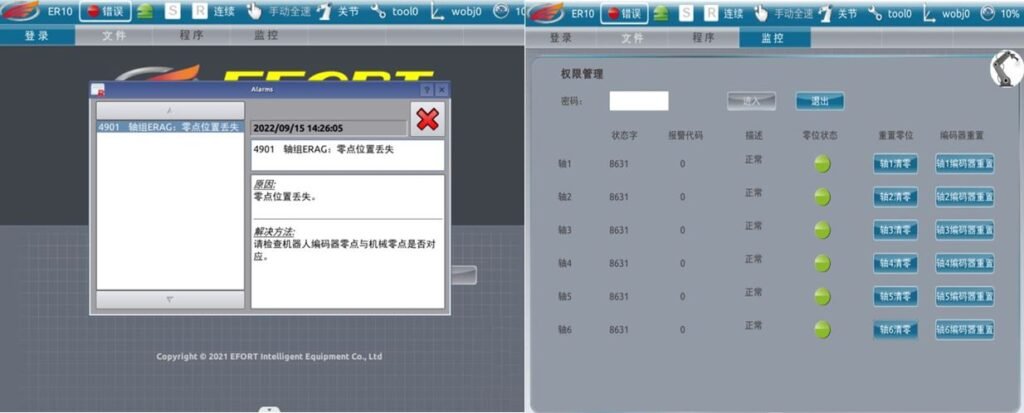
Teach pendant melaporkan titik nol hilang, dan tidak ada data pada sistem koordinat di bawah pemantauan posisi.
Metode Solusi:
Gerakkan robot secara manual kembali ke posisi nol, lalu buka Monitoring → Driver dan rekam ulang titik nol untuk sumbu 1–6 satu per satu.
(Jika ada sumbu bantu eksternal, gerakkan juga ke posisi nol dan rekam ulang.)
Deskripsi Masalah:
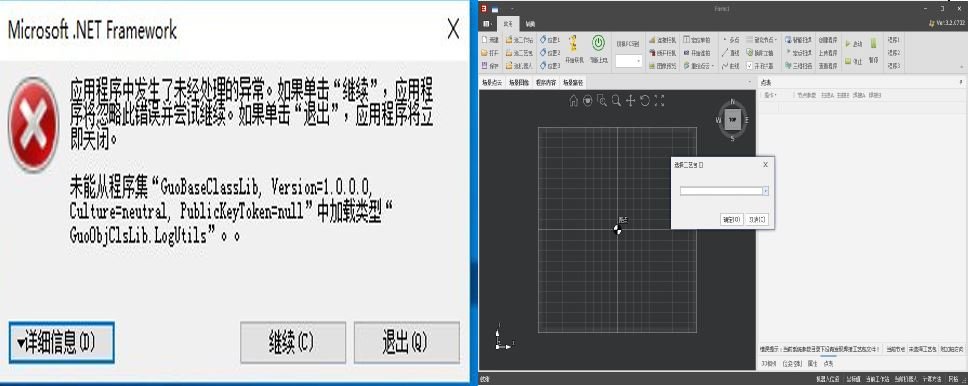
Error perangkat lunak kamera 3D: tidak dapat memilih paket proses dan membuka desain stasiun.
Metode Solusi:
-
Ganti file pengaturan
-
Instal ulang atau perbarui perangkat lunak kamera 3D
Deskripsi Masalah:
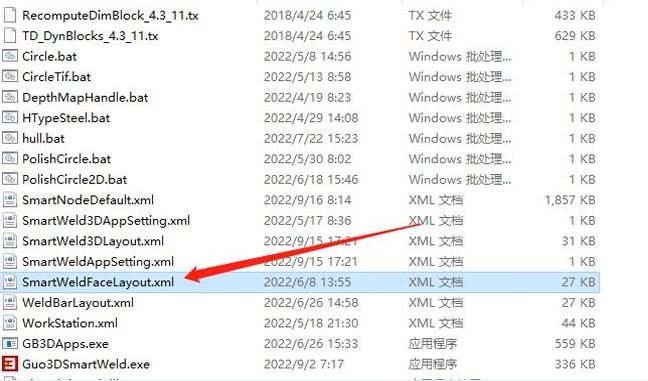
Tata letak halaman perangkat lunak kacau atau halaman tertentu tidak dapat ditemukan.
Metode Solusi:
Klik kanan ikon perangkat lunak di desktop → Buka lokasi file → Cari dan hapus file XML dengan akhiran Layout (menghapusnya akan mengembalikan tata letak halaman ke default).
Deskripsi Masalah:
Robot memicu alarm limit saat bergerak dan tidak dapat menghapusnya.
Metode Solusi:
-
Restart kabinet kontrol
-
Dorong torch las secara manual untuk memicu sensor anti-tabrakan, lalu hapus alarm
Deskripsi Masalah:
Setelah torch las bertabrakan dengan objek dan memicu sensor anti-tabrakan, alarm tidak dapat dihapus.
Metode Solusi:
-
Matikan deteksi tabrakan di pengaturan perangkat → hapus alarm dan gerakkan robot (deteksi tabrakan harus dinyalakan kembali setelah pergerakan).
-
Jika tabrakan parah, kelebihan beban sumbu X dapat muncul setelah alarm dihapus. Coba hapus alarm berulang kali; jika tidak dapat dihapus, pindahkan objek yang tertabrak untuk menghilangkan alarm.
Deskripsi Masalah:
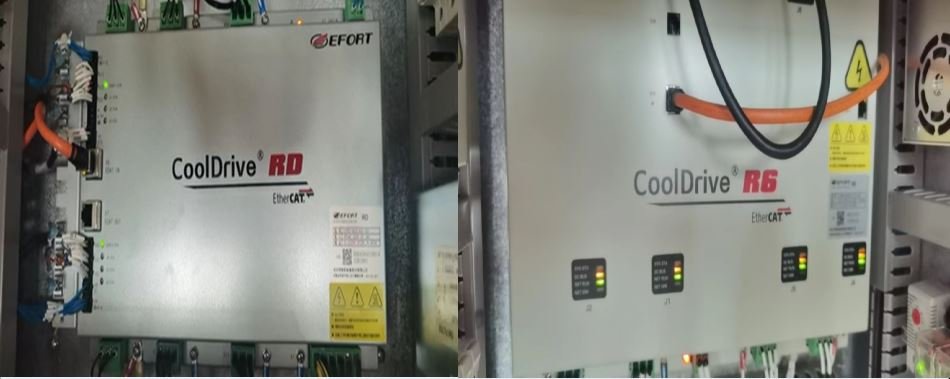
Terjadi error setelah upgrade file kartu driver enam sumbu baru di kabinet kontrol
Metode Solusi:
Sejak September 2022, driver RD baru ditambahkan. Driver ini menggunakan file kartu yang sebagian berbeda dari driver R6 yang kami gunakan sebelumnya, sehingga keduanya harus dibedakan saat upgrade.
(Error yang dilaporkan adalah error koneksi encoder abnormal.)
Deskripsi Masalah:
Robot berhenti dan tidak bergerak pada baris instruksi ArcOn
Metode Solusi:
Saat robot menjalankan instruksi ArcOn berulang kali, robot dapat berhenti dan tidak melanjutkan program.
Periksa apakah program memiliki perintah ArcOn duplikat, lalu reset sinyal pengelasan secara manual atau biarkan program melewati instruksi ArcOff untuk mematikan sinyal start busur.
Deskripsi Masalah:
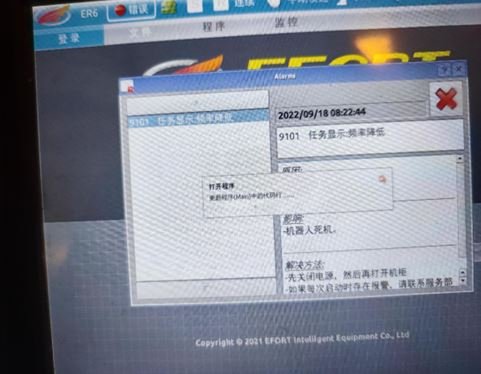
Task menampilkan: frekuensi dikurangi, terus macet saat memuat
Metode Solusi:
Temukan file tugas pengelasan di folder rpl dalam file kartu, lalu hapus.
Alasan: File pengelasan gagal dimuat
Deskripsi Masalah:
Teach pendant tidak terhubung, kode alarm kontroler 3909:
Metode Solusi:
(1) Periksa apakah lampu indikator port jaringan 3A (teach pendant) normal. Jika lampu indikator mati:
① Periksa apakah pin konektor teach pendant bengkok.
② Tukar teach pendant untuk menyingkirkan masalah pendant (jika penggantian dengan teach pendant lain membuat operasi kembali normal, maka dipastikan masalah ada pada teach pendant; jika alarm 3909 tetap muncul, pertimbangkan penyebab berikut)
Lampu indikator menyala: File kartu bermasalah; perbarui dengan file kartu standar.
Catatan: Saat memperbarui file kartu, jangan mengganti file. Ubah parameter IP dan DH secara manual. Pertama, pastikan robot dapat beroperasi normal.
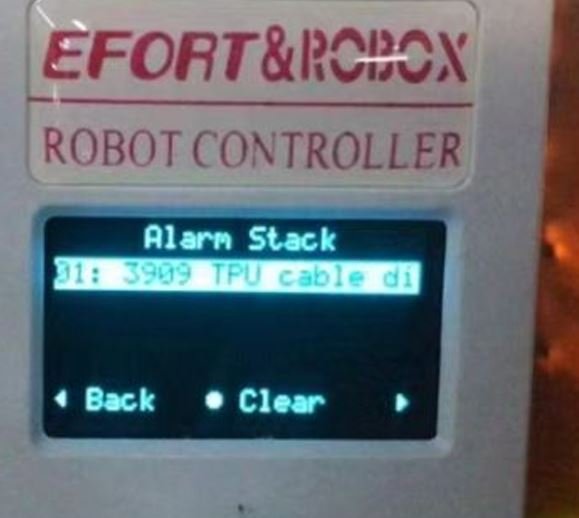
Deskripsi Masalah:
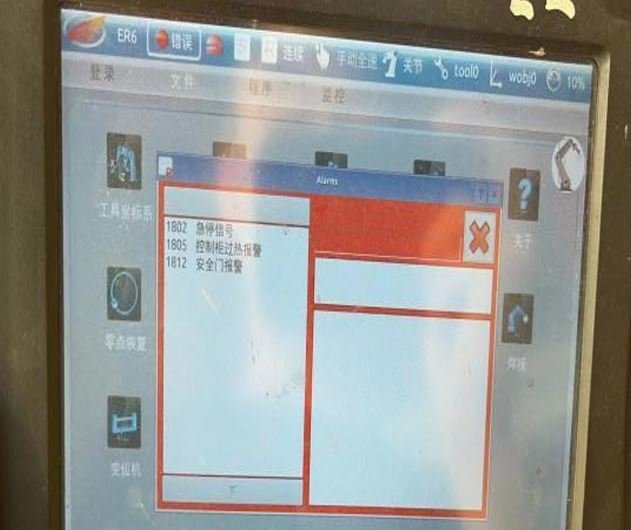
Teach pendant menampilkan alarm kabinet kontrol terlalu panas, stop darurat, dan alarm pintu keselamatan.
Metode Solusi:
-
Perbarui modul IO.
-
Jika error tetap ada:
• Tekan secara vertikal pada kontroler dan blok terminal untuk memastikan koneksi yang baik.
• Periksa apakah blok terminal mendapat daya (versi lama berkedip merah; lampu kuning versi baru mungkin tidak menyala).
• Periksa koneksi dan pin modul bus belakang.
• Pastikan harness kabel catu daya IO tersambung dengan baik.
• Pastikan batang short plug di ujung kanan kabinet terpasang kuat.
Deskripsi Masalah:
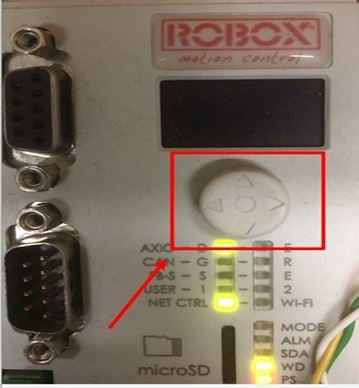
Alarm startup 9001: Ambiguitas dalam definisi register pengguna.
Metode Solusi:
Tekan dan tahan tombol reset alarm pada kontroler hingga alarm terhapus, lalu lepaskan.
Deskripsi Masalah:
Setelah upgrade file kartu, teach pendant menampilkan alarm startup 985.
Metode Solusi:
Penyebab: File format elf dan bin di folder F@ memiliki nama versi yang berbeda, sehingga terjadi duplikasi.
Solusi: Hapus seluruh folder F@ sebelum meng-upgrade file kartu, lalu impor kembali.

Deskripsi Masalah:
Kesalahan node gambar garis perangkat lunak: format string tidak benar (juga terjadi secara offline).
Metode Solusi:
Penyebab: Terdapat file Nodelist bertingkat di folder Nodelist.
Solusi: Hapus Nodelist bertingkat tersebut.

Deskripsi Masalah:
Alarm teach pendant 9203
Metode Solusi:
Penyebab: Gangguan komunikasi mesin las.
Solusi:
-
Upgrade ke versi 3.2.0 atau lebih tinggi.
-
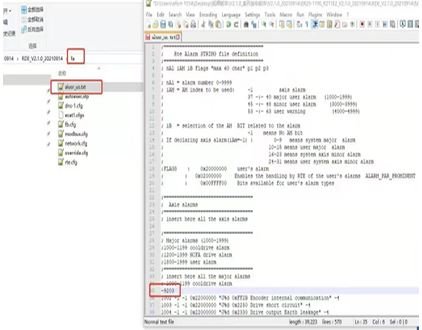
Atau sisipkan “-9203” pada baris perintah 1000–1199 di file
alusr(berada di folderfa) untuk menekan alarm.
Deskripsi Masalah:
Setelah startup, teach pendant robot menampilkan alarm gangguan yang menunjukkan hilangnya posisi nol.
Metode Solusi:
-
Buka “Monitoring >> Driver >> Zero Position Status” dan periksa apakah ada indikator merah.
-
Catat posisi nol sumbu sendi, reset encoder, dan nolkan sumbu dengan lampu merah.
-
Masukkan kembali posisi sendi yang sudah dicatat dengan nilai berlawanan, atau lakukan kalibrasi nol.
Deskripsi Masalah:
Alarm teach pendant 4208
Metode Solusi:
Penyebab: Kesalahan heartbeat CAN (terlihat pada mesin las di bawah versi 2.1).
Solusi: Upgrade file kartu dan mulai ulang kabinet kontrol.
Deskripsi Masalah:
Alarm teach pendant 9203
Metode Solusi:
Penyebab: Gangguan komunikasi mesin las; terkadang hilang sendiri.
Solusi: Upgrade ke versi 3.2.0 atau lebih tinggi untuk menghilangkan kesalahan ini, atau sisipkan “-9203” pada baris perintah 1000 hingga 1199 di file alusr yang berada di folder fa untuk menekan alarm.
Deskripsi Masalah:
Setelah dinyalakan, teach pendant menampilkan alarm gangguan yang menunjukkan hilangnya posisi titik nol.
Metode Solusi:
Periksa di “Monitoring >> Driver >> Zero Position Status” apakah ada indikator status merah. Catat posisi nol sendi saat ini pada sumbu tersebut, reset encoder, dan nolkan sumbu dengan lampu merah. Setelah itu, masukkan kembali posisi sendi yang sebelumnya dicatat dengan nilai berlawanan untuk mereset posisi nol, atau lakukan kalibrasi posisi nol.
Deskripsi Masalah:
Kesalahan saat membuka pemindaian node setelah menggambar node
Metode Solusi:
Penyebab: Kamera 3D belum dikonfigurasi dalam desain stasiun kerja.
Deskripsi Masalah:
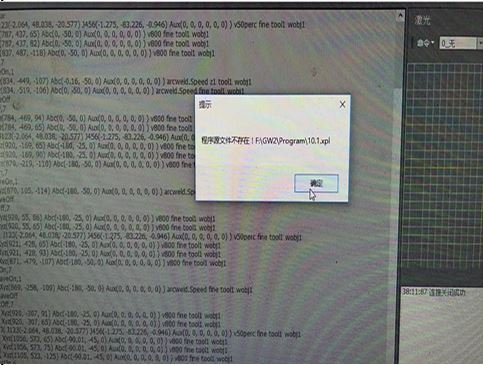
Alarm program berjalan pengendalian berbasis model: “Program source file does not exist.”
Metode Solusi:
Penyebab: File yang diunggah berisi karakter, simbol, atau desimal yang tidak didukung.
Solusi: Ubah nama atau bersihkan nama file sebelum diunggah.
Deskripsi Masalah:
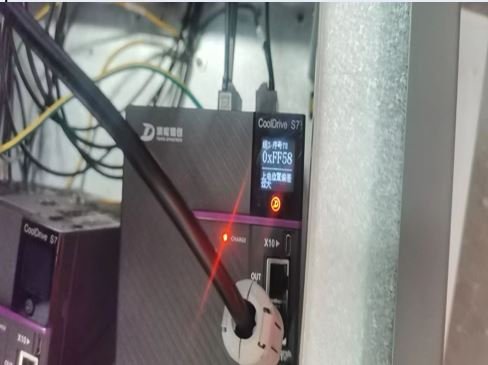
Driver servo FF58: deviasi posisi berlebih saat power-up.
Metode Solusi:
Penyebab: Posisi tidak sesuai setelah penggantian servo atau motor.
Solusi: Lakukan reset encoder melalui teach pendant atau DriveMaster.exe.
Deskripsi Masalah:
Kesalahan sirkuit rem driver servo FF66
Metode Solusi:
-
Alarm saat power-on:
-
Periksa pengkabelan antara driver dan relay
-
Periksa daya relay
-
Periksa integritas kontak relay dan kabel konektor driver berwarna kuning
-
-
Driver kemungkinan rusak
-
Alarm saat bergerak: Kendurkan sedikit sekrup pengikat gearbox
Deskripsi Masalah:
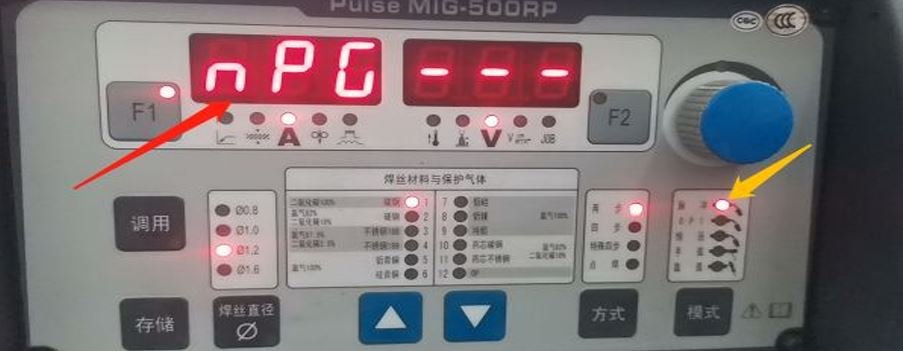
Panel mesin las tidak menampilkan arus atau tegangan
Metode Solusi:
-
Ubah mode pulsa ke DC (CO₂ tidak mendukung pulsa).
-
Pastikan parameter kurva pengelasan sesuai; mode PO mungkin tidak didukung.
Deskripsi Masalah:
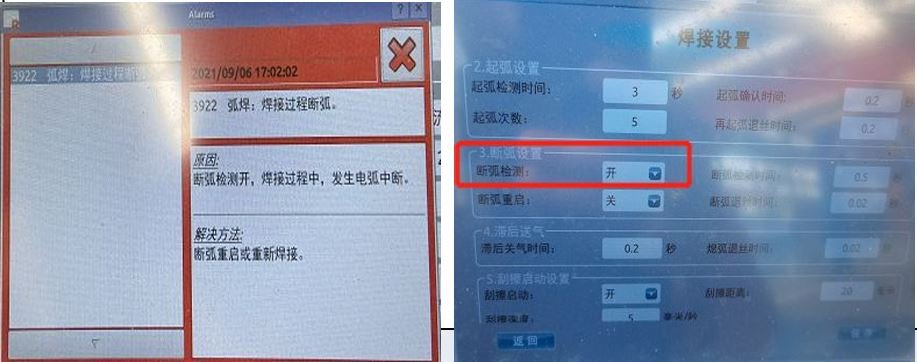
File kartu 2.1 memicu kesalahan pemutusan busur setelah setiap pengelasan pada pengelasan intermiten.
Metode Solusi:
Buka Arc Welding → Welding Settings → matikan Arc Break Detection.
Deskripsi Masalah:
Alarm penyalaan busur mesin las
Metode Solusi:
-
Periksa kabel komunikasi dan sambungkan shielding di kedua ujung.
-
Jika shielding hanya terpasang di sisi mesin las, tambahkan shielding di sisi kabinet kontrol.
Deskripsi Masalah:
Alarm EOA pendingin air
Metode Solusi:
-
Setelah pengisian ulang atau penggantian antibeku, keluarkan udara dari tangki
-
Periksa apakah screen filter kotor atau terjadi pembekuan
-
Pastikan parameter P10 diatur ke sirkulasi otomatis
Deskripsi Masalah:
Gerakan sendi melaporkan kesalahan komunikasi internal encoder sumbu 1.
Metode Solusi:
Periksa pin konektor aviation encoder. Dorong pin yang tertekan ke dalam ke arah depan.
Deskripsi Masalah:
Kesalahan stop darurat pada teach pendant tidak dapat dihapus.
Metode Solusi:
-
Periksa pengkabelan di dekat relay stop darurat
-
Periksa relay keselamatan dan putar kenop rotary
Deskripsi Masalah:
Googol Tech: gangguan eksternal pada drive sumbu 2 dan sumbu 5
Metode Solusi:
Impor kembali parameter servo yang sudah dimodifikasi untuk sumbu robot 1–6.