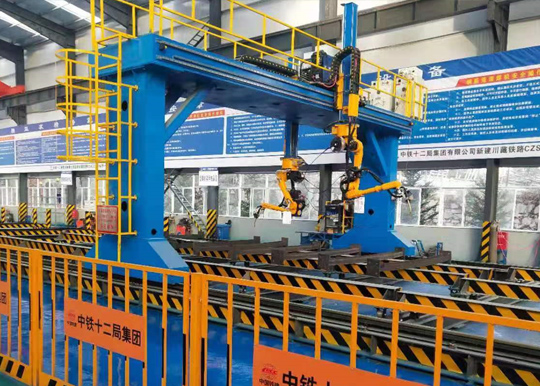
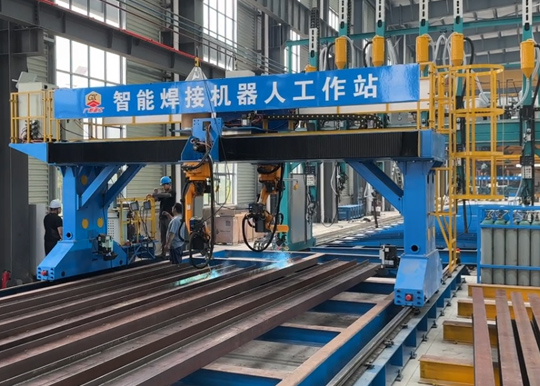
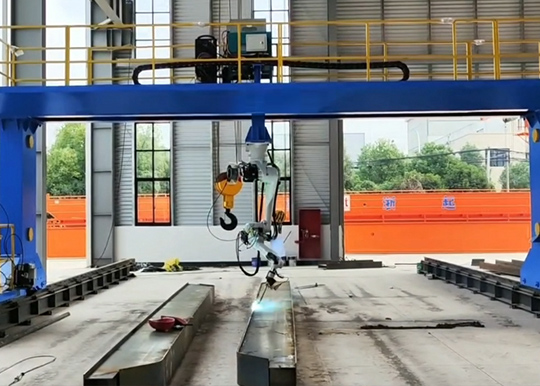
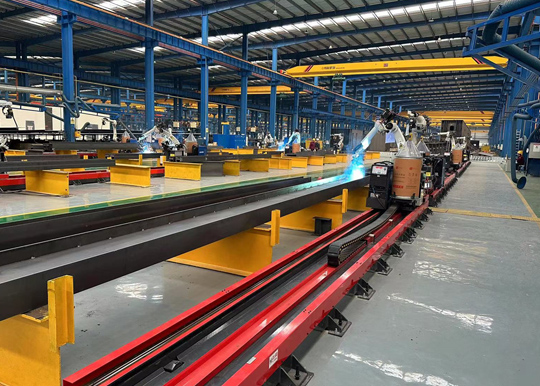
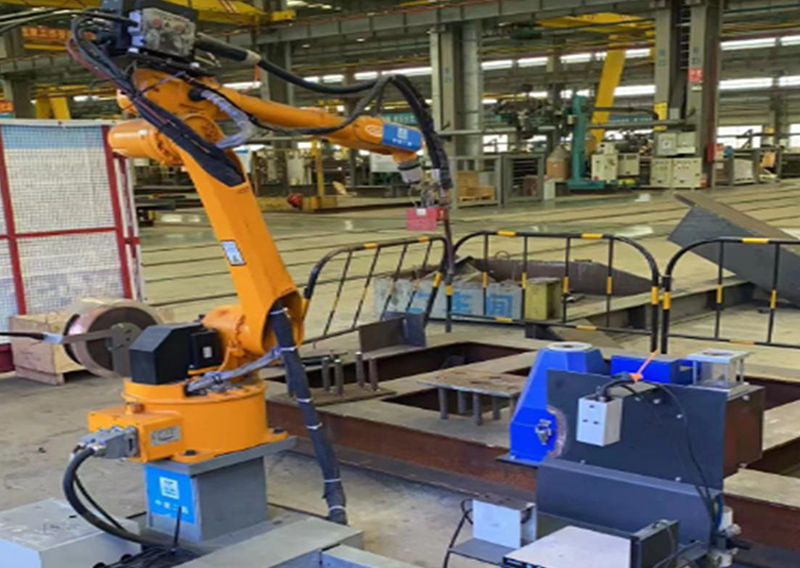
Stasiun Kerja Robot Las Kantilever 8 Sumbu
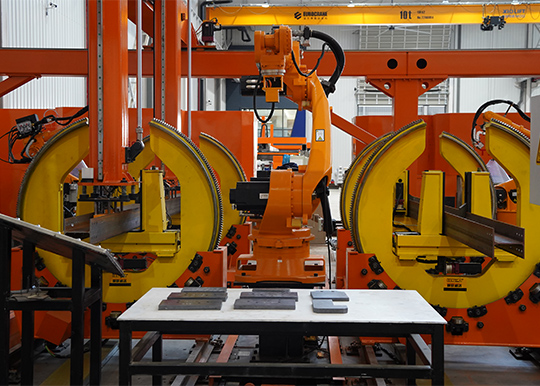
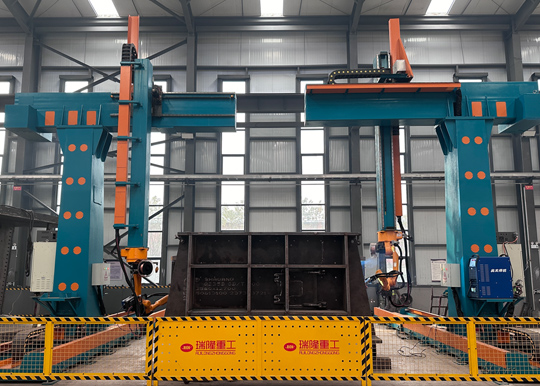
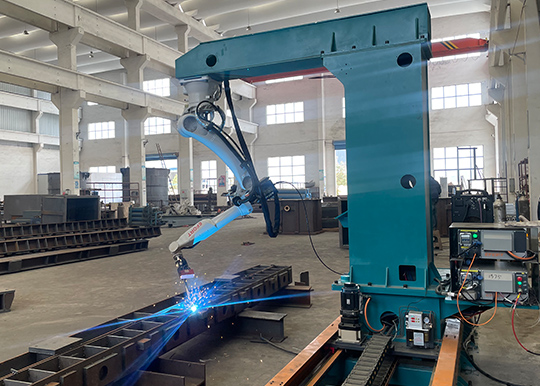
Stasiun Kerja Robot Las Kantilever 8 Sumbu JTCLASER mendukung pengelasan struktur pelat jembatan dan kapal, balok struktur, serta kolom. Model yang sama tersedia dalam berbagai konfigurasi, termasuk susunan rel 6 m dan referensi tata letak instalasi 13 m yang dijelaskan di bawah. Pengenalan kampuh las berbasis visi dan software proses pengelasan mendukung pembuatan lintasan untuk benda kerja yang sesuai. Pilih konfigurasi berdasarkan dimensi komponen, akses kampuh, fixture, dan ruang lantai pabrik.
Konfigurasi 6 m dan 13 m
Stasiun kerja kantilever 8 sumbu yang sama tersedia dalam berbagai konfigurasi. Dimensi di bawah menjelaskan dua susunan referensi dan harus dibaca bersama dengan persyaratan tata letak dan benda kerja yang sesuai.
| Dasar konfigurasi | Konfigurasi rel 6 m | Konfigurasi tata letak 13 m |
|---|---|---|
| Ukuran longitudinal | Panjang rel sumbu X 6 m | Panjang tata letak instalasi 13 m |
| Ukuran melintang | Lintasan efektif sumbu Y 2 m; lebar kerja yang dinyatakan 3,5 m | Lebar tata letak / benda kerja referensi 3,5 m |
| Area kerja yang dinyatakan | 6 × 3.5 × 0.6 m | Komponen referensi: panjang ≤12 m, lebar ≤3,5 m, tinggi pelat vertikal ≤0,5 m |
| Benda kerja tipikal | Unit pelat jembatan dan kapal; balok serta kolom struktural | Diafragma jembatan dan komponen baja profil H |
| Detail peralatan | Lihat parameter konfigurasi 6 m di bawah ini | Lihat peralatan referensi dan tata letak 13 m di bawah ini |
Cara membaca dimensi ini: panjang rel, footprint pemasangan, dan dimensi maksimum benda kerja adalah pengukuran yang berbeda. Tata letak 13 m tidak berarti panjang las 13 m. Cakupan pengelasan efektif juga bergantung pada akses torch las, fixture, dan posisi robot. Konfirmasikan konfigurasi berdasarkan gambar Anda sebelum memesan.
Gambar Produk
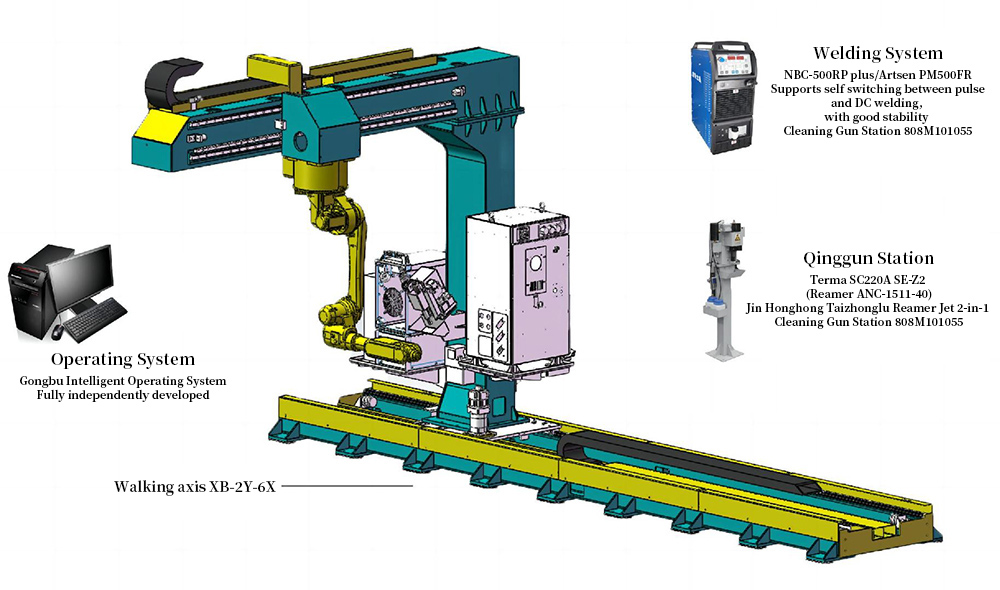
Diagram perakitan kantilever
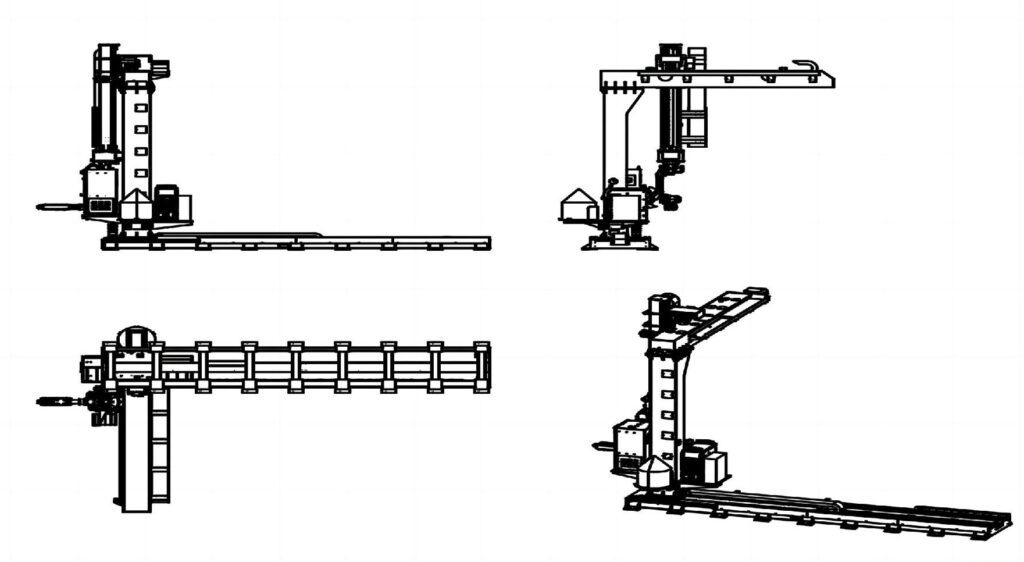
Konfigurasi Rel 6 m: Parameter
| Subitem | unit | konten |
|---|---|---|
| Skenario penerapan | / | Stasiun kerja kantilever 8 sumbu, yang cocok untuk pengelasan, pemotongan, penggerindaan, dan sebagainya pada balok struktur baja, kolom baja, balok platform peralatan, bracket peralatan, dan kolom kotak, telah ditingkatkan untuk mengakomodasi arah lebar benda kerja tunggal. Stasiun kerja standar dapat mencakup benda kerja hingga lebar 3,5 meter. |
| Spesifikasi peralatan | m | Panjang rel lintasan sumbu X adalah 6 meter, dan jarak lintasan efektif pada sumbu Y adalah 2 meter. |
| Daya total | KW | 18 |
| Jangkauan kerja maksimum | m | 6*3.5*0.6 |
| Kedalaman kerja maksimum | m | 0. 55 |
Konfigurasi Rel 6 m: Peralatan Pengelasan
| Proses aplikasi | pengelasan |
| Peralatan perlindungan lingkungan | peralatan opsional |
| Akurasi pemosisian | ±0,5 mm |
| Kecepatan lintasan | 15 m/min |
| Jam kerja | 7*20H |
| Paket Proses Pengelasan | baja karbon kawat inti solid CO2/80% CO2+20% AR, baja karbon kawat flux-cored CO2, pengelasan DC dan pulsa |
| Jenis Material Pengelasan | kemasan spool、kemasan drum |
| Ruang minimum yang diizinkan | 150 × 150 mm |
| Sumbu Bantu | Rel Lantai dan Gantry Opsional |
Tata Letak 13 m: Peralatan Referensi dan Aplikasi
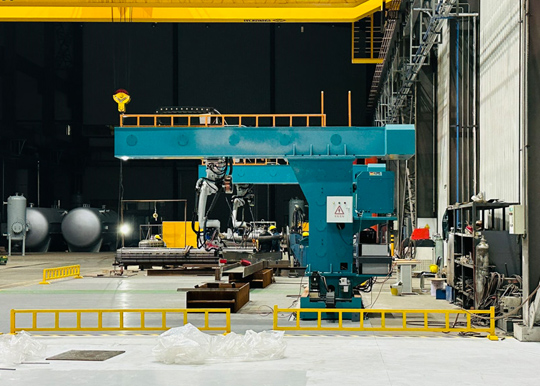
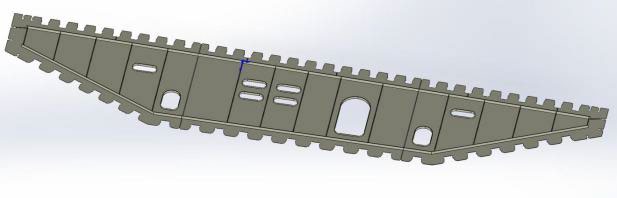
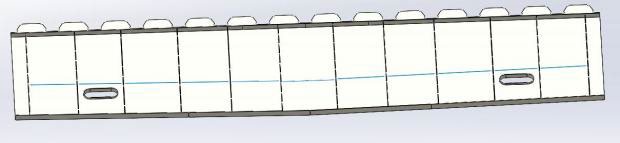
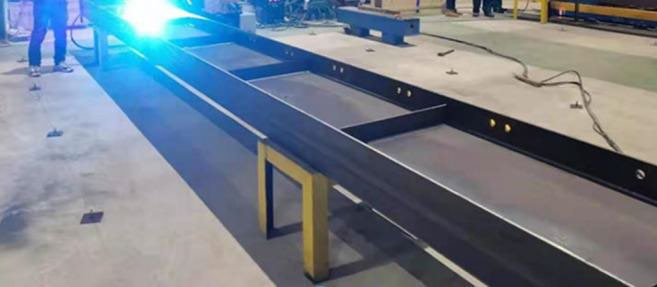
Pengaturan referensi ini menggunakan tata letak pemasangan 3,5 × 13 m dan menjelaskan benda kerja diafragma jembatan serta baja profil H dengan panjang hingga 12 m. Konfigurasi ini menggabungkan satu sistem lintasan kantilever, satu robot las, peralatan pengelasan, sistem visi, dan perangkat lunak kontrol stasiun kerja. Diagram dan spesifikasi peralatan berikut merupakan bagian dari konfigurasi referensi ini; bukan spesifikasi default setiap stasiun kerja 8 sumbu.
Lihat tata letak 13 m, antarmuka sistem, dan spesifikasi peralatan
Sistem Operasi
Antarmuka Sistem
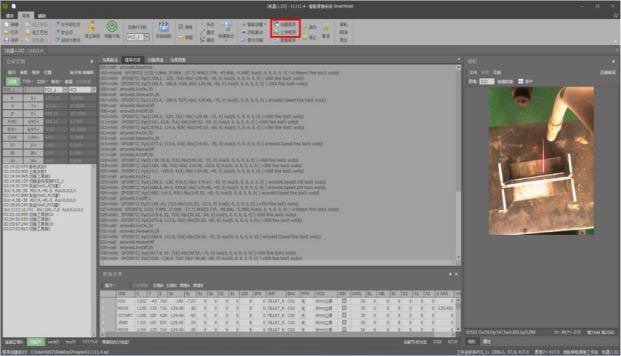 Ketuk diagram untuk melihat ukuran penuh.
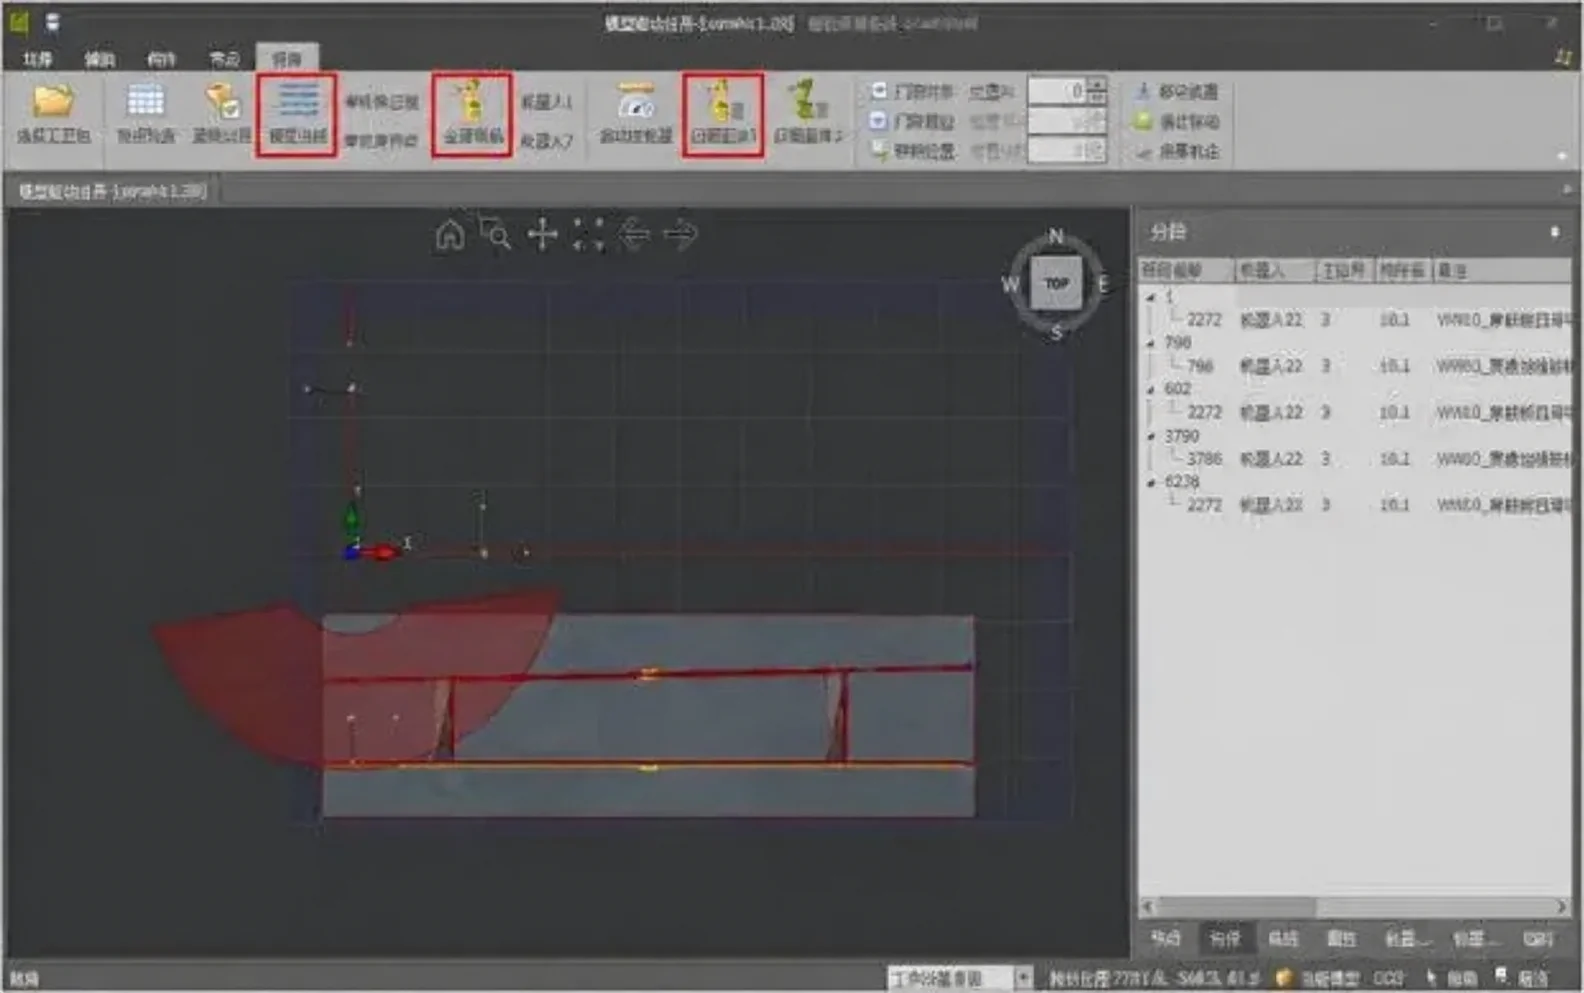 Ketuk diagram untuk melihat ukuran penuh.
Skema Proyek
Jenis Produk
Dimensi struktur
| S/N | Produk | Tinggi | Lebar | Panjang |
|---|---|---|---|---|
| 1 | Diafragma jembatan | Tinggi pelat vertikal ≤ 0,5 m | ≤3.5m | ≤12m |
| 2 | Baja profil H | Tinggi pelat vertikal ≤ 0,5 m | ≤3.5m | ≤12m |
Foto produk tipikal
Lingkungan kerja dan persiapan pengguna
Catu daya: 380 V±10%, 50 Hz±2%, 220 V±10%, 50 Hz. Kotak distribusi utama pada titik pengawatan harus dilengkapi pemutus arus bocor lebih dari 125 A dan dibumikan secara andal. Kabinet distribusi daya harus ditempatkan di tengah stasiun; jika tidak, panjang kabel yang disertakan dengan peralatan tidak akan mencukupi;
a) Pekerjaan fondasi b) Material dan pekerjaan pengawatan sisi primer c) Sistem pembumian TN-S dan kabel arde
Suhu lingkungan operasi: -10 °C–45 °C.
Kelembapan lingkungan operasi: ≤90% tanpa kondensasi; pencahayaan cukup dan ventilasi baik; tekanan udara terkompresi: ≥0,6 MPa.
Udara terkompresi: sediakan sumber udara dengan tekanan 5–7 Kgf/cm2, biasanya 4–5 Kgf/cm2.
Gas pelindung: harus disediakan gas atau pipa CO2, Ar+CO2 yang memenuhi standar nasional dan dipasok secara terpusat. Tekanan gas pelindung harus lebih besar dari 0,5 MPa.
Persiapan lokasi: a) Sebelum peralatan tiba di lokasi, pengguna harus membersihkan area kerja stasiun kerja sistem las cerdas b) Sediakan bantalan pemasangan gantry sesuai kerataan lantai lokasi c) Dilengkapi mesin las manual yang mampu melakukan las titik pada posisi mana pun d) Sediakan forklift atau crane sebagai peralatan pendukung pemasangan
Tata Letak Keseluruhan
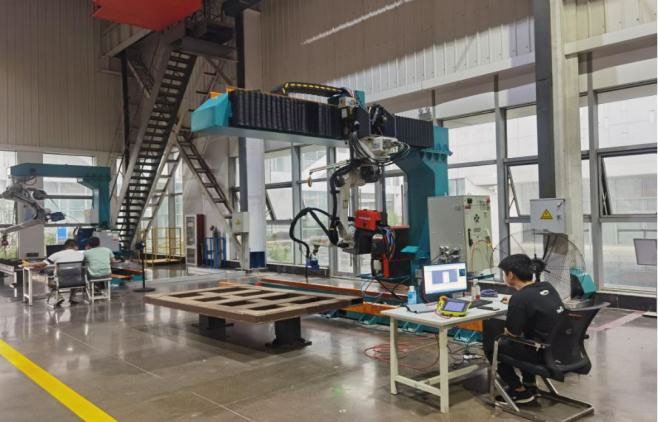
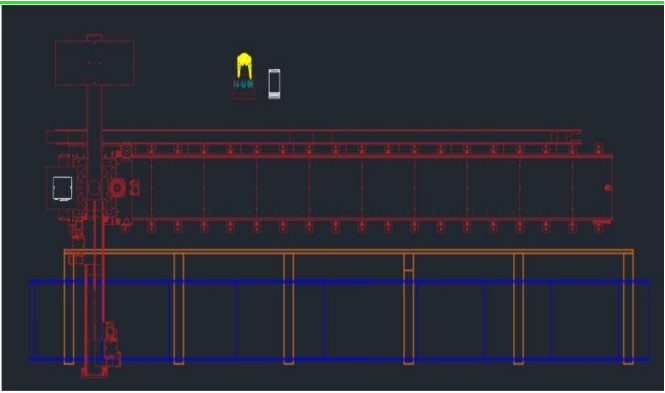 Ketuk diagram untuk melihat ukuran penuh.
Deskripsi Tata Letak
Area yang diperlukan untuk stasiun kerja cerdas mandiri kantilever delapan sumbu standar adalah 3,5 × 13 (satuan: m).
Stasiun kerja cerdas mandiri kantilever delapan sumbu standar mencakup: 1 set kantilever delapan sumbu, 1 set robot, 1 set sumber daya las, 1 set vision torch las, dan 1 set sistem operasi (termasuk komputer);
Sistem bantu opsional untuk stasiun kerja meliputi: stasiun pembersihan torch (opsional), sistem pengumpul debu (opsional);
Pengguna bertanggung jawab atas pengaturan rangka meja kerja dan tata letak pengelasan di antara dudukan
Daftar peralatan
| Daftar peralatan stasiun kerja las kantilever delapan sumbu · Jumlah stasiun kerja: 1 | ||||||
| S/N | Subitem | Nama/deskripsi | Unit | Jumlah | Merek/produsen | Keterangan |
|---|---|---|---|---|---|---|
| 1 | Sistem robot | Robot las | Set | 1 | EFT | ER10-1600 |
| 2 | Kabel kustom | Set | 1 | EFT | ||
| 3 | Kabinet kontrol | Set | 1 | EFT | ||
| 4 | Peralatan pengelasan | Sumber daya las | Set | 1 | Ota | NBC-500RP PRO |
| 5 | Kabel kustom | Set | 1 | Ota | ||
| 6 | Torch las | Set | 1 | Thelma | Torch las berpendingin air TRM605W | |
| 7 | Stasiun pembersihan torch | Set | 1 | Thelma | ||
| 8 | Sistem translasi | Kantilever delapan sumbu | Set | 1 | EFT | GB-DJXB-2Y-13X |
| 9 | Motor servo | Set | 3 | Tama River | ||
| 10 | Kabel kustom | Set | 3 | EFT | ||
| 12 | Sistem visi | Laser garis pandang penuh | Set | 1 | JTC | Termasuk perangkat lunak sistem visi + braket |
| 13 | Komputer/konsol | Set | 1 | JTC | ||
| 14 | Sistem cerdas | Set | 1 | JTC | ||
Konfigurasi peralatan
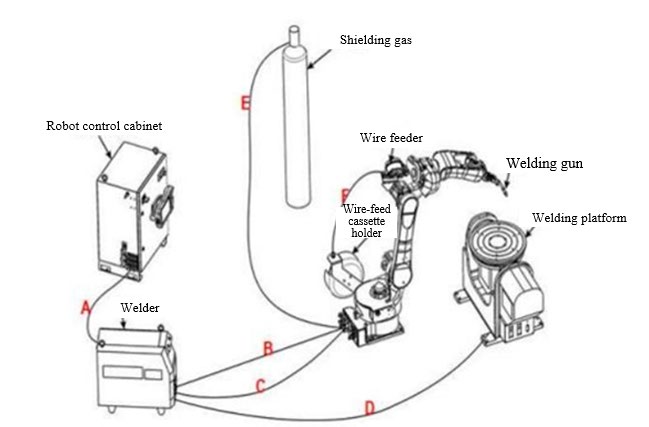
Komposisi dasar sistem robot las:
A — Kabel sinyal pengelasan Sinyal interaksi antara robot dan sumber daya las;
B — Kabel positif sumber daya las Rangkaian positif sumber daya las;
C — Kabel kontrol pengumpan kawat Sinyal interaktif antara sumber daya las dan pengumpan kawat;
D — Kabel negatif sumber daya las Rangkaian negatif sumber daya las;
E — Pipa udara Saluran untuk menyalurkan gas pelindung;
F — Selang pengumpan kawat Saluran pengiriman kawat las
Robot Las
ER-10-1600
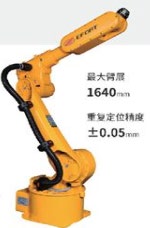
Bentang lengan maksimum: 1640 mm
Akurasi pemosisian berulang: ±0,05 mm
- Beban muatan
- 10k𝜀𝜀
- Massa bodi
- 185 kg
- Jumlah sumbu
- 6
- Bodi/pergelangan
- IP65/IP67
- Kabinet kontrol
- IP54
- Konsumsi energi
- 3 kW
| Momen inersia pergelangan yang diizinkan | |
|---|---|
| Sumbu J1 | 20N.m |
| Sumbu J2 | 20N.m |
| Sumbu J3 | 10N.m |
| Sumbu J4 | 0,625 kg.m2 |
| Sumbu J5 | 0,625 kg.m2 |
| Sumbu J6 | 0,2 kg.m2 |
| Kecepatan maksimum sumbu tunggal | |
|---|---|
| Sumbu J1 | 170 °/sec |
| Sumbu J2 | 160 °/sec |
| Sumbu J3 | 180°/sec |
| Sumbu J4 | 330°/sec |
| Sumbu J5 | 360°/sec |
| Sumbu J6 | 600°/sec |
| Rentang gerak tiap sumbu | |
|---|---|
| Sumbu J1 | ±165° |
| Sumbu J2 | +80°/-135° |
| Sumbu J3 | +163°/-75° |
| Sumbu J4 | ±180° |
| Sumbu J5 | ±130° |
| Sumbu J6 | ±360° |
Parameter rentang gerak
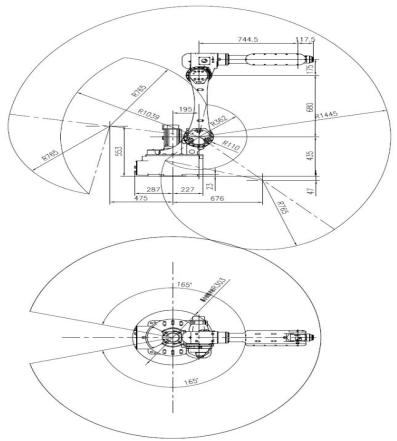 Ketuk diagram untuk melihat ukuran penuh.
Parameter terkait sistem kontrol robot
| Unit fungsional | Butir spesifikasi | Indikator teknis |
|---|---|---|
| Catu daya utama | Tegangan terukur | AC tiga fase 380 V ±10% |
| Frekuensi catu daya | 50 Hz–60 Hz, rentang fluktuasi: ±5% | |
| Daya keseluruhan mesin | 3,5 kW | |
| Terminal kontrol | Output daya 24 V | 24V ±5%, 10A |
| Output digital | Output PNP level tinggi 24 kanal (pengguna dapat menggunakan 18 kanal) | |
| Input digital | Input PNP level tinggi 24 kanal (pengguna dapat menggunakan 16 kanal) | |
| Input analog | Mendukung penambahan modul ekspansi | |
| Output analog | Mendukung penambahan modul ekspansi | |
| Antarmuka encoder bantu | Mendukung penambahan modul ekspansi | |
| Antarmuka komunikasi | CAN | 1 kanal, antarmuka berada di kontroler dan mendukung komunikasi sumber daya las |
| Ethernet | 1 kanal, antarmuka berada di kontroler, dan mendukung TCP/IP, MODBUS_TCP, FINS_TCP, serta ETHERNET/IP | |
| EtherCAT | 1 kanal, mendukung ekspansi modul IO jarak jauh dan modul gateway ANYBUS. | |
| Dimensi luar kabinet kontrol | W555 mm × D560 mm × H1165 mm (tidak termasuk konektor aviation) | |
| Berat | 125 kg | |
| Lingkungan | Tingkat proteksi kabinet listrik | IP54, unit pendingin IP30 |
| Metode pendinginan | Pendinginan udara | |
| Mode pemasangan | Penempatan vertikal | |
| Lokasi operasi | Dalam ruangan, bebas dari sinar matahari langsung, debu, gas korosif, gas mudah terbakar, kabut minyak, uap air, tetesan, garam, dan sejenisnya. | |
| Suhu sekitar | 0℃~45℃ | |
| Kelembapan sekitar untuk penggunaan | 80%RH tanpa kondensasi (40°C) | |
Fungsi Komunikasi
| Fungsi komunikasi | Tersedia atau tidak | Catatan tambahan |
|---|---|---|
| MES | √ | Fungsi MES berbasis komunikasi TCP/IP, yang dapat membaca berbagai status robot |
| Komunikasi TCP/IP | √ | Mendukung komunikasi SOCKET sebagai server atau client, serta mendukung penguraian string secara bebas |
| Modbus-TCP | √ | Sebagai slave station (server) Modbus-TCP, robot mendukung transmisi data, startup eksternal, dan pembacaan status |
| Profibus-DP | X | Model ini adalah kontroler RP2 tanpa antarmuka perangkat keras DP |
| Ethernet/IP | √ | Robot sebagai slave station |
| Profinet | X | Konfigurasi default adalah kontroler RP2, yang perlu ditingkatkan ke kontroler RP2-RPO |
| CANopen | √ | Mendukung komunikasi protokol sumber daya las Ota dan Megmeet |
| EtherCAT | √ | Mendukung peralatan slave station EtherCAT dan gateway seri ANBUS untuk mengonversi komunikasi EtherCAT menjadi protokol bus lainnya |
| Lainnya | √ | Komunikasi visual tetap dan komunikasi visual pelacakan konveyor berbasis protokol TCP/IP |
Merek aksesori utama
| Nama | Merek | Penggunaan |
|---|---|---|
| Reduktor | Green | Sumbu J5, J6 |
| Reduktor | Aoyi | Sumbu J1, J2, J3, dan J4 |
| Motor servo | Tama River | Sumbu J1–J6 |
| Driver servo | Qingneng Dechuang S7 | Sumbu J1–J6 |
| Kontroler | ROBOX | |
| Teach pendant | EFT |
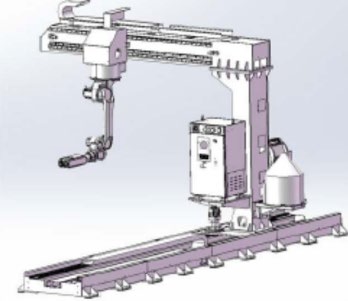
Kantilever delapan sumbu
Karakteristik teknis peralatan (pendukung)
Nama: Stasiun kerja cerdas delapan sumbu kantilever
Spesifikasi dan model: GB-XB-2Y-10X
Daya total: 18 kW
Akurasi pemosisian: ±0,5 mm
Beban ujung: 10 kg
Kecepatan translasi: 15 m/min
Panjang lintasan arah X: panjang rel lintasan 10 m
Panjang efektif kanan arah Y: 2 m
Area kerja maksimum: 9*3,5*0,5 (m)
Kedalaman kerja maksimum: 0,5 m
Stasiun kerja cerdas delapan sumbu kantilever cocok untuk pengelasan, pemotongan, penggerindaan, dan tugas lain pada struktur baja seperti balok baja, kolom baja, balok platform peralatan, bracket peralatan, dan kolom dinding box. Selain kemampuan stasiun kerja kantilever tujuh sumbu, peralatan ini menambahkan kemampuan adaptasi pada arah lebar kerja tunggal. Stasiun kerja standar dapat mencakup benda kerja dengan lebar 3,5 meter dan panjang 9 meter.
| Sistem translasi kantilever | |
|---|---|
| Nama | Sistem translasi kantilever |
| Model | GB-XB-2Y-10X |
| Struktur | Kantilever terbalik mesin tunggal |
| Beban | 1000 kg |
| Akurasi pemosisian | ±1 mm |
| Jumlah sumbu tambahan | 2 |
| Panjang translasi arah X | Panjang rel lintasan: 13 m |
| Lebar sumbu Y | 2m |
| Kecepatan translasi | 8 m/min |
| Lingkungan pemasangan | |
|---|---|
| Suhu | -10-45℃ |
| Kelembapan | 20-80% |
| Guncangan | Di bawah 4,9 m/s2 |
| Lainnya | Tidak ada gas atau cairan piroforik dan korosif; tidak ada air, oli, dan sejenisnya; tidak berdekatan dengan sumber interferensi intensitas tinggi |
| Dapat digunakan untuk mengelas benda kerja dengan panjang 12 m dan lebar 3,5 m. | |
Sumber Daya Pengelasan
Sumber daya pengelasan Ota NBC-500RP Plus: kontrol antarmuka digital yang dapat langsung memanggil parameter pengelasan yang telah tersimpan oleh pelanggan.
Percikan las sangat kecil dan hasil kampuh las rapi.
Fungsi penyalaan busur, penghentian busur, dan pelepasan bola las telah dioptimalkan.
Sistem kontrol full-digital memastikan kontrol proses pengelasan yang akurat serta panjang busur yang stabil.
Fungsi pelaporan kesalahan digital yang andal; berbagai gangguan ditampilkan dengan kode kesalahan.
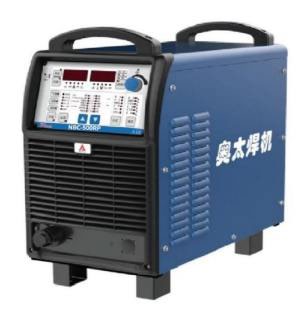
Parameter Peralatan
| Model | NBC-350RP | NBC-500RP Plus |
|---|---|---|
| Tegangan/frekuensi input terukur (V/Hz) | Tiga fase 380±10% 50 | |
| Kapasitas input terukur (KVA) | 14 | 24 |
| Arus input terukur (A) | 20 | 38 |
| Tegangan output terukur (V) | 31.5 | 39 |
| Siklus kerja kontinu beban terukur (%) | 60 | 100 |
| Tegangan output tanpa beban (V) | 101 | 106 |
| Rentang arus/tegangan output (A/V) | 60/17~350/31.5 | 60/17~500/39 |
| Diameter kawat las (mm) | 0.8, 1.0, 1.2, 1.6 | |
| Aliran gas (L/min) | 15~20 | |
| Tingkat perlindungan enclosure | IP23 | |
| Kelas isolasi | H | |
| Dimensi luar P×L×T (cm) | 66×32×56 | |
| Berat (kg) | 50 | 55 |
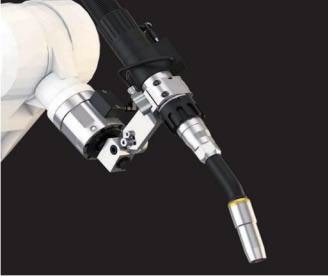
Torch las berpendingin air
Torch las ini adalah torch las robot berpendingin air Terma dan Apollo, yang terutama terdiri dari leher torch berpendingin air dan kabel. Torch las ini menggunakan desain gas pelindung dua arah secara inovatif, sehingga menghasilkan efek perlindungan gas yang sangat baik saat pengelasan, mengurangi konsumsi gas pelindung secara signifikan, meningkatkan efek pendinginan torch las, serta memperpanjang masa pakai contact tip.
Parameter peralatan
| Nama parameter | Parameter |
|---|---|
| Mode pendinginan: | Berpendingin cairan |
| Nilai arus terukur: | 500A CO2/gas campuran |
| Siklus kerja torch las: | 100% |
| Diameter kawat las | Φ1,0–Φ1,6 mm |
| Sudut leher torch opsional: | 16°, 22°, 45° |
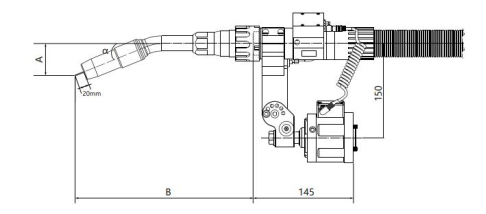
| Panjang leher opsional: | Lihat tabel berikut |
Parameter ukuran leher torch
| a | A | B | Sudut leher torch | No. leher torch |
|---|---|---|---|---|
| 22° | 52.35 | 287.5 | 22° | TRM651W-22 |
| 22° | 52.35 | 387.4 | 22° | TRM651W-22L |
| 45° | 114.57 | 254.6 | 45° | TRM651W-45 |
| 45° | 114.57 | 354.6 | 45° | TRM651W-45L |
| 45° | 114.57 | 414.6 | 45° | TRM651W-45L1 |
| 45° | 116.6 | 554 | 45° | TRM651W-45L3 |
Laser garis visi 2D
Kamera 3D cahaya terstruktur menggunakan cahaya terstruktur raster berkode MEMS untuk pemindaian, lalu merekonstruksi data awan titik tiga dimensi nyata dari suatu objek berdasarkan algoritme pemulihan citra binokular. Memenuhi persyaratan aplikasi visi 3D untuk pengukuran industri beresolusi tinggi dan submilimeter. Peralatan ini memiliki keunggulan ukuran kecil, kedalaman bidang besar, akurasi pengukuran tinggi, biaya rendah, dan pengoperasian sederhana. Dapat diterapkan pada identifikasi biometrik, otomasi industri, robot, dan 3D
rekonstruksi objek, serta skenario lainnya.
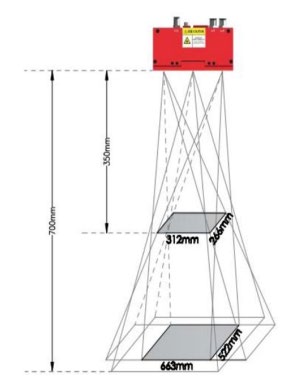
Diagram skematis rentang pemindaian
Spesifikasi
| Parameter | Haotian PDN0700 |
|---|---|
| Sumber cahaya | 850 nm |
| Jarak kerja yang direkomendasikan | 350 mm–700 mm |
| Bidang pandang jarak dekat | 260 mm × 312 mm |
| Bidang pandang jarak jauh | 522 mm × 663 mm |
| Akurasi sumbu Z | 0,1 mm |
| Resolusi | 1280×1024 |
| Waktu akuisisi | 0.8-13s |
| Mode pemindaian | Pemindaian tunggal/kontinu |
| Metode pemicu | Soft |
| Format awan titik | PCD, PLY, TXT |
| Jenis citra | Peta skala abu-abu, peta kedalaman |
| Antarmuka data | GigE |
| Konsumsi daya | 5.9W@12V |
| Berat | 606g |
| Dimensi luar | 136 × 64 × 52,5 mm3 |
| Suhu operasi | 0-50℃ |
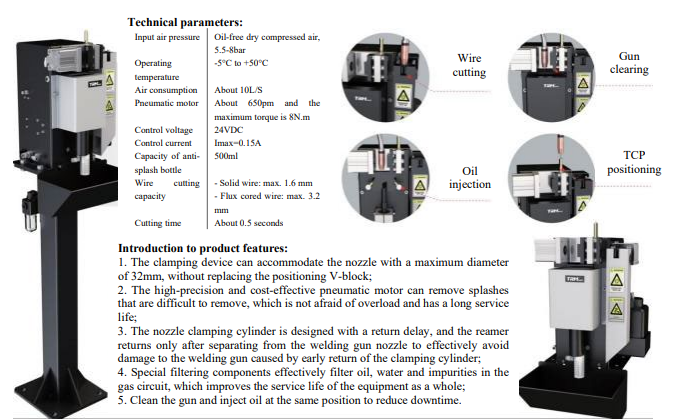
Stasiun pembersihan torch (opsional)
Pengantar fitur produk:
- 1 Perangkat penjepit dapat mengakomodasi nozzle dengan diameter maksimum 32 mm, tanpa perlu mengganti V-block pemosisi;
- 2 Motor pneumatik berpresisi tinggi dan hemat biaya mampu menghilangkan percikan yang sulit dibersihkan, tahan beban berlebih, dan memiliki masa pakai yang panjang;
- 3 Silinder penjepit nozzle dirancang dengan penundaan balik; reamer baru kembali setelah terpisah dari nozzle torch las, sehingga secara efektif mencegah kerusakan torch las akibat silinder penjepit yang kembali terlalu dini;
- 4 Komponen penyaring khusus secara efektif menyaring oli, air, dan kotoran dalam sirkuit gas, sehingga meningkatkan masa pakai peralatan secara keseluruhan;
- 5 Pembersihan torch dan injeksi oli dilakukan pada posisi yang sama untuk mengurangi
Spesifikasi Stasiun Pembersihan Torch
| Atribut | Nilai |
|---|---|
| Tekanan Udara Masuk | Udara bertekanan kering bebas oli, 5,5–8 bar |
| Suhu Operasi | -5 °C hingga +50 °C |
| Konsumsi Udara | Sekitar 10 L/s |
| Motor Pneumatik | Sekitar 650 rpm dan torsi maksimum 8 N.m |
| Tegangan Kontrol | 24 VDC |
| Arus Kontrol | Imax = 0,15 A |
| Kapasitas Botol Anti-Percikan | 500 ml |
| Kapasitas Pemotongan Kawat | – Kawat las solid: maks. 1,6 mm – Kawat flux cored: maks. 3,2 mm |
| Waktu Pemotongan | Sekitar 0,5 detik |
Deskripsi Fungsi:
- 1Membersihkan percikan las yang dihasilkan robot las saat operasi pengelasan otomatis dan menempel pada selubung pelindung gas torch las, guna memastikan aliran gas tetap lancar dalam jangka panjang, secara efektif mencegah udara masuk ke area pengelasan, dan meningkatkan kualitas las;
- 2Bersihkan debu yang dihasilkan oleh asap las pada nozzle kontak;
- 3Bersihkan lubang keluaran gas pada pipa adaptor;
- 4Semprotkan pembersih torch pada selubung pelindung untuk mengurangi pelekatan percikan las pada nozzle dan contact tube serta meningkatkan daya tahan.
- 5Mengurangi beban kerja operator;
- 6Mencegah kualitas pengelasan terpengaruh oleh pembersihan manual yang tidak akurat;
- 7Mencegah ulir selubung isolasi antara penutup pelindung dan pipa sambungan bodi utama aus akibat pembersihan dan pembongkaran manual berulang, sehingga memperpanjang waktu operasi dan mengurangi biaya;
- 8Mencegah kegagalan perawatan akibat ketidaksejajaran perangkat pelindung gas dan penyimpangan gas yang disebabkan oleh keausan ulir.
Peralatan penghilang debu (opsional)
HXYD-GD300 (pemurni tekanan negatif tinggi)
Fitur Peralatan:
Desain ringkas, lahan kecil, dan mudah dipindahkan.
Elemen filter terbuat dari material nanofiber baru, dan permukaannya dilapisi film; efisiensi filtrasi asap mencapai 99%
Kipas vortex memiliki konsumsi energi rendah, tekanan angin tinggi, gaya angin kuat, dan operasi yang stabil.
Penghilangan debu otomatis dengan pulsa, tekanan udara konstan, dan pembersihan menyeluruh.
Tujuan:
1. Pengelasan dual-shield manual satu stasiun
2. Penggerindaan dan penghilangan debu satu stasiun
3. Pengelasan robot satu stasiun
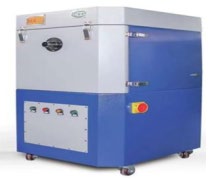
Spesifikasi Pengisap Debu
| Parameter | Nilai |
|---|---|
| Nama merek | HXYD-GD300 |
| Kapasitas pemrosesan udara | 318m3/h |
| Metode pembuangan abu | Pembuangan abu dengan pulsa |
| Material media filter | Serat poliester + film PTFE |
| Lubang hisap udara | 1 buah |
| Tekanan negatif maksimum | 32.000 Pa |
| Efisiensi pemisahan | 99.90% |
| Partikel tersaring | 0.3 μm |
| Daya motor | 3,0 kW |
| Tegangan | 380V |
| Area filter | 8 m2 |
| Umur pakai | 5.000 jam |
| Hisap | Φ51 mm/Φ38 mm |
| Panjang lengan hisap | Disesuaikan berdasarkan kebutuhan pelanggan |
| Dimensi luar mesin | 620*660*1100 mm |
| Kebisingan | 72±10 |
| Merek cartridge filter | Impor |
| Metode pembuangan abu | Pembuangan abu otomatis |
| Merek motor | Merek Tiongkok ternama |
Desain terintegrasi pembuangan debu pada leher torch (diagram skematis):
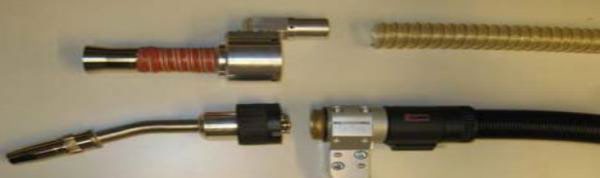
Keunggulan:
Tabung endotrakeal lumen ganda dapat mengoptimalkan lingkungan sirkulasi gas dan meningkatkan laju aliran gas.
Umur pakai bahan habis pakai sangat panjang.
Efek pendinginan air dua saluran lebih baik.
Kapasitas pengelasan lebih tinggi.
Desain terintegrasi peralatan penghilang debu bertekanan negatif tinggi memberikan efek pembuangan debu yang lebih baik dan sangat mengurangi kemungkinan gangguan terhadap peralatan lain.
Konsumsi Energi Peralatan
| Konsumsi daya satu kantilever delapan sumbu | ||||
| S/N | Nama peralatan | Daya peralatan | Jumlah per stasiun | Total konsumsi energi kW |
|---|---|---|---|---|
| 1 | Robot las | 5 | 1 | 16 |
| 2 | Motor servo | 2 | 3 | 6 |
| 3 | Sumber daya las | 10 | 1 | 10 |
| 4 | Vision, kontroler | 1 | 1 | 1 |
| Total | 33 | |||
Daftar Pemeriksaan Suku Cadang Habis Pakai
Gulir tabel secara horizontal untuk melihat semua kolom.
| Daftar pemeriksaan suku cadang habis pakai | ||||||||
| Terima kasih atas kepercayaan dan perhatian Anda kepada perusahaan kami. Semoga bisnis Anda sukses selalu! | ||||||||
| S/N | Keluarga produk | Nama produk | Model | Gambar | Unit | Merek | Waktu penggantian yang direkomendasikan | Keterangan |
|---|---|---|---|---|---|---|---|---|
| 1 | Suku cadang aus 605W | Contact tip | TRM035-02-12 |  |
pcs | Thelma | 8–12 jam | Uji coba kawat las 1,2 |
| 2 | Dudukan nozzle konduktif | TRM045-03 |  |
pcs | Thelma | 1 bulan | ||
| 3 | Nozzle | TRM015-42-16c |  |
pcs | Thelma | 1 bulan | Kompatibel dengan berbagai dudukan nozzle konduktif | |
| 4 | Soket nozzle | TRM605w-22-02-ZJ |  |
pcs | Thelma | Dalam penggunaan normal, umumnya bertahan selama 3 bulan, kecuali terjadi beban berlebih atau kerusakan akibat kekurangan air pendingin | ||
| 5 | Isolator | TRM605w-22-01 |  |
pcs | Thelma | 15 hari | ||
| 6 | Pipa tekuk | TRM605w-22L-A |  |
pcs | Thelma | Masa pakai normal 1–2 tahun, tidak termasuk kerusakan akibat benturan dan terbakar | Sudut batang torch berbeda, mohon konfirmasi | |
| 7 | O-ring | TRM605w-22-23 |  |
Set (3 pcs.) | Thelma | 1 bulan | ||
| 8 | Selang lunak pengumpan kawat | TRM152B-12-23 |  |
pcs | Thelma | 1 bulan | ||
| 9 | Sambungan pipa pengumpan kawat | TRM605w-22-22 |  |
pcs | Thelma | 2 bulan | ||
| 10 | Shunt | TRM605w-22-19 | pcs | Thelma | 60 hari | |||
| 11 | Cakram isolasi (termasuk sekrup) | TRM231-C40252 (lama) | pcs | Thelma | 360 hari | |||
| 12 | Cakram isolasi (termasuk sekrup) | TRM231-C40252 (baru) | pcs | Thelma | 360 hari | |||
| 17 | Kaca laser garis Ruiniu 1 | 26 × 12 × 1,1 mm | Pcs. | JTCLASER | ||||
| 18 | Kaca laser garis Ruiniu 2 | 26 × 28 × 1,1 mm | Pcs. | JTCLASER | ||||
| 19 | Tabung pengumpanan kawat | Tabung pengumpanan kawat | 2m | pcs | JTCLASER | |||
| 20 | 4m | pcs | JTCLASER | |||||
| 21 | 6m | pcs | JTCLASER | |||||
| 22 | Pengumpan kawat | Pengumpan kawat | 1.2/1.4/1.6 | pcs | Ota | |||
| 23 | Teach pendant | Kabel | 8m | pcs | EFT | |||
| 24 | Kabel | 16m | pcs | EFT | ||||
| 25 | Perawatan layar | TPU-13-s-65 | pcs | EFT | ||||
| 26 | Membran teach pendant | Pcs. | JTCLASER | |||||
| 27 | Lensa kamera | Lensa | MV-LD-4-4M-G | pcs | Mind Vision | |||
| 28 | Laser titik | Kabel komunikasi | pcs | Chengtuo | ||||
Instruksi penawaran harga:
- Satu pesanan lebih dari 1000 sudah termasuk biaya pengiriman
- Metode pengiriman sesuai waktu yang disepakati
- Metode pembayaran: pembayaran saat pengiriman
FAQ Stasiun Kerja Kantilever 8 Sumbu
Apakah susunan 6 m dan 13 m merupakan model yang berbeda?
Keduanya adalah konfigurasi berbeda dari model stasiun kerja yang sama. Angka 6 m menjelaskan panjang rel dalam satu susunan; angka 13 m menjelaskan layout instalasi pada susunan lainnya. Bandingkan setiap konfigurasi berdasarkan spesifikasinya masing-masing.
Apakah susunan 13 m dapat mengelas komponen sepanjang 13 m?
Proyek referensi menjelaskan komponen dengan panjang hingga 12 m. Panjang layout dan panjang benda kerja yang dapat digunakan adalah dua hal berbeda. Akses sambungan las, perangkat pencekam, dan jangkauan robot harus diperiksa untuk komponen yang diajukan.
Apakah pengelasan tanpa pemrograman menghilangkan semua pekerjaan setup?
Tidak. Pengenalan kampuh las berbasis visi mendukung pembuatan jalur, tetapi aplikasinya tetap memerlukan parameter pengelasan yang sesuai, penopang benda kerja, dan pemeriksaan akses. Fungsi berbasis model dan opsi peralatan bergantung pada konfigurasi yang dipilih.
Informasi apa yang diperlukan untuk memilih konfigurasi?
Kirim gambar representatif, dimensi keseluruhan komponen, material dan ketebalan, detail sambungan las, posisi pengelasan yang diperlukan, serta ruang lantai yang tersedia. Sertakan persyaratan produksi agar rel, susunan kantilever, dan peralatan pengelasan dapat diperiksa untuk pekerjaan yang dituju.
Komponen apa yang sesuai untuk robot las kantilever 8 sumbu?
Stasiun kerja ini ditujukan untuk fabrikasi baja ketika las membentang melintasi unit pelat atau rakitan yang memerlukan akses lateral lebih besar daripada yang dapat diberikan robot sederhana yang dipasang pada rel. Unit pelat jembatan, struktur panel kapal, dan komponen baja fabrikasi terkait dapat menjadi titik awal yang baik untuk kajian kelayakan. Dimensi pentingnya adalah lokasi sambungan las, tinggi rusuk dan pelat pengaku, serta ruang yang tersedia untuk torch las dan sistem visi—bukan hanya panjang keseluruhan pelat.
Dua konfigurasi yang dijelaskan di atas termasuk dalam keluarga stasiun kerja yang sama. Gunakan referensi rel 6 m untuk diskusi tata letak awal dan referensi instalasi 13 m untuk susunan yang lebih besar. Jangan menafsirkan panjang instalasi sebagai panjang pengelasan kontinu yang dijamin. Perangkat pencekam, jarak bebas ujung, postur robot, dan batas gerak dapat mengurangi area yang dapat dijangkau. Kirim gambar yang menunjukkan peta las agar konfigurasi yang diusulkan dapat diperiksa terhadap kampuh las aktual.
Pelat lebar dan rendah dengan sambungan pelat pengaku yang mudah diakses memiliki masalah berbeda dari kotak sempit dengan las internal. Dimensi luar kotak mungkin masuk dalam area kerja yang dipublikasikan, tetapi torch tetap tidak dapat menjangkau sudut bagian dalam. Sertakan jarak rusuk, bukaan, penopang sementara, dan urutan perakitan yang direncanakan saat menjelaskan komponen. Uji sampel lebih disarankan bila foto tidak menunjukkan akses sambungan dengan jelas.
Pilihan konfigurasi di luar jumlah sumbu
Struktur kantilever, pengaturan gerak, robot, paket pengelasan, dan sistem visi harus dipertimbangkan bersama. Gerak tambahan dapat membawa robot lebih dekat ke sambungan, tetapi tidak otomatis menyelesaikan masalah sudut torch yang terhalang atau posisi pengelasan yang tidak sesuai. Bandingkan peta las yang dapat diakses untuk setiap kandidat tata letak dan identifikasi sambungan yang masih memerlukan pembalikan, langkah reposisi, atau operasi manual.
| Pilihan | Hal yang perlu ditetapkan | Bukti dari pembeli |
|---|---|---|
| Tata letak 6 m atau lebih besar | Gerak yang dapat digunakan, akses kantilever, dan jarak bebas instalasi | Gambar komponen terbesar dan denah lantai |
| Paket pengelasan | Material, persiapan kampuh las, ukuran las, jumlah pass, dan prosedur yang terkualifikasi | Spesifikasi las dan sambungan representatif |
| Alur kerja visi dan lintasan | Geometri kampuh las yang terlihat dan penanganan perubahan penempatan komponen | Sampel hasil pemindaian dan urutan uji yang disetujui |
| Penopangan komponen | Posisi stabil dan gerakan terkendali selama pengelasan | Konsep perangkat pencekam, massa komponen, dan rute pemuatan |
| Pengaturan produksi | Waktu untuk pemuatan, pemindaian, pengelasan, pembalikan, dan inspeksi | Uji siklus lengkap, bukan hanya waktu busur |
Dari panel pelat yang sudah disiapkan hingga las selesai
Mulailah dengan komponen yang ditopang dalam orientasi produksi yang direncanakan. Periksa persiapan sambungan, stabilitas penopang, dan kebersihan permukaan yang memengaruhi sensing atau pengelasan. Tetapkan referensi komponen yang digunakan oleh stasiun kerja. Komponen harus tetap berada pada posisi yang diharapkan antara pemindaian dan pengelasan; menemukan posisi kampuh las tidak mencegah panel yang tidak tertopang bergerak akibat panas.
Sistem visi memperoleh informasi kampuh las yang dapat diakses. Stasiun kerja kemudian menghasilkan atau memilih lintasan pengelasan dan mengaitkannya dengan proses yang telah disetujui. Tinjau akses pada titik mulai, titik berhenti, perpotongan, dan perubahan ketinggian. Komponen pertama dalam keluarga baru sebaiknya diperiksa melalui uji terkendali sebelum setup yang sama diterapkan pada produksi rutin.
Setelah pengelasan, inspeksi komponen terhadap kriteria penerimaan yang dipersyaratkan. Catat setiap kampuh las yang memerlukan urutan berbeda, pass tambahan, atau reposisi. Pembersihan torch, penggantian consumable, dan pemindaian berikutnya termasuk dalam penilaian waktu siklus. Catatan produksi yang berguna menghubungkan identifikasi komponen, setup, versi proses, dan hasil inspeksi agar pesanan ulang berikutnya dapat disiapkan secara konsisten.
Hal yang dapat dibantu oleh susunan ini
Susunan kantilever dapat mengurangi reposisi berulang pada basis robot di area kerja panel pelat yang sesuai. Penentuan lokasi kampuh las berbasis visi membantu sistem bekerja dari posisi aktual sambungan yang terlihat. Fungsi ini sangat berguna ketika fabrikasi menghasilkan perubahan penempatan yang terkendali sehingga lintasan tetap menjadi kurang praktis. Fungsi ini tidak menghilangkan kebutuhan desain perangkat pencekam, persiapan las, kualifikasi prosedur, atau inspeksi.
Untuk penawaran harga, pisahkan las yang dapat diakses dalam satu setup dari las yang memerlukan setup kedua. Identifikasi juga kampuh las yang berada di luar kondisi proses atau sensor yang direncanakan. Ini memberikan rencana otomasi yang lebih realistis daripada mengasumsikan setiap meter las pada komponen akan diselesaikan robot dalam satu siklus. Pekerjaan manual yang tersisa harus dimasukkan saat membandingkan biaya dan output.
Bandingkan kantilever dengan tata letak lain
Pertimbangkan stasiun kerja rel lantai bila panjang menjadi masalah akses utama dan sambungan berada dalam jangkauan lateral robot. Tinjau stasiun kerja gantry bila komponen membentang pada area yang luas dan akses dari susunan jembatan lebih sesuai dengan denah lantai. Stasiun robot tunggal mungkin cukup untuk komponen struktur yang lebih kecil dan dapat ditopang dekat dengan robot.
Dalam keluarga kantilever, bandingkan alternatif 7 sumbu dan 9 sumbu berdasarkan posisi sambungan dan tata letak gerak yang diusulkan. Jumlah sumbu adalah deskripsi susunan tertentu, bukan tingkat kualitas yang berdiri sendiri. Mintalah gambar tata letak dan penjelasan gerakan mana yang menjangkau setiap las yang sulit, bukan memesan sumbu tambahan hanya karena angkanya lebih tinggi.
Lima pertanyaan sebelum memesan
Gambar apa yang harus saya kirim untuk penawaran harga 8 sumbu?
Kirim dimensi keseluruhan, massa komponen, jarak rib dan pelat pengaku, material dan ketebalan, ukuran serta posisi las, ditambah foto orientasi yang direncanakan. Denah lantai yang menunjukkan rute pemuatan membantu menetapkan pengaturan instalasi.
Apakah robot dapat mengelas bagian dalam kotak tertutup?
Hal itu bergantung pada akses untuk torch, sensor, dan robot, serta urutan perakitan dan pengaturan ekstraksi. Kesesuaian dengan area kerja bagian luar tidak membuktikan bahwa sambungan internal dapat dijangkau. Sertakan tampilan internal dalam tinjauan kelayakan.
Apakah saya tetap memerlukan perangkat pencekam jika sistem menemukan kampuh las?
Ya. Komponen harus ditopang dan diposisikan dengan tepat. Sistem visi mengidentifikasi geometri; sistem ini tidak menjepit komponen yang longgar atau menghentikannya bergerak selama pengelasan. Persyaratan perangkat pencekam harus diperiksa selama uji sampel.
Dapatkah saya menggunakan proses yang sama untuk ukuran sambungan berbeda?
Berbagai ukuran las, persiapan, dan kondisi material dapat memerlukan pengaturan proses serta rencana pass yang berbeda dan telah disetujui. Rentang yang dituju harus ditetapkan dalam prosedur pengelasan (WPS) dan uji commissioning.
Bagaimana cara membandingkan output dengan workshop saya saat ini?
Ukur siklus lengkap untuk komponen yang diterima, mencakup pemuatan, pemindaian, pengelasan, pembalikan, pembersihan, inspeksi, dan pengerjaan ulang. Gunakan komponen dan persyaratan mutu yang sama untuk kedua metode. Angka kecepatan pengelasan secara umum tidak dapat menentukan besarnya penghematan.
Diskusikan komponen dan target produksi Anda
Kirim gambar komponen, persyaratan las, dan tata letak lantai melalui formulir permintaan di bawah ini. Kami akan meninjau akses sambungan las dan konfigurasi yang sesuai sebelum menyiapkan penawaran harga.
Minta penawaran harga stasiun kerjaKirim Permintaan Pengadaan Anda
Silakan lengkapi formulir dengan persyaratan terperinci Anda, dan tim dukungan kami akan segera menghubungi Anda. Spesialis khusus akan ditugaskan untuk proyek Anda guna memberikan panduan profesional dan solusi yang disesuaikan.
Untuk respons tercepat, kami menyarankan Anda mengirim permintaan melalui formulir. Jika mengalami kendala saat pengiriman, Anda juga dapat menghubungi kami langsung di dxk@jtclaser.com .