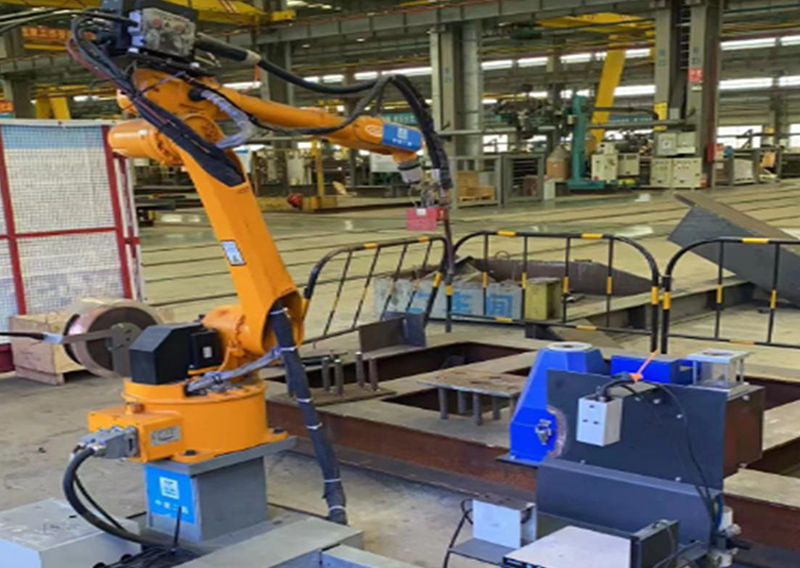
Görü tabanlı yapısal kaynak
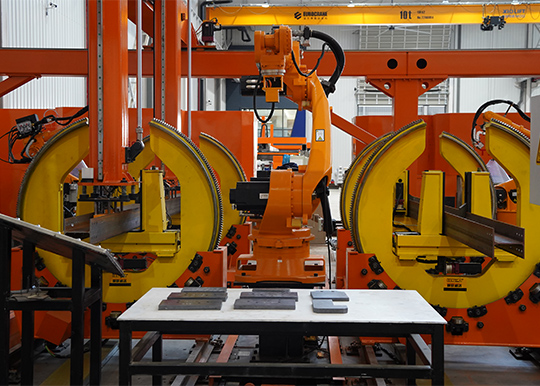
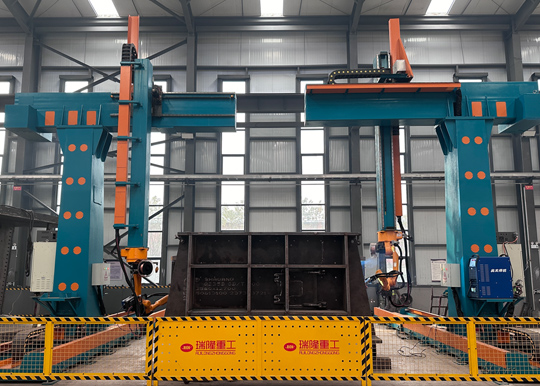
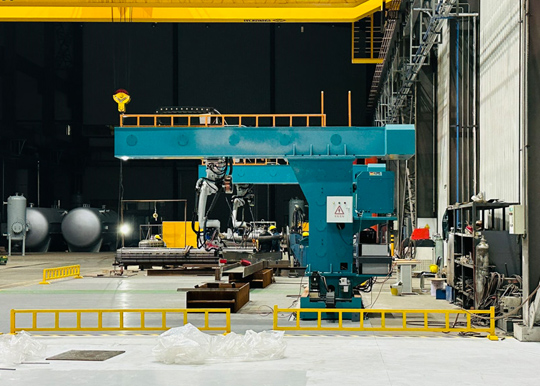
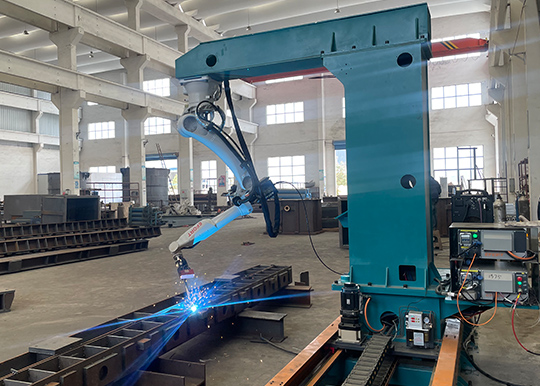
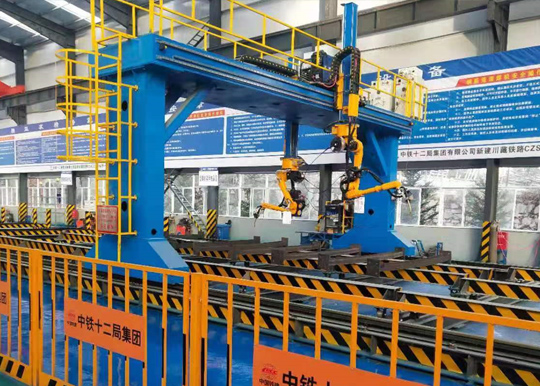
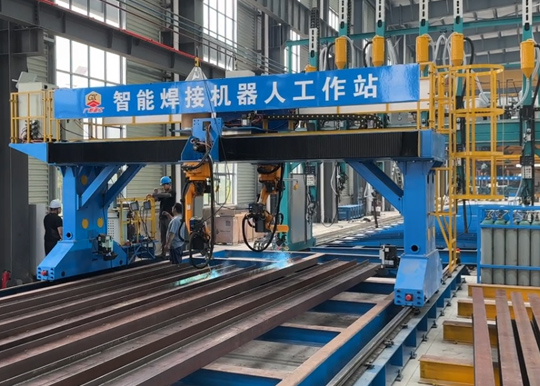
9 eksenli konsol tipi kaynak robotu çalışma istasyonu
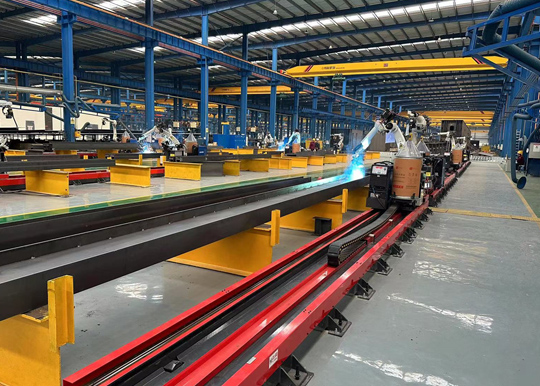
Robotik kaynağı uzun kirişlere, takviyeli panellere ve büyük çelik konstrüksiyon yapılara taşıyın.
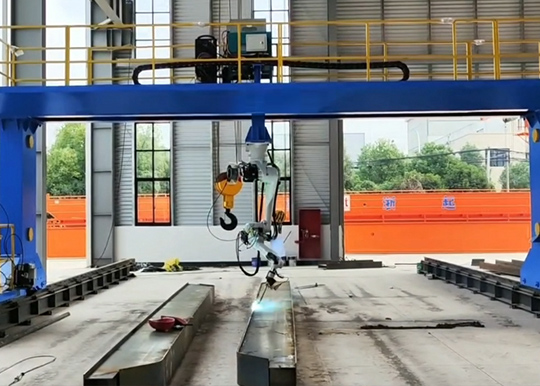
6 eksenli bir kaynak robotu, 3 harici doğrusal eksen üzerinde hareket eder. Global 3B tanıma, yerel kaynak dikişi taraması ve entegre bir kaynak proses veritabanı, uygun parçalar için kaynak yolları üretmek üzere birlikte çalışır.
İş parçanızı konuşalım →Aşağıdaki 22 m ray referans konfigürasyonunu inceleyin. Çalışma aralığı ve ekipman, iş parçası ve fabrika yerleşimine göre yapılandırılır.
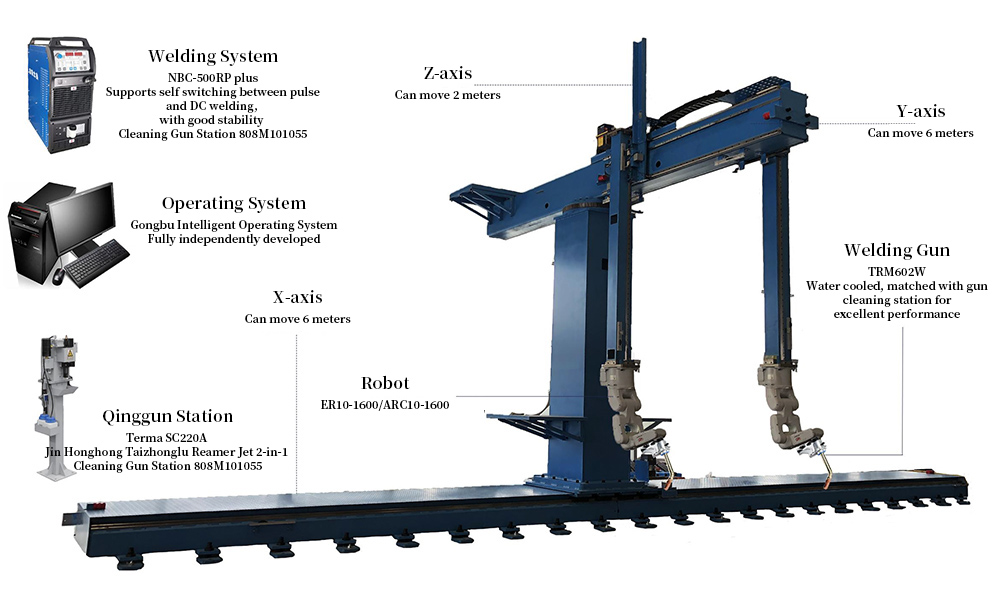
İşe üç yönden erişim
Bir robot. Üç harici eksen. Daha büyük bir çalışma zarfı.
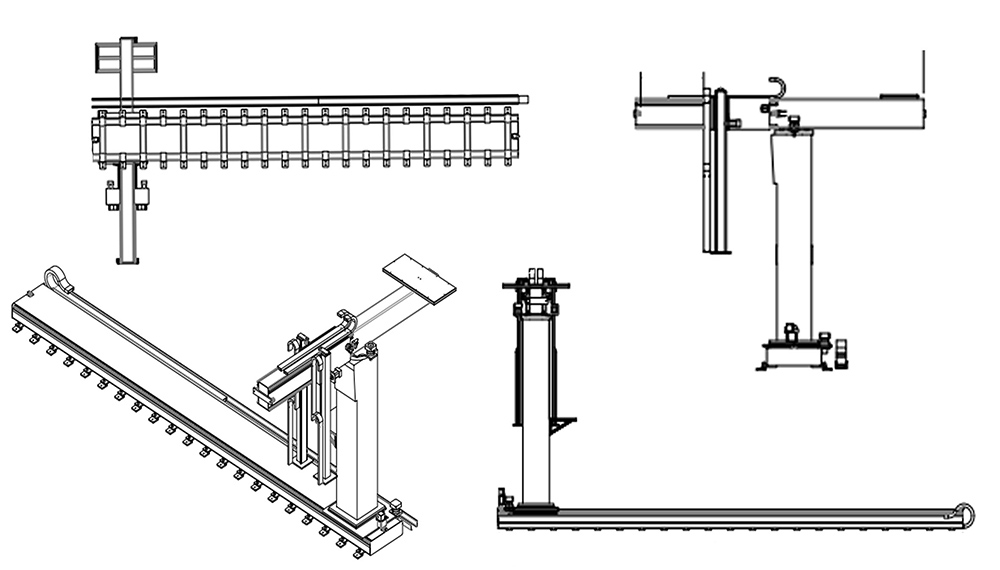
X ekseni hücreyi zemin rayı boyunca hareket ettirir. Y enine kirişi konsolu çalışma alanı boyunca konumlandırır, Z kaldırma ise düşey konumu ayarlar. Robotun altı eklemi, kaynak torcunu birleşimde doğru yöne getirir.
3.500 mm tek pozisyonda kaynak genişliği
0–1.800 mm kaynak yüksekliği
Kavramsal yerleşim, ölçekli değildir. Ray uzunluğu, etkili kaynak uzunluğu değildir.
Uçlardan erişim, robot duruşu, iş parçası destekleri ve yükseklik referans kotu, nihai yerleşimde kontrol edilmelidir. Aşırı geniş iş parçaları yeniden konumlandırma ve yeniden yerleştirme gerektirir; ters taraftaki kaynaklar parçanın çevrilmesini gerektirebilir.
- Referans model
- JTC-22X-2.5Y-1.5Z
- Robot / hücre adedi
- 1 / 1
- X zemin rayı
- 22 m
- Y / Z mekanik stroklar
- 2.5 m / 1.5 m
- Azami hareket hızları
- X: 18; Y: 18; Z: 12 m/dak
- Harici eksenlerin konumlandırma doğruluğu
- Statik ±0,5 mm; hareket halinde ±0,8 mm
- Konsol sistem yükü
- 500 kg — iş parçası ağırlığı değildir
Mekanik Z stroku, iş parçası kaynak yüksekliği aralığından farklıdır. Harici eksenlerin konumlandırma doğruluğu, robot tekrarlanabilirliğinden ve bitmiş kaynak doğruluğundan farklıdır.
Tanımadan kaynağa
Koordine bir görme ve kaynak iş akışı.
Operatör arayüzü endüstriyel bir PC üzerinde çalışır. Sistem, ölçülen kaynak koordinatlarını kaynak proses veritabanıyla birleştirerek, tanınan geometri için bir program oluşturur.
Hazırlayın ve punta atın
İş parçasını uygun destekler üzerinde monte edip puntalayın. Ağız hazırlığını, erişimi ve gerekli kaynak prosesini doğrulayın.
Genel tanıma
Genel kamera çalışma alanını görüntüler ve bir 3B temsil oluşturur. Yapılandırılan sahne içinde birden fazla parça tanınabilir.
Yerel tarama
Robot, uç montajlı görme sistemini, daha ayrıntılı birleşim konumlandırması için seçilen düğümlere taşır.
Programı oluşturun
Sistem, kaynak konumu verilerini seçilen proses parametreleriyle birleştirerek kaynak sırasını oluşturur.
Doğrulayın ve kaynak yapın
Oluşturulan yolu ve ekipman bağlamasını kontrol edin, ardından yapılandırılan yardımcı fonksiyonlarla kaynak çevrimini çalıştırın.
Alternatif çalışma bölgeleri
Hücre yerleşiminin izin verdiği durumlarda, kaynak devam ederken başka bir bölgeyi hazırlayın. Tamamlanan parçaları transfer edin ve kaynak sırasını tekrarlayın.
Programlama gerektirmeyen kullanım, desteklenen geometrilere ve doğrulanmış proses konfigürasyonlarına uygulanır. Parça hazırlığı, kalibrasyon, proses seçimi veya yol doğrulama ihtiyacını ortadan kaldırmaz. Dönüşümlü bölgeler için uygun ayrım ve kilitlemeler gerekir.
22 m referans ekipman paketi
Görmeden torç bakımına kadar uyumlu bileşenler.
EFORT ARC12-2000 robotu
EC-S6 kontrolör, öğretme kumandası ve bağlantı kablolarıyla eşleştirilmiş altı eksenli mafsallı kaynak robotu.
- Maksimum bilek taşıma kapasitesi
- 12 kg
- Maksimum hareket yarıçapı
- 2.025 mm
- Tekrarlanabilirlik
- ±0,05 mm
- Robot kütlesi
- 185 kg
- Koruma
- IP54; IP67 bilek–kol bölümü
Torç, kamera ve aksesuarlar bilek yüküne dâhildir. Kurulum için izin verilen momentleri, atalet momentini ve çakışmaları kontrol edin.
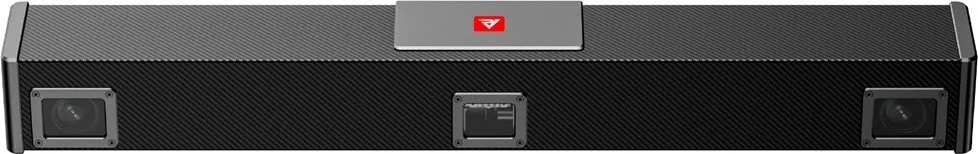
Genel + yerel 3D görme
RVC-G52000, 1.200–3.000 mm çalışma mesafesinde genel tanıma sağlar; 3.000 mm'de uzak görüş alanı 2.900 × 2.500 mm'dir.
RVC-M2600, 400–1.000 mm'de yerel tarama sağlar. 700 mm'de görüş alanı 600 × 450 mm'dir. Her iki kamera modeli de Gigabit Ethernet kullanır ve sağlanan verilerde IP65 derecesine sahiptir.
Kameranın görüş alanı, iş istasyonunun kaynak kapsama alanı değildir. Yüzey finisajı, örtülme ve gerçek kaynak birleşimi, taramanın uygunluğunu belirler.
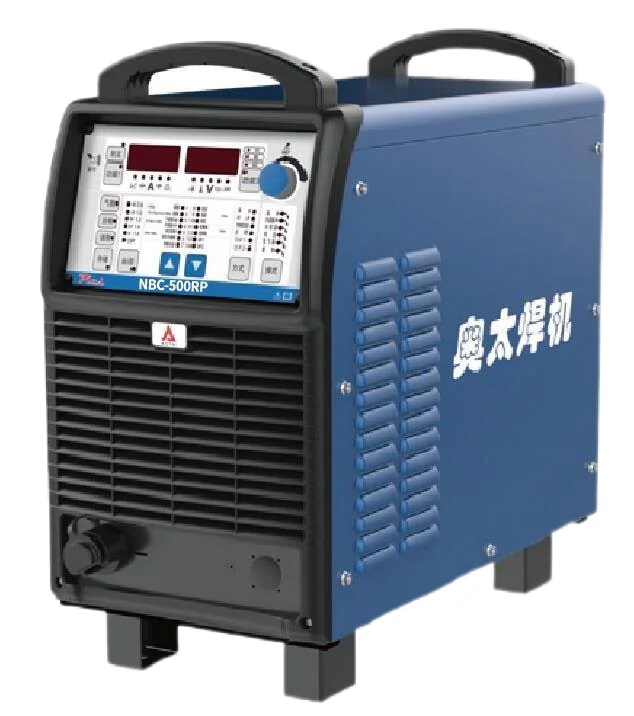
Aotai NBC-500RP Plus
Karbon çeliği ve paslanmaz çelik uygulamaları için, uyumlu sarf malzemeleri ve proses ayarlarıyla kullanılan gaz korumalı bir kaynak güç kaynağı.
- Çıkış aralığı
- 60 A / 17 V – 500 A / 39 V
- Referans giriş beslemesi
- 3 faz 380 V ±%10, 50 Hz
- Belirtilen iş çevrimi
- 100%
- Tel çapları
- 0,8 / 1,0 / 1,2 / 1,6 mm
Kurulum için giriş uyumluluğunu ve kalifiye kaynak parametrelerini doğrulayın.
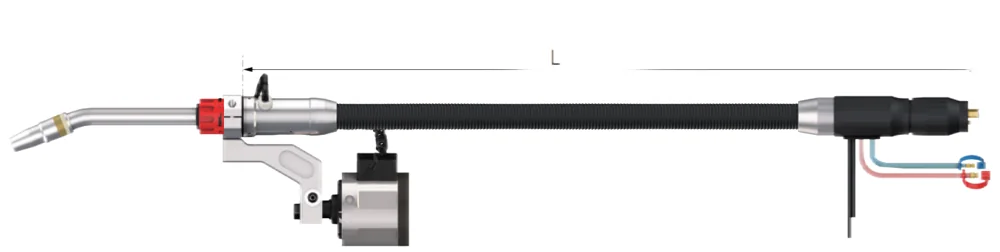
TRM605WHD sıvı soğutmalı torç
Değiştirilebilir boyun, sıvı soğutma ve çarpışma önleme işlevi, robotik çalışmayı ve rutin bakımı destekler.
- Belirtilen değer
- 550 A CO₂ / 500 A karışım gazı
- Karışım gazı derecelendirme esası
- %80 Ar + %20 CO₂
- Belirtilen iş çevrimi
- 100%
- Tel çapı
- 0,8–1,6 mm
- Mevcut boyun açıları
- 22° / 36° / 45°
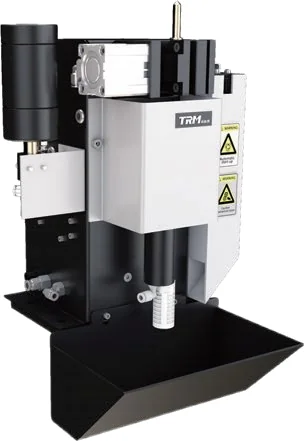
SC220ASE torç temizleme istasyonu
Nozuldaki sıçrantıyı giderir, tel ucunu düzeltir ve sıçrama önleyici sıvı uygular. Planlı temizlik, nozuldaki koruyucu gaz akışının korunmasına yardımcı olur.
- Pnömatik besleme
- Ekipman verilerine göre 0,6 MPa'nın üzerinde
- Kontrol beslemesi
- 24 V DC
- Tel kesme süresi
- Yaklaşık 0,5 s
Kontrol ve hareket paketi
- İngilizce operatör arayüzü ve kontrol / görüntü işleme yazılımı.
- Endüstriyel PC ve operatör konsolu.
- X / Y / Z servo tahrik paketi.
- Modüler zemin raylı konsol hareket sistemi.
- Kamera montaj braketleri ve uyumlu kontrol donanımı.
TCP/IP haberleşmesi PC ile ekipmanı birbirine bağlar. Nihai kontrol düzeni, hücre yerleşimi ve işletim gereksinimleri doğrultusunda seçilir.
Yalnızca dış boyutlara göre değil, kaynak birleşimine göre seçin.
Hücreyi seçmeden önce torç ve kameranın erişimini kontrol edin.
Tipik parça aileleri
Köprü, gemi ve makine imalatında kullanılan H-kirişler, plaka-kaburga montajları, bölmeler ve büyük yapısal alt montajlar uygun adaylardır.
Gerçek kaynak konumlarını ve gerekli torç yönelimlerini belirtin. Genel parça nominal hacme sığsa bile, derin bölmeler, yakın kaburgalar ve eğik plakalar taramayı ve kaynak yapmayı kısıtlayabilir.
Referans açıklık kılavuzu
Standart torç düzeni için ekipman çözümü, aşağıdaki plaka yüksekliği/ara açıklık kombinasyonlarını sağlar. Plakalar arasındaki iç açı en az 70° olarak belirtilmiştir. Bunlar yerleşim eleme değerleridir; her birleşim için garanti teşkil etmez.
| Plaka yüksekliği H (mm) | Ara açıklık W (mm) | Görüş erişimi |
|---|---|---|
| 50 | 80 | Harici |
| 100 | 120 | Harici |
| 200 | 280 | Dahil |
| 300 | 340 | Dahil |
| 400 | 420 | Dahil |
| 550 | 500 | Dahil |
İş istasyonunu görün
Ekipmana genel bakış ve montaj.
İş istasyonu genel bakış videosu. Gösterilen ekipman, yukarıdaki tek robotlu referans konfigürasyondan farklı olabilir.
Tüm kurulumu planlayın.
Ekipman seçimi için
- Parça çizimleri, malzeme, kalınlık ve kaynak haritası.
- En büyük ve en küçük parçalar, ağırlık ve destek düzeni.
- Kaynak pozisyonları, kalite kriterleri ve hedef çıktı.
- Zemin yerleşimi, yükleme güzergahları ve elleçleme yöntemi.
Devreye alma için
- Temel ve ray hizalama gereklilikleri.
- Güç, soğutma, koruyucu gaz ve basınçlı hava.
- Duman emişi, ark perdeleme ve hücre koruması.
- Robot/kamera kalibrasyonu ve temsili kaynak denemeleri.
Ray, bölümler halinde taşınır. Paketleme, montaj ve kaldırma düzenlemeleri, nihai ekipman yerleşimine göre teyit edilir.
Yaygın konfigürasyon soruları.
22 m ray, 22 m kesintisiz kaynak anlamına mı gelir?
Hayır. Ray uzunluğu, mekanik yerleşim değeridir. Etkin kaynak uzunluğu ayrıca hareket limitlerine, robotun erişim mesafesine, yönelime ve uç boşluğuna bağlıdır.
500 kg değeri, azami iş parçası ağırlığı mı?
Hayır. Bu, ekipman verilerinde belirtilen konsol sistem yüküdür. İş parçası ağırlığı, destekler, fikstürler ve elleçleme ekipmanlarına göre ayrıca değerlendirilir.
Tüm kaynaklar, parçayı hareket ettirmeden tamamlanabilir mi?
Şart değil. Aşırı geniş parçalar yeniden konumlandırma ve yeni bir konumlama çevrimi gerektirebilir. Ters taraftaki veya erişimi engellenmiş kaynak birleşimleri, çevirme ya da başka bir bağlama gerektirebilir.
Üretim çıktısı nasıl belirlenir?
Gerçek kaynak uzunluğunu, birleşim boyutunu, paso sayısını, tarama süresini, yeniden konumlandırmayı ve yükleme süresini değerlendirin. Temsili denemeler, genel bir metre/gün değerinden daha yararlı bir dayanak sağlar.
Tedarik Talebinizi Gönderin
Bize bileşen boyutlarınızı, malzemenizi, sac kalınlığınızı, kaynak gereksinimlerinizi ve mevcut zemin alanınızı bildirin. Ekibimiz, uygun bir çalışma aralığı ve ekipman konfigürasyonunu sizinle değerlendirebilir.
En hızlı yanıt için talebinizi form üzerinden göndermenizi öneririz. Gönderimde sorun yaşarsanız, dxk@jtclaser.com adresinden doğrudan bizimle iletişime geçebilirsiniz.