Perguntas frequentes sobre célula robotizada de soldagem
- Erro de conexão do encoder
- O pendant de programação exibe «Not Connected.»
- Não é possível energizar o servo.
- Após a conexão, o robô não se move quando o controle de posição e orientação é comandado no software.
- Após a conexão, os dados do robô não acumulam dados do eixo adicional.
- Falha na ignição do arco.
- A soldagem parou em uma posição.
- O arco não se extingue no ponto final após a soldagem.
- Durante a operação de acionamento por modelo do trilho de piso, o primeiro ponto de segurança informa um erro de movimento articular.
- A chapa de reforço é alta demais e atinge a caixa da câmera durante a soldagem
- Pontos de ângulo reto anormais na peça polida
- Após a formatação do cartão SD, o pendant de programação indica que não está conectado e a tela do controlador não exibe imagem
- O laser de linha e a câmera entram em conflito, fazendo com que um deles não abra.
- Ao abrir o laser de linha, ocorre um erro: "CICLR.dll".
- Seleção anormal de ponto de ângulo reto dentro da junta de soldagem a arco submerso da viga H.
- A câmera não mostra imagem ao tirar uma foto
- O acionamento por modelo tem nós não atribuídos.
- A medição de distância do laser pontual sempre apresenta um erro fixo.
- Durante a soldagem, ocorre colisão do ponto de transição até o ponto inicial da soldagem.
- O ângulo B de escaneamento sempre excede o limite
- O erro do valor Z do laser de escaneamento é muito grande/ou a imagem do laser está invertida
- O software Xiaobudian laser não gera imagem ou não consegue conectar.
- A solda por ponto B exibe o aviso: pacote de processo não encontrado.
- A postura do robô muda significativamente durante a solda de filete.
- Junta WN11 de chapa de reforço plana quadrilateral
- Nas configurações de ponto auxiliar, os valores das coordenadas PCS não leem as coordenadas da pose atual; os valores atualizados ficam anormais.
- Os dados de calibração da câmera não estão sendo gravados.
- Após substituir o pendant de programação, ocorre um erro: o erro de variável global não pode ser eliminado pelos métodos normais.
- Alarme 4208 do pendant de programação
- Após escanear a estação com pórtico, iniciar a soldagem causa um erro; durante a verificação na posição de 0 grau do eixo C do robô, o laser de linha se move para a direção de 180 graus.
- Alarme no eixo 1 do robô: erro de seguimento muito grande.
- O reinício do arco sempre falha após interrupção do arco durante a soldagem.
- Há uma pausa entre os pontos de interpolação durante a soldagem.
- A função de soldagem a arco não pode ser aberta.
- Os pontos de escaneamento a laser estão normais, mas o padrão B de soldagem está anormal.
- Os pontos escaneados estão muito próximos da chapa de reforço, aumentando o risco de colisão da tocha.
- A função «Arc Welding» no pendant de programação não pode ser aberta — ela fecha imediatamente após ser aberta.
- Após a instalação inicial do pórtico, o pendant de programação não mostra erro, mas o servo não pode ser energizado.
- O pendant de programação consegue energizar o servo normalmente, mas o software mostra falha na energização.
- Alarme E42 na máquina de solda OTAI, luz de comunicação apagada.
- O sistema de coordenadas não tem dados, mas o robô pode ser movido pelo pendant de programação.
- O pendant de programação reporta subtensão do barramento CC nos eixos 1–6.
- O pendant de programação não está conectado; o controlador reporta «SD file read error».
- Após energizar o armário de controle, o controlador não opera.
- O pendant de programação ocasionalmente reporta uma parada de emergência sem que o botão de parada de emergência tenha sido pressionado.
- O controlador reporta «13 FPGA program fail.»
- Após a substituição do controlador, o alarme persiste; não é possível limpar após a atualização do módulo IO.
- Após a conexão, mover o robô pelo controle de posição e orientação reporta erro ou move para uma posição incorreta.
- Após atualizar para a versão 3.1.1, não é possível carregar valores do software para o pendant de programação.
- Após a atualização do software, ocorre erro de conexão; a barra de mensagens exibe «Startup monitoring failed.»
- Pontos de transição anormais na trajetória de soldagem.
- O software do laser de linha reporta erro na câmera após a conclusão da captura de imagem
- Após a atualização do arquivo da placa, na inicialização ocorrem erros de configuração de hardware, como alarmes de módulos IO 988 e de sinal de parada de emergência.
- Erro 9202 reportado durante a inicialização.
- Após energizar o armário de controle, o pendant de programação exibe continuamente «Please wait: booting.»
- Ao alternar o pendant de programação para o modo automático e pressionar o botão PWR, ocorre um alarme.
- Alarme 4812 do pendant de programação: «fault code history abnormality».
- Erro no programa de movimento coordenado de dois robôs, dados de monitoramento anormais
- Alarme FF08 no pendant de programação e no servoacionamento
- O CALL no programa de teach está sem arcweld.
- Erro do software da câmera 3D na inicialização: “VSensorSDKCLR.dll”
- Erro no software integrado da câmera 3D, com a luz azul da câmera piscando.
- Após conectar a câmera MindVision ao cabo de rede, a câmera não é detectada
- Erro no comando de movimento gerado automaticamente pelo programa.
- Após atualizar para a versão 3.1.1 do arquivo da placa, ao movimentar o robô aparece o erro: “Five-axis collision occurred.”
- Não é possível energizar o servo.
- Não é possível energizar o servo, sem alarme no pendant de programação.
- Não é possível energizar o servo, todos os servoacionamentos dos seis eixos exibem luz vermelha, sem alarme no pendant de programação.
- Não é possível energizar o servo, um eixo do servoacionamento de seis eixos exibe luz vermelha, sem alarme no pendant de programação.
- O pendant de programação informa perda do ponto zero, e não há dados no sistema de coordenadas em monitoramento de posição.
- Erro no software da câmera 3D: não é possível selecionar o pacote de processo nem abrir o projeto da estação.
- O layout da página do software está desorganizado ou uma determinada página não pode ser encontrada.
- O robô aciona o alarme de fim de curso durante o movimento e não consegue limpá-lo.
- Depois que a tocha de soldagem colide com um objeto e aciona o sensor anticolisão, o alarme não pode ser limpo.
- Ocorre erro após atualizar o arquivo da placa do novo servoacionamento de seis eixos no armário de controle
- O robô para e não se move na linha de instrução ArcOn
- A tarefa exibe: frequência reduzida e fica continuamente em carregamento
- Pendant de programação não conectado, código de alarme 3909 do controlador:
- O pendant de programação acusa alarmes de superaquecimento do armário de controle, parada de emergência e porta de segurança.
- Alarme 9001 na inicialização: ambiguidade na definição do registrador do usuário.
- Após a atualização do arquivo da placa, o pendant de programação mostra o alarme de inicialização 985.
- Erro no nó de desenho de linhas do software: formato de string incorreto (também ocorre offline).
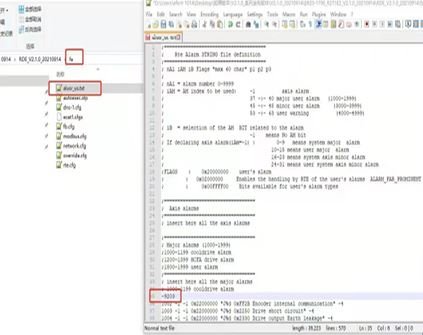
- Alarme 9203 no pendant de programação
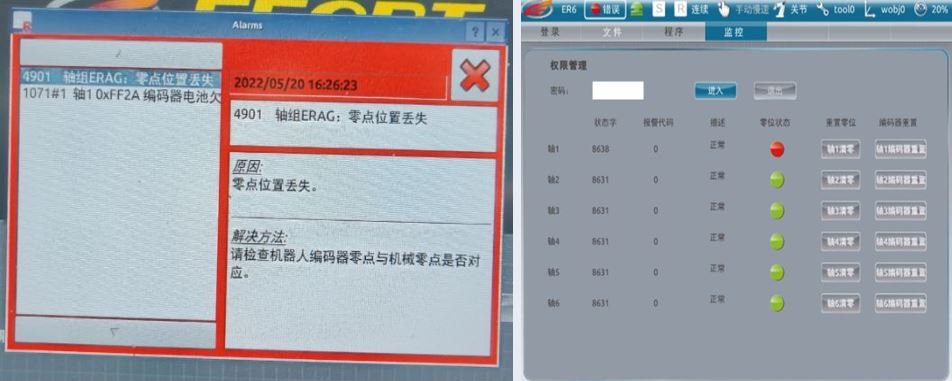
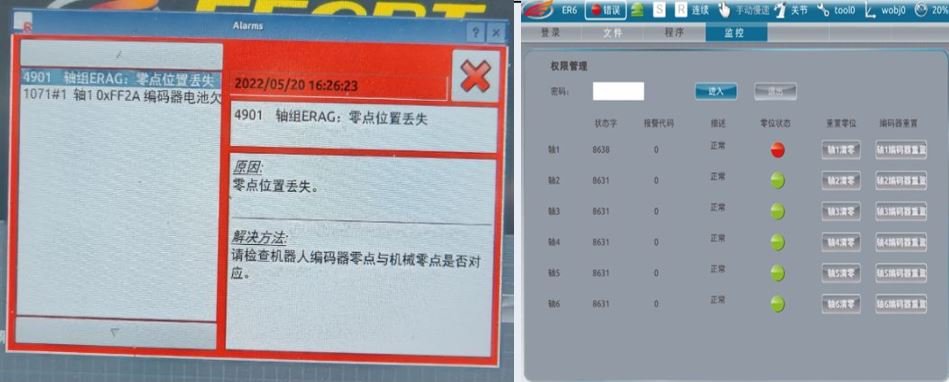
- Após a inicialização, o pendant de programação do robô mostra um alarme de falha indicando perda da posição zero.
- Alarme 4208 no pendant de programação
- Alarme 9203 no pendant de programação
- Após ligar, o pendant de programação mostra um alarme de falha indicando perda da posição zero.
- Erro ao abrir o escaneamento de nós após desenhar os nós
- Alarme do programa em execução por acionamento por modelo: "O arquivo-fonte do programa não existe."
- Servoacionamento FF58: desvio excessivo de posição na energização.
- Erro no circuito de freio do servoacionamento FF66
- O painel da máquina de solda não exibe corrente nem tensão
- O arquivo da placa 2.1 aciona erro de interrupção do arco após cada solda na soldagem intermitente.
- Alarme de ignição do arco da máquina de solda
- Alarme EOA do resfriamento a água
- O movimento articular reporta erro de comunicação interna do encoder do eixo 1.
- O erro de parada de emergência do pendant de programação não pode ser eliminado.
- Googol Tech: falha externa no servoacionamento do eixo 2 e do eixo 5
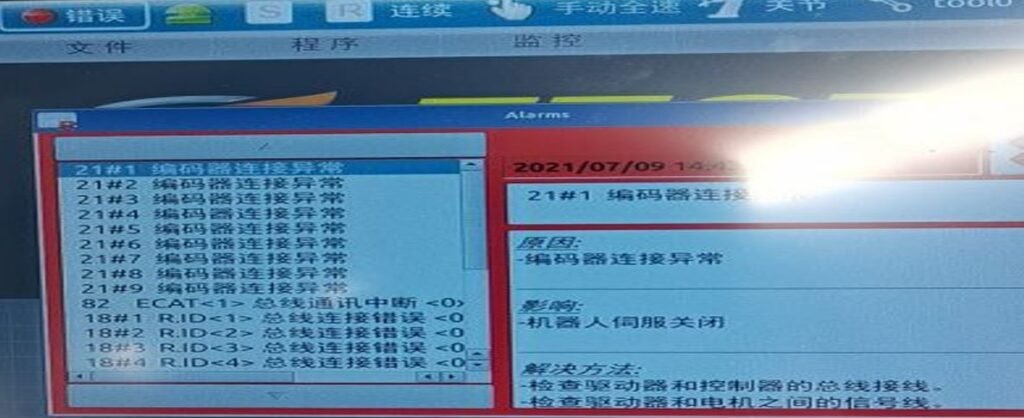
Descrição do problema:
Erro de conexão do encoder
Método de solução:
1.Verifique a fiação do barramento entre o servoacionamento e o controlador.
2.Reconfigure o número de eixos adicionais para interpolação: primeiro defina como 0, desligue e reinicie e, em seguida, defina novamente.
Descrição do problema:
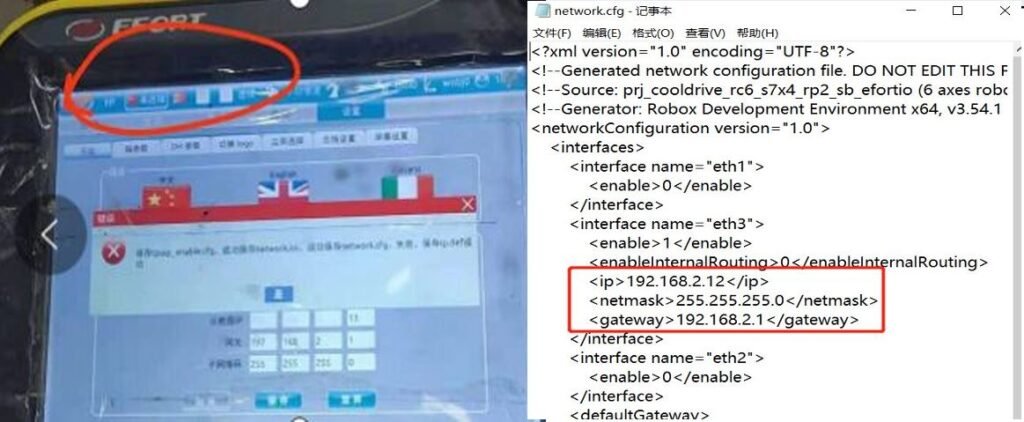
O pendant de programação exibe «Not Connected.»
Método de solução:
1.Verifique se o cabo do pendant de programação está danificado.
2.Defina o endereço IP correspondente.
3.Verifique se o arquivo network.cfg na pasta fa está corrompido.
4.Altere o segmento de IP no arquivo do cartão do robô para corresponder ao arquivo do cartão do pendant de programação.
Descrição do problema:
Não é possível energizar o servo.
Método de solução:
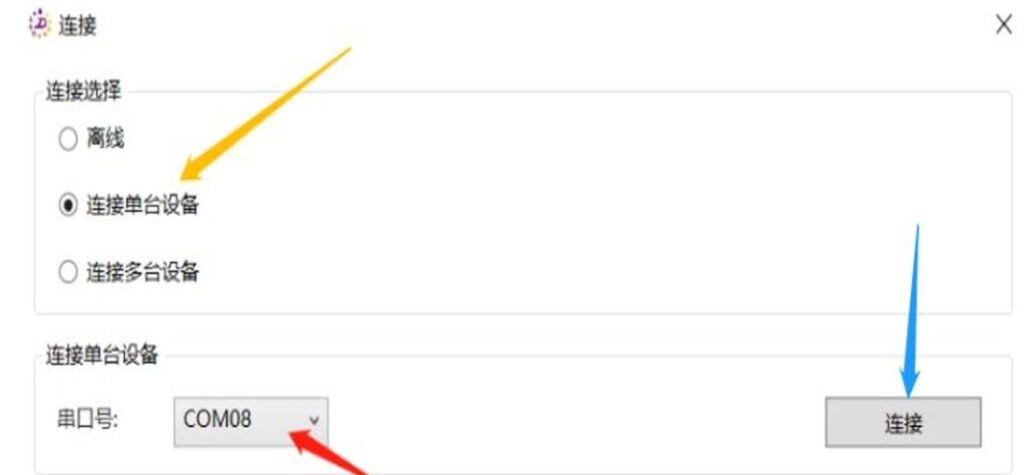
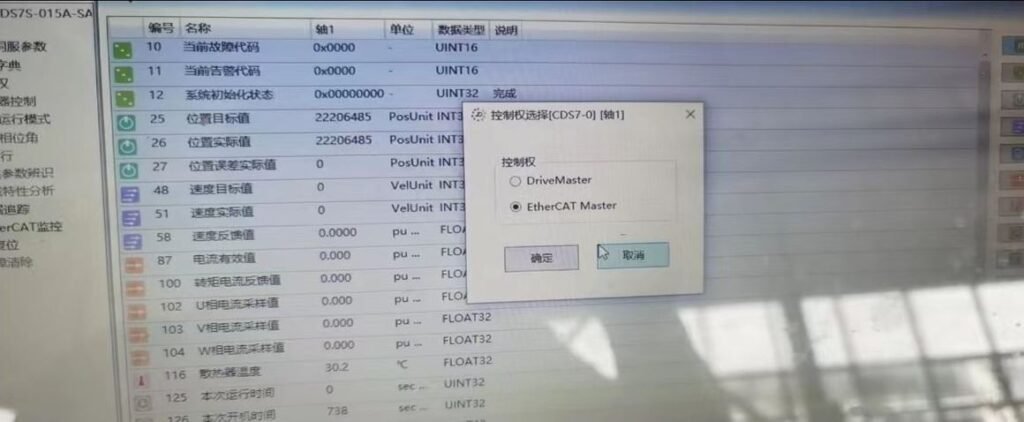
1.Use um cabo de depuração para conectar o computador ao servoacionamento do eixo adicional correspondente, abra DriveMaster.exe e clique em Edit → Debug → Control Authority → Switch Control Authority.
2.Faça login no software e verifique se a autoridade de controle do corpo principal do robô foi alternada.
3.Depois de descartar as duas primeiras etapas, verifique se algum servo do corpo principal dentro do armário de controle apresenta alarme. Se ocorrer um alarme de servo, o pendant de programação não exibirá o alarme; ele mostrará apenas falha ao energizar. Inverta os conectores do servoacionamento para verificar se o erro acompanha a troca.
Descrição do problema:
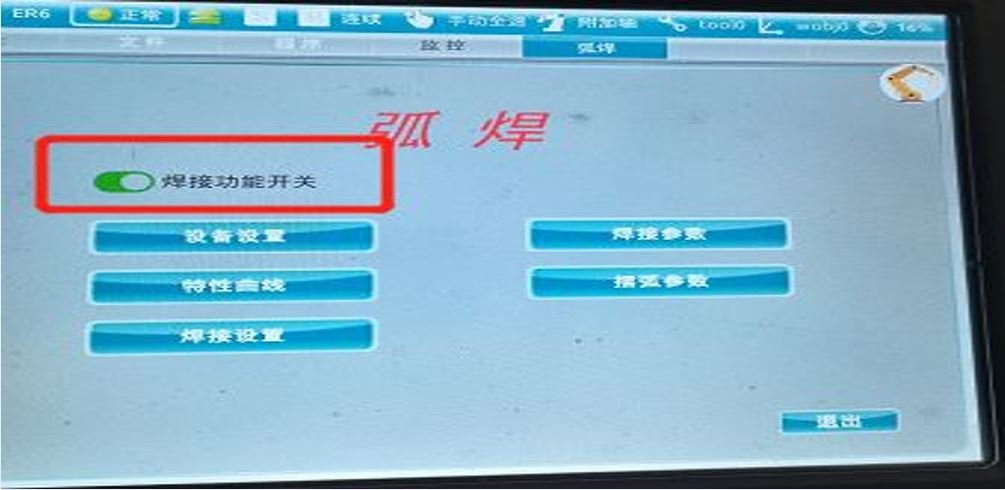
Após a conexão, o robô não se move quando o controle de posição e orientação é comandado no software.
Método de solução:
1.Verifique se a função de soldagem a arco está habilitada.
2.Reimporte o arquivo do cartão.
Descrição do problema:
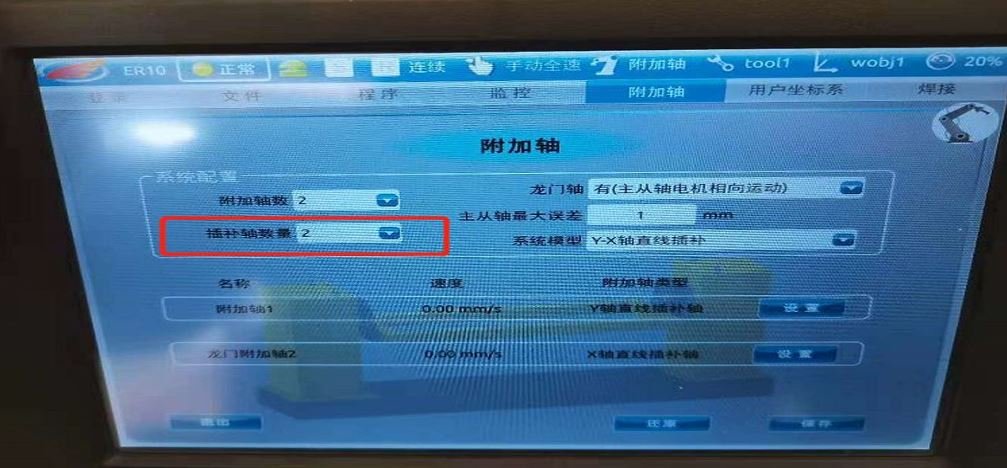
Após a conexão, os dados do robô não acumulam dados do eixo adicional.
Método de solução:
Verifique o número de eixos adicionais de interpolação. (Quando o número de interpolação é 0, os dados do eixo adicional não acumulam e não podem sincronizar.)
Descrição do problema:
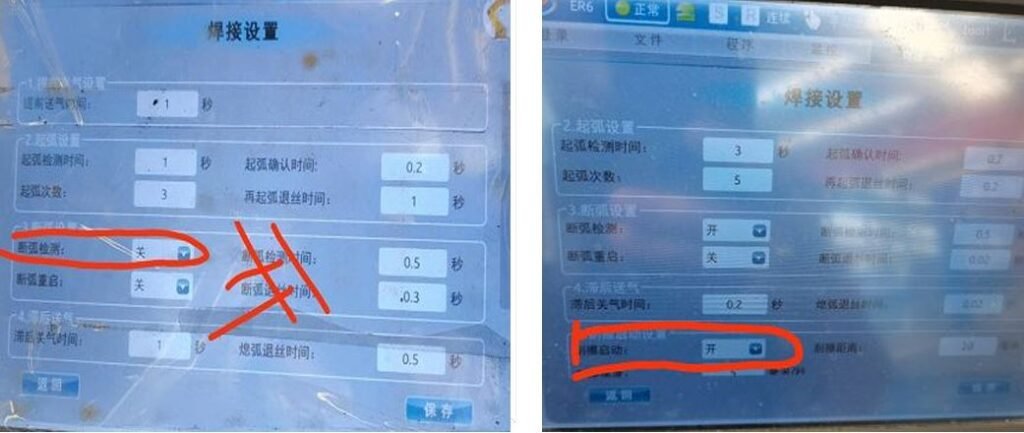
Falha na ignição do arco.
Método de solução:
-
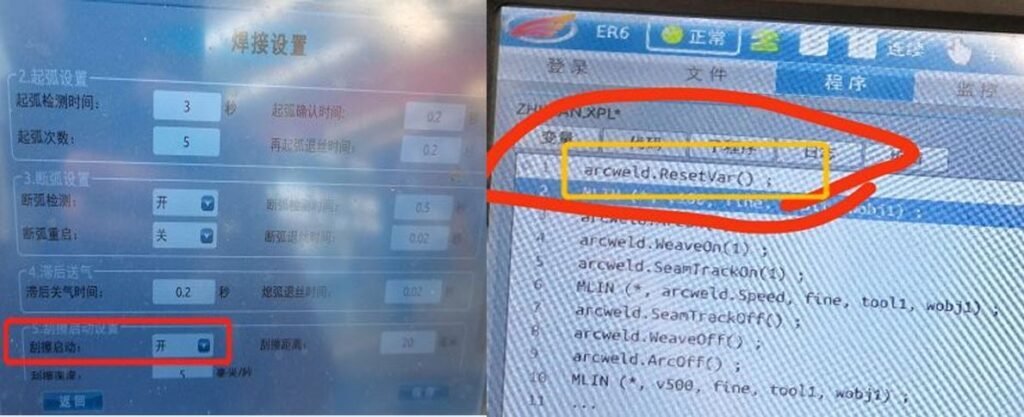
Verifique o cabo de aterramento da máquina de solda.
-
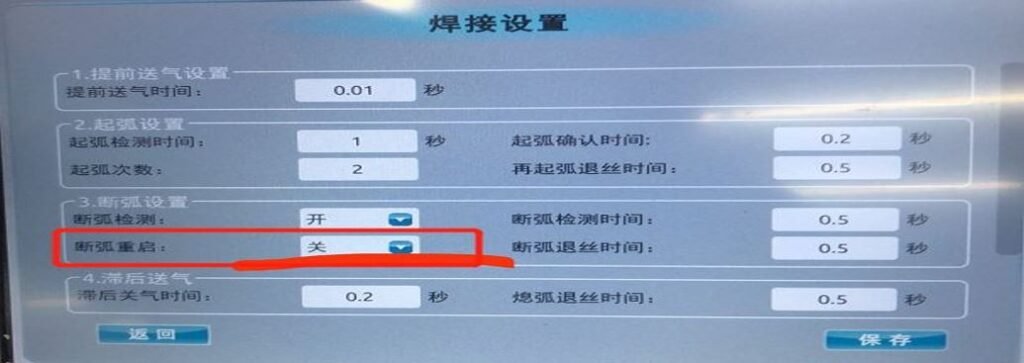
Abra «Arc Welding» → «Welding Settings» → desative «Scratch Start».
-
Insira o comando de reset da função de soldagem na primeira linha.
Descrição do problema:
A soldagem parou em uma posição.
Método de solução:
Abra «Arc Welding» → «Welding Settings» → desative «Arc Restart Detection».
Descrição do problema:
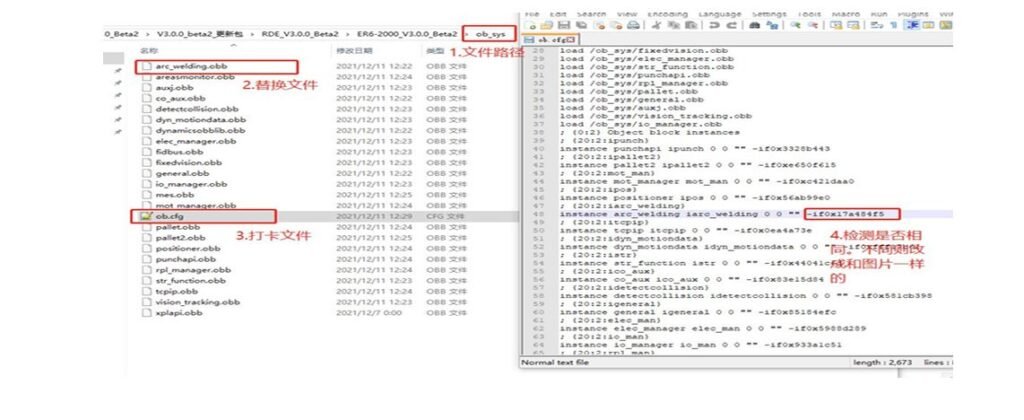
O arco não se extingue no ponto final após a soldagem.
Método de solução:
Substitua o arquivo arc_welding.obb em ob_sys no arquivo do cartão e, em seguida, abra ob.cfg para verificar se os valores correspondem à imagem.
Descrição do problema:
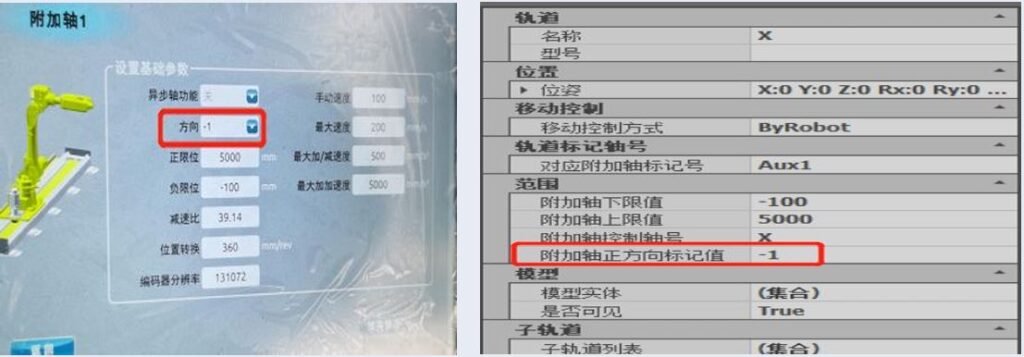
Durante a operação de acionamento por modelo do trilho de piso, o primeiro ponto de segurança informa um erro de movimento articular.
Método de solução:
-
Defina a direção do eixo adicional do pendant de programação como -1.
-
Defina a direção do eixo X no projeto da célula de trabalho como 1.
Descrição do problema:
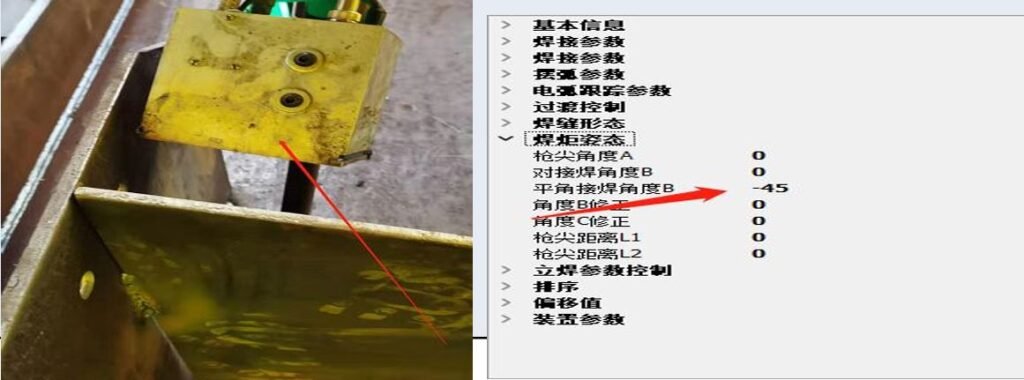
A chapa de reforço é alta demais e atinge a caixa da câmera durante a soldagem
Método de solução:
-
Ajuste o ângulo B do pacote de processo de soldagem e o ângulo interno dos pontos inicial e final
Descrição do problema:
Pontos de ângulo reto anormais na peça polida
Método de solução:
-
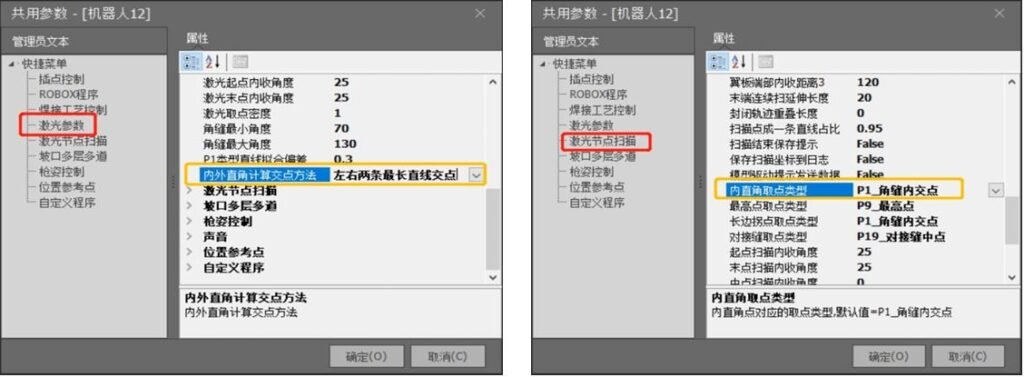
Altere parâmetros comuns - parâmetros do laser - método de cálculo da interseção dos ângulos retos interno e externo - interseção das duas linhas retas mais longas à esquerda e à direita
-
Altere parâmetros comuns - escaneamento do nó do laser - tipo de seleção do ponto de ângulo reto interno - interseção interna da junta de canto P1
-
Altere temporariamente o ângulo Rx durante o escaneamento (dentro de ±20)
Descrição do problema:
Após a formatação do cartão SD, o pendant de programação indica que não está conectado e a tela do controlador não exibe imagem
Método de solução:
Ao formatar o arquivo do cartão, certifique-se de formatá-lo como FAT32.

Descrição do problema:
O laser de linha e a câmera entram em conflito, fazendo com que um deles não abra.
Método de solução:
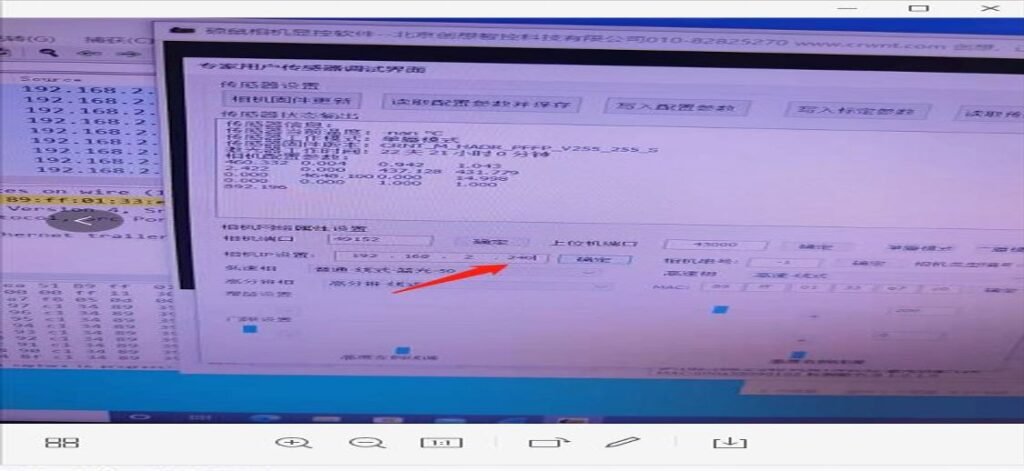
O IP do laser de linha não pode ser maior que o IP do computador; caso contrário, causará conflitos entre o laser de linha e a câmera, resultando em erros ao abrir a câmera ou falha na conexão com o laser de linha.
Descrição do problema:
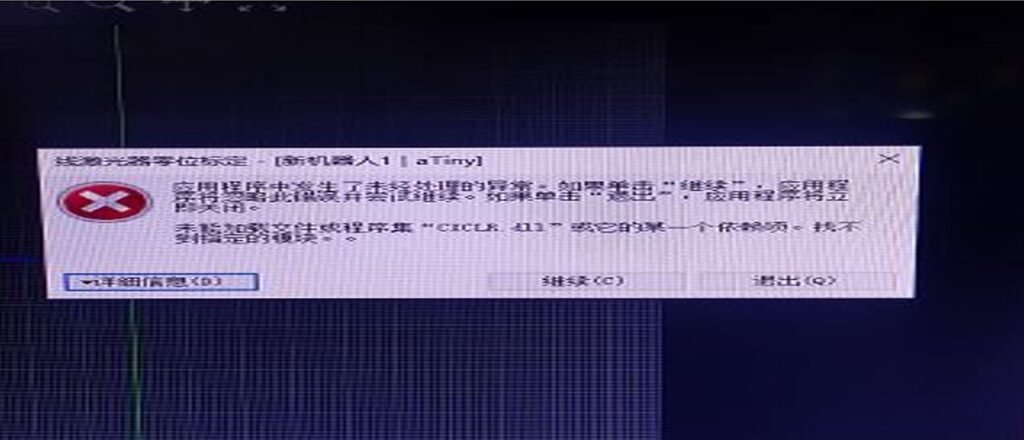
Ao abrir o laser de linha, ocorre um erro: "CICLR.dll".
Método de solução:
-
Copie o arquivo CICLR.dll de um software SW em funcionamento para a pasta.
-
Configure os arquivos do ambiente de execução do sistema Windows (esse problema geralmente ocorre em computadores recém-instalados ou recém-reinstalados).
Descrição do problema:
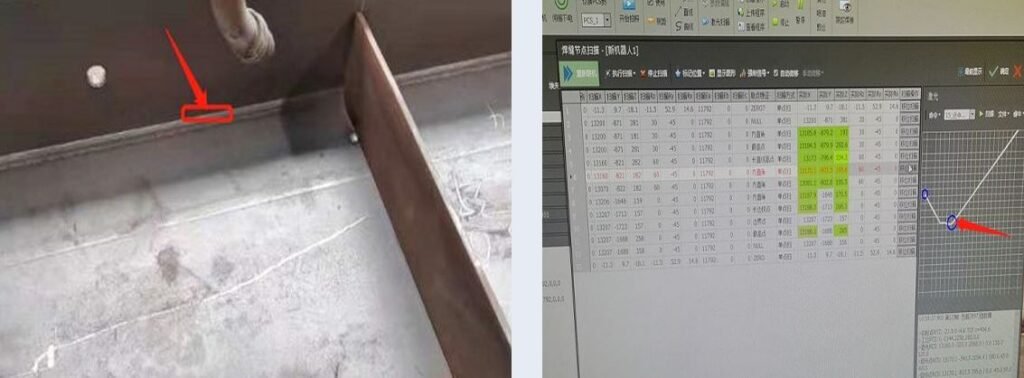
Seleção anormal de ponto de ângulo reto dentro da junta de soldagem a arco submerso da viga H.
Método de solução:
-
Altere parâmetros comuns — Parâmetros do laser — Método de cálculo da interseção de ângulo reto interno e externo — Interseção das duas linhas mais longas à esquerda e à direita.
-
Altere parâmetros comuns — Escaneamento do nó do laser — Tipo de seleção do ponto de ângulo reto interno — Interseção interna da junta de canto P1.
Descrição do problema:
A câmera não mostra imagem ao tirar uma foto
Método de solução:
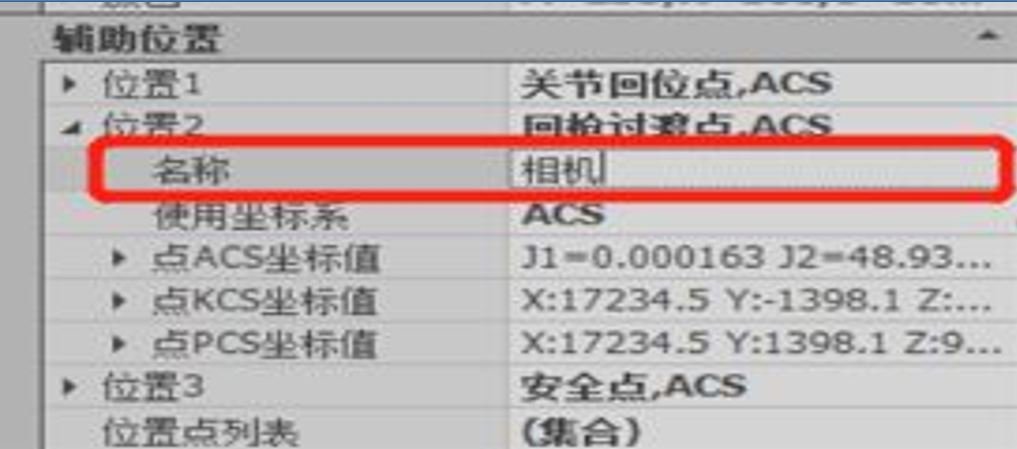
A câmera tira uma foto fora da faixa calibrada, resultando em ausência de imagem.
Descrição do problema:
O acionamento por modelo tem nós não atribuídos.
Método de solução:
-
Altere os limites superior e inferior dos eixos adicionais no projeto da célula de trabalho.
-
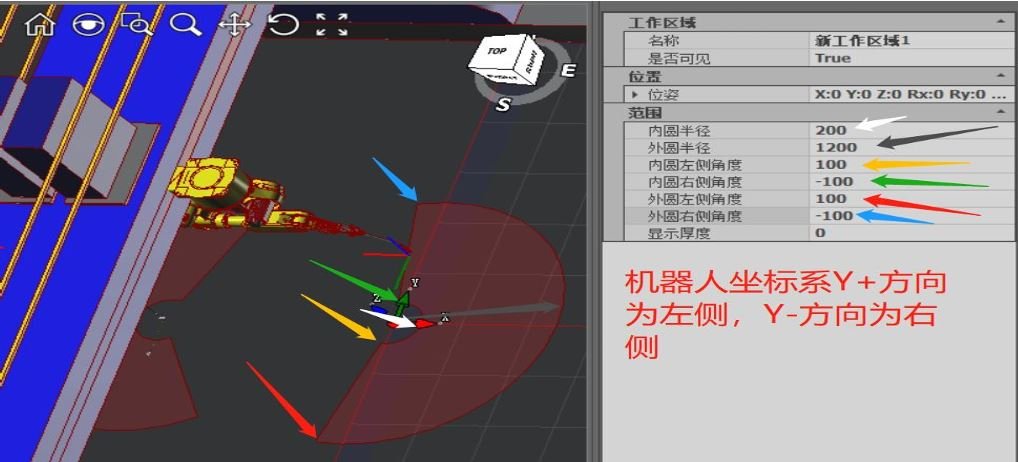
Ajuste a faixa da área de trabalho PCS. Com base nas medições reais do tamanho do robô e da altura da mesa de trabalho no local, definir a área grande demais pode fazer com que o escaneamento exceda os limites, enquanto defini-la pequena demais pode fazer com que a soldagem exceda os limites.
Descrição do problema:
A medição de distância do laser pontual sempre apresenta um erro fixo.
Método de solução:
-
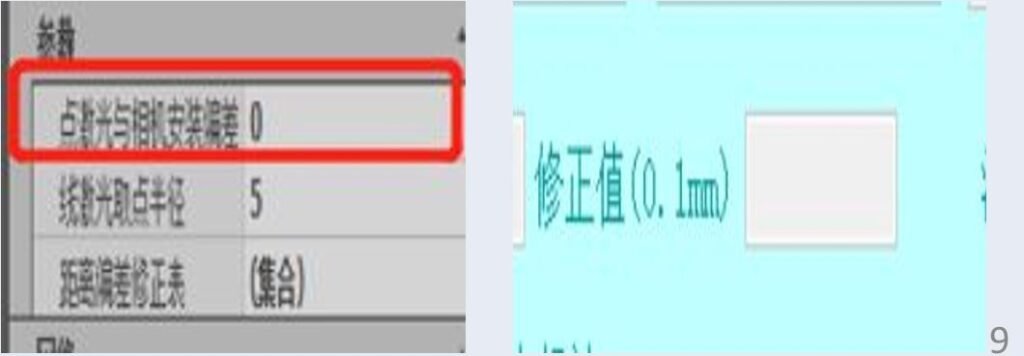
Ajuste o erro de instalação entre o laser pontual e a câmera no projeto da célula de trabalho.
-
Defina o valor de correção nos parâmetros de suporte do produto.
Descrição do problema:
Durante a soldagem, ocorre colisão do ponto de transição até o ponto inicial da soldagem.
Método de solução:
-
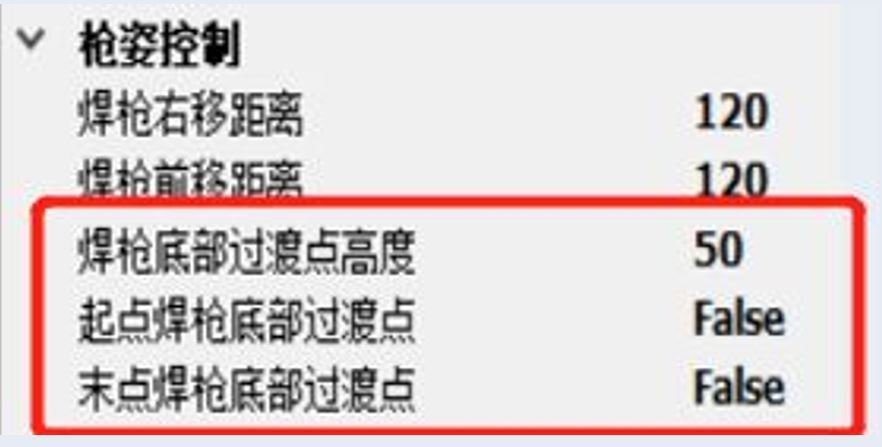
Nos parâmetros comuns, habilite o ponto de transição inferior da tocha de soldagem no ponto inicial e defina corretamente a altura de transição para evitar colisão da tocha.
-
De acordo com as condições de trabalho, defina distâncias adequadas de deslocamento para a direita e para a frente.
Descrição do problema:
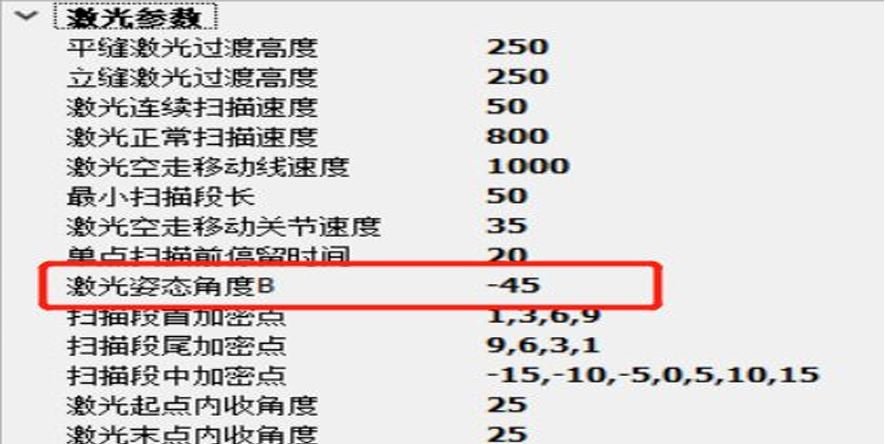
O ângulo B de escaneamento sempre excede o limite
Método de solução:
Nos parâmetros comuns, os parâmetros do laser ajustam o ângulo B de escaneamento do laser. (Observação: a modificação e aplicação do ângulo B exigem verificação do laser. Alterações no ângulo B podem causar imprecisão nos lasers. O mesmo vale para a soldagem. O ângulo não é fixo.)
Descrição do problema:
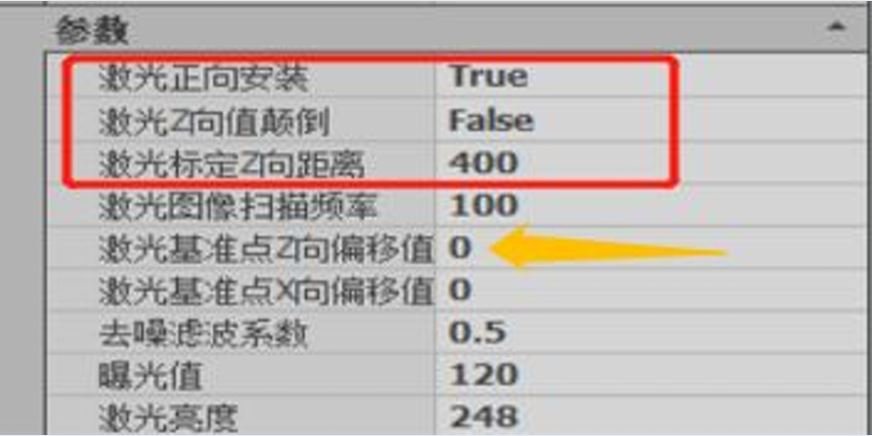
O erro do valor Z do laser de escaneamento é muito grande/ou a imagem do laser está invertida
Método de solução:
-
Projeto da estação - Laser de linha - Direção de instalação frontal do laser - Ajustar direção
-
Projeto da estação - Laser de linha - Inversão da direção Z do laser - Selecionar a opção adequada
-
Se o espaço de escaneamento da peça for muito pequeno, você pode aumentar ou diminuir o valor de offset na direção Z do ponto de referência do laser
Descrição do problema:
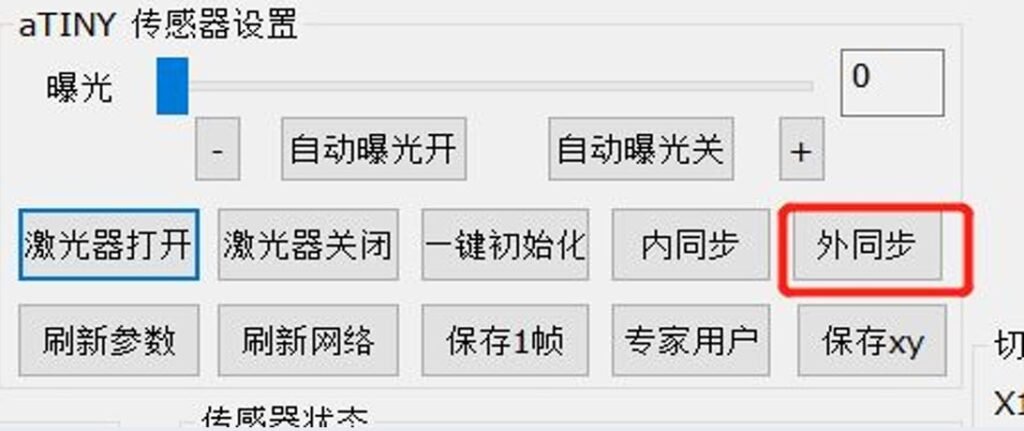
O software Xiaobudian laser não gera imagem ou não consegue conectar.
Método de solução:
-
Abra o arquivo de configuração Shuoshu do Xiaobudian e verifique se IP, número da porta e endereço MAC correspondem.
-
Certifique-se de que o firewall do computador esteja desativado e que o computador e o Xiaobudian estejam configurados na mesma rede local.
-
No backend do software integrado do Xiaobudian, selecione sincronização externa e insira os parâmetros correspondentes.
Descrição do problema:
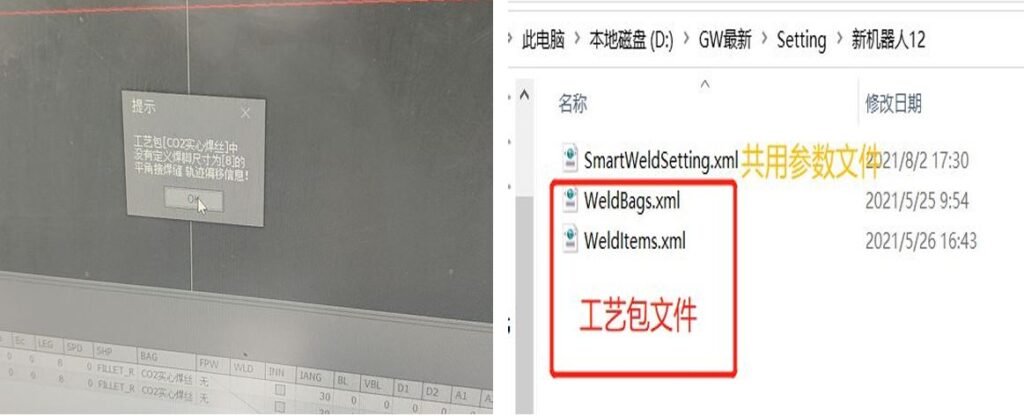
A solda por ponto B exibe o aviso: pacote de processo não encontrado.
Método de solução:
-
Selecione o pacote de processo correspondente e adicione os itens de processo de soldagem correspondentes.
-
Verifique se a pasta do robô no arquivo de configuração contém o arquivo do pacote de processo ou substitua novamente o arquivo do pacote de processo.
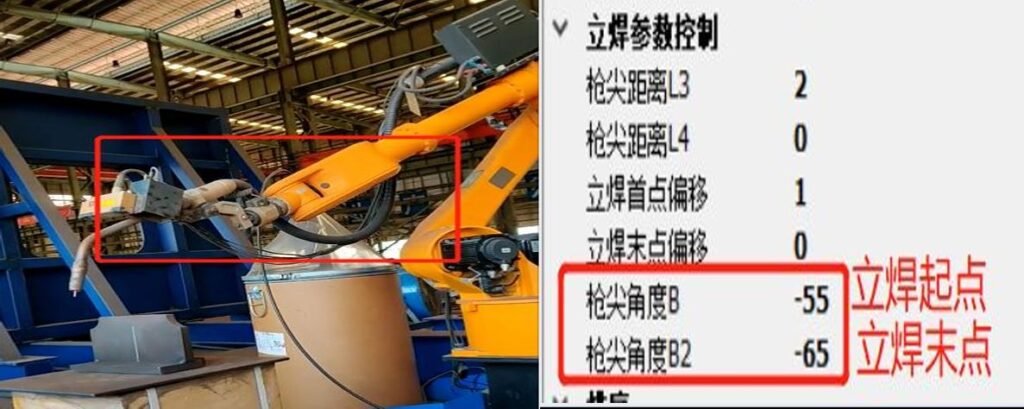
Descrição do problema:
A postura do robô muda significativamente durante a solda de filete.
Método de solução:
-
Verifique as opções correspondentes do pacote de processo.
-
Modifique os parâmetros de ângulo B e B2 na seção de controle de solda de filete do pacote de processo de soldagem.
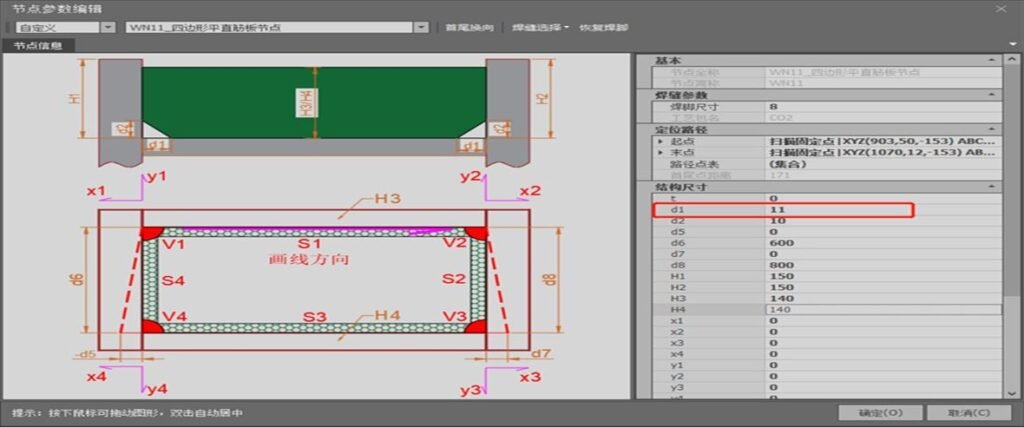
Descrição do problema:
Junta WN11 de chapa de reforço plana quadrilateral
Método de solução:
-
Quando d1 for menor ou igual a 10, execute as quatro soldas de filete planas em uma única passada; preste atenção à direção das linhas.
-
Quando d1 for maior que 10, divida as quatro soldas de filete planas em quatro passadas para concluir a soldagem.
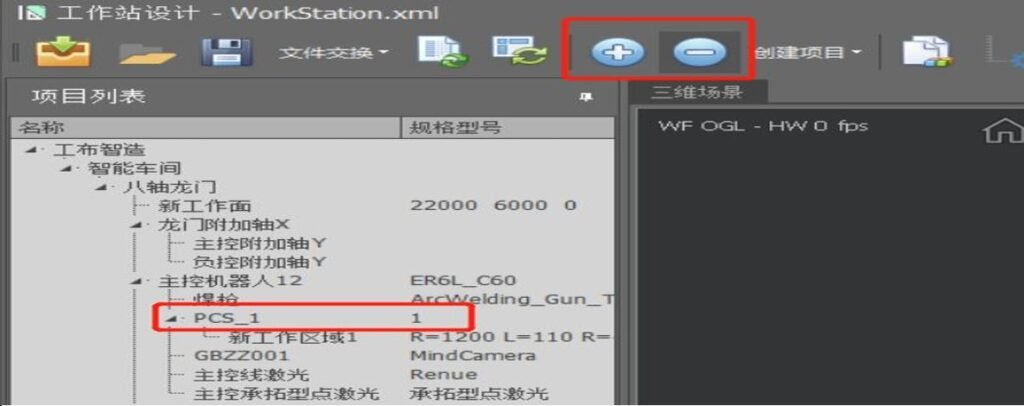
Descrição do problema:
Nas configurações de ponto auxiliar, os valores das coordenadas PCS não leem as coordenadas da pose atual; os valores atualizados ficam anormais.
Método de solução:
Abra o projeto da estação, exclua o PCS e adicione novamente o PCS com novos pontos de coordenadas inseridos.
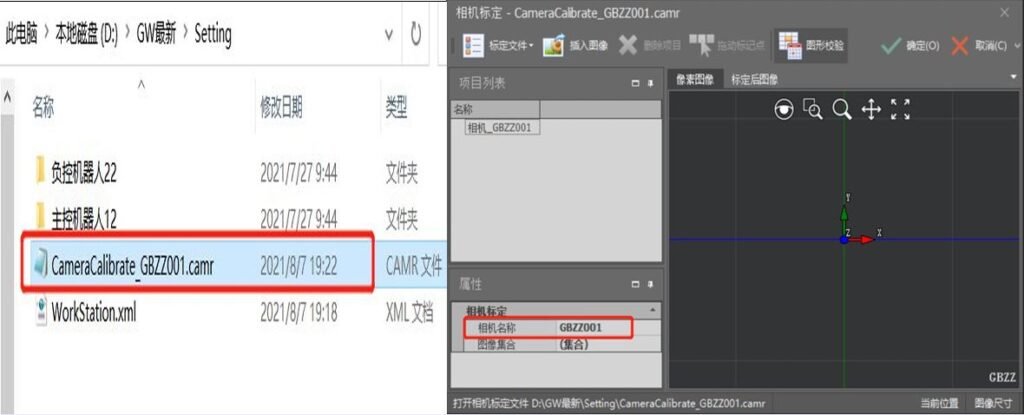
Descrição do problema:
Os dados de calibração da câmera não estão sendo gravados.
Método de solução:
-
Abra o arquivo de configuração e exclua o arquivo de calibração da câmera.
-
Abra o software, clique em calibração da câmera e recrie um novo arquivo de calibração da câmera.
Descrição do problema:
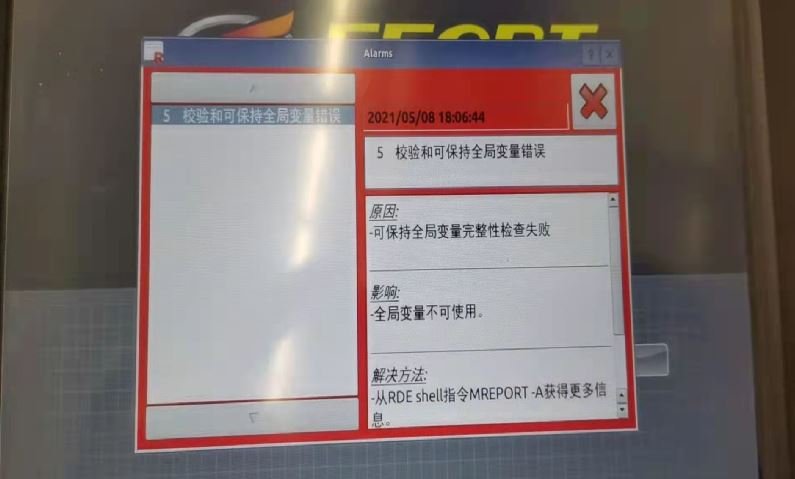
Após substituir o pendant de programação, ocorre um erro: o erro de variável global não pode ser eliminado pelos métodos normais.
Método de solução:
Pressione o botão branco no controlador dentro do armário de controle para localizar e eliminar o alarme correspondente.
Descrição do problema:
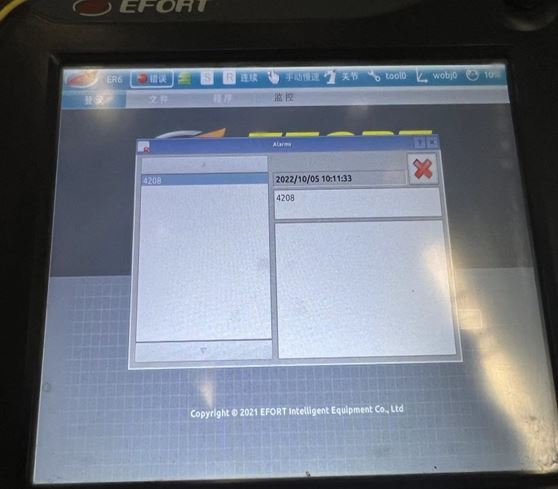
Alarme 4208 do pendant de programação
Método de solução:
Causa: este é um erro de heartbeat CAN, um alarme em máquinas de solda abaixo da versão 2.1. Mesmo após conectar a máquina de solda, o alarme não pode ser eliminado e exige a reinicialização do armário de controle.
Solução: Atualize o arquivo da placa.
Descrição do problema:
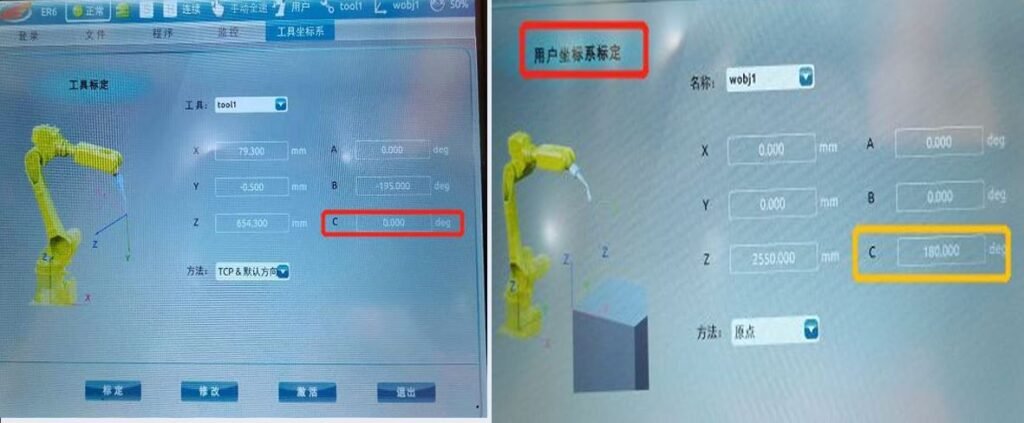
Após escanear a estação com pórtico, iniciar a soldagem causa um erro; durante a verificação na posição de 0 grau do eixo C do robô, o laser de linha se move para a direção de 180 graus.
Método de solução:
Abra o sistema de coordenadas da ferramenta, selecione tool=1 e altere o eixo C de 180 para 0.
(Após inverter a calibração da ferramenta do robô, subtraia 180 do valor do eixo B; defina o eixo C como 0. O eixo C do sistema de coordenadas do usuário precisa ser definido como 180.)
Descrição do problema:
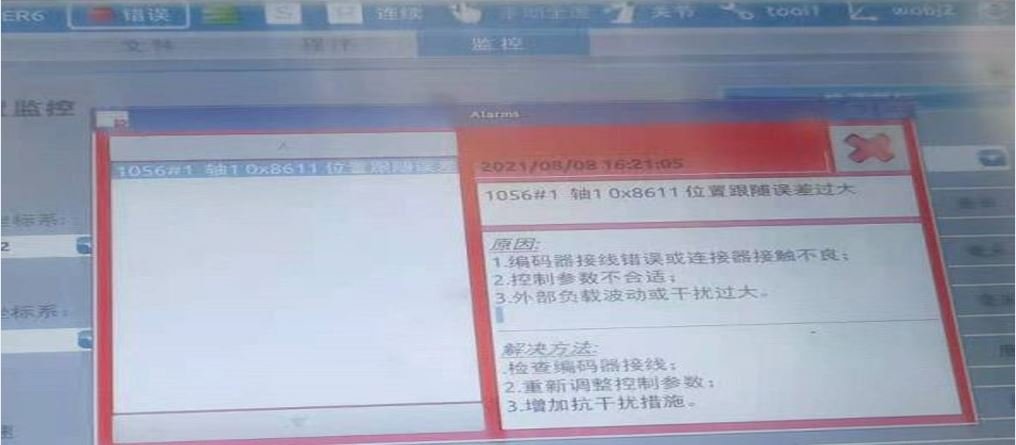
Alarme no eixo 1 do robô: erro de seguimento muito grande.
Método de solução:
-
Verifique se os cabos do corpo do robô estão soltos (use cabos de alta flexibilidade quando passarem por esteiras porta-cabos).
-
Pressione repetidamente o botão de retenção manual e toque no motor do primeiro eixo para verificar se o freio está liberando.
Descrição do problema:
O reinício do arco sempre falha após interrupção do arco durante a soldagem.
Método de solução:
Abra «Arc Welding» → «Welding Settings» → habilite «Scratching Start»
(A chave de início por raspagem corresponde à chave de detecção de interrupção do arco.)
Descrição do problema:
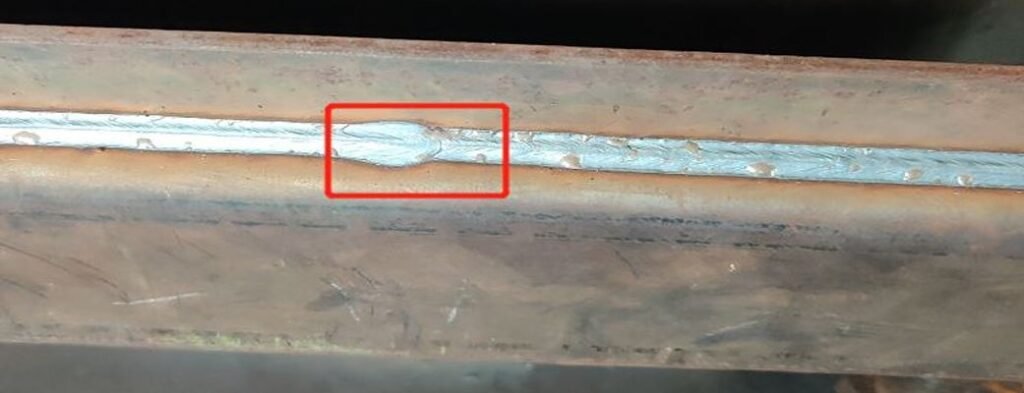
Há uma pausa entre os pontos de interpolação durante a soldagem.
Método de solução:
Altere Fine nas instruções de soldagem para Z10 (para transição do arco).
Não altere o ponto final na instrução de soldagem; caso contrário, com Z igual a 10, os últimos 10 mm ficarão sem solda.
Descrição do problema:
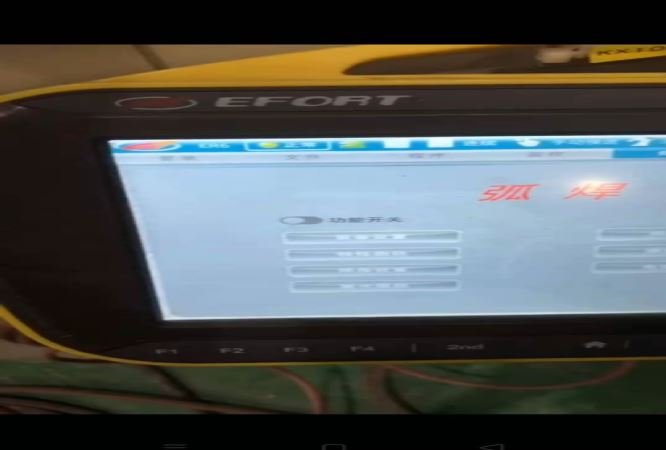
A função de soldagem a arco não pode ser aberta.
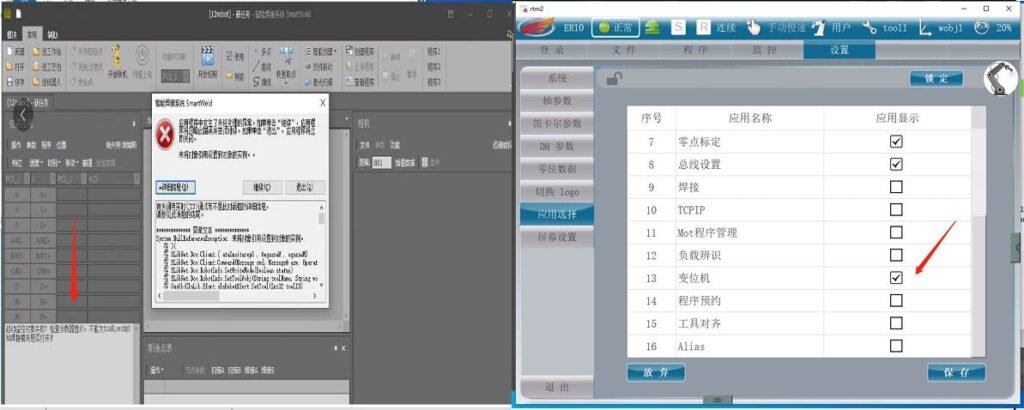
Método de solução:
Na interface principal do pendant de programação, abra «Settings» → «Application Selection», selecione novamente a função «Arc Welding» e clique em «OK».
Descrição do problema:
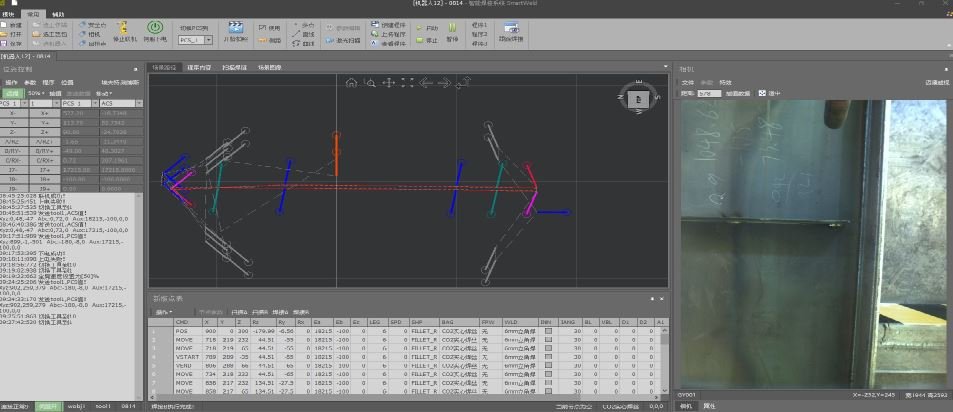
Os pontos de escaneamento a laser estão normais, mas o padrão B de soldagem está anormal.
Método de solução:
Certifique-se de que a ferramenta esteja calibrada corretamente antes de atualizar o software.
Descrição do problema:
Os pontos escaneados estão muito próximos da chapa de reforço, aumentando o risco de colisão da tocha.
Método de solução:
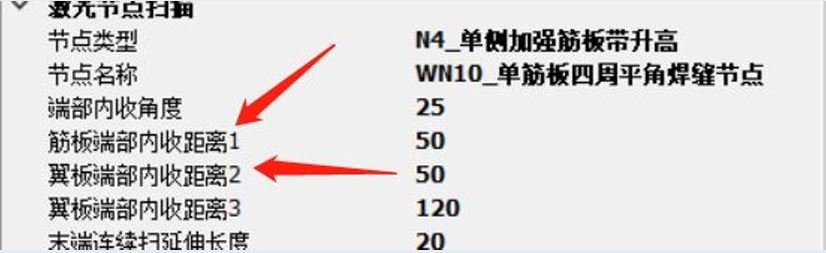
Ajuste os parâmetros compartilhados para offset para dentro do enrijecedor e offset para dentro da extremidade da mesa.
(Para offsets para dentro do enrijecedor e da mesa, garanta que não haja colisão da tocha e que a operação seja adequada:
-
As distâncias 1 e 2 devem ser as menores possíveis.
-
A diferença entre as distâncias 3 e 2 deve ser a maior possível.)
Descrição do problema:
A função «Arc Welding» no pendant de programação não pode ser aberta — ela fecha imediatamente após ser aberta.
Método de solução:
Selecione «Settings» → «Application Selection» no menu do pendant de programação, selecione novamente «Welding», salve e reinicie o armário de controle.
Descrição do problema:
Após a instalação inicial do pórtico, o pendant de programação não mostra erro, mas o servo não pode ser energizado.
Método de solução:
-
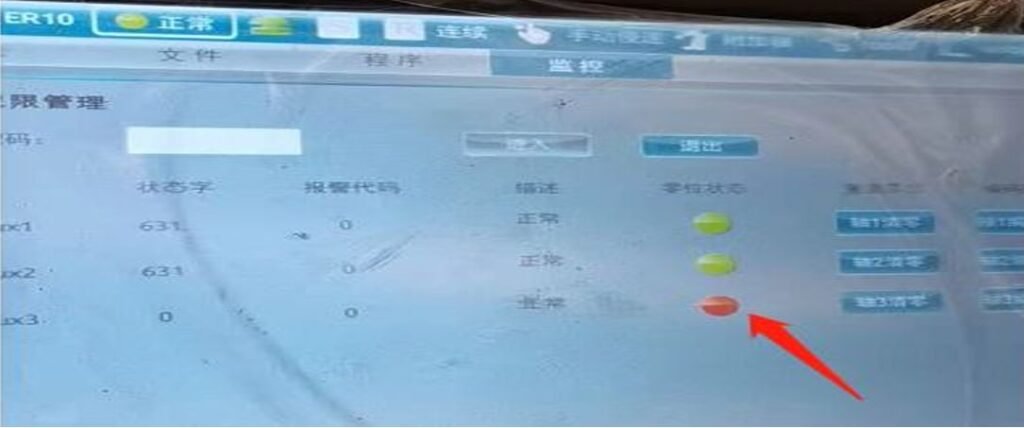
Verifique se a posição zero do eixo auxiliar foi perdida (pendant de programação → «Monitoring» → «Driver» → posição zero do eixo auxiliar marcada em vermelho).
-
Reimporte os parâmetros do motor do eixo auxiliar.
Descrição do problema:
O pendant de programação consegue energizar o servo normalmente, mas o software mostra falha na energização.
Método de solução:
-
Teste com outro pacote de software SW que funcione normalmente no local.
-
Teste usando o arquivo do cartão da versão padrão para verificar se funciona corretamente.
Descrição do problema:
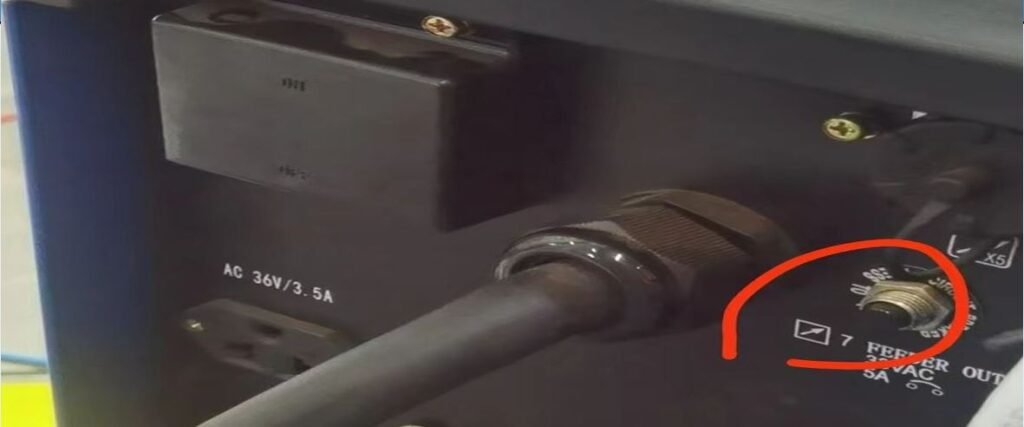
Alarme E42 na máquina de solda OTAI, luz de comunicação apagada.
Método de solução:
Pressione o botão preto na parte traseira da máquina de solda.
Descrição do problema:
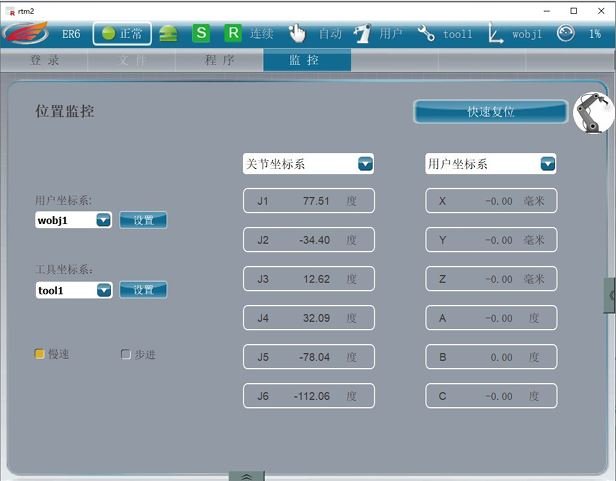
O sistema de coordenadas não tem dados, mas o robô pode ser movido pelo pendant de programação.
Método de solução:
Carregue um programa de ensino ou crie um novo programa de ensino.
Descrição do problema:
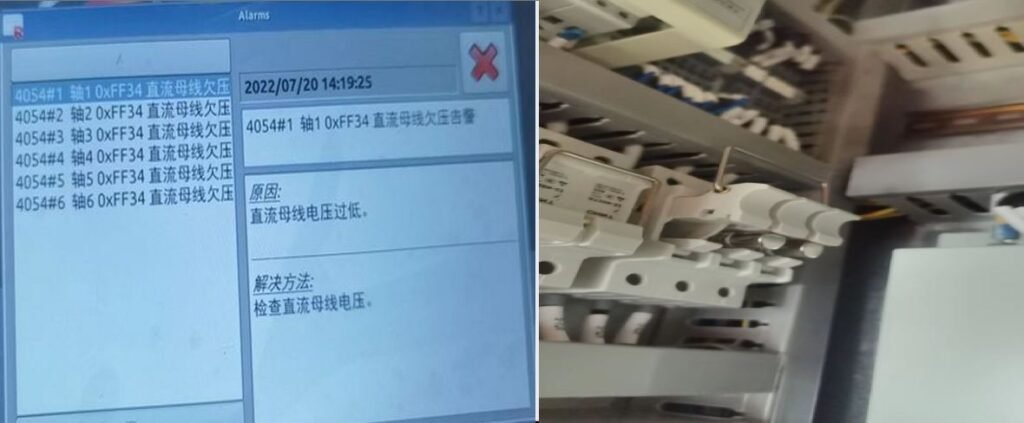
O pendant de programação reporta subtensão do barramento CC nos eixos 1–6.
Método de solução:
-
Verifique se o fusível de 16 A dentro do armário de controle está normal (use um multímetro para verificar a continuidade; se não houver continuidade, substitua o fusível).
-
Substitua o servoacionamento de seis eixos.
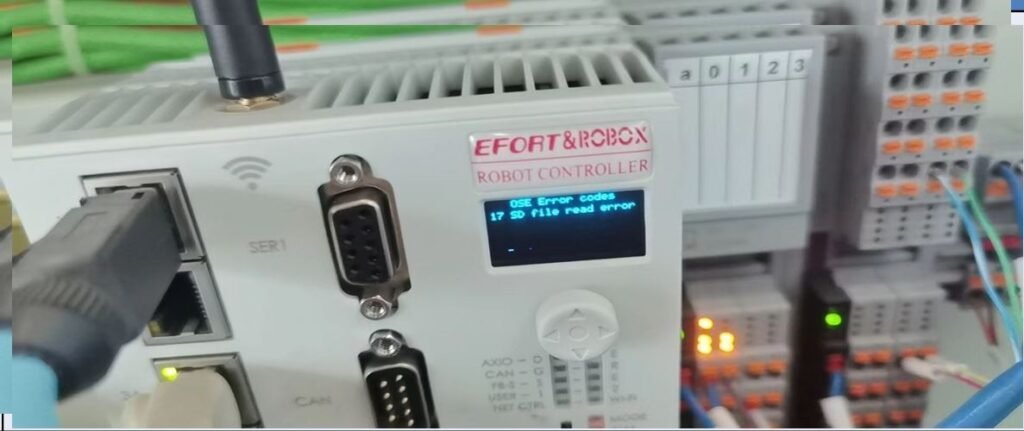
Descrição do problema:
O pendant de programação não está conectado; o controlador reporta «SD file read error».
Método de solução:
Substitua o cartão SD dentro do controlador.
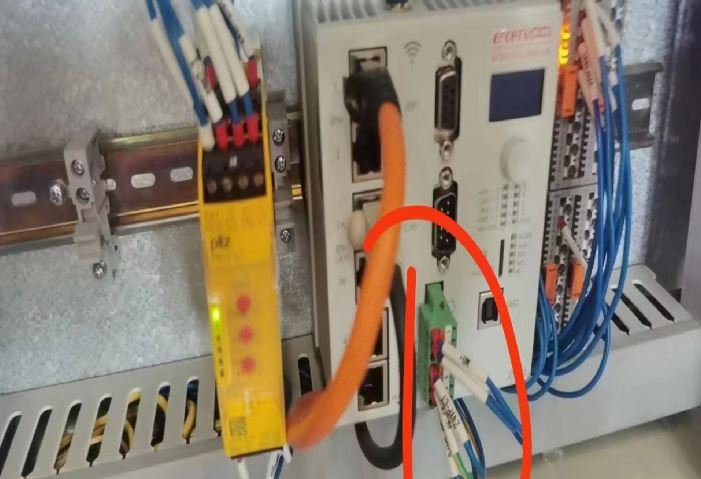
Descrição do problema:
Após energizar o armário de controle, o controlador não opera.
Método de solução:
Verifique se os pinos 5 (24 V VP) e 7 (24 V VG) do bloco de terminais no controlador têm uma diferença de tensão de 24 V. Se não tiverem, inspecione a fiação; se tiverem, substitua o controlador.
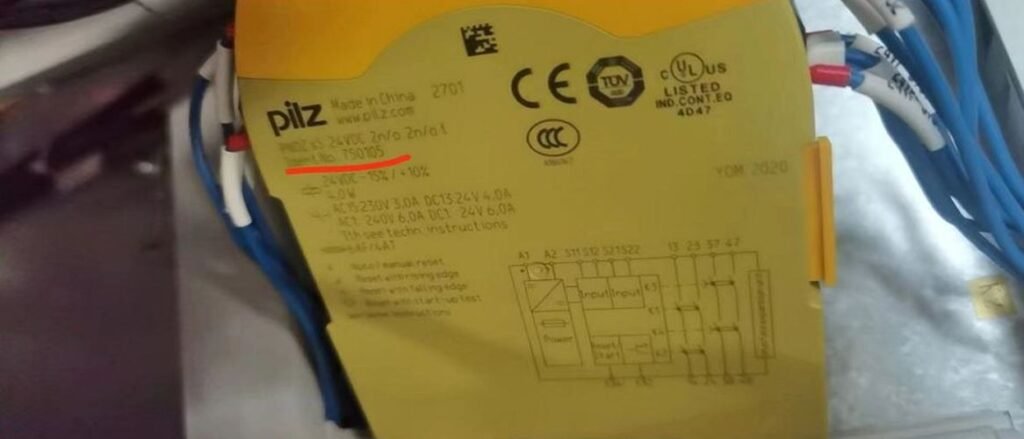
Descrição do problema:
O pendant de programação ocasionalmente reporta uma parada de emergência sem que o botão de parada de emergência tenha sido pressionado.
Método de solução:
Verifique se o módulo de segurança 750105 tem o sufixo HT na parte traseira; se não tiver, o módulo de segurança precisa ser substituído.
(Observação: desde 2022, todos os módulos de segurança dos robôs têm HT. Após a substituição, gire as chaves seletoras dos três botões vermelhos para corresponder às configurações anteriores.)
Descrição do problema:
O controlador reporta «13 FPGA program fail.»
Método de solução:
Incompatibilidade do firmware do controlador; o firmware do controlador precisa ser atualizado. Controladores diferentes exigem versões de firmware correspondentes.
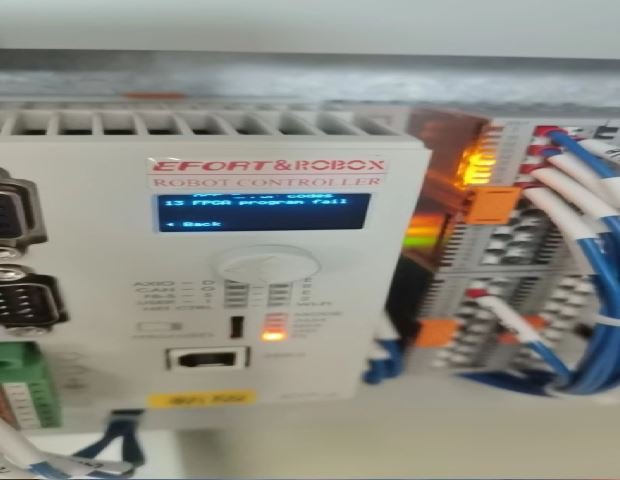
Descrição do problema:
Após a substituição do controlador, o alarme persiste; não é possível limpar após a atualização do módulo IO.
Método de solução:
O controlador não detectou o módulo IO; verifique se o controlador e o módulo IO estão instalados corretamente.
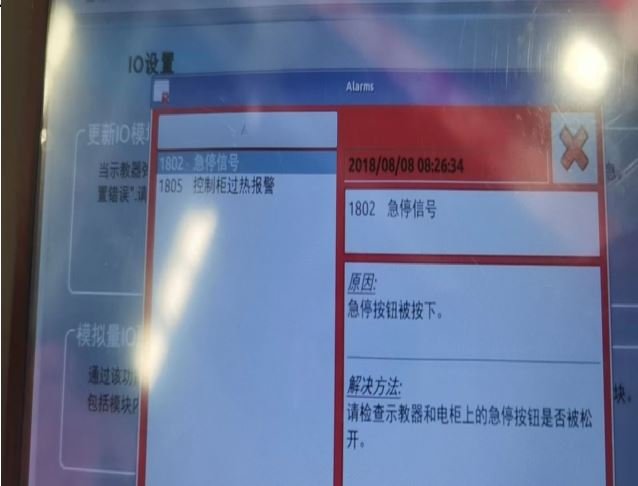
Descrição do problema:
Após a conexão, mover o robô pelo controle de posição e orientação reporta erro ou move para uma posição incorreta.
Método de solução:
Verifique se os valores PCS no controle de posição e orientação correspondem ao sistema de coordenadas do usuário no pendant de programação (PCS1~5 no projeto da estação do software precisam ser iguais aos valores wobj no pendant de programação).
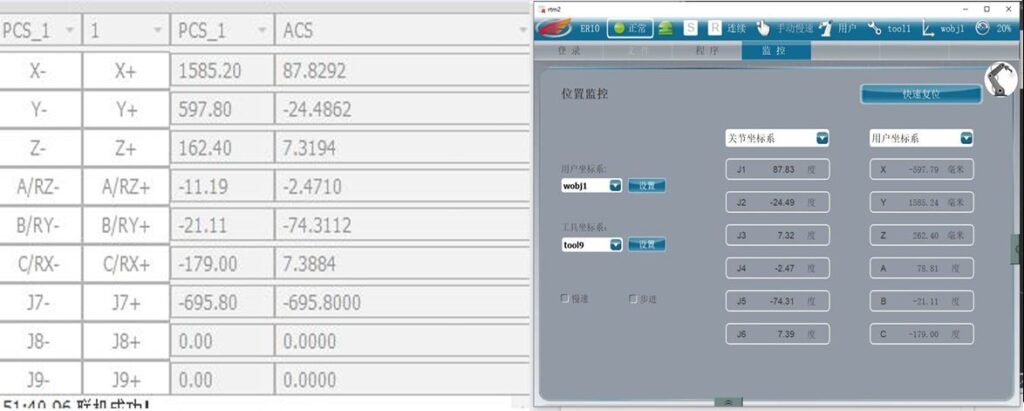
Descrição do problema:
Após atualizar para a versão 3.1.1, não é possível carregar valores do software para o pendant de programação.
Método de solução:
Você precisa selecionar o robô e inserir o número da versão 3.1.1 no projeto da estação.
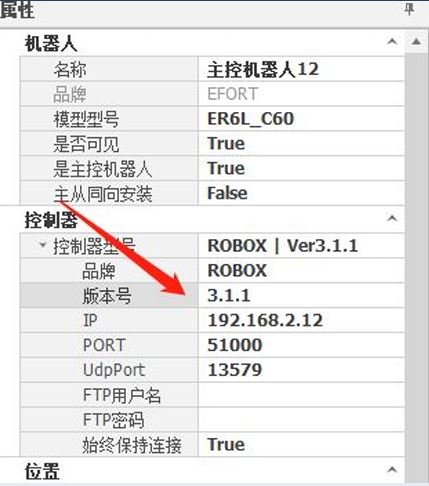
Descrição do problema:
Após a atualização do software, ocorre erro de conexão; a barra de mensagens exibe «Startup monitoring failed.»
Método de solução:
A partir da versão 7.16 do software, é necessário adicionar a opção de posicionador na aplicação do pendant de programação e, em seguida, reiniciar o armário de controle.
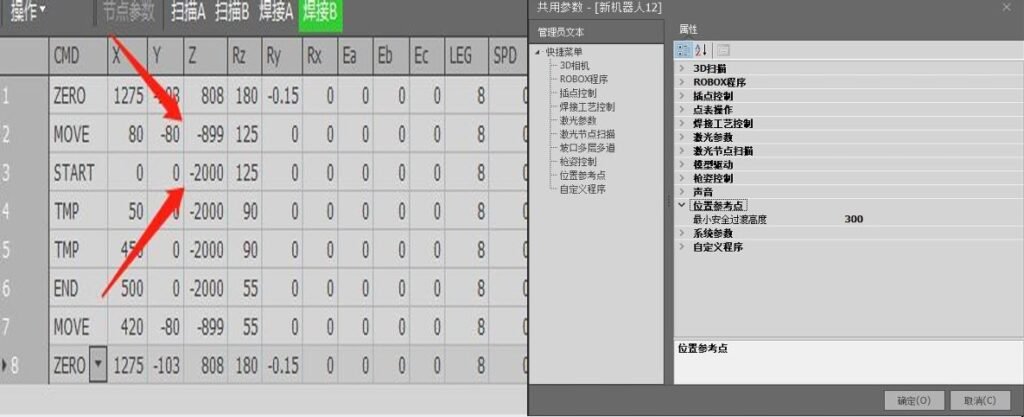
Descrição do problema:
Pontos de transição anormais na trajetória de soldagem.
Método de solução:
-
Verifique se a altura mínima segura de transição nos parâmetros do nó e nos parâmetros comuns foi preenchida corretamente.
-
Verifique se a orientação do robô na célula de trabalho corresponde à direção real de instalação.
-
O valor Z mínimo para o ponto de transição é -899; procure manter positivo o valor Z no sistema de coordenadas do usuário (em geral, para robôs invertidos em pórtico, não definir o valor Z do sistema de coordenadas do usuário causa anormalidades no ponto de transição).
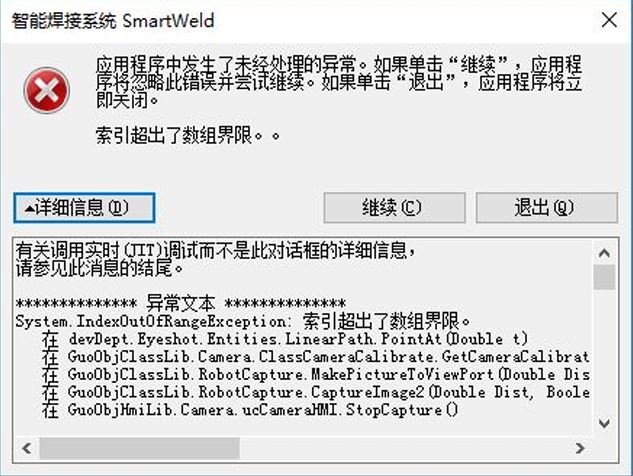
Descrição do problema:
O software do laser de linha reporta erro na câmera após a conclusão da captura de imagem
Método de solução:
Não há dados de calibração da câmera no software
-
Use o software integrado da câmera para capturar uma imagem para calibração, salve-a e prossiga com a calibração.
-
Importe um arquivo de dados da câmera já calibrado de outro arquivo de configurações, renomeie a câmera conforme necessário e prossiga com a calibração.
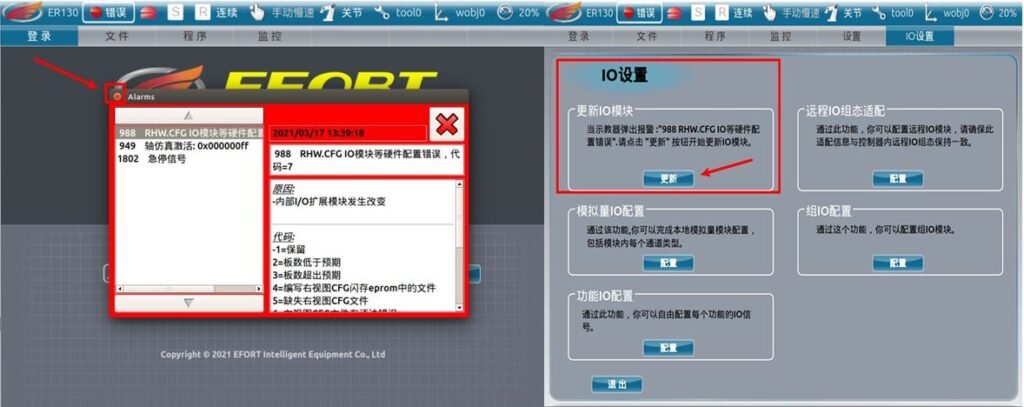
Descrição do problema:
Após a atualização do arquivo da placa, na inicialização ocorrem erros de configuração de hardware, como alarmes de módulos IO 988 e de sinal de parada de emergência.
Método de solução:
Clique no ícone ❌ na caixa vermelha ou pressione o botão F1 no painel do pendant de programação para ocultar o alarme. Em seguida, acesse as configurações de IO para atualizar os módulos IO. Após a atualização, aguarde o controlador reiniciar; ele voltará ao normal.
Descrição do problema:
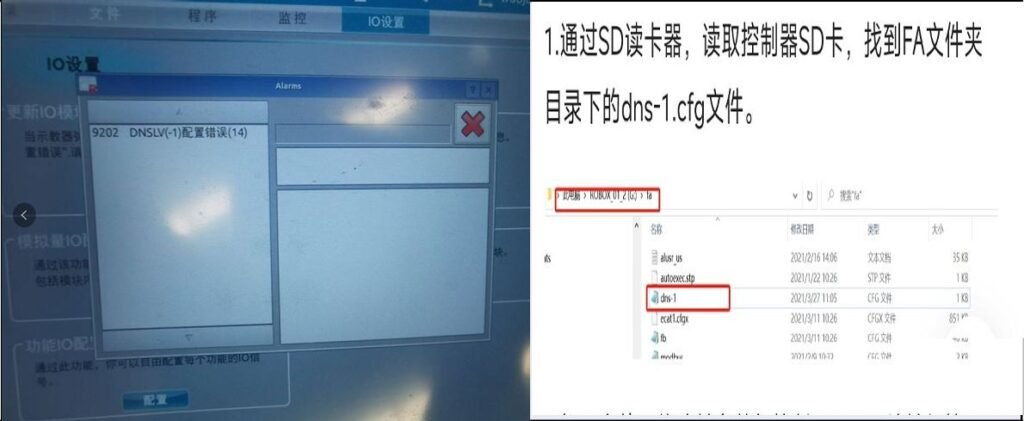
Erro 9202 reportado durante a inicialização.
Método de solução:
O problema ocorre porque o endereço IP no arquivo dns-1.cfg dentro da pasta FA no cartão SD não corresponde ao endereço IP do controlador. Ajuste-o para que ambos fiquem consistentes.
Descrição do problema:
Após energizar o armário de controle, o pendant de programação exibe continuamente «Please wait: booting.»
Método de solução:
Use um pen drive para atualizar novamente a versão do pendant de programação (a versão deve corresponder; é possível verificar a versão do arquivo da placa consultando o arquivo Rde_Version.cfg na pasta fm do cartão SD).
Descrição do problema:
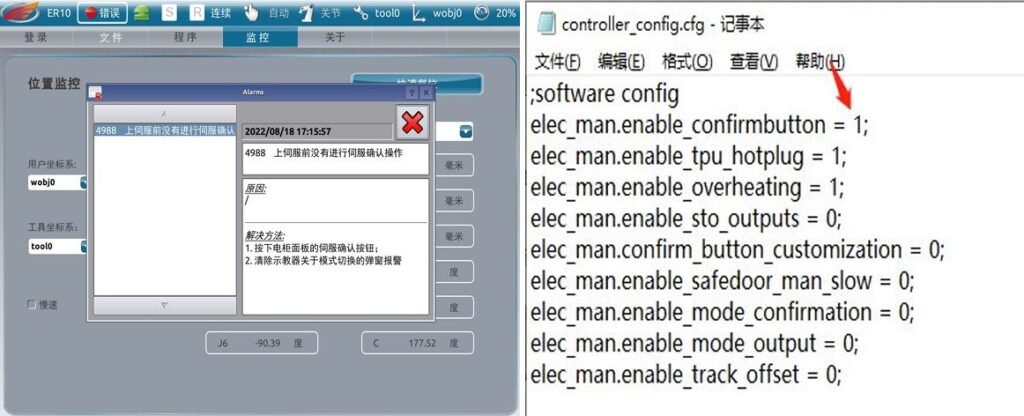
Ao alternar o pendant de programação para o modo automático e pressionar o botão PWR, ocorre um alarme.
Método de solução:
Localize a linha de comando elec_man.enable_confirmbutton = 1; no arquivo controller_config.cfg dentro da pasta FA no cartão SD, altere o número 1 para 0 e salve.
Descrição do problema:
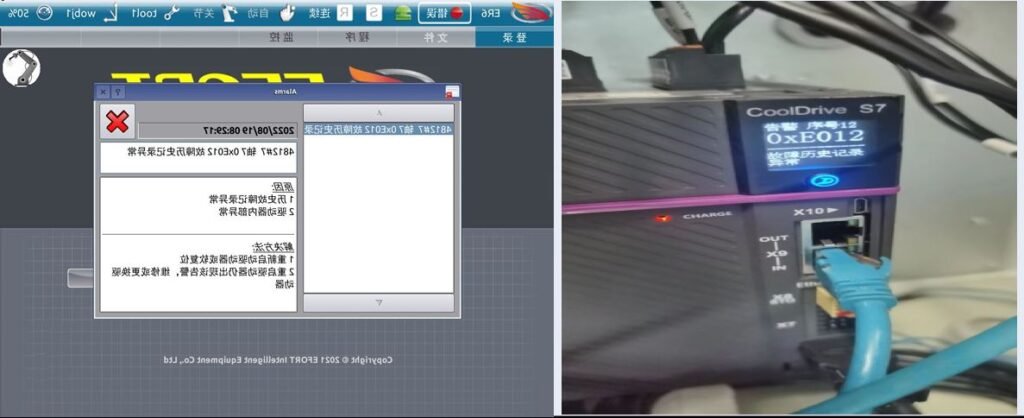
Alarme 4812 do pendant de programação: «fault code history abnormality».
Método de solução:
Verifique se o servoacionamento no armário de controle está em alarme. Isso geralmente é causado pelo desligamento do armário de controle enquanto o robô ainda está energizado. (Reiniciar o armário de controle normalmente limpa o erro.)
Descrição do problema:
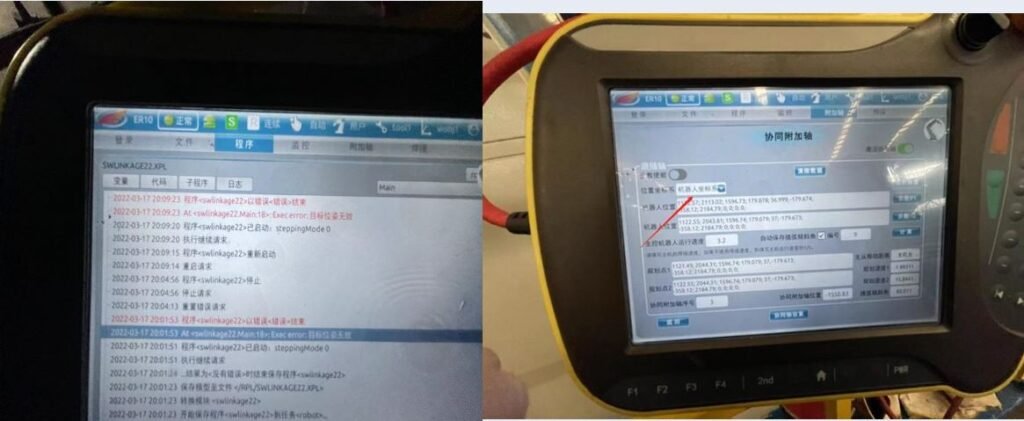
Erro no programa de movimento coordenado de dois robôs, dados de monitoramento anormais
Método de solução:
Anomalias de cálculo causadas por sistemas de coordenadas diferentes registrados pelo controle principal e pelo controle auxiliar levam à ultrapassagem de limites.
Descrição do problema:
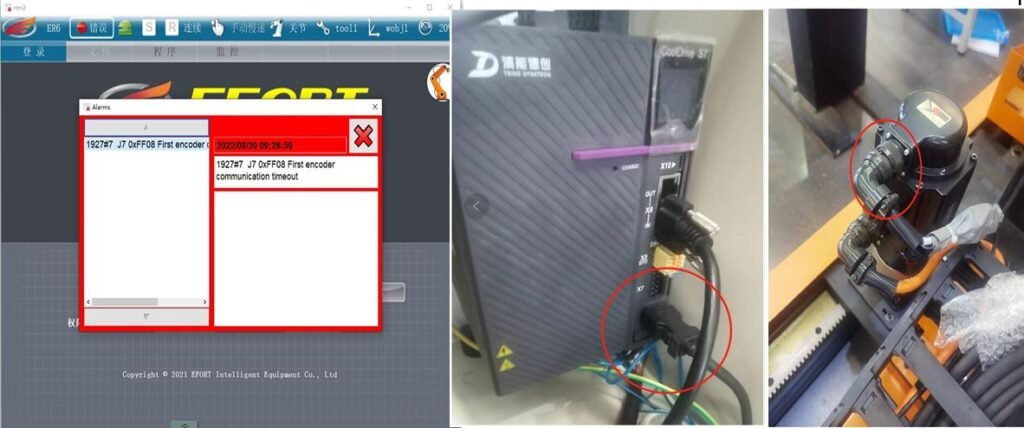
Alarme FF08 no pendant de programação e no servoacionamento
Método de solução:
-
Se o erro ocorrer ocasionalmente e puder ser limpo, verifique se os cabos dos terminais do motor e os cabos do servoacionamento do eixo adicional estão bem fixados, e considere adicionar núcleos de ferrite ou medidas similares.
-
Se o erro não puder ser limpo, substitua o motor ou o servoacionamento do eixo adicional.
Descrição do problema:
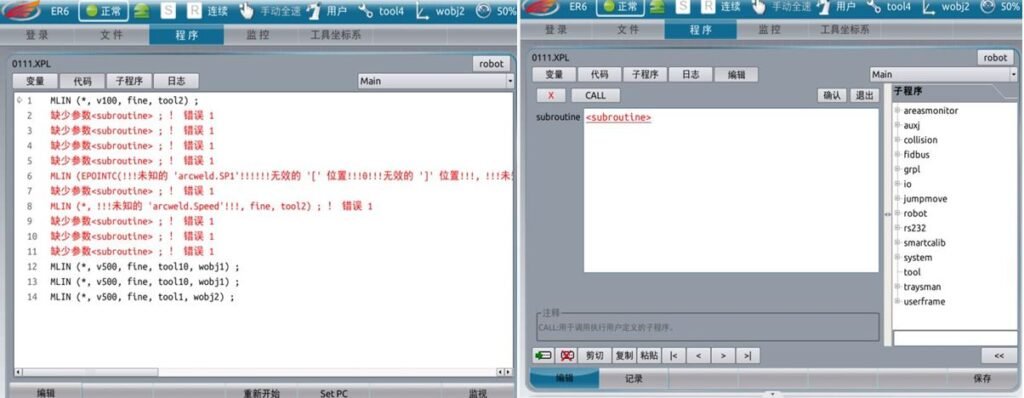
O CALL no programa de teach está sem arcweld.
Método de solução:
A causa é a aplicação de soldagem não ter sido adicionada.
Selecione e adicione a aplicação de soldagem nas configurações e, em seguida, reinicie o controlador.
Descrição do problema:
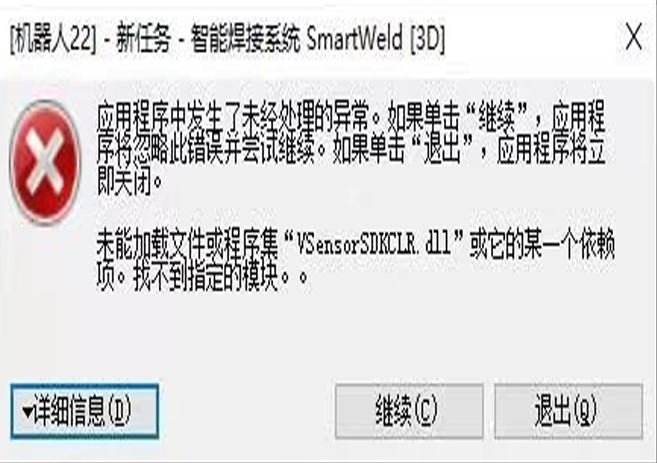
Erro do software da câmera 3D na inicialização: “VSensorSDKCLR.dll”
Método de solução:
-
Durante o uso, os arquivos SDK integrados da câmera 3D foram corrompidos; reinstale o software integrado da câmera.
-
Atualize os arquivos do ambiente de execução do Windows.
-
Atualize o software.
Descrição do problema:
Erro no software integrado da câmera 3D, com a luz azul da câmera piscando.
Método de solução:
-
Verifique se o software integrado da câmera está na versão mais recente.
-
Verifique se a temperatura da câmera está muito alta (em caso de superaquecimento, resfrie-a; geralmente abaixo de 55 °C).
-
Verifique se o adaptador de alimentação da câmera é de 12 V.
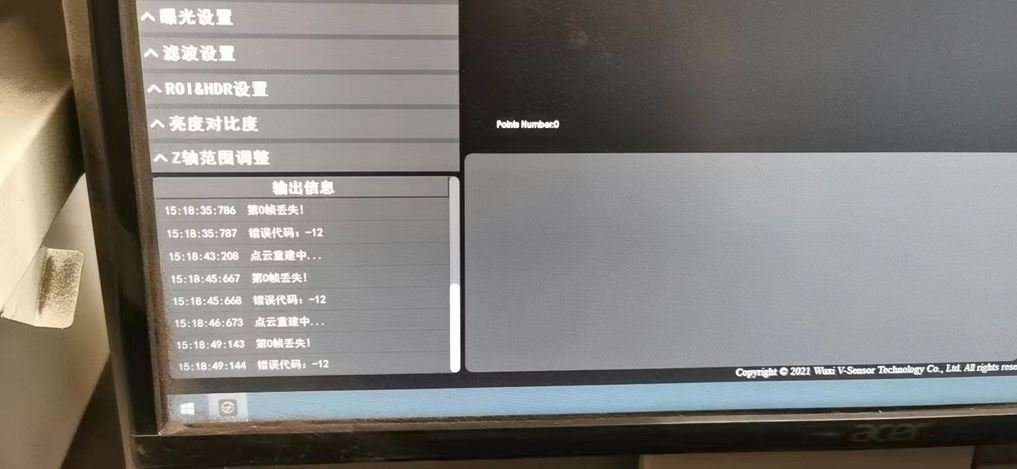
Descrição do problema:
Após conectar a câmera MindVision ao cabo de rede, a câmera não é detectada
Método de solução:
Isso é causado por incompatibilidade entre a nova versão da câmera MindVision e a nossa versão atual do software (atualize para a versão mais recente do software da câmera, disponível para download no site oficial).
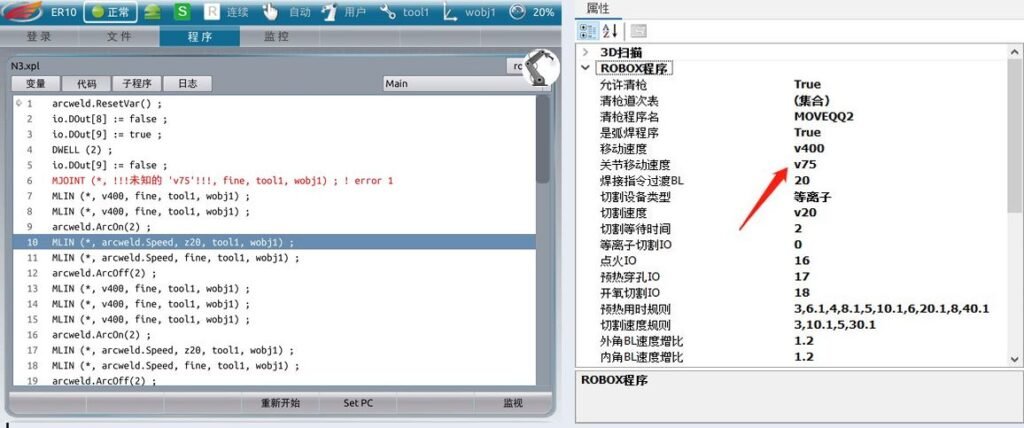
Descrição do problema:
Erro no comando de movimento gerado automaticamente pelo programa.
Método de solução:
As linhas de instrução do nosso programa não correspondem às do pendant de programação (por exemplo, comandos de velocidade de movimento por junta têm apenas as opções 25%, 50%, 75% e 100%).
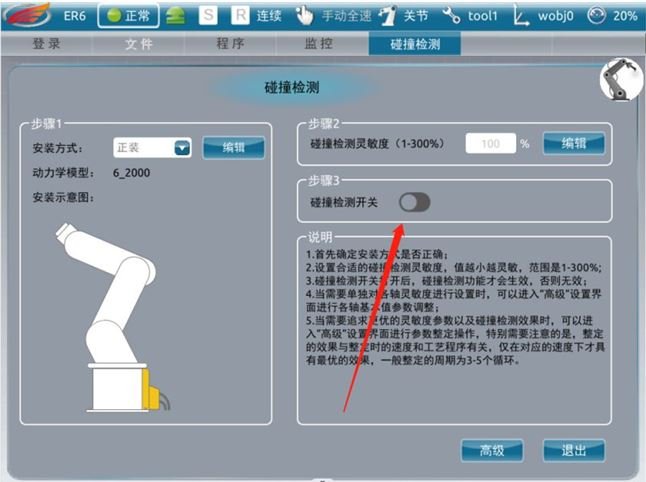
Descrição do problema:
Após atualizar para a versão 3.1.1 do arquivo da placa, ao movimentar o robô aparece o erro: “Five-axis collision occurred.”
Método de solução:
A chave de detecção de colisão precisa ser desligada no programa de aplicação.
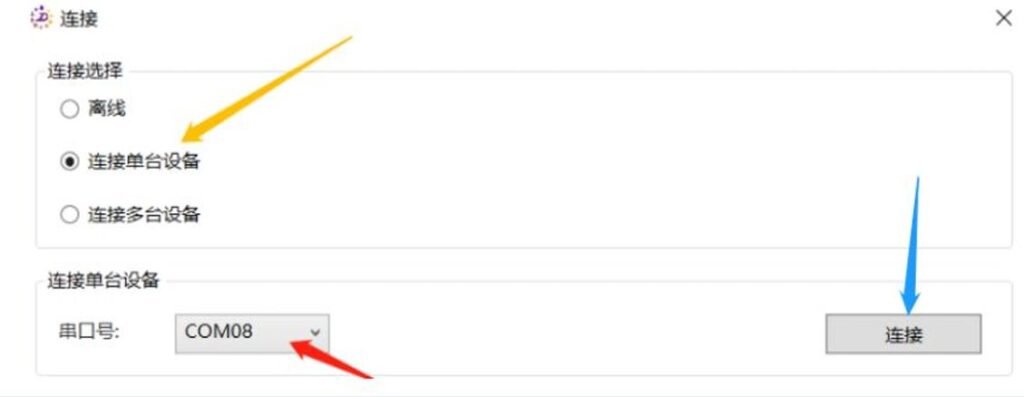
Descrição do problema:
Não é possível energizar o servo.
Método de solução:
-
Verifique se há algum alarme no servoacionamento do eixo auxiliar externo no pendant de programação (se houver, reinicie o encoder e veja se é possível energizar normalmente).
-
Use um cabo de depuração para conectar o computador ao servoacionamento do eixo auxiliar correspondente, abra DriveMaster.exe e clique, na ordem: Edit → Debug → Control Authority → Switch Control Authority.
Descrição do problema:
Não é possível energizar o servo, sem alarme no pendant de programação.
Método de solução:
Depois de eliminar as duas primeiras causas, verifique se há alarmes no servo da unidade principal do armário de controle e no software de seis eixos do robô (solucione conforme o tipo de alarme).
Descrição do problema:
Não é possível energizar o servo, todos os servoacionamentos dos seis eixos exibem luz vermelha, sem alarme no pendant de programação.
Método de solução:
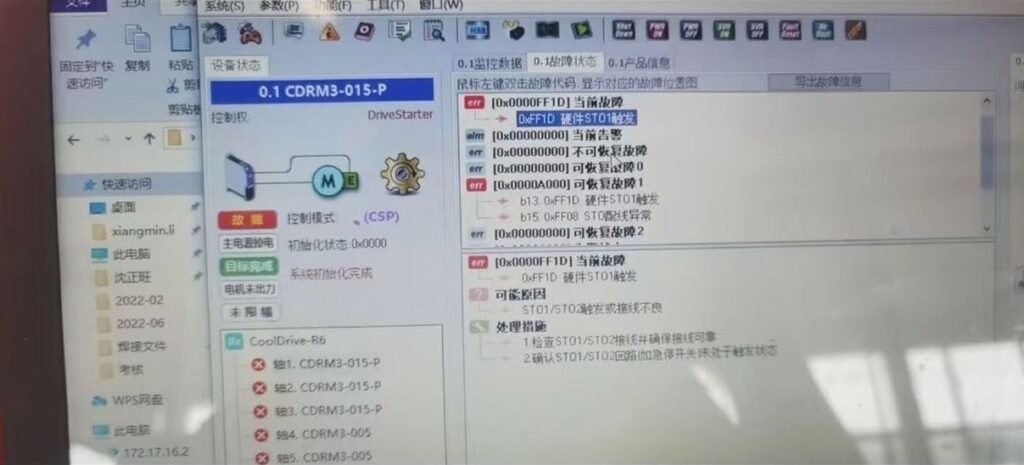
Primeiro, se os seis eixos acusarem alarme, mas o pendant de programação não mostrar nenhum alarme, elimine problemas no pendant de programação e na comunicação.
Use o software DriveStarter para ler as informações de alarme do eixo auxiliar (alarme STO dos seis eixos).
Verifique todos os cabos identificados como STO para detectar pontas de fio desconectadas ou danos no cabo.
Descrição do problema:
Não é possível energizar o servo, um eixo do servoacionamento de seis eixos exibe luz vermelha, sem alarme no pendant de programação.
Método de solução:
Primeiro, se os seis eixos acusarem alarme, mas o pendant de programação não mostrar nenhum alarme, elimine problemas no pendant de programação e na comunicação.
Use o software DriveStarter para ler as informações de alarme do eixo auxiliar (alarme de eixo único).
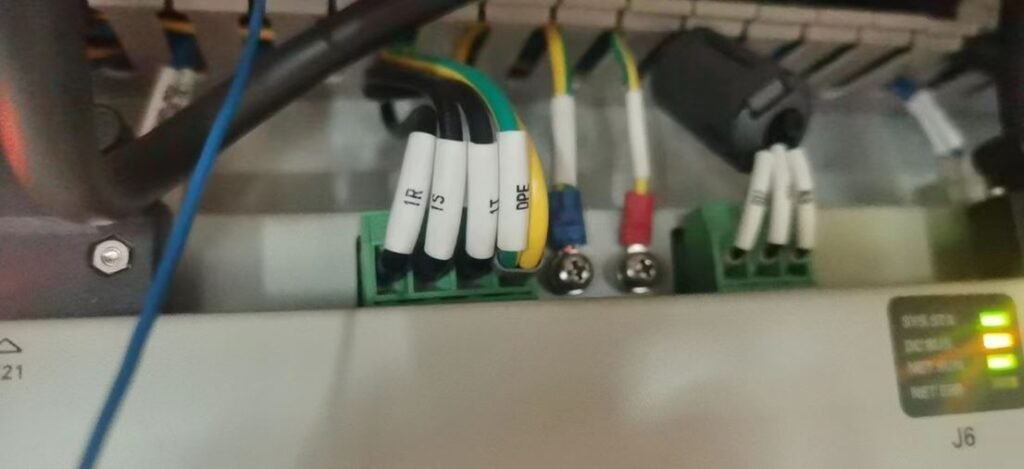
O mais provável é uma anomalia na entrada de alimentação do servoacionamento. Teste a entrada de alimentação.
Sequência de testes:
Teste os terminais de entrada R, S e T do servoacionamento de seis eixos medindo a tensão entre cada par. Se os três fios estiverem sem tensão, verifique se a alimentação externa da caixa de energia para o armário de controle tem 380 V.
Se um fio não tiver 220 V, teste a continuidade do cabo identificado nessa linha.
Descrição do problema:
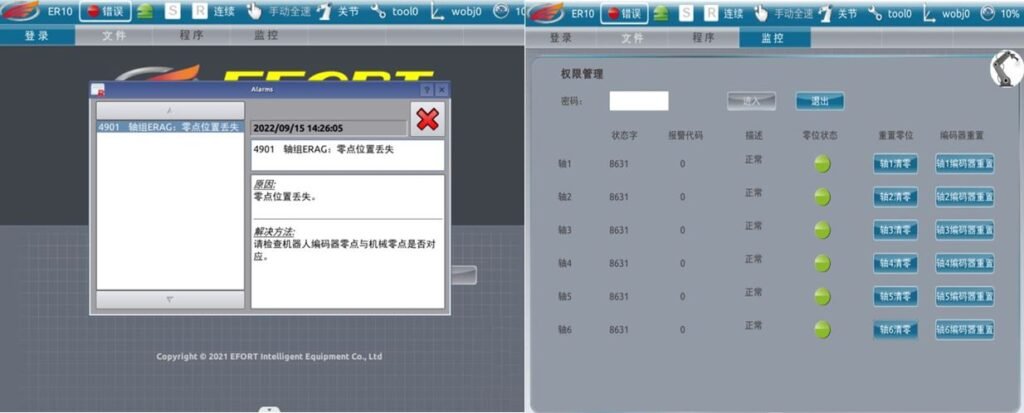
O pendant de programação informa perda do ponto zero, e não há dados no sistema de coordenadas em monitoramento de posição.
Método de solução:
Movimente manualmente o robô de volta para a posição zero, depois acesse Monitoring → Driver e registre novamente o ponto zero dos eixos 1–6, um por um.
(Se houver eixos auxiliares externos, mova-os também para a posição zero e registre novamente.)
Descrição do problema:
Erro no software da câmera 3D: não é possível selecionar o pacote de processo nem abrir o projeto da estação.
Método de solução:
-
Substitua o arquivo de configuração
-
Reinstale ou atualize o software da câmera 3D
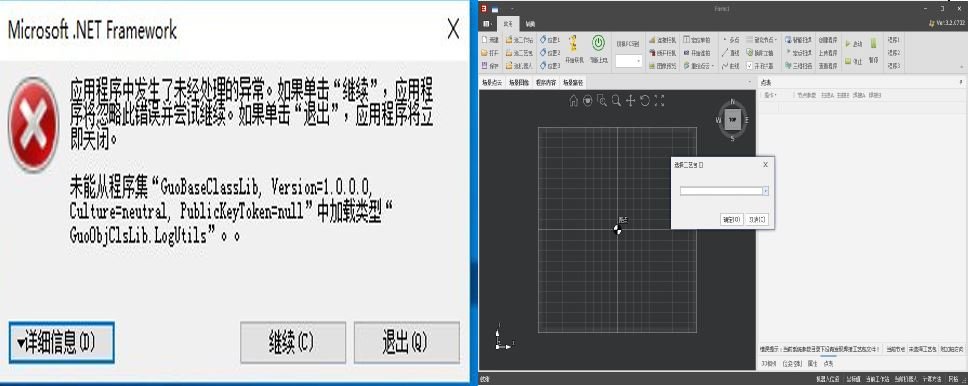
Descrição do problema:
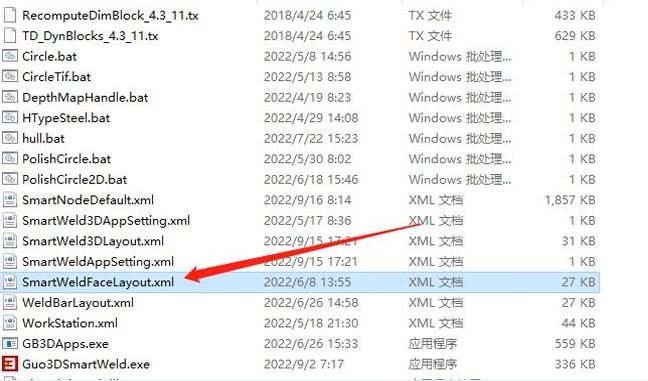
O layout da página do software está desorganizado ou uma determinada página não pode ser encontrada.
Método de solução:
Clique com o botão direito no ícone do software na área de trabalho → Open file location → localize e exclua o arquivo XML com o sufixo Layout (ao excluí-lo, o layout da página será restaurado para o padrão).
Descrição do problema:
O robô aciona o alarme de fim de curso durante o movimento e não consegue limpá-lo.
Método de solução:
-
Reinicie o armário de controle
-
Empurre manualmente a tocha de soldagem para acionar o sensor anticolisão e, em seguida, limpe o alarme
Descrição do problema:
Depois que a tocha de soldagem colide com um objeto e aciona o sensor anticolisão, o alarme não pode ser limpo.
Método de solução:
-
Desative a detecção de colisão nas configurações do dispositivo → limpe o alarme e mova o robô (a detecção de colisão deve ser ativada novamente após o movimento).
-
Se a colisão for severa, pode aparecer uma sobrecarga no eixo X após limpar o alarme. Tente limpar o alarme repetidamente; se não for possível limpá-lo, mova o objeto atingido para eliminar o alarme.
Descrição do problema:
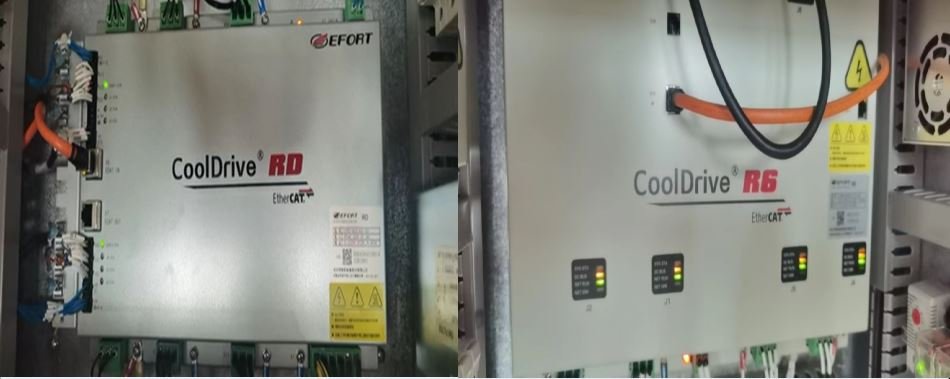
Ocorre erro após atualizar o arquivo da placa do novo servoacionamento de seis eixos no armário de controle
Método de solução:
Desde setembro de 2022, foi adicionado um novo servoacionamento RD. Esse servoacionamento usa um arquivo da placa parcialmente diferente do servoacionamento R6 que usávamos antes; portanto, eles devem ser diferenciados durante a atualização.
(O erro informado é de conexão anormal do encoder.)
Descrição do problema:
O robô para e não se move na linha de instrução ArcOn
Método de solução:
Quando o robô executa repetidamente a instrução ArcOn, ele pode parar e não continuar o programa.
Verifique se o programa tem comandos ArcOn duplicados; depois, reinicie manualmente o sinal de soldagem ou faça o programa passar pela instrução ArcOff para desligar o sinal de abertura do arco.
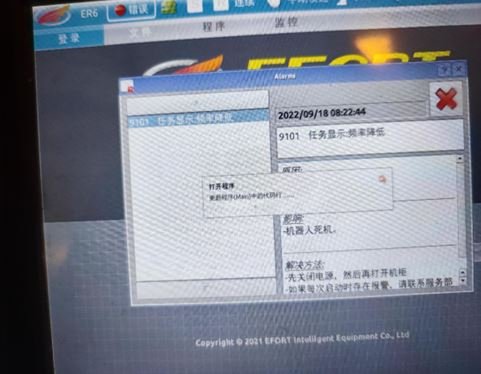
Descrição do problema:
A tarefa exibe: frequência reduzida e fica continuamente em carregamento
Método de solução:
Localize o arquivo da tarefa de soldagem na pasta rpl dentro dos arquivos da placa e exclua-o.
Motivo: o arquivo de soldagem falha ao carregar
Descrição do problema:
Pendant de programação não conectado, código de alarme 3909 do controlador:
Método de solução:
(1) Verifique se a luz indicadora da porta de rede 3A (pendant de programação) está normal. Se a luz indicadora estiver apagada:
1) Verifique se os pinos do conector do pendant de programação estão tortos.
2) Substitua o pendant de programação para descartar problemas no pendant (se a troca por outro pendant de programação restaurar a operação normal, confirma-se que o problema é no pendant de programação; se o alarme 3909 continuar ocorrendo, considere as causas a seguir).
Luz indicadora acesa: há um problema no arquivo da placa; atualize-o com o arquivo da placa padrão.
Observação: ao atualizar o arquivo da placa, não substitua os arquivos. Modifique manualmente os parâmetros IP e DH. Primeiro, garanta que o robô consiga operar normalmente.
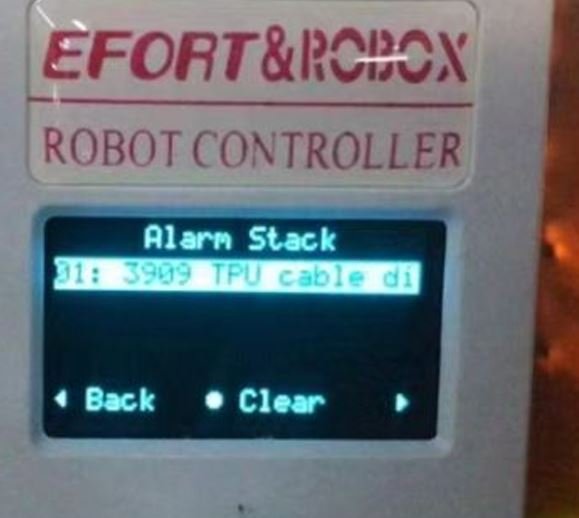
Descrição do problema:
O pendant de programação acusa alarmes de superaquecimento do armário de controle, parada de emergência e porta de segurança.
Método de solução:
-
Atualize o módulo de IO.
-
Se o erro persistir:
• Pressione verticalmente o controlador e o bloco de terminais para garantir a conexão correta.
• Verifique se o bloco de terminais está energizado (a versão antiga pisca em vermelho; a luz amarela da versão nova pode não acender).
• Verifique a conexão e os pinos do módulo de barramento traseiro.
• Confirme se o chicote de alimentação de IO está conectado corretamente.
• Certifique-se de que a barra de plugues de curto-circuito na extremidade direita do armário esteja inserida com firmeza.
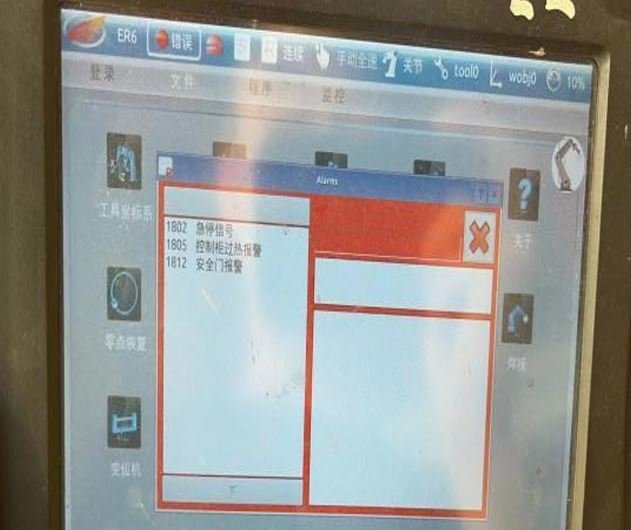
Descrição do problema:
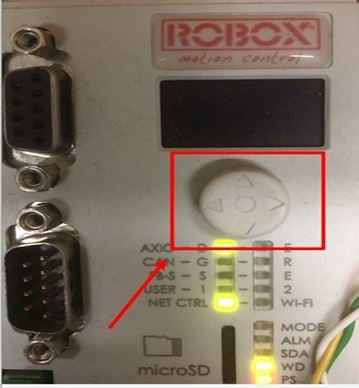
Alarme 9001 na inicialização: ambiguidade na definição do registrador do usuário.
Método de solução:
Mantenha pressionado o botão de reset de alarme no controlador até que o alarme seja limpo e, em seguida, solte.
Descrição do problema:
Após a atualização do arquivo da placa, o pendant de programação mostra o alarme de inicialização 985.
Método de solução:
Causa: Os arquivos nos formatos elf e bin na pasta F@ têm nomes de versão diferentes, causando duplicidade.
Solução: Exclua toda a pasta F@ antes de atualizar o arquivo da placa e importe-o novamente.

Descrição do problema:
Erro no nó de desenho de linhas do software: formato de string incorreto (também ocorre offline).
Método de solução:
Causa: Existe um arquivo Nodelist aninhado na pasta Nodelist.
Solução: Exclua o Nodelist aninhado.

Descrição do problema:
Alarme 9203 no pendant de programação
Método de solução:
Causa: Interferência na comunicação da máquina de solda.
Solução:
-
Atualize para a versão 3.2.0 ou superior.
-
Ou insira "-9203" nas linhas de comando 1000–1199 do arquivo
alusr(localizado na pastafa) para suprimir o alarme.
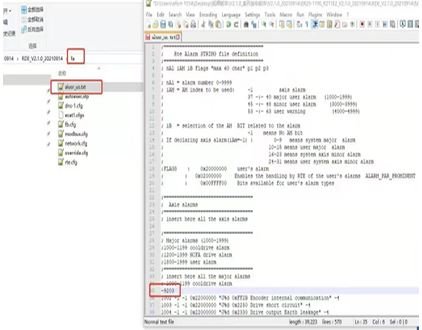
Descrição do problema:
Após a inicialização, o pendant de programação do robô mostra um alarme de falha indicando perda da posição zero.
Método de solução:
-
Acesse «Monitoring >> Driver >> Zero Position Status» e verifique se há indicadores vermelhos.
-
Registre as posições zero dos eixos articulares, redefina os encoders e zere os eixos com luzes vermelhas.
-
Insira novamente as posições articulares registradas com valores opostos ou execute a calibração de zero.
Descrição do problema:
Alarme 4208 no pendant de programação
Método de solução:
Causa: Erro de heartbeat CAN (visto em máquinas de solda abaixo da versão 2.1).
Solução: Atualize o arquivo da placa e reinicie o armário de controle.
Descrição do problema:
Alarme 9203 no pendant de programação
Método de solução:
Causa: Interferência na comunicação da máquina de solda; ocasionalmente desaparece sozinha.
Solução: Atualize para a versão 3.2.0 ou superior para eliminar esse erro, ou insira "-9203" nas linhas de comando 1000 a 1199 do arquivo alusr localizado na pasta fa para suprimir o alarme.
Descrição do problema:
Após ligar, o pendant de programação mostra um alarme de falha indicando perda da posição zero.
Método de solução:
Verifique em «Monitoring >> Driver >> Zero Position Status» se há um indicador de status vermelho. Registre a posição zero articular atual do eixo, redefina o encoder e zere o eixo com luz vermelha. Em seguida, insira novamente a posição articular registrada anteriormente com o valor oposto para redefinir a posição zero ou execute a calibração da posição zero.
Descrição do problema:
Erro ao abrir o escaneamento de nós após desenhar os nós
Método de solução:
Causa: Câmera 3D não configurada no projeto da célula de trabalho.
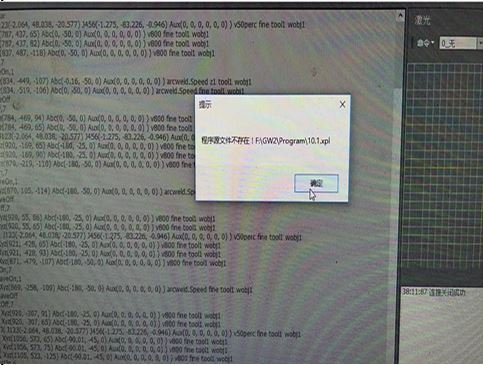
Descrição do problema:
Alarme do programa em execução por acionamento por modelo: "O arquivo-fonte do programa não existe."
Método de solução:
Causa: O arquivo enviado contém caracteres chineses, símbolos ou decimais.
Solução: Renomeie ou limpe o nome do arquivo antes do upload.
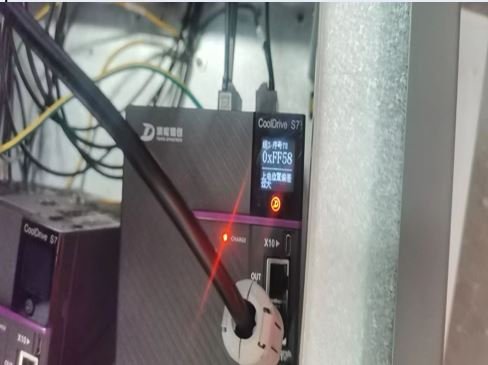
Descrição do problema:
Servoacionamento FF58: desvio excessivo de posição na energização.
Método de solução:
Causa: Incompatibilidade de posição após substituir o servo ou motor.
Solução: Execute a redefinição do encoder pelo pendant de programação ou pelo DriveMaster.exe.
Descrição do problema:
Erro no circuito de freio do servoacionamento FF66
Método de solução:
-
Alarme ao ligar:
-
Verifique a fiação entre o servoacionamento e o relé
-
Verifique a alimentação do relé
-
Verifique a integridade do contato do relé e os fios do conector amarelo do servoacionamento
-
-
O servoacionamento pode estar danificado
-
Alarme durante o movimento: afrouxe levemente os parafusos de fixação do redutor
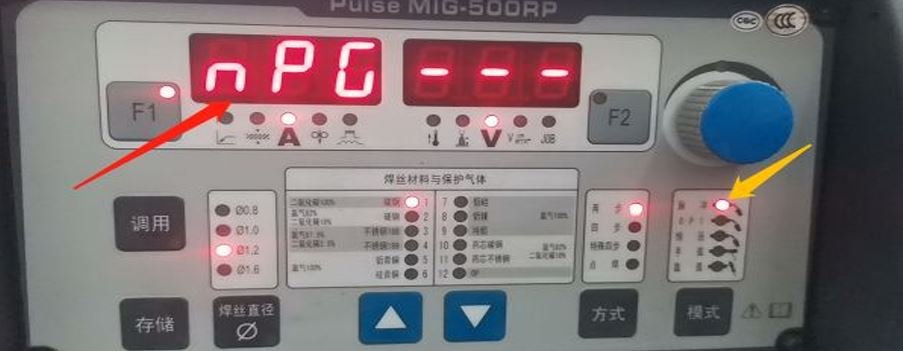
Descrição do problema:
O painel da máquina de solda não exibe corrente nem tensão
Método de solução:
-
Altere o modo de pulso para DC (CO₂ não suporta pulso).
-
Verifique se os parâmetros da curva de soldagem estão corretos; o modo PO pode não ser suportado.
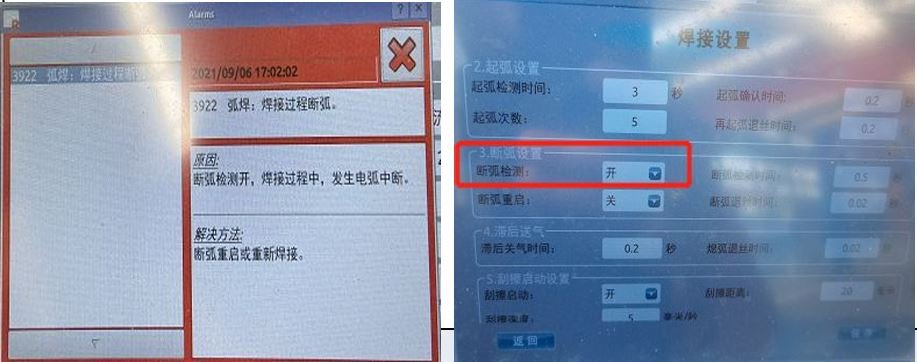
Descrição do problema:
O arquivo da placa 2.1 aciona erro de interrupção do arco após cada solda na soldagem intermitente.
Método de solução:
Acesse Arc Welding → Welding Settings → desative Arc Break Detection.
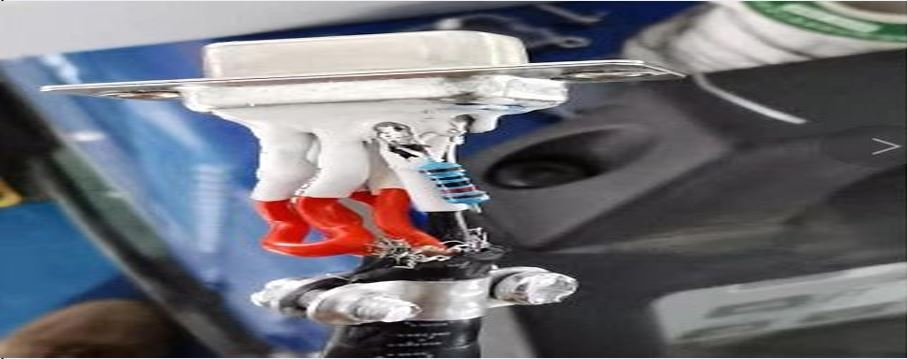
Descrição do problema:
Alarme de ignição do arco da máquina de solda
Método de solução:
-
Verifique o cabo de comunicação e conecte a blindagem nas duas extremidades.
-
Se apenas a extremidade da máquina de solda estiver blindada, adicione blindagem na extremidade do armário de controle.
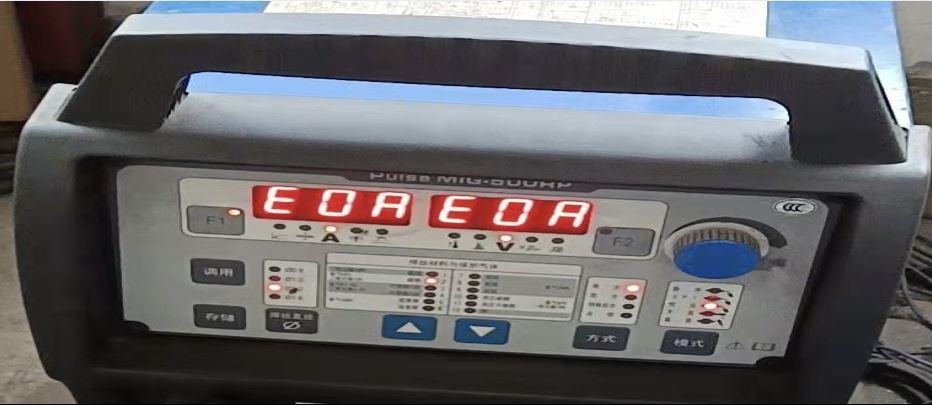
Descrição do problema:
Alarme EOA do resfriamento a água
Método de solução:
-
Após reabastecer ou trocar o anticongelante, libere o ar do reservatório
-
Verifique se há tela de filtro suja ou congelada
-
Verifique se o parâmetro P10 está configurado para circulação automática
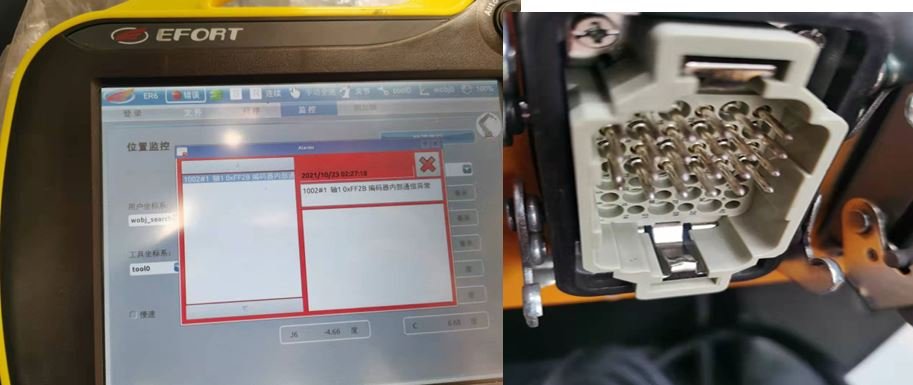
Descrição do problema:
O movimento articular reporta erro de comunicação interna do encoder do eixo 1.
Método de solução:
Verifique os pinos do conector de aviação do encoder. Empurre para frente os pinos recuados.
Descrição do problema:
O erro de parada de emergência do pendant de programação não pode ser eliminado.
Método de solução:
-
Verifique a fiação próxima ao relé de parada de emergência
-
Verifique o relé de segurança e gire o botão rotativo
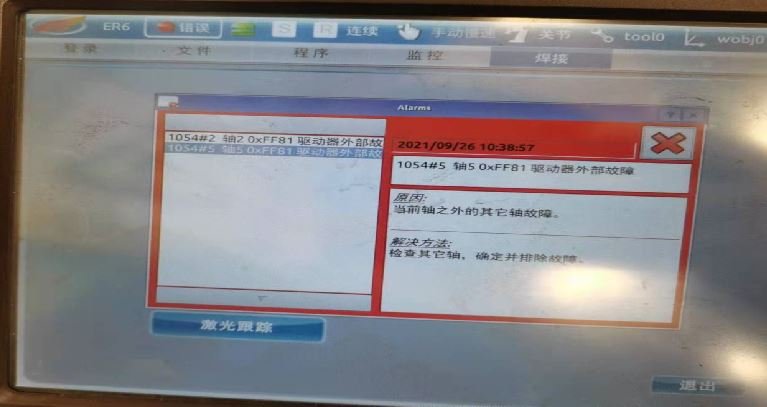
Descrição do problema:
Googol Tech: falha externa no servoacionamento do eixo 2 e do eixo 5
Método de solução:
Reimporte os parâmetros de servo modificados para os eixos 1–6 do robô.