Preguntas frecuentes
- Error de conexión del codificador.
- El panel de programación muestra: «No conectado».
- El servocontrolador no puede encenderse.
- Después de la conexión, los datos del robot no acumulan los datos del eje adicional.
- Después de la conexión, los datos del robot no acumulan los datos del eje adicional.
- Fallo de encendido del arco.
- La soldadura se detuvo en una posición.
- Después de finalizar la soldadura, el arco no se extingue en el punto final.
- Durante el funcionamiento del accionamiento del modelo sobre riel terrestre, el primer punto de seguridad informa de un error de movimiento articular.
- La placa de refuerzo es demasiado alta y golpea la carcasa de la cámara durante la soldadura.
- Puntos de ángulo recto anormales en la pieza de trabajo pulida.
- Después de formatear la tarjeta SD, el panel de programación muestra que no está conectado y la pantalla del controlador no muestra nada.
- El láser lineal y la cámara entran en conflicto, lo que impide que uno de ellos se abra.
- Al abrir el láser lineal, se produce un error: «CICLR.dll».
- Selección anormal del punto de ángulo recto dentro de la costura de soldadura por arco sumergido de la viga en H.
- La cámara no muestra ninguna imagen al tomar una foto.
- El controlador del modelo tiene nodos sin asignar.
- The point laser distance measurement always has a fixed error.
- Durante la soldadura, se produce una colisión al desplazarse desde el punto de transición hasta el punto de inicio de soldadura.
- El ángulo de escaneo B siempre supera el límite permitido.
- El error del valor Z del láser de escaneo es demasiado grande / la imagen del láser está invertida.
- El software del láser Xiaobudian no muestra imagen o no puede conectarse.
- Soldadura por puntos B: no se encontró el paquete de proceso.
- La postura del robot cambia significativamente durante la soldadura de filete.
- WN11 — unión de placa de refuerzo plana cuadrilateral.
- En la configuración del punto auxiliar, los valores de coordenadas PCS no leen las coordenadas de la posición actual; los valores actualizados son anormales.
- Los datos de calibración de la cámara no se están registrando.
- Después de reemplazar el panel de programación, se produce un error: el error de variable global no se puede borrar mediante los métodos normales.
- Alarma 4208 en el panel de programación.
- Después de escanear la estación de trabajo tipo pórtico, se produce un error al iniciar la soldadura; durante la verificación en la posición de 0° del eje C del robot, el láser lineal se desplaza hacia la dirección de 180°.
- Alarma del eje 1 del robot: error de seguimiento demasiado grande.
- El reinicio del arco siempre falla después de una interrupción del arco durante la soldadura.
- Hay una pausa entre los puntos de interpolación durante la soldadura.
- No se puede abrir la función de soldadura por arco.
- Los puntos de escaneo láser son normales, pero el patrón de soldadura B es anormal.
- Los puntos escaneados están demasiado cerca de la placa de refuerzo, lo que aumenta el riesgo de colisión de la antorcha de soldadura.
- La función «Soldadura por arco» del panel de programación no se puede abrir; se cierra inmediatamente después de abrirla.
- Después de la instalación inicial del pórtico, el panel de programación no muestra ningún error, pero no se puede encender el servocontrolador.
- El servocontrolador puede encenderse normalmente desde el panel de programación, pero el software muestra un fallo de encendido.
- Soldadora OTAI: alarma E42, el indicador de comunicación no está encendido.
- El sistema de coordenadas no contiene datos, pero el robot puede moverse utilizando el panel de programación.
- El panel de programación informa de subtensión en el bus de CC de los ejes 1–6.
- El panel de programación no está conectado y el controlador informa de un error de lectura del archivo SD.
- Después de energizar el armario de control, el controlador no funciona.
- El panel de programación informa ocasionalmente de una parada de emergencia sin que se haya pulsado el botón de parada de emergencia.
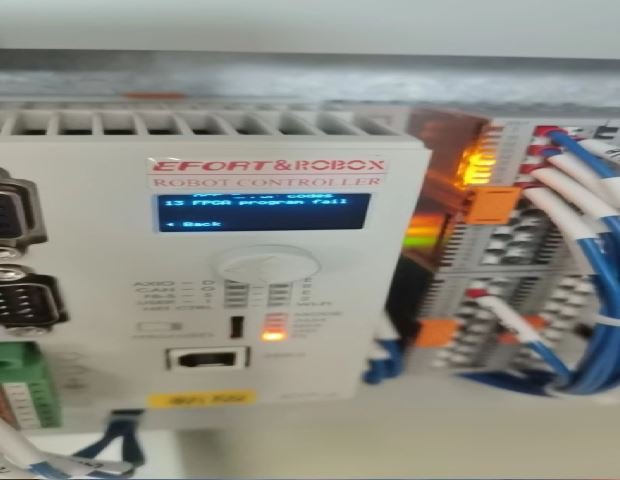
- El controlador informa: «13 - fallo del programa FPGA».
- Después de reemplazar el controlador, la alarma persiste; no se puede borrar después de actualizar el módulo de E/S.
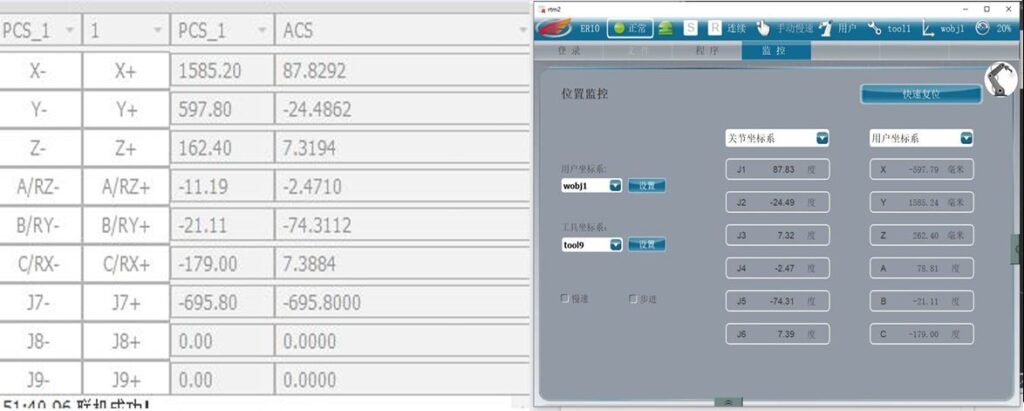
- Después de la conexión, al mover el robot mediante el control de pose, se produce un error o el robot se desplaza a una posición incorrecta.
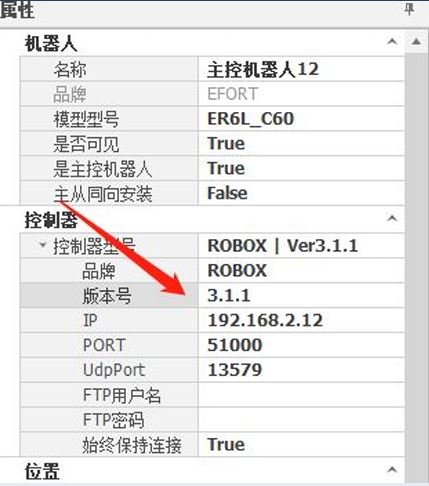
- Después de actualizar a la versión 3.1.1, no es posible cargar los valores desde el software al panel de programación.
- Después de actualizar el software, se produce un error de conexión; la barra de mensajes muestra: «Error al iniciar la supervisión».
- Puntos de transición anormales en la trayectoria de soldadura.
- Después de completar la captura de la imagen, la cámara del software de láser lineal informa de un error.
- Después de actualizar el archivo de tarjeta, durante el arranque se producen errores de configuración de hardware, como errores de los módulos de E/S 988 y alarmas de la señal de parada de emergencia.
- Se informa del error 9202 durante el arranque.
- Después de encender el armario de control, el panel de programación muestra continuamente: «Espere, por favor: iniciando».
- Al cambiar el panel de programación al modo automático y pulsar el botón de encendido (PWR), se genera una alarma.
- Alarma 4812 en el panel de programación: anomalía en el historial de códigos de fallo.
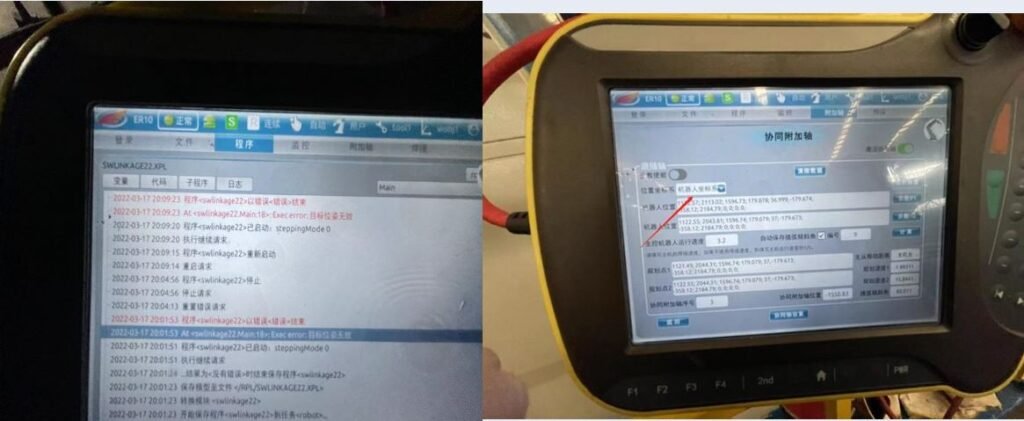
- Error en el programa de enlace de dos máquinas, datos de monitorización anormales.
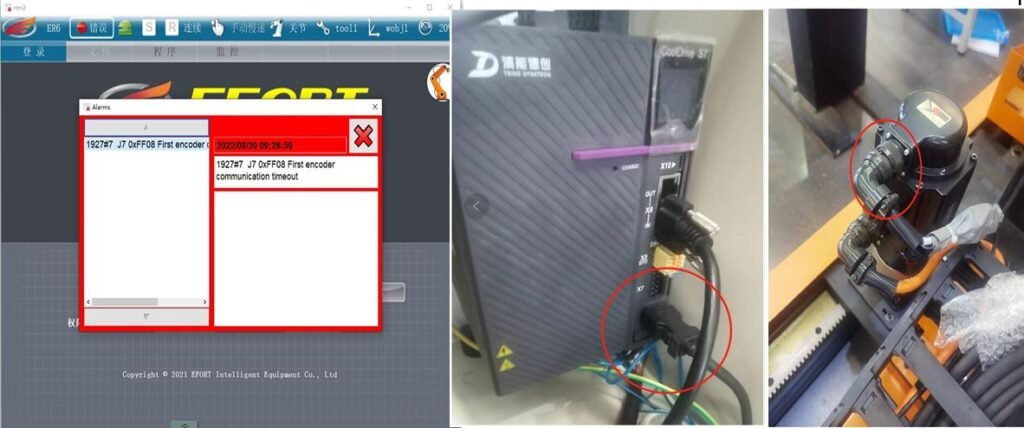
- Alarma FF08 en el panel de programación y el accionamiento.
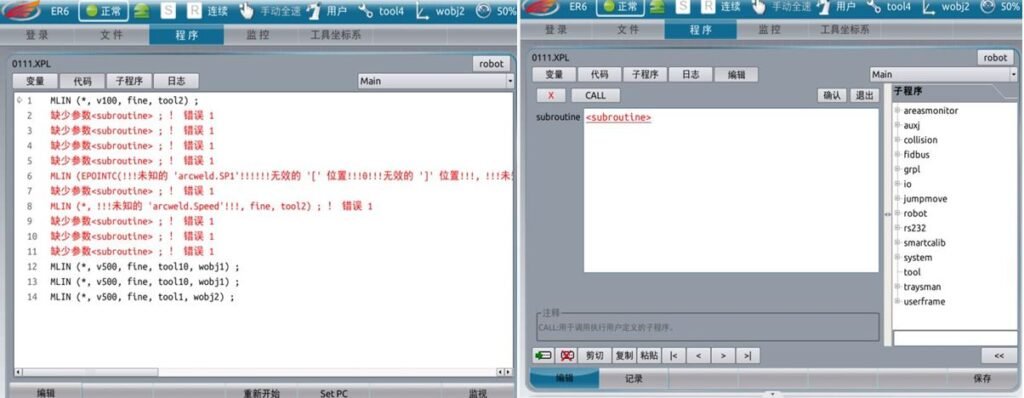
- En la instrucción CALL del programa de enseñanza falta arcweld.
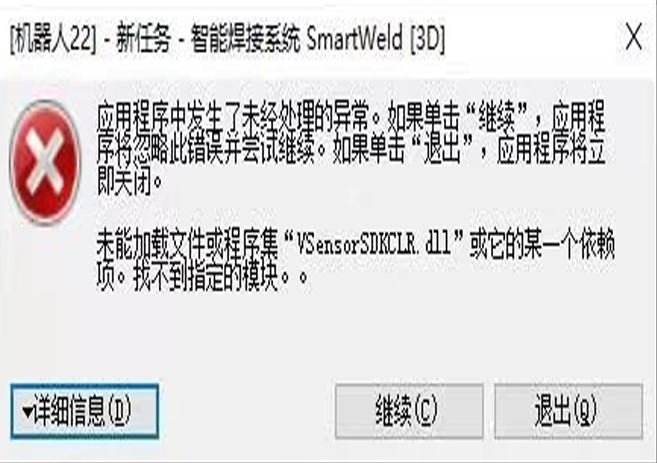
- Error del software de la cámara 3D al iniciar: «VSensorSDKCLR.dll».
- Error del software integrado de la cámara 3D, la luz azul de la cámara parpadea.
- Después de conectar la cámara MindVision al cable de red, la cámara no puede ser detectada.
- Error en el comando de movimiento generado automáticamente por el programa.
- Después de actualizar el archivo de tarjeta a la versión 3.1.1, al mover el robot aparece el error: «Se produjo una colisión en el quinto eje».
- El servocontrolador no puede encenderse.
- El servocontrolador no puede encenderse y no aparece ninguna alarma en el panel de programación.
- El servocontrolador no puede encenderse, los seis ejes del accionamiento muestran luces rojas y no aparece ninguna alarma en el panel de programación.
- El servocontrolador no puede encenderse, uno de los ejes del accionamiento de seis ejes muestra una luz roja y no aparece ninguna alarma en el panel de programación.
- El panel de programación indica pérdida del punto cero y no hay datos en el sistema de coordenadas dentro de la supervisión de posición.
- Error del software de la cámara 3D: no se puede seleccionar el paquete de proceso ni abrir el diseño de la estación.
- El diseño de la página del software aparece desordenado o no se puede encontrar una página determinada.
- Durante el movimiento, el robot activa una alarma de límite que no se puede borrar.
- Después de que la antorcha de soldadura colisiona con un objeto y activa el sensor anticolisión, no se puede borrar la alarma.
- Error occurs after upgrading card file of new six-axis drive in control cabinet
- El robot se detiene y no se mueve en la línea de instrucción ArcOn.
- La tarea muestra: frecuencia reducida, el sistema queda bloqueado continuamente en la carga.
- El panel de programación no está conectado, código de alarma del controlador 3909.
- El panel de programación muestra alarmas por sobrecalentamiento del armario de control, parada de emergencia y puerta de seguridad.
- Alarma de arranque 9001: ambigüedad en la definición del registro de usuario.
- Después de actualizar el archivo de tarjeta, el panel de programación muestra la alarma de arranque 985.
- Error de nodo al dibujar líneas en el software: formato de cadena incorrecto (también ocurre sin conexión).
- Alarma 9203 en el panel de programación
- Después del arranque, el panel de programación del robot muestra una alarma de fallo que indica la pérdida de la posición cero.
- Alarma 4208 en el panel de programación
- Alarma 9203 en el panel de programación
- Después de encender el equipo, el panel de programación muestra una alarma de fallo que indica la pérdida de la posición del punto cero.
- Error al abrir el escaneo de nodos después de dibujarlos.
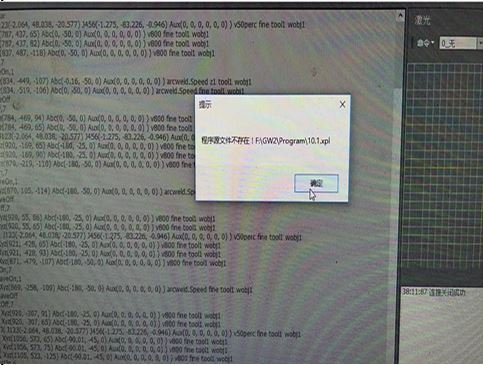
- Alarma al ejecutar el programa del accionamiento del modelo: «El archivo fuente del programa no existe».
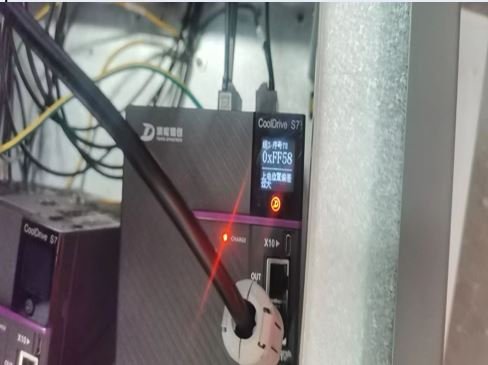
- Servocontrolador FF58: desviación excesiva de posición al encender.
- Error FF66 en el circuito de freno del servocontrolador.
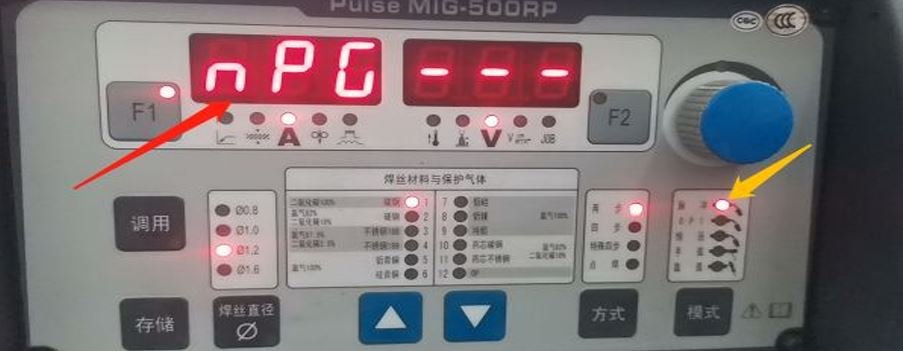
- El panel de la soldadora no muestra la corriente ni el voltaje.
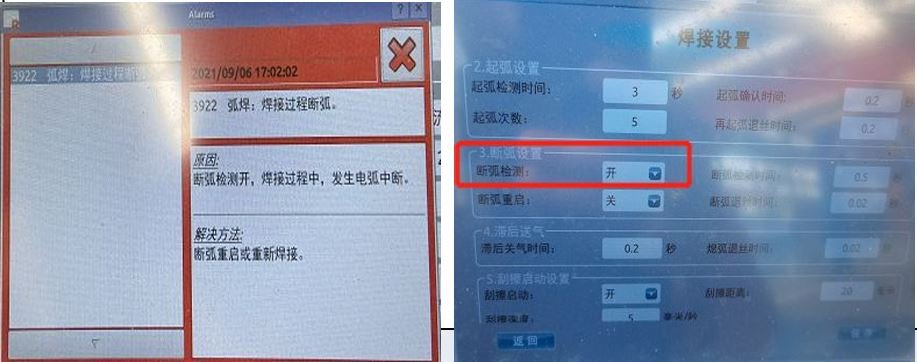
- El archivo de tarjeta 2.1 provoca un error de interrupción del arco después de cada soldadura durante la soldadura intermitente.
- Alarma de encendido del arco de la soldadora
- Alarma EOA del sistema de refrigeración por agua
- El movimiento de la articulación indica un error de comunicación interna del codificador del eje 1.
- El error de parada de emergencia del panel de programación no se puede restablecer.
- Googol Tech: fallo externo en el accionamiento de los ejes 2 y 5
Descripción del problema:
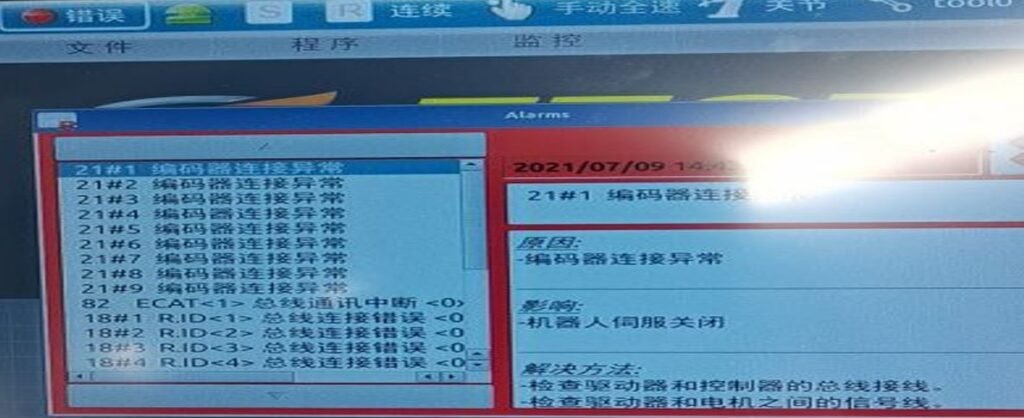
Error de conexión del codificador.
Método de solución:
1.Compruebe el cableado del bus entre el controlador de accionamiento y el controlador.
2.Vuelva a configurar el número de ejes adicionales para la interpolación: primero establézcalo en 0, apague y reinicie el sistema y, a continuación, vuelva a configurarlo.
Descripción del problema:
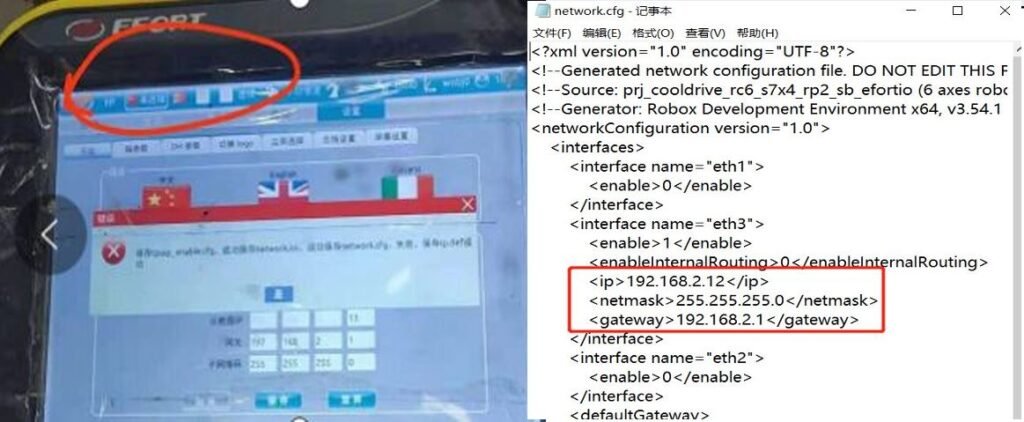
El panel de programación muestra: «No conectado».
Método de solución:
1.Compruebe si el cable del panel de enseñanza está dañado.
2.Configure la dirección IP correspondiente.
3.Compruebe si el archivo network.cfg de la carpeta fa está dañado.
4.Modifique el segmento IP en el archivo de la tarjeta del robot para que coincida con el archivo de la tarjeta del panel de enseñanza.
Descripción del problema:
El servocontrolador no puede encenderse.
Método de solución:
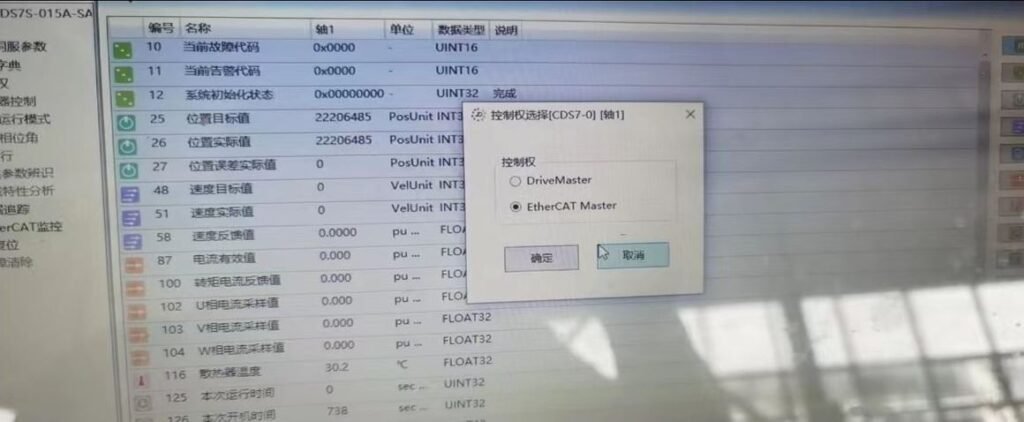
1.Utilice un cable de depuración para conectar el ordenador al controlador del eje adicional correspondiente, abra DriveMaster.exe y, a continuación, haga clic en Editar → Depuración → Autoridad de control → Cambiar autoridad de control.
2.Inicie sesión en el software y compruebe si se ha cambiado la autoridad de control del cuerpo principal del robot.
3.Después de descartar los dos primeros pasos, compruebe si algún servomotor del cuerpo principal dentro del armario de control muestra una alarma. Si se produce una alarma del servomotor, el panel de enseñanza no mostrará la alarma, sino únicamente un fallo de encendido. Intercambie los conectores del controlador para comprobar si el error se desplaza co
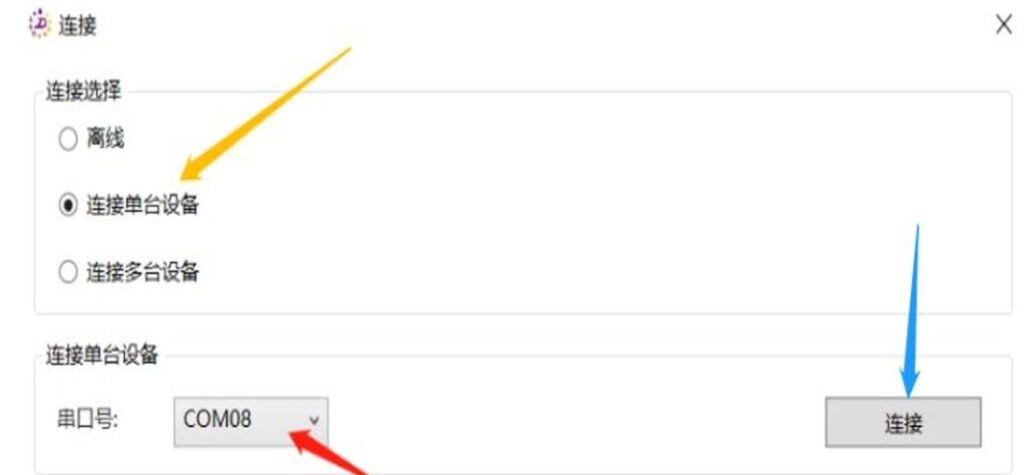
Descripción del problema:
Después de la conexión, los datos del robot no acumulan los datos del eje adicional.
Método de solución:
1.Compruebe si la función de soldadura por arco está habilitada.
2.Vuelva a importar el archivo de la tarjeta.
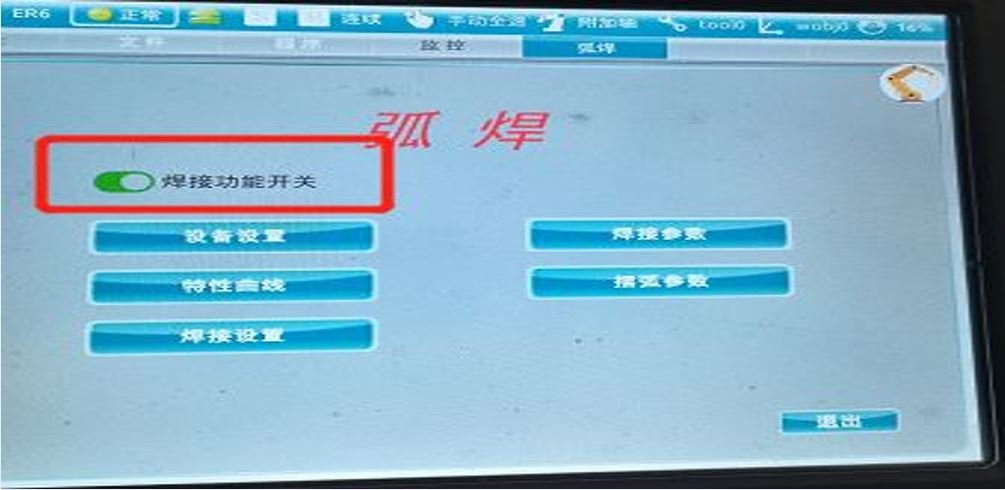
Descripción del problema:
Después de la conexión, los datos del robot no acumulan los datos del eje adicional.
Método de solución:
Compruebe el número de ejes de interpolación adicionales. (Cuando el número de interpolación es 0, los datos de los ejes adicionales no se acumulan y no pueden sincronizarse).
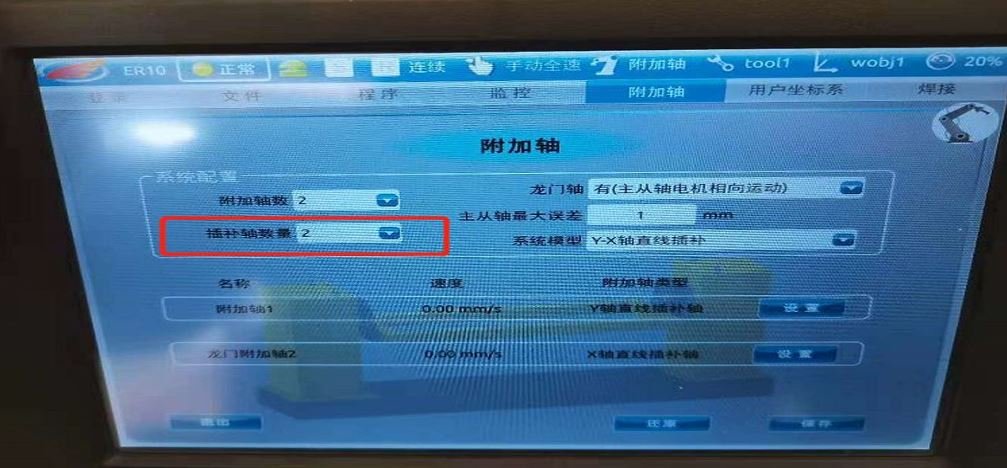
Descripción del problema:
Fallo de encendido del arco.
Método de solución:
-
Compruebe el cable de puesta a tierra de la soldadora.
-
Abra Soldadura por arco → Configuración de soldadura → Desactive el inicio por raspado.
-
Inserte el comando de restablecimiento de la función de soldadura en la primera línea.
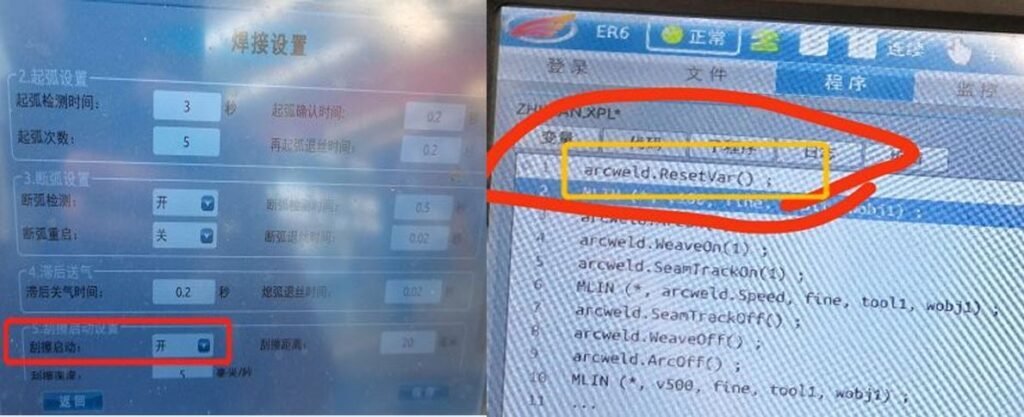
Descripción del problema:
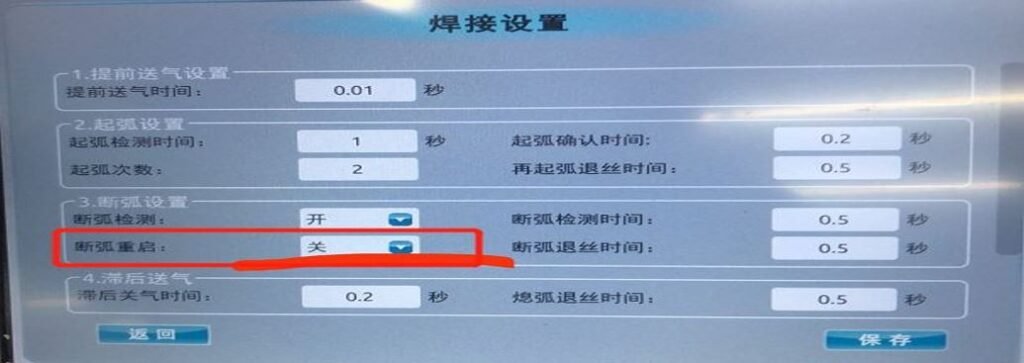
La soldadura se detuvo en una posición.
Método de solución:
Abra Soldadura por arco → Configuración de soldadura → Desactive la detección de reinicio del arco.
Descripción del problema:
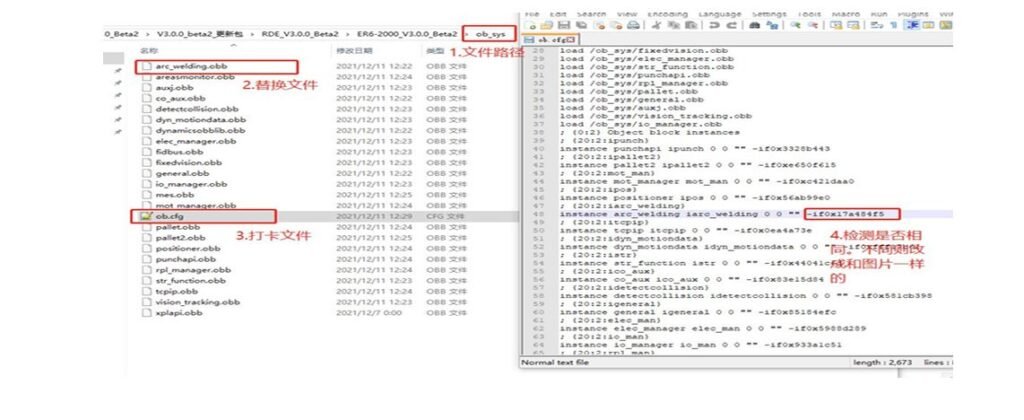
Después de finalizar la soldadura, el arco no se extingue en el punto final.
Método de solución:
Sustituya el archivo arc_welding.obb ubicado en ob_sys dentro del archivo de la tarjeta y, a continuación, abra ob.cfg para comprobar si los valores coinciden con los de la imagen.
Descripción del problema:
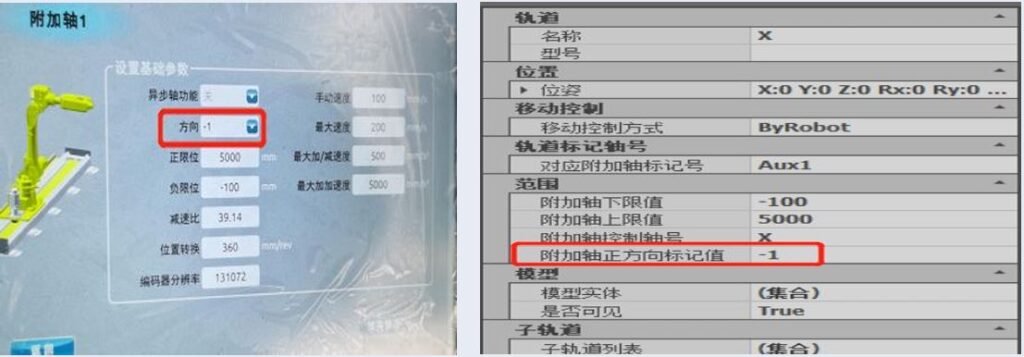
Durante el funcionamiento del accionamiento del modelo sobre riel terrestre, el primer punto de seguridad informa de un error de movimiento articular.
Método de solución:
-
Establezca la dirección del eje adicional del panel de enseñanza en -1.
-
Establezca la dirección del eje X en el diseño de la estación de trabajo en 1.
Descripción del problema:
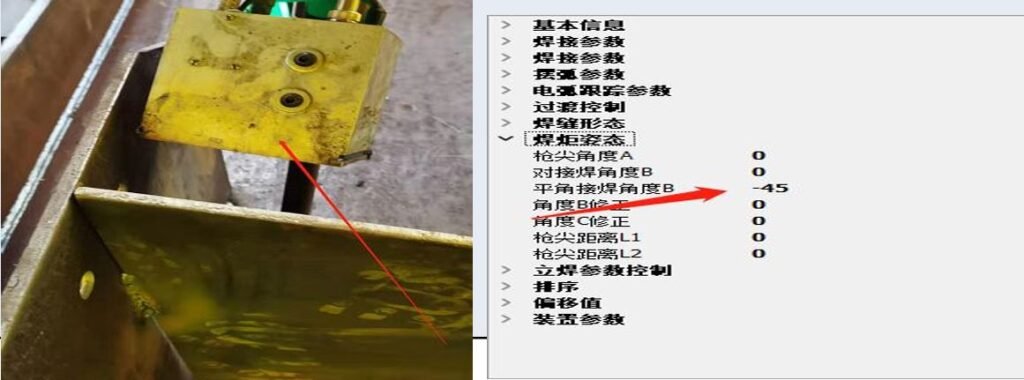
La placa de refuerzo es demasiado alta y golpea la carcasa de la cámara durante la soldadura.
Método de solución:
-
Ajuste el ángulo B del paquete de proceso de soldadura y el ángulo hacia dentro de los puntos inicial y final
Descripción del problema:
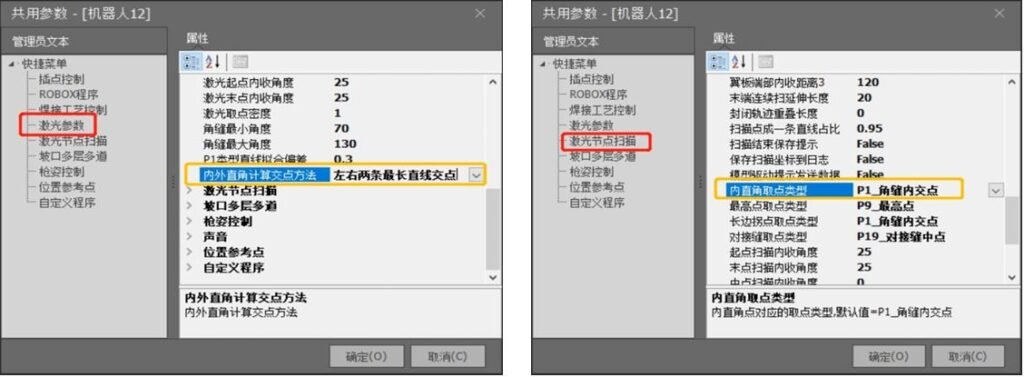
Puntos de ángulo recto anormales en la pieza de trabajo pulida.
Método de solución:
-
Modifique los parámetros comunes - parámetros del láser - método de cálculo de la intersección de ángulos rectos internos y externos - intersección de las dos líneas rectas más largas de la izquierda y la derecha
-
Modifique los parámetros comunes - escaneo del nodo láser - tipo de selección de punto de ángulo recto interno - intersección interna de la junta de esquina P1
-
Modifique temporalmente el ángulo Rx durante el escaneo (dentro de ±20)
Descripción del problema:
Después de formatear la tarjeta SD, el panel de programación muestra que no está conectado y la pantalla del controlador no muestra nada.
Método de solución:
Al formatear el archivo de la tarjeta, asegúrese de utilizar el formato FAT32.

Descripción del problema:
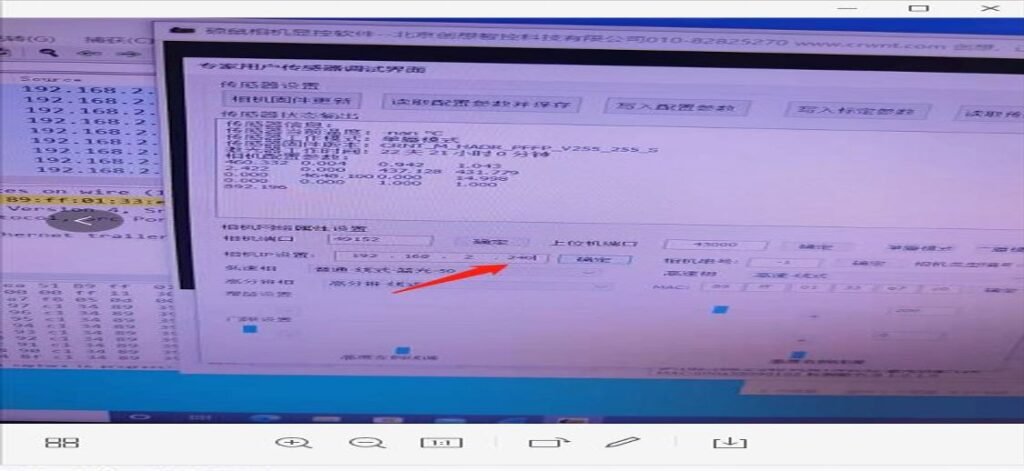
El láser lineal y la cámara entran en conflicto, lo que impide que uno de ellos se abra.
Método de solución:
La IP del láser lineal no puede ser superior a la IP del ordenador; de lo contrario, se producirán conflictos entre el láser lineal y la cámara, lo que provocará errores al abrir la cámara o la imposibilidad de conectarse al láser lineal.
Descripción del problema:
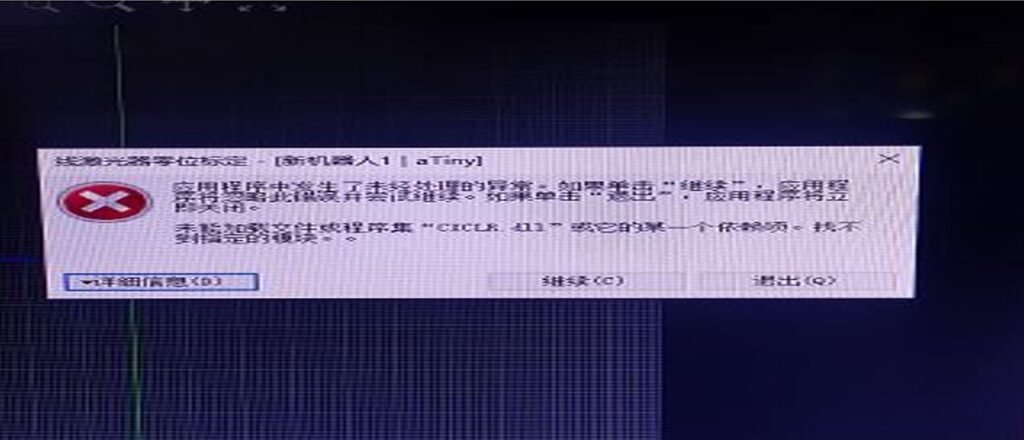
Al abrir el láser lineal, se produce un error: «CICLR.dll».
Método de solución:
-
Copie el archivo CICLR.dll desde un software SW que funcione correctamente a la carpeta.
-
Configure los archivos del entorno de ejecución del sistema Windows (este problema suele ocurrir en equipos recién instalados o recién reinstalados).
Descripción del problema:
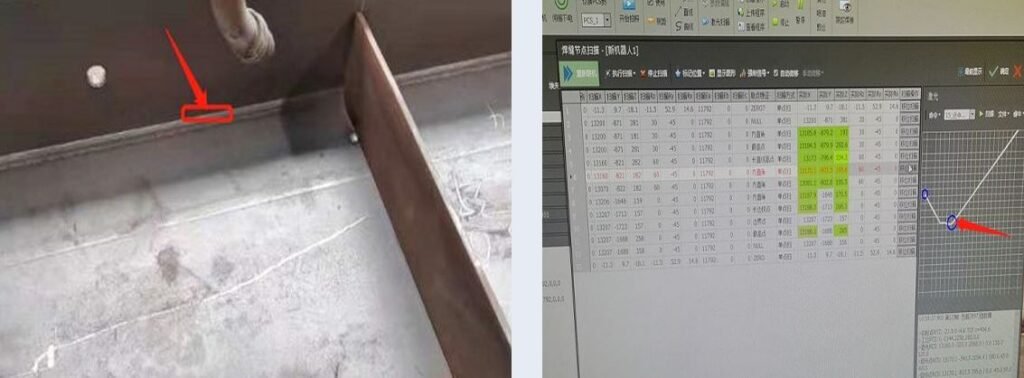
Selección anormal del punto de ángulo recto dentro de la costura de soldadura por arco sumergido de la viga en H.
Método de solución:
-
Modifique los parámetros comunes — Parámetros del láser — Método de cálculo de la intersección de ángulos rectos interiores y exteriores — Intersección de las dos líneas más largas de la izquierda y la derecha.
-
Modifique los parámetros comunes — Escaneo del nodo láser — Tipo de selección de puntos de ángulo recto interior — Intersección interior de la junta de esquina P1.
Descripción del problema:
La cámara no muestra ninguna imagen al tomar una foto.
Método de solución:
La cámara toma una foto fuera del rango calibrado, lo que provoca que no se genere ninguna imagen.
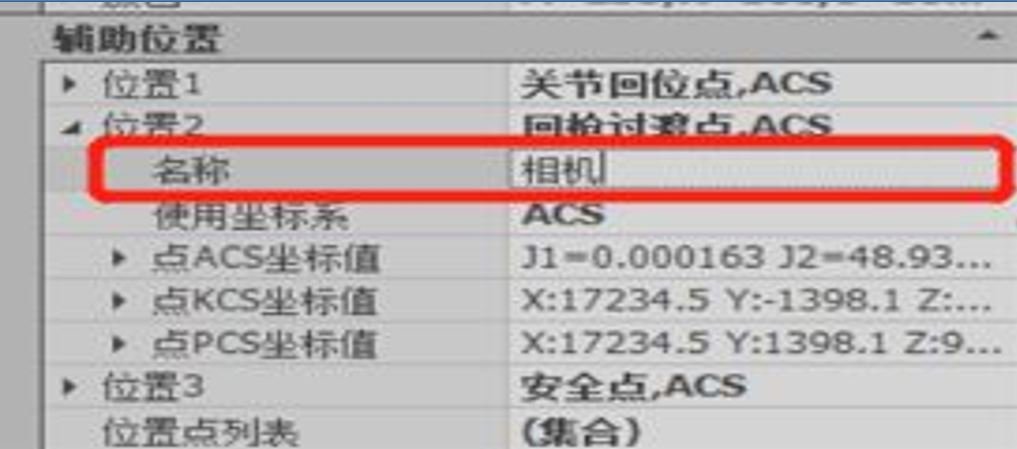
Descripción del problema:
El controlador del modelo tiene nodos sin asignar.
Método de solución:
-
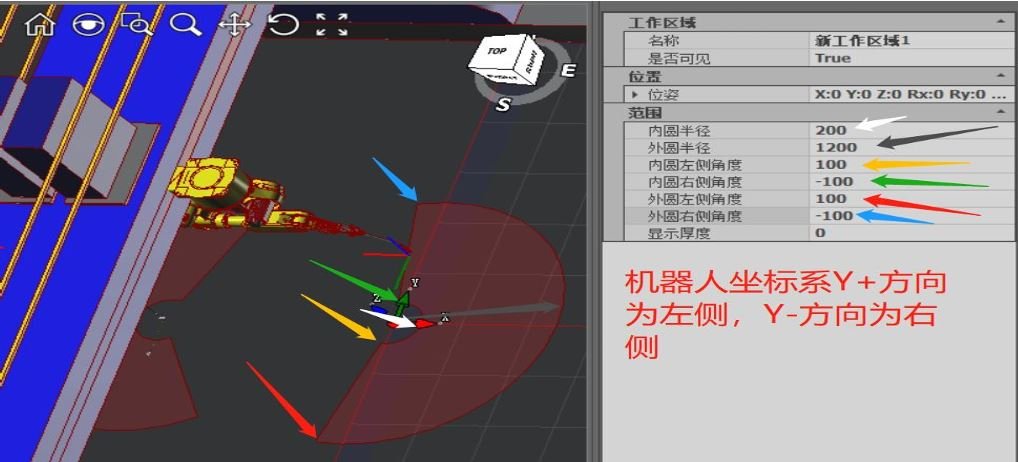
Modifique los límites superior e inferior de los ejes adicionales en el diseño de la estación de trabajo.
-
Ajuste el rango del área de trabajo PCS. Según las mediciones reales del tamaño del robot y la altura de la mesa de trabajo en el sitio, configurar un área demasiado grande puede hacer que el escaneo supere los límites, mientras que configurarla demasiado pequeña puede hacer que la soldadura supere los límites.
Descripción del problema:
The point laser distance measurement always has a fixed error.
Método de solución:
-
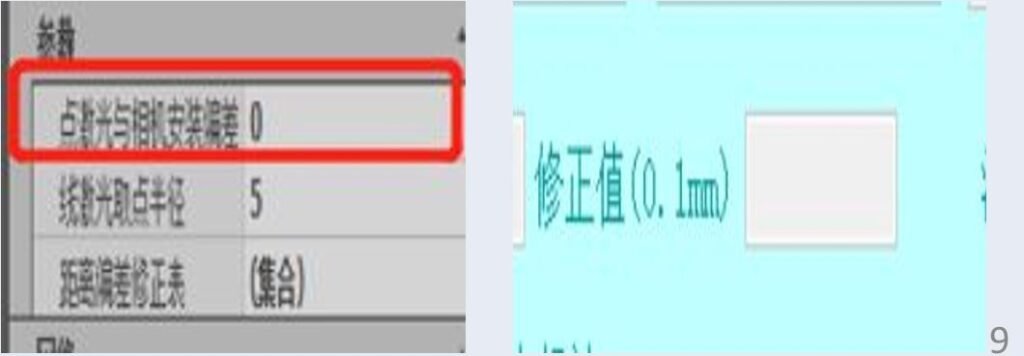
Adjust the installation error between the point laser and the camera in the workstation design.
-
Set the correction value in the product support parameters.
Descripción del problema:
Durante la soldadura, se produce una colisión al desplazarse desde el punto de transición hasta el punto de inicio de soldadura.
Método de solución:
-
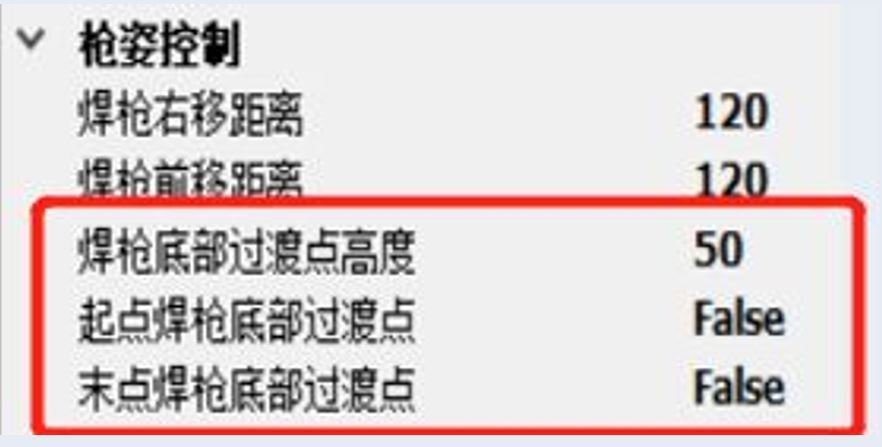
En los parámetros comunes, habilite el punto de transición inferior de la antorcha de soldadura en el punto inicial y configure correctamente la altura de transición para evitar colisiones de la antorcha.
-
De acuerdo con las condiciones de trabajo, establezca distancias de desplazamiento adecuadas hacia la derecha y hacia delante.
Descripción del problema:
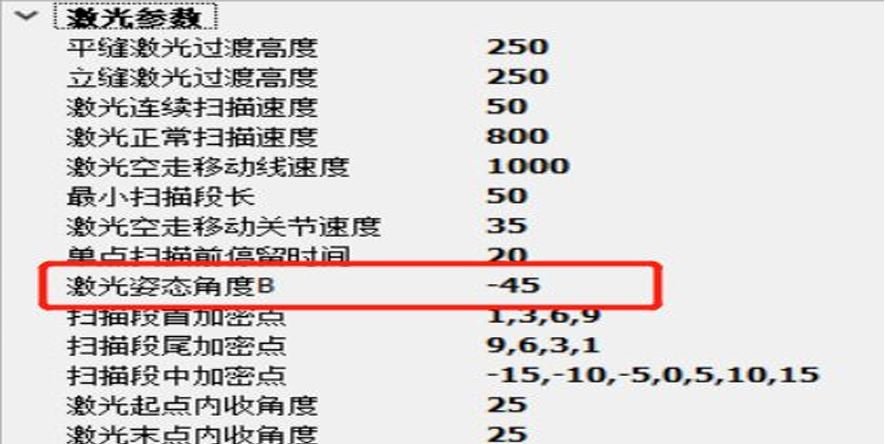
El ángulo de escaneo B siempre supera el límite permitido.
Método de solución:
En los parámetros comunes, los parámetros del láser permiten ajustar el ángulo B de escaneo del láser. (Nota: la modificación y aplicación del ángulo B requiere verificar el láser. Los cambios en el ángulo B pueden provocar imprecisiones en el láser. Lo mismo se aplica a la soldadura. El ángulo no es fijo).
Descripción del problema:
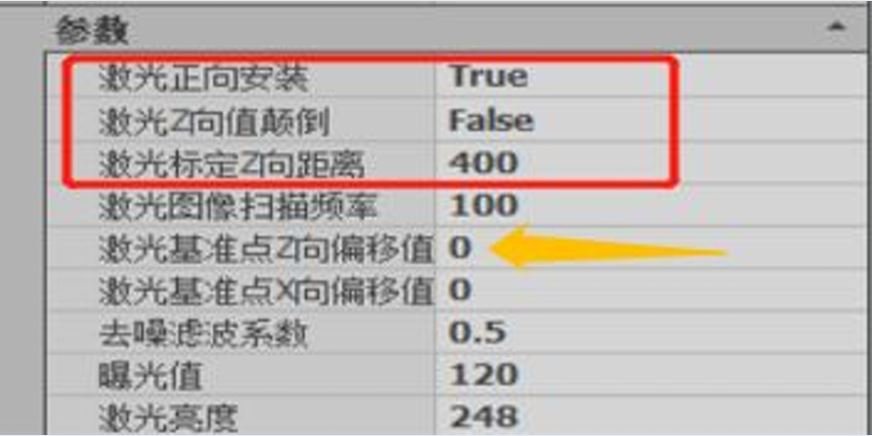
El error del valor Z del láser de escaneo es demasiado grande / la imagen del láser está invertida.
Método de solución:
-
Diseño de la estación de trabajo - Láser lineal - Dirección de instalación frontal del láser - Ajustar dirección
-
Diseño de la estación de trabajo - Láser lineal - Inversión de la dirección Z del láser - Seleccione la opción adecuada
-
Si el espacio de escaneo de la pieza de trabajo es demasiado pequeño, puede aumentar o disminuir el valor de desplazamiento en la dirección Z del punto de referencia del láser
Descripción del problema:
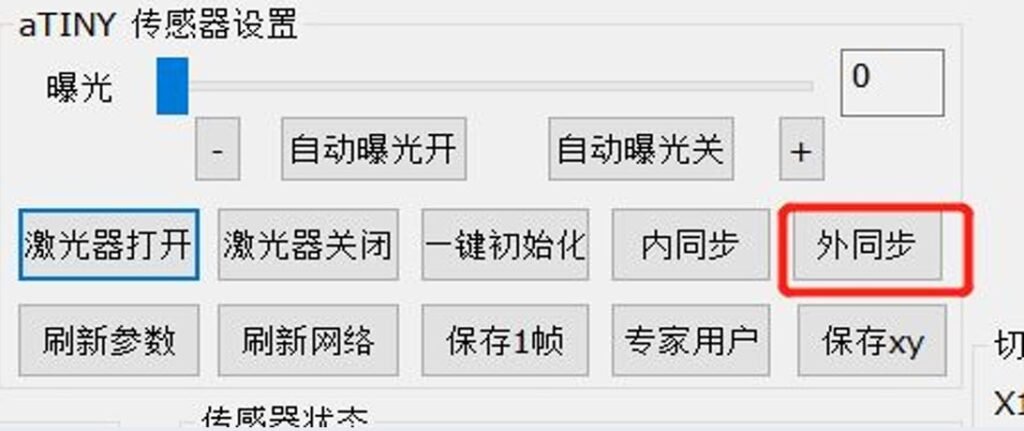
El software del láser Xiaobudian no muestra imagen o no puede conectarse.
Método de solución:
-
Abra el archivo de configuración Shuoshu de Xiaobudian y compruebe si la IP, el número de puerto y la dirección MAC corresponden.
-
Asegúrese de que el firewall del ordenador esté desactivado y de que tanto el ordenador como Xiaobudian estén configurados dentro de la misma red local.
-
En el backend del software integrado de Xiaobudian, seleccione la sincronización externa e introduzca los parámetros correspondientes.
Descripción del problema:
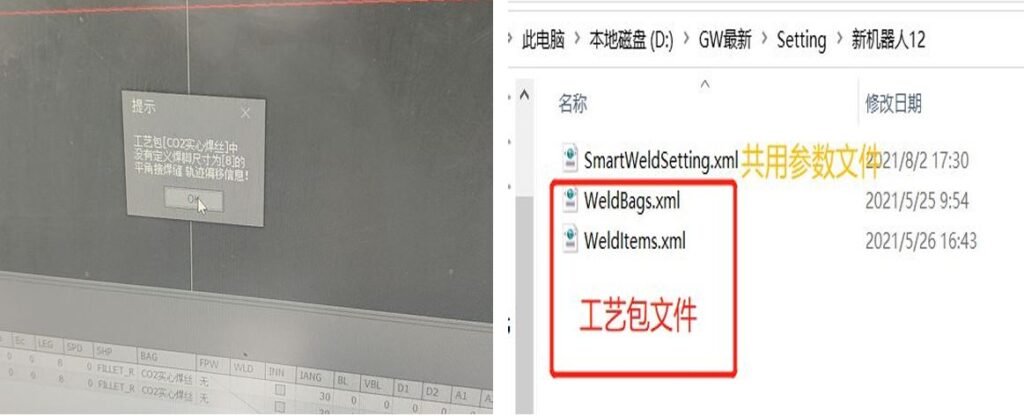
Soldadura por puntos B: no se encontró el paquete de proceso.
Método de solución:
-
Seleccione el paquete de proceso correspondiente y añada los elementos del proceso de soldadura correspondientes.
-
Compruebe si la carpeta robot del archivo de configuración contiene el archivo del paquete de proceso o vuelva a sustituir el archivo del paquete de proceso.
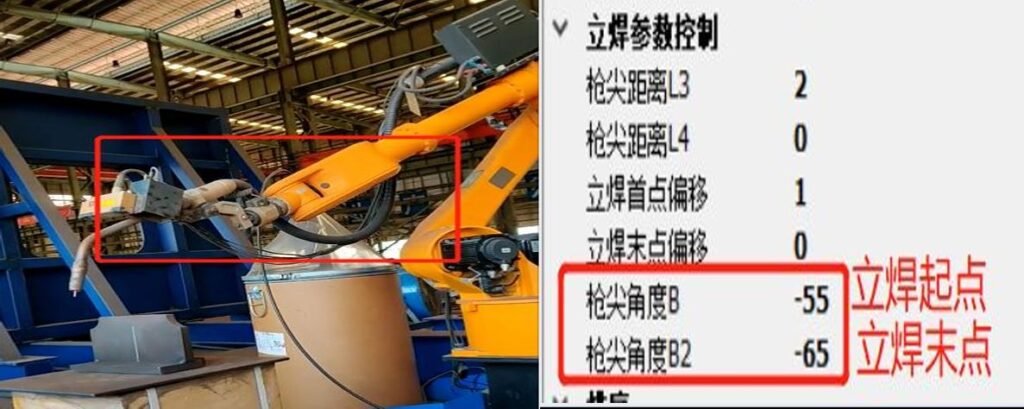
Descripción del problema:
La postura del robot cambia significativamente durante la soldadura de filete.
Método de solución:
-
Compruebe las opciones correspondientes del paquete de proceso.
-
Modifique los parámetros de ángulo B y B2 en la sección de control de soldadura de filete del paquete de proceso de soldadura.
Descripción del problema:
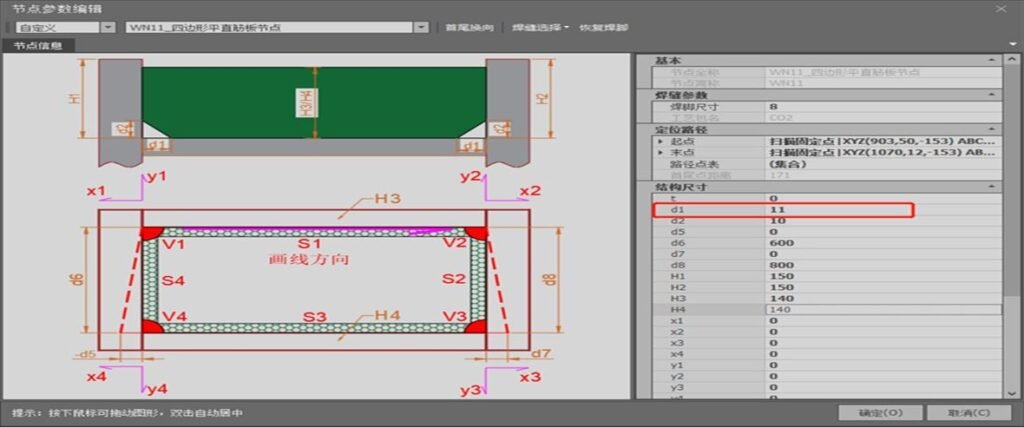
WN11 — unión de placa de refuerzo plana cuadrilateral.
Método de solución:
-
Cuando d1 sea menor o igual a 10, complete las cuatro soldaduras de filete planas en una sola pasada; preste atención a la dirección de las líneas.
-
Cuando d1 sea mayor que 10, divida las cuatro soldaduras de filete planas en cuatro pasadas para completar la soldadura.
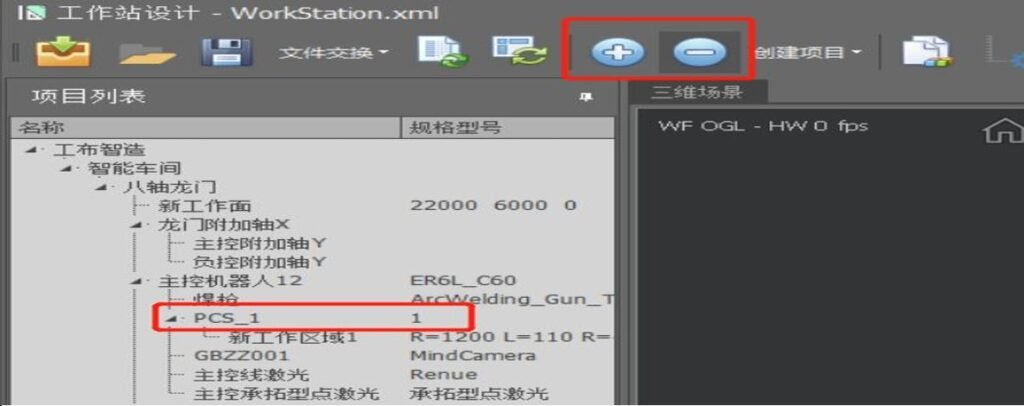
Descripción del problema:
En la configuración del punto auxiliar, los valores de coordenadas PCS no leen las coordenadas de la posición actual; los valores actualizados son anormales.
Método de solución:
Abra el diseño de la estación, elimine el PCS y vuelva a añadirlo introduciendo nuevos puntos de coordenadas.
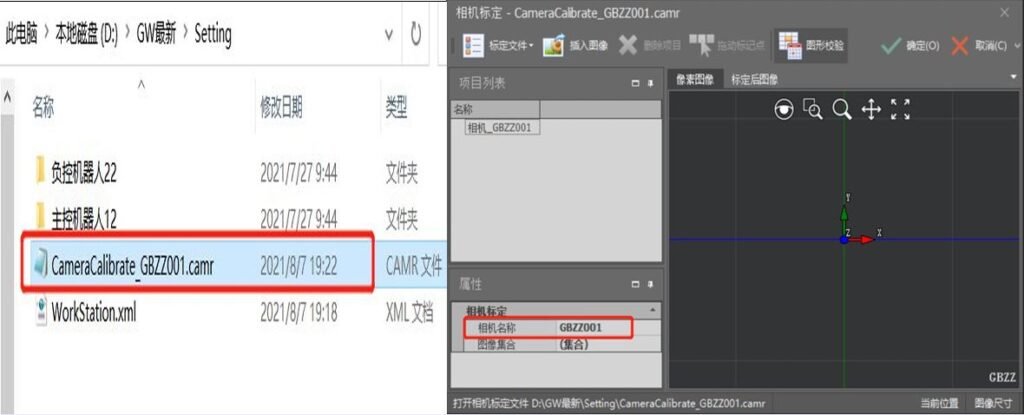
Descripción del problema:
Los datos de calibración de la cámara no se están registrando.
Método de solución:
-
Abra el archivo de configuración y elimine el archivo de calibración de la cámara.
-
Abra el software, haga clic en calibración de la cámara y vuelva a crear un nuevo archivo de calibración de la cámara.
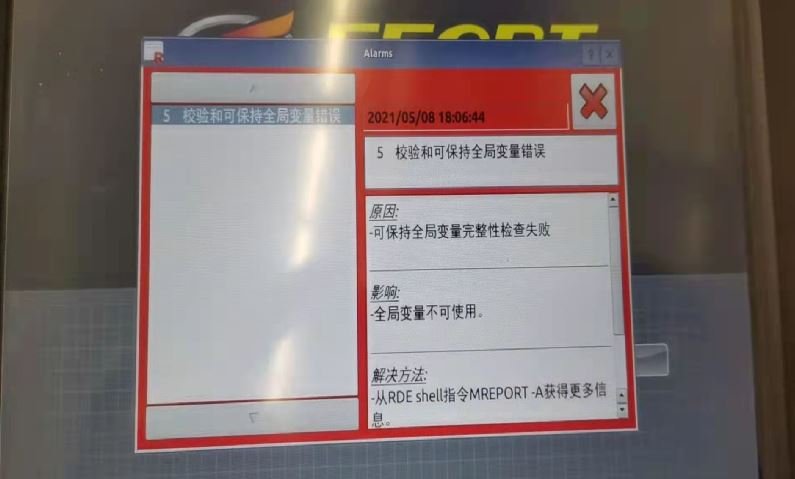
Descripción del problema:
Después de reemplazar el panel de programación, se produce un error: el error de variable global no se puede borrar mediante los métodos normales.
Método de solución:
Pulse el botón blanco del controlador dentro del armario de control para localizar y borrar la alarma correspondiente.
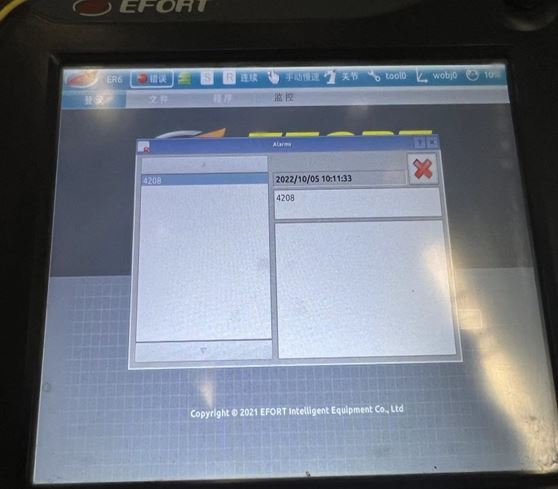
Descripción del problema:
Alarma 4208 en el panel de programación.
Método de solución:
Causa: Se trata de un error de latido CAN, una alarma que aparece en las máquinas de soldadura con versiones anteriores a la 2.1. Incluso después de conectar la soldadora, la alarma no puede borrarse y es necesario reiniciar el armario de control.
Solución: Actualice el archivo de la tarjeta.
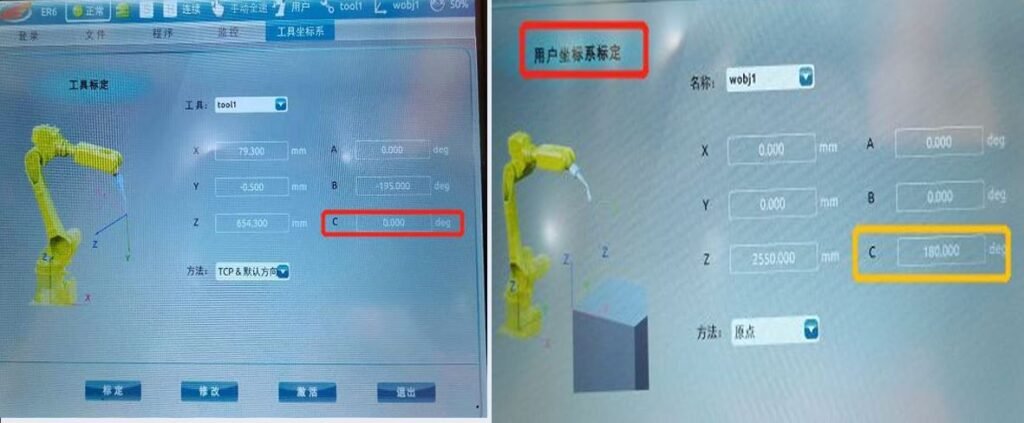
Descripción del problema:
Después de escanear la estación de trabajo tipo pórtico, se produce un error al iniciar la soldadura; durante la verificación en la posición de 0° del eje C del robot, el láser lineal se desplaza hacia la dirección de 180°.
Método de solución:
Abra el sistema de coordenadas de la herramienta, seleccione tool=1 y cambie el eje C de 180 a 0.
(Después de invertir la calibración de la herramienta del robot, reste 180 al valor del eje B; establezca el eje C en 0. El eje C del sistema de coordenadas del usuario debe establecerse en 180).
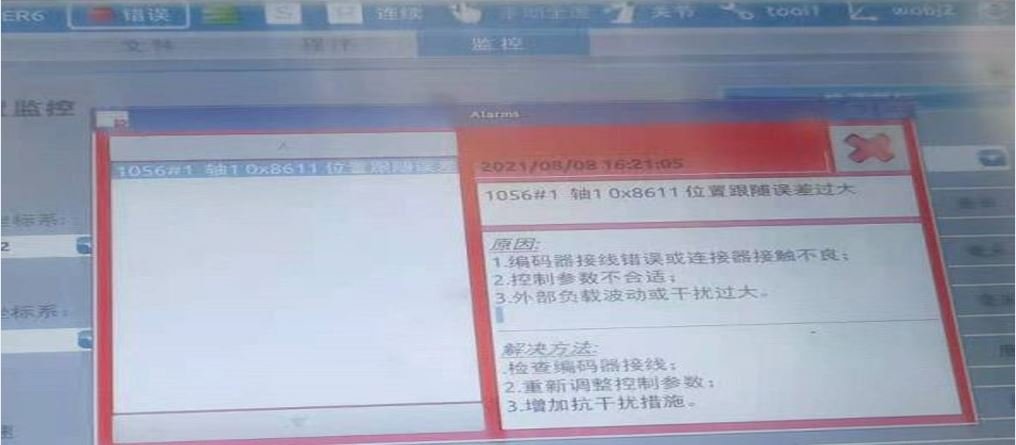
Descripción del problema:
Alarma del eje 1 del robot: error de seguimiento demasiado grande.
Método de solución:
-
Compruebe si los cables del cuerpo del robot están sueltos (utilice cables de alta flexibilidad cuando se instalen a través de cadenas portacables).
-
Pulse repetidamente el botón de retención manual y toque el motor del primer eje para comprobar si el freno se libera.
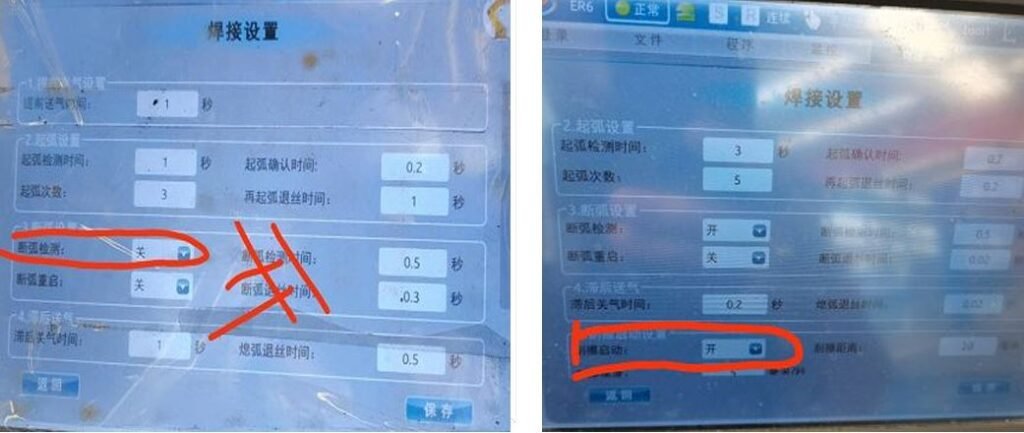
Descripción del problema:
El reinicio del arco siempre falla después de una interrupción del arco durante la soldadura.
Método de solución:
Abra Soldadura por arco → Configuración de soldadura → Active el inicio por raspado
(El interruptor de inicio por raspado corresponde al interruptor de detección de interrupción del arco).
Descripción del problema:
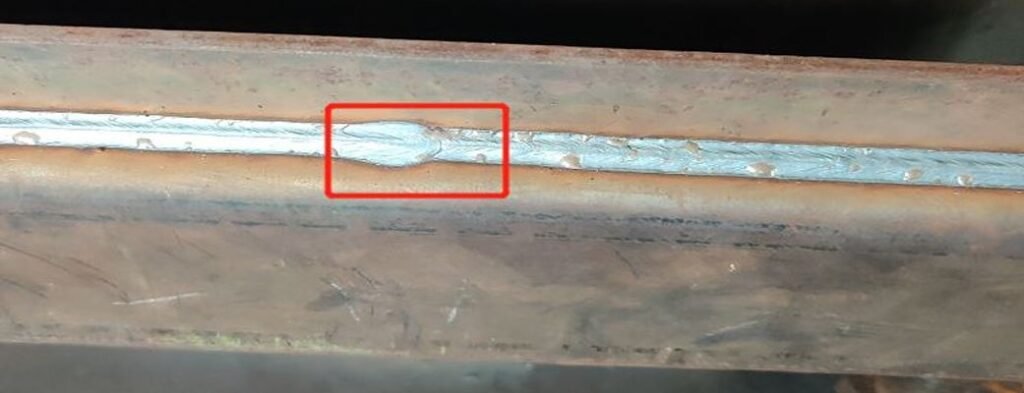
Hay una pausa entre los puntos de interpolación durante la soldadura.
Método de solución:
Cambie Fine por Z10 en las instrucciones de soldadura (para la transición del arco).
No cambie el punto final en la instrucción de soldadura; de lo contrario, con Z igual a 10, los últimos 10 mm quedarán sin soldar.
Descripción del problema:
No se puede abrir la función de soldadura por arco.
Método de solución:
En la interfaz principal del panel de enseñanza, abra Configuración → Selección de aplicación, vuelva a seleccionar la función Soldadura por arco y haga clic en Aceptar.
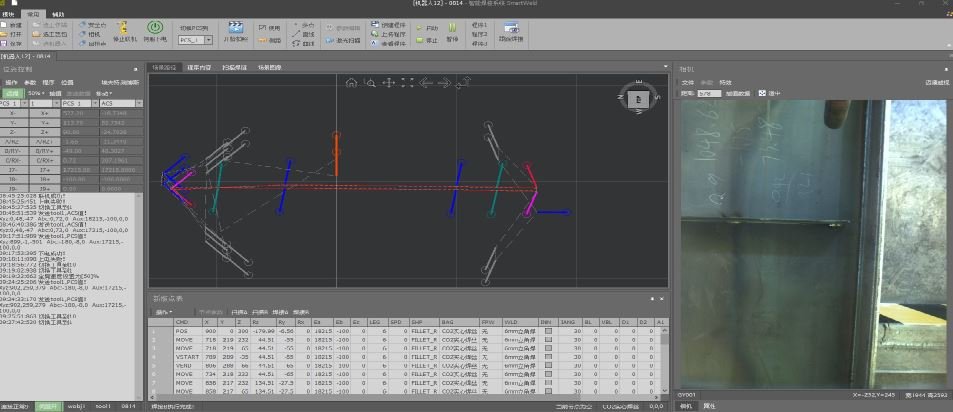
Descripción del problema:
Los puntos de escaneo láser son normales, pero el patrón de soldadura B es anormal.
Método de solución:
Asegúrese de que la herramienta esté correctamente calibrada antes de actualizar el software.
Descripción del problema:
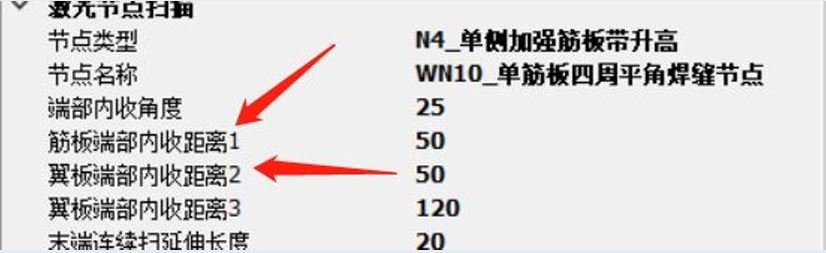
Los puntos escaneados están demasiado cerca de la placa de refuerzo, lo que aumenta el riesgo de colisión de la antorcha de soldadura.
Método de solución:
Ajuste los parámetros compartidos para el desplazamiento hacia dentro del rigidizador y el desplazamiento hacia dentro del extremo del ala.
(Para los desplazamientos hacia dentro del rigidizador y del ala, asegúrese de que no haya colisión de la antorcha y de que el funcionamiento sea correcto:
-
Las distancias 1 y 2 deben ser lo más pequeñas posible.
-
La diferencia entre las distancias 3 y 2 debe ser lo más grande posible).
Descripción del problema:
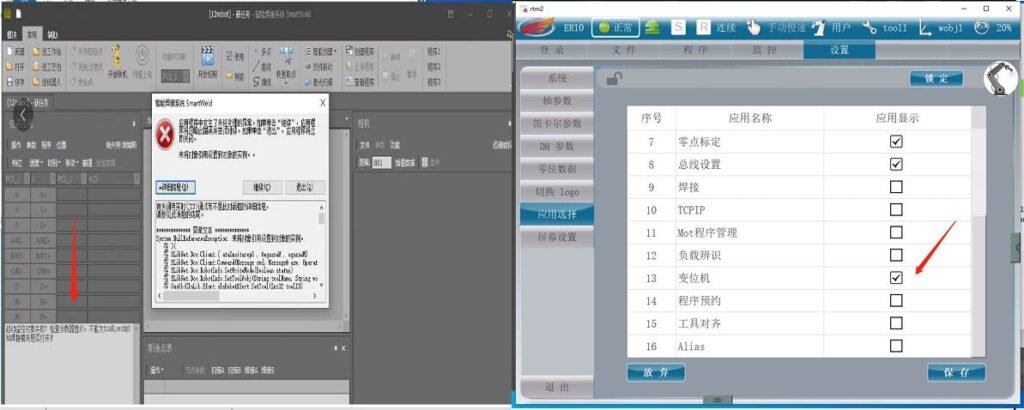
La función «Soldadura por arco» del panel de programación no se puede abrir; se cierra inmediatamente después de abrirla.
Método de solución:
Seleccione "Configuración" → "Selección de aplicación" en el menú del panel de enseñanza, vuelva a seleccionar "Soldadura", guarde los cambios y reinicie el armario de control.
Descripción del problema:
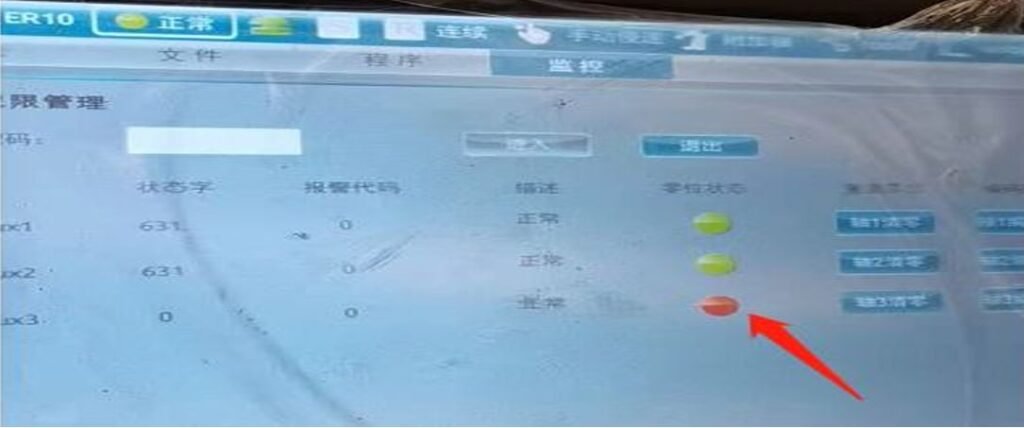
Después de la instalación inicial del pórtico, el panel de programación no muestra ningún error, pero no se puede encender el servocontrolador.
Método de solución:
-
Compruebe si se ha perdido la posición cero del eje auxiliar (Panel de enseñanza → Monitorización → Controlador → Posición cero del eje auxiliar marcada en rojo).
-
Vuelva a importar los parámetros del motor del eje auxiliar.
Descripción del problema:
El servocontrolador puede encenderse normalmente desde el panel de programación, pero el software muestra un fallo de encendido.
Método de solución:
-
Pruebe con otro paquete de software SW que funcione correctamente en el sitio.
-
Realice una prueba utilizando el archivo de tarjeta de la versión estándar para comprobar si funciona correctamente.
Descripción del problema:
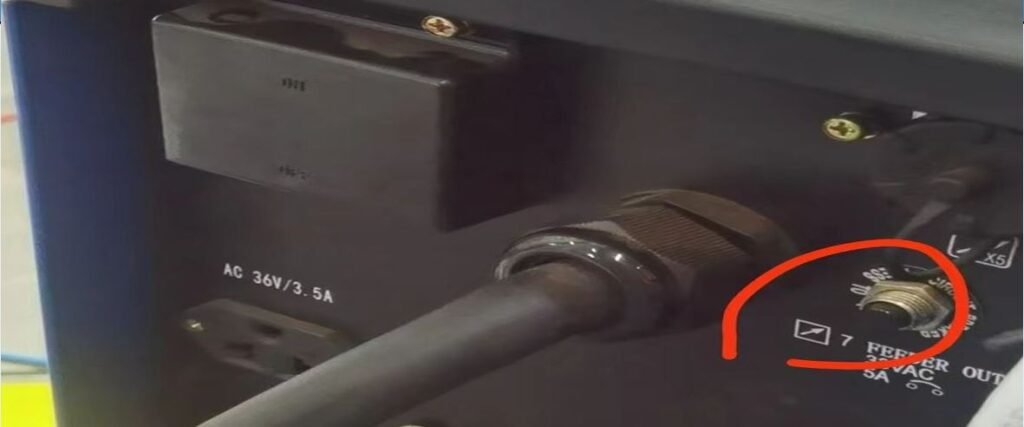
Soldadora OTAI: alarma E42, el indicador de comunicación no está encendido.
Método de solución:
Pulse el botón negro situado en la parte posterior de la soldadora.
Descripción del problema:
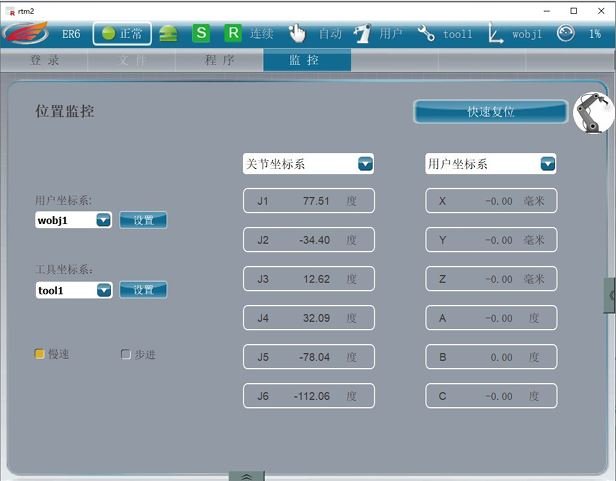
El sistema de coordenadas no contiene datos, pero el robot puede moverse utilizando el panel de programación.
Método de solución:
Cargue un programa de enseñanza o cree un nuevo programa de enseñanza.
Descripción del problema:
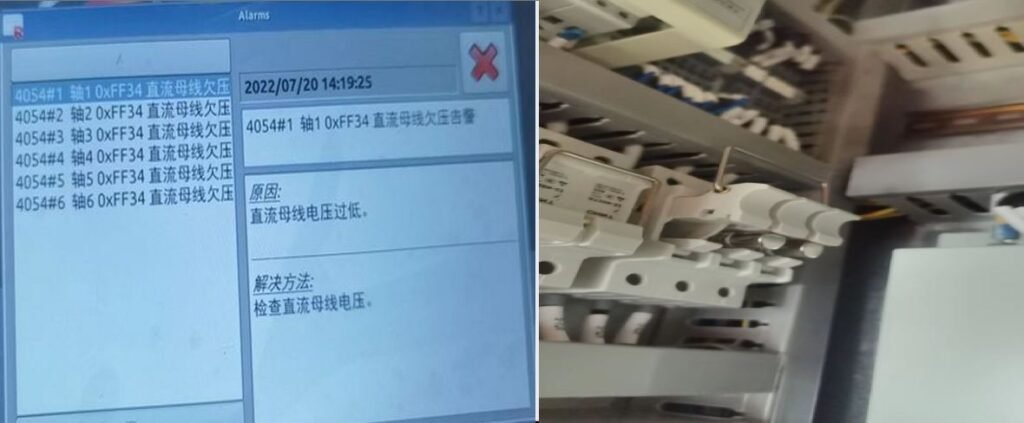
El panel de programación informa de subtensión en el bus de CC de los ejes 1–6.
Método de solución:
-
Compruebe si el fusible de 16 A dentro del armario de control funciona correctamente (utilice un multímetro para comprobar la continuidad; si no hay continuidad, sustituya el fusible).
-
Sustituya el controlador de seis ejes.
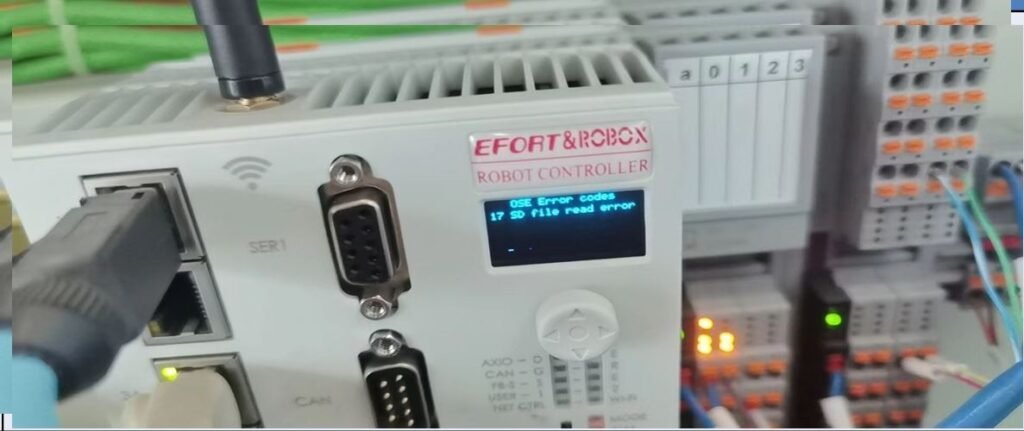
Descripción del problema:
El panel de programación no está conectado y el controlador informa de un error de lectura del archivo SD.
Método de solución:
Sustituya la tarjeta SD dentro del controlador.
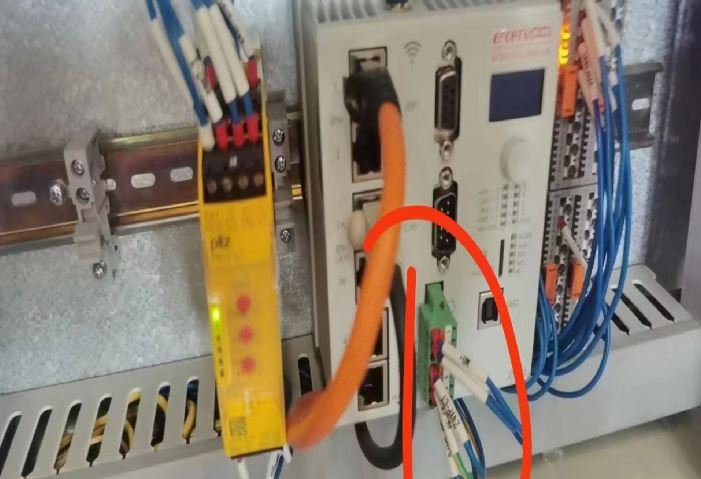
Descripción del problema:
Después de energizar el armario de control, el controlador no funciona.
Método de solución:
Compruebe si existe una diferencia de tensión de 24 V entre los pines 5 (24V VP) y 7 (24V VG) del bloque de terminales del controlador. Si no la hay, inspeccione el cableado; si la hay, sustituya el controlador.
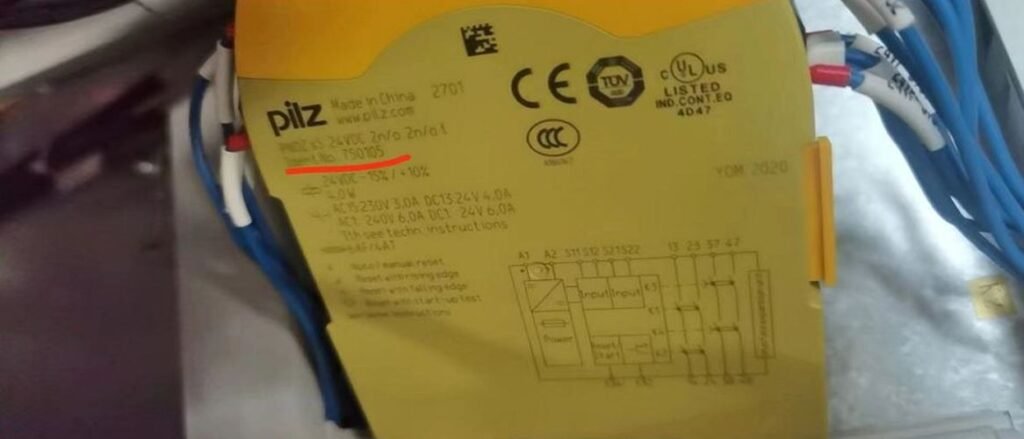
Descripción del problema:
El panel de programación informa ocasionalmente de una parada de emergencia sin que se haya pulsado el botón de parada de emergencia.
Método de solución:
Compruebe si el módulo de seguridad 750105 tiene el sufijo HT en la parte posterior; de lo contrario, será necesario sustituir el módulo de seguridad.
(Nota: Desde 2022, todos los módulos de seguridad de los robots llevan HT. Después de la sustitución, gire los selectores de los tres botones rojos para que coincidan con la configuración anterior).
Descripción del problema:
El controlador informa: «13 - fallo del programa FPGA».
Método de solución:
Incompatibilidad del firmware del controlador; es necesario actualizar el firmware del controlador. Los distintos controladores requieren versiones de firmware compatibles específicas.
Descripción del problema:
Después de reemplazar el controlador, la alarma persiste; no se puede borrar después de actualizar el módulo de E/S.
Método de solución:
El controlador no detectó el módulo de E/S; compruebe si el controlador y el módulo de E/S están instalados correctamente.
Descripción del problema:
Después de la conexión, al mover el robot mediante el control de pose, se produce un error o el robot se desplaza a una posición incorrecta.
Método de solución:
Compruebe si los valores PCS del control de pose coinciden con el sistema de coordenadas del usuario en el panel de enseñanza (los valores PCS1~5 del diseño de la estación en el software deben ser iguales a los valores wobj del panel de enseñanza).
Descripción del problema:
Después de actualizar a la versión 3.1.1, no es posible cargar los valores desde el software al panel de programación.
Método de solución:
Debe seleccionar el robot e introducir el número de versión 3.1.1 en el diseño de la estación.
Descripción del problema:
Después de actualizar el software, se produce un error de conexión; la barra de mensajes muestra: «Error al iniciar la supervisión».
Método de solución:
Después de la versión 7.16 del software, debe añadir la opción del posicionador en la aplicación del panel de enseñanza y, a continuación, reiniciar el armario de control.
Descripción del problema:
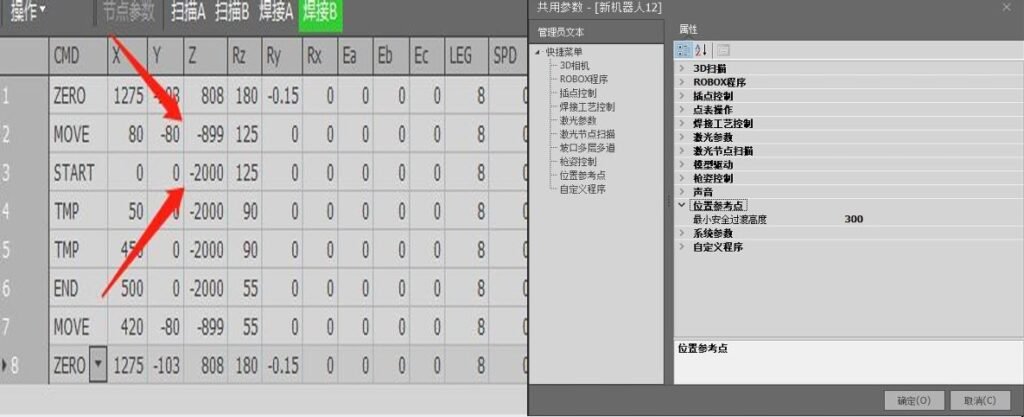
Puntos de transición anormales en la trayectoria de soldadura.
Método de solución:
-
Compruebe si la altura mínima de transición segura en los parámetros del nodo y en los parámetros comunes está correctamente configurada.
-
Compruebe si la orientación del robot en la estación de trabajo coincide con la dirección real de instalación.
-
El valor Z mínimo para el punto de transición es -899; intente mantener positivo el valor Z en el sistema de coordenadas del usuario (por lo general, en los robots invertidos tipo pórtico, no configurar el valor Z del sistema de coordenadas del usuario provoca anomalías en el punto de transición).
Descripción del problema:
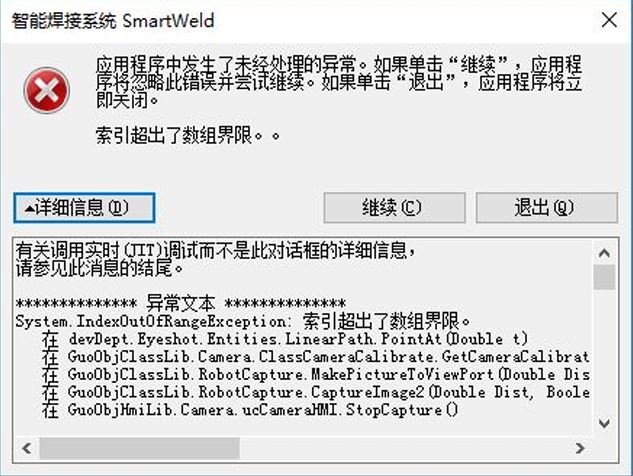
Después de completar la captura de la imagen, la cámara del software de láser lineal informa de un error.
Método de solución:
No hay datos de calibración de la cámara en el software
-
Utilice el software integrado de la cámara para capturar una imagen para la calibración, guárdela y, a continuación, continúe con la calibración.
-
Importe un archivo de datos de cámara que ya haya sido calibrado desde otro archivo de configuración, cambie el nombre de la cámara según corresponda y, a continuación, continúe con la calibración.
Descripción del problema:
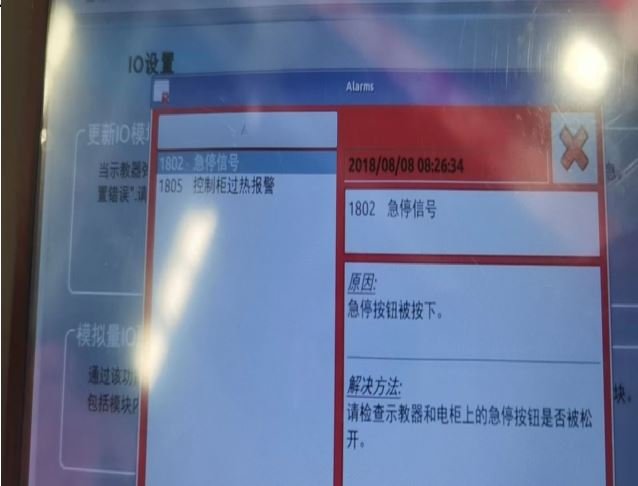
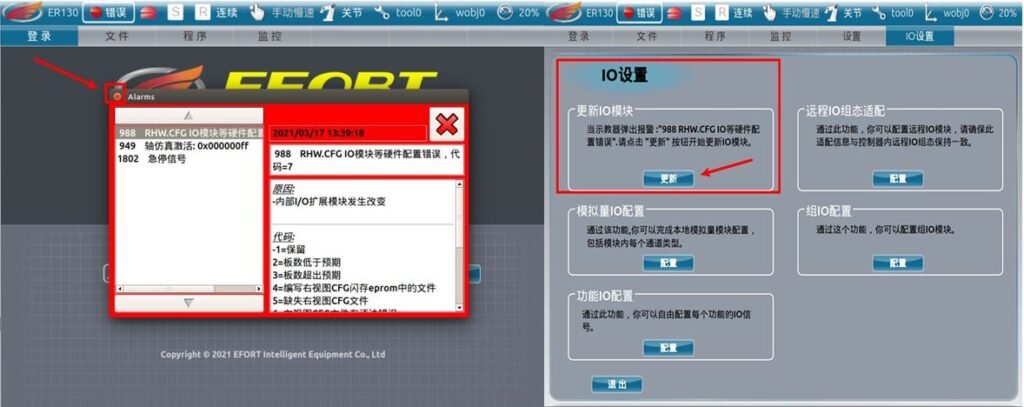
Después de actualizar el archivo de tarjeta, durante el arranque se producen errores de configuración de hardware, como errores de los módulos de E/S 988 y alarmas de la señal de parada de emergencia.
Método de solución:
Haga clic en el icono ❌ del recuadro rojo o pulse el botón F1 en el panel de enseñanza para ocultar la alarma. A continuación, vaya a la configuración de E/S para actualizar los módulos de E/S. Después de la actualización, espere a que el controlador se reinicie y volverá a funcionar con normalidad.
Descripción del problema:
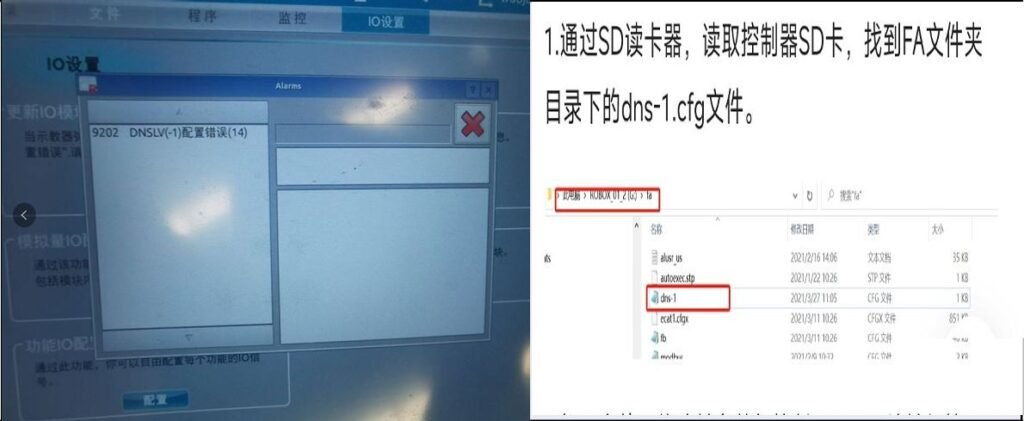
Se informa del error 9202 durante el arranque.
Método de solución:
El problema se debe a que la dirección IP del archivo dns-1.cfg dentro de la carpeta FA de la tarjeta SD no coincide con la dirección IP del controlador. Ajústela para asegurarse de que ambas sean coherentes.
Descripción del problema:
Después de encender el armario de control, el panel de programación muestra continuamente: «Espere, por favor: iniciando».
Método de solución:
Utilice una unidad USB para actualizar nuevamente la versión del panel de enseñanza (la versión debe coincidir; puede comprobar la versión del archivo de la tarjeta consultando el archivo Rde_Version.cfg en la carpeta afm de la tarjeta SD).
Descripción del problema:
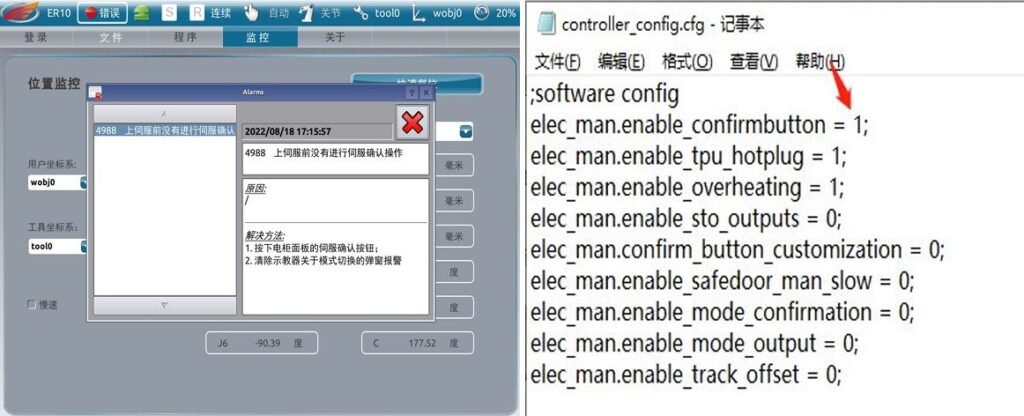
Al cambiar el panel de programación al modo automático y pulsar el botón de encendido (PWR), se genera una alarma.
Método de solución:
Localice la línea de comando elec_man.enable_confirmbutton = 1; en el archivo controller_config.cfg dentro de la carpeta FA de la tarjeta SD, cambie el número 1 por 0 y guarde los cambios.
Descripción del problema:
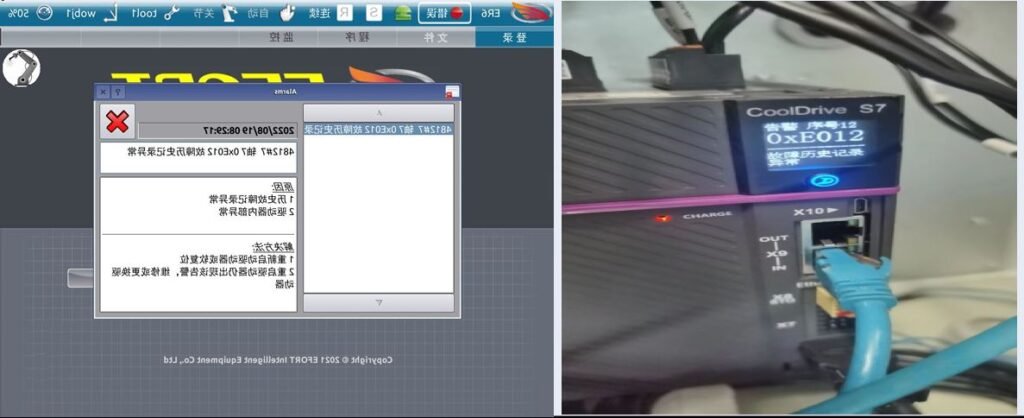
Alarma 4812 en el panel de programación: anomalía en el historial de códigos de fallo.
Método de solución:
Compruebe si el controlador del armario de control presenta una alarma. Esto suele deberse a que se apaga la alimentación del armario de control mientras el robot aún está encendido. (Reiniciar el armario de control normalmente puede borrar el error).
Descripción del problema:
Error en el programa de enlace de dos máquinas, datos de monitorización anormales.
Método de solución:
Las anomalías de cálculo causadas por las diferencias entre los sistemas de coordenadas registrados por el control principal y el control auxiliar provocan que se superen los límites.
Descripción del problema:
Alarma FF08 en el panel de programación y el accionamiento.
Método de solución:
-
Si el error se produce ocasionalmente y puede borrarse, compruebe si los cables de los terminales del motor y los cables del controlador del eje adicional están bien sujetos, y considere añadir núcleos de ferrita o adoptar medidas similares.
-
Si el error no puede borrarse, sustituya el motor o el controlador del eje adicional.
Descripción del problema:
En la instrucción CALL del programa de enseñanza falta arcweld.
Método de solución:
La causa es que no se ha añadido la aplicación de soldadura.
Debe seleccionar y añadir la aplicación de soldadura en la configuración y, a continuación, reiniciar el controlador.
Descripción del problema:
Error del software de la cámara 3D al iniciar: «VSensorSDKCLR.dll».
Método de solución:
-
Durante el uso, los archivos SDK integrados de la cámara 3D se han dañado; reinstale el software integrado de la cámara.
-
Actualice los archivos del entorno de ejecución de Windows.
-
Actualice el software.
Descripción del problema:
Error del software integrado de la cámara 3D, la luz azul de la cámara parpadea.
Método de solución:
-
Compruebe si el software integrado de la cámara está actualizado a la última versión.
-
Compruebe si la temperatura de la cámara es demasiado alta (si se sobrecalienta, enfríela; generalmente debe estar por debajo de 55 °C).
-
Compruebe si el adaptador de alimentación de la cámara es de 12 V.
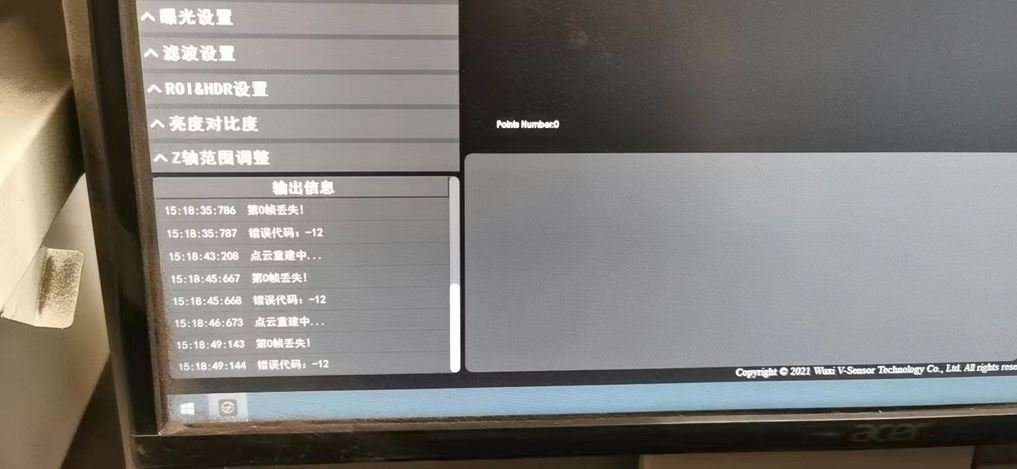
Descripción del problema:
Después de conectar la cámara MindVision al cable de red, la cámara no puede ser detectada.
Método de solución:
Esto se debe a una incompatibilidad entre la nueva versión de la cámara MindVision y nuestra versión actual del software (actualice a la última versión del software de la cámara, disponible para descargar en el sitio web oficial).
Descripción del problema:
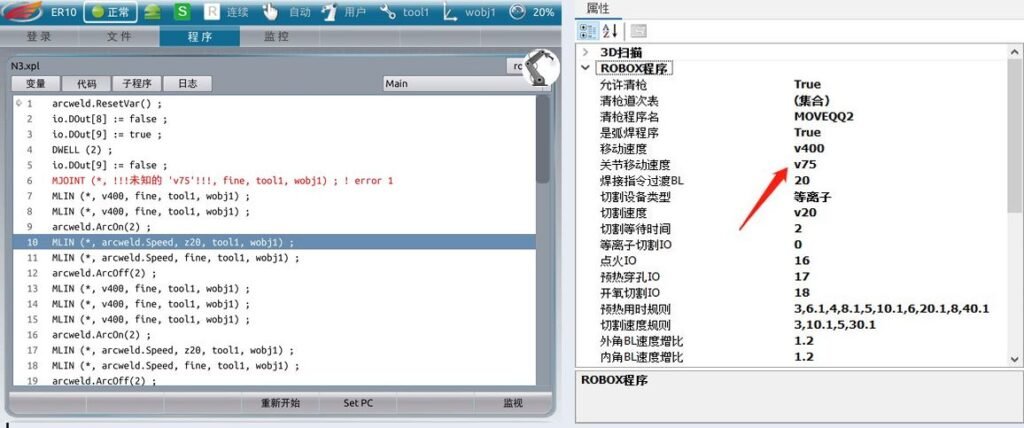
Error en el comando de movimiento generado automáticamente por el programa.
Método de solución:
Las líneas de instrucciones de nuestro programa no se corresponden con las del panel de enseñanza (por ejemplo, los comandos de velocidad de movimiento de las articulaciones solo tienen las opciones 25 %, 50 %, 75 % y 100 %).
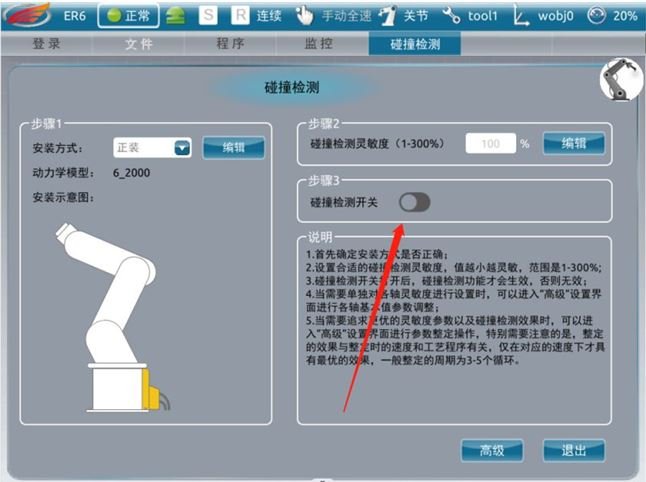
Descripción del problema:
Después de actualizar el archivo de tarjeta a la versión 3.1.1, al mover el robot aparece el error: «Se produjo una colisión en el quinto eje».
Método de solución:
El interruptor de detección de colisión debe desactivarse en el programa de la aplicación.
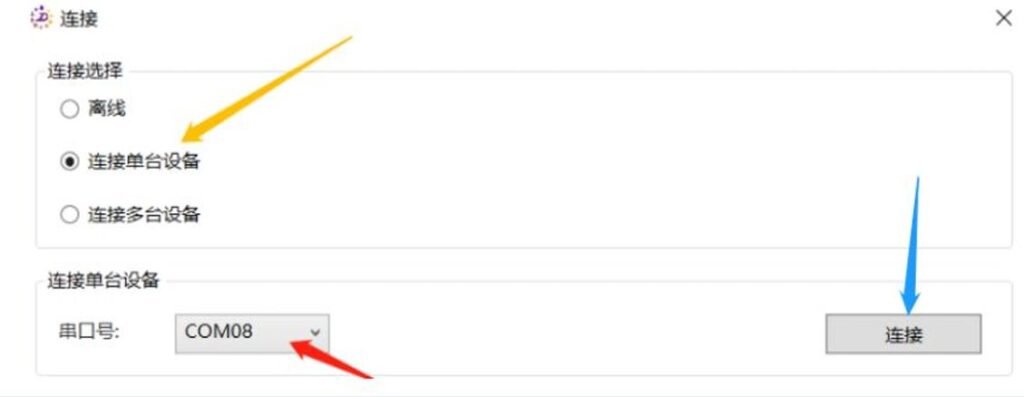
Descripción del problema:
El servocontrolador no puede encenderse.
Método de solución:
-
Compruebe si hay una alarma en el controlador del eje auxiliar externo del panel de enseñanza (si la hay, restablezca el codificador y compruebe si puede encenderse normalmente).
-
Utilice un cable de depuración para conectar el ordenador al controlador del eje auxiliar correspondiente, abra DriveMaster.exe y haga clic en el siguiente orden: Editar → Depuración → Autoridad de control → Cambiar autoridad de control.
Descripción del problema:
El servocontrolador no puede encenderse y no aparece ninguna alarma en el panel de programación.
Método de solución:
Después de descartar las dos primeras causas, compruebe si hay alarmas en el servomotor de la unidad principal del armario de control y en el software de seis ejes del robot (resuélvalas según el tipo de alarma).
Descripción del problema:
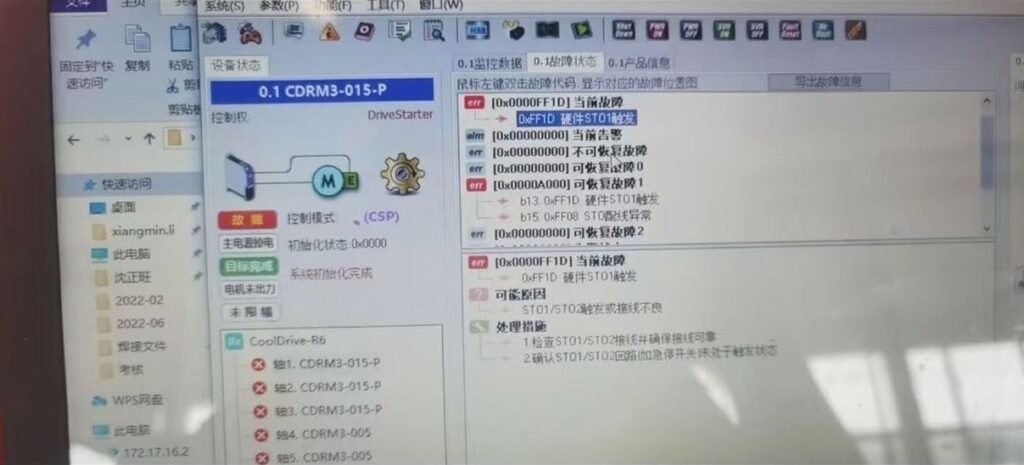
El servocontrolador no puede encenderse, los seis ejes del accionamiento muestran luces rojas y no aparece ninguna alarma en el panel de programación.
Método de solución:
Primero, si el robot de seis ejes presenta una alarma pero el panel de enseñanza no muestra ninguna alarma, descarte problemas del panel de enseñanza y de comunicación.
Utilice el software DriveStarter para leer la información de alarma del eje auxiliar (alarma STO de seis ejes).
Compruebe todos los cables etiquetados como STO para detectar extremos de cables desconectados o daños en los cables.
Descripción del problema:
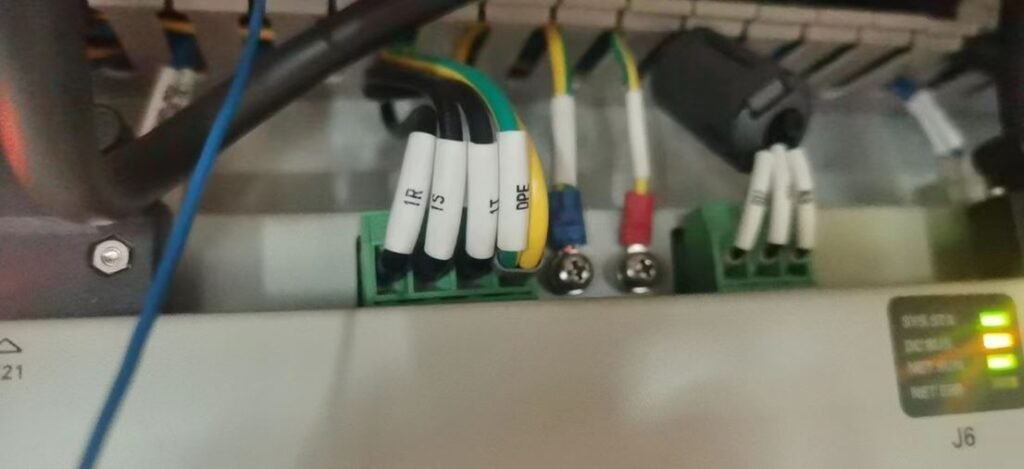
El servocontrolador no puede encenderse, uno de los ejes del accionamiento de seis ejes muestra una luz roja y no aparece ninguna alarma en el panel de programación.
Método de solución:
Primero, si el robot de seis ejes presenta una alarma pero el panel de enseñanza no muestra ninguna alarma, descarte problemas del panel de enseñanza y de comunicación.
Utilice el software DriveStarter para leer la información de alarma del eje auxiliar (alarma de un solo eje).
Lo más probable es que exista una anomalía en la entrada de alimentación del controlador. Compruebe la entrada de alimentación.
Secuencia de prueba:
Compruebe los terminales de entrada R, S y T del controlador de seis ejes midiendo la tensión entre cada par. Si ninguno de los tres cables tiene tensión, compruebe si la fuente de alimentación externa desde la caja de alimentación hasta el armario de control tiene 380 V.
Si uno de los cables no tiene 220 V, compruebe la continuidad del cable etiquetado en esa línea.
Descripción del problema:
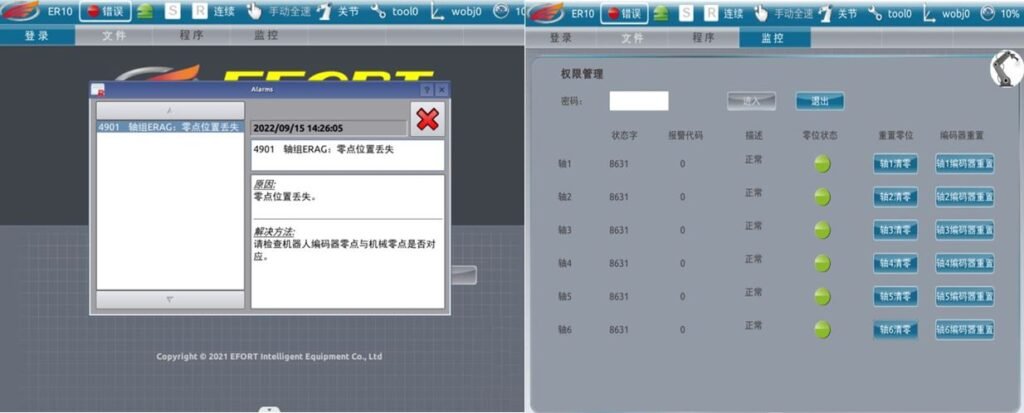
El panel de programación indica pérdida del punto cero y no hay datos en el sistema de coordenadas dentro de la supervisión de posición.
Método de solución:
Mueva manualmente el robot de nuevo a la posición cero y, a continuación, vaya a Monitorización → Controlador y vuelva a registrar, uno por uno, los puntos cero de los ejes 1–6.
(Si hay ejes auxiliares externos, muévalos también a la posición cero y vuelva a registrarlos).
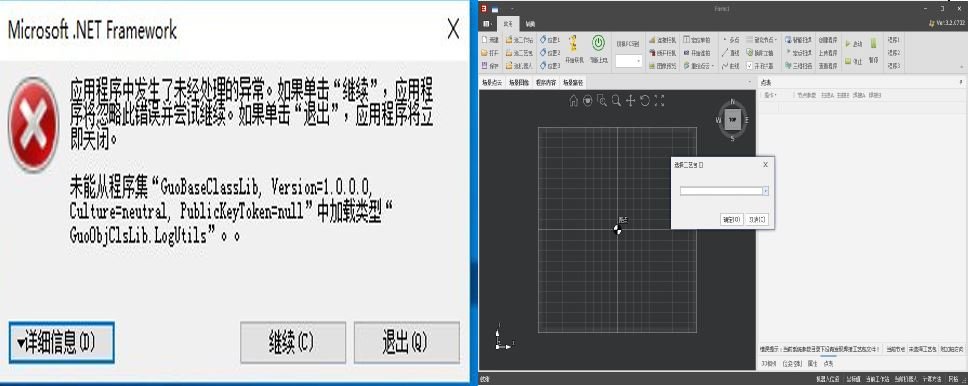
Descripción del problema:
Error del software de la cámara 3D: no se puede seleccionar el paquete de proceso ni abrir el diseño de la estación.
Método de solución:
-
Reemplace el archivo de configuración
-
Reinstale o actualice el software de la cámara 3D
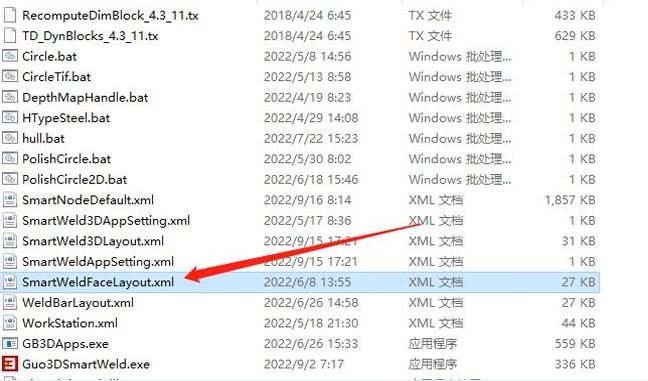
Descripción del problema:
El diseño de la página del software aparece desordenado o no se puede encontrar una página determinada.
Método de solución:
Haga clic con el botón derecho en el icono del software en el escritorio → Abrir ubicación del archivo → Busque y elimine el archivo XML con el sufijo Layout (al eliminarlo, el diseño de la página se restablecerá a la configuración predeterminada).
Descripción del problema:
Durante el movimiento, el robot activa una alarma de límite que no se puede borrar.
Método de solución:
-
Reinicie el armario de control
-
Empuje manualmente la antorcha de soldadura para activar el sensor anticolisión y, a continuación, borre la alarma
Descripción del problema:
Después de que la antorcha de soldadura colisiona con un objeto y activa el sensor anticolisión, no se puede borrar la alarma.
Método de solución:
-
Desactive la detección de colisión en la configuración del dispositivo → borre la alarma y mueva el robot (la detección de colisión debe volver a activarse después del movimiento).
-
Si la colisión es grave, puede aparecer una sobrecarga del eje X después de borrar la alarma. Intente borrar la alarma repetidamente; si no se puede borrar, mueva el objeto con el que se produjo la colisión para eliminar la alarma.
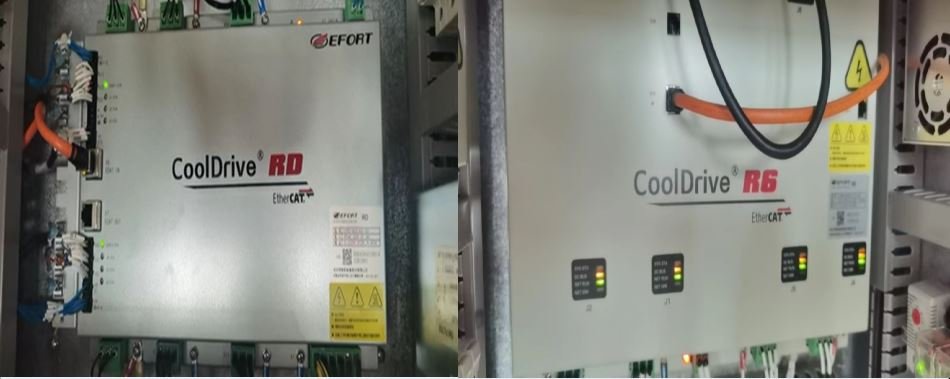
Descripción del problema:
Error occurs after upgrading card file of new six-axis drive in control cabinet
Método de solución:
Desde septiembre de 2022, se añadió un nuevo controlador RD. Este controlador utiliza un archivo de tarjeta parcialmente diferente al del controlador R6 que utilizábamos anteriormente, por lo que deben distinguirse durante la actualización.
(El error informado es un error de conexión anómala del codificador).
Descripción del problema:
El robot se detiene y no se mueve en la línea de instrucción ArcOn.
Método de solución:
Cuando el robot ejecuta repetidamente la instrucción ArcOn, puede detenerse y no continuar con el programa.
Compruebe si el programa contiene comandos ArcOn duplicados y, a continuación, restablezca manualmente la señal de soldadura o permita que el programa pase por la instrucción ArcOff para desactivar la señal de inicio del arco.
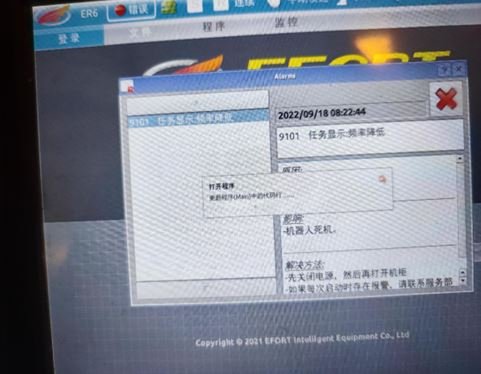
Descripción del problema:
La tarea muestra: frecuencia reducida, el sistema queda bloqueado continuamente en la carga.
Método de solución:
Localice el archivo de tarea de soldadura en la carpeta rpl dentro de los archivos de la tarjeta y elimínelo.
Motivo: El archivo de soldadura no se carga.
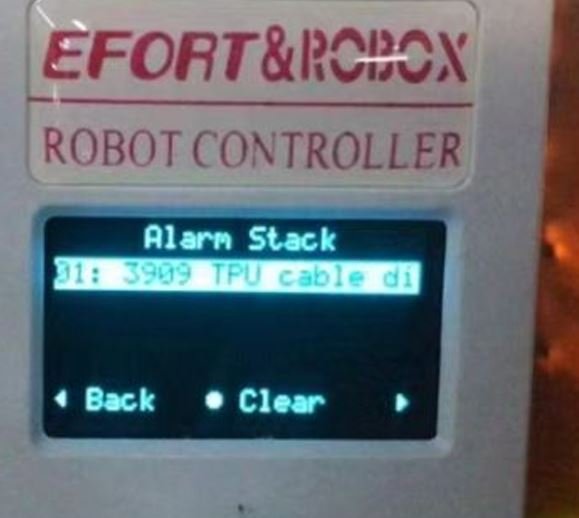
Descripción del problema:
El panel de programación no está conectado, código de alarma del controlador 3909.
Método de solución:
(1) Compruebe si la luz indicadora del puerto de red 3A (panel de enseñanza) funciona con normalidad. Si la luz indicadora está apagada:
① Compruebe si los pines del conector del panel de enseñanza están doblados.
② Sustituya el panel de enseñanza para descartar problemas con el panel (si al reemplazarlo por otro panel de enseñanza se restablece el funcionamiento normal, se determina que el problema está en el panel de enseñanza; si la alarma 3909 sigue apareciendo, considere las siguientes causas).
Luz indicadora encendida: El archivo de la tarjeta tiene un problema; actualícelo utilizando el archivo de tarjeta estándar.
Nota: Al actualizar el archivo de la tarjeta, no sustituya los archivos. Modifique manualmente los parámetros IP y DH. Primero, asegúrese de que el robot pueda funcionar con normalidad.
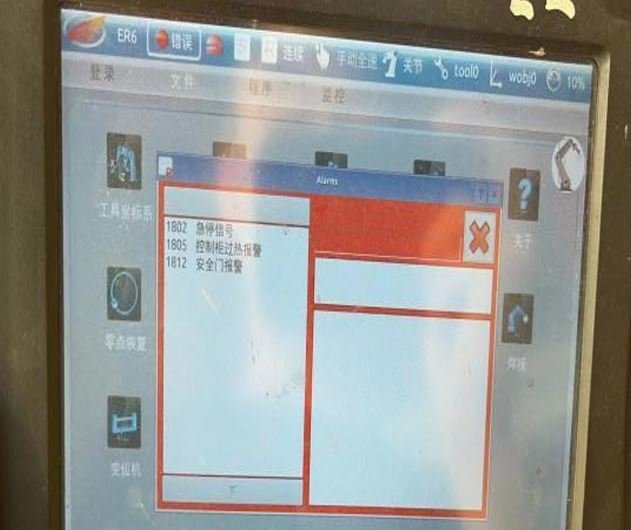
Descripción del problema:
El panel de programación muestra alarmas por sobrecalentamiento del armario de control, parada de emergencia y puerta de seguridad.
Método de solución:
-
Actualice el módulo de E/S.
-
Si el error persiste:
• Presione verticalmente sobre el controlador y el bloque de terminales para garantizar una conexión correcta.
• Compruebe si el bloque de terminales recibe alimentación (la versión antigua parpadea en rojo; es posible que la luz amarilla de la versión nueva no se encienda).
• Compruebe la conexión y los pines del módulo de bus trasero.
• Confirme que el mazo de cables de alimentación de E/S esté correctamente conectado.
• Asegúrese de que la barra de enchufe corto situada en el extremo derecho del armario esté insertada firmemente.
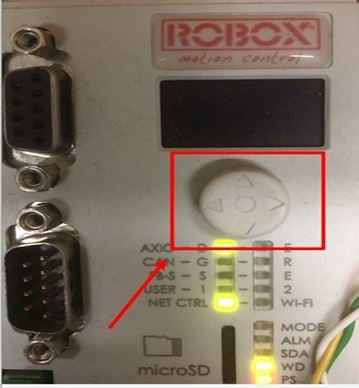
Descripción del problema:
Alarma de arranque 9001: ambigüedad en la definición del registro de usuario.
Método de solución:
Mantenga presionado el botón de restablecimiento de alarma del controlador hasta que la alarma se borre y, a continuación, suéltelo.
Descripción del problema:
Después de actualizar el archivo de tarjeta, el panel de programación muestra la alarma de arranque 985.
Método de solución:
Motivo: Los archivos en formato elf y bin de la carpeta F@ tienen nombres de versión diferentes, lo que provoca duplicación.
Solución: Elimine toda la carpeta F@ antes de actualizar el archivo de la tarjeta y vuelva a importarlo.

Descripción del problema:
Error de nodo al dibujar líneas en el software: formato de cadena incorrecto (también ocurre sin conexión).
Método de solución:
Causa: Existe un archivo Nodelist anidado en la carpeta Nodelist.
Solución: Elimine el Nodelist anidado.

Descripción del problema:
Alarma 9203 en el panel de programación
Método de solución:
Causa: Interferencia en la comunicación de la soldadora.
Solución:
-
Actualice a la versión 3.2.0 o superior.
-
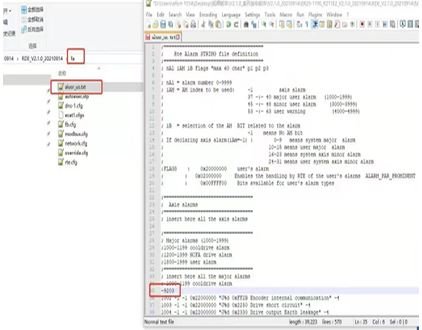
O inserte “-9203” en las líneas de comando 1000–1199 del archivo
alusr(ubicado en la carpetafa) para suprimir la alarma.
Descripción del problema:
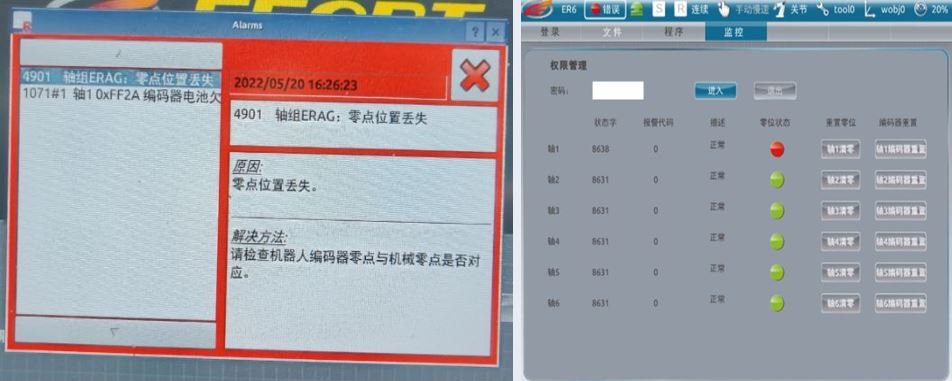
Después del arranque, el panel de programación del robot muestra una alarma de fallo que indica la pérdida de la posición cero.
Método de solución:
-
Vaya a “Monitorización >> Controlador >> Estado de posición cero” y compruebe si hay indicadores rojos.
-
Registre las posiciones cero de los ejes de las articulaciones, restablezca los codificadores y ponga a cero los ejes con luces rojas.
-
Vuelva a introducir las posiciones registradas de las articulaciones con los valores opuestos o realice la calibración de cero.
Descripción del problema:
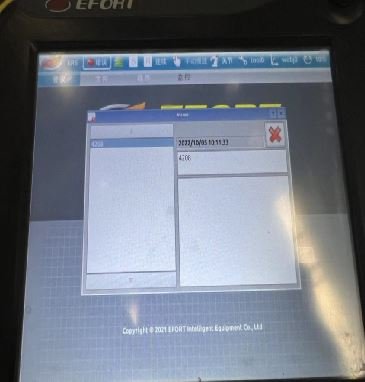
Alarma 4208 en el panel de programación
Método de solución:
Causa: Error de latido CAN (observado en soldadoras con versiones anteriores a la 2.1).
Solución: Actualice el archivo de la tarjeta y reinicie el armario de control.
Descripción del problema:
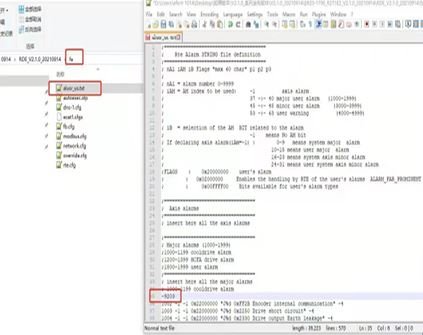
Alarma 9203 en el panel de programación
Método de solución:
Causa: Interferencia en la comunicación de la soldadora; ocasionalmente se soluciona por sí sola.
Solución: Actualice a la versión 3.2.0 o superior para eliminar este error, o inserte “-9203” en las líneas de comando 1000 a 1199 del archivo alusr ubicado en la carpeta fa para suprimir la alarma.
Descripción del problema:
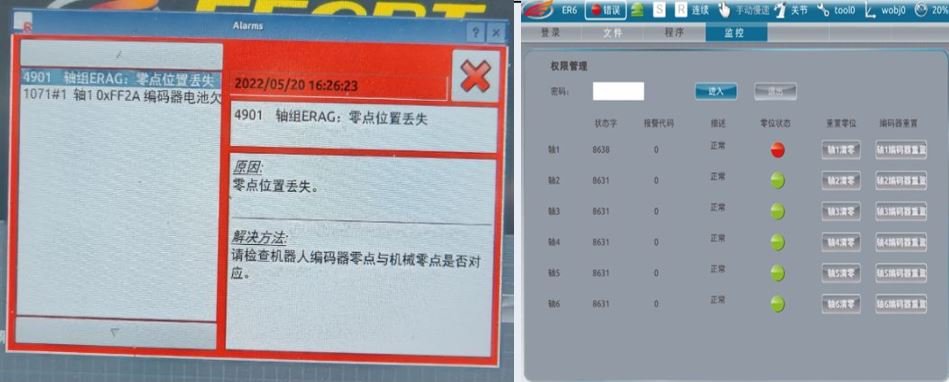
Después de encender el equipo, el panel de programación muestra una alarma de fallo que indica la pérdida de la posición del punto cero.
Método de solución:
Compruebe en “Monitorización >> Controlador >> Estado de posición cero” si hay un indicador de estado rojo. Registre la posición cero actual de la articulación del eje, restablezca el codificador y ponga a cero el eje que tiene la luz roja. A continuación, vuelva a introducir la posición de la articulación registrada anteriormente con el valor opuesto para restablecer la posición cero o realice la calibración de la posición cero.
Descripción del problema:
Error al abrir el escaneo de nodos después de dibujarlos.
Método de solución:
Causa: La cámara 3D no está configurada en el diseño de la estación de trabajo.
Descripción del problema:
Alarma al ejecutar el programa del accionamiento del modelo: «El archivo fuente del programa no existe».
Método de solución:
Causa: El archivo cargado contiene caracteres chinos, símbolos o decimales.
Solución: Cambie el nombre del archivo o elimine esos caracteres antes de cargarlo.
Descripción del problema:
Servocontrolador FF58: desviación excesiva de posición al encender.
Método de solución:
Causa: Desajuste de posición después de reemplazar el servomotor o el motor.
Solución: Realice el restablecimiento del codificador mediante el panel de enseñanza o DriveMaster.exe.
Descripción del problema:
Error FF66 en el circuito de freno del servocontrolador.
Método de solución:
-
Alarma de encendido:
-
Compruebe el cableado entre el controlador y el relé
-
Compruebe la alimentación del relé
-
Compruebe la integridad de los contactos del relé y los cables amarillos del conector del controlador
-
-
El controlador puede estar dañado
-
Alarma de movimiento: Afloje ligeramente los tornillos de fijación de la caja de engranajes
Descripción del problema:
El panel de la soldadora no muestra la corriente ni el voltaje.
Método de solución:
-
Cambie el modo de pulso a CC (el CO₂ no admite el modo de pulso).
-
Asegúrese de que los parámetros de la curva de soldadura coincidan; es posible que el modo PO no sea compatible.
Descripción del problema:
El archivo de tarjeta 2.1 provoca un error de interrupción del arco después de cada soldadura durante la soldadura intermitente.
Método de solución:
Vaya a Soldadura por arco → Configuración de soldadura → Desactive la detección de interrupción del arco.
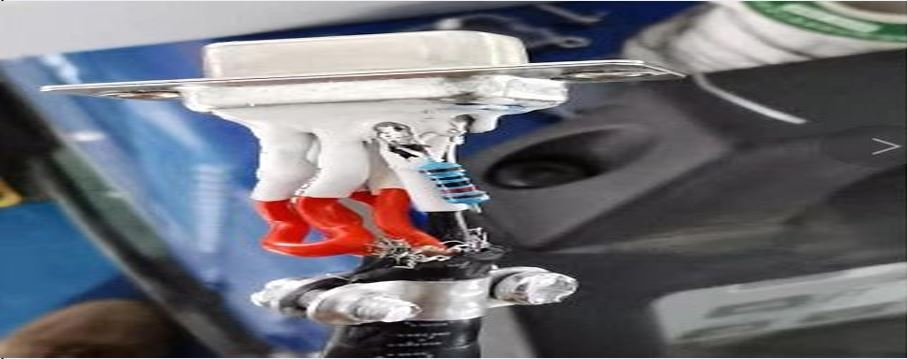
Descripción del problema:
Alarma de encendido del arco de la soldadora
Método de solución:
-
Compruebe el cable de comunicación y conecte el blindaje en ambos extremos.
-
Si solo el extremo de la soldadora está blindado, añada blindaje al extremo del armario de control.
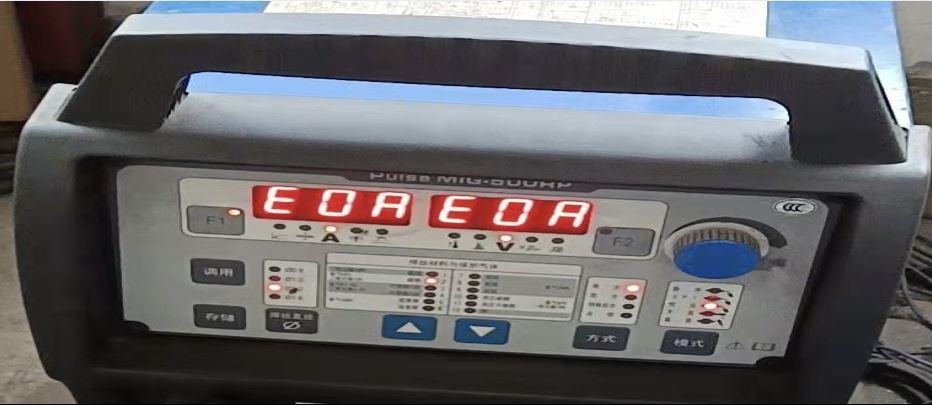
Descripción del problema:
Alarma EOA del sistema de refrigeración por agua
Método de solución:
-
Después de rellenar o cambiar el anticongelante, purgue el aire del depósito
-
Compruebe si la malla del filtro está sucia o congelada
-
Verifique que el parámetro P10 esté configurado en circulación automática
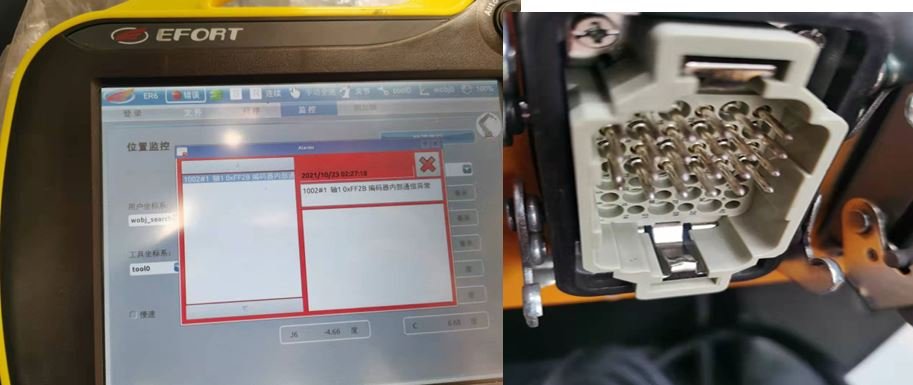
Descripción del problema:
El movimiento de la articulación indica un error de comunicación interna del codificador del eje 1.
Método de solución:
Compruebe los pines del conector de aviación del codificador. Empuje hacia adelante los pines hundidos.
Descripción del problema:
El error de parada de emergencia del panel de programación no se puede restablecer.
Método de solución:
-
Compruebe el cableado cerca del relé de parada de emergencia
-
Compruebe el relé de seguridad y gire la perilla giratoria
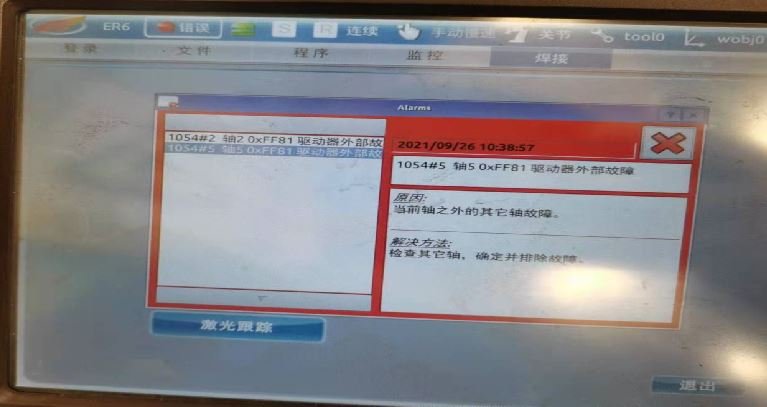
Descripción del problema:
Googol Tech: fallo externo en el accionamiento de los ejes 2 y 5
Método de solución:
Vuelva a importar los parámetros modificados del servomotor para los ejes 1–6 del robot.