Soalan Lazim Stesen Kerja Kimpalan Robotik
- Ralat sambungan pengekod
- Pendant pengajaran memaparkan “Not Connected.”
- Servo tidak dapat dihidupkan.
- Selepas sambungan dibuat, robot tidak bergerak apabila kawalan kedudukan dan orientasi diarahkan dalam perisian.
- Selepas sambungan dibuat, data robot tidak mengumpulkan data paksi tambahan.
- Kegagalan pencucuhan arka.
- Kimpalan terhenti pada satu kedudukan.
- Arka tidak padam pada titik akhir selepas kimpalan.
- Semasa operasi pemacuan berasaskan model rel lantai, titik keselamatan pertama melaporkan ralat pergerakan sendi.
- Plat rusuk terlalu tinggi dan terkena kotak kamera semasa kimpalan
- Titik sudut tepat tidak normal pada bahan kerja yang digilap
- Selepas kad SD diformat, pendant pengajaran menunjukkan bahawa ia tidak disambungkan dan skrin pengawal tidak memaparkan apa-apa
- Laser garis dan kamera bercanggah, menyebabkan salah satu daripadanya tidak dapat dibuka.
- Membuka laser garis menyebabkan ralat: "CICLR.dll".
- Pemilihan titik sudut tepat tidak normal di dalam sambungan kimpalan arka terendam rasuk-H.
- Kamera tidak menunjukkan imej semasa mengambil foto
- Pemacuan berasaskan model mempunyai nod yang belum diperuntukkan.
- Pengukuran jarak laser titik sentiasa mempunyai ralat tetap.
- Semasa kimpalan, pelanggaran berlaku dari titik peralihan ke titik mula kimpalan.
- Sudut B pengimbasan sentiasa melebihi had
- Ralat nilai Z laser pengimbasan terlalu besar / atau pengimejan laser terbalik
- Perisian laser Xiaobudian tiada pengimejan atau tidak dapat bersambung.
- Kimpalan titik B memaparkan gesaan: pakej proses tidak ditemui.
- Postur robot berubah dengan ketara semasa kimpalan filet.
- Sambungan plat pengukuh rata segi empat WN11
- Dalam tetapan titik bantu, nilai koordinat PCS tidak membaca koordinat daripada pose semasa; nilai yang disegar semula adalah tidak normal.
- Data penentukuran kamera tidak direkodkan.
- Selepas menggantikan pendant pengajaran, ralat berlaku: ralat pemboleh ubah global tidak dapat dipadamkan melalui kaedah biasa.
- Penggera pendant pengajaran 4208
- Selepas mengimbas stesen kerja gantri, memulakan kimpalan menyebabkan ralat; semasa pengesahan pada kedudukan 0 darjah paksi C robot, laser garis bergerak ke arah 180 darjah.
- Penggera paksi 1 robot: ralat penjejakan terlalu besar.
- Penyalaan semula arka sentiasa gagal selepas pemutusan arka semasa kimpalan.
- Terdapat jeda antara titik interpolasi semasa kimpalan.
- Fungsi kimpalan arka tidak dapat dibuka.
- Titik pengimbasan laser normal, tetapi corak B kimpalan tidak normal.
- Titik yang diimbas terlalu hampir dengan plat pengukuh, meningkatkan risiko perlanggaran obor.
- Fungsi "Kimpalan Arka" pada pendant pengajaran tidak dapat dibuka—ia tertutup serta-merta selepas dibuka.
- Selepas pemasangan awal gantri, pendant pengajaran tidak menunjukkan ralat tetapi servo tidak dapat dihidupkan.
- Pendant pengajaran boleh menghidupkan servo seperti biasa, tetapi perisian menunjukkan kegagalan penghidupan.
- Penggera mesin kimpalan OTAI E42, lampu komunikasi tidak menyala.
- Sistem koordinat tiada data, tetapi robot boleh digerakkan menggunakan pendant pengajaran.
- Pendant pengajaran melaporkan kurang voltan bas DC pada paksi 1–6.
- Pendant pengajaran tidak bersambung, pengawal melaporkan ralat bacaan fail SD.
- Selepas kabinet kawalan dihidupkan, pengawal tidak beroperasi.
- Pendant pengajaran sekali-sekala melaporkan henti kecemasan walaupun butang henti kecemasan tidak ditekan.
- Pengawal melaporkan “13 FPGA program fail.”
- Selepas penggantian pengawal, penggera masih berlaku; tidak dapat dikosongkan selepas kemas kini modul IO.
- Selepas sambungan, kawalan pose yang menggerakkan robot melaporkan ralat atau bergerak ke kedudukan yang salah.
- Selepas menaik taraf kepada versi 3.1.1, nilai tidak dapat dimuat naik daripada perisian ke pendant pengajaran.
- Selepas kemas kini perisian, ralat sambungan berlaku; bar mesej memaparkan "Startup monitoring failed."
- Titik peralihan trajektori kimpalan tidak normal.
- Kamera perisian laser garis melaporkan ralat selepas tangkapan foto selesai
- Selepas naik taraf fail kad, semasa permulaan, ralat konfigurasi perkakasan seperti 988 modul IO dan penggera isyarat henti kecemasan berlaku.
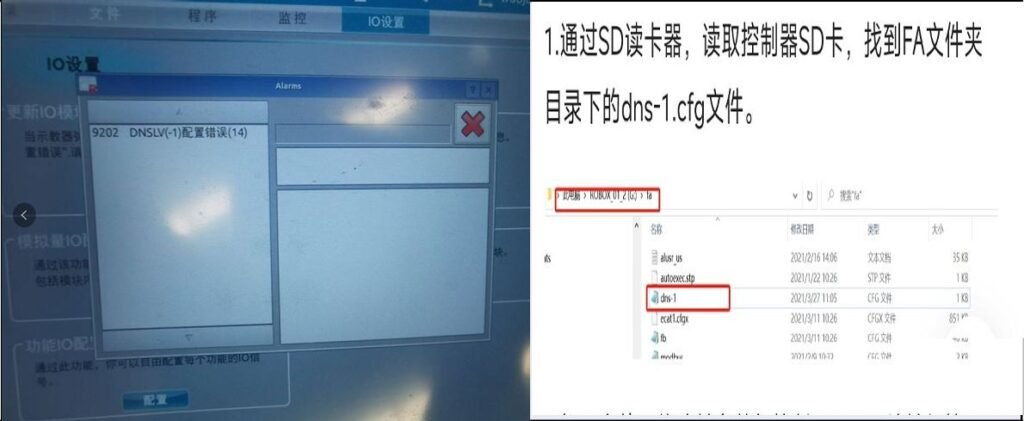
- Ralat 9202 dilaporkan semasa permulaan.
- Selepas kabinet kawalan dihidupkan, pendant pengajaran terus memaparkan "Please wait: booting."
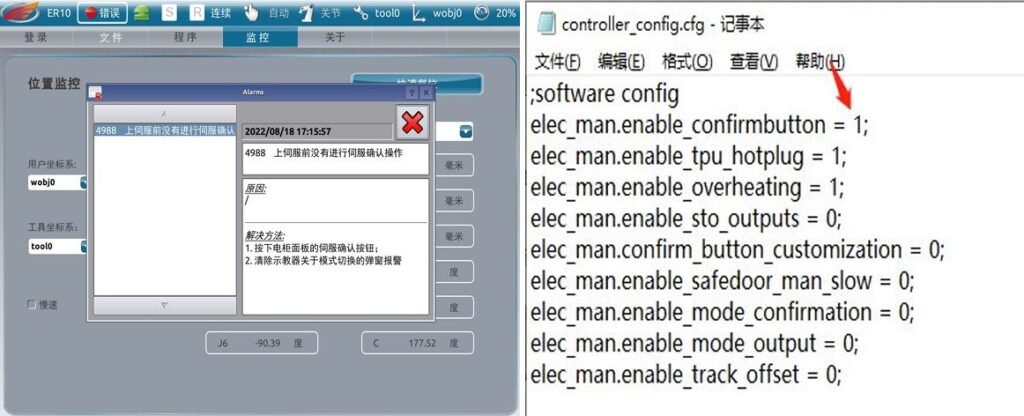
- Apabila pendant pengajaran ditukar kepada mod automatik dan butang kuasa (PWR) ditekan, penggera berlaku.
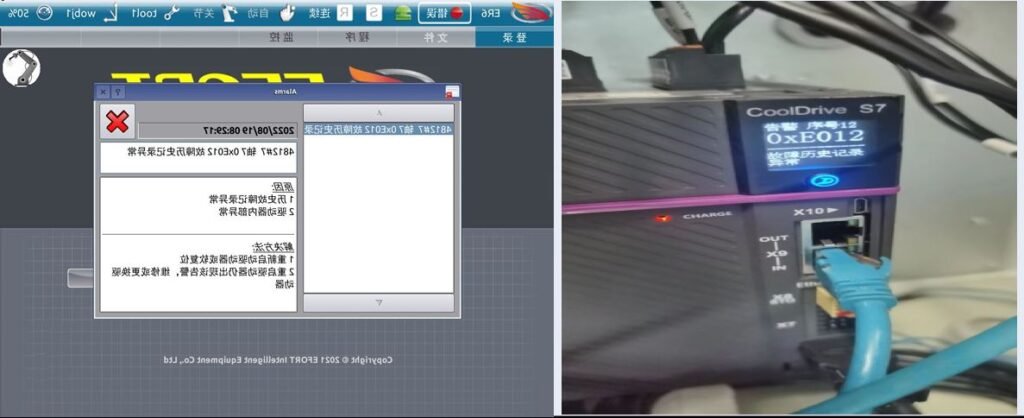
- Penggera pendant pengajaran 4812: ketaknormalan sejarah kod kerosakan.
- Ralat program gerakan terselaras dwi-mesin, data pemantauan tidak normal
- Penggera pendant pengajaran dan pemacu servo FF08
- CALL dalam program pengajaran tiada arcweld.
- Ralat perisian kamera 3D semasa permulaan: “VSensorSDKCLR.dll”
- Ralat perisian terbina dalam kamera 3D, lampu biru kamera berkelip.
- Selepas kamera MindVision disambungkan kepada kabel rangkaian, kamera tidak dapat dikesan
- Ralat pada arahan pergerakan yang dijana automatik oleh program.
- Selepas menaik taraf kepada versi fail kad 3.1.1, pergerakan robot melaporkan ralat: "Perlanggaran lima paksi berlaku."
- Servo tidak dapat dihidupkan.
- Servo tidak dapat dihidupkan, tiada penggera pada pendant pengajaran.
- Servo tidak dapat dihidupkan, semua pemacu enam paksi menunjukkan lampu merah, tiada penggera pada pendant pengajaran.
- Servo tidak dapat dihidupkan, satu paksi pada pemacu enam paksi menunjukkan lampu merah, tiada penggera pada pendant pengajaran.
- Pendant pengajaran melaporkan titik sifar hilang, dan tiada data dalam sistem koordinat di bawah pemantauan kedudukan.
- Ralat perisian kamera 3D: tidak dapat memilih pakej proses dan membuka reka bentuk stesen.
- Susun atur halaman perisian bercelaru atau halaman tertentu tidak dapat ditemui.
- Robot mencetuskan penggera had perjalanan semasa bergerak dan penggera tidak dapat dipadamkan.
- Selepas obor kimpalan melanggar objek dan mencetuskan sensor anti-perlanggaran, penggera tidak dapat dipadamkan.
- Ralat berlaku selepas menaik taraf fail kad pemacu enam paksi baharu dalam kabinet kawalan
- Robot berhenti dan tidak bergerak pada baris arahan ArcOn
- Tugas memaparkan: frekuensi dikurangkan, tersekat pada pemuatan berterusan
- Pendant pengajaran tidak bersambung, kod penggera pengawal 3909:
- Pendant pengajaran mengeluarkan penggera untuk kabinet kawalan terlalu panas, henti kecemasan dan penggera pintu keselamatan.
- Penggera permulaan 9001: Ketaksaan dalam definisi daftar pengguna.
- Selepas naik taraf fail kad pengawal, pendant pengajaran memaparkan penggera permulaan 985.
- Ralat nod lukisan garisan perisian: format rentetan tidak betul (juga berlaku secara luar talian).
- Penggera pendant pengajaran 9203
- Selepas permulaan, pendant pengajaran robot memaparkan penggera kerosakan yang menunjukkan kehilangan kedudukan sifar.
- Penggera pendant pengajaran 4208
- Penggera pendant pengajaran 9203
- Selepas dihidupkan, pendant pengajaran memaparkan penggera kerosakan yang menunjukkan kehilangan kedudukan titik sifar.
- Ralat semasa membuka pengimbasan nod selepas melukis nod
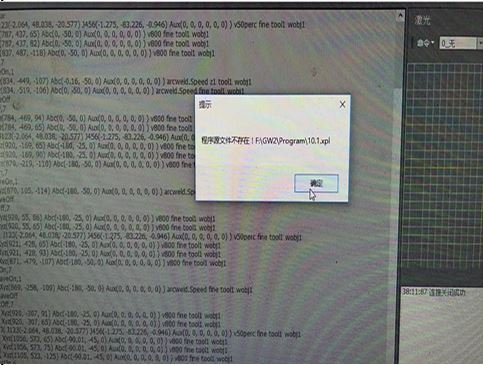
- Penggera pemacuan berasaskan model semasa menjalankan program: "Program source file does not exist."
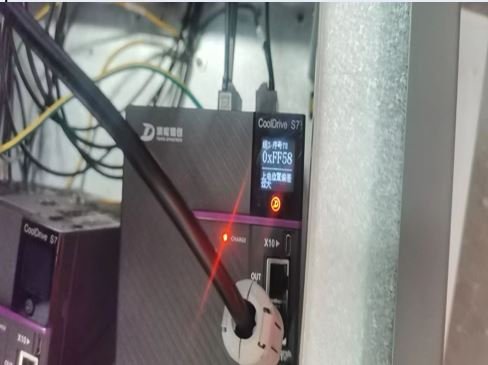
- Pemacu servo FF58: sisihan kedudukan berlebihan semasa kuasa dihidupkan.
- Ralat litar brek pemacu servo FF66
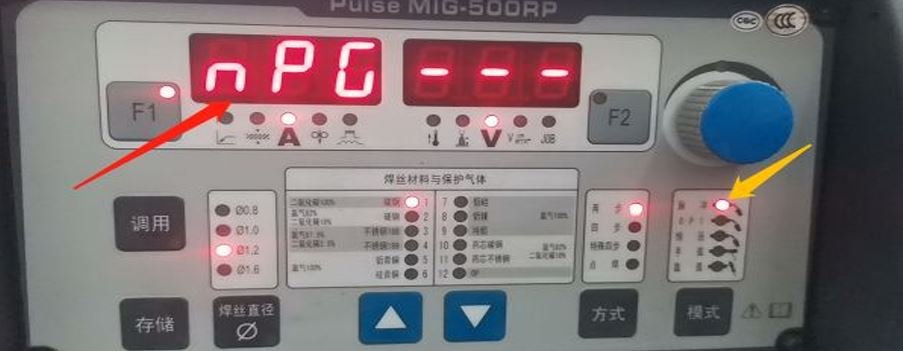
- Panel mesin kimpalan tidak memaparkan arus atau voltan
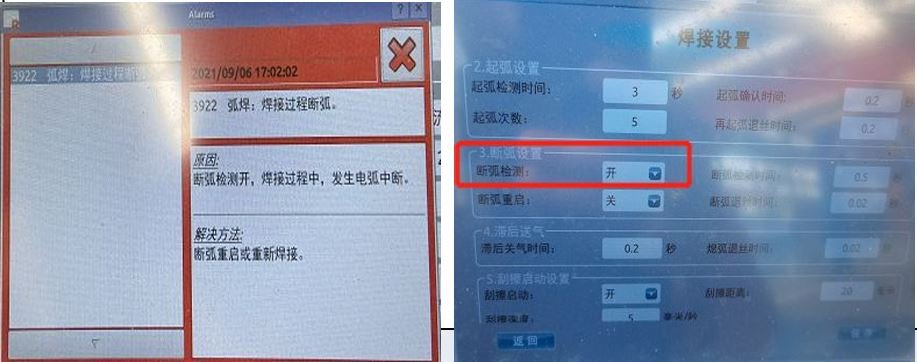
- Fail kad 2.1 mencetuskan ralat pemutusan arka selepas setiap kimpalan dalam kimpalan berselang.
- Penggera pencucuhan arka mesin kimpalan
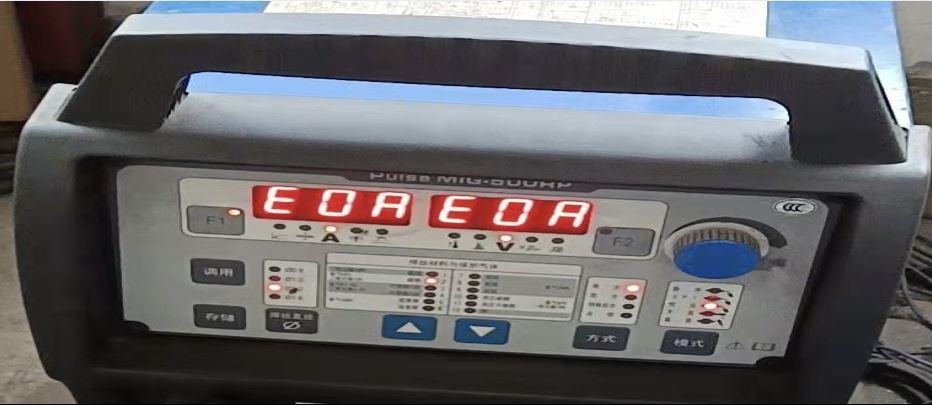
- Penggera EOA penyejukan air
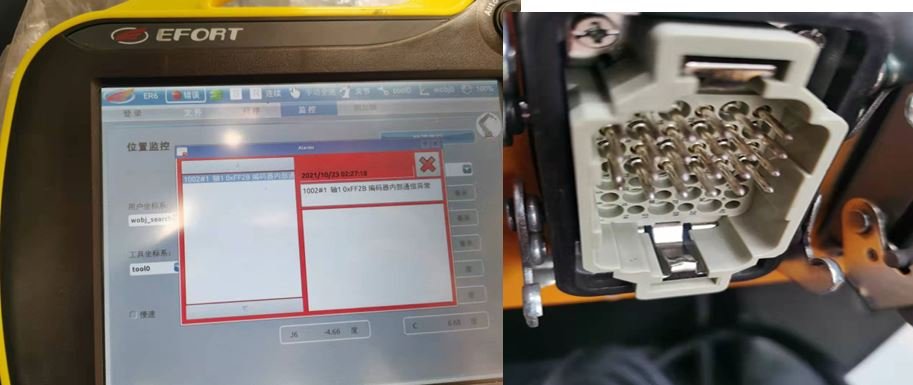
- Pergerakan sendi melaporkan ralat komunikasi dalaman pengekod paksi 1.
- Ralat henti kecemasan pendant pengajaran tidak dapat dikosongkan.
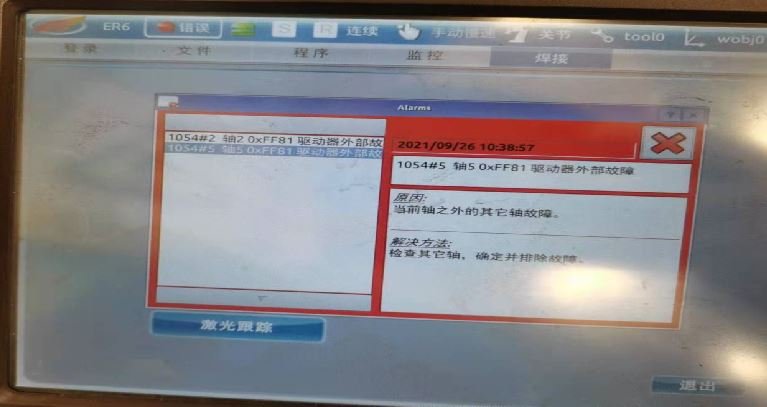
- Googol Tech: kerosakan luaran pada pemacu paksi 2 dan paksi 5
Perihalan Masalah:
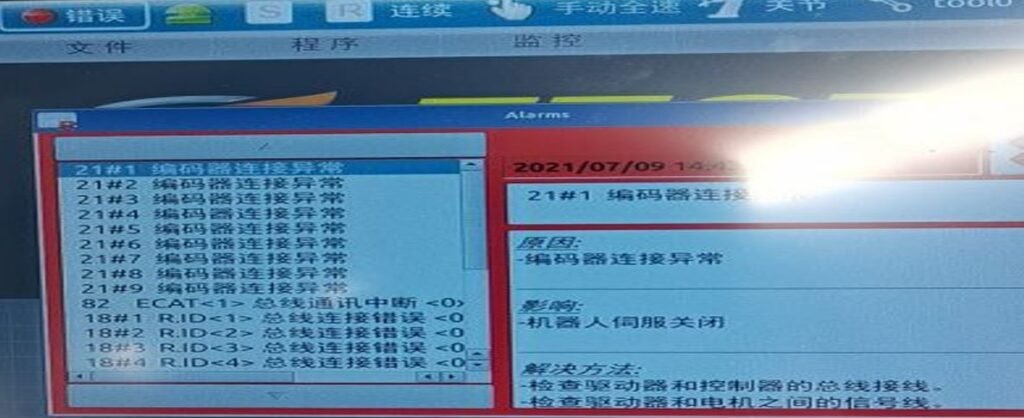
Ralat sambungan pengekod
Kaedah Penyelesaian:
1. Periksa pendawaian bas antara pemacu servo dengan pengawal.
2. Konfigurasikan semula bilangan paksi tambahan untuk interpolasi: mula-mula tetapkan kepada 0, matikan kuasa dan mulakan semula, kemudian tetapkan sekali lagi.
Perihalan Masalah:
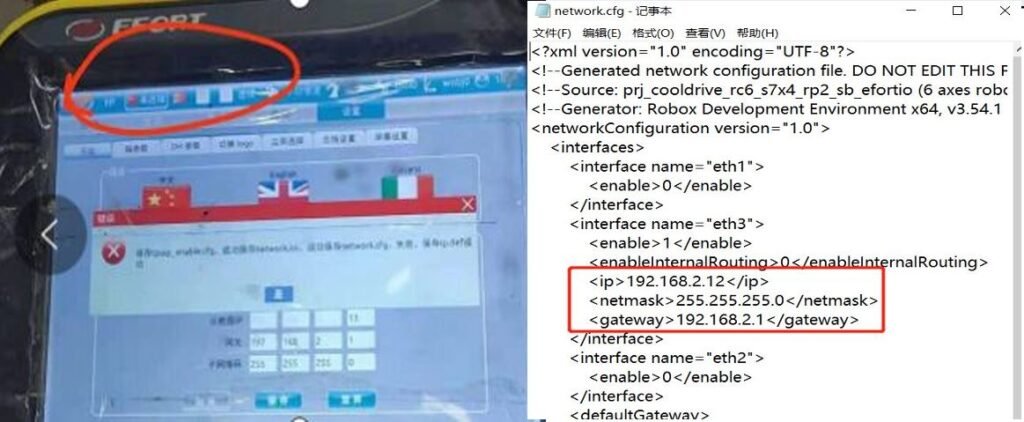
Pendant pengajaran memaparkan “Not Connected.”
Kaedah Penyelesaian:
1. Periksa sama ada kabel pendant pengajaran rosak.
2. Tetapkan alamat IP yang sepadan.
3. Periksa sama ada fail network.cfg dalam folder fa rosak.
4. Ubah segmen IP dalam fail kad robot supaya sepadan dengan fail kad pendant pengajaran.
Perihalan Masalah:
Servo tidak dapat dihidupkan.
Kaedah Penyelesaian:
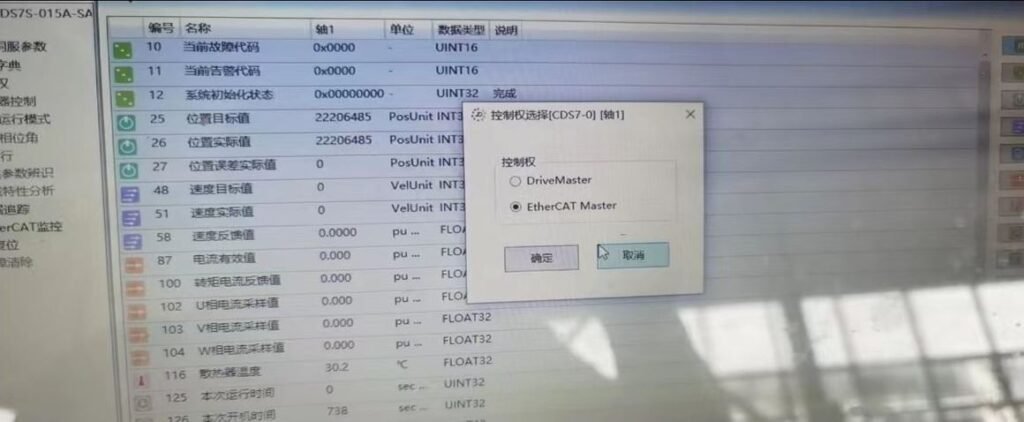
1. Gunakan kabel debug untuk menyambungkan komputer kepada pemacu servo paksi tambahan yang sepadan, buka DriveMaster.exe, kemudian klik Edit → Debug → Control Authority → Switch Control Authority.
2. Log masuk ke perisian dan periksa sama ada kuasa kawalan badan utama robot telah bertukar.
3. Selepas menolak dua langkah pertama, periksa sama ada mana-mana servo badan utama di dalam kabinet kawalan menunjukkan penggera. Jika penggera servo berlaku, pendant pengajaran tidak akan memaparkan penggera tersebut dan hanya akan menunjukkan kegagalan untuk dihidupkan. Tukar penyambung pemacu servo untuk melihat sama ada ralat turut berpindah.
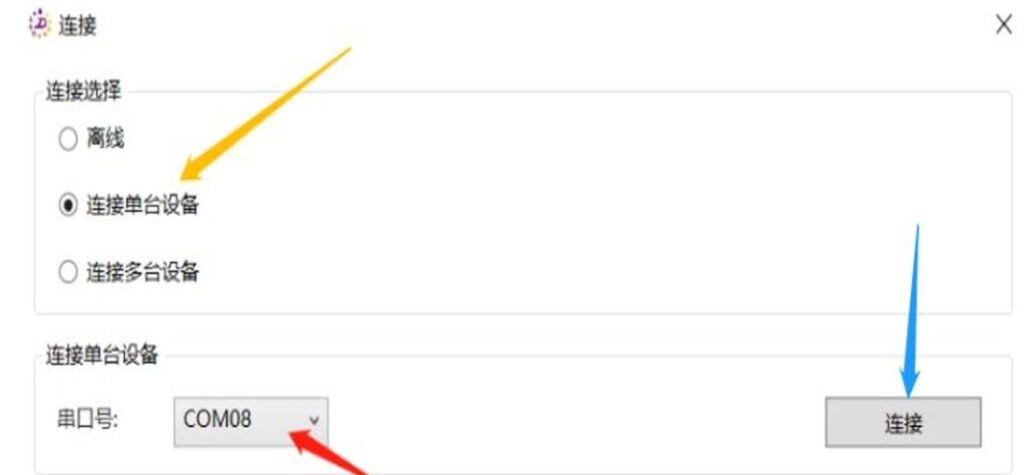
Perihalan Masalah:
Selepas sambungan dibuat, robot tidak bergerak apabila kawalan kedudukan dan orientasi diarahkan dalam perisian.
Kaedah Penyelesaian:
1. Periksa sama ada fungsi kimpalan arka diaktifkan.
2. Import semula fail kad.
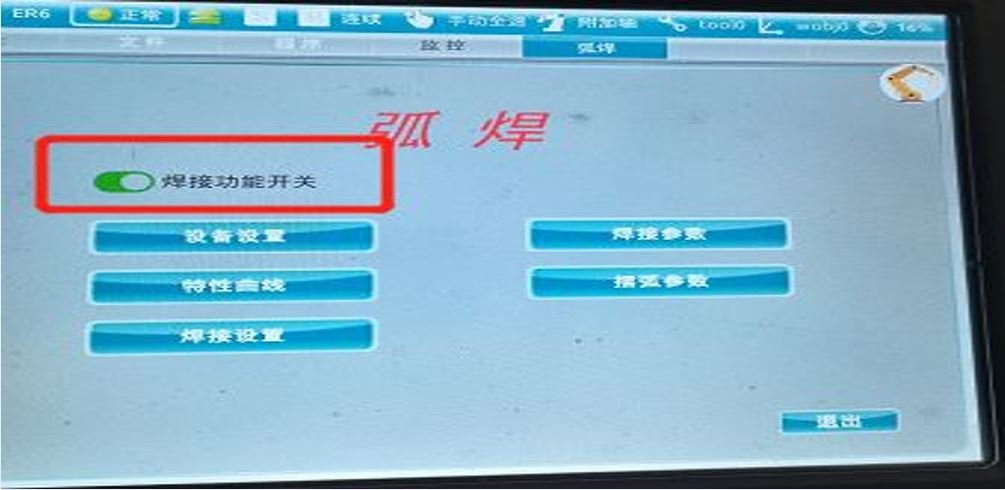
Perihalan Masalah:
Selepas sambungan dibuat, data robot tidak mengumpulkan data paksi tambahan.
Kaedah Penyelesaian:
Periksa bilangan paksi interpolasi tambahan. (Apabila bilangan interpolasi ialah 0, data paksi tambahan tidak dikumpulkan dan tidak boleh disegerakkan.)
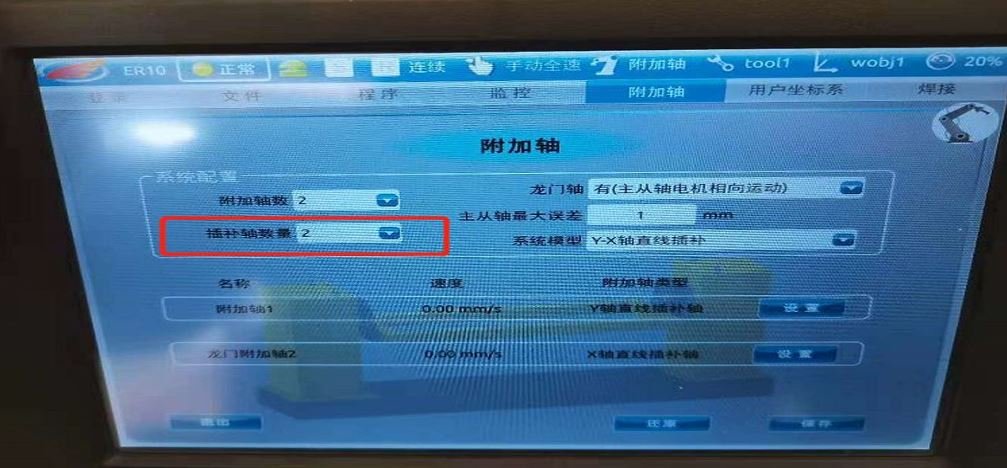
Perihalan Masalah:
Kegagalan pencucuhan arka.
Kaedah Penyelesaian:
-
Periksa wayar pembumian mesin kimpalan.
-
Buka Arc Welding → Welding Settings → Turn off Scratch Start.
-
Masukkan arahan tetapan semula fungsi kimpalan pada baris pertama.
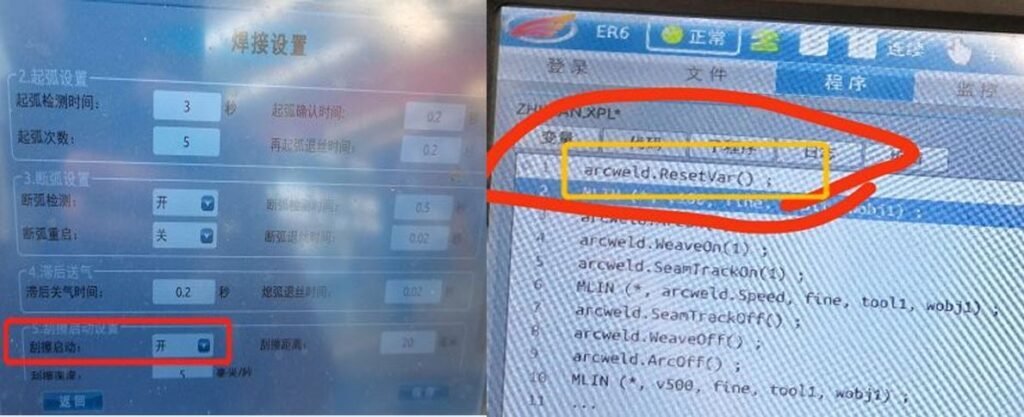
Perihalan Masalah:
Kimpalan terhenti pada satu kedudukan.
Kaedah Penyelesaian:
Buka Arc Welding → Welding Settings → Turn off Arc Restart Detection.
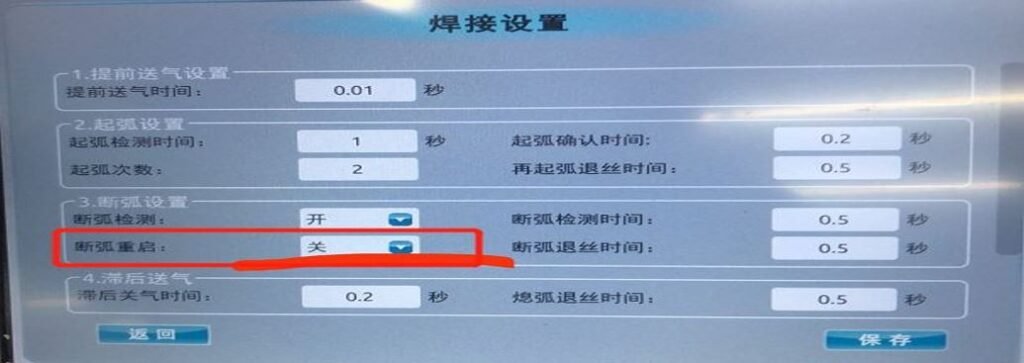
Perihalan Masalah:
Arka tidak padam pada titik akhir selepas kimpalan.
Kaedah Penyelesaian:
Gantikan fail arc_welding.obb di bawah ob_sys dalam fail kad, kemudian buka ob.cfg untuk memeriksa sama ada nilainya sepadan dengan gambar.
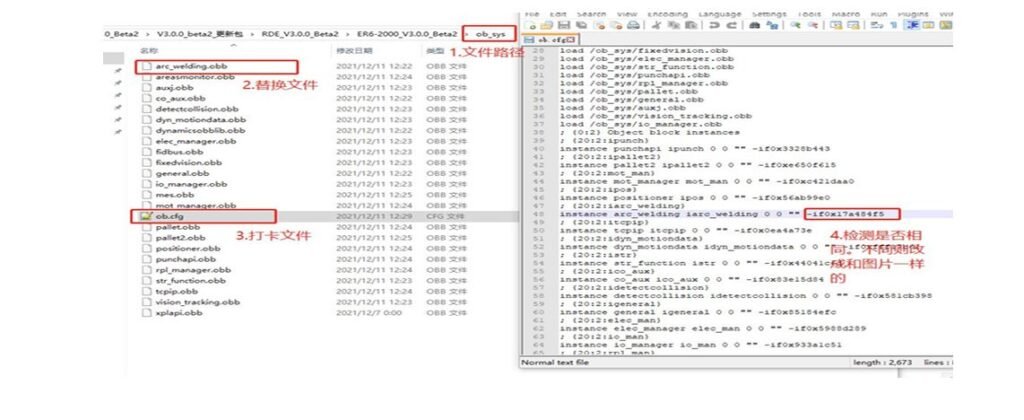
Perihalan Masalah:
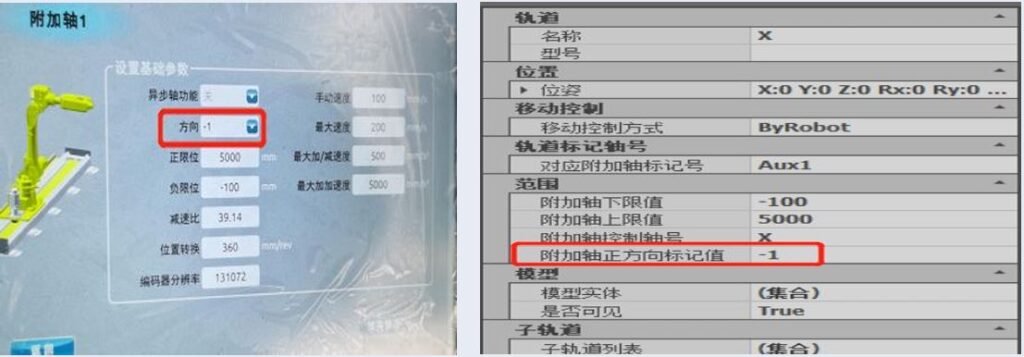
Semasa operasi pemacuan berasaskan model rel lantai, titik keselamatan pertama melaporkan ralat pergerakan sendi.
Kaedah Penyelesaian:
-
Tetapkan arah paksi tambahan pendant pengajaran kepada -1.
-
Tetapkan arah paksi-X reka bentuk stesen kerja kepada 1.
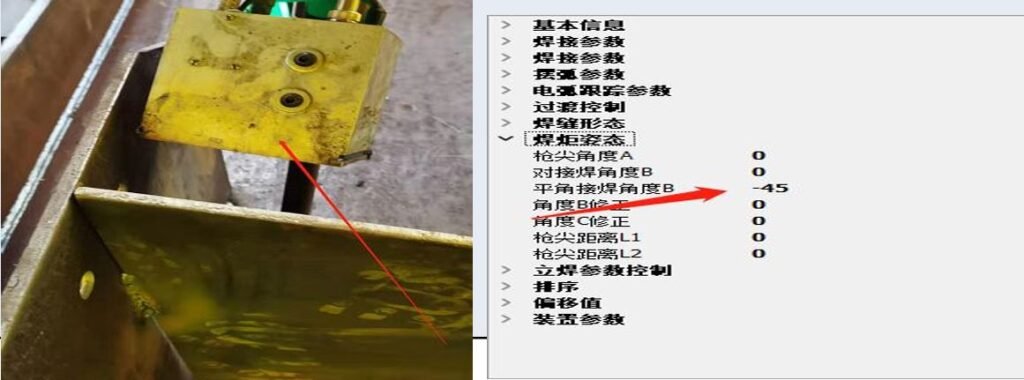
Perihalan Masalah:
Plat rusuk terlalu tinggi dan terkena kotak kamera semasa kimpalan
Kaedah Penyelesaian:
-
Laraskan sudut B pakej proses kimpalan serta sudut ke dalam pada titik mula dan titik akhir
Perihalan Masalah:
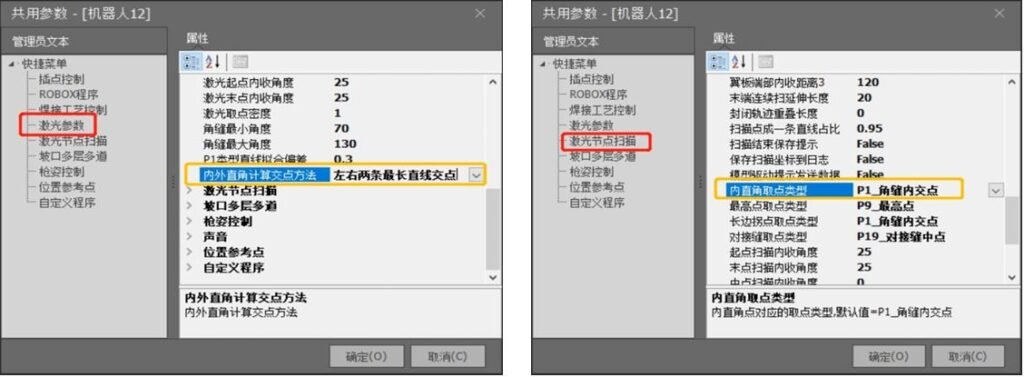
Titik sudut tepat tidak normal pada bahan kerja yang digilap
Kaedah Penyelesaian:
-
Ubah parameter umum - parameter laser - kaedah pengiraan persilangan sudut tepat dalaman dan luaran - persilangan dua garisan lurus terpanjang di kiri dan kanan
-
Ubah parameter umum - pengimbasan nod laser - jenis pemilihan titik sudut tepat dalaman - persilangan dalaman sambungan sudut P1
-
Ubah sementara sudut Rx semasa pengimbasan (dalam ±20)
Perihalan Masalah:
Selepas kad SD diformat, pendant pengajaran menunjukkan bahawa ia tidak disambungkan dan skrin pengawal tidak memaparkan apa-apa
Kaedah Penyelesaian:
Apabila memformat fail kad, pastikan ia diformat sebagai FAT32.

Perihalan Masalah:
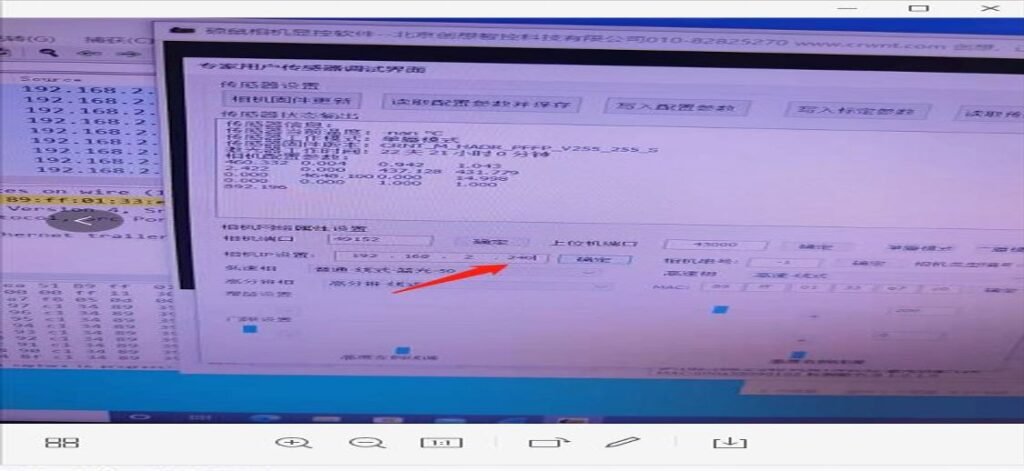
Laser garis dan kamera bercanggah, menyebabkan salah satu daripadanya tidak dapat dibuka.
Kaedah Penyelesaian:
IP laser garis tidak boleh lebih tinggi daripada IP komputer; jika tidak, konflik antara laser garis dengan kamera akan berlaku, lalu menyebabkan ralat pembukaan kamera atau kegagalan menyambung kepada laser garis.
Perihalan Masalah:
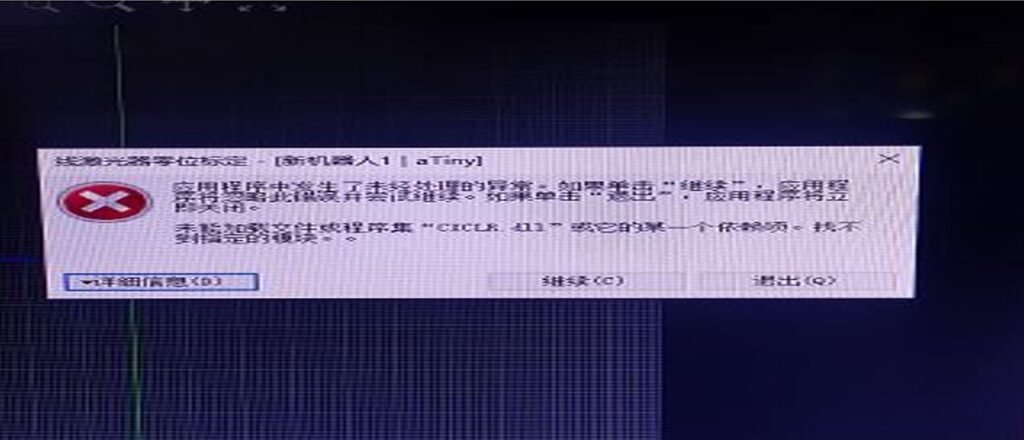
Membuka laser garis menyebabkan ralat: "CICLR.dll".
Kaedah Penyelesaian:
-
Salin fail CICLR.dll daripada perisian SW yang berfungsi ke dalam folder.
-
Konfigurasikan fail persekitaran runtime sistem Windows (isu ini biasanya berlaku pada komputer yang baru dipasang atau baru dipasang semula).
Perihalan Masalah:
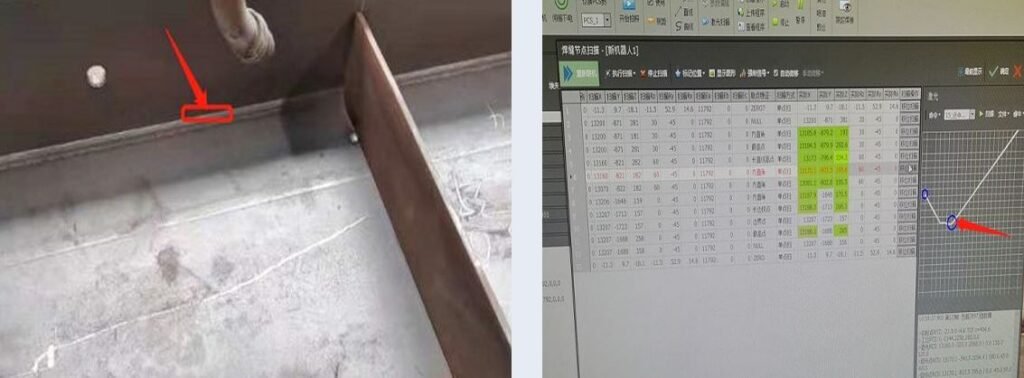
Pemilihan titik sudut tepat tidak normal di dalam sambungan kimpalan arka terendam rasuk-H.
Kaedah Penyelesaian:
-
Ubah parameter umum — Parameter laser — Kaedah pengiraan persilangan sudut tepat dalaman dan luaran — Persilangan dua garisan kiri dan kanan yang terpanjang.
-
Ubah parameter umum — Pengimbasan nod laser — Jenis pemilihan titik sudut tepat dalaman — Persilangan dalaman sambungan sudut P1.
Perihalan Masalah:
Kamera tidak menunjukkan imej semasa mengambil foto
Kaedah Penyelesaian:
Kamera mengambil foto melebihi julat yang ditentukur, menyebabkan tiada imej.
Perihalan Masalah:
Pemacuan berasaskan model mempunyai nod yang belum diperuntukkan.
Kaedah Penyelesaian:
-
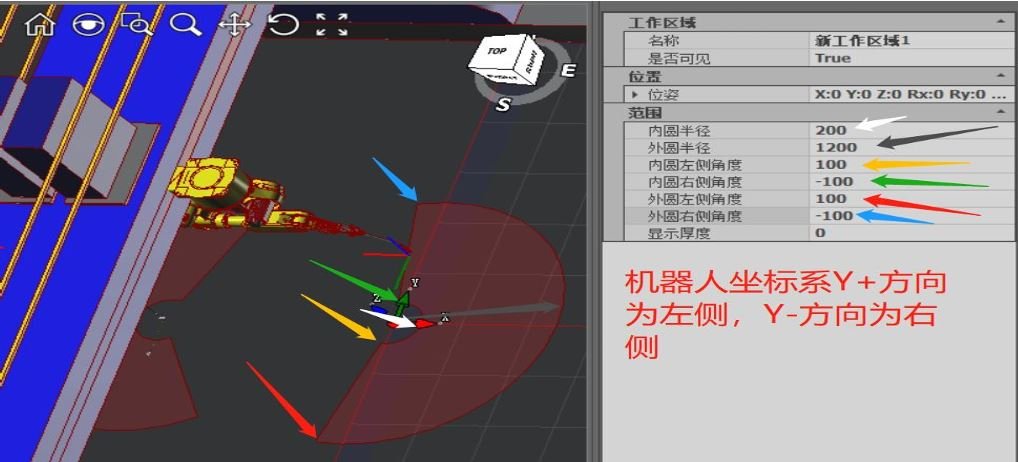
Ubah had atas dan had bawah paksi tambahan dalam reka bentuk stesen kerja.
-
Laraskan julat kawasan kerja PCS. Berdasarkan ukuran sebenar saiz robot dan ketinggian meja kerja di tapak, tetapan kawasan yang terlalu besar boleh menyebabkan pengimbasan melebihi had, manakala tetapan yang terlalu kecil boleh menyebabkan kimpalan melebihi had.
Perihalan Masalah:
Pengukuran jarak laser titik sentiasa mempunyai ralat tetap.
Kaedah Penyelesaian:
-
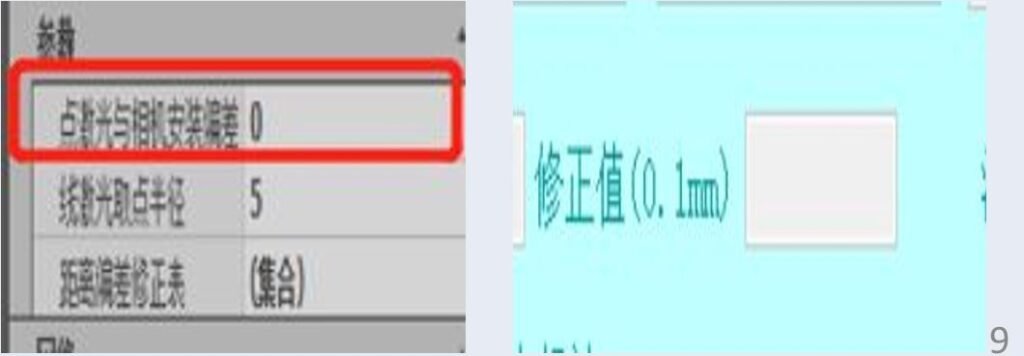
Laraskan ralat pemasangan antara laser titik dengan kamera dalam reka bentuk stesen kerja.
-
Tetapkan nilai pembetulan dalam parameter sokongan produk.
Perihalan Masalah:
Semasa kimpalan, pelanggaran berlaku dari titik peralihan ke titik mula kimpalan.
Kaedah Penyelesaian:
-
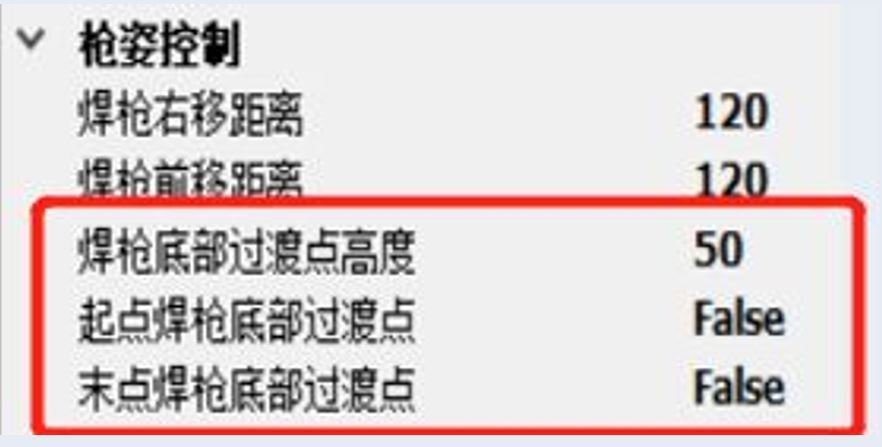
Dalam parameter umum, aktifkan titik peralihan bawah obor kimpalan pada titik mula dan tetapkan ketinggian peralihan dengan betul untuk mengelakkan pelanggaran obor.
-
Mengikut keadaan kerja, tetapkan jarak ofset ke kanan dan ke hadapan yang sesuai.
Perihalan Masalah:
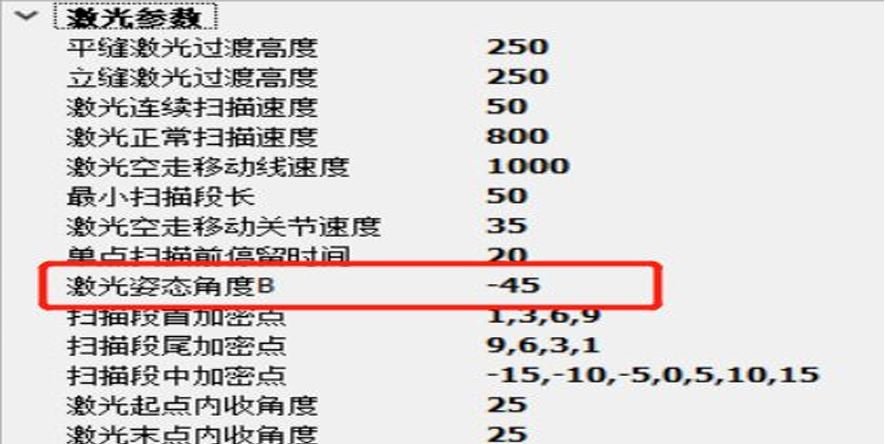
Sudut B pengimbasan sentiasa melebihi had
Kaedah Penyelesaian:
Dalam parameter umum, laraskan sudut B pengimbasan laser pada parameter laser. (Nota: pengubahsuaian dan aplikasi sudut B memerlukan pengesahan laser. Perubahan pada sudut B boleh menyebabkan laser menjadi tidak tepat. Perkara yang sama berlaku untuk kimpalan. Sudut tersebut tidak tetap.)
Perihalan Masalah:
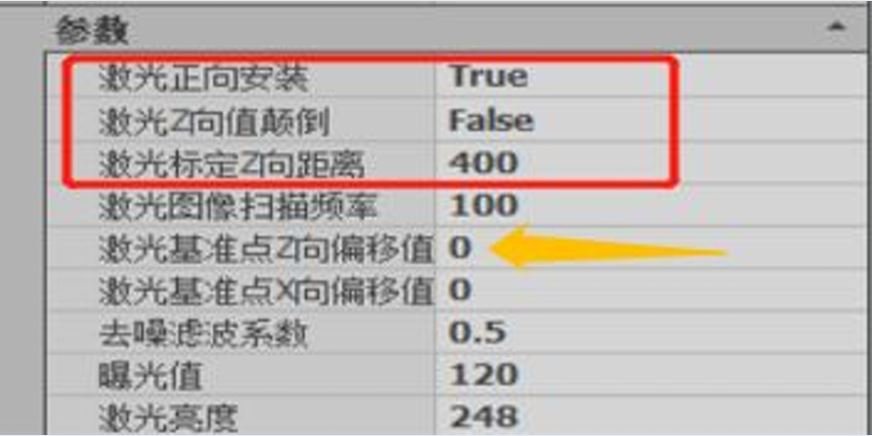
Ralat nilai Z laser pengimbasan terlalu besar / atau pengimejan laser terbalik
Kaedah Penyelesaian:
-
Reka bentuk stesen kerja - Laser garis - Arah pemasangan hadapan laser - Laraskan arah
-
Reka bentuk stesen kerja - Laser garis - Penyongsangan arah Z laser - Pilih yang sesuai
-
Jika ruang pengimbasan bahan kerja terlalu kecil, anda boleh menambah atau mengurangkan nilai ofset arah Z bagi titik rujukan laser
Perihalan Masalah:
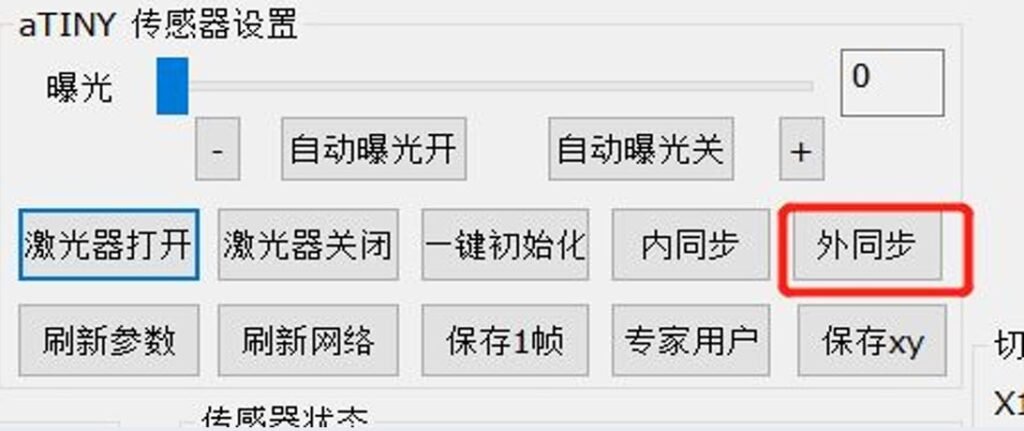
Perisian laser Xiaobudian tiada pengimejan atau tidak dapat bersambung.
Kaedah Penyelesaian:
-
Buka fail konfigurasi Shuoshu Xiaobudian dan semak sama ada IP, nombor port dan alamat MAC sepadan.
-
Pastikan firewall komputer dimatikan, dan komputer serta Xiaobudian ditetapkan dalam rangkaian setempat yang sama.
-
Dalam bahagian belakang perisian terbina dalam Xiaobudian, pilih penyegerakan luaran dan tulis parameter sewajarnya.
Perihalan Masalah:
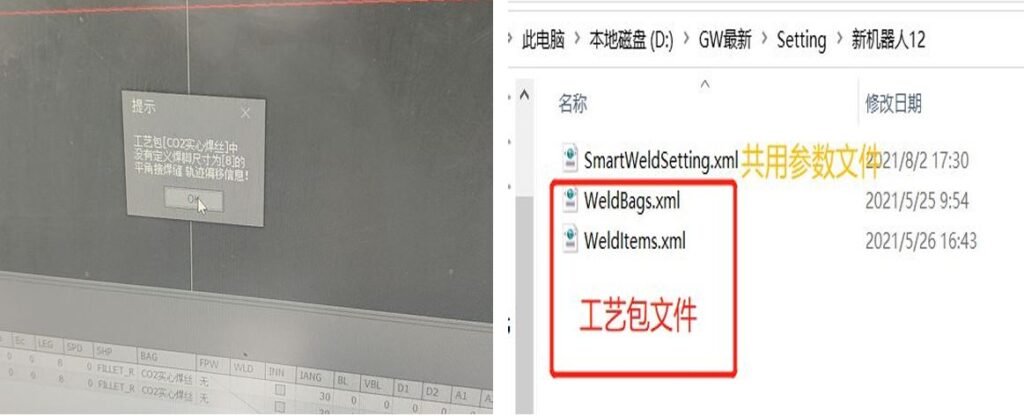
Kimpalan titik B memaparkan gesaan: pakej proses tidak ditemui.
Kaedah Penyelesaian:
-
Pilih pakej proses yang sepadan dan tambah item proses kimpalan yang sepadan.
-
Semak sama ada folder robot dalam fail tetapan mengandungi fail pakej proses, atau gantikan semula fail pakej proses.
Perihalan Masalah:
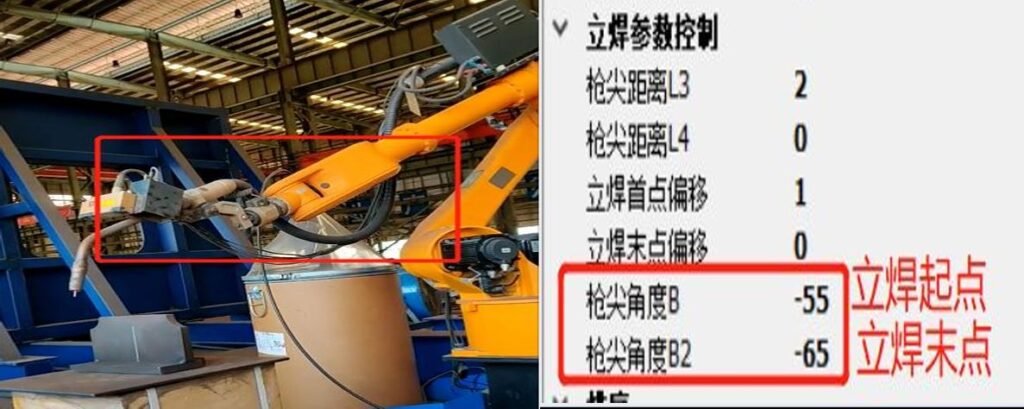
Postur robot berubah dengan ketara semasa kimpalan filet.
Kaedah Penyelesaian:
-
Semak pilihan pakej proses yang sepadan.
-
Ubah suai parameter sudut B dan B2 dalam bahagian kawalan kimpalan filet bagi pakej proses kimpalan.
Perihalan Masalah:
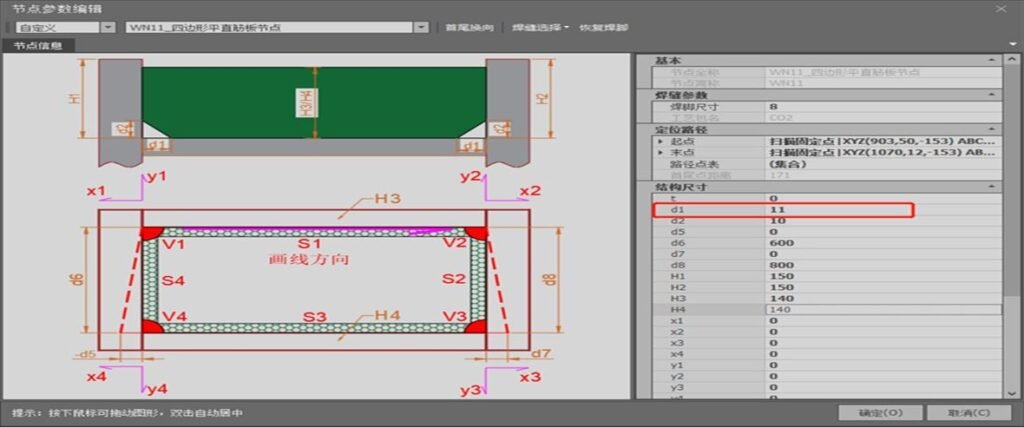
Sambungan plat pengukuh rata segi empat WN11
Kaedah Penyelesaian:
-
Apabila d1 kurang daripada atau sama dengan 10, lengkapkan empat kimpalan filet rata dalam satu laluan; beri perhatian kepada arah garisan.
-
Apabila d1 lebih daripada 10, bahagikan empat kimpalan filet rata kepada empat laluan untuk melengkapkan kimpalan.
Perihalan Masalah:
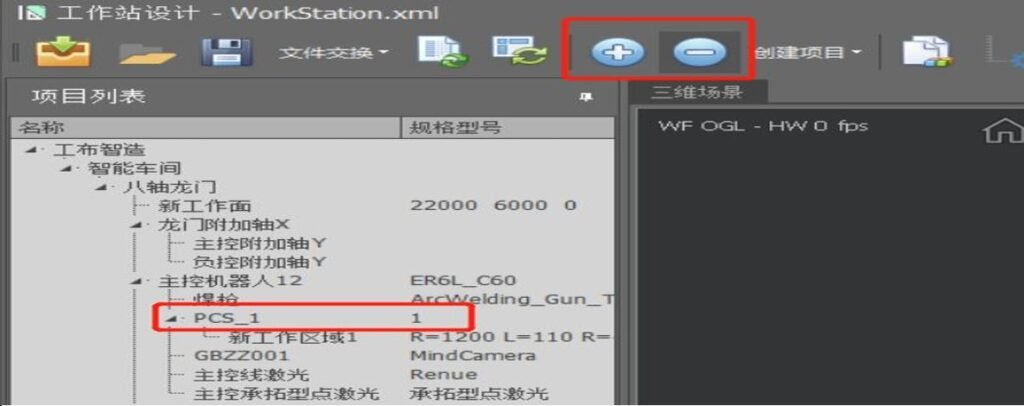
Dalam tetapan titik bantu, nilai koordinat PCS tidak membaca koordinat daripada pose semasa; nilai yang disegar semula adalah tidak normal.
Kaedah Penyelesaian:
Buka reka bentuk stesen, padam PCS, dan tambah semula PCS dengan titik koordinat baharu yang dimasukkan.
Perihalan Masalah:
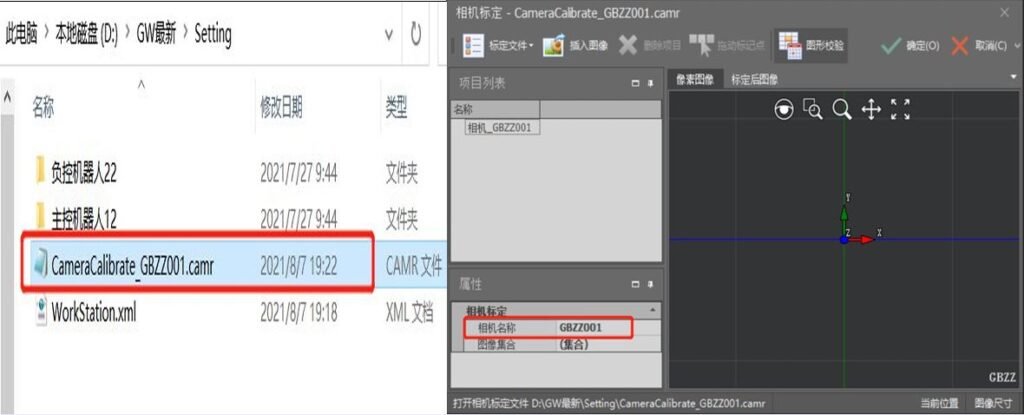
Data penentukuran kamera tidak direkodkan.
Kaedah Penyelesaian:
-
Buka fail tetapan dan padam fail penentukuran kamera.
-
Buka perisian, klik penentukuran kamera, dan cipta semula fail penentukuran kamera baharu.
Perihalan Masalah:
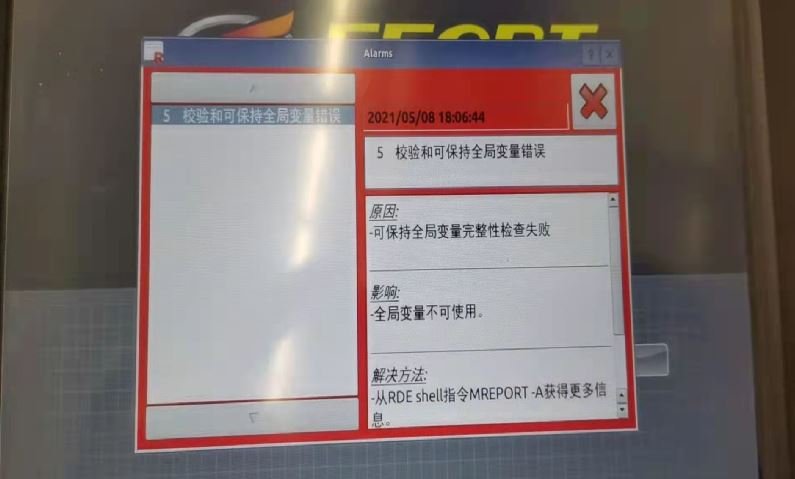
Selepas menggantikan pendant pengajaran, ralat berlaku: ralat pemboleh ubah global tidak dapat dipadamkan melalui kaedah biasa.
Kaedah Penyelesaian:
Tekan butang putih pada pengawal di dalam kabinet kawalan untuk mencari dan memadam penggera yang sepadan.
Perihalan Masalah:
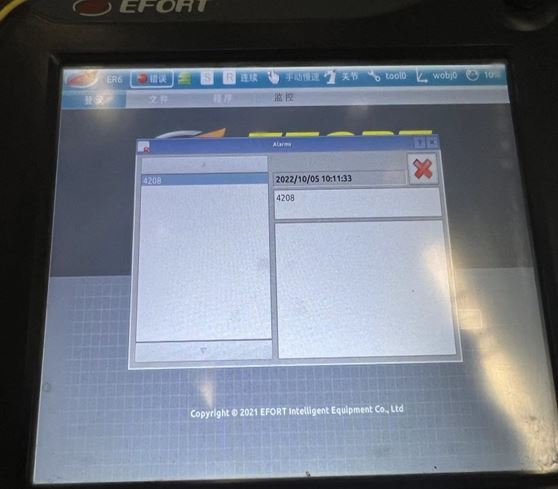
Penggera pendant pengajaran 4208
Kaedah Penyelesaian:
Punca: Ini ialah ralat heartbeat CAN, iaitu penggera pada mesin kimpalan di bawah versi 2.1. Walaupun selepas mesin kimpalan disambungkan, penggera tidak dapat dipadamkan dan memerlukan kabinet kawalan dimulakan semula.
Penyelesaian: Naik taraf fail kad pengawal.
Perihalan Masalah:
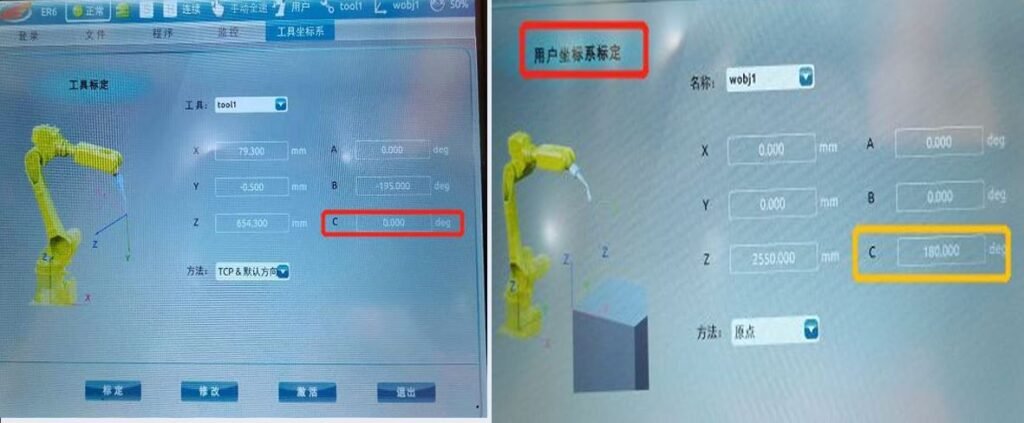
Selepas mengimbas stesen kerja gantri, memulakan kimpalan menyebabkan ralat; semasa pengesahan pada kedudukan 0 darjah paksi C robot, laser garis bergerak ke arah 180 darjah.
Kaedah Penyelesaian:
Buka sistem koordinat alat, pilih tool=1, dan tukar paksi C daripada 180 kepada 0.
(Selepas membalikkan penentukuran alat robot, tolak 180 daripada nilai paksi B; tetapkan paksi C kepada 0. Paksi C sistem koordinat pengguna perlu ditetapkan kepada 180.)
Perihalan Masalah:
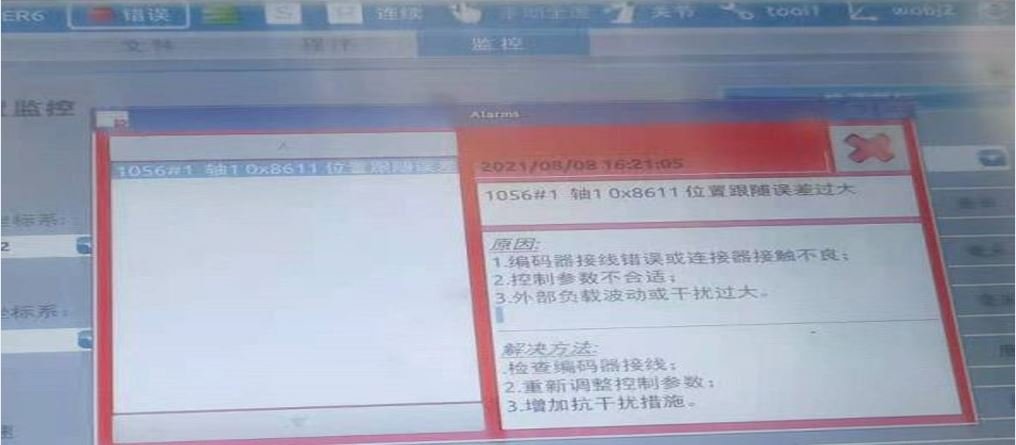
Penggera paksi 1 robot: ralat penjejakan terlalu besar.
Kaedah Penyelesaian:
-
Semak sama ada kabel badan robot longgar (gunakan kabel lentur tinggi apabila dilalukan melalui rantai seret).
-
Tekan butang tahan manual berulang kali dan rasa motor paksi pertama untuk melihat sama ada brek dilepaskan.
Perihalan Masalah:
Penyalaan semula arka sentiasa gagal selepas pemutusan arka semasa kimpalan.
Kaedah Penyelesaian:
Buka Kimpalan Arka → Tetapan Kimpalan → Dayakan Permulaan Calar
(Suis permulaan calar sepadan dengan suis pengesanan pemutusan arka.)
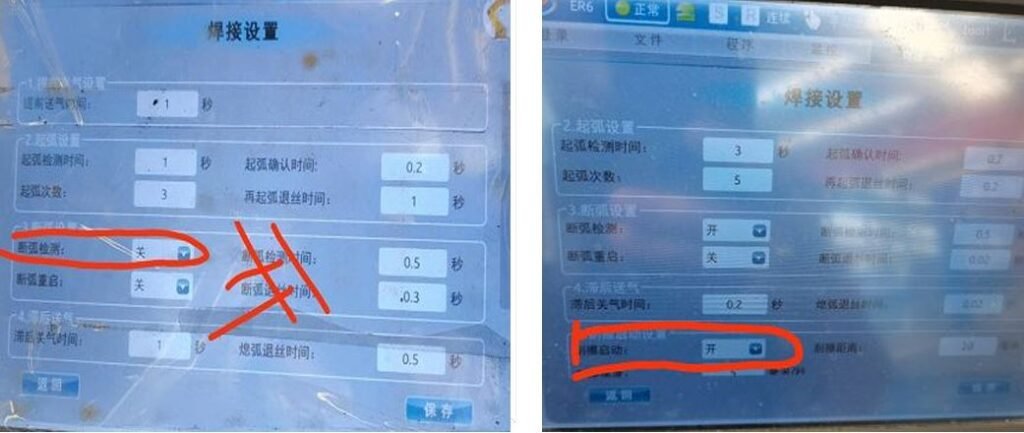
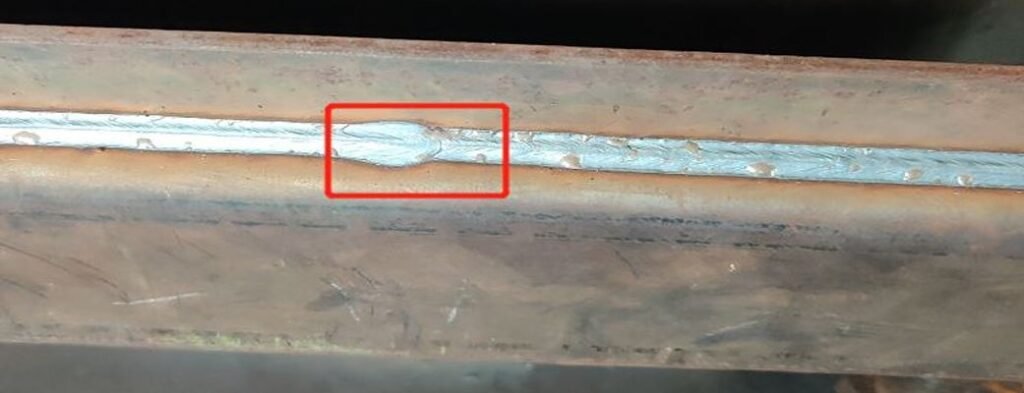
Perihalan Masalah:
Terdapat jeda antara titik interpolasi semasa kimpalan.
Kaedah Penyelesaian:
Tukar Fine dalam arahan kimpalan kepada Z10 (untuk peralihan arka).
Jangan ubah titik akhir dalam arahan kimpalan; jika tidak, dengan Z bersamaan 10, 10 mm terakhir tidak akan dikimpal.
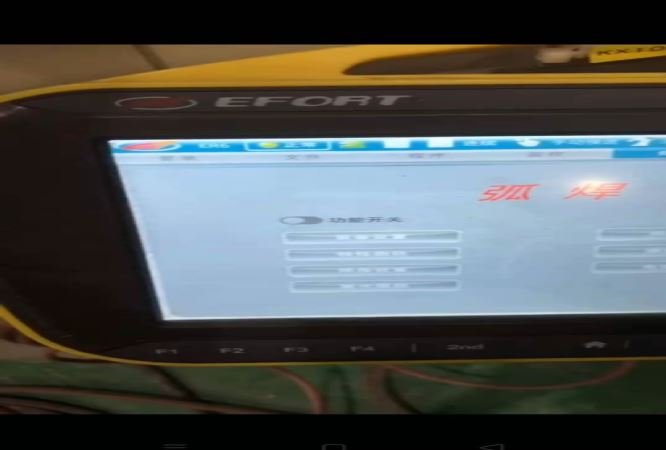
Perihalan Masalah:
Fungsi kimpalan arka tidak dapat dibuka.
Kaedah Penyelesaian:
Pada antara muka utama pendant pengajaran, buka Tetapan → Pemilihan Aplikasi, pilih semula fungsi Kimpalan Arka, dan klik OK.
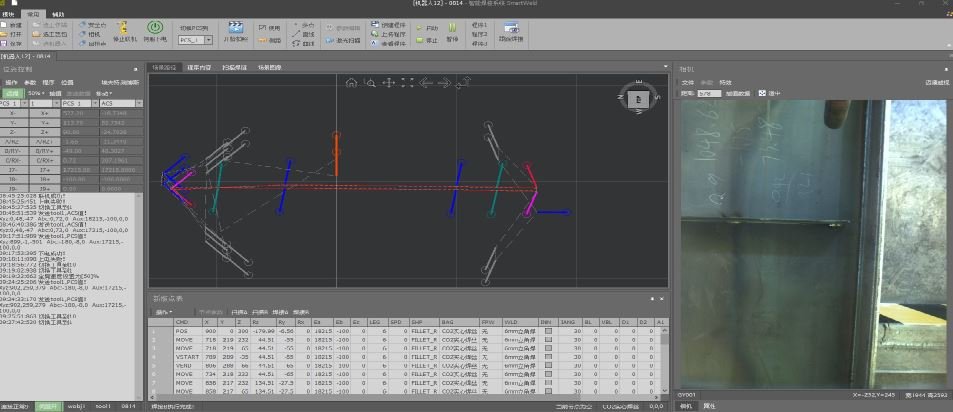
Perihalan Masalah:
Titik pengimbasan laser normal, tetapi corak B kimpalan tidak normal.
Kaedah Penyelesaian:
Pastikan alat telah ditentukur dengan betul sebelum mengemas kini perisian.
Perihalan Masalah:
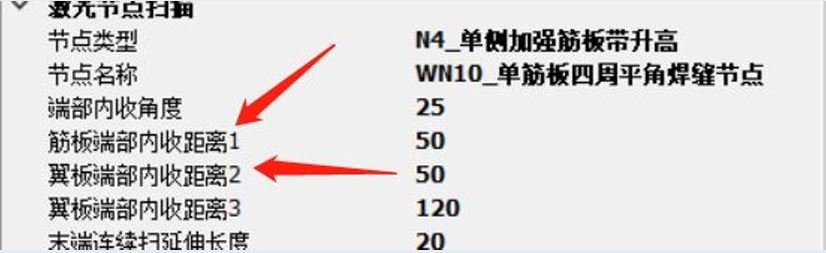
Titik yang diimbas terlalu hampir dengan plat pengukuh, meningkatkan risiko perlanggaran obor.
Kaedah Penyelesaian:
Laraskan parameter dikongsi untuk offset ke dalam plat pengukuh dan offset ke dalam hujung bebibir.
(Untuk offset ke dalam plat pengukuh dan bebibir, pastikan tiada perlanggaran obor dan operasi berjalan dengan betul:
-
Jarak 1 dan 2 hendaklah sekecil mungkin.
-
Perbezaan antara jarak 3 dan 2 hendaklah sebesar mungkin.)
Perihalan Masalah:
Fungsi "Kimpalan Arka" pada pendant pengajaran tidak dapat dibuka—ia tertutup serta-merta selepas dibuka.
Kaedah Penyelesaian:
Pilih "Tetapan" → "Pemilihan Aplikasi" daripada menu pendant pengajaran, pilih semula "Kimpalan", simpan dan mulakan semula kabinet kawalan.
Perihalan Masalah:
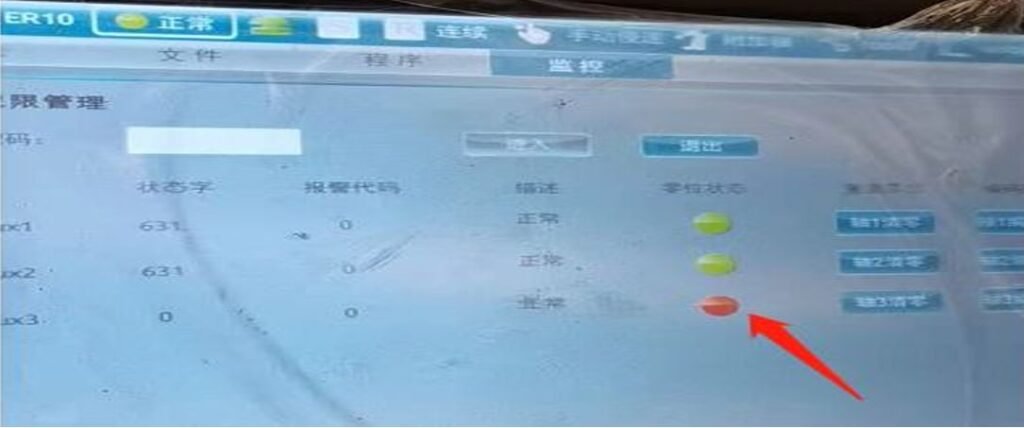
Selepas pemasangan awal gantri, pendant pengajaran tidak menunjukkan ralat tetapi servo tidak dapat dihidupkan.
Kaedah Penyelesaian:
-
Semak sama ada kedudukan sifar paksi bantu hilang (Pendant pengajaran → Pemantauan → Pemacu servo → Kedudukan sifar paksi bantu ditandakan merah).
-
Import semula parameter motor paksi bantu.
Perihalan Masalah:
Pendant pengajaran boleh menghidupkan servo seperti biasa, tetapi perisian menunjukkan kegagalan penghidupan.
Kaedah Penyelesaian:
-
Uji dengan pakej perisian SW lain yang berfungsi normal di tapak.
-
Uji menggunakan fail kad versi standard untuk melihat sama ada ia berfungsi dengan betul.
Perihalan Masalah:
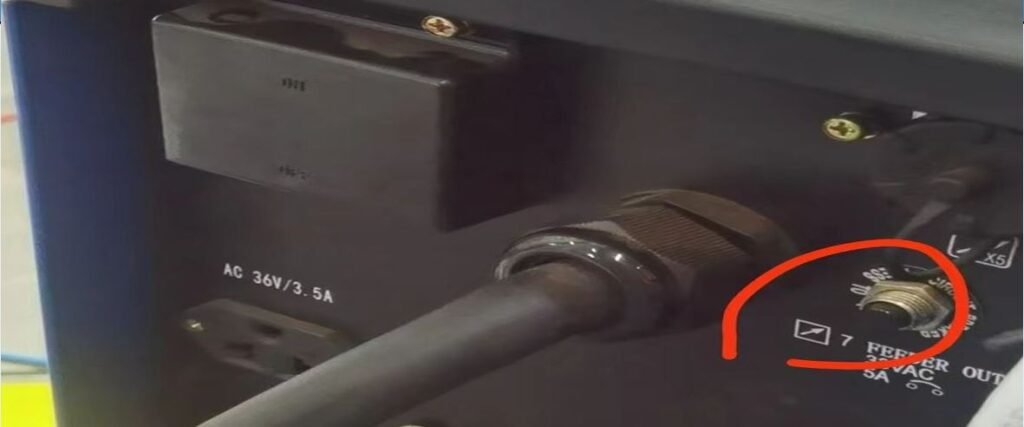
Penggera mesin kimpalan OTAI E42, lampu komunikasi tidak menyala.
Kaedah Penyelesaian:
Tekan butang hitam di bahagian belakang mesin kimpalan.
Perihalan Masalah:
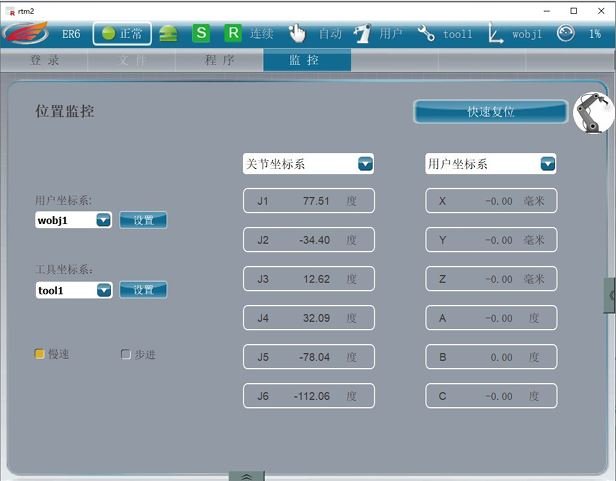
Sistem koordinat tiada data, tetapi robot boleh digerakkan menggunakan pendant pengajaran.
Kaedah Penyelesaian:
Muatkan program pengajaran atau cipta program pengajaran baharu.
Perihalan Masalah:
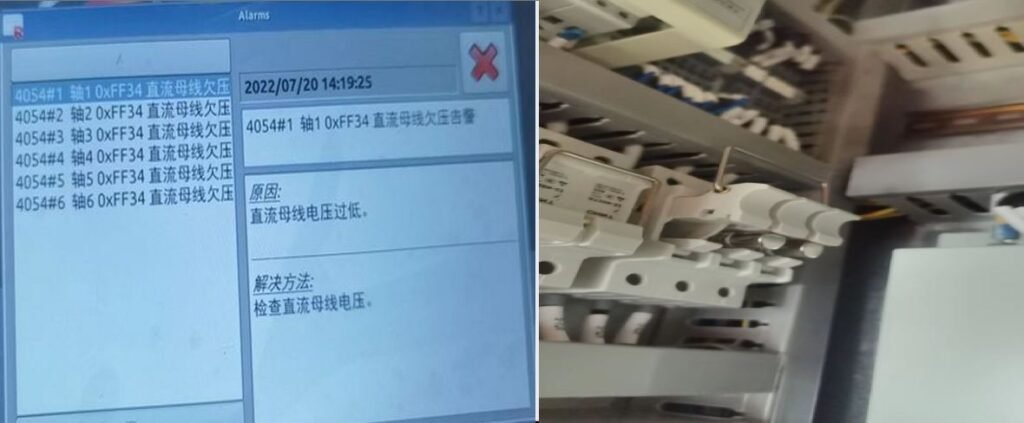
Pendant pengajaran melaporkan kurang voltan bas DC pada paksi 1–6.
Kaedah Penyelesaian:
-
Periksa sama ada fius 16A di dalam kabinet kawalan adalah normal (gunakan multimeter untuk memeriksa kesinambungan; jika tiada kesinambungan, gantikan fius).
-
Gantikan pemacu servo enam paksi.
Perihalan Masalah:
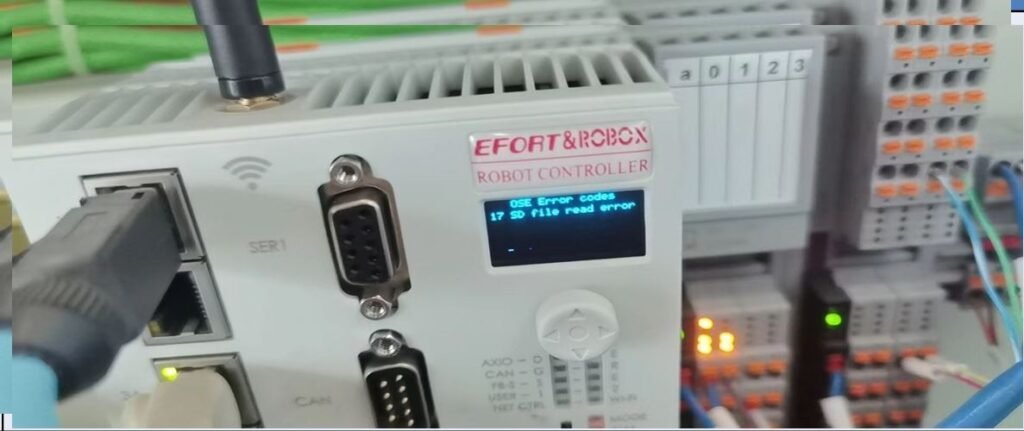
Pendant pengajaran tidak bersambung, pengawal melaporkan ralat bacaan fail SD.
Kaedah Penyelesaian:
Gantikan kad SD di dalam pengawal.
Perihalan Masalah:
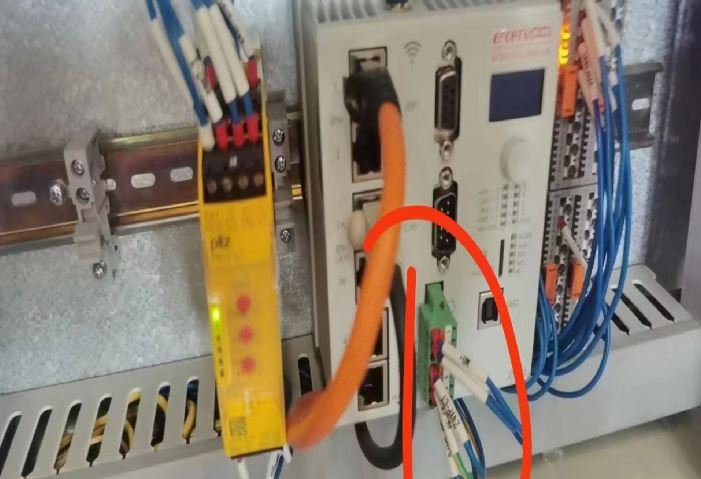
Selepas kabinet kawalan dihidupkan, pengawal tidak beroperasi.
Kaedah Penyelesaian:
Periksa sama ada pin 5 (24V VP) dan 7 (24V VG) pada blok terminal pengawal mempunyai beza voltan 24V. Jika tiada, periksa pendawaian; jika ada, gantikan pengawal.
Perihalan Masalah:
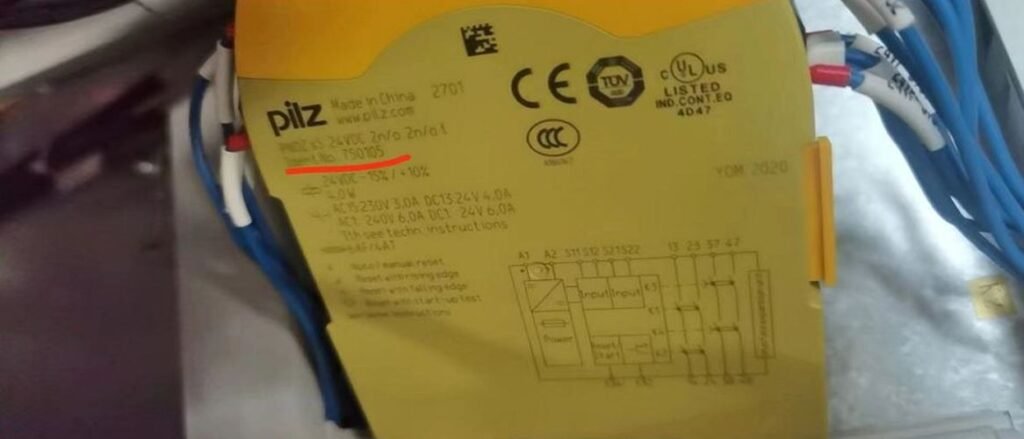
Pendant pengajaran sekali-sekala melaporkan henti kecemasan walaupun butang henti kecemasan tidak ditekan.
Kaedah Penyelesaian:
Periksa sama ada modul keselamatan 750105 mempunyai akhiran HT di bahagian belakang; jika tiada, modul keselamatan perlu diganti.
(Nota: Sejak 2022, semua modul keselamatan robot mempunyai HT. Selepas penggantian, putarkan suis dail pada tiga butang merah supaya sepadan dengan tetapan sebelumnya.)
Perihalan Masalah:
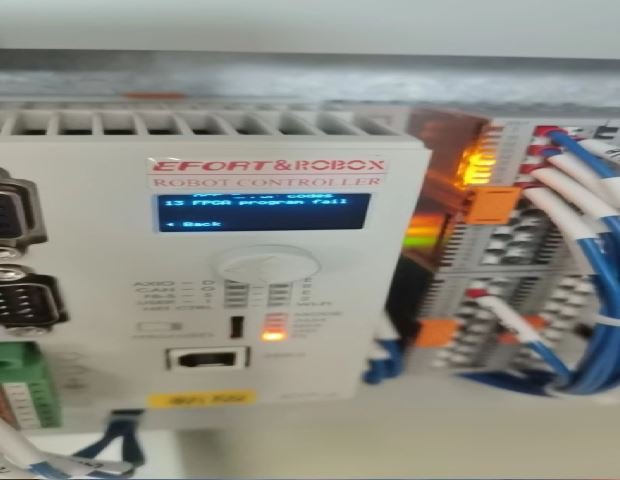
Pengawal melaporkan “13 FPGA program fail.”
Kaedah Penyelesaian:
Perisian tegar pengawal tidak sepadan; perisian tegar pengawal perlu dinaik taraf. Pengawal yang berbeza memerlukan versi perisian tegar yang berbeza dan sepadan.
Perihalan Masalah:
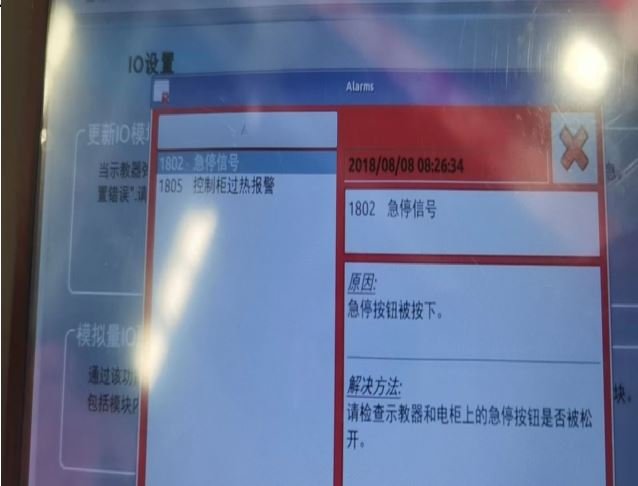
Selepas penggantian pengawal, penggera masih berlaku; tidak dapat dikosongkan selepas kemas kini modul IO.
Kaedah Penyelesaian:
Pengawal tidak mengesan modul IO; periksa sama ada pengawal dan modul IO dipasang dengan betul.
Perihalan Masalah:
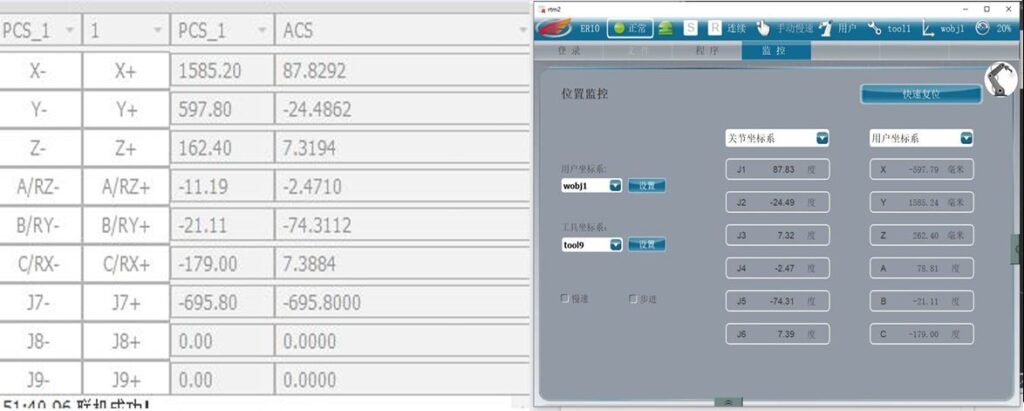
Selepas sambungan, kawalan pose yang menggerakkan robot melaporkan ralat atau bergerak ke kedudukan yang salah.
Kaedah Penyelesaian:
Periksa sama ada nilai PCS dalam kawalan pose sepadan dengan sistem koordinat pengguna dalam pendant pengajaran (PCS1~5 dalam reka bentuk stesen perisian perlu sama dengan nilai wobj dalam pendant pengajaran).
Perihalan Masalah:
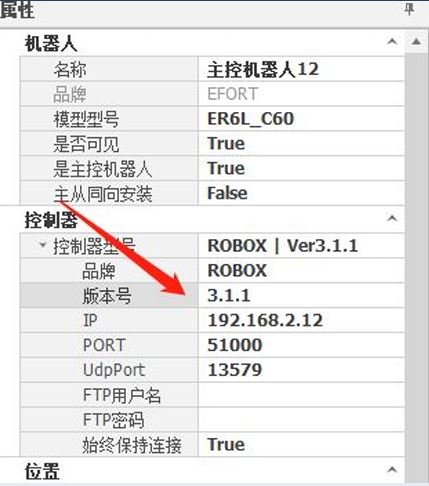
Selepas menaik taraf kepada versi 3.1.1, nilai tidak dapat dimuat naik daripada perisian ke pendant pengajaran.
Kaedah Penyelesaian:
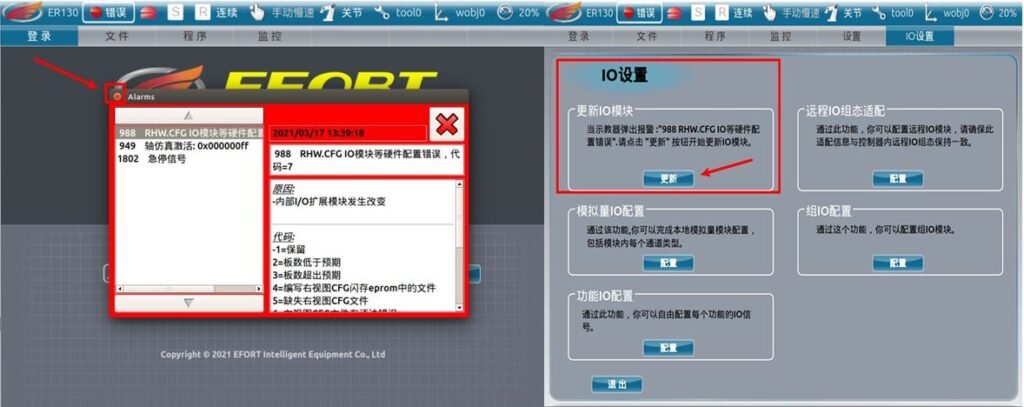
Anda perlu memilih robot dan memasukkan nombor versi 3.1.1 dalam reka bentuk stesen.
Perihalan Masalah:
Selepas kemas kini perisian, ralat sambungan berlaku; bar mesej memaparkan "Startup monitoring failed."
Kaedah Penyelesaian:
Selepas perisian versi 7.16, anda perlu menambah pilihan pemposisi dalam aplikasi pendant pengajaran, kemudian mulakan semula kabinet kawalan.
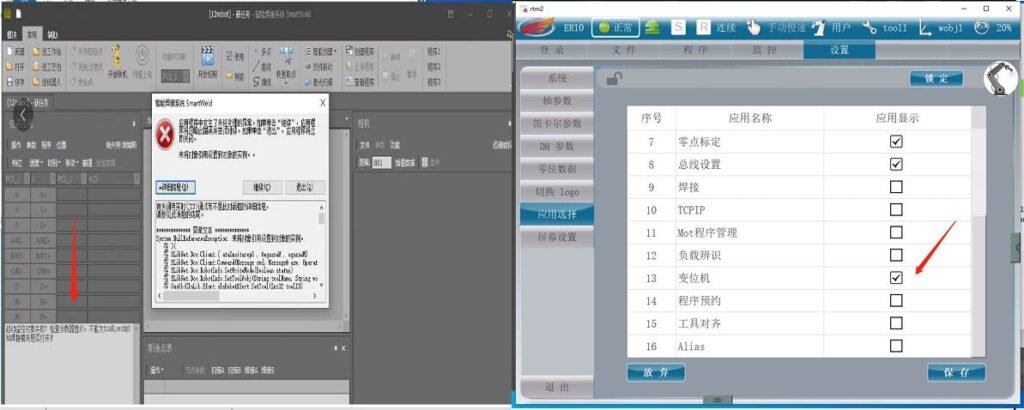
Perihalan Masalah:
Titik peralihan trajektori kimpalan tidak normal.
Kaedah Penyelesaian:
-
Periksa sama ada ketinggian peralihan selamat minimum dalam parameter nod dan parameter umum telah diisi dengan betul.
-
Periksa sama ada orientasi robot dalam stesen kerja sepadan dengan arah pemasangan sebenar.
-
Nilai Z minimum untuk titik peralihan ialah -899; cuba kekalkan nilai Z dalam sistem koordinat pengguna sebagai nilai positif (secara umum, untuk robot gantri terbalik, jika nilai Z sistem koordinat pengguna tidak ditetapkan, titik peralihan akan menjadi tidak normal).
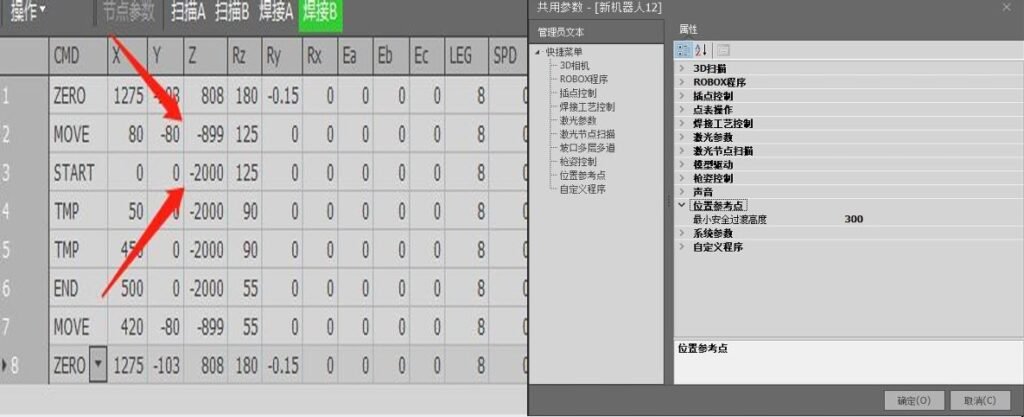
Perihalan Masalah:
Kamera perisian laser garis melaporkan ralat selepas tangkapan foto selesai
Kaedah Penyelesaian:
Tiada data penentukuran kamera dalam perisian
-
Gunakan perisian kamera terbina dalam untuk menangkap imej bagi penentukuran, simpan imej tersebut, kemudian teruskan dengan penentukuran.
-
Import fail data kamera yang telah ditentukur daripada fail tetapan lain, namakan semula kamera tersebut dengan sewajarnya, kemudian teruskan dengan penentukuran.
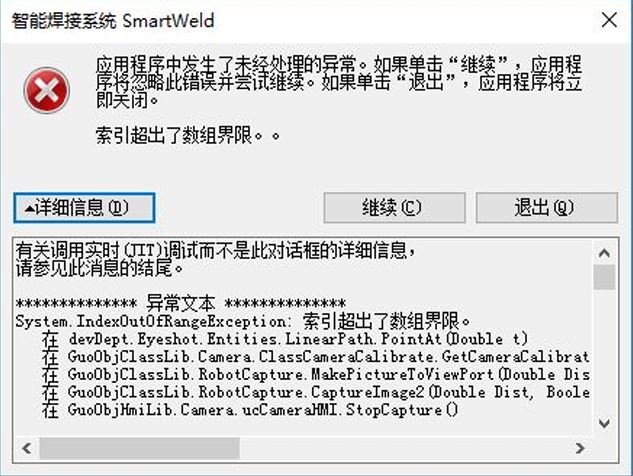
Perihalan Masalah:
Selepas naik taraf fail kad, semasa permulaan, ralat konfigurasi perkakasan seperti 988 modul IO dan penggera isyarat henti kecemasan berlaku.
Kaedah Penyelesaian:
Klik ikon ❌ dalam kotak merah atau tekan butang F1 pada panel pendant pengajaran untuk menyembunyikan penggera. Kemudian pergi ke tetapan IO untuk mengemas kini modul IO. Selepas kemas kini, tunggu pengawal dimulakan semula, dan ia akan kembali normal.
Perihalan Masalah:
Ralat 9202 dilaporkan semasa permulaan.
Kaedah Penyelesaian:
Masalah ini disebabkan alamat IP dalam fail dns-1.cfg di dalam folder FA pada kad SD tidak sepadan dengan alamat IP pengawal. Laraskannya untuk memastikan kedua-duanya konsisten.
Perihalan Masalah:
Selepas kabinet kawalan dihidupkan, pendant pengajaran terus memaparkan "Please wait: booting."
Kaedah Penyelesaian:
Gunakan pemacu USB untuk mengemas kini semula versi pendant pengajaran (versi mesti sepadan; anda boleh memeriksa versi fail kad dengan melihat fail Rde_Version.cfg di bawah folder fm pada kad SD).
Perihalan Masalah:
Apabila pendant pengajaran ditukar kepada mod automatik dan butang kuasa (PWR) ditekan, penggera berlaku.
Kaedah Penyelesaian:
Cari baris perintah elec_man.enable_confirmbutton = 1; dalam fail controller_config.cfg di dalam folder FA pada kad SD, tukar nombor 1 kepada 0, kemudian simpan.
Perihalan Masalah:
Penggera pendant pengajaran 4812: ketaknormalan sejarah kod kerosakan.
Kaedah Penyelesaian:
Periksa sama ada pemacu servo dalam kabinet kawalan sedang memberi penggera. Ini biasanya disebabkan kuasa kabinet kawalan dimatikan semasa robot masih dihidupkan. (Memulakan semula kabinet kawalan biasanya boleh mengosongkan ralat.)
Perihalan Masalah:
Ralat program gerakan terselaras dwi-mesin, data pemantauan tidak normal
Kaedah Penyelesaian:
Ketaknormalan pengiraan yang disebabkan oleh perbezaan sistem koordinat yang direkodkan oleh kawalan utama dan kawalan bantu menyebabkan had dilangkaui.
Perihalan Masalah:
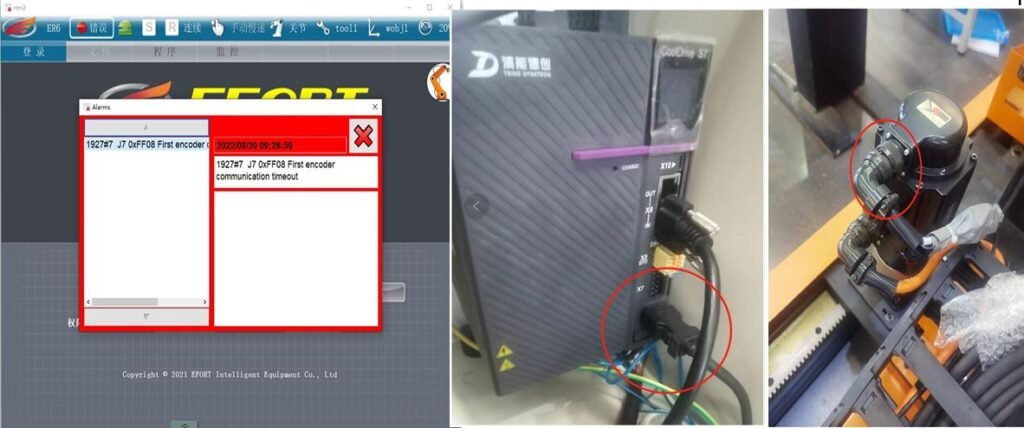
Penggera pendant pengajaran dan pemacu servo FF08
Kaedah Penyelesaian:
-
Jika ralat berlaku sekali-sekala dan boleh dikosongkan, periksa sama ada kabel terminal motor dan kabel pemacu servo paksi tambahan diketatkan dengan kukuh, dan pertimbangkan untuk menambah teras ferit atau langkah yang serupa.
-
Jika ralat tidak dapat dikosongkan, gantikan motor atau pemacu servo paksi tambahan.
Perihalan Masalah:
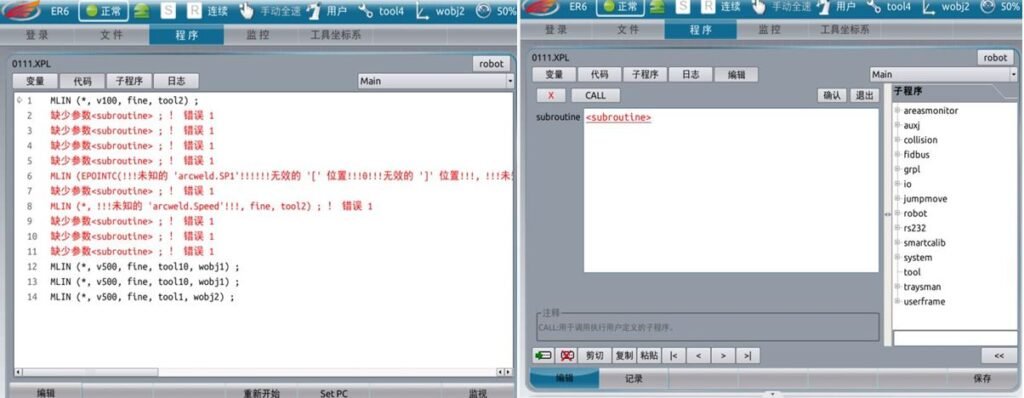
CALL dalam program pengajaran tiada arcweld.
Kaedah Penyelesaian:
Puncanya ialah aplikasi kimpalan tidak ditambah.
Anda perlu memilih dan menambah aplikasi kimpalan dalam tetapan, kemudian mulakan semula pengawal.
Perihalan Masalah:
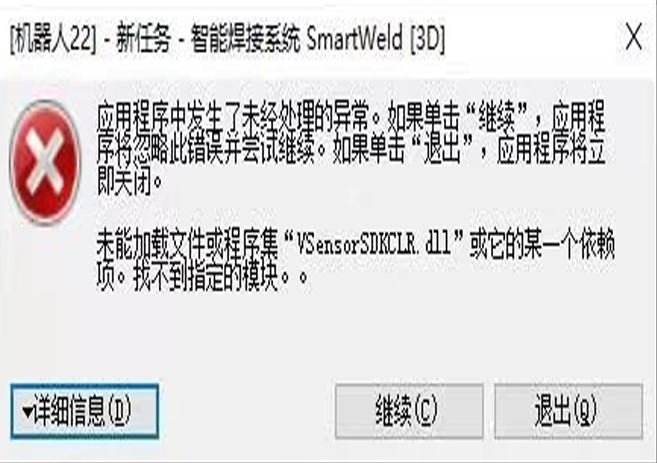
Ralat perisian kamera 3D semasa permulaan: “VSensorSDKCLR.dll”
Kaedah Penyelesaian:
-
Semasa penggunaan, fail SDK terbina dalam kamera 3D rosak; pasang semula perisian terbina dalam kamera.
-
Kemas kini fail persekitaran masa jalan Windows.
-
Kemas kini perisian.
Perihalan Masalah:
Ralat perisian terbina dalam kamera 3D, lampu biru kamera berkelip.
Kaedah Penyelesaian:
-
Semak sama ada perisian terbina dalam kamera ialah versi terkini.
-
Semak sama ada suhu kamera terlalu tinggi (jika terlalu panas, sejukkan; secara amnya di bawah 55 °C).
-
Semak sama ada penyesuai kuasa kamera ialah 12 V.
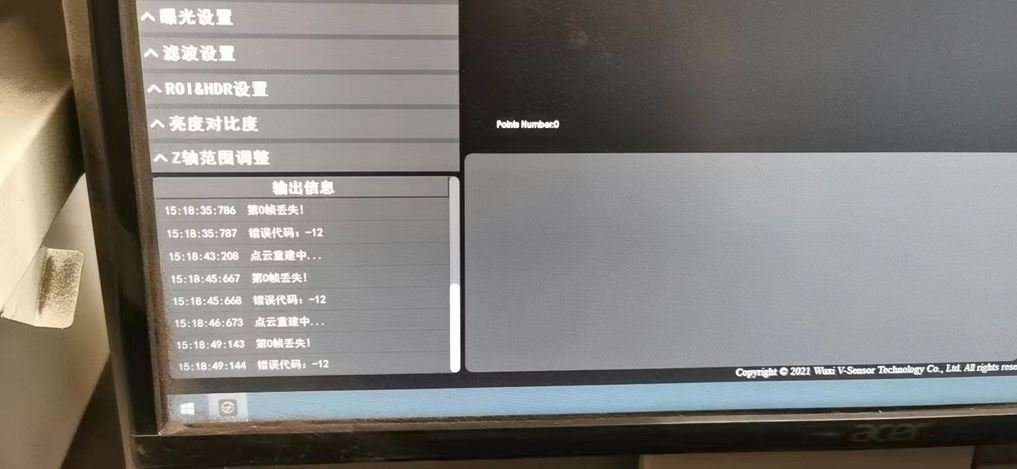
Perihalan Masalah:
Selepas kamera MindVision disambungkan kepada kabel rangkaian, kamera tidak dapat dikesan
Kaedah Penyelesaian:
Ini disebabkan ketidakserasian antara versi baharu kamera MindVision dan versi perisian semasa kami (kemas kini kepada versi perisian kamera terkini, boleh dimuat turun di laman web rasmi).
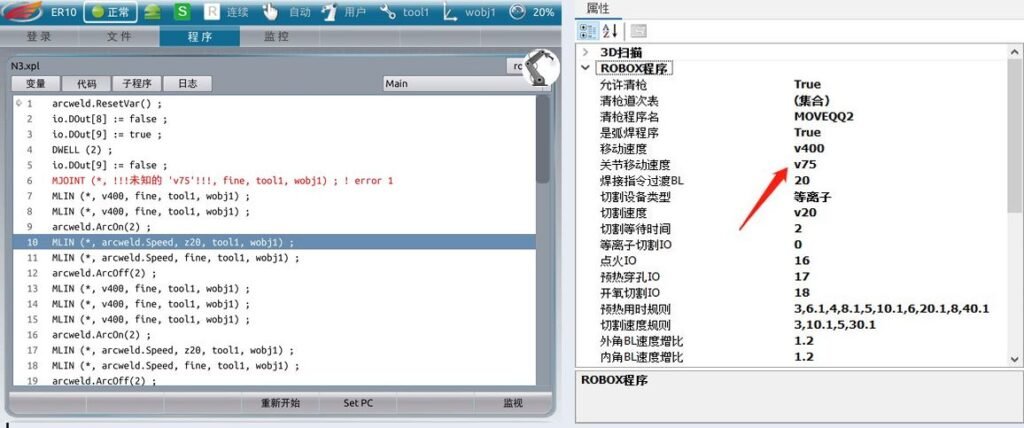
Perihalan Masalah:
Ralat pada arahan pergerakan yang dijana automatik oleh program.
Kaedah Penyelesaian:
Baris arahan dalam program kami tidak sepadan dengan baris pada pendant pengajaran (contohnya, arahan kelajuan pergerakan sendi hanya mempunyai pilihan 25%, 50%, 75% dan 100%).
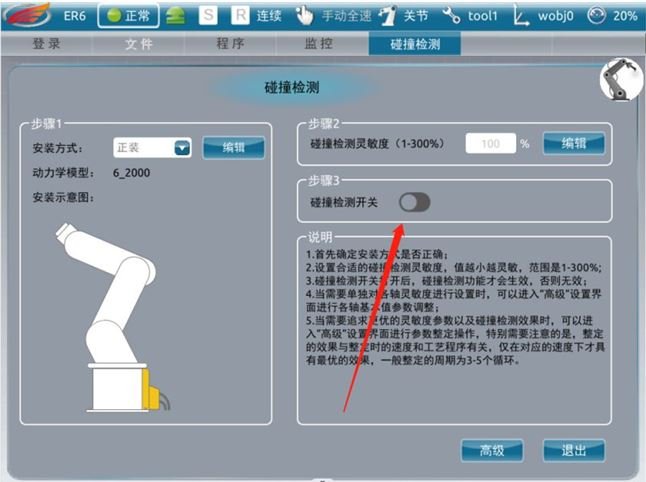
Perihalan Masalah:
Selepas menaik taraf kepada versi fail kad 3.1.1, pergerakan robot melaporkan ralat: "Perlanggaran lima paksi berlaku."
Kaedah Penyelesaian:
Suis pengesanan perlanggaran perlu dimatikan dalam program aplikasi.
Perihalan Masalah:
Servo tidak dapat dihidupkan.
Kaedah Penyelesaian:
-
Semak sama ada terdapat penggera pada pemacu paksi bantu luaran di pendant pengajaran (jika ya, tetapkan semula pengekod dan lihat sama ada ia boleh dihidupkan secara normal).
-
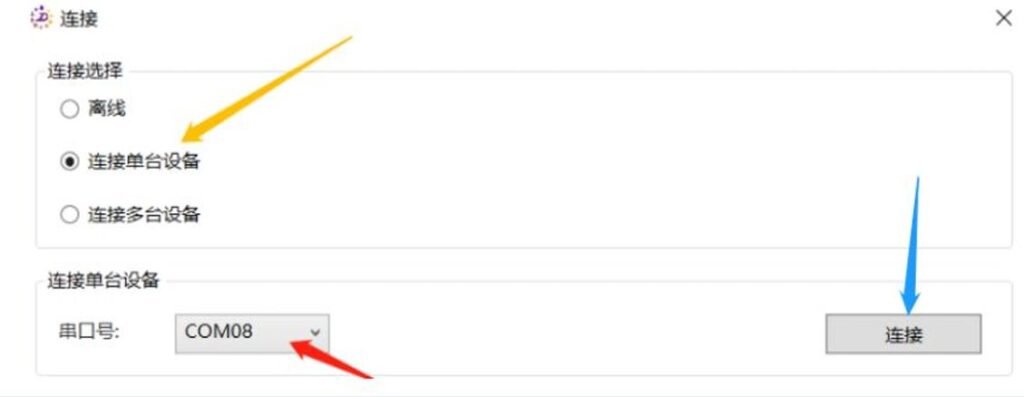
Gunakan kabel nyahpepijat untuk menyambungkan komputer kepada pemacu paksi bantu yang sepadan, buka DriveMaster.exe, kemudian klik mengikut turutan: Edit → Debug → Control Authority → Switch Control Authority.
Perihalan Masalah:
Servo tidak dapat dihidupkan, tiada penggera pada pendant pengajaran.
Kaedah Penyelesaian:
Selepas menyingkirkan dua punca pertama, semak sama ada terdapat penggera pada servo unit utama kabinet kawalan dan dalam perisian enam paksi robot (selesaikan mengikut jenis penggera).
Perihalan Masalah:
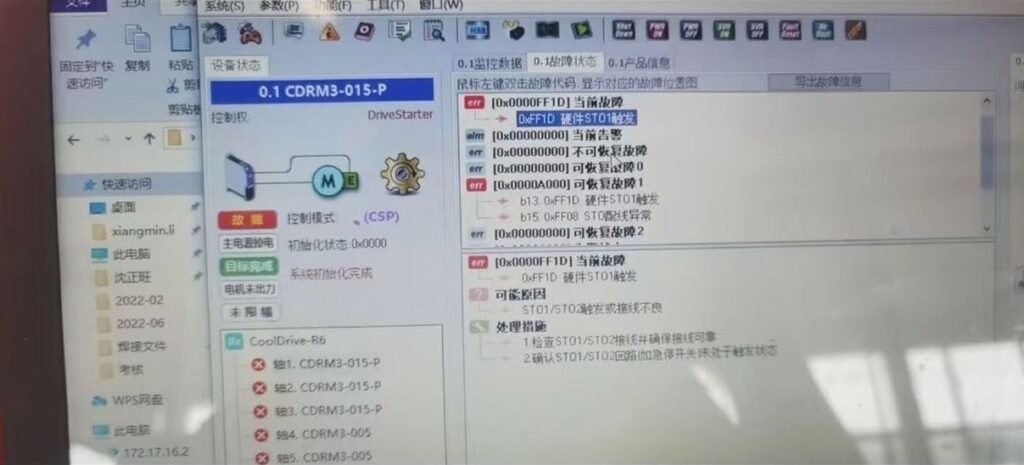
Servo tidak dapat dihidupkan, semua pemacu enam paksi menunjukkan lampu merah, tiada penggera pada pendant pengajaran.
Kaedah Penyelesaian:
Pertama, jika enam paksi mengeluarkan penggera tetapi pendant pengajaran tidak menunjukkan penggera, singkirkan masalah pendant pengajaran dan komunikasi.
Gunakan perisian DriveStarter untuk membaca maklumat penggera paksi bantu (penggera STO enam paksi).
Periksa semua kabel berlabel STO untuk hujung wayar yang terputus atau kerosakan kabel.
Perihalan Masalah:
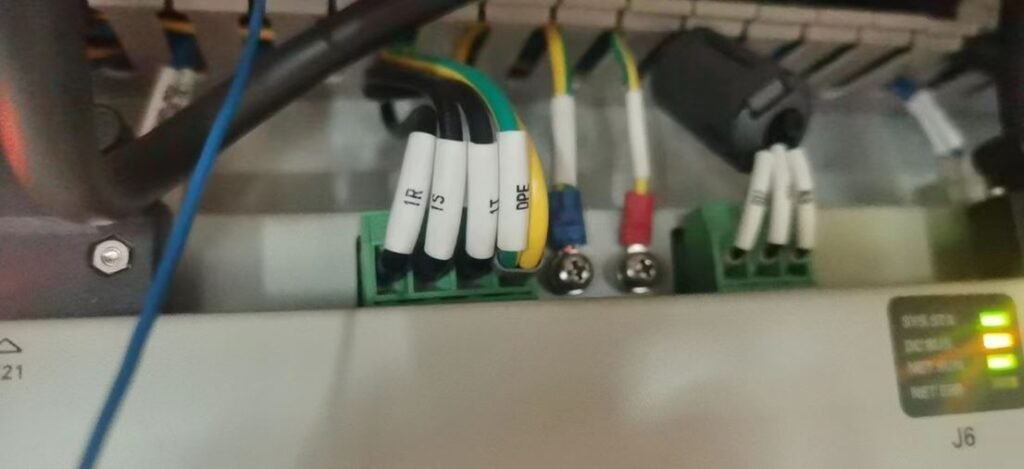
Servo tidak dapat dihidupkan, satu paksi pada pemacu enam paksi menunjukkan lampu merah, tiada penggera pada pendant pengajaran.
Kaedah Penyelesaian:
Pertama, jika enam paksi mengeluarkan penggera tetapi pendant pengajaran tidak menunjukkan penggera, singkirkan masalah pendant pengajaran dan komunikasi.
Gunakan perisian DriveStarter untuk membaca maklumat penggera paksi bantu (penggera paksi tunggal).
Kemungkinan besar input kuasa pemacu tidak normal. Uji input kuasa.
Urutan Pengujian:
Uji terminal input R, S dan T pada pemacu enam paksi dengan mengukur voltan antara setiap pasangan. Jika ketiga-tiga wayar tiada voltan, semak sama ada bekalan kuasa luaran dari kotak kuasa ke kabinet kawalan mempunyai 380 V.
Jika satu wayar tiada 220 V, uji kesinambungan kabel berlabel pada talian tersebut.
Perihalan Masalah:
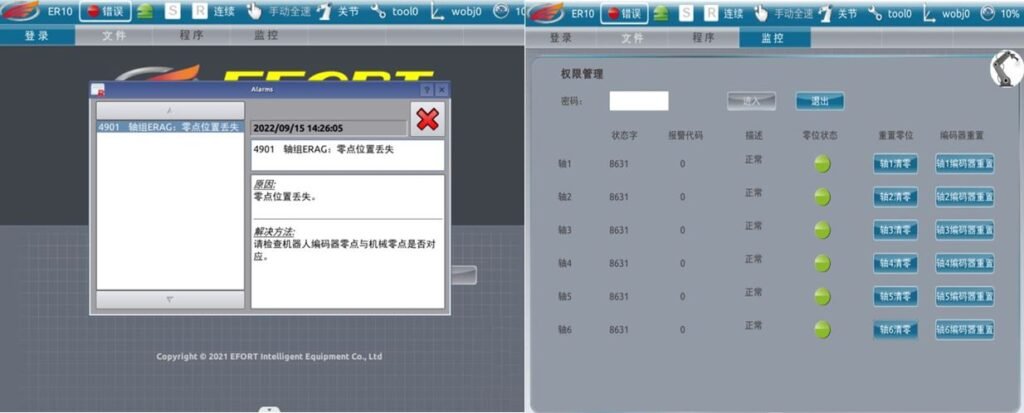
Pendant pengajaran melaporkan titik sifar hilang, dan tiada data dalam sistem koordinat di bawah pemantauan kedudukan.
Kaedah Penyelesaian:
Gerakkan robot secara manual kembali ke kedudukan sifar, kemudian pergi ke Monitoring → Driver dan rekod semula titik sifar untuk paksi 1–6 satu demi satu.
(Jika terdapat paksi bantu luaran, gerakkan juga paksi tersebut ke kedudukan sifar dan rekod semula.)
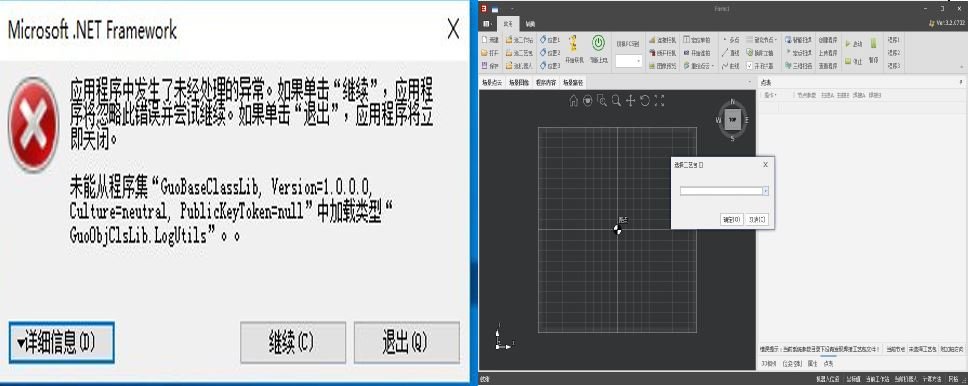
Perihalan Masalah:
Ralat perisian kamera 3D: tidak dapat memilih pakej proses dan membuka reka bentuk stesen.
Kaedah Penyelesaian:
-
Gantikan fail tetapan
-
Pasang semula atau kemas kini perisian kamera 3D
Perihalan Masalah:
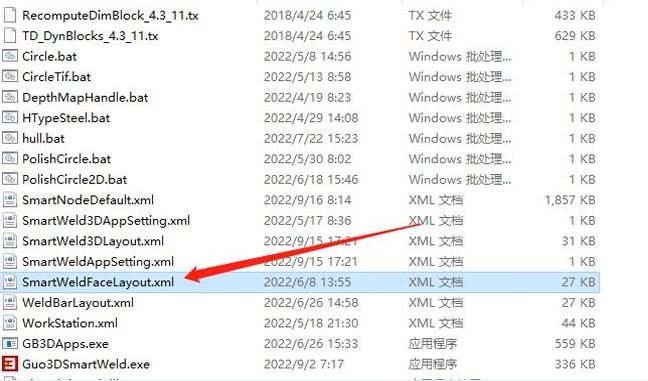
Susun atur halaman perisian bercelaru atau halaman tertentu tidak dapat ditemui.
Kaedah Penyelesaian:
Klik kanan ikon perisian pada desktop → Open file location → cari dan padam fail XML dengan akhiran Layout (memadamkannya akan menetapkan semula susun atur halaman kepada lalai).
Perihalan Masalah:
Robot mencetuskan penggera had perjalanan semasa bergerak dan penggera tidak dapat dipadamkan.
Kaedah Penyelesaian:
-
Mulakan semula kabinet kawalan
-
Tolak obor kimpalan secara manual untuk mencetuskan sensor anti-perlanggaran, kemudian padamkan penggera
Perihalan Masalah:
Selepas obor kimpalan melanggar objek dan mencetuskan sensor anti-perlanggaran, penggera tidak dapat dipadamkan.
Kaedah Penyelesaian:
-
Matikan pengesanan perlanggaran dalam tetapan peranti → padamkan penggera dan gerakkan robot (pengesanan perlanggaran mesti dihidupkan semula selepas pergerakan).
-
Jika perlanggaran teruk, beban lebih paksi X mungkin muncul selepas penggera dipadamkan. Cuba padamkan penggera beberapa kali; jika masih tidak dapat dipadamkan, alihkan objek yang dilanggar untuk menghapuskan penggera.
Perihalan Masalah:
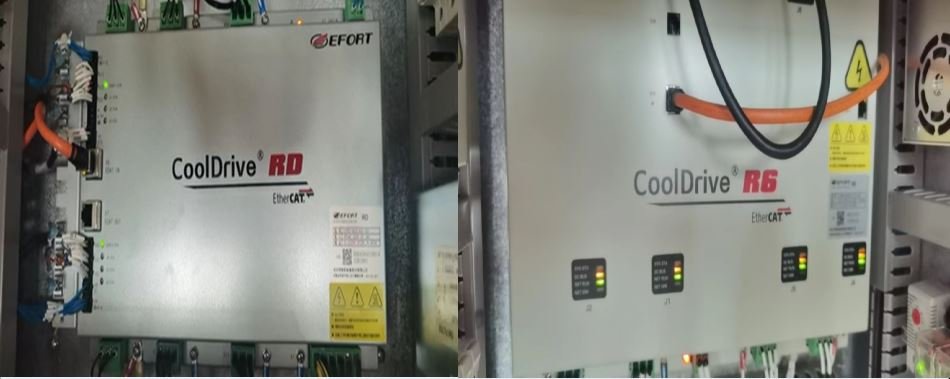
Ralat berlaku selepas menaik taraf fail kad pemacu enam paksi baharu dalam kabinet kawalan
Kaedah Penyelesaian:
Sejak September 2022, pemacu RD baharu telah ditambah. Pemacu ini menggunakan fail kad yang sebahagiannya berbeza daripada pemacu R6 yang kami gunakan sebelum ini, jadi kedua-duanya mesti dibezakan semasa naik taraf.
(Ralat yang dilaporkan ialah ralat sambungan pengekod tidak normal.)
Perihalan Masalah:
Robot berhenti dan tidak bergerak pada baris arahan ArcOn
Kaedah Penyelesaian:
Apabila robot menjalankan arahan ArcOn berulang kali, robot mungkin berhenti dan tidak meneruskan program.
Semak sama ada program mempunyai arahan ArcOn yang berulang, kemudian tetapkan semula isyarat kimpalan secara manual atau biarkan program melalui arahan ArcOff untuk mematikan isyarat mula arka.
Perihalan Masalah:
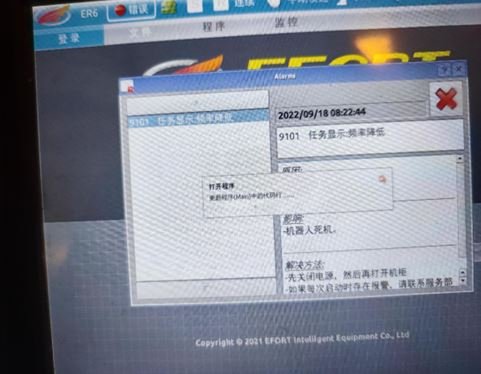
Tugas memaparkan: frekuensi dikurangkan, tersekat pada pemuatan berterusan
Kaedah Penyelesaian:
Cari fail tugas kimpalan dalam folder rpl dalam fail kad dan padamkannya.
Sebab: Fail kimpalan gagal dimuatkan
Perihalan Masalah:
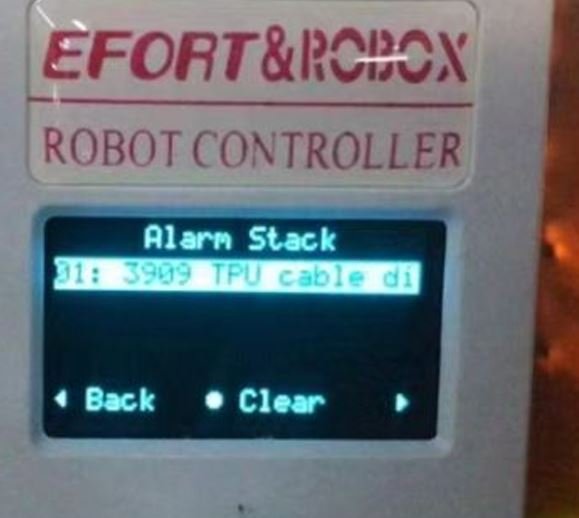
Pendant pengajaran tidak bersambung, kod penggera pengawal 3909:
Kaedah Penyelesaian:
(1) Semak sama ada lampu penunjuk port rangkaian 3A (pendant pengajaran) normal. Jika lampu penunjuk padam:
① Semak sama ada pin penyambung pendant pengajaran bengkok.
② Tukar pendant pengajaran untuk menolak kemungkinan masalah pendant pengajaran (jika operasi kembali normal selepas diganti dengan pendant pengajaran lain, ia ditentukan sebagai masalah pendant pengajaran; jika penggera 3909 masih berlaku, pertimbangkan punca berikut)
Lampu penunjuk menyala: Fail kad bermasalah; kemas kini menggunakan fail kad standard.
Nota: Semasa mengemas kini fail kad, jangan gantikan fail. Ubah suai parameter IP dan DH secara manual. Mula-mula, pastikan robot boleh beroperasi secara normal.
Perihalan Masalah:
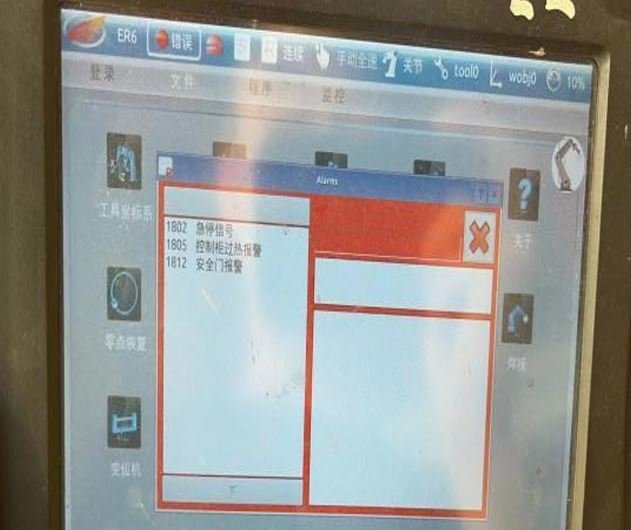
Pendant pengajaran mengeluarkan penggera untuk kabinet kawalan terlalu panas, henti kecemasan dan penggera pintu keselamatan.
Kaedah Penyelesaian:
-
Kemas kini modul IO.
-
Jika ralat masih berlaku:
• Tekan secara menegak pada pengawal dan blok terminal untuk memastikan sambungan betul.
• Semak sama ada blok terminal mempunyai kuasa (versi lama berkelip merah; lampu kuning versi baharu mungkin tidak menyala).
• Semak sambungan dan pin modul bas belakang.
• Sahkan harnes wayar bekalan kuasa IO disambungkan dengan betul.
• Pastikan bar palam pintas di hujung kanan kabinet dimasukkan dengan kukuh.
Perihalan Masalah:
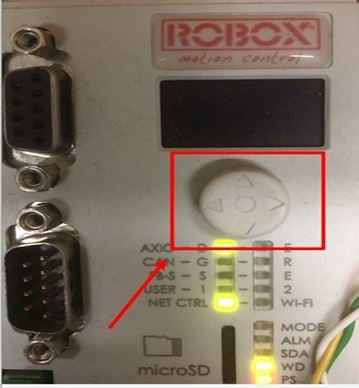
Penggera permulaan 9001: Ketaksaan dalam definisi daftar pengguna.
Kaedah Penyelesaian:
Tekan dan tahan butang tetapan semula penggera pada pengawal sehingga penggera dipadamkan, kemudian lepaskan.
Perihalan Masalah:
Selepas naik taraf fail kad pengawal, pendant pengajaran memaparkan penggera permulaan 985.
Kaedah Penyelesaian:
Punca: Fail format elf dan bin dalam folder F@ mempunyai nama versi yang berbeza, menyebabkan penduaan.
Penyelesaian: Padam seluruh folder F@ sebelum menaik taraf fail kad pengawal dan import semula.

Perihalan Masalah:
Ralat nod lukisan garisan perisian: format rentetan tidak betul (juga berlaku secara luar talian).
Kaedah Penyelesaian:
Punca: Terdapat fail Nodelist bersarang dalam folder Nodelist.
Penyelesaian: Padam Nodelist bersarang tersebut.

Perihalan Masalah:
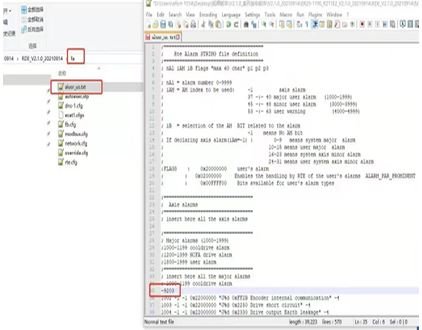
Penggera pendant pengajaran 9203
Kaedah Penyelesaian:
Punca: Gangguan komunikasi mesin kimpalan.
Penyelesaian:
-
Naik taraf kepada versi 3.2.0 atau ke atas.
-
Atau masukkan "-9203" di bawah baris arahan 1000–1199 dalam fail
alusr(terletak dalam folderfa) untuk menyekat penggera.
Perihalan Masalah:
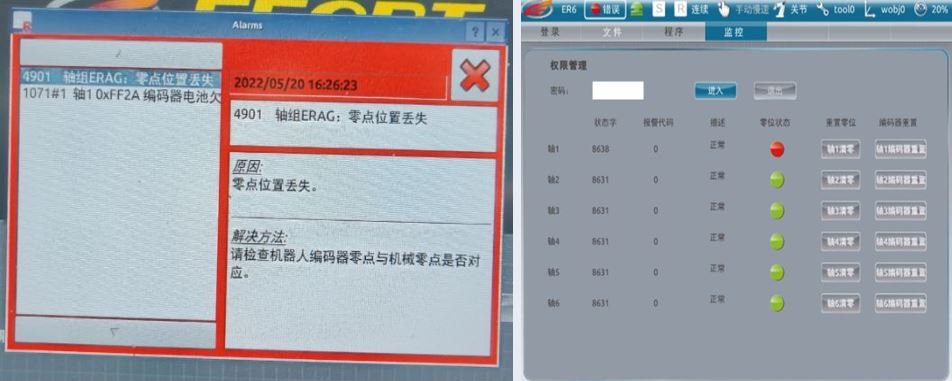
Selepas permulaan, pendant pengajaran robot memaparkan penggera kerosakan yang menunjukkan kehilangan kedudukan sifar.
Kaedah Penyelesaian:
-
Pergi ke "Monitoring >> Driver >> Zero Position Status" dan semak sama ada terdapat penunjuk merah.
-
Rekodkan kedudukan sifar paksi sendi, tetapkan semula pengekod, dan sifarkan paksi yang mempunyai lampu merah.
-
Masukkan semula kedudukan sendi yang direkodkan dengan nilai bertentangan atau lakukan penentukuran sifar.
Perihalan Masalah:
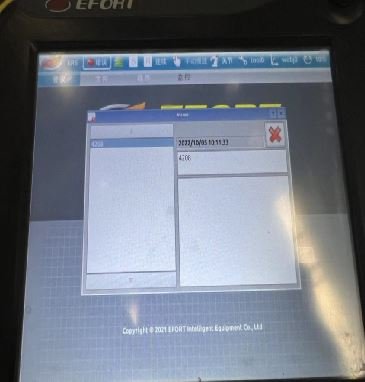
Penggera pendant pengajaran 4208
Kaedah Penyelesaian:
Punca: Ralat heartbeat CAN (dilihat pada mesin kimpalan di bawah versi 2.1).
Penyelesaian: Naik taraf fail kad pengawal dan mulakan semula kabinet kawalan.
Perihalan Masalah:
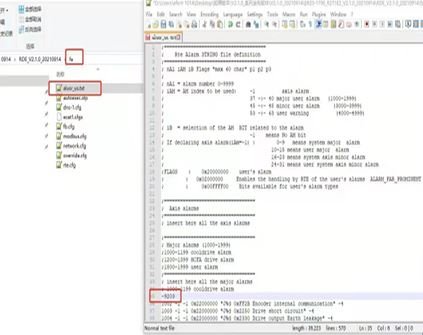
Penggera pendant pengajaran 9203
Kaedah Penyelesaian:
Punca: Gangguan komunikasi mesin kimpalan; kadangkala hilang dengan sendiri.
Penyelesaian: Naik taraf kepada versi 3.2.0 atau ke atas untuk menghapuskan ralat ini, atau masukkan "-9203" dalam baris arahan 1000 hingga 1199 bagi fail alusr yang terletak dalam folder fa untuk menyekat penggera.
Perihalan Masalah:
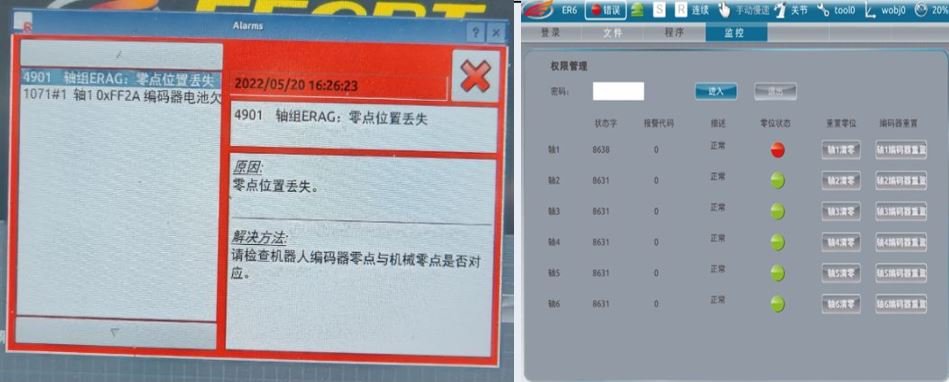
Selepas dihidupkan, pendant pengajaran memaparkan penggera kerosakan yang menunjukkan kehilangan kedudukan titik sifar.
Kaedah Penyelesaian:
Semak di bawah "Monitoring >> Driver >> Zero Position Status" sama ada terdapat penunjuk status merah. Rekodkan kedudukan sifar sendi semasa bagi paksi tersebut, tetapkan semula pengekod dan sifarkan paksi yang mempunyai lampu merah. Kemudian masukkan semula kedudukan sendi yang telah direkodkan dengan nilai bertentangan untuk menetapkan semula kedudukan sifar atau lakukan penentukuran kedudukan sifar.
Perihalan Masalah:
Ralat semasa membuka pengimbasan nod selepas melukis nod
Kaedah Penyelesaian:
Punca: Kamera 3D tidak dikonfigurasi dalam reka bentuk stesen kerja.
Perihalan Masalah:
Penggera pemacuan berasaskan model semasa menjalankan program: "Program source file does not exist."
Kaedah Penyelesaian:
Punca: Fail yang dimuat naik mengandungi aksara Cina, simbol, atau perpuluhan.
Penyelesaian: Namakan semula atau bersihkan nama fail sebelum muat naik.
Perihalan Masalah:
Pemacu servo FF58: sisihan kedudukan berlebihan semasa kuasa dihidupkan.
Kaedah Penyelesaian:
Punca: Kedudukan tidak sepadan selepas menggantikan servo atau motor.
Penyelesaian: Lakukan tetapan semula pengekod melalui pendant pengajaran atau DriveMaster.exe.
Perihalan Masalah:
Ralat litar brek pemacu servo FF66
Kaedah Penyelesaian:
-
Penggera semasa kuasa dihidupkan:
-
Periksa pendawaian antara pemacu dan geganti
-
Periksa kuasa geganti
-
Periksa keutuhan sentuhan geganti dan wayar penyambung pemacu kuning
-
-
Pemacu mungkin rosak
-
Penggera pergerakan: Longgarkan sedikit skru pengikat kotak gear
Perihalan Masalah:
Panel mesin kimpalan tidak memaparkan arus atau voltan
Kaedah Penyelesaian:
-
Tukar mod denyut kepada DC (CO₂ tidak menyokong denyut).
-
Pastikan parameter lengkung kimpalan sepadan; mod PO mungkin tidak disokong.
Perihalan Masalah:
Fail kad 2.1 mencetuskan ralat pemutusan arka selepas setiap kimpalan dalam kimpalan berselang.
Kaedah Penyelesaian:
Pergi ke Arc Welding → Welding Settings → Turn off Arc Break Detection.
Perihalan Masalah:
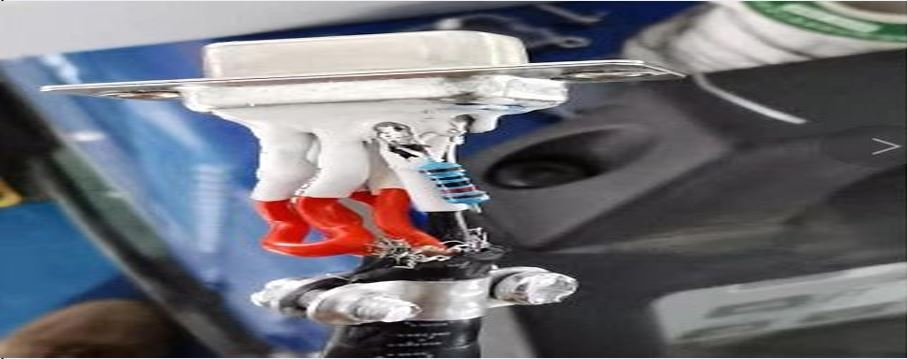
Penggera pencucuhan arka mesin kimpalan
Kaedah Penyelesaian:
-
Periksa kabel komunikasi dan sambungkan pelindung pada kedua-dua hujung.
-
Jika hanya hujung mesin kimpalan mempunyai pelindung, tambah pelindung pada hujung kabinet kawalan.
Perihalan Masalah:
Penggera EOA penyejukan air
Kaedah Penyelesaian:
-
Selepas pengisian semula atau penukaran antibeku, lepaskan udara tangki
-
Periksa sama ada skrin penapis kotor atau berlaku pembekuan
-
Sahkan parameter P10 ditetapkan kepada peredaran automatik
Perihalan Masalah:
Pergerakan sendi melaporkan ralat komunikasi dalaman pengekod paksi 1.
Kaedah Penyelesaian:
Periksa pin palam aviasi pengekod. Tolak pin yang terbenam ke hadapan.
Perihalan Masalah:
Ralat henti kecemasan pendant pengajaran tidak dapat dikosongkan.
Kaedah Penyelesaian:
-
Periksa pendawaian berhampiran geganti henti kecemasan
-
Periksa geganti keselamatan dan putar tombol berputar
Perihalan Masalah:
Googol Tech: kerosakan luaran pada pemacu paksi 2 dan paksi 5
Kaedah Penyelesaian:
Import semula parameter servo yang diubah suai untuk paksi robot 1–6.