Часто задаваемые вопросы
- Ошибка подключения энкодера.
- На пульте обучения отображается сообщение: «Не подключено».
- Сервопривод не включается.
- После подключения данные робота не накапливают данные дополнительной оси.
- После подключения данные робота не накапливают данные дополнительной оси.
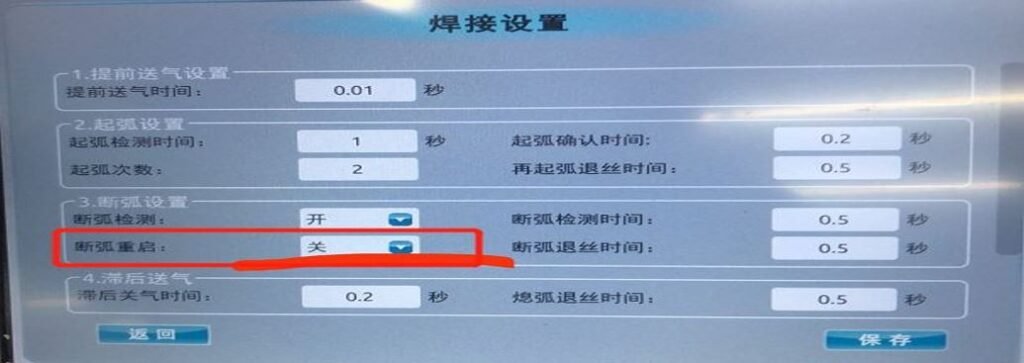
- Ошибка зажигания дуги.
- Сварка остановилась в одном положении.
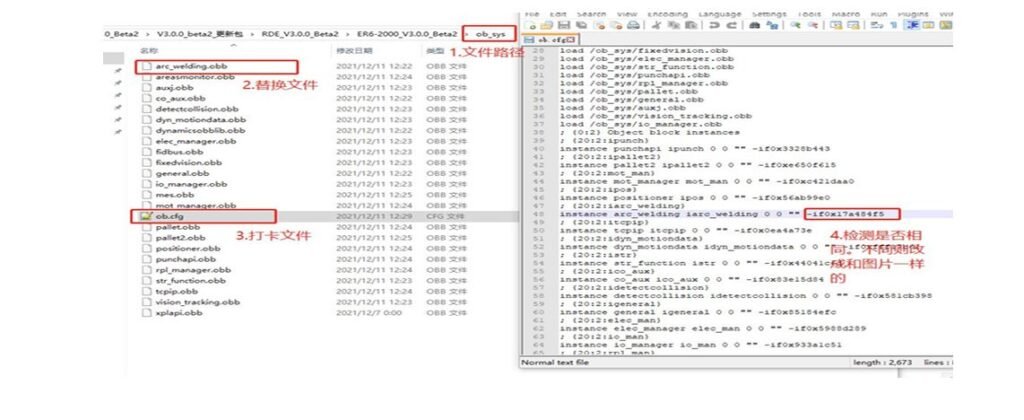
- После завершения сварки дуга не гаснет в конечной точке.
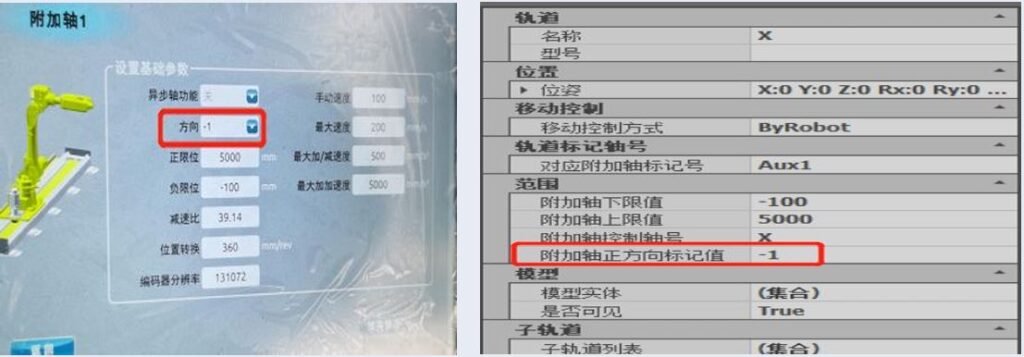
- Во время работы привода модели наземной рельсовой системы первая точка безопасности сообщает об ошибке движения сустава.
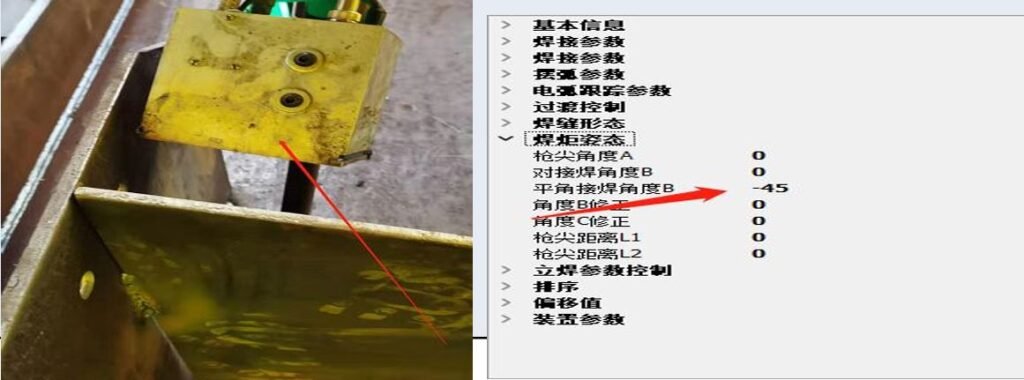
- Ребро жесткости слишком высокое и во время сварки ударяется о корпус камеры.
- Аномальные точки прямого угла на полированной заготовке.
- После форматирования SD-карты пульт обучения показывает, что он не подключен, а экран контроллера ничего не отображает.
- Линейный лазер и камера конфликтуют, из-за чего одно из устройств не открывается.
- При открытии линейного лазера возникает ошибка: «CICLR.dll».
- Некорректный выбор точки прямого угла внутри шва под флюсом H-образной балки.
- При съемке камера не отображает изображение.
- В драйвере модели имеются неназначенные узлы.
- Измерение расстояния точечным лазером всегда имеет постоянную погрешность.
- Во время сварки происходит столкновение при перемещении от переходной точки к точке начала сварки.
- Угол сканирования B всегда превышает допустимый предел.
- Ошибка значения Z сканирующего лазера слишком велика / изображение лазера перевернуто.
- В программном обеспечении лазера Xiaobudian отсутствует изображение или невозможно установить соединение.
- Точечная сварка B: пакет процесса не найден.
- Положение робота значительно изменяется во время угловой сварки.
- WN11 — соединение четырехугольной плоской пластины-ребра жесткости.
- В настройках вспомогательной точки значения координат PCS не считывают координаты из текущего положения; обновленные значения отображаются некорректно.
- Данные калибровки камеры не записываются.
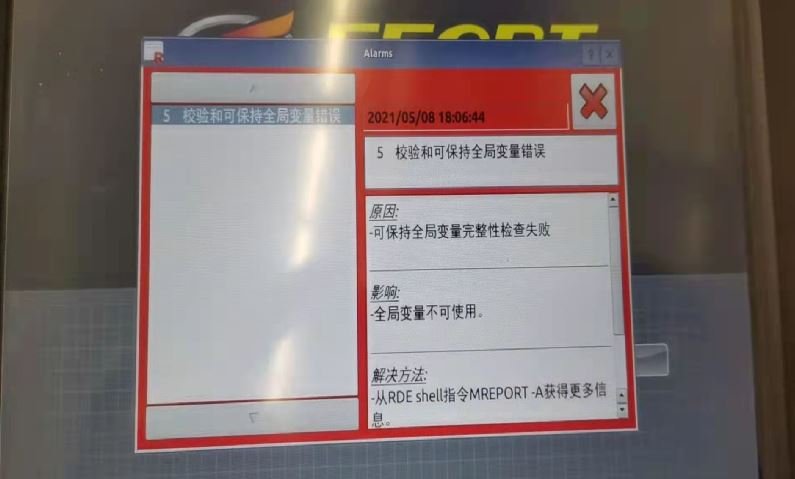
- После замены пульта обучения возникает ошибка: ошибку глобальной переменной невозможно сбросить обычными методами.
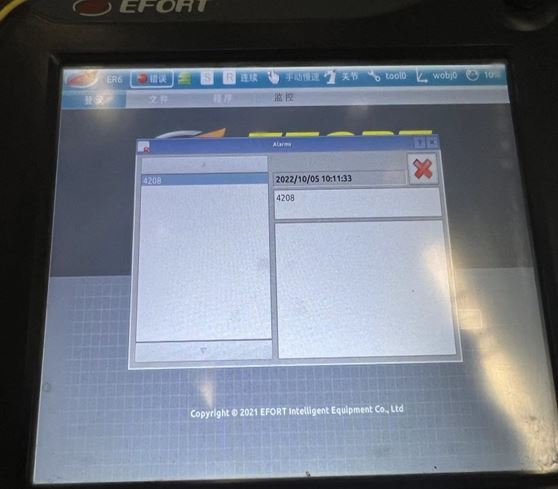
- Аварийный сигнал 4208 на пульте обучения.
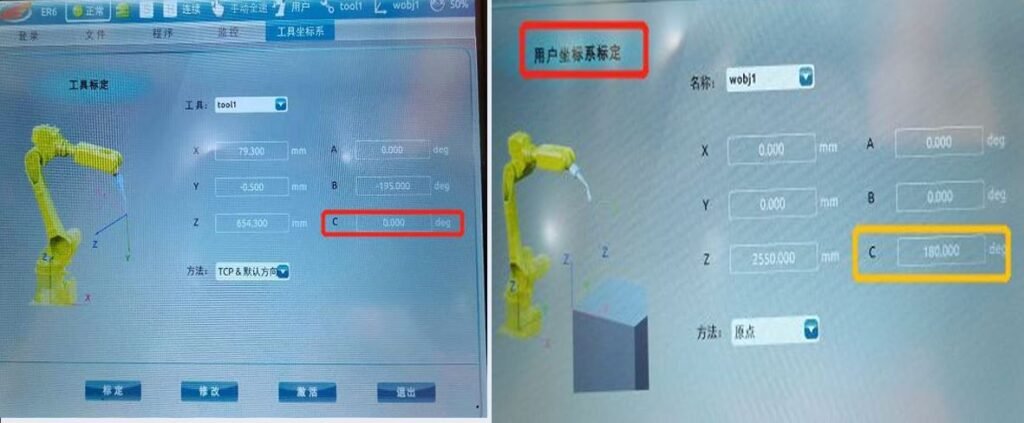
- После сканирования портальной рабочей станции при запуске сварки возникает ошибка; во время проверки в положении 0° оси C робота линейный лазер перемещается в направлении 180°.
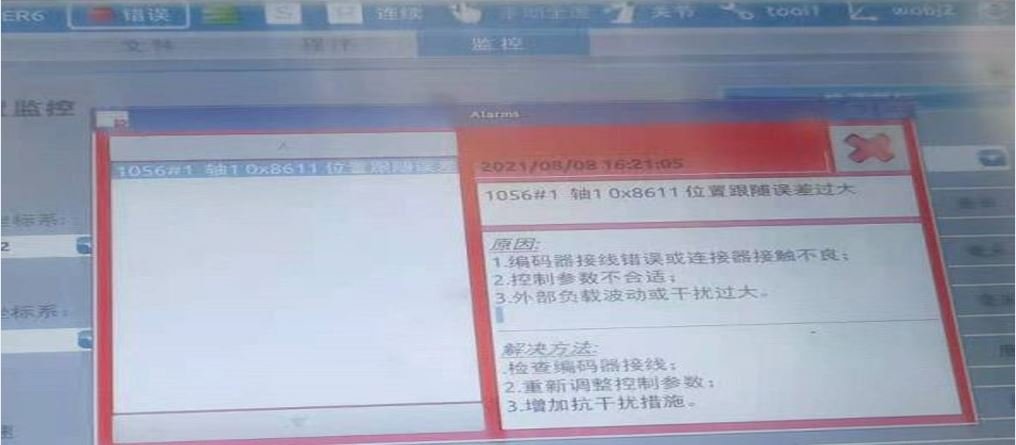
- Аварийный сигнал оси 1 робота: слишком большая ошибка слежения.
- Повторное зажигание дуги всегда завершается неудачей после прерывания дуги во время сварки.
- Во время сварки возникает пауза между точками интерполяции.
- Функция дуговой сварки не открывается.
- Точки лазерного сканирования в норме, но сварочный шаблон B работает ненормально.
- Отсканированные точки расположены слишком близко к ребру жесткости, что увеличивает риск столкновения сварочной горелки.
- Функция «Дуговая сварка» на пульте обучения не открывается — сразу закрывается после запуска.
- После первоначальной установки портала на пульте обучения ошибки не отображаются, но сервопривод невозможно включить.
- Сервопривод нормально включается с пульта обучения, но программное обеспечение показывает ошибку включения питания.
- Сварочный аппарат OTAI: аварийный сигнал E42, индикатор связи не горит.
- В системе координат отсутствуют данные, но робот можно перемещать с помощью пульта обучения.
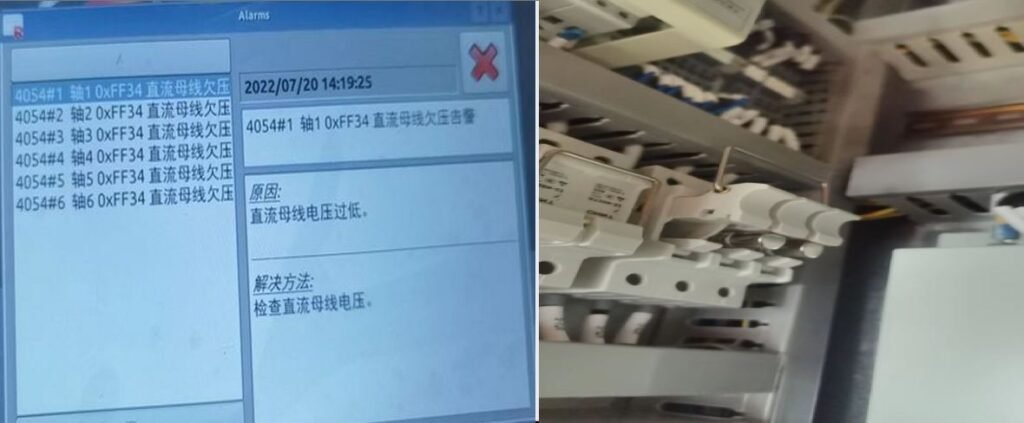
- Пульт обучения сообщает о пониженном напряжении шины постоянного тока по осям 1–6.
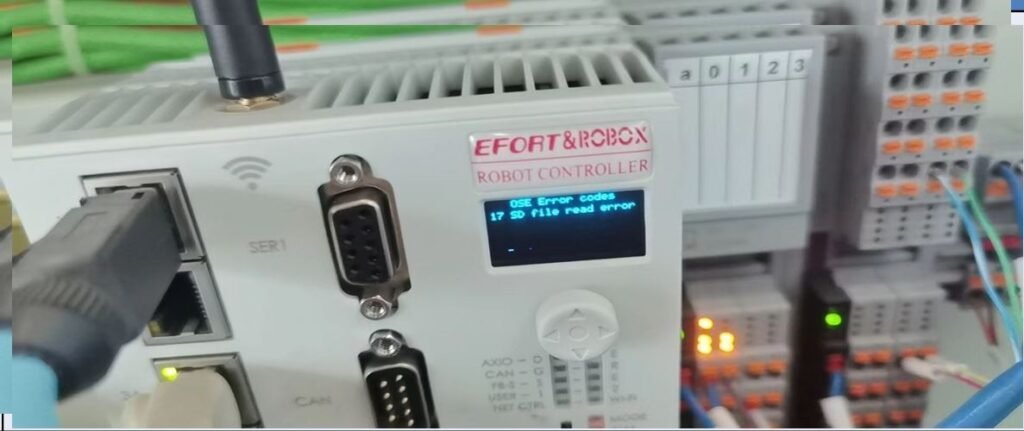
- Пульт обучения не подключен, контроллер сообщает об ошибке чтения файла SD.
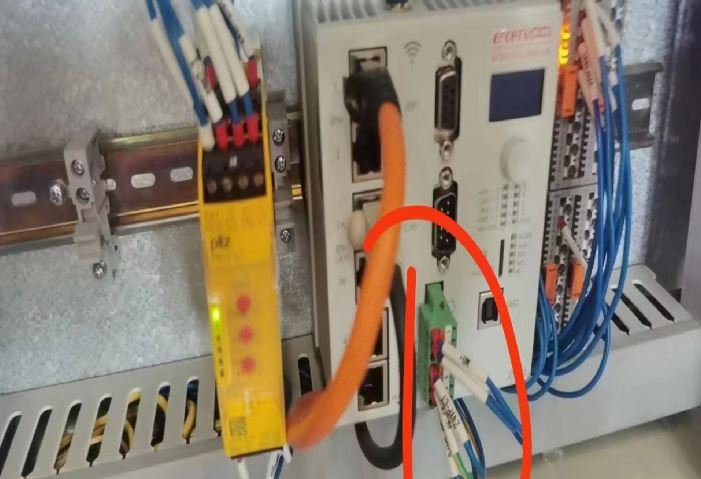
- После подачи питания на шкаф управления контроллер не работает.
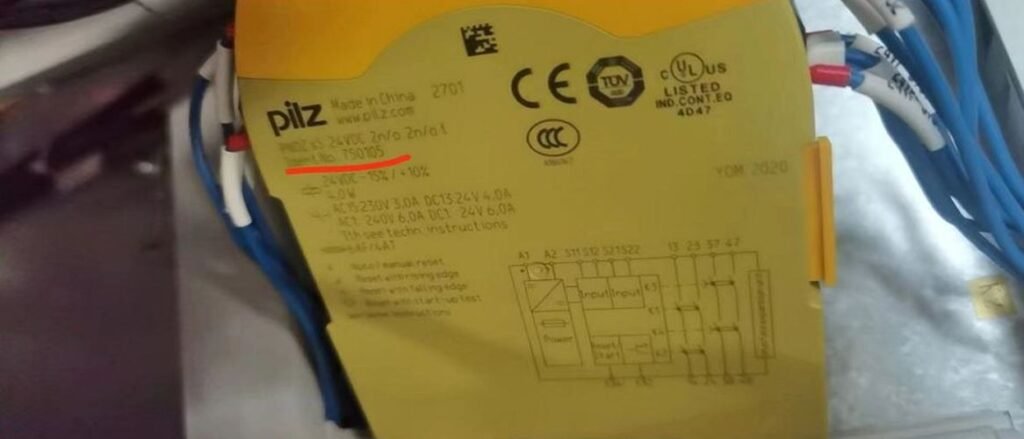
- Пульт обучения периодически сообщает об аварийной остановке, хотя кнопка аварийной остановки не была нажата.
- Контроллер сообщает: «13 — сбой программы FPGA».
- После замены контроллера аварийный сигнал сохраняется; после обновления модуля ввода-вывода его невозможно сбросить.
- После подключения при перемещении робота с помощью управления позой возникает ошибка или робот перемещается в неправильное положение.
- После обновления до версии 3.1.1 невозможно загрузить значения из программного обеспечения на пульт обучения.
- После обновления программного обеспечения возникает ошибка подключения; в строке сообщений отображается: «Не удалось запустить мониторинг».
- Аномальные переходные точки сварочной траектории.
- После завершения фотосъемки камера в программном обеспечении линейного лазера сообщает об ошибке.
- После обновления файла карты при запуске возникают ошибки конфигурации оборудования, такие как ошибки модулей ввода-вывода 988 и аварийные сигналы экстренной остановки.
- При запуске появляется ошибка 9202.
- После включения питания шкафа управления на пульте обучения постоянно отображается сообщение: «Пожалуйста, подождите: идет загрузка».
- При переключении пульта обучения в автоматический режим и нажатии кнопки питания (PWR) возникает аварийный сигнал.
- Аварийный сигнал 4812 на пульте обучения: ошибка в истории кодов неисправностей.
- Ошибка программы синхронной работы двух машин, аномальные данные мониторинга.
- Аварийный сигнал FF08 на пульте обучения и приводе.
- В команде CALL в программе обучения отсутствует arcweld.
- Ошибка программного обеспечения 3D-камеры при запуске: «VSensorSDKCLR.dll».
- Ошибка встроенного программного обеспечения 3D-камеры, синий индикатор камеры мигает.
- После подключения камеры MindVision к сетевому кабелю камера не обнаруживается.
- Ошибка в автоматически сгенерированной команде перемещения программы.
- После обновления файла карты до версии 3.1.1 при перемещении робота появляется ошибка: «Произошло столкновение по пятой оси».
- Сервопривод не включается.
- Сервопривод не включается, аварийный сигнал на пульте обучения отсутствует.
- Сервопривод не включается, на всех шести осях привода горят красные индикаторы, при этом на пульте обучения аварийный сигнал отсутствует.
- Сервопривод не включается, на одной из осей шестиосевого привода горит красный индикатор, при этом на пульте обучения аварийный сигнал отсутствует.
- Пульт обучения сообщает о потере нулевой точки, а в системе координат в режиме контроля положения отсутствуют данные.
- Ошибка программного обеспечения 3D-камеры: невозможно выбрать пакет процесса и открыть проект станции.
- Макет страницы программного обеспечения отображается некорректно, либо определенная страница не может быть найдена.
- Во время движения робот активирует аварийный сигнал предельного положения, который невозможно сбросить.
- После столкновения сварочной горелки с объектом и срабатывания датчика защиты от столкновений аварийный сигнал не удается сбросить.
- После обновления файла карты нового шестиосевого привода в шкафу управления возникает ошибка.
- Робот останавливается и не движется на строке команды ArcOn.
- В задаче отображается: частота снижена, система постоянно зависает на загрузке.
- Пульт обучения не подключен, код аварии контроллера 3909.
- На пульте обучения отображаются аварийные сигналы перегрева шкафа управления, аварийной остановки и защитной двери.
- Аварийный сигнал запуска 9001: неоднозначность в определении пользовательского регистра.
- После обновления файла карты на пульте обучения отображается аварийный сигнал запуска 985.
- Ошибка узла при построении линии в программном обеспечении: неверный формат строки (также возникает в автономном режиме).
- Аварийный сигнал 9203 на пульте обучения
- После запуска на пульте обучения робота отображается аварийный сигнал, указывающий на потерю нулевого положения.
- Аварийный сигнал 4208 на пульте обучения
- Аварийный сигнал 9203 на пульте обучения
- После включения питания на пульте обучения отображается аварийный сигнал, указывающий на потерю положения нулевой точки.
- Ошибка при открытии сканирования узлов после их построения.
- Аварийный сигнал при запуске программы привода модели: «Исходный файл программы не существует».
- чрезмерное отклонение положения при включении питания.
- Ошибка цепи тормоза сервопривода FF66.
- На панели сварочного аппарата не отображаются ток или напряжение.
- Файл карты 2.1 вызывает ошибку обрыва дуги после каждого сварного шва при прерывистой сварке.
- Аварийный сигнал зажигания дуги сварочного аппарата
- Аварийный сигнал EOA системы водяного охлаждения
- При движении сочленения сообщается об ошибке внутренней связи энкодера оси 1.
- Ошибка аварийной остановки на пульте обучения не может быть сброшена.
- Googol Tech: внешняя неисправность привода осей 2 и 5
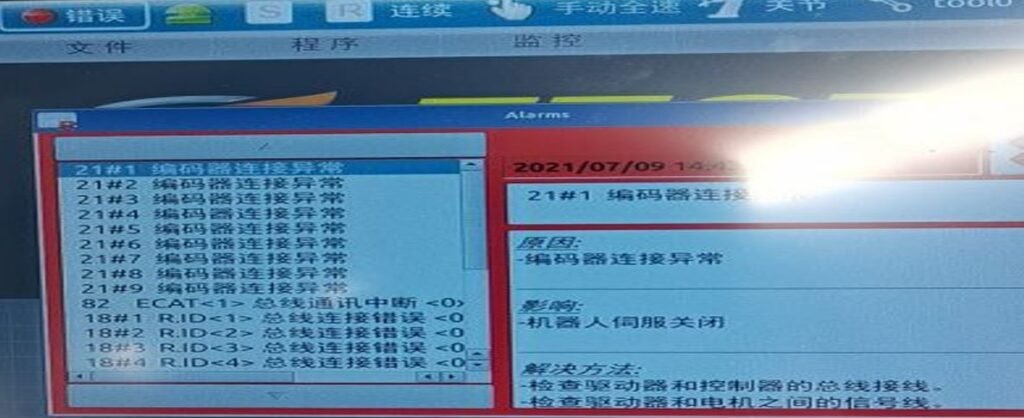
Описание проблемы:
Ошибка подключения энкодера.
Способ решения:
1. Проверьте проводку шины между приводом и контроллером.
2. Повторно настройте количество дополнительных осей для интерполяции: сначала установите значение 0, выключите питание и перезапустите систему, затем снова задайте необходимое значение.
Описание проблемы:
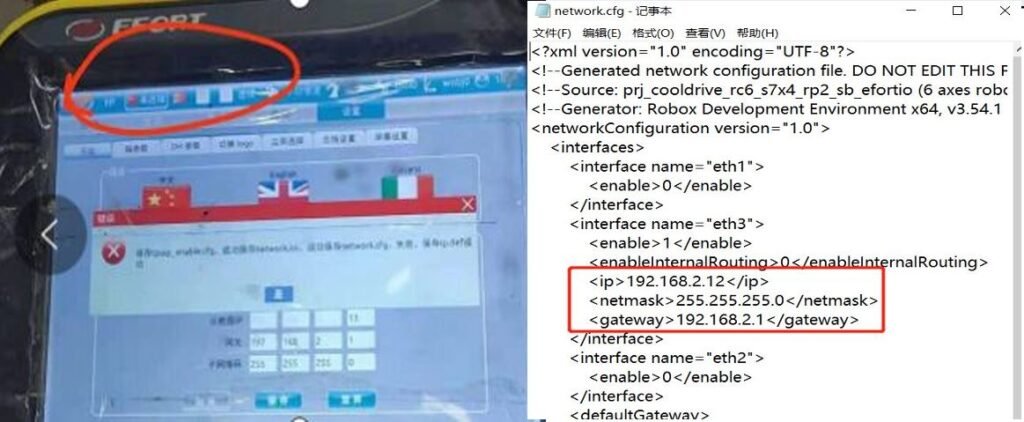
На пульте обучения отображается сообщение: «Не подключено».
Способ решения:
1. Проверьте, не повреждён ли кабель пульта обучения.
2. Установите соответствующий IP-адрес.
3. Проверьте, не повреждён ли файл network.cfg в папке fa.
4. Измените сегмент IP-адреса в файле карты робота так, чтобы он соответствовал файлу карты пульта обучения.
Описание проблемы:
Сервопривод не включается.
Способ решения:
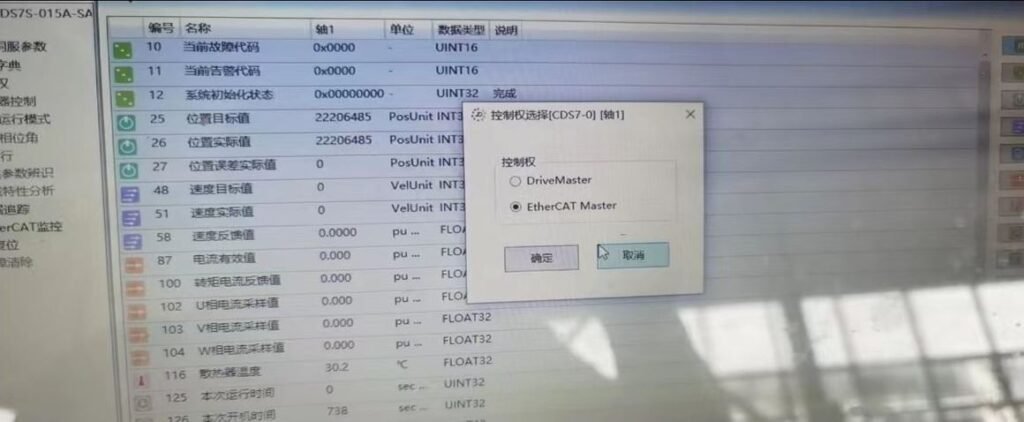
1. С помощью отладочного кабеля подключите компьютер к соответствующему приводу дополнительной оси, откройте DriveMaster.exe, затем последовательно выберите «Редактирование → Отладка → Полномочия управления → Переключить полномочия управления».
2. Войдите в программное обеспечение и проверьте, переключились ли полномочия управления основным корпусом робота.
3. После выполнения первых двух шагов проверьте, отображается ли аварийный сигнал на каком-либо сервоприводе основного корпуса внутри шкафа управления. Если возникает аварийный сигнал сервопривода, на пульте обучения он не отображается — будет показана только ошибка включения питания. Поменяйте местами разъёмы приводов и проверьте, перемещается ли ошибка вместе с ними.
Описание проблемы:
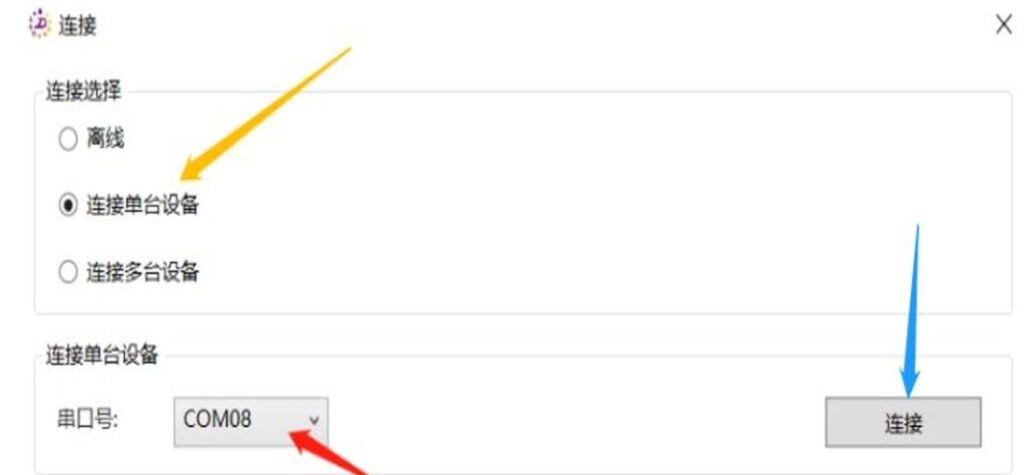
После подключения данные робота не накапливают данные дополнительной оси.
Способ решения:
1. Проверьте, включена ли функция дуговой сварки.
2. Повторно импортируйте файл карты.
Описание проблемы:
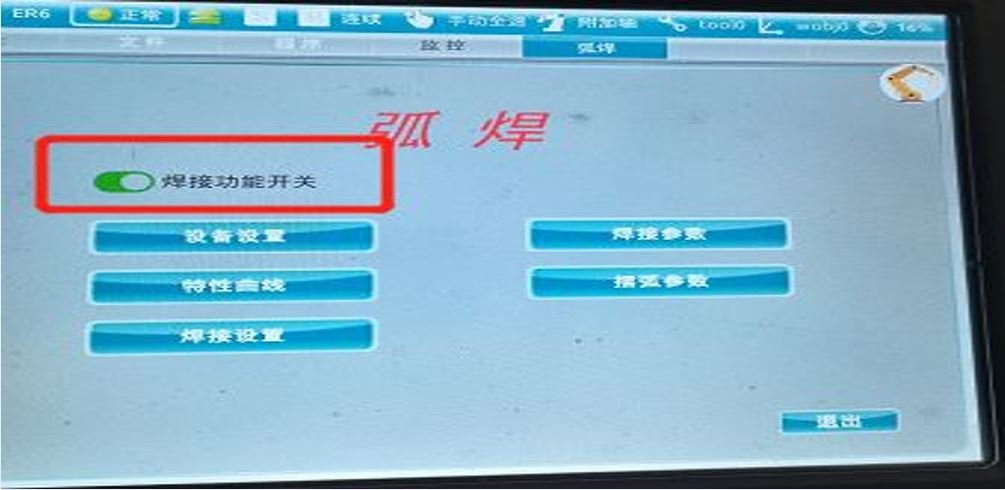
После подключения данные робота не накапливают данные дополнительной оси.
Способ решения:
Проверьте количество дополнительных интерполяционных осей. (Если количество интерполяционных осей равно 0, данные дополнительных осей не накапливаются и синхронизация невозможна.)
Описание проблемы:
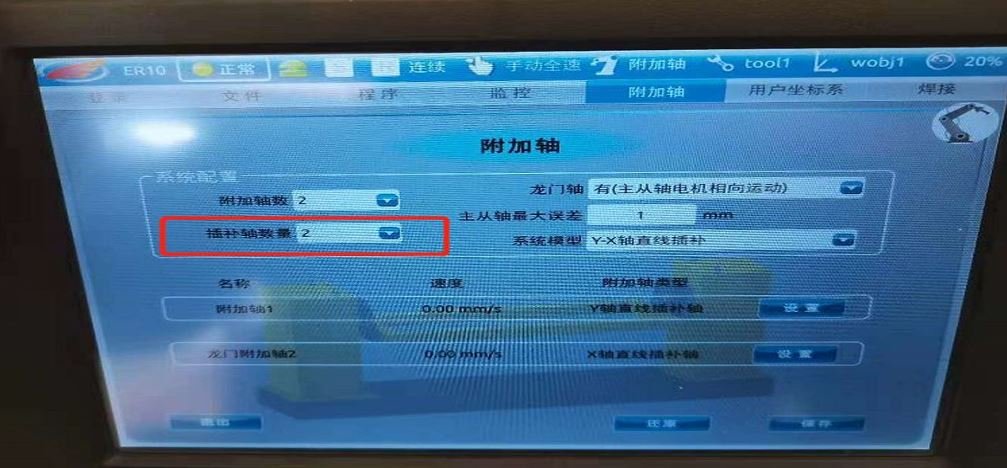
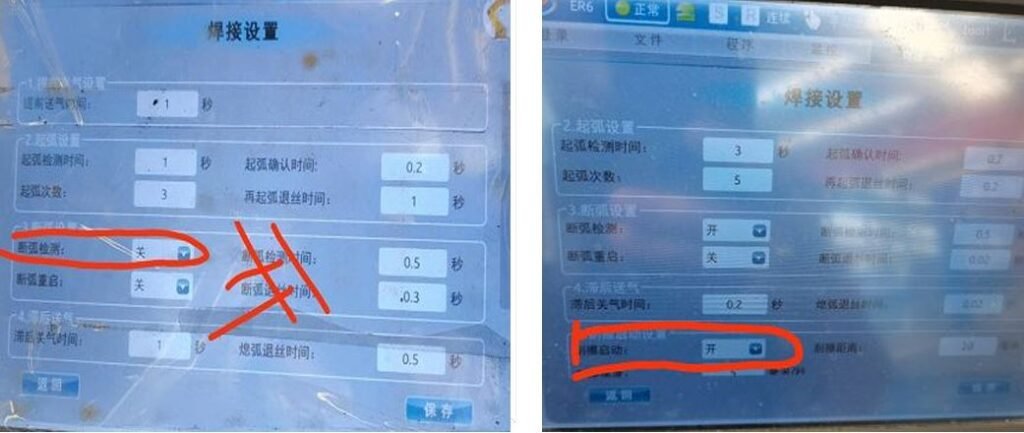
Ошибка зажигания дуги.
Способ решения:
-
Проверьте заземляющий провод сварочного аппарата.
-
Откройте «Дуговая сварка» → «Настройки сварки» → отключите «Поджиг касанием».
-
Вставьте команду сброса функции сварки в первую строку.
Описание проблемы:
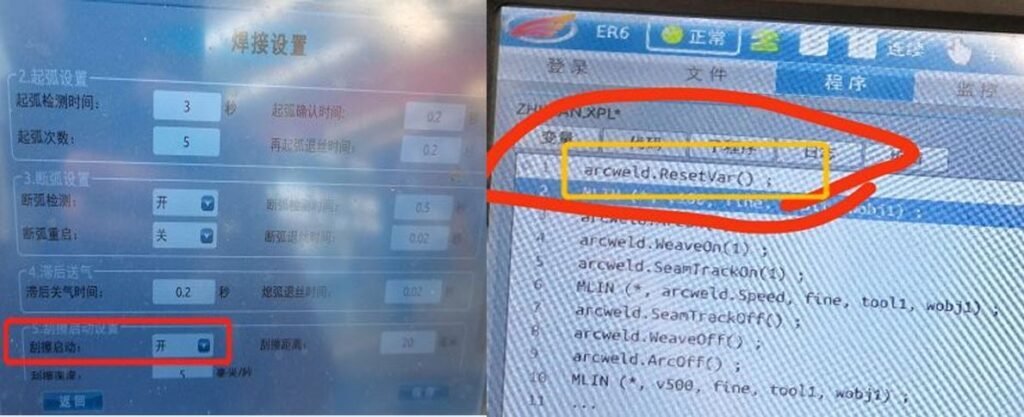
Сварка остановилась в одном положении.
Способ решения:
Откройте «Дуговая сварка» → «Настройки сварки» → отключите «Обнаружение повторного поджига дуги».
Описание проблемы:
После завершения сварки дуга не гаснет в конечной точке.
Способ решения:
Замените файл arc_welding.obb в папке ob_sys файла карты, затем откройте ob.cfg и проверьте, соответствуют ли значения изображению.
Описание проблемы:
Во время работы привода модели наземной рельсовой системы первая точка безопасности сообщает об ошибке движения сустава.
Способ решения:
-
Установите направление дополнительной оси на пульте обучения на -1.
-
Установите направление оси X в конфигурации рабочей станции на 1.
Описание проблемы:
Ребро жесткости слишком высокое и во время сварки ударяется о корпус камеры.
Способ решения:
-
Отрегулируйте угол B в пакете сварочного процесса, а также угол внутреннего смещения начальной и конечной точек
Описание проблемы:
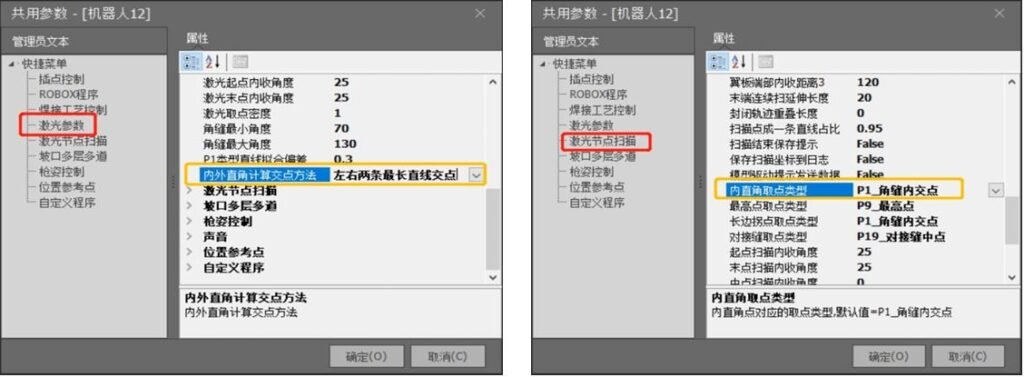
Аномальные точки прямого угла на полированной заготовке.
Способ решения:
-
Измените общие параметры - Параметры лазера - Метод расчёта пересечения внутреннего и внешнего прямых углов - Пересечение двух самых длинных прямых линий слева и справа
-
Измените общие параметры - Сканирование лазерного узла - Тип выбора точки внутреннего прямого угла - Внутреннее пересечение углового шва P1
-
Временно измените угол Rx во время сканирования (в пределах ±20)
Описание проблемы:
После форматирования SD-карты пульт обучения показывает, что он не подключен, а экран контроллера ничего не отображает.
Способ решения:
При форматировании файла карты убедитесь, что используется файловая система FAT32.

Описание проблемы:
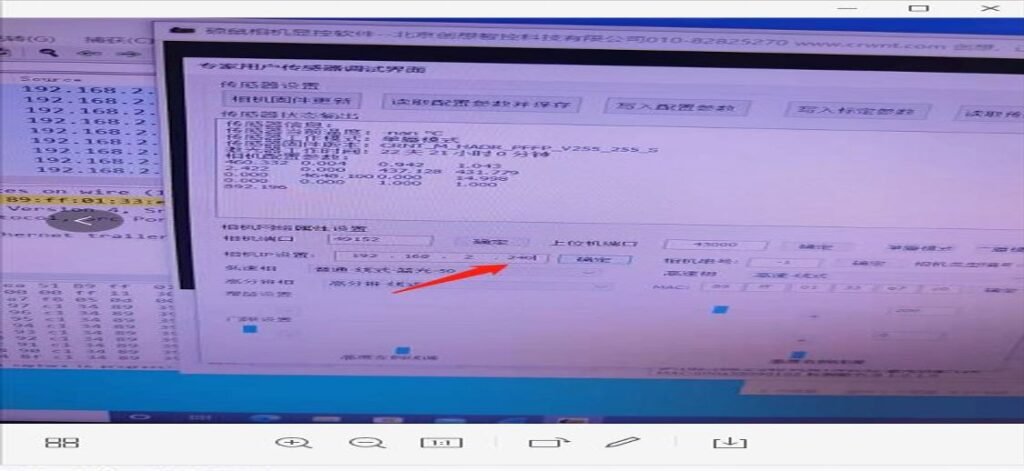
Линейный лазер и камера конфликтуют, из-за чего одно из устройств не открывается.
Способ решения:
IP-адрес линейного лазера не должен быть выше IP-адреса компьютера; в противном случае это приведёт к конфликту между линейным лазером и камерой, что может вызвать ошибки при открытии камеры или невозможность подключения к линейному лазеру.
Описание проблемы:
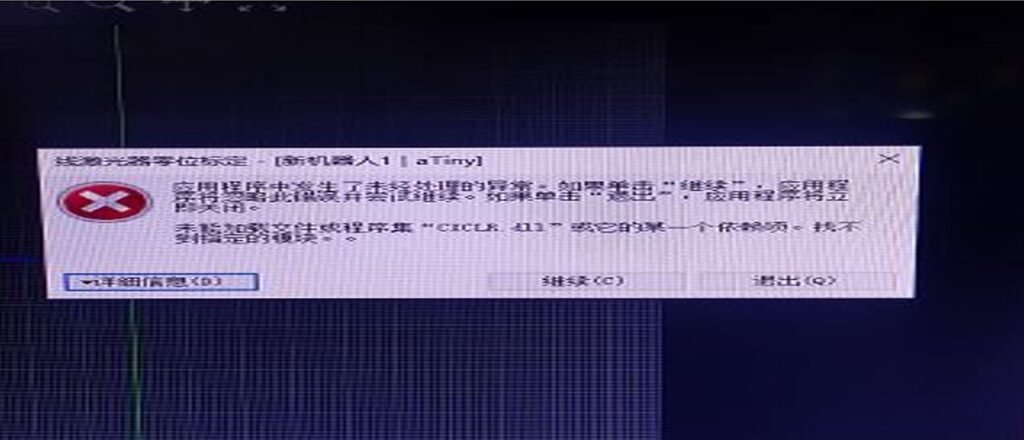
При открытии линейного лазера возникает ошибка: «CICLR.dll».
Способ решения:
-
Скопируйте файл CICLR.dll из исправно работающего программного обеспечения SW в эту папку.
-
Настройте файлы среды выполнения системы Windows (эта проблема обычно возникает на недавно установленных или только что переустановленных компьютерах).
Описание проблемы:
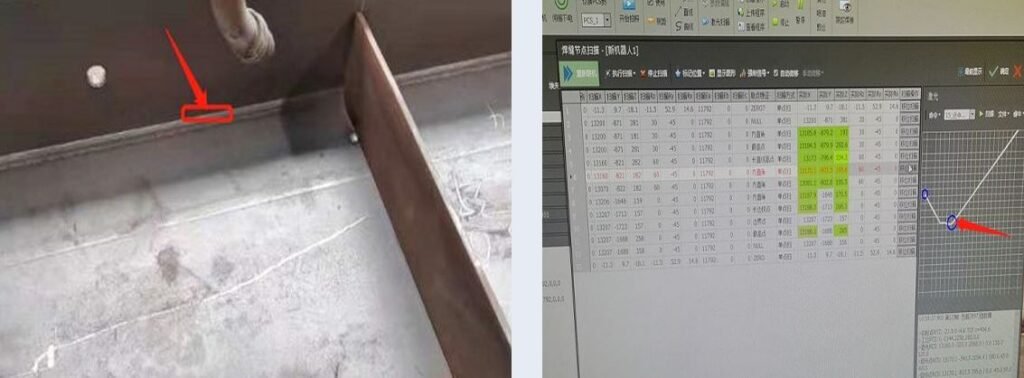
Некорректный выбор точки прямого угла внутри шва под флюсом H-образной балки.
Способ решения:
-
Измените общие параметры — Параметры лазера — Метод расчёта пересечения внутреннего и внешнего прямых углов — Пересечение двух самых длинных левой и правой линий.
-
Измените общие параметры — Сканирование лазерного узла — Тип выбора точки внутреннего прямого угла — Внутреннее пересечение углового шва P1.
Описание проблемы:
При съемке камера не отображает изображение.
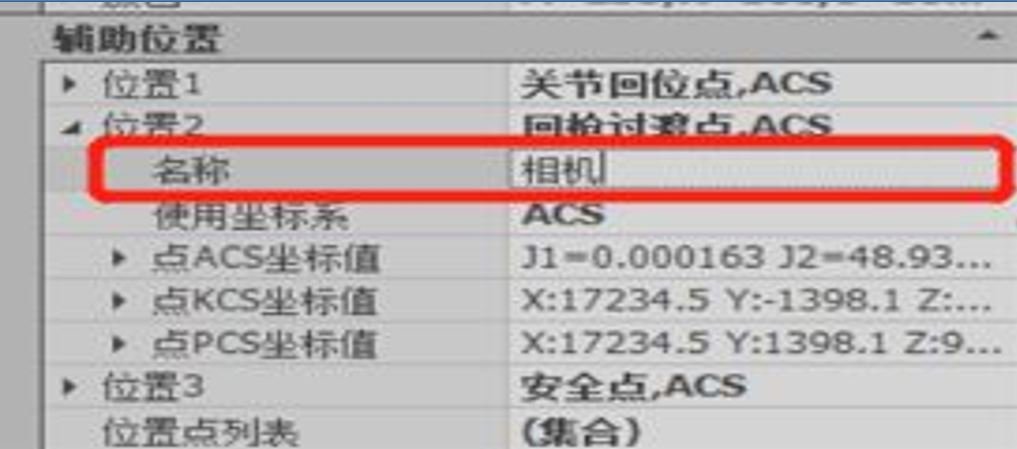
Способ решения:
Камера делает снимок за пределами откалиброванного диапазона, в результате чего изображение отсутствует.
Описание проблемы:
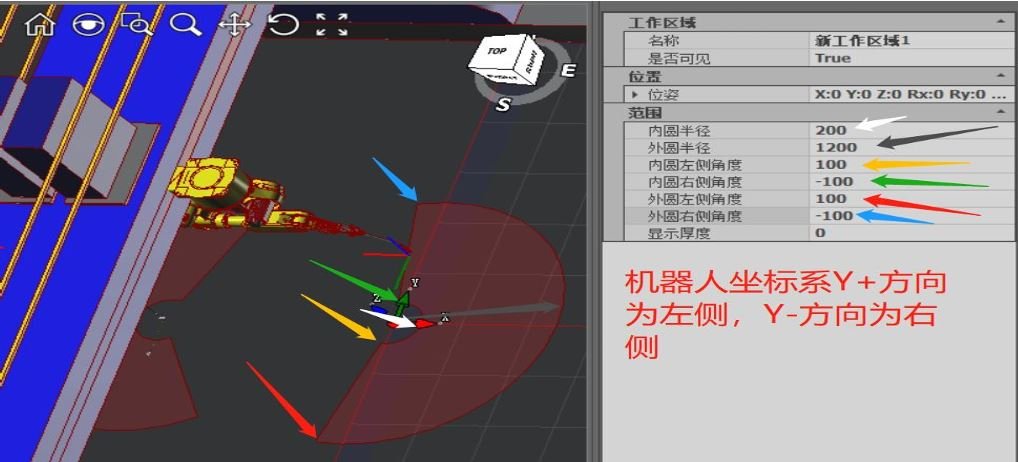
В драйвере модели имеются неназначенные узлы.
Способ решения:
-
Измените верхние и нижние пределы дополнительных осей в конфигурации рабочей станции.
-
Отрегулируйте диапазон рабочей области PCS. На основе фактических измерений размеров робота и высоты рабочего стола на объекте: слишком большой диапазон может привести к выходу за пределы при сканировании, а слишком маленький — к выходу за пределы при сварке.
Описание проблемы:
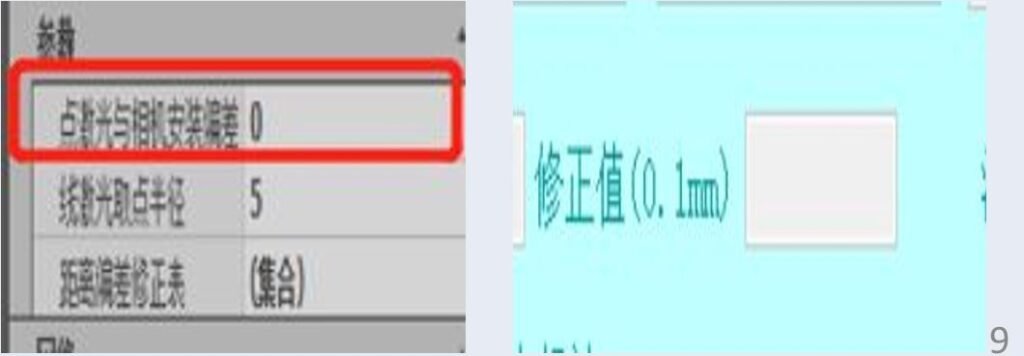
Измерение расстояния точечным лазером всегда имеет постоянную погрешность.
Способ решения:
-
Отрегулируйте погрешность установки между точечным лазером и камерой в конфигурации рабочей станции.
-
Задайте корректирующее значение в параметрах поддержки продукта.
Описание проблемы:
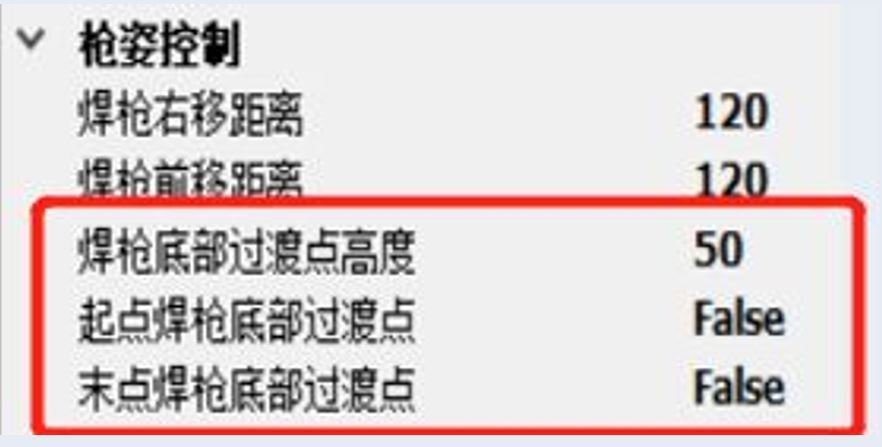
Во время сварки происходит столкновение при перемещении от переходной точки к точке начала сварки.
Способ решения:
-
В общих параметрах включите нижнюю переходную точку сварочной горелки в начальной точке и правильно задайте высоту перехода, чтобы избежать столкновения горелки.
-
В соответствии с условиями работы задайте подходящие значения смещения вправо и вперёд.
Описание проблемы:
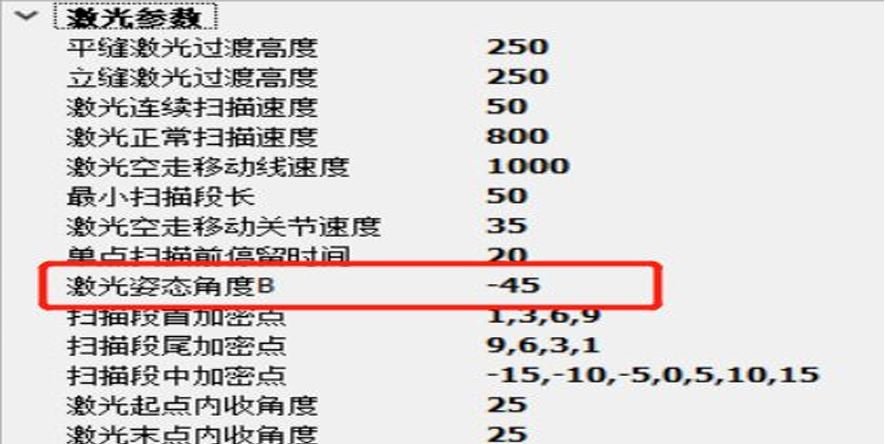
Угол сканирования B всегда превышает допустимый предел.
Способ решения:
В общих параметрах настройки лазера позволяют регулировать угол B лазерного сканирования. (Примечание: после изменения и применения угла B необходимо проверить работу лазера. Изменение угла B может привести к снижению точности лазера. То же самое относится и к сварке. Угол не является фиксированным.)
Описание проблемы:
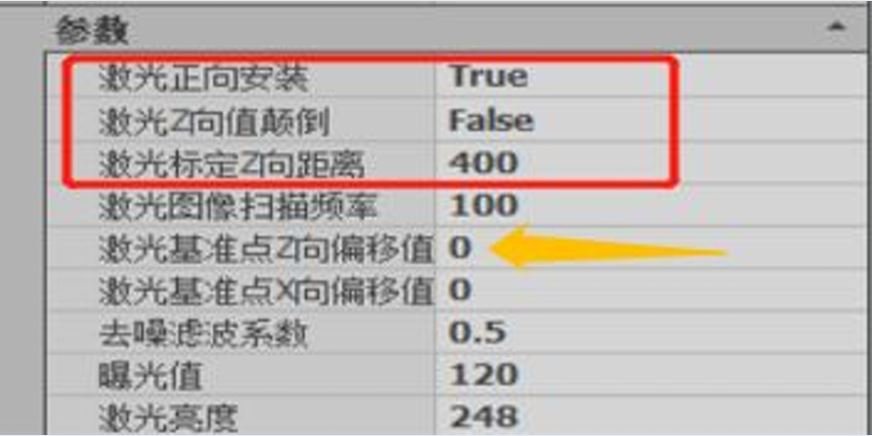
Ошибка значения Z сканирующего лазера слишком велика / изображение лазера перевернуто.
Способ решения:
-
Проектирование рабочей станции - Линейный лазер - Направление установки лазера вперёд - Отрегулируйте направление
-
Проектирование рабочей станции - Линейный лазер - Инверсия направления лазера по оси Z - Выберите подходящий вариант
-
Если пространство для сканирования заготовки слишком мало, можно увеличить или уменьшить значение смещения опорной точки лазера по оси Z
Описание проблемы:
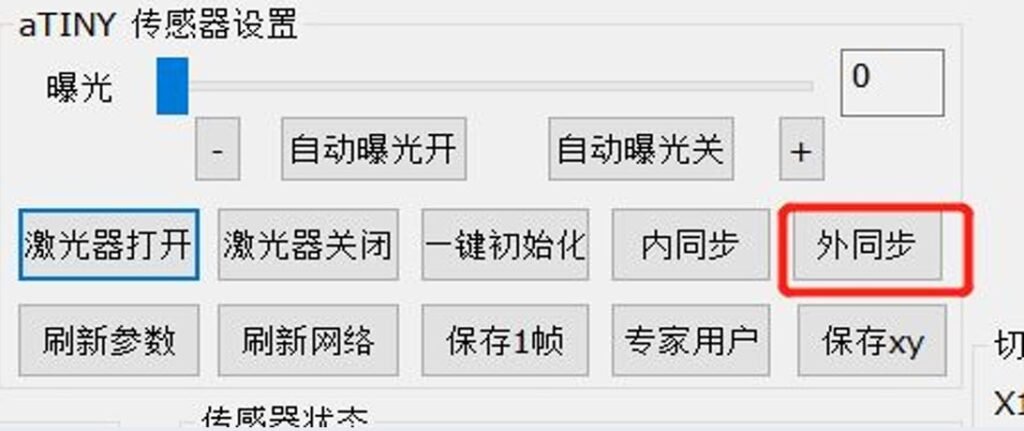
В программном обеспечении лазера Xiaobudian отсутствует изображение или невозможно установить соединение.
Способ решения:
-
Откройте файл конфигурации Shuoshu устройства Xiaobudian и проверьте, соответствуют ли IP-адрес, номер порта и MAC-адрес.
-
Убедитесь, что брандмауэр компьютера отключён и компьютер и Xiaobudian находятся в одной локальной сети.
-
Во встроенном программном обеспечении Xiaobudian выберите внешнюю синхронизацию и соответствующим образом задайте параметры.
Описание проблемы:
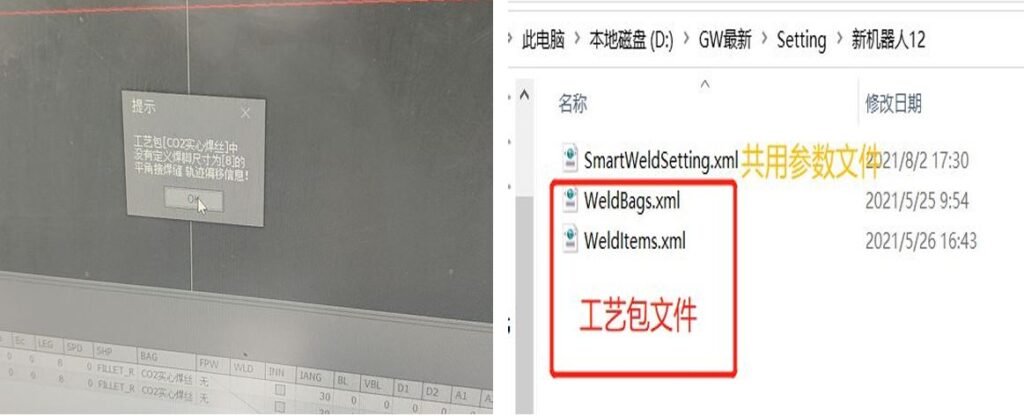
Точечная сварка B: пакет процесса не найден.
Способ решения:
-
Выберите соответствующий пакет технологического процесса и добавьте соответствующие элементы сварочного процесса.
-
Проверьте, содержит ли папка robot в файле настроек файл пакета технологического процесса, либо повторно замените файл пакета технологического процесса.
Описание проблемы:
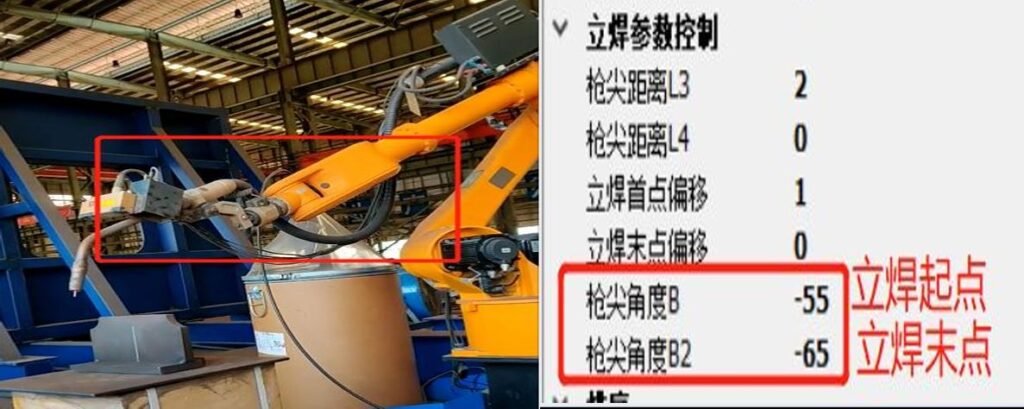
Положение робота значительно изменяется во время угловой сварки.
Способ решения:
-
Проверьте соответствующие параметры пакета технологического процесса.
-
Измените параметры углов B и B2 в разделе управления угловой сваркой пакета сварочного процесса.
Описание проблемы:
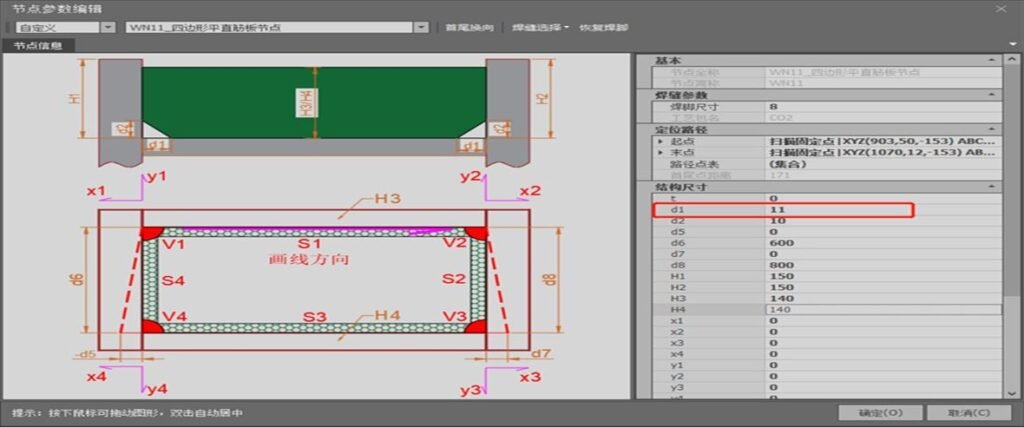
WN11 — соединение четырехугольной плоской пластины-ребра жесткости.
Способ решения:
-
Если d1 меньше или равно 10, выполните четыре плоских угловых сварных шва за один проход; обратите внимание на направление линий.
-
Если d1 больше 10, разделите четыре плоских угловых сварных шва на четыре прохода и завершите сварку.
Описание проблемы:
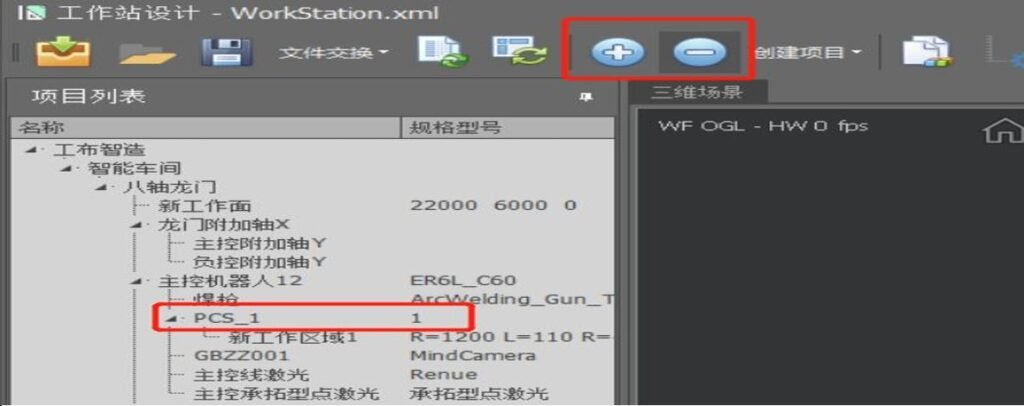
В настройках вспомогательной точки значения координат PCS не считывают координаты из текущего положения; обновленные значения отображаются некорректно.
Способ решения:
Откройте конфигурацию рабочей станции, удалите PCS, затем повторно добавьте PCS, введя новые координатные точки.
Описание проблемы:
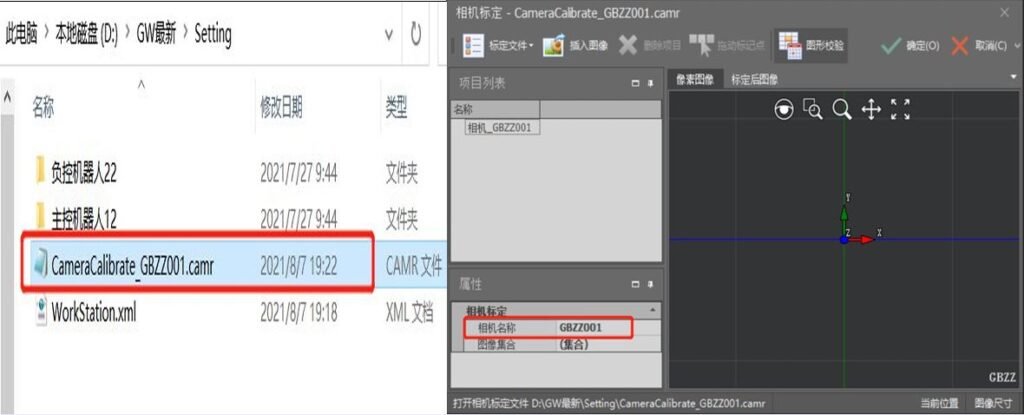
Данные калибровки камеры не записываются.
Способ решения:
-
Откройте файл настроек и удалите файл калибровки камеры.
-
Откройте программное обеспечение, нажмите «Калибровка камеры» и заново создайте новый файл калибровки камеры.
Описание проблемы:
После замены пульта обучения возникает ошибка: ошибку глобальной переменной невозможно сбросить обычными методами.
Способ решения:
Нажмите белую кнопку на контроллере внутри шкафа управления, чтобы определить и сбросить соответствующий аварийный сигнал.
Описание проблемы:
Аварийный сигнал 4208 на пульте обучения.
Способ решения:
Причина: Это ошибка сигнала heartbeat CAN, возникающая на сварочных аппаратах версий ниже 2.1. Даже после подключения сварочного аппарата аварийный сигнал невозможно сбросить; требуется перезапустить шкаф управления.
Решение: Обновите файл карты.
Описание проблемы:
После сканирования портальной рабочей станции при запуске сварки возникает ошибка; во время проверки в положении 0° оси C робота линейный лазер перемещается в направлении 180°.
Способ решения:
Откройте систему координат инструмента, выберите tool=1 и измените значение оси C с 180 на 0.
(После обратной калибровки инструмента робота вычтите 180 из значения оси B; установите ось C на 0. Значение оси C пользовательской системы координат необходимо установить на 180.)
Описание проблемы:
Аварийный сигнал оси 1 робота: слишком большая ошибка слежения.
Способ решения:
-
Проверьте, не ослаблены ли кабели корпуса робота (при прокладке через кабельные цепи используйте особо гибкие кабели).
-
Несколько раз нажмите кнопку ручного удержания и проверьте на ощупь двигатель первой оси, чтобы определить, отпускается ли тормоз.
Описание проблемы:
Повторное зажигание дуги всегда завершается неудачей после прерывания дуги во время сварки.
Способ решения:
Откройте «Дуговая сварка» → «Настройки сварки» → включите «Поджиг касанием».
(Переключатель поджига касанием соответствует переключателю обнаружения обрыва дуги.)
Описание проблемы:
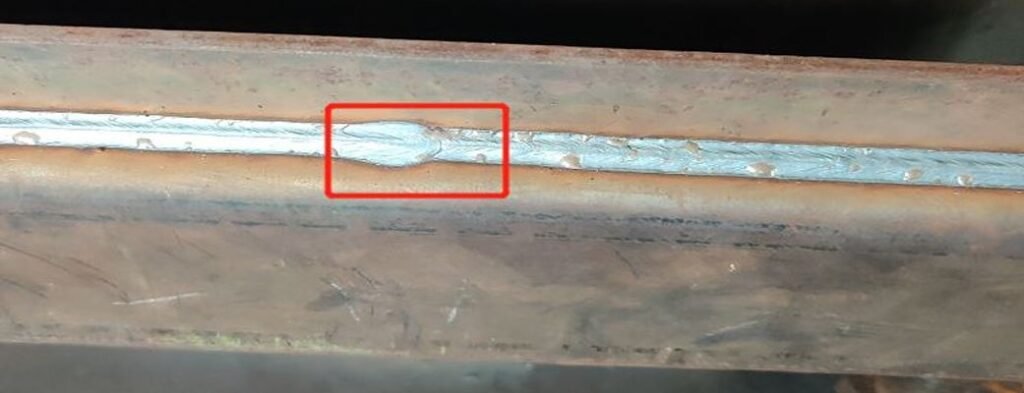
Во время сварки возникает пауза между точками интерполяции.
Способ решения:
Измените Fine в инструкциях сварки на Z10 (для перехода дуги).
Не изменяйте конечную точку в инструкции сварки; в противном случае при значении Z, равном 10, последние 10 мм останутся неприваренными.
Описание проблемы:
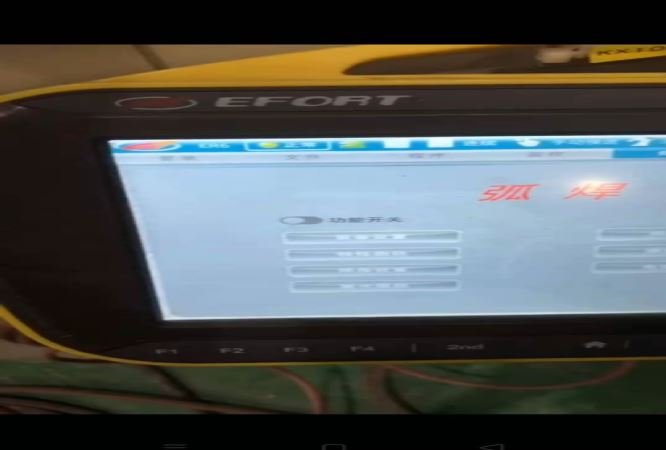
Функция дуговой сварки не открывается.
Способ решения:
На главном экране пульта обучения откройте «Настройки» → «Выбор приложения», повторно выберите функцию «Дуговая сварка» и нажмите «ОК».
Описание проблемы:
Точки лазерного сканирования в норме, но сварочный шаблон B работает ненормально.
Способ решения:
Перед обновлением программного обеспечения убедитесь, что инструмент правильно откалиброван.
Описание проблемы:
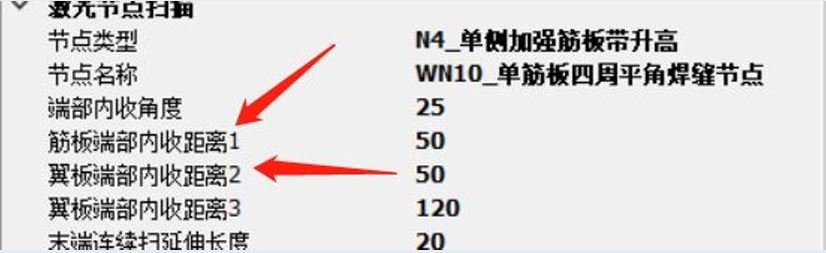
Отсканированные точки расположены слишком близко к ребру жесткости, что увеличивает риск столкновения сварочной горелки.
Способ решения:
Отрегулируйте общие параметры внутреннего смещения ребра жёсткости и внутреннего смещения конца полки.
(Для внутренних смещений ребра жёсткости и полки убедитесь в отсутствии столкновения сварочной горелки и в правильной работе:
-
Расстояния 1 и 2 должны быть как можно меньше.
-
Разница между расстояниями 3 и 2 должна быть как можно больше.)
Описание проблемы:
Функция «Дуговая сварка» на пульте обучения не открывается — сразу закрывается после запуска.
Способ решения:
В меню пульта обучения выберите «Настройки» → «Выбор приложения», повторно выберите «Сварка», сохраните настройки и перезапустите шкаф управления.
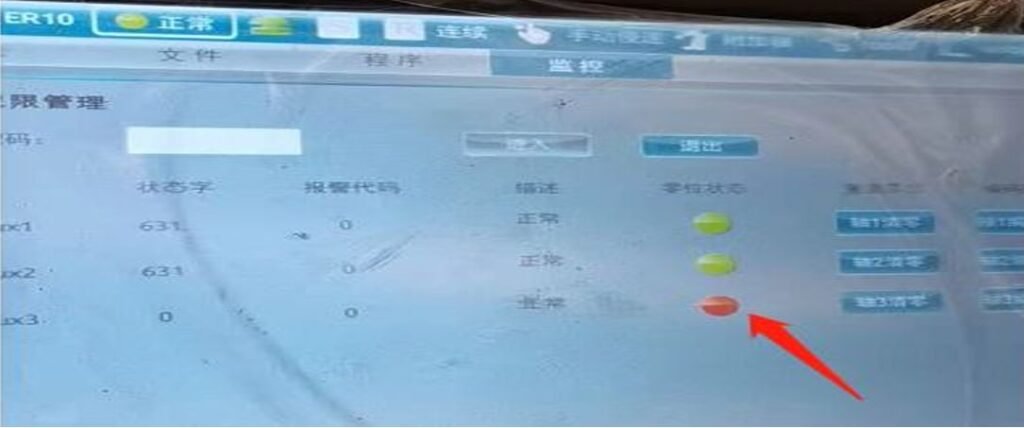
Описание проблемы:
После первоначальной установки портала на пульте обучения ошибки не отображаются, но сервопривод невозможно включить.
Способ решения:
-
Проверьте, не потеряно ли нулевое положение вспомогательной оси (Пульт обучения → Мониторинг → Привод → Нулевое положение вспомогательной оси отмечено красным).
-
Повторно импортируйте параметры двигателя вспомогательной оси.
Описание проблемы:
Сервопривод нормально включается с пульта обучения, но программное обеспечение показывает ошибку включения питания.
Способ решения:
-
Проверьте работу с другим пакетом программного обеспечения SW, который нормально функционирует на объекте.
-
Проверьте работу со стандартным файлом карты версии, чтобы убедиться, что система функционирует правильно.
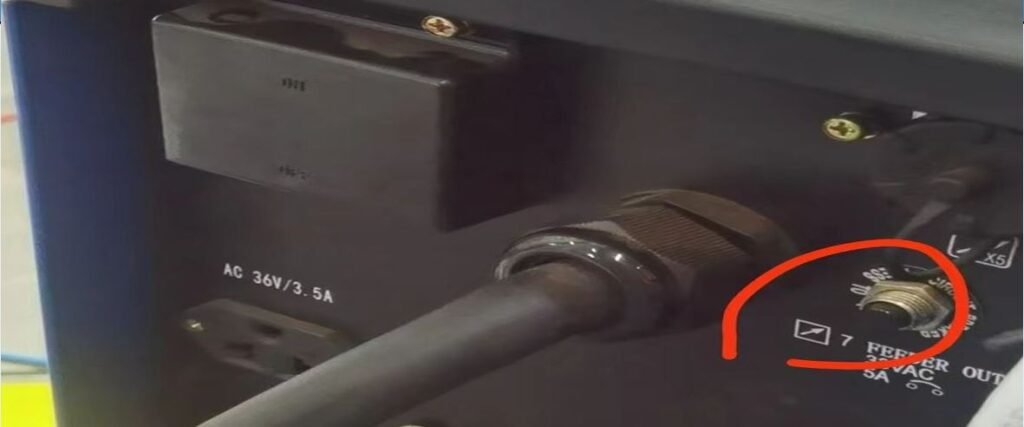
Описание проблемы:
Сварочный аппарат OTAI: аварийный сигнал E42, индикатор связи не горит.
Способ решения:
Нажмите чёрную кнопку на задней панели сварочного аппарата.
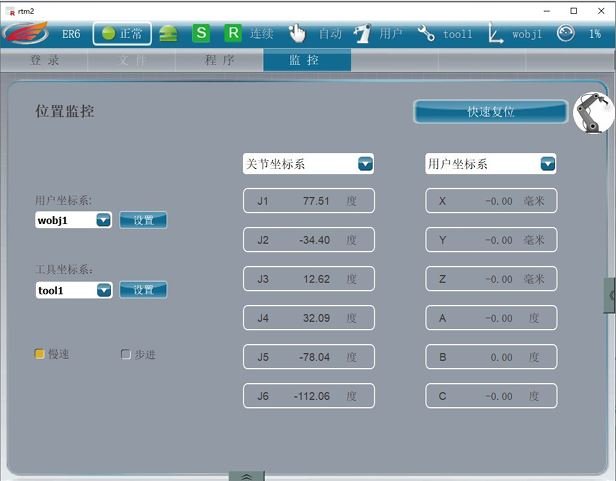
Описание проблемы:
В системе координат отсутствуют данные, но робот можно перемещать с помощью пульта обучения.
Способ решения:
Загрузите обучающую программу или создайте новую обучающую программу.
Описание проблемы:
Пульт обучения сообщает о пониженном напряжении шины постоянного тока по осям 1–6.
Способ решения:
-
Проверьте исправность предохранителя 16 А внутри шкафа управления (с помощью мультиметра проверьте целостность цепи; при отсутствии проводимости замените предохранитель).
-
Замените шестиосевой привод.
Описание проблемы:
Пульт обучения не подключен, контроллер сообщает об ошибке чтения файла SD.
Способ решения:
Замените SD-карту внутри контроллера.
Описание проблемы:
После подачи питания на шкаф управления контроллер не работает.
Способ решения:
Проверьте, имеется ли разность напряжений 24 В между контактами 5 (24V VP) и 7 (24V VG) клеммной колодки контроллера. Если нет, проверьте проводку; если да, замените контроллер.
Описание проблемы:
Пульт обучения периодически сообщает об аварийной остановке, хотя кнопка аварийной остановки не была нажата.
Способ решения:
Проверьте, есть ли на задней стороне модуля безопасности 750105 суффикс HT; если его нет, модуль безопасности необходимо заменить.
(Примечание: Начиная с 2022 года все модули безопасности роботов имеют обозначение HT. После замены поверните дисковые переключатели трёх красных кнопок так, чтобы они соответствовали предыдущим настройкам.)
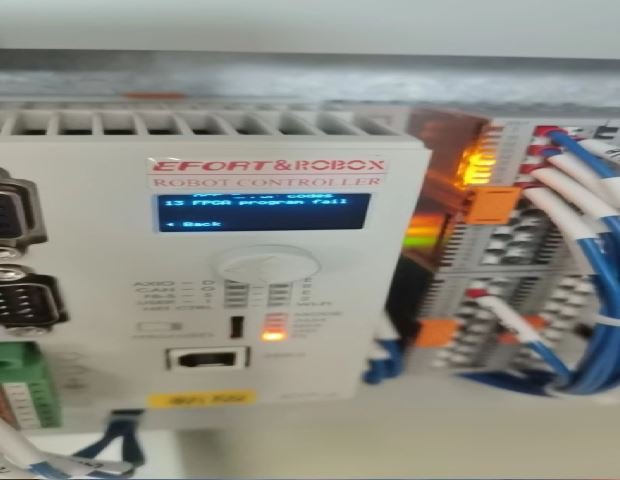
Описание проблемы:
Контроллер сообщает: «13 — сбой программы FPGA».
Способ решения:
Несоответствие прошивки контроллера; необходимо обновить прошивку контроллера. Для разных контроллеров требуются соответствующие версии прошивки.
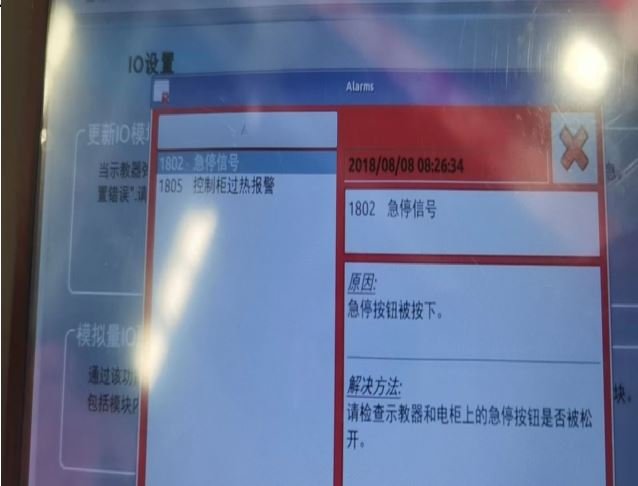
Описание проблемы:
После замены контроллера аварийный сигнал сохраняется; после обновления модуля ввода-вывода его невозможно сбросить.
Способ решения:
Контроллер не обнаружил модуль IO; проверьте, правильно ли установлены контроллер и модуль IO.
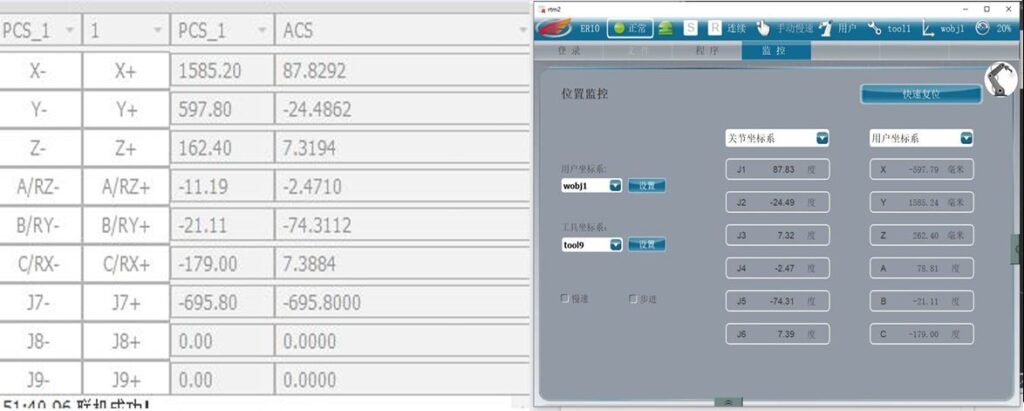
Описание проблемы:
После подключения при перемещении робота с помощью управления позой возникает ошибка или робот перемещается в неправильное положение.
Способ решения:
Проверьте, соответствуют ли значения PCS в управлении положением пользовательской системе координат на пульте обучения (PCS1~5 в конфигурации рабочей станции программного обеспечения должны совпадать со значениями wobj на пульте обучения).
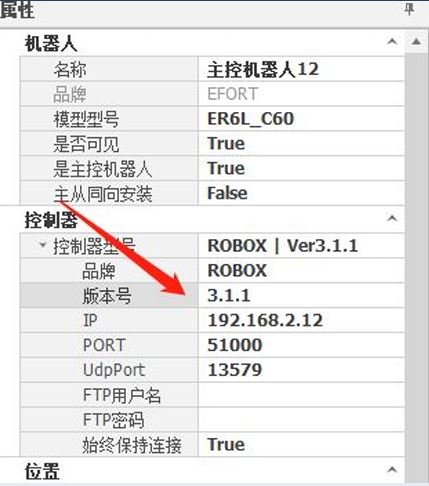
Описание проблемы:
После обновления до версии 3.1.1 невозможно загрузить значения из программного обеспечения на пульт обучения.
Способ решения:
Необходимо выбрать робота и указать номер версии 3.1.1 в настройках рабочей станции.
Описание проблемы:
После обновления программного обеспечения возникает ошибка подключения; в строке сообщений отображается: «Не удалось запустить мониторинг».
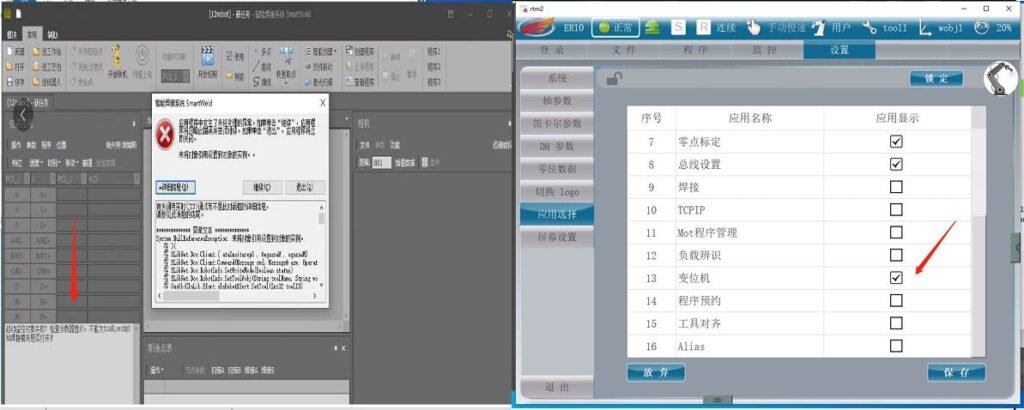
Способ решения:
После версии программного обеспечения 7.16 необходимо добавить опцию позиционера в приложение пульта обучения, а затем перезапустить шкаф управления.
Описание проблемы:
Аномальные переходные точки сварочной траектории.
Способ решения:
-
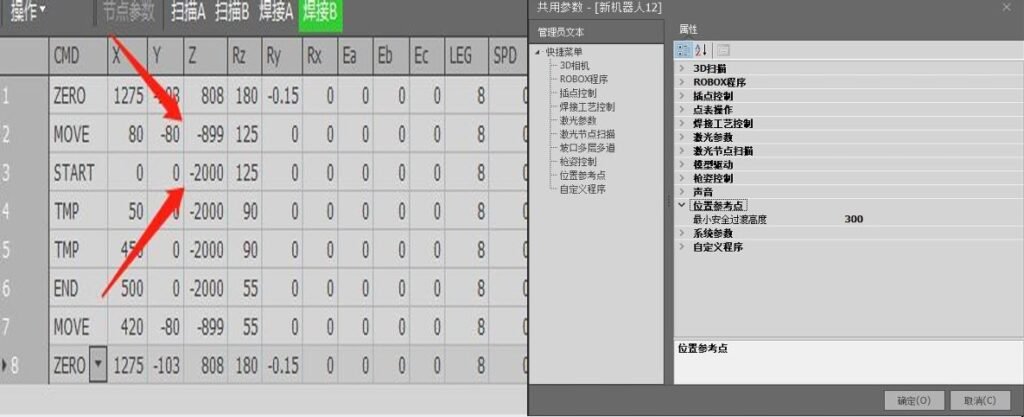
Проверьте, правильно ли указана минимальная безопасная высота перехода в параметрах узла и общих параметрах.
-
Проверьте, соответствует ли ориентация робота на рабочей станции фактическому направлению установки.
-
Минимальное значение Z для точки перехода составляет -899; постарайтесь, чтобы значение Z в пользовательской системе координат было положительным (как правило, для портальных роботов с перевёрнутой установкой отсутствие заданного значения Z в пользовательской системе координат приводит к аномалиям точки перехода).
Описание проблемы:
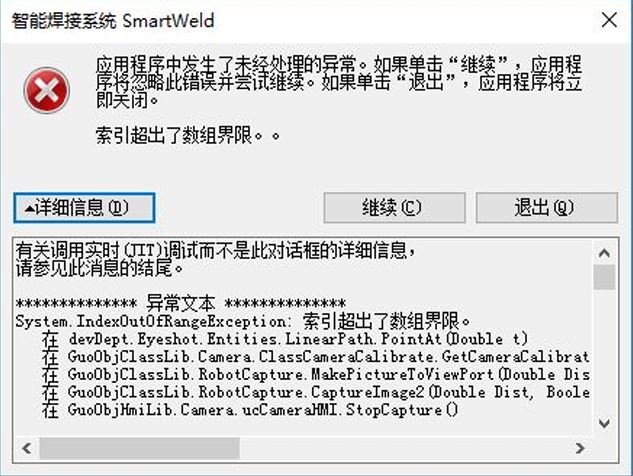
После завершения фотосъемки камера в программном обеспечении линейного лазера сообщает об ошибке.
Способ решения:
В программном обеспечении отсутствуют данные калибровки камеры
-
Используйте встроенное программное обеспечение камеры, чтобы сделать снимок для калибровки, сохраните его, а затем выполните калибровку.
-
Импортируйте уже откалиброванный файл данных камеры из другого файла настроек, соответствующим образом переименуйте камеру, а затем выполните калибровку.
Описание проблемы:
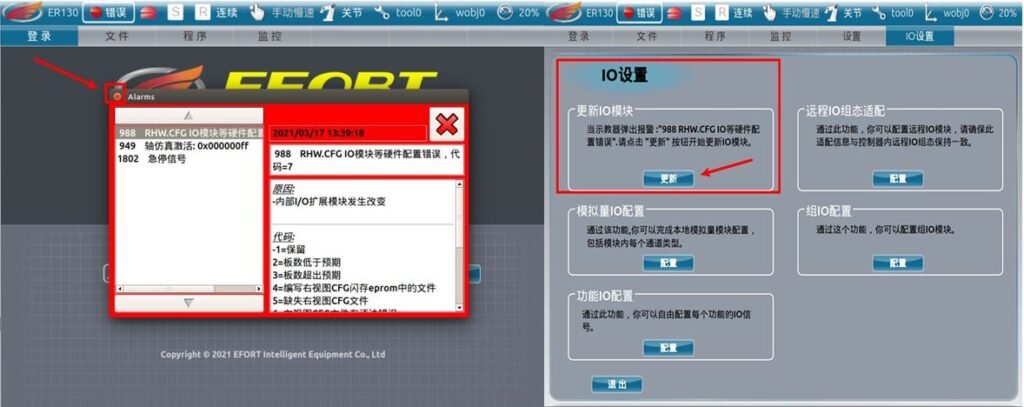
После обновления файла карты при запуске возникают ошибки конфигурации оборудования, такие как ошибки модулей ввода-вывода 988 и аварийные сигналы экстренной остановки.
Способ решения:
Нажмите значок ❌ в красной рамке или кнопку F1 на панели пульта обучения, чтобы скрыть аварийный сигнал. Затем перейдите в настройки IO и обновите модули IO. После обновления дождитесь перезапуска контроллера, после чего работа восстановится в нормальном режиме.
Описание проблемы:
При запуске появляется ошибка 9202.
Способ решения:
Проблема возникает из-за того, что IP-адрес в файле dns-1.cfg, расположенном в папке FA на SD-карте, не совпадает с IP-адресом контроллера. Измените его так, чтобы IP-адреса совпадали.
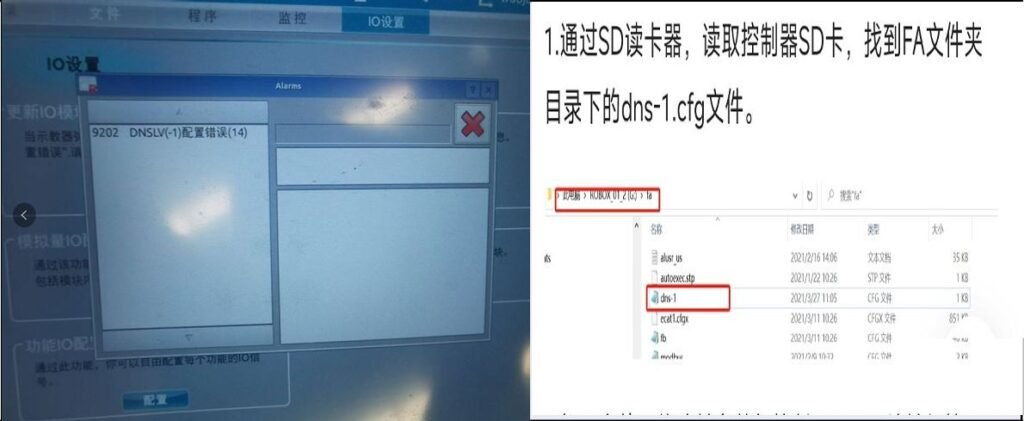
Описание проблемы:
После включения питания шкафа управления на пульте обучения постоянно отображается сообщение: «Пожалуйста, подождите: идет загрузка».
Способ решения:
Повторно обновите версию пульта обучения с помощью USB-накопителя (версии должны совпадать; версию файла карты можно проверить, просмотрев файл Rde_Version.cfg в папке fm на SD-карте).
Описание проблемы:
При переключении пульта обучения в автоматический режим и нажатии кнопки питания (PWR) возникает аварийный сигнал.
Способ решения:
Найдите строку команды elec_man.enable_confirmbutton = 1; в файле controller_config.cfg в папке FA на SD-карте, измените число 1 на 0 и сохраните файл.
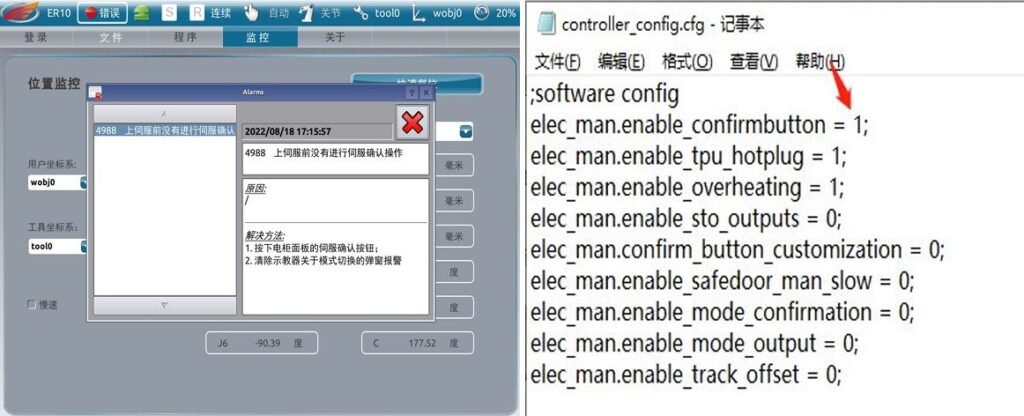
Описание проблемы:
Аварийный сигнал 4812 на пульте обучения: ошибка в истории кодов неисправностей.
Способ решения:
Проверьте, отображается ли аварийный сигнал на приводе в шкафу управления. Обычно это происходит из-за отключения питания шкафа управления, когда робот всё ещё находится под напряжением. (Как правило, перезапуск шкафа управления позволяет устранить ошибку.)
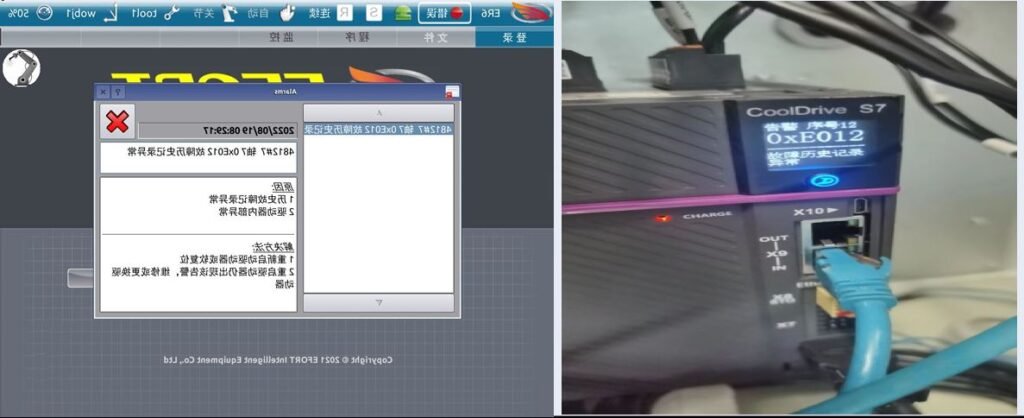
Описание проблемы:
Ошибка программы синхронной работы двух машин, аномальные данные мониторинга.
Способ решения:
Аномалии расчёта, вызванные различиями в системах координат, записанных основным и вспомогательным контроллерами, приводят к превышению предельных значений.
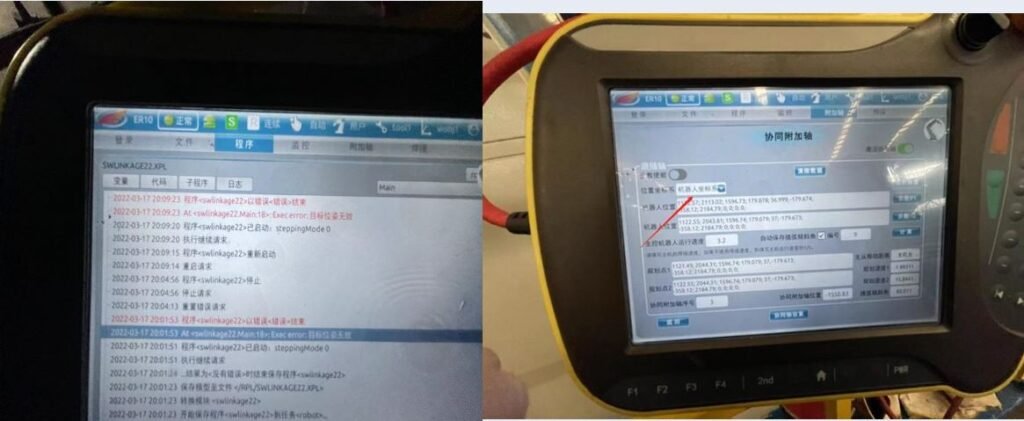
Описание проблемы:
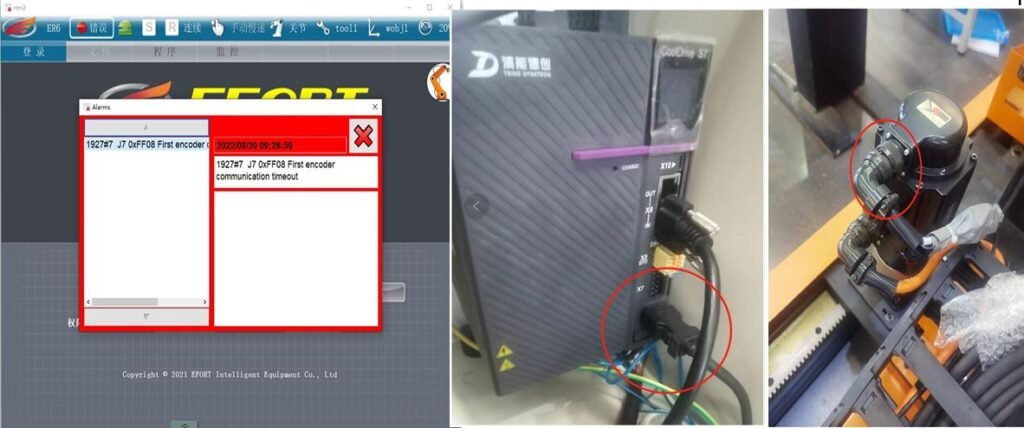
Аварийный сигнал FF08 на пульте обучения и приводе.
Способ решения:
-
Если ошибка возникает время от времени и её можно сбросить, проверьте, надёжно ли закреплены кабели клемм двигателя и кабели привода дополнительной оси, а также рассмотрите возможность установки ферритовых сердечников или применения аналогичных мер.
-
Если ошибку невозможно сбросить, замените двигатель или привод дополнительной оси.
Описание проблемы:
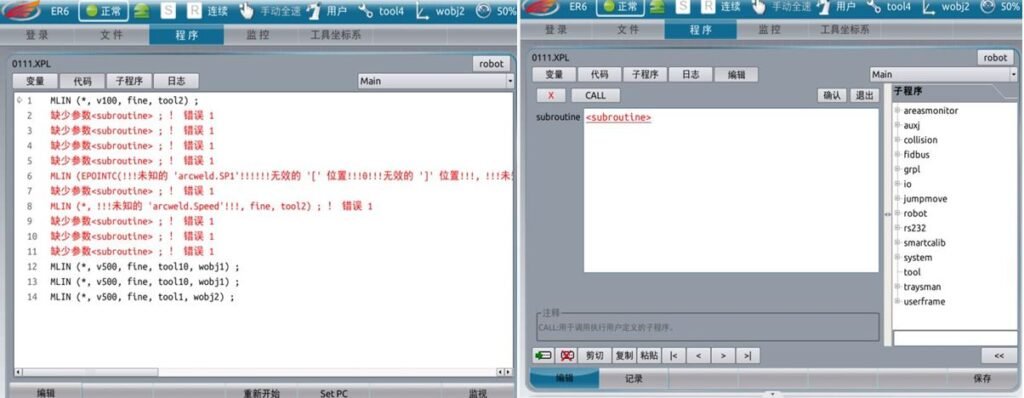
В команде CALL в программе обучения отсутствует arcweld.
Способ решения:
Причина заключается в том, что сварочное приложение не было добавлено.
Необходимо выбрать и добавить сварочное приложение в настройках, а затем перезапустить контроллер.
Описание проблемы:
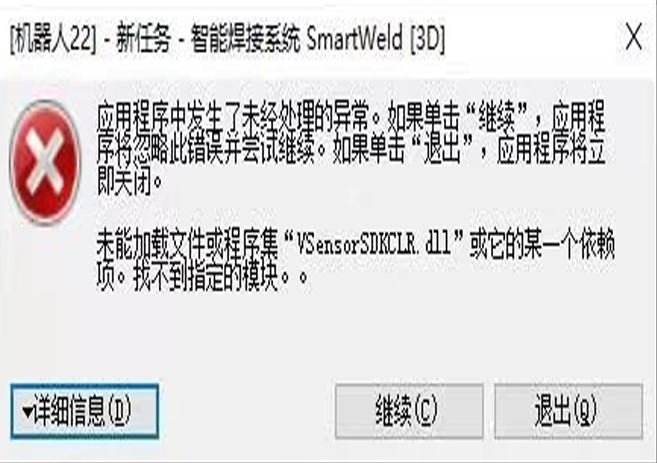
Ошибка программного обеспечения 3D-камеры при запуске: «VSensorSDKCLR.dll».
Способ решения:
-
Во время эксплуатации встроенные SDK-файлы 3D-камеры были повреждены; переустановите встроенное программное обеспечение камеры.
-
Обновите файлы среды выполнения Windows.
-
Обновите программное обеспечение.
Описание проблемы:
Ошибка встроенного программного обеспечения 3D-камеры, синий индикатор камеры мигает.
Способ решения:
-
Проверьте, установлена ли на камере последняя версия встроенного программного обеспечения.
-
Проверьте, не слишком ли высокая температура камеры (при перегреве охладите её; как правило, температура должна быть ниже 55 °C).
-
Проверьте, рассчитан ли адаптер питания камеры на 12 В.
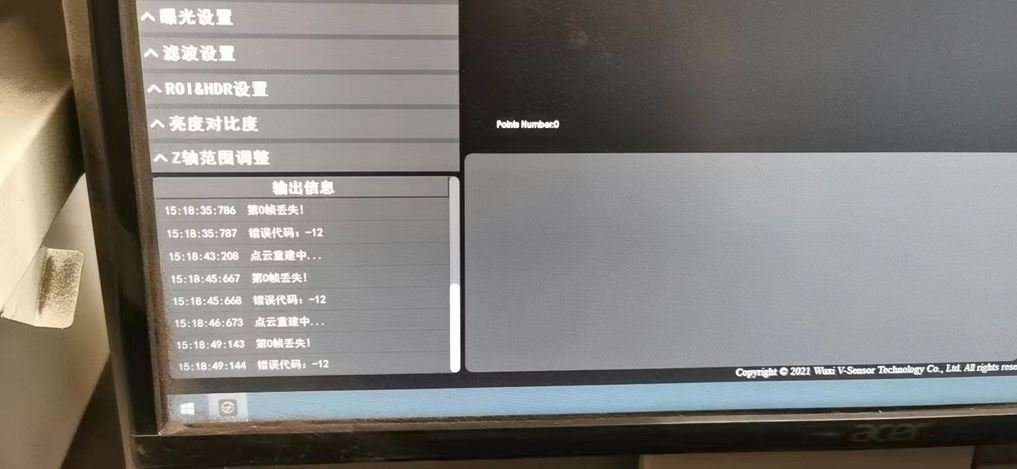
Описание проблемы:
После подключения камеры MindVision к сетевому кабелю камера не обнаруживается.
Способ решения:
Это вызвано несовместимостью новой версии камеры MindVision с нашей текущей версией программного обеспечения (обновите программное обеспечение камеры до последней версии, доступной для загрузки на официальном сайте).
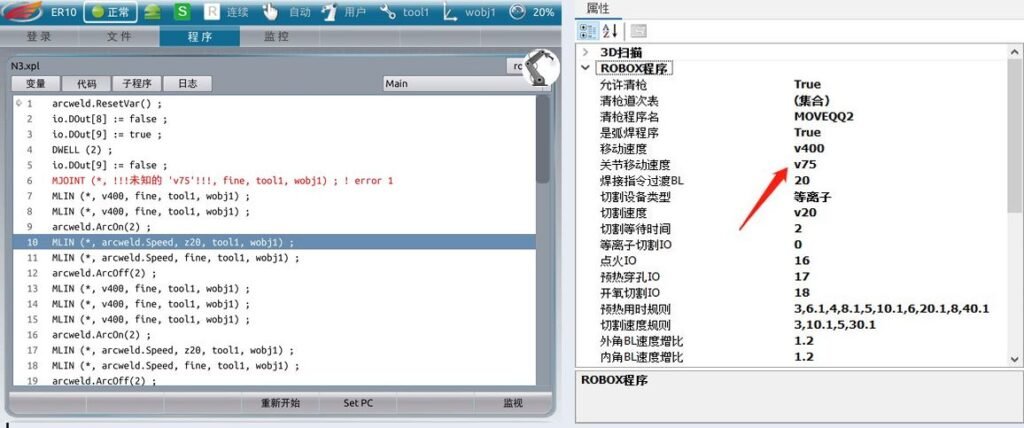
Описание проблемы:
Ошибка в автоматически сгенерированной команде перемещения программы.
Способ решения:
Строки инструкций в нашей программе не соответствуют строкам на пульте обучения (например, для команд скорости перемещения по сочленениям доступны только варианты 25%, 50%, 75% и 100%).
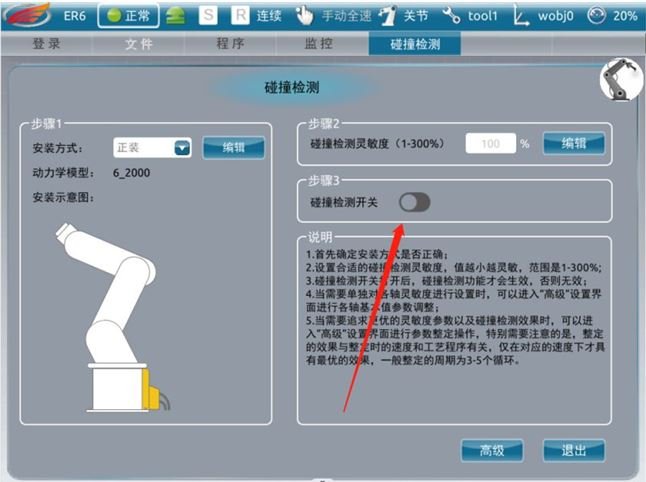
Описание проблемы:
После обновления файла карты до версии 3.1.1 при перемещении робота появляется ошибка: «Произошло столкновение по пятой оси».
Способ решения:
Переключатель обнаружения столкновений необходимо отключить в прикладной программе.
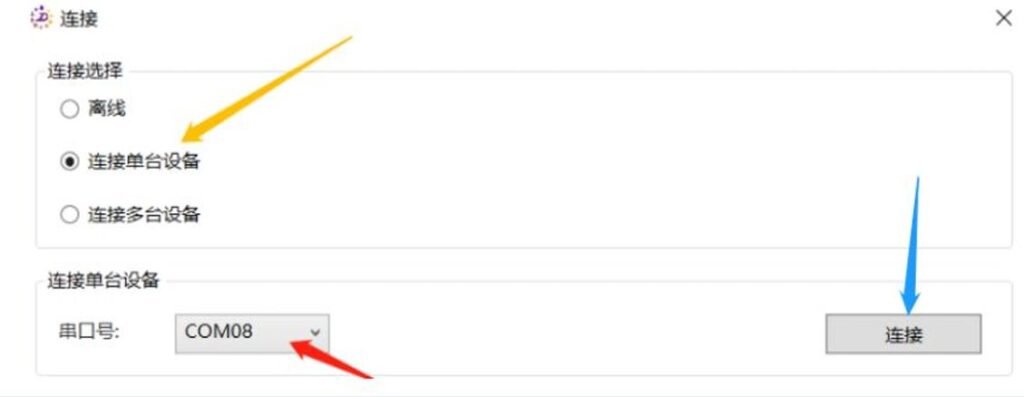
Описание проблемы:
Сервопривод не включается.
Способ решения:
-
Проверьте, отображается ли аварийный сигнал внешней вспомогательной оси на пульте обучения (если да, сбросьте энкодер и проверьте, можно ли нормально включить питание).
-
С помощью отладочного кабеля подключите компьютер к соответствующему приводу вспомогательной оси, откройте DriveMaster.exe и последовательно выберите: «Редактирование → Отладка → Полномочия управления → Переключить полномочия управления».
Описание проблемы:
Сервопривод не включается, аварийный сигнал на пульте обучения отсутствует.
Способ решения:
После исключения первых двух причин проверьте наличие аварийных сигналов на сервоприводе основного блока шкафа управления и в программном обеспечении шестиосевого робота (устраните неисправность в соответствии с типом аварийного сигнала).
Описание проблемы:
Сервопривод не включается, на всех шести осях привода горят красные индикаторы, при этом на пульте обучения аварийный сигнал отсутствует.
Способ решения:
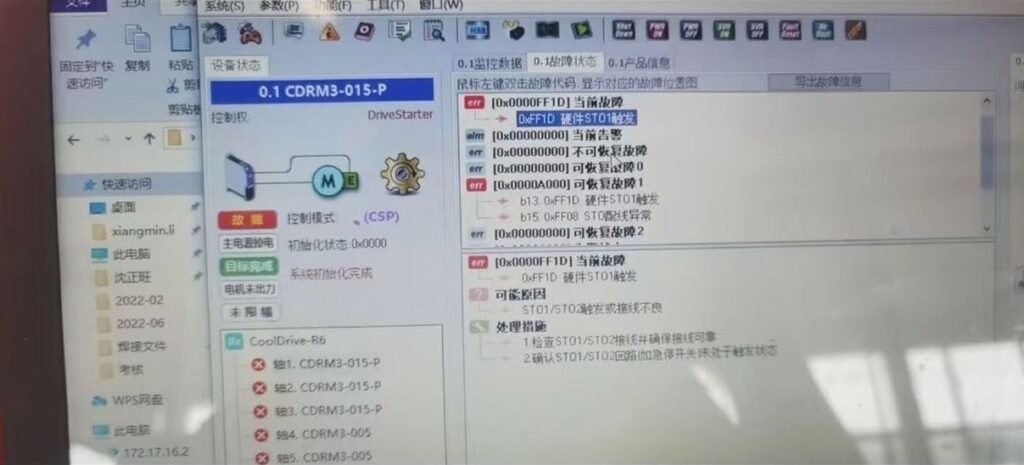
Сначала, если шестиосевой привод выдаёт аварийный сигнал, но на пульте обучения аварийный сигнал не отображается, исключите неисправности пульта обучения и связи.
Используйте программное обеспечение DriveStarter для считывания информации об аварийном сигнале вспомогательной оси (аварийный сигнал STO шестиосевого привода).
Проверьте все кабели с маркировкой STO на наличие отсоединённых концов проводов или повреждений кабеля.
Описание проблемы:
Сервопривод не включается, на одной из осей шестиосевого привода горит красный индикатор, при этом на пульте обучения аварийный сигнал отсутствует.
Способ решения:
Сначала, если шестиосевой привод выдаёт аварийный сигнал, но на пульте обучения аварийный сигнал не отображается, исключите неисправности пульта обучения и связи.
Используйте программное обеспечение DriveStarter для считывания информации об аварийном сигнале вспомогательной оси (аварийный сигнал одной оси).
Наиболее вероятной причиной является неисправность входного питания привода. Проверьте входное питание.
Последовательность проверки:
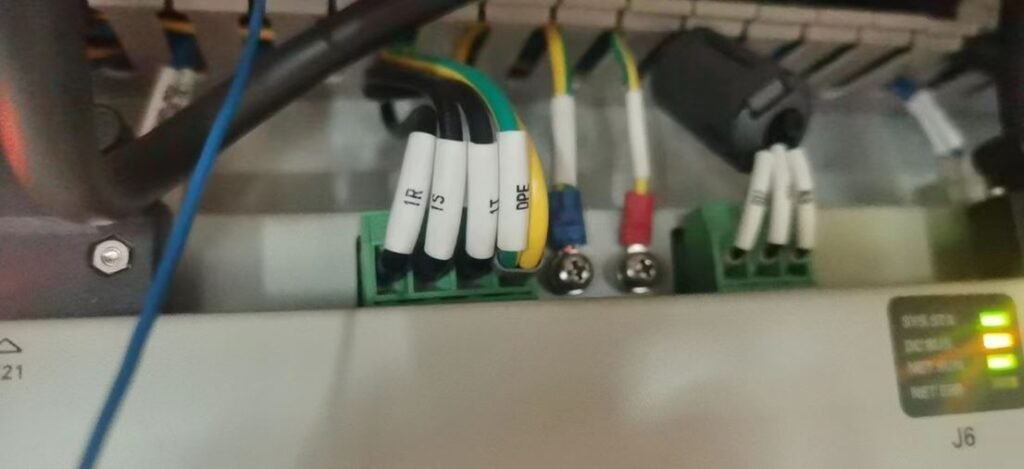
Проверьте входные клеммы R, S и T шестиосевого привода, измеряя напряжение между каждой парой. Если напряжение отсутствует на всех трёх проводах, проверьте, подаётся ли напряжение 380 В от внешнего источника питания из блока питания в шкаф управления.
Если на одном из проводов отсутствует напряжение 220 В, проверьте целостность маркированного кабеля в этой линии.
Описание проблемы:
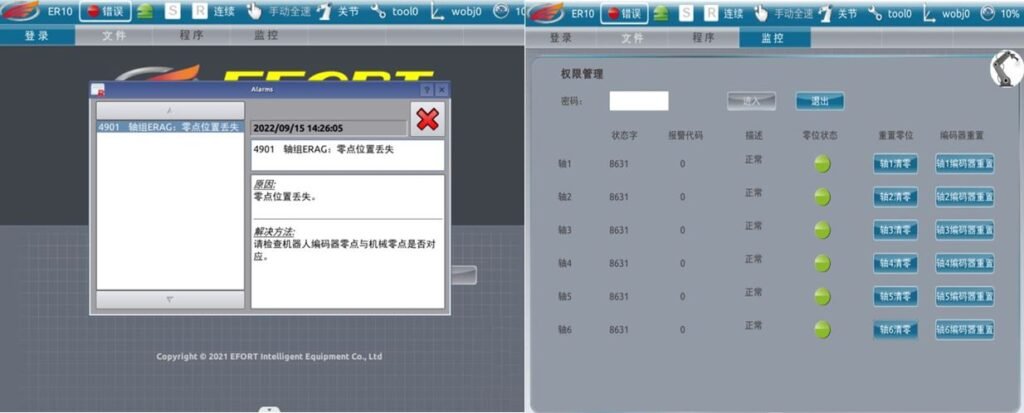
Пульт обучения сообщает о потере нулевой точки, а в системе координат в режиме контроля положения отсутствуют данные.
Способ решения:
Вручную переместите робота обратно в нулевое положение, затем перейдите в «Мониторинг → Привод» и повторно запишите нулевую точку для осей 1–6 поочерёдно.
(Если имеются внешние вспомогательные оси, также переместите их в нулевое положение и повторно запишите нулевую точку.)
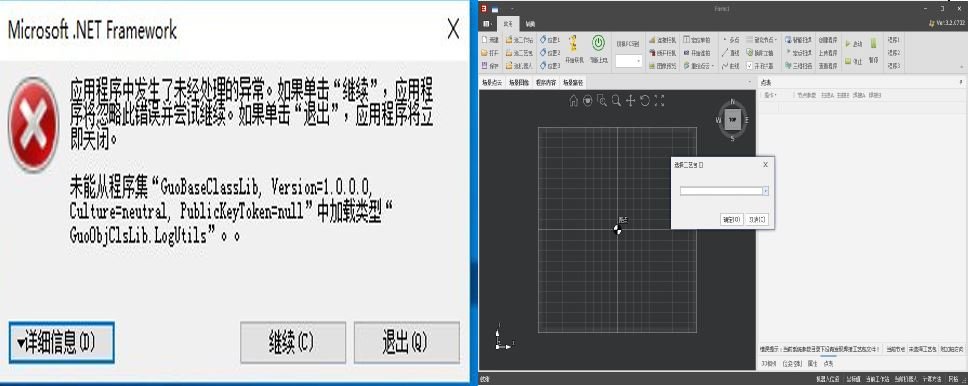
Описание проблемы:
Ошибка программного обеспечения 3D-камеры: невозможно выбрать пакет процесса и открыть проект станции.
Способ решения:
-
Замените файл настроек
-
Переустановите или обновите программное обеспечение 3D-камеры
Описание проблемы:
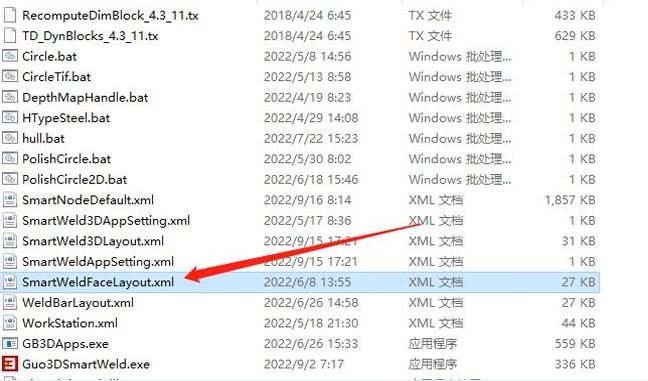
Макет страницы программного обеспечения отображается некорректно, либо определенная страница не может быть найдена.
Способ решения:
Щёлкните правой кнопкой мыши по значку программы на рабочем столе → выберите «Открыть расположение файла» → найдите и удалите XML-файл с суффиксом Layout (его удаление сбросит макет страницы к настройкам по умолчанию).
Описание проблемы:
Во время движения робот активирует аварийный сигнал предельного положения, который невозможно сбросить.
Способ решения:
-
Перезапустите шкаф управления
-
Вручную нажмите на сварочную горелку, чтобы сработал датчик защиты от столкновений, затем сбросьте аварийный сигнал
Описание проблемы:
После столкновения сварочной горелки с объектом и срабатывания датчика защиты от столкновений аварийный сигнал не удается сбросить.
Способ решения:
-
Отключите обнаружение столкновений в настройках устройства → сбросьте аварийный сигнал и переместите робота (после перемещения обнаружение столкновений необходимо снова включить).
-
Если столкновение было сильным, после сброса аварийного сигнала может появиться перегрузка по оси X. Попробуйте несколько раз сбросить аварийный сигнал; если сбросить его не удаётся, переместите объект, с которым произошло столкновение, чтобы устранить аварийный сигнал.
Описание проблемы:
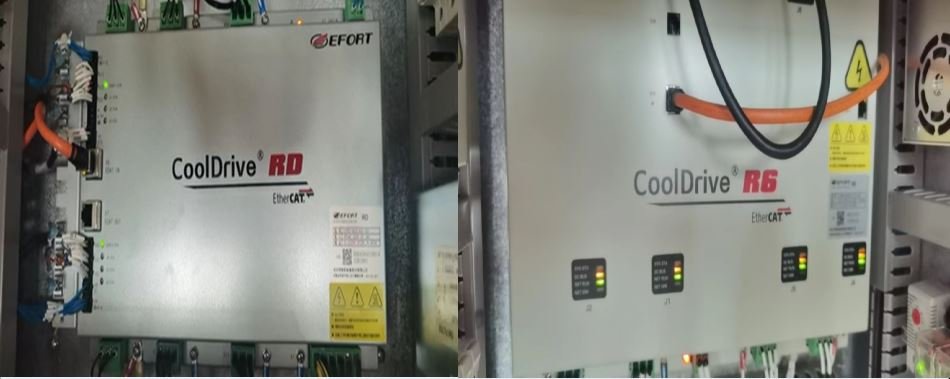
После обновления файла карты нового шестиосевого привода в шкафу управления возникает ошибка.
Способ решения:
С сентября 2022 года был добавлен новый привод RD. Этот привод использует файл карты, частично отличающийся от файла для привода R6, который использовался ранее, поэтому при обновлении их необходимо различать.
(Отображаемая ошибка: ошибка ненормального подключения энкодера.)
Описание проблемы:
Робот останавливается и не движется на строке команды ArcOn.
Способ решения:
При многократном выполнении роботом инструкции ArcOn он может остановиться и не продолжить выполнение программы.
Проверьте, нет ли в программе дублирующихся команд ArcOn, затем вручную сбросьте сварочный сигнал или дайте программе выполнить инструкцию ArcOff, чтобы отключить сигнал поджига дуги.
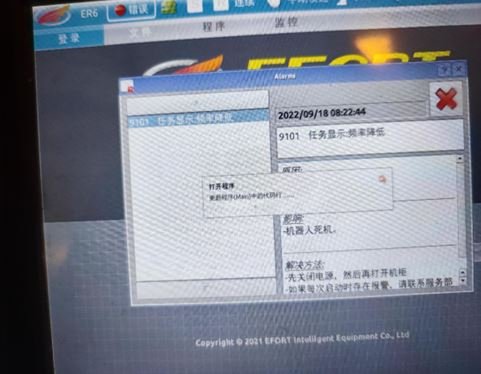
Описание проблемы:
В задаче отображается: частота снижена, система постоянно зависает на загрузке.
Способ решения:
Найдите файл сварочного задания в папке rpl среди файлов карты и удалите его.
Причина: Файл сварки не загружается
Описание проблемы:
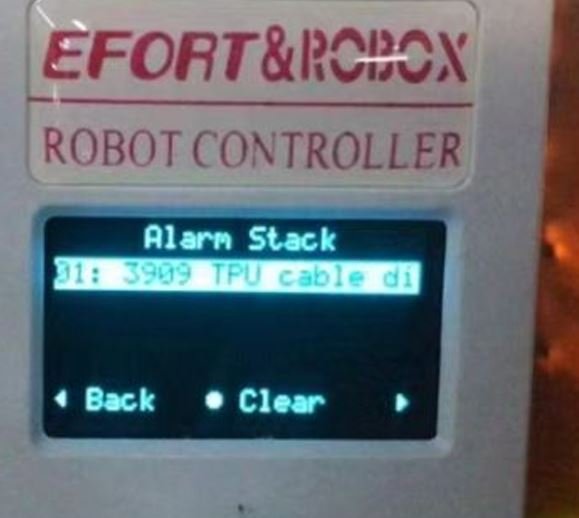
Пульт обучения не подключен, код аварии контроллера 3909.
Способ решения:
(1) Проверьте, нормально ли работает индикатор сетевого порта 3A (пульта обучения). Если индикатор не горит:
① Проверьте, не погнуты ли контакты разъёма пульта обучения.
② Подключите другой пульт обучения, чтобы исключить неисправность пульта (если после замены на другой пульт обучения нормальная работа восстанавливается, значит проблема связана с пультом обучения; если аварийный сигнал 3909 по-прежнему возникает, рассмотрите следующие причины).
Индикатор горит: проблема в файле карты; обновите его с помощью стандартного файла карты.
Примечание: При обновлении файла карты не заменяйте файлы. Вручную измените параметры IP и DH. Сначала убедитесь, что робот может нормально работать.
Описание проблемы:
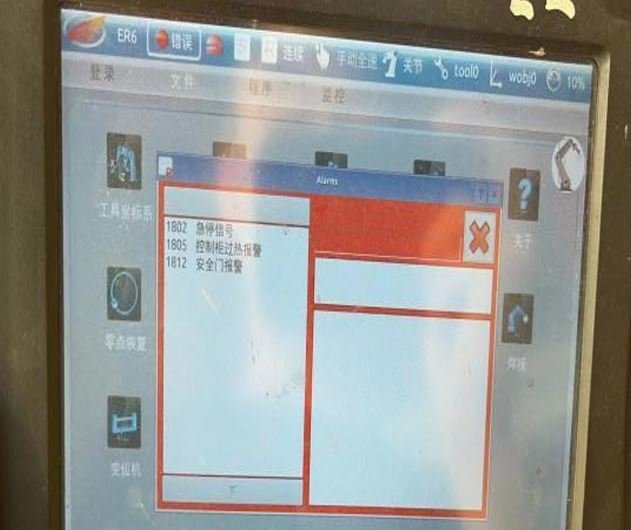
На пульте обучения отображаются аварийные сигналы перегрева шкафа управления, аварийной остановки и защитной двери.
Способ решения:
-
Обновите модуль ввода-вывода (IO).
-
Если ошибка сохраняется:
• Нажмите вертикально на контроллер и клеммную колодку, чтобы обеспечить надёжное соединение.
• Проверьте наличие питания на клеммной колодке (в старой версии мигает красный индикатор; в новой версии жёлтый индикатор может не загораться).
• Проверьте подключение заднего шинного модуля и состояние контактов.
• Убедитесь, что жгут проводов питания IO подключён правильно.
• Убедитесь, что короткая штекерная перемычка на правом конце шкафа надёжно вставлена.
Описание проблемы:
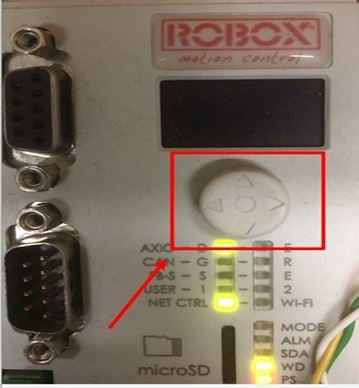
Аварийный сигнал запуска 9001: неоднозначность в определении пользовательского регистра.
Способ решения:
Нажмите и удерживайте кнопку сброса аварийного сигнала на контроллере, пока аварийный сигнал не будет сброшен, затем отпустите кнопку.
Описание проблемы:
После обновления файла карты на пульте обучения отображается аварийный сигнал запуска 985.
Способ решения:
Причина: Файлы форматов elf и bin в папке F@ имеют разные названия версий, что вызывает дублирование.
Решение: Перед обновлением файла карты удалите всю папку F@, а затем повторно импортируйте её.

Описание проблемы:
Ошибка узла при построении линии в программном обеспечении: неверный формат строки (также возникает в автономном режиме).
Способ решения:
Причина: В папке Nodelist находится вложенный файл Nodelist.
Решение: Удалите вложенный файл Nodelist.

Описание проблемы:
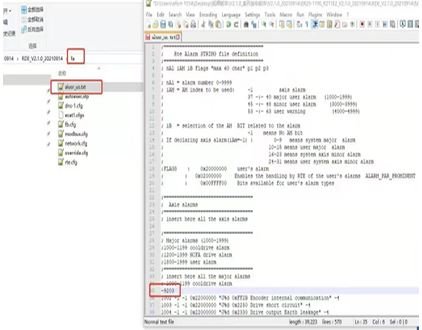
Аварийный сигнал 9203 на пульте обучения
Способ решения:
Причина: Помехи связи со сварочным аппаратом.
Решение:
-
Обновите программное обеспечение до версии 3.2.0 или выше.
-
Или вставьте «-9203» в строки команд 1000–1199 файла
alusr(расположенного в папкеfa), чтобы подавить аварийный сигнал.
Описание проблемы:
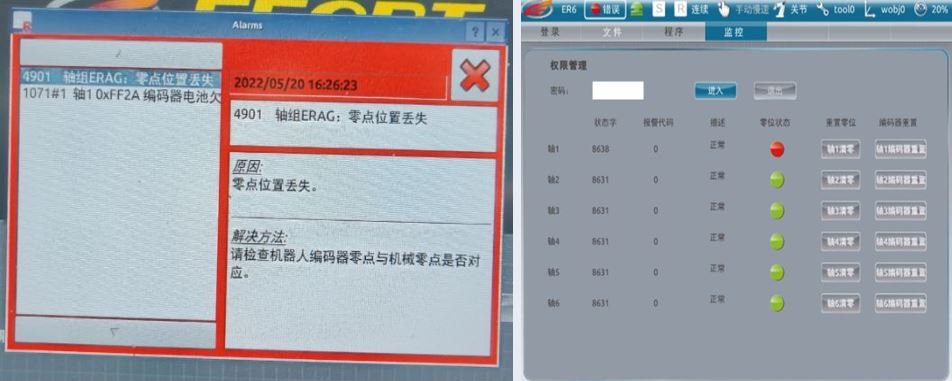
После запуска на пульте обучения робота отображается аварийный сигнал, указывающий на потерю нулевого положения.
Способ решения:
-
Перейдите в раздел «Мониторинг >> Привод >> Состояние нулевого положения» и проверьте наличие красных индикаторов.
-
Запишите нулевые положения осей сочленений, сбросьте энкодеры и обнулите оси, для которых горят красные индикаторы.
-
Повторно введите записанные положения сочленений с противоположными значениями либо выполните калибровку нулевого положения.
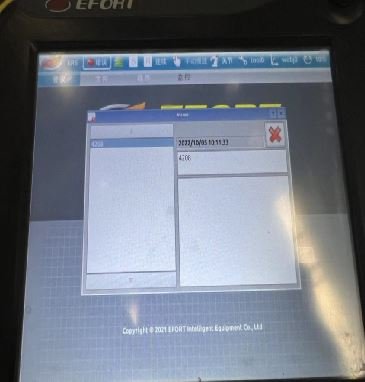
Описание проблемы:
Аварийный сигнал 4208 на пульте обучения
Способ решения:
Причина: Ошибка сигнала heartbeat CAN (наблюдается в сварочных аппаратах версий ниже 2.1).
Решение: Обновите файл карты и перезапустите шкаф управления.
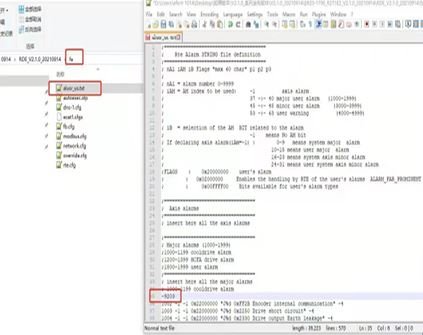
Описание проблемы:
Аварийный сигнал 9203 на пульте обучения
Способ решения:
Причина: Помехи связи со сварочным аппаратом; иногда ошибка устраняется самостоятельно.
Решение: Обновите программное обеспечение до версии 3.2.0 или выше, чтобы устранить эту ошибку, либо вставьте «-9203» в строки команд с 1000 по 1199 файла alusr, расположенного в папке fa, чтобы подавить аварийный сигнал.
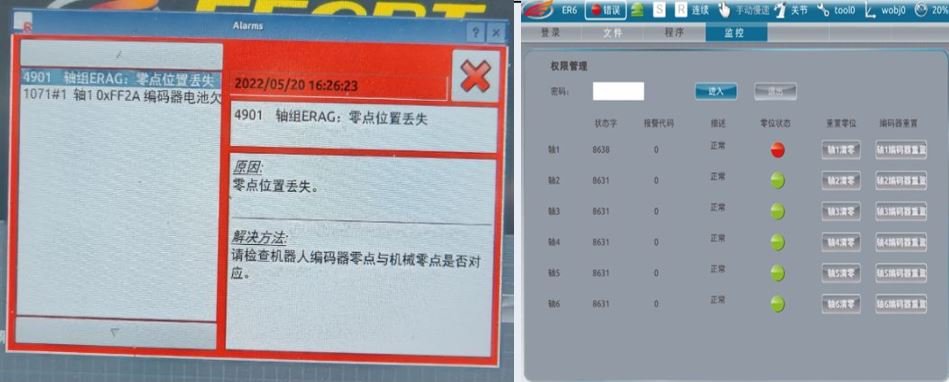
Описание проблемы:
После включения питания на пульте обучения отображается аварийный сигнал, указывающий на потерю положения нулевой точки.
Способ решения:
Проверьте в разделе «Мониторинг >> Привод >> Состояние нулевого положения», отображается ли красный индикатор состояния. Запишите текущее нулевое положение сочленения соответствующей оси, сбросьте энкодер и обнулите ось, для которой горит красный индикатор. Затем повторно введите ранее записанное положение сочленения с противоположным значением, чтобы сбросить нулевое положение, либо выполните калибровку нулевого положения.
Описание проблемы:
Ошибка при открытии сканирования узлов после их построения.
Способ решения:
Причина: 3D-камера не настроена в конфигурации рабочей станции.
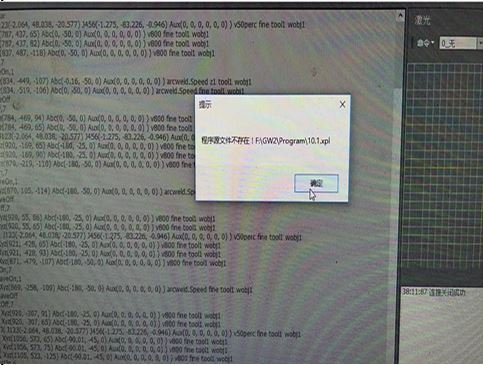
Описание проблемы:
Аварийный сигнал при запуске программы привода модели: «Исходный файл программы не существует».
Способ решения:
Причина: Загруженный файл содержит китайские символы, специальные знаки или десятичные числа.
Решение: Переименуйте файл или удалите недопустимые символы из имени файла перед загрузкой.
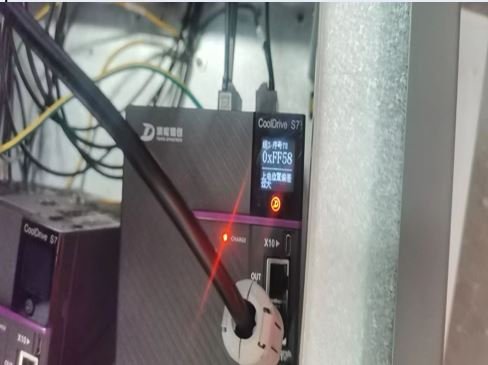
Описание проблемы:
чрезмерное отклонение положения при включении питания.
Способ решения:
Причина: Несоответствие положения после замены сервопривода или двигателя.
Решение: Выполните сброс энкодера с помощью пульта обучения или DriveMaster.exe.
Описание проблемы:
Ошибка цепи тормоза сервопривода FF66.
Способ решения:
-
Аварийный сигнал при включении питания:
-
Проверьте проводку между приводом и реле
-
Проверьте питание реле
-
Проверьте целостность контактов реле и жёлтые провода разъёма привода
-
-
Возможно, привод повреждён
-
Аварийный сигнал при движении: слегка ослабьте крепёжные винты редуктора
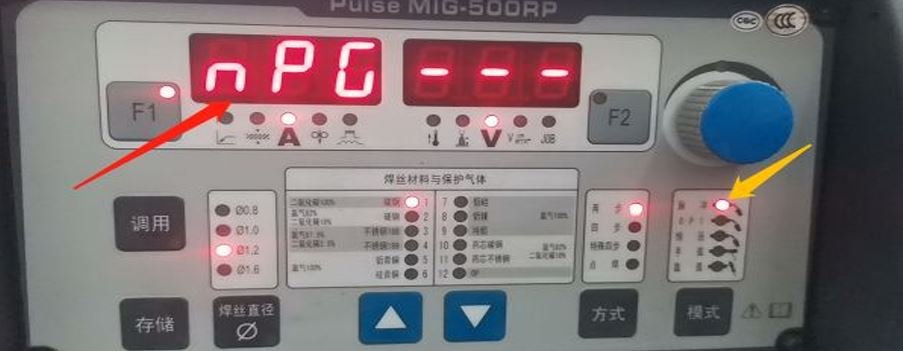
Описание проблемы:
На панели сварочного аппарата не отображаются ток или напряжение.
Способ решения:
-
Переключите импульсный режим на постоянный ток (CO₂ не поддерживает импульсный режим).
-
Убедитесь, что параметры сварочной кривой соответствуют требованиям; режим PO может не поддерживаться.
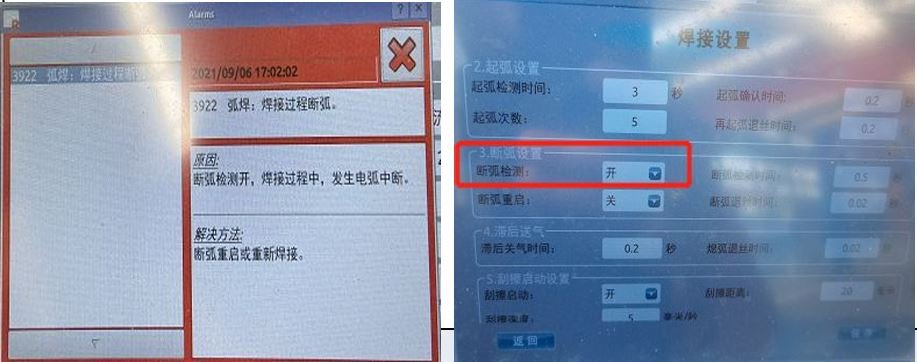
Описание проблемы:
Файл карты 2.1 вызывает ошибку обрыва дуги после каждого сварного шва при прерывистой сварке.
Способ решения:
Перейдите в раздел «Дуговая сварка» → «Настройки сварки» → отключите «Обнаружение обрыва дуги».
Описание проблемы:
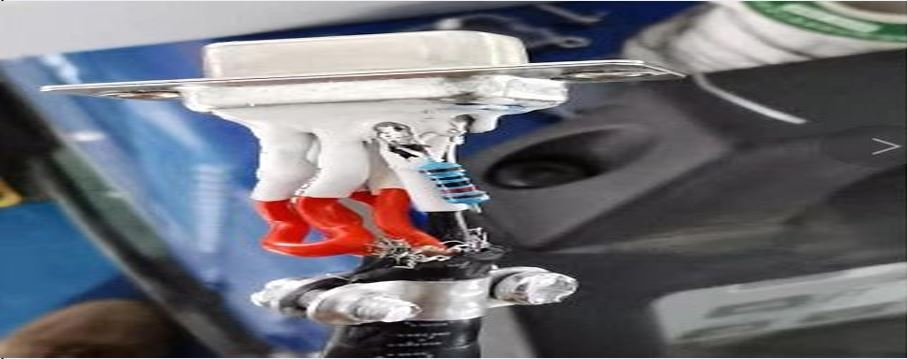
Аварийный сигнал зажигания дуги сварочного аппарата
Способ решения:
-
Проверьте кабель связи и подключите экранирование с обоих концов.
-
Если экранирование выполнено только со стороны сварочного аппарата, добавьте экранирование со стороны шкафа управления.
Описание проблемы:
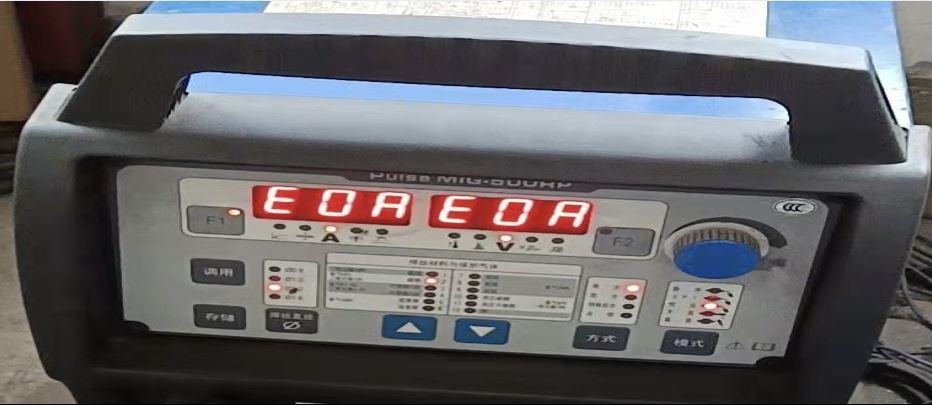
Аварийный сигнал EOA системы водяного охлаждения
Способ решения:
-
После доливки или замены антифриза выпустите воздух из бака
-
Проверьте фильтрующую сетку на загрязнение или замерзание
-
Убедитесь, что параметр P10 установлен на автоматическую циркуляцию
Описание проблемы:
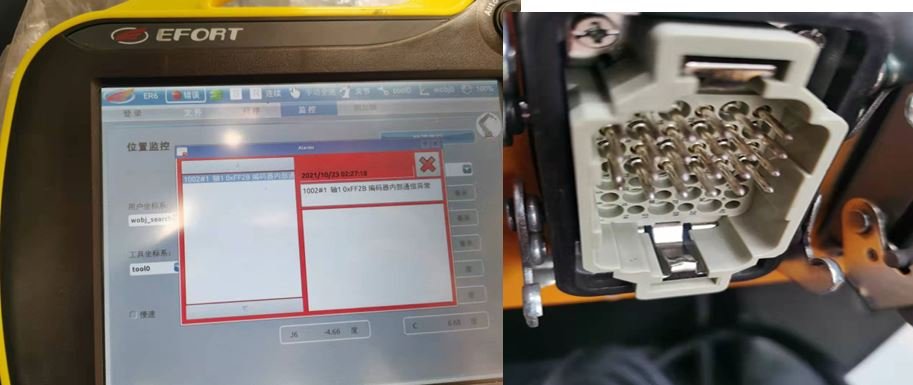
При движении сочленения сообщается об ошибке внутренней связи энкодера оси 1.
Способ решения:
Проверьте контакты авиационного разъёма энкодера. Выдвиньте утопленные контакты вперёд.
Описание проблемы:
Ошибка аварийной остановки на пульте обучения не может быть сброшена.
Способ решения:
-
Проверьте проводку возле реле аварийной остановки
-
Проверьте реле безопасности и поверните поворотную ручку
Описание проблемы:
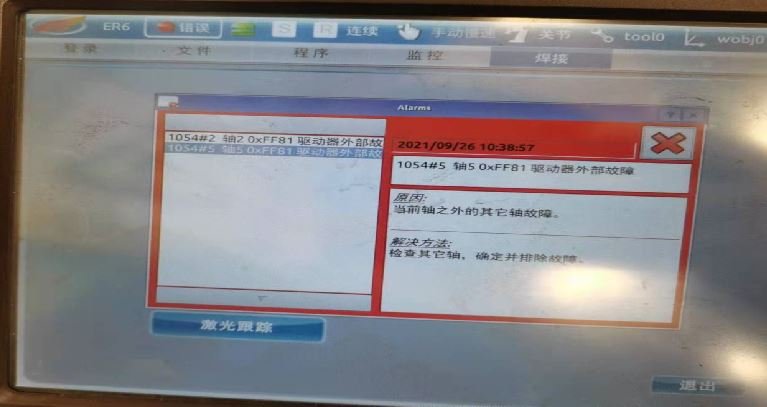
Googol Tech: внешняя неисправность привода осей 2 и 5
Способ решения:
Повторно импортируйте изменённые параметры сервоприводов для осей робота 1–6.