الأسئلة الشائعة
- خطأ في توصيل المشفّر.
- تعرض وحدة التعليم الرسالة: «غير متصل».
- لا يمكن تشغيل السيرفو.
- بعد الاتصال، لا تقوم بيانات الروبوت بتجميع بيانات المحور الإضافي.
- بعد الاتصال، لا تقوم بيانات الروبوت بتجميع بيانات المحور الإضافي.
- فشل إشعال القوس.
- توقفت عملية اللحام عند موضع واحد.
- بعد انتهاء اللحام، لا ينطفئ القوس عند نقطة النهاية.
- أثناء تشغيل محرك نموذج السكة الأرضية، تُبلغ نقطة الأمان الأولى عن خطأ في حركة المفصل.
- صفيحة التقوية مرتفعة جدًا وتصطدم بصندوق الكاميرا أثناء اللحام.
- نقاط زاوية قائمة غير طبيعية في قطعة العمل المصقولة.
- بعد تهيئة بطاقة SD، تظهر وحدة التعليم أنها غير متصلة، كما أن شاشة وحدة التحكم لا تعرض أي شيء.
- يحدث تعارض بين الليزر الخطي والكاميرا، مما يؤدي إلى عدم فتح أحدهما.
- عند فتح الليزر الخطي، يحدث خطأ: «CICLR.dll».
- اختيار غير طبيعي لنقطة الزاوية القائمة داخل خط لحام القوس المغمور للعارضة على شكل H.
- لا تعرض الكاميرا أي صورة عند التقاط صورة.
- توجد عقد غير معيّنة في برنامج تشغيل النموذج.
- قياس المسافة بالليزر النقطي يحتوي دائمًا على خطأ ثابت.
- أثناء اللحام، يحدث تصادم عند الانتقال من نقطة التحويل إلى نقطة بدء اللحام.
- زاوية المسح B تتجاوز دائمًا الحد المسموح به.
- خطأ قيمة Z لليزر المسح كبير جدًا / صورة الليزر معكوسة.
- لا تظهر صورة في برنامج ليزر Xiaobudian أو يتعذر الاتصال به.
- اللحام النقطي B: لم يتم العثور على حزمة العملية.
- تتغير وضعية الروبوت بشكل ملحوظ أثناء لحام الزاوية.
- WN11 — وصلة صفيحة تقوية مسطحة رباعية الأضلاع.
- في إعدادات النقطة المساعدة، لا تقرأ قيم إحداثيات PCS الإحداثيات من الوضع الحالي؛ وتظهر القيم المحدَّثة بشكل غير طبيعي.
- لا يتم تسجيل بيانات معايرة الكاميرا.
- بعد استبدال وحدة التعليم، يحدث خطأ: لا يمكن مسح خطأ المتغير العام بالطرق العادية.
- إنذار 4208 على وحدة التعليم.
- بعد مسح محطة العمل الجسرية، يحدث خطأ عند بدء اللحام؛ وأثناء التحقق عند وضع 0 درجة لمحور C للروبوت، يتحرك الليزر الخطي باتجاه 180 درجة.
- إنذار المحور 1 للروبوت: خطأ التتبع كبير جدًا.
- تفشل دائمًا إعادة إشعال القوس بعد انقطاعه أثناء اللحام.
- توجد وقفة بين نقاط الاستيفاء أثناء اللحام.
- لا يمكن فتح وظيفة اللحام بالقوس.
- نقاط المسح بالليزر طبيعية، لكن نمط اللحام B غير طبيعي.
- تقع النقاط الممسوحة ضوئيًا بالقرب من صفيحة التقوية بشكل مفرط، مما يزيد من خطر اصطدام شعلة اللحام.
- لا يمكن فتح وظيفة «اللحام بالقوس» على وحدة التعليم — إذ تُغلق فور فتحها.
- بعد التثبيت الأولي للرافعة الجسرية، لا تعرض وحدة التعليم أي خطأ، ولكن لا يمكن تشغيل السيرفو.
- يمكن تشغيل السيرفو بشكل طبيعي من وحدة التعليم، لكن البرنامج يعرض فشل تشغيل الطاقة.
- جهاز اللحام OTAI: إنذار E42، ومؤشر الاتصال غير مضاء.
- لا توجد بيانات في نظام الإحداثيات، ولكن يمكن تحريك الروبوت باستخدام وحدة التعليم.
- تُبلغ وحدة التعليم عن انخفاض جهد ناقل التيار المستمر في المحاور من 1 إلى 6.
- وحدة التعليم غير متصلة، وتُبلغ وحدة التحكم عن خطأ في قراءة ملف SD.
- بعد تشغيل خزانة التحكم، لا تعمل وحدة التحكم.
- تُبلغ وحدة التعليم أحيانًا عن إيقاف طارئ رغم عدم الضغط على زر الإيقاف الطارئ.
- تُبلغ وحدة التحكم: «13 - فشل برنامج FPGA».
- بعد استبدال وحدة التحكم، يستمر الإنذار؛ ولا يمكن مسحه بعد تحديث وحدة الإدخال/الإخراج.
- بعد الاتصال، عند تحريك الروبوت باستخدام التحكم في الوضعية، يظهر خطأ أو يتحرك الروبوت إلى موضع غير صحيح.
- بعد الترقية إلى الإصدار 3.1.1، يتعذر تحميل القيم من البرنامج إلى وحدة التعليم.
- بعد تحديث البرنامج، يحدث خطأ في الاتصال؛ ويظهر في شريط الرسائل: «فشل بدء المراقبة».
- نقاط انتقال غير طبيعية في مسار اللحام.
- بعد اكتمال التقاط الصورة، تُبلغ الكاميرا في برنامج الليزر الخطي عن خطأ.
- بعد ترقية ملف البطاقة، تحدث عند بدء التشغيل أخطاء في تكوين الأجهزة، مثل أخطاء وحدات الإدخال/الإخراج 988 وإنذارات إشارة الإيقاف الطارئ.
- يتم الإبلاغ عن الخطأ 9202 أثناء بدء التشغيل.
- بعد تشغيل خزانة التحكم، تعرض وحدة التعليم باستمرار الرسالة: «يرجى الانتظار: جارٍ الإقلاع».
- عند تحويل وحدة التعليم إلى الوضع التلقائي والضغط على زر التشغيل (PWR)، يظهر إنذار.
- إنذار 4812 على وحدة التعليم: خلل في سجل رموز الأعطال.
- خطأ في برنامج الربط بين جهازين، وبيانات المراقبة غير طبيعية.
- إنذار FF08 على وحدة التعليم والمحرك.
- تعليمة CALL في برنامج التعليم تفتقد arcweld.
- خطأ في برنامج الكاميرا ثلاثية الأبعاد عند بدء التشغيل: «VSensorSDKCLR.dll».
- خطأ في البرنامج المدمج للكاميرا ثلاثية الأبعاد، ويومض الضوء الأزرق للكاميرا.
- بعد توصيل كاميرا MindVision بكابل الشبكة، لا يمكن اكتشاف الكاميرا.
- خطأ في أمر الحركة الذي تم إنشاؤه تلقائيًا بواسطة البرنامج.
- بعد ترقية ملف البطاقة إلى الإصدار 3.1.1، يظهر أثناء تحريك الروبوت الخطأ: «حدث تصادم في المحور الخامس».
- لا يمكن تشغيل السيرفو.
- لا يمكن تشغيل السيرفو، ولا يظهر أي إنذار على وحدة التعليم.
- لا يمكن تشغيل السيرفو، وتظهر أضواء حمراء على جميع محاور المحرك الستة، ولا يظهر أي إنذار على وحدة التعليم.
- لا يمكن تشغيل السيرفو، ويضيء مؤشر أحمر على أحد محاور محرك الستة محاور، ولا يظهر أي إنذار على وحدة التعليم.
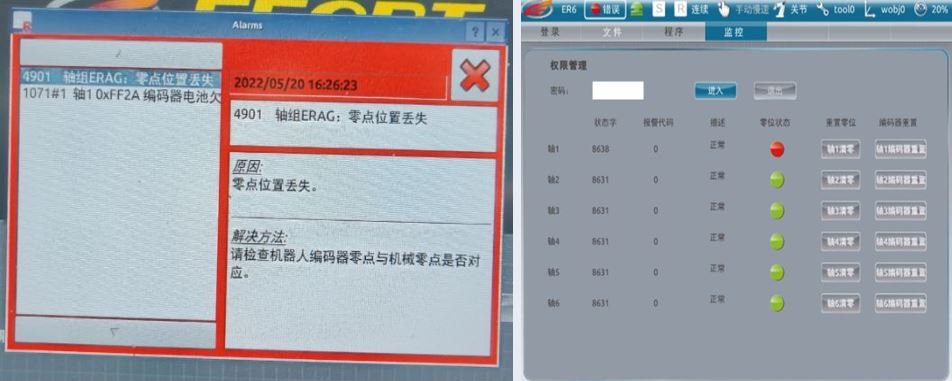
- تُظهر وحدة التعليم فقدان نقطة الصفر، ولا توجد بيانات في نظام الإحداثيات ضمن مراقبة الموضع.
- خطأ في برنامج الكاميرا ثلاثية الأبعاد: يتعذر تحديد حزمة العملية وفتح تصميم المحطة.
- تخطيط صفحة البرنامج غير منظم، أو يتعذر العثور على صفحة معينة.
- أثناء حركة الروبوت، يتم تفعيل إنذار حد الحركة ولا يمكن مسحه.
- بعد اصطدام شعلة اللحام بجسم وتفعيل مستشعر منع التصادم، لا يمكن مسح الإنذار.
- يحدث خطأ بعد ترقية ملف البطاقة لمحرك سداسي المحاور الجديد في خزانة التحكم.
- يتوقف الروبوت ولا يتحرك عند سطر تعليمة ArcOn.
- تعرض المهمة: تم خفض التردد، والنظام عالق باستمرار في حالة التحميل.
- وحدة التعليم غير متصلة، رمز إنذار وحدة التحكم 3909.
- تعرض وحدة التعليم إنذارات ارتفاع درجة حرارة خزانة التحكم، والإيقاف الطارئ، وباب الأمان.
- إنذار بدء التشغيل 9001: غموض في تعريف سجل المستخدم.
- بعد ترقية ملف البطاقة، تعرض وحدة التعليم إنذار بدء التشغيل 985.
- خطأ في عقدة رسم الخط في البرنامج: تنسيق السلسلة غير صحيح (يحدث أيضًا في وضع عدم الاتصال).
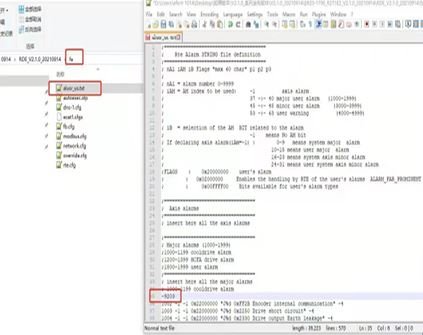
- إنذار 9203 على وحدة التعليم
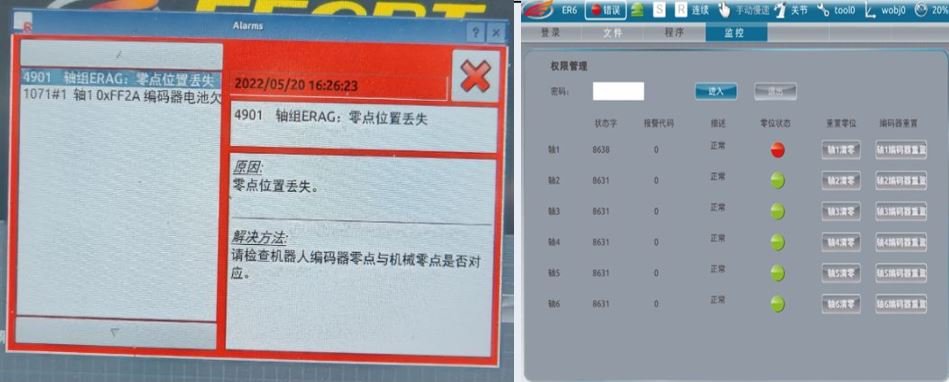
- بعد بدء التشغيل، تعرض وحدة تعليم الروبوت إنذار عطل يشير إلى فقدان موضع الصفر.
- إنذار 4208 على وحدة التعليم
- إنذار 9203 على وحدة التعليم
- بعد تشغيل الطاقة، تظهر على وحدة التعليم إشارة إنذار تشير إلى فقدان موضع نقطة الصفر.
- خطأ عند فتح مسح العقد بعد رسمها.
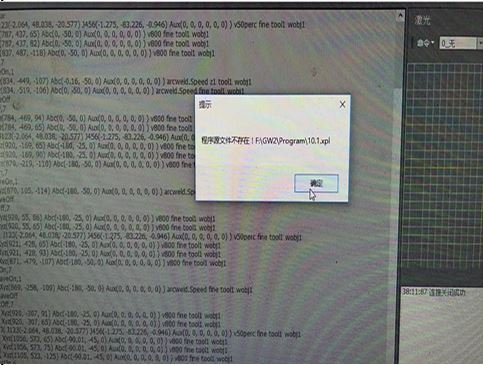
- إنذار أثناء تشغيل برنامج محرك النموذج: «ملف مصدر البرنامج غير موجود».
- محرك السيرفو FF58: انحراف مفرط في الموضع عند تشغيل الطاقة.
- خطأ FF66 في دائرة فرامل محرك السيرفو.
- لوحة جهاز اللحام لا تعرض التيار أو الجهد.
- يتسبب ملف البطاقة 2.1 في ظهور خطأ انقطاع القوس بعد كل لحام أثناء اللحام المتقطع.
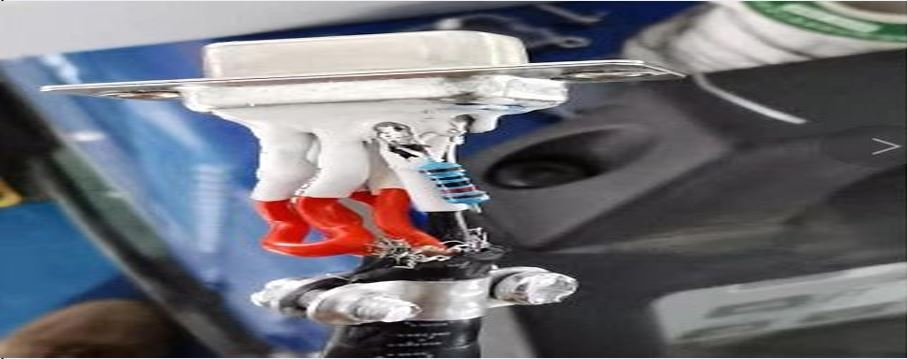
- إنذار إشعال القوس في جهاز اللحام
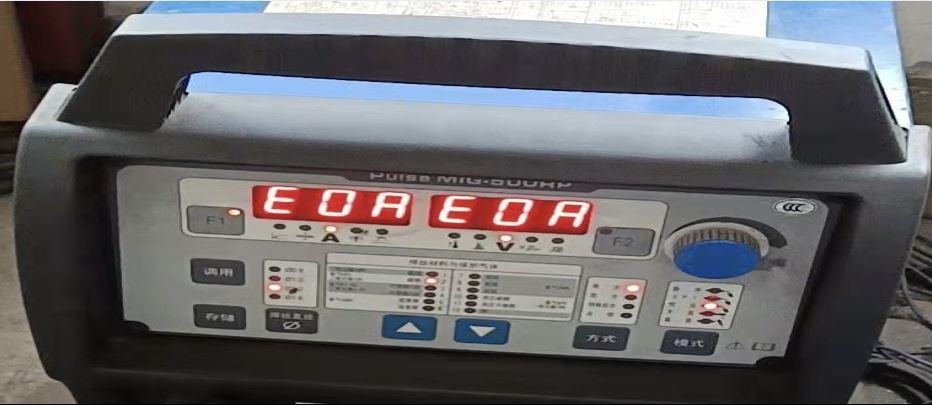
- إنذار EOA لنظام التبريد بالماء
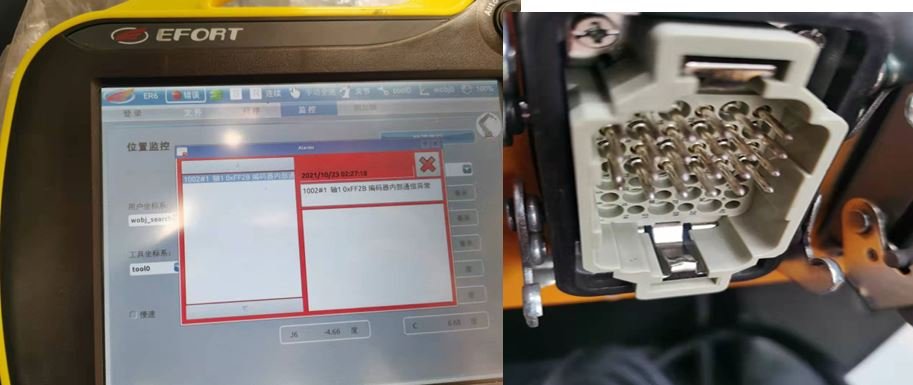
- تُظهر حركة المفاصل خطأً في الاتصال الداخلي لمشفّر المحور 1.
- لا يمكن مسح خطأ الإيقاف الطارئ في وحدة التعليم المحمولة.
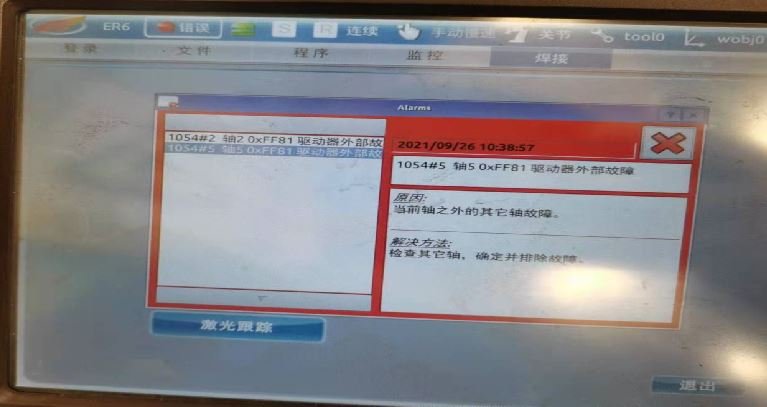
- غوغل تك: عطل خارجي في محركي المحورين 2 و5
وصف المشكلة:
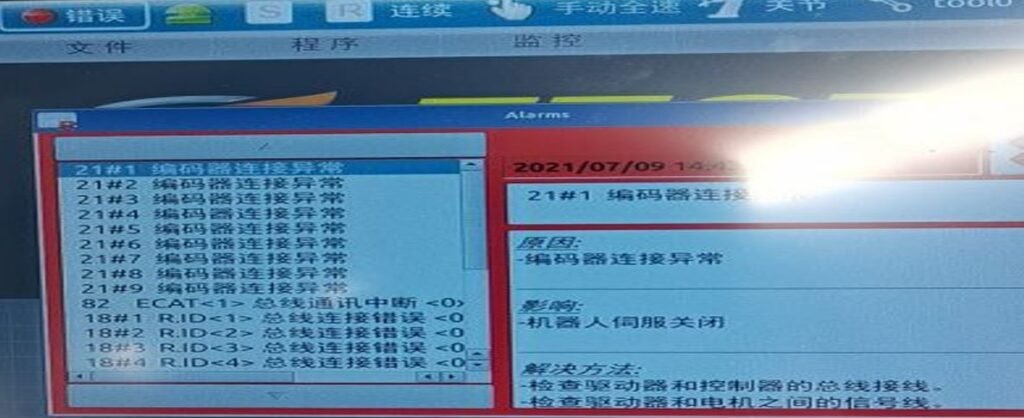
خطأ في توصيل المشفّر.
طريقة الحل:
1.تحقق من أسلاك الناقل بين وحدة القيادة ووحدة التحكم.
2.أعد تهيئة عدد المحاور الإضافية للاستيفاء: اضبطه أولًا على 0، ثم أوقف تشغيل الطاقة وأعد التشغيل، وبعد ذلك اضبطه مرة أخرى.
وصف المشكلة:
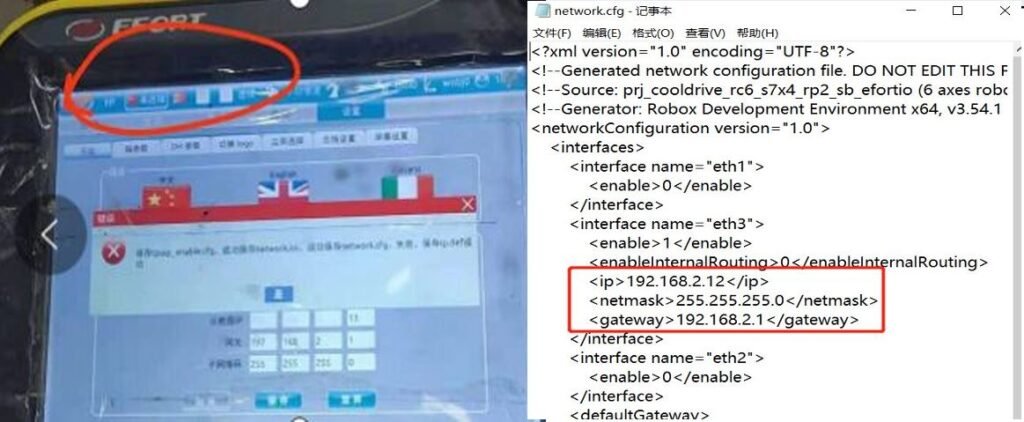
تعرض وحدة التعليم الرسالة: «غير متصل».
طريقة الحل:
1.تحقق مما إذا كان كابل وحدة التعليم تالفًا.
2.اضبط عنوان IP المقابل.
3.تحقق مما إذا كان ملف network.cfg الموجود في مجلد fa تالفًا.
4.عدّل نطاق IP في ملف بطاقة الروبوت ليتطابق مع ملف بطاقة وحدة التعليم.
وصف المشكلة:
لا يمكن تشغيل السيرفو.
طريقة الحل:
1.استخدم كابل تصحيح لتوصيل الكمبيوتر بوحدة قيادة المحور الإضافي المقابلة، وافتح DriveMaster.exe، ثم انقر بالترتيب على تحرير → تصحيح → صلاحية التحكم → تبديل صلاحية التحكم.
2.سجّل الدخول إلى البرنامج وتحقق مما إذا كانت صلاحية التحكم في الجسم الرئيسي للروبوت قد تم تبديلها.
3.بعد استبعاد الخطوتين الأوليين، تحقق مما إذا كانت أي وحدة مؤازرة للجسم الرئيسي داخل خزانة التحكم تعرض إنذارًا. إذا ظهر إنذار في وحدة المؤازرة، فلن تعرض وحدة التعليم الإنذار، بل ستُظهر فقط فشل تشغيل الطاقة. قم بتبديل موصلات وحدات القيادة للتحقق مما إذا كان الخطأ ينتقل معها.
وصف المشكلة:
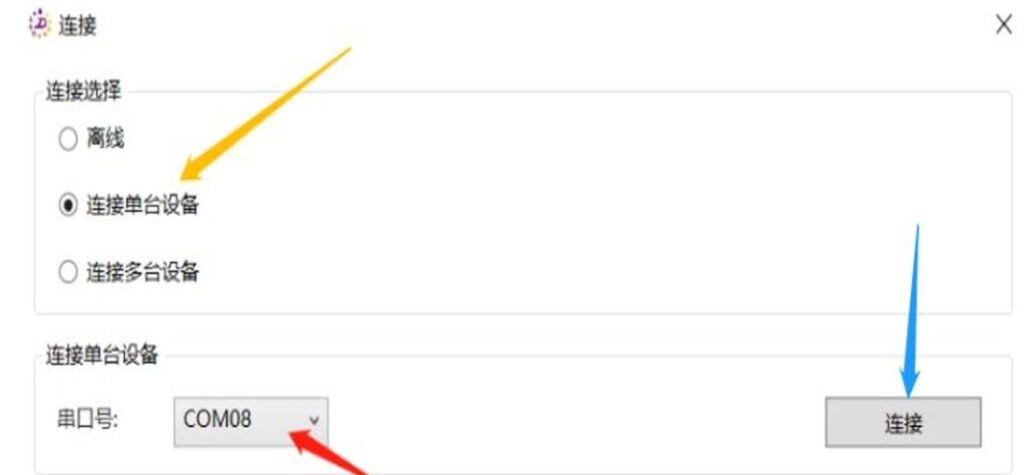
بعد الاتصال، لا تقوم بيانات الروبوت بتجميع بيانات المحور الإضافي.
طريقة الحل:
1. تحقق مما إذا كانت وظيفة اللحام بالقوس مفعّلة.
2. أعد استيراد ملف البطاقة.
وصف المشكلة:
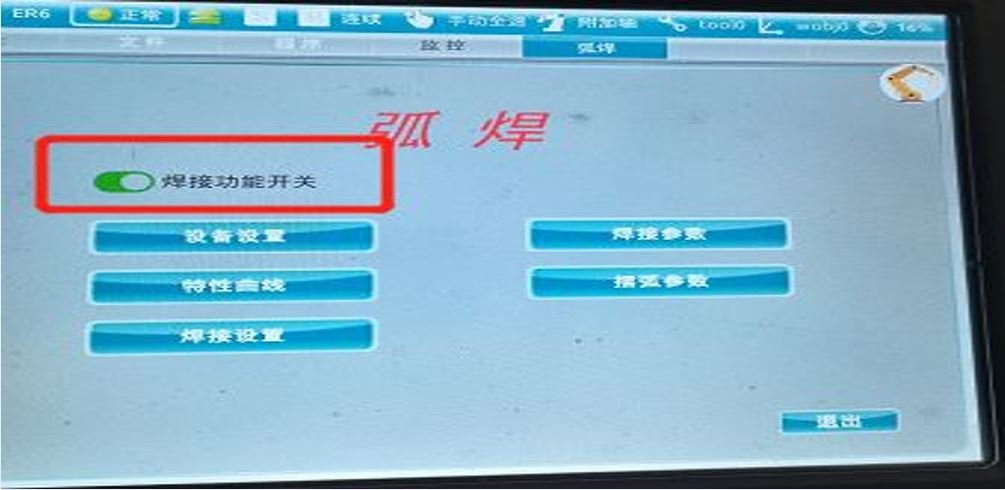
بعد الاتصال، لا تقوم بيانات الروبوت بتجميع بيانات المحور الإضافي.
طريقة الحل:
تحقق من عدد محاور الاستيفاء الإضافية. (عندما يكون عدد محاور الاستيفاء 0، لا تتراكم بيانات المحور الإضافي ولا يمكن مزامنتها.)
وصف المشكلة:
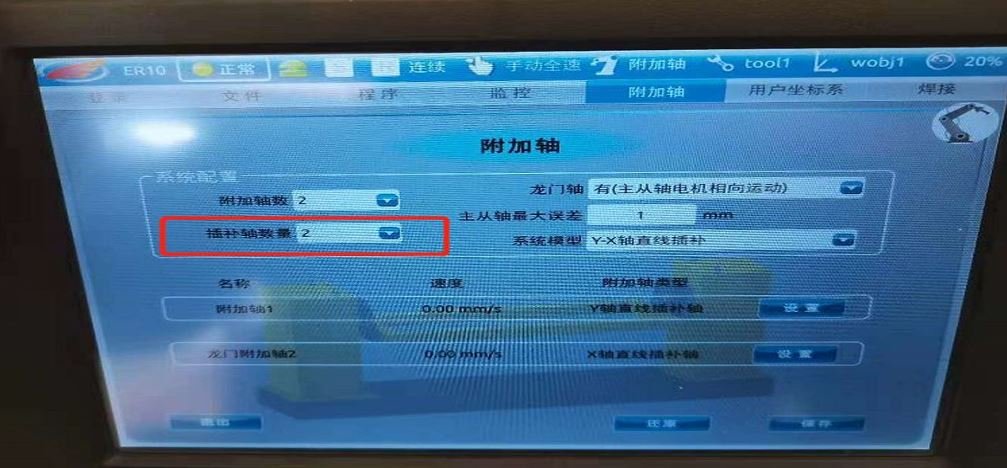
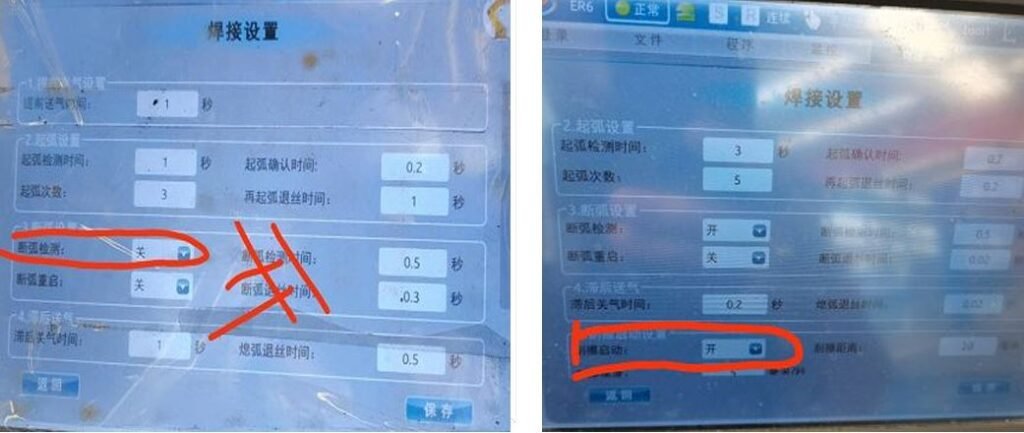
فشل إشعال القوس.
طريقة الحل:
-
تحقق من سلك تأريض ماكينة اللحام.
-
افتح اللحام بالقوس → إعدادات اللحام → أوقف تشغيل بدء الخدش.
-
أدخل أمر إعادة ضبط وظيفة اللحام في السطر الأول.
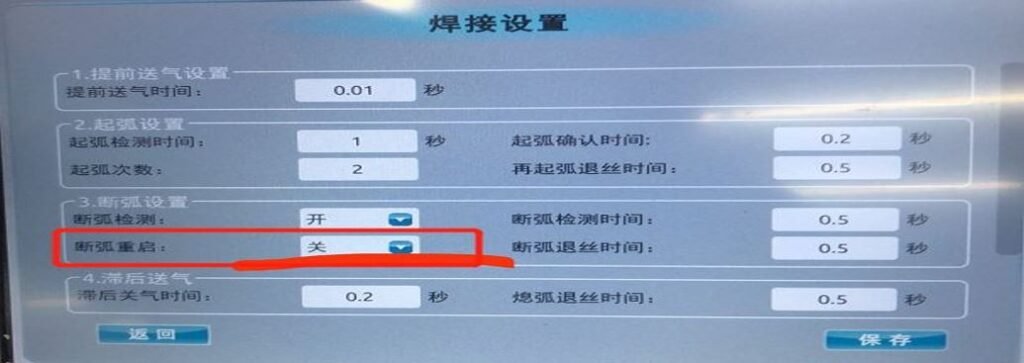
وصف المشكلة:
توقفت عملية اللحام عند موضع واحد.
طريقة الحل:
افتح اللحام بالقوس → إعدادات اللحام → أوقف تشغيل اكتشاف إعادة تشغيل القوس.
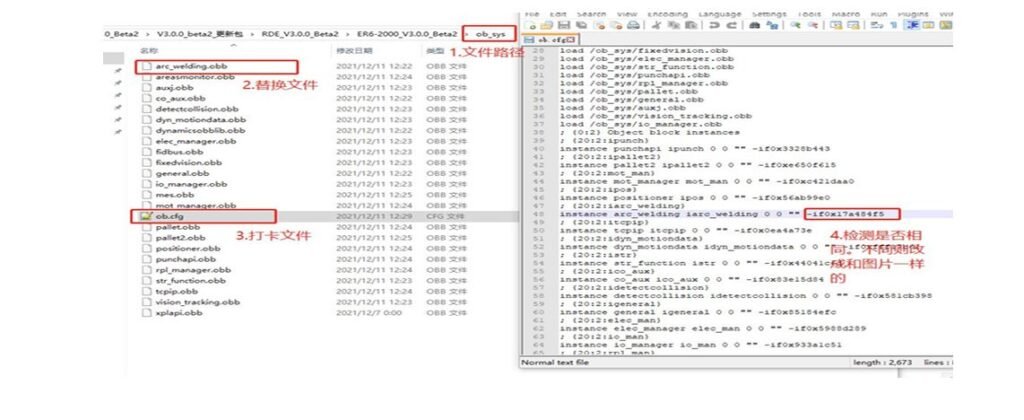
وصف المشكلة:
بعد انتهاء اللحام، لا ينطفئ القوس عند نقطة النهاية.
طريقة الحل:
استبدل ملف arc_welding.obb الموجود ضمن ob_sys في ملف البطاقة، ثم افتح ملف ob.cfg للتحقق مما إذا كانت القيم مطابقة للصورة.
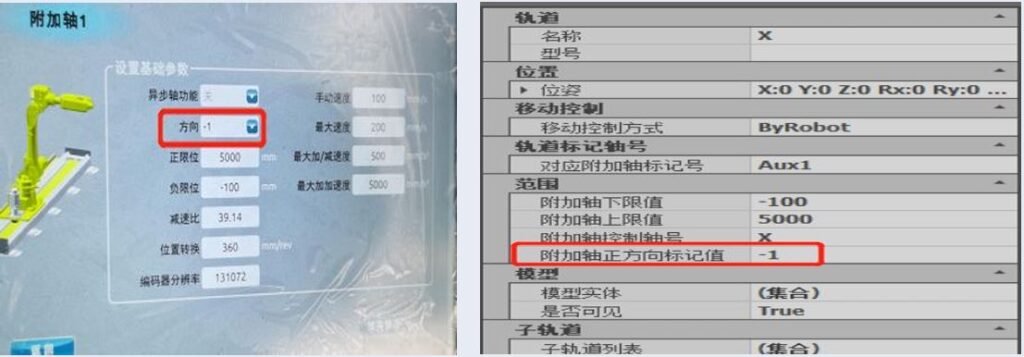
وصف المشكلة:
أثناء تشغيل محرك نموذج السكة الأرضية، تُبلغ نقطة الأمان الأولى عن خطأ في حركة المفصل.
طريقة الحل:
-
اضبط اتجاه المحور الإضافي في وحدة التعليم على -1.
-
اضبط اتجاه المحور X في تصميم محطة العمل على 1.
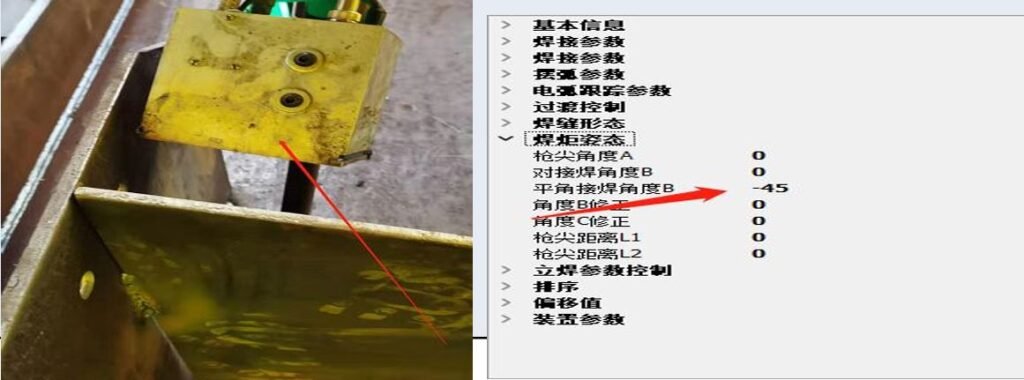
وصف المشكلة:
صفيحة التقوية مرتفعة جدًا وتصطدم بصندوق الكاميرا أثناء اللحام.
طريقة الحل:
-
اضبط زاوية B في حزمة عملية اللحام وزاوية الإزاحة الداخلية لنقطتي البداية والنهاية
وصف المشكلة:
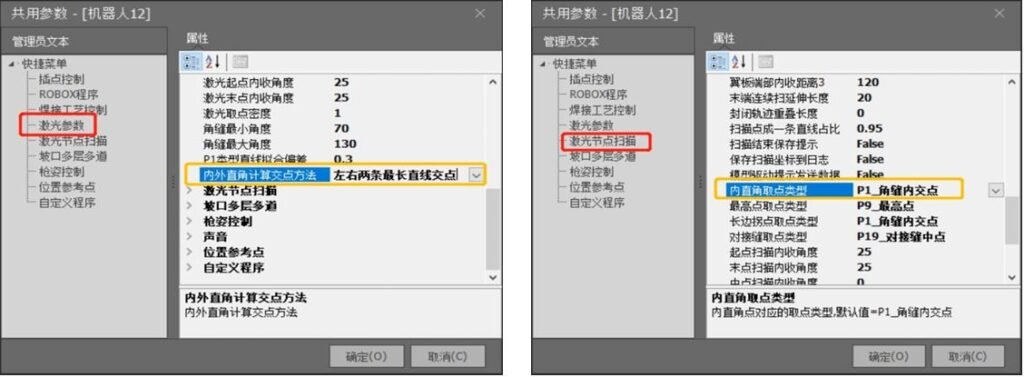
نقاط زاوية قائمة غير طبيعية في قطعة العمل المصقولة.
طريقة الحل:
-
عدّل المعلمات العامة - معلمات الليزر - طريقة حساب تقاطع الزوايا القائمة الداخلية والخارجية - تقاطع أطول خطين مستقيمين على اليسار واليمين
-
عدّل المعلمات العامة - مسح عقدة الليزر - نوع تحديد نقطة الزاوية القائمة الداخلية - التقاطع الداخلي لدرزة الزاوية P1
-
عدّل زاوية Rx مؤقتًا أثناء المسح (ضمن ±20)
وصف المشكلة:
بعد تهيئة بطاقة SD، تظهر وحدة التعليم أنها غير متصلة، كما أن شاشة وحدة التحكم لا تعرض أي شيء.
طريقة الحل:
عند تهيئة ملف البطاقة، تأكد من تهيئته بنظام FAT32.

وصف المشكلة:
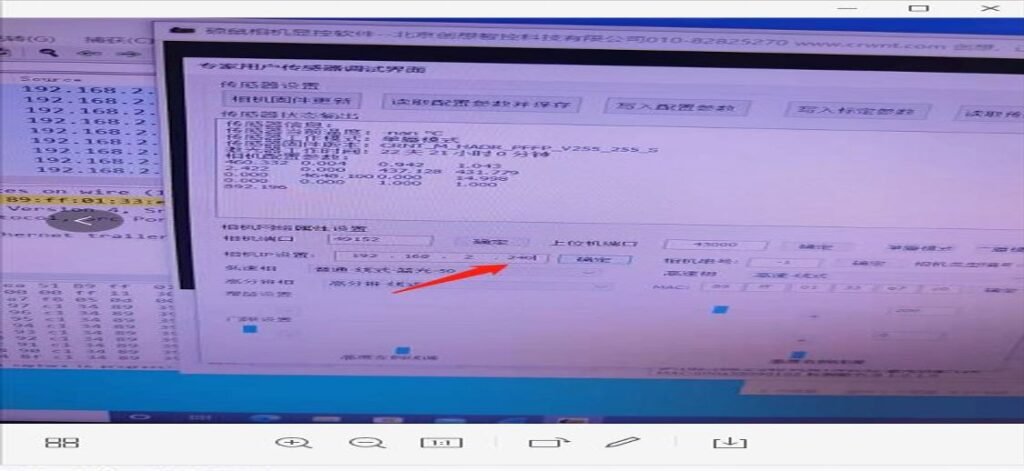
يحدث تعارض بين الليزر الخطي والكاميرا، مما يؤدي إلى عدم فتح أحدهما.
طريقة الحل:
يجب ألا يكون عنوان IP الخاص بالليزر الخطي أعلى من عنوان IP الخاص بالكمبيوتر؛ وإلا فقد يؤدي ذلك إلى حدوث تعارض بين الليزر الخطي والكاميرا، مما ينتج عنه أخطاء عند فتح الكاميرا أو فشل الاتصال بالليزر الخطي.
وصف المشكلة:
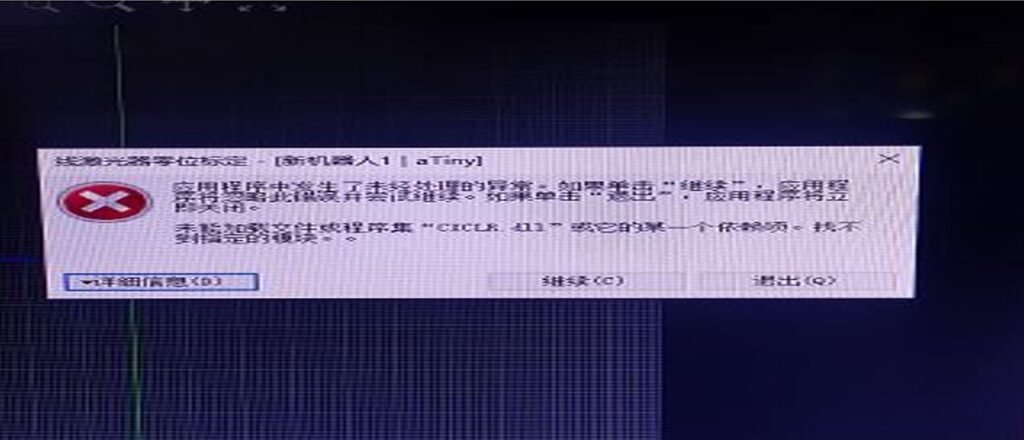
عند فتح الليزر الخطي، يحدث خطأ: «CICLR.dll».
طريقة الحل:
-
انسخ ملف CICLR.dll من برنامج SW يعمل بشكل طبيعي إلى المجلد.
-
قم بتهيئة ملفات بيئة تشغيل نظام Windows (تحدث هذه المشكلة عادةً على أجهزة الكمبيوتر المثبت عليها النظام حديثًا أو التي تمت إعادة تثبيته عليها مؤخرًا).
وصف المشكلة:
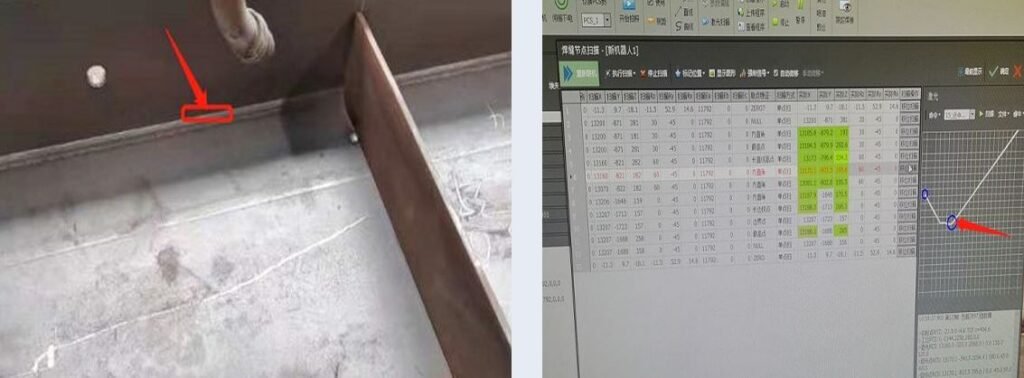
اختيار غير طبيعي لنقطة الزاوية القائمة داخل خط لحام القوس المغمور للعارضة على شكل H.
طريقة الحل:
-
عدّل المعلمات العامة — معلمات الليزر — طريقة حساب تقاطع الزاوية القائمة الداخلية والخارجية — تقاطع أطول خطين على اليسار واليمين.
-
عدّل المعلمات العامة — مسح عقدة الليزر — نوع تحديد نقطة الزاوية القائمة الداخلية — التقاطع الداخلي لدرزة الزاوية P1.
وصف المشكلة:
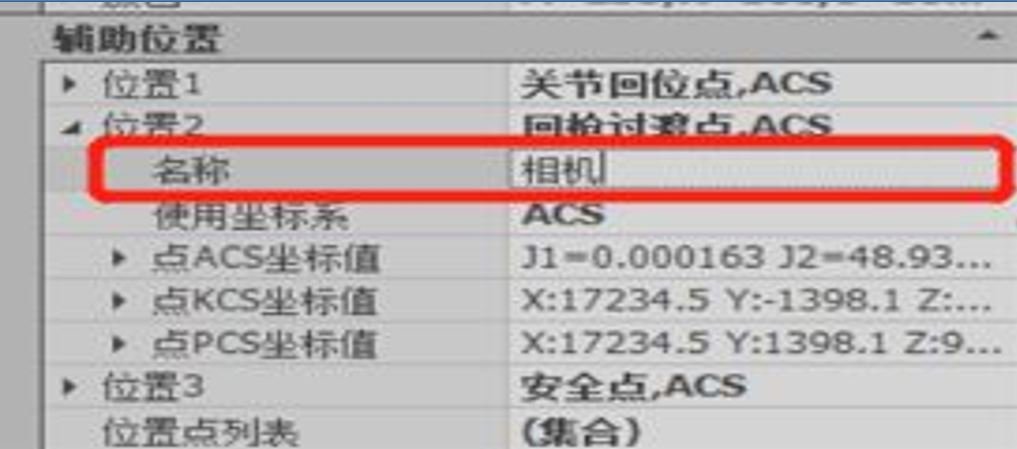
لا تعرض الكاميرا أي صورة عند التقاط صورة.
طريقة الحل:
تلتقط الكاميرا صورة خارج نطاق المعايرة، مما يؤدي إلى عدم ظهور أي صورة.
وصف المشكلة:
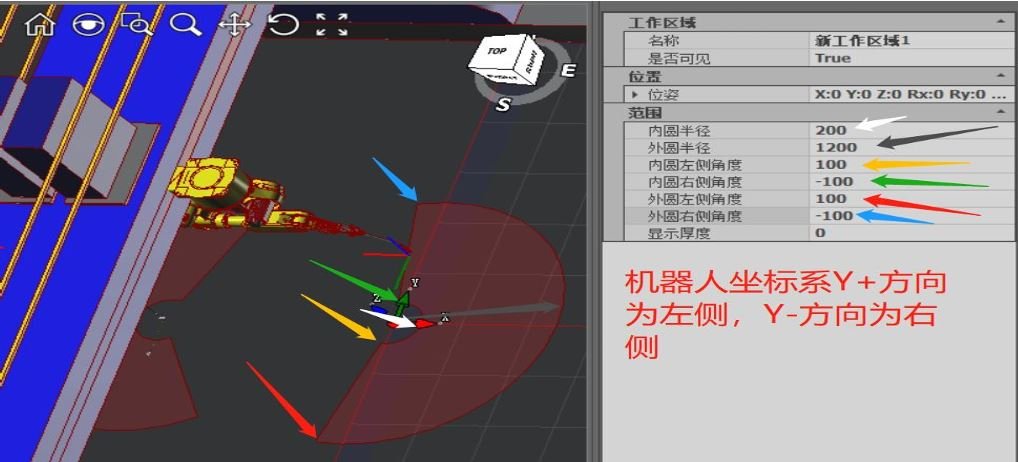
توجد عقد غير معيّنة في برنامج تشغيل النموذج.
طريقة الحل:
-
عدّل الحدود العليا والسفلى للمحاور الإضافية في تصميم محطة العمل.
-
اضبط نطاق منطقة عمل PCS. استنادًا إلى القياسات الفعلية لحجم الروبوت وارتفاع طاولة العمل في الموقع، قد يؤدي ضبط المنطقة بشكل كبير جدًا إلى تجاوز حدود المسح، بينما قد يؤدي ضبطها بشكل صغير جدًا إلى تجاوز حدود اللحام.
وصف المشكلة:
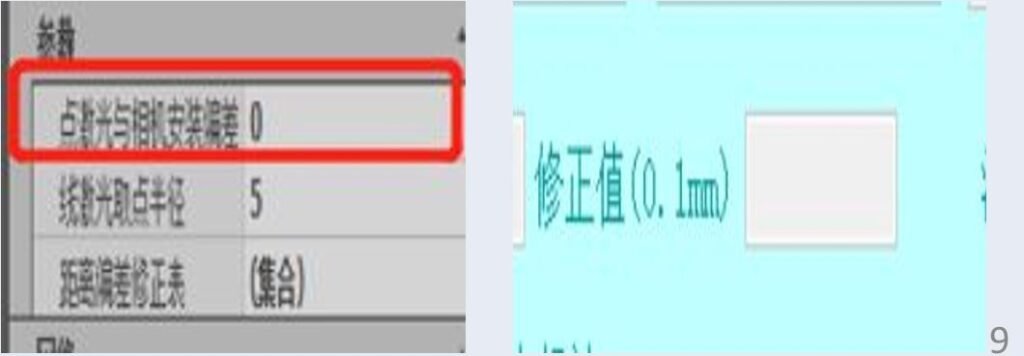
قياس المسافة بالليزر النقطي يحتوي دائمًا على خطأ ثابت.
طريقة الحل:
-
اضبط خطأ التركيب بين الليزر النقطي والكاميرا في تصميم محطة العمل.
-
اضبط قيمة التصحيح في معلمات دعم المنتج.
وصف المشكلة:
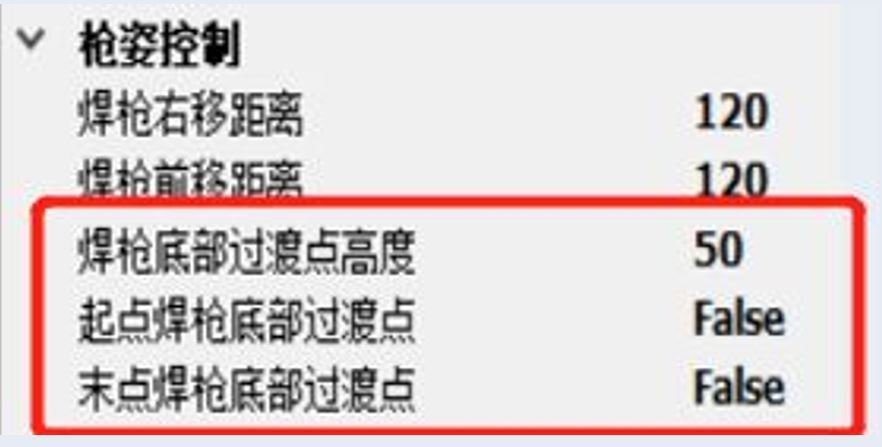
أثناء اللحام، يحدث تصادم عند الانتقال من نقطة التحويل إلى نقطة بدء اللحام.
طريقة الحل:
-
في المعلمات العامة، فعّل نقطة الانتقال السفلية لشعلة اللحام عند نقطة البداية واضبط ارتفاع الانتقال بشكل مناسب لتجنب تصادم الشعلة.
-
وفقًا لظروف التشغيل، اضبط مسافات الإزاحة المناسبة نحو اليمين وإلى الأمام.
وصف المشكلة:
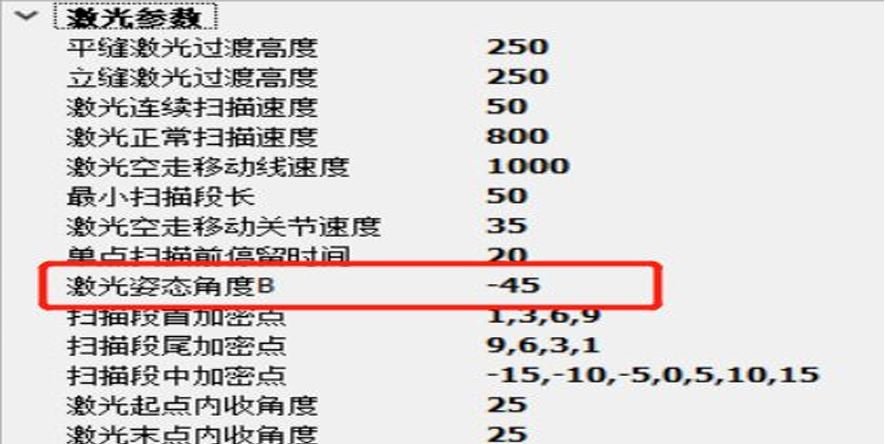
زاوية المسح B تتجاوز دائمًا الحد المسموح به.
طريقة الحل:
في المعلمات العامة، تضبط معلمات الليزر زاوية B لمسح الليزر. (ملاحظة: يتطلب تعديل زاوية B وتطبيقها التحقق من الليزر. قد تؤدي التغييرات في زاوية B إلى عدم دقة الليزر. وينطبق الأمر نفسه على اللحام. الزاوية ليست ثابتة.)
وصف المشكلة:
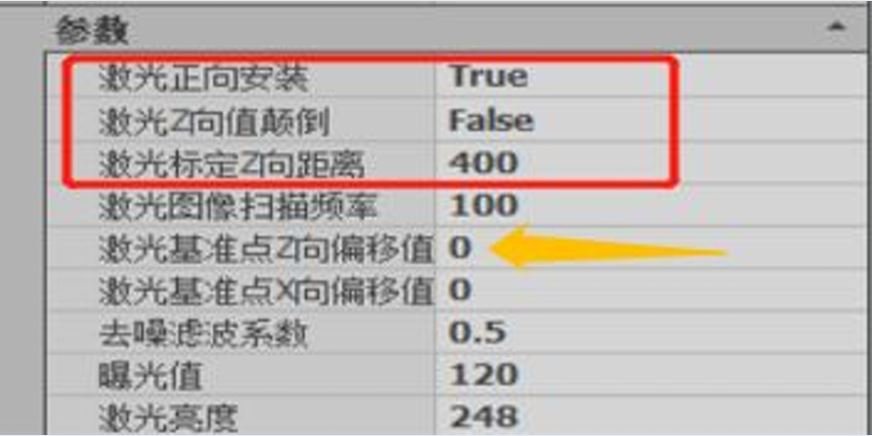
خطأ قيمة Z لليزر المسح كبير جدًا / صورة الليزر معكوسة.
طريقة الحل:
-
تصميم محطة العمل - الليزر الخطي - اتجاه التركيب الأمامي لليزر - ضبط الاتجاه
-
تصميم محطة العمل - الليزر الخطي - عكس اتجاه Z لليزر - حدد الخيار المناسب
-
إذا كانت مساحة مسح قطعة العمل صغيرة جدًا، فيمكنك زيادة أو تقليل قيمة الإزاحة في اتجاه Z لنقطة مرجع الليزر
وصف المشكلة:
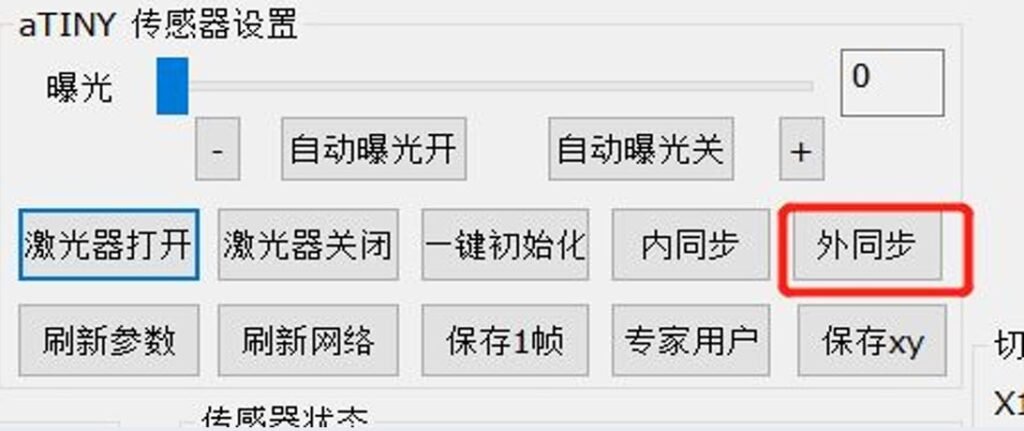
لا تظهر صورة في برنامج ليزر Xiaobudian أو يتعذر الاتصال به.
طريقة الحل:
-
افتح ملف تهيئة Shuoshu الخاص بـ Xiaobudian وتحقق مما إذا كان عنوان IP ورقم المنفذ وعنوان MAC متطابقة.
-
تأكد من إيقاف تشغيل جدار الحماية على الكمبيوتر، ومن ضبط كل من الكمبيوتر وXiaobudian ضمن الشبكة المحلية نفسها.
-
في الواجهة الخلفية للبرنامج المدمج في Xiaobudian، حدد المزامنة الخارجية وأدخل المعلمات وفقًا لذلك.
وصف المشكلة:
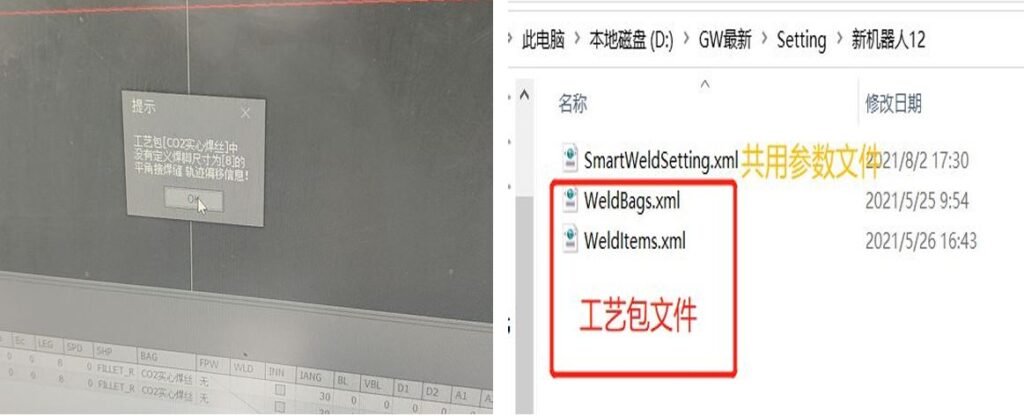
اللحام النقطي B: لم يتم العثور على حزمة العملية.
طريقة الحل:
-
حدد حزمة العملية المقابلة وأضف عناصر عملية اللحام المناسبة.
-
تحقق مما إذا كان مجلد الروبوت في ملف الإعدادات يحتوي على ملف حزمة العملية، أو استبدل ملف حزمة العملية مرة أخرى.
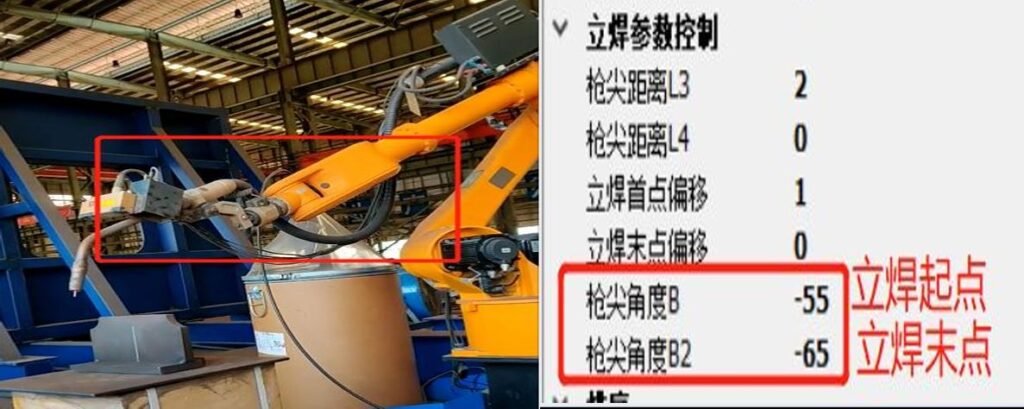
وصف المشكلة:
تتغير وضعية الروبوت بشكل ملحوظ أثناء لحام الزاوية.
طريقة الحل:
-
تحقق من خيارات حزمة العملية المقابلة.
-
عدّل معلمات الزاويتين B وB2 في قسم التحكم في لحام الزاوية ضمن حزمة عملية اللحام.
وصف المشكلة:
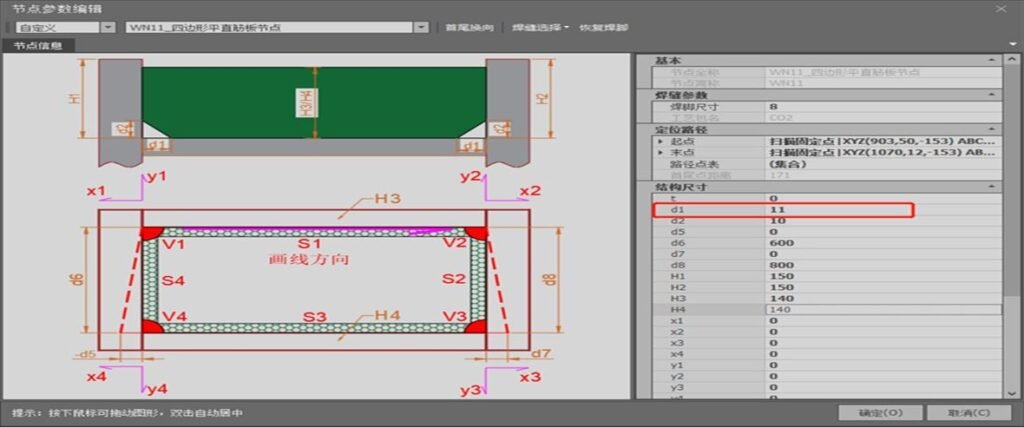
WN11 — وصلة صفيحة تقوية مسطحة رباعية الأضلاع.
طريقة الحل:
-
عندما تكون قيمة d1 أقل من أو تساوي 10، أكمل لحامات الزاوية المسطحة الأربعة في تمريرة واحدة؛ مع الانتباه إلى اتجاه الخطوط.
-
عندما تكون قيمة d1 أكبر من 10، قسّم لحامات الزاوية المسطحة الأربعة إلى أربع تمريرات لإكمال عملية اللحام.
وصف المشكلة:
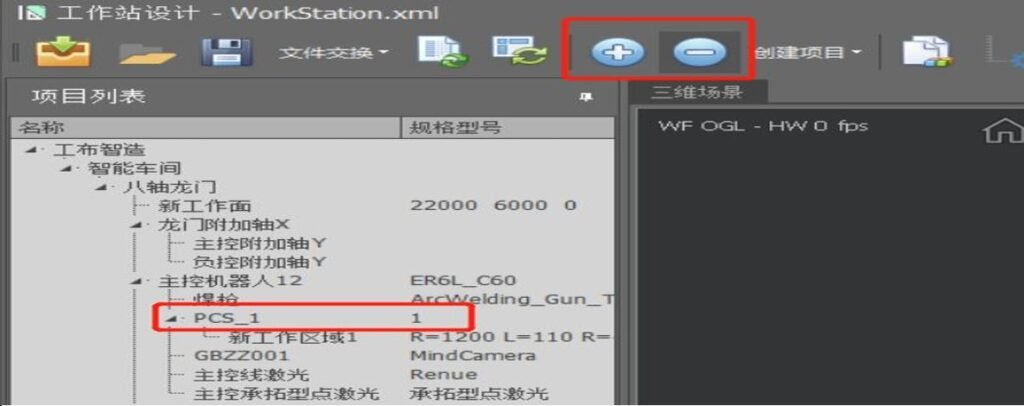
في إعدادات النقطة المساعدة، لا تقرأ قيم إحداثيات PCS الإحداثيات من الوضع الحالي؛ وتظهر القيم المحدَّثة بشكل غير طبيعي.
طريقة الحل:
افتح تصميم المحطة، واحذف PCS، ثم أعد إضافة PCS مع إدخال نقاط الإحداثيات الجديدة.
وصف المشكلة:
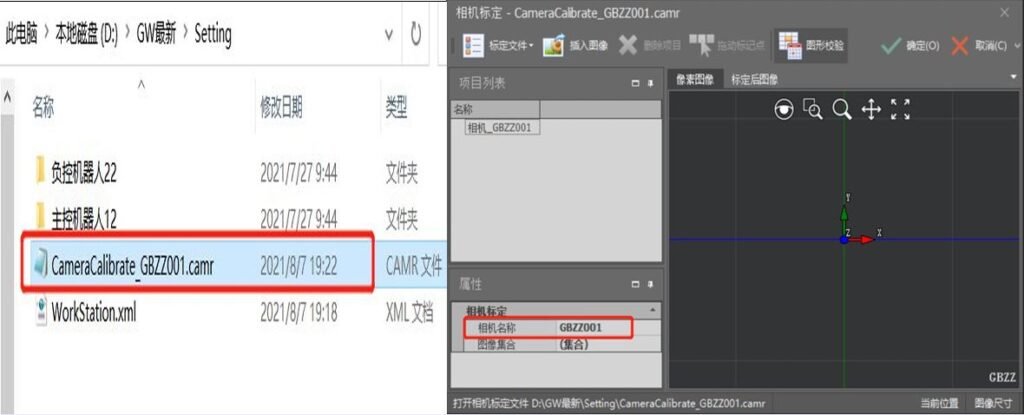
لا يتم تسجيل بيانات معايرة الكاميرا.
طريقة الحل:
-
افتح ملف الإعدادات واحذف ملف معايرة الكاميرا.
-
افتح البرنامج، وانقر على معايرة الكاميرا، ثم أعد إنشاء ملف معايرة جديد للكاميرا.
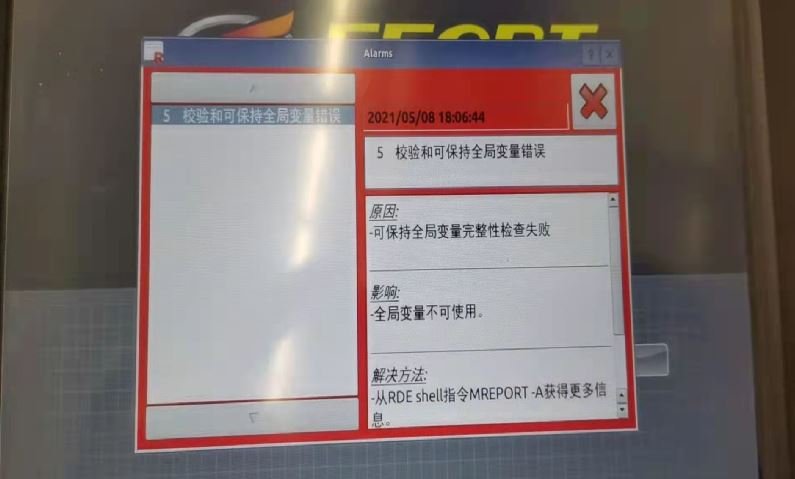
وصف المشكلة:
بعد استبدال وحدة التعليم، يحدث خطأ: لا يمكن مسح خطأ المتغير العام بالطرق العادية.
طريقة الحل:
اضغط على الزر الأبيض الموجود على وحدة التحكم داخل خزانة التحكم لتحديد الإنذار المقابل ومسحه.
وصف المشكلة:
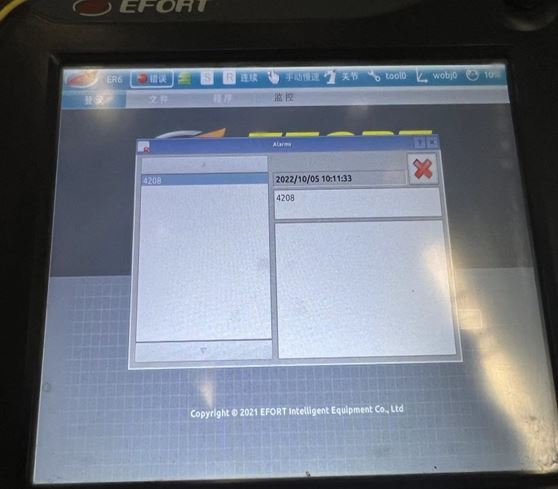
إنذار 4208 على وحدة التعليم.
طريقة الحل:
السبب: هذا خطأ في نبضات CAN، وهو إنذار يظهر في ماكينات اللحام ذات الإصدارات الأقل من 2.1. حتى بعد توصيل ماكينة اللحام، لا يمكن مسح الإنذار ويتطلب الأمر إعادة تشغيل خزانة التحكم.
الحل: قم بترقية ملف البطاقة.
وصف المشكلة:
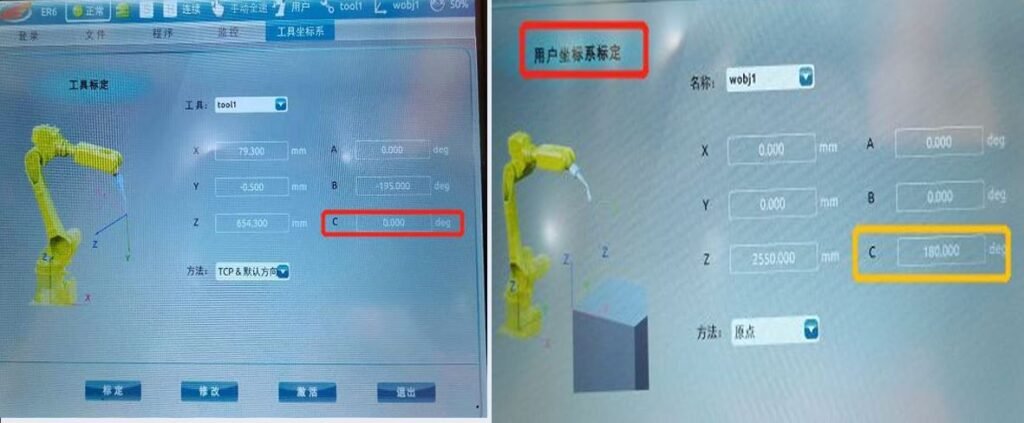
بعد مسح محطة العمل الجسرية، يحدث خطأ عند بدء اللحام؛ وأثناء التحقق عند وضع 0 درجة لمحور C للروبوت، يتحرك الليزر الخطي باتجاه 180 درجة.
طريقة الحل:
افتح نظام إحداثيات الأداة، وحدد tool=1، وغيّر المحور C من 180 إلى 0.
(بعد عكس معايرة أداة الروبوت، اطرح 180 من قيمة المحور B؛ واضبط المحور C على 0. ويجب ضبط المحور C في نظام إحداثيات المستخدم على 180.)
وصف المشكلة:
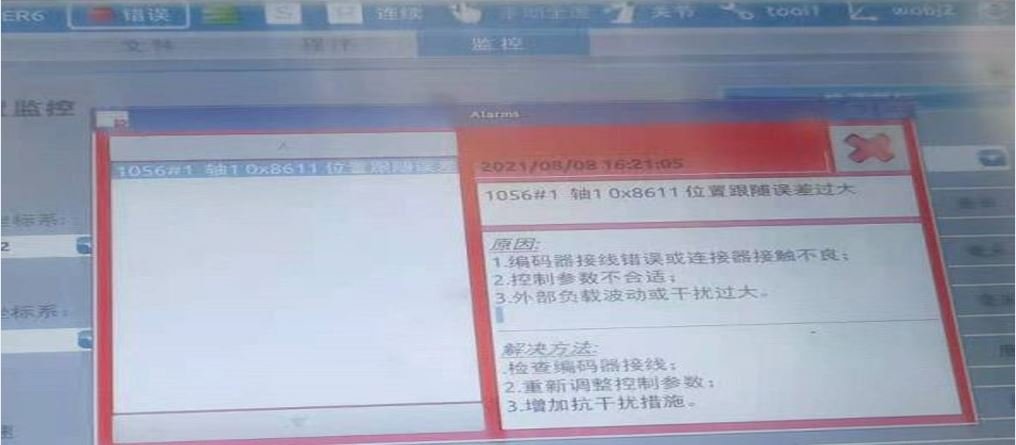
إنذار المحور 1 للروبوت: خطأ التتبع كبير جدًا.
طريقة الحل:
-
تحقق مما إذا كانت كابلات جسم الروبوت مرتخية (استخدم كابلات عالية المرونة عند تمريرها عبر سلاسل السحب).
-
اضغط بشكل متكرر على زر التثبيت اليدوي وتحسّس محرك المحور الأول للتحقق مما إذا كانت المكابح تتحرر.
وصف المشكلة:
تفشل دائمًا إعادة إشعال القوس بعد انقطاعه أثناء اللحام.
طريقة الحل:
افتح اللحام بالقوس → إعدادات اللحام → فعّل بدء الخدش
(يتوافق مفتاح بدء الخدش مع مفتاح اكتشاف انقطاع القوس.)
وصف المشكلة:
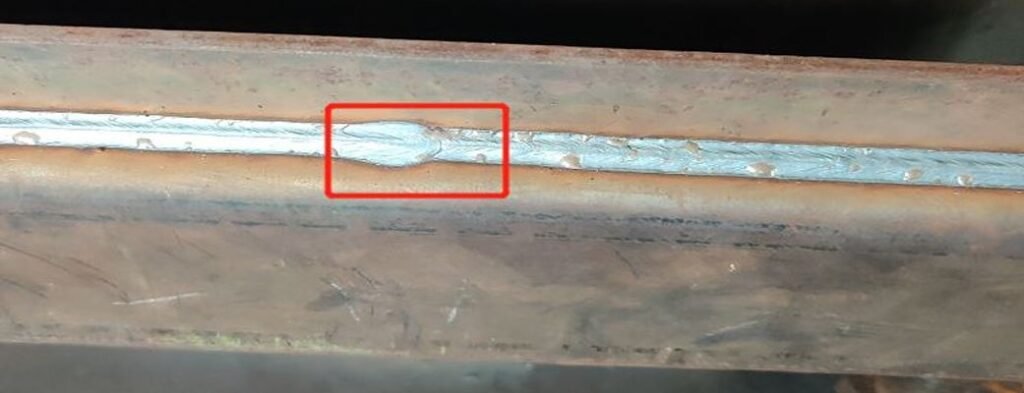
توجد وقفة بين نقاط الاستيفاء أثناء اللحام.
طريقة الحل:
غيّر Fine في تعليمات اللحام إلى Z10 (للانتقال القوسي).
لا تغيّر النقطة النهائية في تعليمات اللحام؛ وإلا، فعندما تكون قيمة Z مساوية لـ 10، ستبقى آخر 10 مم بدون لحام.
وصف المشكلة:
لا يمكن فتح وظيفة اللحام بالقوس.
طريقة الحل:
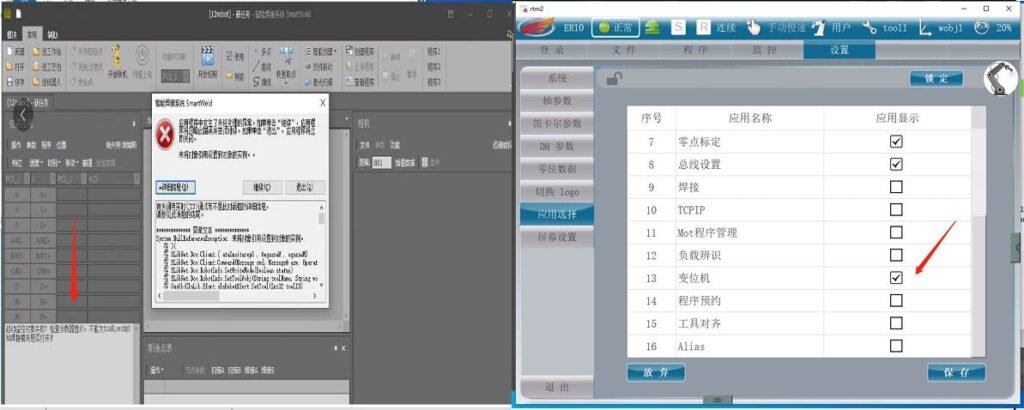
في الواجهة الرئيسية لوحدة التعليم، افتح الإعدادات → اختيار التطبيق، ثم أعد تحديد وظيفة اللحام بالقوس، وانقر على موافق.
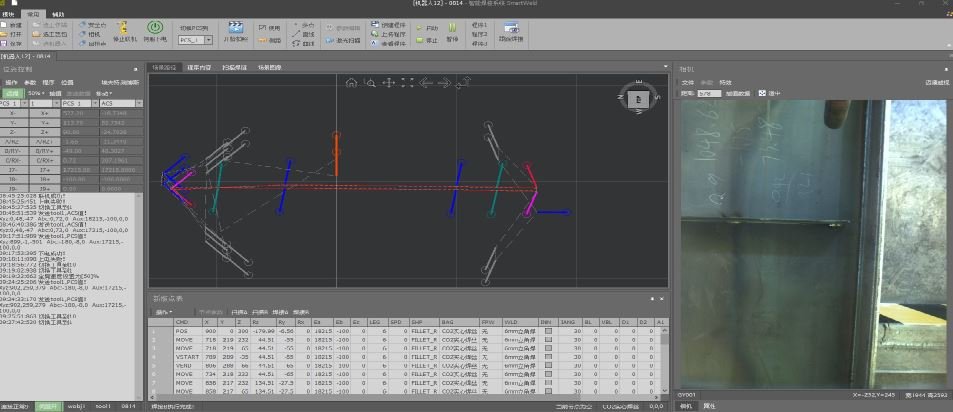
وصف المشكلة:
نقاط المسح بالليزر طبيعية، لكن نمط اللحام B غير طبيعي.
طريقة الحل:
تأكد من معايرة الأداة بشكل صحيح قبل تحديث البرنامج.
وصف المشكلة:
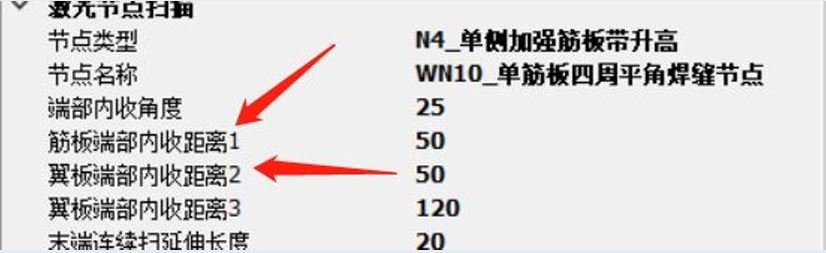
تقع النقاط الممسوحة ضوئيًا بالقرب من صفيحة التقوية بشكل مفرط، مما يزيد من خطر اصطدام شعلة اللحام.
طريقة الحل:
اضبط المعلمات المشتركة للإزاحة الداخلية للمقوّي وللإزاحة الداخلية لطرف الحافة.
(بالنسبة للإزاحات الداخلية للمقوّي والحافة، تأكد من عدم حدوث تصادم لشعلة اللحام ومن التشغيل بشكل صحيح:
-
يجب أن تكون المسافتان 1 و2 صغيرتين قدر الإمكان.
-
يجب أن يكون الفرق بين المسافتين 3 و2 كبيرًا قدر الإمكان.)
وصف المشكلة:
لا يمكن فتح وظيفة «اللحام بالقوس» على وحدة التعليم — إذ تُغلق فور فتحها.
طريقة الحل:
حدد "الإعدادات" → "اختيار التطبيق" من قائمة وحدة التعليم، ثم أعد تحديد "اللحام"، واحفظ الإعدادات وأعد تشغيل خزانة التحكم.
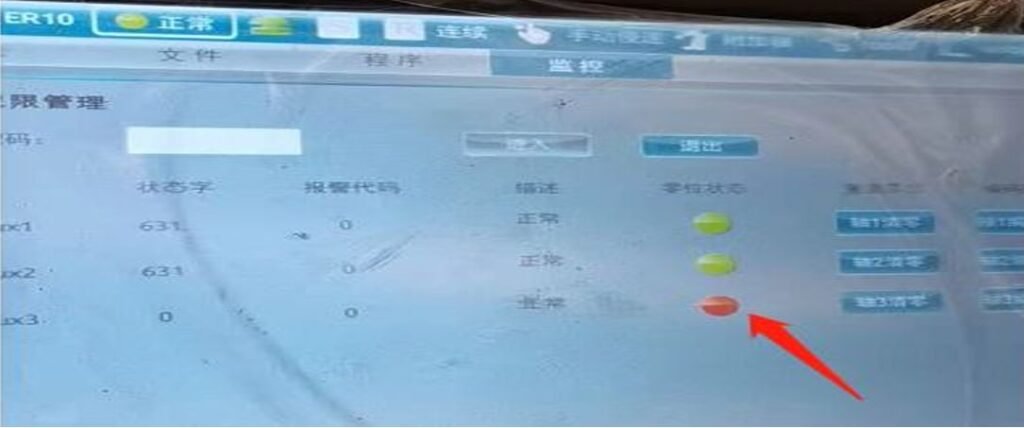
وصف المشكلة:
بعد التثبيت الأولي للرافعة الجسرية، لا تعرض وحدة التعليم أي خطأ، ولكن لا يمكن تشغيل السيرفو.
طريقة الحل:
-
تحقق مما إذا كان الموضع الصفري للمحور المساعد قد فُقد (وحدة التعليم → المراقبة → وحدة القيادة → الموضع الصفري للمحور المساعد مميز باللون الأحمر).
-
أعد استيراد معلمات محرك المحور المساعد.
وصف المشكلة:
يمكن تشغيل السيرفو بشكل طبيعي من وحدة التعليم، لكن البرنامج يعرض فشل تشغيل الطاقة.
طريقة الحل:
-
اختبر باستخدام حزمة برامج SW أخرى تعمل بشكل طبيعي في الموقع.
-
اختبر باستخدام ملف البطاقة ذي الإصدار القياسي للتحقق مما إذا كان يعمل بشكل صحيح.
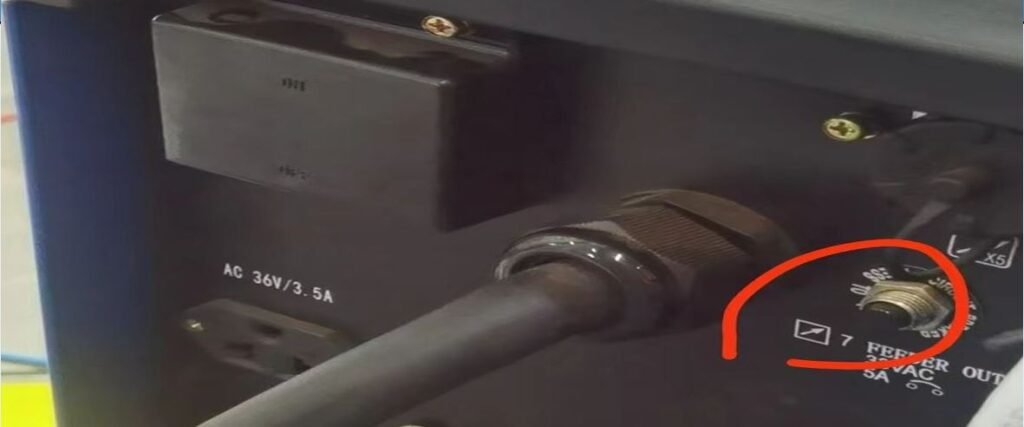
وصف المشكلة:
جهاز اللحام OTAI: إنذار E42، ومؤشر الاتصال غير مضاء.
طريقة الحل:
اضغط على الزر الأسود الموجود في الجزء الخلفي من ماكينة اللحام.
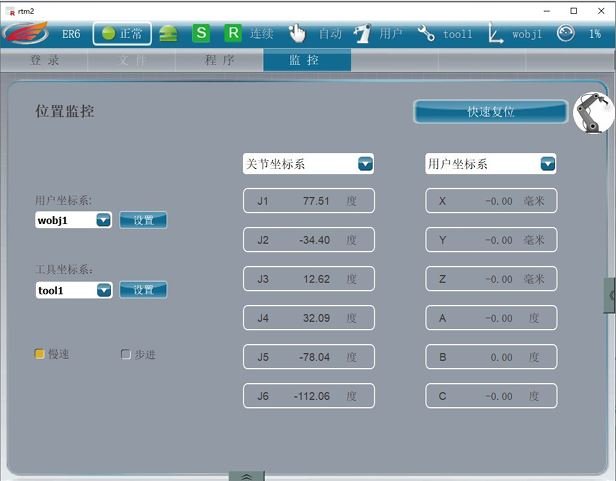
وصف المشكلة:
لا توجد بيانات في نظام الإحداثيات، ولكن يمكن تحريك الروبوت باستخدام وحدة التعليم.
طريقة الحل:
قم بتحميل برنامج تعليم أو إنشاء برنامج تعليم جديد.
وصف المشكلة:
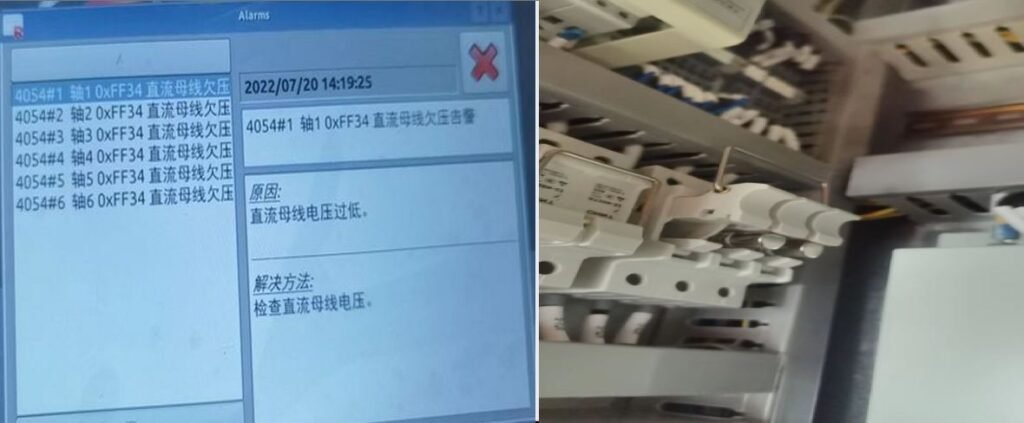
تُبلغ وحدة التعليم عن انخفاض جهد ناقل التيار المستمر في المحاور من 1 إلى 6.
طريقة الحل:
-
تحقق مما إذا كان المصهر 16A داخل خزانة التحكم يعمل بشكل طبيعي (استخدم جهاز قياس متعدد للتحقق من الاستمرارية؛ وإذا لم تكن هناك استمرارية، فاستبدل المصهر).
-
استبدل وحدة قيادة المحاور الستة.
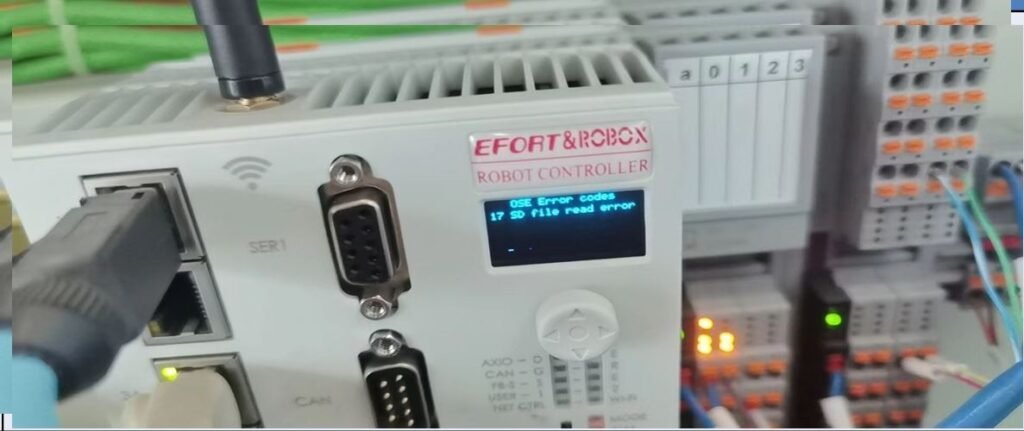
وصف المشكلة:
وحدة التعليم غير متصلة، وتُبلغ وحدة التحكم عن خطأ في قراءة ملف SD.
طريقة الحل:
استبدل بطاقة SD الموجودة داخل وحدة التحكم.
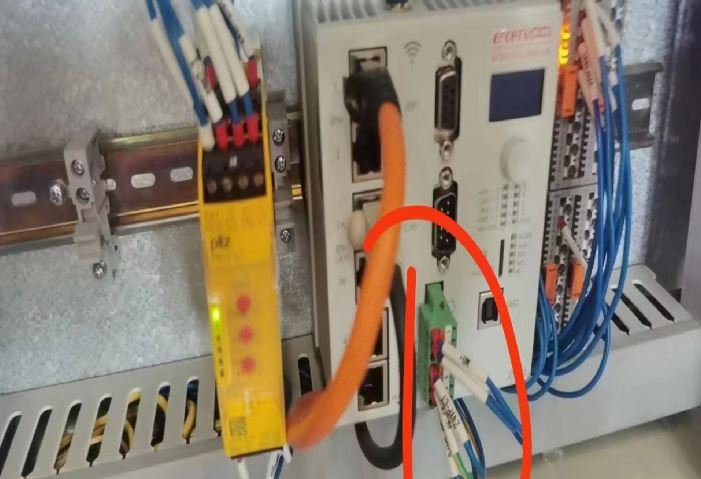
وصف المشكلة:
بعد تشغيل خزانة التحكم، لا تعمل وحدة التحكم.
طريقة الحل:
تحقق مما إذا كان هناك فرق جهد قدره 24V بين الدبوس 5 (24V VP) والدبوس 7 (24V VG) في كتلة الأطراف الخاصة بوحدة التحكم. إذا لم يكن هناك فرق جهد، فافحص الأسلاك؛ وإذا كان موجودًا، فاستبدل وحدة التح
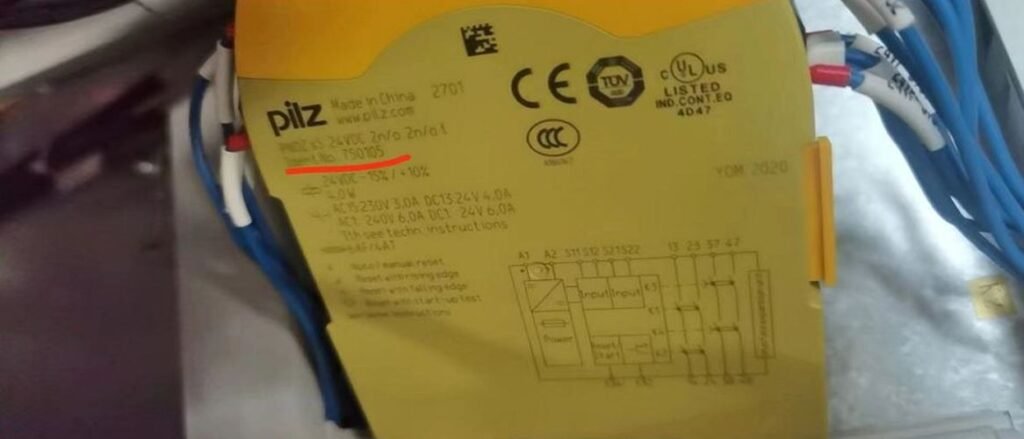
وصف المشكلة:
تُبلغ وحدة التعليم أحيانًا عن إيقاف طارئ رغم عدم الضغط على زر الإيقاف الطارئ.
طريقة الحل:
تحقق مما إذا كانت وحدة الأمان 750105 تحتوي على اللاحقة HT في الجزء الخلفي؛ وإذا لم تكن موجودة، فيجب استبدال وحدة الأمان.
(ملاحظة: منذ عام 2022، تحتوي جميع وحدات أمان الروبوت على HT. بعد الاستبدال، أدر مفاتيح القرص الخاصة بالأزرار الحمراء الثلاثة لتتطابق مع الإعدادات السابقة.)
وصف المشكلة:
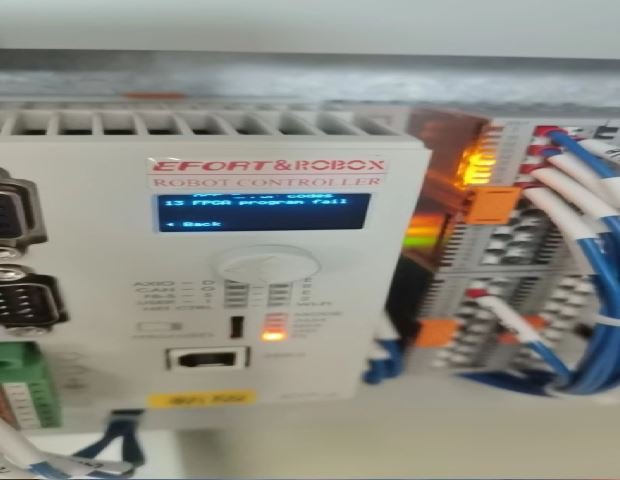
تُبلغ وحدة التحكم: «13 - فشل برنامج FPGA».
طريقة الحل:
عدم تطابق البرنامج الثابت لوحدة التحكم؛ يجب ترقية البرنامج الثابت لوحدة التحكم. تتطلب وحدات التحكم المختلفة إصدارات متوافقة من البرنامج الثابت.
وصف المشكلة:
بعد استبدال وحدة التحكم، يستمر الإنذار؛ ولا يمكن مسحه بعد تحديث وحدة الإدخال/الإخراج.
طريقة الحل:
لم تكتشف وحدة التحكم وحدة IO؛ تحقق مما إذا كانت وحدة التحكم ووحدة IO مثبتتين بشكل صحيح.
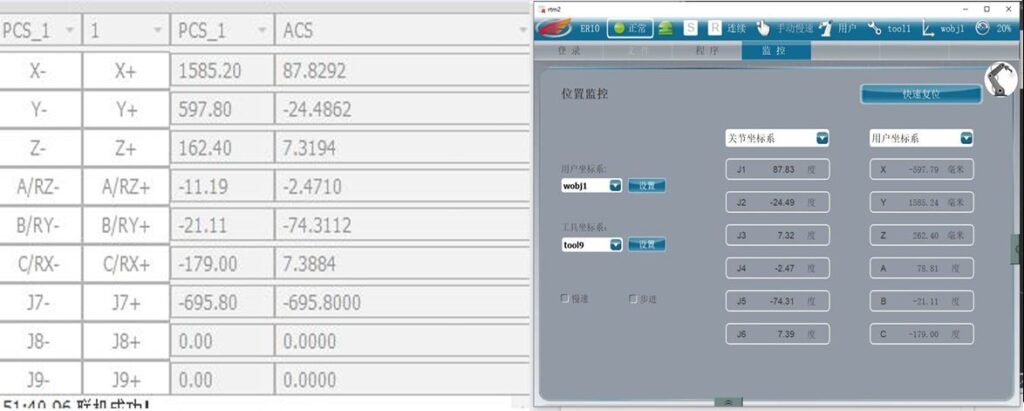
وصف المشكلة:
بعد الاتصال، عند تحريك الروبوت باستخدام التحكم في الوضعية، يظهر خطأ أو يتحرك الروبوت إلى موضع غير صحيح.
طريقة الحل:
تحقق مما إذا كانت قيم PCS في التحكم بالوضعية تتطابق مع نظام إحداثيات المستخدم في وحدة التعليم (يجب أن تكون قيم PCS1~5 في تصميم المحطة بالبرنامج مطابقة لقيم wobj في وحدة التعليم).
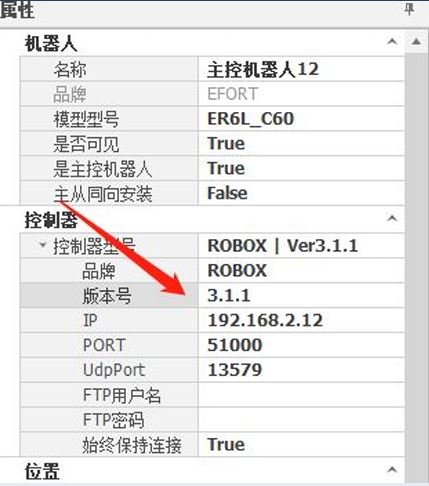
وصف المشكلة:
بعد الترقية إلى الإصدار 3.1.1، يتعذر تحميل القيم من البرنامج إلى وحدة التعليم.
طريقة الحل:
يجب تحديد الروبوت وإدخال رقم الإصدار 3.1.1 في تصميم المحطة.
وصف المشكلة:
بعد تحديث البرنامج، يحدث خطأ في الاتصال؛ ويظهر في شريط الرسائل: «فشل بدء المراقبة».
طريقة الحل:
بعد إصدار البرنامج 7.16، يجب إضافة خيار جهاز تحديد الموضع في تطبيق وحدة التعليم، ثم إعادة تشغيل خزانة التحكم.
وصف المشكلة:
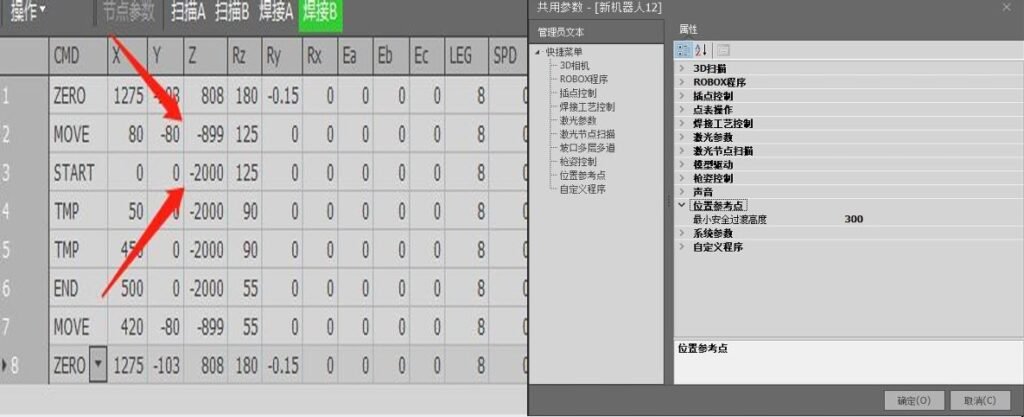
نقاط انتقال غير طبيعية في مسار اللحام.
طريقة الحل:
-
تحقق مما إذا كان الحد الأدنى لارتفاع الانتقال الآمن في معلمات العقدة والمعلمات العامة قد تم إدخاله بشكل صحيح.
-
تحقق مما إذا كان اتجاه الروبوت في محطة العمل يتطابق مع اتجاه التركيب الفعلي.
-
الحد الأدنى لقيمة Z لنقطة الانتقال هو -899؛ حاول إبقاء قيمة Z في نظام إحداثيات المستخدم موجبة (بشكل عام، بالنسبة للروبوتات الجسرية المثبتة بشكل مقلوب، فإن عدم ضبط قيمة Z في نظام إحداثيات المستخدم يؤدي إلى حدوث حالات شاذة في نقطة الانتقال).
وصف المشكلة:
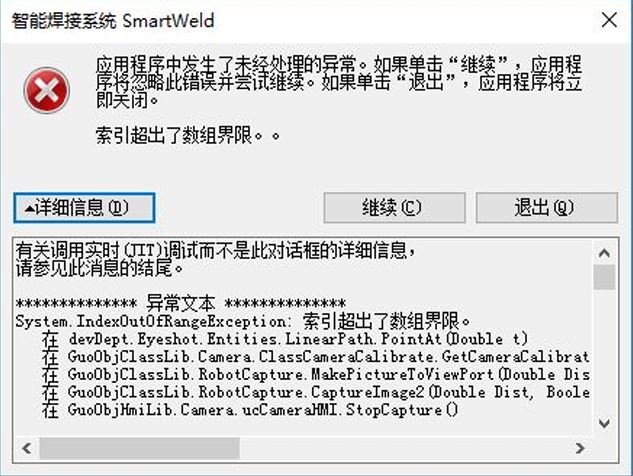
بعد اكتمال التقاط الصورة، تُبلغ الكاميرا في برنامج الليزر الخطي عن خطأ.
طريقة الحل:
لا توجد بيانات معايرة للكاميرا في البرنامج
-
استخدم البرنامج المدمج للكاميرا لالتقاط صورة للمعايرة، واحفظها، ثم تابع إجراء المعايرة.
-
استورد ملف بيانات كاميرا تمت معايرته مسبقًا من ملف إعدادات آخر، وأعد تسمية الكاميرا وفقًا لذلك، ثم تابع إجراء المعايرة.
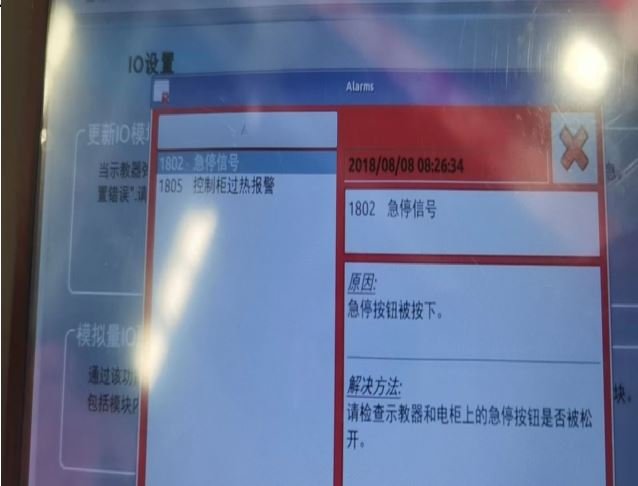
وصف المشكلة:
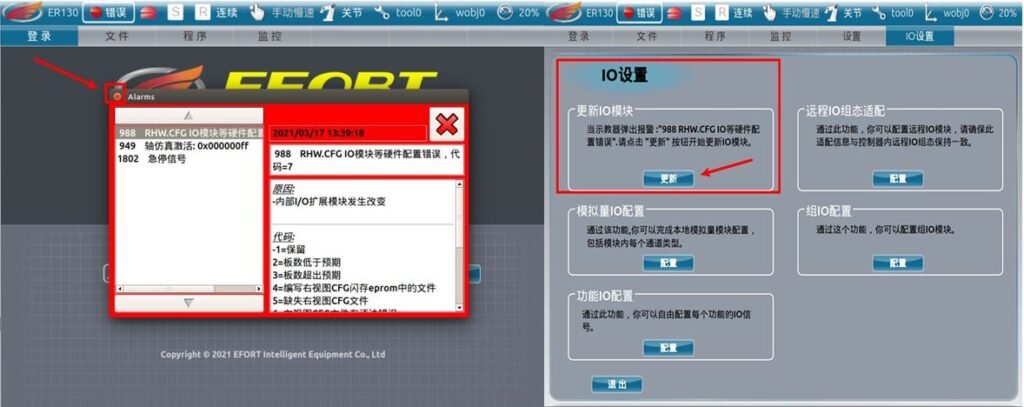
بعد ترقية ملف البطاقة، تحدث عند بدء التشغيل أخطاء في تكوين الأجهزة، مثل أخطاء وحدات الإدخال/الإخراج 988 وإنذارات إشارة الإيقاف الطارئ.
طريقة الحل:
انقر على أيقونة ❌ داخل المربع الأحمر أو اضغط على زر F1 في لوحة وحدة التعليم لإخفاء الإنذار. ثم انتقل إلى إعدادات IO لتحديث وحدات IO. بعد التحديث، انتظر حتى تتم إعادة تشغيل وحدة التحكم، وستعود إلى العمل بشكل طبيعي.
وصف المشكلة:
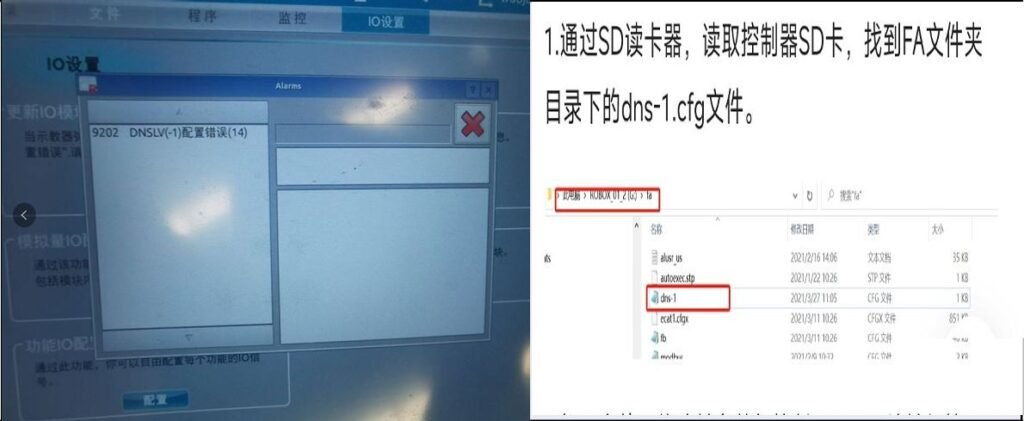
يتم الإبلاغ عن الخطأ 9202 أثناء بدء التشغيل.
طريقة الحل:
ترجع المشكلة إلى أن عنوان IP الموجود في ملف dns-1.cfg داخل مجلد FA على بطاقة SD لا يتطابق مع عنوان IP الخاص بوحدة التحكم. قم بتعديله للتأكد من تطابقهما.
وصف المشكلة:
بعد تشغيل خزانة التحكم، تعرض وحدة التعليم باستمرار الرسالة: «يرجى الانتظار: جارٍ الإقلاع».
طريقة الحل:
استخدم محرك أقراص USB لتحديث إصدار وحدة التعليم مرة أخرى (يجب أن يتطابق الإصدار؛ ويمكنك التحقق من إصدار ملف البطاقة من خلال عرض ملف Rde_Version.cfg الموجود داخل مجلد fm على بطاقة SD).
وصف المشكلة:
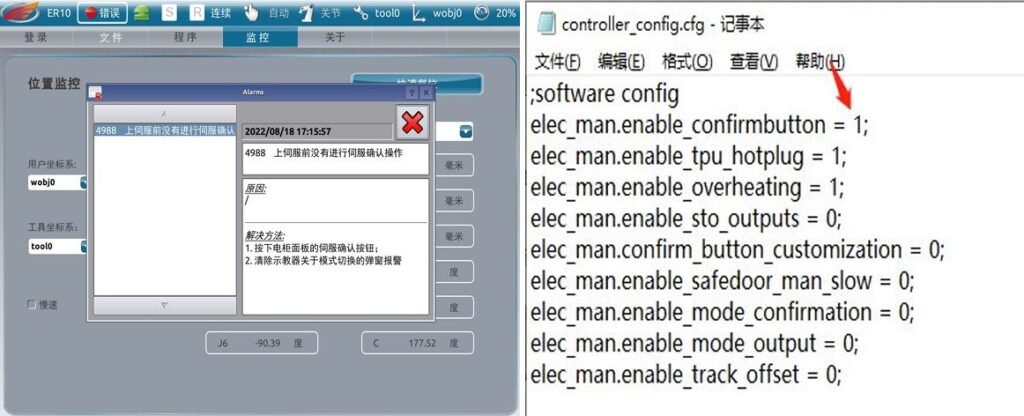
عند تحويل وحدة التعليم إلى الوضع التلقائي والضغط على زر التشغيل (PWR)، يظهر إنذار.
طريقة الحل:
حدد موقع سطر الأمر elec_man.enable_confirmbutton = 1; في ملف controller_config.cfg داخل مجلد FA على بطاقة SD، ثم غيّر الرقم 1 إلى 0، واحفظ التغييرات.
وصف المشكلة:
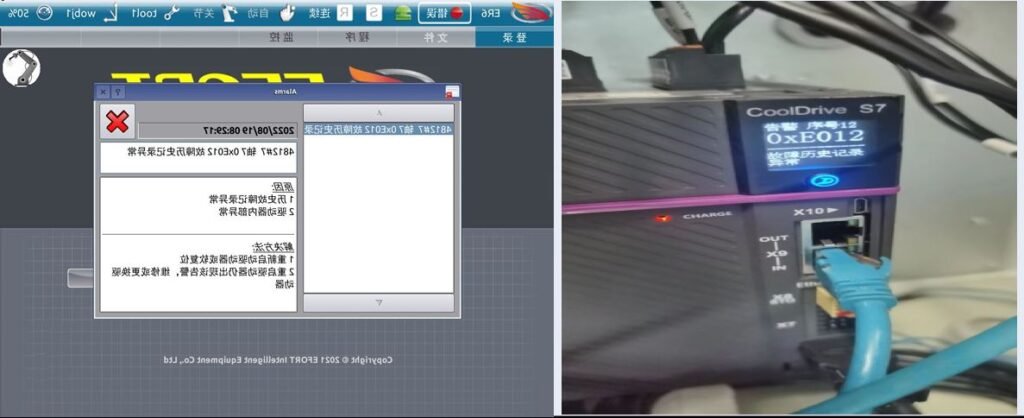
إنذار 4812 على وحدة التعليم: خلل في سجل رموز الأعطال.
طريقة الحل:
تحقق مما إذا كانت وحدة القيادة داخل خزانة التحكم تُصدر إنذارًا. يحدث هذا عادةً بسبب إيقاف تشغيل طاقة خزانة التحكم بينما لا يزال الروبوت قيد التشغيل. (يمكن عادةً مسح الخطأ عن طريق إعادة تشغيل خزانة التحكم.)
وصف المشكلة:
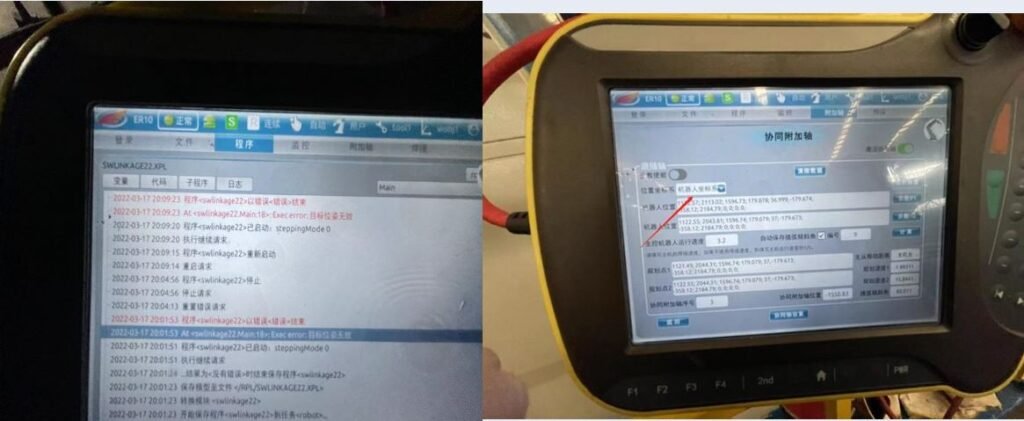
خطأ في برنامج الربط بين جهازين، وبيانات المراقبة غير طبيعية.
طريقة الحل:
تؤدي حالات الشذوذ في الحساب الناتجة عن اختلاف أنظمة الإحداثيات المسجلة بواسطة وحدة التحكم الرئيسية ووحدة التحكم المساعدة إلى تجاوز الحدود.
وصف المشكلة:
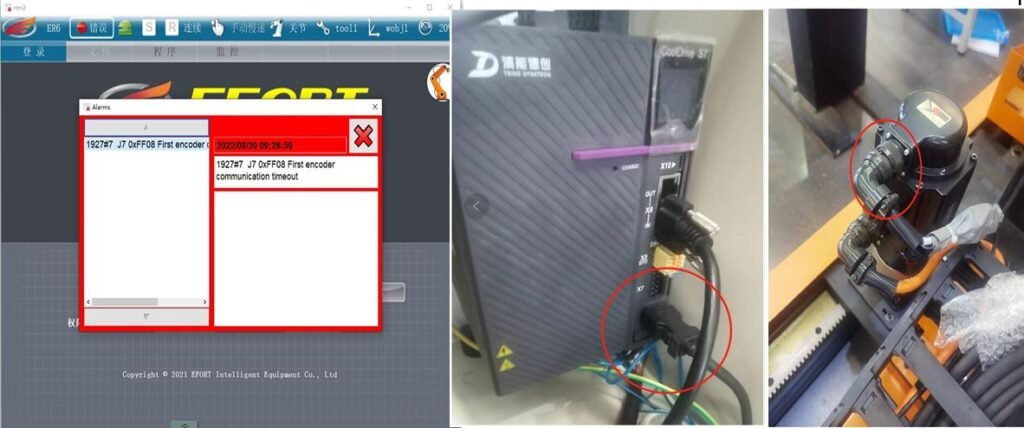
إنذار FF08 على وحدة التعليم والمحرك.
طريقة الحل:
-
إذا ظهر الخطأ أحيانًا وكان من الممكن مسحه، فتحقق مما إذا كانت كابلات أطراف المحرك وكابلات وحدة قيادة المحور الإضافي مثبتة بإحكام، وفكّر في إضافة نوى من الفريت أو اتخاذ تدابير مماثلة.
-
إذا تعذر مسح الخطأ، فاستبدل المحرك أو وحدة قيادة المحور الإضافي.
وصف المشكلة:
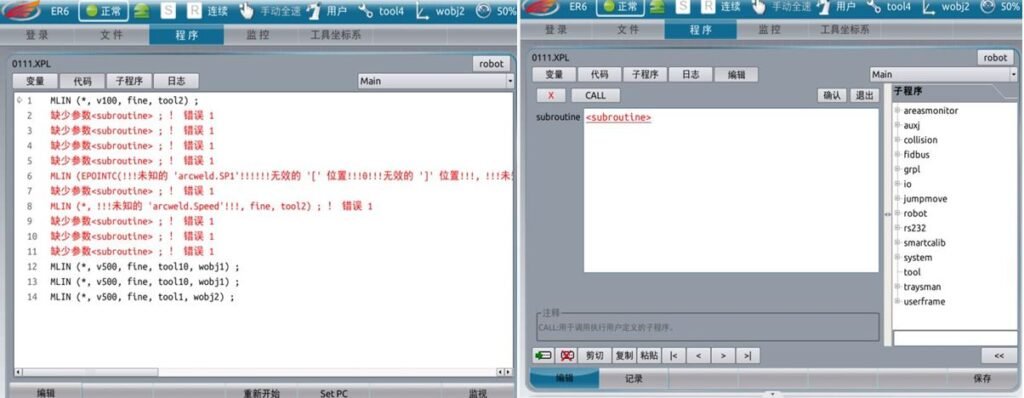
تعليمة CALL في برنامج التعليم تفتقد arcweld.
طريقة الحل:
السبب هو عدم إضافة تطبيق اللحام.
يجب تحديد تطبيق اللحام وإضافته من الإعدادات، ثم إعادة تشغيل وحدة التحكم.
وصف المشكلة:
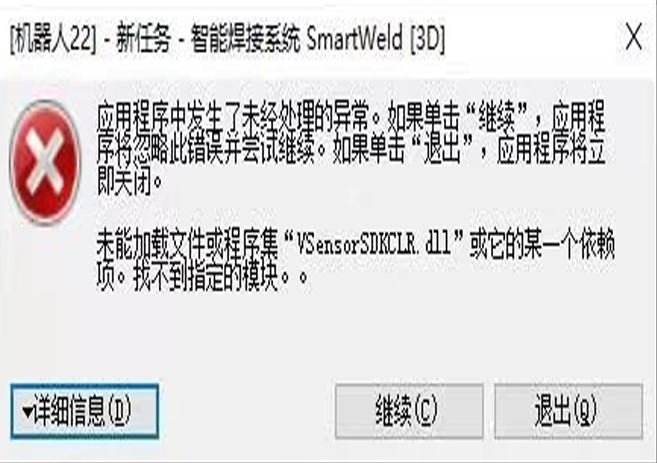
خطأ في برنامج الكاميرا ثلاثية الأبعاد عند بدء التشغيل: «VSensorSDKCLR.dll».
طريقة الحل:
-
أثناء الاستخدام، قد تتعرض ملفات SDK المدمجة في الكاميرا ثلاثية الأبعاد للتلف؛ أعد تثبيت البرنامج المدمج في الكاميرا.
-
حدّث ملفات بيئة تشغيل Windows.
-
حدّث البرنامج.
وصف المشكلة:
خطأ في البرنامج المدمج للكاميرا ثلاثية الأبعاد، ويومض الضوء الأزرق للكاميرا.
طريقة الحل:
-
تحقق مما إذا كان البرنامج المدمج في الكاميرا هو أحدث إصدار.
-
تحقق مما إذا كانت درجة حرارة الكاميرا مرتفعة جدًا (إذا كانت ساخنة بشكل مفرط، فقم بتبريدها؛ ويُفضَّل عمومًا أن تكون أقل من 55°C).
-
تحقق مما إذا كان محول طاقة الكاميرا بجهد 12V.
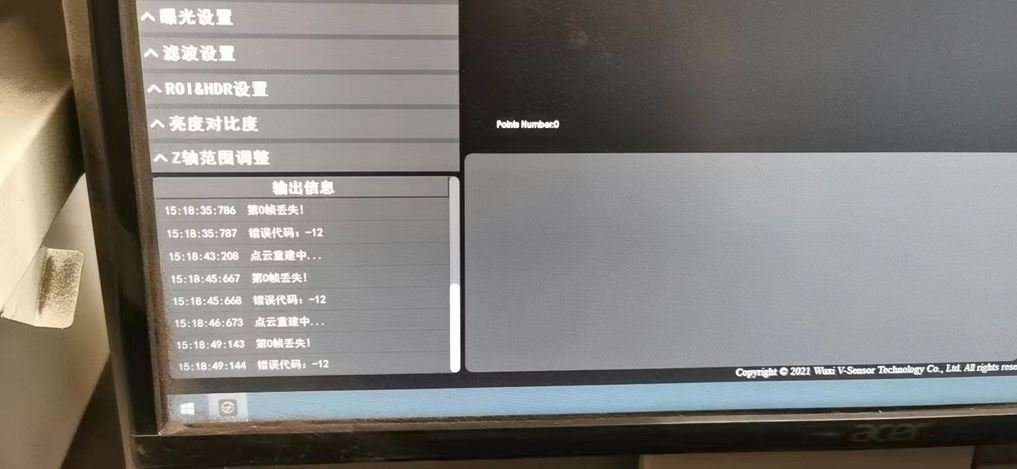
وصف المشكلة:
بعد توصيل كاميرا MindVision بكابل الشبكة، لا يمكن اكتشاف الكاميرا.
طريقة الحل:
يحدث هذا بسبب عدم التوافق بين الإصدار الجديد من كاميرا MindVision وإصدار البرنامج الحالي لدينا (قم بالتحديث إلى أحدث إصدار من برنامج الكاميرا، والمتاح للتنزيل من الموقع الرسمي).
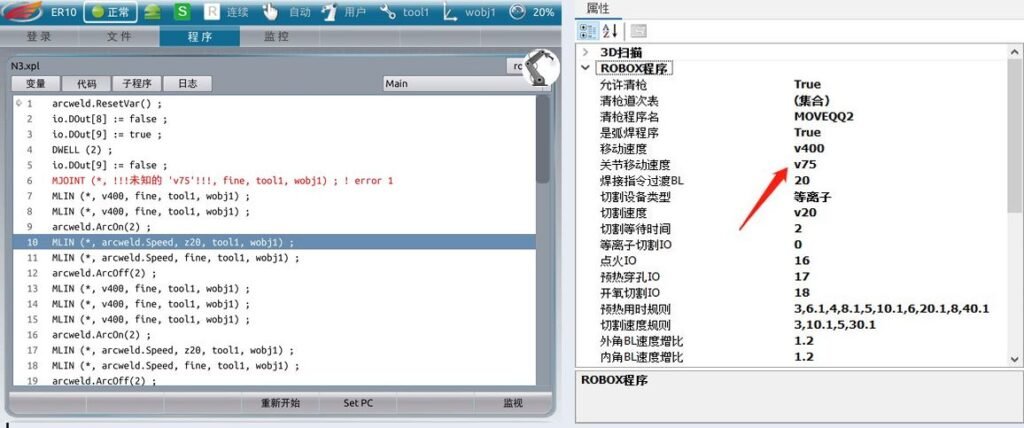
وصف المشكلة:
خطأ في أمر الحركة الذي تم إنشاؤه تلقائيًا بواسطة البرنامج.
طريقة الحل:
لا تتطابق أسطر التعليمات في برنامجنا مع تلك الموجودة على وحدة التعليم (على سبيل المثال، لا تتوفر لأوامر سرعة الحركة المفصلية سوى خيارات 25% و50% و75% و100%).
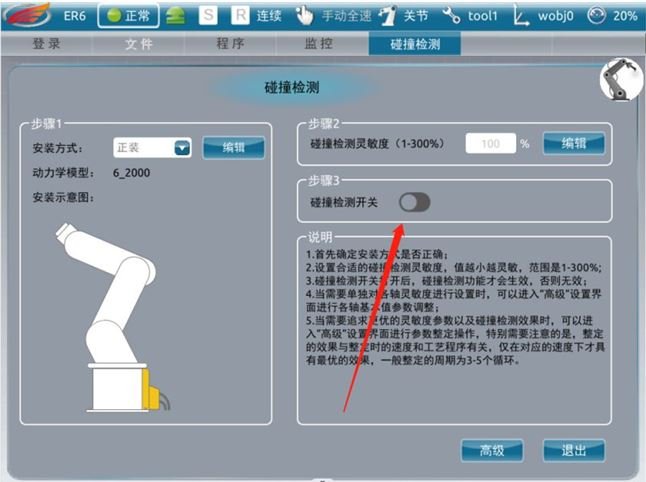
وصف المشكلة:
بعد ترقية ملف البطاقة إلى الإصدار 3.1.1، يظهر أثناء تحريك الروبوت الخطأ: «حدث تصادم في المحور الخامس».
طريقة الحل:
يجب إيقاف تشغيل مفتاح اكتشاف التصادم في برنامج التطبيق.
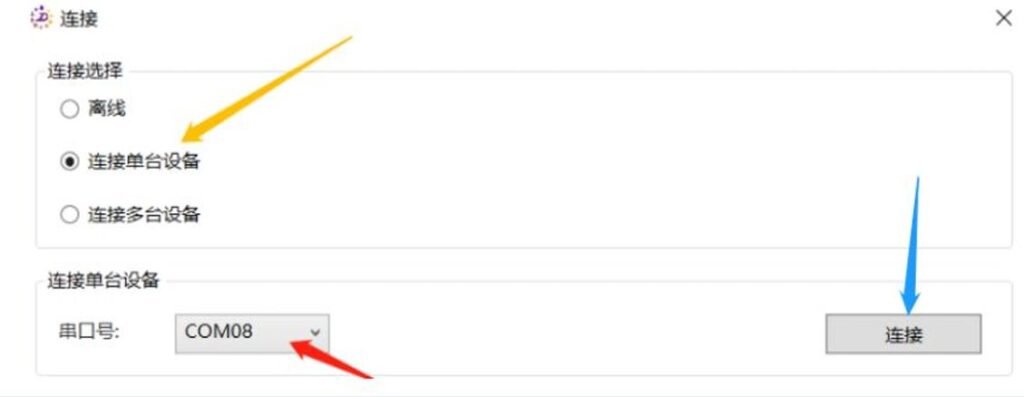
وصف المشكلة:
لا يمكن تشغيل السيرفو.
طريقة الحل:
-
تحقق مما إذا كان هناك إنذار على وحدة قيادة المحور المساعد الخارجي في وحدة التعليم (إذا كان هناك إنذار، فأعد ضبط المشفّر وتحقق مما إذا كان يمكن تشغيل الطاقة بشكل طبيعي).
-
استخدم كابل تصحيح لتوصيل الكمبيوتر بوحدة قيادة المحور المساعد المقابلة، وافتح DriveMaster.exe، ثم انقر بالترتيب على: تحرير → تصحيح → صلاحية التحكم → تبديل صلاحية التحكم.
وصف المشكلة:
لا يمكن تشغيل السيرفو، ولا يظهر أي إنذار على وحدة التعليم.
طريقة الحل:
بعد استبعاد السببين الأولين، تحقق مما إذا كانت هناك إنذارات على وحدة المؤازرة في الوحدة الرئيسية لخزانة التحكم وفي برنامج المحاور الستة للروبوت (وقم بالمعالجة وفقًا لنوع الإنذار).
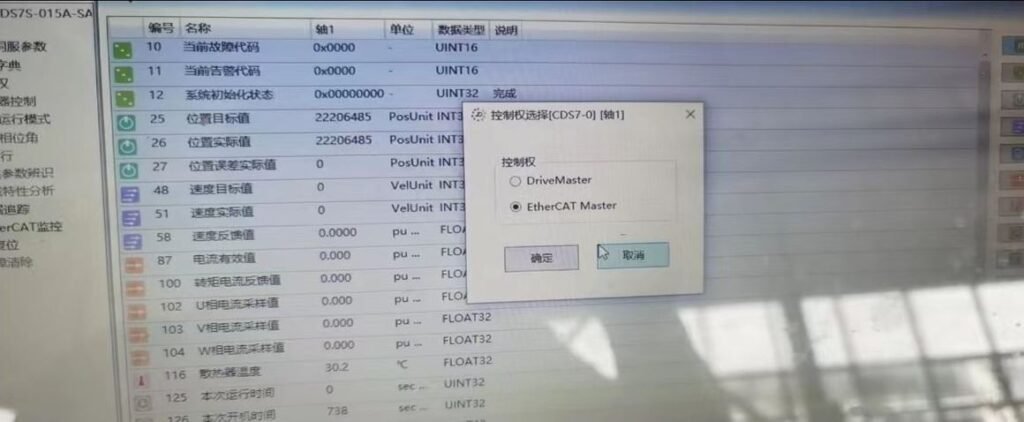
وصف المشكلة:
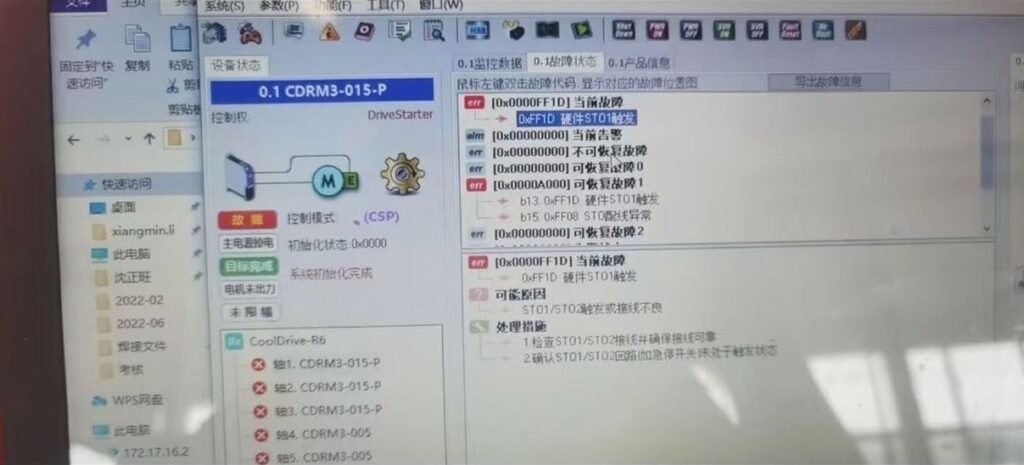
لا يمكن تشغيل السيرفو، وتظهر أضواء حمراء على جميع محاور المحرك الستة، ولا يظهر أي إنذار على وحدة التعليم.
طريقة الحل:
أولًا، إذا ظهر إنذار على المحاور الستة بينما لا تعرض وحدة التعليم أي إنذار، فاستبعد مشكلات وحدة التعليم والاتصال.
استخدم برنامج DriveStarter لقراءة معلومات إنذار المحور المساعد (إنذار STO للمحاور الستة).
تحقق من جميع الكابلات المعلَّمة بـ STO للتأكد من عدم وجود أطراف أسلاك مفصولة أو تلف في الكابلات.
وصف المشكلة:
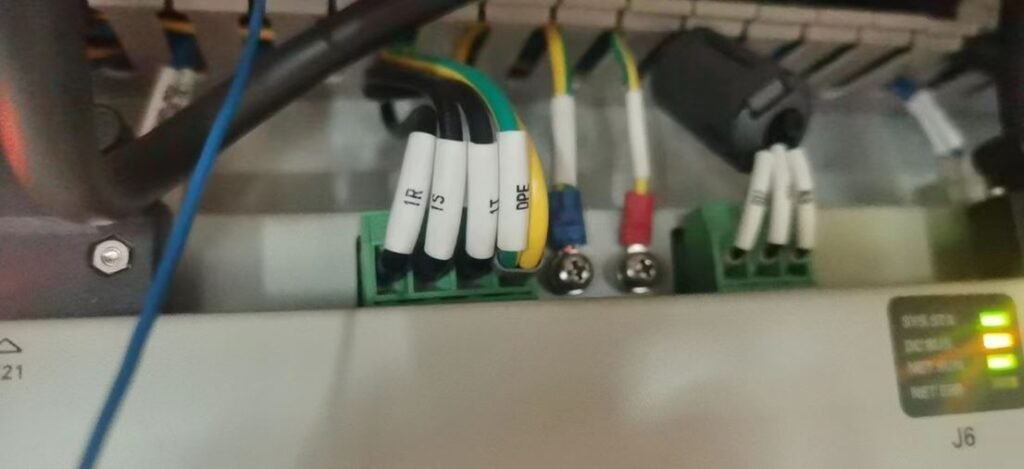
لا يمكن تشغيل السيرفو، ويضيء مؤشر أحمر على أحد محاور محرك الستة محاور، ولا يظهر أي إنذار على وحدة التعليم.
طريقة الحل:
أولًا، إذا ظهر إنذار على المحاور الستة بينما لا تعرض وحدة التعليم أي إنذار، فاستبعد مشكلات وحدة التعليم والاتصال.
استخدم برنامج DriveStarter لقراءة معلومات إنذار المحور المساعد (إنذار محور واحد).
من المرجح أن يكون هناك خلل في دخل الطاقة لوحدة القيادة. افحص دخل الطاقة.
تسلسل الفحص:
افحص أطراف الإدخال R وS وT لوحدة قيادة المحاور الستة عن طريق قياس الجهد بين كل زوج من الأطراف. إذا لم يكن هناك جهد على الأسلاك الثلاثة جميعها، فتحقق مما إذا كان مصدر الطاقة الخارجي من صندوق الطاقة إلى خزانة التحكم يوفر جهدًا قدره 380V.
إذا لم يكن هناك جهد 220V على أحد الأسلاك، فاختبر استمرارية الكابل المعلَّم في ذلك الخط.
وصف المشكلة:
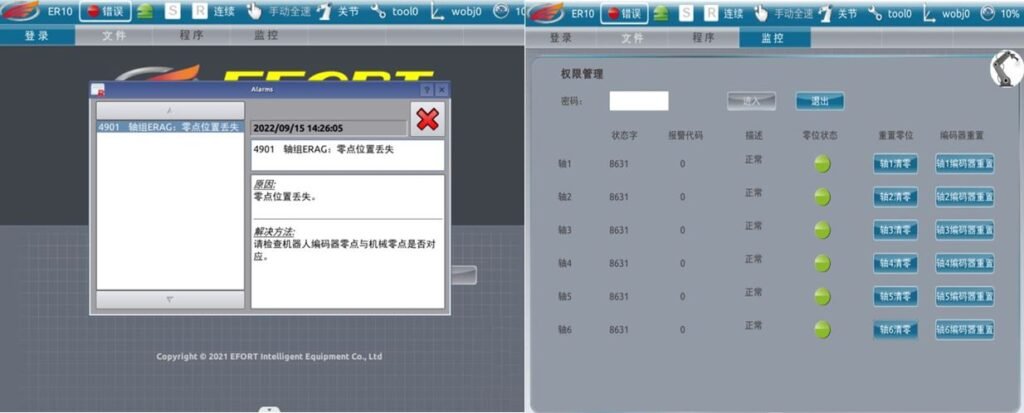
تُظهر وحدة التعليم فقدان نقطة الصفر، ولا توجد بيانات في نظام الإحداثيات ضمن مراقبة الموضع.
طريقة الحل:
حرّك الروبوت يدويًا مرة أخرى إلى الموضع الصفري، ثم انتقل إلى المراقبة → وحدة القيادة وأعد تسجيل نقطة الصفر للمحاور من 1 إلى 6 واحدًا تلو الآخر.
(إذا كانت هناك محاور مساعدة خارجية، فحرّكها أيضًا إلى الموضع الصفري وأعد تسجيلها.)
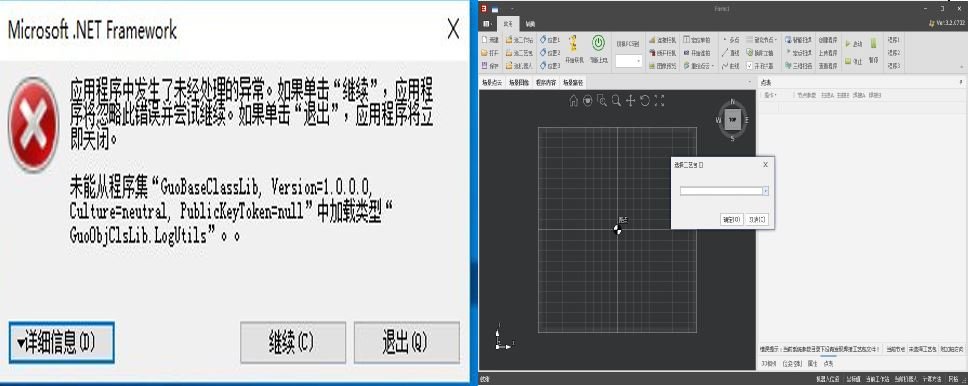
وصف المشكلة:
خطأ في برنامج الكاميرا ثلاثية الأبعاد: يتعذر تحديد حزمة العملية وفتح تصميم المحطة.
طريقة الحل:
-
استبدل ملف الإعدادات
-
أعد تثبيت برنامج الكاميرا ثلاثية الأبعاد أو حدّثه
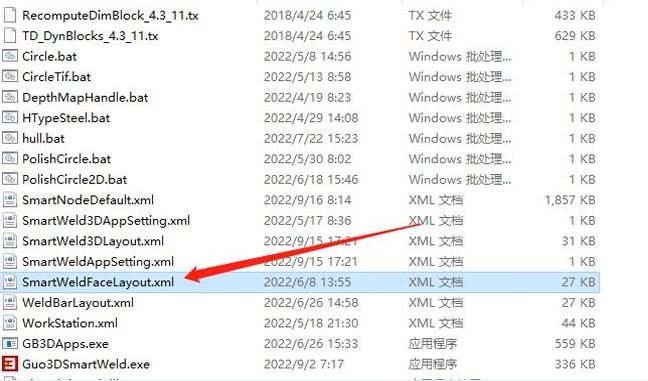
وصف المشكلة:
تخطيط صفحة البرنامج غير منظم، أو يتعذر العثور على صفحة معينة.
طريقة الحل:
انقر بزر الماوس الأيمن على أيقونة البرنامج الموجودة على سطح المكتب → افتح موقع الملف → ابحث عن ملف XML الذي ينتهي اسمه بـ Layout واحذفه (سيؤدي حذفه إلى إعادة تخطيط الصفحة إلى الإعداد الافتراضي).
وصف المشكلة:
أثناء حركة الروبوت، يتم تفعيل إنذار حد الحركة ولا يمكن مسحه.
طريقة الحل:
-
أعد تشغيل خزانة التحكم
-
ادفع شعلة اللحام يدويًا لتفعيل مستشعر منع التصادم، ثم امسح الإنذار
وصف المشكلة:
بعد اصطدام شعلة اللحام بجسم وتفعيل مستشعر منع التصادم، لا يمكن مسح الإنذار.
طريقة الحل:
-
أوقف تشغيل اكتشاف التصادم من إعدادات الجهاز → امسح الإنذار ثم حرّك الروبوت (يجب إعادة تشغيل اكتشاف التصادم بعد الانتهاء من الحركة).
-
إذا كان التصادم شديدًا، فقد يظهر حمل زائد على المحور X بعد مسح الإنذار. حاول مسح الإنذار عدة مرات؛ وإذا تعذر مسحه، فحرّك الجسم الذي حدث معه التصادم لإزالة الإنذار.
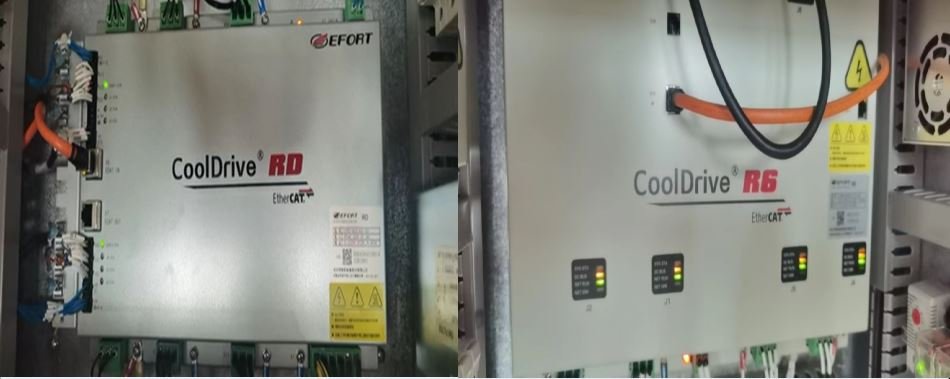
وصف المشكلة:
يحدث خطأ بعد ترقية ملف البطاقة لمحرك سداسي المحاور الجديد في خزانة التحكم.
طريقة الحل:
منذ سبتمبر 2022، تمت إضافة وحدة قيادة RD جديدة. تستخدم وحدة القيادة هذه ملف بطاقة يختلف جزئيًا عن ملف بطاقة وحدة القيادة R6 الذي كنا نستخدمه سابقًا، لذلك يجب التمييز بينهما أثناء الترقية.
(الخطأ المُبلّغ عنه هو خطأ في الاتصال غير الطبيعي بالمشفّر.)
وصف المشكلة:
يتوقف الروبوت ولا يتحرك عند سطر تعليمة ArcOn.
طريقة الحل:
عندما ينفّذ الروبوت تعليمة ArcOn بشكل متكرر، فقد يتوقف ولا يواصل تنفيذ البرنامج.
تحقق مما إذا كان البرنامج يحتوي على أوامر ArcOn مكررة، ثم أعد ضبط إشارة اللحام يدويًا أو اسمح للبرنامج بالمرور عبر تعليمة ArcOff لإيقاف إشارة بدء القوس.
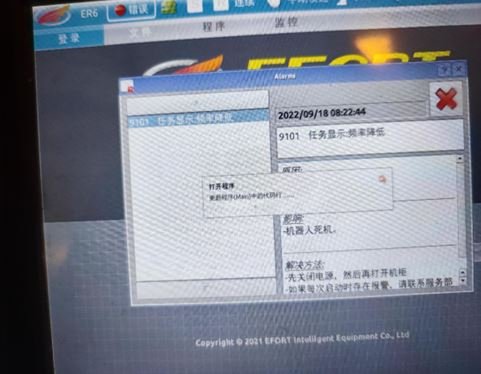
وصف المشكلة:
تعرض المهمة: تم خفض التردد، والنظام عالق باستمرار في حالة التحميل.
طريقة الحل:
حدد موقع ملف مهمة اللحام في مجلد rpl ضمن ملفات البطاقة واحذفه.
السبب: فشل تحميل ملف اللحام
وصف المشكلة:
وحدة التعليم غير متصلة، رمز إنذار وحدة التحكم 3909.
طريقة الحل:
(1) تحقق مما إذا كان ضوء مؤشر منفذ الشبكة 3A (وحدة التعليم) يعمل بشكل طبيعي. إذا كان ضوء المؤشر مطفأً:
① تحقق مما إذا كانت دبابيس موصل وحدة التعليم مثنية.
② استبدل وحدة التعليم بأخرى لاستبعاد وجود مشكلة في الوحدة (إذا عاد التشغيل إلى الوضع الطبيعي بعد استبدال وحدة التعليم بأخرى، فيُحدد أن المشكلة في وحدة التعليم؛ وإذا استمر ظهور الإنذار 3909، ففكّر في الأسباب التالية)
ضوء المؤشر مضاء: توجد مشكلة في ملف البطاقة؛ قم بتحديثه باستخدام ملف البطاقة القياسي.
ملاحظة: عند تحديث ملف البطاقة، لا تستبدل الملفات. قم بتعديل معلمات IP وDH يدويًا. أولًا، تأكد من أن الروبوت يعمل بشكل طبيعي.
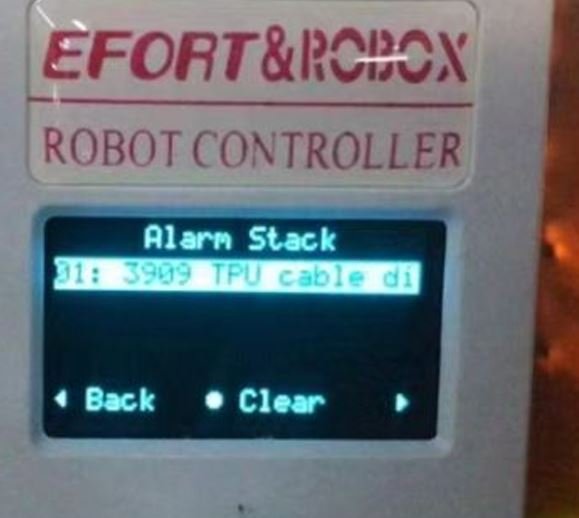
وصف المشكلة:
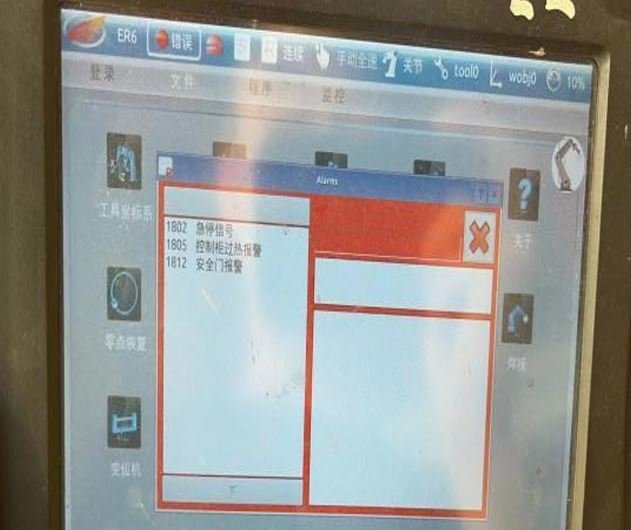
تعرض وحدة التعليم إنذارات ارتفاع درجة حرارة خزانة التحكم، والإيقاف الطارئ، وباب الأمان.
طريقة الحل:
-
قم بتحديث وحدة IO.
-
إذا استمر الخطأ:
• اضغط عموديًا على وحدة التحكم وكتلة الأطراف لضمان التوصيل الصحيح.
• تحقق مما إذا كانت كتلة الأطراف مزوّدة بالطاقة (يومض الإصدار القديم باللون الأحمر؛ وقد لا يضيء المصباح الأصفر في الإصدار الجديد).
• تحقق من توصيل وحدة الناقل الخلفية والدبابيس.
• تأكد من توصيل ضفيرة أسلاك مصدر طاقة IO بشكل صحيح.
• تأكد من إدخال شريط القابس القصير الموجود في الطرف الأيمن من الخزانة بإحكام.
وصف المشكلة:
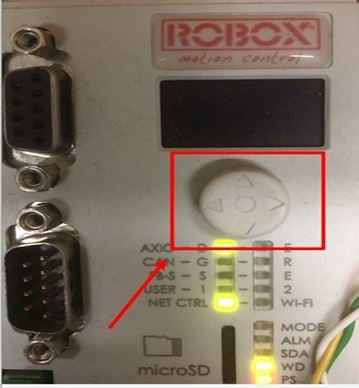
إنذار بدء التشغيل 9001: غموض في تعريف سجل المستخدم.
طريقة الحل:
اضغط مع الاستمرار على زر إعادة ضبط الإنذار في وحدة التحكم حتى يتم مسح الإنذار، ثم حرّر الزر.
وصف المشكلة:
بعد ترقية ملف البطاقة، تعرض وحدة التعليم إنذار بدء التشغيل 985.
طريقة الحل:
السبب: تحتوي ملفات تنسيق elf وbin في مجلد F@ على أسماء إصدارات مختلفة، مما يؤدي إلى حدوث تكرار.
الحل: احذف مجلد F@ بالكامل قبل ترقية ملف البطاقة ثم أعد استيراده.

وصف المشكلة:
خطأ في عقدة رسم الخط في البرنامج: تنسيق السلسلة غير صحيح (يحدث أيضًا في وضع عدم الاتصال).
طريقة الحل:
السبب: يوجد ملف Nodelist متداخل داخل مجلد Nodelist.
الحل: احذف ملف Nodelist المتداخل.

وصف المشكلة:
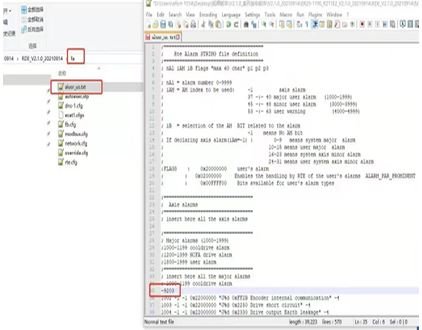
إنذار 9203 على وحدة التعليم
طريقة الحل:
السبب: تداخل في اتصال ماكينة اللحام.
الحل:
-
قم بالترقية إلى الإصدار 3.2.0 أو أحدث.
-
أو أضف “-9203” ضمن أسطر الأوامر من 1000 إلى 1199 في ملف
alusr(الموجود داخل مجلدfa) لكبح الإنذار.
وصف المشكلة:
بعد بدء التشغيل، تعرض وحدة تعليم الروبوت إنذار عطل يشير إلى فقدان موضع الصفر.
طريقة الحل:
-
انتقل إلى “المراقبة >> وحدة القيادة >> حالة الموضع الصفري” وتحقق من وجود مؤشرات باللون الأحمر.
-
سجّل المواضع الصفرية لمحاور المفاصل، وأعد ضبط المشفّرات، وصفّر المحاور التي تظهر بجانبها أضواء حمراء.
-
أعد إدخال مواضع المفاصل المسجّلة بالقيم المعاكسة أو قم بإجراء معايرة الموضع الصفري.
وصف المشكلة:
إنذار 4208 على وحدة التعليم
طريقة الحل:
السبب: خطأ في نبضات CAN (يظهر في ماكينات اللحام ذات الإصدارات الأقل من 2.1).
الحل: قم بترقية ملف البطاقة ثم أعد تشغيل خزانة التحكم.
وصف المشكلة:
إنذار 9203 على وحدة التعليم
طريقة الحل:
السبب: تداخل في اتصال ماكينة اللحام؛ وقد يختفي الخطأ تلقائيًا في بعض الأحيان.
الحل: قم بالترقية إلى الإصدار 3.2.0 أو أحدث لإزالة هذا الخطأ، أو أضف “-9203” في أسطر الأوامر من 1000 إلى 1199 في ملف alusr الموجود داخل مجلد fa لكبح الإنذار.
وصف المشكلة:
بعد تشغيل الطاقة، تظهر على وحدة التعليم إشارة إنذار تشير إلى فقدان موضع نقطة الصفر.
طريقة الحل:
تحقق ضمن “المراقبة >> وحدة القيادة >> حالة الموضع الصفري” من وجود مؤشر حالة باللون الأحمر. سجّل الموضع الصفري الحالي للمفصل الخاص بالمحور، ثم أعد ضبط المشفّر وصفّر المحور الذي يظهر بجانبه الضوء الأحمر. بعد ذلك، أعد إدخال موضع المفصل الذي تم تسجيله مسبقًا بالقيمة المعاكسة لإعادة ضبط الموضع الصفري، أو قم بإجراء معايرة الموضع الصفري.
وصف المشكلة:
خطأ عند فتح مسح العقد بعد رسمها.
طريقة الحل:
السبب: لم تتم تهيئة الكاميرا ثلاثية الأبعاد في تصميم محطة العمل.
وصف المشكلة:
إنذار أثناء تشغيل برنامج محرك النموذج: «ملف مصدر البرنامج غير موجود».
طريقة الحل:
السبب: يحتوي الملف الذي تم تحميله على أحرف صينية أو رموز أو أرقام عشرية.
الحل: أعد تسمية الملف أو نظّف اسم الملف قبل التحميل.
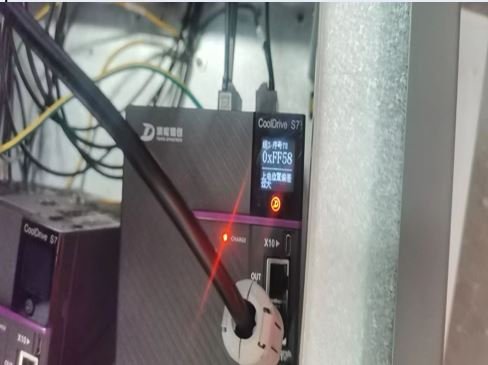
وصف المشكلة:
محرك السيرفو FF58: انحراف مفرط في الموضع عند تشغيل الطاقة.
طريقة الحل:
السبب: عدم تطابق الموضع بعد استبدال وحدة المؤازرة أو المحرك.
الحل: قم بإعادة ضبط المشفّر عبر وحدة التعليم أو DriveMaster.exe.
وصف المشكلة:
خطأ FF66 في دائرة فرامل محرك السيرفو.
طريقة الحل:
-
إنذار عند التشغيل:
-
تحقق من الأسلاك بين وحدة القيادة والمرحل
-
تحقق من مصدر طاقة المرحل
-
تحقق من سلامة نقاط تلامس المرحل وأسلاك موصل وحدة القيادة الصفراء
-
-
قد تكون وحدة القيادة تالفة
-
إنذار أثناء الحركة: قم بإرخاء مسامير تثبيت علبة التروس قليلًا
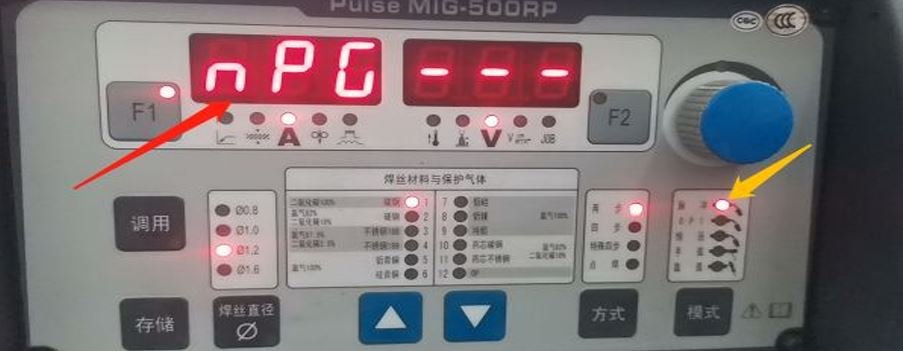
وصف المشكلة:
لوحة جهاز اللحام لا تعرض التيار أو الجهد.
طريقة الحل:
-
حوّل وضع النبض إلى التيار المستمر (CO₂ لا يدعم النبض).
-
تأكد من تطابق معلمات منحنى اللحام؛ قد لا يكون وضع PO مدعومًا.
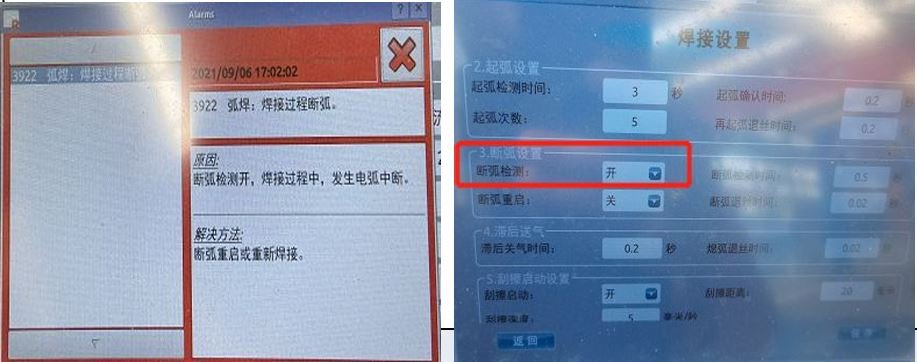
وصف المشكلة:
يتسبب ملف البطاقة 2.1 في ظهور خطأ انقطاع القوس بعد كل لحام أثناء اللحام المتقطع.
طريقة الحل:
انتقل إلى لحام القوس → إعدادات اللحام → أوقف تشغيل اكتشاف انقطاع القوس.
وصف المشكلة:
إنذار إشعال القوس في جهاز اللحام
طريقة الحل:
-
تحقق من كابل الاتصال وقم بتوصيل التدريع عند كلا الطرفين.
-
إذا كان التدريع موجودًا فقط عند طرف ماكينة اللحام، فأضف التدريع إلى طرف خزانة التحكم.
وصف المشكلة:
إنذار EOA لنظام التبريد بالماء
طريقة الحل:
-
بعد إعادة التعبئة أو تغيير مانع التجمد، قم بتفريغ الهواء من الخزان
-
تحقق مما إذا كانت شبكة الفلتر متسخة أو متجمدة
-
تحقق من ضبط المعلمة P10 على التدوير التلقائي
وصف المشكلة:
تُظهر حركة المفاصل خطأً في الاتصال الداخلي لمشفّر المحور 1.
طريقة الحل:
تحقق من دبابيس قابس الطيران الخاص بالمشفّر. ادفع الدبابيس الغائرة إلى الأمام.
وصف المشكلة:
لا يمكن مسح خطأ الإيقاف الطارئ في وحدة التعليم المحمولة.
طريقة الحل:
-
تحقق من الأسلاك بالقرب من مرحل إيقاف الطوارئ
-
تحقق من مرحل الأمان وأدر المقبض الدوّار
وصف المشكلة:
غوغل تك: عطل خارجي في محركي المحورين 2 و5
طريقة الحل:
أعد استيراد معلمات المؤازرة المعدّلة لمحاور الروبوت من 1 إلى 6.