Robotik kaynak hücresi SSS
- Enkoder bağlantı hatası
- Öğretme kumandası “Not Connected.” gösteriyor.
- Servo enerjilenemiyor
- Bağlantıdan sonra, yazılımdan konum ve oryantasyon kontrolü komutlandığında robot hareket etmiyor.
- Bağlantıdan sonra robot verileri, ek eksen verilerini biriktirmiyor.
- Ark ateşleme hatası.
- Kaynak belirli bir konumda durdu.
- Kaynak bittikten sonra uç noktada ark sönmüyor.
- Zemin rayında model tabanlı kontrol sırasında, ilk güvenlik noktasında eklem hareketi hatası raporlanıyor.
- Kaynak sırasında takviye sacı çok yüksek ve kamera kutusuna çarpıyor
- Parlatılmış iş parçasında anormal dik açı noktaları
- SD kart biçimlendirildikten sonra, öğretme kumandası bağlı olmadığını gösteriyor ve kontrolör ekranı görüntülenmiyor
- Çizgi lazer ile kamera çakışıyor, bunlardan biri açılamıyor.
- Çizgi lazeri açarken şu hata oluşuyor: “CICLR.dll”.
- H kiriş tozaltı ark kaynak dikişinin iç tarafındaki dik açı nokta seçimi anormal.
- Fotoğraf çekilirken kamera görüntü göstermiyor
- Model sürücüsünde atanmamış düğümler var.
- Nokta lazer mesafe ölçümünde sürekli sabit bir hata var.
- Kaynak sırasında, geçiş noktasından kaynak başlangıç noktasına giderken çarpışma meydana geliyor.
- Tarama B açısı sürekli limitleri aşıyor
- Tarama lazerinin Z değerindeki hata çok büyük veya lazer görüntüsü ters.
- Xiaobudian lazer yazılımında görüntü oluşmuyor veya bağlantı kurulamıyor.
- Nokta kaynağı B uyarısı: proses paketi bulunamadı.
- Köşe kaynağı sırasında robotun oryantasyonu belirgin şekilde değişiyor.
- WN11 dört kenarlı düz berkitme levhası birleşimi
- Yardımcı nokta ayarlarında, PCS koordinat değerleri geçerli pozdan koordinatları okumuyor; güncellenen değerler anormal.
- Kamera kalibrasyon verisi kaydedilmiyor.
- Öğretme kumandası değiştirildikten sonra hata oluşuyor: genel değişken hatası normal yöntemlerle temizlenemiyor.
- Öğretme kumandası alarmı 4208
- Portal çalışma istasyonu tarandıktan sonra kaynağa başlamak hata veriyor; robotun C ekseni 0 derece konumunda doğrulama sırasında çizgi lazer 180 derece yönüne gidiyor.
- Robot 1. eksen alarmı: takip hatası çok büyük.
- Kaynak sırasında ark kesilmesinden sonra arkın yeniden başlatılması sürekli başarısız oluyor.
- Kaynak sırasında enterpolasyon noktaları arasında duraklama oluyor.
- Ark kaynağı işlevi açılamıyor.
- Lazer tarama noktaları normal, ancak kaynak B deseni anormal.
- Taranan noktalar berkitme levhasına çok yakın, torç çarpışma riski artıyor.
- Öğretme kumandasındaki “Ark kaynağı” işlevi açılamıyor — açılır açılmaz kapanıyor.
- Portal ilk kurulumdan sonra öğretme kumandasında hata görünmüyor ancak servo devreye alınamıyor.
- Öğretme kumandası servoyu normal şekilde enerjilendirebiliyor, ancak yazılım enerji verme hatası gösteriyor.
- OTAI kaynak makinesi alarmı E42, iletişim lambası yanmıyor.
- Koordinat sisteminde veri yok, ancak robot öğretme kumandasıyla hareket ettirilebiliyor.
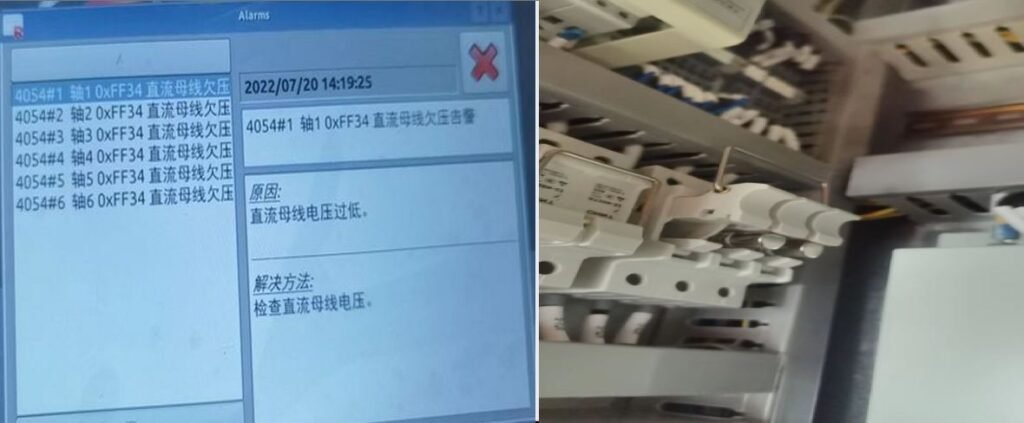
- Öğretme kumandası, 1–6 eksenlerinde DC bara düşük gerilimini bildiriyor.
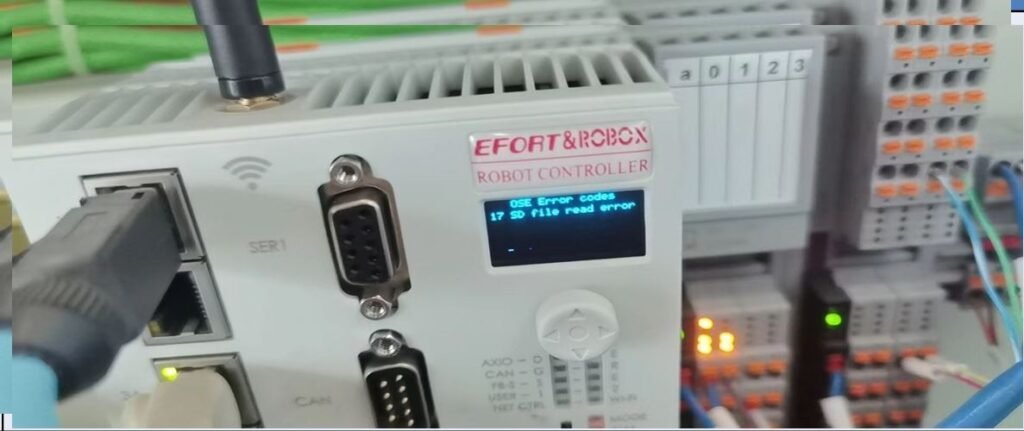
- Öğretme kumandası bağlı değil, kontrolör SD dosyası okuma hatası bildiriyor.
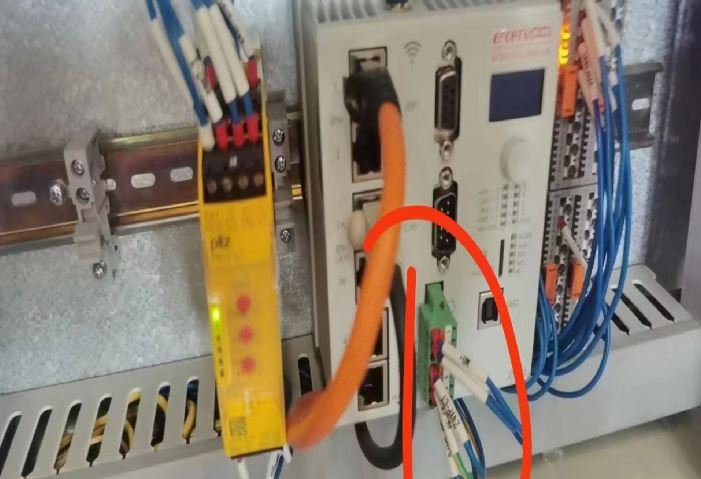
- Kontrol kabinine enerji verildikten sonra kontrolör çalışmıyor.
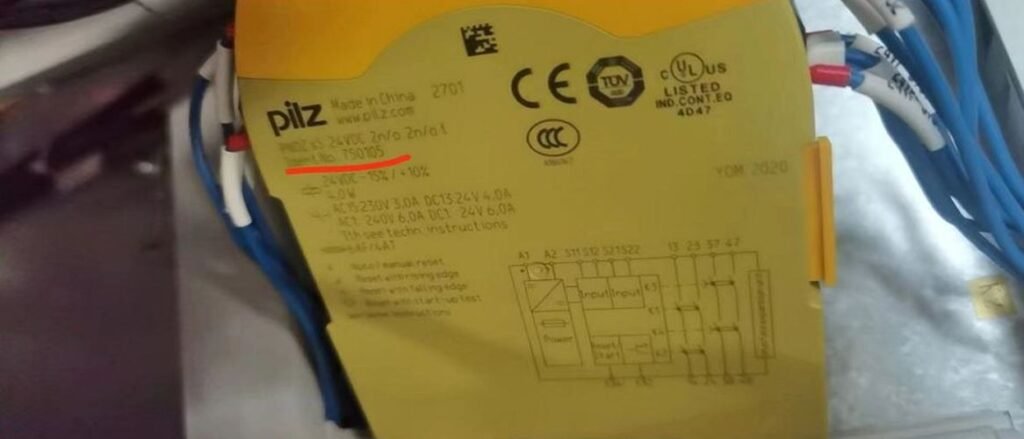
- Öğretme kumandası, acil durdurma butonuna basılmadan zaman zaman acil durdurma bildiriyor.
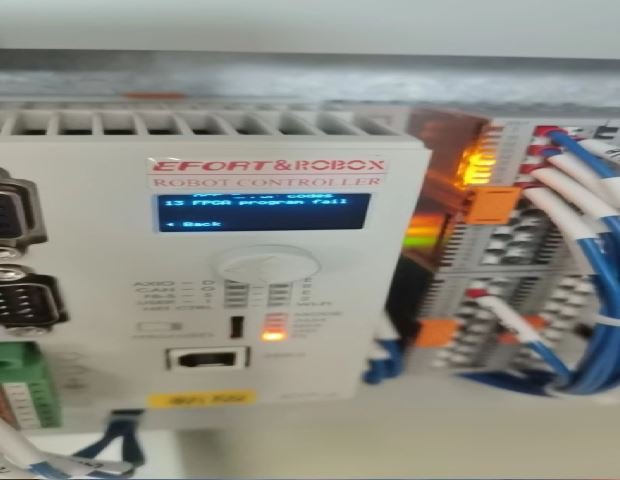
- Kontrolör “13 FPGA program fail.” bildiriyor.
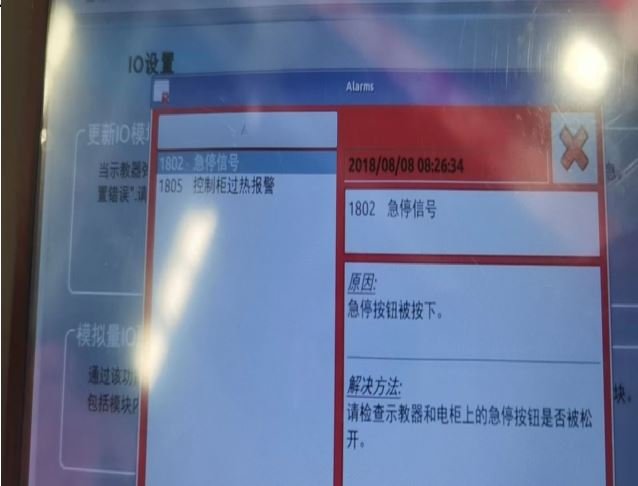
- Kontrolör değişiminden sonra alarm devam ediyor; IO modülü güncellemesinden sonra da silinemiyor.
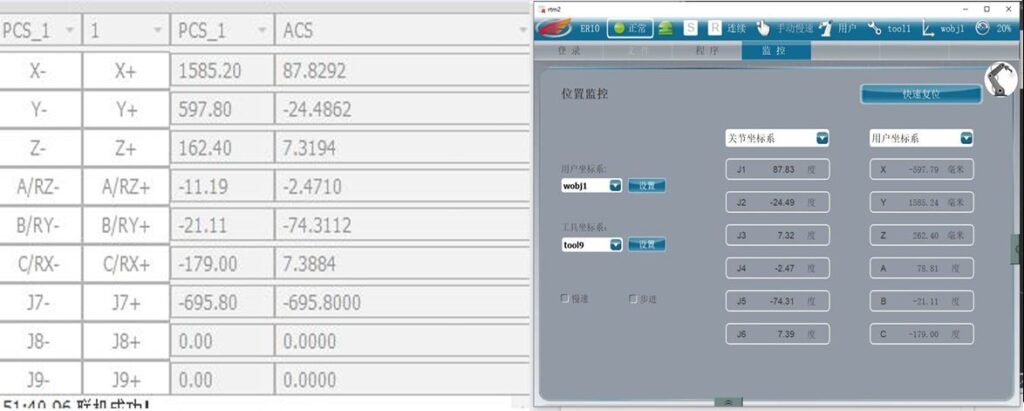
- Bağlantıdan sonra, poz kontrolüyle robotu hareket ettirirken hata bildiriliyor veya yanlış konuma gidiyor.
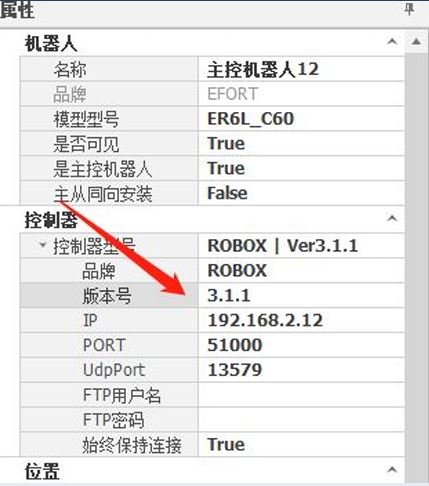
- Sürüm 3.1.1'e yükselttikten sonra, yazılımdan öğretme kumandasına değerler yüklenemiyor.
- Yazılım güncellemesinden sonra bağlantı hatası oluşuyor; mesaj çubuğunda “Startup monitoring failed.” görünüyor.
- Kaynak yörüngesi geçiş noktaları anormal.
- Çizgi lazer yazılımında, fotoğraf çekimi tamamlandıktan sonra kamera hata bildiriyor.
- Kart dosyası yükseltmesinden sonra, başlatma sırasında 988 IO modülleri ve acil durdurma sinyali gibi donanım yapılandırma hataları oluşuyor.
- Başlatma sırasında 9202 hatası bildiriliyor.
- Kontrol kabini açıldıktan sonra öğretme kumandası sürekli “Please wait: booting.” gösteriyor.
- Öğretme kumandasını otomatik moda alıp güç düğmesine (PWR) bastığınızda bir alarm oluşuyor.
- Öğretme kumandası alarm 4812: arıza kodu geçmişinde anormallik.
- Çift robot koordineli hareket program hatası, izleme verileri anormal
- Öğretme kumandası ve servo sürücü alarmı FF08
- Öğretme programındaki CALL içinde arcweld eksik.
- Başlangıçta 3D kamera yazılımı hatası: “VSensorSDKCLR.dll”
- 3D kameranın yerleşik yazılım hatası, kameranın mavi ışığı yanıp sönüyor.
- MindVision kamerayı ağ kablosuna bağladıktan sonra kamera algılanmıyor
- Programın otomatik oluşturduğu hareket komutunda hata.
- Kart dosyası sürümünü 3.1.1’e yükselttikten sonra robotu hareket ettirirken şu hata raporlanıyor: “Five-axis collision occurred.”
- Servo enerjilenemiyor.
- Servo enerjilenemiyor, öğretme kumandasında alarm yok.
- Servo enerjilenemiyor, altı eksenin tamamının sürücülerinde kırmızı ışık yanıyor, öğretme kumandasında alarm yok.
- Servo enerjilenemiyor, altı eksen sürücüsünün bir ekseninde kırmızı ışık yanıyor, öğretme kumandasında alarm yok.
- Öğretme kumandası sıfır noktasının kaybolduğunu bildiriyor ve konum izleme altındaki koordinat sisteminde veri yok.
- 3D kamera yazılım hatası: proses paketi seçilemiyor ve istasyon tasarımı açılamıyor.
- Yazılım sayfa düzeni bozuldu veya belirli bir sayfa bulunamıyor.
- Hareket sırasında robot limit alarmını tetikliyor ve alarm temizlenemiyor.
- Kaynak torcu bir nesneyle çarpışıp anti-çarpışma sensörünü tetikledikten sonra alarm temizlenemiyor.
- Kontrol kabinindeki yeni altı eksen sürücünün kart dosyasını yükselttikten sonra hata oluşuyor
- Robot ArcOn komut satırında duruyor ve hareket etmiyor
- Görev ekranında “frequency reduced” görünüyor, sürekli yükleme ekranında takılı kalıyor
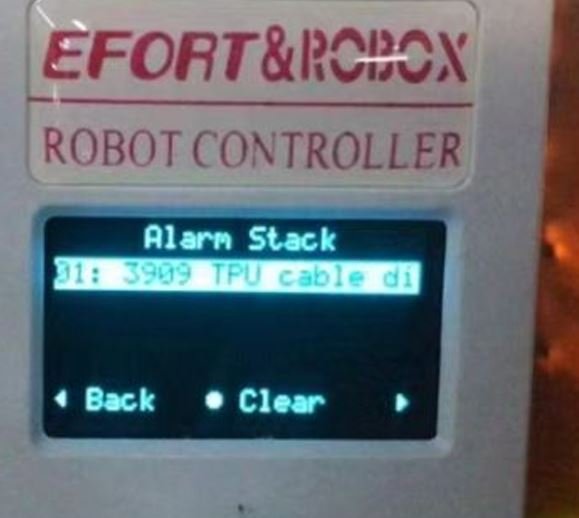
- Öğretme kumandası bağlı değil, kontrolör alarm kodu 3909:
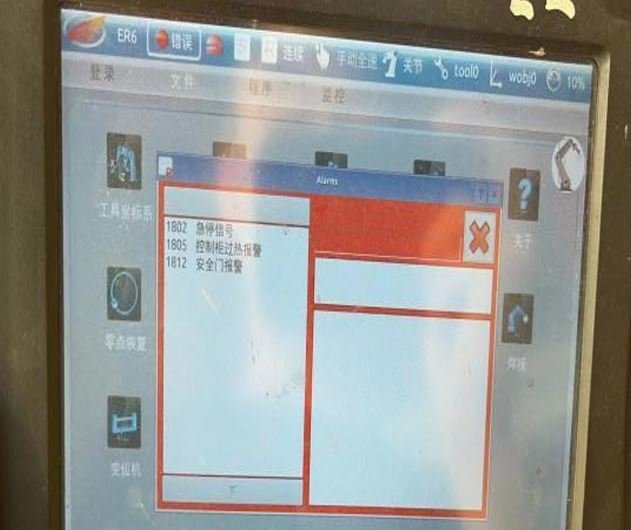
- Öğretme kumandası kontrol kabini aşırı ısınma, acil durdurma ve emniyet kapısı alarmı veriyor.
- Başlatma alarmı 9001: kullanıcı register tanımı belirsiz.
- Kart dosyası yükseltmesinden sonra öğretme kumandası açılış alarmı 985 gösteriyor.
- Yazılımda çizgi çizme düğüm hatası: hatalı dize biçimi (çevrim dışında da görülür).
- Öğretme kumandası alarmı 9203
- Açılıştan sonra robotun öğretme kumandasında sıfır pozisyonu kaybı arıza alarmı görünüyor.
- Öğretme kumandası alarmı 4208
- Öğretme kumandası alarmı 9203
- Güç verildikten sonra öğretme kumandasında sıfır noktası pozisyonu kaybı arıza alarmı görünüyor.
- Düğümler çizildikten sonra düğüm taramasını açarken hata
- Model tabanlı kontrol program çalıştırma alarmı: “Program kaynak dosyası mevcut değil.”
- Servo sürücü FF58: açılışta aşırı pozisyon sapması.
- Servo sürücü FF66 fren devresi hatası
- Kaynak makinesi paneli akım veya voltaj göstermiyor
- 2.1 kart dosyası, aralıklı kaynakta her bir kaynak dikişinden sonra ark kesilmesi hatasını tetikliyor.
- Kaynak makinesi ark ateşleme alarmı
- Su soğutma EOA alarmı
- Eklem hareketinde eksen 1 enkoderi dahili iletişim hatası veriyor.
- Öğretme kumandası acil durdurma hatası sıfırlanamıyor.
- Googol Tech: eksen 2 ve eksen 5 sürücüsünde harici arıza
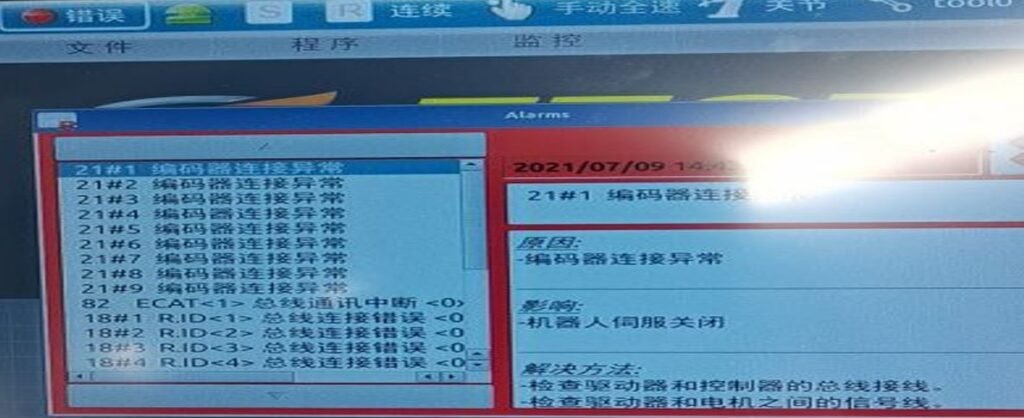
Sorun açıklaması:
Enkoder bağlantı hatası
Çözüm yöntemi:
1. Servo sürücü ile kontrolör arasındaki veri yolu kablolamasını kontrol edin.
2. İnterpolasyon için ek eksen sayısını yeniden yapılandırın: önce 0 olarak ayarlayın, gücü kapatıp yeniden başlatın, sonra tekrar ayarlayın.
Sorun açıklaması:
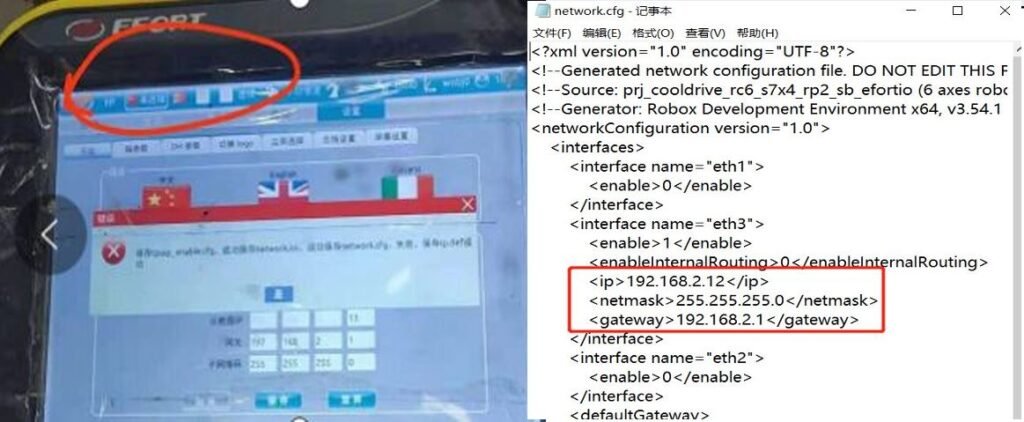
Öğretme kumandası “Not Connected.” gösteriyor.
Çözüm yöntemi:
1. Öğretme kumandası kablosunun hasarlı olup olmadığını kontrol edin.
2. Karşılık gelen IP adresini ayarlayın.
3. fa klasöründeki network.cfg dosyasının bozuk olup olmadığını kontrol edin.
4. Robot kart dosyasındaki IP segmentini, öğretme kumandası kart dosyasıyla eşleşecek şekilde değiştirin.
Sorun açıklaması:
Servo enerjilenemiyor
Çözüm yöntemi:
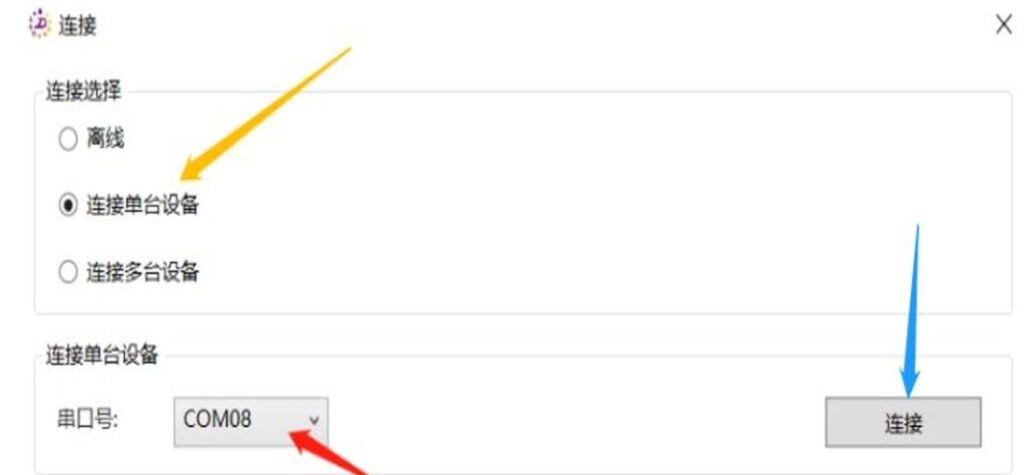
1. Bir hata ayıklama kablosu kullanarak bilgisayarı ilgili ek eksen servo sürücüsüne bağlayın, DriveMaster.exe'yi açın, ardından Edit → Debug → Control Authority → Switch Control Authority tıklayın.
2. Yazılıma giriş yapın ve robot ana gövdesinin kontrol yetkisinin değişip değişmediğini kontrol edin.
3. İlk iki adımı elediyseniz, kontrol kabini içindeki ana gövde servolarından herhangi birinde alarm olup olmadığını kontrol edin. Bir servo alarmı oluşursa, öğretme kumandası alarmı göstermeyip yalnızca enerjilenememe durumunu gösterecektir. Sürücü konnektörlerini değiştirip hatanın aynı ekseni takip edip etmediğini kontrol edin.
Sorun açıklaması:
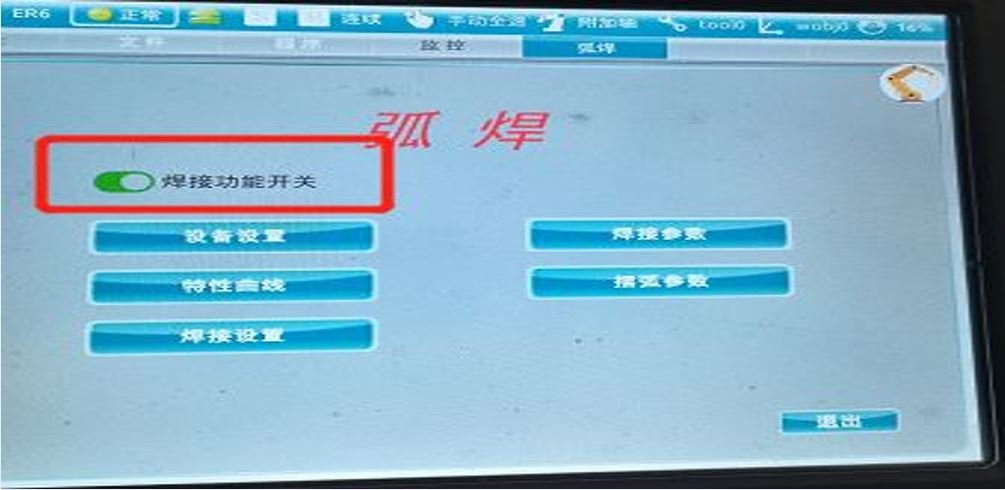
Bağlantıdan sonra, yazılımdan konum ve oryantasyon kontrolü komutlandığında robot hareket etmiyor.
Çözüm yöntemi:
1. Ark kaynağı fonksiyonunun etkin olup olmadığını kontrol edin.
2. Kart dosyasını yeniden içe aktarın.
Sorun açıklaması:
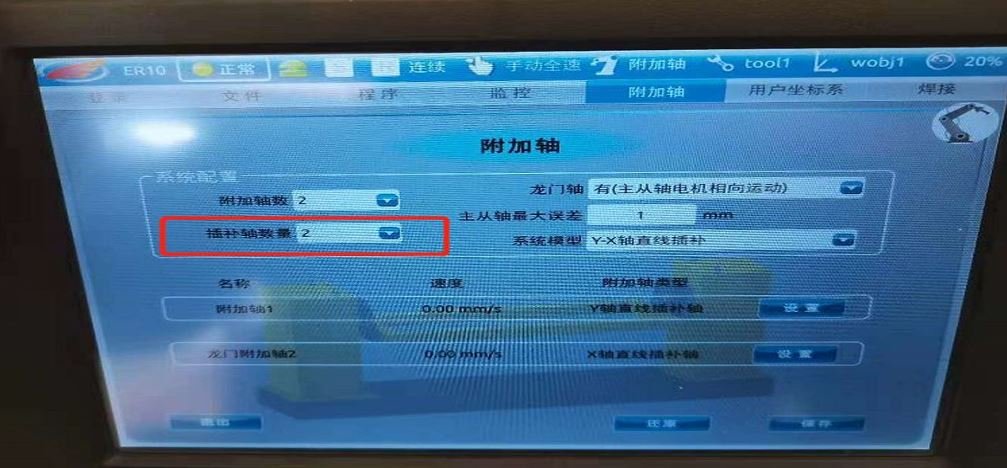
Bağlantıdan sonra robot verileri, ek eksen verilerini biriktirmiyor.
Çözüm yöntemi:
Ek interpolasyon ekseni sayısını kontrol edin. (Interpolasyon sayısı 0 ise, ek eksen verileri birikmez ve senkronize edilemez.)
Sorun açıklaması:
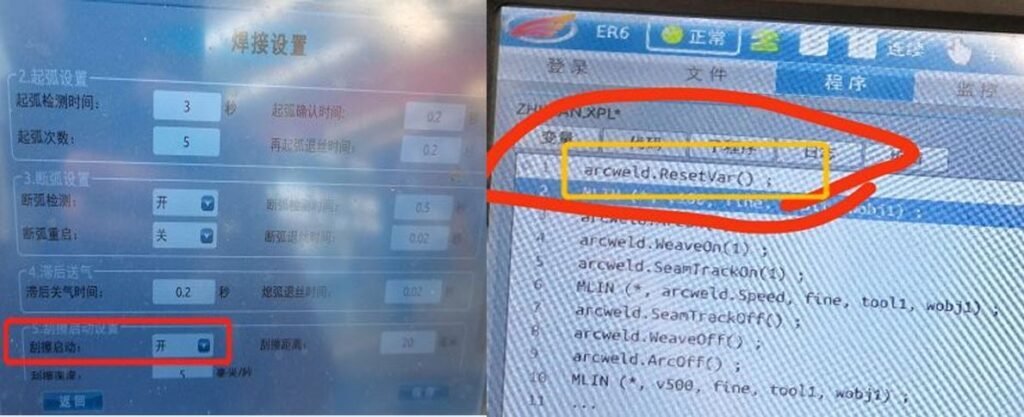
Ark ateşleme hatası.
Çözüm yöntemi:
-
Kaynak makinesinin topraklama kablosunu kontrol edin.
-
Arc Welding → Welding Settings → Scratch Start özelliğini kapatın.
-
İlk satıra kaynak işlevi sıfırlama komutunu ekleyin.
Sorun açıklaması:
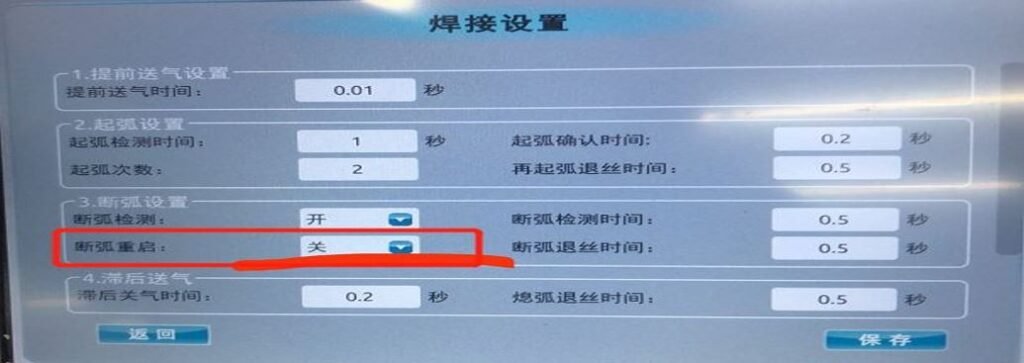
Kaynak belirli bir konumda durdu.
Çözüm yöntemi:
Arc Welding → Welding Settings → Arc Restart Detection özelliğini kapatın.
Sorun açıklaması:
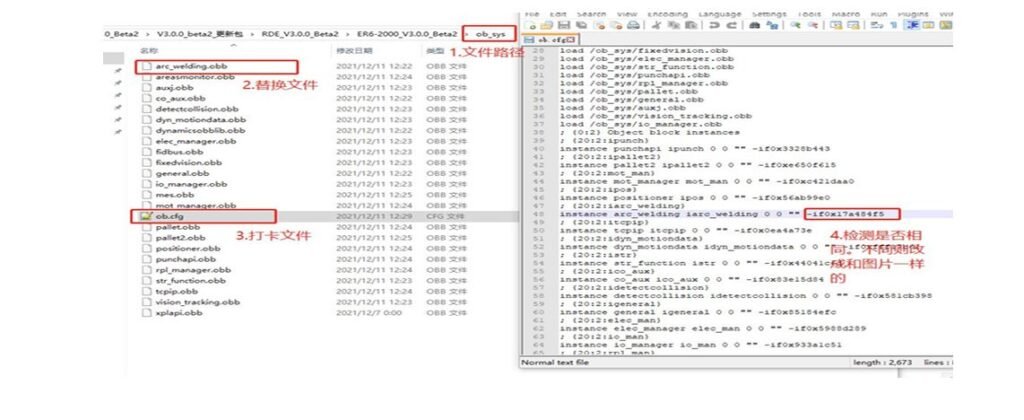
Kaynak bittikten sonra uç noktada ark sönmüyor.
Çözüm yöntemi:
Kart dosyası içindeki ob_sys altındaki arc_welding.obb dosyasını değiştirin, sonra ob.cfg’yi açıp değerlerin görselle uyumlu olup olmadığını kontrol edin.
Sorun açıklaması:
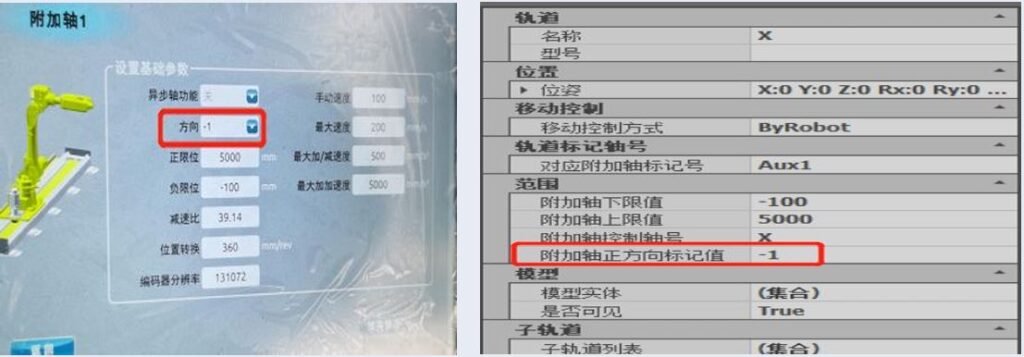
Zemin rayında model tabanlı kontrol sırasında, ilk güvenlik noktasında eklem hareketi hatası raporlanıyor.
Çözüm yöntemi:
-
Öğretme kumandası ek eksen yönünü -1 olarak ayarlayın.
-
Çalışma istasyonu tasarımında X ekseni yönünü 1 olarak ayarlayın.
Sorun açıklaması:
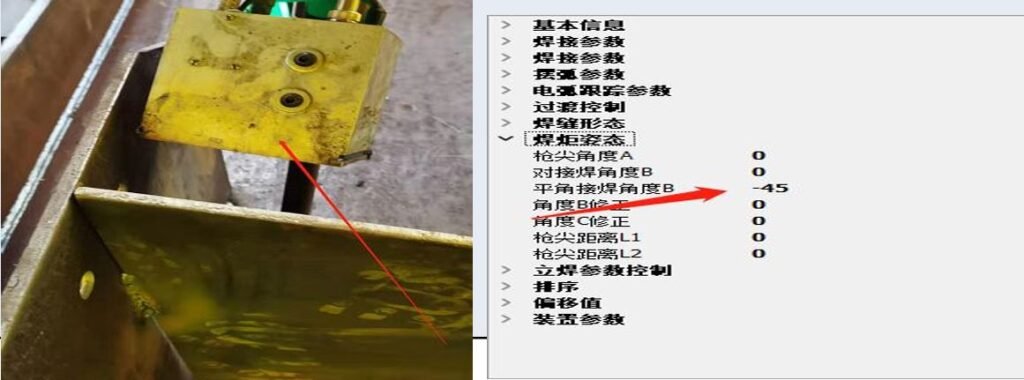
Kaynak sırasında takviye sacı çok yüksek ve kamera kutusuna çarpıyor
Çözüm yöntemi:
-
Kaynak proses paketi B açısını ve başlangıç ve bitiş noktalarının içe bakan açısını ayarlayın.
Sorun açıklaması:
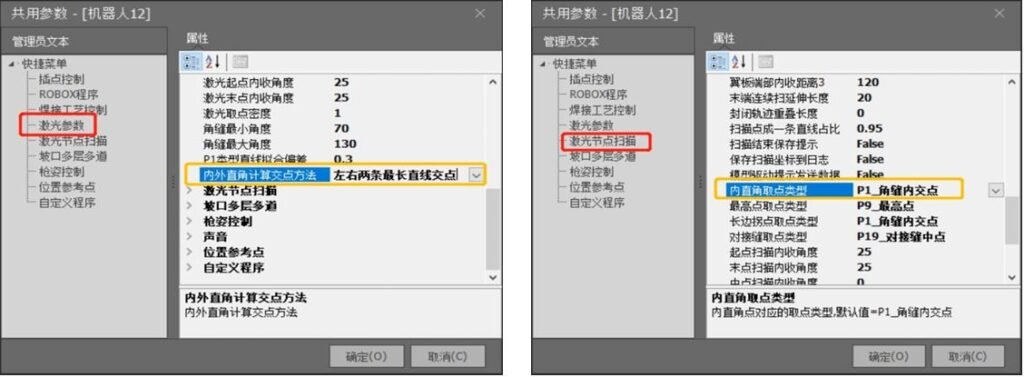
Parlatılmış iş parçasında anormal dik açı noktaları
Çözüm yöntemi:
-
Genel parametreler - lazer parametreleri - iç ve dış dik açı kesişim hesaplama yöntemini “soldaki ve sağdaki en uzun iki doğrunun kesişimi” olarak değiştirin.
-
Genel parametreler - lazer düğüm tarama - iç dik açı nokta seçimi türünü “P1 köşe dikişi iç kesişimi” olarak değiştirin.
-
Tarama sırasında Rx açısını geçici olarak değiştirin (±20 içinde).
Sorun açıklaması:
SD kart biçimlendirildikten sonra, öğretme kumandası bağlı olmadığını gösteriyor ve kontrolör ekranı görüntülenmiyor
Çözüm yöntemi:
Kart dosyasını biçimlendirirken mutlaka FAT32 olarak biçimlendirin.

Sorun açıklaması:
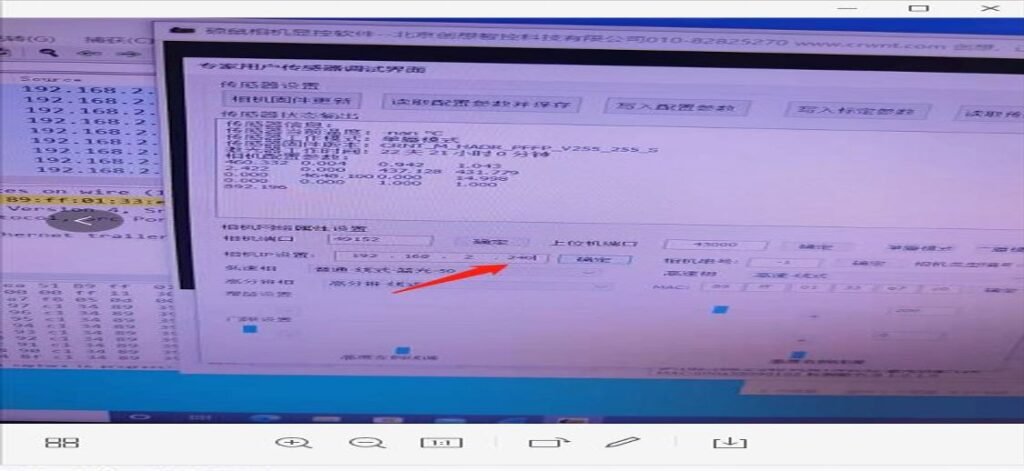
Çizgi lazer ile kamera çakışıyor, bunlardan biri açılamıyor.
Çözüm yöntemi:
Çizgi lazer IP’si bilgisayarın IP’sinden büyük olamaz; aksi halde çizgi lazer ile kamera arasında çatışma oluşur ve bu da kameranın açılma hatasına ya da çizgi lazere bağlanamamaya yol açar.
Sorun açıklaması:
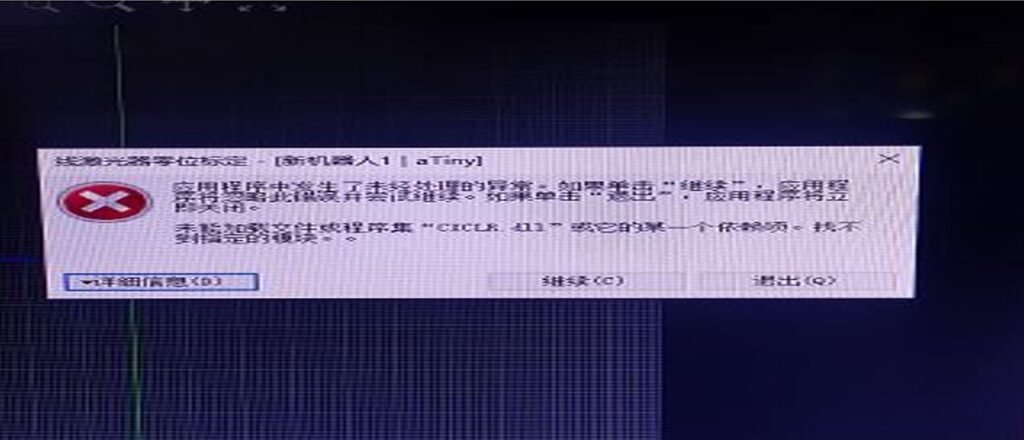
Çizgi lazeri açarken şu hata oluşuyor: “CICLR.dll”.
Çözüm yöntemi:
-
Çalışan bir SW software kurulumundan CICLR.dll dosyasını klasöre kopyalayın.
-
Windows sistem çalışma zamanı ortam dosyalarını yapılandırın (bu sorun genellikle yeni kurulmuş veya yeni yeniden kurulmuş bilgisayarlarda görülür).
Sorun açıklaması:
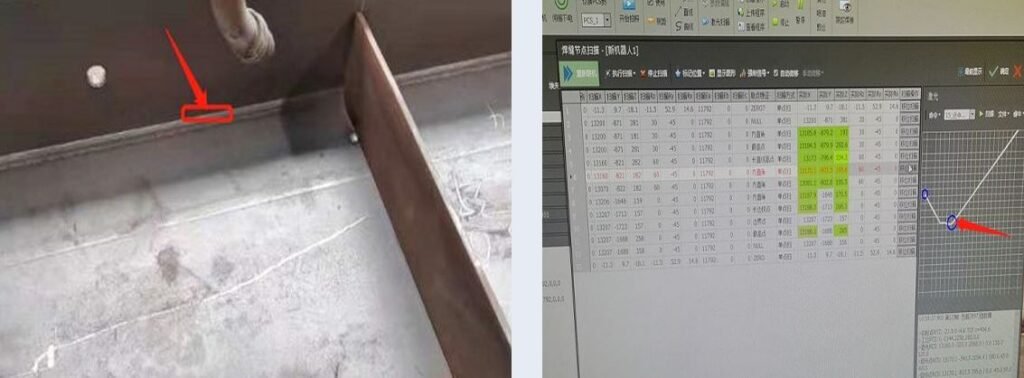
H kiriş tozaltı ark kaynak dikişinin iç tarafındaki dik açı nokta seçimi anormal.
Çözüm yöntemi:
-
Genel parametreler - lazer parametreleri - iç ve dış dik açı kesişim hesaplama yöntemini “soldaki ve sağdaki en uzun iki doğrunun kesişimi” olarak değiştirin.
-
Genel parametreler - lazer düğüm tarama - iç dik açı nokta seçimi türünü “P1 köşe dikişi iç kesişimi” olarak değiştirin.
Sorun açıklaması:
Fotoğraf çekilirken kamera görüntü göstermiyor
Çözüm yöntemi:
Kamera, kalibre edilmiş aralığın dışında fotoğraf çektiğinden görüntü oluşmuyor.
Sorun açıklaması:
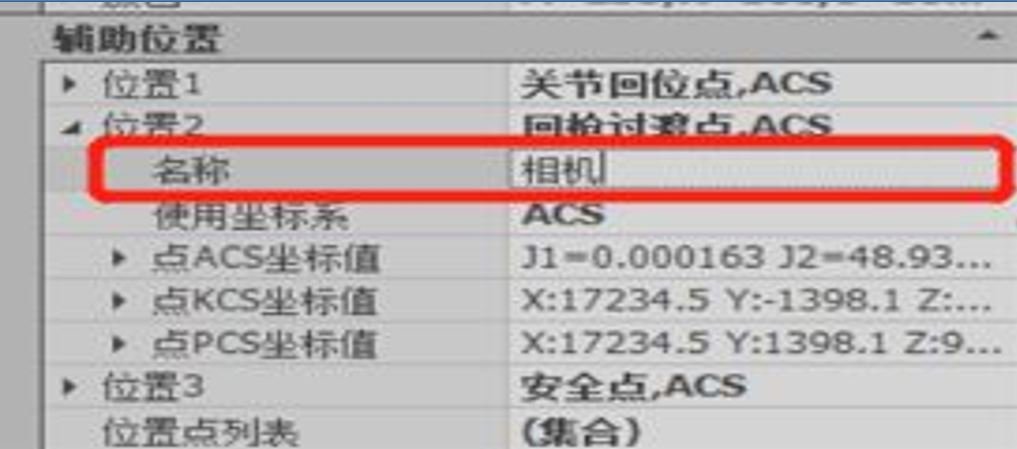
Model sürücüsünde atanmamış düğümler var.
Çözüm yöntemi:
-
Çalışma istasyonu tasarımında ek eksenlerin alt ve üst limitlerini değiştirin.
-
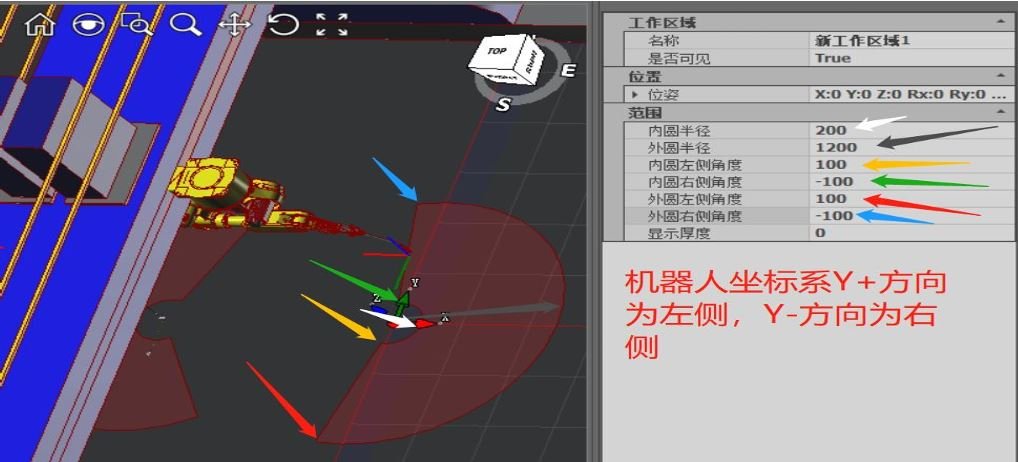
PCS çalışma alanı aralığını ayarlayın. Sahadaki robot boyutu ve iş tablası yüksekliğinin gerçek ölçümlerine göre alanı çok büyük ayarlamak taramanın limitleri aşmasına, çok küçük ayarlamak ise kaynağın limitleri aşmasına yol açabilir.
Sorun açıklaması:
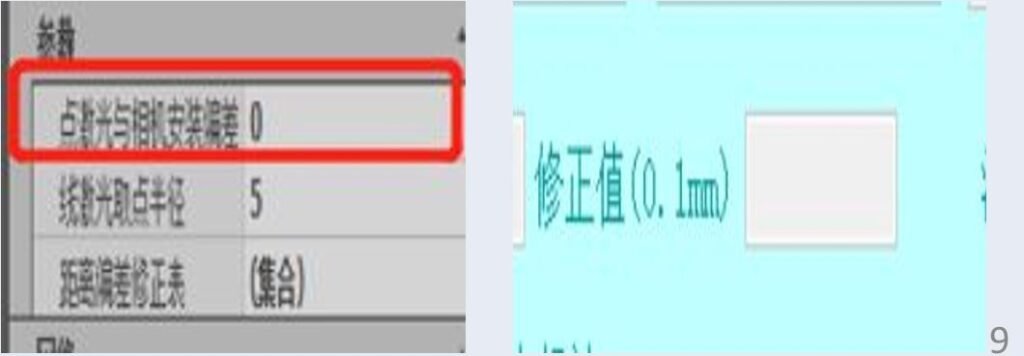
Nokta lazer mesafe ölçümünde sürekli sabit bir hata var.
Çözüm yöntemi:
-
Çalışma istasyonu tasarımında nokta lazer ile kamera arasındaki montaj hatasını ayarlayın.
-
Ürün destek parametrelerinde düzeltme değerini ayarlayın.
Sorun açıklaması:
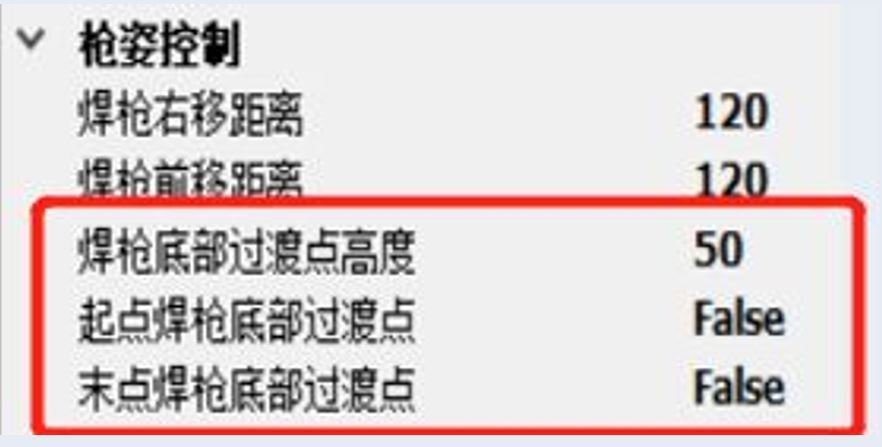
Kaynak sırasında, geçiş noktasından kaynak başlangıç noktasına giderken çarpışma meydana geliyor.
Çözüm yöntemi:
-
Genel parametrelerde, başlangıç noktasında kaynak torcu altı geçiş noktasını etkinleştirin ve kaynak torcunun çarpışmasını önlemek için geçiş yüksekliğini uygun şekilde ayarlayın.
-
Çalışma koşullarına göre sağa ve ileri ofset mesafelerini uygun şekilde ayarlayın.
Sorun açıklaması:
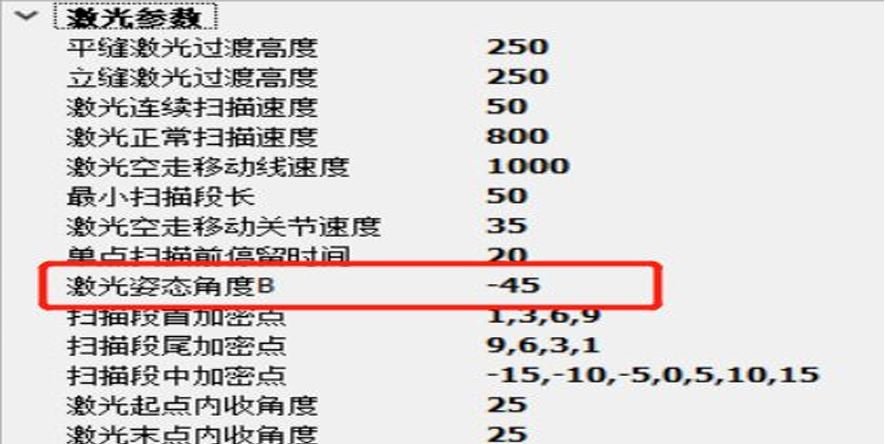
Tarama B açısı sürekli limitleri aşıyor
Çözüm yöntemi:
Genel parametrelerde, lazer parametrelerinden lazer tarama B açısını ayarlayın. (Not: B açısının değiştirilmesi ve uygulanması lazerin doğrulanmasını gerektirir. B açısındaki değişiklikler lazerin doğruluğunu etkileyebilir. Kaynak için de aynısı geçerlidir; açı sabit değildir.)
Sorun açıklaması:
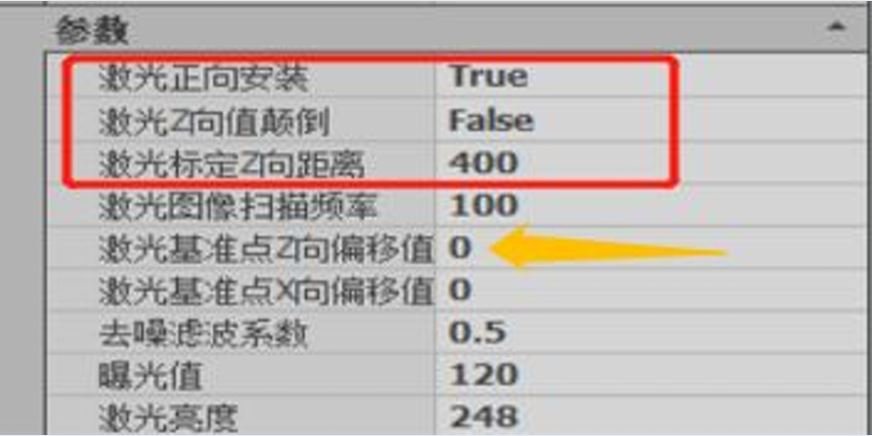
Tarama lazerinin Z değerindeki hata çok büyük veya lazer görüntüsü ters.
Çözüm yöntemi:
- Çalışma istasyonu tasarımı - Çizgi lazer - Lazerin ileri montaj yönü - Yönü ayarlayın
- Çalışma istasyonu tasarımı - Çizgi lazer - Lazer Z yönü tersleme - Uygun olanı seçin
- İş parçasının tarama alanı çok küçükse, lazer referans noktasının Z yönü ofset değerini artırabilir veya azaltabilirsiniz.
Sorun açıklaması:
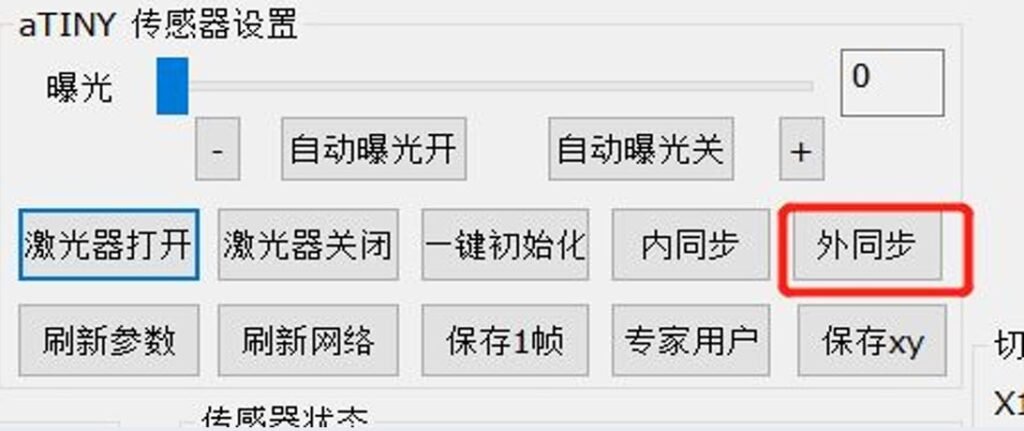
Xiaobudian lazer yazılımında görüntü oluşmuyor veya bağlantı kurulamıyor.
Çözüm yöntemi:
1. Xiaobudian’ın Shuoshu yapılandırma dosyasını açın ve IP, port numarası ve MAC adresinin eşleşip eşleşmediğini kontrol edin.
2. Bilgisayarın güvenlik duvarının kapalı olduğundan ve hem bilgisayarın hem de Xiaobudian’ın aynı yerel ağda olduğundan emin olun.
3. Xiaobudian’ın yerleşik yazılımının arka planında harici senkronizasyonu seçin ve parametreleri uygun şekilde yazın.
Sorun açıklaması:
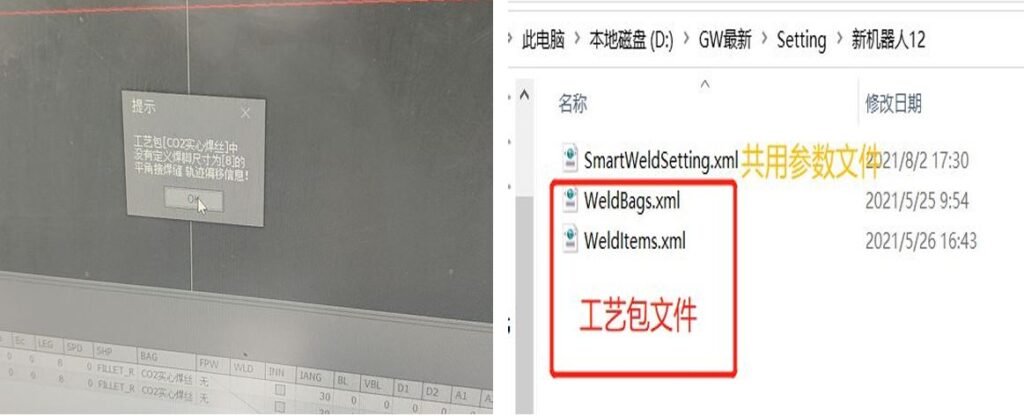
Nokta kaynağı B uyarısı: proses paketi bulunamadı.
Çözüm yöntemi:
- İlgili proses paketini seçin ve karşılık gelen kaynak proses öğelerini ekleyin.
- Ayar dosyasındaki robot klasöründe proses paketi dosyası olup olmadığını kontrol edin veya proses paketi dosyasını yeniden değiştirin.
Sorun açıklaması:
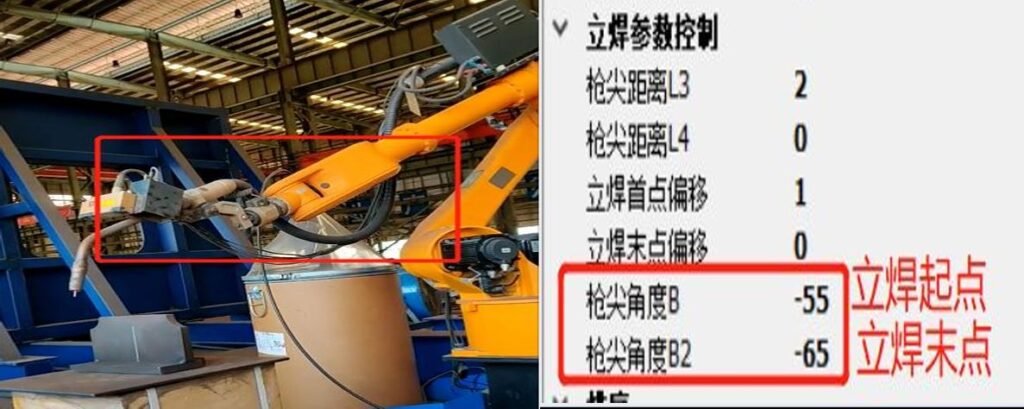
Köşe kaynağı sırasında robotun oryantasyonu belirgin şekilde değişiyor.
Çözüm yöntemi:
- İlgili proses paketi seçeneklerini kontrol edin.
- Kaynak proses paketinin köşe kaynağı kontrol bölümündeki B ve B2 açı parametrelerini değiştirin.
Sorun açıklaması:
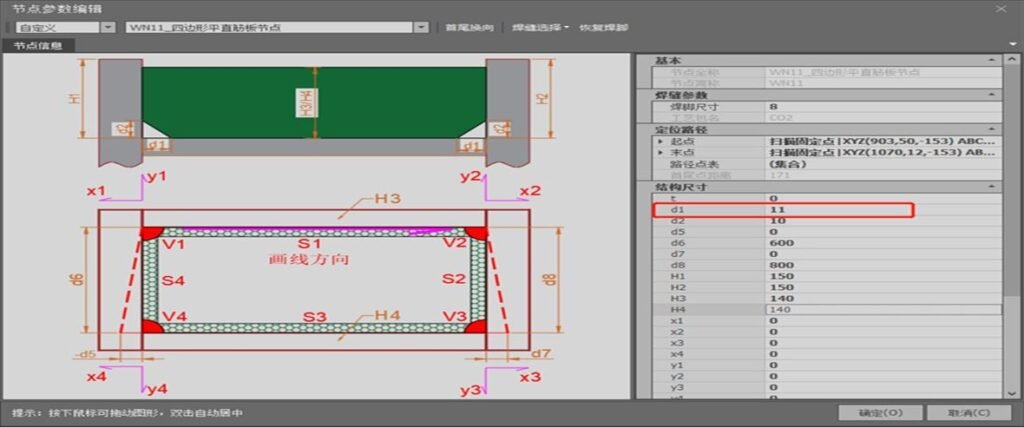
WN11 dört kenarlı düz berkitme levhası birleşimi
Çözüm yöntemi:
-
d1 10 veya daha küçük olduğunda, dört düz köşe kaynağını tek pasoda tamamlayın; dikişlerin yönüne dikkat edin.
-
d1 10'dan büyük olduğunda, dört düz köşe kaynağını dört pasoya bölerek kaynağı tamamlayın.
Sorun açıklaması:
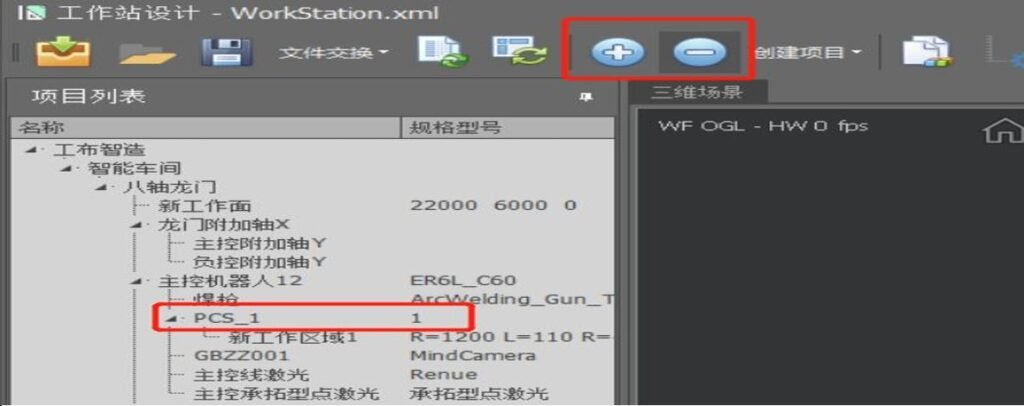
Yardımcı nokta ayarlarında, PCS koordinat değerleri geçerli pozdan koordinatları okumuyor; güncellenen değerler anormal.
Çözüm yöntemi:
İstasyon tasarımını açın, PCS’yi silin ve yeni koordinat noktalarını girerek PCS’yi yeniden ekleyin.
Sorun açıklaması:
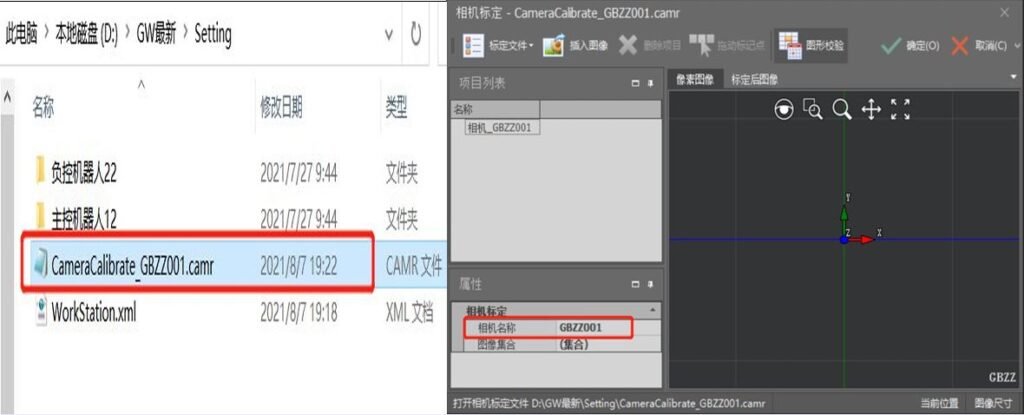
Kamera kalibrasyon verisi kaydedilmiyor.
Çözüm yöntemi:
1. Ayar dosyasını açın ve kamera kalibrasyon dosyasını silin.
2. Yazılımı açın, kamera kalibrasyonuna tıklayın ve yeni bir kamera kalibrasyon dosyası oluşturun.
Sorun açıklaması:
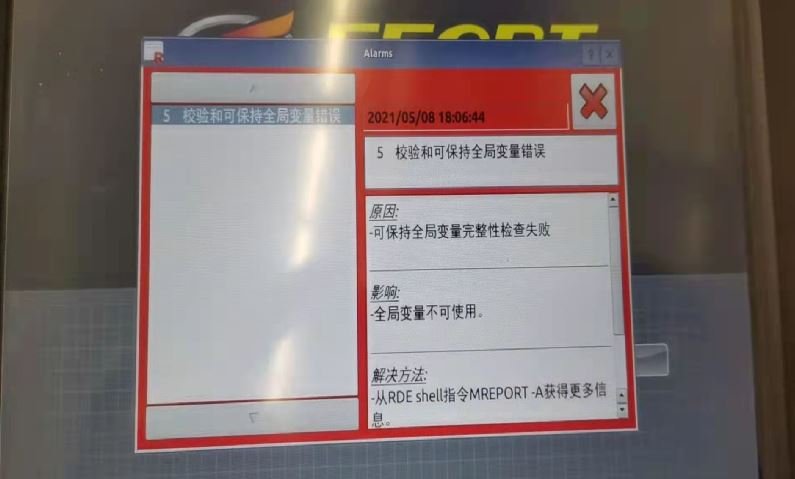
Öğretme kumandası değiştirildikten sonra hata oluşuyor: genel değişken hatası normal yöntemlerle temizlenemiyor.
Çözüm yöntemi:
Kontrol kabininin içindeki kontrolördeki beyaz düğmeye basarak ilgili alarmı bulun ve temizleyin.
Sorun açıklaması:
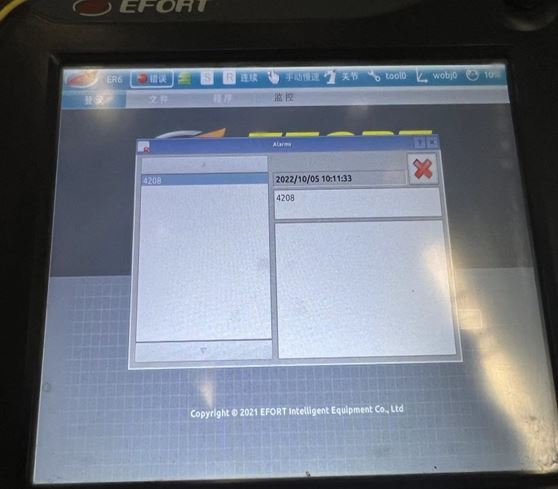
Öğretme kumandası alarmı 4208
Çözüm yöntemi:
Neden: Bu bir CAN heartbeat hatasıdır; sürüm 2,1’in altındaki kaynak makinelerinde alarm verir. Kaynak makinesi bağlandıktan sonra dahi alarm temizlenemez ve kontrol kabininin yeniden başlatılması gerekir. Çözüm: Kart dosyasını yükseltin.
Sorun açıklaması:
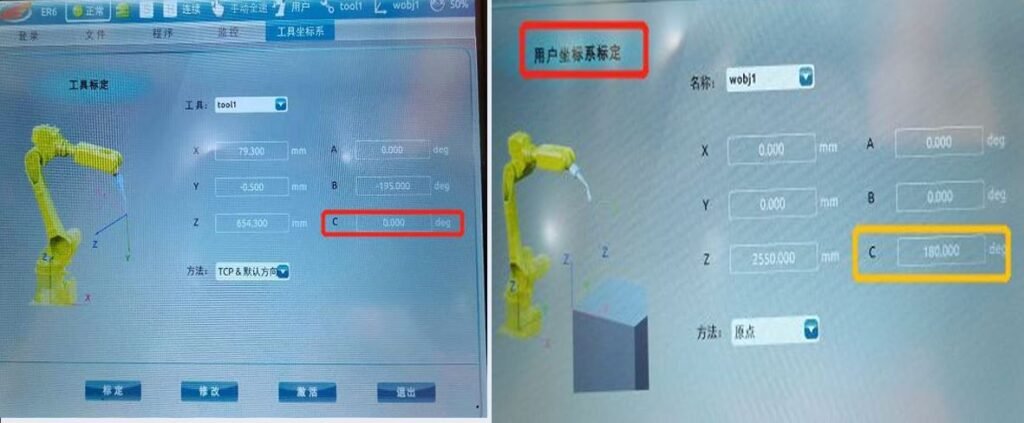
Portal çalışma istasyonu tarandıktan sonra kaynağa başlamak hata veriyor; robotun C ekseni 0 derece konumunda doğrulama sırasında çizgi lazer 180 derece yönüne gidiyor.
Çözüm yöntemi:
Araç koordinat sistemini açın, tool=1 seçin ve C eksenini 180’den 0’a değiştirin. (Robot takım kalibrasyonu ters çevrildikten sonra, B ekseni değerinden 180 çıkarın; C eksenini 0’a ayarlayın. Kullanıcı koordinat sistemi C ekseni 180’e ayarlanmalıdır.)
Sorun açıklaması:
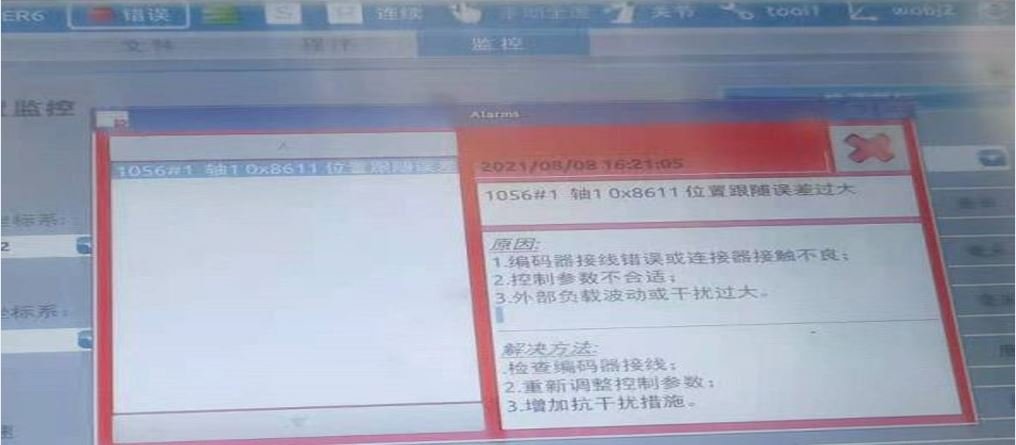
Robot 1. eksen alarmı: takip hatası çok büyük.
Çözüm yöntemi:
1. Robot gövde kablolarının gevşek olup olmadığını kontrol edin (enerji zincirinden geçenlerde yüksek esnekli kablo kullanın).
2. Manuel tutma düğmesine tekrarlayarak basın ve frenin bırakıp bırakmadığını görmek için birinci eksen motorunu elle kontrol edin.
Sorun açıklaması:
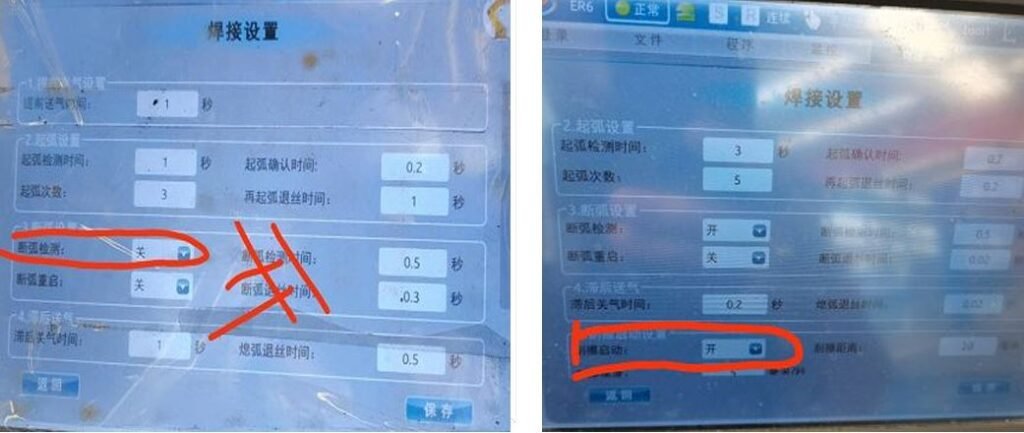
Kaynak sırasında ark kesilmesinden sonra arkın yeniden başlatılması sürekli başarısız oluyor.
Çözüm yöntemi:
Ark Kaynağı → Kaynak Ayarları → Sürtme başlatmayı etkinleştirin (Sürtme başlatma anahtarı, ark kesilmesi algılama anahtarına karşılık gelir.)
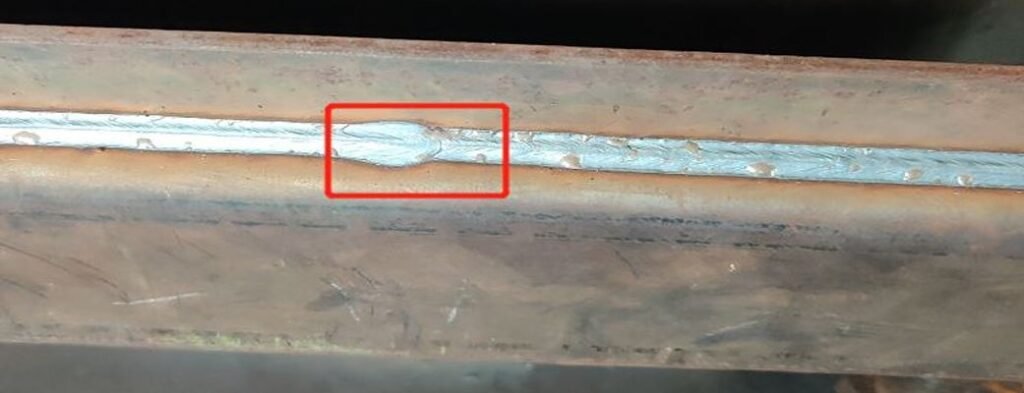
Sorun açıklaması:
Kaynak sırasında enterpolasyon noktaları arasında duraklama oluyor.
Çözüm yöntemi:
Kaynak komutlarındaki Fine’ı Z10 olarak değiştirin (ark geçişi için). Son noktayı kaynak komutunda değiştirmeyin; aksi halde Z=10 iken son 10 mm kaynaksız kalır.
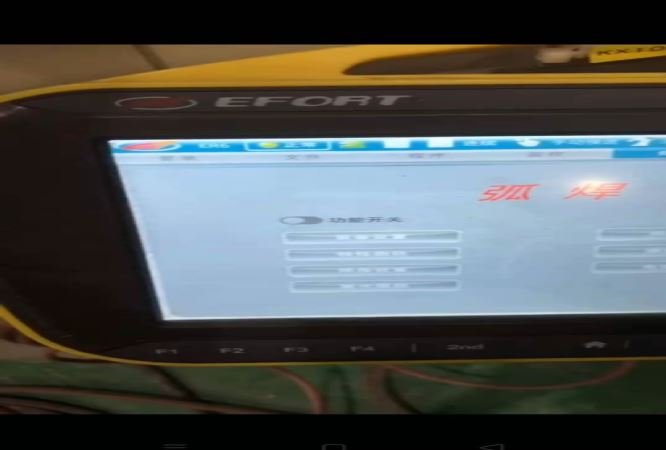
Sorun açıklaması:
Ark kaynağı işlevi açılamıyor.
Çözüm yöntemi:
Öğretme kumandası ana arayüzünde Ayarlar → Uygulama seçimi’ni açın, Ark kaynağı işlevini yeniden seçin ve Tamam’a tıklayın.
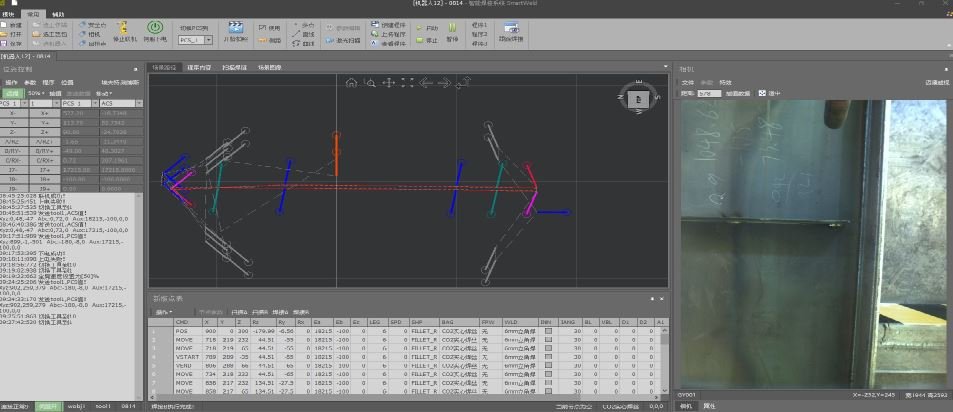
Sorun açıklaması:
Lazer tarama noktaları normal, ancak kaynak B deseni anormal.
Çözüm yöntemi:
Yazılımı güncellemeden önce takımın düzgün kalibre edildiğinden emin olun.
Sorun açıklaması:
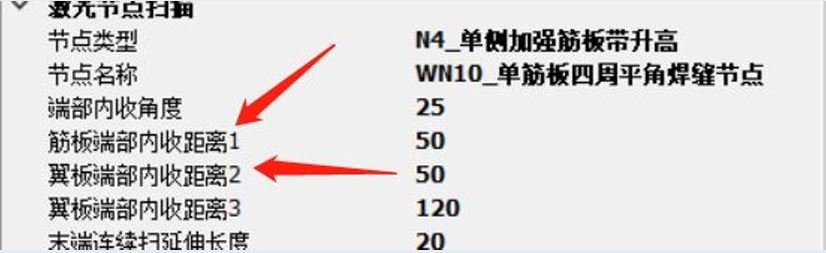
Taranan noktalar berkitme levhasına çok yakın, torç çarpışma riski artıyor.
Çözüm yöntemi:
Berkitme levhası içe ofseti ve flanş ucu içe ofseti için ortak parametreleri ayarlayın. (Berkitme ve flanş içe ofsetlerinde torç çarpışması olmadan düzgün çalışmayı sağlamak için:
1. 1 ve 2 mesafeleri mümkün olduğunca küçük olmalıdır.
2. 3 ve 2 mesafeleri arasındaki fark mümkün olduğunca büyük olmalıdır.)
Sorun açıklaması:
Öğretme kumandasındaki “Ark kaynağı” işlevi açılamıyor — açılır açılmaz kapanıyor.
Çözüm yöntemi:
Öğretme kumandası menüsünden “Ayarlar” → “Uygulama seçimi”ni seçin, “Kaynak”ı yeniden seçin, kaydedin ve kontrol kabinini yeniden başlatın.
Sorun açıklaması:
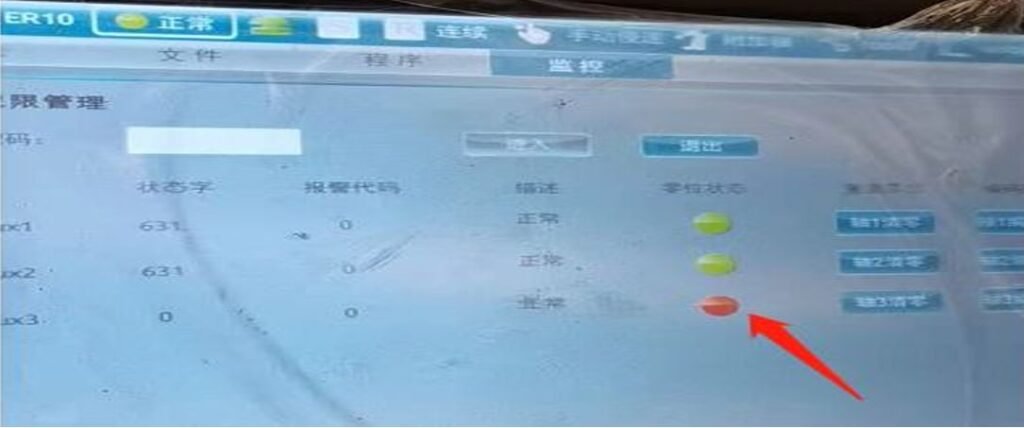
Portal ilk kurulumdan sonra öğretme kumandasında hata görünmüyor ancak servo devreye alınamıyor.
Çözüm yöntemi:
- Yardımcı eksen sıfır konumu kaybolmuş mu kontrol edin (Öğretme kumandası → İzleme → Sürücü → kırmızı işaretli yardımcı eksen sıfır konumu).
- Yardımcı eksen motor parametrelerini yeniden içe aktarın.
Sorun açıklaması:
Öğretme kumandası servoyu normal şekilde enerjilendirebiliyor, ancak yazılım enerji verme hatası gösteriyor.
Çözüm yöntemi:
1. Sahada normal çalışan başka bir SW yazılım paketiyle test edin.
2. Standart sürüm kart dosyasını kullanarak test edin ve düzgün çalışıp çalışmadığını kontrol edin.
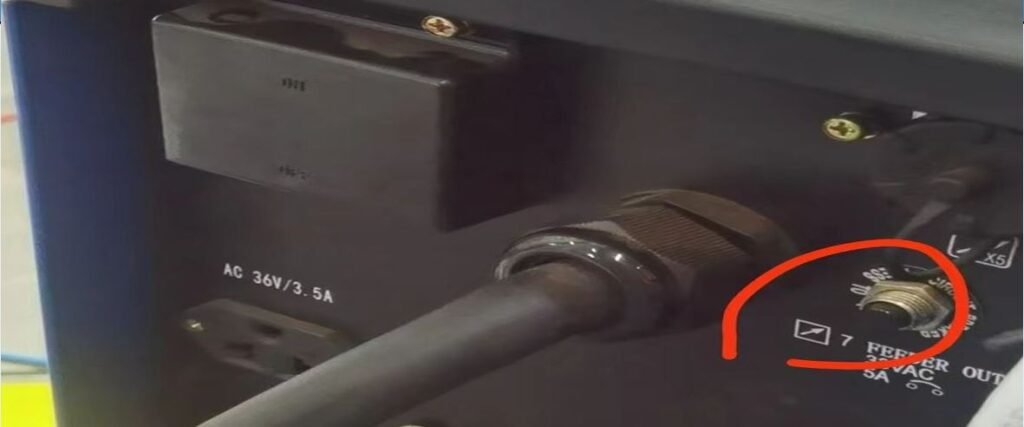
Sorun açıklaması:
OTAI kaynak makinesi alarmı E42, iletişim lambası yanmıyor.
Çözüm yöntemi:
Kaynak makinesinin arkasındaki siyah düğmeye basın.
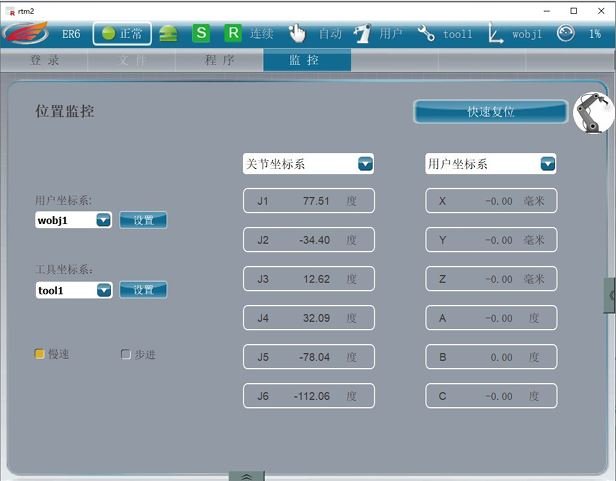
Sorun açıklaması:
Koordinat sisteminde veri yok, ancak robot öğretme kumandasıyla hareket ettirilebiliyor.
Çözüm yöntemi:
Bir öğretme programı yükleyin veya yeni bir öğretme programı oluşturun.
Sorun açıklaması:
Öğretme kumandası, 1–6 eksenlerinde DC bara düşük gerilimini bildiriyor.
Çözüm yöntemi:
-
Kontrol kabininin içindeki 16 A sigortanın normal olup olmadığını kontrol edin (sürekliliği bir multimetre ile kontrol edin; süreklilik yoksa sigortayı değiştirin).
-
Altı eksen servo sürücüsünü değiştirin.
Sorun açıklaması:
Öğretme kumandası bağlı değil, kontrolör SD dosyası okuma hatası bildiriyor.
Çözüm yöntemi:
Kontrolörün içindeki SD kartı değiştirin.
Sorun açıklaması:
Kontrol kabinine enerji verildikten sonra kontrolör çalışmıyor.
Çözüm yöntemi:
Kontrolör üzerindeki klemens 5 (24 V VP) ve 7 (24 V VG) uçları arasında 24 V gerilim farkı olup olmadığını kontrol edin. Yoksa kablo tesisatını kontrol edin; varsa kontrolörü değiştirin.
Sorun açıklaması:
Öğretme kumandası, acil durdurma butonuna basılmadan zaman zaman acil durdurma bildiriyor.
Çözüm yöntemi:
Güvenlik modülü 750105’in arkasında HT soneki olup olmadığını kontrol edin; yoksa güvenlik modülü değişmelidir.
(Not: 2022’den beri robot güvenlik modüllerinin hepsinde HT bulunur. Değiştirdikten sonra, üç kırmızı düğmenin döner şalterlerini önceki ayarlarla aynı olacak şekilde çevirin.)
Sorun açıklaması:
Kontrolör “13 FPGA program fail.” bildiriyor.
Çözüm yöntemi:
Kontrolör ürün yazılımı uyumsuz; kontrolörün ürün yazılımının yükseltilmesi gerekir. Farklı kontrolörler için uyumlu farklı ürün yazılımı sürümleri gereklidir.
Sorun açıklaması:
Kontrolör değişiminden sonra alarm devam ediyor; IO modülü güncellemesinden sonra da silinemiyor.
Çözüm yöntemi:
Kontrolör IO modülünü tespit etmedi; kontrolör ile IO modülünün doğru şekilde takılı olup olmadığını kontrol edin.
Sorun açıklaması:
Bağlantıdan sonra, poz kontrolüyle robotu hareket ettirirken hata bildiriliyor veya yanlış konuma gidiyor.
Çözüm yöntemi:
Poz kontrolündeki PCS değerlerinin, öğretme kumandasındaki kullanıcı koordinat sistemiyle eşleşip eşleşmediğini kontrol edin (yazılımdaki istasyon tasarımında PCS1~5, öğretme kumandasındaki wobj değerleriyle aynı olmalıdır).
Sorun açıklaması:
Sürüm 3.1.1'e yükselttikten sonra, yazılımdan öğretme kumandasına değerler yüklenemiyor.
Çözüm yöntemi:
Robotu seçmeniz ve istasyon tasarımında sürüm numarası olarak 3.1.1 girmeniz gerekir.
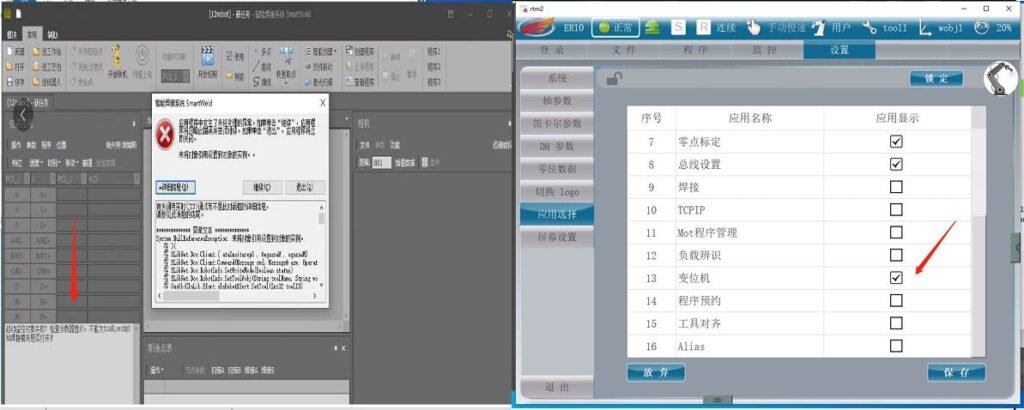
Sorun açıklaması:
Yazılım güncellemesinden sonra bağlantı hatası oluşuyor; mesaj çubuğunda “Startup monitoring failed.” görünüyor.
Çözüm yöntemi:
Yazılım sürümü 7.16'dan sonra, öğretme kumandası uygulamasında pozisyoner seçeneğini eklemek gerekir; ardından kontrol kabinini yeniden başlatın.
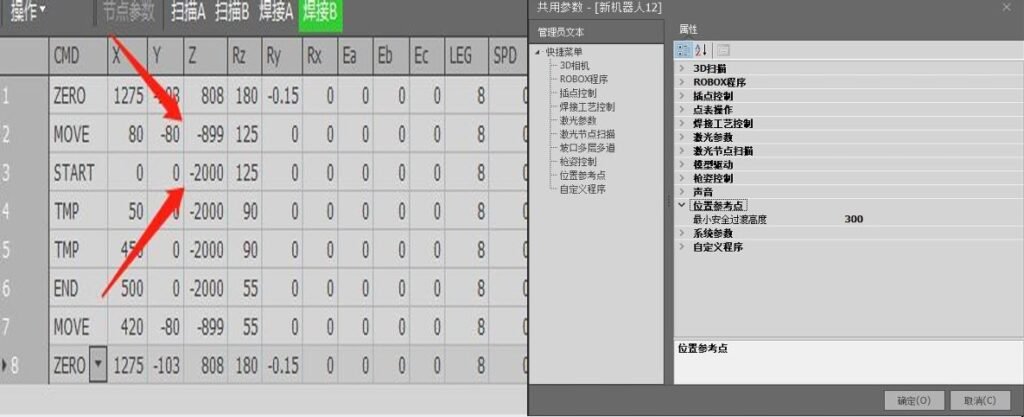
Sorun açıklaması:
Kaynak yörüngesi geçiş noktaları anormal.
Çözüm yöntemi:
-
Düğüm parametreleri ve genel parametrelerdeki minimum güvenli geçiş yüksekliğinin doğru doldurulduğunu kontrol edin.
-
Çalışma istasyonundaki robot yöneliminin, gerçek kurulum yönüyle eşleştiğini kontrol edin.
-
Geçiş noktası için minimum Z değeri -899’dur; kullanıcı koordinat sisteminde Z değerini pozitif tutmaya çalışın (genellikle, ters monte portal robotlarda kullanıcı koordinat sistemi Z değeri ayarlanmadığında geçiş noktası anormallikleri oluşur).
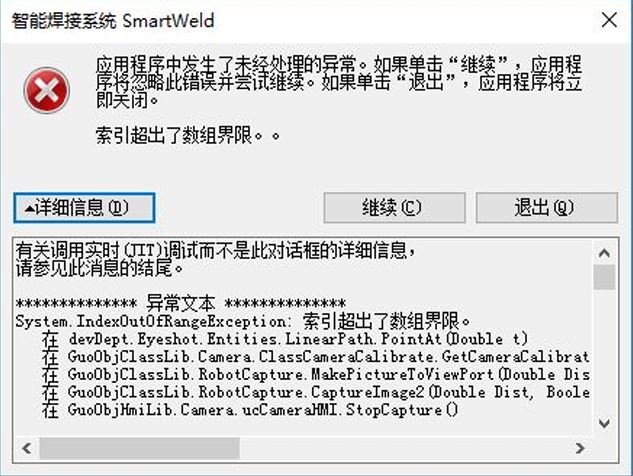
Sorun açıklaması:
Çizgi lazer yazılımında, fotoğraf çekimi tamamlandıktan sonra kamera hata bildiriyor.
Çözüm yöntemi:
Yazılımda kamera kalibrasyon verisi yok.
-
Yerleşik kamera yazılımını kullanarak kalibrasyon için bir görüntü yakalayın, kaydedin ve ardından kalibrasyona devam edin.
-
Başka bir ayar dosyasından önceden kalibre edilmiş bir kamera veri dosyasını içe aktarın, kamerayı buna göre yeniden adlandırın ve ardından kalibrasyona devam edin.
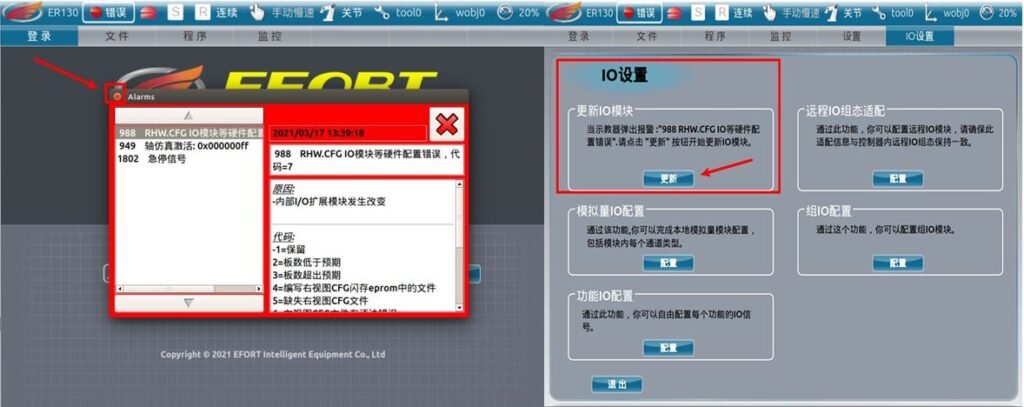
Sorun açıklaması:
Kart dosyası yükseltmesinden sonra, başlatma sırasında 988 IO modülleri ve acil durdurma sinyali gibi donanım yapılandırma hataları oluşuyor.
Çözüm yöntemi:
Kırmızı kutudaki ❌ simgesine tıklayın veya öğretme kumandası panelindeki F1 düğmesine basarak alarmı gizleyin. Ardından IO ayarlarına giderek IO modüllerini güncelleyin. Güncellemeden sonra, kontrolörün yeniden başlamasını bekleyin; normale dönecektir.
Sorun açıklaması:
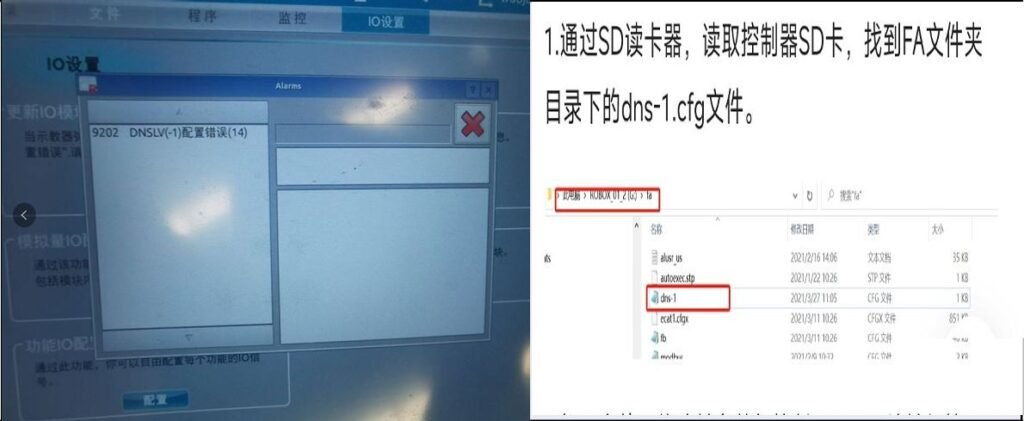
Başlatma sırasında 9202 hatası bildiriliyor.
Çözüm yöntemi:
Sorun, SD karttaki FA klasörü içindeki dns-1.cfg dosyasındaki IP adresinin kontrolörün IP adresiyle eşleşmemesinden kaynaklanır. Tutarlı olmalarını sağlamak için ayarlayın.
Sorun açıklaması:
Kontrol kabini açıldıktan sonra öğretme kumandası sürekli “Please wait: booting.” gösteriyor.
Çözüm yöntemi:
Bir USB bellek kullanarak öğretme kumandası sürümünü tekrar güncelleyin (sürümün eşleşmesi gerekir; SD karttaki fm klasörü altında yer alan Rde_Version.cfg dosyasını görüntüleyerek kart dosyası sürümünü kontrol edebilirsiniz).
Sorun açıklaması:
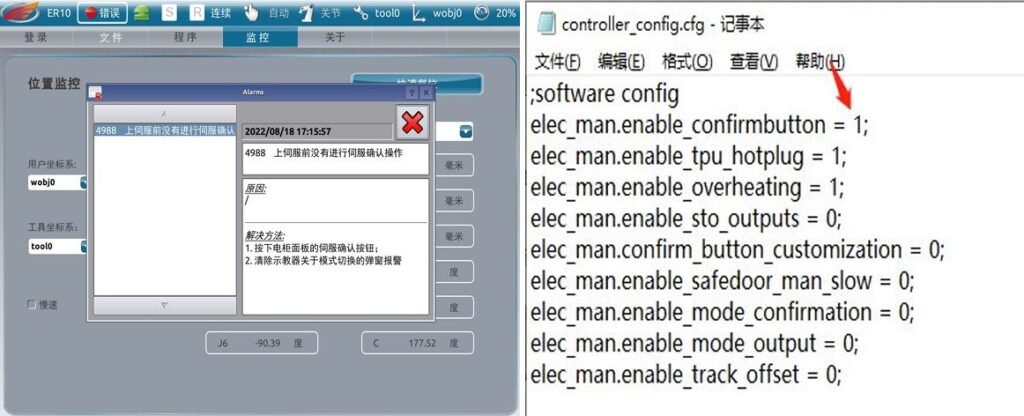
Öğretme kumandasını otomatik moda alıp güç düğmesine (PWR) bastığınızda bir alarm oluşuyor.
Çözüm yöntemi:
SD karttaki FA klasörü içinde yer alan controller_config.cfg dosyasında elec_man.enable_confirmbutton = 1; komut satırını bulun, 1 sayısını 0 olarak değiştirin ve kaydedin.
Sorun açıklaması:
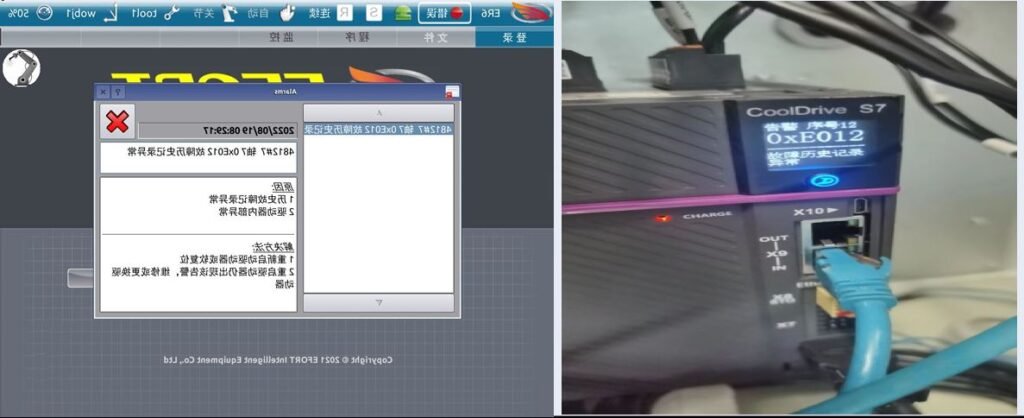
Öğretme kumandası alarm 4812: arıza kodu geçmişinde anormallik.
Çözüm yöntemi:
Kontrol kabinindeki servo sürücünün alarm verip vermediğini kontrol edin. Bu durum genellikle robot hala enerjiliyken kontrol kabini gücünün kapatılmasından kaynaklanır. (Kontrol kabinini yeniden başlatmak genellikle hatayı temizler.)
Sorun açıklaması:
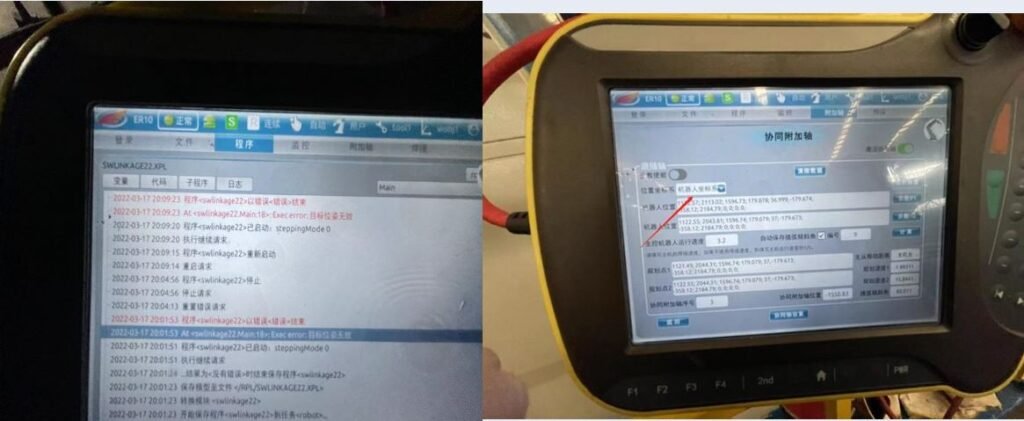
Çift robot koordineli hareket program hatası, izleme verileri anormal
Çözüm yöntemi:
Ana kontrol ve yardımcı kontrolde kayıtlı koordinat sistemlerinin farklı olmasından kaynaklanan hesaplama anormallikleri sınır aşımına yol açar.
Sorun açıklaması:
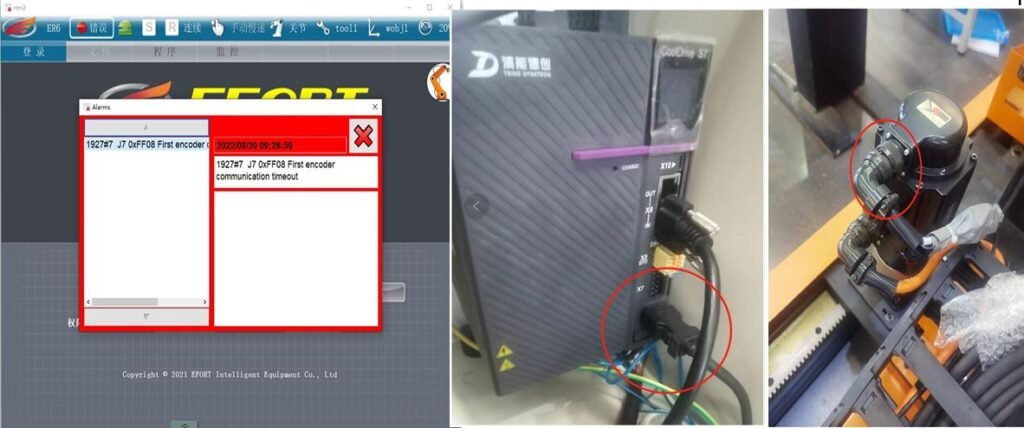
Öğretme kumandası ve servo sürücü alarmı FF08
Çözüm yöntemi:
-
Hata ara sıra oluşuyor ve temizlenebiliyorsa, motor terminal kabloları ile ek eksen servo sürücü kablolarının sağlam bağlandığını kontrol edin ve ferrit çekirdek eklemek gibi önlemleri değerlendirin.
-
Hata temizlenemiyorsa, motoru veya ek eksen servo sürücüyü değiştirin.
Sorun açıklaması:
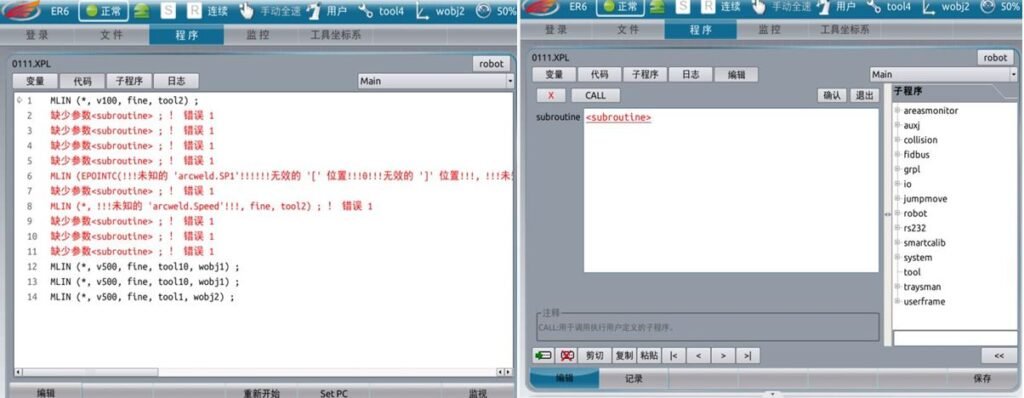
Öğretme programındaki CALL içinde arcweld eksik.
Çözüm yöntemi:
Neden, kaynak uygulamasının eklenmemiş olmasıdır.
Ayarlardan kaynak uygulamasını seçip eklemeniz ve ardından kontrolörü yeniden başlatmanız gerekir.
Sorun açıklaması:
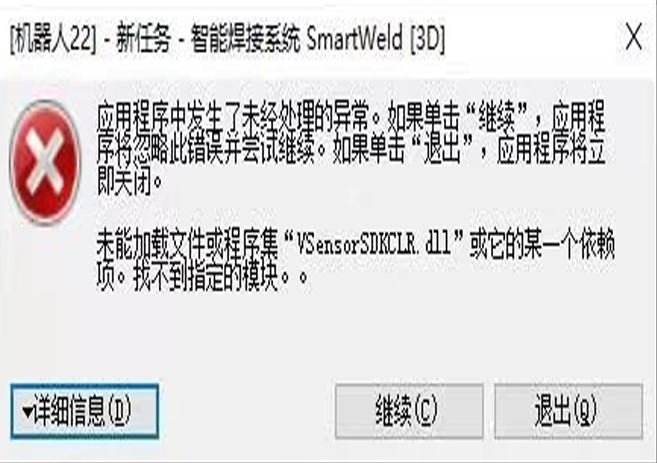
Başlangıçta 3D kamera yazılımı hatası: “VSensorSDKCLR.dll”
Çözüm yöntemi:
-
Kullanım sırasında 3D kameranın yerleşik SDK dosyaları bozulmuş olabilir; kameranın yerleşik yazılımını yeniden yükleyin.
-
Windows çalışma zamanı ortamı dosyalarını güncelleyin.
-
Yazılımı güncelleyin.
Sorun açıklaması:
3D kameranın yerleşik yazılım hatası, kameranın mavi ışığı yanıp sönüyor.
Çözüm yöntemi:
-
Kameranın yerleşik yazılımının en son sürüm olup olmadığını kontrol edin.
-
Kamera sıcaklığının fazla yüksek olup olmadığını kontrol edin (aşırı ısınmışsa soğutun; genelde 55 °C altında).
-
Kamera adaptörünün 12 V olup olmadığını kontrol edin.
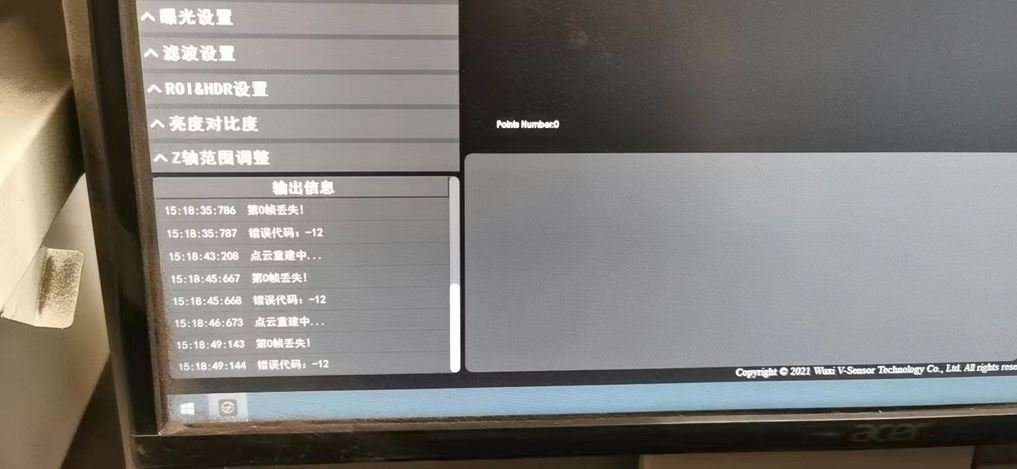
Sorun açıklaması:
MindVision kamerayı ağ kablosuna bağladıktan sonra kamera algılanmıyor
Çözüm yöntemi:
Bunun nedeni, MindVision kameranın yeni sürümü ile mevcut yazılım sürümümüz arasındaki uyumsuzluktur (resmî web sitesinden indirilebilen en güncel kamera yazılım sürümüne güncelleyin).
Sorun açıklaması:
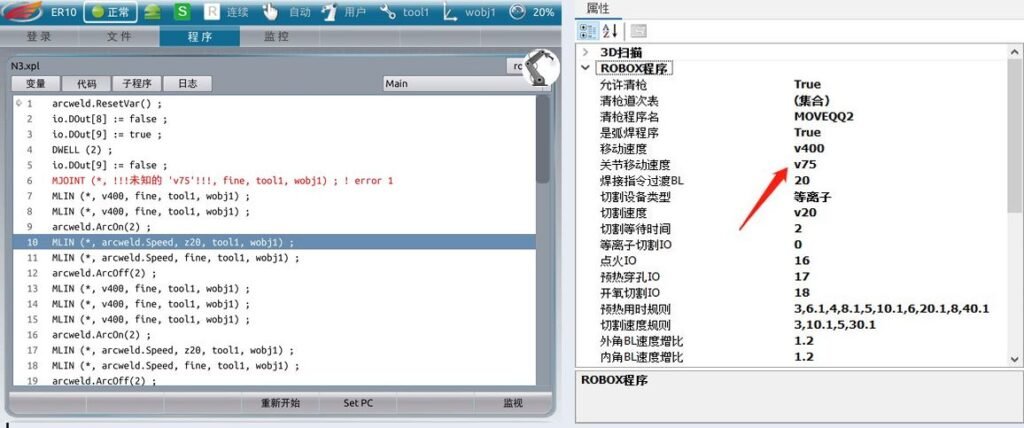
Programın otomatik oluşturduğu hareket komutunda hata.
Çözüm yöntemi:
Programımızdaki komut satırları öğretme kumandasındaki ile birebir uyuşmuyor (örneğin, eklem hareket hızı komutlarında yalnızca %25, %50, %75 ve %100 seçenekleri vardır).
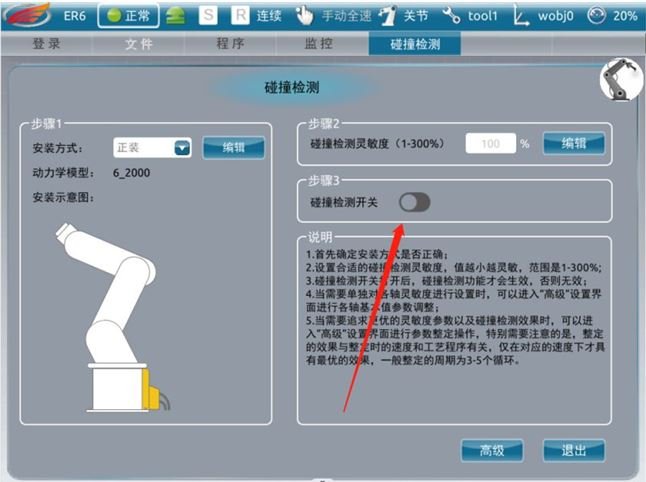
Sorun açıklaması:
Kart dosyası sürümünü 3.1.1’e yükselttikten sonra robotu hareket ettirirken şu hata raporlanıyor: “Five-axis collision occurred.”
Çözüm yöntemi:
Uygulama programında çarpışma algılama anahtarının kapatılması gerekir.
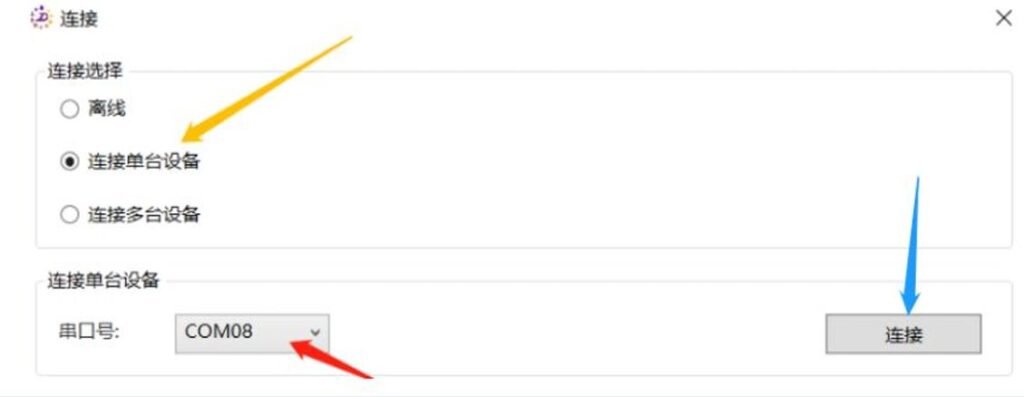
Sorun açıklaması:
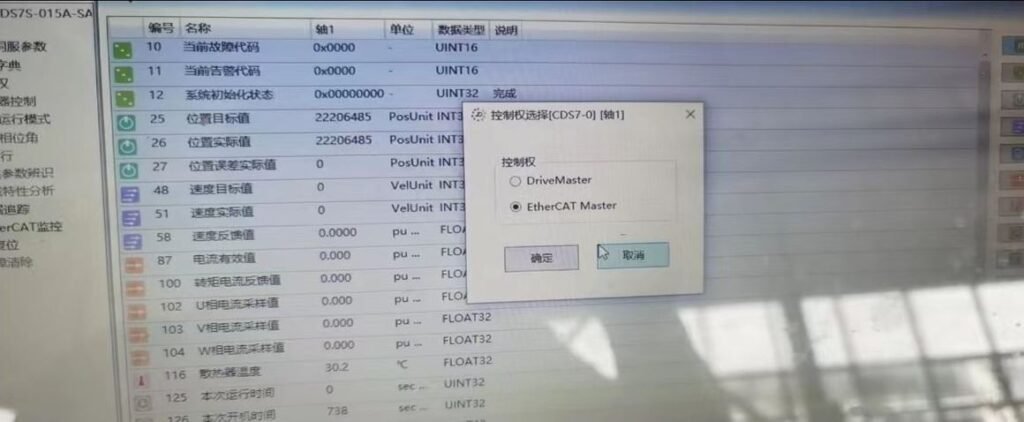
Servo enerjilenemiyor.
Çözüm yöntemi:
-
Öğretme kumandasında harici yardımcı eksen servo sürücüsünde alarm olup olmadığını kontrol edin (varsa enkoderi sıfırlayıp normal şekilde enerjilenip enerjilenmediğini kontrol edin).
-
Bir debug kablosu ile bilgisayarı ilgili yardımcı eksen servo sürücüsüne bağlayın, DriveMaster.exe'yi açın ve şu sırayla tıklayın: Edit → Debug → Control Authority → Switch Control Authority.
Sorun açıklaması:
Servo enerjilenemiyor, öğretme kumandasında alarm yok.
Çözüm yöntemi:
İlk iki sebep elendikten sonra, kontrol kabini ana ünitesinin servosunda ve robotun altı eksen yazılımında alarm olup olmadığını kontrol edin (alarm türüne göre giderin).
Sorun açıklaması:
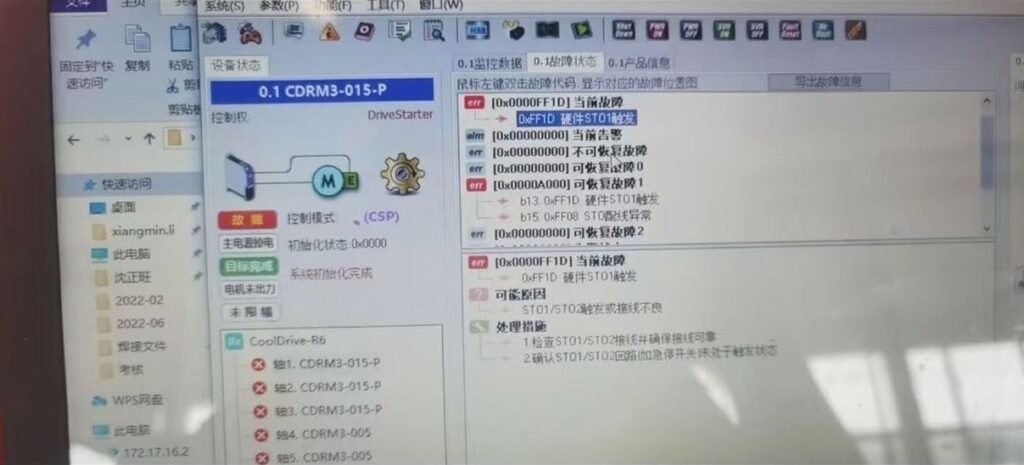
Servo enerjilenemiyor, altı eksenin tamamının sürücülerinde kırmızı ışık yanıyor, öğretme kumandasında alarm yok.
Çözüm yöntemi:
İlk olarak, altı eksende alarm varsa fakat öğretme kumandası alarm göstermiyorsa, öğretme kumandası ve haberleşme ile ilgili sorunları eleyin.
DriveStarter yazılımını kullanarak yardımcı eksen alarm bilgilerini okuyun (altı eksen STO alarmı).
STO etiketli tüm kablolarda kopuk uç veya kablo hasarı olup olmadığını kontrol edin.
Sorun açıklaması:
Servo enerjilenemiyor, altı eksen sürücüsünün bir ekseninde kırmızı ışık yanıyor, öğretme kumandasında alarm yok.
Çözüm yöntemi:
İlk olarak, altı eksende alarm varsa fakat öğretme kumandası alarm göstermiyorsa, öğretme kumandası ve haberleşme ile ilgili sorunları eleyin.
DriveStarter yazılımını kullanarak yardımcı eksen alarm bilgilerini okuyun (tek eksen alarmı).
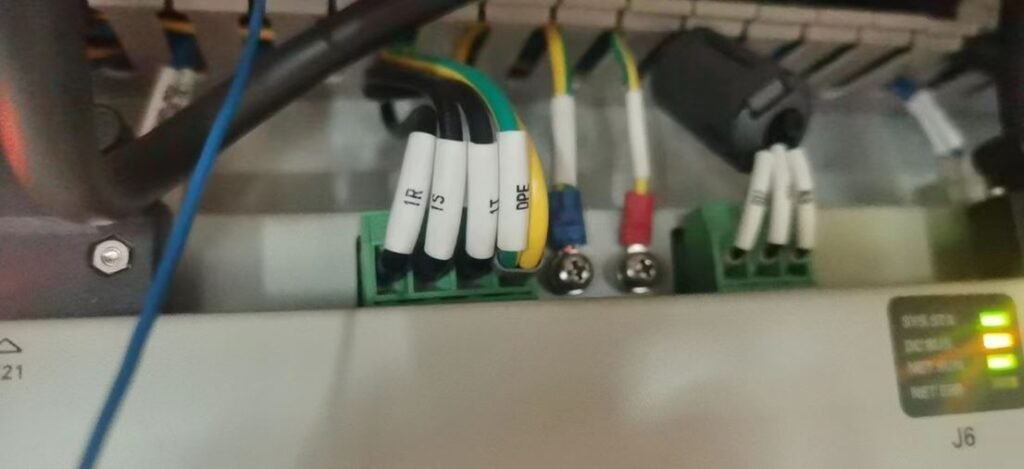
Büyük olasılıkla servo sürücü güç girişi anormaldir. Güç girişini test edin.
Test sırası:
Altı eksenli sürücünün R, S ve T giriş uçları arasındaki gerilimi ölçerek test edin. Üç hattın da gerilimi yoksa, güç kutusundan kontrol kabinine gelen harici beslemenin 380 V olup olmadığını kontrol edin.
Eğer hatlardan birinde 220 V yoksa, o hattan geçen etiketli kablonun sürekliliğini test edin.
Sorun açıklaması:
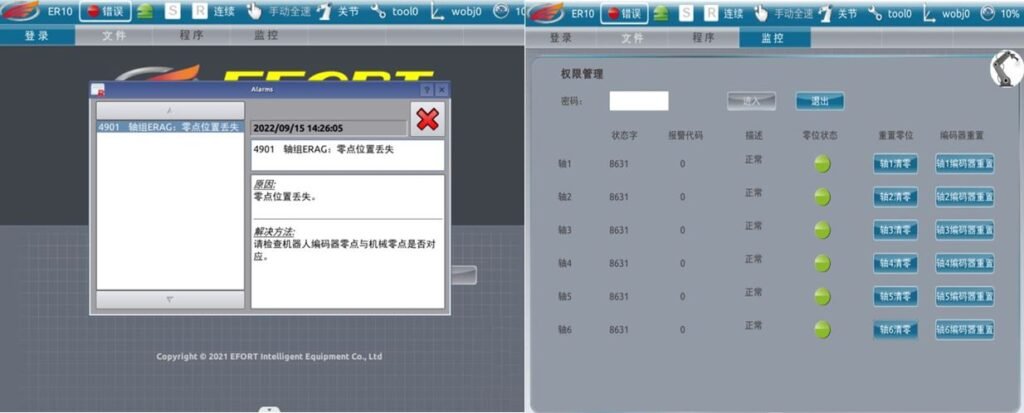
Öğretme kumandası sıfır noktasının kaybolduğunu bildiriyor ve konum izleme altındaki koordinat sisteminde veri yok.
Çözüm yöntemi:
Robotu elle sıfır konumuna geri getirin, sonra Monitoring → Driver menüsüne gidin ve 1–6 eksenlerin sıfır noktasını teker teker yeniden kaydedin.
(Harici yardımcı eksenler varsa, onları da sıfır konumuna getirip yeniden kaydedin.)
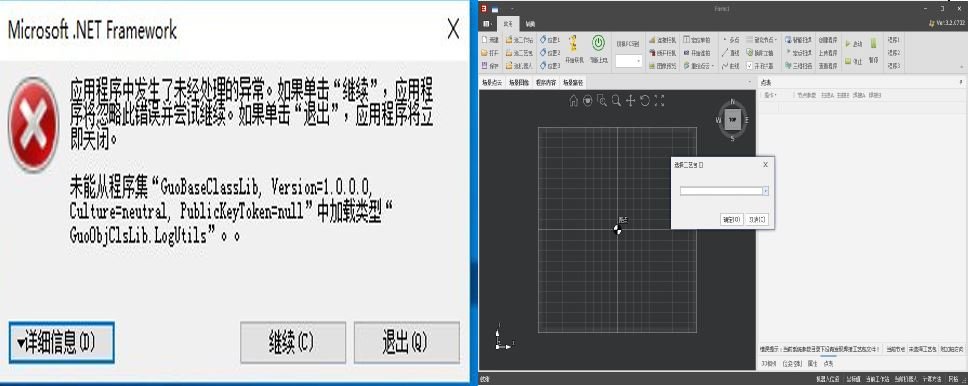
Sorun açıklaması:
3D kamera yazılım hatası: proses paketi seçilemiyor ve istasyon tasarımı açılamıyor.
Çözüm yöntemi:
-
Ayar dosyasını değiştirin
-
3D kamera yazılımını yeniden yükleyin veya güncelleyin
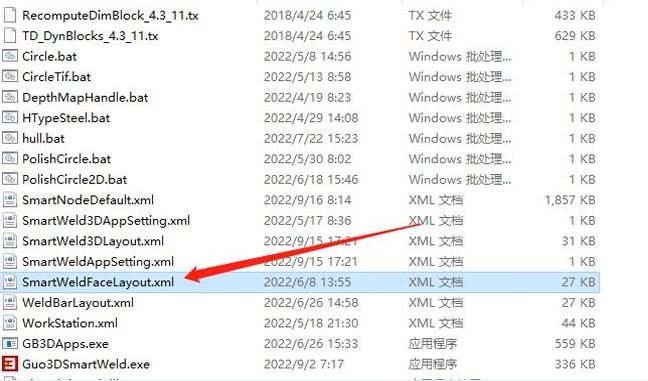
Sorun açıklaması:
Yazılım sayfa düzeni bozuldu veya belirli bir sayfa bulunamıyor.
Çözüm yöntemi:
Masaüstündeki yazılım simgesine sağ tıklayın → Open file location → adı “Layout” sonekiyle biten XML dosyasını bulun ve silin (silmek sayfa düzenini varsayılana sıfırlar).
Sorun açıklaması:
Hareket sırasında robot limit alarmını tetikliyor ve alarm temizlenemiyor.
Çözüm yöntemi:
-
Kontrol kabinini yeniden başlatın
-
Kaynak torcunu elle iterek anti-çarpışma sensörünü tetikleyin, ardından alarmı silin
Sorun açıklaması:
Kaynak torcu bir nesneyle çarpışıp anti-çarpışma sensörünü tetikledikten sonra alarm temizlenemiyor.
Çözüm yöntemi:
-
Cihaz ayarlarında çarpışma algılamayı kapatın → alarmı temizleyip robotu hareket ettirin (hareketten sonra çarpışma algılamayı tekrar açmak gerekir).
-
Çarpışma şiddetliyse, alarmı sildikten sonra X ekseni aşırı yük hatası görünebilir. Alarmı tekrar tekrar silmeyi deneyin; silinemezse, çarpışılan nesneyi hareket ettirerek alarmı ortadan kaldırın.
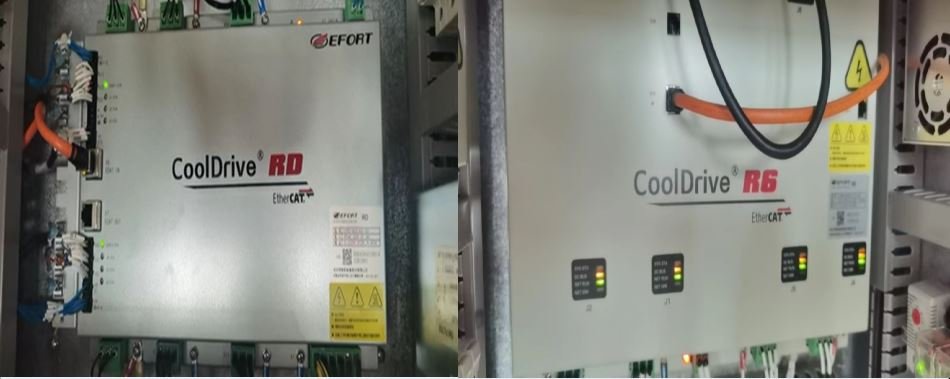
Sorun açıklaması:
Kontrol kabinindeki yeni altı eksen sürücünün kart dosyasını yükselttikten sonra hata oluşuyor
Çözüm yöntemi:
Eylül 2022'den itibaren yeni bir RD servo sürücüsü eklendi. Bu sürücü, daha önce kullandığımız R6 sürücüsünden kısmen farklı bir kart dosyası kullanır; bu nedenle yükseltme sırasında ayırt edilmelidir.
(Verilen hata enkoder anormal bağlantı hatasıdır.)
Sorun açıklaması:
Robot ArcOn komut satırında duruyor ve hareket etmiyor
Çözüm yöntemi:
Robot ArcOn komutunu tekrarlayarak çalıştırdığında durabilir ve program ilerlemeyebilir.
Programda yinelenen ArcOn komutları olup olmadığını kontrol edin, ardından kaynak sinyalini manuel olarak sıfırlayın veya programın ArcOff komutundan geçmesine izin vererek ark başlatma sinyalini kapatın.
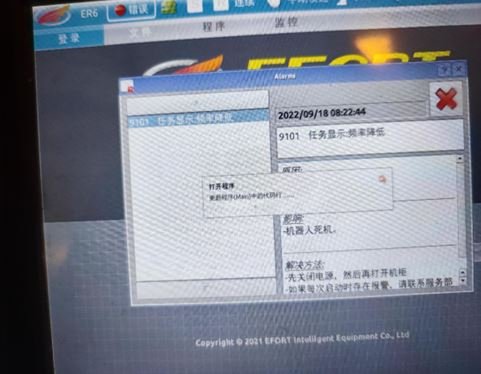
Sorun açıklaması:
Görev ekranında “frequency reduced” görünüyor, sürekli yükleme ekranında takılı kalıyor
Çözüm yöntemi:
Kart dosyaları içindeki rpl klasöründe kaynak görev dosyasını bulun ve silin.
Neden: Kaynak dosyası yüklenemedi
Sorun açıklaması:
Öğretme kumandası bağlı değil, kontrolör alarm kodu 3909:
Çözüm yöntemi:
(1) 3A ağ portunun (öğretme kumandası) gösterge ışığının normal olup olmadığını kontrol edin. Gösterge ışığı yanmıyorsa:
① Öğretme kumandası konnektörünün pinlerinin eğilip eğilmediğini kontrol edin.
② Öğretme kumandasını değiştirerek kumanda kaynaklı sorunu eleyin (başka bir öğretme kumandasıyla değiştirmek normal çalışmayı geri getiriyorsa sorun öğretme kumandasındadır; alarm 3909 yine oluşuyorsa aşağıdaki nedenleri değerlendirin)
Gösterge ışığı yanıyorsa: kart dosyasında sorun vardır; standart kart dosyasıyla güncelleyin.
Not: Kart dosyasını güncellerken dosyaları doğrudan değiştirmeyin. IP ve DH parametrelerini manuel olarak değiştirin. Önce robotun normal çalışabildiğinden emin olun.
Sorun açıklaması:
Öğretme kumandası kontrol kabini aşırı ısınma, acil durdurma ve emniyet kapısı alarmı veriyor.
Çözüm yöntemi:
-
IO modülünü güncelleyin.
-
Hata devam ederse:
• Bağlantının sağlam olduğundan emin olmak için kontrolör ve klemensi dikey yönde bastırın.
• Klemensin enerjili olup olmadığını kontrol edin (eski versiyon kırmızı yanıp söner; yeni versiyonda sarı ışık yanmayabilir).
• Arka taraftaki veri yolu modülünün bağlantısını ve pinlerini kontrol edin.
• IO güç besleme kablo demetinin doğru şekilde bağlı olduğunu doğrulayın.
• Kabinin sağ ucundaki köprüleme barasının güvenli şekilde takılı olduğundan emin olun.
Sorun açıklaması:
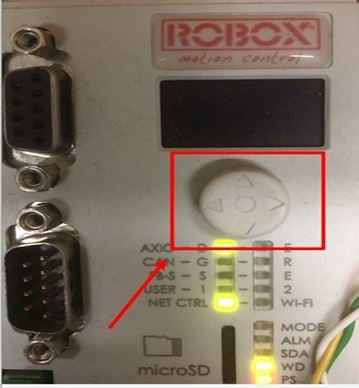
Başlatma alarmı 9001: kullanıcı register tanımı belirsiz.
Çözüm yöntemi:
Alarm temizlenene kadar kontrolör üzerindeki alarm sıfırlama düğmesini basılı tutun, sonra bırakın.
Sorun açıklaması:
Kart dosyası yükseltmesinden sonra öğretme kumandası açılış alarmı 985 gösteriyor.
Çözüm yöntemi:
Neden: F@ klasöründeki ELF ve BIN biçimli dosyaların sürüm adları farklıdır, bu da yinelenmeye neden olur.
Çözüm: Kart dosyasını yükseltmeden önce F@ klasörünün tamamını silin ve yeniden içe aktarın.

Sorun açıklaması:
Yazılımda çizgi çizme düğüm hatası: hatalı dize biçimi (çevrim dışında da görülür).
Çözüm yöntemi:
Neden: Nodelist klasöründe iç içe yerleştirilmiş bir Nodelist dosyası vardır.
Çözüm: İç içe olan Nodelist’i silin.

Sorun açıklaması:
Öğretme kumandası alarmı 9203
Çözüm yöntemi:
Neden: Kaynak makinesi iletişim paraziti.
Çözüm:
-
3.2.0 veya üzeri bir sürüme yükseltin.
-
Ya da
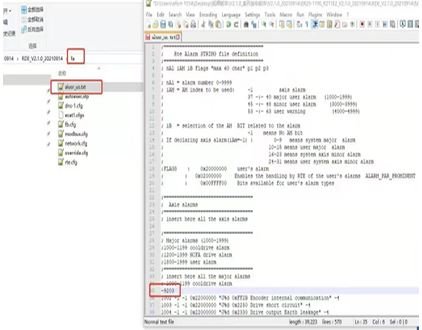
faklasöründekialusrdosyasında 1000–1199 komut satırlarının altına “-9203” ekleyerek alarmı bastırın.
Sorun açıklaması:
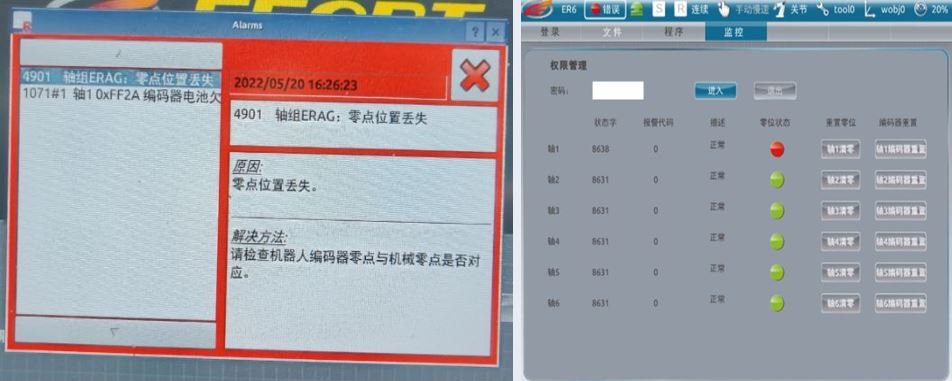
Açılıştan sonra robotun öğretme kumandasında sıfır pozisyonu kaybı arıza alarmı görünüyor.
Çözüm yöntemi:
-
“İzleme >> Servo sürücü >> Sıfır konumu durumu”na gidin ve kırmızı göstergeleri kontrol edin.
-
Eklemlerin eksen sıfır konumlarını kaydedin, enkoderleri sıfırlayın ve kırmızı ışık olan eksenleri sıfırlayın.
-
Kaydedilen eklem konumlarını zıt değerlerle yeniden girin veya sıfır konumu kalibrasyonu yapın.
Sorun açıklaması:
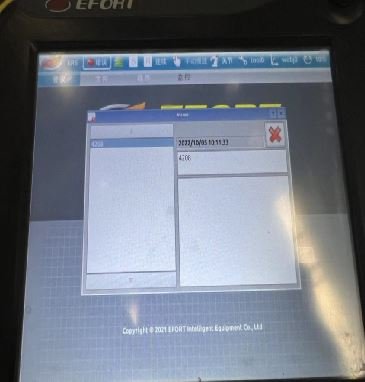
Öğretme kumandası alarmı 4208
Çözüm yöntemi:
Neden: CAN kalp atışı hatası (2.1 sürümünün altındaki kaynak makinelerinde görülür).
Çözüm: Kart dosyasını yükseltin ve kontrol kabinini yeniden başlatın.
Sorun açıklaması:
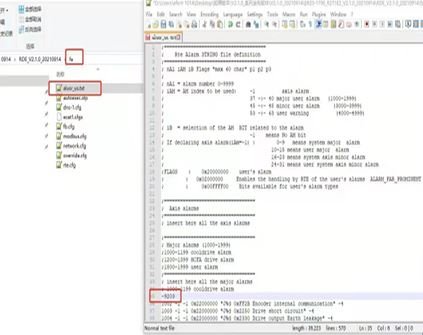
Öğretme kumandası alarmı 9203
Çözüm yöntemi:
Neden: Kaynak makinesi iletişim paraziti; bazen kendiliğinden temizlenir.
Çözüm: Bu hatayı gidermek için sürüm 3.2.0 veya üzerine yükseltin ya da alarmı bastırmak için fa klasöründeki alusr dosyasının 1000–1199 numaralı komut satırlarına “-9203” ekleyin
Sorun açıklaması:
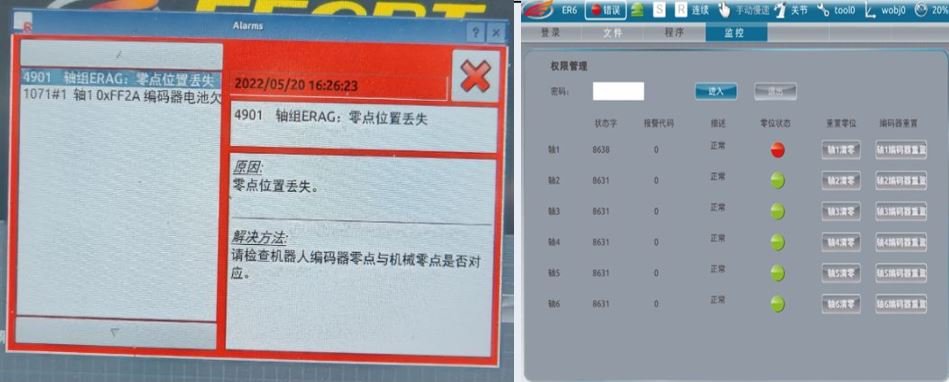
Güç verildikten sonra öğretme kumandasında sıfır noktası pozisyonu kaybı arıza alarmı görünüyor.
Çözüm yöntemi:
“İzleme >> Servo sürücü >> Sıfır konumu durumu” altında kırmızı durum göstergesi olup olmadığını kontrol edin. İlgili eksenin mevcut eklem sıfır konumunu kaydedin, enkoderi sıfırlayın ve kırmızı ışığı olan ekseni sıfırlayın. Ardından, sıfır konumunu resetlemek için daha önce kaydettiğiniz eklem konumunu zıt değerle yeniden girin veya sıfır konumu kalibrasyonu yapın.
Sorun açıklaması:
Düğümler çizildikten sonra düğüm taramasını açarken hata
Çözüm yöntemi:
Neden: Çalışma istasyonu tasarımında 3D kamera yapılandırılmamış.
Sorun açıklaması:
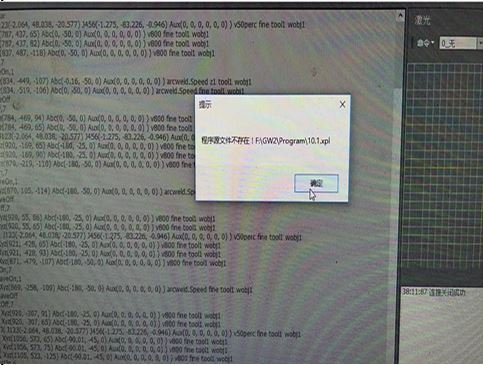
Model tabanlı kontrol program çalıştırma alarmı: “Program kaynak dosyası mevcut değil.”
Çözüm yöntemi:
Neden: Yüklenen dosyada Çince karakterler, semboller veya ondalık işaretleri bulunuyor.
Çözüm: Yüklemeden önce dosya adını yeniden adlandırın veya temizleyin.
Sorun açıklaması:
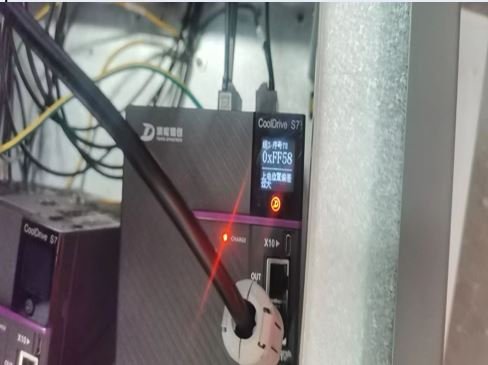
Servo sürücü FF58: açılışta aşırı pozisyon sapması.
Çözüm yöntemi:
Neden: Servo veya motor değişiminden sonra konum uyumsuzluğu.
Çözüm: Öğretme kumandası veya DriveMaster.exe üzerinden enkoder sıfırlaması yapın.
Sorun açıklaması:
Servo sürücü FF66 fren devresi hatası
Çözüm yöntemi:
-
Açılışta alarm:
-
Servo sürücü ile röle arasındaki kabloları kontrol edin
-
Röle beslemesini kontrol edin
-
Röle kontak bütünlüğünü ve servo sürücünün sarı konnektöründeki iletkenleri kontrol edin
-
-
Servo sürücü arızalı olabilir
-
Hareket sırasında alarm: Redüktör sabitleme vidalarını biraz gevşetin
Sorun açıklaması:
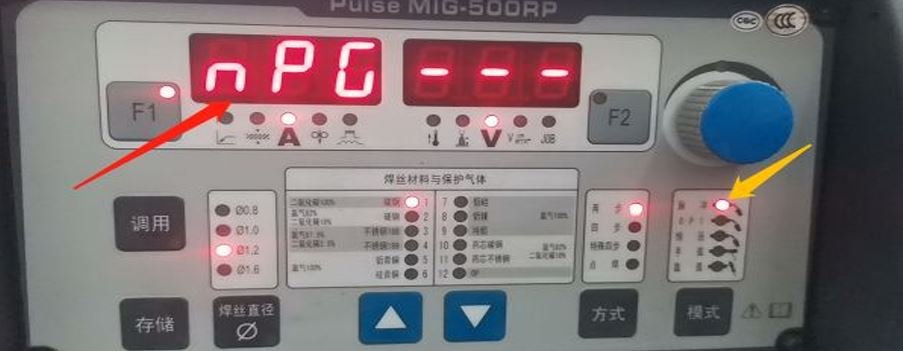
Kaynak makinesi paneli akım veya voltaj göstermiyor
Çözüm yöntemi:
-
Darbe modunu DC’ye alın (CO₂ darbe modunu desteklemez).
-
Kaynak eğrisi parametrelerinin uyumlu olduğundan emin olun; PO modu desteklenmiyor olabilir.
Sorun açıklaması:
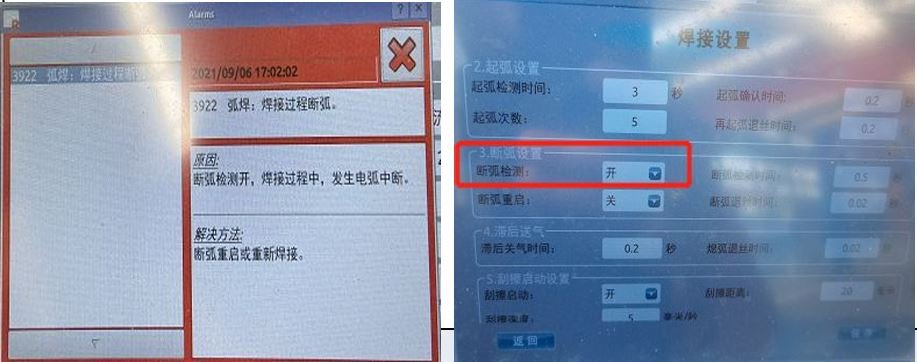
2.1 kart dosyası, aralıklı kaynakta her bir kaynak dikişinden sonra ark kesilmesi hatasını tetikliyor.
Çözüm yöntemi:
Arc Welding → Welding Settings → Ark kesilmesi algılamasını kapatın.
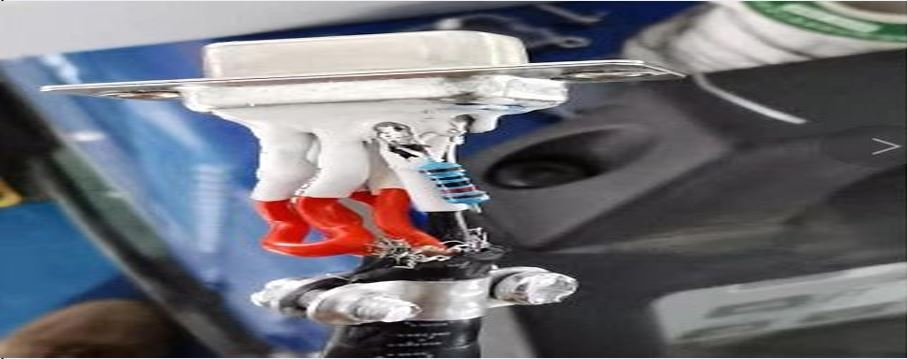
Sorun açıklaması:
Kaynak makinesi ark ateşleme alarmı
Çözüm yöntemi:
-
İletişim kablosunu kontrol edin ve ekranlamayı her iki uca da bağlayın.
-
Eğer yalnızca kaynak makinesi tarafı ekranlıysa, kontrol kabini tarafına da ekranlama ekleyin.
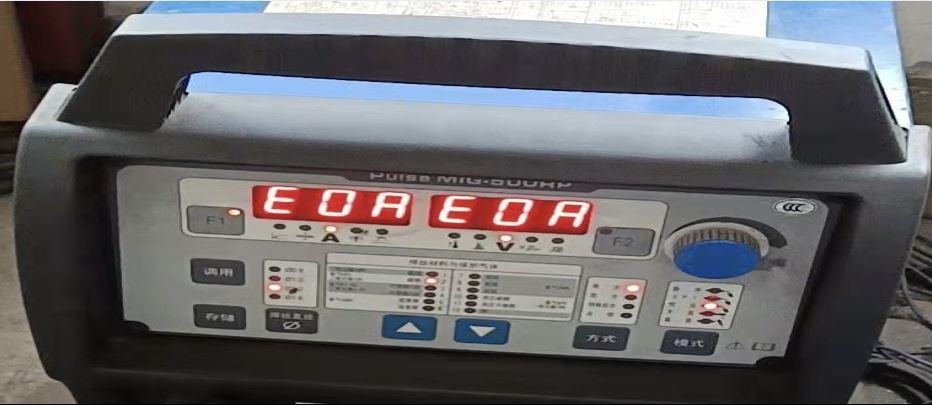
Sorun açıklaması:
Su soğutma EOA alarmı
Çözüm yöntemi:
-
Yeniden doldurma veya antifriz değişiminden sonra tanktaki havayı tahliye edin
-
Filtre eleğinin kirli olup olmadığını veya donmayı kontrol edin
-
P10 parametresinin otomatik sirkülasyon olarak ayarlandığını doğrulayın
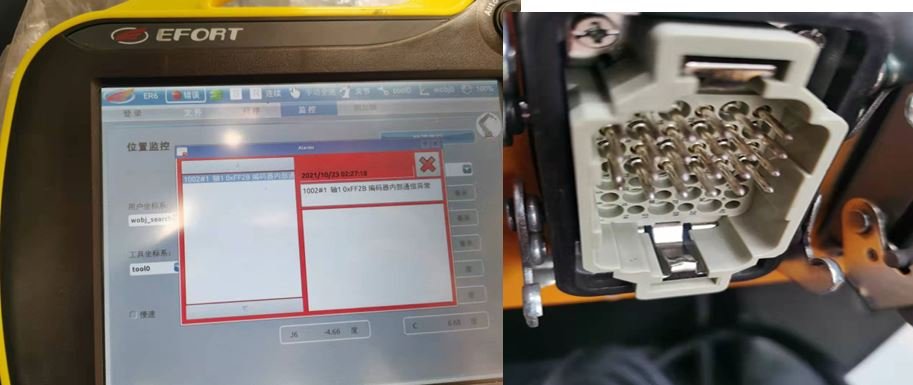
Sorun açıklaması:
Eklem hareketinde eksen 1 enkoderi dahili iletişim hatası veriyor.
Çözüm yöntemi:
Enkoderin aviation konnektöründeki pimleri kontrol edin. İçeri kaçmış pimleri ileri doğru itin.
Sorun açıklaması:
Öğretme kumandası acil durdurma hatası sıfırlanamıyor.
Çözüm yöntemi:
-
Acil durdurma rölesi civarındaki kabloları kontrol edin
-
Güvenlik rölesini kontrol edin ve döner düğmeyi çevirin
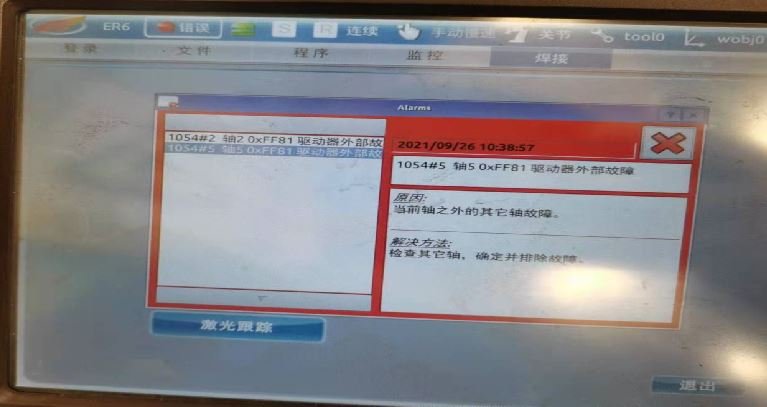
Sorun açıklaması:
Googol Tech: eksen 2 ve eksen 5 sürücüsünde harici arıza
Çözüm yöntemi:
Robotun 1–6 eksenleri için değiştirilmiş servo parametrelerini yeniden içe aktarın.