
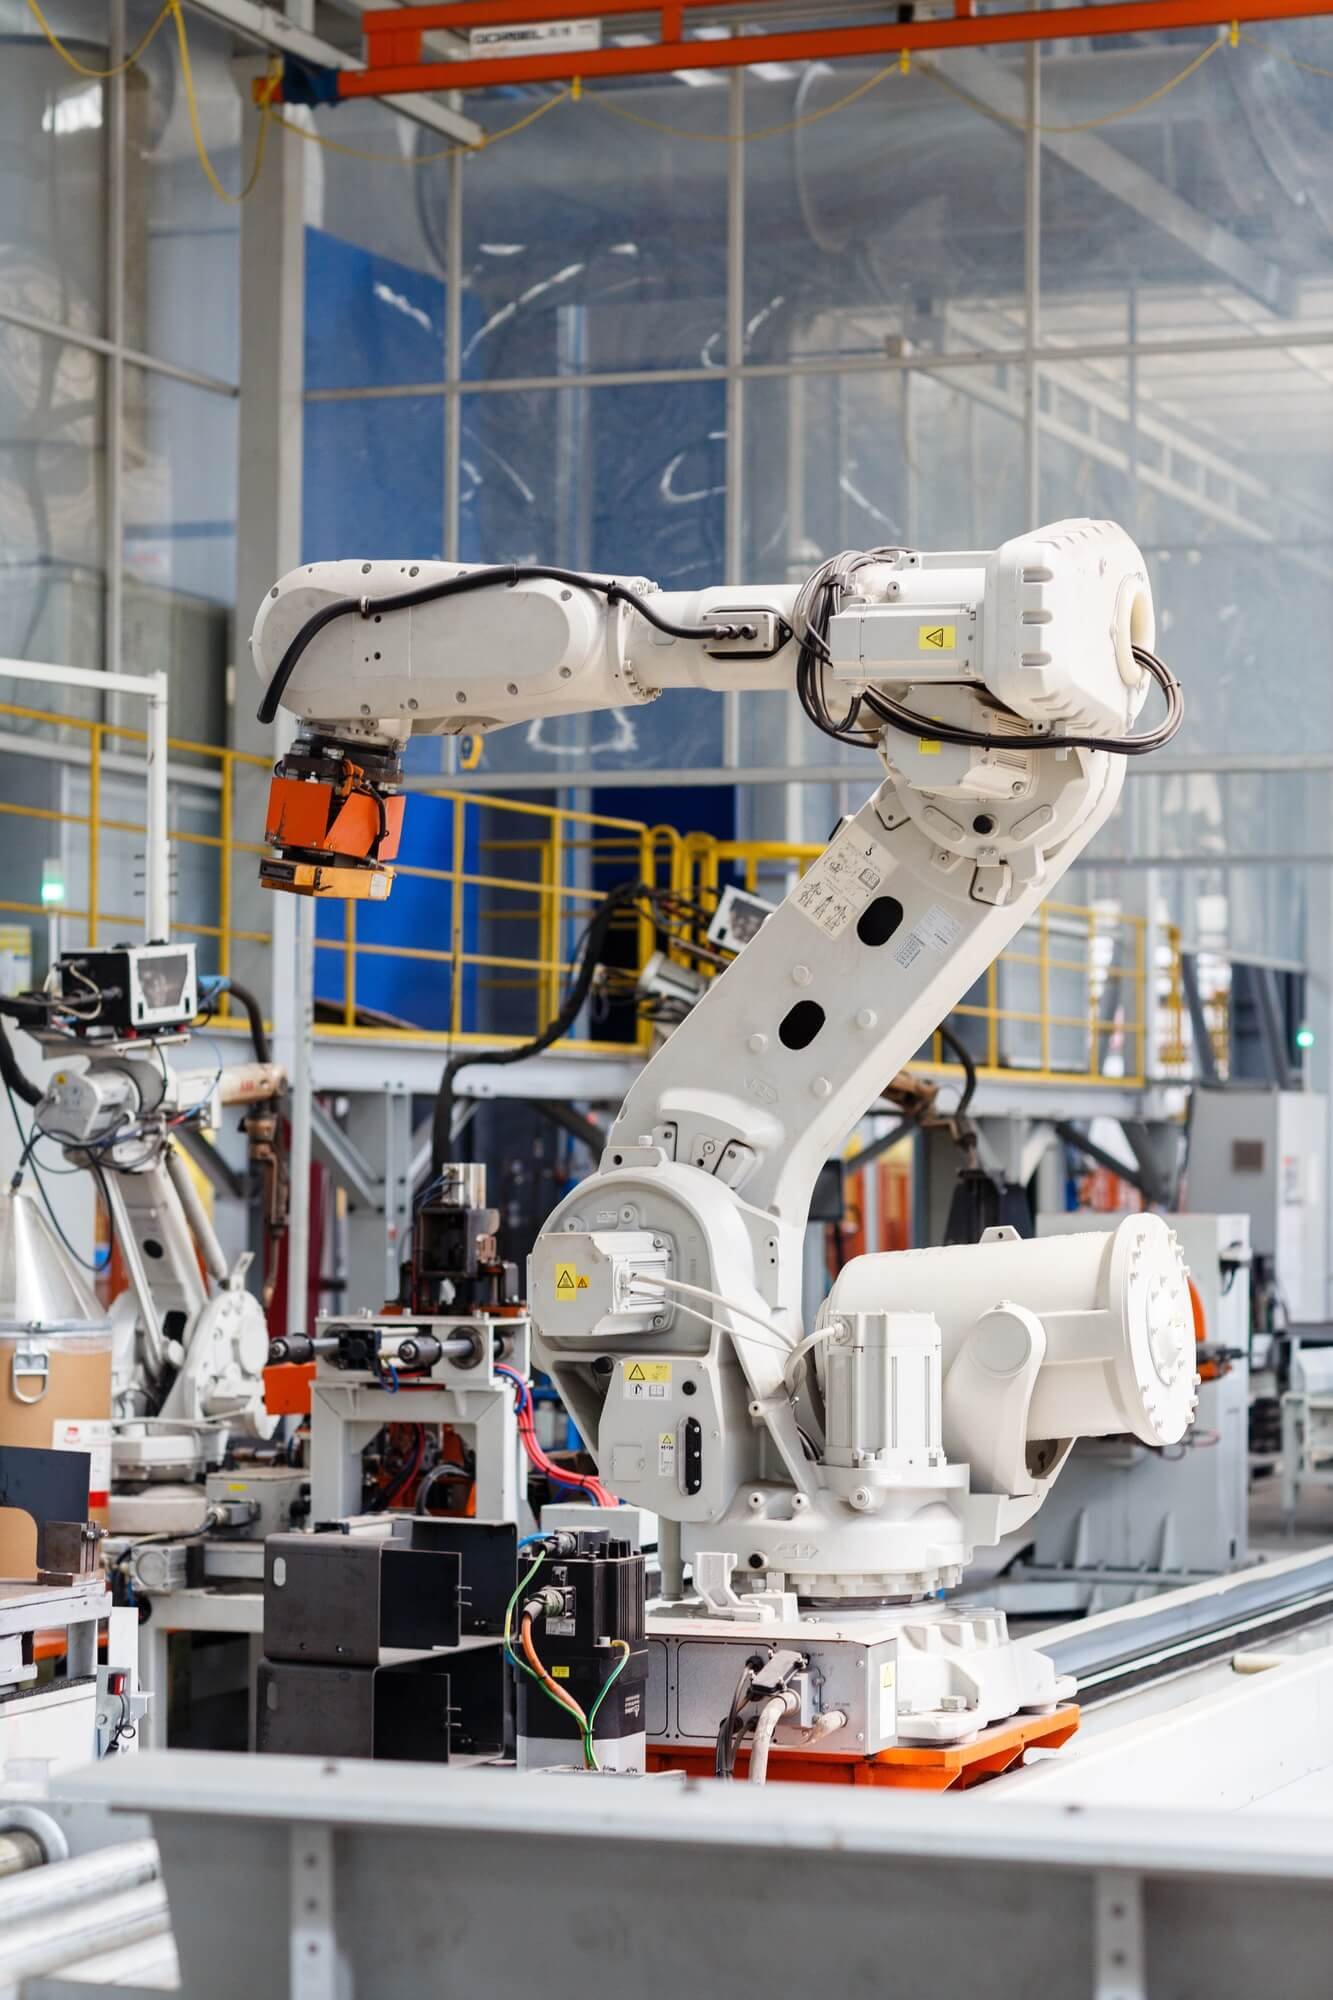
روبوت Elfin التعاوني
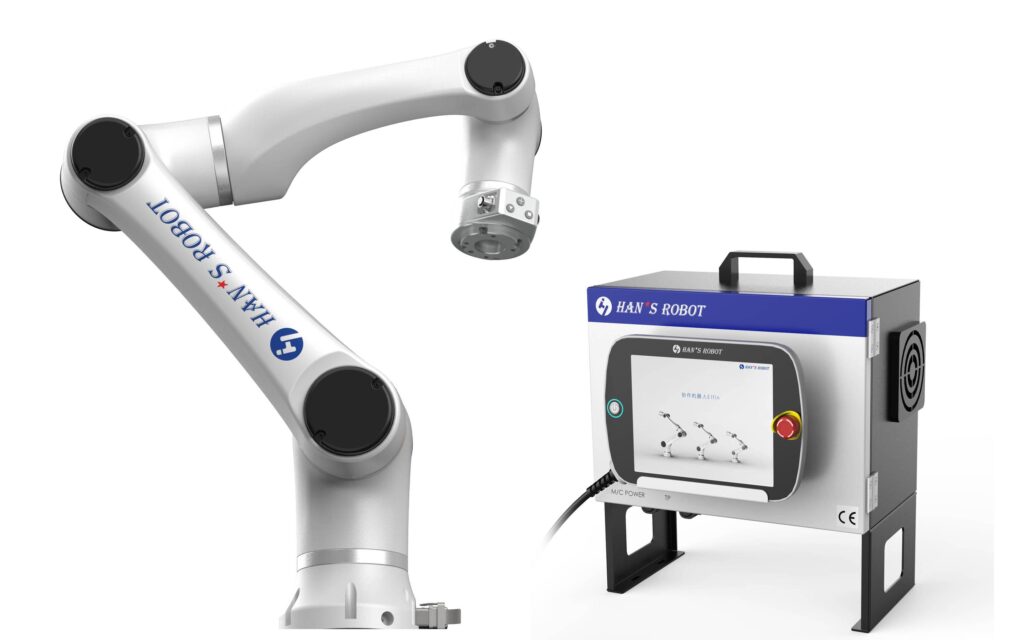
روبوت تعاوني 6-DOF بتصميم وحدة ثنائية المفاصل، صُدِّر إلى أكثر من 100 دولة لأعمال التجميع والالتقاط واللحام والجلخ والرش.
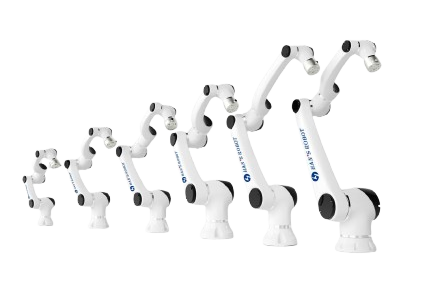
روبوت Elfin التعاوني
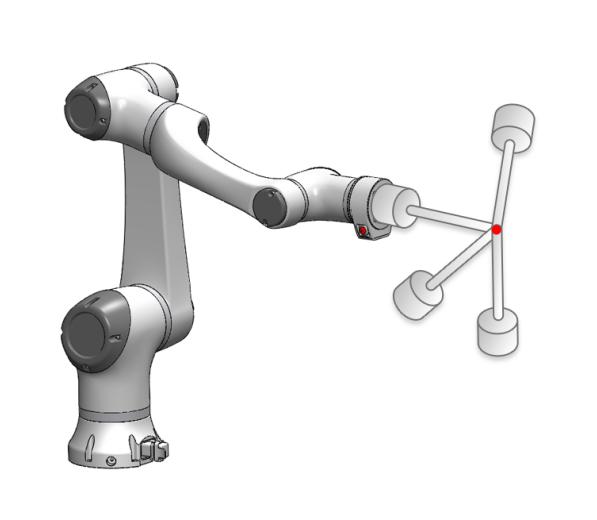
يمكن استخدام روبوت Elfin التعاوني في خطوط الإنتاج المتكاملة المؤتمتة وأعمال التجميع والالتقاط واللحام والجلخ والرش وتطبيقات أخرى، وقد صُدِّر إلى أكثر من 100 دولة ومنطقة. وهو يعتمد تصميم وحدة ثنائية المفاصل فريدًا، حيث تحتوي وحدة الحركة الواحدة على مفصلين لتشكيل بنية حركية فريدة، لا تختلف عن معظم الروبوتات التعاونية في السوق فحسب، بل توفر أيضًا مرونة أكبر أثناء العمل.
- أول تصميم لوحدة ثنائية المفاصل في الصين
- تفرد مُحسَّن
- روبوت تعاوني 6-DOF عالي المرونة
- التصميم المعياري
تفاصيل التكوين
| بيان التكوين | الروبوت | صندوق التحكم | وحدة التلقين | الكابل | التطبيقات |
|---|---|---|---|---|---|
| قياسي |  |
صندوق تحكم قياسي | وحدة تلقين قياسية (الدقة 1024*600، حجم الشاشة: 10.4 بوصة) | 5m | / |
| صندوق تحكم مصغّر | |
صندوق تحكم مصغّر (وحدة الطاقة:اختيارية) | وحدة تلقين لوحية (اختيارية) | 5m | يُستخدم مع معدات الأتمتة وعربات AGV والروبوتات المتنقلة وغيرها. |
جدول مواصفات صندوق التحكم القياسي
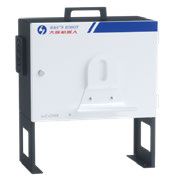
| الخاصية | التفاصيل |
|---|---|
| الأبعاد | 445.2mm x 318.8mm x (360+176)mm |
| ارتفاع الحامل | 176mm |
| الوزن | 18.5kg |
| خرج الطاقة | 48V DC |
| درجة حرارة التشغيل | 0~50℃ |
| رطوبة التشغيل | رطوبة نسبية 90% (دون تكاثف) |
| درجة الحماية IP | IP20 |
صندوق التحكم المصغّر (اختياري)
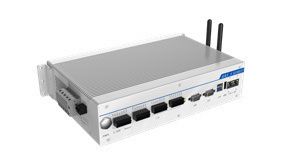
| الخاصية | التفاصيل |
|---|---|
| الأبعاد | 323x221x80(mm) |
| دخل الطاقة | DC30~60V |
| مصدر I/O | DC24V |
| منفذ I/O | 8 مداخل، 8 مخارج |
| درجة الحماية IP | IP20 |
| الاتصال | TCP/IP Modbus |
جدول مواصفات وحدة التلقين
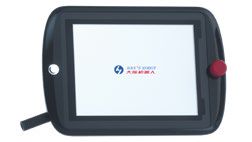
| الخاصية | التفاصيل |
|---|---|
| الأبعاد | 327 mm x 230 mm x (45+22) mm |
| الوزن | 2.7kg (شامل الكابل) |
| الشاشة | 10.4” |
| الدقة | 1024 x 800 |
| زر الإيقاف الطارئ | 1 |
| درجة الحماية IP | IP54 |
المواصفات الفنية
الطراز E03, E05, E05-L, E10, E10-L, E15
مرّر الجدول أفقيًا لعرض جميع الأعمدة.
| الطراز | الوزن | الحمولة | مدى الوصول | مدى حركة المفاصل | قابلية التكرار | استهلاك الطاقة | سرعة المفاصل | سرعة الأداة | درجات الحرية | مداخل ومخارج صندوق التحكم | الاتصال | درجة الحماية IP |
|---|---|---|---|---|---|---|---|---|---|---|---|---|
| E03 | 18kg | 3kg | 590mm | J1, J4, J6: ±360°; J2: ±135°; J3: ±150°; J5: ±147° | ±0.02mm | 100W (نموذجي) | J1-J4: 180°/s; J5-J6: 200°/s | 2m/s | 6 | 16 I/O رقمية، 2 I/O تناظرية | TCP/IP, ModbusTCP | IP54 (IP66 اختياري) |
| E05 | 25kg | 5kg | 800mm | J1, J4, J6: ±360°; J2: ±135°; J3: ±150°; J5: ±147° | ±0.02mm | 180W | J1-J4: 180°/s; J5-J6: 200°/s | 3m/s | 6 | 16 I/O رقمية، 2 I/O تناظرية | TCP/IP, ModbusTCP | IP54 (IP66 اختياري) |
| E05-L | 26kg | 3.5kg | 950mm | J1, J4, J6: ±360°; J2: ±135°; J3: ±150°; J5: ±147° | ±0.02mm | 180W | J1-J4: 180°/s; J5-J6: 200°/s | 3m/s | 6 | 16 I/O رقمية، 2 I/O تناظرية | TCP/IP, ModbusTCP | IP54 (IP66 اختياري) |
| E10 | 43kg | 10kg | 1000mm | J1-J2: 100°/s; J3-J4: 150°/s; J5-J6: 180°/s | ±0.03mm | 350W | J1-J2: 100°/s; J3-J4: 150°/s; J5-J6: 180°/s | 2m/s | 6 | 16 I/O رقمية، 2 I/O تناظرية | TCP/IP, ModbusTCP | IP54 (IP66 اختياري) |
| E10-L | 45kg | 8kg | 1300mm | J1-J2: 100°/s; J3-J4: 150°/s; J5-J6: 180°/s | ±0.03mm | 350W | J1-J2: 100°/s; J3-J4: 150°/s; J5-J6: 180°/s | 2.5m/s | 6 | 16 I/O رقمية، 2 I/O تناظرية | TCP/IP, ModbusTCP | IP54 (IP66 اختياري) |
| E15 | 60kg | 15kg | 1300mm | J1-J2: 80°/s; J3-J4: 120°/s; J5-J6: 150°/s | ±0.05mm | 600W | J1-J2: 80°/s; J3-J4: 120°/s; J5-J6: 150°/s | 2m/s | 6 | 16 I/O رقمية، 2 I/O تناظرية | TCP/IP, ModbusTCP | IP54 (IP66 اختياري) |
معايير السلامة والامتثال
تتضمن روبوتات Elfin التعاونية ميزات سلامة مدمجة متنوعة، مصممة بما يتوافق مع المعايير الدولية مثل ISO 10218 وEN ISO13849-1:2008. ووظائف السلامة مضبوطة مسبقًا لكن يمكن تعديلها وفق احتياجات التشغيل.
أجهزة سلامة مدمجة
تشمل أجهزة سلامة بمداخل ومخارج رقمية وتناظرية، إضافة إلى وظيفتي الإيقاف الطارئ وقطع الطاقة.
الإيقاف الطارئ وكشف التصادم
تتيح أزرار الإيقاف الطارئ الموجودة على صندوق التحكم ووحدة التلقين إيقافًا فوريًا عند الخطر، بينما يمنع كشف التصادم الحوادث بإيقاف الحركة عندما تتجاوز القوة الخارجية الحدود المضبوطة مسبقًا.
درجة الحماية IP وملاءمة البيئة
روبوتات Elfin مصنّفة IP54 مع خيار IP66، ما يجعلها مقاومة للغبار والرطوبة. وهي غير مخصصة للبيئات المتفجرة أو القابلة للاشتعال.
ستائر السلامة الضوئية وضوابط الحدود
تساعد الستائر الضوئية وحدود المفاصل على إنشاء مناطق تشغيل آمنة، ما يقلل المخاطر المحتملة على المشغّلين.
جدول احتياطات السلامة
| مستوى السلامة | الوصف | النتيجة |
|---|---|---|
 خطر |
قد يؤدي عدم الالتزام إلى الوفاة أو إصابة خطيرة | تأكد دائمًا من مطابقة إعدادات السلامة لاحتياجات التطبيق |
 تحذير |
خطر الإصابة أو تلف المعدات | تأكد من تفعيل جميع أجهزة السلامة وإعداداتها بشكل صحيح |
 تنبيه |
قد يؤدي إلى عطل في المعدات | تجنّب الاستخدام غير السليم والتعديلات غير المصرح بها |
الحماية من الطوارئ والتصادم
تتضمن روبوتات Elfin التعاونية أزرار إيقاف طارئ على صندوق التحكم ووحدة التلقين معًا، إضافة إلى مستشعرات كشف التصادم التي توقف الحركة عند رصد قوة زائدة. وتشمل إجراءات السلامة الإضافية:
- المناطق الآمنة وضوابط الحدود: مناطق آمنة قابلة للتكوين وحدود للمفاصل وستائر سلامة ضوئية.
- تحديد القوة: يوقف الروبوت التعاوني تلقائيًا عند رصد قوة مفرطة، ما يضمن سلامة المشغّلين في البيئات التعاونية.
واجهة البرنامج: Han’s Robot Demonstrator
تُشغَّل روبوتات Elfin التعاونية عبر برنامج Han’s Robot Demonstrator البديهي، الذي يتيح البرمجة والمراقبة والتكوين والإدارة من واجهة واحدة:
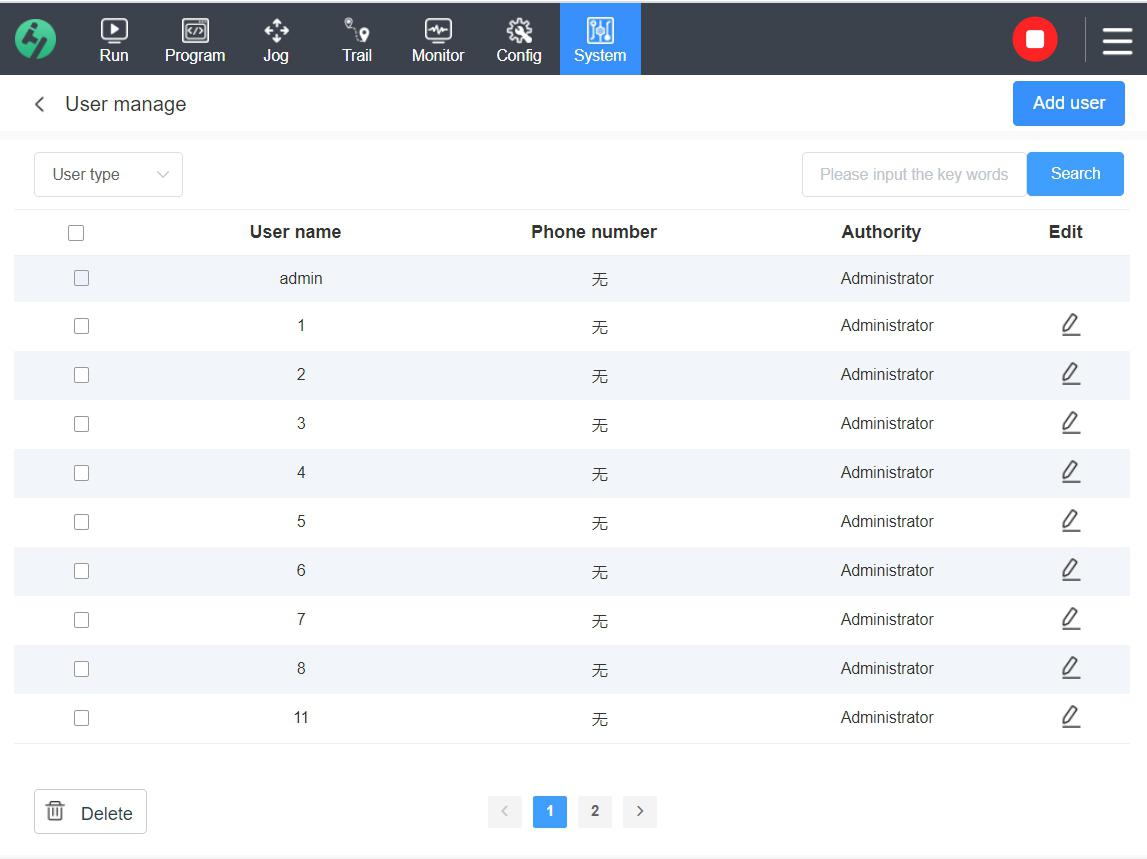
- أدوار المستخدمين والصلاحيات: يدعم أدوار المسؤول والمشغّل والزائر، مع صلاحيات قابلة للتخصيص حسب متطلبات الأمان.
-
عناصر الواجهة المرئية:
- عرض النموذج ثلاثي الأبعاد: يوفّر عرضًا لحظيًا لوضعية الروبوت وحركته.
- مؤشرات الحالة LED: تشير الألوان إلى حالات الروبوت المختلفة (مثل الأخضر للتفعيل والأحمر للخطأ) لتمييز الحالة بسرعة.
- أوصاف الحالة ورسائل الأخطاء: تُنبّه رسائل الأخطاء المستخدمين إلى مشكلات مثل أخطاء المفاصل أو مشكلات الاتصال لمعالجتها سريعًا.
- دعم تعدد اللغات وسهولة الوصول: يتيح اختيار اللغة، ما يجعل الواجهة متاحة عالميًا.
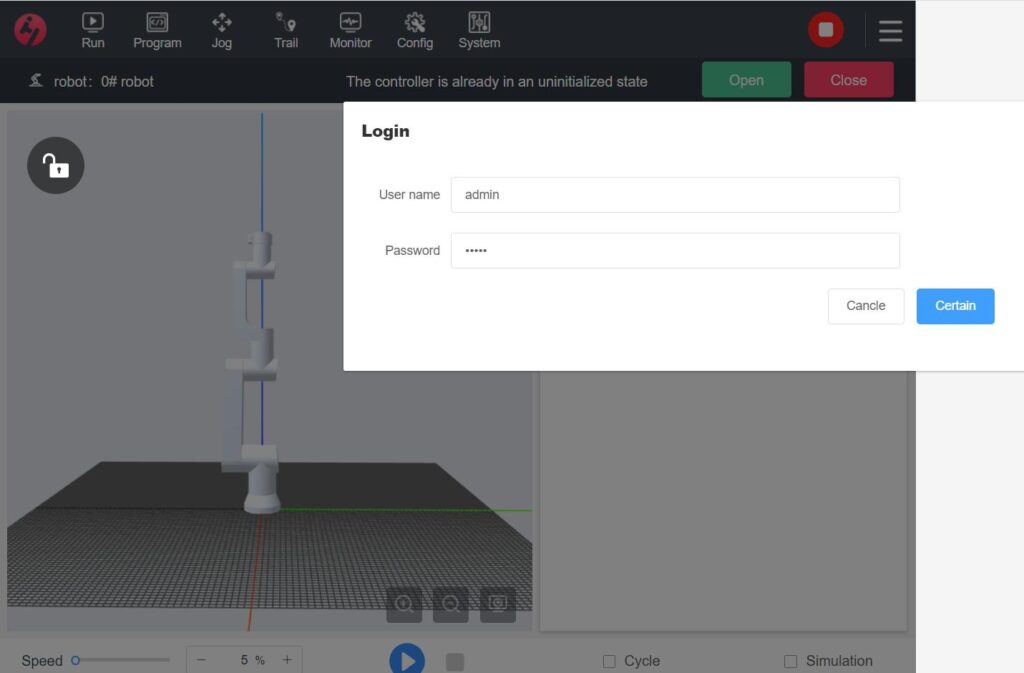
| جدول صلاحيات المستخدمين | |
|---|---|
| دور المستخدم | حقوق الوصول |
| المسؤول | وصول كامل إلى جميع وظائف الروبوت، بما في ذلك البرمجة والتكوين |
| المشغّل | الوصول إلى التشغيل والتحريك التدريجي (باستثناء حفظ النقاط) ووظائف المراقبة |
| الزائر | مقتصر على عمليات التحريك التدريجي فقط، دون وصول إلى البرمجة أو التكوين |
| عناصر الواجهة الرئيسية | |
 التشغيل |
لبدء تشغيل الروبوت وتنفيذ البرامج. |
 البرمجة |
إنشاء نصوص الروبوت البرمجية وتعديلها وإدارتها. |
 المراقبة |
متابعة حالات I/O وحالة الجسم والسجلات لحظيًا. |
 التكوين |
ضبط معايير الروبوت (TCP وزاوية التركيب وإحداثيات المستخدم). |
 الإدارة |
إدارة حسابات المستخدمين وتحديث النظام. |
 التحريك التدريجي |
ضبط وضعية الروبوت وموضعه يدويًا. |
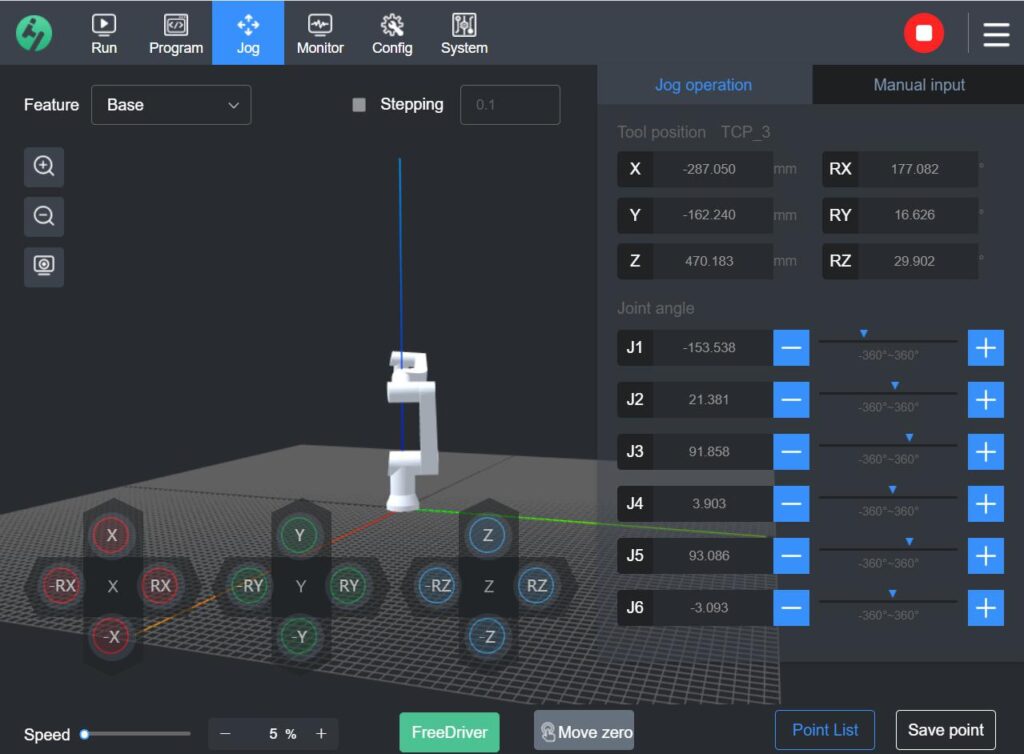
التحكم اليدوي والتكوين
توفر روبوتات Elfin التعاونية تموضعًا يدويًا دقيقًا، مع إعدادات لتكوين الأدوات والحركة والحمولة:
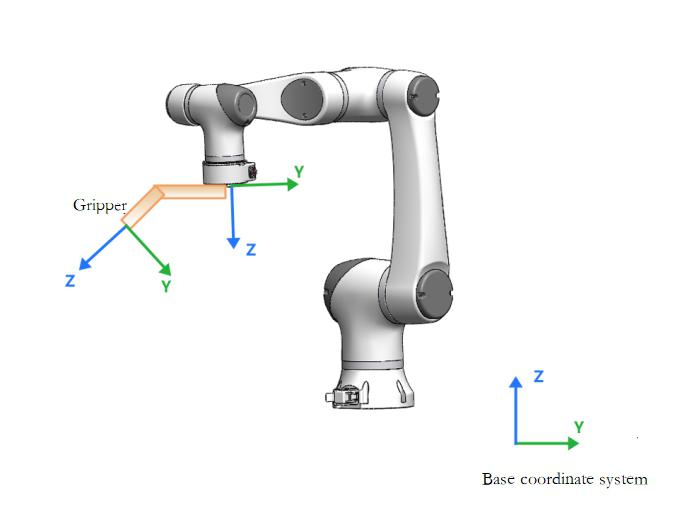
- خيارات أنظمة الإحداثيات: التشغيل بإحداثيات القاعدة أو المستخدم أو الأداة للتحكم في حركة الروبوت حسب الحاجة.
- شريط السرعة والضبط الدقيق: يتيح التحكم القابل للضبط في السرعة وخيارات الضبط الدقيق حركات دقيقة بخطوات تصل إلى 0.1mm، وهو مثالي للمهام الحساسة.
- وضع التلقين بقوة صفرية: يسمح بتوجيه الروبوت يدويًا دون مقاومة، ما يساعد المشغّلين على تموضعه بدقة.
-
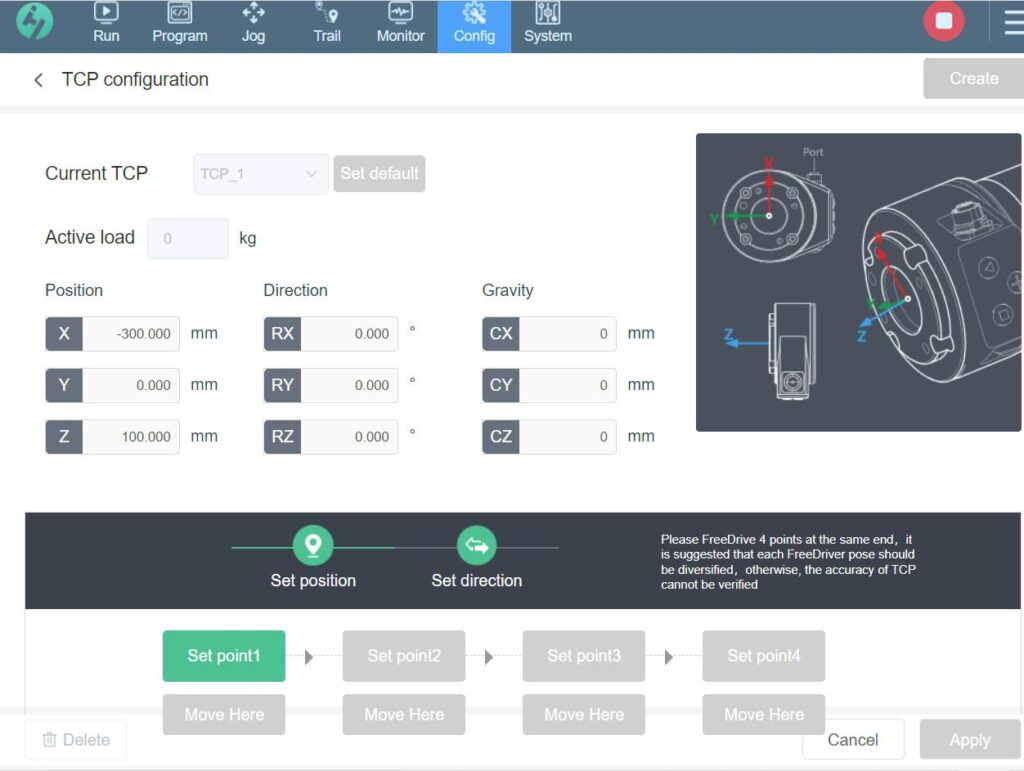
إعداد نقطة مركز الأداة (TCP):
- حدّد إحداثيات الأداة بمواضع X وY وZ واتجاهات RX وRY وRZ لتخصيص مسارات حركة الأداة.
- ضبط الحمولة ومركز الثقل: وازن توزيع الحمولة بإدخال معلومات دقيقة عن الوزن ومركز الثقل، ما يحسّن الاستقرار.
تكوين نقطة مركز الأداة (TCP) والحمولة
يُعد ضبط TCP بدقة أساسيًا لمهام مناولة الأدوات. ويمكن للمستخدمين إنشاء نقاط TCP جديدة وتحديد مواضع الأدوات وضبط إعدادات الحمولة لتحسين أداء الروبوت التعاوني.
| جدول تكوين TCP | |
|---|---|
| الإعداد | التفاصيل |
| TCP جديد | كوّن TCP جديدًا بتحديد مواضع X وY وZ وRX وRY وRZ |
| ضبط الموضع | استخدم طريقة النقاط الأربع لضبط نقطة أصل TCP |
| مركز الثقل | حدّد مركز ثقل الحمل لتشغيل متوازن |
تشغيل العمليات ومراقبتها
يتبع تشغيل روبوتات Elfin التعاونية عملية منظمة لضمان الاستقرار والسلامة:
التهيئة وبدء التشغيل
بعد تسجيل الدخول، على المستخدمين تشغيل الروبوت وتفعيله. وتُحرَّر مكابح المفاصل تدريجيًا لإتاحة تهيئة آمنة.
اختيار البرنامج والمراقبة اللحظية
اختر البرامج وشغّلها مع مراقبة مستمرة لحالات I/O وحالة الحركة وسلامة الروبوت العامة.
عرض ثلاثي الأبعاد لحركات الروبوت
يساعد العرض ثلاثي الأبعاد اللحظي على متابعة حركة الروبوت وتعديل المهام ديناميكيًا.
مؤشرات الحالة والتنبيهات
توفّر الإشعارات ومصابيح المؤشرات (الأحمر والأخضر والأصفر) تغذية راجعة فورية عن حالة التشغيل وأي مشكلات تطرأ.
الإدارة وتحديثات النظام
توفّر روبوتات Elfin التعاونية ميزات إدارة واسعة لحسابات المستخدمين وإعدادات النظام معًا:
- إدارة المستخدمين والصلاحيات: حدّد الأدوار والصلاحيات لعدة حسابات مستخدمين، لحماية الوصول إلى عناصر التحكم الحساسة.
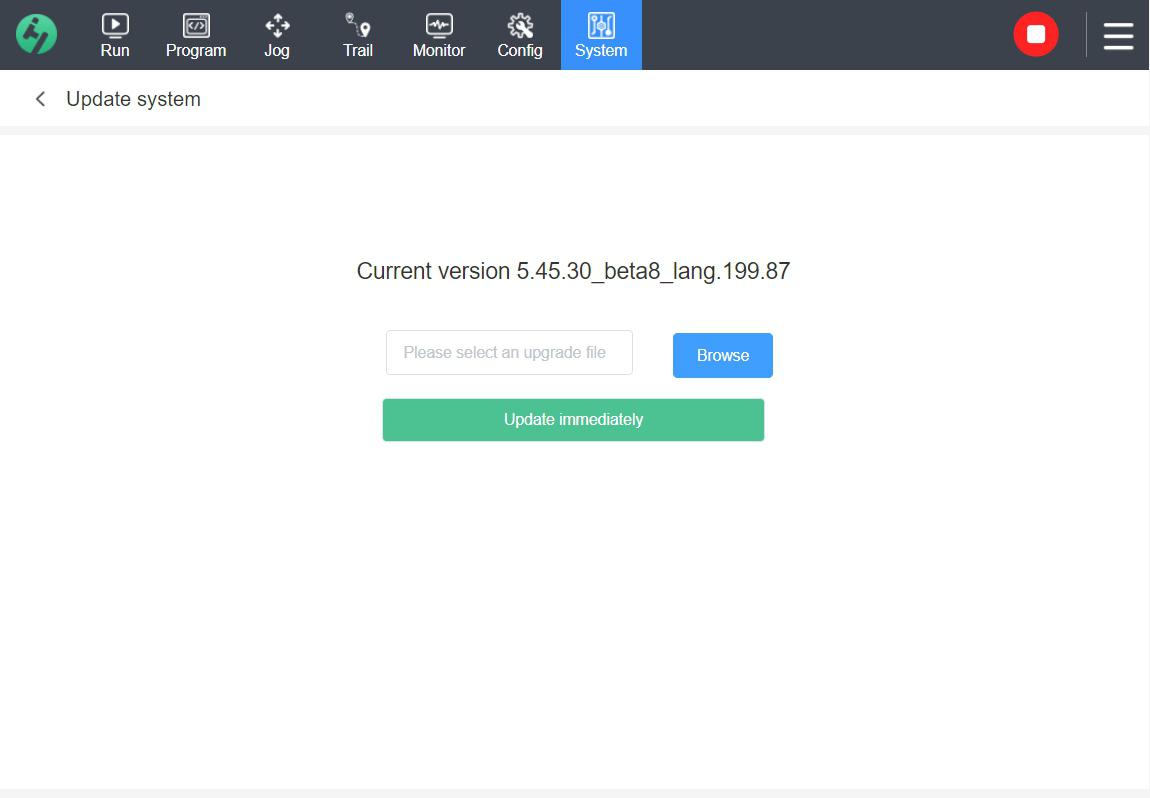
- تحديثات النظام وتكوين الشبكة: تضمن التحديثات المنتظمة وخيارات إعداد الشبكة (تكوين IP) بقاء الروبوت محدّثًا ومتكاملًا بأمان.
- النسخ الاحتياطي والاستعادة: تتيح خيارات النسخ الاحتياطي حفظ إعدادات التكوين، ما يجعل استعادة النظام سلسة عند حدوث تغييرات أو تحديثات.
استكشاف الأعطال والصيانة
تُضمَّن بروتوكولات شاملة لاستكشاف الأعطال والصيانة، تغطي مجموعة واسعة من الحالات لتقليل زمن التوقف والحفاظ على الأداء.
| الوظيفة | الوصف | ملاحظات |
|---|---|---|
| الإيقاف الطارئ | اضغط الزر لإيقاف جميع الحركات فورًا | يُستخدم في حالات الطوارئ فقط |
| كشف التصادم | يتوقف الروبوت عند رصد قوة زائدة | اضبط حدود السلامة أو أعد الضبط يدويًا |
| مشكلات التفرد | تنبيهات بشأن اختلالات محتملة في الحركة | عدّل المسار أو تحقق من حدود المفاصل |
إرشادات الصيانة:
- تأكد من تأريض جميع المفاصل وخزانة التحكم بشكل صحيح وخلوها من الغبار.
- افحص الأسلاك والتوصيلات بانتظام، وتأكد من سلامة الكابلات وإحكام تثبيتها.
- استبدل الأجزاء البالية بقطع معتمدة من Han’s Robot فقط للحفاظ على معايير السلامة.
الرسم التخطيطي
وفقًا لدليل اختيار منتجات Han’s Robot، تُستخدم روبوتات Han’s التعاونية بصورة أساسية في المجالات والتطبيقات التالية:
الأتمتة الصناعية:
– التجميع: يُستخدم في خطوط الإنتاج لمهام التجميع، ما يحسّن الدقة والكفاءة.
– اللحام: مناسب لمهام لحام متنوعة، بما فيها اللحام النقطي ولحام القوس.
– الجلخ والتلميع: يُستخدم في مهام معالجة أسطح المعادن والبلاستيك وغيرها، محققًا تلميعًا وجلخًا عاليي الدقة.
– الطلاء بالرش: يُستخدم في عمليات طلاء الأسطح لضمان جودة طلاء منتظمة.
الخدمات اللوجستية:
– مناولة المواد: مفيد في المناولة والتحميل على المنصات وسائر العمليات اللوجستية في المستودعات ومراكز التوزيع، خاصة مع الأحمال الثقيلة.
– التحميل والتفريغ: يساعد في تحميل الآلات ومعدات الإنتاج وتفريغها، ما يقلل العمل اليدوي ويعزز السلامة والكفاءة.
المجال الطبي:
– المساعدة الطبية: يمكن للروبوتات التعاونية المساعدة في البيئات الطبية بمهام مثل مساندة العمليات الجراحية وصرف الأدوية.
– التدريب التأهيلي: يساعد المرضى على أداء تمارين إعادة التأهيل بدقة وأمان.
التعليم:
– تعليم الروبوتات والبحث فيها: مناسب للجامعات ومؤسسات البحث لأغراض أبحاث الروبوتات والتدريب التعليمي.
العمل في البيئات الخطرة:
– البيئات القابلة للانفجار: روبوتات Elfin-Ex التعاونية المضادة للانفجار معتمدة للحماية من الانفجار، ما يتيح لها العمل في بيئات تحتوي على غازات قابلة للانفجار وأغبرة قابلة للاحتراق، وهو ما يجعلها مثالية للصناعات عالية الخطورة مثل البتروكيماويات والتعدين، ويقلل المخاطر على المشغّلين.
تُظهر هذه التطبيقات تنوّع روبوتات Han’s التعاونية وقابليتها للتكيف عبر البيئات الصناعية واللوجستية والطبية والتعليمية والخطرة، بما يلبي احتياجات متنوعة للأتمتة والعمليات الذكية في قطاعات مختلفة.
استفسارات العملاء المتكررة
أكثر الأسئلة والأجوبة شيوعًا حول الروبوت التعاوني
ما التطبيقات الأنسب لروبوتات Elfin التعاونية؟
صُممت روبوتات Elfin التعاونية لتطبيقات متنوعة، تشمل التجميع واللحام والجلخ والتلميع والطلاء بالرش ومناولة المواد والتحميل/التفريغ في بيئات الإنتاج المؤتمتة.
ما معايير السلامة التي يمتثل لها روبوت Elfin؟
يتبع روبوت Elfin معايير EN ISO 13849-1:2008 ويعتمد مستوى أداء D (Pld) للسلامة، ما يضمن مستويات حماية عالية عبر أجهزة سلامة مدمجة وميزات سلامة I/O للاتصال بآلات وأجهزة حماية أخرى.
كيف يتعامل روبوت Elfin التعاوني مع حفظ المسار للحركات المعقّدة مثل الجلخ
يدعم روبوت Elfin وظيفة حفظ المسار، ما يتيح للمستخدمين توجيهه يدويًا على طول مسار. وبعد المرور الأول، يمكن للروبوت تكرار المسار تلقائيًا لحركة ثابتة ودقيقة في مهام مثل الجلخ والتلميع.
هل يتوافق روبوت Elfin مع أدوات طرفية مختلفة لتطبيقات مثل التلميع؟
نعم، يمكن تجهيز ذراع روبوت Elfin بمؤثرات طرفية متنوعة، مثل الجلاخات الزاوية وجلاخات الأحزمة وأدوات التلميع المتخصصة، ما يوفّر تنوعًا للمهام التي تتطلب ملحقات أدوات مختلفة.
ما الميزات الرئيسية في روبوت Elfin التي تدعم طبيعته التعاونية
يتميز روبوت Elfin بوحدة ثنائية المفاصل فريدة تعزز المرونة وتقلل قيود التشغيل. كما يضم 10 تكوينات أمان متقدمة تتيح تعاونًا آمنًا مع المشغّلين البشريين دون الحاجة إلى حواجز سلامة واسعة.
ما سعة حمولة روبوتات Elfin التعاونية؟
تختلف سعة الحمولة حسب الطراز. فعلى سبيل المثال، يتحمل Elfin E05 حتى 5 kg، بينما تحمل الطرازات الأثقل مثل Elfin E15 حتى 15 kg، بما يلبي متطلبات صناعية متنوعة.
هل يمكن استخدام روبوتات Elfin في إعادة التأهيل وتطبيقات المساعدة الطبية الأخرى؟
نعم، روبوتات Elfin مناسبة للمساعدة الطبية، بما في ذلك تمارين إعادة التأهيل، بفضل تحكمها الدقيق وميزات السلامة وقدرتها على الحركة المتكررة السلسة.
هل هناك إمكانية لاستخدام روبوت Elfin في البيئات التعليمية والبحثية؟
نعم، روبوت Elfin التعاوني مناسب للبيئات التعليمية والبحثية. فبفضل خيارات البرمجة المرنة والتصميم المعياري وسهولة الاستخدام، يمثل أداة ممتازة لتدريب الطلاب والباحثين على الروبوتات والأتمتة والتطبيقات الصناعية. وواجهة البرمجة الرسومية في الروبوت مفيدة بوجه خاص في هذه البيئات، إذ تتيح للمستخدمين إعداد مهام معقّدة دون كتابة أكواد كثيرة، ما يجعلها في متناول الطلاب والمهنيين الجدد على الروبوتات.
إضافة إلى ذلك، فإن توافق روبوت Elfin مع بروتوكولات اتصال متعددة (مثل TCP/IP وModbusTCP) ودعمه الاختياري لـ Profinet وEthernet/IP يجعله قابلًا للتكيف مع مشاريع بحثية مختلفة تتطلب التكامل مع أنظمة أخرى. ومع ميزات مثل كشف التصادم والتشغيل التعاوني، يمكن لروبوت Elfin العمل بأمان في قاعة دراسية أو مختبر، ما يتيح للمستخدمين التجريب والتعلم عن الروبوتات الصناعية بأمان وفاعلية.
احصل على عرض سعر الآن!
يسعدنا أن نسمع منك! أرسل لنا رسالة عبر النموذج أدناه، أو راسلنا بالبريد الإلكتروني.