
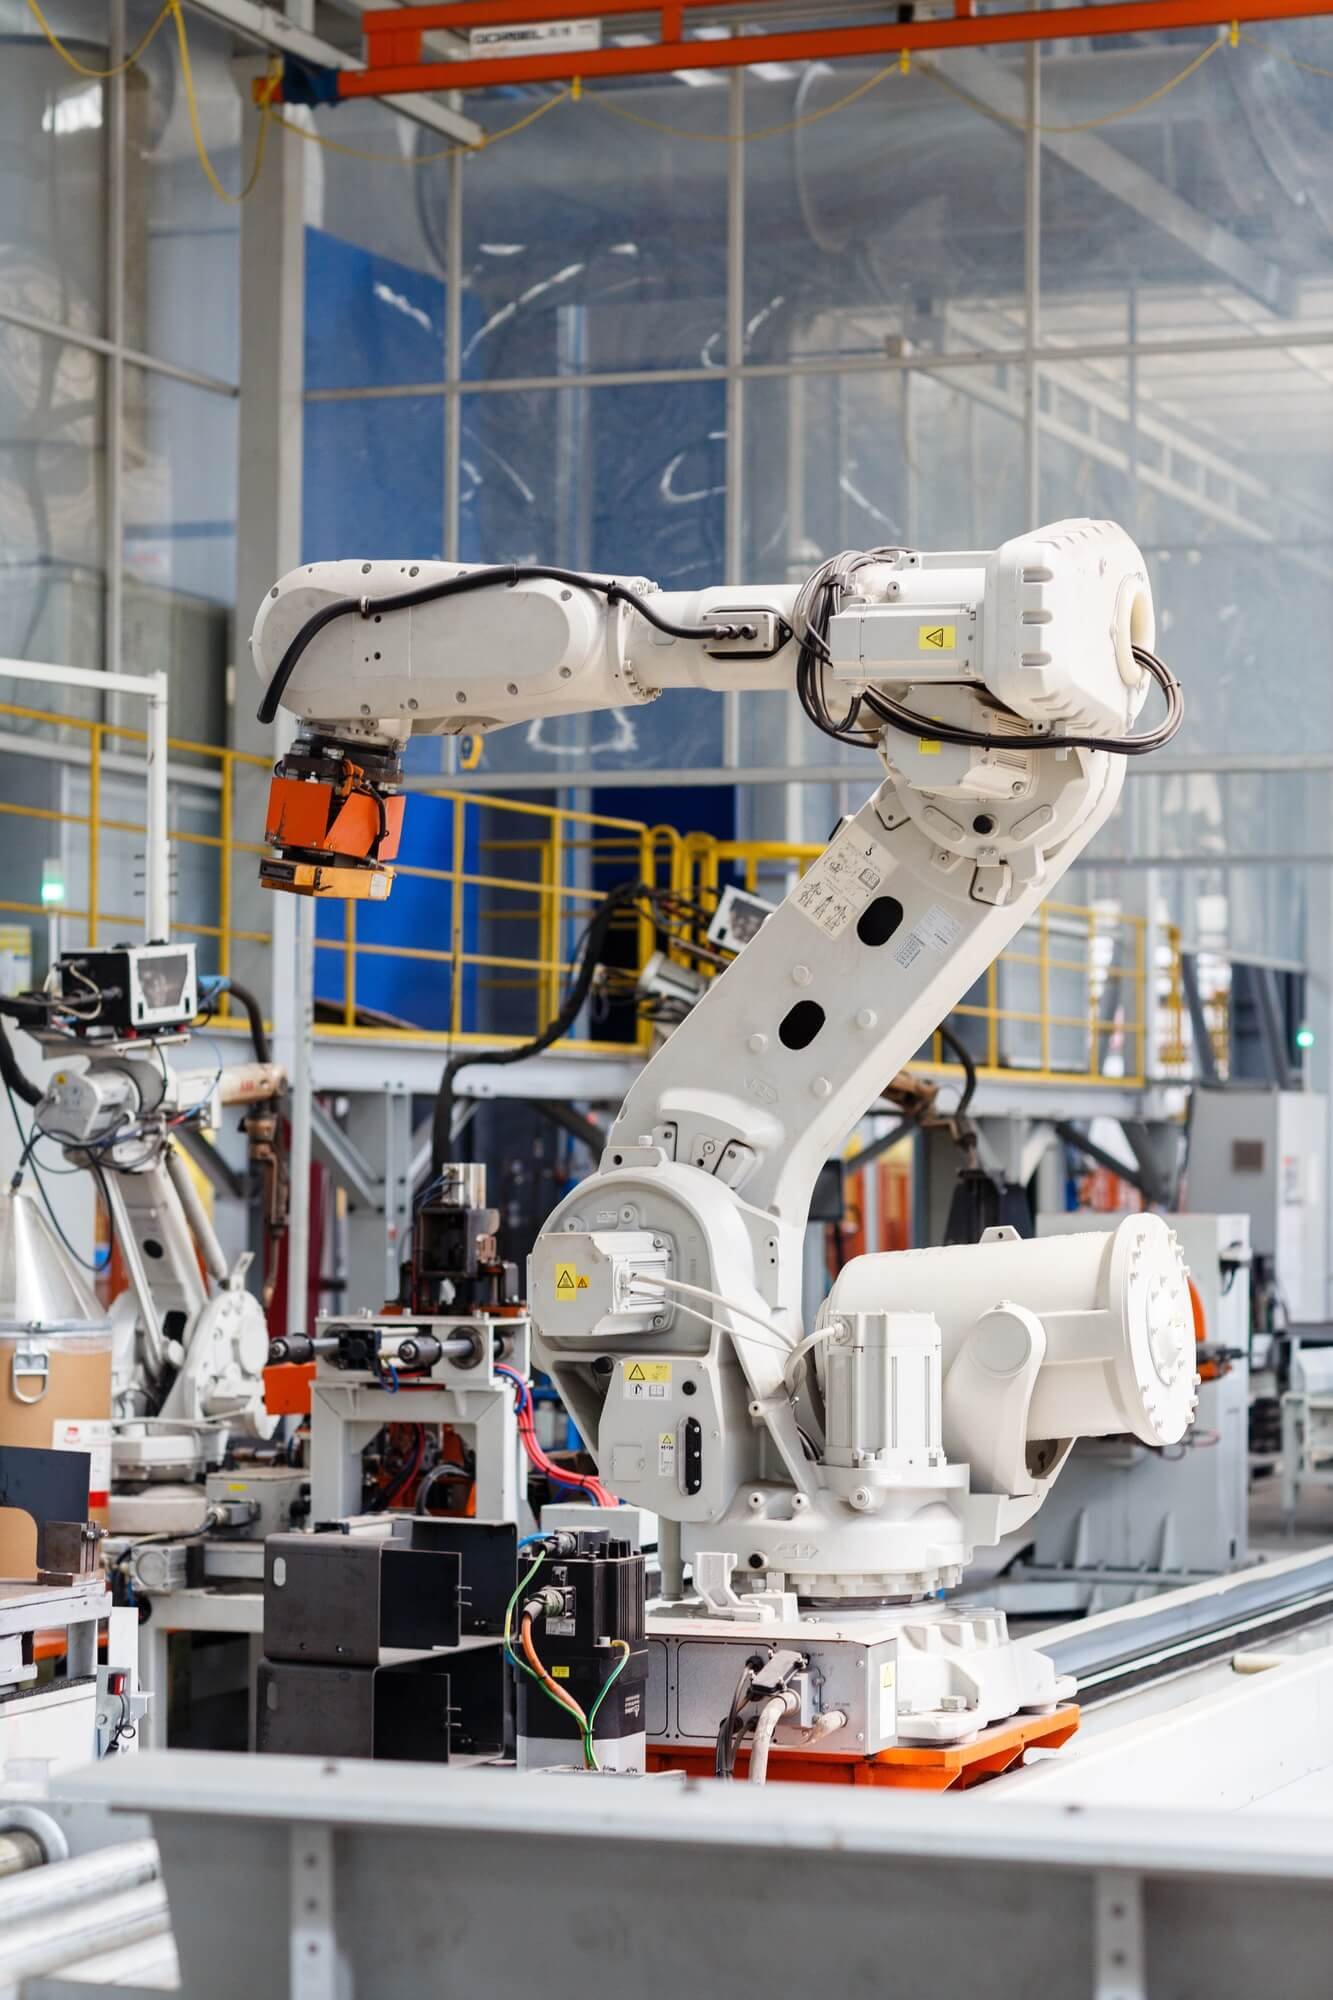
Robot Kolaboratif (cobot) Elfin
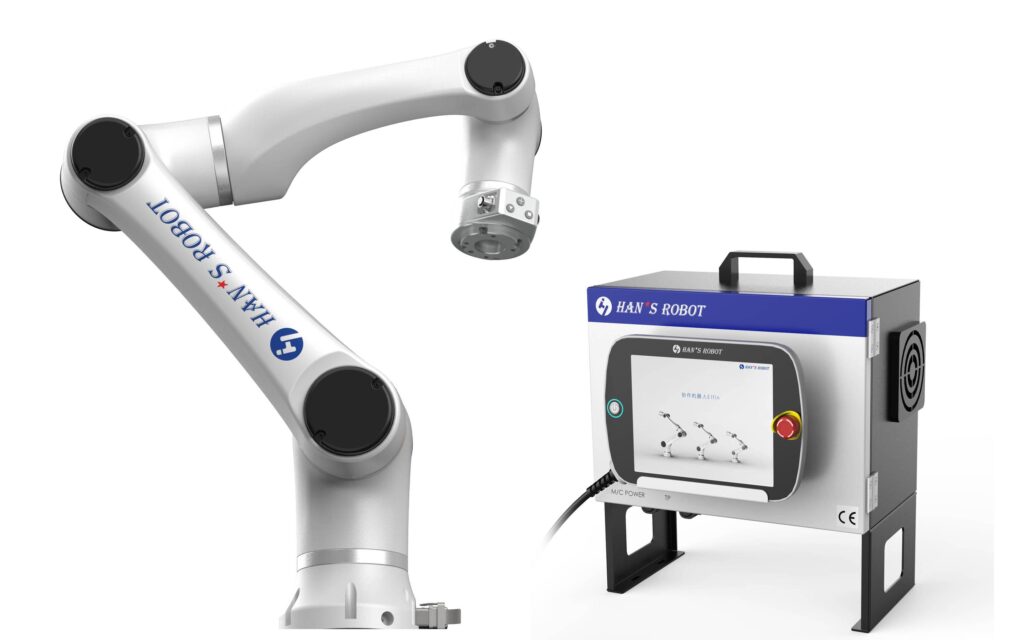
Robot kolaboratif (cobot) 6 darjah kebebasan (6-DOF) dengan reka bentuk modul dwi-sendi, dieksport ke lebih 100 negara untuk pemasangan, pengambilan, kimpalan, pengisaran dan penyemburan.
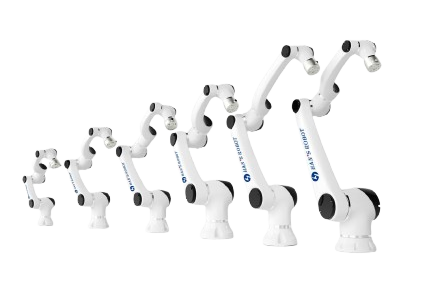
Robot Kolaboratif (cobot) Elfin
Robot kolaboratif Elfin boleh digunakan dalam barisan pengeluaran bersepadu automatik, pemasangan, pengambilan, kimpalan, pengisaran, penyemburan dan aplikasi lain, serta telah dieksport ke lebih 100 negara dan rantau. Ia menggunakan reka bentuk modul dwi-sendi yang unik, iaitu satu modul gerakan mengandungi dua sendi untuk membentuk struktur kinematik yang unik. Reka bentuk ini bukan sahaja berbeza daripada kebanyakan robot kolaboratif di pasaran, malah memberikan lebih fleksibiliti semasa beroperasi.
- Reka Bentuk Modul Dwi-Sendi Pertama di China
- Singulariti yang Dioptimumkan
- Robot Kolaboratif 6-DOF yang Sangat Fleksibel
- Kemodularan
Butiran Konfigurasi
| Arahan Konfigurasi | Robot | Kotak Kawalan | Pendant Pengajaran | Kabel | Aplikasi |
|---|---|---|---|---|---|
| Standard |  |
Kotak kawalan standard | Pendant pengajaran standard (Resolusi 1024*600, saiz skrin: 10.4 inci) | 5m | / |
| Kotak kawalan mini | |
Kotak kawalan mini (Modul kuasa: Pilihan) | Pendant pengajaran tablet (Pilihan) | 5m | Digunakan untuk peralatan automasi, AGV, robot mudah alih, dll. |
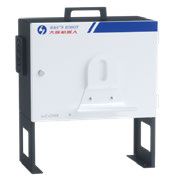
Jadual Spesifikasi Kotak Kawalan Standard
| Atribut | Butiran |
|---|---|
| Dimensi | 445.2 mm x 318.8 mm x (360+176) mm |
| Ketinggian Penyangga | 176 mm |
| Berat | 18.5 kg |
| Output Kuasa | 48 V DC |
| Suhu Operasi | 0~50℃ |
| Kelembapan Operasi | 90% kelembapan relatif (tanpa pemeluwapan) |
| Klasifikasi IP | IP20 |
Kotak Kawalan Mini (Pilihan)
| Atribut | Butiran |
|---|---|
| Dimensi | 323 x 221 x 80 mm |
| Input Kuasa | DC 30–60 V |
| Sumber I/O | DC 24 V |
| Port I/O | Input 8, Output 8 |
| Klasifikasi IP | IP20 |
| Komunikasi | TCP/IP Modbus |
Jadual Spesifikasi Pendant Pengajaran
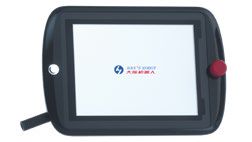
| Atribut | Butiran |
|---|---|
| Dimensi | 327 mm x 230 mm x (45+22) mm |
| Berat | 2.7 kg (termasuk kabel) |
| Paparan | 10.4” |
| Resolusi | 1024 x 800 |
| Butang Henti Kecemasan | 1 |
| Klasifikasi IP | IP54 |
Spesifikasi Teknikal
Model E03, E05, E05-L, E10, E10-L, E15
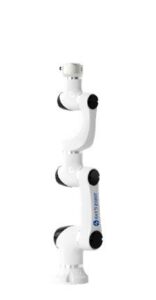
Tatal jadual secara mendatar untuk melihat setiap lajur.
| Model | Berat | Muatan berguna | Jangkauan robot | Julat Sendi | Kebolehulangan | Penggunaan Kuasa | Kelajuan Sendi | Kelajuan Alat | Darjah Kebebasan | I/O Kotak Kawalan (cobot) | Komunikasi | Klasifikasi IP |
|---|---|---|---|---|---|---|---|---|---|---|---|---|
| E03 | 18 kg | 3 kg | 590 mm | J1, J4, J6: ±360°; J2: ±135°; J3: ±150°; J5: ±147° | ±0.02 mm | 100 W (tipikal) | J1-J4: 180°/s; J5-J6: 200°/s | 2m/s | 6 | 16 I/O Digital, 2 I/O Analog | TCP/IP, ModbusTCP | IP54 (IP66 pilihan) |
| E05 | 25 kg | 5 kg | 800 mm | J1, J4, J6: ±360°; J2: ±135°; J3: ±150°; J5: ±147° | ±0.02 mm | 180W | J1-J4: 180°/s; J5-J6: 200°/s | 3m/s | 6 | 16 I/O Digital, 2 I/O Analog | TCP/IP, ModbusTCP | IP54 (IP66 pilihan) |
| E05-L | 26 kg | 3.5 kg | 950 mm | J1, J4, J6: ±360°; J2: ±135°; J3: ±150°; J5: ±147° | ±0.02 mm | 180W | J1-J4: 180°/s; J5-J6: 200°/s | 3m/s | 6 | 16 I/O Digital, 2 I/O Analog | TCP/IP, ModbusTCP | IP54 (IP66 pilihan) |
| E10 | 43 kg | 10 kg | 1000 mm | J1-J2: 100°/s; J3-J4: 150°/s; J5-J6: 180°/s | ±0.03 mm | 350W | J1-J2: 100°/s; J3-J4: 150°/s; J5-J6: 180°/s | 2m/s | 6 | 16 I/O Digital, 2 I/O Analog | TCP/IP, ModbusTCP | IP54 (IP66 pilihan) |
| E10-L | 45 kg | 8 kg | 1300 mm | J1-J2: 100°/s; J3-J4: 150°/s; J5-J6: 180°/s | ±0.03 mm | 350W | J1-J2: 100°/s; J3-J4: 150°/s; J5-J6: 180°/s | 2.5m/s | 6 | 16 I/O Digital, 2 I/O Analog | TCP/IP, ModbusTCP | IP54 (IP66 pilihan) |
| E15 | 60 kg | 15 kg | 1300 mm | J1-J2: 80°/s; J3-J4: 120°/s; J5-J6: 150°/s | ±0.05 mm | 600W | J1-J2: 80°/s; J3-J4: 120°/s; J5-J6: 150°/s | 2m/s | 6 | 16 I/O Digital, 2 I/O Analog | TCP/IP, ModbusTCP | IP54 (IP66 pilihan) |
Piawaian Keselamatan dan Pematuhan
Cobot Elfin merangkumi pelbagai ciri keselamatan terbina dalam, direka bentuk mematuhi piawaian antarabangsa seperti ISO 10218 dan EN ISO13849-1:2008. Fungsi keselamatan diprakonfigurasikan tetapi boleh dilaraskan mengikut keperluan operasi.
Peranti Keselamatan Terbina Dalam
Merangkumi peranti keselamatan I/O digital dan analog, bersama-sama fungsi henti kecemasan dan pemutusan kuasa.
Henti Kecemasan dan Pengesanan Perlanggaran
Butang henti kecemasan pada kotak kawalan (cobot) dan pendant pengajaran membolehkan pemberhentian segera semasa bahaya, manakala pengesanan perlanggaran mencegah kemalangan dengan menghentikan pergerakan apabila daya luaran melebihi had pratetap.
Pengelasan IP dan Kesesuaian Persekitaran
Robot Elfin bertaraf IP54, dengan pilihan IP66, menjadikannya tahan terhadap habuk dan kelembapan. Tidak ditujukan untuk persekitaran mudah meletup atau mudah terbakar.
Tirai Cahaya Keselamatan dan Kawalan Had
Tirai cahaya dan had sendi membantu menetapkan zon operasi yang selamat, sekali gus mengurangkan potensi risiko kepada pengendali.
Jadual Langkah Berjaga-jaga Keselamatan
| Tahap Keselamatan | Penerangan | Hasil |
|---|---|---|
 Bahaya |
Ketidakpatuhan boleh mengakibatkan kematian atau kecederaan serius | Sentiasa pastikan konfigurasi keselamatan sepadan dengan keperluan aplikasi |
 Amaran |
Risiko kecederaan atau kerosakan peralatan | Pastikan semua peranti keselamatan dan tetapan diaktifkan dengan betul |
 Awas |
Boleh menyebabkan peralatan tidak berfungsi | Elakkan pengendalian yang tidak betul dan pengubahsuaian tanpa kebenaran |
Perlindungan Henti Kecemasan dan Perlanggaran
Cobot Elfin dilengkapi butang henti kecemasan pada kotak kawalan (cobot) dan pendant pengajaran, serta sensor pengesanan perlanggaran yang menghentikan pergerakan apabila daya berlebihan dikesan. Langkah keselamatan tambahan termasuk:
- Zon Selamat dan Kawalan Had: Zon selamat, had sendi dan tirai cahaya keselamatan yang boleh dikonfigurasi.
- Had Daya: Menghentikan cobot secara automatik jika daya berlebihan dikesan, bagi memastikan keselamatan pengendali dalam persekitaran kolaboratif.
Antara Muka Perisian: Han's Robot Demonstrator
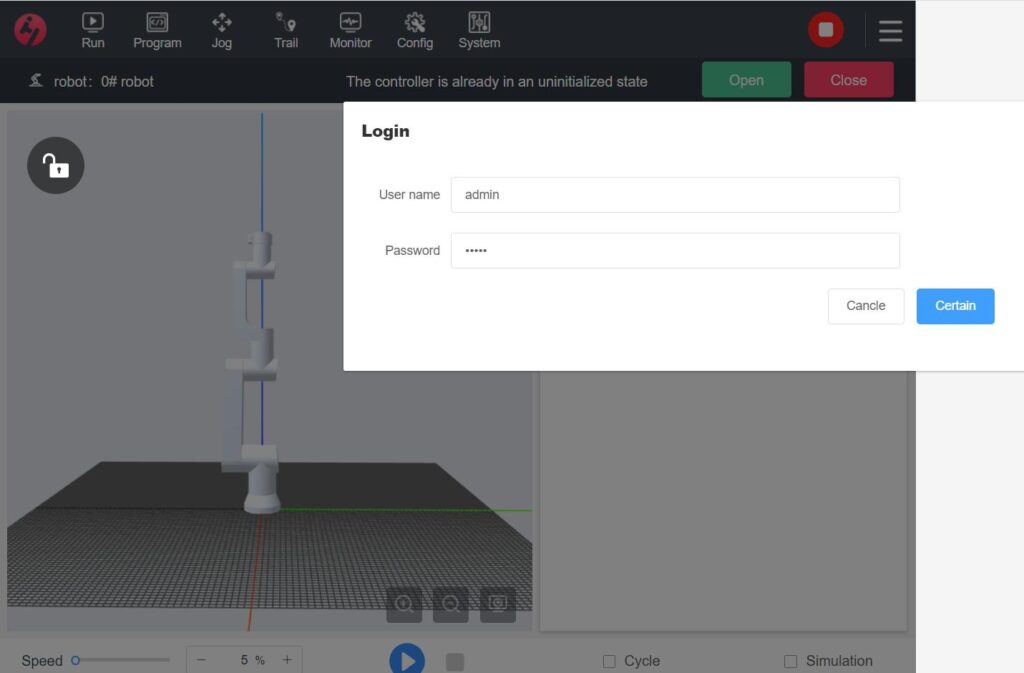
Cobot Elfin dikendalikan melalui perisian Han's Robot Demonstrator yang intuitif, membolehkan pengaturcaraan, pemantauan, konfigurasi dan pengurusan daripada satu antara muka:
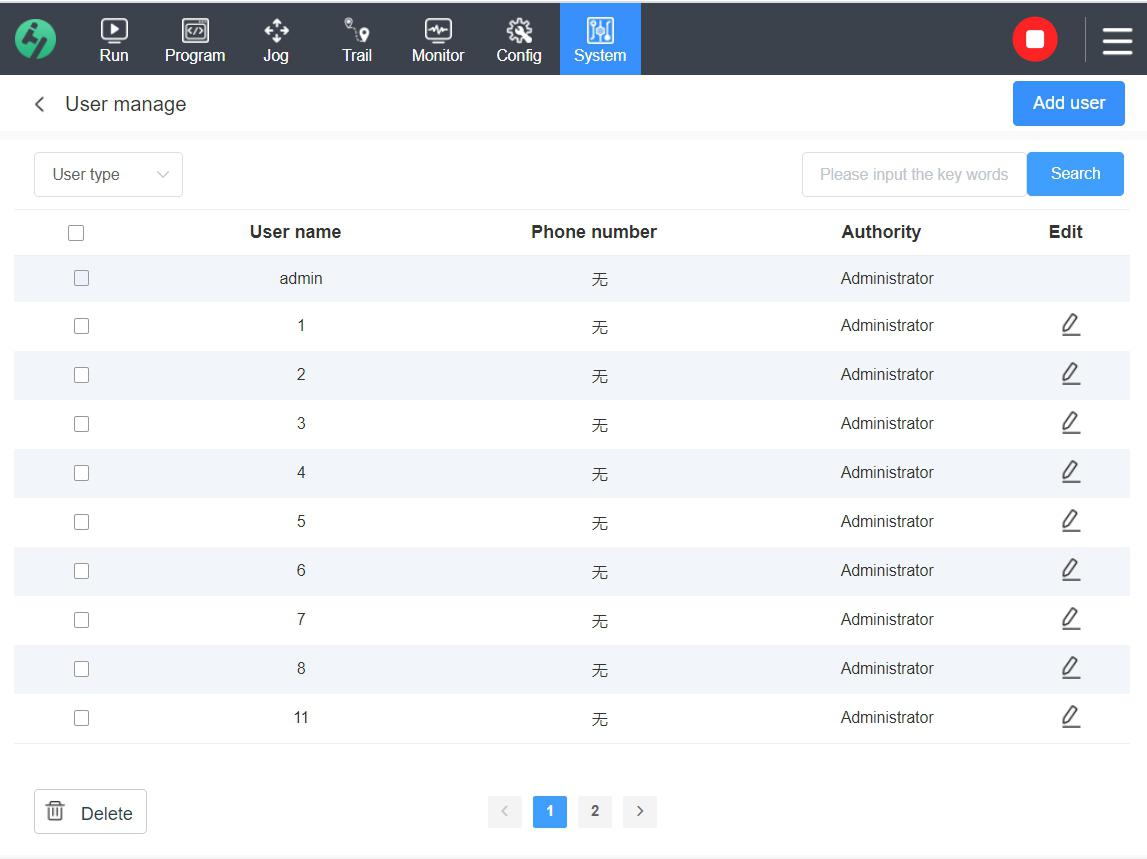
- Peranan dan Kebenaran Pengguna: Menyokong peranan Pentadbir, Pengendali dan Pelawat, dengan kebenaran yang boleh disesuaikan mengikut keperluan keselamatan.
-
Elemen Antara Muka Visual:
- Visualisasi Model 3D: Memaparkan kedudukan dan pergerakan robot secara masa nyata.
- Penunjuk Status LED: Warna menunjukkan pelbagai keadaan robot (cth., hijau untuk diaktifkan, merah untuk ralat) bagi pengecaman status yang pantas.
- Penerangan Status dan Gesaan Ralat: Gesaan ralat memaklumkan pengguna tentang isu seperti ralat sendi atau masalah sambungan bagi memudahkan penyelesaian masalah dengan cepat.
- Sokongan Pelbagai Bahasa dan Kebolehcapaian: Membolehkan pemilihan bahasa, menjadikan antara muka mudah diakses di seluruh dunia.
| Jadual Kebenaran Pengguna | |
|---|---|
| Peranan Pengguna | Hak Akses |
| Pentadbir | Akses penuh kepada semua fungsi robot, termasuk pengaturcaraan dan konfigurasi |
| Pengendali | Akses kepada fungsi operasi, gerakan jog (tidak termasuk penyimpanan titik), dan pemantauan |
| Pelawat | Terhad kepada operasi gerakan jog sahaja, tanpa akses pengaturcaraan atau konfigurasi |
| Elemen Antara Muka Utama | |
 Jalankan |
Untuk permulaan robot dan pelaksanaan program. |
 Pengaturcaraan |
Cipta, ubah suai dan urus skrip robot. |
 Pemantauan |
Pantau keadaan I/O, status badan robot dan log secara masa nyata. |
 Konfigurasi |
Tetapkan parameter robot (TCP, sudut pemasangan, koordinat pengguna). |
 Pengurusan |
Urus akaun pengguna dan kemas kini sistem. |
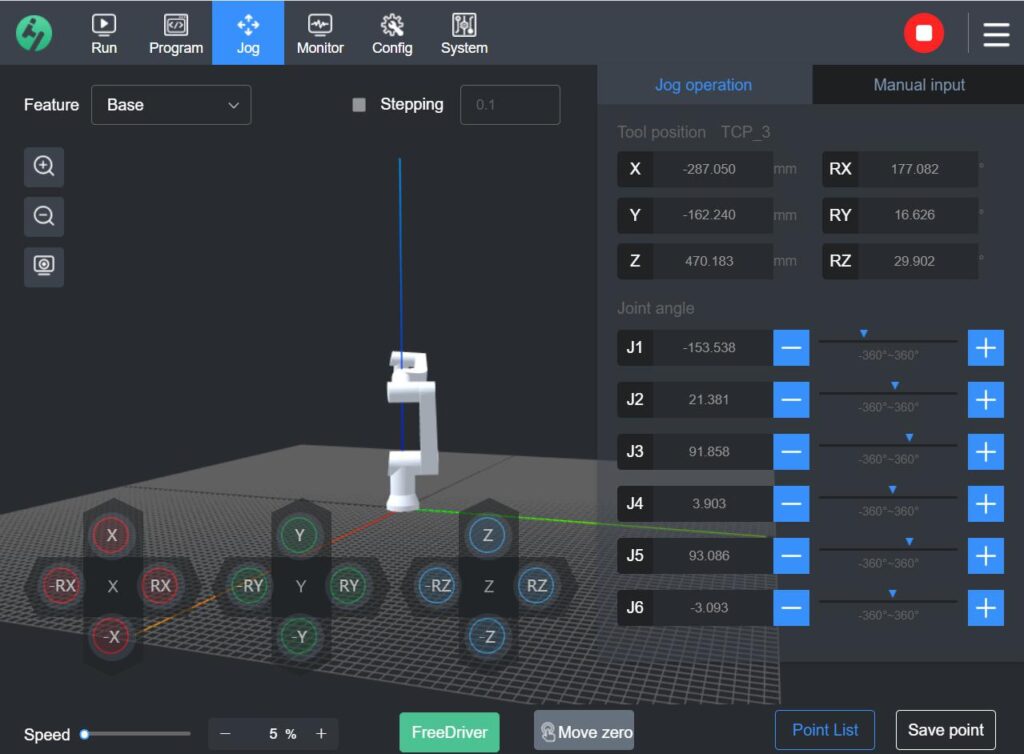
 Gerakan Jog |
Laraskan postur dan kedudukan robot secara manual. |
Kawalan Manual dan Konfigurasi
Cobot Elfin menawarkan penentuan kedudukan manual yang tepat, dengan tetapan untuk mengkonfigurasi alat, pergerakan dan muatan berguna (robot):
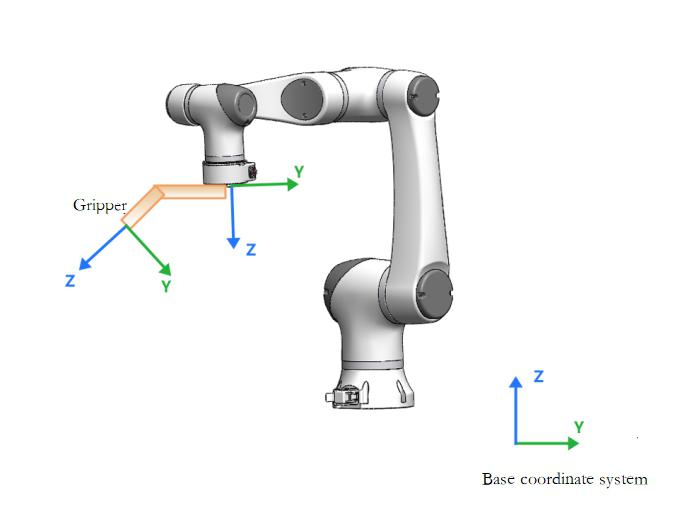
- Pilihan Sistem Koordinat: Kendalikan dalam koordinat asas, pengguna atau alat untuk kawalan pergerakan robot yang disesuaikan.
- Bar Kelajuan dan Pelarasan Halus: Kawalan kelajuan boleh laras dan pilihan penalaan halus membolehkan pergerakan tepat dalam kenaikan sekecil 0.1 mm, sesuai untuk tugasan sensitif.
- Mod Demonstrasi Daya Sifar: Membolehkan robot dipandu secara manual tanpa rintangan, sekali gus membantu operator meletakkannya dengan tepat.
-
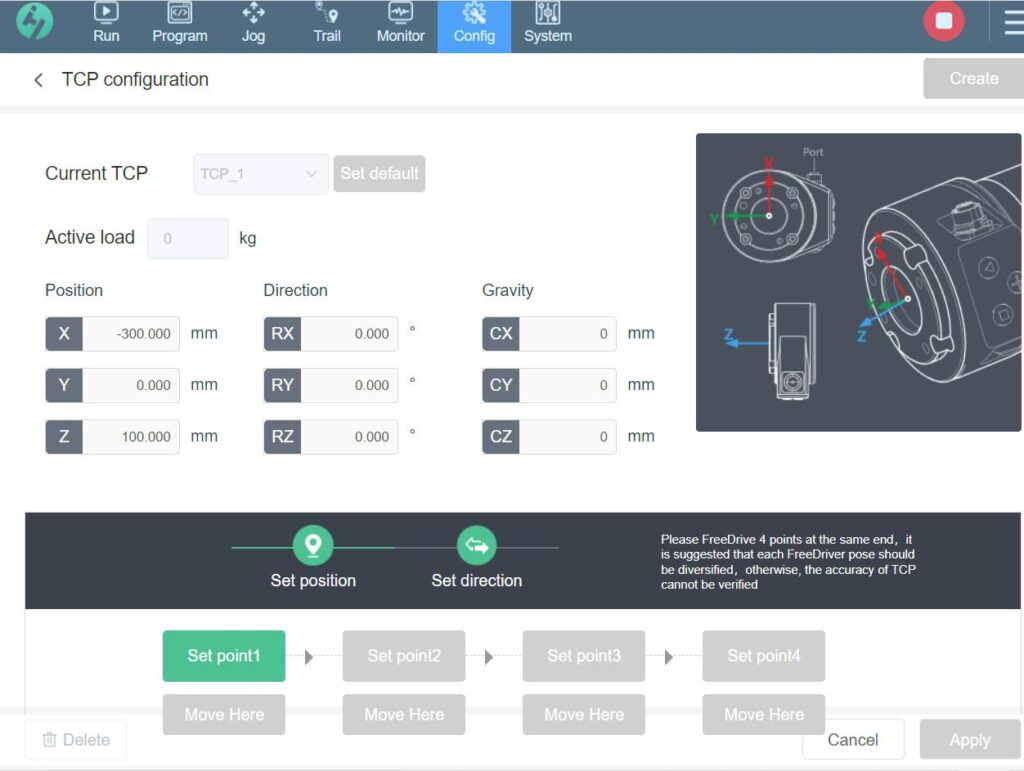
Tetapan Tool Center Point (TCP):
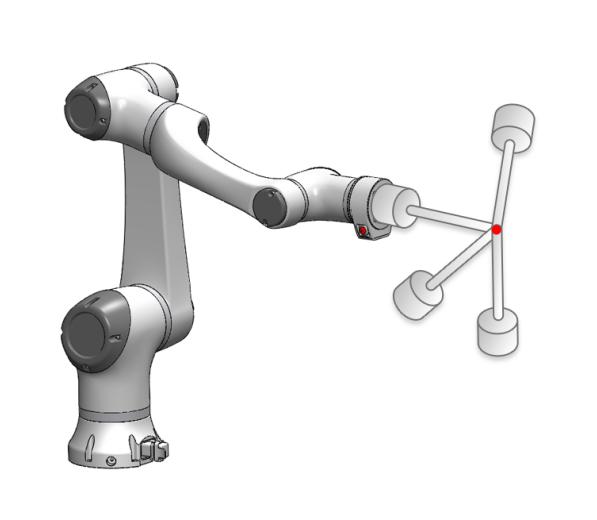
- Takrifkan koordinat alat dengan kedudukan X, Y, Z dan orientasi RX, RY, RZ untuk laluan pergerakan alat tersuai.
- Pelarasan Muatan Berguna (Robot) dan Pusat Graviti: Seimbangkan taburan muatan berguna dengan memasukkan maklumat berat dan pusat graviti yang tepat, sekali gus meningkatkan kestabilan.
Konfigurasi Tool Center Point (TCP) dan Muatan Berguna (Robot)
Penetapan TCP yang tepat adalah penting untuk tugasan manipulasi alat. Pengguna boleh mencipta TCP baharu, menentukan kedudukan alat dan melaraskan tetapan muatan berguna untuk mengoptimumkan prestasi cobot.
| Jadual Konfigurasi TCP | |
|---|---|
| Tetapan | Butiran |
| TCP Baharu | Konfigurasikan TCP baharu dengan menentukan kedudukan X, Y, Z, RX, RY, RZ |
| Tetapkan Kedudukan | Gunakan kaedah empat titik untuk menetapkan titik asal TCP |
| Pusat Graviti | Takrifkan pusat graviti beban untuk operasi yang seimbang |
Pengendalian dan Pemantauan Operasi
Pengendalian cobot Elfin melibatkan proses berstruktur untuk memastikan kestabilan dan keselamatan:
Inisialisasi dan Permulaan
Selepas log masuk, pengguna mesti menghidupkan kuasa dan mengaktifkan robot. Brek sendi dilepaskan secara beransur-ansur untuk membolehkan inisialisasi yang selamat.
Pemilihan Program dan Pemantauan Masa Nyata
Pilih dan jalankan program dengan pemantauan berterusan terhadap keadaan I/O, status gerakan dan kesihatan keseluruhan robot.
Visualisasi 3D Pergerakan Robot
Paparan 3D masa nyata membantu memantau pergerakan robot dan melaras tugasan secara dinamik.
Penunjuk Status dan Amaran
Pemberitahuan dan lampu penunjuk (merah, hijau, kuning) memberikan maklum balas segera tentang status operasi dan sebarang isu yang timbul.
Pengurusan dan Kemas Kini Sistem
Cobot Elfin menyediakan ciri pengurusan yang menyeluruh untuk akaun pengguna dan konfigurasi sistem:
- Pengurusan Pengguna dan Kebenaran: Tetapkan peranan dan kebenaran untuk berbilang akaun pengguna, serta lindungi akses kepada kawalan kritikal.
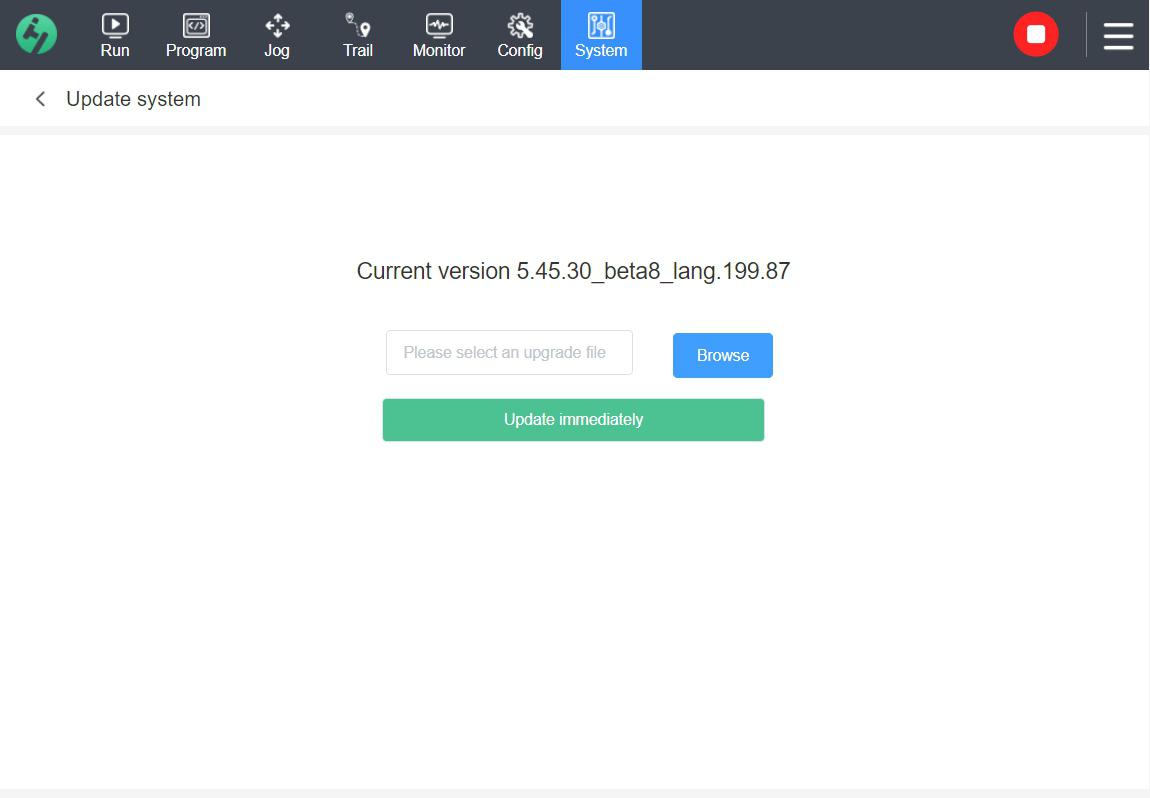
- Kemas Kini Sistem dan Konfigurasi Rangkaian: Kemas kini berkala dan pilihan tetapan rangkaian (konfigurasi IP) memastikan robot sentiasa dikemas kini dan diintegrasikan dengan selamat.
- Sandaran dan Pemulihan: Pilihan sandaran membolehkan pengguna menyimpan tetapan konfigurasi, menjadikan pemulihan sistem lancar sekiranya berlaku perubahan atau kemas kini.
Penyelesaian Masalah dan Penyelenggaraan
Protokol penyelesaian masalah dan penyelenggaraan yang menyeluruh disertakan, merangkumi pelbagai senario untuk meminimumkan masa henti dan mengekalkan prestasi.
| Fungsi | Penerangan | Nota |
|---|---|---|
| Henti Kecemasan | Tekan butang untuk menghentikan semua pergerakan serta-merta | Gunakan hanya semasa kecemasan |
| Pengesanan Perlanggaran | Robot berhenti jika daya berlebihan dikesan | Laraskan had keselamatan atau tetapkan semula secara manual |
| Isu Singulariti | Amaran untuk kemungkinan anomali gerakan | Laraskan laluan atau semak had sendi |
Garis Panduan Penyelenggaraan:
- Pastikan semua sendi dan kabinet kawalan dibumikan dengan betul serta bebas daripada habuk.
- Periksa pendawaian dan sambungan secara berkala, serta pastikan kabel tidak rosak dan dipasang dengan kukuh.
- Gantikan komponen haus hanya dengan alat ganti yang diperakui daripada Han's Robot untuk mengekalkan piawaian keselamatan.
Rajah
Menurut Han's Robot Product Selection Guide, robot kolaboratif Han's digunakan terutamanya dalam bidang dan aplikasi berikut:
Automasi Industri:
– Pemasangan: Digunakan dalam barisan pengeluaran untuk tugasan pemasangan, bagi meningkatkan ketepatan dan kecekapan.
– Kimpalan: Sesuai untuk pelbagai tugasan kimpalan, termasuk kimpalan titik dan kimpalan arka.
– Pengisaran dan Penggilapan: Digunakan dalam tugasan rawatan permukaan untuk logam, plastik dan sebagainya, bagi mencapai penggilapan dan pengisaran berketepatan tinggi.
– Salutan Semburan: Digunakan dalam operasi salutan permukaan untuk memastikan kualiti salutan yang seragam.
Logistik:
– Pengendalian Bahan: Berguna untuk pengendalian, pempaletan dan operasi logistik lain di gudang serta pusat pengedaran, terutamanya untuk beban berat.
– Pemuatan dan Pemunggahan: Membantu memuat dan memunggah mesin serta peralatan pengeluaran, mengurangkan kerja manual serta meningkatkan keselamatan dan kecekapan.
Bidang Perubatan:
– Bantuan Perubatan: Robot kolaboratif boleh membantu dalam persekitaran perubatan dengan tugasan seperti bantuan pembedahan dan pendispensan ubat.
– Latihan Pemulihan: Membantu pesakit melakukan senaman pemulihan dengan tepat dan selamat.
Pendidikan:
– Pendidikan dan Penyelidikan Robotik: Sesuai untuk universiti dan institusi penyelidikan bagi penyelidikan robotik dan latihan pendidikan.
Operasi Persekitaran Berbahaya:
– Persekitaran Mudah Letup: Robot kolaboratif (cobot) kalis letupan Elfin-Ex diperakui untuk perlindungan letupan, membolehkannya beroperasi dalam persekitaran dengan gas mudah letup dan habuk mudah terbakar. Ini menjadikannya sesuai untuk industri berisiko tinggi seperti petrokimia dan perlombongan, sekali gus mengurangkan risiko kepada pengendali manusia.
Aplikasi ini menunjukkan keserbagunaan dan kebolehsuaian robot kolaboratif (cobot) Han's dalam persekitaran industri, logistik, perubatan, pendidikan dan berbahaya, serta memenuhi pelbagai keperluan automasi dan operasi pintar merentas pelbagai sektor.
Soalan Lazim Pelanggan
Soalan dan jawapan paling lazim tentang robot kolaboratif (cobot)
Apakah aplikasi yang paling sesuai untuk robot kolaboratif (cobot) siri Elfin?
Robot kolaboratif (cobot) siri Elfin direka untuk pelbagai aplikasi, termasuk pemasangan, kimpalan, pengisaran dan penggilapan, salutan semburan, pengendalian bahan, serta pemuatan/pemunggahan dalam persekitaran pengeluaran automatik.
Apakah piawaian keselamatan yang dipatuhi oleh robot Elfin?
Robot Elfin mematuhi piawaian EN ISO 13849-1:2008 dan menggunakan penarafan prestasi D (Pld) untuk keselamatan, memastikan tahap perlindungan yang tinggi melalui peranti keselamatan terbina dalam dan ciri keselamatan I/O untuk sambungan kepada mesin lain dan peranti perlindungan.
Bagaimanakah robot kolaboratif (cobot) Elfin mengendalikan memori laluan untuk pergerakan kompleks seperti pengisaran?
Robot Elfin menyokong fungsi memori laluan, membolehkan pengguna membimbingnya secara manual di sepanjang sesuatu laluan. Selepas laluan pertama, robot boleh mengulangi laluan itu secara automatik untuk pergerakan yang konsisten dan tepat dalam tugasan seperti pengisaran dan penggilapan.
Adakah robot Elfin serasi dengan alat hujung yang berbeza untuk aplikasi seperti penggilapan?
Ya, lengan robot Elfin boleh dilengkapi dengan pelbagai end effector, seperti angle grinder, belt grinder dan alat penggilap khusus, sekali gus memberikan keserbagunaan untuk tugasan yang memerlukan pemasangan alat yang berbeza.
Apakah ciri utama robot Elfin yang menyokong sifat kolaboratifnya?
Robot Elfin mempunyai modul dwi-sendi yang unik, yang meningkatkan fleksibiliti dan meminimumkan kekangan operasi. Selain itu, ia mempunyai 10 konfigurasi keselamatan lanjutan, membolehkan kerjasama yang selamat dengan pengendali manusia tanpa memerlukan penghadang keselamatan yang meluas.
Apakah kapasiti beban robot kolaboratif (cobot) Elfin?
Kapasiti beban berbeza mengikut model. Sebagai contoh, Elfin E05 boleh mengendalikan sehingga 5 kg, manakala model lebih berat seperti Elfin E15 boleh membawa sehingga 15 kg, memenuhi pelbagai keperluan industri.
Bolehkah robot Elfin digunakan untuk rehabilitasi dan aplikasi bantuan perubatan lain?
Ya, robot Elfin sesuai untuk bantuan perubatan, termasuk senaman rehabilitasi, disebabkan kawalannya yang tepat, ciri keselamatan, serta keupayaan gerakan berulang yang lancar.
Adakah terdapat peruntukan untuk menggunakan robot Elfin dalam persekitaran pendidikan dan penyelidikan?
Ya, robot kolaboratif (cobot) Elfin sesuai untuk persekitaran pendidikan dan penyelidikan. Berkat pilihan pengaturcaraan yang fleksibel, reka bentuk modular dan kemudahan penggunaan, ia merupakan alat yang sangat baik untuk melatih pelajar dan penyelidik dalam bidang robotik, automasi dan aplikasi industri. Antara muka pengaturcaraan grafik robot ini amat bermanfaat dalam persekitaran ini kerana pengguna boleh menyediakan tugas kompleks tanpa pengekodan yang meluas — menjadikannya mudah diakses oleh pelajar dan profesional yang masih baharu dalam robotik.
Selain itu, keserasian robot Elfin dengan pelbagai protokol komunikasi (seperti TCP/IP dan ModbusTCP) serta sokongan pilihan untuk Profinet dan Ethernet/IP menjadikannya mudah disesuaikan untuk pelbagai projek penyelidikan yang memerlukan integrasi dengan sistem lain. Dengan ciri seperti pengesanan pelanggaran dan operasi kolaboratif, robot Elfin boleh beroperasi dengan selamat dalam persekitaran bilik darjah atau makmal, membolehkan pengguna bereksperimen dan mempelajari robotik industri dengan selamat dan berkesan.
Dapatkan Sebut Harga Sekarang!
Kami ingin mendengar daripada anda! Hantar mesej kepada kami menggunakan borang di bawah, atau hubungi kami melalui e-mel.