
Robot cộng tác (cobot) Elfin
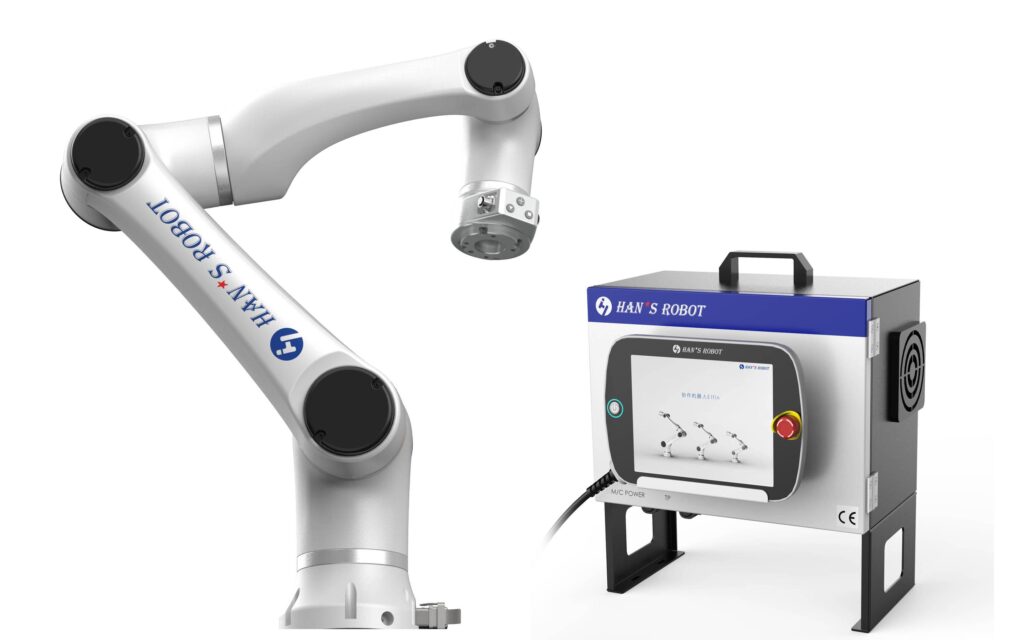
Robot cộng tác (cobot) 6 bậc tự do (6-DOF) với thiết kế mô-đun khớp đôi, đã xuất khẩu tới hơn 100 quốc gia cho các ứng dụng lắp ráp, gắp, hàn, mài và phun.
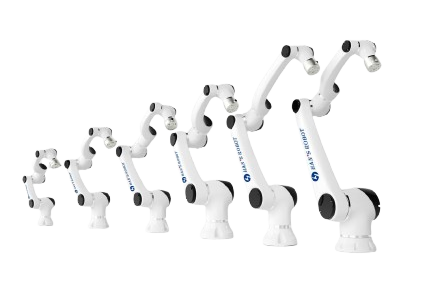
Robot cộng tác (cobot) Elfin
Robot cộng tác (cobot) Elfin có thể dùng trong dây chuyền sản xuất tích hợp tự động, lắp ráp, gắp, hàn, mài, phun và các ứng dụng khác, đồng thời đã được xuất khẩu tới hơn 100 quốc gia và khu vực. Robot sử dụng thiết kế mô-đun khớp đôi độc đáo, trong đó một mô-đun chuyển động chứa hai khớp để tạo thành cấu trúc động học riêng. Thiết kế này không chỉ khác với phần lớn robot cộng tác trên thị trường mà còn mang lại độ linh hoạt cao hơn khi vận hành.
- Thiết kế mô-đun khớp đôi đầu tiên tại Trung Quốc
- Điểm kỳ dị đã được tối ưu
- Robot cộng tác (cobot) 6 bậc tự do (6-DOF) có độ linh hoạt cao
- Tính mô-đun
Chi tiết cấu hình
| Hướng dẫn cấu hình | Robot | Hộp điều khiển (cobot) | Tay dạy (teach pendant) | Cáp | Ứng dụng |
|---|---|---|---|---|---|
| Tiêu chuẩn |  |
Hộp điều khiển (cobot) tiêu chuẩn | Tay dạy (teach pendant) tiêu chuẩn (độ phân giải 1024*600, kích thước màn hình: 10,4 inch) | 5m | / |
| Hộp điều khiển (cobot) mini | |
Hộp điều khiển (cobot) mini (mô-đun nguồn: tùy chọn) | Tay dạy (teach pendant) dạng máy tính bảng (tùy chọn) | 5m | Ứng dụng cho thiết bị tự động hóa, AGV, robot di động, v.v. |
Bảng thông số kỹ thuật hộp điều khiển (cobot) tiêu chuẩn
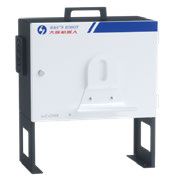
| Thuộc tính | Chi tiết |
|---|---|
| Kích thước | 445,2 mm x 318,8 mm x (360+176) mm |
| Chiều cao chân đế | 176 mm |
| Trọng lượng | 18,5 kg |
| Nguồn đầu ra | 48 V DC |
| Nhiệt độ làm việc | 0~50℃ |
| Độ ẩm làm việc | Độ ẩm tương đối 90% (không ngưng tụ) |
| Cấp bảo vệ IP | IP20 |
Hộp điều khiển (cobot) mini (tùy chọn)
| Thuộc tính | Chi tiết |
|---|---|
| Kích thước | 323 x 221 x 80 (mm) |
| Nguồn đầu vào | DC 30–60 V |
| Nguồn I/O | DC 24 V |
| Cổng I/O | 8 đầu vào, 8 đầu ra |
| Cấp bảo vệ IP | IP20 |
| Truyền thông | TCP/IP Modbus |
Bảng thông số kỹ thuật tay dạy (teach pendant)
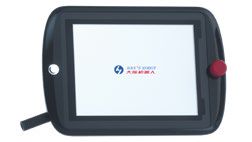
| Thuộc tính | Chi tiết |
|---|---|
| Kích thước | 327 mm x 230 mm x (45+22) mm |
| Trọng lượng | 2,7 kg (bao gồm cáp) |
| Màn hình | 10.4” |
| Độ phân giải | 1024 x 800 |
| Nút dừng khẩn cấp | 1 |
| Cấp bảo vệ IP | IP54 |
Thông số kỹ thuật
Model E03, E05, E05-L, E10, E10-L, E15
Cuộn bảng theo chiều ngang để xem tất cả các cột.
| Model | Trọng lượng | Tải trọng hữu ích | Tầm với | Phạm vi chuyển động khớp | Độ lặp lại | Công suất tiêu thụ | Tốc độ khớp | Tốc độ dụng cụ | Bậc tự do | I/O hộp điều khiển (cobot) | Truyền thông | Cấp bảo vệ IP |
|---|---|---|---|---|---|---|---|---|---|---|---|---|
| E03 | 18 kg | 3 kg | 590 mm | J1, J4, J6: ±360°; J2: ±135°; J3: ±150°; J5: ±147° | ±0,02 mm | 100 W (điển hình) | J1-J4: 180°/s; J5-J6: 200°/s | 2m/s | 6 | 16 I/O số, 2 I/O analog | TCP/IP, ModbusTCP | IP54 (tùy chọn IP66) |
| E05 | 25 kg | 5 kg | 800 mm | J1, J4, J6: ±360°; J2: ±135°; J3: ±150°; J5: ±147° | ±0,02 mm | 180W | J1-J4: 180°/s; J5-J6: 200°/s | 3m/s | 6 | 16 I/O số, 2 I/O analog | TCP/IP, ModbusTCP | IP54 (tùy chọn IP66) |
| E05-L | 26 kg | 3,5 kg | 950 mm | J1, J4, J6: ±360°; J2: ±135°; J3: ±150°; J5: ±147° | ±0,02 mm | 180W | J1-J4: 180°/s; J5-J6: 200°/s | 3m/s | 6 | 16 I/O số, 2 I/O analog | TCP/IP, ModbusTCP | IP54 (tùy chọn IP66) |
| E10 | 43 kg | 10 kg | 1000 mm | J1-J2: 100°/s; J3-J4: 150°/s; J5-J6: 180°/s | ±0,03 mm | 350W | J1-J2: 100°/s; J3-J4: 150°/s; J5-J6: 180°/s | 2m/s | 6 | 16 I/O số, 2 I/O analog | TCP/IP, ModbusTCP | IP54 (tùy chọn IP66) |
| E10-L | 45 kg | 8 kg | 1300 mm | J1-J2: 100°/s; J3-J4: 150°/s; J5-J6: 180°/s | ±0,03 mm | 350W | J1-J2: 100°/s; J3-J4: 150°/s; J5-J6: 180°/s | 2.5m/s | 6 | 16 I/O số, 2 I/O analog | TCP/IP, ModbusTCP | IP54 (tùy chọn IP66) |
| E15 | 60 kg | 15 kg | 1300 mm | J1-J2: 80°/s; J3-J4: 120°/s; J5-J6: 150°/s | ±0,05 mm | 600W | J1-J2: 80°/s; J3-J4: 120°/s; J5-J6: 150°/s | 2m/s | 6 | 16 I/O số, 2 I/O analog | TCP/IP, ModbusTCP | IP54 (tùy chọn IP66) |
Tiêu chuẩn an toàn và tuân thủ
Cobot Elfin tích hợp nhiều tính năng an toàn, thiết kế tuân thủ các tiêu chuẩn quốc tế như ISO 10218 và EN ISO13849-1:2008. Các chức năng an toàn đã được cấu hình sẵn nhưng có thể điều chỉnh theo nhu cầu vận hành.
Thiết bị an toàn tích hợp
Bao gồm các thiết bị an toàn I/O số và analog, cùng với chức năng dừng khẩn cấp và cắt nguồn.
Dừng khẩn cấp và phát hiện va chạm
Các nút dừng khẩn cấp trên cả hộp điều khiển (cobot) và tay dạy (teach pendant) cho phép dừng ngay khi có nguy hiểm, trong khi tính năng phát hiện va chạm giúp ngăn ngừa tai nạn bằng cách dừng chuyển động khi lực bên ngoài vượt quá giới hạn cài đặt sẵn.
Cấp bảo vệ IP và mức độ phù hợp môi trường
Robot Elfin đạt cấp bảo vệ IP54, có tùy chọn IP66, giúp chống bụi và độ ẩm. Không dành cho môi trường dễ nổ hoặc dễ cháy.
Màn chắn sáng an toàn và điều khiển giới hạn
Màn chắn sáng và giới hạn khớp giúp thiết lập các vùng vận hành an toàn, giảm rủi ro tiềm ẩn cho người vận hành.
Bảng biện pháp an toàn
| Cấp độ an toàn | Mô tả | Kết quả |
|---|---|---|
 Nguy hiểm |
Không tuân thủ có thể dẫn đến tử vong hoặc chấn thương nghiêm trọng | Luôn bảo đảm cấu hình an toàn phù hợp với nhu cầu ứng dụng |
 Cảnh báo |
Nguy cơ chấn thương hoặc hư hỏng thiết bị | Bảo đảm tất cả thiết bị và cài đặt an toàn được kích hoạt đúng cách |
 Thận trọng |
Có thể gây trục trặc thiết bị | Tránh thao tác không đúng và sửa đổi khi chưa được phép |
Bảo vệ dừng khẩn cấp và va chạm
Cobot Elfin có nút dừng khẩn cấp trên cả hộp điều khiển (cobot) và tay dạy (teach pendant), cùng các cảm biến phát hiện va chạm để dừng chuyển động khi phát hiện lực vượt mức. Các biện pháp an toàn bổ sung bao gồm:
- Vùng an toàn và điều khiển giới hạn: Vùng an toàn có thể cấu hình, giới hạn khớp và màn chắn sáng an toàn.
- Giới hạn lực: Tự động dừng cobot nếu phát hiện lực quá mức, bảo đảm an toàn cho người vận hành trong môi trường cộng tác.
Giao diện phần mềm: Han's Robot Demonstrator
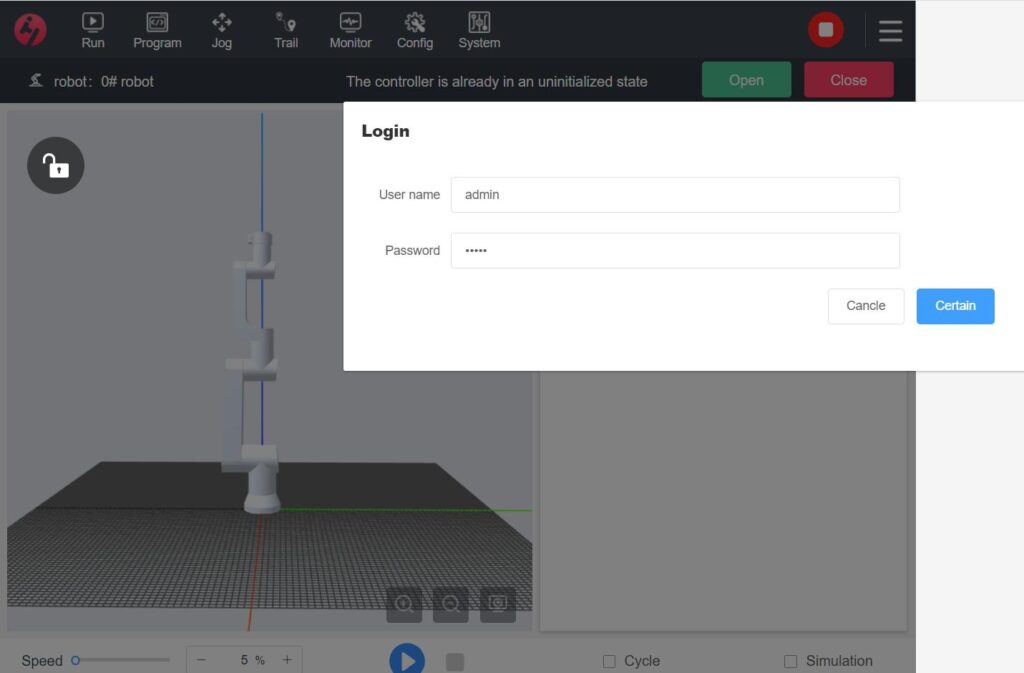
Cobot Elfin được vận hành thông qua phần mềm Han's Robot Demonstrator trực quan, cho phép lập trình, giám sát, cấu hình và quản lý từ một giao diện duy nhất:
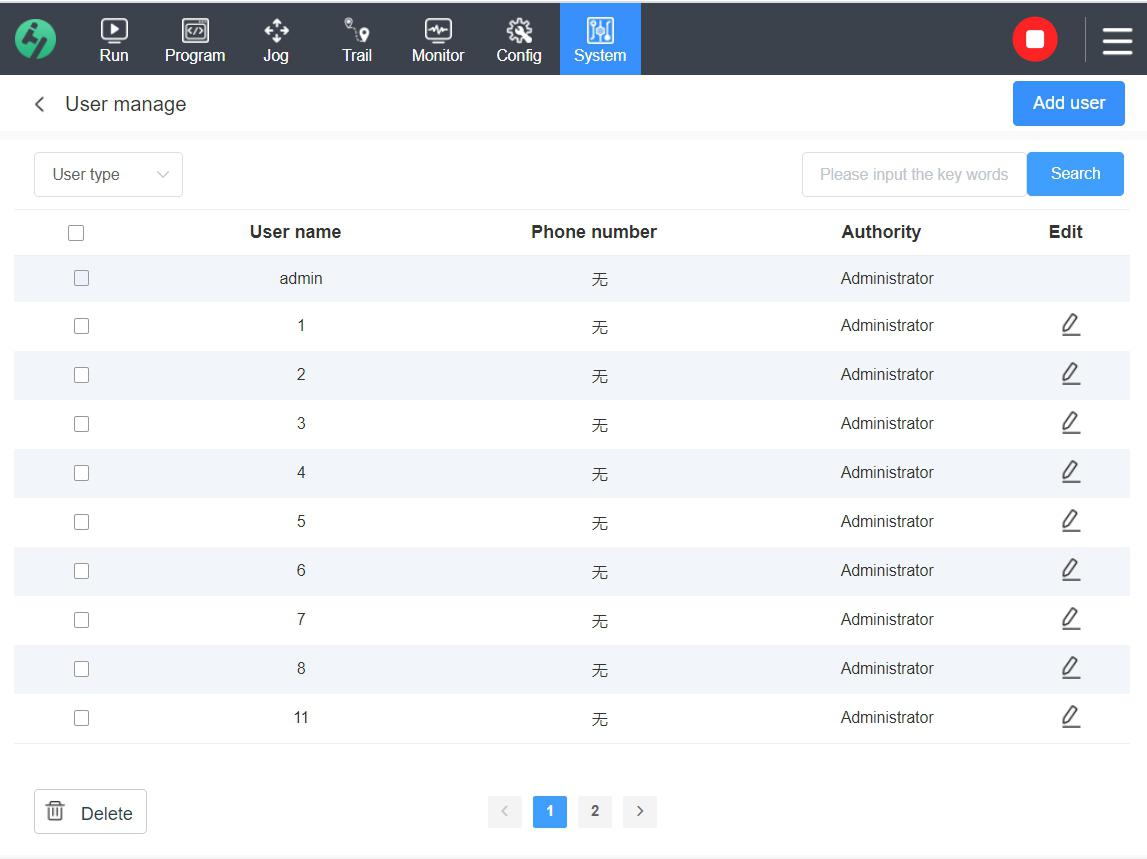
- Vai trò và quyền người dùng: Hỗ trợ vai trò Quản trị viên, Người vận hành và Khách truy cập, với quyền có thể tùy chỉnh theo yêu cầu bảo mật.
-
Các thành phần giao diện trực quan:
- Hiển thị mô hình 3D: Cung cấp chế độ xem theo thời gian thực về vị trí và chuyển động của robot.
- Đèn báo trạng thái LED: Màu sắc cho biết các trạng thái khác nhau của robot (ví dụ: màu xanh lá khi đã bật, màu đỏ khi có lỗi) để nhận biết trạng thái nhanh chóng.
- Mô tả trạng thái và thông báo lỗi: Thông báo lỗi cho người dùng biết các sự cố như lỗi khớp hoặc lỗi kết nối để xử lý nhanh.
- Hỗ trợ đa ngôn ngữ và khả năng truy cập: Cho phép chọn ngôn ngữ, giúp giao diện có thể sử dụng trên toàn cầu.
| Bảng quyền người dùng | |
|---|---|
| Vai trò người dùng | Quyền truy cập |
| Quản trị viên | Toàn quyền truy cập tất cả chức năng của robot, bao gồm lập trình và cấu hình |
| Người vận hành | Truy cập các chức năng vận hành, chạy nhích (không bao gồm lưu điểm) và giám sát |
| Khách truy cập | Chỉ giới hạn ở thao tác chạy nhích, không có quyền truy cập lập trình hoặc cấu hình |
| Các thành phần chính của giao diện | |
 Chạy |
Dùng để khởi động robot và thực thi chương trình. |
 Lập trình |
Tạo, chỉnh sửa và quản lý script robot. |
 Giám sát |
Theo dõi trạng thái I/O, trạng thái thân robot và nhật ký theo thời gian thực. |
 Cấu hình |
Thiết lập thông số robot (TCP, góc lắp đặt, tọa độ người dùng). |
 Quản lý |
Quản lý tài khoản người dùng và cập nhật hệ thống. |
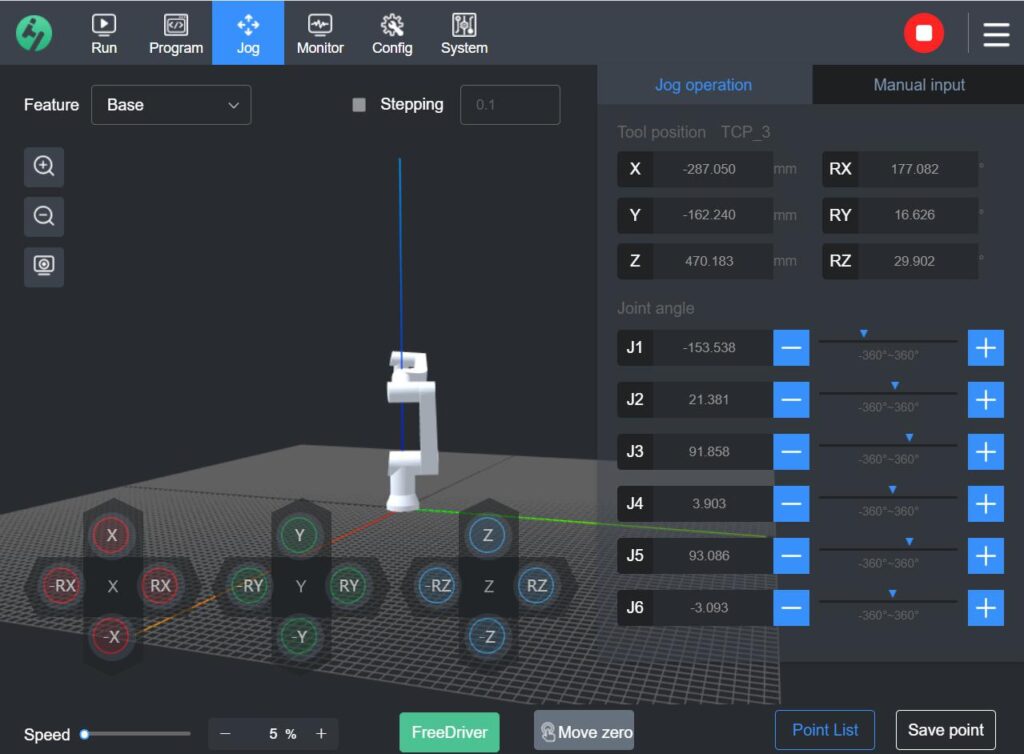
 Chạy nhích |
Điều chỉnh thủ công tư thế và vị trí của robot. |
Điều khiển thủ công và cấu hình
Robot cộng tác (cobot) Elfin hỗ trợ định vị thủ công chính xác, với các thiết lập để cấu hình dụng cụ, chuyển động và tải trọng hữu ích:
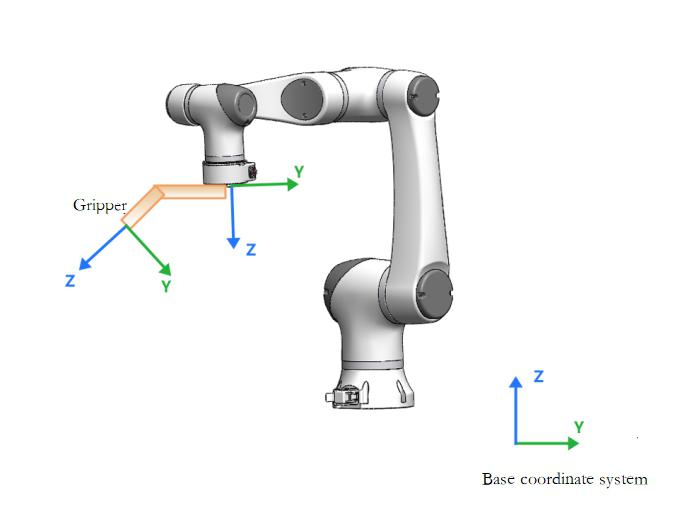
- Tùy chọn hệ tọa độ: Vận hành theo tọa độ gốc, tọa độ người dùng hoặc tọa độ dụng cụ để điều khiển chuyển động robot theo yêu cầu.
- Thanh tốc độ và tinh chỉnh: Điều khiển tốc độ có thể điều chỉnh cùng các tùy chọn tinh chỉnh cho phép chuyển động chính xác theo bước nhỏ đến 0,1 mm, phù hợp với các tác vụ nhạy cảm.
- Chế độ trình diễn không lực: Cho phép dẫn hướng robot thủ công mà không có lực cản, giúp người vận hành định vị robot chính xác.
-
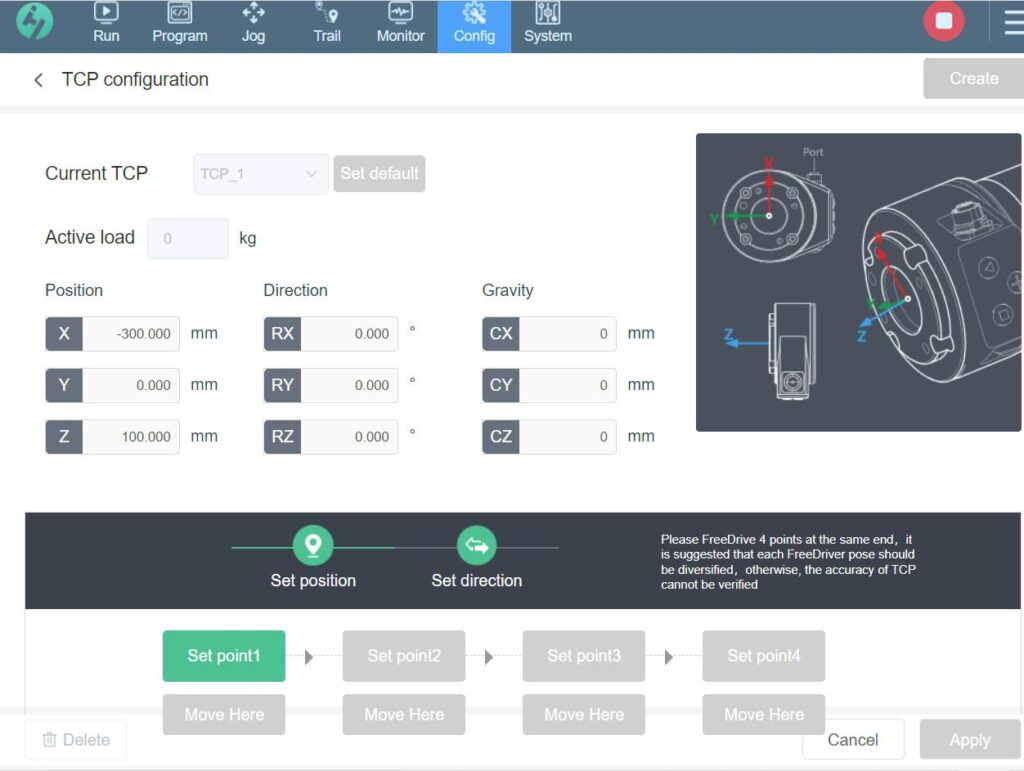
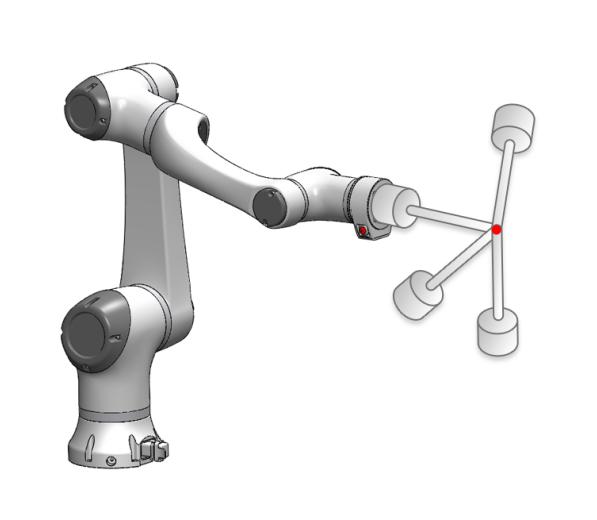
Thiết lập điểm tâm dụng cụ (TCP):
- Xác định tọa độ dụng cụ bằng các vị trí X, Y, Z và các hướng RX, RY, RZ cho đường chuyển động dụng cụ tùy chỉnh.
- Điều chỉnh tải trọng hữu ích và trọng tâm: Cân bằng phân bố tải trọng hữu ích bằng cách nhập chính xác thông tin trọng lượng và trọng tâm, giúp cải thiện độ ổn định.
Cấu hình điểm tâm dụng cụ (TCP) và tải trọng hữu ích
Thiết lập TCP chính xác là yếu tố cần thiết cho các tác vụ thao tác dụng cụ. Người dùng có thể tạo TCP mới, chỉ định vị trí dụng cụ và điều chỉnh thiết lập tải trọng hữu ích để tối ưu hiệu suất của cobot.
| Bảng cấu hình TCP | |
|---|---|
| Thiết lập | Chi tiết |
| TCP mới | Cấu hình TCP mới bằng cách xác định các vị trí X, Y, Z, RX, RY, RZ |
| Đặt vị trí | Sử dụng phương pháp bốn điểm để đặt gốc TCP |
| Trọng tâm | Xác định trọng tâm của tải để vận hành cân bằng |
Vận hành và giám sát
Vận hành robot cộng tác (cobot) Elfin gồm một quy trình có cấu trúc nhằm bảo đảm độ ổn định và an toàn:
Khởi tạo và khởi động
Sau khi đăng nhập, người dùng phải cấp nguồn và kích hoạt robot. Phanh khớp được nhả dần để quá trình khởi tạo diễn ra an toàn.
Chọn chương trình và giám sát thời gian thực
Chọn và chạy chương trình, đồng thời giám sát liên tục trạng thái I/O, trạng thái chuyển động và tình trạng tổng thể của robot.
Hiển thị 3D chuyển động của robot
Hiển thị 3D theo thời gian thực giúp theo dõi chuyển động của robot và điều chỉnh tác vụ linh hoạt.
Đèn báo trạng thái và cảnh báo
Thông báo và đèn chỉ thị (đỏ, xanh lá, vàng) cung cấp phản hồi tức thời về trạng thái vận hành và mọi sự cố phát sinh.
Quản lý và cập nhật hệ thống
Robot cộng tác (cobot) Elfin cung cấp nhiều tính năng quản lý cho cả tài khoản người dùng và cấu hình hệ thống:
- Quản lý người dùng và quyền hạn: Thiết lập vai trò và quyền cho nhiều tài khoản người dùng, bảo vệ quyền truy cập vào các chức năng điều khiển quan trọng.
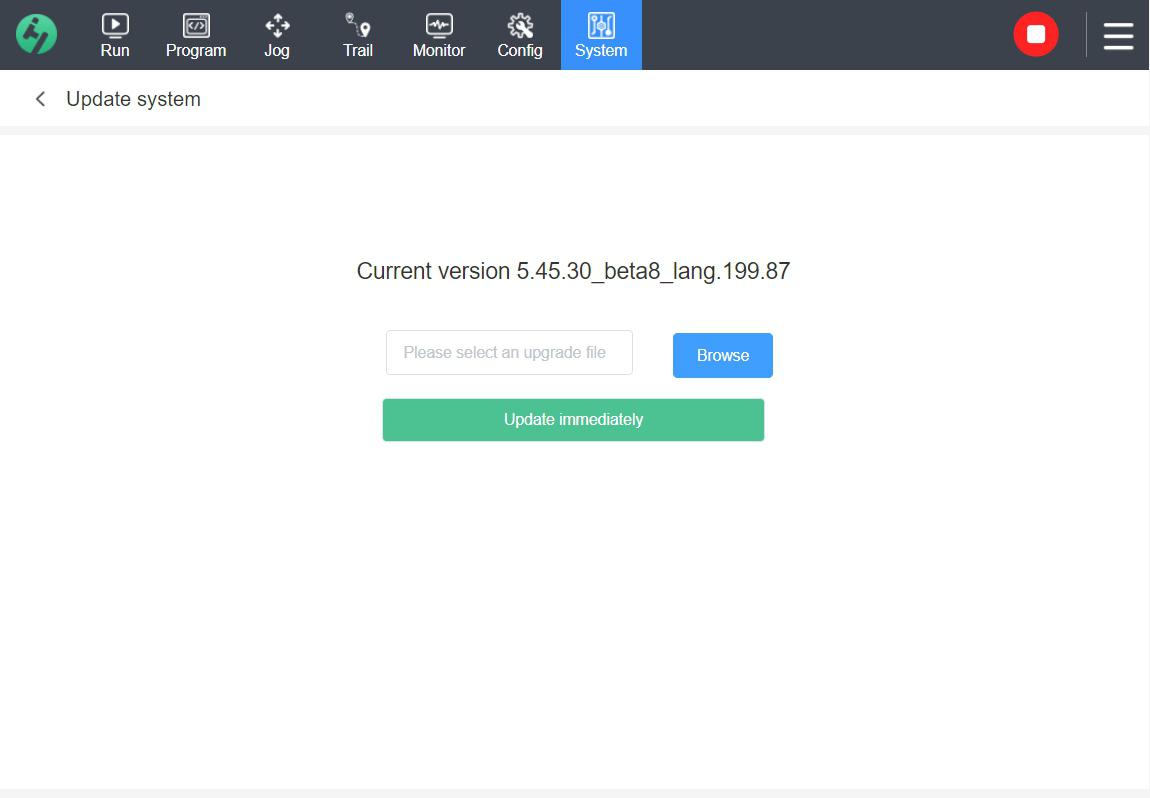
- Cập nhật hệ thống và cấu hình mạng: Các bản cập nhật định kỳ và tùy chọn thiết lập mạng (cấu hình IP) giúp robot luôn được cập nhật và tích hợp an toàn.
- Sao lưu và khôi phục: Tùy chọn sao lưu cho phép người dùng lưu cấu hình cài đặt, giúp khôi phục hệ thống liền mạch khi có thay đổi hoặc cập nhật.
Xử lý sự cố và bảo trì
Bao gồm các quy trình xử lý sự cố và bảo trì toàn diện, bao quát nhiều tình huống nhằm giảm thời gian dừng máy và duy trì hiệu suất.
| Chức năng | Mô tả | Ghi chú |
|---|---|---|
| Dừng khẩn cấp | Nhấn nút để dừng ngay mọi chuyển động | Chỉ sử dụng trong trường hợp khẩn cấp |
| Phát hiện va chạm | Robot dừng lại nếu phát hiện lực vượt mức | Điều chỉnh giới hạn an toàn hoặc đặt lại thủ công |
| Vấn đề điểm kỳ dị | Cảnh báo các bất thường chuyển động có thể xảy ra | Điều chỉnh đường chạy hoặc kiểm tra giới hạn khớp |
Hướng dẫn bảo trì:
- Đảm bảo tất cả các khớp và tủ điều khiển được nối đất đúng cách và không bám bụi.
- Kiểm tra định kỳ dây dẫn và các đầu nối, đảm bảo cáp không hư hỏng và được cố định chắc chắn.
- Chỉ thay thế các bộ phận bị mòn bằng phụ tùng được chứng nhận từ Han's Robot để duy trì tiêu chuẩn an toàn.
Sơ đồ
Theo Hướng dẫn lựa chọn sản phẩm của Han's Robot, robot cộng tác của Han's chủ yếu được sử dụng trong các lĩnh vực và ứng dụng sau:
Tự động hóa công nghiệp:
– Lắp ráp: Sử dụng trong dây chuyền sản xuất cho các tác vụ lắp ráp, giúp nâng cao độ chính xác và hiệu suất.
– Hàn: Phù hợp với nhiều tác vụ hàn khác nhau, bao gồm hàn điểm và hàn hồ quang.
– Mài và đánh bóng: Ứng dụng trong các tác vụ xử lý bề mặt cho kim loại, nhựa, v.v., đạt độ chính xác cao khi đánh bóng và mài.
– Phun phủ: Sử dụng trong các công đoạn phủ bề mặt để đảm bảo chất lượng lớp phủ đồng đều.
Logistics:
– Bốc xếp vật liệu: Hữu ích cho bốc xếp, xếp pallet và các hoạt động logistics khác trong kho và trung tâm phân phối, đặc biệt với tải trọng nặng.
– Nạp và dỡ tải: Hỗ trợ nạp và dỡ tải cho máy móc và thiết bị sản xuất, giảm lao động thủ công, đồng thời nâng cao an toàn và hiệu suất.
Lĩnh vực y tế:
– Hỗ trợ y tế: Robot cộng tác có thể hỗ trợ trong môi trường y tế với các tác vụ như hỗ trợ phẫu thuật và định lượng thuốc.
– Đào tạo phục hồi chức năng: Giúp bệnh nhân thực hiện các bài tập phục hồi chức năng một cách chính xác và an toàn.
Giáo dục:
– Đào tạo và nghiên cứu robot: Phù hợp cho các trường đại học và viện nghiên cứu trong lĩnh vực nghiên cứu robot học và đào tạo.
Vận hành trong môi trường nguy hiểm:
– Môi trường dễ nổ: Robot cộng tác (cobot) chống nổ Elfin-Ex có chứng nhận bảo vệ chống nổ, cho phép vận hành trong môi trường có khí dễ nổ và bụi dễ cháy. Thiết bị phù hợp cho các ngành rủi ro cao như hóa dầu và khai thác mỏ, giúp giảm rủi ro cho người vận hành.
Các ứng dụng này cho thấy tính linh hoạt và khả năng thích ứng của robot cộng tác (cobot) Han's trong môi trường công nghiệp, logistics, y tế, giáo dục và môi trường nguy hiểm, đáp ứng nhiều nhu cầu khác nhau về tự động hóa và vận hành thông minh trong nhiều lĩnh vực.
Câu hỏi khách hàng thường hỏi
Các câu hỏi và trả lời thường gặp nhất về robot cộng tác (cobot)
Những ứng dụng nào phù hợp nhất với robot cộng tác (cobot) dòng Elfin?
Robot cộng tác (cobot) dòng Elfin được thiết kế cho nhiều ứng dụng, bao gồm lắp ráp, hàn, mài và đánh bóng, phun phủ, bốc xếp vật liệu và cấp/tháo phôi trong môi trường sản xuất tự động.
Robot Elfin tuân thủ những tiêu chuẩn an toàn nào?
Robot Elfin tuân theo tiêu chuẩn EN ISO 13849-1:2008 và áp dụng mức hiệu suất D (Pld) về an toàn, bảo đảm mức bảo vệ cao thông qua các thiết bị an toàn tích hợp và tính năng an toàn I/O để kết nối với máy móc và thiết bị bảo vệ khác.
Robot cộng tác (cobot) Elfin xử lý bộ nhớ đường đi như thế nào cho các chuyển động phức tạp như mài?
Robot Elfin hỗ trợ chức năng ghi nhớ đường đi, cho phép người dùng dẫn hướng thủ công robot theo một đường đi xác định. Sau lượt đầu tiên, robot có thể tự động lặp lại đường đi đó để tạo chuyển động ổn định và chính xác trong các tác vụ như mài và đánh bóng.
Robot Elfin có tương thích với các dụng cụ đầu cuối khác nhau cho các ứng dụng như đánh bóng không?
Có. Tay robot Elfin có thể lắp nhiều loại cơ cấu chấp hành đầu cuối, chẳng hạn như máy mài góc, máy mài đai và dụng cụ đánh bóng chuyên dụng, mang lại tính linh hoạt cho các tác vụ cần gắn nhiều loại dụng cụ khác nhau.
Những tính năng chính nào của robot Elfin hỗ trợ đặc tính cộng tác của nó?
Robot Elfin có mô-đun khớp kép độc đáo, giúp tăng độ linh hoạt và giảm thiểu các hạn chế khi vận hành. Ngoài ra, robot có 10 cấu hình an toàn tiên tiến, cho phép cộng tác an toàn với người vận hành mà không cần nhiều hàng rào an toàn.
Tải trọng của robot cộng tác (cobot) Elfin là bao nhiêu?
Tải trọng thay đổi theo từng model. Ví dụ, Elfin E05 có tải trọng tối đa 5 kg, trong khi các model tải nặng hơn như Elfin E15 có thể mang tải lên đến 15 kg, đáp ứng nhiều yêu cầu công nghiệp khác nhau.
Robot Elfin có thể dùng cho phục hồi chức năng và các ứng dụng hỗ trợ y tế khác không?
Có. Robot Elfin phù hợp cho hỗ trợ y tế, bao gồm các bài tập phục hồi chức năng, nhờ khả năng điều khiển chính xác, các tính năng an toàn và khả năng thực hiện chuyển động lặp lại mượt mà.
Có thể sử dụng robot Elfin trong môi trường giáo dục và nghiên cứu không?
Có. Robot cộng tác (cobot) Elfin phù hợp với môi trường giáo dục và nghiên cứu. Nhờ các tùy chọn lập trình linh hoạt, thiết kế mô-đun và dễ sử dụng, đây là công cụ lý tưởng để đào tạo sinh viên và nhà nghiên cứu về robot, tự động hóa và các ứng dụng công nghiệp. Giao diện lập trình đồ họa của robot đặc biệt hữu ích trong các môi trường này, cho phép người dùng thiết lập các tác vụ phức tạp mà không cần viết nhiều mã lệnh, giúp sinh viên và chuyên gia mới làm quen với robot có thể tiếp cận dễ dàng hơn.
Ngoài ra, robot Elfin tương thích với nhiều giao thức truyền thông (như TCP/IP và ModbusTCP), đồng thời hỗ trợ tùy chọn Profinet và Ethernet/IP, giúp robot dễ dàng tích hợp vào nhiều dự án nghiên cứu có yêu cầu kết nối với các hệ thống khác. Với các tính năng như phát hiện va chạm và vận hành cộng tác, robot Elfin có thể hoạt động an toàn trong lớp học hoặc phòng thí nghiệm, cho phép người dùng thực hành và tìm hiểu về robot công nghiệp một cách an toàn và hiệu quả.
Nhận báo giá ngay!
Chúng tôi rất mong nhận được phản hồi từ Quý khách. Hãy gửi tin nhắn qua biểu mẫu bên dưới hoặc liên hệ với chúng tôi qua email.