
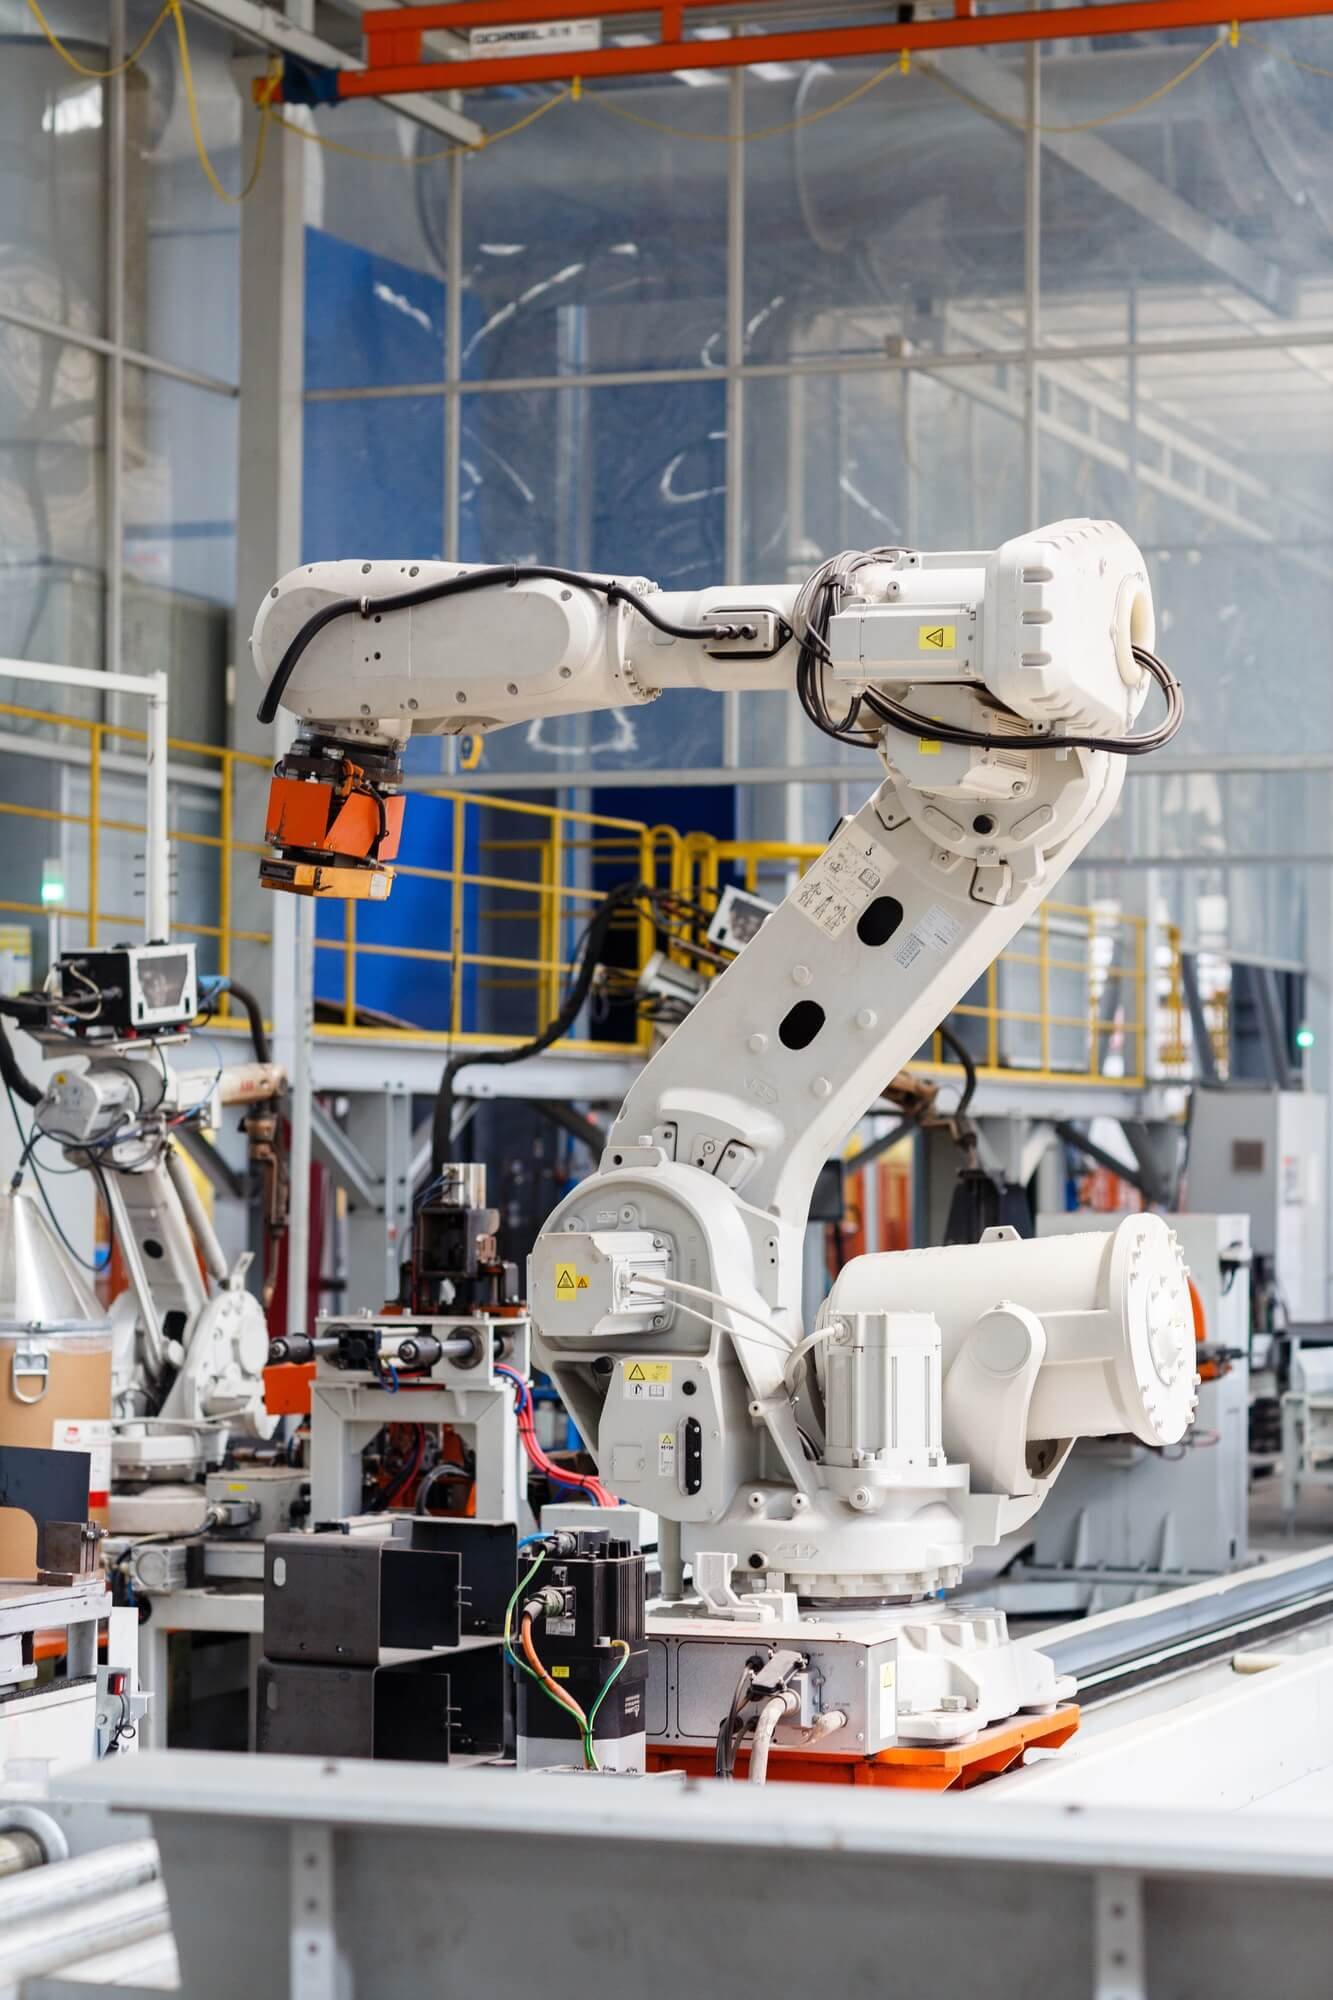
Коллаборативный робот Elfin
Коллаборативный робот 6-DOF с конструкцией модуля на два шарнира, поставляется более чем в 100 стран для сборки, захвата, сварки, шлифования и напыления.
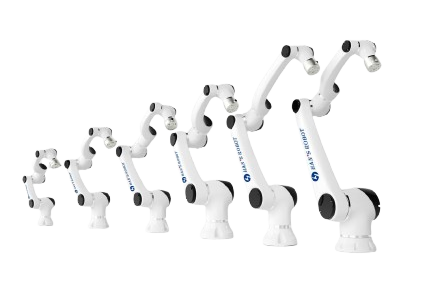
Коллаборативный робот Elfin
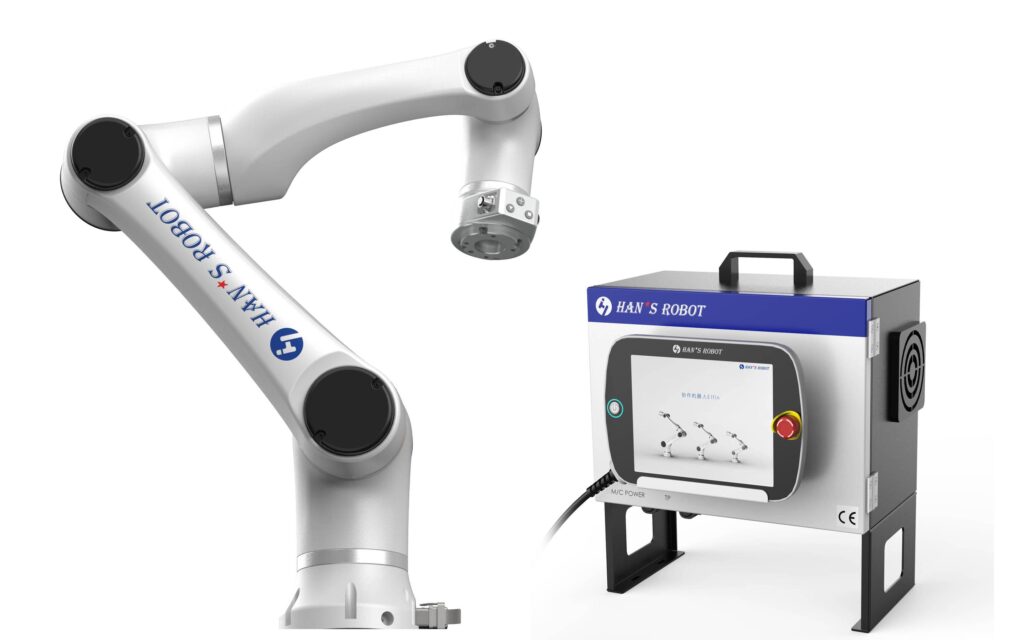
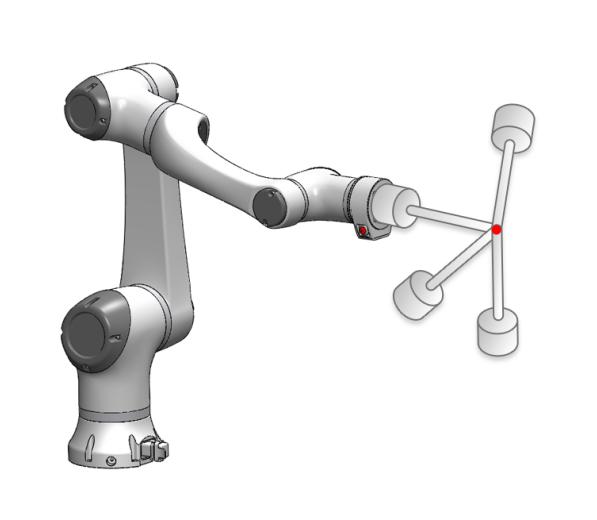
Коллаборативный робот Elfin применяется в автоматизированных интегрированных производственных линиях, при сборке, захвате, сварке, шлифовании, напылении и других задачах; он поставляется более чем в 100 стран и регионов. В нём применена уникальная конструкция модуля на два шарнира: один модуль движения содержит два шарнира и образует особую кинематическую структуру, которая не только отличает его от большинства коллаборативных роботов на рынке, но и даёт больше свободы в работе.
- Первая в Китае конструкция модуля на два шарнира
- Оптимизированная сингулярность
- Высокогибкий коллаборативный робот 6-DOF
- Модульность
Детали конфигурации
| Описание конфигурации | Робот | Блок управления | Пульт обучения | Кабель | Применения |
|---|---|---|---|---|---|
| Стандартная |  |
Стандартный блок управления | Стандартный пульт обучения (разрешение 1024*600, размер экрана: 10.4 дюйма) | 5m | / |
| Мини-блок управления | |
Мини-блок управления (модуль питания:опционально) | Планшетный пульт обучения (опционально) | 5m | Применяется для оборудования автоматизации, AGV, мобильных роботов и т. д. |
Таблица характеристик стандартного блока управления
| Характеристика | Значение |
|---|---|
| Габариты | 445.2mm x 318.8mm x (360+176)mm |
| Высота стойки | 176mm |
| Масса | 18.5kg |
| Выходное питание | 48V DC |
| Рабочая температура | 0~50℃ |
| Рабочая влажность | 90% относительной влажности (без конденсации) |
| Класс защиты IP | IP20 |
Мини-блок управления (опционально)
| Характеристика | Значение |
|---|---|
| Габариты | 323x221x80(mm) |
| Входное питание | DC30~60V |
| Питание I/O | DC24V |
| Порт I/O | Входов 8, выходов 8 |
| Класс защиты IP | IP20 |
| Связь | TCP/IP Modbus |
Таблица характеристик пульта обучения
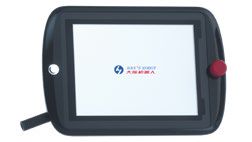
| Характеристика | Значение |
|---|---|
| Габариты | 327 mm x 230 mm x (45+22) mm |
| Масса | 2.7kg (с кабелем) |
| Дисплей | 10.4” |
| Разрешение | 1024 x 800 |
| Кнопка аварийного останова | 1 |
| Класс защиты IP | IP54 |
Технические характеристики
Модель E03, E05, E05-L, E10, E10-L, E15
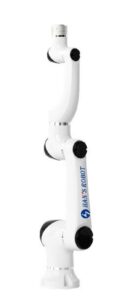
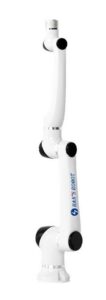
Прокрутите таблицу по горизонтали, чтобы увидеть все столбцы.
| Модель | Масса | Полезная нагрузка | Радиус действия | Диапазон шарниров | Повторяемость | Энергопотребление | Скорость шарниров | Скорость инструмента | Степени свободы | I/O блока управления | Связь | Класс защиты IP |
|---|---|---|---|---|---|---|---|---|---|---|---|---|
| E03 | 18kg | 3kg | 590mm | J1, J4, J6: ±360°; J2: ±135°; J3: ±150°; J5: ±147° | ±0.02mm | 100W (типовое) | J1-J4: 180°/s; J5-J6: 200°/s | 2m/s | 6 | 16 цифровых I/O, 2 аналоговых I/O | TCP/IP, ModbusTCP | IP54 (опционально IP66) |
| E05 | 25kg | 5kg | 800mm | J1, J4, J6: ±360°; J2: ±135°; J3: ±150°; J5: ±147° | ±0.02mm | 180W | J1-J4: 180°/s; J5-J6: 200°/s | 3m/s | 6 | 16 цифровых I/O, 2 аналоговых I/O | TCP/IP, ModbusTCP | IP54 (опционально IP66) |
| E05-L | 26kg | 3.5kg | 950mm | J1, J4, J6: ±360°; J2: ±135°; J3: ±150°; J5: ±147° | ±0.02mm | 180W | J1-J4: 180°/s; J5-J6: 200°/s | 3m/s | 6 | 16 цифровых I/O, 2 аналоговых I/O | TCP/IP, ModbusTCP | IP54 (опционально IP66) |
| E10 | 43kg | 10kg | 1000mm | J1-J2: 100°/s; J3-J4: 150°/s; J5-J6: 180°/s | ±0.03mm | 350W | J1-J2: 100°/s; J3-J4: 150°/s; J5-J6: 180°/s | 2m/s | 6 | 16 цифровых I/O, 2 аналоговых I/O | TCP/IP, ModbusTCP | IP54 (опционально IP66) |
| E10-L | 45kg | 8kg | 1300mm | J1-J2: 100°/s; J3-J4: 150°/s; J5-J6: 180°/s | ±0.03mm | 350W | J1-J2: 100°/s; J3-J4: 150°/s; J5-J6: 180°/s | 2.5m/s | 6 | 16 цифровых I/O, 2 аналоговых I/O | TCP/IP, ModbusTCP | IP54 (опционально IP66) |
| E15 | 60kg | 15kg | 1300mm | J1-J2: 80°/s; J3-J4: 120°/s; J5-J6: 150°/s | ±0.05mm | 600W | J1-J2: 80°/s; J3-J4: 120°/s; J5-J6: 150°/s | 2m/s | 6 | 16 цифровых I/O, 2 аналоговых I/O | TCP/IP, ModbusTCP | IP54 (опционально IP66) |
Стандарты безопасности и соответствия
Коллаборативные роботы Elfin имеют различные встроенные средства безопасности, разработанные в соответствии с международными стандартами, такими как ISO 10218 и EN ISO13849-1:2008. Функции безопасности предварительно настроены, но их можно изменить под требования эксплуатации.
Встроенные устройства безопасности
Включает устройства безопасности с цифровыми и аналоговыми I/O, а также функции аварийного останова и отключения питания.
Аварийный останов и обнаружение столкновений
Кнопки аварийного останова на блоке управления и на пульте обучения позволяют мгновенно остановить работу при опасности, а обнаружение столкновений предотвращает происшествия, останавливая движение при превышении внешней силой заданных пределов.
Класс защиты IP и пригодность среды
Роботы Elfin имеют класс защиты IP54 с опцией IP66, что делает их стойкими к пыли и влаге. Они не предназначены для взрывоопасных или пожароопасных сред.
Защитные световые завесы и ограничители
Световые завесы и ограничения шарниров помогают задать безопасные рабочие зоны и снижают потенциальный риск для операторов.
Таблица мер предосторожности
| Уровень опасности | Описание | Результат |
|---|---|---|
 Опасность |
Несоблюдение может привести к смерти или тяжёлой травме | Всегда следите за тем, чтобы настройки безопасности соответствовали задачам применения |
 Предупреждение |
Риск травмы или повреждения оборудования | Убедитесь, что все устройства и настройки безопасности задействованы правильно |
 Внимание |
Может привести к неисправности оборудования | Избегайте неправильного обращения и несанкционированных изменений |
Аварийная защита и защита от столкновений
Коллаборативные роботы Elfin оснащены кнопками аварийного останова и на блоке управления, и на пульте обучения, а также датчиками обнаружения столкновений, останавливающими движение при избыточном усилии. Дополнительные меры безопасности:
- Безопасные зоны и ограничители: настраиваемые безопасные зоны, ограничения шарниров и защитные световые завесы.
- Ограничение усилия: автоматически останавливает робота при обнаружении чрезмерного усилия, обеспечивая безопасность операторов в совместной работе.
Программный интерфейс: Han’s Robot Demonstrator
Коллаборативные роботы Elfin управляются через интуитивно понятное программное обеспечение Han’s Robot Demonstrator которое позволяет программировать, контролировать, настраивать и управлять из единого интерфейса:
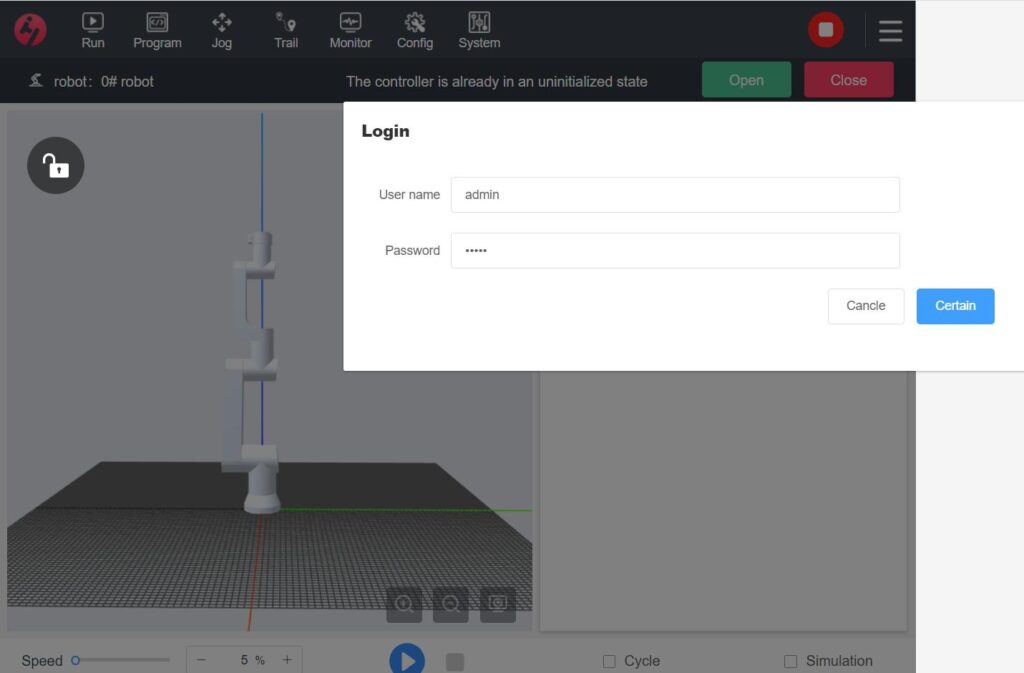
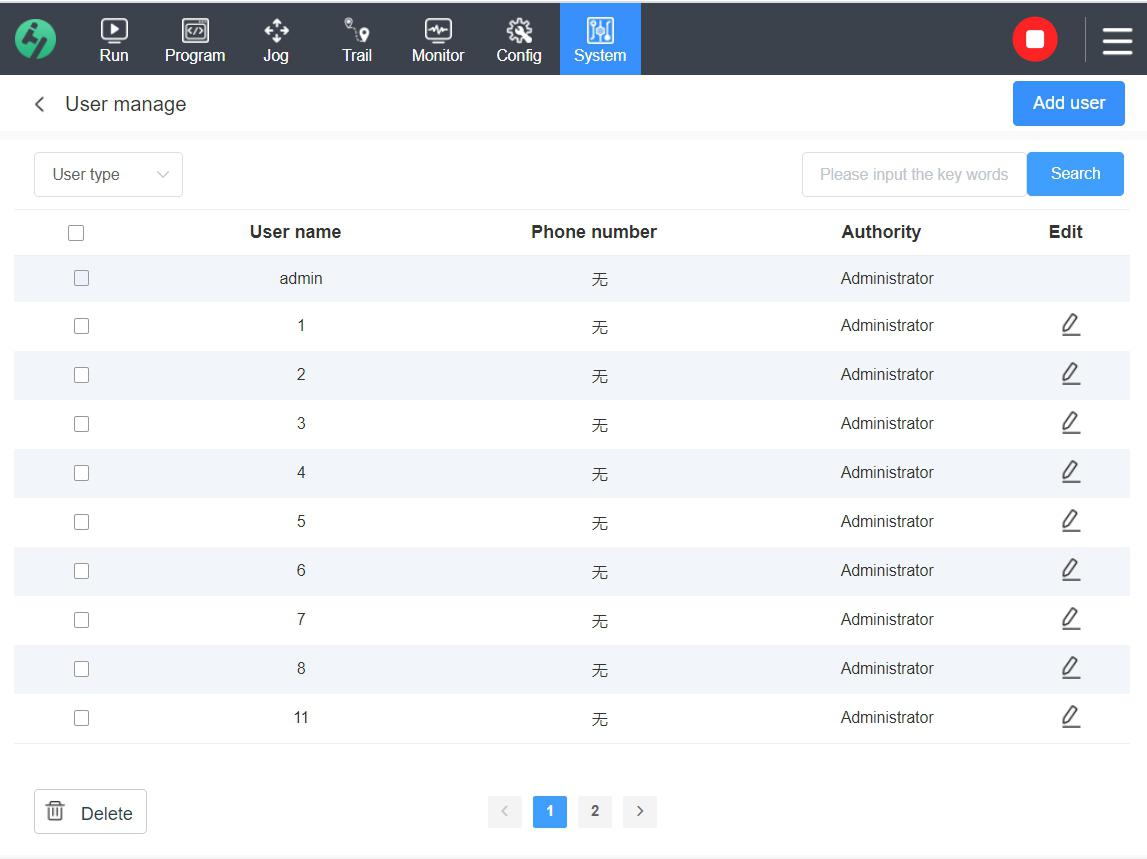
- Роли пользователей и права: поддерживает роли администратора, оператора и посетителя с настраиваемыми правами в соответствии с требованиями безопасности.
-
Визуальные элементы интерфейса:
- Визуализация 3D-модели: даёт представление о положении и движении робота в реальном времени.
- Светодиодные индикаторы состояния: цвета обозначают разные состояния робота (например, зелёный — включён, красный — ошибка) для быстрого распознавания.
- Описания состояний и сообщения об ошибках: сообщения об ошибках уведомляют о неполадках, например об ошибках шарниров или связи, для быстрого устранения.
- Многоязычная поддержка и доступность: позволяет выбрать язык, благодаря чему интерфейс доступен по всему миру.
| Таблица прав пользователей | |
|---|---|
| Роль пользователя | Права доступа |
| Администратор | Полный доступ ко всем функциям робота, включая программирование и настройку |
| Оператор | Доступ к работе, пошаговому перемещению (без сохранения точек) и функциям контроля |
| Посетитель | Только пошаговое перемещение, без доступа к программированию и настройке |
| Основные элементы интерфейса | |
 Запуск |
Для запуска робота и выполнения программ. |
 Программирование |
Создание, изменение и управление скриптами робота. |
 Контроль |
Наблюдение за состояниями I/O, состоянием корпуса и журналами в реальном времени. |
 Настройка |
Задание параметров робота (TCP, угол установки, пользовательские координаты). |
 Управление |
Управление учётными записями и обновление системы. |
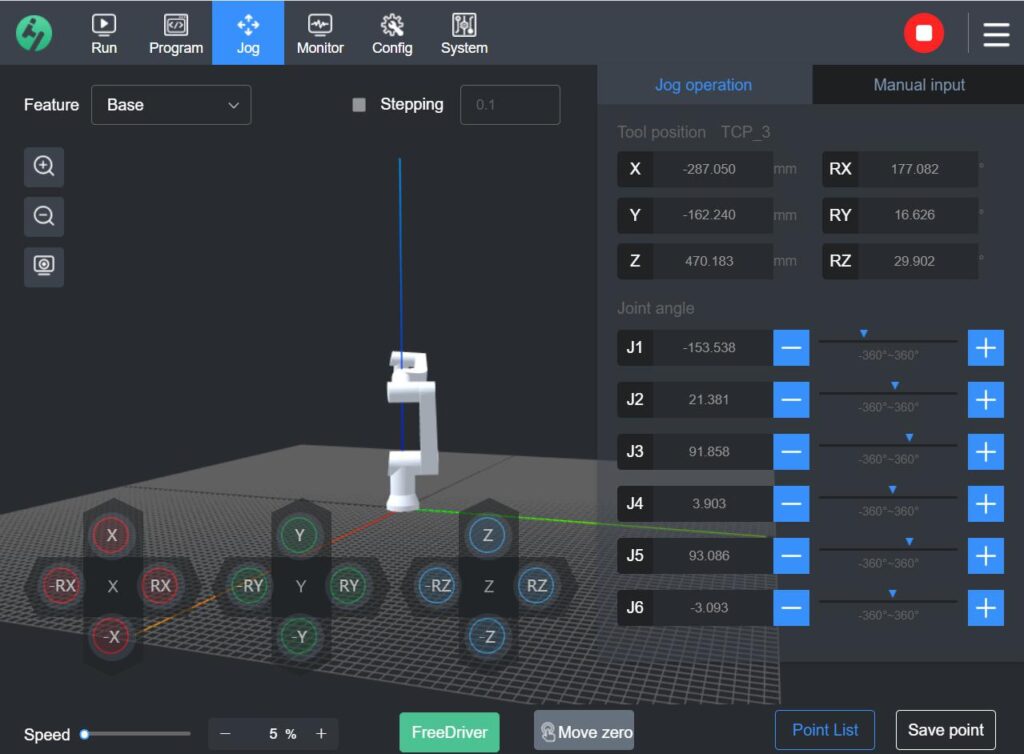
 Пошаговое перемещение |
Ручная настройка позы и положения робота. |
Ручное управление и настройка
Коллаборативные роботы Elfin обеспечивают точное ручное позиционирование с настройками инструментов, движения и полезной нагрузки:
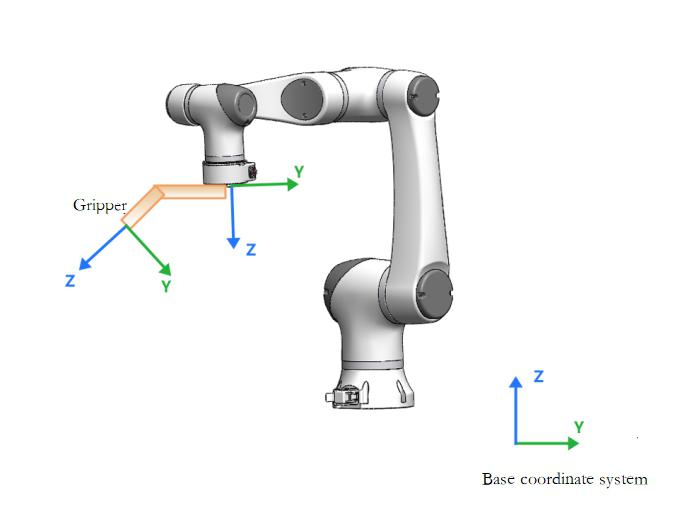
- Варианты системы координат: работа в базовых, пользовательских или инструментальных координатах для гибкого управления движением робота.
- Ползунок скорости и точная подстройка: регулируемая скорость и точная подстройка позволяют выполнять перемещения с шагом до 0.1mm, что идеально для деликатных задач.
- Режим обучения с нулевым усилием: позволяет вести робота вручную без сопротивления, помогая оператору точно его расположить.
-
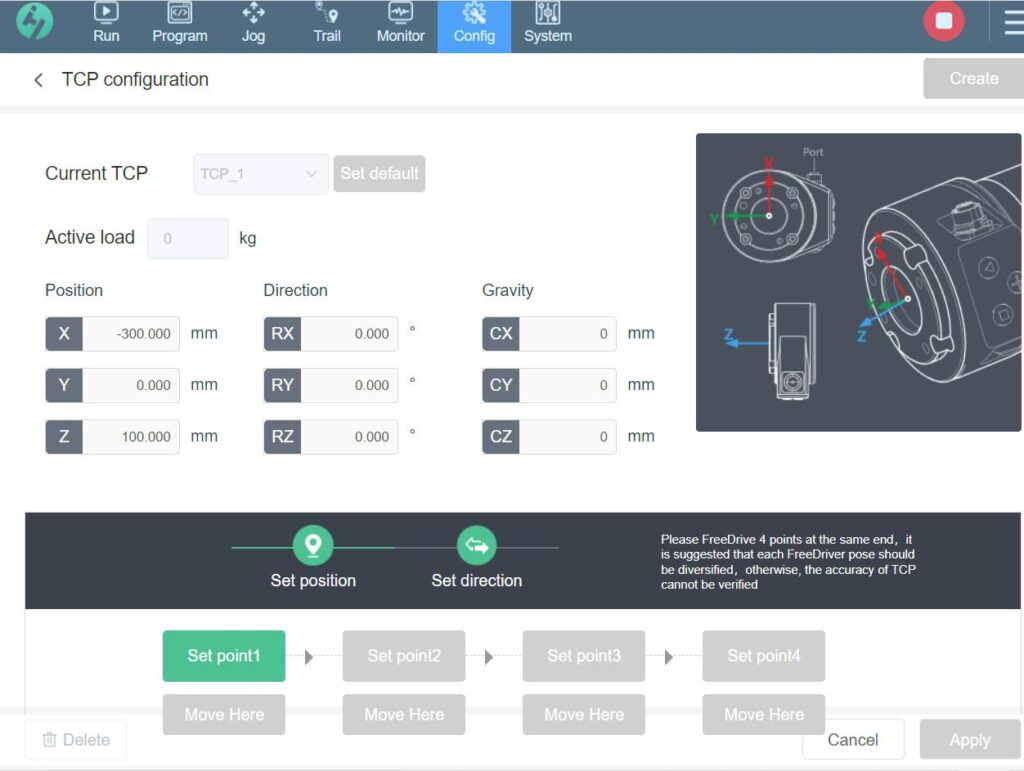
Настройка центральной точки инструмента (TCP):
- Задайте координаты инструмента положениями X, Y, Z и ориентациями RX, RY, RZ для настройки траекторий движения инструмента.
- Настройка полезной нагрузки и центра тяжести: сбалансируйте распределение нагрузки, введя точные данные о массе и центре тяжести, что повышает устойчивость.
Настройка центральной точки инструмента (TCP) и полезной нагрузки
Точная настройка TCP необходима для задач манипулирования инструментом. Пользователи могут создавать новые TCP, задавать положения инструмента и настраивать полезную нагрузку для оптимальной работы робота.
| Таблица настройки TCP | |
|---|---|
| Параметр | Значение |
| Новый TCP | Создайте новый TCP, задав положения X, Y, Z, RX, RY, RZ |
| Задание положения | Используйте метод четырёх точек для задания начала TCP |
| Центр тяжести | Задайте центр тяжести груза для сбалансированной работы |
Выполнение и контроль операций
Работа с коллаборативными роботами Elfin построена на чёткой последовательности, обеспечивающей устойчивость и безопасность:
Инициализация и запуск
После входа в систему пользователь включает и активирует робота. Тормоза шарниров освобождаются постепенно, обеспечивая безопасную инициализацию.
Выбор программы и контроль в реальном времени
Выбирайте и запускайте программы с постоянным контролем состояний I/O, состояния движения и общего состояния робота.
3D-визуализация движений робота
3D-отображение в реальном времени помогает отслеживать движение робота и динамически корректировать задачи.
Индикаторы состояния и оповещения
Уведомления и индикаторные лампы (красная, зелёная, жёлтая) сразу сообщают о состоянии работы и возникающих неполадках.
Управление и обновления системы
Коллаборативные роботы Elfin предоставляют широкие возможности управления как учётными записями, так и настройками системы:
- Управление пользователями и правами: задавайте роли и права для нескольких учётных записей, защищая доступ к критичным элементам управления.
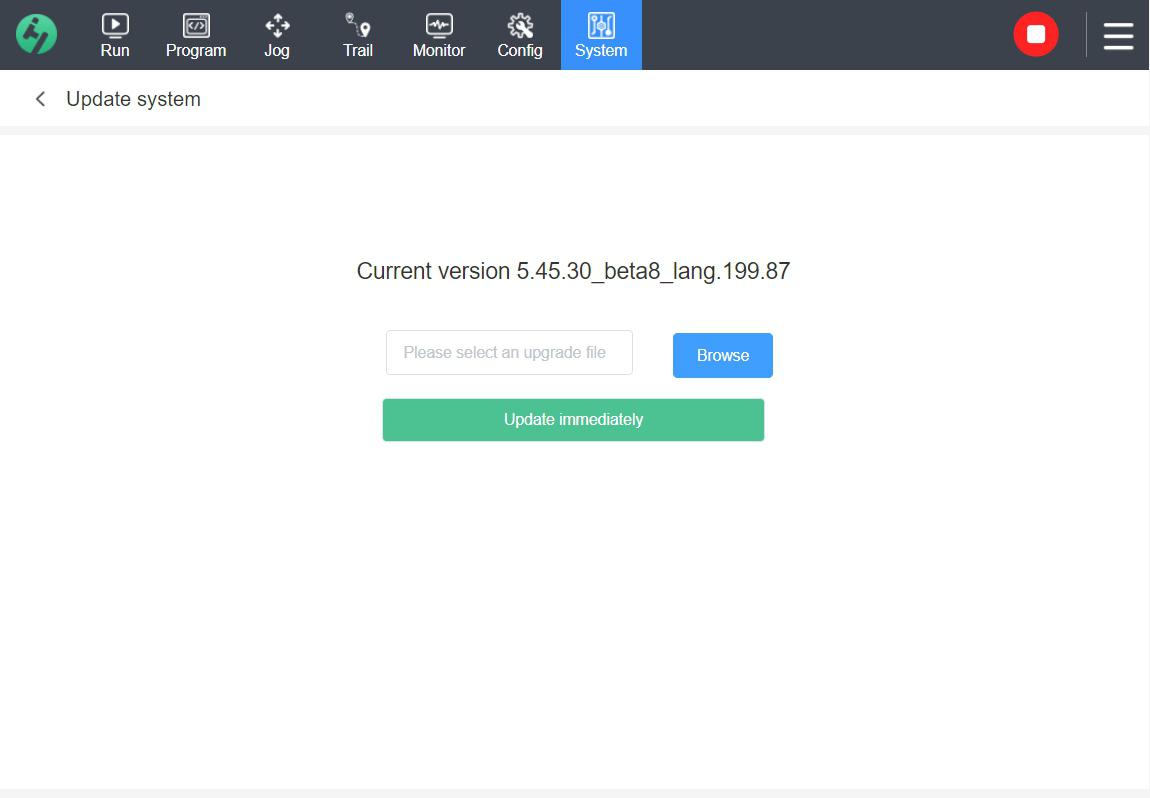
- Обновления системы и настройка сети: регулярные обновления и настройки сети (конфигурация IP) поддерживают робота в актуальном состоянии и безопасно интегрируют его.
- Резервное копирование и восстановление: резервное копирование позволяет сохранять настройки, чтобы восстановление системы после изменений или обновлений проходило без затруднений.
Диагностика неисправностей и обслуживание
В комплект входят подробные процедуры диагностики и обслуживания, охватывающие широкий круг ситуаций, чтобы сократить простои и сохранить производительность.
| Функция | Описание | Примечания |
|---|---|---|
| Аварийный останов | Нажмите кнопку, чтобы немедленно остановить все движения | Использовать только в аварийных ситуациях |
| Обнаружение столкновений | Робот останавливается при обнаружении избыточного усилия | Отрегулируйте пределы безопасности или сбросьте вручную |
| Проблемы сингулярности | Оповещения о возможных аномалиях движения | Измените траекторию или проверьте пределы шарниров |
Рекомендации по обслуживанию:
- Убедитесь, что все шарниры и шкаф управления надёжно заземлены и очищены от пыли.
- Регулярно осматривайте проводку и соединения, проверяя целостность и надёжность крепления кабелей.
- Заменяйте изношенные детали только сертифицированными запчастями Han’s Robot, чтобы сохранить уровень безопасности.
Схема
Согласно руководству по подбору продукции Han’s Robot, коллаборативные роботы Han’s применяются главным образом в следующих областях и задачах:
Промышленная автоматизация:
– Сборка: Применяется на производственных линиях для сборочных операций, повышая точность и эффективность.
– Сварка: Подходит для различных сварочных работ, включая точечную и дуговую сварку.
– Шлифование и полирование: Используется при обработке поверхностей металлов, пластмасс и т. д., обеспечивая высокоточное полирование и шлифование.
– Напыление покрытий: Применяется при нанесении покрытий для равномерного качества слоя.
Логистика:
– Перемещение материалов: Полезен при перемещении, паллетировании и других логистических операциях на складах и в распределительных центрах, особенно с тяжёлыми грузами.
– Загрузка и выгрузка: Помогает загружать и разгружать станки и производственное оборудование, снижая долю ручного труда и повышая безопасность и эффективность.
Медицина:
– Медицинская помощь: Коллаборативные роботы могут помогать в медицинской среде — например, при ассистировании в операциях и выдаче лекарств.
– Реабилитационные тренировки: помогают пациентам выполнять восстановительные упражнения точно и безопасно.
Образование:
– Обучение робототехнике и исследования: Подходит университетам и научным организациям для исследований в робототехнике и учебной подготовки.
Работа в опасных средах:
– Взрывоопасные среды: Взрывозащищённые коллаборативные роботы Elfin-Ex сертифицированы по взрывозащите и могут работать в средах со взрывоопасными газами и горючей пылью, что делает их подходящими для отраслей высокого риска — нефтехимии и горного дела — и снижает риск для персонала.
Эти примеры показывают универсальность и приспособляемость коллаборативных роботов Han’s в промышленной, логистической, медицинской, образовательной и опасной средах, отвечая разнообразным потребностям в автоматизации и интеллектуальной работе в разных отраслях.
Частые вопросы клиентов
Самые частые вопросы и ответы о коллаборативном роботе
Для каких задач лучше всего подходят коллаборативные роботы серии Elfin?
Коллаборативные роботы серии Elfin рассчитаны на различные задачи: сборку, сварку, шлифование и полирование, напыление покрытий, перемещение материалов и загрузку/выгрузку в автоматизированном производстве.
Каким стандартам безопасности соответствует робот Elfin?
Робот Elfin соответствует стандарту EN ISO 13849-1:2008 и имеет уровень эксплуатационных характеристик D (Pld) по безопасности, что обеспечивает высокую степень защиты за счёт встроенных устройств безопасности и функций безопасных I/O для подключения к другим машинам и защитным устройствам.
Как коллаборативный робот Elfin работает с памятью траектории для сложных движений вроде шлифования
Робот Elfin поддерживает функцию памяти траектории: оператор вручную проводит его по нужному пути. После первого прохода робот способен автоматически повторять траекторию, обеспечивая стабильное и точное движение при шлифовании и полировании.
Совместим ли робот Elfin с разными концевыми инструментами для задач вроде полирования?
Да, на манипулятор Elfin можно устанавливать разные рабочие органы — угловые шлифмашины, ленточные шлифмашины и специализированный полировальный инструмент, что даёт гибкость в задачах с разной оснасткой.
Какие основные особенности робота Elfin обеспечивают его коллаборативность
Робот Elfin имеет уникальный модуль на два шарнира, повышающий гибкость и снижающий ограничения в работе. Кроме того, у него 10 продвинутых конфигураций безопасности, позволяющих безопасно работать рядом с людьми без обширных защитных ограждений.
Какова грузоподъёмность коллаборативных роботов Elfin?
Грузоподъёмность зависит от модели. Например, Elfin E05 работает с массой до 5 kg, а более тяжёлые модели вроде Elfin E15 — до 15 kg, что покрывает разные промышленные требования.
Можно ли использовать роботов Elfin в реабилитации и других задачах медицинской помощи?
Да, роботы Elfin подходят для медицинской помощи, включая реабилитационные упражнения, благодаря точному управлению, средствам безопасности и плавным повторяющимся движениям.
Предусмотрено ли применение робота Elfin в образовательной и научной среде?
Да, коллаборативный робот Elfin подходит для образовательной и научной работы. Благодаря гибким возможностям программирования, модульной конструкции и простоте использования это отличный инструмент для обучения студентов и исследователей робототехнике, автоматизации и промышленным задачам. Графический интерфейс программирования особенно полезен в таких условиях: он позволяет настраивать сложные задачи без объёмного кода и доступен студентам и специалистам, только начинающим работать с робототехникой.
Кроме того, поддержка нескольких коммуникационных протоколов (TCP/IP и ModbusTCP) и опциональная поддержка Profinet и Ethernet/IP делают робота Elfin пригодным для исследовательских проектов, требующих интеграции с другими системами. Благодаря обнаружению столкновений и коллаборативному режиму робот Elfin может безопасно работать в аудитории или лаборатории, позволяя экспериментировать и изучать промышленную робототехнику безопасно и результативно.
Получите расчёт стоимости прямо сейчас!
Будем рады вашему сообщению! Напишите нам через форму ниже или на электронную почту.