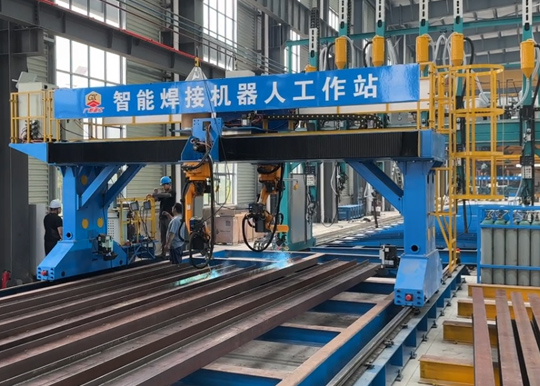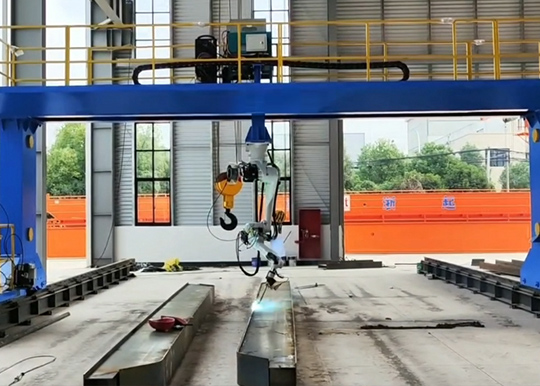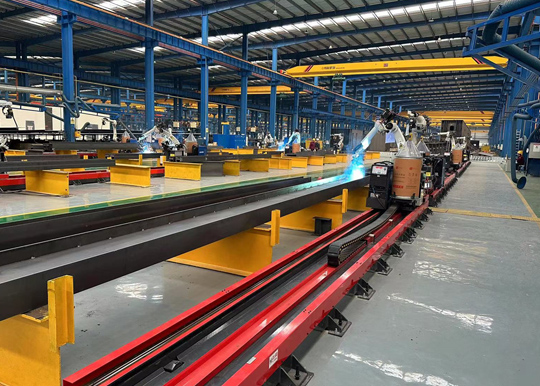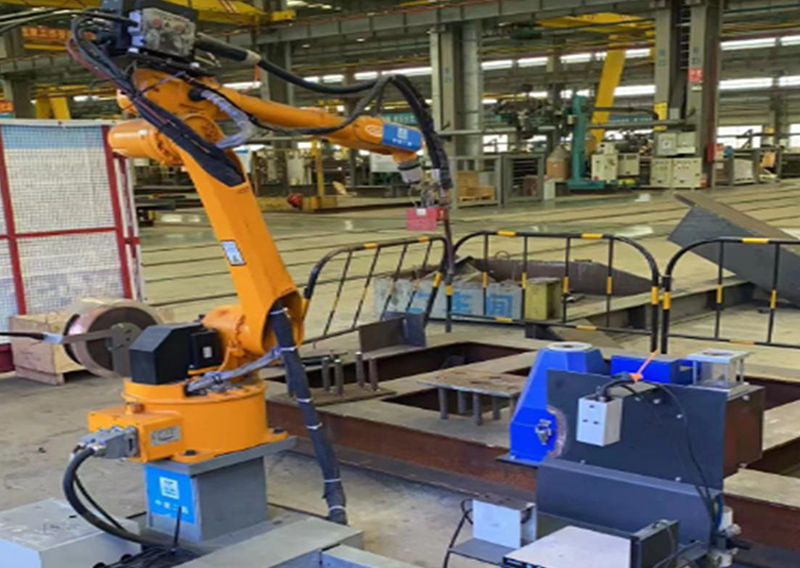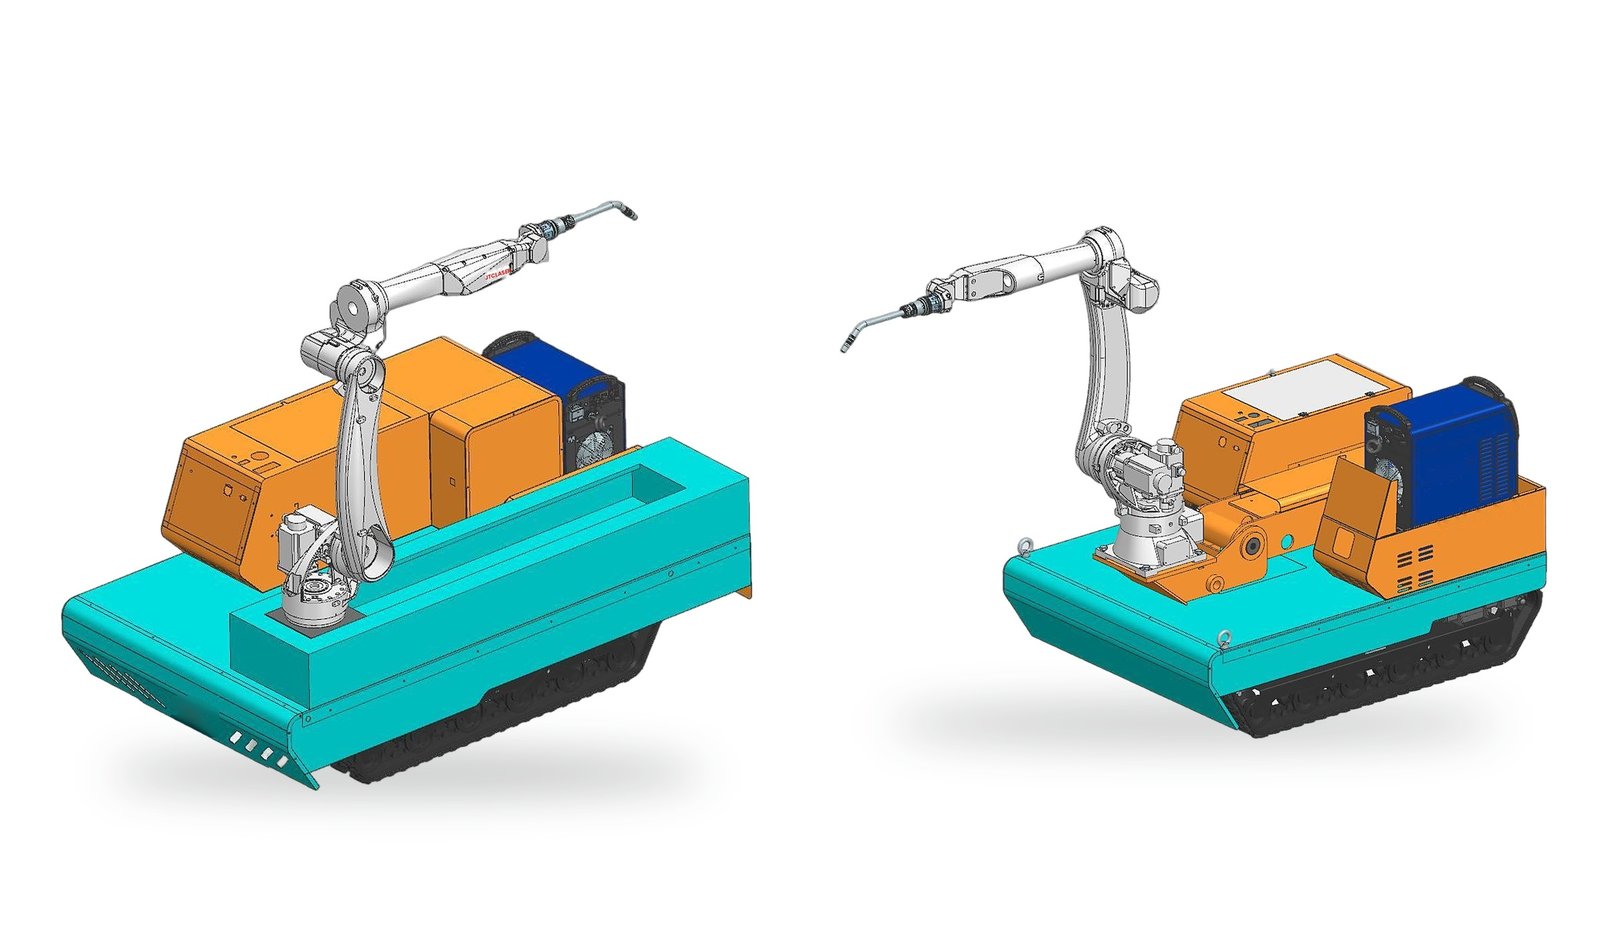
Cellule de soudage sur potence à 8 axes
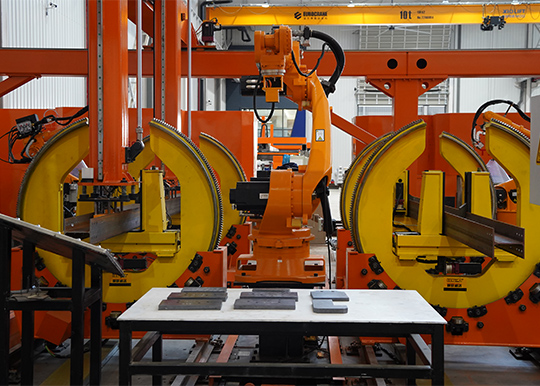
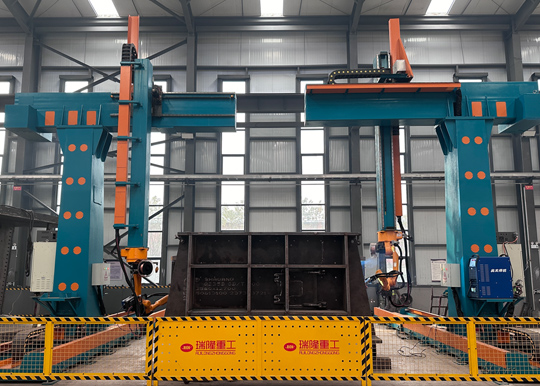
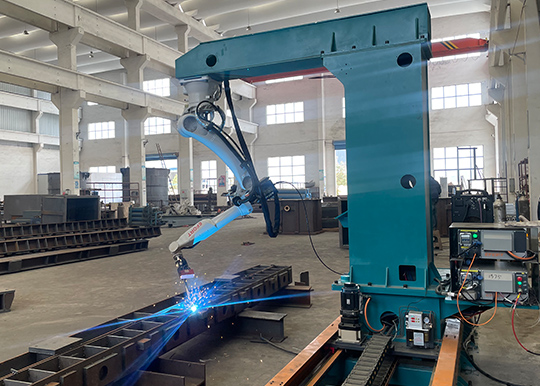
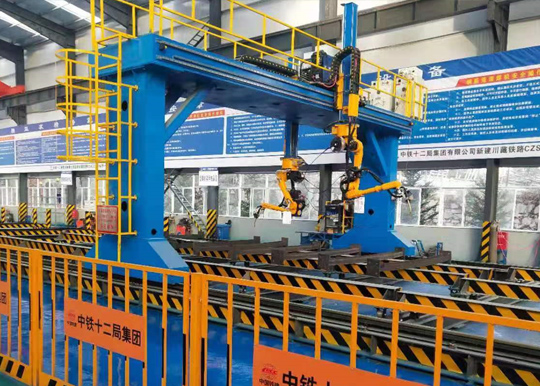
Les cellules JTCLASER sur potence à 8 axes permettent de souder des panneaux de ponts et de navires, ainsi que des poutres et poteaux en acier. Un même modèle existe en plusieurs configurations, dont des rails suivant X de 6, 10 ou 13 m, dimensionnés selon les pièces à souder. La reconnaissance des joints par vision et le logiciel de soudage facilitent la génération de trajectoires pour les pièces adaptées. Choisissez selon les dimensions, l’accès aux joints, les montages et l’espace disponible.
Selon la configuration du projet et les spécifications techniques validées.
Les listes d’équipement présentent différents exemples de projets. Les modèles de torche, de caméra et de station de nettoyage, ainsi que la puissance, la vitesse et la précision, ne constituent pas une dotation unique de série ; les spécifications techniques validées font foi.
La longueur du rail au sol de l’axe X est adaptée au projet, par exemple 6, 10 ou 13 m. Elle est définie selon les dimensions des pièces et l’accès nécessaire aux joints. La longueur du rail, l’emprise au sol et la zone de soudage utile sont des grandeurs distinctes ; le plan d’implantation et les spécifications techniques validés font foi.
Rails suivant X sur mesure : 6, 10 ou 13 m
La même cellule sur potence à 8 axes existe dans différentes configurations. Les dimensions ci-dessous décrivent deux implantations de référence et doivent être lues avec leurs plans et exigences de pièces respectifs.
| Base de configuration | Configuration sur rail de 6 m | Configuration sur rail de 13 m |
|---|---|---|
| Dimension longitudinale | Rail de 6 m suivant X | Rail de 13 m suivant X |
| Dimension transversale | Course utile Y de 2 m ; largeur de travail annoncée de 3,5 m | Largeur d’implantation ou de pièce de référence de 3,5 m |
| Enveloppe de travail indiquée | 6 × 3,5 × 0,6 m | Pièces de référence : longueur ≤ 12 m, largeur ≤ 3,5 m, hauteur des tôles verticales ≤ 0,5 m |
| Pièces typiques | Panneaux de ponts et de navires ; poutres et poteaux de charpente | Diaphragmes de pont et éléments en profilés H |
| Détails de l’équipement | Voir ci-dessous les caractéristiques de la configuration de 6 m | Voir ci-dessous l’équipement de référence et l’implantation de 13 m |
Comment interpréter ces dimensions : La longueur du rail, l’emprise au sol et les dimensions maximales des pièces sont des mesures différentes. Une implantation de 13 m ne signifie pas un cordon de 13 m. La couverture utile dépend aussi de l’accès de la torche, des montages et de la position du robot. Faites vérifier la configuration sur vos plans avant de commander.
Images du produit

Schéma d’assemblage de la potence

Configuration sur rail de 6 m : caractéristiques
| Caractéristique | Unité | Valeur |
|---|---|---|
| Applications | / | La cellule sur potence à 8 axes convient au soudage, à la découpe et au meulage de poutres, poteaux, poutres de plateformes, supports et poteaux caissons. Son déplacement transversal élargi permet de traiter des pièces plus larges. La configuration standard couvre des pièces jusqu’à 3,5 m de largeur. |
| Dimensions de l’équipement | m | Le rail suivant X mesure 6 m ; la course utile suivant Y est de 2 m. |
| Puissance totale | kW | 18 |
| Zone de travail maximale | m | 6 × 3,5 × 0,6 |
| Profondeur de travail maximale | m | 0,55 |
Configuration sur rail de 6 m : équipement de soudage
| Procédés | Soudage |
| Aspiration des fumées | En option |
| Précision de positionnement | ±0,5 mm |
| Vitesse de déplacement | 15 m/min |
| Durée de fonctionnement | 20 h/jour, 7 j/7 |
| Ensemble de procédés de soudage | CO₂ ou 80 % Ar + 20 % CO₂ (M21), selon le matériau, le fil et le mode opératoire de soudage qualifié. |
| Conditionnement du fil de soudage | Bobine ou fût |
| Espace libre minimal admissible | 150 × 150 mm |
| Axe auxiliaire | Rail au sol et portique en option |
Implantation de 13 m : équipement de référence et application
Cette configuration de référence occupe 3,5 × 13 m et concerne des diaphragmes de pont et éléments en H jusqu’à 12 m de long. Elle associe un système de déplacement sur potence, un robot, les équipements de soudage, la vision et le logiciel de commande. Les schémas et caractéristiques qui suivent concernent cette configuration ; ils ne constituent pas l’équipement par défaut de toute cellule à 8 axes.
Voir l’implantation de 13 m, les interfaces et les caractéristiques
Système de commande
Interface de commande
 Cliquez sur le schéma pour l’afficher en taille réelle.
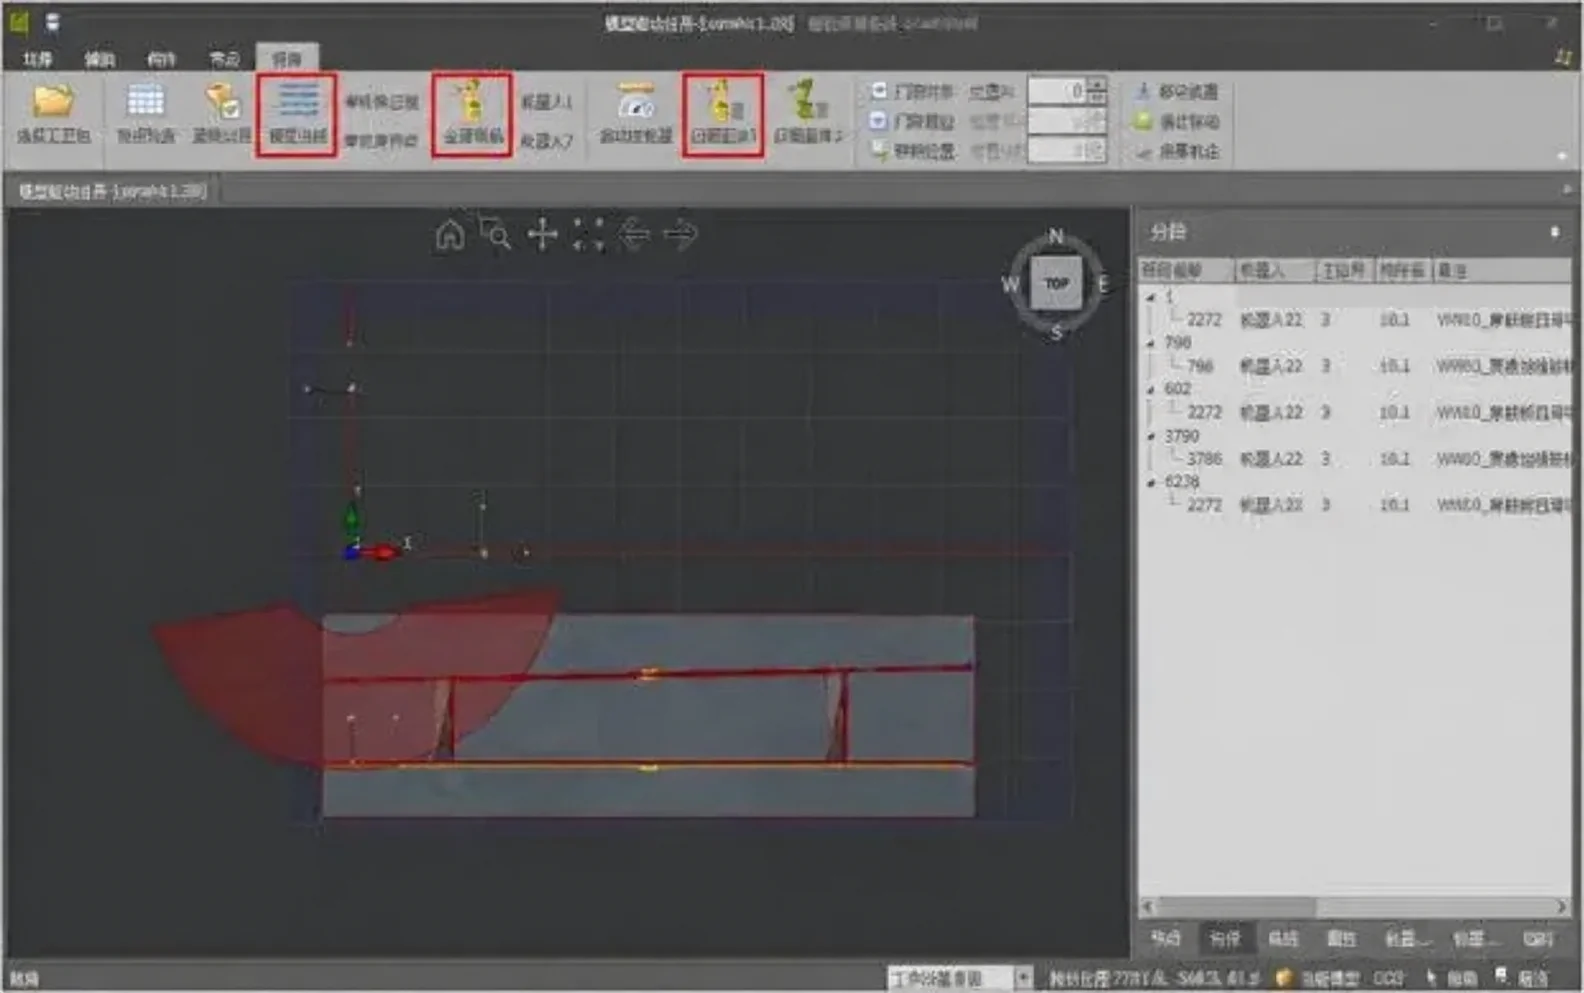 Cliquez sur le schéma pour l’afficher en taille réelle.
Schéma du projet
Type de produit
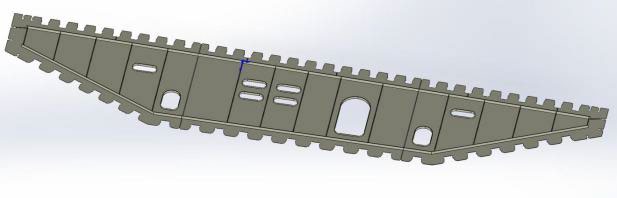
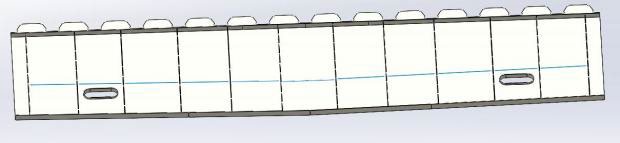
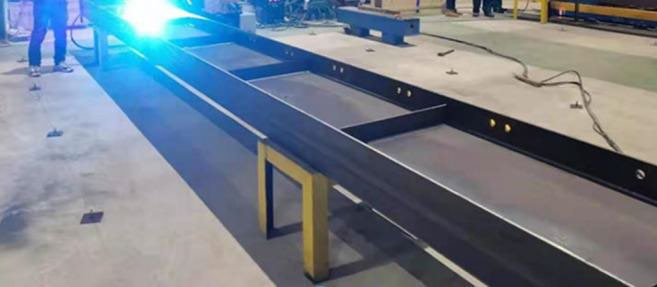
Dimensions de la structure
| N° | Produit | Hauteur | Largeur | Longueur |
|---|---|---|---|---|
| 1 | Diaphragme de pont | Hauteur des tôles verticales ≤ 0,5 m | ≤ 3,5 m | ≤ 12 m |
| 2 | Profilé H | Hauteur des tôles verticales ≤ 0,5 m | ≤ 3,5 m | ≤ 12 m |
Photos de pièces typiques
Environnement de travail et préparation du site
Le raccordement, la puissance nécessaire et les dispositifs de protection doivent être définis par un électricien qualifié à partir du schéma électrique validé. Selon la configuration du projet et les spécifications techniques validées.
a) Travaux de fondation b) Fournitures et travaux de raccordement en amont c) Régime de mise à la terre TN-S et conducteur de terre
Température ambiante de fonctionnement : −10 à +45 °C.
Humidité relative : ≤ 90 %, sans condensation ; éclairage suffisant et bonne ventilation ; pression d’air comprimé : au moins 0,6 MPa.
Air comprimé : alimentation à 5–7 kgf/cm² (≈ 4,9–6,9 bar), pression habituelle de 4–5 kgf/cm².
Gaz de protection : alimentation centralisée en CO₂ ou en mélange Ar/CO₂ par réservoirs ou canalisations conformes aux normes applicables. La pression doit dépasser 0,5 MPa.
Préparation du site : a) Nettoyer la zone avant l’arrivée de l’équipement. b) Prévoir les cales de montage du portique selon le niveau du sol. c) Mettre à disposition un poste manuel pour les opérations de pointage nécessaires. d) Prévoir un chariot élévateur ou un pont roulant pour l’installation.
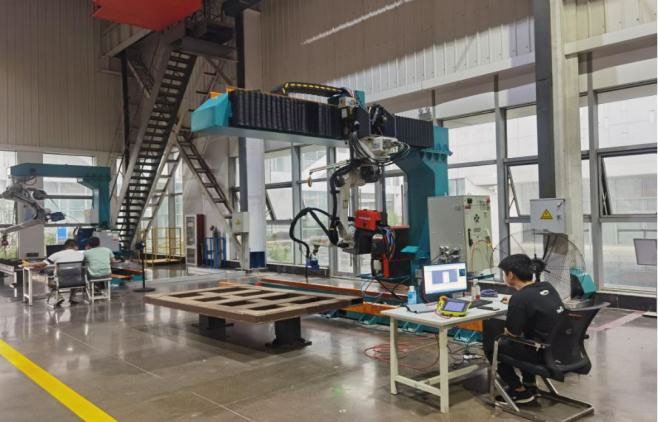
Implantation générale
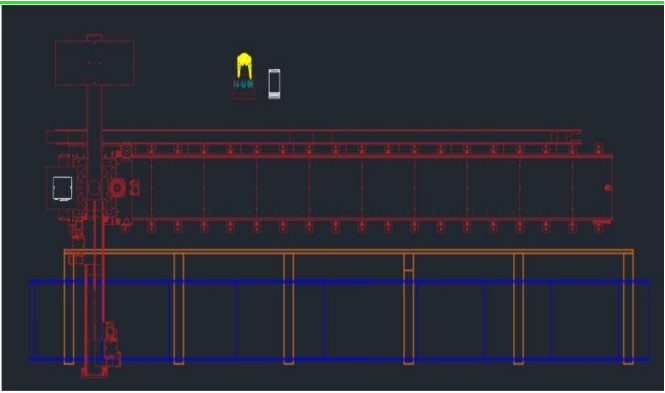 Cliquez sur le schéma pour l’afficher en taille réelle.
Description de l’implantation
L’emprise requise pour la cellule intelligente standard sur potence à 8 axes est de 3,5 × 13 m.
La configuration de référence comprend une unité sur potence à 8 axes, un robot, un générateur de soudage, un ensemble torche et vision ainsi qu’un système de commande avec ordinateur.
Une station de nettoyage de torche et un système d’aspiration des fumées sont proposés en option.
L’agencement des châssis de support et des zones de soudage entre les supports relève du client.
Liste des équipements
| Équipements de la cellule de soudage sur potence à 8 axes · Nombre de cellules : 1 | ||||||
| N° | Caractéristique | Désignation/description | Unité | Quantité | Marque/fabricant | Remarques |
|---|---|---|---|---|---|---|
| 1 | Système robotisé | Robot de soudage | Ensemble | 1 | Efort | ER10-1600 |
| 2 | Câble sur mesure | Ensemble | 1 | Efort | ||
| 3 | Armoire de commande | Ensemble | 1 | Efort | ||
| 4 | Équipement de soudage | Générateur de soudage | Ensemble | 1 | Aotai | NBC-500RP PRO |
| 5 | Câble sur mesure | Ensemble | 1 | Aotai | ||
| 6 | Torche de soudage | Ensemble | 1 | Terma | Torche de soudage refroidie à eau TRM605W | |
| 7 | Station de nettoyage de torche | Ensemble | 1 | Terma | ||
| 8 | Système de translation | Unité sur potence à 8 axes | Ensemble | 1 | Efort | GB-DJXB-2Y-13X |
| 9 | Servomoteur | Ensemble | 3 | Tamagawa | ||
| 10 | Câble sur mesure | Ensemble | 3 | Efort | ||
| 11 | Système de vision | Système laser à ligne couvrant tout le champ de vision | Ensemble | 1 | JTC | Logiciel de vision et support inclus |
| 12 | Ordinateur/pupitre | Ensemble | 1 | JTC | ||
| 13 | Système intelligent | Ensemble | 1 | JTC | ||
Configuration de l’équipement
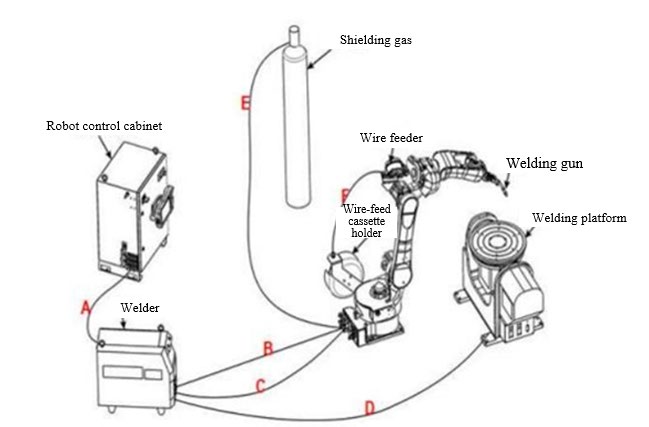
Composition de base d’un système de soudage robotisé :
A — Câble de signaux de soudage : échange entre robot et générateur
B — Câble positif du générateur : circuit positif
C — Câble de commande du dévidoir : échange avec le générateur
D — Câble négatif du générateur : circuit négatif
E — Tuyau de gaz : alimentation en gaz de protection
F — Gaine de dévidage : acheminement du fil de soudage
Robot de soudage
ER10-1600
Portée maximale : 1 640 mm
Répétabilité : ±0,05 mm
- Charge utile
- 10 kg
- Masse du robot
- 185 kg
- Nombre d’axes
- 6
- Corps/poignet
- IP65/IP67
- Armoire de commande
- IP54
- Puissance absorbée
- 3 kW
| Moment d’inertie admissible au poignet | |
|---|---|
| Axe J4 | 20 N·m |
| Axe J5 | 20 N·m |
| Axe J6 | 10 N·m |
| Axe J4 | 0,625 kg·m² |
| Axe J5 | 0,625 kg·m² |
| Axe J6 | 0,2 kg·m² |
| Vitesse maximale par axe | |
|---|---|
| Axe J1 | 170 °/s |
| Axe J2 | 160 °/s |
| Axe J3 | 180 °/s |
| Axe J4 | 330 °/s |
| Axe J5 | 360 °/s |
| Axe J6 | 600 °/s |
| Plage de mouvement de chaque axe | |
|---|---|
| Axe J1 | ±165° |
| Axe J2 | +80°/-135° |
| Axe J3 | +163°/-75° |
| Axe J4 | ±180° |
| Axe J5 | ±130° |
| Axe J6 | ±360° |
Paramètres de déplacement
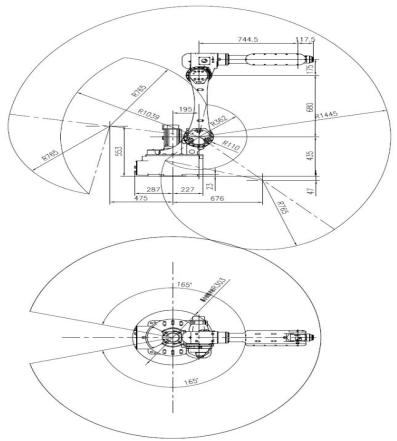 Cliquez sur le schéma pour l’afficher en taille réelle.
Caractéristiques de la commande du robot
| Unité fonctionnelle | Caractéristique technique | Caractéristiques |
|---|---|---|
| Alimentation principale | Tension nominale | Courant alternatif triphasé, 380 V ± 10 % |
| Fréquence d’alimentation | 50–60 Hz, variation admissible ±5 % | |
| Puissance totale absorbée | 3,5 kW | |
| Bornier de commande | Sortie d’alimentation 24 V | 24 V ± 5 %, 10 A |
| Sorties numériques | 24 sorties PNP à niveau haut, dont 18 disponibles pour l’utilisateur | |
| Entrées numériques | 24 entrées PNP à niveau haut, dont 16 disponibles pour l’utilisateur | |
| Entrées analogiques | Ajout de modules d’extension possible | |
| Sorties analogiques | Ajout de modules d’extension possible | |
| Interface d’encodeur auxiliaire | Ajout de modules d’extension possible | |
| Interface de communication | CAN | 1 canal dans le contrôleur, pour la communication avec le générateur de soudage |
| Ethernet | 1 canal dans le contrôleur ; compatible TCP/IP, MODBUS_TCP, FINS_TCP et ETHERNET/IP | |
| EtherCAT | 1 canal ; extension par modules d’E/S déportés et passerelles ANYBUS | |
| Dimensions extérieures de l’armoire | L 555 × P 560 × H 1 165 mm, hors connecteurs circulaires | |
| Poids | 125 kg | |
| Environnement | Indice de protection de l’armoire | IP54, unité de refroidissement IP30 |
| Refroidissement | Refroidissement par air | |
| Mode d’installation | Installation verticale | |
| Lieu d’utilisation | En intérieur, à l’abri du soleil direct, des poussières, gaz corrosifs ou inflammables, brouillards d’huile, vapeur d’eau, gouttes et atmosphères salines | |
| Température ambiante | 0 à 45 °C | |
| Humidité ambiante en fonctionnement | 80 % HR sans condensation à 40 °C | |
Fonctions de communication
| Fonction de communication | Disponibilité | Remarques complémentaires |
|---|---|---|
| MES | √ | Fonction MES via TCP/IP permettant de lire différents états du robot |
| Communication TCP/IP | √ | Communication par sockets en serveur ou client ; analyse libre des chaînes de caractères |
| Modbus-TCP | √ | En tant que serveur Modbus-TCP, le robot permet le transfert de données, le démarrage externe et la lecture des états |
| Profibus-DP | X | Cette version utilise un contrôleur RP2 sans interface matérielle DP |
| Ethernet/IP | √ | Robot en station esclave |
| Profinet | X | Contrôleur RP2 en standard ; mise à niveau vers RP2-RPO nécessaire pour cette fonction |
| CANopen | √ | Prise en charge des protocoles des générateurs Aotai et Megmeet |
| EtherCAT | √ | Prise en charge des équipements esclaves EtherCAT et des passerelles de la série Anybus pour la conversion vers d’autres protocoles de bus |
| Autre | √ | Communication TCP/IP avec vision fixe et suivi visuel de convoyeur |
Marques des principaux composants
| Désignation | Marque | Utilisation |
|---|---|---|
| Réducteur | Selon la configuration du projet et les spécifications techniques validées. | Axes J5 et J6 |
| Réducteur | Aoyi | Axes J1, J2, J3 et J4 |
| Servomoteur | Tamagawa | Axes J1 à J6 |
| Variateur | Qingneng Dechuang S7 | Axes J1 à J6 |
| Contrôleur | ROBOX | |
| Boîtier de commande portatif | Efort |
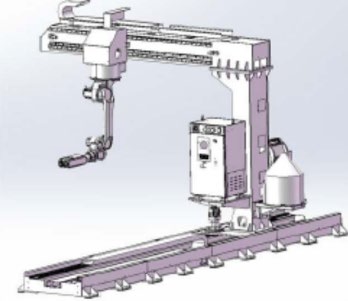
Unité sur potence à 8 axes
Caractéristiques techniques des équipements associés
Désignation : cellule intelligente sur potence à 8 axes
Type et modèle : GB-XB-2Y-10X
Puissance totale : 18 kW
Précision de positionnement : ±0,5 mm
Charge en bout de bras : 10 kg
Vitesse de déplacement : 15 m/min
Déplacement suivant X : rail de 10 m
Course utile suivant Y : 2 m
Zone de travail maximale : 9 × 3,5 × 0,5 m
Profondeur de travail maximale : 0,5 m
La cellule intelligente sur potence à 8 axes convient au soudage, à la découpe et au meulage de poutres, poteaux, poutres de plateformes, supports et poteaux caissons. Par rapport à la version à 7 axes, elle ajoute une capacité de déplacement transversal. La configuration standard couvre des pièces de 3,5 m de large et 9 m de long.
| Système de translation de la potence | |
|---|---|
| Désignation | Système de translation de la potence |
| Modèle | Selon la configuration du projet et les spécifications techniques validées. |
| Structure | Cellule unique avec robot suspendu sur potence |
| Charge admissible | 1 000 kg |
| Précision de positionnement | Selon la configuration du projet et les spécifications techniques validées. |
| Nombre d’axes supplémentaires | 2 |
| Course suivant X | Longueur du rail : 13 m |
| Largeur suivant Y | 2 m |
| Vitesse de déplacement | Selon la configuration du projet et les spécifications techniques validées. |
| Environnement d’installation | |
|---|---|
| Température | −10 à 45 °C |
| Humidité | 20-80 % |
| Chocs | Inférieurs à 4,9 m/s² |
| Autre | Absence de gaz ou liquides inflammables ou corrosifs, d’eau et d’huile ; éloignement des sources de fortes perturbations |
| Permet de souder des pièces jusqu’à 12 m de long et 3,5 m de large. | |
Générateur de soudage
Générateur Aotai NBC-500RP Plus à interface numérique permettant de rappeler directement les paramètres enregistrés par le client.
Faibles projections et cordons réguliers.
Fonctions optimisées d’amorçage, d’arrêt de l’arc et d’élimination de la goutte en bout de fil.
Commande entièrement numérique pour un contrôle précis du procédé et une longueur d’arc stable.
Diagnostic numérique avec affichage des défauts par codes.
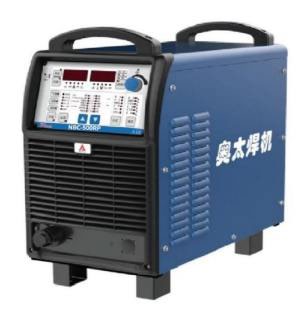
Caractéristiques techniques
| Modèle | NBC-350RP | NBC-500RP Plus |
|---|---|---|
| Tension/fréquence nominales d’alimentation (V/Hz) | Triphasé, 380 ± 10 %, 50 Hz | |
| Puissance apparente nominale (kVA) | 14 | 24 |
| Courant nominal d’entrée (A) | 20 | 38 |
| Tension nominale de sortie (V) | 31,5 | 39 |
| Facteur de marche à charge nominale (%) | 60 | 100 |
| Tension à vide (V) | 101 | 106 |
| Plage de courant/tension de sortie (A/V) | 60/17–350/31,5 | 60/17–500/39 |
| Diamètre du fil de soudage (mm) | 0,8, 1,0, 1,2, 1,6 | |
| Débit de gaz (l/min) | 15–20 | |
| Indice de protection du boîtier | IP23 | |
| Classe d’isolation | H | |
| Dimensions L × l × H (cm) | 66 × 32 × 56 | |
| Poids (kg) | 50 | 55 |
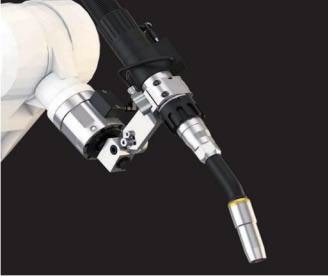
Torche de soudage refroidie à eau
Les torches robotisées Terma et Apollo refroidies à eau se composent principalement d’un col refroidi et d’un faisceau. La double circulation du gaz améliore la protection, réduit la consommation de gaz et favorise le refroidissement de la torche ainsi que la durée de vie du tube-contact.
Caractéristiques techniques
| Paramètre | Paramètre |
|---|---|
| Mode de refroidissement : | À refroidissement liquide |
| Courant nominal : | 500 A avec CO₂/mélange gazeux |
| Facteur de marche de la torche : | 100 % |
| Diamètre du fil de soudage | Ø 1,0–1,6 mm |
| Angles de col disponibles : | 16°, 22° et 45° |
| Longueurs de col disponibles : | Voir le tableau suivant |
Dimensions du col de torche
| a | A | B | Angle du col de torche | Référence du col |
|---|---|---|---|---|
| 22° | 52,35 | 287,5 | 22° | TRM651W-22 |
| 22° | 52,35 | 387,4 | 22° | TRM651W-22L |
| 45° | 114,57 | 254,6 | 45° | TRM651W-45 |
| 45° | 114,57 | 354,6 | 45° | TRM651W-45L |
| 45° | 114,57 | 414,6 | 45° | TRM651W-45L1 |
| 45° | 116,6 | 554 | 45° | TRM651W-45L3 |
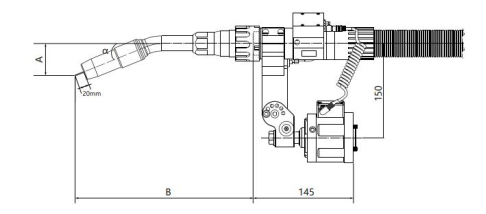
Vision : capteur choisi selon le projet
Le système de vision acquiert les données géométriques nécessaires à la localisation des joints. Un laser à ligne et une caméra 3D à lumière structurée sont des capteurs différents. Le type, le modèle et les performances sont définis dans les spécifications techniques du projet.
Selon la configuration du projet et les spécifications techniques validées.
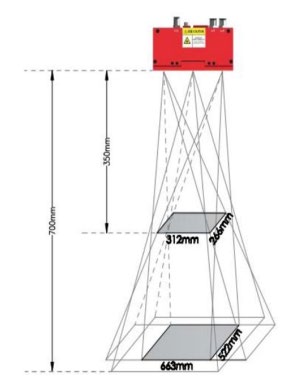
Schéma de la zone de balayage
Caractéristiques
| Paramètre | Haotian PDN0700 |
|---|---|
| Source lumineuse | 850 nm |
| Distance de travail recommandée | 350–700 mm |
| Champ de vision à courte distance | 260 × 312 mm |
| Champ de vision à longue distance | 522 × 663 mm |
| Précision suivant Z | 0,1 mm |
| Résolution | 1 280 × 1 024 |
| Temps d’acquisition | Selon la fiche technique validée du composant. |
| Mode de balayage | Acquisition unique / continue |
| Mode de déclenchement | Logiciel |
| Format du nuage de points | PCD, PLY, TXT |
| Type d’image | Image en niveaux de gris, carte de profondeur |
| Interface de données | GigE |
| Puissance absorbée | 5,9 W sous 12 V |
| Poids | 606 g |
| Dimensions extérieures | 136 × 64 × 52,5 mm |
| Température de fonctionnement | 0 à 50 °C |
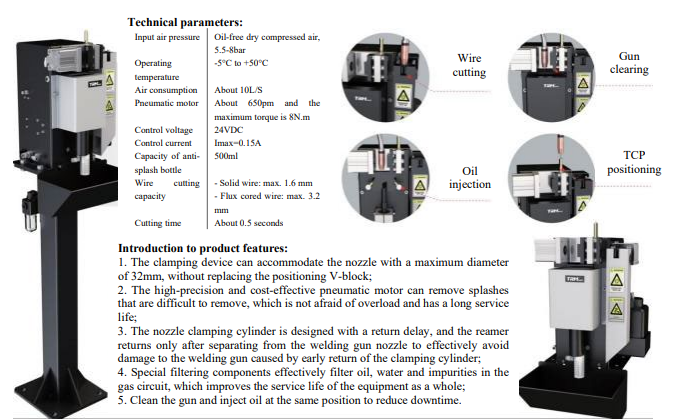
Station de nettoyage de torche (en option)
Caractéristiques du produit :
- 1 Le dispositif de serrage accepte des buses jusqu’à 32 mm de diamètre sans remplacement du vé de positionnement.
- 2 Le moteur pneumatique, précis et économique, élimine les projections tenaces, résiste aux surcharges et offre une longue durée de service.
- 3 Le retour temporisé du vérin de serrage coordonne le retrait de la fraise et le dégagement de la buse afin d’éviter les dommages liés à un desserrage prématuré.
- 4 Les filtres éliminent l’huile, l’eau et les impuretés du circuit pneumatique et prolongent la durée de vie de l’équipement.
- 5 Le nettoyage et la pulvérisation s’effectuent au même emplacement.
Caractéristiques de la station de nettoyage
| Caractéristique | Valeur |
|---|---|
| Alimentation en air comprimé | Air comprimé sec et sans huile, 5,5–8 bar |
| Température de fonctionnement | −5 à +50 °C |
| Consommation d’air | Environ 10 l/s |
| Moteur pneumatique | Selon la fiche technique validée du composant. |
| Tension de commande | 24 V CC |
| Courant de commande | Iₘₐₓ = 0,15 A |
| Capacité du réservoir anti-projections | 500 mL |
| Capacité de coupe du fil | – Fil plein : 1,6 mm max. – Fil fourré : 3,2 mm max. |
| Temps de coupe | Environ 0,5 s |
Description des fonctions :
- 1Élimine les projections dans la buse, maintient le passage du gaz de protection et améliore ainsi la protection gazeuse et la qualité du soudage automatique.
- 2Élimine les dépôts de fumées sur le tube-contact.
- 3Nettoie les orifices de sortie du gaz sur le tube adaptateur.
- 4Pulvérise un produit anti-projections sur la buse pour limiter l’adhérence des projections sur la buse et le tube-contact et prolonger leur durée de vie.
- 5Réduit la charge de travail des opérateurs.
- 6Évite les défauts liés à un nettoyage manuel insuffisant.
- 7Limite l’usure du filetage de la douille isolante due aux démontages et nettoyages manuels répétés, afin de prolonger le service et de réduire les coûts.
- 8Évite les problèmes de maintenance dus au désalignement de la protection gazeuse et à la déviation du gaz liée à l’usure des filetages.
Système d’aspiration (en option)
HXYD-GD300 (extracteur à forte dépression)
Caractéristiques de l’équipement :
Conception compacte, faible encombrement et déplacement facile.
Élément filtrant en nanofibres avec membrane ; efficacité de filtration des fumées annoncée de 99 %.
Soufflante à canal latéral associant faible consommation, forte pression, débit soutenu et fonctionnement stable.
Décolmatage automatique par impulsions pour maintenir la pression et nettoyer efficacement le filtre.
Applications :
1. Soudage manuel au fil fourré sous gaz à un poste
2. Meulage avec aspiration des poussières à un poste
3. Soudage robotisé à un poste
Caractéristiques de l’aspiration
| Paramètre | Valeur |
|---|---|
| Modèle | HXYD-GD300 |
| Débit d’air | 318 m³/h |
| Mode de décolmatage | Décolmatage par impulsions |
| Matériau filtrant | Fibre polyester avec membrane PTFE |
| Raccord d’aspiration | 1 unité |
| Dépression maximale | 32 000 Pa |
| Efficacité de séparation | 99,90 % |
| Taille des particules filtrées | 0,3 μm |
| Puissance moteur | 3,0 kW |
| Tension | 380 V |
| Surface filtrante | 8 m2 |
| Durée de service | 5 000 heures |
| Raccord d’aspiration | Φ51 mm/Φ38 mm |
| Longueur du bras d’aspiration | Selon les besoins du client |
| Dimensions extérieures de l’appareil | 620 × 660 × 1100 mm |
| Niveau sonore | Selon la fiche technique validée du composant. |
| Marque de la cartouche filtrante | Selon la configuration du projet et les spécifications techniques validées. |
| Mode de décolmatage | Décolmatage automatique |
| Marque du moteur | Marque chinoise reconnue |
Aspiration intégrée au col de torche (schéma) :
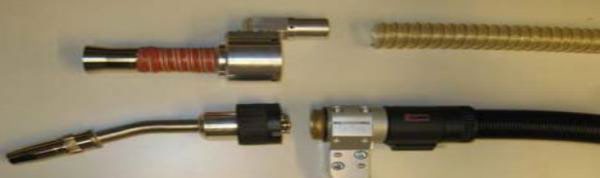
Avantages :
Le conduit à deux canaux optimise la circulation et le débit du gaz.
Longue durée de vie des consommables.
Refroidissement à eau amélioré sur deux circuits.
Capacité de soudage accrue.
L’aspiration intégrée à forte dépression améliore la captation et réduit les risques d’interférence avec les autres équipements.
Puissance de l’équipement
| Puissance absorbée par une cellule sur potence à 8 axes | ||||
| N° | Équipement | Puissance | Quantité par cellule | Puissance totale (kW) |
|---|---|---|---|---|
| 1 | Robot de soudage | Selon la configuration du projet et les spécifications techniques validées. | 1 | Selon la configuration du projet et les spécifications techniques validées. |
| 2 | Servomoteur | Selon la configuration du projet et les spécifications techniques validées. | 3 | Selon la configuration du projet et les spécifications techniques validées. |
| 3 | Générateur de soudage | Selon la configuration du projet et les spécifications techniques validées. | 1 | Selon la configuration du projet et les spécifications techniques validées. |
| 4 | Vision, commande | Selon la configuration du projet et les spécifications techniques validées. | 1 | Selon la configuration du projet et les spécifications techniques validées. |
| Total | Selon la configuration du projet et les spécifications techniques validées. | Selon la configuration du projet et les spécifications techniques validées. | ||
Liste de contrôle des consommables
Faites défiler le tableau horizontalement pour voir toutes les colonnes.
| Liste de contrôle des consommables | ||||||||
| Merci pour votre confiance et votre intérêt. Nous vous souhaitons pleine réussite dans vos projets ! | ||||||||
| N° | Famille de produits | Désignation du produit | Modèle | Illustration | Unité | Marque | Intervalle de remplacement recommandé | Remarques |
|---|---|---|---|---|---|---|---|---|
| 1 | Pièces d’usure pour TRM605W | Tube-contact | TRM035-02-12 |  |
Pièce | Terma | 8–12 heures | Pour fil de soudage de 1,2 mm |
| 2 | Support de tube-contact | TRM045-03 |  |
Pièce | Terma | 1 mois | ||
| 3 | Buse | TRM015-42-16c |  |
Pièce | Terma | 1 mois | Compatible avec différents supports de tube-contact | |
| 4 | Support de buse | TRM605W-22-02-ZJ |  |
Pièce | Terma | Environ 3 mois en utilisation normale, hors dommages dus à une surcharge ou à un manque d’eau de refroidissement | ||
| 5 | Isolant | TRM605W-22-01 |  |
Pièce | Terma | 15 jours | ||
| 6 | Col de cygne | TRM605W-22L-A |  |
Pièce | Terma | Durée de service habituelle de 1 à 2 ans, hors chocs et dommages thermiques | Les angles de col diffèrent ; veuillez confirmer la version | |
| 7 | Joint torique | TRM605W-22-23 |  |
Jeu de 3 pièces | Terma | 1 mois | ||
| 8 | Gaine souple de dévidage | TRM152B-12-23 |  |
Pièce | Terma | 1 mois | ||
| 9 | Raccord de gaine de dévidage | TRM605W-22-22 |  |
Pièce | Terma | 2 mois | ||
| 10 | Diffuseur | TRM605W-22-19 | Pièce | Terma | 60 jours | |||
| 11 | Disque isolant avec vis | TRM231-C40252 (ancienne version) | Pièce | Terma | 360 jours | |||
| 12 | Disque isolant avec vis | TRM231-C40252 (nouvelle version) | Pièce | Terma | 360 jours | |||
| 17 | Verre de protection 1 pour laser linéaire Ruiniu | 26 × 12 × 1,1 mm | Pièce | JTCLASER | ||||
| 18 | Verre de protection 2 pour laser linéaire Ruiniu | 26 × 28 × 1,1 mm | Pièce | JTCLASER | ||||
| 19 | Tube de guidage du fil | Tube de guidage du fil | 2 m | Pièce | JTCLASER | |||
| 20 | 4m | Pièce | JTCLASER | |||||
| 21 | 6m | Pièce | JTCLASER | |||||
| 22 | Galet d’entraînement | Galet d’entraînement | 1,2/1,4/1,6 | Pièce | Aotai | |||
| 23 | Boîtier de commande portatif | Câble | 8m | Pièce | Efort | |||
| 24 | Câble | 16m | Pièce | Efort | ||||
| 25 | Protection d’écran | TPU-13-s-65 | Pièce | Efort | ||||
| 26 | Membrane du boîtier de commande | Pièce | JTCLASER | |||||
| 27 | Objectif de caméra | Objectif | MV-LD-4-4M-G | Pièce | Mind Vision | |||
| 28 | Laser ponctuel | Câble de communication | Pièce | Chengtuo | ||||
Questions fréquentes sur la cellule sur potence à 8 axes
Les versions de 6 m et de 13 m sont-elles des modèles différents ?
La longueur du rail au sol de l’axe X est adaptée au projet, par exemple 6, 10 ou 13 m. Elle est définie selon les dimensions des pièces et l’accès nécessaire aux joints. La longueur du rail, l’emprise au sol et la zone de soudage utile sont des grandeurs distinctes ; le plan d’implantation et les spécifications techniques validés font foi.
La configuration de 13 m peut-elle souder une pièce de 13 m ?
Le projet de référence décrit des pièces jusqu’à 12 m. Longueur d’implantation et longueur utile des pièces sont différentes. Il faut vérifier l’accès aux joints, les montages et la portée du robot pour la pièce prévue.
Le soudage sans programmation supprime-t-il toute préparation ?
Non. La reconnaissance des joints par vision facilite la génération des trajectoires, mais des paramètres adaptés, des supports et une vérification d’accès restent nécessaires. Les fonctions par modèle et les options dépendent de la configuration choisie.
Quelles informations fournir pour choisir une configuration ?
Fournissez des plans représentatifs, dimensions, matériaux et épaisseurs, détails des joints, positions de soudage et espace disponible. Ajoutez les besoins de production pour vérifier le rail, la potence et l’équipement de soudage.
Quelles pièces conviennent à un robot de soudage sur potence à 8 axes ?
Cette cellule vise les ensembles en acier dont les joints exigent davantage d’accès latéral qu’un simple robot sur rail. Les panneaux de ponts, de navires et les constructions similaires constituent de bons points de départ pour une étude de faisabilité. Les positions des joints, la hauteur des nervures et raidisseurs et l’espace pour la torche et la vision comptent autant que la longueur de la tôle.
La longueur du rail au sol de l’axe X est adaptée au projet, par exemple 6, 10 ou 13 m. Elle est définie selon les dimensions des pièces et l’accès nécessaire aux joints. La longueur du rail, l’emprise au sol et la zone de soudage utile sont des grandeurs distinctes ; le plan d’implantation et les spécifications techniques validés font foi.
Un panneau large et bas avec des raidisseurs accessibles pose un problème différent d’un caisson étroit à soudures internes. Les dimensions extérieures peuvent convenir sans que la torche atteigne les angles intérieurs. Précisez l’espacement des nervures, les ouvertures, les contreventements temporaires et l’ordre d’assemblage. Un essai est préférable si les photos ne montrent pas clairement l’accès.
Choisir la configuration au-delà du nombre d’axes
Potence, translations, robot, soudage et vision doivent être étudiés ensemble. Une course supplémentaire rapproche le robot du joint, mais ne résout pas un angle de torche bloqué ou une position de soudage inadaptée. Comparez les joints accessibles pour chaque implantation et identifiez ceux qui exigent retournement, repositionnement ou opération manuelle.
| Choix | Points à définir | Éléments à fournir |
|---|---|---|
| Implantation de 6 m ou plus grande | Course utile, accès de la potence et dégagements d’installation | Plan de la plus grande pièce et plan du site |
| Équipement de soudage | Matériau, préparation, dimensions des cordons, passes et mode opératoire qualifié | Spécifications de soudage et joints représentatifs |
| Processus de vision et de trajectoire | Géométrie visible des joints et traitement des variations de placement | Échantillon balayé et séquence d’essai validée |
| Support de pièce | Position stable et mouvements maîtrisés pendant le soudage | Concept de montage, masse et trajet de chargement |
| Organisation de la production | Temps de chargement, balayage, soudage, retournement et contrôle | Essai sur cycle complet, au-delà du seul temps d’arc |
Du panneau préparé à la soudure terminée
Installez la pièce dans l’orientation de production prévue. Vérifiez la préparation des joints, la stabilité des supports et la propreté des surfaces utiles à la vision et au soudage. Définissez le repère de la cellule. La pièce doit conserver sa position entre balayage et soudage : détecter un joint n’empêche pas un panneau mal soutenu de bouger sous l’effet de la chaleur.
La vision acquiert les données des joints accessibles. La cellule génère ou sélectionne la trajectoire et l’associe au procédé validé. Vérifiez les accès aux départs, arrêts, intersections et changements de hauteur. La première pièce d’une nouvelle famille doit faire l’objet d’un essai contrôlé avant validation pour la série.
Contrôlez ensuite la pièce selon les critères d’acceptation prévus. Notez les joints nécessitant un autre ordre, des passes supplémentaires ou un repositionnement. Nettoyage, remplacement des consommables et nouveaux balayages font partie du cycle. Relier référence de pièce, montage, version du procédé et contrôle facilite les commandes répétées.
Ce que l’architecture sur potence peut faciliter
La potence peut éviter de déplacer à répétition la base du robot sur une zone de panneaux adaptée. La vision utilise la position réelle des joints visibles. Ces fonctions sont utiles lorsque des variations maîtrisées de placement rendent une trajectoire fixe peu pratique. Elles ne remplacent ni montages, ni préparation, ni qualification du procédé, ni contrôle.
Pour le devis, distinguez les joints accessibles en une position de ceux nécessitant un second montage. Identifiez aussi les soudures hors conditions prévues pour le procédé ou le capteur. Le plan sera plus réaliste que l’hypothèse d’un robot réalisant tous les mètres de soudure en un cycle. Intégrez le travail manuel restant aux coûts et à la production.
Comparer la potence aux autres architectures
Envisagez une cellule sur axe de translation au sol si la longueur est le principal obstacle et que les joints restent dans la portée latérale du robot. Étudiez une cellule sur portique si la pièce couvre une vaste surface et qu’une architecture en pont convient mieux à l’implantation. Une cellule à robot unique peut suffire pour de petites pièces placées près du robot.
Dans la famille des potences, comparez les versions 7 axes et à 9 axes selon les joints et les mouvements proposés. Le nombre d’axes décrit une architecture, pas un niveau de qualité. Demandez un plan montrant le mouvement permettant d’atteindre chaque joint difficile, plutôt que d’ajouter un axe uniquement pour augmenter ce nombre.
Cinq questions à poser avant de commander
Quels plans fournir pour un devis à 8 axes ?
Fournissez dimensions, masse, espacement des nervures et raidisseurs, matériaux et épaisseurs, dimensions et positions des cordons, ainsi que des photos de l’orientation prévue. Un plan avec les trajets de chargement aide à définir l’implantation.
Le robot peut-il souder à l’intérieur d’un caisson fermé ?
Cela dépend de l’accès de la torche, du capteur et du robot, mais aussi de l’assemblage et de l’aspiration. Des dimensions extérieures compatibles ne prouvent pas l’accès aux joints internes. Fournissez des vues intérieures pour l’étude.
Faut-il encore des montages si le système repère les joints ?
Oui. La pièce doit être soutenue et positionnée correctement. La vision reconnaît la géométrie, mais ne bride pas les pièces et ne les empêche pas de bouger pendant le soudage. Vérifiez les montages lors de l’essai.
Puis-je utiliser le même procédé pour différentes dimensions de joints ?
Des dimensions, préparations ou états de matériau différents peuvent exiger d’autres réglages validés et séquences de passes. La plage prévue doit être établie dans le mode opératoire et les essais de mise en service.
Comment comparer la production à celle de mon atelier ?
Mesurez le cycle complet jusqu’à une pièce conforme : chargement, balayage, soudage, retournement, nettoyage, contrôle et reprises. Utilisez la même pièce et les mêmes exigences qualité. Une vitesse de soudage générale ne suffit pas à établir le gain.
Parlons de vos pièces et de vos objectifs de production
Envoyez vos plans de pièces, exigences de soudage et plan d’implantation via le formulaire ci-dessous. Nous étudierons l’accès aux joints et la configuration adaptée avant d’établir un devis.
Demander un devis pour une cellule de soudagePrésentez-nous votre projet
Renseignez précisément vos besoins dans le formulaire. Notre équipe vous répondra rapidement. Un interlocuteur dédié suivra votre projet et vous apportera des conseils techniques ainsi que des solutions adaptées.
Pour faciliter le traitement de votre demande, nous vous recommandons d’utiliser le formulaire. En cas de difficulté d’envoi, vous pouvez également nous contacter directement à l’adresse dxk@jtclaser.com .