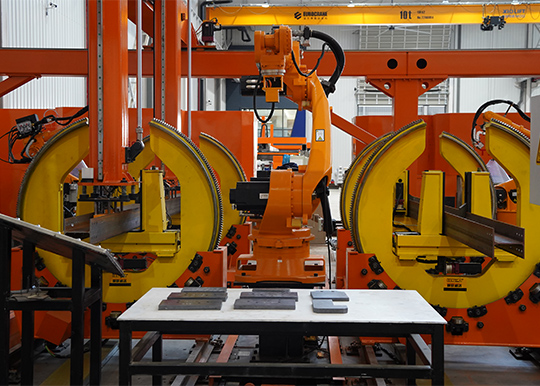
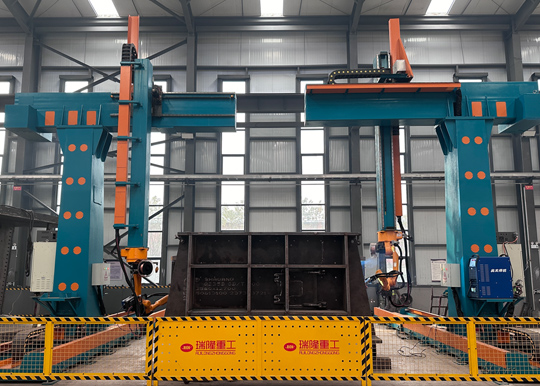
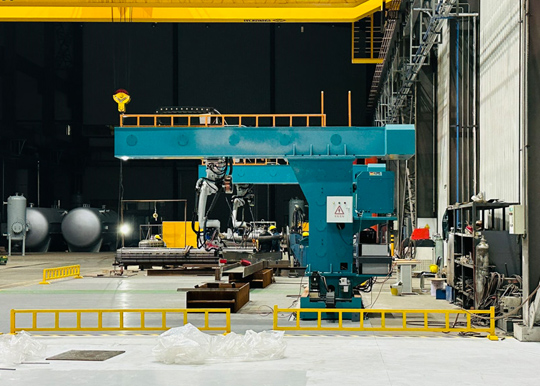
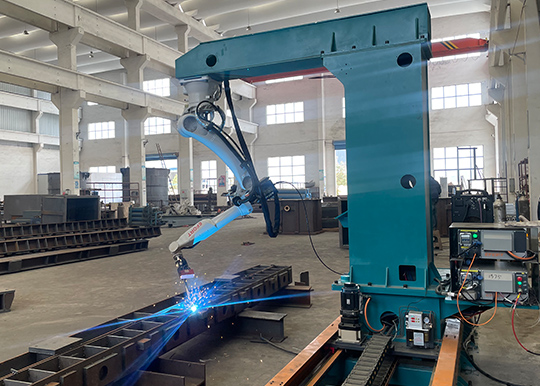
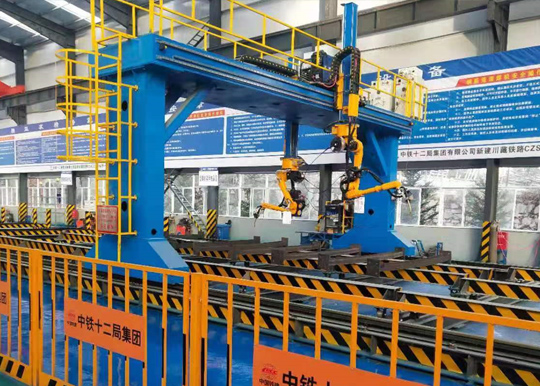
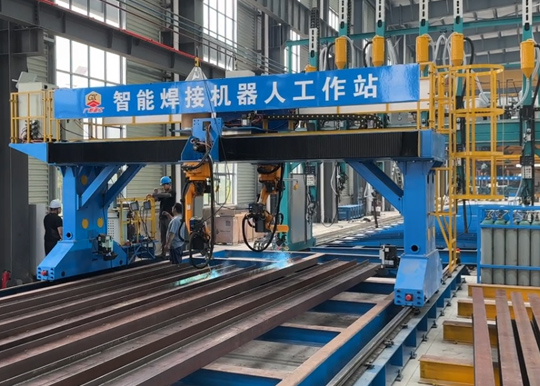
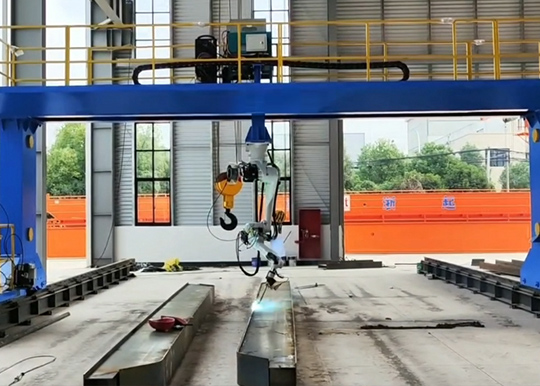
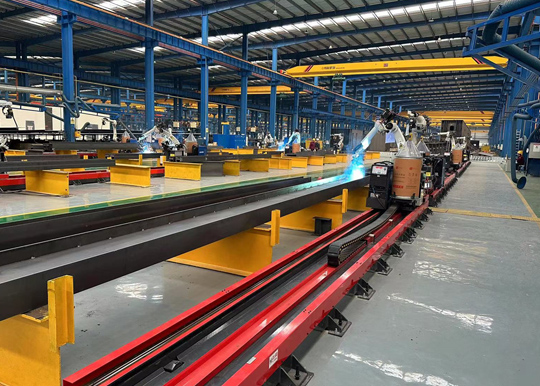
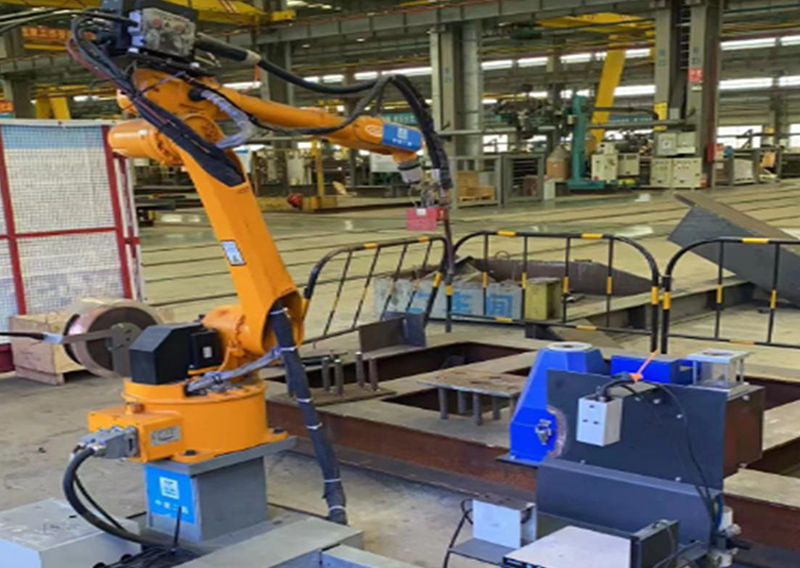
8 eksenli konsol tipi kaynak robotu çalışma istasyonu
JTCLASER 8 eksenli konsol tipi kaynak robotu çalışma istasyonları, köprü ve gemi sac yapıları ile yapısal kiriş ve kolonların kaynağını destekler. Aynı model, aşağıda açıklanan 6 m ray düzeni ve 13 m kurulum-yerleşim referansı dahil olmak üzere farklı konfigürasyonlarda sunulur. Görü tabanlı dikiş tanıma ve kaynak proses yazılımı, uygun iş parçaları için yol oluşturmayı destekler. Konfigürasyonu; bileşen boyutları, dikişe erişim, fikstürler ve fabrikadaki zemin alanına göre seçin.
6 m ve 13 m konfigürasyonları
Aynı 8 eksenli konsol istasyonu farklı konfigürasyonlarda sunulur. Aşağıdaki ölçüler, iki referans düzenlemeyi açıklar ve ilgili yerleşim ve iş parçası gereksinimleriyle birlikte değerlendirilmelidir.
| Konfigürasyon esası | 6 m ray konfigürasyonu | 13 m yerleşim konfigürasyonu |
|---|---|---|
| Boyuna ölçü | 6 m X ekseni ray uzunluğu | 13 m kurulum-yerleşim uzunluğu |
| Enine ölçü | 2 m etkin Y ekseni hareketi; 3,5 m belirtilen çalışma genişliği | 3,5 m yerleşim / referans iş parçası genişliği |
| Belirtilen çalışma zarfı | 6 × 3.5 × 0.6 m | Referans parçalar: uzunluk ≤12 m, genişlik ≤3,5 m, dikey plaka yüksekliği ≤0,5 m |
| Tipik iş parçaları | Köprü ve gemi sac üniteleri; yapısal kirişler ve kolonlar | Köprü diyaframları ve H profil bileşenleri |
| Ekipman ayrıntıları | Aşağıdaki 6 m konfigürasyon parametrelerine bakın | Aşağıdaki 13 m referans ekipman ve yerleşime bakın |
Bu ölçüleri nasıl okumalı: ray uzunluğu, kurulum ayak izi ve maksimum iş parçası boyutları farklı ölçümlerdir. 13 m’lik bir yerleşim, 13 m kaynak uzunluğu anlamına gelmez. Etkili kaynak kapsaması torç erişilebilirliği, fikstürler ve robot konumuna da bağlıdır. Sipariş etmeden önce çizimlerinize göre konfigürasyonu doğrulayın.
Ürün görselleri
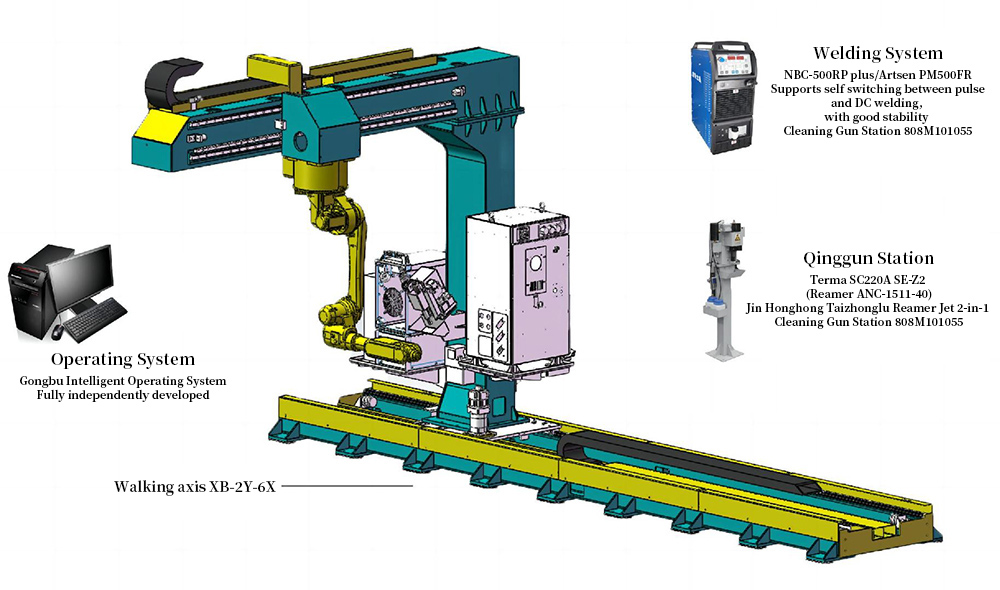
Konsol montaj şeması
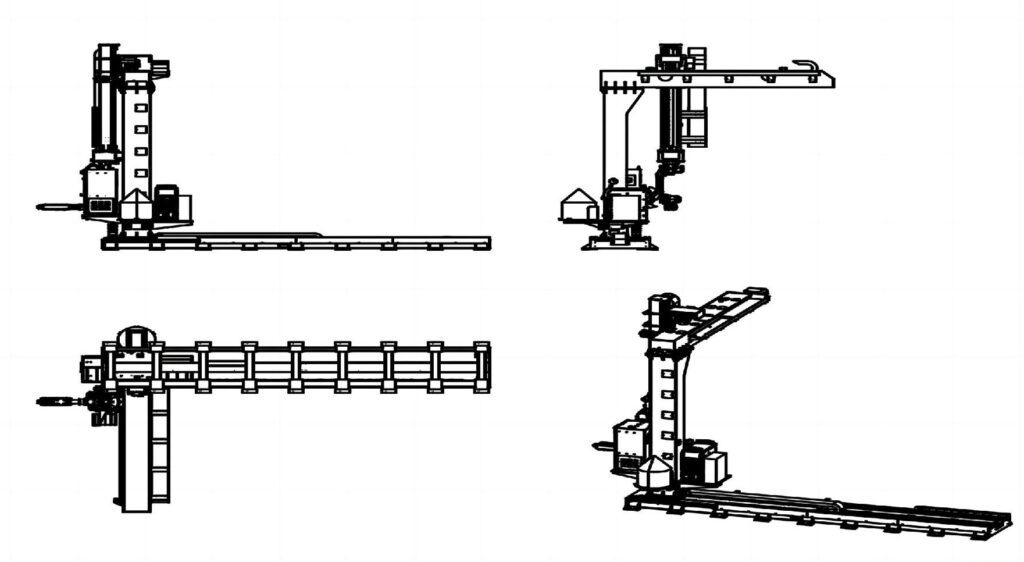
6 m ray konfigürasyonu: parametreler
| Alt öğe | birim | içerik |
|---|---|---|
| Uygulama senaryoları | / | 8 eksenli konsol iş istasyonu; çelik yapı kirişleri, çelik kolonlar, ekipman platform kirişleri, ekipman braketleri ve kutu kolonların kaynak, kesme, taşlama vb. işlemleri için uygundur; tekil iş parçalarının genişlik yönüne uyum sağlayacak şekilde geliştirilmiştir. Standart iş istasyonu, 3,5 metreye kadar genişlikteki iş parçalarını kapsayabilir |
| Ekipman teknik özellikleri | m | X ekseni hareket rayı uzunluğu 6 metredir ve Y eksenindeki etkili hareket mesafesi 2 metredir. |
| Toplam güç | KW | 18 |
| Maksimum çalışma aralığı | m | 6*3.5*0.6 |
| Maksimum çalışma derinliği | m | 0. 55 |
6 m ray konfigürasyonu: kaynak ekipmanları
| Uygulama süreçleri | kaynak |
| Çevre koruma ekipmanları | Opsiyonel ekipman |
| Konumlandırma hassasiyeti | ±0,5 mm |
| İlerleme hızı | 15 m/dak |
| Çalışma saatleri | 7*20H |
| Kaynak proses paketi | CO2 / %80 CO2+%20AR ile masif tel karbon çeliği, CO2 ile özlü tel karbon çeliği, DC ve darbe kaynağı |
| Kaynak malzemesi türü | makara ambalajı, varil ambalajı |
| Minimum izin verilen boşluk | 150 × 150 mm |
| Yardımcı eksen | Opsiyonel zemin rayı ve portal |
13 m yerleşim: referans ekipman ve uygulama
Bu referans düzeni 3,5 × 13 m kurulum yerleşimini kullanır ve 12 m’ye kadar uzunluktaki köprü diyaframı ve H profil iş parçalarını tanımlar. Bir adet konsol yürüyüş sistemi, bir adet kaynak robotu, kaynak ekipmanları, bir görüş sistemi ve iş istasyonu kontrol yazılımını bir araya getirir. Aşağıdaki şemalar ve ekipman teknik özellikleri bu referans konfigürasyona aittir; her 8 eksenli iş istasyonunun varsayılan özellikleri değildir.
13 m yerleşimi, sistem arayüzlerini ve ekipman teknik özelliklerini görüntüleyin
İşletim sistemi
Sistem arayüzü
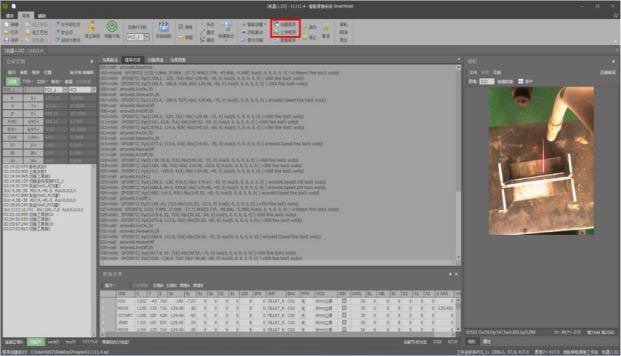 Şemayı tam boyutta görmek için dokunun.
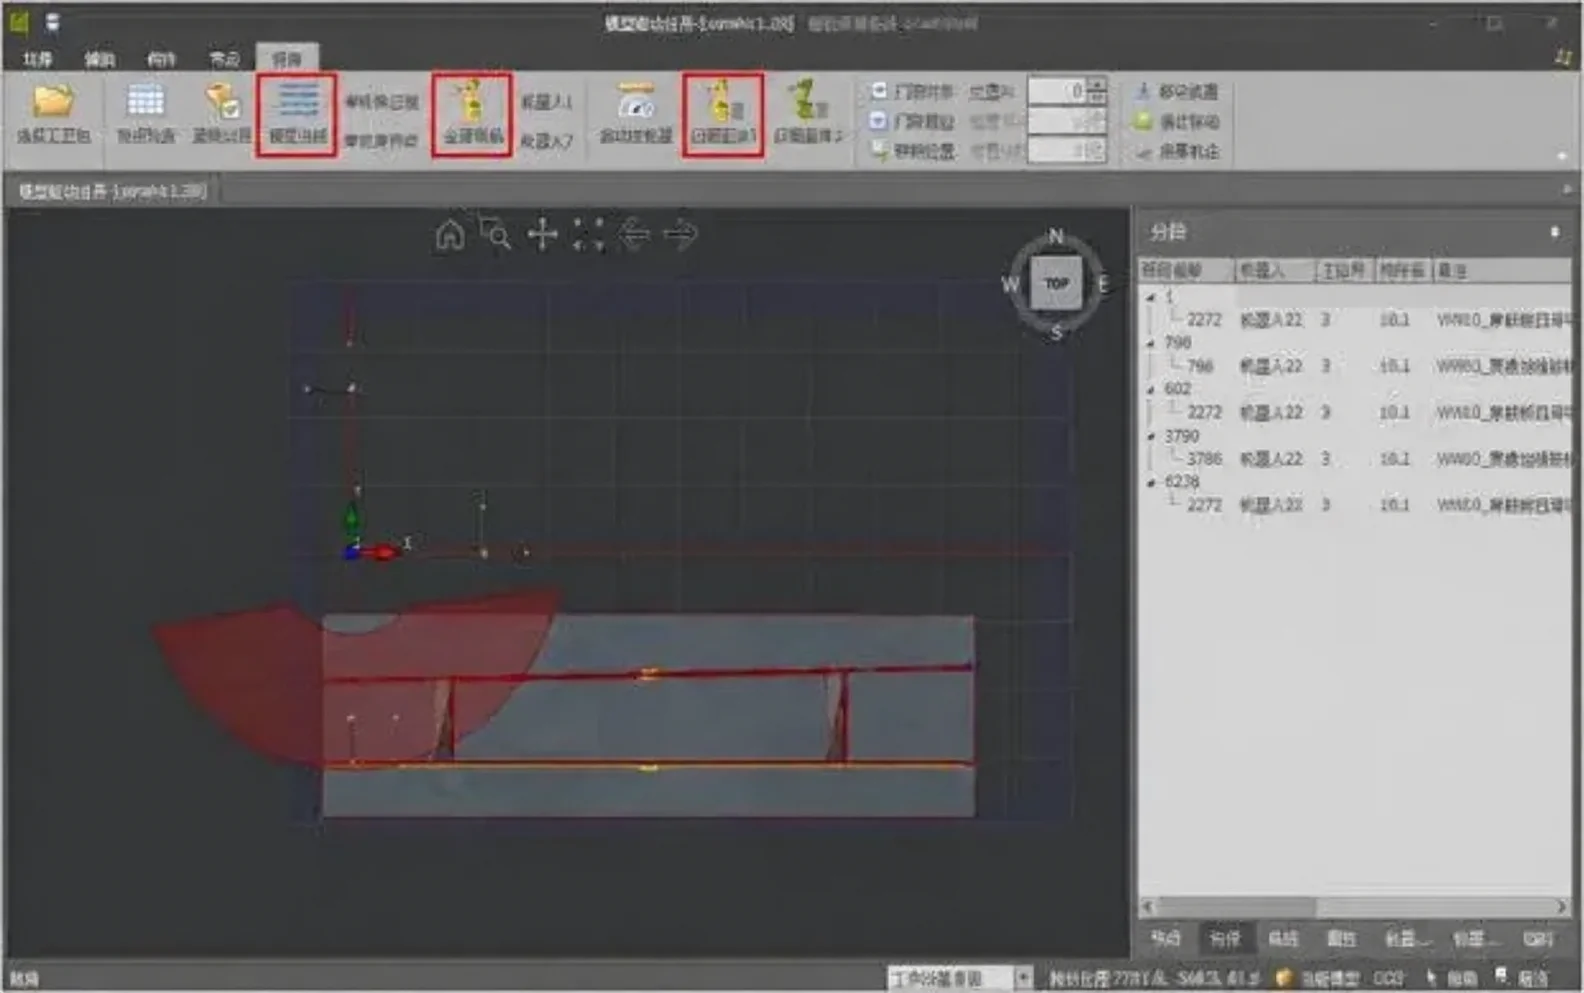 Şemayı tam boyutta görmek için dokunun.
Proje şeması
Ürün türü
Yapısal boyutlar
| S/N | Ürün | Yükseklik | Genişlik | Uzunluk |
|---|---|---|---|---|
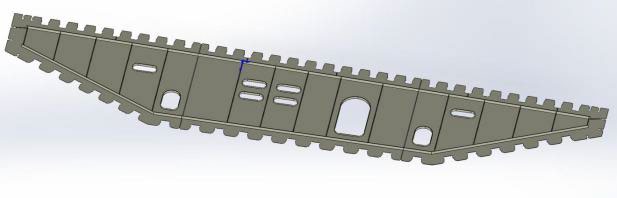
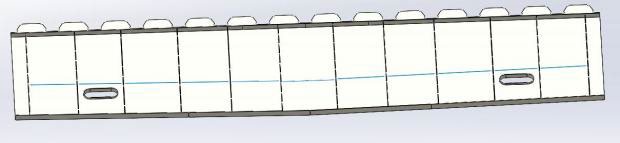
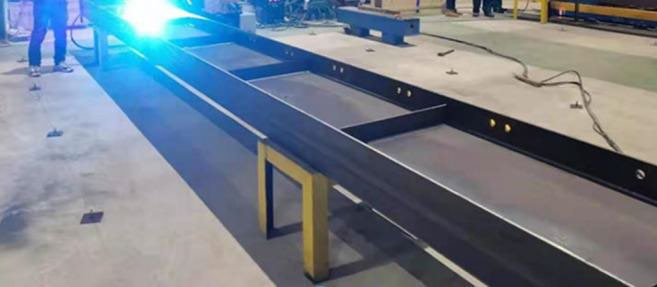
| 1 | Köprü diyaframı | Dikey plaka yüksekliği ≤ 0,5 m | ≤3.5m | ≤12m |
| 2 | H profil | Dikey plaka yüksekliği ≤ 0,5 m | ≤3.5m | ≤12m |
Tipik ürün fotoğrafları
Çalışma ortamı ve kullanıcı hazırlıkları
Güç beslemesi: 380 V ± %10, 50 Hz ± %2, 220 V ± %10, 50 Hz. Bağlantı noktasındaki ana dağıtım panosu 125 A’den büyük bir kaçak akım koruma anahtarı ile donatılmalı ve güvenilir şekilde topraklanmalıdır. Güç dağıtım panosu istasyonun ortasına yerleştirilmelidir; aksi halde ekipmanla birlikte sağlanan kabloların uzunluğu yeterli olmayacaktır;
a) Temel işleri b) Primer taraf kablolama malzemeleri ve işleri c) TN-S topraklama sistemi ve toprak hattı
Çalışma ortamı sıcaklığı: -10 °C – 45 °C.
Çalışma ortamı bağıl nemi: yoğuşma olmadan ≤ %90; yeterli aydınlatma ve iyi havalandırma; basınçlı hava basıncı: 0,6 MPa veya daha yüksek.
Basınçlı hava: 5–7 Kgf/cm2 basınca sahip bir hava kaynağı sağlayın, genellikle 4–5 Kgf/cm2.
Koruyucu gaz: CO2, Ar+CO2 gazları veya ulusal standartlara uygun ve merkezi olarak temin edilen boru hatları sağlanmalıdır. Koruyucu gaz basıncı 0,5 MPa’dan büyük olmalıdır.
Saha hazırlığı: a) Ekipman sahaya gelmeden önce kullanıcı, akıllı kaynak sistemi çalışma istasyonunun çalışma alanını temizlemelidir b) Saha zemininin düzgünlüğüne göre portal montaj takozları temin edilmelidir c) Her konumda punta yapabilen bir manuel kaynak makinesi bulundurulmalıdır d) Forklift veya vinç ile montaj için koordinasyon
Genel yerleşim
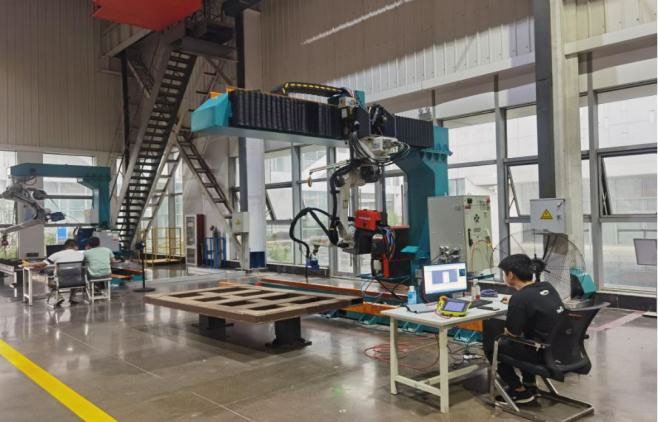
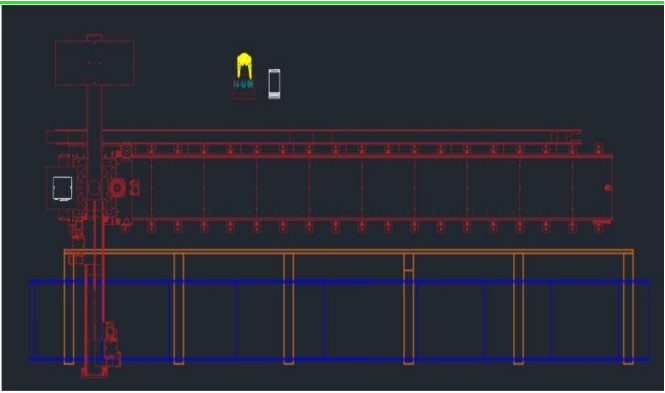 Şemayı tam boyutta görmek için dokunun.
Yerleşim açıklaması
Standart sekiz eksenli konsol bağımsız akıllı çalışma istasyonu için gereken saha 3,5 × 13’tür (birim: m).
Standart sekiz eksenli konsol bağımsız akıllı çalışma istasyonu şunları içerir: 1 set sekiz eksenli konsol, 1 set robot, 1 set kaynak güç kaynağı, 1 set kaynak torcu görüş sistemi ve 1 set işletim sistemi (bilgisayar dahil);
Çalışma istasyonunun opsiyonel yardımcı sistemleri: torç temizleme istasyonu (opsiyonel), toz toplama ekipmanı (opsiyonel);
Kullanıcı, tezgâh şasesinin düzenlenmesi ve standlar arasındaki kaynak yerleşiminden sorumludur
Ekipman listesi
| Konsol sekiz eksenli kaynak çalışma istasyonu ekipman listesi · İstasyon sayısı: 1 | ||||||
| S/N | Alt kalem | Ad/açıklama | Birim | Adet | Marka/üretici | Açıklamalar |
|---|---|---|---|---|---|---|
| 1 | Robot sistemi | Kaynak robotu | Set | 1 | EFT | ER10-1600 |
| 2 | Özel kablo | Set | 1 | EFT | ||
| 3 | Kontrol kabini | Set | 1 | EFT | ||
| 4 | Kaynak ekipmanı | Kaynak güç kaynağı | Set | 1 | Ota | NBC-500RP PRO |
| 5 | Özel kablo | Set | 1 | Ota | ||
| 6 | Kaynak torcu | Set | 1 | Thelma | Su soğutmalı kaynak torcu TRM605W | |
| 7 | Torç temizleme istasyonu | Set | 1 | Thelma | ||
| 8 | Gezer sistem | Sekiz eksenli konsol yapı | Set | 1 | EFT | GB-DJXB-2Y-13X |
| 9 | Servo motor | Set | 3 | Tama River | ||
| 10 | Özel kablo | Set | 3 | EFT | ||
| 12 | Görme sistemi | Tam görüş hattı lazeri | Set | 1 | JTC | Görme sistemi yazılımı + braket dahil |
| 13 | Bilgisayar/konsol | Set | 1 | JTC | ||
| 14 | Akıllı sistem | Set | 1 | JTC | ||
Ekipman yapılandırması
Bir kaynak robotu sisteminin temel bileşimi:
A — kaynak sinyal kablosu Robot ile kaynak makinesi arasındaki sinyal etkileşimi;
B — kaynak makinesinin pozitif kablosu Kaynak makinesinin pozitif devresi;
C — tel sürme ünitesi kontrol kablosu Kaynak makinesi ile tel sürme ünitesi arasındaki etkileşim sinyali;
D — kaynak makinesinin negatif kablosu Kaynak makinesinin negatif devresi;
E — koruyucu gazı iletmek için hava boru hattı;
F — tel sürme ünitesi hortumu Kaynak teli iletim hattı
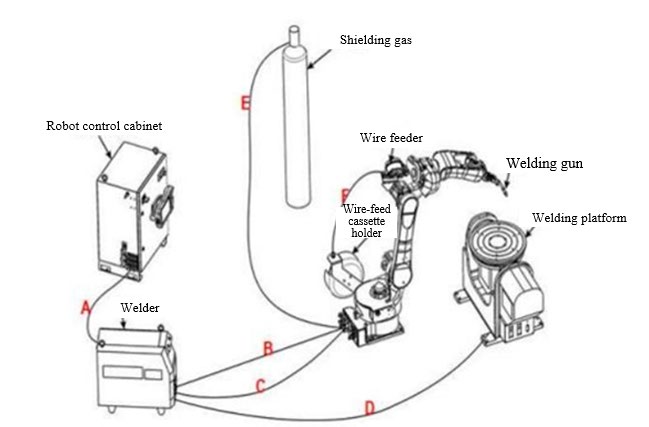
Kaynak robotu
ER-10-1600
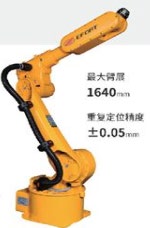
Maksimum kol erişimi: 1.640 mm
Tekrarlama hassasiyeti: ±0,05 mm
- Taşıma kapasitesi
- 10k𝜀𝜀
- Gövde kütlesi
- 185 kg
- Eksen sayısı
- 6
- Gövde/bilek
- IP65/IP67
- Kontrol kabini
- IP54
- Enerji tüketimi
- 3 kW
| Bilek için izin verilen atalet momenti | |
|---|---|
| Eksen J1 | 20N.m |
| Eksen J2 | 20N.m |
| Eksen J3 | 10N.m |
| Eksen J4 | 0,625 kg.m2 |
| Eksen J5 | 0,625 kg.m2 |
| Eksen J6 | 0,2 kg.m2 |
| Maksimum tek eksen hızı | |
|---|---|
| Eksen J1 | 170 °/sec |
| Eksen J2 | 160 °/sec |
| Eksen J3 | 180 °/sec |
| Eksen J4 | 330 °/sec |
| Eksen J5 | 360 °/sec |
| Eksen J6 | 600 °/sec |
| Her eksenin hareket aralığı | |
|---|---|
| Eksen J1 | ±165° |
| Eksen J2 | +80°/-135° |
| Eksen J3 | +163°/-75° |
| Eksen J4 | ±180° |
| Eksen J5 | ±130° |
| Eksen J6 | ±360° |
Hareket aralığı parametreleri
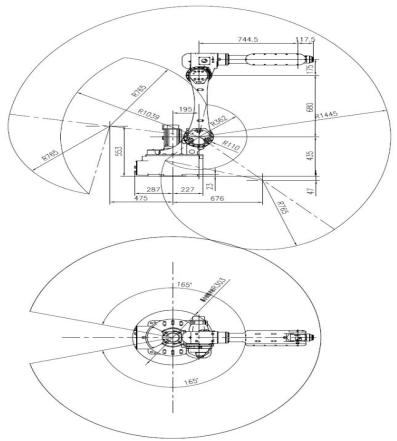 Şemayı tam boyutta görmek için dokunun.
Robot kontrol sistemine ilişkin parametreler
| Fonksiyon birimi | Özellik maddesi | Teknik göstergeler |
|---|---|---|
| Ana güç kaynağı | Anma gerilimi | Üç fazlı AC 380 V ±%10 |
| Güç kaynağı frekansı | 50 Hz~60 Hz, dalgalanma aralığı: ±%5 | |
| Makinenin toplam gücü | 3,5 kW | |
| Kontrol terminali | 24 V güç çıkışı | 24V ±5%, 10A |
| Dijital çıkış | 24 kanallı PNP yüksek seviye çıkış (kullanıcılar 18 kanalı kullanabilir) | |
| Dijital giriş | 24 kanallı PNP yüksek seviye giriş (kullanıcılar 16 kanalı kullanabilir) | |
| Analog giriş | Genişleme modülü ekleme desteği | |
| Analog çıkış | Genişleme modülü ekleme desteği | |
| Yardımcı enkoder arayüzü | Genişleme modülü ekleme desteği | |
| Haberleşme arayüzü | CAN | 1 kanal; arayüz kontrolör üzerinde bulunur ve kaynak güç kaynağı ile iletişimi destekler |
| Ethernet | 1 kanal; arayüz kontrolör üzerinde bulunur ve TCP/IP, MODBUS_TCP, FINS_TCP ve ETHERNET/IP destekler | |
| EtherCAT | 1 kanal; uzak I/O modülü ve ANYBUS ağ geçidi modülü ile genişlemeyi destekler | |
| Kontrol kabininin dış ölçüleri | W555 mm×D560 mm×H1165 mm (aviation fişi hariç) | |
| Ağırlık | 125 kg | |
| Çevre | Elektrik kabininin koruma sınıfı | IP54, soğutma ünitesi IP30 |
| Soğutma yöntemi | Hava soğutma | |
| Montaj şekli | Dikey yerleştirme | |
| Çalışma yeri | İç mekân; doğrudan güneş ışığı, toz, korozif gaz, yanıcı gaz, yağ buharı, su buharı, damlama veya tuz vb. bulunmamalıdır. | |
| Ortam sıcaklığı | 0℃~45℃ | |
| Kullanım için ortam nemi | %80 RH, yoğuşma olmadan (40 °C) | |
İletişim işlevi
| İletişim işlevi | Mevcudiyet | Ek notlar |
|---|---|---|
| MES | √ | TCP/IP iletişimine dayalı MES işlevi; robotun çeşitli durumlarını okuyabilir |
| TCP/IP iletişimi | √ | Sunucu veya istemci olarak SOCKET iletişimini destekler ve dizelerin serbest ayrıştırılmasını destekler |
| Modbus-TCP | √ | Modbus-TCP’nin köle istasyonu (sunucu) olarak robot, veri iletimini, harici başlatmayı ve durum okumayı destekler |
| Profibus-DP | X | Bu model, DP donanım arayüzü olmayan RP2 kontrolördür |
| Ethernet/IP | √ | Robot köle istasyonu olarak |
| Profinet | X | Varsayılan yapılandırma RP2 kontrolördür; RP2-RPO kontrolöre yükseltilmesi gerekir |
| CANopen | √ | Ota ve Megmeet kaynak güç kaynağı protokollerinin iletişimini destekler |
| EtherCAT | √ | EtherCAT köle istasyon ekipmanını ve EtherCAT iletişimini diğer veri yolu protokollerine dönüştürmek için ANBUS seri ağ geçidini destekler |
| Diğer | √ | TCP/IP protokolüne dayalı sabit görsel iletişim ve konveyör takibi görsel iletişim |
Ana aksesuarların markası
| Adı | Marka | Kullanım |
|---|---|---|
| Redüktör | Green | J5 ve J6 eksenleri |
| Redüktör | Aoyi | J1, J2, J3 ve J4 eksenleri |
| Servo motor | Tama River | J1~J6 eksenleri |
| Servo sürücü | Qingneng Dechuang S7 | J1~J6 eksenleri |
| Kontrolör | ROBOX | |
| Öğretme kumandası | EFT |
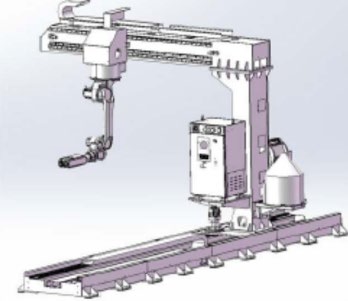
Sekiz eksenli konsol yapı
Ekipmanın teknik özellikleri (destekleyici)
Adı: Konsol tip sekiz eksenli akıllı çalışma istasyonu
Teknik özellik ve model: GB-XB-2Y-10X
Toplam güç: 18 kW
Konumlandırma hassasiyeti: ±0,5 mm
Anma yükü: 10 kg
Hareket hızı: 15 m/dak
X yönünde gezer uzunluğu: ray uzunluğu 10 m
Y yönünde etkin uzunluk: 2 m
Maksimum çalışma aralığı: 9 × 3,5 × 0,5 (m)
Maksimum çalışma derinliği: 0,5 m
Konsol tip sekiz eksenli akıllı çalışma istasyonu, çelik kirişler, çelik kolonlar, ekipman platform kirişleri, ekipman braketleri ve kutu duvar kolonları gibi çelik yapılarda kaynak, kesim, taşlama ve diğer görevler için uygundur. Yedi eksenli konsol çalışma istasyonunun yeteneklerine ek olarak, tek çalışma genişliği yönünde uyarlanabilirlik kazandırılmıştır. Standart istasyon 3,5 metre genişliğe ve 9 metre uzunluğa kadar iş parçalarını kapsayabilir.
| Konsol gezer sistemi | |
|---|---|
| Adı | Konsol gezer sistemi |
| Model | GB-XB-2Y-10X |
| Yapı | Tek makineli ters konsol |
| Yük | 1.000 kg |
| Konumlandırma hassasiyeti | ±1 mm |
| Ek eksen sayısı | 2 |
| X yönünde gezer uzunluğu | Ray uzunluğu: 13 m |
| Y ekseni genişliği | 2m |
| Hareket hızı | 8 m/dak |
| Kurulum ortamı | |
|---|---|
| Sıcaklık | -10-45℃ |
| Nem | 20-80% |
| Darbe | 4,9 m/s2'nin altında |
| Diğer | Piroforik ve aşındırıcı gazlar, sıvılar yok; su, yağ vb. yok; yüksek yoğunluklu girişim kaynaklarına yakın değil |
| 12 m uzunluğa ve 3,5 m genişliğe sahip iş parçalarının kaynağında kullanılabilir. | |
Kaynak güç kaynağı
Ota NBC-500RP Plus kaynak güç kaynağı: Dijital arayüz kontrolü, müşterilerin sakladığı kaynak parametreleri doğrudan çağrılabilir.
Kaynak sıçrantısı son derece azdır ve kaynak dikişi düzgündür.
Optimize edilmiş ark tutuşturma, ark sonlandırma ve tel ucundaki topu temizleme işlevleri.
Tam dijital kontrol sistemi, kaynak sürecinin hassas kontrolünü ve kararlı ark boyunu sağlar.
Güçlü dijital hata raporlama işlevi; çeşitli arızalar hata kodlarıyla görüntülenir.
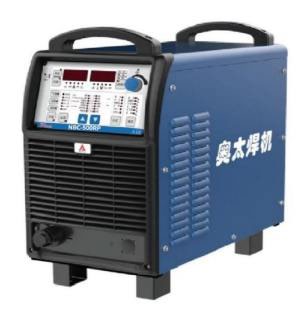
Ekipman parametreleri
| Model | NBC-350RP | NBC-500RP Plus |
|---|---|---|
| Anma giriş gerilimi/frekans (V/Hz) | Üç faz 380±%10 50 | |
| Anma giriş kapasitesi (kVA) | 14 | 24 |
| Anma giriş akımı (A) | 20 | 38 |
| Anma çıkış gerilimi (V) | 31.5 | 39 |
| Anma yükünde sürekli iş çevrimi (%) | 60 | 100 |
| Çıkış yüksüz gerilimi (V) | 101 | 106 |
| Çıkış akım/gerilim aralığı (A/V) | 60/17~350/31.5 | 60/17~500/39 |
| Kaynak teli çapı (mm) | 0.8, 1.0, 1.2, 1.6 | |
| Gaz debisi (L/dak) | 15~20 | |
| Muhafaza koruma derecesi | IP23 | |
| Yalıtım sınıfı | H | |
| Dış boyutlar L×W×H (cm) | 66×32×56 | |
| Ağırlık (kg) | 50 | 55 |
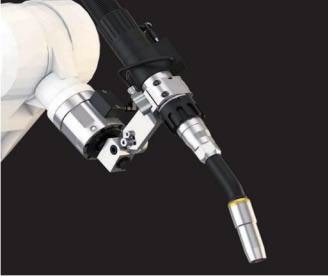
Su soğutmalı kaynak torcu
Kaynak torcu, Terma ve Apollo robot su soğutmalı kaynak torcudur; başlıca su soğutmalı torç boynu ve kablodan oluşur. Kaynak torcu yenilikçi iki yönlü koruyucu gaz tasarımını benimser; bu sayede kaynakta mükemmel gaz koruması sağlanır, koruyucu gaz tüketimi önemli ölçüde azaltılır, torcun soğutma etkisi güçlendirilir ve akım ucunun kullanım ömrü uzatılır.
Ekipman parametreleri
| Parametre adı | Parametre |
|---|---|
| Soğutma modu: | Sıvı soğutmalı |
| Anma akım değeri: | 500 A CO2/karışım gazı |
| Kaynak torcunun geçici yük oranı: | 100% |
| Kaynak teli çapı | Φ1,0–Φ1,6 mm |
| Opsiyonel torç boynu açısı: | 16°, 22°, 45° |
| Opsiyonel boyun uzunluğu: | Aşağıdaki tabloya bakın |
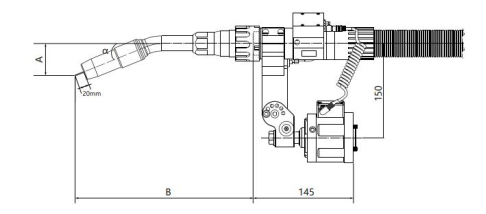
Torç boynu boyut parametreleri
| a | A | B | Torç boynu açısı | Torç boynu No. |
|---|---|---|---|---|
| 22° | 52.35 | 287.5 | 22° | TRM651W-22 |
| 22° | 52.35 | 387.4 | 22° | TRM651W-22L |
| 45° | 114.57 | 254.6 | 45° | TRM651W-45 |
| 45° | 114.57 | 354.6 | 45° | TRM651W-45L |
| 45° | 114.57 | 414.6 | 45° | TRM651W-45L1 |
| 45° | 116.6 | 554 | 45° | TRM651W-45L3 |
2D görme çizgi lazer
Yapılandırılmış ışık 3D kamera, MEMS kodlu ızgara yapılandırılmış ışıkla tarama yapar ve binoküler görüntü yeniden yapılandırma algoritmasına göre bir nesnenin gerçek üç boyutlu nokta bulutu verisini yeniden oluşturur. Endüstriyel yüksek çözünürlük ve milimetre altı ölçüm için 3D görme uygulama gereksinimlerini karşılar. Ekipman; küçük boyut, geniş alan derinliği, yüksek ölçüm doğruluğu, düşük maliyet ve basit kullanım avantajlarına sahiptir. Şunlara uygulanabilir: biyometrik tanıma, endüstriyel otomasyon, robotlar ve 3D
nesne rekonstrüksiyonu ve diğer senaryolar.
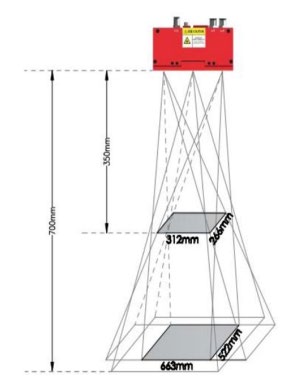
Tarama aralığı şeması
Teknik özellikler
| Parametre | Haotian PDN0700 |
|---|---|
| Işık kaynağı | 850 nm |
| Önerilen çalışma mesafesi | 350 mm–700 mm |
| Yakın uç görüş alanı | 260 × 312 mm |
| Uzak uç görüş alanı | 522 × 663 mm |
| Z ekseni doğruluğu | 0,1 mm |
| Çözünürlük | 1280×1024 |
| Görüntü yakalama süresi | 0.8-13s |
| Tarama modu | Tekli/sürekli tarama |
| Tetikleme yöntemi | Yazılımsal |
| Nokta bulutu formatı | PCD, PLY, TXT |
| Görüntü türü | Gri seviye haritası, derinlik haritası |
| Veri arabirimi | GigE |
| Güç tüketimi | 5.9W@12V |
| Ağırlık | 606g |
| Dış boyutlar | 136 × 64 × 52,5 mm3 |
| Çalışma sıcaklığı | 0-50℃ |
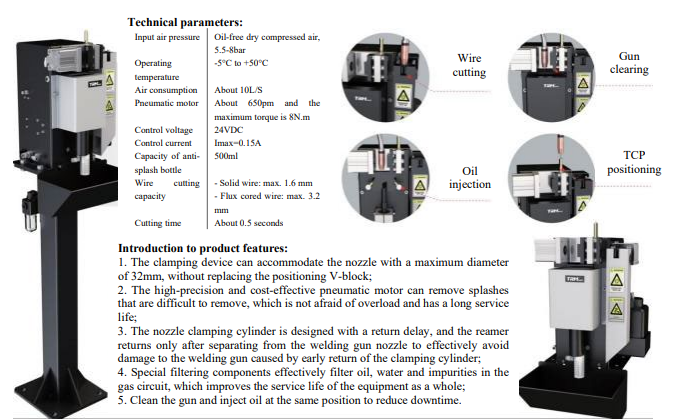
Torç temizleme istasyonu (isteğe bağlı)
Ürün özelliklerine giriş:
- 1 Bağlama düzeneği, maksimum 32 mm çapa sahip nozulu barındırabilir; konumlama V bloğunu değiştirmeye gerek yoktur;
- 2 Yüksek hassasiyetli ve maliyet etkin pnömatik motor, çıkarılması zor sıçrantıları giderebilir; aşırı yükten etkilenmez ve uzun hizmet ömrüne sahiptir;
- 3 Nozul sıkma silindiri geri dönüş gecikmesiyle tasarlanmıştır; rayba, sıkma silindiri kaynak torcu nozulundan ayrıldıktan sonra geri döner, böylece silindirin erken dönüşünden kaynak torcunda oluşabilecek hasar etkin şekilde önlenir;
- 4 Özel filtreleme bileşenleri, gaz devresindeki yağ, su ve safsızlıkları etkili biçimde filtreler; bu, ekipmanın genel hizmet ömrünü artırır;
- 5 Torcu aynı konumda temizler ve yağ enjekte eder.
Torç temizleme istasyonu teknik özellikleri
| Özellik | Değer |
|---|---|
| Giriş hava basıncı | Yağsız kuru basınçlı hava, 5,5–8 bar |
| Çalışma sıcaklığı | −5 °C – +50 °C |
| Hava tüketimi | Yaklaşık 10 L/s |
| Pnömatik motor | Yaklaşık 650 dev/dak ve maksimum tork 8 N·m |
| Kontrol gerilimi | 24 VDC |
| Kontrol akımı | Imax=0,15 A |
| Sıçrantı önleyici şişe kapasitesi | 500 ml |
| Tel kesme kapasitesi | – Masif tel: maks. 1,6 mm – Özlü tel: maks. 3,2 mm |
| Kesme süresi | Yaklaşık 0,5 saniye |
İşlevsel açıklama:
- 1Kaynak robotunun otomatik kaynak işlemi sırasında, kaynak torcunun gaz koruma kovanında biriken sıçrantıları temizlemek; gaz akışının uzun süre kesintisiz kalmasını sağlamak, kaynak bölgesine havanın girmesini etkili biçimde engellemek ve kaynak kalitesini artırmak;
- 2Kaynak dumanının oluşturduğu tozu temas ucunda temizlemek;
- 3Adaptör borusu üzerindeki gaz çıkış deliğini temizlemek;
- 4Koruyucu kovan üzerine torç temizleyici püskürterek, sıçrantının nozüle ve temas tüpüne yapışmasını azaltmak ve dayanıklılığı artırmak.
- 5Operatörlerin iş yükünü azaltmak;
- 6Hatalı manuel temizlik nedeniyle kaynak kalitesinin etkilenmesini önlemek;
- 7Tekrarlanan manuel temizlik ve sökme nedeniyle, koruyucu kapak ile ana gövde bağlantı borusu arasındaki yalıtım kovanı dişlerinin aşınmasını önlemek; çalışma süresini uzatmak ve maliyeti düşürmek;
- 8Diş aşınmasının yol açtığı gaz koruma cihazı hizasızlığı ve gaz sapması nedeniyle bakım arızalarını önlemek.
Toz giderme ekipmanı (opsiyonel)
HXYD-GD300 (yüksek vakumlu arıtıcı)
Ekipman özellikleri:
Kompakt tasarım, küçük yer kaplama ve kolay taşınabilirlik.
Filtre elemanı yeni nanolif malzemeden üretilmiştir ve yüzeyi film kaplıdır; duman filtrasyon verimliliği %99’a ulaşır.
Vorteks fan düşük enerji tüketimi, yüksek hava basıncı, güçlü üfleme ve kararlı çalışma özelliklerine sahiptir.
Darbeli otomatik toz giderme, sabit hava basıncı ve kapsamlı temizlik.
Kullanım amacı:
1. Tek istasyonlu manuel çift korumalı kaynak
2. Tek istasyonlu taşlama ve toz giderme
3. Tek istasyonlu robot kaynağı
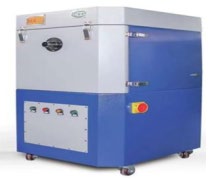
Toz uzaklaştırma teknik özellikleri
| Parametre | Değer |
|---|---|
| Marka adı | HXYD-GD300 |
| Hava işleme kapasitesi | 318m3/h |
| Kül temizleme yöntemi | Darbeli kül temizleme |
| Filtre malzemesi | Poliester elyaf + PTFE film |
| Hava emiş ağzı | 1 adet |
| Maksimum negatif basınç | 32.000 Pa |
| Ayırma verimliliği | 99.90% |
| Filtrelenen partiküller | 0.3 μm |
| Motor gücü | 3,0 kW |
| Gerilim | 380V |
| Filtre alanı | 8 m2 |
| Ömür | 5.000 saat |
| Emiş | Φ51 mm/Φ38 mm |
| Emiş kolu uzunluğu | Müşteri gereksinimlerine göre özelleştirilir |
| Makinenin dış ölçüleri | 620 × 660 × 1.100 mm |
| Gürültü | 72±10 |
| Filtre kartuşu markası | İthal |
| Kül temizleme yöntemi | Otomatik kül temizleme |
| Motor markası | Tanınmış Çin markası |
Torç boynu toz uzaklaştırmasının entegre tasarımı (şematik diyagram):
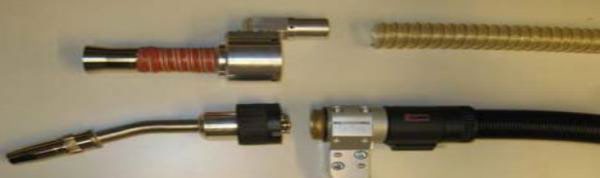
Avantajlar:
Çift lümenli endotrakeal tüp, gaz dolaşım ortamını optimize edebilir ve gaz akış hızını artırabilir.
Sarf malzemelerinin ultra uzun hizmet ömrü.
Daha iyi çift kanallı su soğutma etkisi.
Daha yüksek kaynak kapasitesi.
Yüksek negatif basınçlı toz uzaklaştırma ekipmanının entegre tasarımı, daha iyi toz uzaklaştırma etkisi sağlar ve diğer ekipmanlarla parazit olasılığını büyük ölçüde azaltır.
Ekipman enerji tüketimi
| Tek bir sekiz eksenli konsol kolunun güç tüketimi | ||||
| S/N | Ekipman adı | Ekipman gücü | Tek istasyondaki adet | Toplam enerji tüketimi kW |
|---|---|---|---|---|
| 1 | Kaynak robotu | 5 | 1 | 16 |
| 2 | Servo motor | 2 | 3 | 6 |
| 3 | Kaynak güç kaynağı | 10 | 1 | 10 |
| 4 | Vizyon sistemi, kontrolör | 1 | 1 | 1 |
| Toplam | 33 | |||
Sarf malzemesi kontrol listesi
Tüm sütunları görmek için tabloyu yatay kaydırın.
| Sarf malzemesi kontrol listesi | ||||||||
| Şirketimize duyduğunuz güven ve ilginiz için teşekkür eder, işlerinizde başarılar dilerim! | ||||||||
| S/N | Ürün ailesi | Ürün adı | Model | Görsel | Birim | Marka | Önerilen değiştirme zamanı | Açıklamalar |
|---|---|---|---|---|---|---|---|---|
| 1 | 605W aşınan parçalar | Akım ucu | TRM035-02-12 |  |
Adet | Thelma | 8–12 saat | Deneme: 1,2 mm kaynak teli |
| 2 | İletken nozul tutucusu | TRM045-03 |  |
Adet | Thelma | 1 ay | ||
| 3 | Nozul | TRM015-42-16c |  |
Adet | Thelma | 1 ay | Farklı iletken nozul tutucularına uyum sağlar | |
| 4 | Nozul yuvası | TRM605w-22-02-ZJ |  |
Adet | Thelma | Normal kullanımda genellikle 3 ay dayanır; aşırı yükleme veya su eksikliği nedeniyle oluşan kaynak hasarı hariç. | ||
| 5 | İzolatör | TRM605w-22-01 |  |
Adet | Thelma | 15 gün | ||
| 6 | Dirsek boru | TRM605w-22L-A |  |
Adet | Thelma | Normal hizmet ömrü 1–2 yıl; darbe hasarı ve yanıklar hariç. | Torç boynunun açı derecesi farklıdır, lütfen teyit edin. | |
| 7 | O-ring | TRM605w-22-23 |  |
Set (3 adet) | Thelma | 1 ay | ||
| 8 | Tel sürme yumuşak hortum | TRM152B-12-23 |  |
Adet | Thelma | 1 ay | ||
| 9 | Tel sürme boru bağlantı parçası | TRM605w-22-22 |  |
Adet | Thelma | 2 ay | ||
| 10 | Şönt | TRM605w-22-19 | Adet | Thelma | 60 gün | |||
| 11 | Yalıtım diski (vidalar dahil) | TRM231-C40252 (eski) | Adet | Thelma | 360 gün | |||
| 12 | Yalıtım diski (vidalar dahil) | TRM231-C40252 (yeni) | Adet | Thelma | 360 gün | |||
| 17 | Ruiniu çizgi lazer camı 1 | 26 × 12 × 1,1 mm | Adet | JTCLASER | ||||
| 18 | Ruiniu çizgi lazer camı 2 | 26 × 28 × 1,1 mm | Adet | JTCLASER | ||||
| 19 | Tel besleme hortumu | Tel besleme hortumu | 2m | Adet | JTCLASER | |||
| 20 | 4m | Adet | JTCLASER | |||||
| 21 | 6m | Adet | JTCLASER | |||||
| 22 | Tel sürme ünitesi | Tel sürme ünitesi | 1.2/1.4/1.6 | Adet | Ota | |||
| 23 | Öğretme kumandası | Kablo | 8m | Adet | EFT | |||
| 24 | Kablo | 16m | Adet | EFT | ||||
| 25 | Ekran bakımı | TPU-13-s-65 | Adet | EFT | ||||
| 26 | Teach pendant membranı | Adet | JTCLASER | |||||
| 27 | Kamera lensi | Lens | MV-LD-4-4M-G | Adet | Mind Vision | |||
| 28 | Nokta lazer | İletişim kablosu | Adet | Chengtuo | ||||
Teklif talimatları:
- 1.000'in üzerindeki tek bir siparişte nakliye maliyetleri dahildir
- Teslimat yöntemi kararlaştırılan zamana göredir
- Ödeme yöntemi teslimatta ödemedir
8 eksenli konsol tipi çalışma istasyonu SSS
6 m ve 13 m yerleşimler farklı modeller mi?
Bunlar aynı çalışma istasyonu modelinin farklı konfigürasyonlarıdır. 6 m değeri bir yerleşimde ray uzunluğunu, 13 m değeri diğerinde kurulum yerleşimini ifade eder. Her konfigürasyonu kendi teknik özellikleri üzerinden karşılaştırın.
13 m yerleşim 13 m uzunluğunda bir bileşeni kaynaklayabilir mi?
Referans proje, 12 m'ye kadar parçaları tanımlar. Yerleşim uzunluğu ile kullanılabilir iş parçası uzunluğu farklıdır. Önerilen parça için birleşime erişim, fikstürler ve robotun erişim mesafesi kontrol edilmelidir.
Programlama gerektirmeyen kaynak, tüm bağlama işlerini ortadan kaldırır mı?
Hayır. Görü tabanlı dikiş tanıma yol oluşturmayı destekler, ancak uygulamanın yine de uygun kaynak parametrelerine, iş parçası desteğine ve erişim kontrollerine ihtiyacı vardır. Model tabanlı işlevler ve ekipman seçenekleri seçilen konfigürasyona bağlıdır.
Bir konfigürasyon seçmek için hangi bilgiler gerekir?
Temsilî çizimler, parçanın genel ölçüleri, malzeme ve kalınlık, birleşim detayları, gerekli kaynak pozisyonları ve mevcut zemin alanınızı gönderin. Ray, konsol düzeni ve kaynak ekipmanlarının planlanan iş için kontrol edilebilmesi için üretim gereksinimlerini de ekleyin.
8 eksenli konsol tipi kaynak robotuna hangi parçalar uygundur?
Bu çalışma istasyonu, kaynakların plaka üniteleri veya basit bir raya monteli robotun sağlayabileceğinden daha fazla yandan erişim gerektiren montajlar boyunca uzandığı çelik imalat işleri için tasarlanmıştır. Köprü plaka üniteleri, gemi panel yapıları ve ilgili imal edilmiş çelik bileşenler, yapılabilirlik değerlendirmesi için uygun başlangıç noktalarıdır. Önemli ölçüler; birleşimlerin konumları, kaburgalar ve takviye elemanlarının yükseklikleri ile torç ve görü sistemi için mevcut alanıdır—yalnızca plakanın toplam uzunluğu değildir.
Yukarıda açıklanan iki konfigürasyon aynı çalışma istasyonu ailesine aittir. İlk yerleşim tartışması için 6 m ray referansını ve daha büyük düzen için 13 m kurulum referansını kullanın. Kurulum uzunluğunu, kesintisiz garantili kaynak uzunluğu olarak yorumlamayın. Fikstürler, uç boşlukları, robot duruşu ve hareket sınırları erişilebilir bölgeyi azaltabilir. Önerilen konfigürasyonun gerçek dikişlerle karşılaştırılabilmesi için kaynak haritasını gösteren bir çizim gönderin.
Erişilebilir berkitme levhası birleşimleri olan geniş, alçak bir levha; iç kaynakları bulunan dar bir kutudan farklı bir sorun sunar. Kutunun dış ölçüleri yayınlanan çalışma zarfına sığsa da torç yine de bir iç köşeye ulaşamayabilir. Bileşeni tanımlarken kaburga aralığı, açıklıklar, geçici payandalar ve planlanan montaj sırasını dahil edin. Fotoğraflar birleşim erişimini net göstermediğinde numune denemesi tercih edilir.
Eksen sayısının ötesindeki konfigürasyon seçenekleri
Konsol yapı, hareket düzeni, robot, kaynak paketi ve görme sistemi birlikte ele alınmalıdır. Ek hareket, robotu bir birleşime yaklaştırabilir; ancak engellenmiş torç açısı veya elverişsiz kaynak pozisyonu sorununu kendiliğinden çözmez. Her aday yerleşim için erişilebilir kaynak haritasını karşılaştırın ve hâlâ dönme, yeniden konumlandırma adımı veya manuel işlem gerektiren birleşimleri belirleyin.
| Seçim | Belirlenmesi gerekenler | Alıcıdan kanıt |
|---|---|---|
| 6 m veya daha büyük yerleşim | Kullanılabilir hareket, konsol erişimi ve kurulum boşluğu | En büyük parçanın çizimi ve yerleşim planı |
| Kaynak paketi | Malzeme, ağız hazırlığı, kaynak boyutu, pasolar ve kalifiye prosedür | Kaynak şartnamesi ve temsilî birleşimler |
| Görme ve yol iş akışı | Görünür dikiş geometrisi ve parça yerleşimindeki değişikliklerin yönetimi | Taranmış numune ve kabul edilen deneme sırası |
| Parça desteği | Kaynak sırasında stabil konum ve kontrollü hareket | Fikstür konsepti, parça kütlesi ve yükleme güzergâhı |
| Üretim düzeni | Yükleme, tarama, kaynak, çevirme ve muayene süreleri | Ark süresinden ziyade tüm çevrimin denenmesi |
Hazırlanmış levha panelinden tamamlanmış kaynağa
İşe, bileşen üretimde öngörülen yönelimde desteklenmişken başlayın. Birleşimlerin hazırlanmasını, desteklerin stabilitesini ve algılama veya kaynağı etkileyen yüzeylerin temizliğini kontrol edin. Çalışma istasyonu tarafından kullanılacak bileşen referansını belirleyin. Parça, tarama ile kaynak arasındaki sürede beklenen konumda kalmalıdır; bir dikişin yerini bulmak, desteksiz bir panelin ısı altında hareket etmesini engellemez.
Görme sistemi erişilebilir dikiş bilgilerini elde eder. Ardından çalışma istasyonu kaynak yolunu oluşturur veya seçer ve onaylı proses ile ilişkilendirir. Başlangıç ve bitişlerde, kesişimlerde ve yükseklik değişimlerinde erişimi gözden geçirin. Yeni bir ailedeki ilk parça, aynı bağlamanın rutin üretime verilmesinden önce kontrollü bir denemeden geçirilmelidir.
Kaynaktan sonra, bileşeni gerekli kabul kriterlerine göre muayene edin. Farklı bir sıra, ilave pasolar veya yeniden konumlandırma gerektiren dikişleri kaydedin. Torç temizliği, sarf malzemesi değişimi ve sonraki taramalar çevrim süresi değerlendirmesine dâhildir. Faydalı bir üretim kaydı; parça kimliği, bağlama, proses versiyonu ve muayene sonucunu birbirine bağlar ki ileride tekrarlanan bir sipariş tutarlı şekilde hazırlanabilsin.
Düzenlemenin çözmeye yardımcı olabileceği hususlar
Konsol düzeni, uygun bir levha paneli çalışma alanı boyunca robot tabanının tekrarlanan yeniden konumlandırılmasını azaltabilir. Görmeye dayalı dikiş konumlama, sistemin görünür birleşimlerin gerçek konumundan çalışmasına yardımcı olur. İmalat, yerleşimde sabit bir yolu elverişsiz kılan kontrollü değişiklikler getirdiğinde bu işlevler özellikle yararlıdır. Ancak bunlar, fikstür tasarımını, kaynak hazırlığını, prosedür kalifikasyonunu veya muayeneyi ortadan kaldırmaz.
Teklif için, tek bir bağlamada erişilebilen kaynakları ikinci bir bağlama gerektirenlerden ayırın. Ayrıca, planlanan proses veya sensör koşullarının dışında kalan dikişleri de belirleyin. Bu, bir bileşendeki her metre kaynağın tek çevrimde robot tarafından tamamlanacağını varsaymaktan daha gerçekçi bir otomasyon planı sağlar. Kalan manuel çalışma, maliyet ve çıktı karşılaştırılırken hesaba katılmalıdır.
Konsol düzenini diğer yerleşimlerle karşılaştırın
Erişimdeki ana sorun uzunluksa ve birleşimler robotun yanal erişim mesafesi içinde kalıyorsa zemin rayı çalışma istasyonunu değerlendirin. Bileşen geniş bir alanı kaplıyorsa ve köprü düzeninden erişim yerleşim planına daha iyi uyuyorsa portal çalışma istasyonunu gözden geçirin. Robota yakın desteklenebilen daha küçük yapısal parçalar için tek robot istasyonu yeterli olabilir.
Konsol ailesi içinde, 7 eksenli ve 9 eksenli alternatifleri, birleşim konumları ve önerilen hareket düzenine göre karşılaştırın. Eksen sayısı, bağımsız bir kalite derecesi değil, belirli bir düzenin tanımıdır. Yalnızca sayı daha yüksek diye ek bir eksen sipariş etmek yerine, bir yerleşim çizimi ve her zor dikişe hangi hareketin ulaştığının açıklamasını isteyin.
Siparişten önce sorulacak beş soru
Sekiz eksenli bir teklif için hangi çizimleri göndermeliyim?
Toplam dış ölçüler, parça kütlesi, kaburga ve berkitme levhası aralıkları, malzeme ve kalınlık, kaynak boyutları ve konumları ile planlanan yönelimi gösteren fotoğrafları gönderin. Yükleme güzergâhını gösteren bir yerleşim planı, kurulum düzeninin belirlenmesine yardımcı olur.
Robot kapalı bir kutunun içinde kaynak yapabilir mi?
Bu, torç, sensör ve robot için erişime; ayrıca montaj sırası ve çıkarma düzenlemelerine bağlıdır. Dış çalışma zarfına sığmak, iç birleşimlere ulaşılabildiğini kanıtlamaz. Fizibilite değerlendirmesine iç görünümleri dahil edin.
Sistem dikişleri buluyorsa yine de fikstürlere ihtiyacım var mı?
Evet. Bileşen uygun şekilde desteklenmeli ve konumlandırılmalıdır. Görme sistemi geometrileri tanımlar; gevşek parçaları sıkıştırmaz ya da kaynak sırasında hareket etmelerini durdurmaz. Fikstür gereksinimleri numune denemesi sırasında kontrol edilmelidir.
Farklı birleşim boyutları için aynı prosesi kullanabilir miyim?
Farklı kaynak boyutları, hazırlık ve malzeme koşulları, farklı onaylı proses ayarları ve paso planları gerektirebilir. Hedeflenen aralık, Kaynak Prosedürü Şartnamesi (WPS) ve devreye alma denemelerinde belirlenmelidir.
Çıktıyı mevcut atölyenizle nasıl karşılaştırmalısınız?
Yükleme, tarama, kaynak, döndürme, temizleme, kontrol ve yeniden işleme dahil, kabul edilen bir parça için tam çevrimi ölçün. Her iki yöntem için de aynı parça ve kalite gereksinimini kullanın. Genel bir kaynak hızı değeri tasarrufu belirleyemez.
Bileşeninizi ve üretim hedefinizi görüşün
Parça çizimlerinizi, kaynak gereksinimlerinizi ve yerleşim planınızı aşağıdaki talep formu üzerinden gönderin. Teklif hazırlamadan önce kaynak birleşimine erişimi ve uygun konfigürasyonu inceleyebiliriz.
İş istasyonu teklifi isteyinTedarik Talebinizi Gönderin
Lütfen formu detaylı gereksinimlerinizle doldurun; destek ekibimiz kısa sürede size geri dönecektir. Profesyonel yönlendirme ve kişiye özel çözümler sunmak için projenize özel bir uzman atanacaktır.
En hızlı yanıt için talebinizi form üzerinden göndermenizi öneririz. Gönderimde sorun yaşarsanız, dxk@jtclaser.com adresinden doğrudan bizimle iletişime geçebilirsiniz.