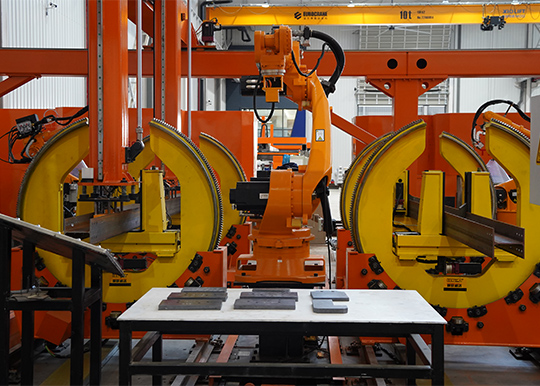
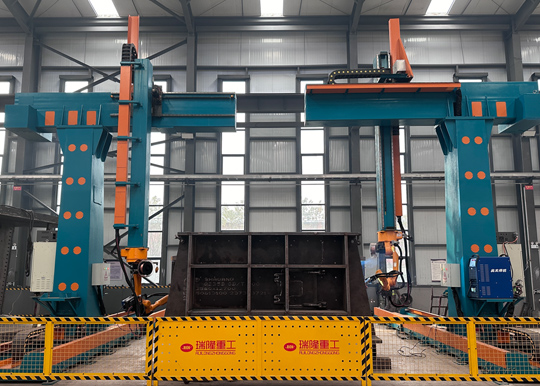
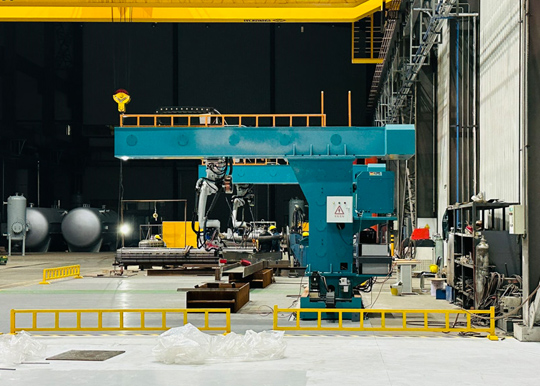
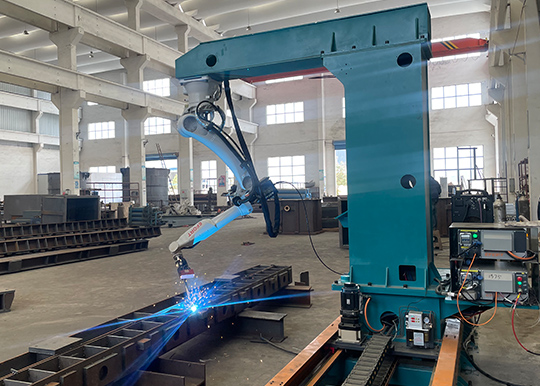
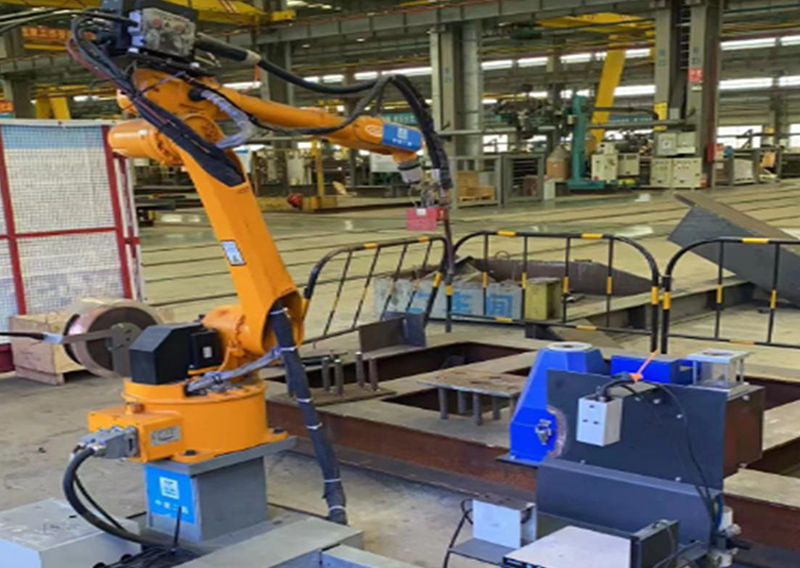
Stesen Kerja Robot Kimpalan Julur 8 Paksi
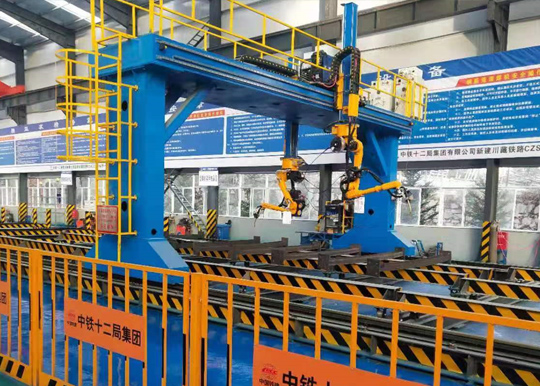
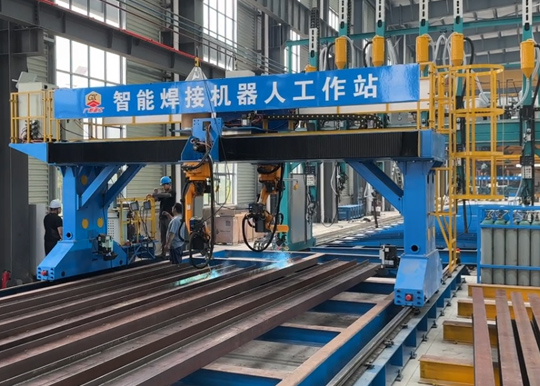
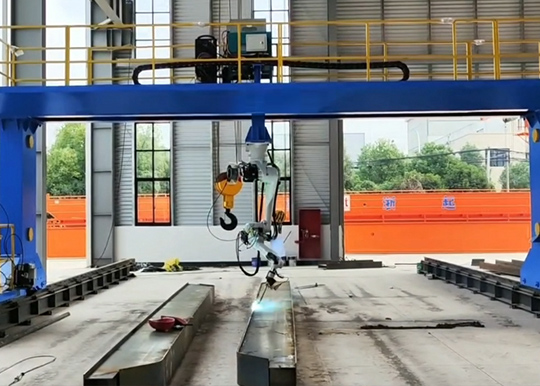
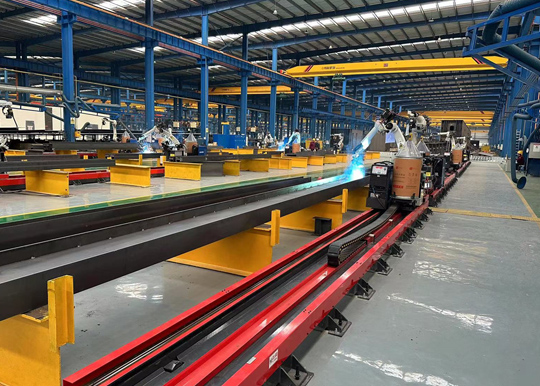
Stesen Kerja Robot Kimpalan Julur 8 Paksi JTCLASER menyokong kimpalan struktur plat jambatan dan kapal, rasuk serta tiang struktur. Model yang sama tersedia dalam konfigurasi berbeza, termasuk susunan landasan rel 6 m dan rujukan susun atur pemasangan 13 m yang diterangkan di bawah. Pengecaman kelim kimpalan (berasaskan penglihatan mesin) dan perisian proses kimpalan menyokong penjanaan laluan untuk bahan kerja yang sesuai. Pilih konfigurasi berdasarkan dimensi komponen, akses torch, lekapan dan ruang lantai kilang.
Konfigurasi 6 m dan 13 m
Stesen kerja julur 8 paksi yang sama tersedia dalam konfigurasi berbeza. Dimensi di bawah menerangkan dua susunan rujukan dan mesti dibaca bersama susun atur serta keperluan bahan kerja yang berkaitan.
| Asas konfigurasi | Konfigurasi landasan rel 6 m | Konfigurasi susun atur 13 m |
|---|---|---|
| Saiz membujur | Panjang landasan rel paksi X 6 m | Panjang susun atur pemasangan 13 m |
| Saiz melintang | Perjalanan efektif paksi Y 2 m; lebar kerja dinyatakan 3.5 m | Lebar susun atur / bahan kerja rujukan 3.5 m |
| Ruang kerja yang dinyatakan | 6 × 3.5 × 0.6 m | Bahagian rujukan: panjang ≤12 m, lebar ≤3.5 m, tinggi plat menegak ≤0.5 m |
| Bahan kerja biasa | Unit plat jambatan dan kapal; rasuk dan tiang struktur | Diafragma jambatan dan komponen keluli berbentuk H |
| Butiran kelengkapan | Lihat parameter konfigurasi 6 m di bawah | Lihat peralatan rujukan dan susun atur 13 m di bawah |
Cara membaca dimensi ini: panjang rel, tapak pemasangan dan dimensi maksimum bahan kerja ialah ukuran yang berbeza. Susun atur 13 m tidak bermaksud panjang kimpalan 13 m. Liputan kimpalan berkesan juga bergantung pada akses torch, lekapan dan kedudukan robot. Sahkan konfigurasi berdasarkan lukisan anda sebelum membuat pesanan.
Imej Produk
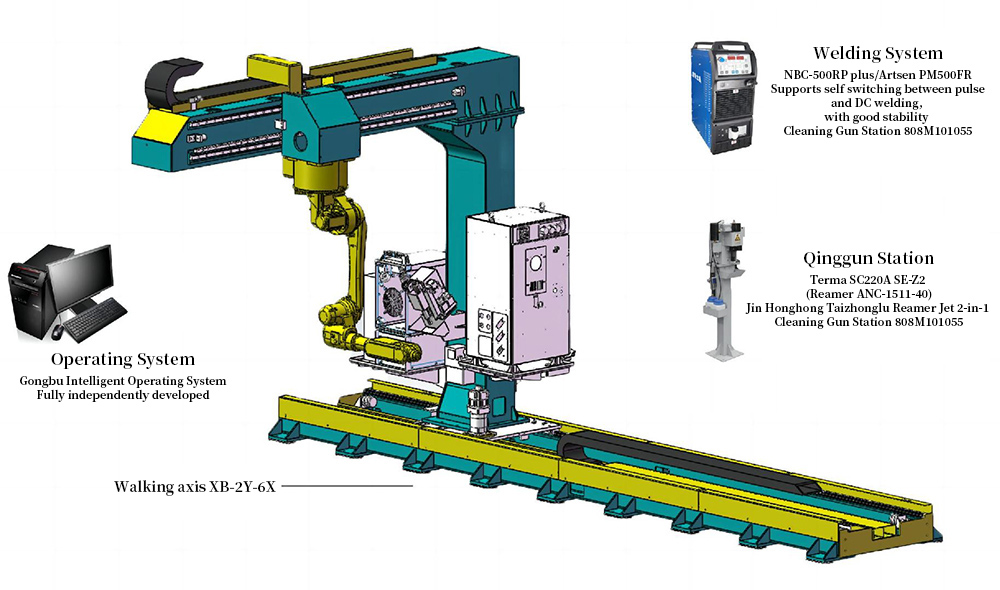
Rajah pemasangan struktur julur
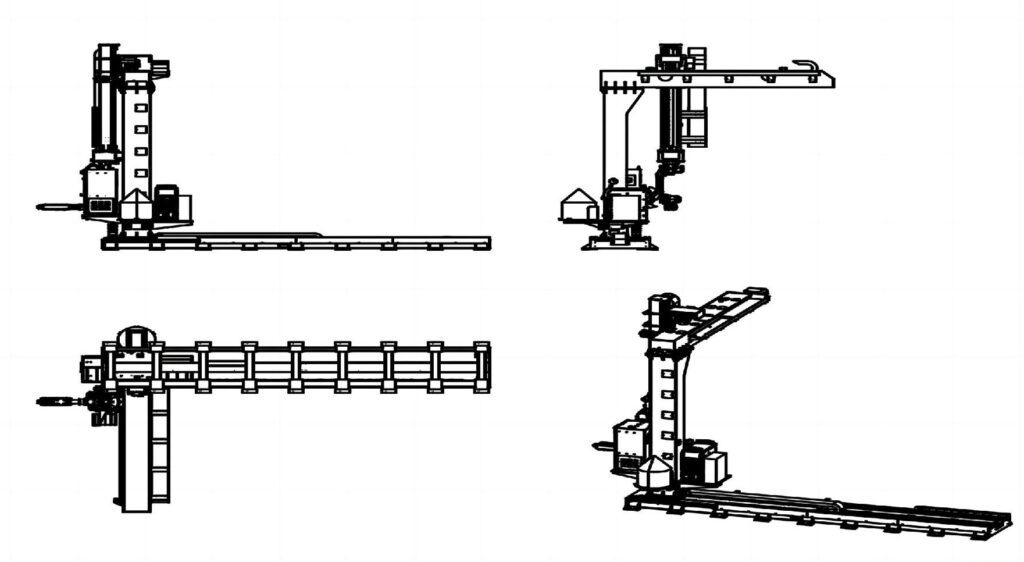
Konfigurasi Rel 6 m: Parameter
| Subperkara | unit | kandungan |
|---|---|---|
| Senario penggunaan | / | Stesen kerja struktur julur 8 paksi, sesuai untuk kimpalan, pemotongan, pengisaran dan sebagainya bagi rasuk struktur keluli, tiang keluli, rasuk platform peralatan, pendakap peralatan dan tiang kotak, telah ditambah baik untuk menyesuaikan arah lebar bahan kerja tunggal. Stesen kerja standard boleh meliputi bahan kerja sehingga 3.5 meter lebar |
| Spesifikasi peralatan | m | Panjang landasan rel paksi X ialah 6 meter, dan jarak gerakan berkesan pada paksi Y ialah 2 meter. |
| Jumlah kuasa | KW | 18 |
| Julat kerja maksimum | m | 6*3.5*0.6 |
| Kedalaman kerja maksimum | m | 0. 55 |
Konfigurasi Rel 6 m: Peralatan Kimpalan
| Proses aplikasi | kimpalan |
| Kelengkapan perlindungan alam sekitar | Kelengkapan pilihan |
| Ketepatan kedudukan | ±0.5 mm |
| Kelajuan gerakan | 15 m/min |
| Waktu kerja | 7*20H |
| Pakej Proses Kimpalan | Keluli karbon teras pepejal CO2/80% CO2+20%AR, kimpalan DC dan denyut keluli karbon berteras fluks CO2 |
| Jenis Bahan Kimpalan | Pembungkusan spool, pembungkusan dram |
| Ruang minimum yang dibenarkan | 150 × 150 mm |
| Paksi Bantu | Landasan rel lantai dan gantri pilihan |
Susun Atur 13 m: Peralatan Rujukan dan Aplikasi
Susunan rujukan ini menggunakan susun atur pemasangan 3.5 × 13 m dan menerangkan bahan kerja diafragma jambatan serta keluli berbentuk H sehingga 12 m panjang. Ia menggabungkan satu sistem gerakan struktur julur, satu robot kimpalan, peralatan kimpalan, sistem penglihatan dan perisian kawalan stesen kerja. Rajah dan spesifikasi peralatan berikut tergolong dalam konfigurasi rujukan ini; ia bukan spesifikasi lalai bagi setiap stesen kerja 8 paksi.
Lihat susun atur 13 m, antara muka sistem dan spesifikasi peralatan
Sistem Operasi
Antara Muka Sistem
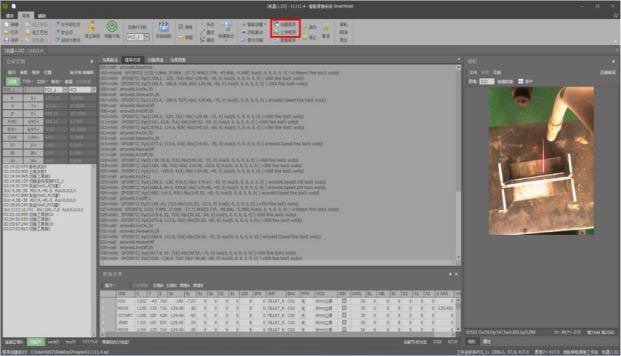 Ketik rajah untuk melihat saiz penuh.
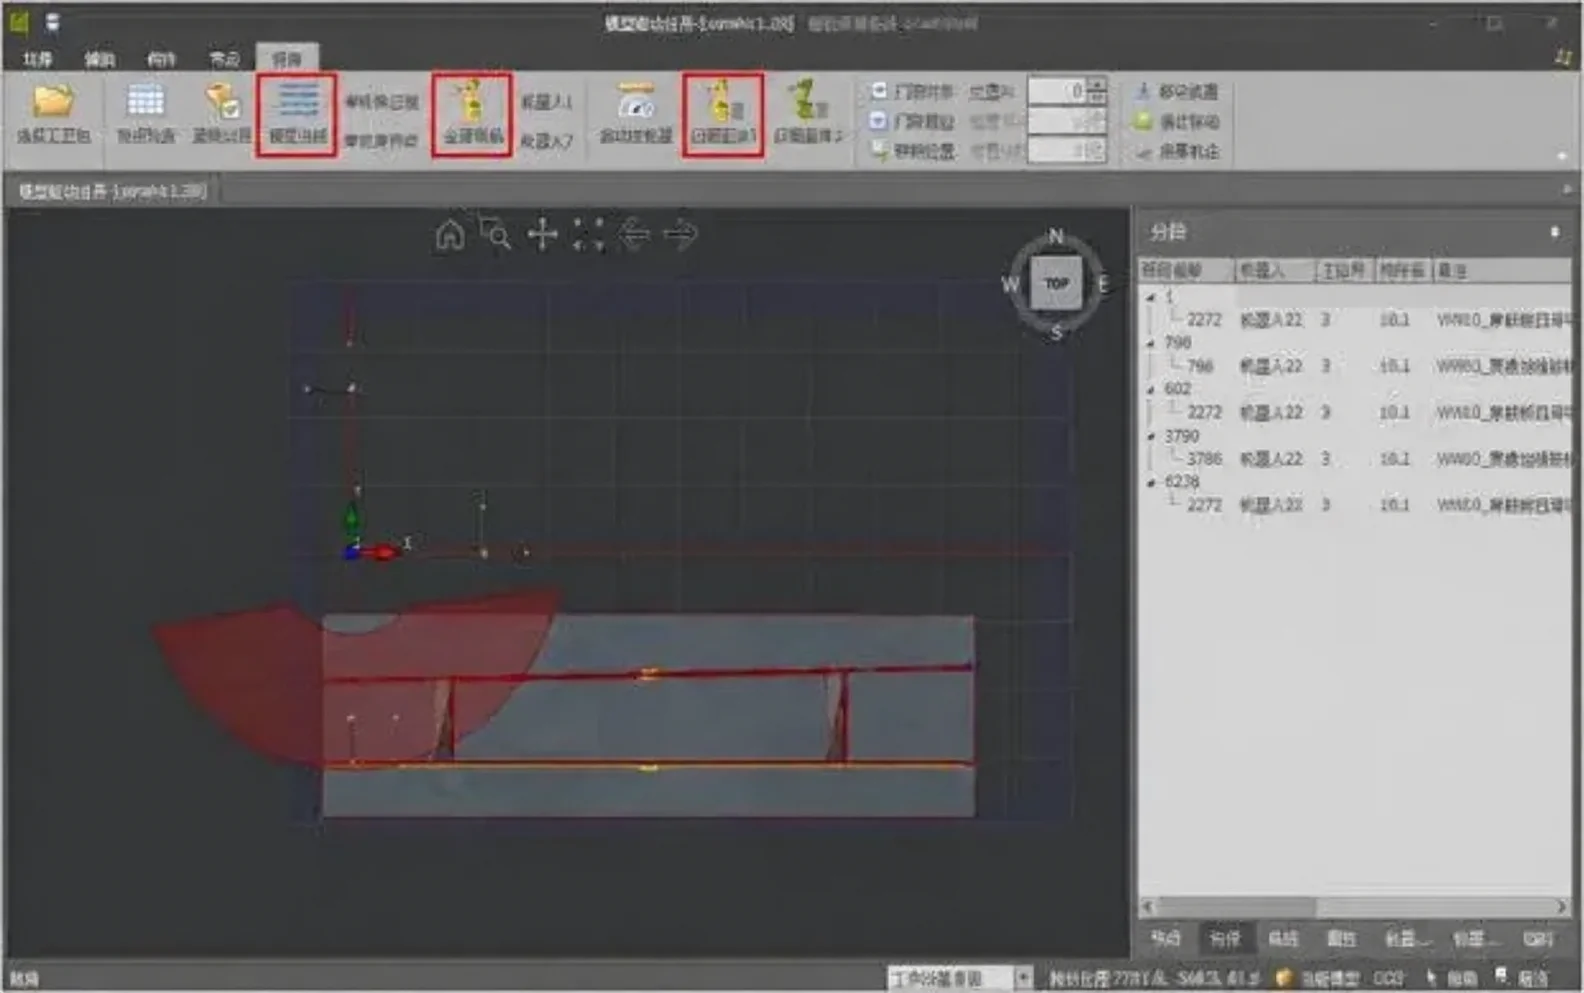 Ketik rajah untuk melihat saiz penuh.
Skim Projek
Jenis Produk
Dimensi struktur
| S/N | Produk | Ketinggian | Lebar | Panjang |
|---|---|---|---|---|
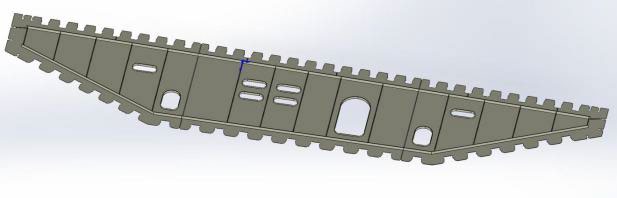
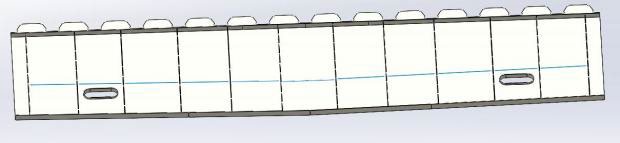
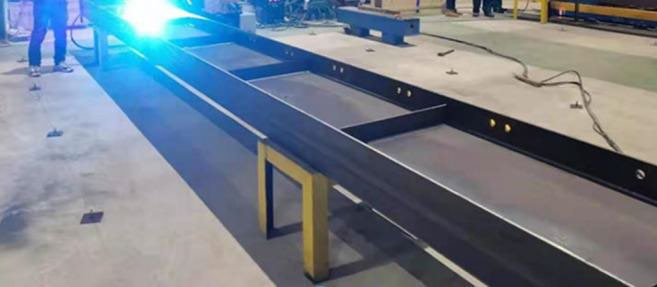
| 1 | Diafragma jambatan | Ketinggian plat menegak tidak melebihi 0.5 m | ≤3.5m | ≤12m |
| 2 | Keluli berbentuk H | Ketinggian plat menegak tidak melebihi 0.5 m | ≤3.5m | ≤12m |
Foto produk tipikal
Persekitaran kerja dan persediaan pengguna
Bekalan kuasa: 380 V ±10%, 50 Hz ±2%, 220 V ±10%, 50 Hz. Kotak agihan utama di titik pendawaian hendaklah dilengkapi dengan pemutus litar arus baki (RCD) melebihi 125 A dan dibumikan dengan andal. Kabinet agihan kuasa hendaklah diletakkan di tengah stesen; jika tidak, panjang kabel yang dibekalkan bersama mesin tidak akan mencukupi;
a) Kerja asas b) Bahan dan kerja pendawaian sisi primer c) Sistem pembumian TN-S dan wayar bumi
Suhu persekitaran operasi: -10°C–45°C.
Kelembapan persekitaran operasi: tidak melebihi 90% tanpa pemeluwapan; cahaya mencukupi dan pengudaraan baik; tekanan udara termampat: lebih daripada atau sama dengan 0.6 MPa.
Udara termampat: sediakan sumber udara dengan tekanan 5–7 Kgf/cm2, biasanya 4–5 Kgf/cm2.
Gas pelindung: gas CO2, Ar+CO2 atau saluran paip yang memenuhi piawaian kebangsaan dan dibekalkan secara berpusat hendaklah disediakan. Tekanan gas pelindung hendaklah melebihi 0.5 MPa.
Penyediaan tapak: a) Sebelum kelengkapan tiba di tapak, pengguna hendaklah membersihkan kawasan kerja stesen kerja sistem kimpalan pintar b) Sediakan pad pemasangan gantri mengikut kerataan lantai tapak c) Dilengkapi dengan mesin kimpalan manual yang mampu melakukan kimpalan titik pada sebarang kedudukan d) Sediakan forklift atau kren untuk penyelarasan semasa pemasangan kelengkapan
Susun Atur Keseluruhan
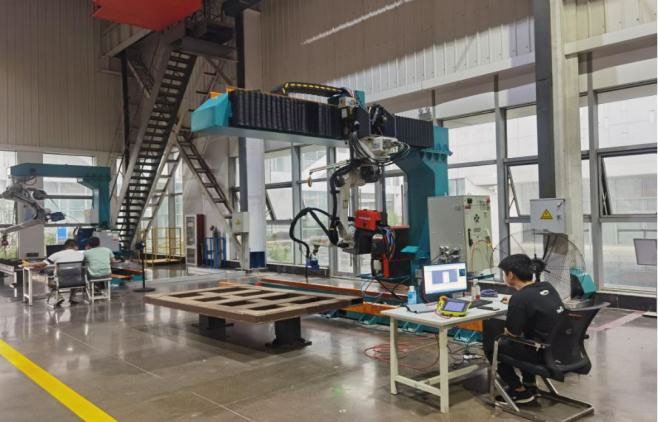
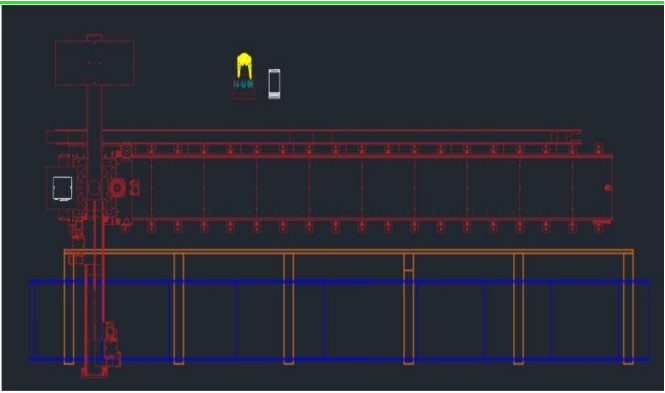 Ketik rajah untuk melihat saiz penuh.
Penerangan Susun Atur
Tapak yang diperlukan untuk stesen kerja pintar kendiri struktur julur lapan paksi standard ialah 3.5 × 13 (unit: m).
Stesen kerja pintar kendiri struktur julur lapan paksi standard merangkumi: 1 set struktur julur lapan paksi, 1 set robot, 1 set mesin kimpalan, 1 set penglihatan obor kimpalan dan 1 set sistem operasi (termasuk komputer);
Sistem bantuan pilihan untuk stesen kerja termasuk: stesen pembersihan torc (pilihan), sistem pengumpulan habuk (pilihan);
Pengguna bertanggungjawab terhadap penyusunan rangka meja kerja dan susun atur kimpalan antara dirian
Senarai kelengkapan
| Senarai kelengkapan stesen kerja kimpalan lapan paksi struktur julur · Bilangan stesen kerja: 1 | ||||||
| S/N | Sub-item | Nama/penerangan | Unit | Kuantiti | Jenama/pengeluar | Catatan |
|---|---|---|---|---|---|---|
| 1 | Sistem robot | Robot kimpalan | Set | 1 | EFT | ER10-1600 |
| 2 | Kabel tersuai | Set | 1 | EFT | ||
| 3 | Kabinet kawalan | Set | 1 | EFT | ||
| 4 | Peralatan kimpalan | Sumber kuasa kimpalan | Set | 1 | Ota | NBC-500RP PRO |
| 5 | Kabel tersuai | Set | 1 | Ota | ||
| 6 | Obor kimpalan | Set | 1 | Thelma | Obor kimpalan sejuk air TRM605W | |
| 7 | Stesen pembersihan torc | Set | 1 | Thelma | ||
| 8 | Sistem translasi | Struktur julur lapan paksi | Set | 1 | EFT | GB-DJXB-2Y-13X |
| 9 | Motor servo | Set | 3 | Tama River | ||
| 10 | Kabel tersuai | Set | 3 | EFT | ||
| 12 | Sistem penglihatan | Laser garis pandang penuh | Set | 1 | JTC | Termasuk perisian sistem penglihatan + pendakap |
| 13 | Komputer/konsol | Set | 1 | JTC | ||
| 14 | Sistem pintar | Set | 1 | JTC | ||
Konfigurasi kelengkapan
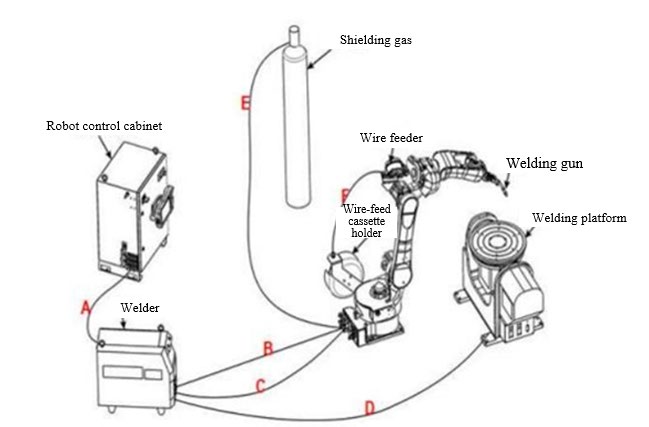
Komposisi asas sistem robot kimpalan:
A — Kabel isyarat kimpalan Interaksi isyarat antara robot dan mesin kimpalan;
B — Kabel positif mesin kimpalan Litar positif mesin kimpalan;
C — Kabel kawalan penyuap dawai Isyarat interaktif antara mesin kimpalan dan penyuap dawai;
D — Kabel negatif mesin kimpalan Litar negatif mesin kimpalan;
E — Saluran paip udara untuk menyalurkan gas pelindung;
F — Tiub penyuap dawai Saluran penghantaran wayar kimpalan
Robot Kimpalan
ER-10-1600
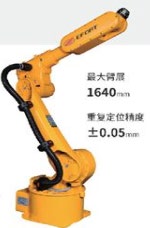
Rentang lengan maksimum: 1640 mm
Ketepatan kedudukan berulang: ±0.05 mm
- Muatan berguna
- 10k𝜀𝜀
- Jisim badan
- 185 kg
- Bilangan paksi
- 6
- Badan/pergelangan
- IP65/IP67
- Kabinet kawalan
- IP54
- Penggunaan tenaga
- 3 kW
| Momen inersia pergelangan yang dibenarkan | |
|---|---|
| Paksi J1 | 20N.m |
| Paksi J2 | 20N.m |
| Paksi J3 | 10N.m |
| Paksi J4 | 0.625 kg.m2 |
| Paksi J5 | 0.625 kg.m2 |
| Paksi J6 | 0.2 kg.m2 |
| Kelajuan maksimum paksi tunggal | |
|---|---|
| Paksi J1 | 170°/saat |
| Paksi J2 | 160°/saat |
| Paksi J3 | 180°/saat |
| Paksi J4 | 330°/saat |
| Paksi J5 | 360°/saat |
| Paksi J6 | 600°/saat |
| Julat pergerakan setiap paksi | |
|---|---|
| Paksi J1 | ±165° |
| Paksi J2 | +80°/-135° |
| Paksi J3 | +163°/-75° |
| Paksi J4 | ±180° |
| Paksi J5 | ±130° |
| Paksi J6 | ±360° |
Parameter julat pergerakan
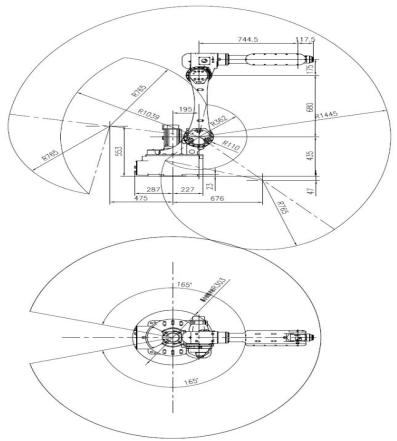 Ketik rajah untuk melihat saiz penuh.
Parameter berkaitan sistem kawalan robot
| Unit fungsi | Item spesifikasi | Penunjuk teknikal |
|---|---|---|
| Bekalan kuasa utama | Voltan berkadar | AC tiga fasa 380 V ±10% |
| Frekuensi bekalan kuasa | 50 Hz–60 Hz, julat turun naik: ±5% | |
| Kuasa mesin lengkap | 3.5 kW | |
| Terminal kawalan | Output kuasa 24 V | 24V ±5%, 10A |
| Output digital | Output tahap tinggi PNP 24 saluran (pengguna boleh menggunakan 18 saluran) | |
| Input digital | Input tahap tinggi PNP 24 saluran (pengguna boleh menggunakan 16 saluran) | |
| Input analog | Menyokong penambahan modul pengembangan | |
| Output analog | Menyokong penambahan modul pengembangan | |
| Antara muka pengekod bantuan | Menyokong penambahan modul pengembangan | |
| Antara muka komunikasi | CAN | 1 saluran, antara muka terletak dalam pengawal dan menyokong komunikasi sumber kuasa kimpalan |
| Ethernet | 1 saluran, antara muka terletak dalam pengawal, dan menyokong TCP/IP, MODBUS_TCP, FINS_TCP dan ETHERNET/IP | |
| EtherCAT | 1 saluran, menyokong perluasan modul IO jauh dan modul gerbang ANYBUS. | |
| Dimensi luar kabinet kawalan | W555 mm × D560 mm × H1165 mm (tidak termasuk palam aviation) | |
| Berat | 125 kg | |
| Persekitaran | Gred perlindungan kabinet elektrik | IP54, unit penyejukan IP30 |
| Kaedah penyejukan | Penyejukan udara | |
| Kaedah pemasangan | Peletakan menegak | |
| Tempat operasi | Dalam bangunan, bebas daripada cahaya matahari langsung, habuk, gas mengakis, gas mudah terbakar, kabus minyak, wap air, titisan air atau garam, dll. | |
| Suhu ambien | 0℃~45℃ | |
| Kelembapan ambien untuk penggunaan | 80% RH tanpa pemeluwapan (40 °C) | |
Fungsi Komunikasi
| Fungsi komunikasi | Tersedia atau tidak | Nota tambahan |
|---|---|---|
| MES | √ | Fungsi MES berdasarkan komunikasi TCP/IP, yang boleh membaca pelbagai keadaan robot |
| Komunikasi TCP/IP | √ | Menyokong komunikasi SOCKET sebagai server atau client, dan menyokong penghuraian rentetan secara bebas |
| Modbus-TCP | √ | Sebagai stesen slave (server) Modbus-TCP, robot menyokong penghantaran data, permulaan luaran dan bacaan status |
| Profibus-DP | X | Model ini ialah pengawal RP2 tanpa antara muka perkakasan DP |
| Ethernet/IP | √ | Robot sebagai stesen slave |
| Profinet | X | Konfigurasi lalai ialah pengawal RP2, yang perlu dinaik taraf kepada pengawal RP2-RPO |
| CANopen | √ | Menyokong komunikasi protokol sumber kuasa kimpalan Ota dan Megmeet |
| EtherCAT | √ | Menyokong peralatan stesen slave EtherCAT dan gerbang siri ANBUS untuk menukar komunikasi EtherCAT kepada protokol bas lain |
| Lain-lain | √ | Komunikasi Visual Tetap dan Komunikasi Visual Penjejakan Konveyor Berdasarkan Protokol TCP/IP |
Jenama aksesori utama
| Nama | Jenama | Kegunaan |
|---|---|---|
| Pengurang gear | Green | Paksi J5, J6 |
| Pengurang gear | Aoyi | Paksi J1, J2, J3 dan J4 |
| Motor servo | Tama River | Paksi J1~J6 |
| Pemacu servo | Qingneng Dechuang S7 | Paksi J1~J6 |
| Pengawal | ROBOX | |
| Pendant pengajaran | EFT |
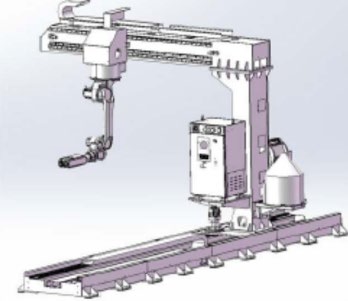
Struktur julur lapan paksi
Ciri teknikal kelengkapan (sokongan)
Nama: Stesen kerja pintar lengan julur lapan paksi
Spesifikasi dan model: GB-XB-2Y-10X
Jumlah kuasa: 18 kW
Ketepatan kedudukan: ±0.5 mm
Beban hujung: 10 KG
Kelajuan translasi: 15 m/min
Panjang translasi arah X: panjang landasan rel 10 m
Panjang efektif arah Y: 2 m
Julat kerja maksimum: 9*3.5*0.5 (m)
Kedalaman kerja maksimum: 0.5 m
Stesen kerja pintar lengan julur lapan paksi sesuai untuk kimpalan, pemotongan, pengisaran dan tugas lain yang melibatkan struktur keluli seperti rasuk keluli, tiang keluli, rasuk platform peralatan, pendakap peralatan dan tiang dinding kotak. Selain keupayaan stesen kerja lengan julur tujuh paksi, ia menambah kebolehsuaian pada arah lebar kerja tunggal. Stesen kerja standard boleh meliputi bahan kerja dengan lebar 3.5 meter dan panjang 9 meter.
| Sistem translasi julur | |
|---|---|
| Nama | Sistem translasi julur |
| Model | GB-XB-2Y-10X |
| Struktur | Struktur julur terbalik mesin tunggal |
| Beban | 1,000 KG |
| Ketepatan kedudukan | ±1 mm |
| Bilangan paksi tambahan | 2 |
| Panjang translasi arah X | Panjang landasan rel: 13 m |
| Lebar paksi Y | 2m |
| Kelajuan translasi | 8 m/min |
| Persekitaran pemasangan | |
|---|---|
| Suhu | -10-45℃ |
| Kelembapan | 20-80% |
| Kejutan | Di bawah 4.9 m/s2 |
| Lain-lain | Tiada gas atau cecair piroforik dan mengakis; tiada air, minyak, dsb.; tidak berhampiran sumber gangguan berintensiti tinggi |
| Peralatan ini boleh digunakan untuk mengimpal bahan kerja sepanjang 12 m dan selebar 3.5 m. | |
Bekalan Kuasa Kimpalan
Bekalan kuasa kimpalan Ota NBC-500RP Plus: Kawalan antara muka digital yang boleh memanggil terus parameter kimpalan yang disimpan oleh pelanggan.
Percikan kimpalan sangat sedikit dan sambungan kimpalan kelihatan kemas.
Fungsi pencucuhan arka, penghentian arka dan penyingkiran bebola yang dioptimumkan.
Sistem kawalan digital penuh membolehkan kawalan tepat terhadap proses kimpalan dan panjang arka yang stabil.
Fungsi pelaporan ralat digital yang berkuasa, dengan pelbagai kerosakan dipaparkan menggunakan kod ralat.
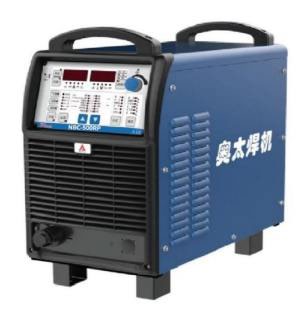
Parameter Peralatan
| Model | NBC-350RP | NBC-500RP Plus |
|---|---|---|
| Voltan/frekuensi input terkadar (V/Hz) | Tiga fasa 380±10% 50 | |
| Kapasiti input terkadar (KVA) | 14 | 24 |
| Arus input terkadar (A) | 20 | 38 |
| Voltan output terkadar (V) | 31.5 | 39 |
| Kitar tugas berterusan pada beban terkadar (%) | 60 | 100 |
| Voltan output tanpa beban (V) | 101 | 106 |
| Julat arus/voltan output (A/V) | 60/17~350/31.5 | 60/17~500/39 |
| Diameter wayar kimpalan (mm) | 0.8, 1.0, 1.2, 1.6 | |
| Aliran gas (L/min) | 15~20 | |
| Tahap perlindungan perumah | IP23 | |
| Kelas penebatan | H | |
| Dimensi luaran P×L×T (cm) | 66×32×56 | |
| Berat (kg) | 50 | 55 |
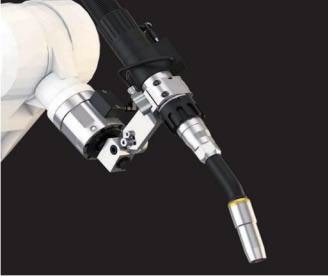
Obor kimpalan berpendingin air
Obor kimpalan ini ialah obor kimpalan robot berpendingin air Terma dan Apollo, yang terdiri terutamanya daripada leher obor berpendingin air dan kabel. Obor kimpalan ini menggunakan reka bentuk gas pelindung dua hala secara inovatif, memberikan kesan perlindungan gas yang sangat baik semasa kimpalan, mengurangkan penggunaan gas pelindung dengan ketara, meningkatkan kesan penyejukan obor kimpalan serta memanjangkan hayat perkhidmatan tip kontak.
Parameter peralatan
| Nama parameter | Parameter |
|---|---|
| Mod penyejukan: | Berpenyejukan cecair |
| Nilai arus terkadar: | 500 A CO2/gas campuran |
| Kitar tugas obor kimpalan: | 100% |
| Diameter wayar kimpalan | Φ1.0–Φ1.6 mm |
| Sudut leher obor pilihan: | 16°, 22°, 45° |
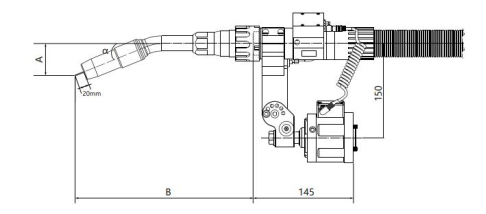
| Panjang leher obor pilihan: | Lihat jadual berikut |
Parameter saiz leher obor
| a | A | B | Sudut leher obor | No. leher obor |
|---|---|---|---|---|
| 22° | 52.35 | 287.5 | 22° | TRM651W-22 |
| 22° | 52.35 | 387.4 | 22° | TRM651W-22L |
| 45° | 114.57 | 254.6 | 45° | TRM651W-45 |
| 45° | 114.57 | 354.6 | 45° | TRM651W-45L |
| 45° | 114.57 | 414.6 | 45° | TRM651W-45L1 |
| 45° | 116.6 | 554 | 45° | TRM651W-45L3 |
Laser garis penglihatan 2D
Kamera 3D cahaya berstruktur menggunakan cahaya berstruktur raster berkod MEMS untuk mengimbas, dan membina semula data awan titik tiga dimensi sebenar objek mengikut algoritma pemulihan imej binokular. Memenuhi keperluan aplikasi penglihatan 3D untuk pengukuran industri beresolusi tinggi dan submilimeter. Peralatan ini mempunyai kelebihan saiz kecil, kedalaman medan yang besar, ketepatan pengukuran tinggi, kos rendah dan operasi mudah. Ia boleh digunakan untuk pengenalpastian biometrik, automasi industri, robot, 3D
pembinaan semula objek dan senario lain.
Rajah skematik julat imbasan
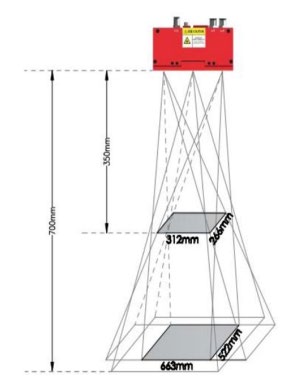
Spesifikasi
| Parameter | Haotian PDN0700 |
|---|---|
| Sumber cahaya | 850 nm |
| Jarak kerja yang disyorkan | 350 mm–700 mm |
| Medan pandangan hujung dekat | 260 mm × 312 mm |
| Medan pandangan hujung jauh | 522 mm × 663 mm |
| Ketepatan paksi Z | 0.1 mm |
| Resolusi | 1280×1024 |
| Masa pemerolehan | 0.8-13s |
| Mod imbasan | Imbasan tunggal/berterusan |
| Kaedah pencetus | Perisian |
| Format awan titik | PCD, PLY, TXT |
| Jenis imej | Peta skala kelabu, peta kedalaman |
| Antara muka data | GigE |
| Penggunaan kuasa | 5.9W@12V |
| Berat | 606g |
| Dimensi luaran | 136 × 64 × 52.5 mm3 |
| Suhu operasi | 0-50℃ |
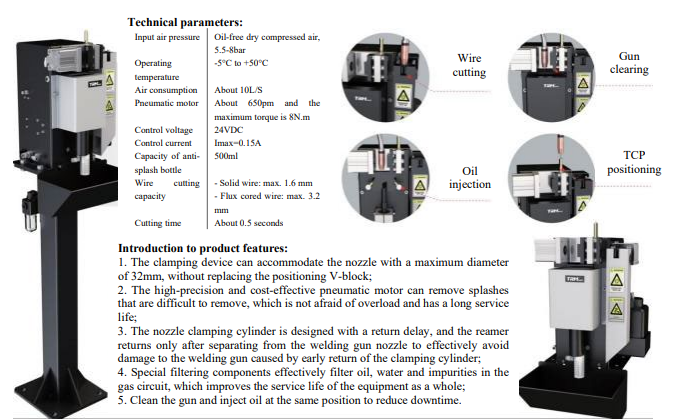
Stesen pembersihan torc (pilihan)
Pengenalan ciri produk:
- 1 Peranti pengapit boleh memuatkan muncung dengan diameter maksimum 32 mm, tanpa menggantikan blok V penentu kedudukan;
- 2 Motor pneumatik berketepatan tinggi dan kos efektif boleh menanggalkan percikan yang sukar dibuang, tahan beban lampau dan mempunyai hayat perkhidmatan yang panjang;
- 3 Silinder pengapit muncung direka dengan kelewatan kembali, dan reamer hanya kembali selepas berpisah daripada muncung obor kimpalan untuk mengelakkan kerosakan pada obor kimpalan akibat silinder pengapit kembali terlalu awal secara berkesan;
- 4 Komponen penapisan khas menapis minyak, air dan bendasing dalam litar gas dengan berkesan, sekali gus meningkatkan hayat perkhidmatan peralatan secara keseluruhan;
- 5 Pembersihan torc dan suntikan minyak dilakukan pada kedudukan yang sama untuk mengurangkan operasi.
Spesifikasi Stesen Pembersihan Torc
| Atribut | Nilai |
|---|---|
| Tekanan Udara Masuk | Udara termampat kering bebas minyak, 5.5–8 bar |
| Suhu Operasi | -5°C hingga +50°C |
| Penggunaan Udara | Kira-kira 10 L/s |
| Motor Pneumatik | Kira-kira 650 pm dan tork maksimum ialah 8 N.m |
| Voltan Kawalan | 24 VDC |
| Arus Kawalan | Imax=0.15 A |
| Kapasiti Botol Anti-percikan | 500 ml |
| Kapasiti Pemotongan Wayar | – Dawai pepejal: maks. 1.6 mm – Dawai berteras fluks: maks. 3.2 mm |
| Masa Pemotongan | Kira-kira 0.5 saat |
Penerangan Fungsi:
- 1Bersihkan percikan kimpalan yang melekat pada sarung pelindung gas obor kimpalan, yang terhasil oleh robot kimpalan semasa operasi kimpalan automatik, untuk memastikan aliran gas kekal lancar dalam jangka panjang, menghalang udara daripada memasuki kawasan kimpalan dengan berkesan dan meningkatkan kualiti kimpalan;
- 2Bersihkan habuk yang terhasil daripada wasap kimpalan pada muncung sentuh;
- 3Bersihkan lubang keluar gas pada paip penyesuai;
- 4Sembur pembersih obor pada sarung pelindung untuk mengurangkan lekatan percikan kimpalan pada muncung dan tiub sentuh serta meningkatkan ketahanan.
- 5Kurangkan beban kerja operator;
- 6Elakkan kualiti kimpalan daripada terjejas akibat pembersihan manual yang tidak tepat;
- 7Elakkan ulir sarung penebat antara penutup pelindung dengan paip sambungan badan utama daripada haus akibat pembersihan dan pembongkaran manual berulang, bagi memanjangkan masa operasi dan mengurangkan kos;
- 8Elakkan kegagalan penyelenggaraan akibat salah jajaran peranti perlindungan gas dan sisihan gas yang disebabkan oleh kehausan ulir.
Peralatan penyingkiran habuk (pilihan)
HXYD-GD300 (penulen tekanan negatif tinggi)
Ciri-ciri Peralatan:
Reka bentuk kompak, jejak lantai kecil dan mudah dialihkan.
Elemen penapis diperbuat daripada bahan nanogentian baharu, dan permukaannya disalut filem; kecekapan penapisan asap mencapai 99%
Kipas vorteks mempunyai ciri penggunaan tenaga rendah, tekanan angin tinggi, daya angin kuat dan operasi yang stabil.
Penyingkiran habuk automatik nadi, tekanan udara malar dan pembersihan menyeluruh.
Kegunaan:
1. Kimpalan dual-shield manual stesen tunggal
2. Pengisaran dan penyingkiran habuk stesen tunggal
3. Kimpalan robot stesen tunggal
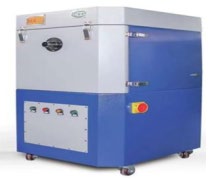
Spesifikasi Pengekstrakan Habuk
| Parameter | Nilai |
|---|---|
| Nama jenama | HXYD-GD300 |
| Kapasiti pemprosesan udara | 318m3/h |
| Kaedah penyingkiran abu | Penyingkiran abu denyutan |
| Bahan media penapis | Gentian poliester + filem PTFE |
| Port sedutan udara | 1 unit |
| Tekanan negatif maksimum | 32,000 Pa |
| Kecekapan pengasingan | 99.90% |
| Zarah yang ditapis | 0.3 μm |
| Kuasa motor | 3.0 kW |
| Voltan | 380V |
| Luas penapis | 8 m2 |
| Hayat | 5,000 jam |
| Sedutan | Φ51 mm/Φ38 mm |
| Panjang lengan sedutan | Disesuaikan mengikut keperluan pelanggan |
| Dimensi keseluruhan mesin | 620 × 660 × 1,100 mm |
| Bunyi bising | 72±10 |
| Jenama kartrij penapis | Import |
| Kaedah penyingkiran abu | Penyingkiran abu automatik |
| Jenama motor | Jenama China terkenal |
Reka bentuk bersepadu penyingkiran habuk leher obor (rajah skematik):
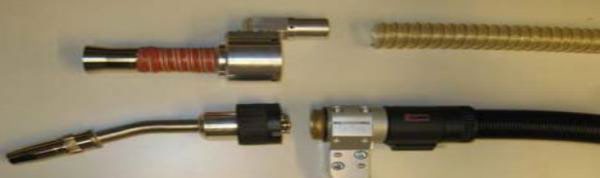
Kelebihan:
Tiub dwi-lumen boleh mengoptimumkan persekitaran peredaran gas dan meningkatkan kadar aliran gas.
Hayat perkhidmatan bahan habis guna yang sangat panjang.
Kesan penyejukan air dua saluran yang lebih baik.
Kapasiti kimpalan lebih tinggi.
Reka bentuk bersepadu peralatan penyahhabuk tekanan negatif tinggi memberikan kesan penyingkiran habuk yang lebih baik dan banyak mengurangkan kemungkinan gangguan dengan peralatan lain.
Penggunaan Tenaga Kelengkapan
| Penggunaan kuasa bagi satu struktur julur lapan paksi | ||||
| S/N | Nama kelengkapan | Kuasa kelengkapan | Kuantiti stesen tunggal | Jumlah penggunaan tenaga kW |
|---|---|---|---|---|
| 1 | Robot kimpalan | 5 | 1 | 16 |
| 2 | Motor servo | 2 | 3 | 6 |
| 3 | Sumber kuasa kimpalan | 10 | 1 | 10 |
| 4 | Visi, pengawal | 1 | 1 | 1 |
| Jumlah | 33 | |||
Senarai Pemeriksaan Bahan Guna Habis
Tatal jadual secara mendatar untuk melihat setiap lajur.
| Senarai pemeriksaan bahan guna habis | ||||||||
| Terima kasih atas kepercayaan dan perhatian anda terhadap syarikat kami. Semoga perniagaan anda sentiasa berjaya. | ||||||||
| S/N | Keluarga produk | Nama produk | Model | Rajah | Unit | Jenama | Tempoh penggantian yang disyorkan | Catatan |
|---|---|---|---|---|---|---|---|---|
| 1 | Bahagian mudah haus 605W | Tip kontak | TRM035-02-12 |  |
Pcs | Thelma | 8–12 jam | Percubaan wayar kimpalan 1.2 |
| 2 | Pemegang muncung konduktif | TRM045-03 |  |
Pcs | Thelma | 1 bulan | ||
| 3 | Muncung | TRM015-42-16c |  |
Pcs | Thelma | 1 bulan | Sesuai dengan pelbagai jenis pemegang muncung konduktif | |
| 4 | Soket muncung | TRM605w-22-02-ZJ |  |
Pcs | Thelma | Dalam penggunaan biasa, jangka hayatnya ialah 3 bulan, kecuali dalam keadaan beban berlebihan atau kerosakan kimpalan akibat kekurangan air. | ||
| 5 | Penebat | TRM605w-22-01 |  |
Pcs | Thelma | 15 hari | ||
| 6 | Paip bengkok | TRM605w-22L-A |  |
Pcs | Thelma | Hayat perkhidmatan biasa 1–2 tahun, tidak termasuk kerosakan akibat hentakan dan melecur | Darjah batang obor adalah berbeza, sila sahkan | |
| 7 | O-ring | TRM605w-22-23 |  |
Set (3 pcs.) | Thelma | 1 bulan | ||
| 8 | Paip lembut suapan wayar | TRM152B-12-23 |  |
Pcs | Thelma | 1 bulan | ||
| 9 | Sambungan paip suapan wayar | TRM605w-22-22 |  |
Pcs | Thelma | 2 bulan | ||
| 10 | Pintasan | TRM605w-22-19 | Pcs | Thelma | 60 hari | |||
| 11 | Cakera penebat (termasuk skru) | TRM231-C40252 (lama) | Pcs | Thelma | 360 hari | |||
| 12 | Cakera penebat (termasuk skru) | TRM231-C40252 (baharu) | Pcs | Thelma | 360 hari | |||
| 17 | Kaca laser garis Ruiniu 1 | 26*12*1.1 mm | Keping | JTCLASER | ||||
| 18 | Kaca laser garis Ruiniu 2 | 26*28*1.1 mm | Keping | JTCLASER | ||||
| 19 | Tiub suapan wayar | Tiub suapan wayar | 2m | Pcs | JTCLASER | |||
| 20 | 4m | Pcs | JTCLASER | |||||
| 21 | 6m | Pcs | JTCLASER | |||||
| 22 | Penyuap dawai | Penyuap dawai | 1.2/1.4/1.6 | Pcs | Ota | |||
| 23 | Pendant pengajaran | Kabel | 8m | Pcs | EFT | |||
| 24 | Kabel | 16m | Pcs | EFT | ||||
| 25 | Penyelenggaraan skrin | TPU-13-s-65 | Pcs | EFT | ||||
| 26 | Membran teach pendant | Keping | JTCLASER | |||||
| 27 | Lensa kamera | Lensa | MV-LD-4-4M-G | Pcs | Mind Vision | |||
| 28 | Laser titik | Talian komunikasi | Pcs | Chengtuo | ||||
Arahan sebut harga:
- Pesanan tunggal melebihi 1,000 termasuk kos penghantaran
- Kaedah penghantaran mengikut masa yang dipersetujui
- Kaedah pembayaran: pembayaran semasa penghantaran
Soalan Lazim Stesen Kerja Julur 8 Paksi
Adakah susun atur 6 m dan 13 m ialah model yang berbeza?
Kedua-duanya ialah konfigurasi berbeza bagi model stesen kerja yang sama. Angka 6 m menerangkan panjang landasan rel dalam satu susun atur; angka 13 m menerangkan susun atur pemasangan dalam satu lagi. Bandingkan setiap konfigurasi menggunakan spesifikasinya sendiri.
Bolehkah susun atur 13 m mengimpal komponen sepanjang 13 m?
Projek rujukan menerangkan komponen sehingga 12 m panjang. Panjang susun atur dan panjang bahan kerja boleh guna adalah berbeza. Akses sambungan kimpalan, lekapan dan jangkauan robot mesti diperiksa untuk komponen yang dicadangkan.
Adakah kimpalan tanpa pengaturcaraan menghapuskan semua kerja persediaan?
Tidak. Pengecaman kelim kimpalan (berasaskan penglihatan mesin) menyokong penjanaan laluan, tetapi aplikasi masih memerlukan parameter kimpalan yang sesuai, sokongan bahan kerja dan pemeriksaan akses. Fungsi berasaskan model dan pilihan kelengkapan bergantung pada konfigurasi yang dipilih.
Apakah maklumat yang diperlukan untuk memilih konfigurasi?
Hantar lukisan yang mewakili, dimensi keseluruhan komponen, bahan dan ketebalan, butiran sambungan kimpalan, kedudukan kimpalan yang diperlukan dan ruang lantai yang tersedia. Sertakan keperluan pengeluaran supaya landasan rel, susun atur julur dan peralatan kimpalan dapat diperiksa untuk kerja yang dimaksudkan.
Komponen apakah yang sesuai untuk robot kimpalan julur 8 paksi?
Stesen kerja ini ditujukan untuk fabrikasi keluli apabila kimpalan merentasi unit plat atau pemasangan yang memerlukan lebih banyak akses sisi berbanding robot mudah yang dipasang pada landasan rel. Unit plat jambatan, struktur panel kapal dan komponen keluli fabrikasi yang berkaitan ialah titik permulaan yang berguna untuk semakan kebolehlaksanaan. Dimensi penting ialah lokasi sambungan kimpalan, ketinggian rusuk dan plat pengukuh, serta ruang yang tersedia untuk obor dan sistem penglihatan—bukan sekadar panjang keseluruhan plat.
Dua konfigurasi yang diterangkan di atas tergolong dalam keluarga stesen kerja yang sama. Gunakan rujukan rel 6 m untuk perbincangan susun atur awal dan rujukan pemasangan 13 m untuk susunan yang lebih besar. Jangan tafsirkan panjang pemasangan sebagai panjang kimpalan berterusan yang dijamin. Lekapan, kelegaan hujung, postur robot dan had pergerakan boleh mengurangkan kawasan yang boleh dicapai. Hantar lukisan yang menunjukkan peta kimpalan supaya konfigurasi yang dicadangkan dapat disemak terhadap sambungan sebenar.
Plat yang lebar dan rendah dengan sambungan plat pengukuh yang mudah dicapai menimbulkan masalah yang berbeza daripada kotak sempit dengan kimpalan dalaman. Dimensi luar kotak mungkin muat dalam ruang kerja yang diterbitkan, tetapi obor masih mungkin tidak dapat mencapai sudut dalaman. Sertakan jarak rusuk, bukaan, pengaku sementara dan urutan pemasangan yang dirancang apabila menerangkan komponen. Percubaan sampel lebih baik apabila gambar tidak menunjukkan capaian sambungan dengan jelas.
Pilihan konfigurasi selain bilangan paksi
Struktur julur, susunan pergerakan, robot, pakej kimpalan dan sistem penglihatan perlu dipertimbangkan bersama. Pergerakan tambahan boleh mendekatkan robot kepada sambungan, tetapi tidak semestinya menyelesaikan sudut obor yang terhalang atau kedudukan kimpalan yang tidak sesuai. Bandingkan peta kimpalan yang boleh dicapai bagi setiap susun atur calon dan kenal pasti sambungan yang masih memerlukan pusingan, langkah penentududukan semula atau operasi manual.
| Pilihan | Perkara yang perlu ditetapkan | Bukti pembeli |
|---|---|---|
| Susun atur 6 m atau lebih besar | Pergerakan boleh guna, capaian julur dan kelegaan pemasangan | Lukisan bahagian terbesar dan pelan lantai |
| Pakej kimpalan | Bahan, penyediaan tepi sambungan, saiz kimpalan, laluan kimpalan dan prosedur yang dilayakkan | Spesifikasi kimpalan dan sambungan perwakilan |
| Aliran kerja penglihatan dan laluan | Geometri sambungan kimpalan yang kelihatan dan pengendalian perubahan pada penempatan bahagian | Sampel yang diimbas dan urutan percubaan yang diterima |
| Sokongan bahagian | Kedudukan stabil dan pergerakan terkawal semasa kimpalan | Konsep lekapan, jisim bahagian dan laluan pemuatan |
| Susunan pengeluaran | Masa untuk pemuatan, pengimbasan, kimpalan, pemusingan dan pemeriksaan | Percubaan kitaran penuh, bukan masa arka sahaja |
Daripada unit panel plat yang disediakan kepada kimpalan siap
Mulakan dengan komponen disokong dalam orientasi pengeluaran yang dirancang. Semak penyediaan sambungan, kestabilan sokongan dan kebersihan permukaan yang mempengaruhi penderiaan atau kimpalan. Tetapkan rujukan komponen yang digunakan oleh stesen kerja. Bahagian mesti kekal pada kedudukan yang dijangka antara pengimbasan dan kimpalan; mengesan lokasi sambungan tidak menghalang panel tanpa sokongan daripada bergerak akibat haba.
Sistem penglihatan memperoleh maklumat sambungan yang boleh dicapai. Stesen kerja kemudian menjana atau memilih laluan kimpalan dan mengaitkannya dengan proses yang diluluskan. Semak capaian pada titik mula, titik henti, persilangan dan perubahan ketinggian. Bahagian pertama dalam keluarga baharu perlu disemak melalui percubaan terkawal sebelum tetapan penjepitan yang sama dilepaskan untuk pengeluaran rutin.
Selepas kimpalan, periksa komponen mengikut kriteria penerimaan yang diperlukan. Rekodkan sebarang sambungan yang memerlukan urutan berbeza, laluan kimpalan tambahan atau penentududukan semula. Pembersihan obor, penggantian bahan guna habis dan pengimbasan berikutnya perlu dimasukkan dalam penilaian masa kitaran. Rekod pengeluaran yang berguna menghubungkan pengenalan bahagian, tetapan penjepitan, versi proses dan keputusan pemeriksaan supaya pesanan ulangan kemudian dapat disediakan secara konsisten.
Perkara yang boleh dibantu oleh susunan ini
Susunan julur boleh mengurangkan penentududukan semula berulang bagi tapak robot merentasi kawasan kerja unit panel plat yang sesuai. Pengesanan lokasi sambungan berasaskan penglihatan membantu sistem bekerja berdasarkan kedudukan sebenar sambungan yang kelihatan. Fungsi ini amat berguna apabila fabrikasi memperkenalkan perubahan penempatan terkawal yang menjadikan laluan tetap kurang sesuai. Fungsi ini tidak menghapuskan reka bentuk lekapan, penyediaan kimpalan, kelayakan prosedur atau pemeriksaan.
Untuk sebut harga, asingkan kimpalan yang boleh dicapai dalam satu tetapan penjepitan daripada kimpalan yang memerlukan tetapan penjepitan kedua. Kenal pasti juga sambungan yang berada di luar keadaan proses atau sensor yang dirancang. Ini memberikan pelan automasi yang lebih realistik berbanding andaian bahawa setiap meter kimpalan pada komponen akan disiapkan oleh robot dalam satu kitaran. Kerja manual yang berbaki mesti dimasukkan apabila membandingkan kos dan output.
Bandingkan julur dengan susun atur lain
Pertimbangkan stesen kerja rel lantai apabila panjang ialah masalah capaian utama dan sambungan berada dalam jangkauan sisi robot. Semak stesen kerja gantri apabila komponen merentangi kawasan yang luas dan capaian daripada susunan jambatan lebih sesuai dengan pelan lantai. Stesen robot tunggal mungkin mencukupi untuk bahagian struktur yang lebih kecil yang boleh disokong berhampiran robot.
Dalam keluarga julur, bandingkan alternatif 7 paksi dan 9 paksi berdasarkan kedudukan sambungan dan susun atur pergerakan yang dicadangkan. Bilangan paksi ialah penerangan bagi susunan tertentu, bukan gred kualiti yang berdiri sendiri. Minta lukisan susun atur dan penjelasan tentang gerakan mana yang mencapai setiap kimpalan sukar, bukannya memesan paksi tambahan semata-mata kerana nombornya lebih tinggi.
Lima soalan untuk ditanya sebelum membuat pesanan
Lukisan apa yang perlu saya hantar untuk sebut harga lapan paksi?
Hantar dimensi keseluruhan, jisim bahagian, jarak rusuk dan plat pengukuh, bahan dan ketebalan, saiz serta kedudukan kimpalan, bersama gambar orientasi yang dirancang. Pelan lantai yang menunjukkan laluan pemuatan membantu menetapkan susunan pemasangan.
Bolehkah robot mengimpal di dalam kotak tertutup?
Itu bergantung pada capaian untuk obor, sensor dan robot, bersama urutan pemasangan serta susunan pengekstrakan. Komponen yang muat dalam ruang kerja luar tidak membuktikan bahawa sambungan dalaman boleh dicapai. Sertakan pandangan dalaman dalam semakan kebolehlaksanaan.
Adakah saya masih memerlukan lekapan jika sistem dapat mencari sambungan?
Ya. Komponen mesti disokong dan ditempatkan dengan sesuai. Penglihatan mengenal pasti geometri; ia tidak mengepit bahagian yang longgar atau menghentikannya daripada bergerak semasa kimpalan. Keperluan lekapan perlu disemak semasa percubaan sampel.
Bolehkah saya menggunakan proses yang sama untuk saiz sambungan yang berbeza?
Saiz kimpalan, penyediaan dan keadaan bahan yang berbeza mungkin memerlukan tetapan proses yang diluluskan serta pelan laluan kimpalan yang berbeza. Julat yang dimaksudkan mesti ditetapkan dalam prosedur kimpalan (WPS) dan ujian pentauliahan.
Bagaimanakah saya harus membandingkan output dengan bengkel semasa saya?
Ukur kitaran lengkap komponen yang diterima, termasuk pemuatan, pengimbasan, kimpalan, pemusingan, pembersihan, pemeriksaan dan kerja semula. Gunakan komponen dan keperluan kualiti yang sama untuk kedua-dua kaedah. Angka kelajuan kimpalan secara umum tidak dapat menentukan penjimatan.
Bincangkan komponen dan sasaran pengeluaran anda
Hantar lukisan komponen, keperluan kimpalan dan susun atur lantai anda melalui borang pertanyaan di bawah. Kami boleh menyemak akses sambungan kimpalan dan konfigurasi yang sesuai sebelum menyediakan sebut harga.
Minta sebut harga stesen kerjaHantar Permintaan Perolehan Anda
Sila lengkapkan borang dengan keperluan terperinci anda, dan pasukan sokongan kami akan menghubungi anda semula dengan segera. Pakar khusus akan ditugaskan kepada projek anda untuk memberikan panduan profesional dan penyelesaian yang diperibadikan.
Untuk respons paling pantas, kami mengesyorkan agar anda menghantar permintaan melalui borang. Jika anda menghadapi sebarang masalah semasa penghantaran, anda juga boleh menghubungi kami terus di dxk@jtclaser.com .