
8-osiowa stacja robota spawalniczego wysięgnikowego
Stacje JTCLASER 8-osiowego wysięgnikowego robota spawalniczego obsługują spawanie jednostek płytowych mostowych i okrętowych, belek i słupów konstrukcyjnych. Ten sam model dostępny jest w różnych konfiguracjach, w tym w układzie z torem 6 m oraz w referencyjnym układzie instalacyjnym 13 m opisanym poniżej. Rozpoznawanie spoin oparte na systemie wizyjnym oraz oprogramowanie procesu spawania wspierają generowanie ścieżek dla odpowiednich detali. Konfigurację należy dobierać pod kątem wymiarów detali, dostępu do spoin, przyrządów oraz dostępnej przestrzeni na hali.
Konfiguracje 6 m i 13 m
Ta sama 8-osiowa wysięgnikowa stacja dostępna jest w różnych konfiguracjach. Poniższe wymiary opisują dwa układy referencyjne i należy je odczytywać łącznie z odpowiadającym im układem oraz wymaganiami dotyczącymi detali.
| Podstawa konfiguracji | Konfiguracja z torem 6 m | Konfiguracja układu 13 m |
|---|---|---|
| Wymiar wzdłużny | Długość toru osi X 6 m | Długość układu instalacyjnego 13 m |
| Wymiar poprzeczny | 2 m efektywny przesuw osi Y; 3,5 m deklarowana szerokość robocza | 3,5 m szerokość układu/referencyjnego detalu |
| Deklarowany obszar roboczy | 6 × 3.5 × 0.6 m | Detale referencyjne: długość ≤ 12 m, szerokość ≤ 3,5 m, wysokość płyty pionowej ≤ 0,5 m |
| Typowe detale | Zespoły płyt mostowych i okrętowych; belki i słupy konstrukcyjne | Przegrody mostowe i elementy z kształtownika H |
| Szczegóły wyposażenia | Zobacz poniżej parametry konfiguracji 6 m | Zobacz poniżej referencyjne wyposażenie i układ 13 m |
Jak czytać te wymiary: długość toru, powierzchnia zabudowy i maksymalne wymiary detalu to różne wielkości. Układ 13 m nie oznacza długości spoiny 13 m. Efektywny zasięg spawania zależy także od dostępności uchwytu, przyrządów spawalniczych i położenia robota. Przed zamówieniem należy potwierdzić konfigurację względem Państwa rysunków.
Zdjęcia produktu

Rysunek złożeniowy wysięgnika

Konfiguracja toru 6 m: parametry
| Podpozycja | jednostka | treść |
|---|---|---|
| Zastosowania | / | 8-osiowe stanowisko wysięgnikowe, odpowiednie do spawania, cięcia, szlifowania itp. belek konstrukcyjnych, słupów stalowych, belek platform urządzeń, wsporników urządzeń i słupów skrzynkowych, zostało ulepszone, aby dostosować się do kierunku szerokości pojedynczych detali. Standardowe stanowisko obejmuje detale o szerokości do 3,5 metra |
| Specyfikacja wyposażenia | m | Długość toru przesuwu w osi X wynosi 6 metrów, a efektywny skok w osi Y 2 metry. |
| Łączna moc | KW | 18 |
| Maksymalny zasięg roboczy | m | 6*3.5*0.6 |
| Maksymalna głębokość robocza | m | 0. 55 |
Konfiguracja toru 6 m: wyposażenie spawalnicze
| Procesy aplikacyjne | spawanie |
| Urządzenia ochrony środowiska | Wyposażenie opcjonalne |
| Dokładność pozycjonowania | ±0,5 mm |
| Prędkość przesuwu | 15 m/min |
| Czas pracy | 7*20H |
| Pakiet procesowy spawania | CO2/80% CO2+20%AR stal węglowa z drutem litym, CO2 stal węglowa z drutem rdzeniowym, spawanie prądem stałym i impulsowe |
| Rodzaj materiału do spawania | opakowanie na szpuli, opakowanie w beczce |
| Minimalna dopuszczalna przestrzeń | 150 × 150 mm |
| Oś pomocnicza | Opcjonalny tor naziemny i konstrukcja bramowa |
Układ 13 m: wyposażenie referencyjne i zastosowanie
To układ referencyjny wykorzystuje zabudowę 3,5 × 13 m i opisuje przegrody mostowe oraz detale z kształtownika H o długości do 12 m. Łączy jeden system przejazdu wysięgnika, jednego robota spawalniczego, wyposażenie spawalnicze, system wizyjny oraz oprogramowanie sterujące stanowiskiem. Poniższe rysunki i specyfikacje wyposażenia dotyczą tej konfiguracji referencyjnej; nie są domyślną specyfikacją każdego stanowiska 8-osiowego.
Zobacz układ 13 m, interfejsy systemu i specyfikacje wyposażenia
System operacyjny
Interfejs systemu
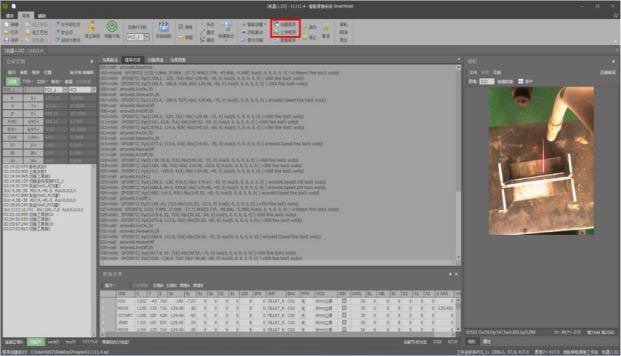 Stuknij rysunek, aby wyświetlić w pełnym rozmiarze.
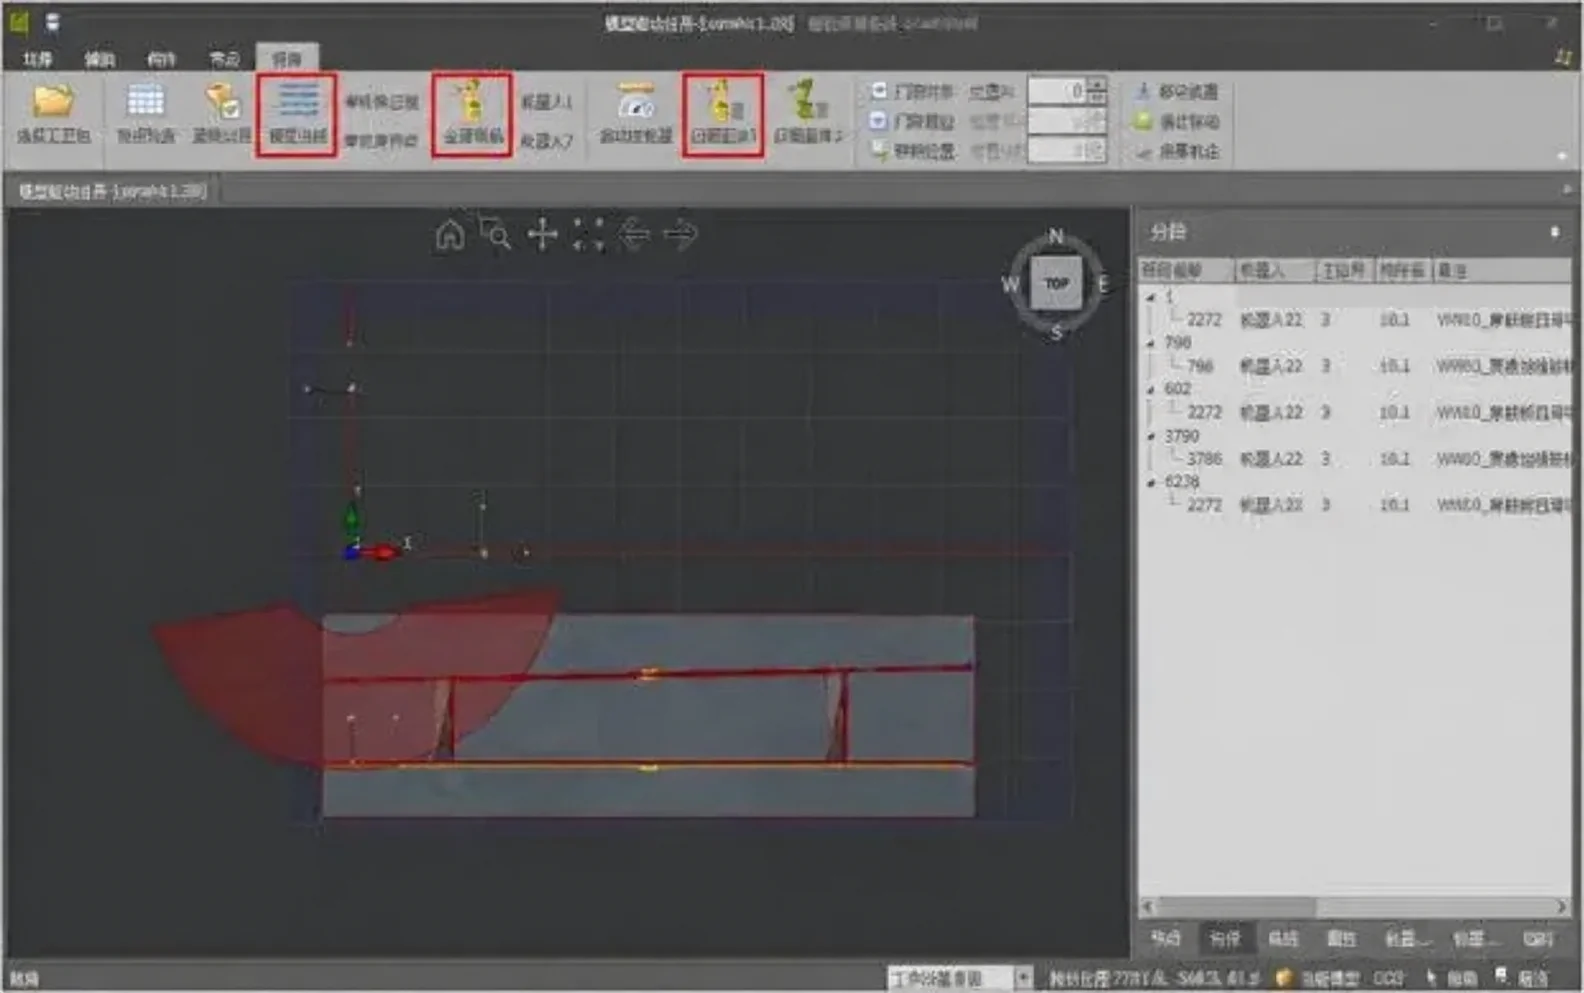 Stuknij rysunek, aby wyświetlić w pełnym rozmiarze.
Schemat projektu
Typ produktu
Wymiary konstrukcyjne
| S/N | Produkt | Wysokość | Szerokość | Długość |
|---|---|---|---|---|
| 1 | Przepona mostowa | Wysokość płyty pionowej ≤ 0,5 m | ≤3.5m | ≤12m |
| 2 | Kształtownik H | Wysokość płyty pionowej ≤ 0,5 m | ≤3.5m | ≤12m |
Zdjęcia typowych produktów


Środowisko pracy i przygotowanie użytkownika
Zasilanie: 380 V ±10%, 50 Hz ±2%, 220 V ±10%, 50 Hz. Główna rozdzielnica w punkcie przyłączenia powinna być wyposażona w wyłącznik różnicowoprądowy o prądzie powyżej 125 A i pewnie uziemiona. Rozdzielnicę należy zlokalizować pośrodku stanowiska; w przeciwnym razie długość przewodów dostarczonych z urządzeniem nie będzie wystarczająca;
a) Roboty fundamentowe b) Materiały i roboty okablowania po stronie pierwotnej c) System uziemienia TN-S i przewód uziemiający
Temperatura otoczenia pracy: −10 °C – 45 °C.
Wilgotność otoczenia pracy: ≤ 90% bez kondensacji; wystarczające oświetlenie i dobra wentylacja; ciśnienie sprężonego powietrza: nie mniej niż 0,6 MPa.
Sprężone powietrze: należy zapewnić źródło powietrza o ciśnieniu 5–7 Kgf/cm2, zwykle 4–5 Kgf/cm2.
Gaz osłonowy: należy zapewnić gazy CO2, Ar+CO2 lub rurociągi spełniające normy krajowe, zasilane w sposób scentralizowany. Ciśnienie gazu osłonowego powinno być większe niż 0,5 MPa.
Przygotowanie miejsca: a) Przed dostawą sprzętu użytkownik powinien uprzątnąć stanowisko inteligentnego systemu spawalniczego b) Zapewnić podkładki montażowe pod konstrukcję bramową zgodnie z poziomem posadzki c) Wyposażyć w spawarkę ręczną umożliwiającą spawanie punktowe w dowolnym miejscu d) Zapewnienie współpracy wózka widłowego lub dźwigu do montażu
Układ ogólny

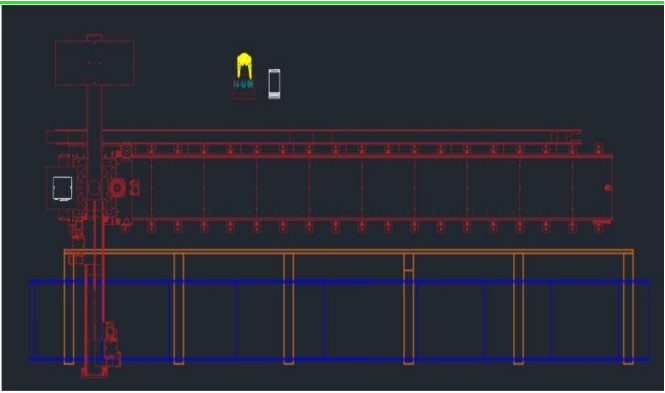 Stuknij rysunek, aby wyświetlić w pełnym rozmiarze.
Opis układu
Wymagana powierzchnia dla standardowego ośmioosiowego samodzielnego inteligentnego stanowiska wysięgnikowego wynosi 3,5 × 13 (jednostka: m).
Standardowe ośmioosiowe samodzielne inteligentne stanowisko wysięgnikowe obejmuje: 1 zestaw wysięgnika ośmioosiowego, 1 zestaw robota, 1 zestaw spawarki, 1 zestaw systemu wizyjnego uchwytu spawalniczego oraz 1 zestaw systemu operacyjnego (w tym komputer);
Opcjonalne systemy pomocnicze stanowiska obejmują: stację czyszczenia uchwytu (opcjonalnie), urządzenie do odpylania (opcjonalnie);
Użytkownik odpowiada za rozstawienie ramy stołu roboczego i układ spawania między stanowiskami
Lista wyposażenia
| Lista wyposażenia wysięgnikowego ośmioosiowego stanowiska spawalniczego · Liczba stanowisk: 1 | ||||||
| S/N | Podpozycja | Nazwa/opis | Jednostka | Ilość | Marka/producent | Uwagi |
|---|---|---|---|---|---|---|
| 1 | System robota | Robot spawalniczy | Zestaw | 1 | EFT | ER10-1600 |
| 2 | Przewód na zamówienie | Zestaw | 1 | EFT | ||
| 3 | Szafa sterownicza | Zestaw | 1 | EFT | ||
| 4 | Sprzęt spawalniczy | Spawarka | Zestaw | 1 | Ota | NBC-500RP PRO |
| 5 | Przewód na zamówienie | Zestaw | 1 | Ota | ||
| 6 | Uchwyt spawalniczy | Zestaw | 1 | Thelma | Chłodzony wodą uchwyt spawalniczy TRM605W | |
| 7 | Stanowisko do czyszczenia uchwytu | Zestaw | 1 | Thelma | ||
| 8 | Układ jezdny | Ośmioosiowy wysięgnik | Zestaw | 1 | EFT | GB-DJXB-2Y-13X |
| 9 | Serwosilnik | Zestaw | 3 | Tama River | ||
| 10 | Przewód na zamówienie | Zestaw | 3 | EFT | ||
| 12 | System wizyjny | Laser o pełnej linii widzenia | Zestaw | 1 | JTC | W tym oprogramowanie systemu wizyjnego + wspornik |
| 13 | Komputer/konsola | Zestaw | 1 | JTC | ||
| 14 | Inteligentny system | Zestaw | 1 | JTC | ||
Konfiguracja wyposażenia
Podstawowa budowa systemu robota spawalniczego:
A — przewód sygnałowy spawania: wymiana sygnałów między robotem a spawarką;
B — przewód dodatni spawarki: obwód dodatni spawarki;
C — przewód sterujący podajnika drutu: wymiana sygnałów między spawarką a podajnikiem drutu;
D — przewód ujemny spawarki: obwód ujemny spawarki;
E — przewód powietrzny do doprowadzania gazu osłonowego;
F — przewód prowadzący drut: przewód do podawania drutu spawalniczego

Robot spawalniczy
ER-10-1600

Maksymalny zasięg ramienia: 1 640 mm
Powtarzalność pozycjonowania: ±0,05 mm
- Udźwig
- 10k𝜀𝜀
- Masa własna
- 185 kg
- Liczba osi
- 6
- Korpus/nadgarstek
- IP65/IP67
- Szafa sterownicza
- IP54
- Zużycie energii
- 3 kW
| Dopuszczalny moment bezwładności nadgarstka | |
|---|---|
| Oś J1 | 20N.m |
| Oś J2 | 20N.m |
| Oś J3 | 10N.m |
| Oś J4 | 0,625 kg.m2 |
| Oś J5 | 0,625 kg.m2 |
| Oś J6 | 0,2 kg.m2 |
| Maksymalna prędkość pojedynczej osi | |
|---|---|
| Oś J1 | 170°/sec |
| Oś J2 | 160°/sec |
| Oś J3 | 180°/sec |
| Oś J4 | 330°/sec |
| Oś J5 | 360°/sec |
| Oś J6 | 600°/sec |
| Zakres ruchu każdej osi | |
|---|---|
| Oś J1 | ±165° |
| Oś J2 | +80°/-135° |
| Oś J3 | +163°/-75° |
| Oś J4 | ±180° |
| Oś J5 | ±130° |
| Oś J6 | ±360° |
Parametry zakresu ruchu
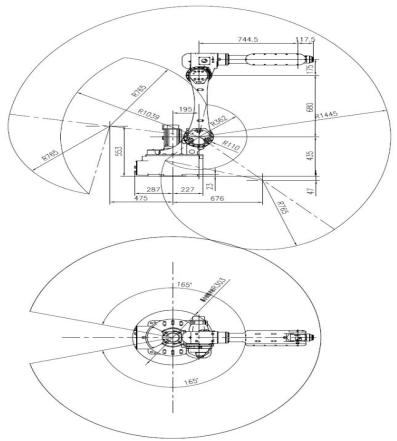 Stuknij rysunek, aby wyświetlić w pełnym rozmiarze.
Parametry systemu sterowania robota
| Jednostka funkcjonalna | Element specyfikacji | Parametry techniczne |
|---|---|---|
| Zasilanie główne | Napięcie znamionowe | Trójfazowy prąd przemienny 380 V ±10% |
| Częstotliwość zasilania | 50–60 Hz, zakres wahań: ±5% | |
| Moc całego urządzenia | 3,5 kW | |
| Terminal sterujący | Wyjście zasilania 24 V | 24V ±5%, 10A |
| Wyjście cyfrowe | 24-kanałowe wyjście PNP o poziomie wysokim (użytkownicy mogą używać 18 kanałów) | |
| Wejście cyfrowe | 24-kanałowe wejście PNP o poziomie wysokim (użytkownicy mogą używać 16 kanałów) | |
| Wejście analogowe | Obsługa dodawania modułów rozszerzeń | |
| Wyjście analogowe | Obsługa dodawania modułów rozszerzeń | |
| Dodatkowy interfejs enkodera | Obsługa dodawania modułów rozszerzeń | |
| Interfejs komunikacyjny | CAN | 1 kanał; interfejs znajduje się w kontrolerze robota i obsługuje komunikację ze spawarką |
| Ethernet | 1 kanał; interfejs w kontrolerze robota; obsługuje TCP/IP, MODBUS_TCP, FINS_TCP i ETHERNET/IP | |
| EtherCAT | 1 kanał; obsługuje rozszerzenie o moduł zdalnego IO oraz moduł bramy ANYBUS. | |
| Wymiary gabarytowe szafy sterowniczej | W555 mm × D560 mm × H1165 mm (bez złącza lotniczego) | |
| Masa | 125 kg | |
| Środowisko pracy | Stopień ochrony szafy sterowniczej | IP54, jednostka chłodząca IP30 |
| Sposób chłodzenia | Chłodzenie powietrzem | |
| Sposób instalacji | Ustawienie pionowe | |
| Miejsce pracy | W pomieszczeniach, bez bezpośredniego nasłonecznienia, kurzu, gazów korozyjnych i palnych, mgły olejowej, pary wodnej, kapania wody ani soli itp. | |
| Temperatura otoczenia | 0℃~45℃ | |
| Wilgotność otoczenia podczas pracy | 80% RH bez kondensacji (40°C) | |
Funkcje komunikacyjne
| Funkcja komunikacyjna | Dostępność | Uwagi uzupełniające |
|---|---|---|
| MES | √ | Funkcja MES oparta na komunikacji TCP/IP, umożliwiająca odczyt różnych stanów robota |
| Komunikacja TCP/IP | √ | Obsługa komunikacji SOCKET jako serwer lub klient oraz swobodnego parsowania ciągów znaków |
| Modbus-TCP | √ | Jako stacja podrzędna (serwer) Modbus-TCP robot obsługuje transmisję danych, zewnętrzny start i odczyt stanów |
| Profibus-DP | X | Ten model to kontroler robota RP2 bez sprzętowego interfejsu DP |
| Ethernet/IP | √ | Robot jako stacja podrzędna |
| Profinet | X | Domyślna konfiguracja to kontroler robota RP2, który należy zaktualizować do kontrolera robota RP2-RPO |
| CANopen | √ | Obsługa komunikacji protokołów spawarek Ota i Megmeet |
| EtherCAT | √ | Obsługa urządzeń typu stacja podrzędna EtherCAT oraz bramy serii ANBUS do konwersji komunikacji EtherCAT na inne protokoły magistrali |
| Inne | √ | Stała komunikacja wizyjna i komunikacja wizyjna śledzenia przenośnika oparta na protokole TCP/IP |
Marka głównych podzespołów
| Nazwa | Marka | Zastosowanie |
|---|---|---|
| Reduktor | Green | Osie J5, J6 |
| Reduktor | Aoyi | Osie J1, J2, J3 i J4 |
| Serwosilnik | Tama River | Osie J1~J6 |
| Sterownik napędu | Qingneng Dechuang S7 | Osie J1~J6 |
| Kontroler robota | ROBOX | |
| Programator ręczny | EFT |

Ośmioosiowy wysięgnik
Charakterystyka techniczna wyposażenia (pomocniczego)
Nazwa: Konsolowa ośmioosiowa inteligentna stacja robocza
Specyfikacja i model: GB-XB-2Y-10X
Moc całkowita: 18 kW
Dokładność pozycjonowania: ±0,5 mm
Obciążenie: 10 kg
Prędkość przejazdu: 15 m/min
Długość przejazdu w kierunku X: długość toru 10 m
Efektywna długość w kierunku Y: 2 m
Maksymalny zakres roboczy: 9 × 3,5 × 0,5 m
Maksymalna głębokość pracy: 0,5 m
Konsolowa ośmioosiowa inteligentna stacja robocza nadaje się do spawania, cięcia, szlifowania i innych zadań dotyczących konstrukcji stalowych, takich jak belki stalowe, słupy stalowe, belki platform urządzeń, wsporniki urządzeń oraz słupy ścian skrzynkowych. Poza możliwościami siedmioosiowej stacji konsolowej dodano adaptacyjność w jednym kierunku szerokości roboczej. Standardowa stacja obejmuje detale o szerokości 3,5 m i długości 9 m.
| System przejazdu konsoli | |
|---|---|
| Nazwa | System przejazdu konsoli |
| Model | GB-XB-2Y-10X |
| Konstrukcja | Pojedyncza maszyna z odwróconą konsolą |
| Udźwig | 1 000 kg |
| Dokładność pozycjonowania | ±1 mm |
| Liczba dodatkowych osi | 2 |
| Długość przejazdu w kierunku X | Długość toru: 13 m |
| Szerokość w kierunku Y | 2m |
| Prędkość przejazdu | 8 m/min |
| Środowisko instalacji | |
|---|---|
| Temperatura | -10-45℃ |
| Wilgotność | 20-80% |
| Wstrząsy | Poniżej 4,9 m/s2 |
| Inne | Brak gazów i cieczy piroforycznych oraz korozyjnych; brak wody, oleju itd.; nie w pobliżu źródeł zakłóceń o dużej intensywności |
| Może służyć do spawania detali o długości 12 m i szerokości 3,5 m. | |
Źródło spawalnicze
Źródło spawalnicze Ota NBC-500RP Plus: sterowanie przez interfejs cyfrowy, pozwalające bezpośrednio wywoływać parametry spawania zapisane przez klientów.
Odpryski podczas spawania są bardzo niewielkie, a spoina jest estetyczna.
Zoptymalizowane funkcje zajarzania łuku, wygaszania łuku i usuwania kulki.
W pełni cyfrowy system sterowania umożliwia precyzyjną kontrolę procesu spawania i stabilną długość łuku.
Rozbudowana cyfrowa funkcja raportowania błędów, a różne usterki są wyświetlane w postaci kodów błędów.

Parametry urządzenia
| Model | NBC-350RP | NBC-500RP Plus |
|---|---|---|
| Znamionowe napięcie/częstotliwość wejściowa (V/Hz) | Trójfazowe 380±10% 50 | |
| Znamionowa moc wejściowa (KVA) | 14 | 24 |
| Znamionowy prąd wejściowy (A) | 20 | 38 |
| Znamionowe napięcie wyjściowe (V) | 31.5 | 39 |
| Znamionowy ciągły cykl pracy (%) | 60 | 100 |
| Napięcie wyjściowe bez obciążenia (V) | 101 | 106 |
| Zakres prądu/napięcia wyjściowego (A/V) | 60/17~350/31.5 | 60/17~500/39 |
| Średnica drutu spawalniczego (mm) | 0.8, 1.0, 1.2, 1.6 | |
| Przepływ gazu (L/min) | 15~20 | |
| Stopień ochrony obudowy | IP23 | |
| Klasa izolacji | H | |
| Wymiary gabarytowe L × W × H (cm) | 66×32×56 | |
| Masa (kg) | 50 | 55 |

Chłodzony wodą uchwyt spawalniczy
Uchwyt spawalniczy to chłodzony wodą uchwyt do robotów Terma i Apollo, który składa się głównie z chłodzonej wodą szyjki uchwytu spawalniczego oraz przewodu. Uchwyt wprowadza innowacyjny, dwukierunkowy układ gazu osłonowego, który zapewnia znakomitą osłonę gazową podczas spawania, znacząco ogranicza zużycie gazu osłonowego, wzmacnia efekt chłodzenia uchwytu i wydłuża żywotność końcówki prądowej.
Parametry urządzenia
| Nazwa parametru | Parametr |
|---|---|
| Sposób chłodzenia: | Chłodzony cieczą |
| Znamionowy prąd: | 500 A CO2/gaz mieszany |
| Cykl pracy uchwytu spawalniczego: | 100% |
| Średnica drutu spawalniczego | Φ1,0~Φ1,6 mm |
| Opcjonalny kąt szyjki uchwytu spawalniczego: | 16°, 22°, 45° |
| Opcjonalna długość szyjki uchwytu spawalniczego: | Zobacz poniższą tabelę |
Parametry wymiarowe szyjki uchwytu spawalniczego
| a | A | B | Kąt szyjki uchwytu spawalniczego | Nr szyjki uchwytu spawalniczego |
|---|---|---|---|---|
| 22° | 52.35 | 287.5 | 22° | TRM651W-22 |
| 22° | 52.35 | 387.4 | 22° | TRM651W-22L |
| 45° | 114.57 | 254.6 | 45° | TRM651W-45 |
| 45° | 114.57 | 354.6 | 45° | TRM651W-45L |
| 45° | 114.57 | 414.6 | 45° | TRM651W-45L1 |
| 45° | 116.6 | 554 | 45° | TRM651W-45L3 |

Laser liniowy wizyjny 2D
Kamera 3D na światło strukturalne wykorzystuje skanowanie przy użyciu kodowanej rasterowej wiązki światła strukturalnego MEMS i odtwarza rzeczywistą trójwymiarową chmurę punktów obiektu na podstawie algorytmu rekonstrukcji obrazów z dwóch kamer. Spełnia wymagania aplikacji wizyjnych 3D dotyczące przemysłowej wysokiej rozdzielczości i pomiarów submilimetrowych. Urządzenie charakteryzuje się małymi gabarytami, dużą głębią ostrości, wysoką dokładnością pomiaru, niskim kosztem i prostą obsługą. Może być stosowane do identyfikacji biometrycznej, automatyzacji przemysłowej, robotyki oraz zastosowań 3D.
Rekonstrukcja obiektów i inne scenariusze.

Schemat zakresu skanowania

Specyfikacje
| Parametr | Haotian PDN0700 |
|---|---|
| Źródło światła | 850 nm |
| Zalecana odległość robocza | 350–700 mm |
| Pole widzenia (koniec bliski) | 260 × 312 mm |
| Pole widzenia (koniec daleki) | 522 × 663 mm |
| Dokładność osi Z | 0,1 mm |
| Rozdzielczość | 1280×1024 |
| Czas akwizycji | 0.8-13s |
| Tryb skanowania | Pojedyncze/ciągłe skanowanie |
| Metoda wyzwalania | Programowe |
| Format chmury punktów | PCD, PLY, TXT |
| Typ obrazu | Mapa w skali szarości, mapa głębi |
| Interfejs danych | GigE |
| Pobór mocy | 5.9W@12V |
| Masa | 606g |
| Wymiary gabarytowe | 136 × 64 × 52,5 mm3 |
| Temperatura pracy | 0-50℃ |

Stacja czyszczenia uchwytu (opcjonalna)
Cechy produktu:
- 1 Urządzenie zaciskowe może obsłużyć dyszę o maksymalnej średnicy 32 mm, bez konieczności wymiany bloku pozycjonującego V;
- 2 Wysokoprecyzyjny i ekonomiczny silnik pneumatyczny potrafi usuwać trudne do usunięcia odpryski, jest odporny na przeciążenia i charakteryzuje się długą żywotnością;
- 3 Siłownik zacisku dyszy ma opóźnienie powrotu; rozwiertak cofa się dopiero po oddzieleniu od dyszy uchwytu spawalniczego, co skutecznie zapobiega uszkodzeniom uchwytu spowodowanym zbyt wczesnym powrotem siłownika zacisku;
- 4 Specjalne elementy filtrujące skutecznie filtrują olej, wodę i zanieczyszczenia w układzie pneumatycznym, co wydłuża żywotność całego urządzenia;
- 5 Czyszczenie uchwytu i podanie oleju w tym samym miejscu, aby skrócić czas cyklu.
Specyfikacje stacji czyszczenia uchwytu
| Parametr | Wartość |
|---|---|
| Ciśnienie powietrza zasilającego | Sprężone powietrze suche, bezolejowe, 5,5–8 bar |
| Temperatura pracy | –5°C do +50°C |
| Zużycie powietrza | Około 10 L/s |
| Silnik pneumatyczny | Około 650 obr./min, maksymalny moment 8 N·m |
| Napięcie sterujące | 24 V DC |
| Prąd sterujący | Imax = 0,15 A |
| Pojemność butelki środka antyodpryskowego | 500 ml |
| Zakres cięcia drutu | – Drut lity: maks. 1,6 mm – Drut proszkowy: maks. 3,2 mm |
| Czas cięcia | Około 0,5 s |
Opis funkcjonalny:
- 1Usuwa odpryski przyklejone do osłony gazowej uchwytu spawalniczego, powstające podczas automatycznej pracy robota spawalniczego; zapewnia długotrwały niezakłócony przepływ gazu, skutecznie ogranicza dopływ powietrza do strefy spawania i poprawia jakość spoin;
- 2Usuwa pył powstały z dymów spawalniczych z końcówki prądowej;
- 3Czyści otwór wylotu gazu w przewodzie przyłączeniowym;
- 4Rozpyla środek antyodpryskowy na osłonę, aby zmniejszyć przywieranie odprysków do dyszy i końcówki prądowej oraz zwiększyć trwałość.
- 5Zmniejsza nakład pracy operatorów;
- 6Zapobiega pogorszeniu jakości spoin wskutek niedokładnego czyszczenia ręcznego;
- 7Zapobiega zużyciu gwintu tulei izolacyjnej między osłoną a głównym przewodem przyłączeniowym wskutek powtarzanego ręcznego czyszczenia i demontażu, wydłużając czas pracy i obniżając koszty;
- 8Zapobiega awariom serwisowym spowodowanym rozregulowaniem urządzenia osłony gazowej i odchyleniem strumienia gazu wskutek zużycia gwintu.
Urządzenia do odpylania (opcjonalnie)
HXYD-GD300 (oczyszczacz wysokopodciśnieniowy)
Cechy urządzenia:
Kompaktowa konstrukcja, niewielka powierzchnia zabudowy i łatwe przemieszczanie.
Wkład filtracyjny wykonany z nowego materiału nanowłóknowego, powierzchnia pokryta powłoką; skuteczność filtracji dymu sięga 99%.
Wentylator wirnikowy cechuje się niskim zużyciem energii, wysokim ciśnieniem i silnym przepływem powietrza oraz stabilną pracą.
Automatyczne odpylanie pulsacyjne, stałe ciśnienie powietrza i dokładne czyszczenie.
Zastosowanie:
1. Jednostanowiskowe ręczne spawanie z podwójną osłoną gazową
2. Jednostanowiskowe szlifowanie i odpylanie
3. Jednostanowiskowe spawanie robotem

Specyfikacja odciągu pyłu
| Parametr | Wartość |
|---|---|
| Nazwa marki | HXYD-GD300 |
| Wydajność przepływu powietrza | 318m3/h |
| Metoda usuwania pyłu | Pulsacyjne usuwanie pyłu |
| Materiał filtra | Włókno poliestrowe + powłoka PTFE |
| Króciec ssący | 1 szt. |
| Maksymalne podciśnienie | 32 000 Pa |
| Skuteczność separacji | 99.90% |
| Filtrowane cząstki | 0.3 μm |
| Moc silnika | 3,0 kW |
| Napięcie | 380V |
| Powierzchnia filtra | 8 m2 |
| Żywotność | 5 000 godzin |
| Zasysanie | Φ51 mm/Φ38 mm |
| Długość ramienia ssącego | Dostosowywana zgodnie z wymaganiami klienta |
| Wymiary gabarytowe maszyny | 620 × 660 × 1 100 mm |
| Hałas | 72±10 |
| Marka wkładu filtracyjnego | Importowany |
| Metoda usuwania pyłu | Automatyczne usuwanie pyłu |
| Marka silnika | Znana chińska marka |
Zintegrowana konstrukcja odpylania szyjki uchwytu spawalniczego (schemat):

Zalety:
Dwuświatłowa rurka intubacyjna może zoptymalizować środowisko cyrkulacji gazu i poprawić przepływ gazu.
Bardzo długa żywotność materiałów eksploatacyjnych.
Lepszy efekt dwukanałowego chłodzenia wodnego.
Wyższa wydajność spawania.
Zintegrowana konstrukcja urządzenia odpylającego o wysokim podciśnieniu zapewnia lepszy efekt odpylania i znacznie zmniejsza możliwość zakłóceń z innymi urządzeniami.
Zużycie energii urządzenia
| Pobór mocy pojedynczego ośmioosiowego ramienia wysięgnikowego | ||||
| S/N | Nazwa urządzenia | Moc urządzenia | Liczba pojedynczych stanowisk | Całkowite zużycie energii kW |
|---|---|---|---|---|
| 1 | Robot spawalniczy | 5 | 1 | 16 |
| 2 | Serwosilnik | 2 | 3 | 6 |
| 3 | Spawarka | 10 | 1 | 10 |
| 4 | System wizyjny, kontroler robota | 1 | 1 | 1 |
| Razem | 33 | |||
Lista kontrolna materiałów eksploatacyjnych
Przewiń tabelę poziomo, aby zobaczyć wszystkie kolumny.
| Lista kontrolna materiałów eksploatacyjnych | ||||||||
| Dziękuję za zaufanie i zainteresowanie naszą firmą i życzę powodzenia w działalności! | ||||||||
| S/N | Rodzina produktów | Nazwa produktu | Model | Rysunek | Jednostka | Marka | Zalecany czas wymiany | Uwagi |
|---|---|---|---|---|---|---|---|---|
| 1 | Części zużywające się 605W | Końcówka prądowa | TRM035-02-12 |  | szt. | Thelma | 8–12 godz. | Próba drutu spawalniczego 1,2 |
| 2 | Przewodzący uchwyt dyszy | TRM045-03 |  | szt. | Thelma | 1 miesiąc | ||
| 3 | Dysza | TRM015-42-16c |  | szt. | Thelma | 1 miesiąc | Pasuje do różnych przewodzących uchwytów dyszy | |
| 4 | Gniazdo dyszy | TRM605w-22-02-ZJ |  | szt. | Thelma | Przy normalnym użytkowaniu zwykle wytrzymuje 3 miesiące; nie dotyczy przeciążenia lub uszkodzeń spawalniczych spowodowanych brakiem wody | ||
| 5 | Izolator | TRM605w-22-01 |  | szt. | Thelma | 15 dni | ||
| 6 | Gięta rurka | TRM605w-22L-A |  | szt. | Thelma | Normalna żywotność 1–2 lata; nie dotyczy uszkodzeń udarowych i oparzeń | Kąt trzonu uchwytu jest różny, prosimy o potwierdzenie | |
| 7 | O-ring | TRM605w-22-23 |  | Zestaw (3 szt.) | Thelma | 1 miesiąc | ||
| 8 | Miękki przewód podawania drutu | TRM152B-12-23 |  | szt. | Thelma | 1 miesiąc | ||
| 9 | Złączka przewodu podawania drutu | TRM605w-22-22 |  | szt. | Thelma | 2 miesiące | ||
| 10 | Bocznik | TRM605w-22-19 | szt. | Thelma | 60 dni | |||
| 11 | Tarcza izolacyjna (wraz ze śrubami) | TRM231-C40252 (stary) | szt. | Thelma | 360 dni | |||
| 12 | Tarcza izolacyjna (wraz ze śrubami) | TRM231-C40252 (nowy) | szt. | Thelma | 360 dni | |||
| 17 | Szkło lasera liniowego Ruiniu 1 | 26 × 12 × 1,1 mm | szt. | JTCLASER | ||||
| 18 | Szkło lasera liniowego Ruiniu 2 | 26 × 28 × 1,1 mm | szt. | JTCLASER | ||||
| 19 | Przewód podawania drutu | Przewód podawania drutu | 2m | szt. | JTCLASER | |||
| 20 | 4m | szt. | JTCLASER | |||||
| 21 | 6m | szt. | JTCLASER | |||||
| 22 | Podajnik drutu | Podajnik drutu | 1.2/1.4/1.6 | szt. | Ota | |||
| 23 | Programator ręczny | Przewód | 8m | szt. | EFT | |||
| 24 | Przewód | 16m | szt. | EFT | ||||
| 25 | Konserwacja ekranu | TPU-13-s-65 | szt. | EFT | ||||
| 26 | Membrana kasety uczącej | szt. | JTCLASER | |||||
| 27 | Obiektyw kamery | Soczewka | MV-LD-4-4M-G | szt. | Mind Vision | |||
| 28 | Laser punktowy | Przewód komunikacyjny | szt. | Chengtuo | ||||
Wytyczne dotyczące wyceny:
- Pojedyncze zamówienie powyżej 1 000 obejmuje koszty wysyłki
- Dostawa zgodnie z uzgodnionym terminem
- Forma płatności: płatność przy odbiorze
FAQ: 8-osiowe stanowisko wysięgnikowe
Czy układy 6 m i 13 m to różne modele?
To różne konfiguracje tego samego modelu stanowiska. Wartość 6 m opisuje długość toru jezdnego w jednym układzie; wartość 13 m opisuje układ zabudowy w drugim. Porównuj każdą konfigurację na podstawie jej własnej specyfikacji.
Czy układ 13 m pozwala spawać detal o długości 13 m?
Projekt referencyjny opisuje części o długości do 12 m. Długość układu zabudowy i użyteczna długość detalu to nie to samo. Należy sprawdzić dostęp do złączy, przyrządy i zasięg robota dla proponowanego detalu.
Czy bezprogramowe spawanie eliminuje wszystkie prace przygotowawcze?
Nie. Rozpoznawanie spoiny (wizyjne) wspiera generowanie trajektorii, ale aplikacja wciąż wymaga doboru odpowiednich parametrów spawania, podparcia detalu i weryfikacji dostępu. Funkcje oparte na modelu oraz opcje wyposażenia zależą od wybranej konfiguracji.
Jakie informacje są potrzebne do doboru konfiguracji?
Proszę przesłać reprezentatywne rysunki, gabaryty detalu, materiał i grubość, szczegóły złączy, wymagane pozycje spawania oraz dostępną powierzchnię na hali. Prosimy też dołączyć wymagania produkcyjne, aby można było zweryfikować tor jezdny, układ ramienia wysięgnikowego i urządzenia spawalnicze pod kątem planowanej pracy.
Jakie detale nadają się do 8-osiowego robota spawalniczego wysięgnikowego?
To stanowisko jest przeznaczone do wytwarzania konstrukcji stalowych, w których spoiny przebiegają przez płyty lub zespoły wymagające większego bocznego dostępu, niż może zapewnić prosty robot na torze jezdnym. Jednostki płytowe mostowe, panele okrętowe i pokrewne wytwarzane elementy stalowe to dobre punkty wyjścia do oceny wykonalności. Kluczowe wymiary to położenia złączy, wysokość żeber i usztywnień oraz przestrzeń dostępna dla uchwytu spawalniczego i systemu wizyjnego — nie tylko całkowita długość płyty.
Dwie opisane powyżej konfiguracje należą do tej sameej rodziny stanowisk. Do wstępnej dyskusji o układzie proszę przyjąć odniesienie 6 m toru, a dla większego układu — odniesienie 13 m instalacji. Nie należy interpretować długości instalacji jako gwarantowanej, ciągłej długości spawania. Przyrządy spawalnicze, prześwity na końcach, postawa robota i ograniczenia przejazdów mogą zmniejszyć dostępny obszar. Prosimy przesłać rysunek z mapą spoin, aby można było sprawdzić proponowaną konfigurację względem rzeczywistych spoin.
Szeroki, niski panel blachowy z dostępnymi złączami żeber usztywniających stanowi inne zagadnienie niż wąska skrzynia z wewnętrznymi spoinami. Zewnętrzne wymiary skrzyni mogą mieścić się w opublikowanym obszarze roboczym, a uchwyt spawalniczy i tak nie sięgnie do wewnętrznego narożnika. Przy opisie elementu proszę uwzględnić rozstaw żeber, otwory, tymczasowe usztywnienia oraz planowaną kolejność montażu. Gdy fotografie nie pokazują wyraźnie dostępu do złącza, preferowana jest próba na próbce.
Wybory konfiguracyjne wykraczające poza liczbę osi
Konstrukcja wysięgnikowa, układ przejazdów, robot, pakiet spawalniczy i system wizyjny muszą być rozpatrywane łącznie. Dodatkowy przejazd może przybliżyć robota do złącza, ale nie rozwiązuje automatycznie ograniczonego kąta ustawienia uchwytu spawalniczego ani nieodpowiedniej pozycji spawania. Proszę porównać mapę dostępnych spoin dla każdego kandydującego układu i wskazać złącza, które nadal wymagają obrotu, przestawienia lub operacji ręcznej.
| Wybór | Co należy ustalić | Dane od kupującego |
|---|---|---|
| Układ 6 m lub większy | Użyteczny zakres przejazdów, dostęp wynikający z konstrukcji wysięgnikowej i prześwity instalacyjne | Rysunek największego detalu i plan posadzki |
| Pakiet spawalniczy | Materiał, przygotowanie złącza, wielkość spoiny, liczba ściegów i kwalifikowana procedura | Specyfikacja spoin i złącza reprezentatywne |
| Przepływ pracy wizyjny i ścieżek ruchu | Widoczna geometria spoiny oraz obsługa zmian w ułożeniu detalu | Zeskanowana próbka i zaakceptowana sekwencja prób |
| Podparcie detalu | Stabilne ustalenie i kontrolowany ruch podczas spawania | Koncepcja przyrządu spawalniczego, masa detalu i trasa załadunku |
| Organizacja produkcji | Czas na załadunek, skanowanie, spawanie, obrót i inspekcję | Próba pełnego cyklu zamiast wyłącznie czasu jarzenia łuku |
Od przygotowanego panelu blachowego do ukończonej spoiny
Rozpocząć od detalu podpartego w docelowej orientacji produkcyjnej. Sprawdzić przygotowanie złączy, stabilność podpór i czystość powierzchni wpływających na działanie czujników lub spawanie. Ustalić układ odniesienia detalu wykorzystywany przez stanowisko. Detal musi pozostać w oczekiwanym położeniu między skanowaniem a spawaniem; zlokalizowanie spoiny nie zapobiega przemieszczaniu się niepodpartego panelu pod wpływem ciepła.
System wizyjny pozyskuje informacje o dostępnych spoinach. Stanowisko następnie generuje lub wybiera trajektorię spawania i łączy ją z zatwierdzonym procesem. Należy przejrzeć dostęp przy startach, zatrzymaniach, skrzyżowaniach i zmianach wysokości. Pierwszy detal w nowej rodzinie powinien zostać sprawdzony w kontrolowanej próbie, zanim to samo zamocowanie zostanie dopuszczone do produkcji rutynowej.
Po spawaniu należy skontrolować detal zgodnie z wymaganymi kryteriami akceptacji spoin. Zanotować spoiny wymagające innej sekwencji, dodatkowych ściegów lub przestawienia. Czyszczenie uchwytu spawalniczego, wymiana materiałów eksploatacyjnych i kolejne skanowanie wchodzą w ocenę czasu cyklu. Przydatna dokumentacja produkcyjna łączy identyfikację detalu, zamocowanie, wersję procesu i wynik inspekcji, aby późniejsze powtórne zamówienie można było przygotować spójnie.
W czym ta konfiguracja może pomóc
Konfiguracja wysięgnikowa może ograniczyć powtarzające się przestawianie podstawy robota w obrębie odpowiedniego obszaru roboczego paneli blachowych. Wizyjne lokalizowanie spoin pomaga systemowi pracować z rzeczywistego położenia widocznych złączy. Funkcje te są szczególnie przydatne, gdy wytwarzanie wprowadza kontrolowane zmiany ułożenia, które czynią stałą trajektorię niewygodną. Nie eliminuje to projektowania przyrządów, przygotowania złączy, kwalifikowania procedur ani inspekcji.
Na potrzeby wyceny proszę oddzielić spoiny dostępne w jednym zamocowaniu od tych, które wymagają drugiego zamocowania. Proszę też wskazać spoiny wykraczające poza zakładany proces lub warunki pracy czujników. Daje to bardziej realistyczny plan automatyzacji niż założenie, że każdy metr spoiny na detalu zostanie wykonany przez robota w jednym cyklu. Pozostałe prace ręczne należy uwzględnić przy porównaniu kosztu i wydajności.
Porównanie konstrukcji wysięgnikowej z innymi układami
Warto rozważyć stanowisko na torze jezdnym podłogowym, gdy długość jest głównym problemem dostępu, a złącza leżą w bocznym zasięgu robota. Proszę przeanalizować stanowisko w konstrukcji bramowej, gdy element obejmuje szeroki obszar, a dostęp z układu bramowego lepiej pasuje do planu hali. Pojedyncze stanowisko robota może być wystarczające dla mniejszych elementów konstrukcyjnych, które można podeprzeć blisko robota.
W obrębie rodziny konstrukcji wysięgnikowych proszę porównać alternatywy 7-osiowe i 9-osiowe pod kątem położeń złączy i proponowanego układu ruchów. Liczba osi jest opisem konkretnej konfiguracji, a nie niezależną klasą jakości. Proszę poprosić o rysunek układu oraz wyjaśnienie, który ruch dociera do każdej trudnej spoiny, zamiast zamawiać oś dodatkową wyłącznie dlatego, że liczba jest większa.
Pięć pytań przed złożeniem zamówienia
Jakie rysunki należy przesłać do wyceny 8-osiowej?
Proszę przesłać wymiary gabarytowe, masę detalu, rozstaw żeber i usztywnień, materiał i grubość, wielkości i położenia spoin oraz fotografie docelowej orientacji. Plan posadzki z trasą załadunku pomaga ustalić układ instalacji.
Czy robot może spawać wewnątrz zamkniętej skrzyni?
To zależy od dostępu dla uchwytu spawalniczego, czujnika i robota, a także od kolejności montażu i rozwiązań wyjęcia. Zmieszczenie się w zewnętrznym obszarze roboczym nie dowodzi, że wewnętrzne złącza są osiągalne. Proszę uwzględnić widoki wnętrza w analizie wykonalności.
Czy nadal potrzebne są przyrządy spawalnicze, jeśli system znajduje spoiny?
Tak. Detal musi być odpowiednio podparty i ustalony. System wizyjny identyfikuje geometrie; nie zaciska luźnych części ani nie zatrzymuje ich ruchu podczas spawania. Wymagania dotyczące przyrządów należy sprawdzić podczas próby na próbce.
Czy mogę użyć tego samego procesu dla różnych wielkości złączy?
Różne rozmiary spoin, przygotowanie złącza i warunki materiałowe mogą wymagać różnych zatwierdzonych parametrów procesu oraz planów ściegów. Przewidziany zakres należy określić w Instrukcji technologicznej spawania (WPS) oraz w próbach uruchomieniowych.
Jak porównać wydajność z Państwa obecnym warsztatem?
Należy zmierzyć pełny cykl zaakceptowanej części, obejmujący załadunek, skanowanie, spawanie, obracanie, czyszczenie, kontrolę i poprawki. Dla obu metod należy użyć tej samej części i tych samych wymagań jakościowych. Ogólna wartość prędkości spawania nie pozwala ustalić oszczędności.
Omówmy Państwa detal i cele produkcyjne
Prosimy przesłać rysunki detalu, wymagania dotyczące spoin oraz układ hali poprzez poniższy formularz zapytania. Możemy ocenić dostęp do złącza spawanego i odpowiednią konfigurację przed przygotowaniem wyceny.
Poproś o wycenę stanowiskaPrześlij zapytanie zakupowe
Prosimy wypełnić formularz, podając szczegółowe wymagania; nasz zespół wsparcia skontaktuje się z Państwem niezwłocznie. Do projektu zostanie przydzielony dedykowany specjalista, który zapewni profesjonalne doradztwo i dopasowane rozwiązania.
Dla najszybszej odpowiedzi zalecamy przesłanie zapytania przez formularz. Jeśli wystąpią problemy z wysyłką, można także skontaktować się z nami bezpośrednio pod adresem dxk@jtclaser.com .

