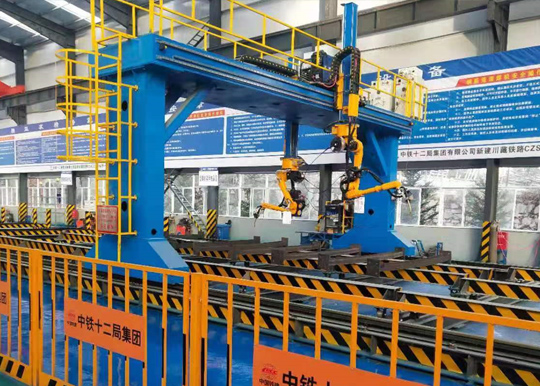
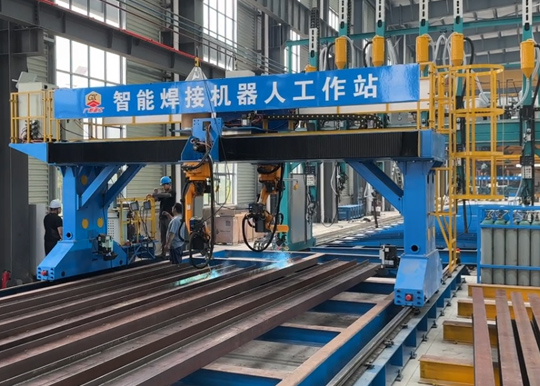
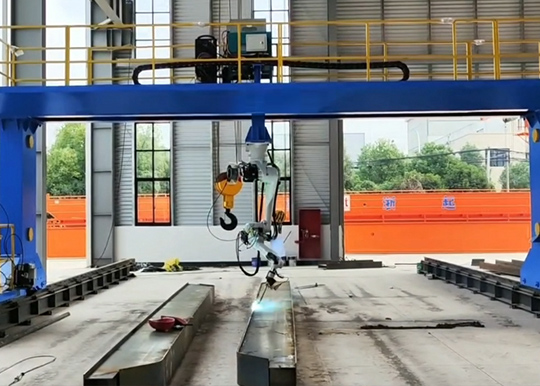
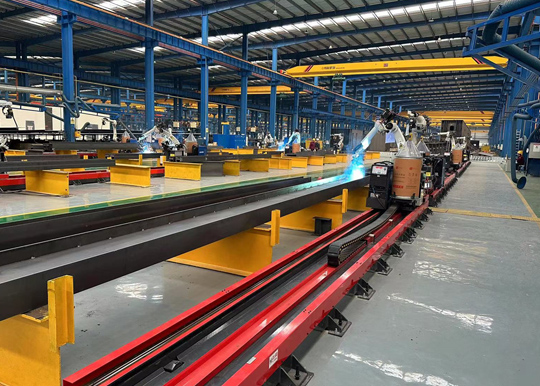
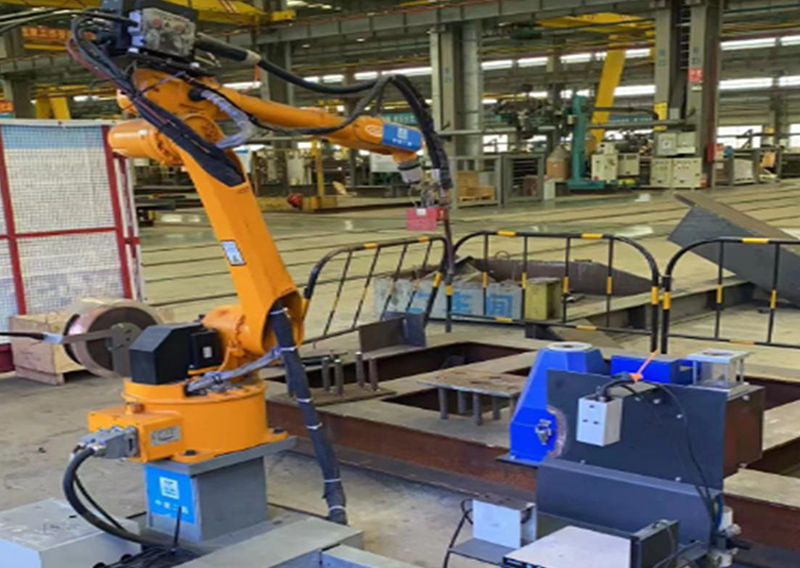
Stesen Kerja Kimpalan Robot Tunggal
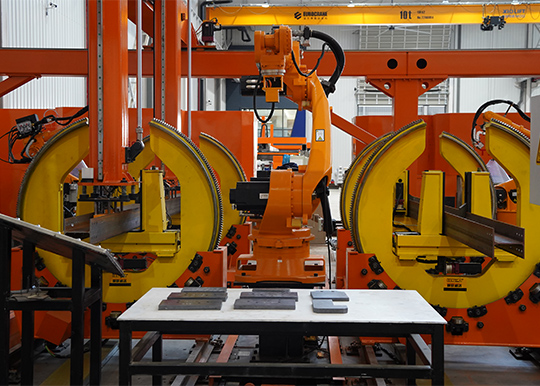
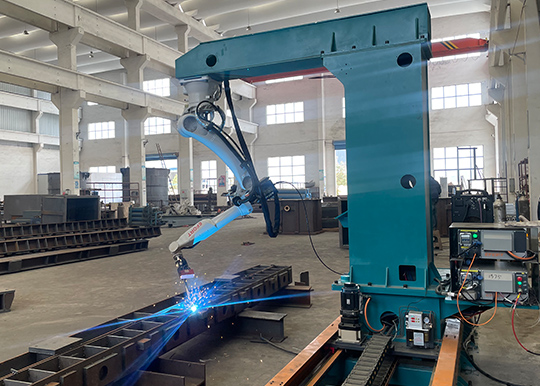
Dengan menggunakan sistem kimpalan pintar dan sistem penglihatan yang dibangunkan sendiri, stesen kerja ini menggunakan fotografi visual, penandaan garisan dan pengimbasan laser untuk mengenal pasti serta mengira kedudukan sambungan kimpalan dengan tepat. Berdasarkan hasil pengimbasan, kedudukan sebenar sambungan kimpalan ditentukan; stesen kerja memadankan proses kimpalan secara automatik mengikut saiz sudut kimpalan, termasuk arus, voltan, kelajuan kimpalan dan postur obor kimpalan. Selain itu, berdasarkan trajektori dan proses kimpalan, arahan program yang boleh dikenali oleh robot dijana dan dihantar kepada robot untuk kimpalan.
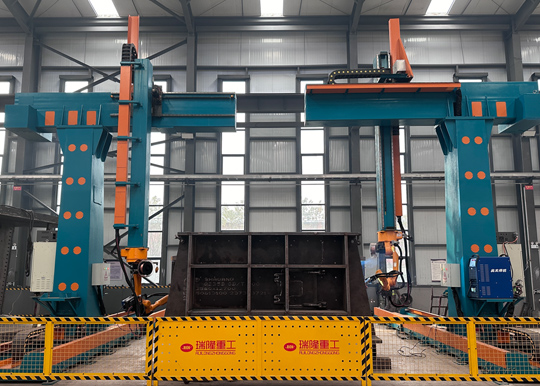
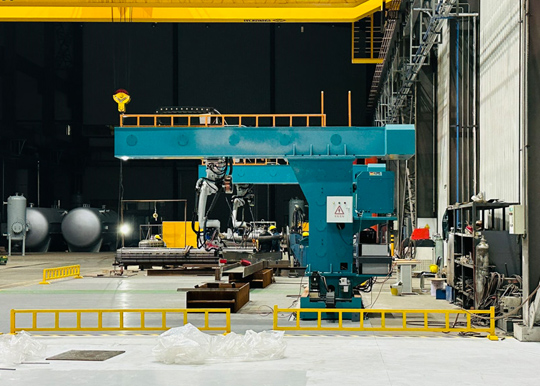
Imej Produk
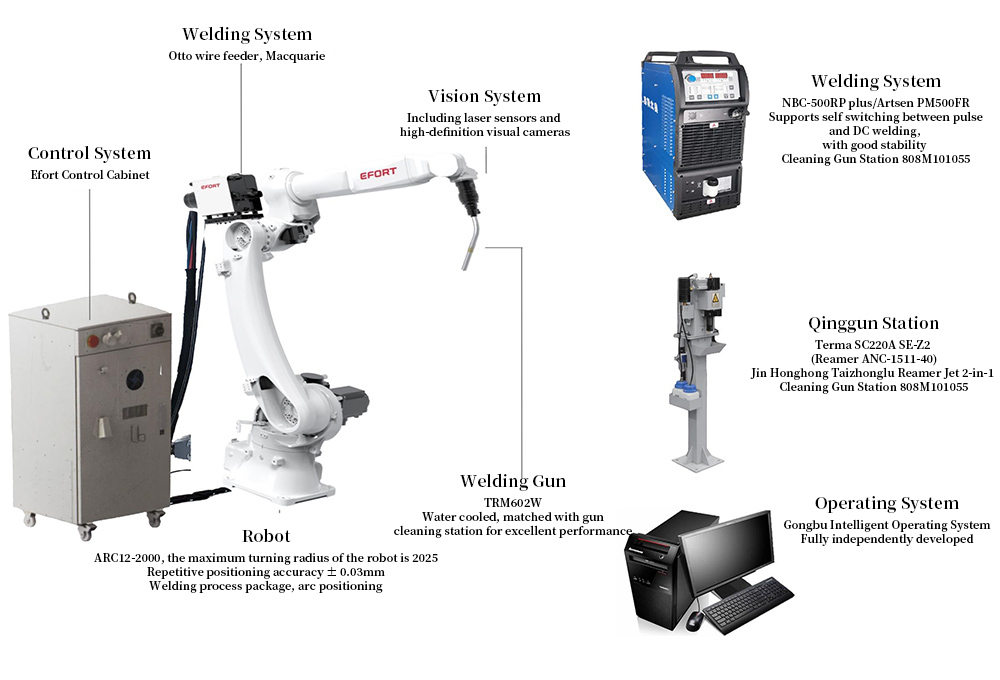
Julat kerja robot
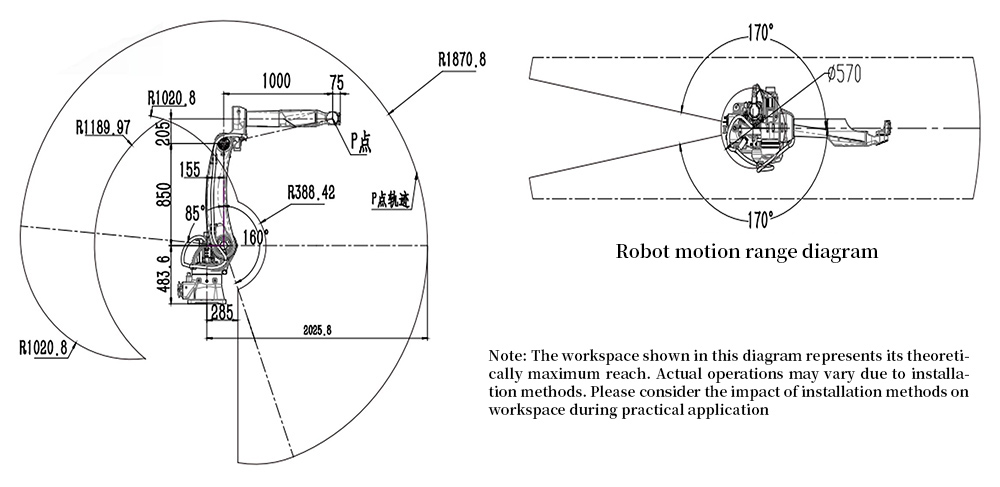
Spesifikasi Teknikal
| Muatan berguna | ARC12-2000: Muatan berguna 12 KG |
| Jangkauan maksimum | 2,025 MM |
| Kitaran kerja | 7*20H |
| Keperluan persekitaran | 0-45℃ |
| Berat stesen kerja | 185 kg |
| Muatan berguna efektor hujung robot | 12 kg |
| Sumber kuasa kimpalan | AOTAI,MEGMEET |
| Keperluan operator | Mempelajari operasi komputer asas dan menguasai GoFa Intelligent Operating System untuk aplikasi |
Parameter Stesen Kerja Pintar Kendiri
| subitem | unit | kandungan |
| senario aplikasi | / | Sesuai untuk plat nod, purlin, korbel dan komponen lain, serta bahagian struktur kecil |
| spesifikasi kelengkapan | m | 1.2*1.2*1 |
| jumlah kuasa | KW | 15.5 |
| Julat kerja maksimum | m | 2*1.2*0.3 |
| kecekapan kimpalan purata | m/hari | 60–90 (jenis struktur berbeza) |
Aliran kerja stesen kerja pintar kendiri
1)Gunakan kren overhead untuk mengangkat plat ke kawasan stesen kerja;
2)Mulakan robot untuk menjalankan pengimbasan;
3)Jana program kimpalan/pemotongan secara automatik selepas pengimbasan selesai;
4)Laksanakan operasi kimpalan/pemotongan;
5)Selepas kimpalan/pemotongan selesai, robot mengimbas dan mengimpal/memotong plat lain. Sementara itu, pindahkan bahan kerja yang telah siap secara manual dan angkat plat baharu ke kawasan stesen kerja, lalu melengkapkan satu kitaran operasi berselang.
Paparan Komponen yang Boleh Digunakan (Sebahagian)
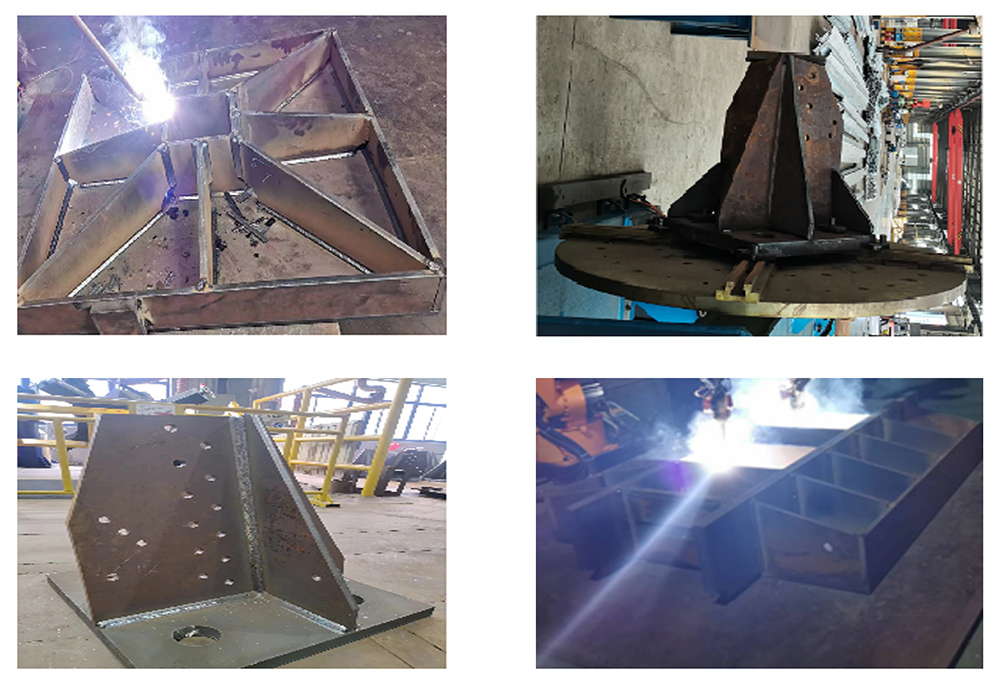
Komponen manakah yang sesuai untuk stesen kimpalan robot tunggal?
Stesen kerja robot tunggal ditujukan untuk bahagian struktur yang lebih kecil yang boleh diletakkan dalam ruang kerja robot. Aplikasi sedia ada termasuk plat nod, purlin, pendakap dan komponen fabrikasi kompak yang lain. Susunan ini sesuai dipertimbangkan apabila taburan sambungan boleh dicapai dari kedudukan robot tetap dan mekanisme gerak panjang tidak banyak menambah nilai.
Mulakan dengan kedudukan kimpalan, bukan hanya dimensi luaran. Pendakap kecil masih boleh mempunyai sudut dalam yang sukar dicapai, manakala plat terbuka yang lebih besar mungkin menawarkan akses torch yang mudah. Sudut pendekatan, kelegaan untuk sistem penglihatan dan susunan sokongan semuanya penting. Sediakan foto dari sisi dan atas, bersama lukisan kimpalan, untuk menunjukkan tempat torch perlu beroperasi.
Rujukan ARC12-2000 menyenaraikan muatan berguna robot 12 kg dan jangkauan maksimum 2,025 mm. Muatan berguna robot ialah beban yang dibawa pada pergelangan robot di bawah keadaan yang ditetapkan oleh pengeluar; ia bukan berat maksimum komponen di atas meja. Torch, sensor dan peralatan yang dipasang mesti dipertimbangkan dalam pakej alat. Berat bahan kerja dinilai secara berasingan terhadap lekapan, sokongan dan peralatan pemuatan.
Konfigurasikan stesen mengikut famili komponen
Perbandingan utama ialah antara pakej robot, penglihatan dan kimpalan, susunan lekapan serta aliran kerja operasi. Sahkan sumber kuasa kimpalan dan fungsi proses yang dipilih, bukan memilih pakej berdasarkan arus terkadar sahaja. Susunan yang sesuai mesti menyokong bahan yang dimaksudkan, saiz kimpalan, penyediaan tepi sambungan dan bilangan laluan.
Dimensi kelengkapan sedia ada dan rujukan julat kerja menerangkan aspek pemasangan yang berbeza. Kedua-duanya tidak boleh digabungkan menjadi jaminan bahawa setiap titik dalam isipadu segi empat tepat boleh dikimpal. Postur robot dan orientasi torch mempengaruhi akses. Semakan berasaskan lukisan dan percubaan sampel perlu menentukan sambungan mana yang boleh disiapkan dalam satu tetapan penjepitan dan mana yang memerlukan komponen dipusingkan.
| Pilihan | Pertimbangan stesen tunggal | Bukti untuk pemilihan |
|---|---|---|
| Pakej robot dan alat | Jangkauan robot, beban pergelangan dan kelegaan pendekatan | Spesifikasi robot/alat dan kajian akses kimpalan |
| Konsep lekapan | Sokongan, penentuan kedudukan, pengapit dan pertukaran produksi yang boleh diulang | Bahagian wakil terbesar dan terkecil |
| Alur kerja penglihatan | Sambungan kimpalan yang kelihatan dan peletakan bahagian sebenar | Pengimbasan sampel dan semakan laluan yang diterima |
| Pakej kimpalan | Bahan, saiz kimpalan dan pelan laluan kimpalan yang dilayakkan | Keperluan prosedur dan kimpalan percubaan |
| Kitaran pengeluaran | Pemuatan, pengimbasan, kimpalan, pembersihan dan pemeriksaan | Pengukuran masa bahagian diterima |
Kitaran lengkap, daripada pemuatan hingga pemeriksaan
Sediakan komponen dan letakkan dalam susunan sokongan yang diterima. Periksa pra-pemasangan sambungan, kedudukan pengapit dan identiti bahagian yang dipilih. Untuk keluarga bahagian dengan saiz berbeza, prosedur pertukaran produksi perlu mentakrifkan elemen lekapan dan tetapan proses yang mesti diubah. Persediaan ini ialah sebahagian daripada kitaran dan perlu diukur, bukannya dianggap sebagai masa bebas.
Stesen kerja menggunakan pemerolehan visual dan pengimbasan untuk menetapkan maklumat sambungan kimpalan yang sesuai. Kawalan kimpalan mengaitkan laluan dengan proses yang dipilih dan membekalkan arahan robot. Semasa pentauliahan, periksa titik mula, titik henti, bucu dan peralihan antara sambungan. Semak bahagian diterima pertama sebelum menggunakan tetapan itu untuk kelompok rutin.
Selepas kitaran, periksa sambungan yang diperlukan dan pindahkan komponen siap ke operasi seterusnya. Jika kawasan kerja berselang-seli digunakan, prosedur pemuatan mesti mengikut urutan perlindungan dan kawalan bersepadu. Sertakan pembersihan alat, penggantian tip dan pemeriksaan berkala dalam rutin operasi yang dijangka. Orang yang bertanggungjawab untuk pemuatan juga memerlukan cara yang jelas untuk mengenal pasti dan membuat eskalasi bagi bahagian yang berbeza daripada tetapan diluluskan.
Perkara yang boleh dipertingkat oleh stesen kompak
Stesen tetap boleh memudahkan sambungan berulang yang boleh dicapai disusun mengikut lekapan dan urutan yang konsisten. Pemerolehan sambungan kimpalan berbantukan penglihatan boleh membantu menangani perubahan yang sesuai pada kedudukan sambungan sebenar. Peluang ini paling kuat apabila terdapat kerja berulang yang mencukupi untuk menggunakan sel dan apabila bahagian tiba dalam keadaan bersedia untuk kimpalan. Robot tidak boleh mengimbangi setiap variasi proses hulu secara ekonomik.
Percubaan kebolehlaksanaan yang berguna merangkumi butiran kecil yang menyebabkan gangguan pengeluaran: variasi pada kedudukan pengapit, kimpalan balik pendek, plat pengukuh yang berubah, atau sambungan dengan keterlihatan yang lemah. Kenal pasti variasi yang boleh ditampung oleh alur kerja yang diterima dan variasi yang memerlukan tindakan operator. Sempadan itu lebih berguna kepada pembeli berbanding dakwaan bahawa sel boleh mengendalikan sebarang bahagian tanpa persediaan.
Angka meter sehari yang diterbitkan ialah rujukan yang terikat pada jenis struktur. Ia bukan janji pengeluaran untuk pendakap atau saiz kimpalan yang berbeza. Bandingkan bahagian diterima setiap syif, menggunakan persediaan bahagian dan keperluan pemeriksaan yang sama. Stesen yang mengimpal lebih pantas masih boleh menghabiskan banyak masa menunggu pra-pemasangan, kren atau keputusan pemeriksaan.
Robot tunggal, rel lantai atau stesen kerja yang lebih besar?
Pertimbangkan susunan rel lantai apabila sambungan yang diperlukan menjangkau jauh melebihi liputan panjang praktikal robot tetap. Bandingkan stesen kerja jenis julur untuk susun atur unit plat yang sesuai dan sistem gantri untuk kawasan kerja struktur yang lebih luas. Elakkan menetapkan jarak gerak semata-mata untuk menampung bahagian sekali-sekala jika tetapan lain atau peringkat manual lebih praktikal.
Stesen robot kompak dan kimpalan manual boleh melaksanakan kerja yang berbeza dalam bengkel yang sama. Kerja manual mungkin masih berguna untuk pengecualian volum rendah, akses yang sukar atau kerja pembaikan yang berubah-ubah. Cadangan automasi perlu mengenal pasti kerja yang masih berbaki, campuran bahagian yang dijangka dan sumber persediaan yang diperlukan untuk memastikan robot dibekalkan dengan komponen yang sesuai.
Lima soalan untuk ditanya sebelum membuat pesanan
Adakah muatan berguna (robot) 12 kg bermaksud bahan kerja maksimum 12 kg?
Tidak. Muatan berguna yang disenaraikan berkaitan pergelangan robot dan beban alat. Bahan kerja berada pada sokongan atau lekapan sendiri, yang kapasiti dan kaedah pemuatannya mesti ditentukan secara berasingan.
Bolehkah satu stesen mengimpal pendakap berbeza?
Berpotensi, dengan lekapan, akses dan proses diluluskan yang sesuai untuk setiap keluarga bahagian. Bandingkan masa persediaan dan pertukaran produksi serta masa kimpalan semasa menilai campuran bahagian yang pelbagai.
Adakah jangkauan lengan maksimum merupakan ruang kerja kimpalan yang lengkap?
Tidak. Jangkauan robot ialah spesifikasi robot. Akses kimpalan juga memerlukan orientasi obor kimpalan yang sesuai, pandangan sensor, kelegaan perlanggaran dan susunan sokongan pada setiap sambungan.
Adakah operator masih memerlukan pengetahuan kimpalan?
Ya. Operator perlu mengenal pasti pra-pemasangan atau persediaan yang tidak sesuai, memilih kerja yang diterima dan mengenal pasti hasil yang perlu disemak. Latihan perlu merangkumi alur kerja terpasang dan prosedur eskalasi.
Bagaimanakah saya boleh meminta sebut harga satu stesen yang realistik?
Berikan lukisan, bahan dan ketebalan, saiz kimpalan, jisim bahagian, saiz kelompok serta permintaan harian. Sertakan konsep lekapan atau pemuatan dan kriteria kualiti. Sampel wakil membantu mengesahkan capaian dan masa kitaran.
Bincangkan komponen dan sasaran pengeluaran anda
Hantar lukisan komponen, keperluan kimpalan dan susun atur lantai anda melalui borang pertanyaan di bawah. Kami boleh menyemak akses sambungan kimpalan dan konfigurasi yang sesuai sebelum menyediakan sebut harga.
Minta sebut harga stesen kerjaHantar Permintaan Perolehan Anda
Sila lengkapkan borang dengan keperluan terperinci anda, dan pasukan sokongan kami akan menghubungi anda semula dengan segera. Pakar khusus akan ditugaskan kepada projek anda untuk memberikan panduan profesional dan penyelesaian yang diperibadikan.
Untuk respons paling pantas, kami mengesyorkan agar anda menghantar permintaan melalui borang. Jika anda menghadapi sebarang masalah semasa penghantaran, anda juga boleh menghubungi kami terus di dxk@jtclaser.com .