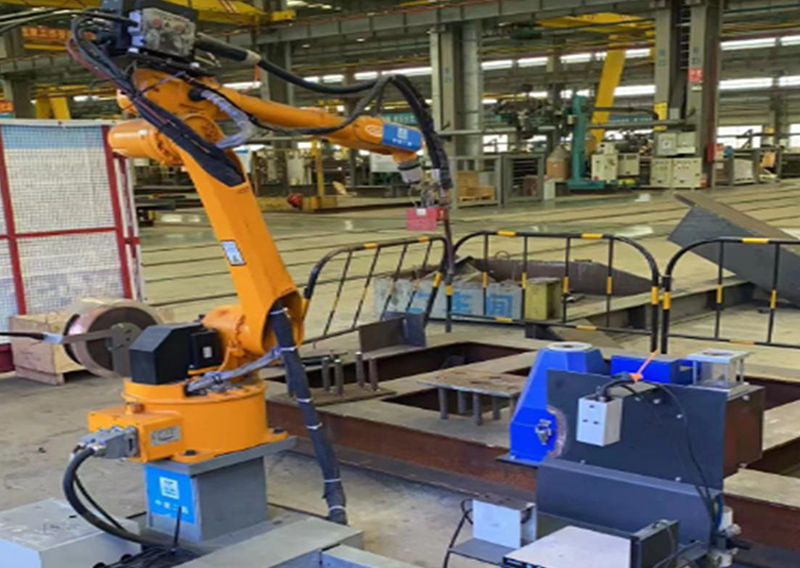
Stesen Kerja Robot Kimpalan Gantri 9 Paksi
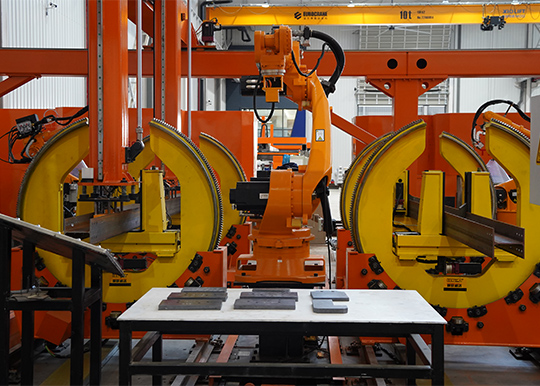
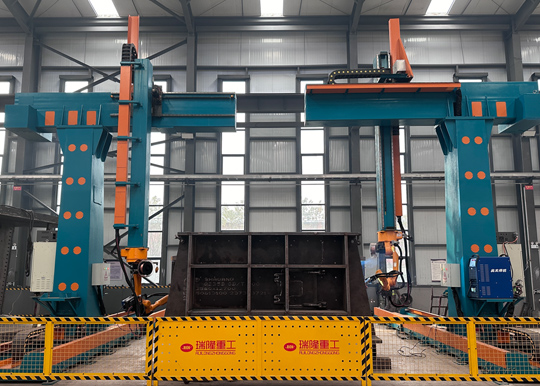
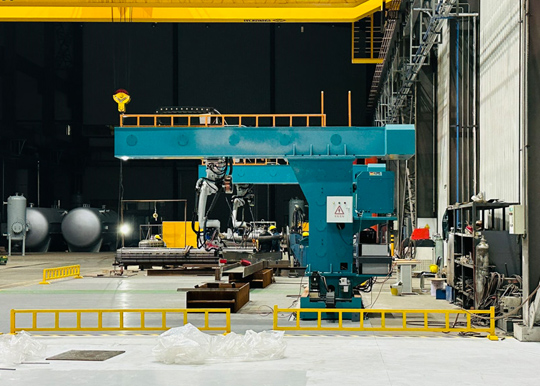
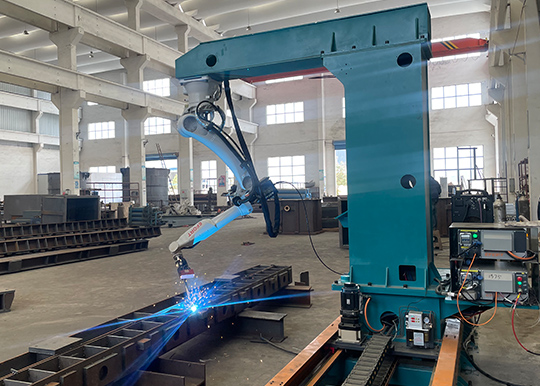
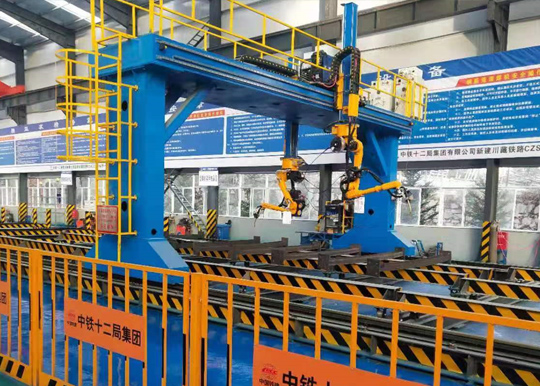
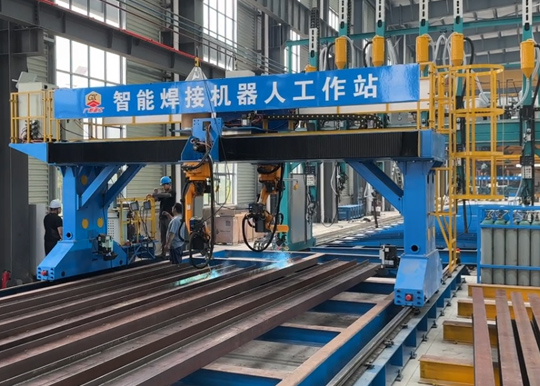
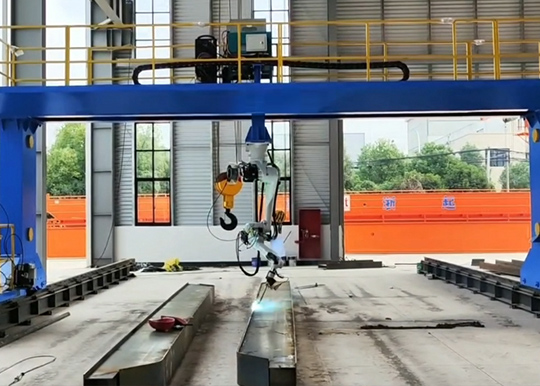
Stesen kerja kimpalan pintar jenis gantri dwi-mesin dengan pelbagai paksi tambahan digunakan terutamanya untuk kimpalan automatik robot bagi pelbagai bangunan struktur keluli, jambatan, kapal dan struktur lain. Stesen kerja ini memenuhi keperluan kimpalan untuk pelbagai kimpalan sudut seperti struktur keluli berbentuk H, unit papak jambatan dan plat mendatar, serta mempunyai keadaan untuk naik taraf berterusan. Pada masa hadapan, ia juga akan disesuaikan dengan kimpalan dalam senario lain. Setiap stesen kerja kimpalan gantri merangkumi sistem kawalan, mekanisme gerak gantri, 2 set robot kimpalan arka, 2 set bekalan kuasa kimpalan robot dan tangki air penyejuk, 2 set sistem visi kimpalan pintar serta 2 set sistem torc penyejukan air.
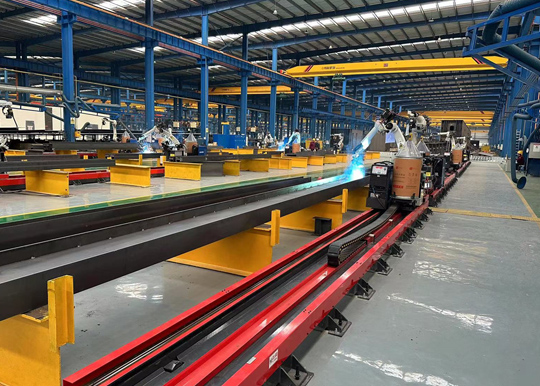
Imej Produk
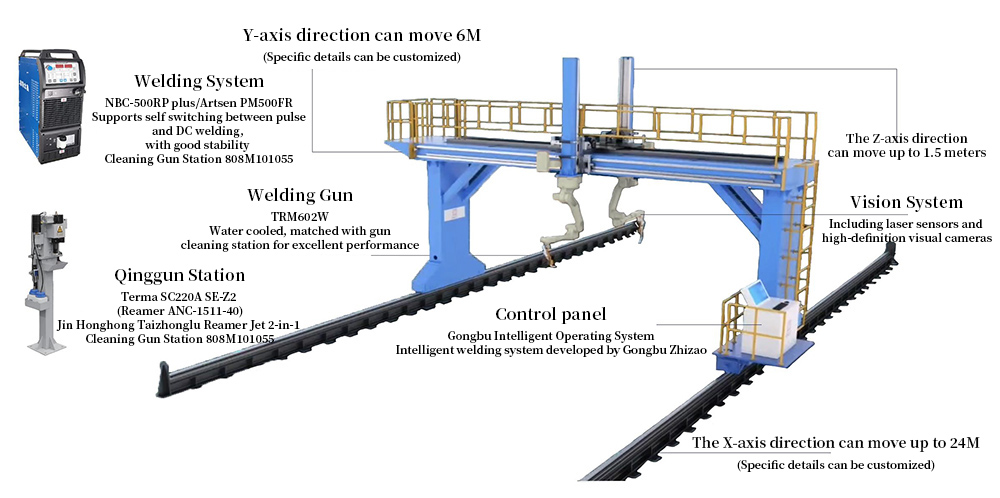
Rajah pemasangan Stesen Kerja Gantri 9 Paksi
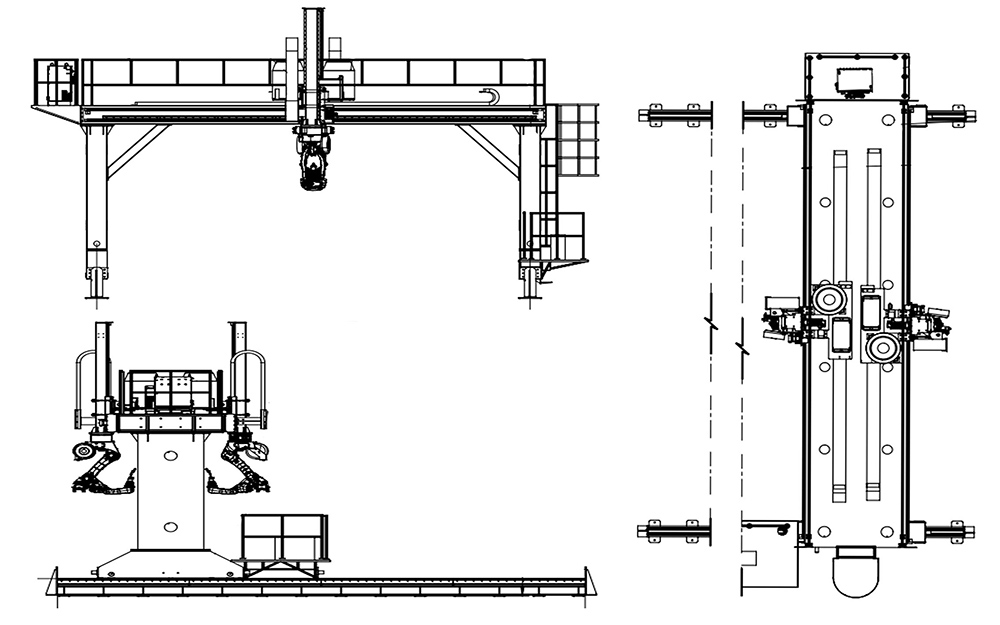
Parameter Stesen Kerja Gantri 9 Paksi
| subitem | unit | kandungan |
| senario aplikasi | / | Terutamanya digunakan untuk unit plat struktur jambatan, rasuk H dan komponen pemasangan lain seperti rel pengangkutan |
| spesifikasi kelengkapan | m | 24*7.5*4.8 |
| jumlah kuasa | KW | 37 |
| Julat kerja maksimum | m | 24*5*1.5 |
| kecekapan kimpalan purata | m/hari | 160–220 (bergantung kepada jenis struktur) |
Prestasi Stesen Kerja Gantri Dwi-Mesin 9 Paksi
| Proses aplikasi | Pemotongan, penandaan, kimpalan |
| Kelengkapan perlindungan alam sekitar | Kelengkapan pilihan |
| Sistem Koordinat Kerja | PCS1, PCS2, PCS3 |
| Julat kerja | 24000*5000*1500 |
| Waktu kerja | 7*20H |
| Pakej Proses Kimpalan | Keluli karbon dawai pepejal CO2/80% CO2+20% AR, keluli karbon berteras fluks CO2, kimpalan DC dan denyut |
| Jenis Bahan Kimpalan | Pembungkusan spool, pembungkusan dram |
| senario aplikasi | Kimpalan kepungan besar, rasuk H, tiang, plat jambatan, sekat besar dan komponen struktur lain |
| Mod gerakan | Gerakan terselaras 9 paksi |
| Paksi Bantu | Landasan rel lantai dan gantri pilihan |
Aliran Kerja Stesen Kerja Gantri Dwi-Mesin 9 Paksi
1) Secara manual atau melalui rantai penghantar, bawa komponen yang akan dikimpal ke rangka stesen kerja dan letakkannya berhampiran titik P;
2) (Serentak atau lebih awal) Operator memutar model secara konsisten dan mencipta nod berdasarkan nombor komponen dan peletakan;
3) Jika sisihan peletakan terlalu besar, gunakan kamera untuk mengenal pasti titik kedudukan P komponen. Jika peletakan cukup hampir, operator memuatkan model secara terus dan memulakan pengimbasan;
4) Selepas pengimbasan selesai, sistem memulakan kimpalan;
5) Setelah kimpalan keseluruhan komponen selesai, bawa komponen ke stesen kerja seterusnya. Jika tiada model komponen, mesin boleh dikendalikan untuk kimpalan menggunakan interaksi visual. Selepas meletakkan komponen pada stesen kerja, operator mengambil foto kawasan kimpalan menggunakan kamera, memadankan proses dan memulakan pengimbasan untuk kimpalan. Berbanding operasi dipacu model, kaedah ini meningkatkan beban kerja relatif operator
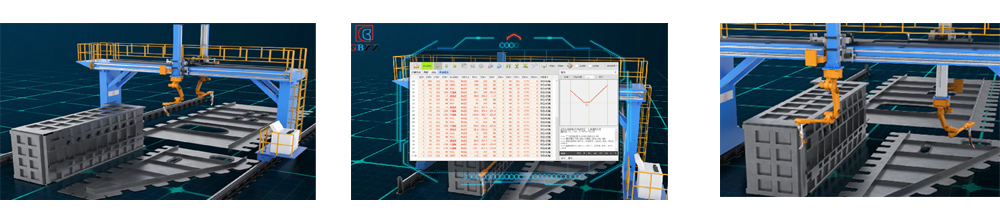
Paparan Komponen yang Boleh Digunakan (Sebahagian)
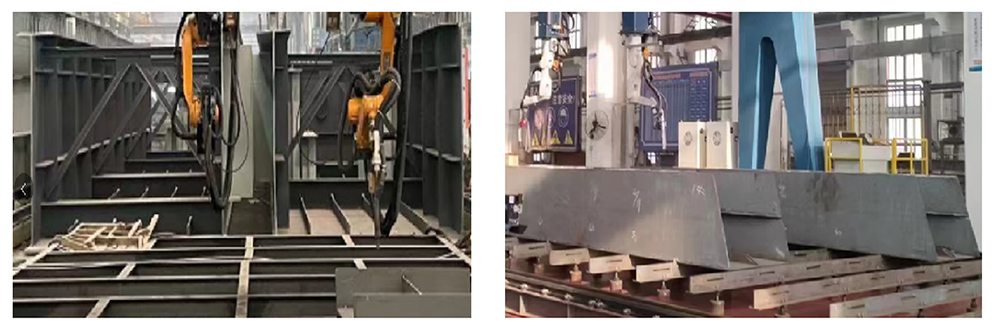
Bahan kerja manakah yang sesuai untuk robot kimpalan gantri 9 paksi?
Susunan gantri dwi-robot ini ditujukan untuk pemasangan keluli struktur bersaiz besar, termasuk unit plat jambatan, rasuk H dan komponen fabrikasi berkaitan. Ciri yang menarik ialah keupayaan mengatur kerja kimpalan merentasi kawasan pemasangan yang luas. Dua pakej robot dan laluan gerak gantri mesti dirancang mengikut kedudukan kimpalan sebenar, rangka sokongan dan laluan pemuatan komponen.
Mulakan pemilihan dengan peta kimpalan. Kenal pasti sama ada komponen itu panel rata, rasuk dengan sambungan terdedah, pemasangan tinggi atau struktur seperti kotak dengan bukaan terhad. Geometri ini boleh mempunyai dimensi luar yang serupa tetapi keperluan akses yang sangat berbeza. Ketinggian plat pengukuh, jarak bebas antara plat serta arah pendekatan obor kimpalan ke setiap kampuh selalunya lebih berguna daripada satu ukuran lebar keseluruhan.
Dimensi pemasangan yang diterbitkan, 24 × 7.5 × 4.8 m, dan rujukan julat kerja 24 × 5 × 1.5 m menerangkan konfigurasi yang disenaraikan. Ruang terpasang tidak sama dengan ruang capaian sambungan kimpalan. Lorong pemuatan, kelegaan hujung, sokongan, orientasi obor dan lekapan mesti dimasukkan dalam susun atur akhir. Sebut harga hendaklah menyatakan julat boleh guna dan sambungan kimpalan yang termasuk dalam pelan produksi.
Fahami konfigurasi lengkap dwi-robot
Penerangan konfigurasi sedia ada merangkumi sistem kawalan, mekanisme gantri, dua robot kimpalan arka, dua pakej sumber kuasa kimpalan dan penyejukan, dua sistem penglihatan serta dua sistem obor sejukan air. Bandingkan sebut harga untuk skop penghantaran yang lengkap ini. Harga untuk rangka gantri atau lengan robot sahaja tidak boleh dibandingkan secara langsung dengan pemasangan bersepadu.
Susun atur gerakan hendaklah mentakrifkan kerja yang diberikan kepada setiap robot dan cara kawasan yang dibenarkan untuk kedua-duanya diselaraskan. Dua robot tidak menjamin output berganda. Sesetengah kampuh tidak boleh dicapai secara serentak; pengimbasan, pemuatan dan pengendalian mungkin masih menjadi operasi bersama. Persetujui urutan produksi dan rekodkan sama ada keputusan ujian yang disebut harga menggunakan satu robot atau kedua-duanya.
| Isu konfigurasi | Soalan untuk semakan susun atur | Sebab ia menjejaskan produksi |
|---|---|---|
| Perjalanan dan ketinggian | Sambungan kimpalan mana yang masih boleh dicapai pada had perjalanan? | Zon hujung dan plat pengukuh yang tinggi boleh mengubah liputan boleh guna |
| Dua pakej robot | Bagaimanakah kawasan kerja dan urutan diselaraskan? | Gangguan atau tugas bersama boleh mengehadkan penggunaan serentak |
| Aliran kerja dipacu model atau visual | Data komponen dan langkah operator manakah yang diperlukan? | Kepelbagaian komponen mengubah masa penyediaan dan pertukaran produksi |
| Pakej kimpalan | Prosedur, laluan dan bahan habis guna obor manakah yang termasuk? | Kualiti kimpalan yang diperlukan menentukan skop proses |
| Pengendalian dan sokongan | Bagaimanakah komponen dimuatkan, dipusingkan dan dikeluarkan? | Akses kren dan penggunaan lekapan menjejaskan jumlah masa kitaran |
Aliran kerja produksi yang praktikal
Sediakan dan letakkan komponen struktur pada sokongannya, menggunakan susunan rujukan yang dipersetujui untuk sel tersebut. Periksa identiti komponen, orientasi dan kestabilan pemasangan. Penyediaan bahan dan pra-pemasangan sambungan hendaklah siap sebelum urutan pengimbasan bermula. Jangan anggap robot sebagai penyelesaian kepada variasi pemasangan yang tidak terkawal.
Dalam aliran kerja dipacu model, pilih model komponen dan penempatannya yang betul. Aliran kerja sedia ada menerangkan pemeriksaan lokasi apabila penempatan berbeza dengan ketara, diikuti pengimbasan dan kimpalan. Untuk kerja tanpa model yang disediakan, pendekatan interaksi visual mungkin memerlukan lebih banyak input operator. Sahkan kaedah yang dimaksudkan pada keluarga komponen anda sendiri, bukan menganggap kedua-dua kaedah mempunyai masa penyediaan yang sama.
Semak laluan yang dijana, penetapan proses dan urutan semasa pentauliahan. Kimpalan kemudian mengikut tetapan penjepitan yang diterima. Masukkan penyelarasan robot, pembersihan dan perubahan yang perlu pada pendekatan obor dalam kitaran. Selepas selesai, periksa sambungan kimpalan dan pindahkan komponen ke operasi seterusnya. Masa pengendalian, kampuh yang tidak lengkap dan kerja semula hendaklah kekal kelihatan dalam rekod produksi.
Masalah yang perlu disiasat semasa ujian sampel
Gantri boleh membawa pakej kimpalan ke kawasan berbeza pada pemasangan yang panjang atau lebar, dan boleh mengurangkan pergerakan berulang bahan kerja. Ujian sampel hendaklah menunjukkan sambungan kimpalan mana yang boleh dicapai dan di mana tetapan penjepitan kedua masih diperlukan. Demonstrasi yang berjaya pada plat rata tidak membuktikan akses ke setiap bucu dalaman bagi pemasangan yang lebih kompleks.
Gunakan geometri dan penyediaan tepi sambungan yang mewakili kerja sebenar. Sertakan persilangan yang sukar, hentian dan perubahan ketinggian, bukan hanya kampuh lurus pada kedudukan paling mudah. Tetapkan kaedah pemeriksaan yang diperlukan sebelum ujian. Rekodkan output yang diterima bersama masa pengimbasan, pembersihan obor dan pengendalian supaya anggaran produksi boleh dibandingkan dengan garis dasar bengkel.
Angka meter sehari sedia ada ialah rujukan konfigurasi dan bergantung pada jenis struktur. Angka tersebut tidak harus menjadi janji penghantaran tetap untuk komponen yang berbeza. Saiz kimpalan, bilangan laluan, panjang sambungan, akses robot dan kapasiti pengendalian yang tersedia semuanya menjejaskan output komponen diterima. Sebut harga berdasarkan lukisan dan ujian anda ialah asas yang berguna untuk komitmen produksi.
Gantri, julur atau rel lantai?
Bandingkan struktur julur 8 paksi untuk unit panel plat yang sesuai dan memerlukan susunan kerja jenis julur. Stesen kerja rel lantai mungkin sesuai apabila komponen panjang kekal dalam jangkauan sisi robot. Untuk komponen padat, stesen robot tunggal boleh mengelakkan spesifikasi perjalanan yang tidak diperlukan oleh tugas tersebut.
Halaman 7 paksi dan gantri 8 paksi menerangkan susun atur lain dalam keluarga ini. Bandingkan julat kerja dan rajah gerakan khusus konfigurasi, bukan menganggap nombor paksi yang sama sentiasa bermaksud skop mesin yang sama. Pilih susunan paling ringkas yang memenuhi keperluan akses kimpalan, pengendalian dan output.
Lima soalan untuk ditanya sebelum membuat pesanan
Adakah gantri dua robot menggandakan output produksi?
Tidak secara automatik. Output bergantung pada sama ada kedua-dua robot boleh mengimpal kampuh yang berguna pada masa yang sama, serta pada langkah pengimbasan, pengendalian dan pemuatan bersama. Bandingkan masa kitaran komponen diterima untuk urutan yang dicadangkan.
Bolehkah stesen kerja ini mengimpal bahagian dalam mana-mana rasuk kotak?
Kimpalan dalaman memerlukan semakan akses berasingan. Saiz bukaan, postur obor, keterlihatan sensor, laluan kabel dan urutan pemasangan boleh mengehadkan akses. Hantar lukisan sambungan dalaman dan sampel wakil sebelum menerima aplikasi tersebut.
Adakah tapak pemasangan ialah saiz komponen maksimum?
Tidak. Dimensi pemasangan merangkumi susunan mekanikal. Sambungan kimpalan yang boleh dicapai mesti diperiksa berbanding perjalanan boleh guna, sokongan dan jangkauan robot, bersama kelegaan pemuatan dan operasi yang diperlukan.
Adakah kami memerlukan model untuk setiap komponen?
Aliran kerja sedia ada menyediakan pendekatan dipacu model dan interaksi visual. Langkah penyediaannya berbeza. Persetujui kaedah yang akan digunakan untuk setiap keluarga produksi dan semak beban kerja operator yang terhasil dalam ujian.
Apakah maklumat yang diperlukan untuk sebut harga gantri?
Sediakan lukisan komponen dan kimpalan, bahan, ketebalan, jisim, permintaan pengeluaran harian, keperluan kualiti dan pelan lantai. Sertakan susun atur kren atau konveyor serta urutan yang digunakan untuk memusingkan atau memindahkan bahan kerja.
Kimpalan rasuk kotak dalam pengeluaran
Lihat kajian kes kimpalan gantri rasuk kotak kami untuk masa pengimbasan dan kimpalan yang diukur, aliran kerja sambungan yang boleh dicapai serta asas untuk menilai komponen yang setara.
Bincangkan komponen dan sasaran pengeluaran anda
Hantar lukisan komponen, keperluan kimpalan dan susun atur lantai anda melalui borang pertanyaan di bawah. Kami boleh menyemak akses sambungan kimpalan dan konfigurasi yang sesuai sebelum menyediakan sebut harga.
Minta sebut harga stesen kerjaHantar Permintaan Perolehan Anda
Sila lengkapkan borang dengan keperluan terperinci anda, dan pasukan sokongan kami akan menghubungi anda semula dengan segera. Pakar khusus akan ditugaskan kepada projek anda untuk memberikan panduan profesional dan penyelesaian yang diperibadikan.
Untuk respons paling pantas, kami mengesyorkan agar anda menghantar permintaan melalui borang. Jika anda menghadapi sebarang masalah semasa penghantaran, anda juga boleh menghubungi kami terus di dxk@jtclaser.com .