
Robot współpracujący
Praktyczna, opłacalna automatyzacja codziennej produkcji. Do wyboru jest siedem modeli sześcioosiowych, z których można skonfigurować system do spawania, paletyzacji, cięcia, manipulacji lub innych powtarzalnych zadań przemysłowych. To wszechstronna opcja dla firm, które muszą pogodzić możliwości, elastyczność i wysokość inwestycji.
FR3MT · FR3 · FR5 · FR10 · FR16 · FR20 · FR30

Elementy sterujące programatora ręcznego – objaśnienie.
Ten 21-sekundowy przegląd sprzętu pokazuje przyciski startu i zatrzymania programu, złącze kabla, wyłącznik awaryjny, trzypołożeniowy przycisk zezwolenia oraz elementy do ręcznego przesuwania robota.
Przegląd sprzętu z napisami w języku angielskim (bez dźwięku). Film pokazuje programator ręczny, a nie cykl spawania. Układ programatora może się różnić w zależności od dostarczonej wersji.
Smart Tool upraszcza uczenie trajektorii.
Opcjonalny uchwyt Smart Tool umieszcza konfigurowalne przyciski na nadgarstku robota. Operator może zapisywać punkty ruchu, tworzyć trajektorie liniowe i kołowe oraz wstawiać polecenia I/O w przeglądarkowym interfejsie uczenia.
Może pracować samodzielnie lub z kompatybilnym czujnikiem siły. Ustawienia sprzętu i komunikacji muszą odpowiadać wybranej konfiguracji.
- PTP: ruch punkt–punkt między zapisanymi pozycjami.
- LIN: liniowy ruch narzędzia dla prostych odcinków trajektorii.
- ARC: odcinki kołowe wyznaczane przez zapisane punkty.
- I/O: skonfigurowane polecenia wyjść, w tym integracja zajarzenia i wygaszenia łuku.
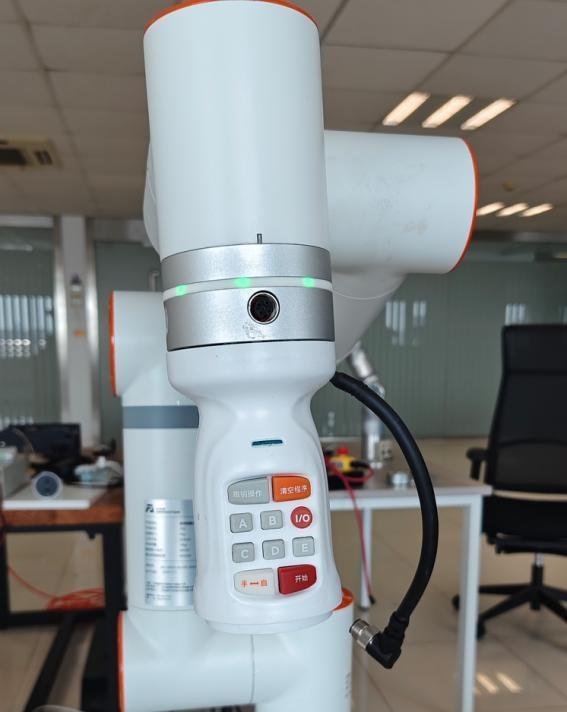
Montaż na nadgarstku robota
Uchwyt montuje się przez złącze TCP. Przed integracją należy sprawdzić prześwit narzędzia, zgodność kołnierza i łączne obciążenie narzędziem.
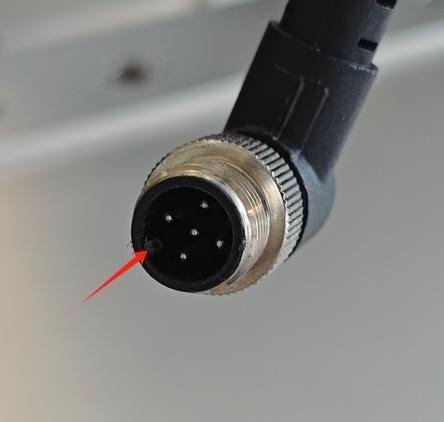
Połączenie RS-485
W instrukcji zastosowano połączenie RS-485 po stronie robota. Konfigurację urządzenia wykonuje się w przeglądarkowym interfejsie uczenia.
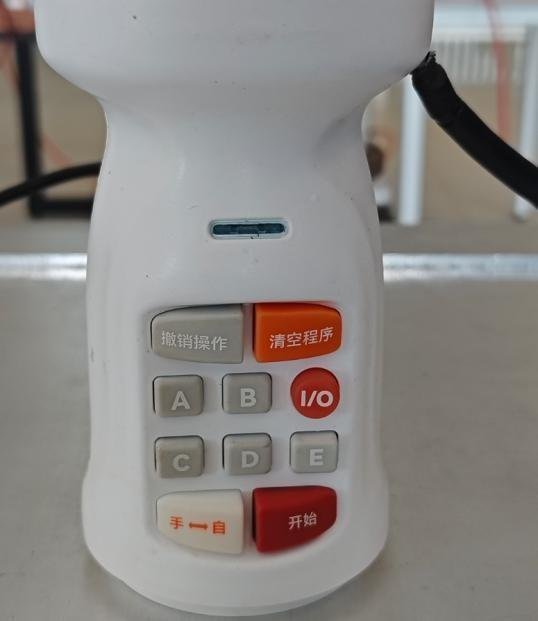
Pięć konfigurowalnych przycisków
Przyciskom A/B/C/D/E można przypisać funkcje, takie jak PTP, LIN, ARC, Nowy program i Zapisz program. Osobne przyciski obsługują funkcje Cofnij, Wyczyść program, Ręczny/Automatyczny, Start i I/O.
Przypisanie przycisków i dostępne funkcje zależą od zainstalowanego Smart Tool i wersji oprogramowania.
Konfiguracja
Wybierz urządzenie końcowe i przypisz funkcje przyciskom uchwytu w interfejsie uczenia.
Uczenie
Poprowadź ramię do wymaganych pozycji i zapisz punkty trajektorii.
Budowa procesu
Dodaj ruch liniowy lub kołowy oraz wymagane polecenia I/O spawania.
Weryfikacja i uruchomienie
Przed produkcją sprawdź program, konfigurację narzędzia i parametry procesu.
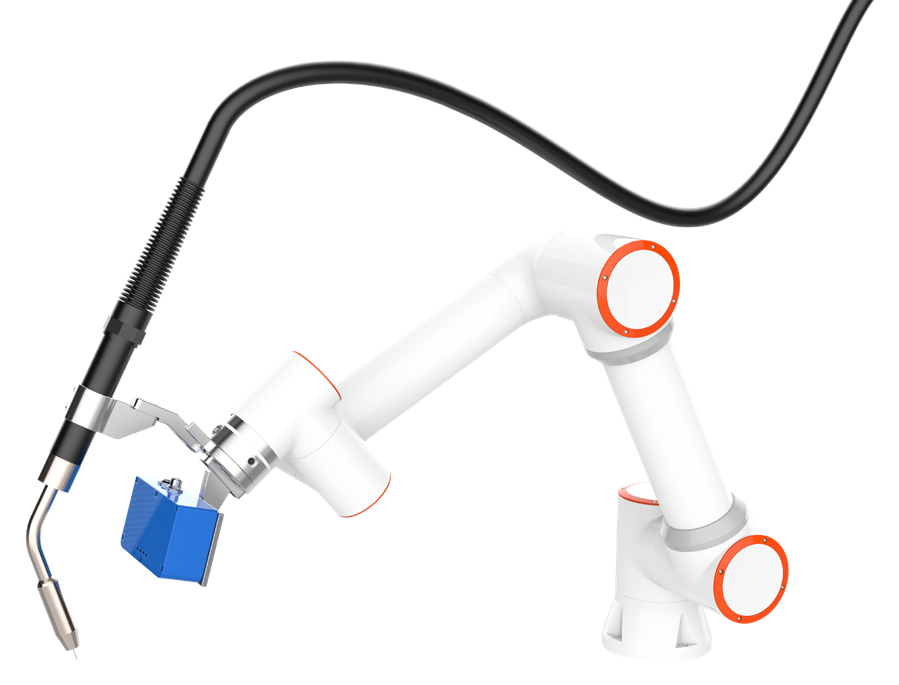
Ramię robota to dopiero początek systemu spawalniczego.
Działające stanowisko łączy ramię ze źródłem prądu spawania, podajnikiem drutu, uchwytem spawalniczym, mocowaniem detali i skoordynowanym sterowaniem. W zależności od zadania można dodać uczenie Smart Tool, platformę mobilną i system wizyjny.
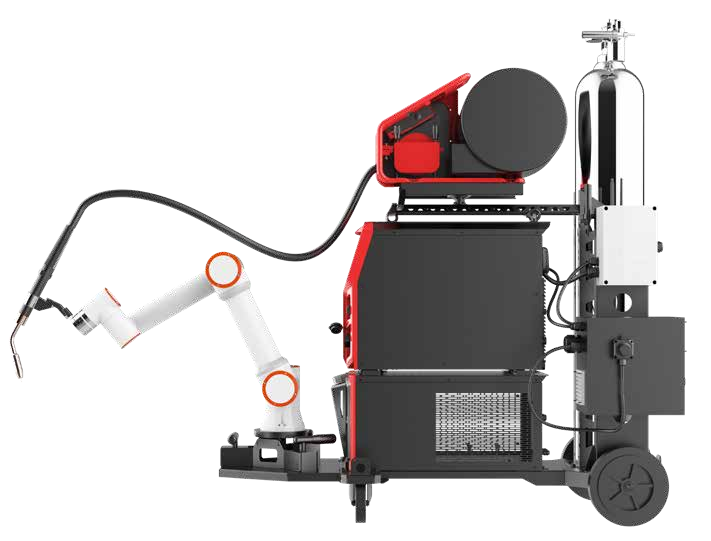
Możliwości procesu spawania
Dostarczone broszury opisują spawanie punktowe i przerywane, spoiny proste i kołowe, ruch wahadłowy oraz spawanie wielowarstwowe i wielościegowe. Wyszukiwanie spoiny drutem i śledzenie spoiny są dostępne w kompatybilnych, skonfigurowanych systemach.
Określenie kompletnego zestawu urządzeń
- Model ramienia, sposób montażu i przestrzeń robocza.
- Źródło prądu, podajnik, uchwyt spawalniczy, prowadzenie przewodów i chłodzenie.
- Smart Tool, przyrządy, stół lub podstawa mobilna.
- Oprogramowanie procesowe, czujniki i integracja I/O.
Opcjonalne wyszukiwanie i śledzenie spoiny
Kompatybilny laserowy system śledzenia może zlokalizować złącze i korygować położenie podczas spawania. Dostarczona instrukcja integracji opisuje lokalizację jedno- i wielopunktową, obliczanie punktów przecięcia oraz przykłady śledzenia w czasie rzeczywistym.
Niezawodne wyniki zależą od zamocowania czujnika, kalibracji TCP i czujnika, konfiguracji komunikacji, geometrii złącza i zwalidowanego programu spawania. Śledzenie spoiny to opcja skonfigurowanego systemu, a nie funkcja samego ramienia.
Siedem modeli. Przejrzyste porównanie danych technicznych.
Udźwig i zasięg należy porównywać łącznie. Model o największym udźwigu nie ma największego zasięgu: FR20 sięga na 1854 mm, a FR30 zapewnia udźwig 30 kg przy zasięgu 1403 mm.
| Model | Udźwig | Zasięg (mm) | Powtarzalność (mm) | Prędkość TCP (m/s) | Masa ramienia (kg) | Średnica podstawy Ø (mm) | Moc średnia / szczytowa (W) |
|---|---|---|---|---|---|---|---|
| FR3MT | 3 kg* | 622 | ±0.05 | 1 | ≈10 | 125 | 200 / 230 |
| FR3 | 3 kg | 622 | ±0.02 | 1 | ≈15 | 128 | 220 / 280 |
| FR5 | 5 kg | 922 | ±0.02 | 1 | ≈22 | 149 | 260 / 310 |
| FR10 | 10 kg | 1400 | ±0.05 | 1.5 | ≈40 | 190 | 300 / 500 |
| FR16 | 16 kg | 1034 | ±0.03 | 1 | ≈40 | 190 | 310 / 410 |
| FR20 | 20 kg | 1854 | ±0.1 | 2 | ≈85 | 240 | 620 / 810 |
| FR30 | 30 kg | 1403 | ±0.1 | 2 | ≈85 | 240 | 600 / 910 |
Dane techniczne przepisano z dostarczonej broszury serii FR w wersji V8.0 z 20.09.2024. Prędkość TCP i moc elektryczna to wartości typowe; moc podano dla warunków testowych opisanych w broszurze. Powtarzalność nie jest bezwzględną dokładnością pozycjonowania.
* Udźwig znamionowy FR3MT wynosi 3 kg; broszura podaje osobno chwilowy udźwig 5 kg. Wartości chwilowej nie należy traktować jako udźwigu ciągłego. Przy ocenie obciążenia trzeba uwzględnić oprzyrządowanie, akcesoria i detal.
Jak dobrać odpowiedni model
- Obliczyć pełne obciążenie narzędziem. Należy uwzględnić uchwyt spawalniczy lub chwytak, adapter, czujnik, przenoszony detal oraz siły od przewodów. Poza masą trzeba sprawdzić położenie środka ciężkości i bezwładność.
- Sprawdzić całą przestrzeń roboczą. Zamiast opierać się wyłącznie na zasięgu, należy zweryfikować każdą wymaganą orientację narzędzia, prześwity przy przyrządach oraz trajektorie dojazdu i odjazdu.
- Dopasować ruch do procesu. Wymagany czas cyklu, prędkość spawania lub trajektorię manipulacji należy zweryfikować przy wybranym obciążeniu.
- Potwierdzić zakres aplikacji. Przed zamówieniem należy wybrać sterowanie, stopień ochrony, interfejsy urządzeń peryferyjnych i sposób instalacji.
Integracja robota z Państwa produkcją.
Kontroler robota
Broszura wymienia wersje kontrolera zasilane prądem przemiennym i stałym. Wydajność i zasilanie kontrolera należy dobrać do wybranego ramienia; FR20/FR30 korzystają z rodziny kontrolerów o większej mocy.
Programator ręczny i Web App
Opcjonalny 10,1-calowy programator zapewnia dedykowany interfejs. Aplikacja Web App jest dostępna także z kompatybilnego komputera, tabletu lub telefonu.
Kaseta przycisków bezpieczeństwa
Kaseta przycisków operatora zapewnia podstawowe funkcje, takie jak przełączanie trybów, uczenie przez prowadzenie ręczne, zapisywanie punktów, start/stop i wyłączanie, zgodnie z opisem w broszurze.
Interfejsy kontrolera
- 16 wejść cyfrowych i 16 wyjść cyfrowych.
- 2 wejścia analogowe, 2 wyjścia analogowe i 2 szybkie wejścia impulsowe.
- Standardowa komunikacja TCP/IP, I/O oraz Modbus TCP/RTU.
- Opcjonalne interfejsy CC-Link, PROFINET, EtherNet/IP i EtherCAT.
- Obsługa SDK dla C#, C++, Python, ROS i ROS 2.
Osie zewnętrzne i urządzenia peryferyjne
Dostarczone materiały konfiguracyjne pokazują dla układów z osiami zewnętrznymi komunikację kontroler–PLC przez UDP oraz kontroler–serwonapęd przez RS-485.
Pozycjonery, osie liniowe, chwytaki, czujniki siły i systemy wizyjne wymagają kompatybilnego sprzętu, oprogramowania i uruchomienia. Obsługiwane urządzenia i wymagania dotyczące ruchu skoordynowanego należy potwierdzić dla planowanego systemu.
Jedna rodzina robotów. Wiele pakietów aplikacyjnych.
O możliwościach systemu decydują efektor końcowy i urządzenia procesowe. Poniższe przykłady pokazują konfiguracje systemowe, a nie wyposażenie dostarczane z każdym ramieniem.
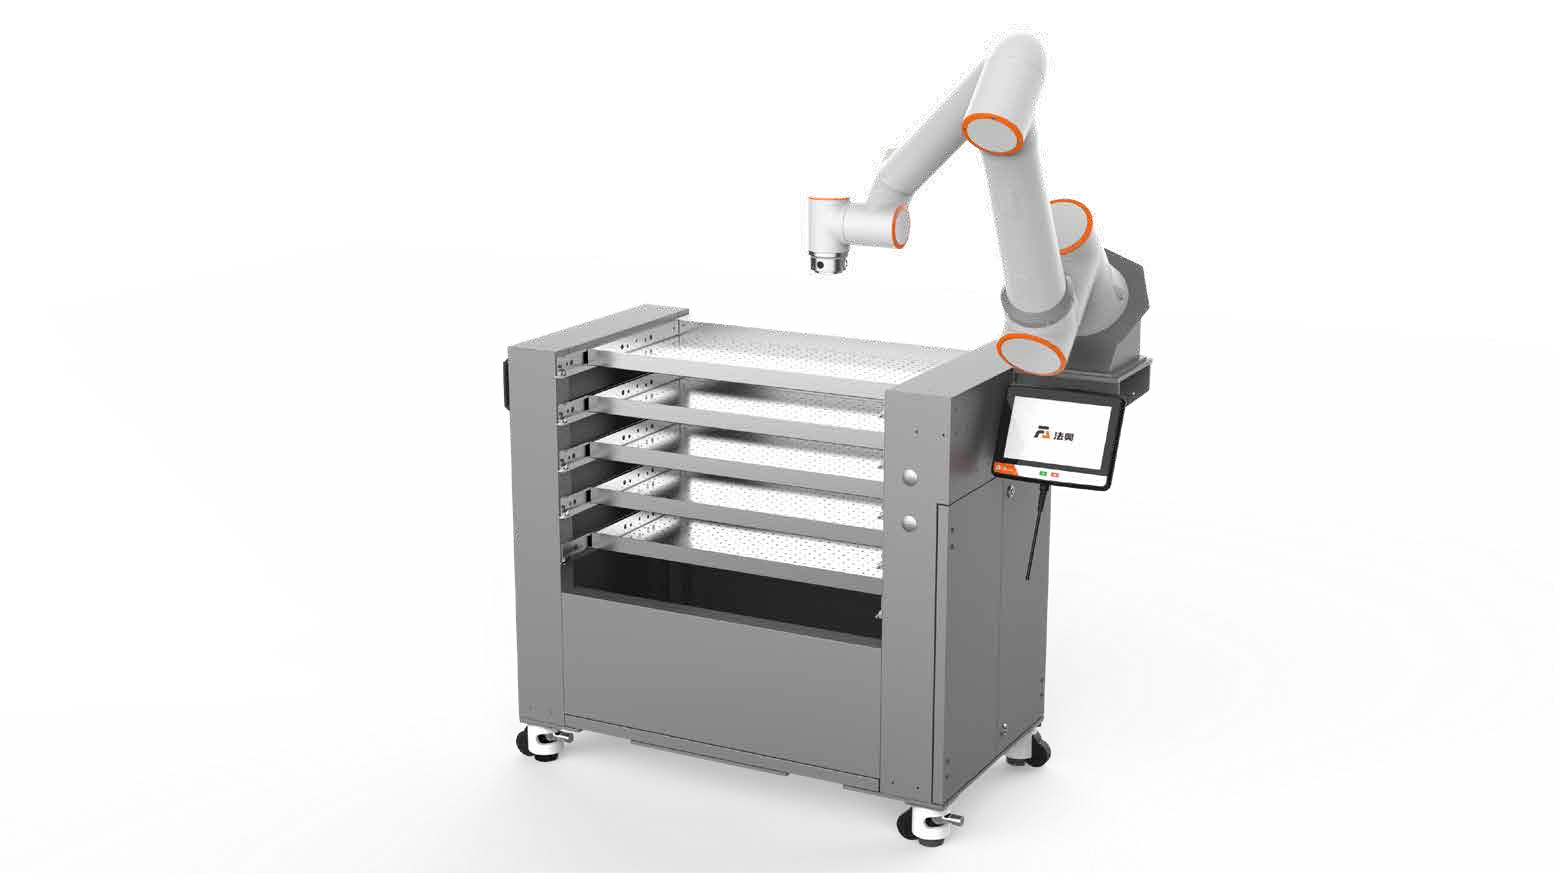
Obsługa maszyn
Konfiguracja chwytaka, podawania detali i interfejsów maszyn do załadunku i rozładunku. Należy potwierdzić dostęp do maszyny, masę detalu i wymagania dotyczące cyklu.
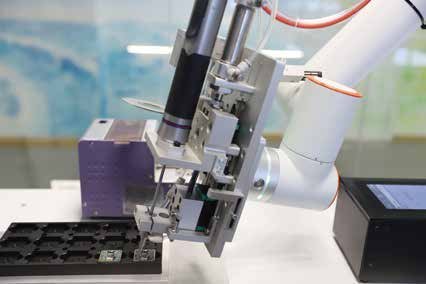
Montaż i wkręcanie
Ramię łączy się z narzędziem do dokręcania i przyrządem na detal. Kontrola momentu, podawanie elementów złącznych i identyfikowalność zależą od wybranego wyposażenia.
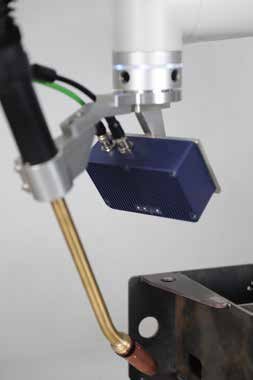
Dozowanie i klejenie
Robot w połączeniu z systemem dozowania realizuje powtarzalne trajektorie nanoszenia. Przepływ materiału i synchronizacja procesu muszą być skoordynowane z ruchem.
Paletyzacja
Broszura systemowa obejmuje stanowiska paletyzacji stałe i z kolumną podnoszącą. Ostateczną konfigurację określają typ chwytaka, wymiary kartonów, udźwig i wysokość stosu.
Pobieranie z prowadzeniem wizyjnym
Połączenie kompatybilnej kamery 3D, oprogramowania wizyjnego i chwytaka umożliwia wykrywanie i pobieranie detali. Należy ocenić geometrię detalu, wykończenie powierzchni i sposób podawania.
Manipulacja i współpraca z przenośnikami
Ramię współpracuje z przyrządami, przenośnikami i czujnikami, przekazując detale między operacjami. Śledzenie, chwytanie i czasy przekazania należy weryfikować łącznie.
Integracja cięcia
Aplikację cięcia buduje się z odpowiedniego narzędzia tnącego, źródła procesowego i przyrządów. Na etapie projektowania systemu należy potwierdzić obciążenie narzędziem, dostęp trajektorii, wymagania jakości cięcia, odciąg oraz zabezpieczenia właściwe dla procesu.
Zastosowania natryskowe
Do zadań powlekania konfiguruje się odpowiedni pistolet natryskowy, zasilanie medium i sterowanie procesem. Ochronę robota i sposób instalacji dobiera się do materiału powłokowego i warunków pracy.
Wykonania przeciwwybuchowe
Dostarczona broszura opisuje dedykowane wersje przeciwwybuchowe robota i szafy. Wymagają one doboru i weryfikacji dla konkretnej strefy zagrożenia wybuchem; standardowe ramię nie jest systemem przeciwwybuchowym.
Przed zamówieniem ustalmy, co wchodzi w zakres dostawy.
Potwierdzenie zestawu robota
- Wybrany model robota i kontroler.
- Kaseta przycisków, przewody zasilające i przewody połączeniowe robota.
- Elementy montażowe i sposób instalacji.
- Wymagana wersja oprogramowania, instrukcje i dokumentacja konfiguracji.
Określenie wyposażenia opcjonalnego
- Smart Tool i kompatybilny czujnik siły.
- Programator ręczny i opcjonalne interfejsy komunikacyjne.
- Źródło spawalnicze, uchwyt spawalniczy, podajnik, chłodzenie i przyrządy.
- Śledzenie spoiny, system wizyjny, chwytaki i osie zewnętrzne.
- Podstawa mobilna, pozycjoner lub stanowisko aplikacyjne.
Zdjęcia przedstawiają przykładowe konfiguracje. Ostateczne zestawienie materiałowe i zakres dostawy należy potwierdzić w ofercie.
Znaczenie uruchomienia
Należy zaplanować montaż, ustawienie obciążenia i TCP, prowadzenie przewodów, komunikację z urządzeniami peryferyjnymi, uczenie i próby aplikacyjne. Ramię współpracujące nie sprawia, że każdy proces nadaje się do pracy bez osłon; wymagane środki ochronne wynikają z całego stanowiska i jego oprzyrządowania, zwłaszcza przy cieple spawania, promieniowaniu łuku i dymach.
Co warto wiedzieć.
Dla kogo przeznaczony jest ten robot współpracujący?
Ta seria jest przeznaczona do typowej automatyzacji przemysłowej: dla firm, które szukają rozsądnej równowagi między możliwościami, elastycznym wdrożeniem i kosztem inwestycji w powtarzalnych zadaniach produkcyjnych. Ramię i pakiet aplikacyjny należy dobierać do zadania, a nie wyłącznie na podstawie ceny.
Czy Smart Tool eliminuje całe programowanie i konfigurację?
Smart Tool upraszcza uczenie punktów i tworzenie poleceń ruchu przy nadgarstku. Robot nadal wymaga prawidłowych ustawień narzędzia i obciążenia, skonfigurowanego programu, integracji urządzeń peryferyjnych i walidacji procesu.
Czy powtarzalność ±0,02 mm dotyczy każdego modelu?
Nie. Dostarczona broszura podaje powtarzalność ±0,02 mm dla FR3 i FR5. Pozostałe modele mają od ±0,03 do ±0,1 mm. Powtarzalność opisuje powrót do zapisanej pozycji; nie gwarantuje dokładności gotowego detalu ani spoiny.
Czy laserowe śledzenie spoiny i system wizyjny są w zestawie?
To opcje aplikacyjne. Wymagają kompatybilnego czujnika, interfejsu, oprogramowania i kalibracji. Samo ramię nie stanowi kompletnego systemu wizyjnego ani systemu śledzenia.
Jakie informacje są potrzebne do wyceny stanowiska spawalniczego?
Prosimy przesłać rysunki lub zdjęcia, materiał i grubość, typ złącza, długość spoin, wymiary i masę detali, wymaganą wydajność, dostępną powierzchnię oraz posiadane urządzenia spawalnicze.
Prosimy napisać, co chcą Państwo zautomatyzować.
Prosimy przesłać rysunki detali, opis zadania, wymagania dotyczące narzędzia lub udźwigu oraz docelowy czas cyklu. JTCLASER omówi z Państwem dobór robota i konfigurację aplikacji.