Uczenie przez prowadzenie ręczne · Powtarzalne wykańczanie
Inteligentne stanowisko szlifowania z robotem współpracującym (cobot)
Ucz trajektorii ręcznie.
Powtarzalne szlifowanie zostaw robotowi.
Ruch prowadzony przez operatora zamienia się w powtarzalny cykl wykańczania. Robot, narzędzie ścierne i mocowanie detalu konfiguruje się pod Państwa detale do szlifowania, gratowania i przygotowania powierzchni.
Oprzyrządowanie i konfiguracja dobierane do aplikacji. Ostateczny zakres jest uzgadniany dla Państwa detalu.
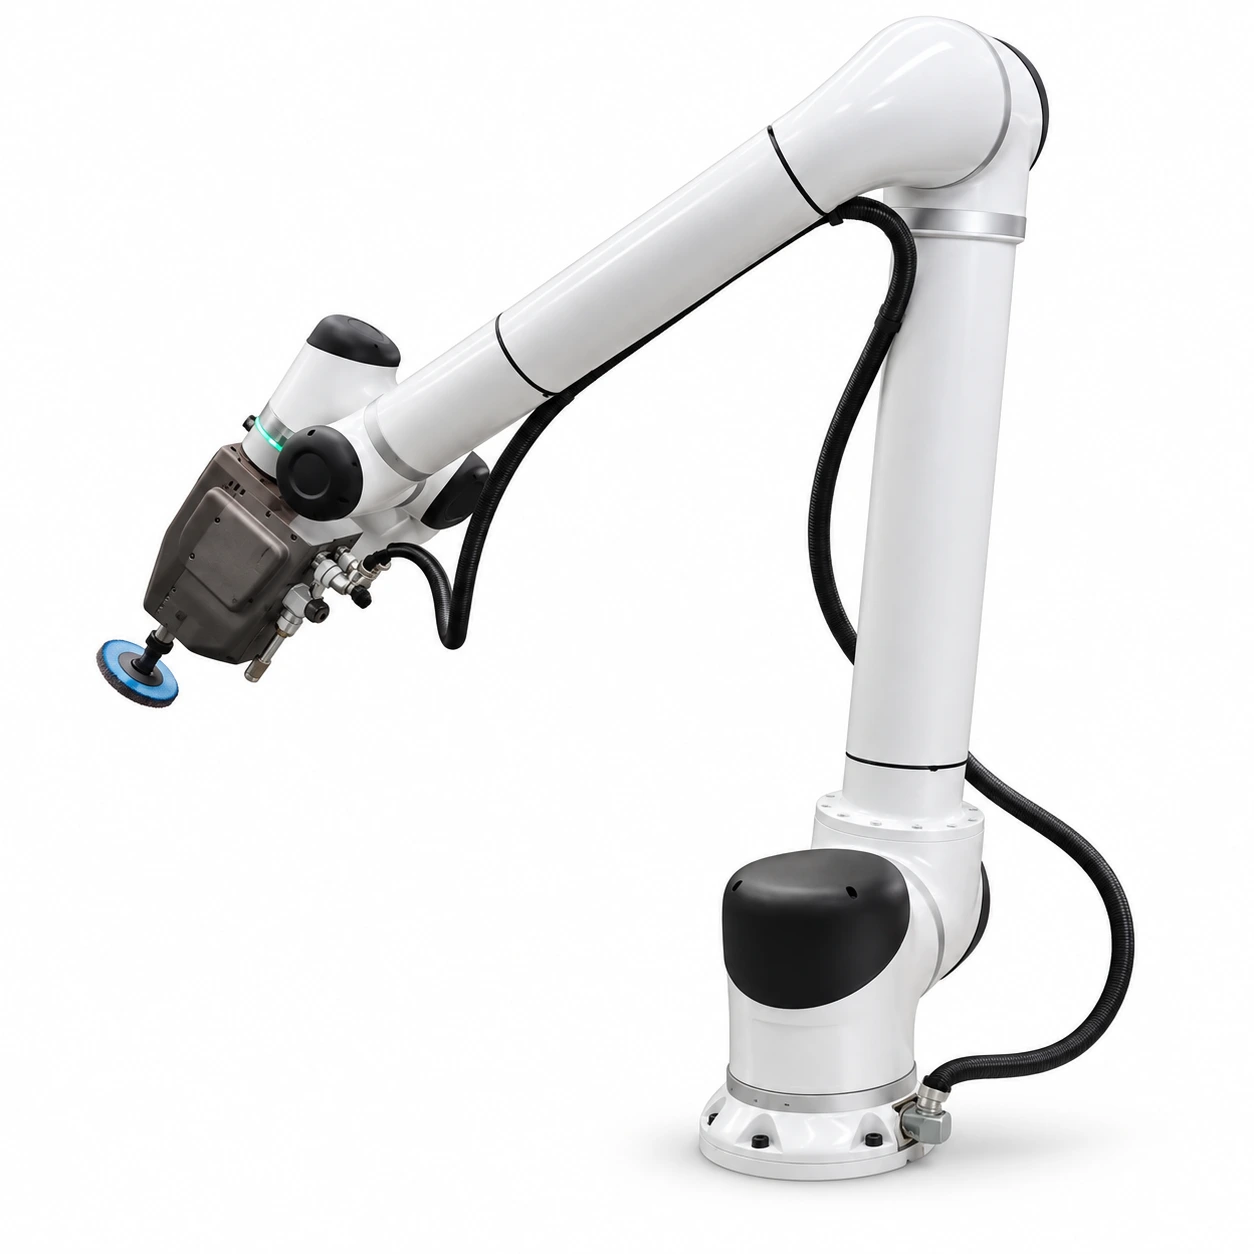
Doświadczenie operatora przeniesione do cyklu robota
Ludzie skupiają się na przygotowaniu i jakości, a robot powtarza zweryfikowany ruch.
Uczenie ręczne
Operator prowadzi ramię po zamierzonej trajektorii. Uczenie przez prowadzenie ręczne upraszcza ustawienie ruchu i ułatwia odniesienie go do rzeczywistego detalu.
Ponowne użycie zweryfikowanych trajektorii
Zapisaną trajektorię można odtwarzać dla takich samych detali przy powtarzalnym mocowaniu. Program dopracowuje się, gdy zmienia się detal lub proces.
Mniej powtarzalnej pracy ręcznej
Powtarzalny ruch narzędzia przejmuje robot, a operator odpowiada za uczenie, załadunek, stan materiału ściernego i kontrolę.
Konfiguracja pod Państwa detale
Głowicę ścierną, materiały eksploatacyjne i przyrząd dobiera się do materiału, dostępnych powierzchni i wymaganego wykończenia.
Zrobotyzowane szlifowanie w praktyce
Przykłady zrobotyzowanego szlifowania różnych detali.
Przykłady aplikacji pokazują różne urządzenia i oprzyrządowanie. Pokaz nie jest specyfikacją jednego standardowego zestawu.
Od wyuczonej trajektorii do powtarzalnego procesu
Przygotowanie
Ustalenie położenia detalu, wybór narzędzia i materiału ściernego oraz ustawienie danych narzędzia i obciążenia robota.
Prowadzenie i zapis
Zapis ruchu przez prowadzenie ręczne. Zapisanie wymaganych pozycji i sprawdzenie orientacji narzędzia.
Test i dopracowanie
Sprawdzenie ruchów dojazdowych i trajektorii, a następnie weryfikacja ustawień szlifowania na reprezentatywnych detalach.
Powtarzanie i kontrola
Ponowne użycie zatwierdzonego cyklu. Kontrola jakości wykończenia, pozycjonowania i zużycia materiału ściernego w trakcie produkcji.
Prowadzenie ręczne upraszcza uczenie, ale dobór materiału ściernego, ustawienia procesu i walidacja nadal są konieczne.
Wybierz właściwe zastosowanie wykańczające
Zaczynamy od powierzchni, którą trzeba poprawić, a następnie dobieramy oprzyrządowanie i układ robota.
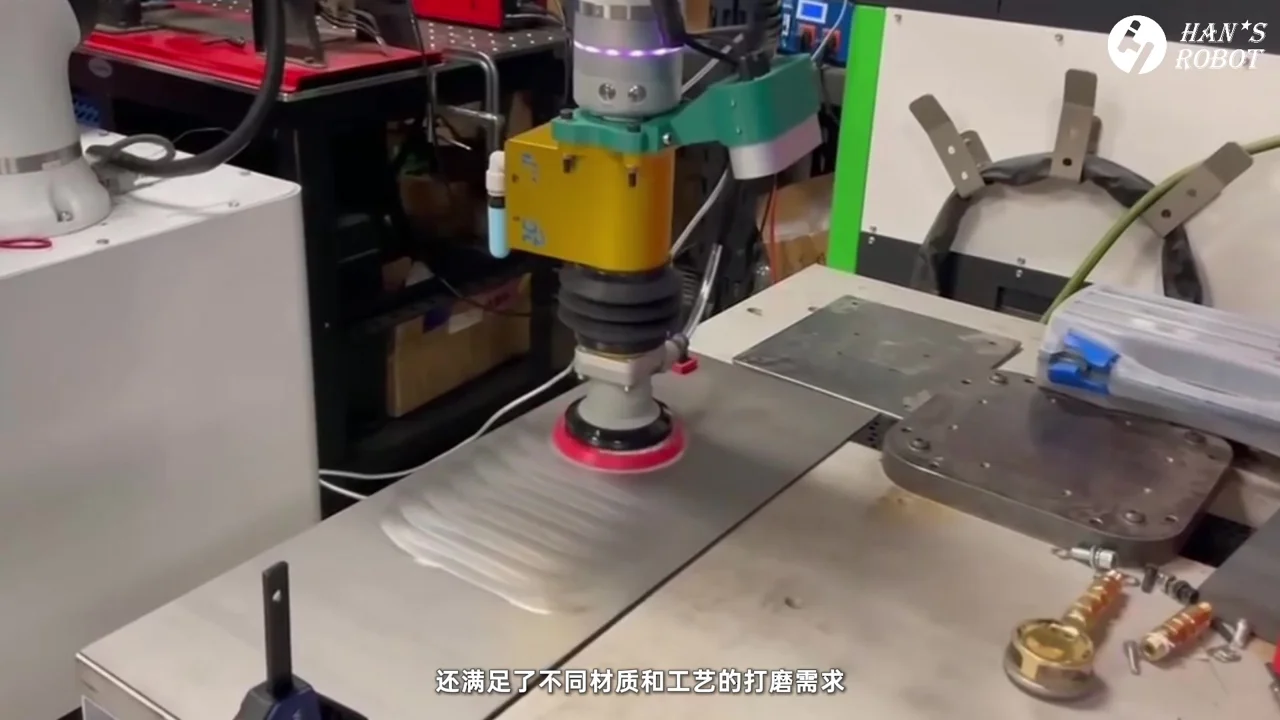
Przygotowanie i wyrównywanie powierzchni
Ocena tarcz lub innych narzędzi ściernych do obróbki dostępnych powierzchni i wyrównywania lic spoin. Przed wyborem procesu należy określić naddatek do usunięcia i docelowe wykończenie.
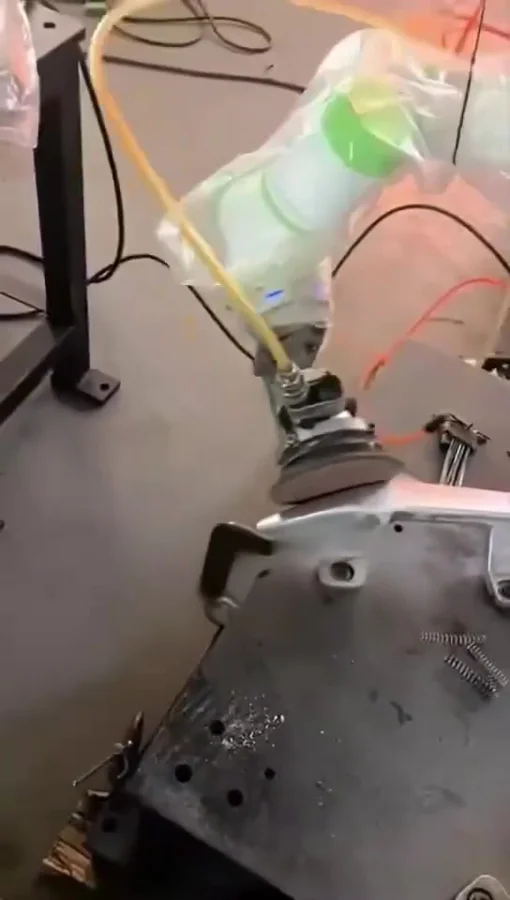
Krawędzie i elementy detali
Ocena dostępnych zadziorów, krawędzi i miejscowych obszarów wykańczania na elementach metalowych. To, które elementy można obrobić, zależy od dostępu do detalu, mocowania i prześwitu dla narzędzia.
Stanowisko skonfigurowane pod Państwa zadanie
Robot i zasięg
Dobór przestrzeni roboczej i udźwigu dla całego zespołu narzędzia oraz obciążeń procesowych.
Głowica szlifierska i materiał ścierny
Dobór typu narzędzia, zakresu prędkości i materiałów eksploatacyjnych do materiału i wymaganego naddatku.
Przyrząd i pozycjonowanie detalu
Detal musi być zawsze ustalany w tym samym położeniu, aby zweryfikowane trajektorie pasowały do każdego cyklu.
Podatność / sterowanie siłą
Dedykowany pakiet warto rozważyć, gdy wymagana jest kontrolowana siła docisku lub występuje zmienność powierzchni. Tę opcję należy potwierdzić w ofercie.
Sterowanie i integracja
Określenie sygnałów narzędzia i komunikacji z urządzeniami peryferyjnymi dla wybranego robota i kontrolera.
Osłony i odciąg
Zaplanowanie osłon i odciągu dla procesu ściernego i warunków w zakładzie.
Samo ramię współpracujące nie sprawia, że szlifowanie nadaje się do pracy przy niechronionym dostępie ludzi. Kompletna aplikacja wymaga odpowiednich środków ochronnych.
Pytania przed wyborem stanowiska szlifierskiego
Czy robota naprawdę można uczyć ręcznie?
Dostarczona dokumentacja platformy Elfin opisuje uczenie w trybie FreeDrive oraz zapis i odtwarzanie trajektorii. Ostateczny robot, kontroler i wersja oprogramowania są weryfikowane pod kątem wymagań Państwa projektu.
Czy tę samą trajektorię można stosować dla różnych detali?
Zweryfikowaną trajektorię można ponownie wykorzystać dla takich samych detali przy powtarzalnym pozycjonowaniu. Zmiany geometrii, mocowania, narzędzi lub zużycie materiału ściernego mogą wymagać korekty albo nowego programu.
Czy uczenie przez prowadzenie ręczne obejmuje szlifowanie ze stałą siłą docisku?
To osobne funkcje. Jeśli zadanie wymaga kontrolowanej siły docisku, należy dobrać i zweryfikować dla danej aplikacji odpowiedni pakiet podatności lub sterowania siłą.
Jakiego wykończenia i wydajności można się spodziewać?
Wyniki zależą od materiału, stanu wyjściowego, narzędzia, materiału ściernego i ustawień procesu. Prosimy przekazać reprezentatywne detale i mierzalne kryteria odbioru, aby można było ocenić proponowany proces.
Omów swoje zastosowanie
Prosimy pokazać detal do szlifowania
Prosimy opisać JTCLASER obecny proces. Przeanalizujemy wymagania i omówimy odpowiednią konfigurację stanowiska.
- Zdjęcia lub rysunki detalu, materiał i wymiary
- Obszary do szlifowania oraz stan wyjściowy powierzchni lub spoiny
- Docelowe wykończenie i naddatek do usunięcia
- Wielkość partii, potrzeby produkcyjne i dostępna powierzchnia w zakładzie
Rysunki lub zdjęcia prosimy przesyłać na adres
dxk@jtclaser.com