

Ośmioosiowe inteligentne stanowisko spawalnicze z konstrukcją wysięgnikową
Precyzyjne i wydajne zautomatyzowane spawanie belek i słupów stalowych, belek podestów technologicznych, wsporników urządzeń i słupów skrzynkowych.
Uzyskaj natychmiastową wycenę
Zalety 8-osiowego zrobotyzowanego stanowiska spawalniczego:
1. Wysoka precyzja: 8-osiowe zrobotyzowane stanowisko spawalnicze zapewnia precyzyjne pozycjonowanie i sterowanie ruchem, umożliwiając dokładne spawanie.
2. Wysoka wydajność: stanowisko realizuje spawanie automatyczne, znacznie zwiększając wydajność produkcji i efektywność pracy.
3. Elastyczność: 8-osiowe zrobotyzowane stanowisko spawalnicze ma szerokie możliwości ruchowe i dostosowuje się do spawanych detali o różnych kształtach i wymiarach.
4. Niezawodność: stanowisko wykorzystuje zaawansowane układy sterowania i czujniki, zapewniając stabilną i niezawodną pracę.
5. Bezpieczeństwo: stanowisko ogranicza ręczne prace spawalnicze, zmniejszając zagrożenia dla pracowników.
6. Oszczędność kosztów: spawanie zautomatyzowane obniża koszty pracy i straty materiału, a tym samym koszty produkcji.
7. Kontrola jakości: stanowisko umożliwia precyzyjne sterowanie parametrami spawania, poprawiając jakość i powtarzalność spoin.
8. Identyfikowalność: stanowisko rejestruje przebieg i parametry spawania, zapewniając identyfikowalność procesu.
System operacyjny
Interfejs systemu
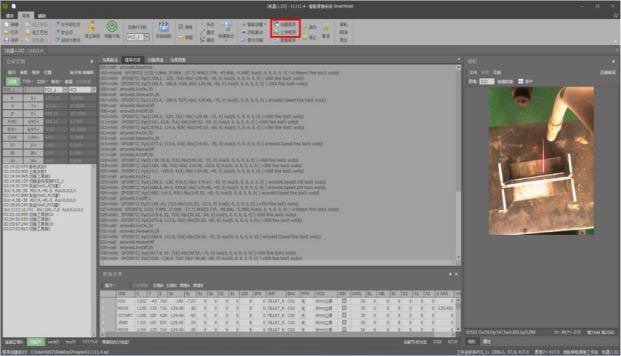 Stuknij rysunek, aby wyświetlić w pełnym rozmiarze.
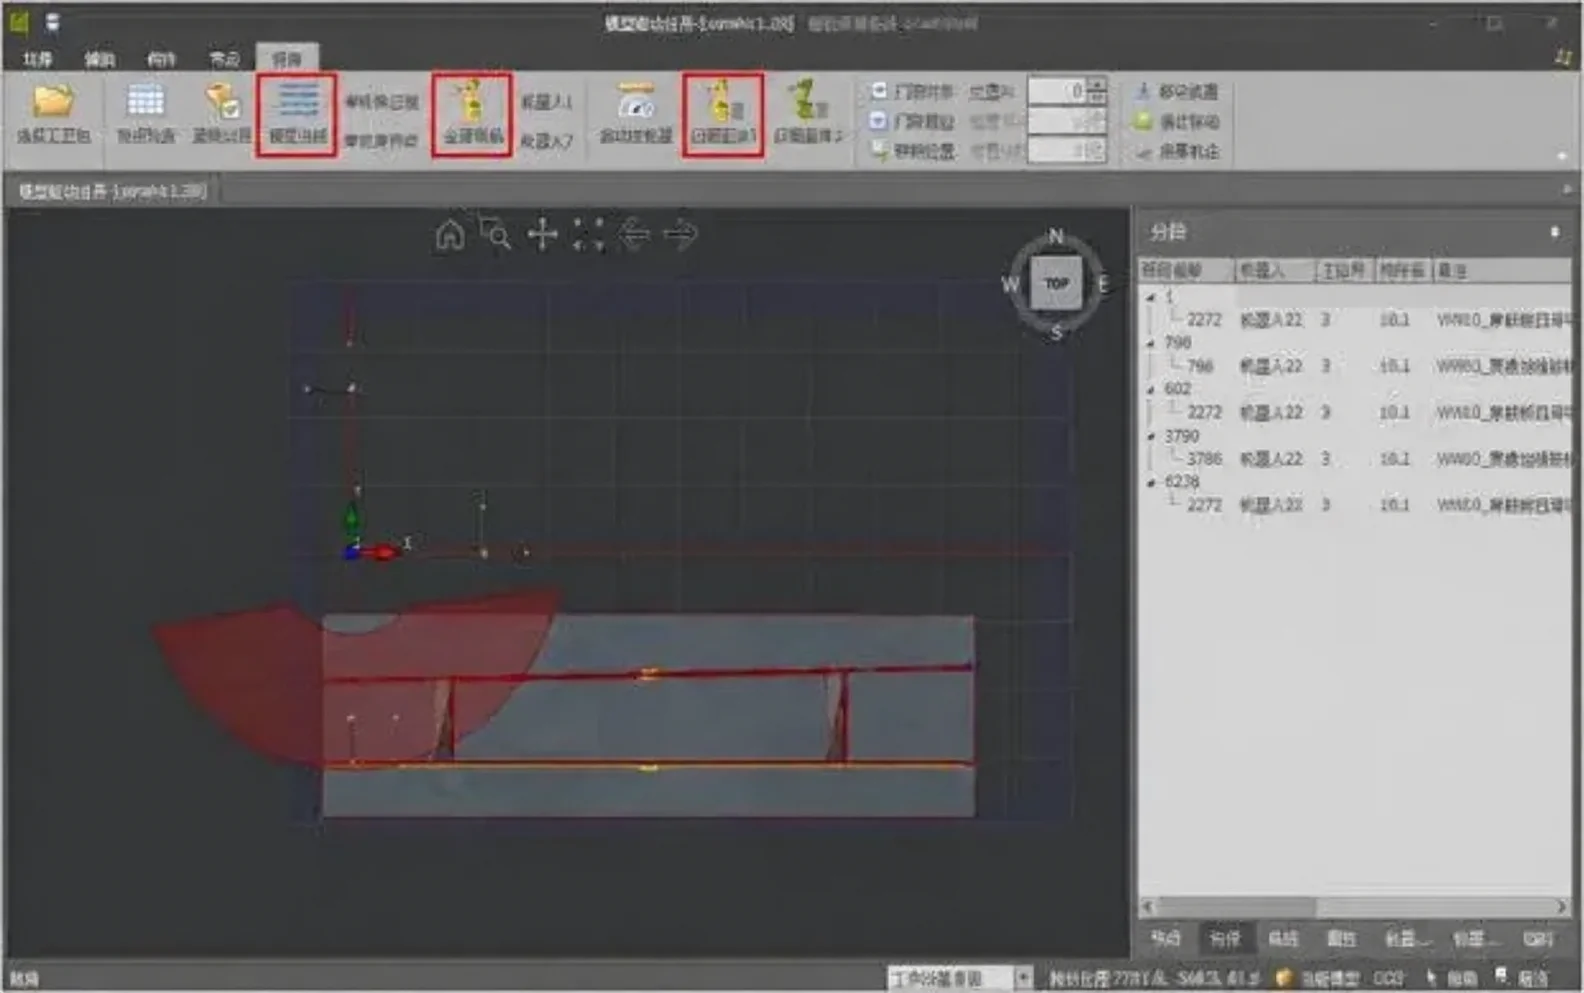 Stuknij rysunek, aby wyświetlić w pełnym rozmiarze.
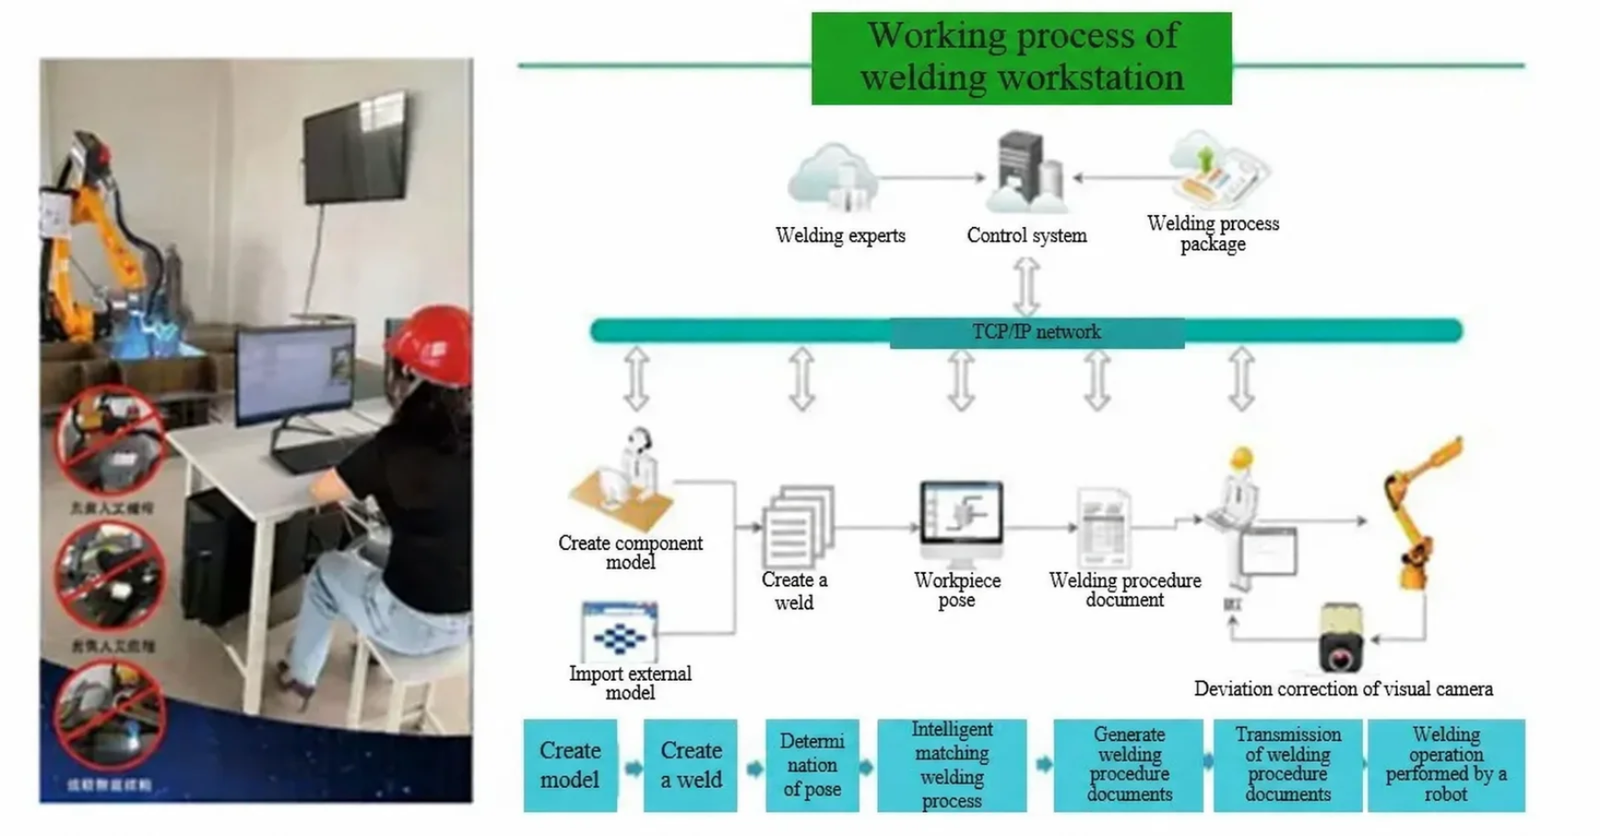 Stuknij rysunek, aby wyświetlić w pełnym rozmiarze.
Przegląd funkcji
System został opracowany we własnym zakresie. Jego główną funkcją jest automatyczne generowanie programu spawania według rzeczywistego konturu elementu w modelu: dzięki głębokiej integracji z technologią spawania model 3D jest importowany, a system wizyjny określa położenie wszystkich spoin elementu. Oprogramowanie działa na komputerze PC, który można umieścić w dowolnym miejscu. Sterowanie zdalne jest możliwe przez protokół TCP/IP, co pozwala obsługiwać spawanie na hali bezpośrednio z biura.
System może normalnie pracować na dwie zmiany dziennie (po 8 godzin) przy zachowaniu stabilnej dokładności;
Projekt stanowiska był wielokrotnie weryfikowany i symulowany; wytrzymałość projektowa wszystkich elementów jest pewna, a montaż i konserwacja są łatwe. Przy zachowaniu pełnej funkcjonalności stanowisko ma również estetyczny wygląd;
Wszystkie elementy zakupowe stanowiska pochodzą od renomowanych producentów branżowych, a jakość wszystkich części obrabianych jest ściśle kontrolowana – zapewniają one wymaganą wytrzymałość, wysokie parametry i płynny ruch;
Jednostki miar części i przyrządów stanowiska oraz wszystkie rysunki są zgodne z normami GB; projekt, wykonanie i materiały wszystkich przyrządów i części są zgodne z normami ISO i IEC lub innymi równoważnymi;
Części i podzespoły stanowiska wykonano z wysokiej jakości materiałów, a dobrane elementy mechaniczne i elektryczne to sprawdzone, niezawodne produkty.
Schemat projektu
Typ produktu
Wymiary konstrukcyjne
| S/N | Produkt | Wysokość | Szerokość | Długość |
|---|---|---|---|---|
| 1 | Przepona mostowa | Wysokość płyty pionowej ≤ 0,5 m | ≤3.5m | ≤12m |
| 2 | Kształtownik H | Wysokość płyty pionowej ≤ 0,5 m | ≤3.5m | ≤12m |
Zdjęcia typowych produktów


Środowisko pracy i przygotowanie użytkownika
Zasilanie: 380 V ±10%, 50 Hz ±2%, 220 V ±10%, 50 Hz. Główna rozdzielnica w punkcie przyłączenia powinna być wyposażona w wyłącznik różnicowoprądowy o prądzie powyżej 125 A i pewnie uziemiona. Rozdzielnicę należy zlokalizować pośrodku stanowiska; w przeciwnym razie długość przewodów dostarczonych z urządzeniem nie będzie wystarczająca;
a) Roboty fundamentowe b) Materiały i roboty okablowania po stronie pierwotnej c) System uziemienia TN-S i przewód uziemiający
Temperatura otoczenia pracy: −10 °C – 45 °C.
Wilgotność otoczenia pracy: ≤ 90% bez kondensacji; wystarczające oświetlenie i dobra wentylacja; ciśnienie sprężonego powietrza: nie mniej niż 0,6 MPa.
Sprężone powietrze: należy zapewnić źródło powietrza o ciśnieniu 5–7 Kgf/cm2, zwykle 4–5 Kgf/cm2.
Gaz osłonowy: należy zapewnić gazy CO2, Ar+CO2 lub rurociągi spełniające normy krajowe, zasilane w sposób scentralizowany. Ciśnienie gazu osłonowego powinno być większe niż 0,5 MPa.
Przygotowanie miejsca: a) Przed dostawą sprzętu użytkownik powinien uprzątnąć stanowisko inteligentnego systemu spawalniczego b) Zapewnić podkładki montażowe pod konstrukcję bramową zgodnie z poziomem posadzki c) Wyposażyć w spawarkę ręczną umożliwiającą spawanie punktowe w dowolnym miejscu d) Zapewnienie współpracy wózka widłowego lub dźwigu do montażu
Układ ogólny

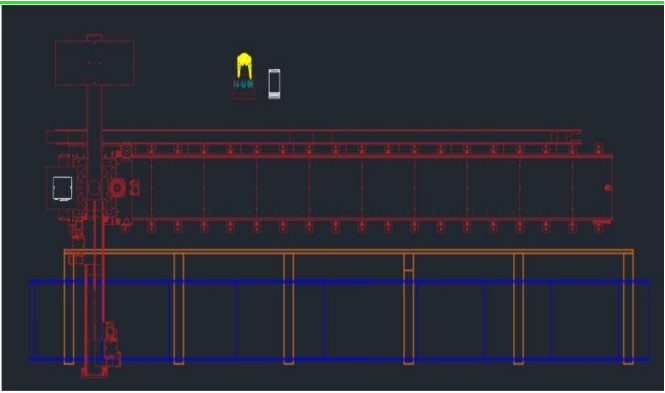 Stuknij rysunek, aby wyświetlić w pełnym rozmiarze.
Opis układu
Wymagana powierzchnia dla standardowego ośmioosiowego samodzielnego inteligentnego stanowiska wysięgnikowego wynosi 3,5 × 13 (jednostka: m).
Standardowe ośmioosiowe samodzielne inteligentne stanowisko wysięgnikowe obejmuje: 1 zestaw wysięgnika ośmioosiowego, 1 zestaw robota, 1 zestaw spawarki, 1 zestaw systemu wizyjnego uchwytu spawalniczego oraz 1 zestaw systemu operacyjnego (w tym komputer);
Opcjonalne systemy pomocnicze stanowiska obejmują: stację czyszczenia uchwytu (opcjonalnie), urządzenie do odpylania (opcjonalnie);
Użytkownik odpowiada za rozstawienie ramy stołu roboczego i układ spawania między stanowiskami
Lista wyposażenia
| Lista wyposażenia wysięgnikowego ośmioosiowego stanowiska spawalniczego · Liczba stanowisk: 1 | ||||||
| S/N | Podpozycja | Nazwa/opis | Jednostka | Ilość | Marka/producent | Uwagi |
|---|---|---|---|---|---|---|
| 1 | System robota | Robot spawalniczy | Zestaw | 1 | EFT | ER10-1600 |
| 2 | Przewód na zamówienie | Zestaw | 1 | EFT | ||
| 3 | Szafa sterownicza | Zestaw | 1 | EFT | ||
| 4 | Sprzęt spawalniczy | Spawarka | Zestaw | 1 | Ota | NBC-500RP PRO |
| 5 | Przewód na zamówienie | Zestaw | 1 | Ota | ||
| 6 | Uchwyt spawalniczy | Zestaw | 1 | Thelma | Chłodzony wodą uchwyt spawalniczy TRM605W | |
| 7 | Stanowisko do czyszczenia uchwytu | Zestaw | 1 | Thelma | ||
| 8 | Układ jezdny | Ośmioosiowy wysięgnik | Zestaw | 1 | EFT | GB-DJXB-2Y-13X |
| 9 | Serwosilnik | Zestaw | 3 | Tama River | ||
| 10 | Przewód na zamówienie | Zestaw | 3 | EFT | ||
| 12 | System wizyjny | Laser o pełnej linii widzenia | Zestaw | 1 | JTC | W tym oprogramowanie systemu wizyjnego + wspornik |
| 13 | Komputer/konsola | Zestaw | 1 | JTC | ||
| 14 | Inteligentny system | Zestaw | 1 | JTC | ||
Konfiguracja wyposażenia
Podstawowa budowa systemu robota spawalniczego:
A — przewód sygnałowy spawania: wymiana sygnałów między robotem a spawarką;
B — przewód dodatni spawarki: obwód dodatni spawarki;
C — przewód sterujący podajnika drutu: wymiana sygnałów między spawarką a podajnikiem drutu;
D — przewód ujemny spawarki: obwód ujemny spawarki;
E — przewód powietrzny do doprowadzania gazu osłonowego;
F — przewód prowadzący drut: przewód do podawania drutu spawalniczego

Robot spawalniczy
ER-10-1600

Maksymalny zasięg ramienia: 1 640 mm
Powtarzalność pozycjonowania: ±0,05 mm
- Udźwig
- 10k𝜀𝜀
- Masa własna
- 185 kg
- Liczba osi
- 6
- Korpus/nadgarstek
- IP65/IP67
- Szafa sterownicza
- IP54
- Zużycie energii
- 3 kW
| Dopuszczalny moment bezwładności nadgarstka | |
|---|---|
| Oś J1 | 20N.m |
| Oś J2 | 20N.m |
| Oś J3 | 10N.m |
| Oś J4 | 0,625 kg.m2 |
| Oś J5 | 0,625 kg.m2 |
| Oś J6 | 0,2 kg.m2 |
| Maksymalna prędkość pojedynczej osi | |
|---|---|
| Oś J1 | 170°/sec |
| Oś J2 | 160°/sec |
| Oś J3 | 180°/sec |
| Oś J4 | 330°/sec |
| Oś J5 | 360°/sec |
| Oś J6 | 600°/sec |
| Zakres ruchu każdej osi | |
|---|---|
| Oś J1 | ±165° |
| Oś J2 | +80°/-135° |
| Oś J3 | +163°/-75° |
| Oś J4 | ±180° |
| Oś J5 | ±130° |
| Oś J6 | ±360° |
Parametry zakresu ruchu
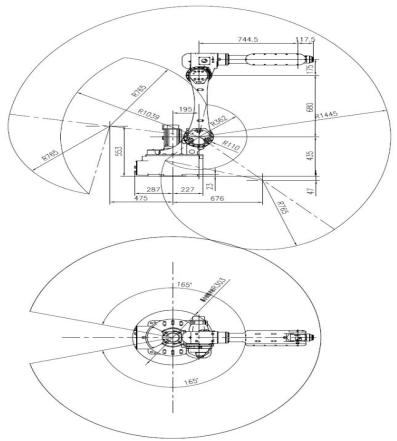 Stuknij rysunek, aby wyświetlić w pełnym rozmiarze.
Parametry systemu sterowania robota
| Jednostka funkcjonalna | Element specyfikacji | Parametry techniczne |
|---|---|---|
| Zasilanie główne | Napięcie znamionowe | Trójfazowy prąd przemienny 380 V ±10% |
| Częstotliwość zasilania | 50–60 Hz, zakres wahań: ±5% | |
| Moc całego urządzenia | 3,5 kW | |
| Terminal sterujący | Wyjście zasilania 24 V | 24V ±5%, 10A |
| Wyjście cyfrowe | 24-kanałowe wyjście PNP o poziomie wysokim (użytkownicy mogą używać 18 kanałów) | |
| Wejście cyfrowe | 24-kanałowe wejście PNP o poziomie wysokim (użytkownicy mogą używać 16 kanałów) | |
| Wejście analogowe | Obsługa dodawania modułów rozszerzeń | |
| Wyjście analogowe | Obsługa dodawania modułów rozszerzeń | |
| Dodatkowy interfejs enkodera | Obsługa dodawania modułów rozszerzeń | |
| Interfejs komunikacyjny | CAN | 1 kanał; interfejs znajduje się w kontrolerze robota i obsługuje komunikację ze spawarką |
| Ethernet | 1 kanał; interfejs w kontrolerze robota; obsługuje TCP/IP, MODBUS_TCP, FINS_TCP i ETHERNET/IP | |
| EtherCAT | 1 kanał; obsługuje rozszerzenie o moduł zdalnego IO oraz moduł bramy ANYBUS. | |
| Wymiary gabarytowe szafy sterowniczej | W555 mm × D560 mm × H1165 mm (bez złącza lotniczego) | |
| Masa | 125 kg | |
| Środowisko pracy | Stopień ochrony szafy sterowniczej | IP54, jednostka chłodząca IP30 |
| Sposób chłodzenia | Chłodzenie powietrzem | |
| Sposób instalacji | Ustawienie pionowe | |
| Miejsce pracy | W pomieszczeniach, bez bezpośredniego nasłonecznienia, kurzu, gazów korozyjnych i palnych, mgły olejowej, pary wodnej, kapania wody ani soli itp. | |
| Temperatura otoczenia | 0℃~45℃ | |
| Wilgotność otoczenia podczas pracy | 80% RH bez kondensacji (40°C) | |
Funkcje komunikacyjne
| Funkcja komunikacyjna | Dostępność | Uwagi uzupełniające |
|---|---|---|
| MES | √ | Funkcja MES oparta na komunikacji TCP/IP, umożliwiająca odczyt różnych stanów robota |
| Komunikacja TCP/IP | √ | Obsługa komunikacji SOCKET jako serwer lub klient oraz swobodnego parsowania ciągów znaków |
| Modbus-TCP | √ | Jako stacja podrzędna (serwer) Modbus-TCP robot obsługuje transmisję danych, zewnętrzny start i odczyt stanów |
| Profibus-DP | X | Ten model to kontroler robota RP2 bez sprzętowego interfejsu DP |
| Ethernet/IP | √ | Robot jako stacja podrzędna |
| Profinet | X | Domyślna konfiguracja to kontroler robota RP2, który należy zaktualizować do kontrolera robota RP2-RPO |
| CANopen | √ | Obsługa komunikacji protokołów spawarek Ota i Megmeet |
| EtherCAT | √ | Obsługa urządzeń typu stacja podrzędna EtherCAT oraz bramy serii ANBUS do konwersji komunikacji EtherCAT na inne protokoły magistrali |
| Inne | √ | Stała komunikacja wizyjna i komunikacja wizyjna śledzenia przenośnika oparta na protokole TCP/IP |
Marka głównych podzespołów
| Nazwa | Marka | Zastosowanie |
|---|---|---|
| Reduktor | Green | Osie J5, J6 |
| Reduktor | Aoyi | Osie J1, J2, J3 i J4 |
| Serwosilnik | Tama River | Osie J1~J6 |
| Sterownik napędu | Qingneng Dechuang S7 | Osie J1~J6 |
| Kontroler robota | ROBOX | |
| Programator ręczny | EFT |

Ośmioosiowy wysięgnik
Charakterystyka techniczna wyposażenia (pomocniczego)
Nazwa: Konsolowa ośmioosiowa inteligentna stacja robocza
Specyfikacja i model: GB-XB-2Y-10X
Moc całkowita: 18 kW
Dokładność pozycjonowania: ±0,5 mm
Obciążenie: 10 kg
Prędkość przejazdu: 15 m/min
Długość przejazdu w kierunku X: długość toru 10 m
Efektywna długość w kierunku Y: 2 m
Maksymalny zakres roboczy: 9 × 3,5 × 0,5 m
Maksymalna głębokość pracy: 0,5 m
Konsolowa ośmioosiowa inteligentna stacja robocza nadaje się do spawania, cięcia, szlifowania i innych zadań dotyczących konstrukcji stalowych, takich jak belki stalowe, słupy stalowe, belki platform urządzeń, wsporniki urządzeń oraz słupy ścian skrzynkowych. Poza możliwościami siedmioosiowej stacji konsolowej dodano adaptacyjność w jednym kierunku szerokości roboczej. Standardowa stacja obejmuje detale o szerokości 3,5 m i długości 9 m.
| System przejazdu konsoli | |
|---|---|
| Nazwa | System przejazdu konsoli |
| Model | GB-XB-2Y-10X |
| Konstrukcja | Pojedyncza maszyna z odwróconą konsolą |
| Udźwig | 1 000 kg |
| Dokładność pozycjonowania | ±1 mm |
| Liczba dodatkowych osi | 2 |
| Długość przejazdu w kierunku X | Długość toru: 13 m |
| Szerokość w kierunku Y | 2m |
| Prędkość przejazdu | 8 m/min |
| Środowisko instalacji | |
|---|---|
| Temperatura | -10-45℃ |
| Wilgotność | 20-80% |
| Wstrząsy | Poniżej 4,9 m/s2 |
| Inne | Brak gazów i cieczy piroforycznych oraz korozyjnych; brak wody, oleju itd.; nie w pobliżu źródeł zakłóceń o dużej intensywności |
| Może służyć do spawania detali o długości 12 m i szerokości 3,5 m. | |
Źródło spawalnicze
Źródło spawalnicze Ota NBC-500RP Plus: sterowanie przez interfejs cyfrowy, pozwalające bezpośrednio wywoływać parametry spawania zapisane przez klientów.
Odpryski podczas spawania są bardzo niewielkie, a spoina jest estetyczna.
Zoptymalizowane funkcje zajarzania łuku, wygaszania łuku i usuwania kulki.
W pełni cyfrowy system sterowania umożliwia precyzyjną kontrolę procesu spawania i stabilną długość łuku.
Rozbudowana cyfrowa funkcja raportowania błędów, a różne usterki są wyświetlane w postaci kodów błędów.

Parametry urządzenia
| Model | NBC-350RP | NBC-500RP Plus |
|---|---|---|
| Znamionowe napięcie/częstotliwość wejściowa (V/Hz) | Trójfazowe 380±10% 50 | |
| Znamionowa moc wejściowa (KVA) | 14 | 24 |
| Znamionowy prąd wejściowy (A) | 20 | 38 |
| Znamionowe napięcie wyjściowe (V) | 31.5 | 39 |
| Znamionowy ciągły cykl pracy (%) | 60 | 100 |
| Napięcie wyjściowe bez obciążenia (V) | 101 | 106 |
| Zakres prądu/napięcia wyjściowego (A/V) | 60/17~350/31.5 | 60/17~500/39 |
| Średnica drutu spawalniczego (mm) | 0.8, 1.0, 1.2, 1.6 | |
| Przepływ gazu (L/min) | 15~20 | |
| Stopień ochrony obudowy | IP23 | |
| Klasa izolacji | H | |
| Wymiary gabarytowe L × W × H (cm) | 66×32×56 | |
| Masa (kg) | 50 | 55 |

Chłodzony wodą uchwyt spawalniczy
Uchwyt spawalniczy to chłodzony wodą uchwyt do robotów Terma i Apollo, który składa się głównie z chłodzonej wodą szyjki uchwytu spawalniczego oraz przewodu. Uchwyt wprowadza innowacyjny, dwukierunkowy układ gazu osłonowego, który zapewnia znakomitą osłonę gazową podczas spawania, znacząco ogranicza zużycie gazu osłonowego, wzmacnia efekt chłodzenia uchwytu i wydłuża żywotność końcówki prądowej.
Parametry urządzenia
| Nazwa parametru | Parametr |
|---|---|
| Sposób chłodzenia: | Chłodzony cieczą |
| Znamionowy prąd: | 500 A CO2/gaz mieszany |
| Cykl pracy uchwytu spawalniczego: | 100% |
| Średnica drutu spawalniczego | Φ1,0~Φ1,6 mm |
| Opcjonalny kąt szyjki uchwytu spawalniczego: | 16°, 22°, 45° |
| Opcjonalna długość szyjki uchwytu spawalniczego: | Zobacz poniższą tabelę |
Parametry wymiarowe szyjki uchwytu spawalniczego
| a | A | B | Kąt szyjki uchwytu spawalniczego | Nr szyjki uchwytu spawalniczego |
|---|---|---|---|---|
| 22° | 52.35 | 287.5 | 22° | TRM651W-22 |
| 22° | 52.35 | 387.4 | 22° | TRM651W-22L |
| 45° | 114.57 | 254.6 | 45° | TRM651W-45 |
| 45° | 114.57 | 354.6 | 45° | TRM651W-45L |
| 45° | 114.57 | 414.6 | 45° | TRM651W-45L1 |
| 45° | 116.6 | 554 | 45° | TRM651W-45L3 |

Laser liniowy wizyjny 2D
Kamera 3D na światło strukturalne wykorzystuje skanowanie przy użyciu kodowanej rasterowej wiązki światła strukturalnego MEMS i odtwarza rzeczywistą trójwymiarową chmurę punktów obiektu na podstawie algorytmu rekonstrukcji obrazów z dwóch kamer. Spełnia wymagania aplikacji wizyjnych 3D dotyczące przemysłowej wysokiej rozdzielczości i pomiarów submilimetrowych. Urządzenie charakteryzuje się małymi gabarytami, dużą głębią ostrości, wysoką dokładnością pomiaru, niskim kosztem i prostą obsługą. Może być stosowane do identyfikacji biometrycznej, automatyzacji przemysłowej, robotyki oraz zastosowań 3D.
Rekonstrukcja obiektów i inne scenariusze.

Schemat zakresu skanowania

Specyfikacje
| Parametr | Haotian PDN0700 |
|---|---|
| Źródło światła | 850 nm |
| Zalecana odległość robocza | 350–700 mm |
| Pole widzenia (koniec bliski) | 260 × 312 mm |
| Pole widzenia (koniec daleki) | 522 × 663 mm |
| Dokładność osi Z | 0,1 mm |
| Rozdzielczość | 1280×1024 |
| Czas akwizycji | 0.8-13s |
| Tryb skanowania | Pojedyncze/ciągłe skanowanie |
| Metoda wyzwalania | Programowe |
| Format chmury punktów | PCD, PLY, TXT |
| Typ obrazu | Mapa w skali szarości, mapa głębi |
| Interfejs danych | GigE |
| Pobór mocy | 5.9W@12V |
| Masa | 606g |
| Wymiary gabarytowe | 136 × 64 × 52,5 mm3 |
| Temperatura pracy | 0-50℃ |

Stacja czyszczenia uchwytu (opcjonalna)
Cechy produktu:
- 1 Urządzenie zaciskowe może obsłużyć dyszę o maksymalnej średnicy 32 mm, bez konieczności wymiany bloku pozycjonującego V;
- 2 Wysokoprecyzyjny i ekonomiczny silnik pneumatyczny potrafi usuwać trudne do usunięcia odpryski, jest odporny na przeciążenia i charakteryzuje się długą żywotnością;
- 3 Siłownik zacisku dyszy ma opóźnienie powrotu; rozwiertak cofa się dopiero po oddzieleniu od dyszy uchwytu spawalniczego, co skutecznie zapobiega uszkodzeniom uchwytu spowodowanym zbyt wczesnym powrotem siłownika zacisku;
- 4 Specjalne elementy filtrujące skutecznie filtrują olej, wodę i zanieczyszczenia w układzie pneumatycznym, co wydłuża żywotność całego urządzenia;
- 5 Czyszczenie uchwytu i podanie oleju w tym samym miejscu, aby skrócić czas cyklu.
Parametry techniczne
| Parametr | Wartość |
|---|---|
| Ciśnienie powietrza zasilającego | Sprężone powietrze suche, bezolejowe, 5,5–8 bar |
| Temperatura pracy | –5°C do +50°C |
| Zużycie powietrza | Około 10 L/s |
| Silnik pneumatyczny | Około 650 obr./min, maksymalny moment 8 N·m |
| Napięcie sterujące | 24 V DC |
| Prąd sterujący | Imax = 0,15 A |
| Pojemność butelki środka antyodpryskowego | 500 ml |
| Zakres cięcia drutu | – Drut lity: maks. 1,6 mm – Drut proszkowy: maks. 3,2 mm |
| Czas cięcia | Około 0,5 s |
Opis funkcjonalny:
- 1Usuwa odpryski przyklejone do osłony gazowej uchwytu spawalniczego, powstające podczas automatycznej pracy robota spawalniczego; zapewnia długotrwały niezakłócony przepływ gazu, skutecznie ogranicza dopływ powietrza do strefy spawania i poprawia jakość spoin;
- 2Usuwa pył powstały z dymów spawalniczych z końcówki prądowej;
- 3Czyści otwór wylotu gazu w przewodzie przyłączeniowym;
- 4Rozpyla środek antyodpryskowy na osłonę, aby zmniejszyć przywieranie odprysków do dyszy i końcówki prądowej oraz zwiększyć trwałość.
- 5Zmniejsza nakład pracy operatorów;
- 6Zapobiega pogorszeniu jakości spoin wskutek niedokładnego czyszczenia ręcznego;
- 7Zapobiega zużyciu gwintu tulei izolacyjnej między osłoną a głównym przewodem przyłączeniowym wskutek powtarzanego ręcznego czyszczenia i demontażu, wydłużając czas pracy i obniżając koszty;
- 8Zapobiega awariom serwisowym spowodowanym rozregulowaniem urządzenia osłony gazowej i odchyleniem strumienia gazu wskutek zużycia gwintu.
Urządzenia do odpylania (opcjonalnie)
HXYD-GD300 (oczyszczacz wysokopodciśnieniowy)
Cechy urządzenia:
Kompaktowa konstrukcja, niewielka powierzchnia zabudowy i łatwe przemieszczanie.
Wkład filtracyjny wykonany z nowego materiału nanowłóknowego, powierzchnia pokryta powłoką; skuteczność filtracji dymu sięga 99%.
Wentylator wirnikowy cechuje się niskim zużyciem energii, wysokim ciśnieniem i silnym przepływem powietrza oraz stabilną pracą.
Automatyczne odpylanie pulsacyjne, stałe ciśnienie powietrza i dokładne czyszczenie.
Zastosowanie:
1. Jednostanowiskowe ręczne spawanie z podwójną osłoną gazową
2. Jednostanowiskowe szlifowanie i odpylanie
3. Jednostanowiskowe spawanie robotem

Parametry techniczne
| Parametr | Wartość |
|---|---|
| Nazwa marki | HXYD-GD300 |
| Wydajność przepływu powietrza | 318m3/h |
| Metoda usuwania pyłu | Pulsacyjne usuwanie pyłu |
| Materiał filtra | Włókno poliestrowe + powłoka PTFE |
| Króciec ssący | 1 szt. |
| Maksymalne podciśnienie | 32 000 Pa |
| Skuteczność separacji | 99.90% |
| Filtrowane cząstki | 0.3 μm |
| Moc silnika | 3,0 kW |
| Napięcie | 380V |
| Powierzchnia filtra | 8 m2 |
| Żywotność | 5 000 godzin |
| Zasysanie | Φ51 mm/Φ38 mm |
| Długość ramienia ssącego | Dostosowywana zgodnie z wymaganiami klienta |
| Wymiary gabarytowe maszyny | 620 × 660 × 1 100 mm |
| Hałas | 72±10 |
| Marka wkładu filtracyjnego | Importowany |
| Metoda usuwania pyłu | Automatyczne usuwanie pyłu |
| Marka silnika | Znana chińska marka |
Zintegrowana konstrukcja odpylania szyjki uchwytu spawalniczego (schemat):

Zalety:
Dwuświatłowa rurka intubacyjna może zoptymalizować środowisko cyrkulacji gazu i poprawić przepływ gazu.
Bardzo długa żywotność materiałów eksploatacyjnych.
Lepszy efekt dwukanałowego chłodzenia wodnego.
Wyższa wydajność spawania.
Zintegrowana konstrukcja urządzenia odpylającego o wysokim podciśnieniu zapewnia lepszy efekt odpylania i znacznie zmniejsza możliwość zakłóceń z innymi urządzeniami.
Zużycie energii urządzenia
| Pobór mocy pojedynczego ośmioosiowego ramienia wysięgnikowego | ||||
| S/N | Nazwa urządzenia | Moc urządzenia | Liczba pojedynczych stanowisk | Całkowite zużycie energii kW |
|---|---|---|---|---|
| 1 | Robot spawalniczy | 5 | 1 | 16 |
| 2 | Serwosilnik | 2 | 3 | 6 |
| 3 | Spawarka | 10 | 1 | 10 |
| 4 | System wizyjny, kontroler robota | 1 | 1 | 1 |
| Razem | 33 | |||
Kontrola jakości
Etap projektowania
- Koordynacja
Wzajemna weryfikacja i wymiana informacji z klientem.
- Planowanie
Porozumienie techniczne; protokół ze spotkania otwierającego projekt; harmonogram sieciowy projektu; harmonogram prac działu projektowego.
- Przegląd
Zatwierdzanie rysunków; zastosowanie nowych technologii; problemy na innych istniejących liniach produkcyjnych.
- Cele
Zapewnienie jakości projektu; ograniczenie zmian projektowych do minimum.
Aby jasno określić zadania i odpowiedzialność poszczególnych działów na każdym etapie projektowania i rozwoju, wprowadziliśmy procedurę nadzoru nad projektowaniem i rozwojem projektów inżynieryjnych. Zapewnia ona sprawną realizację projektu, kontrolę jego przebiegu oraz wyższą efektywność i jakość prac.
Etap produkcji
- Nadzór nad procesem
Kontrola jakości dostawców; 100% kontroli dokładności części; kontrola jakości wizualnej części.
- Montaż i uruchomienie
Kontrola tolerancji geometrycznych po montażu wstępnym; uruchomienie urządzeń mechanicznych i kontrola stanu ruchu; kontrola dokładności uruchamianych urządzeń.
W celu nadzoru nad jakością produkcji u dostawców stosowana jest procedura zarządzania dostawcami, która zapewnia, że procesy, wyroby i usługi dostarczane z zewnątrz spełniają określone wymagania. Aby wyroby były zgodne przed wysyłką, stosowana jest procedura kontroli wyrobów, zapewniająca spełnienie wymagań technicznych przez dostarczane urządzenia.
Instalacja i uruchomienie
- Instalacja
Montaż zgodnie ze specyfikacją techniczną instalacji.
- Weryfikacja
Sprawdzenie warunków przekazania urządzeń do instalacji i uruchomienia produkcyjnego; obliczenie wymaganego taktu produkcji.
- Monitorowanie i korekta
Kontrola usterek przy pracy ciągłej i statystyka awaryjności; dostosowanie systemu do Państwa wyrobów.
- Cele
Zapewnienie optymalnej funkcjonalności; zapewnienie optymalnej łatwości obsługi.
Wymagania jakościowe dla urządzeń na etapie eksploatacji
Zasadniczo zapewnia się prawidłową pracę urządzeń, dokładność zgodną z wymaganiami eksploatacyjnymi oraz takt produkcji zgodny z założeniami projektowymi. Cele jakościowe dla poszczególnych pozycji:
| S/N | Pozycja kontroli | Metoda i kryterium kontroli | Wynik kontroli |
|---|---|---|---|
| 1 | Wszystkie podzespoły zamontowane i dokręcone. | Śruby dokręcone, sieć i obwody działają prawidłowo. | |
| 2 | Parametry i dokładność robota | Awaryjność i powtarzalność pozycjonowania podczas uruchomienia | |
| 3 | Niezawodność czujnika antykolizyjnego | Ręczna symulacja kolizji | |
| 4 | Stabilność spawarki | Prawidłowe parametry spawania i powtarzalny kształt spoiny. | |
| 5 | Stacja czyszczenia uchwytu działa prawidłowo. | Czy czyszczenie uchwytu, obcinanie drutu i podawanie oleju przebiegają prawidłowo. | |
| 6 | System wizyjny działa prawidłowo. | Akwizycja danych systemu wizyjnego pozostaje stabilna podczas uruchomienia. | |
| 7 | Oprogramowanie działa prawidłowo. | Napędy systemu działają prawidłowo. | |
| 8 | Dokładność instalacji | Odchyłki wymiarów gabarytowych zainstalowanych urządzeń mieszczą się w normach projektowych. | |
| 9 | Wygląd urządzeń | Powłoka powierzchni elementów obrabianych jest w dobrym stanie. | |
| 10 | Marki i parametry techniczne części | Marki i parametry techniczne zgodne z doborem projektowym. | |
| 11 | Obsługa przez użytkownika | Po szkoleniu operator potrafi prawidłowo obsługiwać urządzenia |
Zespół projektowy
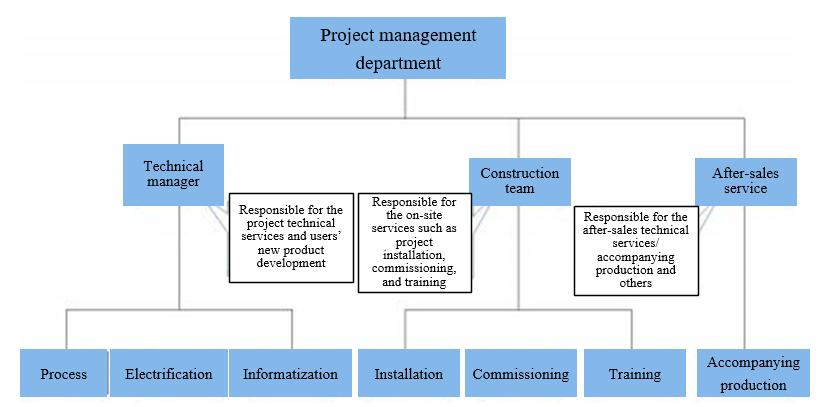 Stuknij rysunek, aby wyświetlić w pełnym rozmiarze.
Zakres obowiązków kierownika projektu
- Główna osoba odpowiedzialna za projekt: nadzoruje plan i ogólny postęp projektu, wdrażanie środków bezpieczeństwa oraz kontrolę jakości
- Uczestniczy we wstępnych negocjacjach handlowych i uzgodnieniach technicznych projektu oraz odpowiada za wybór marek zakupywanych materiałów
- Ocena przebiegu projektu i premiowanie członków zespołu projektowego
- Bieżące informowanie dyrektora projektu i asystenta projektu o uzgodnieniach i komunikacji z nadzorem klienta (Strony A)
- Odpowiada za przeprowadzenie odbioru projektu oraz organizację spotkań podsumowujących
Zakres obowiązków kierownika technicznego
- Kierownik techniczny projektu (sterowanie, projektowanie, technologia) odpowiada za wykonalność rozwiązań technicznych projektu
- Odpowiada za uzgodnienia techniczne i podpisanie porozumień technicznych projektu
- Odpowiada za optymalizację rozwiązań technicznych w trakcie realizacji projektu oraz za uruchomienie na miejscu i współpracę techniczną
Stałe spotkania robocze
| Harmonogram codziennych i cotygodniowych spotkań na miejscu | |||||
| S/N | Czas | Pora | Uczestnicy | Tematyka spotkania | Uwagi |
|---|---|---|---|---|---|
| 1 | Rano przed rozpoczęciem prac | 8:00-8:30 | Cały personel | Zakres prac na dany dzień: kluczowe zasady bezpieczeństwa, osoby odpowiedzialne za strefy i przydział zadań | Czas spotkania zależy od sytuacji; spotkanie prowadzi kierownik projektu na miejscu |
| 2 | Po południu przed zakończeniem pracy | 17:00-17:50 | Cały personel | Stan realizacji planu dnia i ustalenie zakresu prac na kolejny dzień | |
| 3 | Co tydzień na koniec tygodnia | 17:00-18:30 | Cały personel | a. Stan realizacji prac w danym tygodniu i bieżące problemy wraz z propozycjami rozwiązań b. Wstępna ocena ryzyk, które mogą wystąpić podczas prac w kolejnym tygodniu | |
| Powyżej opisano codzienne i cotygodniowe działania w ramach zarządzania pracami na miejscu. Zasada realizacji planu brzmi: „każdego dnia wykonać zadania danego dnia” | |||||
Plan realizacji projektu
Opis planu
- Planowany jest 1 zestaw inteligentnego stanowiska spawalniczego
- Prace przygotowawcze rozpoczynają się w ciągu 2 dni od podpisania umowy
- Projekt obejmuje etap przygotowawczy, etap kompletacji i wysyłki, etap instalacji i uruchomienia oraz etap szkolenia i wsparcia produkcji
- Kierownik projektu codziennie weryfikuje rzeczywisty postęp prac
- W kluczowych punktach kierownik projektu organizuje spotkanie robocze w celu analizy postępów i problemów
- Po tygodniu samodzielnej pracy urządzeń u użytkownika kierownik projektu kontaktuje się z właściwymi działami użytkownika w sprawie odbioru.
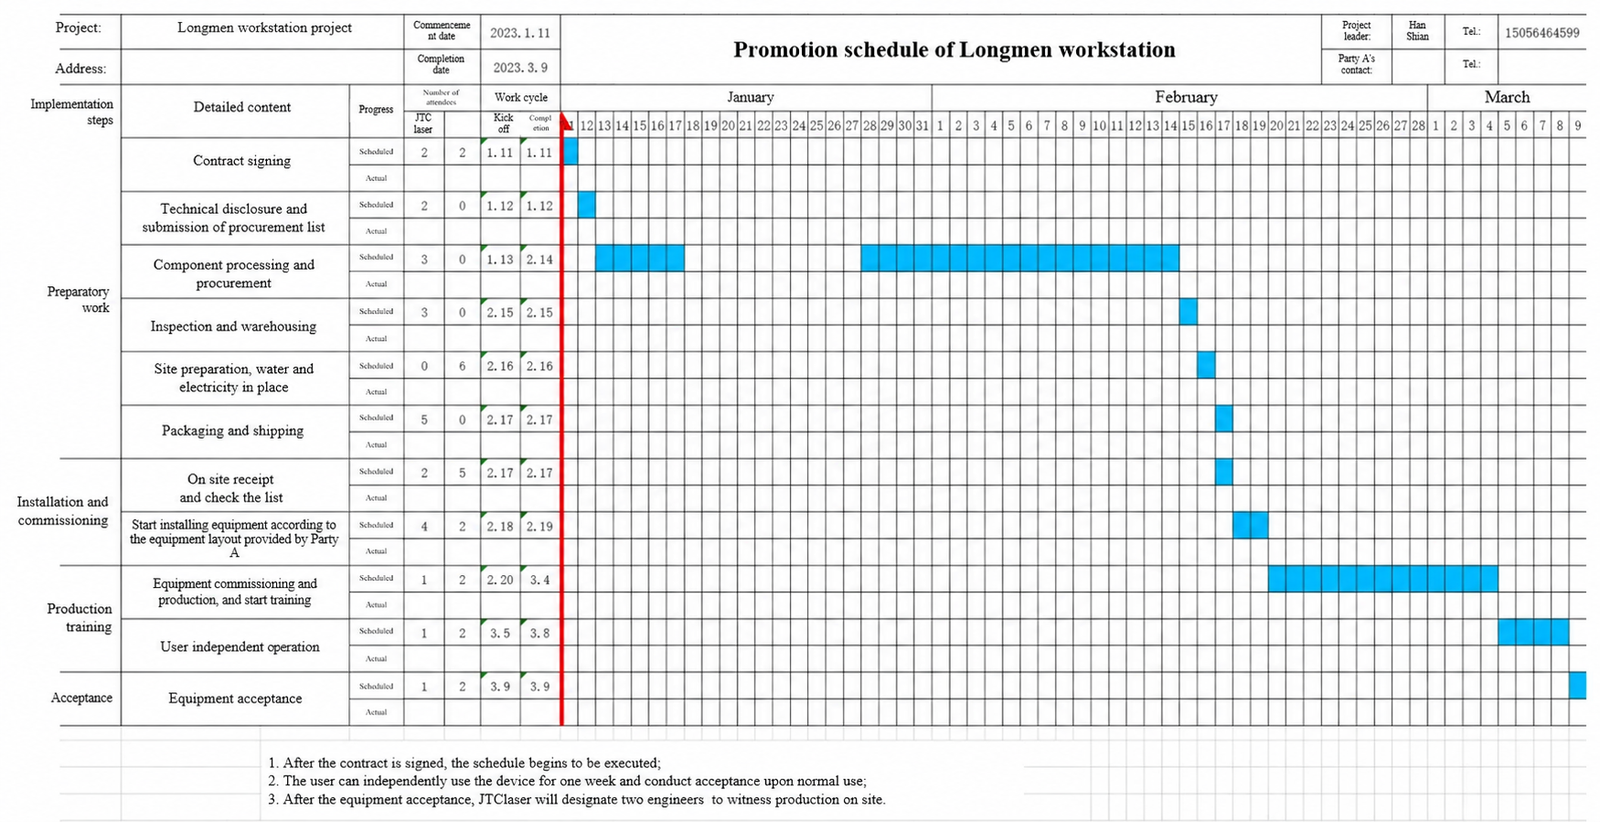 Stuknij rysunek, aby wyświetlić w pełnym rozmiarze.
Zasady bezpieczeństwa i porządku na terenie prac
Przygotowanie przed wejściem na teren zakładu
- Personel wchodzący na teren zakładu musi wcześniej przejść szkolenie w zakresie bezpieczeństwa i porządku pracy;
- Należy przygotować kaski, obuwie ochronne, szelki bezpieczeństwa i inne niezbędne środki ochrony;
- Należy rozpoznać teren i prace szczególnie niebezpieczne oraz przygotować sprzęt przeciwpożarowy;
- Należy ustalić liczbę pracowników, godziny zmian i obsadę każdej zmiany oraz zgłosić je personelowi zarządzającemu na miejscu;
- Należy z wyprzedzeniem poinformować personel zarządzający o narzędziach, urządzeniach i materiałach wnoszonych na teren oraz uzgodnić z zakładem miejsce ich składowania;
Prace na terenie zakładu
- Pracownicy noszą niezbędne środki ochrony, takie jak kaski i obuwie ochronne
- Pracownicy na bieżąco sprzątają teren i utrzymują porządek w strefie prac
- Przedmioty używane do prac układa się porządnie w wyznaczonym miejscu
- Przy pracach na wysokości powyżej 2 m należy stosować szelki bezpieczeństwa. Zabrania się pracy w pojedynkę – wymagana jest asekuracja. Po zakończeniu prac na wysokości należy dokładnie sprawdzić miejsce i nie pozostawiać żadnych przedmiotów
- Należy przestrzegać zasad prac elektrycznych; prace pod napięciem są zabronione, aby zapobiec porażeniu prądem;
Nadzór na miejscu
- Po zakończeniu prac personel nadzoru sprawdza i potwierdza ich wykonanie
- Pracownicy sprawdzają i zabezpieczają używane urządzenia i narzędzia, aby nie zostały rozrzucone lub pozostawione, stwarzając zagrożenie
- Urządzenia, narzędzia i odpady należy porządnie odkładać w wyznaczonych miejscach
- Należy posprzątać teren, przejścia i wejścia, przywrócić wszystko do stanu pierwotnego i oznakować strefy niebezpieczne
Lista kontrolna materiałów eksploatacyjnych
Przewiń tabelę poziomo, aby zobaczyć wszystkie kolumny.
| Lista kontrolna materiałów eksploatacyjnych | |||||||||
| Dziękuję za zaufanie i zainteresowanie naszą firmą i życzę powodzenia w działalności! | |||||||||
| S/N | Rodzina produktów | Nazwa produktu | Model | Rysunek | Cena jednostkowa (z podatkiem) | Jednostka | Marka | Zalecany czas wymiany | Uwagi |
|---|---|---|---|---|---|---|---|---|---|
| 1 | Części zużywające się 605W | Końcówka prądowa | TRM035-02-12 |  | 6.00 | szt. | Thelma | 8–12 godz. | Próba drutu spawalniczego 1,2 |
| 2 | Przewodzący uchwyt dyszy | TRM045-03 |  | 46.00 | szt. | Thelma | 1 miesiąc | ||
| 3 | Dysza | TRM015-42-16c |  | 56.00 | szt. | Thelma | 1 miesiąc | Pasuje do różnych przewodzących uchwytów dyszy | |
| 4 | Gniazdo dyszy | TRM605w-22-02-ZJ |  | 220.00 | szt. | Thelma | Przy normalnym użytkowaniu zwykle wytrzymuje 3 miesiące; nie dotyczy przeciążenia lub uszkodzeń spawalniczych spowodowanych brakiem wody | ||
| 5 | Izolator | TRM605w-22-01 |  | 12.00 | szt. | Thelma | 15 dni | ||
| 6 | Gięta rurka | TRM605w-22L-A |  | 1,850.00 | szt. | Thelma | Normalna żywotność 1–2 lata; nie dotyczy uszkodzeń udarowych i oparzeń | Kąt trzonu uchwytu jest różny, prosimy o potwierdzenie | |
| 7 | O-ring | TRM605w-22-23 |  | 24.00 | Zestaw (3 szt.) | Thelma | 1 miesiąc | ||
| 8 | Miękki przewód podawania drutu | TRM152B-12-23 |  | 48.00 | szt. | Thelma | 1 miesiąc | ||
| 9 | Złączka przewodu podawania drutu | TRM605w-22-22 |  | 22.00 | szt. | Thelma | 2 miesiące | ||
| 10 | Bocznik | TRM605w-22-19 | 18.00 | szt. | Thelma | 60 dni | |||
| 11 | Tarcza izolacyjna (wraz ze śrubami) | TRM231-C40252 (stary) | 280.00 | szt. | Thelma | 360 dni | |||
| 12 | Tarcza izolacyjna (wraz ze śrubami) | TRM231-C40252 (nowy) | 280.00 | szt. | Thelma | 360 dni | |||
| 17 | Szkło lasera liniowego Ruiniu 1 | 26 × 12 × 1,1 mm | 2.00 | szt. | JTCLASER | ||||
| 18 | Szkło lasera liniowego Ruiniu 2 | 26 × 28 × 1,1 mm | 2.00 | szt. | JTCLASER | ||||
| 19 | Przewód podawania drutu | Przewód podawania drutu | 2m | 90.00 | szt. | JTCLASER | |||
| 20 | 4m | 120.00 | szt. | JTCLASER | |||||
| 21 | 6m | 180.00 | szt. | JTCLASER | |||||
| 22 | Podajnik drutu | Podajnik drutu | 1.2/1.4/1.6 | 30.00 | szt. | Ota | |||
| 23 | Programator ręczny | Przewód | 8m | 1,200.00 | szt. | EFT | |||
| 24 | Przewód | 16m | 1,600.00 | szt. | EFT | ||||
| 25 | Konserwacja ekranu | TPU-13-s-65 | 1,800.00 | szt. | EFT | ||||
| 26 | Membrana kasety uczącej | 20.00 | szt. | JTCLASER | |||||
| 27 | Obiektyw kamery | Soczewka | MV-LD-4-4M-G | 800.00 | szt. | Mind Vision | |||
| 28 | Laser punktowy | Przewód komunikacyjny | 100.00 | szt. | Chengtuo | ||||
Wytyczne dotyczące wyceny:
- Pojedyncze zamówienie powyżej 1 000 obejmuje koszty wysyłki
- Oferta zawiera 13% podatku VAT
- Dostawa zgodnie z uzgodnionym terminem
- Forma płatności: płatność przy odbiorze
Dostępna dokumentacja, narzędzia i akcesoria
Dokumentacja techniczna
Dostarczane są fabryczne protokoły kontroli i świadectwa jakości głównych podzespołów.
Dostarczana jest jedna kopia instrukcji urządzenia, instrukcji programowania robota, instrukcji konserwacji robota (część elektryczna i mechaniczna), instrukcji bezpiecznej obsługi i innych dokumentów w wersji elektronicznej. (Dokumenty papierowe nie są dostarczane).
Rysunki fundamentów (przekazywane 10 dni po zamówieniu; prace budowlane rozpoczyna się po wzajemnym przeglądzie i zatwierdzeniu rysunków urządzeń przez obie strony) (wersja elektroniczna).
Lista części zamiennych obejmuje specyfikacje, modele, nazwy, ilości i nazwy producentów.
Dostarczane narzędzia i akcesoria
| S/N | Nazwa | Specyfikacja i model | Jednostka | Ilość | Uwagi |
|---|---|---|---|---|---|
| 1 | Klucz imbusowy | 1.5~12 | Zestaw | 1 | |
| 2 | Pamięć USB | 16G | szt. | 1 | |
| 3 | Wkrętak płaski | Zestaw | 1 | ||
| 4 | Wkrętak krzyżakowy | Zestaw | 1 | ||
| 5 | Klucz nastawny | 10 cali | szt. | 1 | |
| 6 | Szczypce półokrągłe | szt. | 1 | ||
| 7 | Miara zwijana | 5m | szt. | 1 |
| S/N | Specyfikacja i modele akcesoriów | Jednostka | Ilość | Producent | Uwagi |
|---|---|---|---|---|---|
| 1 | Końcówka prądowa TRM035-02-12 | szt. | 20 | Thelma | |
| 2 | Oprawka końcówki prądowej TRM045-03 | szt. | 4 | Thelma | |
| 3 | Dysza gazowa TRM015-42-16C | szt. | 4 | Thelma | |
| 4 | Olej do smarowania toru podłogowego | Butelka | 2 | ||
| 5 | Szybka wizjera | szt. | 40 |
Szkolenie personelu
Wymagania wobec personelu Strony A: szkoleni pracownicy techniczni muszą mieć co najmniej wykształcenie średnie, a skład osobowy powinien być stały. Liczba uczestników: 2–3 osoby na stanowisko
Etapy i czas szkolenia
- Na etapie instalacji i uruchomienia u Strony A szkoleni pracownicy techniczni Strony A działają zgodnie z ustaleniami Strony B i przez cały proces poznają instalację i uruchomienie urządzeń.
- Po instalacji i uruchomieniu nasza firma prowadzi dla pracowników technicznych Strony A 2–3-tygodniowe szkolenie skoncentrowane oraz egzamin. Wydawane jest potwierdzenie wyników, które stanowi dla Strony A podstawę do przydziału personelu.
Główny zakres szkolenia
- Podstawy teoretyczne robotów, teoria i praktyka programowania oraz obsługi, codzienna konserwacja i usuwanie usterek.
- Podstawy teoretyczne spawarek, praktyczna obsługa, codzienna konserwacja i usuwanie usterek.
- Podstawowa wiedza o pozostałych urządzeniach, praktyczna obsługa, codzienna konserwacja i usuwanie usterek.
| S/N | Opis kluczowych punktów szkolenia | Planowany czas (dni) |
|---|---|---|
| 1 | Instalacja urządzeń – asysta, poznanie budowy urządzeń | 3 |
| 2 | Uruchomienie urządzeń – nauka zasad uruchamiania | 1 |
| 3 | Szkolenie z bezpieczeństwa, konserwacji i innych zagadnień dotyczących stanowisk | 1 |
| 4 | Wstępne szkolenie z obsługi systemu operacyjnego | 5 |
| 5 | Szkolenie z kalibracji narzędzia i systemów automatycznej kalibracji | 3 |
| 6 | Szkolenie z doboru parametrów spawania, obsługi spawarek i pomocy do uczenia | 2 |
| 7 | Obróbka modeli i szkolenie ze sterowania na podstawie modelu | 4 |
| 8 | Szkolenie z utrzymania dziennej wydajności spawania | 5 |
| 9 | Szkolenie z usuwania typowych usterek | 1 |
| 10 | Odbiór urządzeń | 2 |
Odbiór i serwis posprzedażowy
Gwarancja na urządzenia
- Okres gwarancji wynosi zwykle 12 miesięcy od dnia podpisania protokołu odbioru końcowego. Jeśli instalacja i odbiór nie mogą zostać przeprowadzone w terminie z przyczyn leżących po stronie Strony A, okres gwarancji liczy się od upływu miesiąca od daty dostawy.
- Jeśli w okresie gwarancji którykolwiek z głównych podzespołów ulegnie uszkodzeniu z powodu wad jakościowych, nasza firma wymieni go bezpłatnie, a okres gwarancji dla wymienionej części liczy się od nowa. W okresie gwarancji sprzedawca bezpłatnie zapewnia konserwację urządzeń i wsparcie techniczne. Po otrzymaniu zgłoszenia od użytkownika sprzedawca musi przywrócić normalną pracę urządzeń w ciągu tygodnia.
Odbiór urządzeń i serwis posprzedażowy
- Po instalacji i uruchomieniu w zakładzie użytkownika Strona A potwierdza kompletność urządzeń. Następnie instruktorzy Strony B prowadzą 2–3-tygodniowe szkolenie operatorów wskazanych przez Stronę A i potwierdzają kolejno wszystkie punkty szkolenia. Po zakończeniu szkolenia Strona A w ciągu tygodnia organizuje odbiór; za odbiór końcowy urządzeń uznaje się dopiero protokół podpisany przez przedstawicieli obu stron.
- W okresie gwarancji firma zapewnia bezpłatny serwis posprzedażowy. Gwarantujemy obsługę zgłoszeń 24 godziny na dobę, 7 dni w tygodniu, z odpowiedzią w ciągu 2 godzin od otrzymania zgłoszenia serwisowego (telefonicznie lub pisemnie). Wsparcia i pomocy w usuwaniu usterek udzielamy telefonicznie, e-mailem, przez komunikatory itp. Jeśli użytkownik nie może samodzielnie rozwiązać problemu, nasz personel przyjeżdża na miejsce w ciągu 24 godzin. Po przybyciu na miejsce gwarantujemy usunięcie typowych usterek i wznowienie produkcji w ciągu 24 godzin.
- Po upływie okresu gwarancji firma zapewnia dożywotnie wsparcie techniczne i serwis dla dostarczonych urządzeń. W przypadku aktualizacji oprogramowania zamawiający otrzymuje je bezpłatnie. Konserwacja urządzeń po okresie gwarancji jest odpłatna wyłącznie w zakresie kosztów części.
- Firma zobowiązuje się polecać producentów części zamiennych, aby zamawiający mógł kupować wysokiej jakości materiały eksploatacyjne i części zamienne w rozsądnej cenie. Utrzymujemy również zapas części zamiennych i materiałów eksploatacyjnych na potrzeby awaryjne i doraźne zamawiającego.
Najczęstsze zapytania klientów
Najczęściej zadawane pytania i odpowiedzi dotyczące wysokoprecyzyjnej wycinarki laserowej światłowodowej
Jaki jest maksymalny udźwig 8-osiowego zrobotyzowanego stanowiska spawalniczego?
Udźwig zależy od wybranego modelu robota i konfiguracji stanowiska; podajemy go w ofercie dla Państwa projektu.
Czy 8-osiowe zrobotyzowane stanowisko spawalnicze można zaprogramować do różnych wzorów spawania?
Tak, 8-osiowe zrobotyzowane stanowisko spawalnicze można zaprogramować do wykonywania różnych wzorów spawania.
Jaki jest maksymalny zasięg 8-osiowego zrobotyzowanego stanowiska spawalniczego?
Zasięg zależy od wybranego robota, długości toru jezdnego i konfiguracji stanowiska; podajemy go w ofercie dla Państwa projektu.
Czy 8-osiowe zrobotyzowane stanowisko spawalnicze ma wbudowane laserowe śledzenie spoiny?
Laserowe śledzenie spoiny jest opcją konfiguracji; jego dostępność potwierdzamy w ofercie dla Państwa projektu.
Czy 8-osiowe zrobotyzowane stanowisko spawalnicze można zintegrować z innymi urządzeniami spawalniczymi, np. wysokoprądową spawarką w osłonie CO2?
Możliwość integracji z innymi urządzeniami spawalniczymi, np. wysokoprądową spawarką w osłonie CO2, potwierdzamy indywidualnie dla Państwa projektu.
Czy funkcja uczenia przez prowadzenie ręczne 8-osiowego zrobotyzowanego stanowiska spawalniczego ma problemy ze zgodnością?
Zgodność funkcji uczenia przez prowadzenie ręczne zależy od wybranego robota i oprogramowania; potwierdzamy ją w ofercie dla Państwa projektu.
Czy silniki 8-osiowego zrobotyzowanego stanowiska spawalniczego mają certyfikat UL?
Certyfikację UL silników potwierdzamy dla konkretnej konfiguracji na etapie oferty.
Czy integracja laserowego śledzenia spoiny w 8-osiowym zrobotyzowanym stanowisku spawalniczym powoduje problemy ze stabilnością?
Stabilność laserowego śledzenia spoiny zależy od zamocowania czujnika, kalibracji i geometrii złącza; weryfikujemy ją podczas uruchomienia stanowiska.
Uzyskać wycenę teraz!
Chętnie usłyszymy od Państwa! Prosimy o przesłanie wiadomości za pomocą poniższego formularza lub e‑maila.