
Robot colaborativo
Automatización práctica y rentable para la producción diaria. Elija entre siete modelos de seis ejes y configure un sistema para soldadura, paletizado, corte, manipulación u otras tareas industriales repetitivas. Una opción versátil para empresas que buscan el equilibrio entre capacidad, flexibilidad e inversión.
FR3MT · FR3 · FR5 · FR10 · FR16 · FR20 · FR30

Los mandos de la consola de programación, explicados.
Esta presentación de 21 segundos muestra los botones de inicio y parada del programa, la conexión del cable, la parada de emergencia, el interruptor de habilitación de tres posiciones y los mandos de movimiento manual.
Presentación del hardware con subtítulos en inglés (sin sonido). Este clip muestra la consola de programación, no un ciclo de soldadura. La disposición de la consola puede variar según la versión suministrada.
Smart Tool hace más directa la enseñanza de trayectorias.
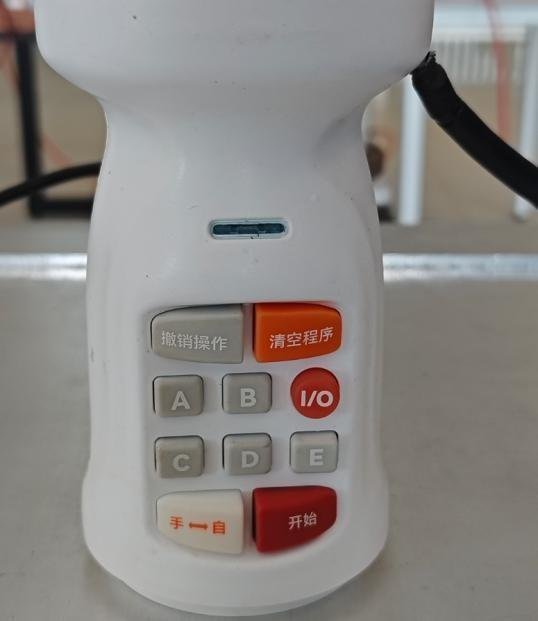
La empuñadura Smart Tool opcional sitúa mandos configurables en la muñeca del robot. Los operarios pueden registrar puntos de movimiento, crear trayectorias rectas y circulares e insertar comandos de E/S mediante el flujo de enseñanza basado en web.
Admite uso independiente o integración con un sensor de fuerza compatible. El hardware y los ajustes de comunicación deben coincidir con la configuración seleccionada.
- PTP: movimientos punto a punto entre posiciones enseñadas.
- LIN: movimiento lineal de la herramienta para tramos rectos.
- ARC: tramos circulares definidos mediante puntos enseñados.
- E/S: comandos de salida configurados, incluida la integración de inicio y fin de arco.
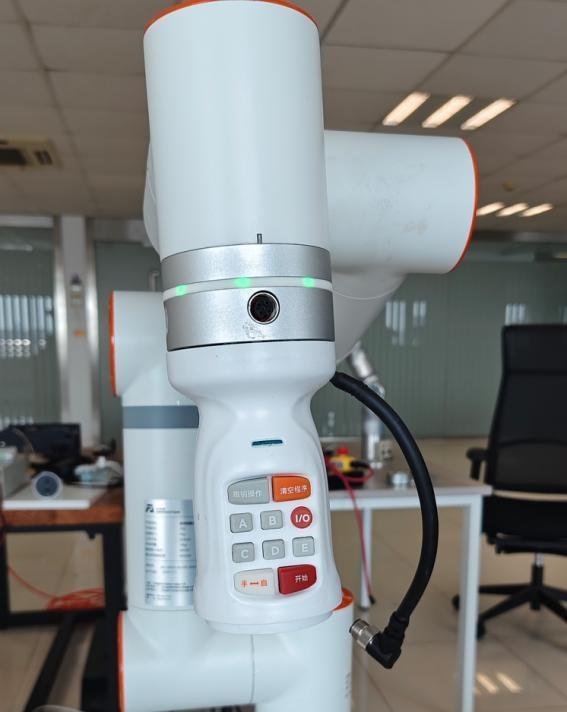
Montada en la muñeca del robot
La empuñadura se monta a través del conector TCP. Confirme el espacio libre de la herramienta, la compatibilidad de la brida y la carga total de herramientas antes de la integración.
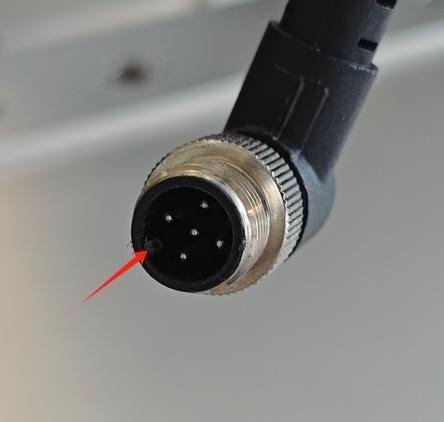
Conexión RS-485
El tutorial utiliza una conexión RS-485 en el extremo del robot. La configuración del dispositivo se completa en la interfaz web de enseñanza.
Cinco botones configurables
A/B/C/D/E pueden asignarse a funciones como PTP, LIN, ARC, Nuevo programa y Guardar programa. Los mandos específicos incluyen Deshacer, Borrar programa, Manual/Auto, Inicio y E/S.
La asignación de botones y las funciones disponibles dependen de la Smart Tool instalada y de la versión del software.
Configurar
Seleccione el dispositivo final y asigne los botones de la empuñadura en la interfaz de enseñanza.
Enseñar
Guíe el brazo hasta las posiciones necesarias y registre los puntos de la trayectoria.
Crear el proceso
Añada movimientos lineales o circulares y los comandos de E/S de soldadura necesarios.
Validar y ejecutar
Compruebe el programa, la configuración de la herramienta y los parámetros del proceso antes de producir.
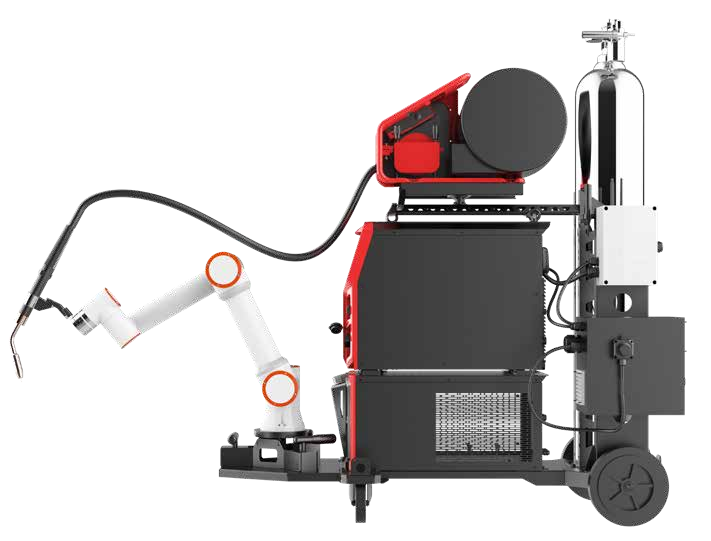
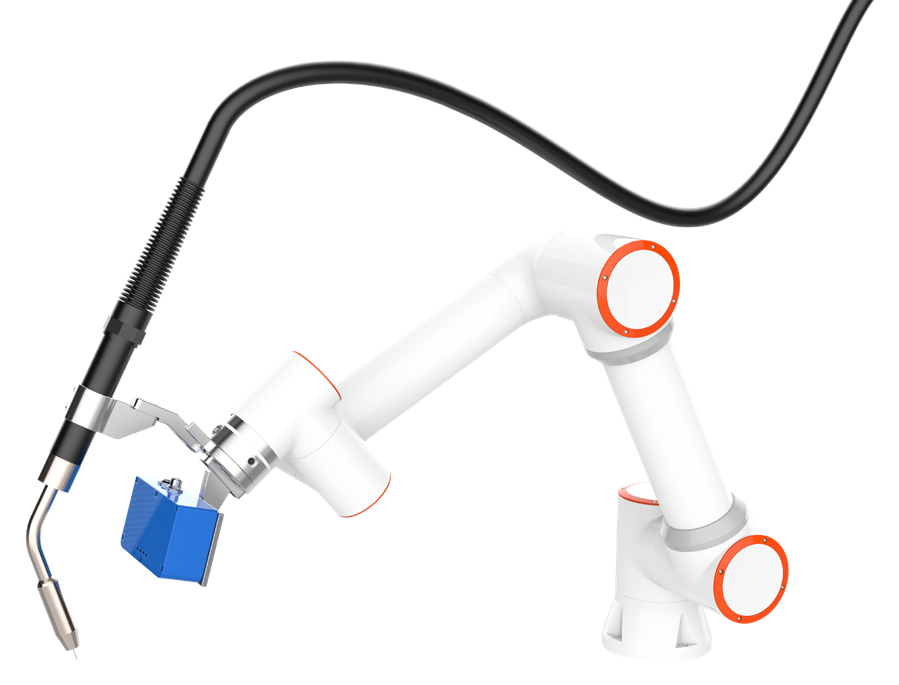
Un brazo robótico es el punto de partida de un sistema de soldadura.
Una celda operativa combina el brazo con una fuente de soldadura, un alimentador de hilo, una antorcha, sujeción de piezas y controles coordinados. Se pueden añadir la enseñanza con Smart Tool, una plataforma móvil y visión artificial según el trabajo.
Capacidades del proceso de soldadura
Los folletos suministrados describen soldadura por puntos y a tramos, uniones rectas y circulares, oscilación y soldadura multicapa/multipasada. La detección por contacto del hilo y el seguimiento de la unión están disponibles en sistemas compatibles configurados.
Especifique el paquete completo de equipos
- Modelo de brazo, forma de montaje y envolvente de trabajo.
- Fuente de soldadura, alimentador, antorcha, guiado de cables y refrigeración.
- Smart Tool, utillajes, mesa o base móvil.
- Software de proceso, sensores e integración de E/S.
Búsqueda y seguimiento de unión opcionales
Un sistema de seguimiento láser compatible puede localizar la unión y aportar correcciones de posición durante la soldadura. El manual de integración suministrado describe localización en uno y varios puntos, cálculos de intersección y ejemplos de seguimiento en tiempo real.
Unos resultados fiables dependen del montaje del sensor, la calibración del TCP y del sensor, la configuración de la comunicación, la geometría de la unión y el programa de soldadura validado. El seguimiento de la unión es una opción configurada del sistema, no una función propia del brazo por sí solo.
Siete modelos. Una comparación clara de especificaciones.
Compare la carga útil y el alcance a la vez. El modelo de mayor carga no es el de mayor alcance: el FR20 alcanza 1854 mm, mientras que el FR30 ofrece 30 kg de carga a 1403 mm.
| Modelo | Carga útil | Alcance (mm) | Repetibilidad (mm) | Velocidad TCP (m/s) | Masa del brazo (kg) | Ø de la base (mm) | Potencia media / pico (W) |
|---|---|---|---|---|---|---|---|
| FR3MT | 3 kg* | 622 | ±0.05 | 1 | ≈10 | 125 | 200 / 230 |
| FR3 | 3 kg | 622 | ±0.02 | 1 | ≈15 | 128 | 220 / 280 |
| FR5 | 5 kg | 922 | ±0.02 | 1 | ≈22 | 149 | 260 / 310 |
| FR10 | 10 kg | 1400 | ±0.05 | 1.5 | ≈40 | 190 | 300 / 500 |
| FR16 | 16 kg | 1034 | ±0.03 | 1 | ≈40 | 190 | 310 / 410 |
| FR20 | 20 kg | 1854 | ±0.1 | 2 | ≈85 | 240 | 620 / 810 |
| FR30 | 30 kg | 1403 | ±0.1 | 2 | ≈85 | 240 | 600 / 910 |
Especificaciones transcritas del folleto de la serie FR V8.0 suministrado, con fecha 2024-09-20. La velocidad TCP y la potencia eléctrica son valores típicos; la potencia se indica según las condiciones de ensayo del folleto. La repetibilidad no es precisión de posicionamiento absoluta.
* El FR3MT tiene una carga nominal de 3 kg; el folleto indica por separado una capacidad instantánea de 5 kg. No considere el valor instantáneo como carga continua. Al evaluar la carga deben incluirse las herramientas, los accesorios y la pieza.
Cómo elegir el modelo adecuado
- Calcule la carga total de la herramienta. Incluya la antorcha o pinza, el adaptador, el sensor, la pieza transportada y las fuerzas de los cables. Compruebe el centro de gravedad y la inercia además de la masa.
- Compruebe toda la envolvente de trabajo. Verifique cada orientación de herramienta necesaria, el espacio libre de los utillajes y la trayectoria de aproximación y retirada, en lugar de fijarse solo en el alcance.
- Adapte el movimiento al proceso. Valide el tiempo de ciclo, la velocidad de soldadura o la trayectoria de manipulación necesarios con la carga seleccionada.
- Confirme el paquete de aplicación. Elija los controles, el grado de protección, las interfaces periféricas y la forma de instalación antes del pedido.
Integre el robot en su producción.
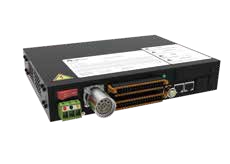
Controlador del robot
El folleto incluye variantes de controlador de CA y CC. Adapte la capacidad y la alimentación del controlador al brazo seleccionado; los FR20/FR30 utilizan la familia de controladores de mayor potencia.
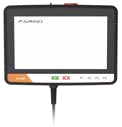
Consola de programación y Web App
Una consola opcional de 10,1 pulgadas ofrece una interfaz específica. También se puede acceder a la Web App desde un ordenador, tableta o teléfono compatible.
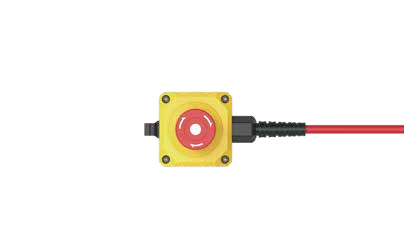
Caja de botones de seguridad
La caja de botones del operario permite interacciones básicas como cambio de modo, enseñanza por arrastre, registro de puntos, inicio/parada y apagado, según se describe en el folleto.
Interfaces del controlador
- 16 entradas digitales y 16 salidas digitales.
- 2 entradas analógicas, 2 salidas analógicas y 2 entradas de pulsos de alta velocidad.
- Comunicación estándar TCP/IP, E/S y Modbus TCP/RTU.
- Interfaces opcionales CC-Link, PROFINET, EtherNet/IP y EtherCAT.
- SDK disponible para C#, C++, Python, ROS y ROS 2.
Ejes externos y periféricos
El material de configuración suministrado muestra la comunicación controlador + PLC por UDP y controlador + servoaccionamiento por RS-485 para configuraciones con ejes externos.
Los posicionadores, carriles lineales, pinzas, sensores de fuerza y dispositivos de visión requieren hardware, software y puesta en marcha compatibles. Confirme los dispositivos admitidos y los requisitos de movimiento coordinado para el sistema previsto.
Una familia de robots. Varios paquetes de aplicación.
El efector final y el equipo de proceso determinan lo que puede hacer el sistema. Estos ejemplos muestran configuraciones del ecosistema, no equipos incluidos con cada brazo.
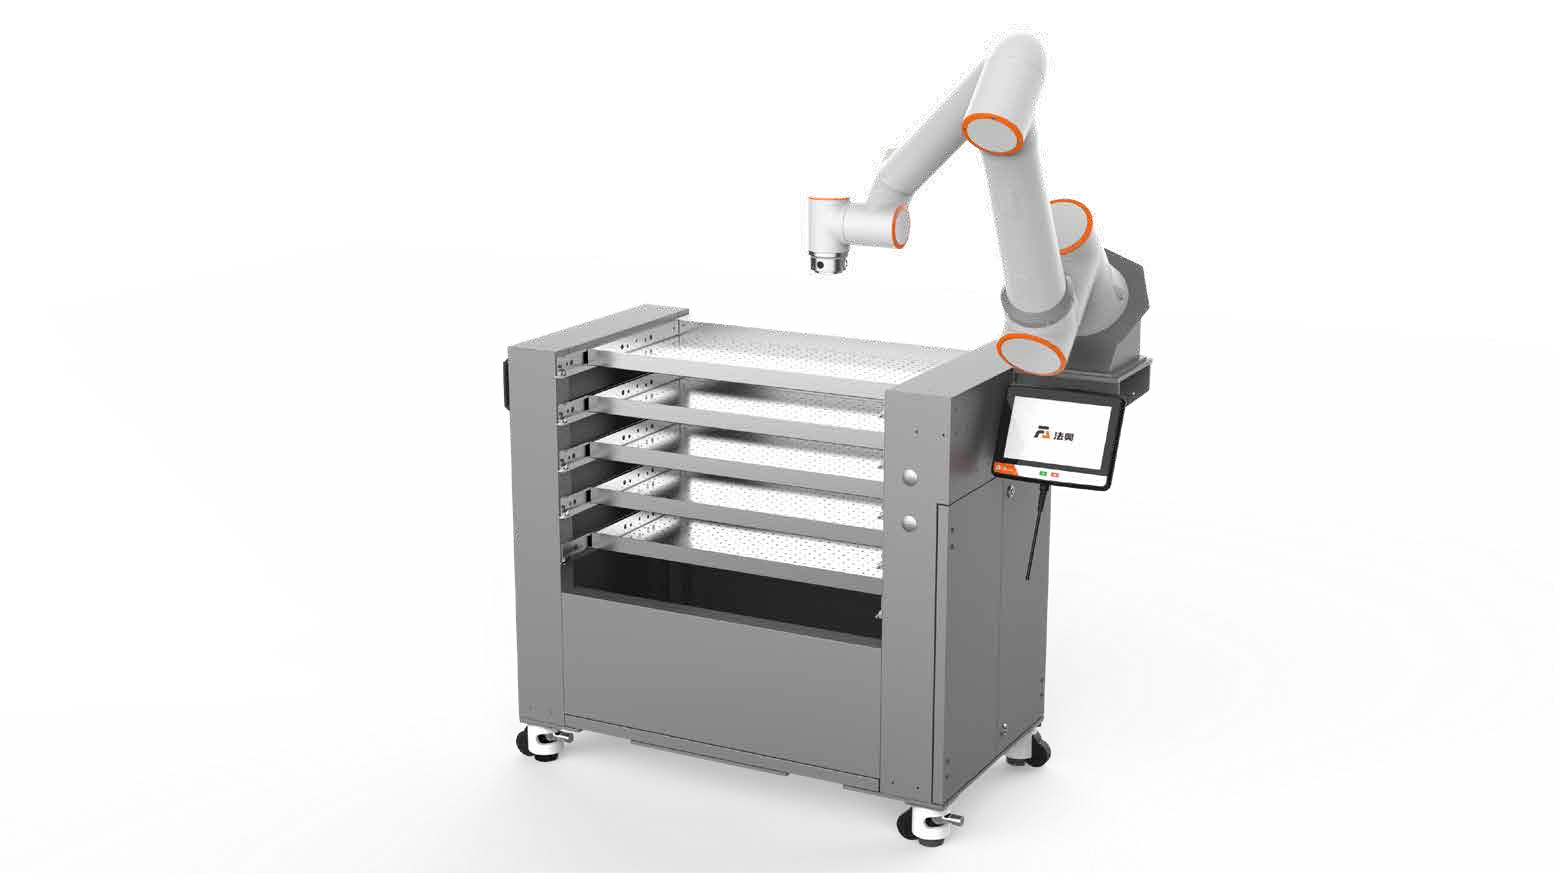
Alimentación de máquinas
Configure el agarre, la presentación de piezas y las interfaces de la máquina para la carga y descarga. Confirme el acceso a la máquina, el peso de la pieza y los requisitos de ciclo.
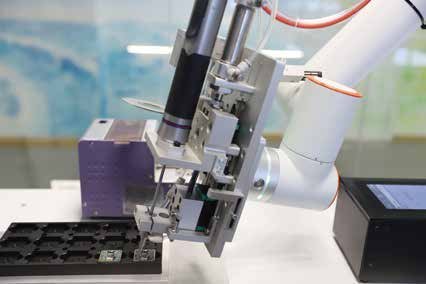
Montaje y atornillado
Combine el brazo con una herramienta de apriete y un utillaje de pieza. El control del par, la presentación de tornillos y la trazabilidad dependen del equipo seleccionado.
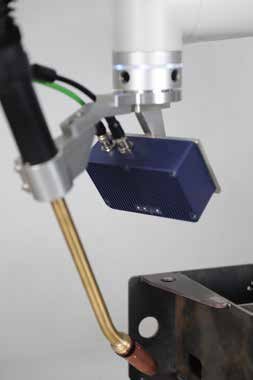
Dosificación y encolado
Combine el robot con un sistema de dosificación para seguir trayectorias de aplicación repetibles. El caudal de material y los tiempos del proceso deben coordinarse con el movimiento.
Paletizado
El folleto del ecosistema incluye estaciones de paletizado fijas y con columna elevadora. El tipo de pinza, las dimensiones de las cajas, la carga y la altura de apilado definen la configuración final.
Recogida guiada por visión
Combine una cámara 3D compatible, software de visión y una pinza para detectar y recoger piezas. Evalúe la geometría de la pieza, el acabado superficial y las condiciones de presentación.
Manipulación y tareas con transportadores
Coordine el brazo con utillajes, transportadores y sensores para transferir componentes entre operaciones. Valide conjuntamente el seguimiento, el agarre y los tiempos de transferencia.
Integración de corte
Utilice una herramienta de corte, una fuente de proceso y utillajes adecuados para crear una aplicación de corte. Confirme durante el diseño del sistema la carga de la herramienta, el acceso a la trayectoria, los requisitos de calidad de corte, la extracción y la protección específica del proceso.
Aplicaciones de pintura
Configure una pistola, un suministro de fluido y controles de proceso adecuados para tareas de recubrimiento. Elija la protección del robot y la forma de instalación según el material de recubrimiento y el entorno de trabajo.
Configuraciones con protección antiexplosiva
El folleto suministrado describe opciones específicas de robot y armario con protección antiexplosiva. Requieren selección y verificación específicas del proyecto para la zona peligrosa prevista; un brazo estándar no es un sistema con protección antiexplosiva.
Defina qué está incluido antes del pedido.
Confirme el paquete del robot
- Modelo de robot y controlador seleccionados.
- Caja de botones, cables de alimentación y de conexión del robot.
- Elementos de montaje y forma de instalación.
- Versión de software necesaria, manuales y registros de configuración.
Especifique los equipos opcionales
- Smart Tool y sensor de fuerza compatible.
- Consola de programación e interfaces de comunicación opcionales.
- Fuente de soldadura, antorcha, alimentador, refrigeración y utillajes.
- Seguimiento de unión, visión artificial, pinzas y ejes externos.
- Base móvil, posicionador o estación de aplicación.
Las imágenes muestran configuraciones posibles. La lista final de materiales y el alcance del suministro deben confirmarse en la oferta.
La puesta en marcha importa
Planifique el montaje, la configuración de carga y TCP, la gestión de cables, la comunicación con periféricos, la enseñanza y las pruebas de aplicación. Un brazo colaborativo no hace que todos los procesos sean aptos para funcionar sin protecciones; la celda completa y sus herramientas determinan las medidas de protección necesarias, sobre todo frente al calor de soldadura, la radiación del arco y los humos.
Lo que los clientes necesitan saber.
¿Para quién está diseñado este robot colaborativo?
Esta gama está pensada para la automatización industrial general: empresas que buscan un equilibrio práctico entre capacidad, flexibilidad de implantación e inversión para tareas de producción repetitivas. Elija el brazo y el paquete de aplicación según el trabajo, no solo por el precio.
¿Smart Tool elimina toda la programación y la puesta a punto?
Smart Tool simplifica la enseñanza de puntos y la creación de comandos de movimiento en la muñeca. El robot sigue necesitando los ajustes correctos de herramienta y carga, un programa configurado, la integración de periféricos y la validación del proceso.
¿Está disponible ±0,02 mm en todos los modelos?
No. El folleto suministrado especifica una repetibilidad de ±0,02 mm para FR3 y FR5. Los demás modelos van de ±0,03 a ±0,1 mm. La repetibilidad describe la vuelta a una posición enseñada; no garantiza la precisión de la pieza terminada ni de la soldadura.
¿Se incluyen el seguimiento láser de la unión y la visión artificial?
Son opciones de aplicación. Se necesitan un sensor, una interfaz, software y calibración compatibles. El brazo por sí solo no constituye un sistema completo de visión o seguimiento.
¿Qué información ayuda a preparar un presupuesto de soldadura?
Facilite planos o fotografías, material y espesor, tipo de unión, longitud de soldadura, dimensiones y peso de la pieza, producción necesaria, superficie disponible y equipos de soldadura existentes.
Díganos qué quiere automatizar.
Envíe los planos de sus piezas, la descripción de la tarea, los requisitos de herramienta o carga y el tiempo de ciclo objetivo. JTCLASER puede estudiar con usted la selección del robot y la configuración de la aplicación.