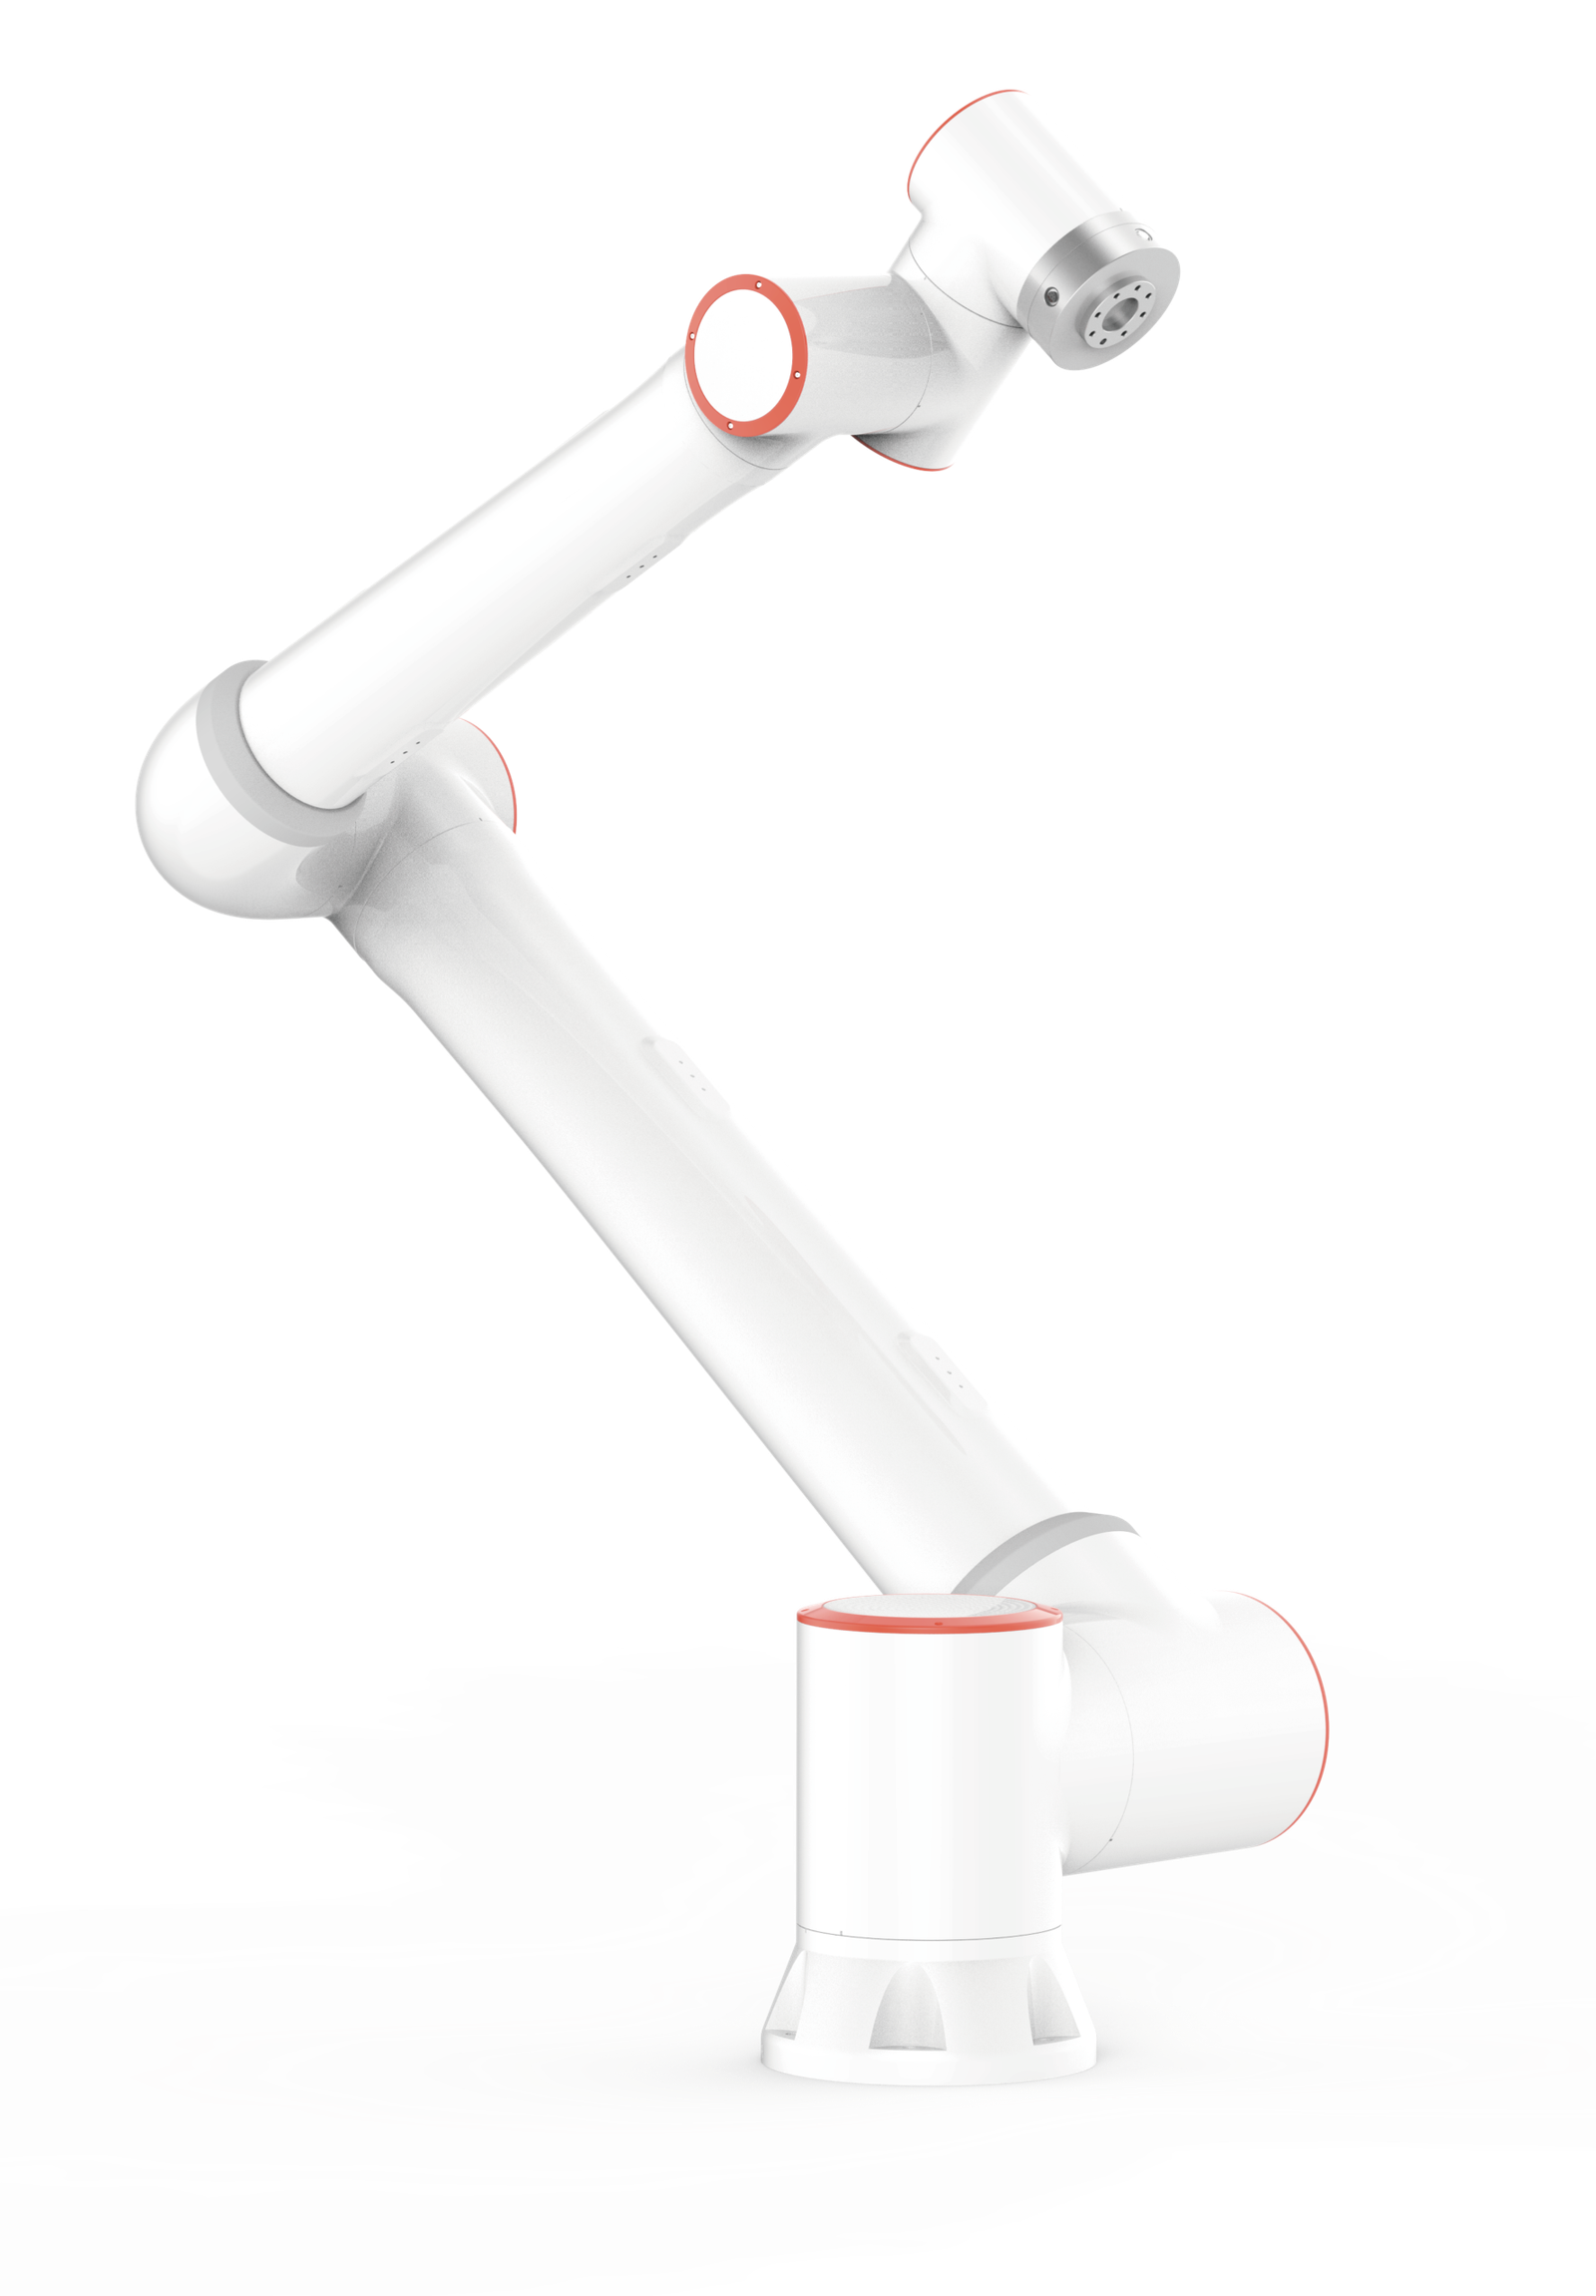
Kollaborativer Roboter
Praxisgerechte, wirtschaftliche Automatisierung für die tägliche Produktion. Wählen Sie aus sieben 6-Achs-Modellen und konfigurieren Sie ein System zum Schweißen, Palettieren, Schneiden, Handhaben oder für andere wiederkehrende Industrieaufgaben – eine vielseitige Option für Unternehmen, die Leistungsfähigkeit, Flexibilität und Investition abwägen.
FR3MT · FR3 · FR5 · FR10 · FR16 · FR20 · FR30
Die Bedienelemente des Programmierhandgeräts erklärt.
Diese 21-sekündige Hardware-Übersicht zeigt Start- und Stopptaste für Programme, Kabelanschluss, Not-Halt, dreistufigen Zustimmtaster und die Bedienelemente für das manuelle Verfahren.
Hardware-Übersicht mit englischen Untertiteln (ohne Ton). Der Clip zeigt das Programmierhandgerät, keinen Schweißzyklus. Das Layout des Handgeräts kann je nach gelieferter Version abweichen.
Mit dem Smart Tool wird das Teachen von Bahnen direkter.
Der optionale Smart-Tool-Handgriff bringt konfigurierbare Bedienelemente an das Roboterhandgelenk. Bediener können Bewegungspunkte speichern, lineare und kreisförmige Bahnen erstellen und I/O-Befehle über den webbasierten Teach-Ablauf einfügen.
Er kann eigenständig oder in Verbindung mit einem kompatiblen Kraftsensor eingesetzt werden. Hardware- und Kommunikationseinstellungen müssen zur gewählten Konfiguration passen.
- PTP: Punkt-zu-Punkt-Bewegungen zwischen geteachten Positionen.
- LIN: lineare Werkzeugbewegung für gerade Bahnabschnitte.
- ARC: Kreisbögen, definiert über geteachte Punkte.
- I/O: konfigurierte Ausgangsbefehle, einschließlich Einbindung von Lichtbogen-Start und -Stopp.
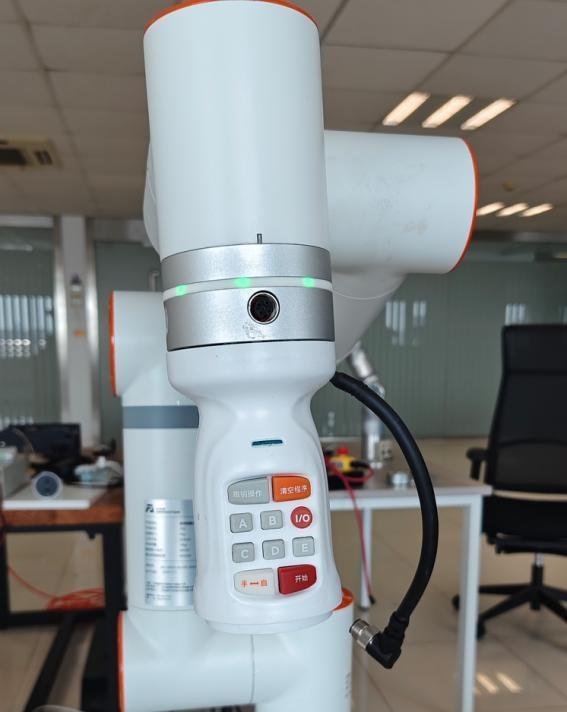
Montage am Roboterhandgelenk
Der Handgriff wird über den TCP-Anschluss montiert. Prüfen Sie vor der Integration Werkzeugfreiraum, Flanschkompatibilität und die gesamte Werkzeuglast.
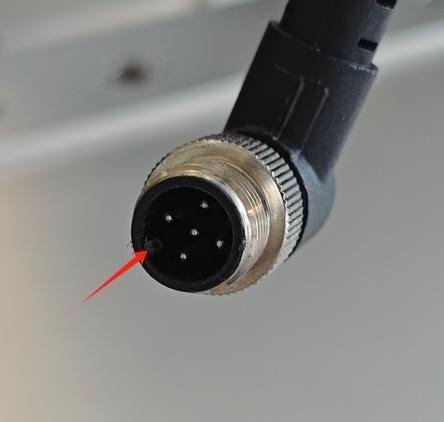
RS-485-Anschluss
Im Tutorial wird ein RS-485-Anschluss am Roboterende verwendet. Die Gerätekonfiguration erfolgt in der Web-Teach-Oberfläche.
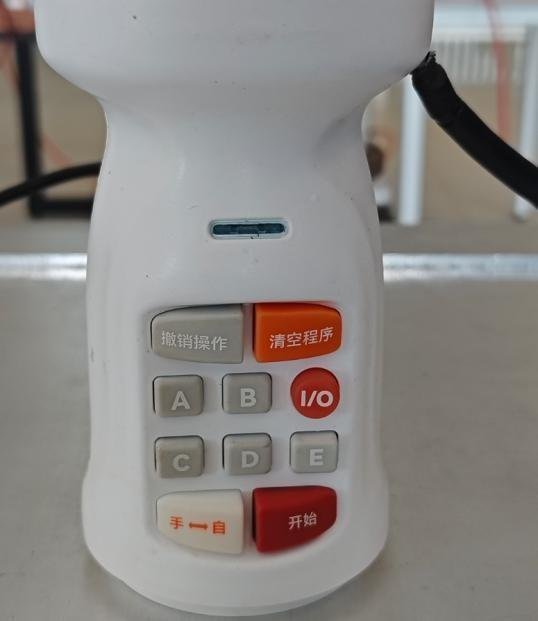
Fünf konfigurierbare Tasten
Den Tasten A/B/C/D/E lassen sich Funktionen wie PTP, LIN, ARC, Neues Programm und Programm speichern zuweisen. Eigene Bedienelemente gibt es für Rückgängig, Programm löschen, Hand/Automatik, Start und I/O.
Tastenbelegung und verfügbare Funktionen hängen vom installierten Smart Tool und der Softwareversion ab.
Konfigurieren
Endgerät auswählen und die Tasten des Handgriffs in der Teach-Oberfläche belegen.
Teachen
Den Arm an die gewünschten Positionen führen und die Bahnpunkte speichern.
Prozess aufbauen
Lineare oder kreisförmige Bewegungen und die erforderlichen Schweiß-I/O-Befehle hinzufügen.
Prüfen & starten
Vor der Produktion Programm, Werkzeugeinrichtung und Prozessparameter prüfen.
Ein Roboterarm ist erst der Anfang eines Schweißsystems.
Eine funktionsfähige Zelle kombiniert den Arm mit Schweißstromquelle, Drahtvorschub, Brenner, Werkstückaufnahme und abgestimmter Steuerung. Smart-Tool-Teachen, eine mobile Plattform und Bildverarbeitung lassen sich je nach Aufgabe ergänzen.
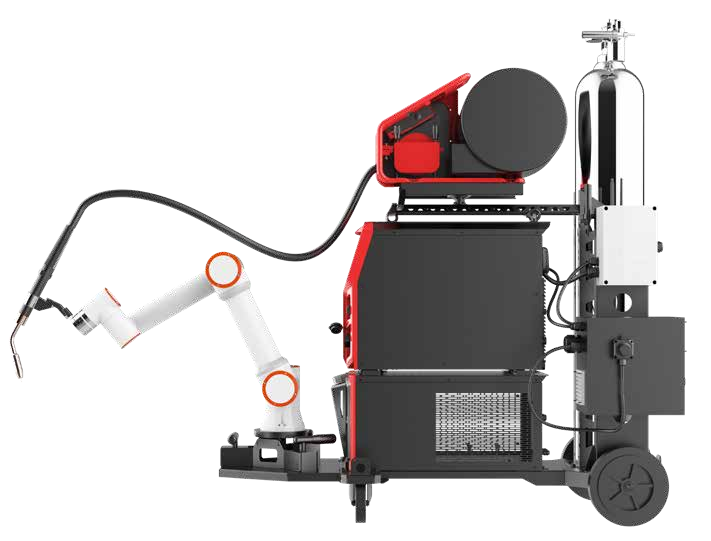
Schweißtechnische Möglichkeiten
Die mitgelieferten Broschüren beschreiben Punkt- und Steppnähte, gerade und kreisförmige Nähte, Pendeln sowie Mehrlagen-/Mehrraupenschweißen. Drahtberührungssensorik und Nahtverfolgung sind in kompatibel konfigurierten Systemen verfügbar.
Die gesamte Ausrüstung festlegen
- Armmodell, Montageanordnung und Arbeitsraum.
- Stromquelle, Drahtvorschub, Brenner, Kabelführung und Kühlung.
- Smart Tool, Vorrichtungen, Tisch oder mobile Basis.
- Prozesssoftware, Sensorik und I/O-Einbindung.
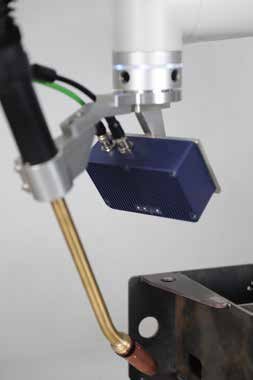
Optionale Nahtsuche & Nahtverfolgung
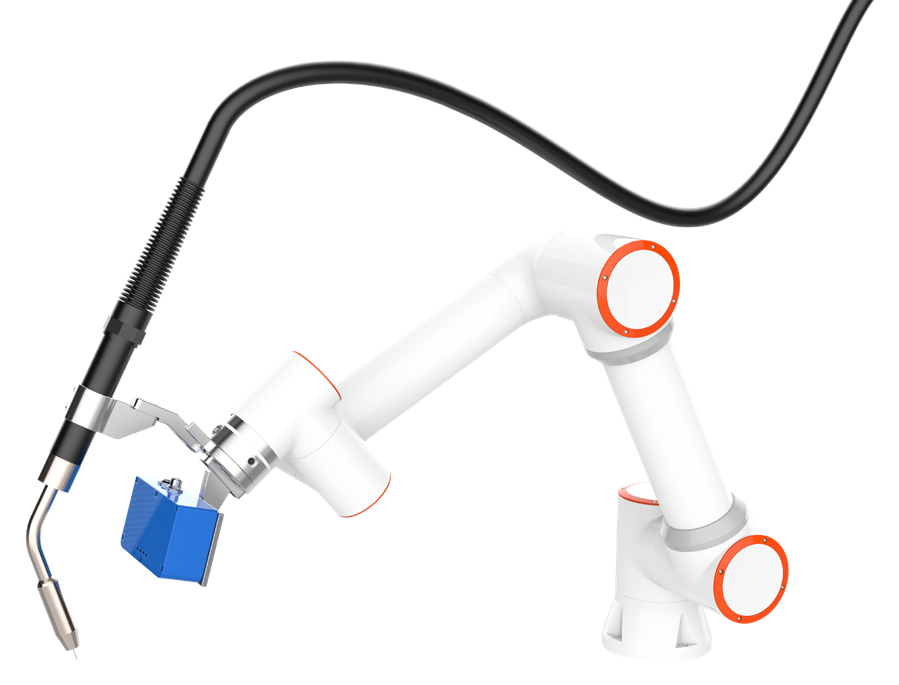
Ein kompatibles Laser-Nahtverfolgungssystem kann die Fuge lokalisieren und während des Schweißens Positionskorrekturen liefern. Das mitgelieferte Integrationshandbuch beschreibt Ein- und Mehrpunktsuche, Schnittpunktberechnungen und Beispiele für die Echtzeit-Nahtverfolgung.
Zuverlässige Ergebnisse hängen von Sensormontage, TCP- und Sensorkalibrierung, Kommunikationseinrichtung, Nahtgeometrie und dem validierten Schweißprogramm ab. Die Nahtverfolgung ist eine konfigurierte Systemoption, keine Grundfunktion des Roboterarms allein.
Sieben Modelle. Ein klarer Vergleich der technischen Daten.
Vergleichen Sie Traglast und Reichweite gemeinsam. Das Modell mit der höchsten Traglast hat nicht die größte Reichweite: Der FR20 erreicht 1854 mm, der FR30 bietet 30 kg Traglast bei 1403 mm.
| Modell | Traglast | Reichweite (mm) | Wiederholgenauigkeit (mm) | TCP-Geschwindigkeit (m/s) | Armgewicht (kg) | Fuß-Ø (mm) | Mittlere / Spitzenleistung (W) |
|---|---|---|---|---|---|---|---|
| FR3MT | 3 kg* | 622 | ±0,05 | 1 | ≈10 | 125 | 200 / 230 |
| FR3 | 3 kg | 622 | ±0,02 | 1 | ≈15 | 128 | 220 / 280 |
| FR5 | 5 kg | 922 | ±0,02 | 1 | ≈22 | 149 | 260 / 310 |
| FR10 | 10 kg | 1400 | ±0,05 | 1,5 | ≈40 | 190 | 300 / 500 |
| FR16 | 16 kg | 1034 | ±0,03 | 1 | ≈40 | 190 | 310 / 410 |
| FR20 | 20 kg | 1854 | ±0,1 | 2 | ≈85 | 240 | 620 / 810 |
| FR30 | 30 kg | 1403 | ±0,1 | 2 | ≈85 | 240 | 600 / 910 |
Technische Daten übernommen aus der mitgelieferten Broschüre der FR-Serie V8.0 vom 20.09.2024. TCP-Geschwindigkeit und elektrische Leistung sind typische Werte; die Leistung ist unter den Prüfbedingungen der Broschüre angegeben. Wiederholgenauigkeit ist keine absolute Positioniergenauigkeit.
* Der FR3MT ist für 3 kg ausgelegt; die Broschüre nennt separat 5 kg kurzzeitige Traglast. Der Kurzzeitwert darf nicht als Dauer-Nenntraglast verstanden werden. Bei der Lastbewertung müssen Werkzeug, Zubehör und Werkstück vollständig berücksichtigt werden.
So wählen Sie das passende Modell
- Gesamte Werkzeuglast berechnen. Berücksichtigen Sie Brenner oder Greifer, Adapter, Sensor, mitgeführtes Werkstück und relevante Kabelkräfte. Prüfen Sie neben der Masse auch Schwerpunkt und Trägheit.
- Gesamten Arbeitsraum prüfen. Prüfen Sie jede erforderliche Werkzeugorientierung, den Freiraum zur Vorrichtung und die An- und Abfahrwege, statt nur die Reichweite zu betrachten.
- Bewegung auf den Prozess abstimmen. Validieren Sie die geforderte Taktzeit, Schweißgeschwindigkeit oder Handhabungsbahn mit der gewählten Traglast.
- Anwendungspaket festlegen. Wählen Sie Steuerung, Schutzart, Peripherieschnittstellen und Installationsanordnung vor der Bestellung.
Den Roboter in Ihre Produktion integrieren.
Robotersteuerung
Die Broschüre nennt AC- und DC-Steuerungsvarianten. Leistung und Versorgung der Steuerung müssen zum gewählten Arm passen; FR20/FR30 nutzen die leistungsstärkere Steuerungsfamilie.
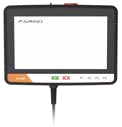
Programmierhandgerät & Web-App
Ein optionales 10,1-Zoll-Handgerät bietet eine eigene Bedienoberfläche. Die Web-App ist außerdem über einen kompatiblen Computer, ein Tablet oder ein Smartphone erreichbar.
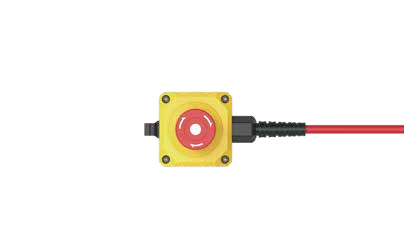
Sicherheits-Tasterbox
Laut Broschüre ermöglicht die Bediener-Tasterbox grundlegende Funktionen wie Betriebsartwechsel, Handführung (Drag Teaching), Punktspeicherung, Start/Stopp und Abschalten.
Schnittstellen der Steuerung
- 16 digitale Eingänge und 16 digitale Ausgänge.
- 2 analoge Eingänge, 2 analoge Ausgänge und 2 schnelle Impulseingänge.
- Standardkommunikation über TCP/IP, I/O und Modbus TCP/RTU.
- Optionale Schnittstellen: CC-Link, PROFINET, EtherNet/IP und EtherCAT.
- SDK-Unterstützung für C#, C++, Python, ROS und ROS 2.
Zusatzachsen & Peripherie
Die mitgelieferten Konfigurationsunterlagen zeigen für Zusatzachsen die Kommunikation Steuerung + SPS über UDP sowie Steuerung + Servoantrieb über RS-485.
Positionierer, Linearachsen, Greifer, Kraftsensoren und Bildverarbeitungsgeräte erfordern kompatible Hardware, Software und Inbetriebnahme. Klären Sie unterstützte Geräte und Anforderungen an koordinierte Bewegungen für das geplante System.
Eine Roboterfamilie. Mehrere Anwendungspakete.
Endeffektor und Prozessausrüstung bestimmen, was das System leisten kann. Die Beispiele zeigen Konfigurationen aus dem Systemumfeld – nicht Ausrüstung, die zu jedem Arm gehört.
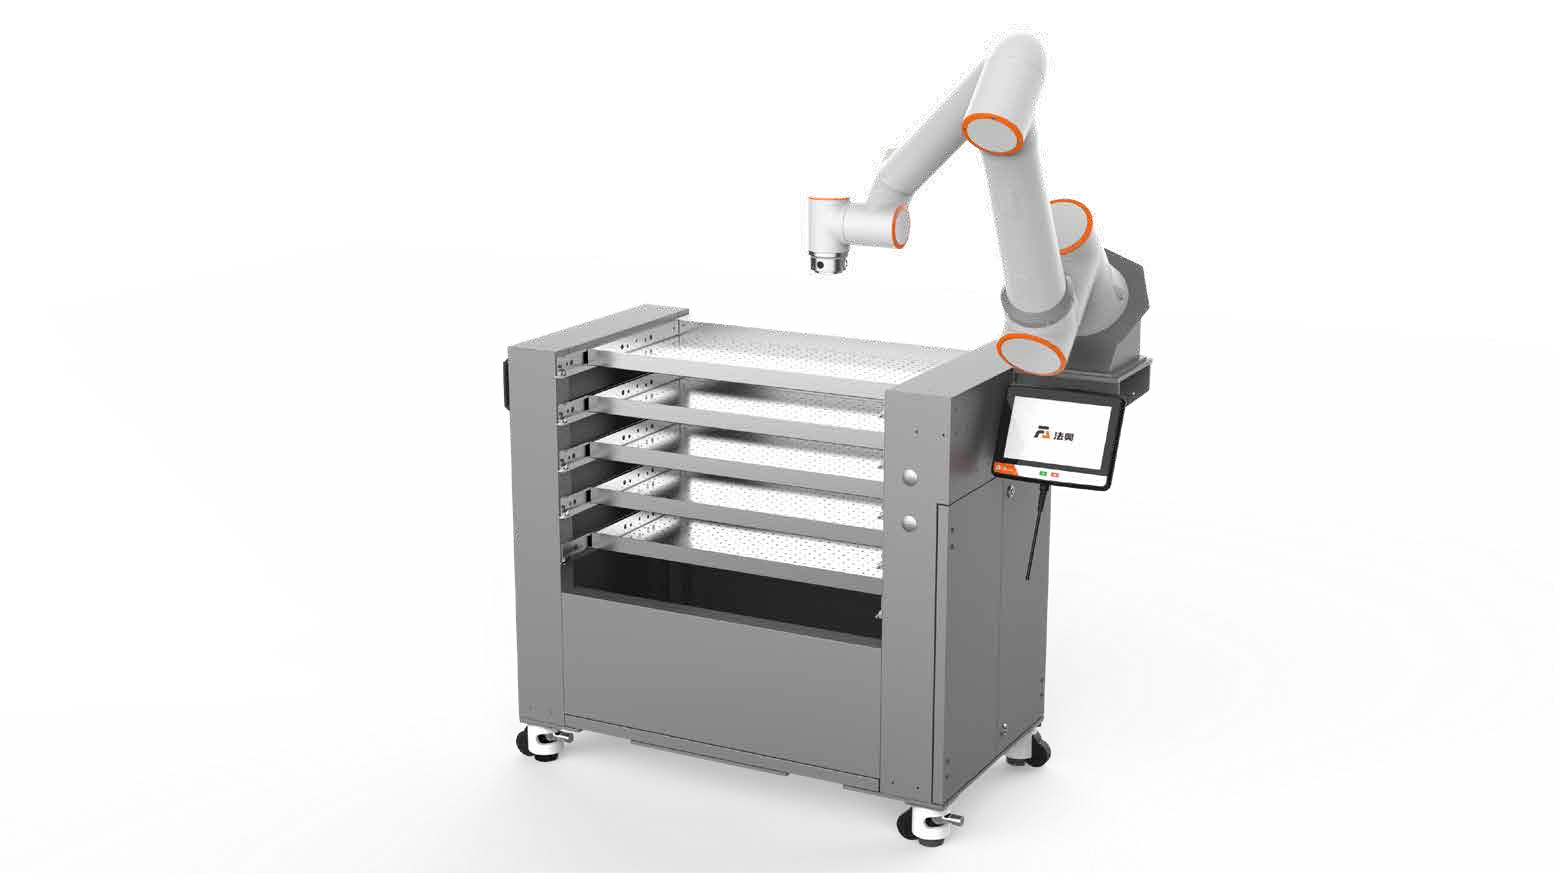
Maschinenbeschickung
Greifen, Teilebereitstellung und Maschinenschnittstellen für Be- und Entladen konfigurieren. Maschinenzugang, Teilegewicht und Taktanforderungen klären.
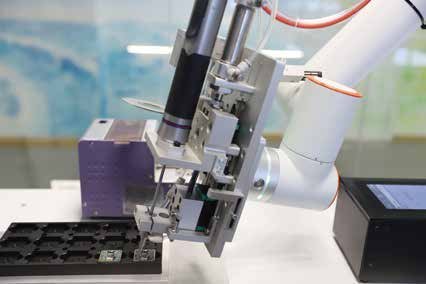
Montage & Verschrauben
Kombinieren Sie den Arm mit einem Schraubwerkzeug und einer Bauteilaufnahme. Drehmomentregelung, Schraubenzuführung und Rückverfolgbarkeit hängen von der gewählten Ausrüstung ab.
Dosieren & Kleben
Kombinieren Sie den Roboter mit einem Dosiersystem, um wiederholbare Auftragsbahnen abzufahren. Materialfluss und Prozesstiming müssen mit der Bewegung abgestimmt sein.
Palettieren
Die Systembroschüre zeigt feste Palettierstationen und Stationen mit Hubsäule. Greifertyp, Kartonmaße, Traglast und Stapelhöhe bestimmen die endgültige Konfiguration.
Bildgeführtes Greifen
Kombinieren Sie eine kompatible 3D-Kamera, Bildverarbeitungssoftware und Greifer zur Teileerkennung und Entnahme. Bewerten Sie Bauteilgeometrie, Oberflächenbeschaffenheit und Bereitstellungsbedingungen.
Handhabung & Fördertechnik
Stimmen Sie den Arm mit Vorrichtungen, Förderbändern und Sensoren ab, um Bauteile zwischen Arbeitsgängen zu übergeben. Validieren Sie Verfolgung, Greifen und Übergabezeitpunkte gemeinsam.
Integration von Schneidprozessen
Setzen Sie ein geeignetes Schneidwerkzeug, eine Prozessquelle und Vorrichtungen ein, um eine Schneidanwendung aufzubauen. Klären Sie bei der Systemauslegung Werkzeuglast, Bahnzugänglichkeit, Anforderungen an die Schnittqualität, Absaugung und prozessspezifische Schutzmaßnahmen.
Sprühanwendungen
Konfigurieren Sie für Beschichtungsaufgaben ein geeignetes Sprühwerkzeug, die Medienversorgung und die Prozesssteuerung. Wählen Sie Roboterschutz und Installationsanordnung passend zum Beschichtungsstoff und zur Einsatzumgebung.
Explosionsgeschützte Ausführungen
In der mitgelieferten Broschüre sind eigene explosionsgeschützte Roboter- und Schaltschrankvarianten beschrieben. Diese erfordern eine projektspezifische Auswahl und Prüfung für den vorgesehenen explosionsgefährdeten Bereich; ein Standardarm ist kein explosionsgeschütztes System.
Legen Sie den Lieferumfang vor der Bestellung fest.
Roboterpaket bestätigen
- Gewähltes Robotermodell und Steuerung.
- Tasterbox, Netz- und Roboterverbindungskabel.
- Befestigungsmaterial und Installationsanordnung.
- Erforderliche Softwareversion, Handbücher und Konfigurationsdokumentation.
Optionale Ausrüstung festlegen
- Smart Tool und kompatibler Kraftsensor.
- Programmierhandgerät und optionale Kommunikationsschnittstellen.
- Schweißstromquelle, Brenner, Drahtvorschub, Kühlung und Vorrichtungen.
- Nahtverfolgung, Bildverarbeitung, Greifer und Zusatzachsen.
- Mobile Basis, Positionierer oder Anwendungsstation.
Die Abbildungen zeigen mögliche Konfigurationen. Die endgültige Stückliste und der Lieferumfang sollten im Angebot bestätigt werden.
Auf die Inbetriebnahme kommt es an
Planen Sie Montage, Traglast- und TCP-Einrichtung, Kabelmanagement, Peripheriekommunikation, Teachen und Anwendungsversuche. Ein kollaborativer Arm macht nicht jeden Prozess für den Betrieb ohne Schutzeinrichtungen geeignet: Die gesamte Zelle und ihre Werkzeuge bestimmen die erforderlichen Schutzmaßnahmen – insbesondere bei Schweißwärme, Lichtbogenstrahlung und Schweißrauch.
Was Kunden wissen sollten.
Für wen ist dieser kollaborative Roboter gedacht?
Die Baureihe ist für die gängige industrielle Automatisierung positioniert: für Unternehmen, die bei wiederkehrenden Fertigungsaufgaben ein praxisgerechtes Gleichgewicht aus Leistungsfähigkeit, flexiblem Einsatz und Investition suchen. Wählen Sie Arm und Anwendungspaket nach der Aufgabe aus – nicht allein nach dem Preis.
Macht das Smart Tool jede Programmierung und Einrichtung überflüssig?
Das Smart Tool vereinfacht das Teachen von Punkten und das Erstellen von Bewegungsbefehlen am Handgelenk. Der Roboter benötigt dennoch korrekte Werkzeug- und Traglasteinstellungen, ein konfiguriertes Programm, die Einbindung der Peripherie und eine Prozessvalidierung.
Gilt ±0,02 mm für jedes Modell?
Nein. Die mitgelieferte Broschüre nennt ±0,02 mm Wiederholgenauigkeit für FR3 und FR5. Die übrigen Modelle liegen zwischen ±0,03 und ±0,1 mm. Die Wiederholgenauigkeit beschreibt das Wiederanfahren einer geteachten Pose; sie ist keine Garantie für die Genauigkeit des Fertigteils oder der Schweißnaht.
Sind Laser-Nahtverfolgung und Bildverarbeitung enthalten?
Es handelt sich um Anwendungsoptionen. Erforderlich sind ein kompatibler Sensor, eine Schnittstelle, Software und Kalibrierung. Der Arm allein bietet kein vollständiges Bildverarbeitungs- oder Nahtverfolgungssystem.
Welche Angaben helfen bei einem Angebot für eine Schweißanwendung?
Senden Sie uns Zeichnungen oder Fotos, Werkstoff und Materialstärke, Nahtart, Nahtlänge, Bauteilabmessungen und -gewicht, geforderten Durchsatz, verfügbare Stellfläche und vorhandene Schweißausrüstung.
Sagen Sie uns, was Sie automatisieren möchten.
Senden Sie uns Bauteilzeichnungen, eine Aufgabenbeschreibung, Anforderungen an Werkzeug oder Traglast und die angestrebte Taktzeit. JTCLASER bespricht mit Ihnen die Roboterauswahl und die Anwendungskonfiguration.