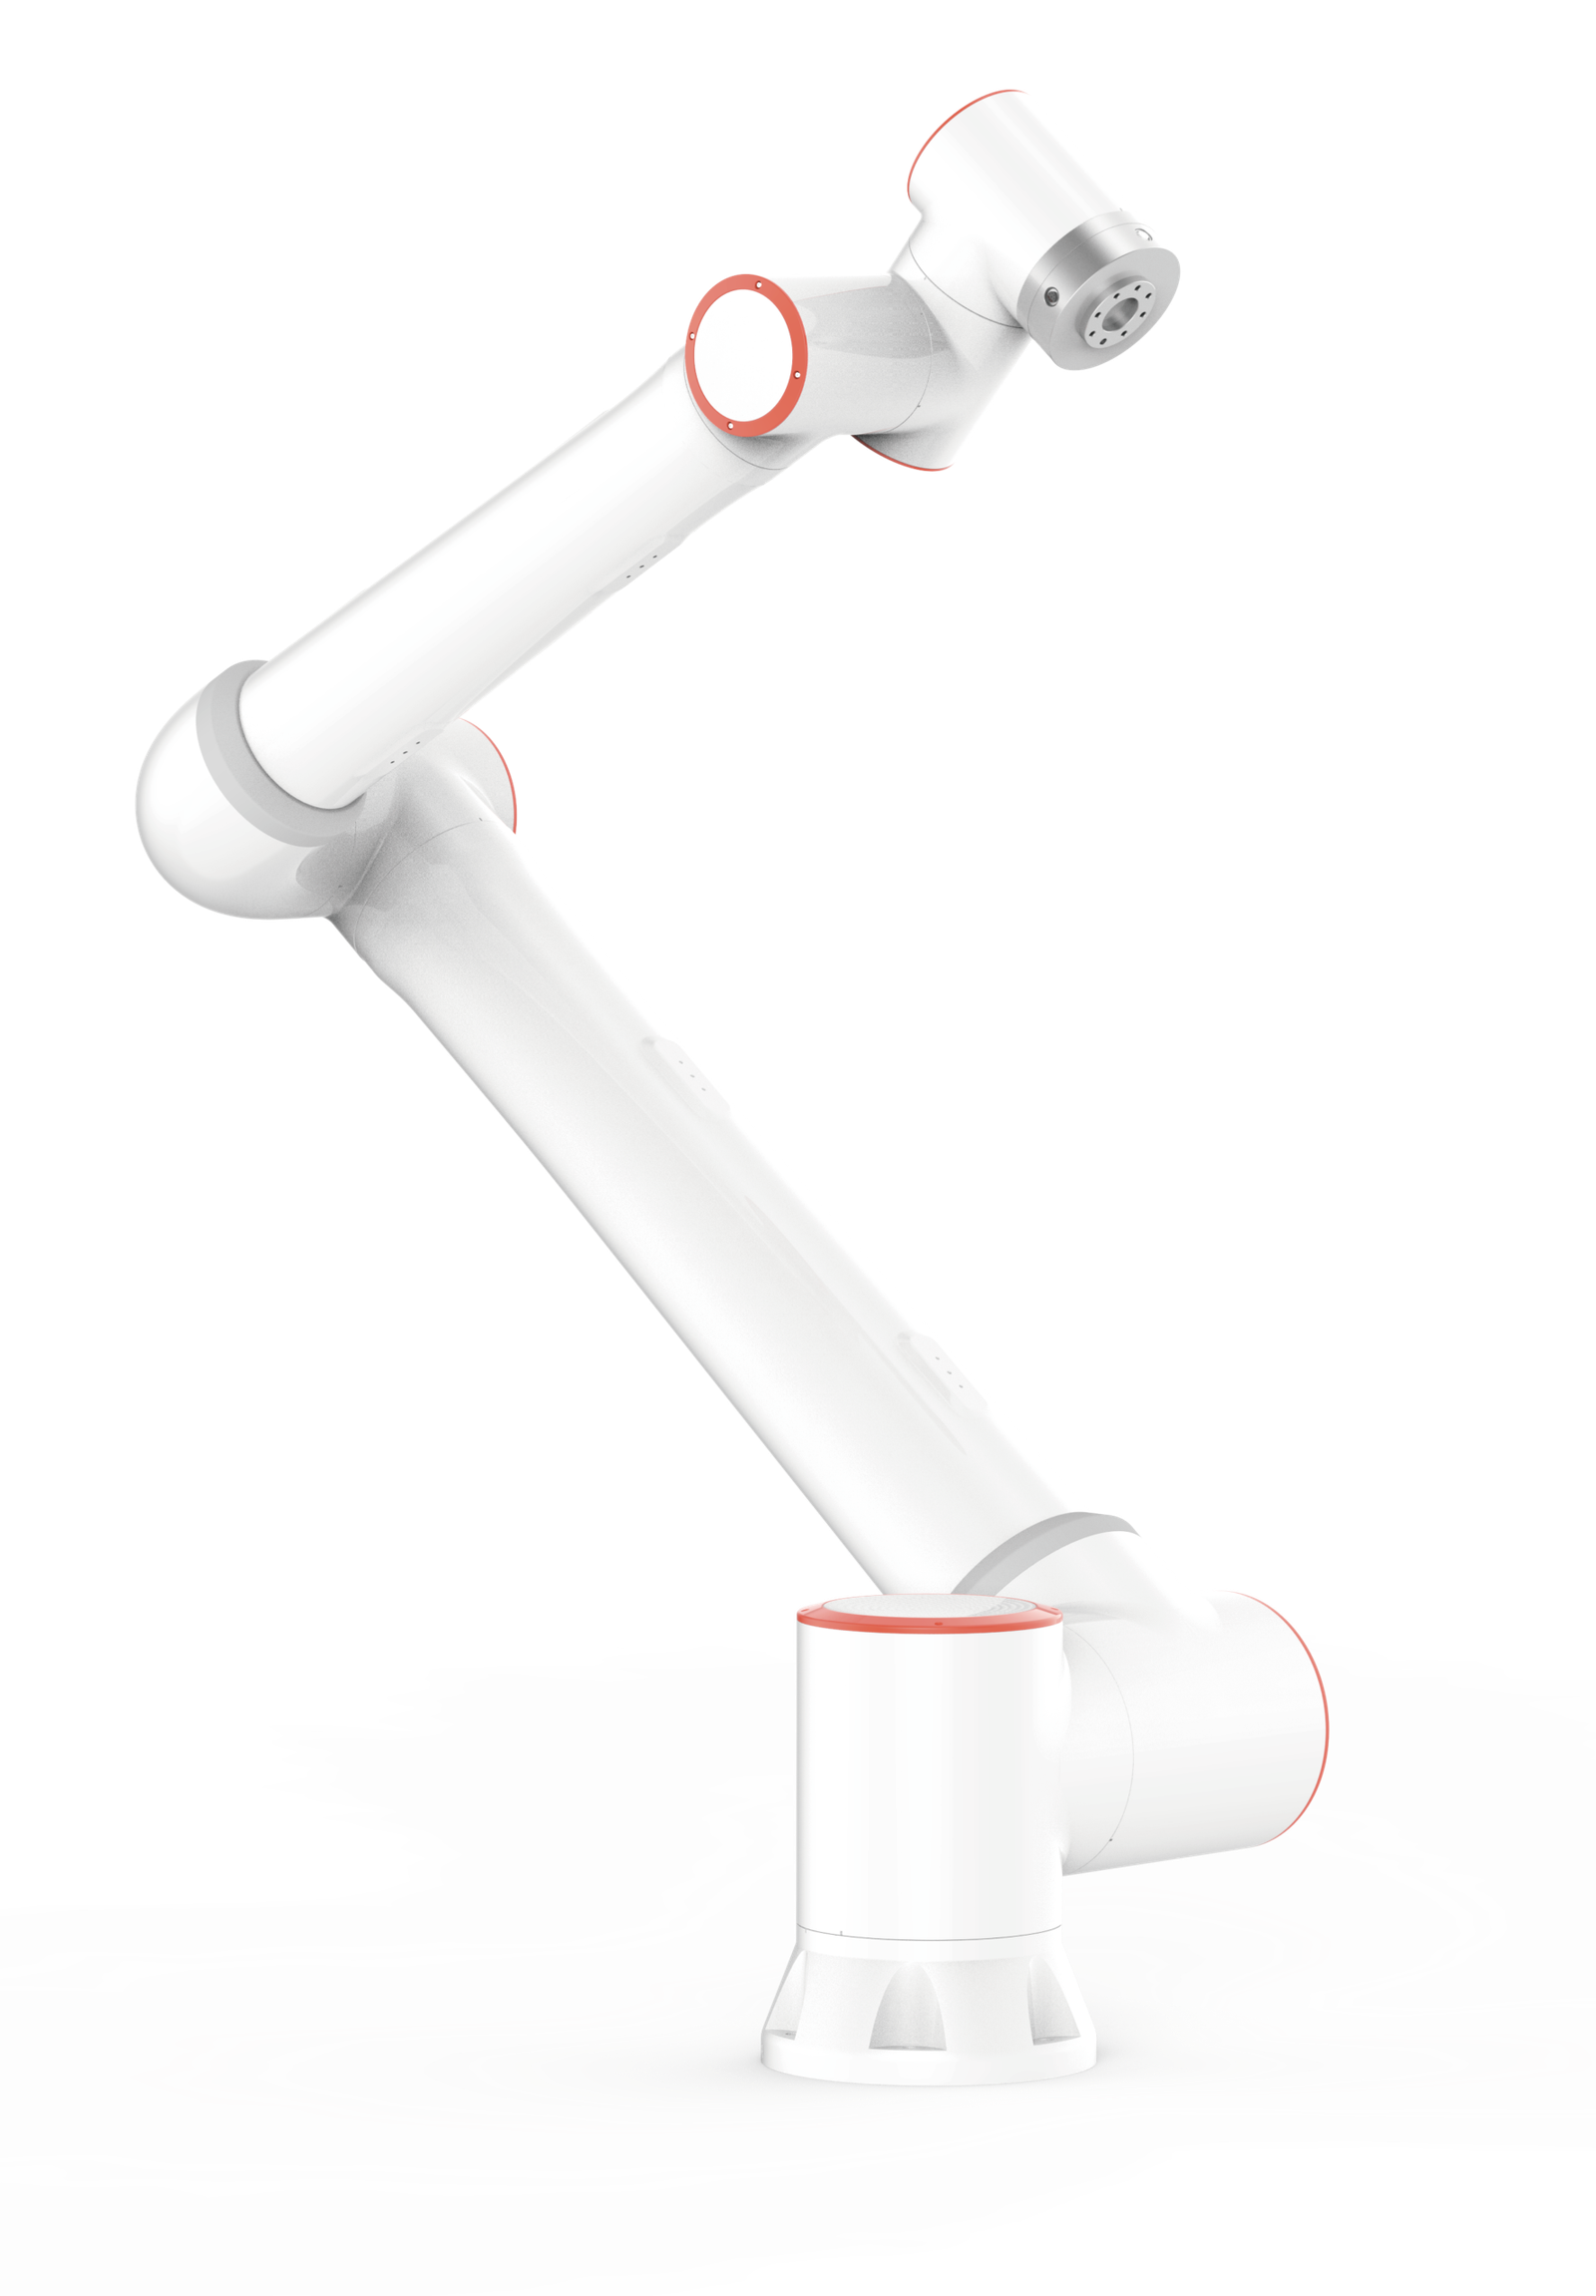
Robot collaborativo
Un’automazione pratica e conveniente per la produzione di tutti i giorni. Scegliete tra sette modelli a sei assi e configurate un sistema per saldatura, pallettizzazione, taglio, manipolazione o altre attività industriali ripetitive. Una soluzione versatile per le aziende che cercano il giusto equilibrio tra prestazioni, flessibilità e investimento.
FR3MT · FR3 · FR5 · FR10 · FR16 · FR20 · FR30
I comandi del teach pendant, spiegati.
Questa panoramica hardware di 21 secondi mostra i pulsanti di avvio e arresto del programma, il collegamento del cavo, l’arresto di emergenza, l’interruttore di abilitazione a tre posizioni e i comandi di movimento manuale.
Panoramica hardware con sottotitoli in inglese (senza audio). Il filmato mostra il teach pendant, non un ciclo di saldatura. La disposizione del pendant può variare in base alla versione fornita.
Smart Tool rende più diretto l’apprendimento dei percorsi.
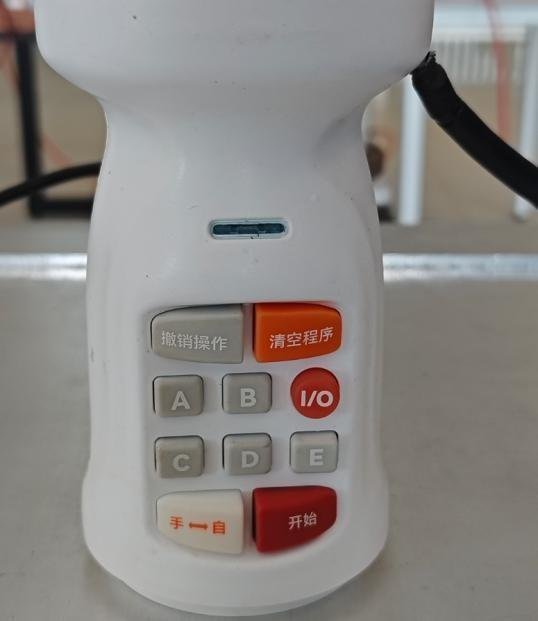
L’impugnatura opzionale Smart Tool porta comandi configurabili al polso del robot. L’operatore può registrare i punti di movimento, creare percorsi rettilinei e circolari e inserire comandi I/O tramite la procedura di apprendimento via web.
Può essere usata da sola o integrata con un sensore di forza compatibile. Le impostazioni hardware e di comunicazione devono corrispondere alla configurazione scelta.
- PTP: movimenti punto-punto tra le posizioni memorizzate.
- LIN: movimento lineare dell’utensile per i tratti rettilinei.
- ARC: tratti circolari definiti tramite punti memorizzati.
- I/O: comandi di uscita configurati, inclusa l’integrazione di innesco e spegnimento dell’arco.
Montaggio al polso del robot
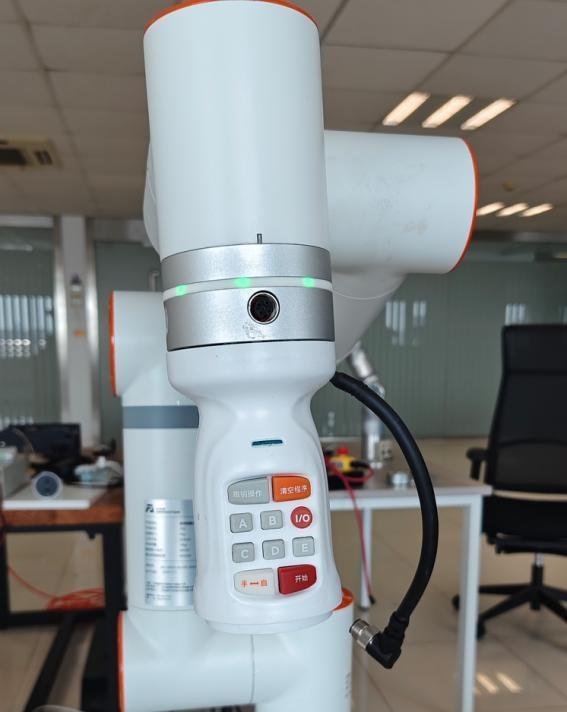
L’impugnatura si monta tramite il connettore TCP. Prima dell’integrazione verificate gli ingombri dell’utensile, la compatibilità della flangia e il carico complessivo dell’utensile.
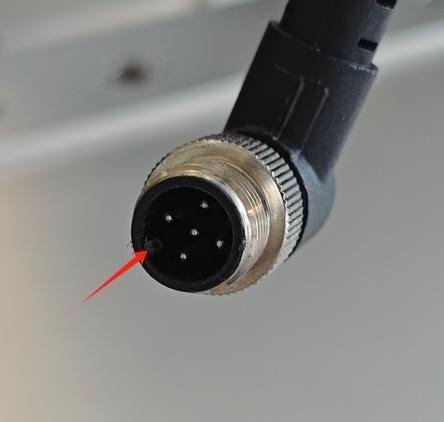
Collegamento RS-485
Il tutorial utilizza un collegamento RS-485 all’estremità del robot. La configurazione del dispositivo si completa nell’interfaccia di apprendimento web.
Cinque pulsanti configurabili
Ai pulsanti A/B/C/D/E si possono assegnare funzioni come PTP, LIN, ARC, Nuovo programma e Salva programma. I comandi dedicati comprendono Annulla, Cancella programma, Manuale/Automatico, Avvio e I/O.
L’assegnazione dei pulsanti e le funzioni disponibili dipendono dallo Smart Tool installato e dalla versione software.
Configurare
Selezionate il dispositivo terminale e assegnate i pulsanti dell’impugnatura nell’interfaccia di apprendimento.
Insegnare
Guidate il braccio nelle posizioni richieste e registrate i punti del percorso.
Costruire il processo
Aggiungete movimenti lineari o circolari e i comandi I/O di saldatura necessari.
Verificare ed eseguire
Prima della produzione controllate programma, configurazione dell’utensile e parametri di processo.
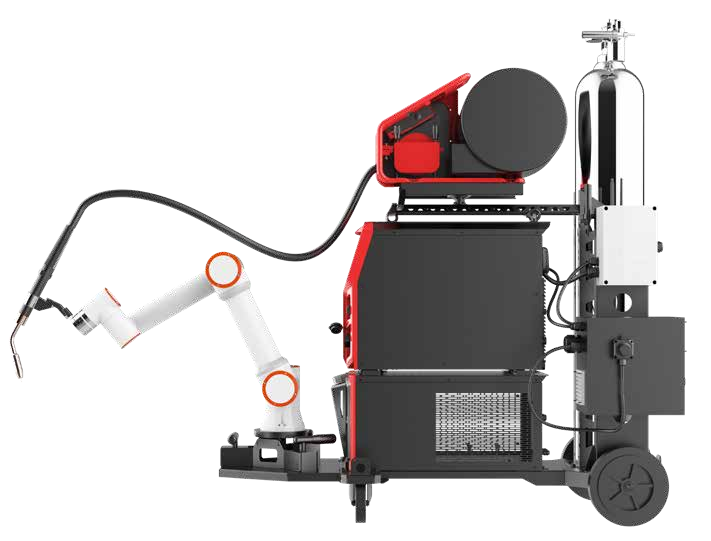
Il braccio robotico è solo l’inizio di un sistema di saldatura.
Un’isola operativa combina il braccio con generatore di saldatura, trainafilo, torcia, attrezzature di bloccaggio e comandi coordinati. In base al lavoro si possono aggiungere l’apprendimento con Smart Tool, una piattaforma mobile e la visione.
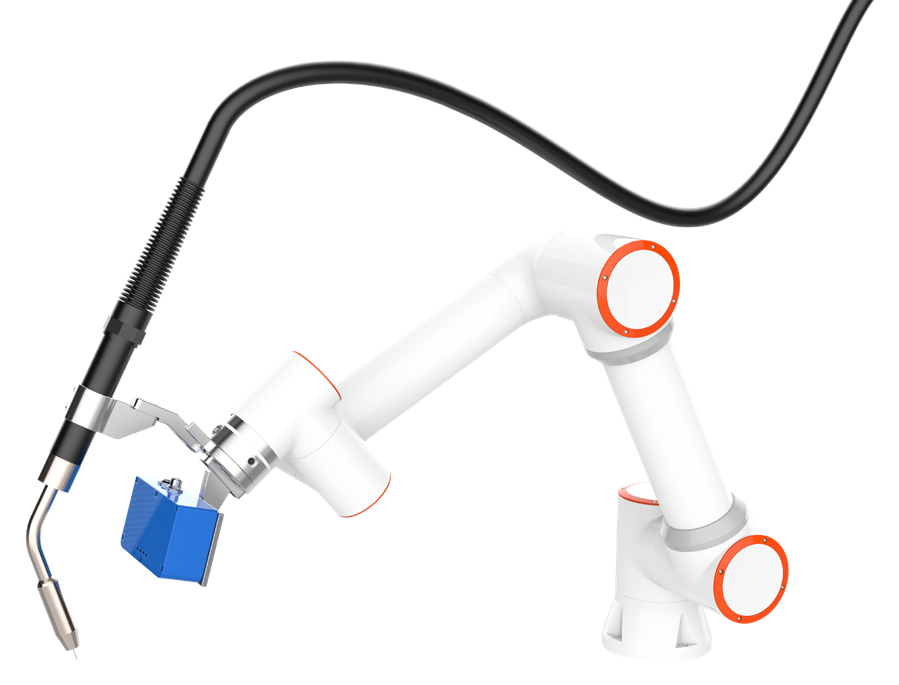
Capacità di processo in saldatura
Le brochure fornite descrivono saldatura a punti e a tratti, giunti rettilinei e circolari, pendolamento e saldatura multistrato/multipassata. La ricerca a contatto con il filo e l’inseguimento del giunto sono disponibili nei sistemi configurati compatibili.
Specificate la dotazione completa
- Modello del braccio, tipo di montaggio e area di lavoro.
- Generatore, trainafilo, torcia, percorso dei cavi e raffreddamento.
- Smart Tool, attrezzature di bloccaggio, tavolo o base mobile.
- Software di processo, sensori e integrazione I/O.
Ricerca e inseguimento del giunto (opzionali)
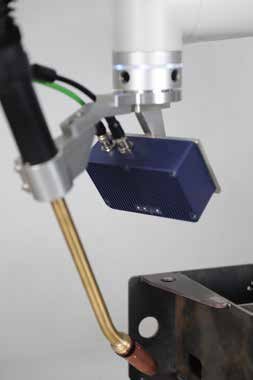
Un sistema di inseguimento laser compatibile può individuare il giunto e fornire correzioni di posizione durante la saldatura. Il manuale di integrazione fornito descrive la ricerca a punto singolo e multipunto, il calcolo delle intersezioni ed esempi di inseguimento in tempo reale.
Risultati affidabili dipendono da montaggio del sensore, calibrazione del TCP e del sensore, configurazione della comunicazione, geometria del giunto e programma di saldatura validato. L’inseguimento del giunto è un’opzione del sistema configurato, non una funzione intrinseca del solo braccio.
Sette modelli. Un confronto chiaro delle specifiche.
Confrontate carico utile e sbraccio insieme. Il modello con il carico più elevato non è quello con lo sbraccio maggiore: l’FR20 raggiunge 1854 mm, mentre l’FR30 offre un carico utile di 30 kg con uno sbraccio di 1403 mm.
| Modello | Portata | Sbraccio (mm) | Ripetibilità (mm) | Velocità TCP (m/s) | Massa del braccio (kg) | Ø base (mm) | Potenza media / di picco (W) |
|---|---|---|---|---|---|---|---|
| FR3MT | 3 kg* | 622 | ±0.05 | 1 | ≈10 | 125 | 200 / 230 |
| FR3 | 3 kg | 622 | ±0.02 | 1 | ≈15 | 128 | 220 / 280 |
| FR5 | 5 kg | 922 | ±0.02 | 1 | ≈22 | 149 | 260 / 310 |
| FR10 | 10 kg | 1400 | ±0.05 | 1.5 | ≈40 | 190 | 300 / 500 |
| FR16 | 16 kg | 1034 | ±0.03 | 1 | ≈40 | 190 | 310 / 410 |
| FR20 | 20 kg | 1854 | ±0.1 | 2 | ≈85 | 240 | 620 / 810 |
| FR30 | 30 kg | 1403 | ±0.1 | 2 | ≈85 | 240 | 600 / 910 |
Specifiche riprese dalla brochure della serie FR V8.0 del 20/09/2024. Velocità TCP e potenza elettrica sono valori tipici; la potenza è riferita alle condizioni di prova della brochure. La ripetibilità non corrisponde alla precisione di posizionamento assoluta.
* L’FR3MT ha un carico nominale di 3 kg; la brochure indica separatamente una capacità istantanea di 5 kg, che non va considerata come carico continuo. Nella valutazione del carico vanno inclusi utensili, accessori e pezzo.
Come scegliere il modello giusto
- Calcolate il carico complessivo dell’utensile. Includete torcia o pinza, adattatore, sensore, pezzo trasportato e forze dei cavi. Verificate baricentro e inerzia oltre alla massa.
- Verificate l’intera area di lavoro. Controllate ogni orientamento richiesto dell’utensile, gli ingombri delle attrezzature e i percorsi di avvicinamento e allontanamento, senza basarvi solo sullo sbraccio.
- Adattate il movimento al processo. Validate tempo ciclo, velocità di saldatura o traiettoria di manipolazione richiesti con il carico previsto.
- Confermate il pacchetto applicativo. Prima dell’ordine scegliete comandi, grado di protezione, interfacce per le periferiche e modalità di installazione.
Integrate il robot nella vostra produzione.
Robot controller
La brochure riporta varianti di controller in CA e in CC. Abbinate capacità e alimentazione del controller al braccio scelto; FR20 e FR30 utilizzano la famiglia di controller con potenza più elevata.
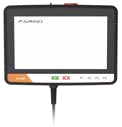
Teach pendant e Web App
Un teach pendant opzionale da 10,1 pollici offre un’interfaccia dedicata. La Web App è accessibile anche da computer, tablet o smartphone compatibili.
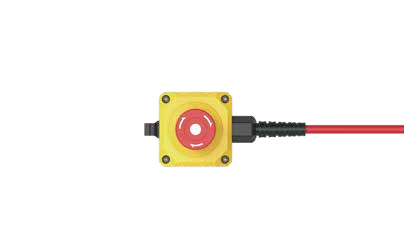
Pulsantiera di sicurezza
La pulsantiera operatore offre le interazioni di base, come cambio modalità, apprendimento per trascinamento, registrazione dei punti, avvio/arresto e spegnimento, come descritto nella brochure.
Interfacce del controller
- 16 ingressi digitali e 16 uscite digitali.
- 2 ingressi analogici, 2 uscite analogiche e 2 ingressi a impulsi ad alta velocità.
- Comunicazione standard TCP/IP, I/O e Modbus TCP/RTU.
- Interfacce opzionali CC-Link, PROFINET, EtherNet/IP ed EtherCAT.
- SDK disponibile per C#, C++, Python, ROS e ROS 2.
Assi esterni e periferiche
Il materiale di configurazione fornito mostra, per le configurazioni con assi esterni, la comunicazione controller-PLC via UDP e controller-azionamento via RS-485.
Posizionatori, assi lineari, pinze, sensori di forza e dispositivi di visione richiedono hardware e software compatibili e una messa in servizio adeguata. Verificate i dispositivi supportati e i requisiti di movimento coordinato del sistema previsto.
Una famiglia di robot. Più pacchetti applicativi.
Sono l’organo terminale e la dotazione di processo a determinare che cosa può fare il sistema. Questi esempi mostrano configurazioni possibili, non dotazioni incluse con ogni braccio.
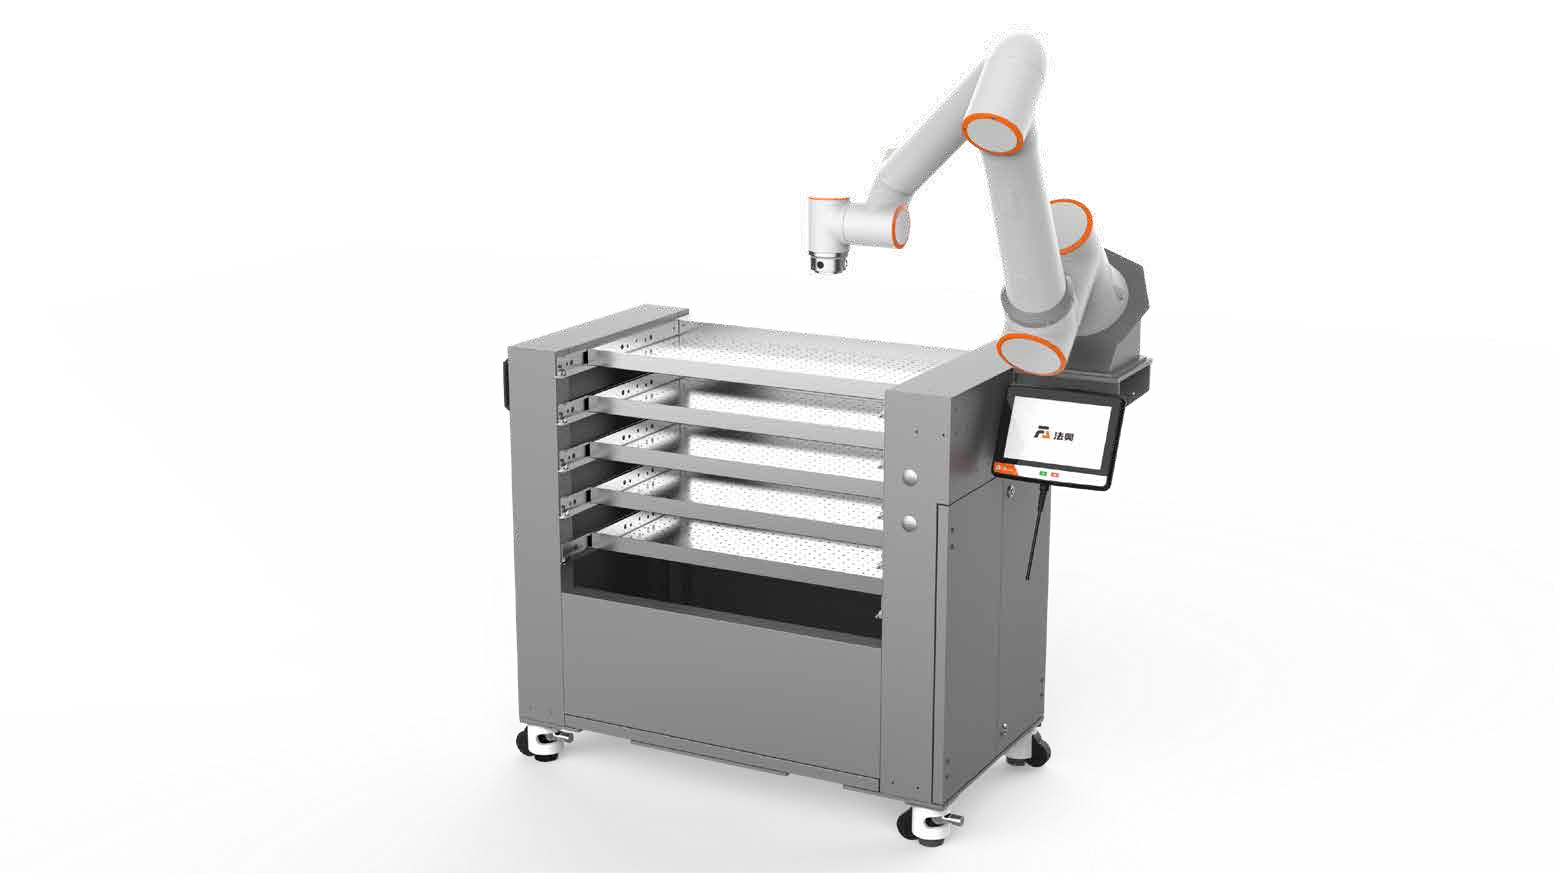
Asservimento macchine
Configurate presa, presentazione dei pezzi e interfacce macchina per carico e scarico. Verificate accesso alla macchina, peso dei pezzi e requisiti di ciclo.
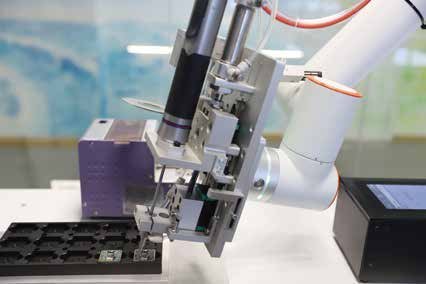
Assemblaggio e avvitatura
Abbinate il braccio a un utensile di serraggio e a un’attrezzatura per il pezzo. Controllo della coppia, alimentazione delle viti e tracciabilità dipendono dalla dotazione scelta.
Dosatura e incollaggio
Abbinate il robot a un sistema di dosatura per seguire percorsi di applicazione ripetibili. Flusso del materiale e tempi di processo vanno coordinati con il movimento.
Pallettizzazione
La brochure comprende stazioni di pallettizzazione fisse e con colonna di sollevamento. Tipo di pinza, dimensioni dei cartoni, carico e altezza della pila definiscono la configurazione finale.
Prelievo guidato dalla visione
Combinate una telecamera 3D compatibile, un software di visione e una pinza per il riconoscimento e il prelievo dei pezzi. Valutate geometria, finitura superficiale e condizioni di presentazione dei pezzi.
Manipolazione e trasportatori
Coordinate il braccio con attrezzature, trasportatori e sensori per trasferire i componenti tra le lavorazioni. Validate insieme inseguimento, presa e tempi di trasferimento.
Integrazione del taglio
Utilizzate un utensile di taglio, una sorgente di processo e attrezzature adeguate per realizzare un’applicazione di taglio. In fase di progettazione verificate carico dell’utensile, accessibilità del percorso, qualità di taglio richiesta, aspirazione e protezioni specifiche del processo.
Applicazioni di verniciatura a spruzzo
Configurate un utensile di spruzzatura, un’alimentazione del fluido e controlli di processo adeguati per i lavori di rivestimento. Scegliete la protezione del robot e la modalità di installazione in base al materiale di rivestimento e all’ambiente operativo.
Configurazioni antideflagranti
La brochure fornita descrive robot e armadi antideflagranti dedicati. Richiedono una scelta e una verifica specifiche per l’area pericolosa prevista: un braccio standard non è un sistema antideflagrante.
Definite che cosa è incluso prima dell’ordine.
Confermate il pacchetto robot
- Modello di robot e controller scelti.
- Pulsantiera, cavi di alimentazione e di collegamento del robot.
- Accessori di montaggio e modalità di installazione.
- Versione software richiesta, manuali e documentazione di configurazione.
Specificate le dotazioni opzionali
- Smart Tool e sensore di forza compatibile.
- Teach pendant e interfacce di comunicazione opzionali.
- Generatore di saldatura, torcia, trainafilo, raffreddamento e attrezzature di bloccaggio.
- Inseguimento del giunto, visione, pinze e assi esterni.
- Base mobile, posizionatore o postazione applicativa.
Le immagini illustrano configurazioni possibili. La distinta definitiva e il perimetro della fornitura vanno confermati nell’offerta.
L’importanza della messa in servizio
Pianificate montaggio, impostazione di carico e TCP, gestione dei cavi, comunicazione con le periferiche, apprendimento e prove applicative. Un braccio collaborativo non rende ogni processo adatto al funzionamento senza protezioni: sono l’isola completa e i suoi utensili a determinare le misure di protezione necessarie, in particolare per il calore di saldatura, le radiazioni dell’arco e i fumi.
Che cosa devono sapere i clienti.
A chi è destinato questo robot collaborativo?
La gamma è pensata per l’automazione industriale di largo impiego: aziende che cercano un equilibrio pratico tra prestazioni, flessibilità di impiego e investimento per attività produttive ripetitive. Scegliete braccio e pacchetto applicativo in base al lavoro, non solo in base al prezzo.
Smart Tool elimina ogni programmazione e configurazione?
Smart Tool semplifica l’apprendimento dei punti e la creazione dei comandi di movimento al polso. Il robot richiede comunque impostazioni corrette di utensile e carico, un programma configurato, l’integrazione delle periferiche e la validazione del processo.
La ripetibilità di ±0,02 mm vale per tutti i modelli?
No. La brochure fornita indica una ripetibilità di ±0,02 mm per FR3 e FR5; gli altri modelli vanno da ±0,03 a ±0,1 mm. La ripetibilità indica il ritorno a una posa memorizzata e non garantisce la precisione del pezzo finito o della saldatura.
Inseguimento laser del giunto e visione sono inclusi?
Sono opzioni applicative. Servono sensore, interfaccia, software e calibrazione compatibili: il solo braccio non costituisce un sistema completo di visione o di inseguimento.
Quali informazioni servono per un’offerta di saldatura?
Inviateci disegni o fotografie, materiale e spessore, tipo di giunto, lunghezza delle saldature, dimensioni e peso dei pezzi, produttività richiesta, spazio disponibile e dotazione di saldatura esistente.
Diteci che cosa volete automatizzare.
Inviateci disegni dei pezzi, descrizione del lavoro, requisiti di utensile o di carico e tempo ciclo obiettivo. JTCLASER può valutare con voi la scelta del robot e la configurazione dell’applicazione.