
Robot Kolaboratif (Cobot)
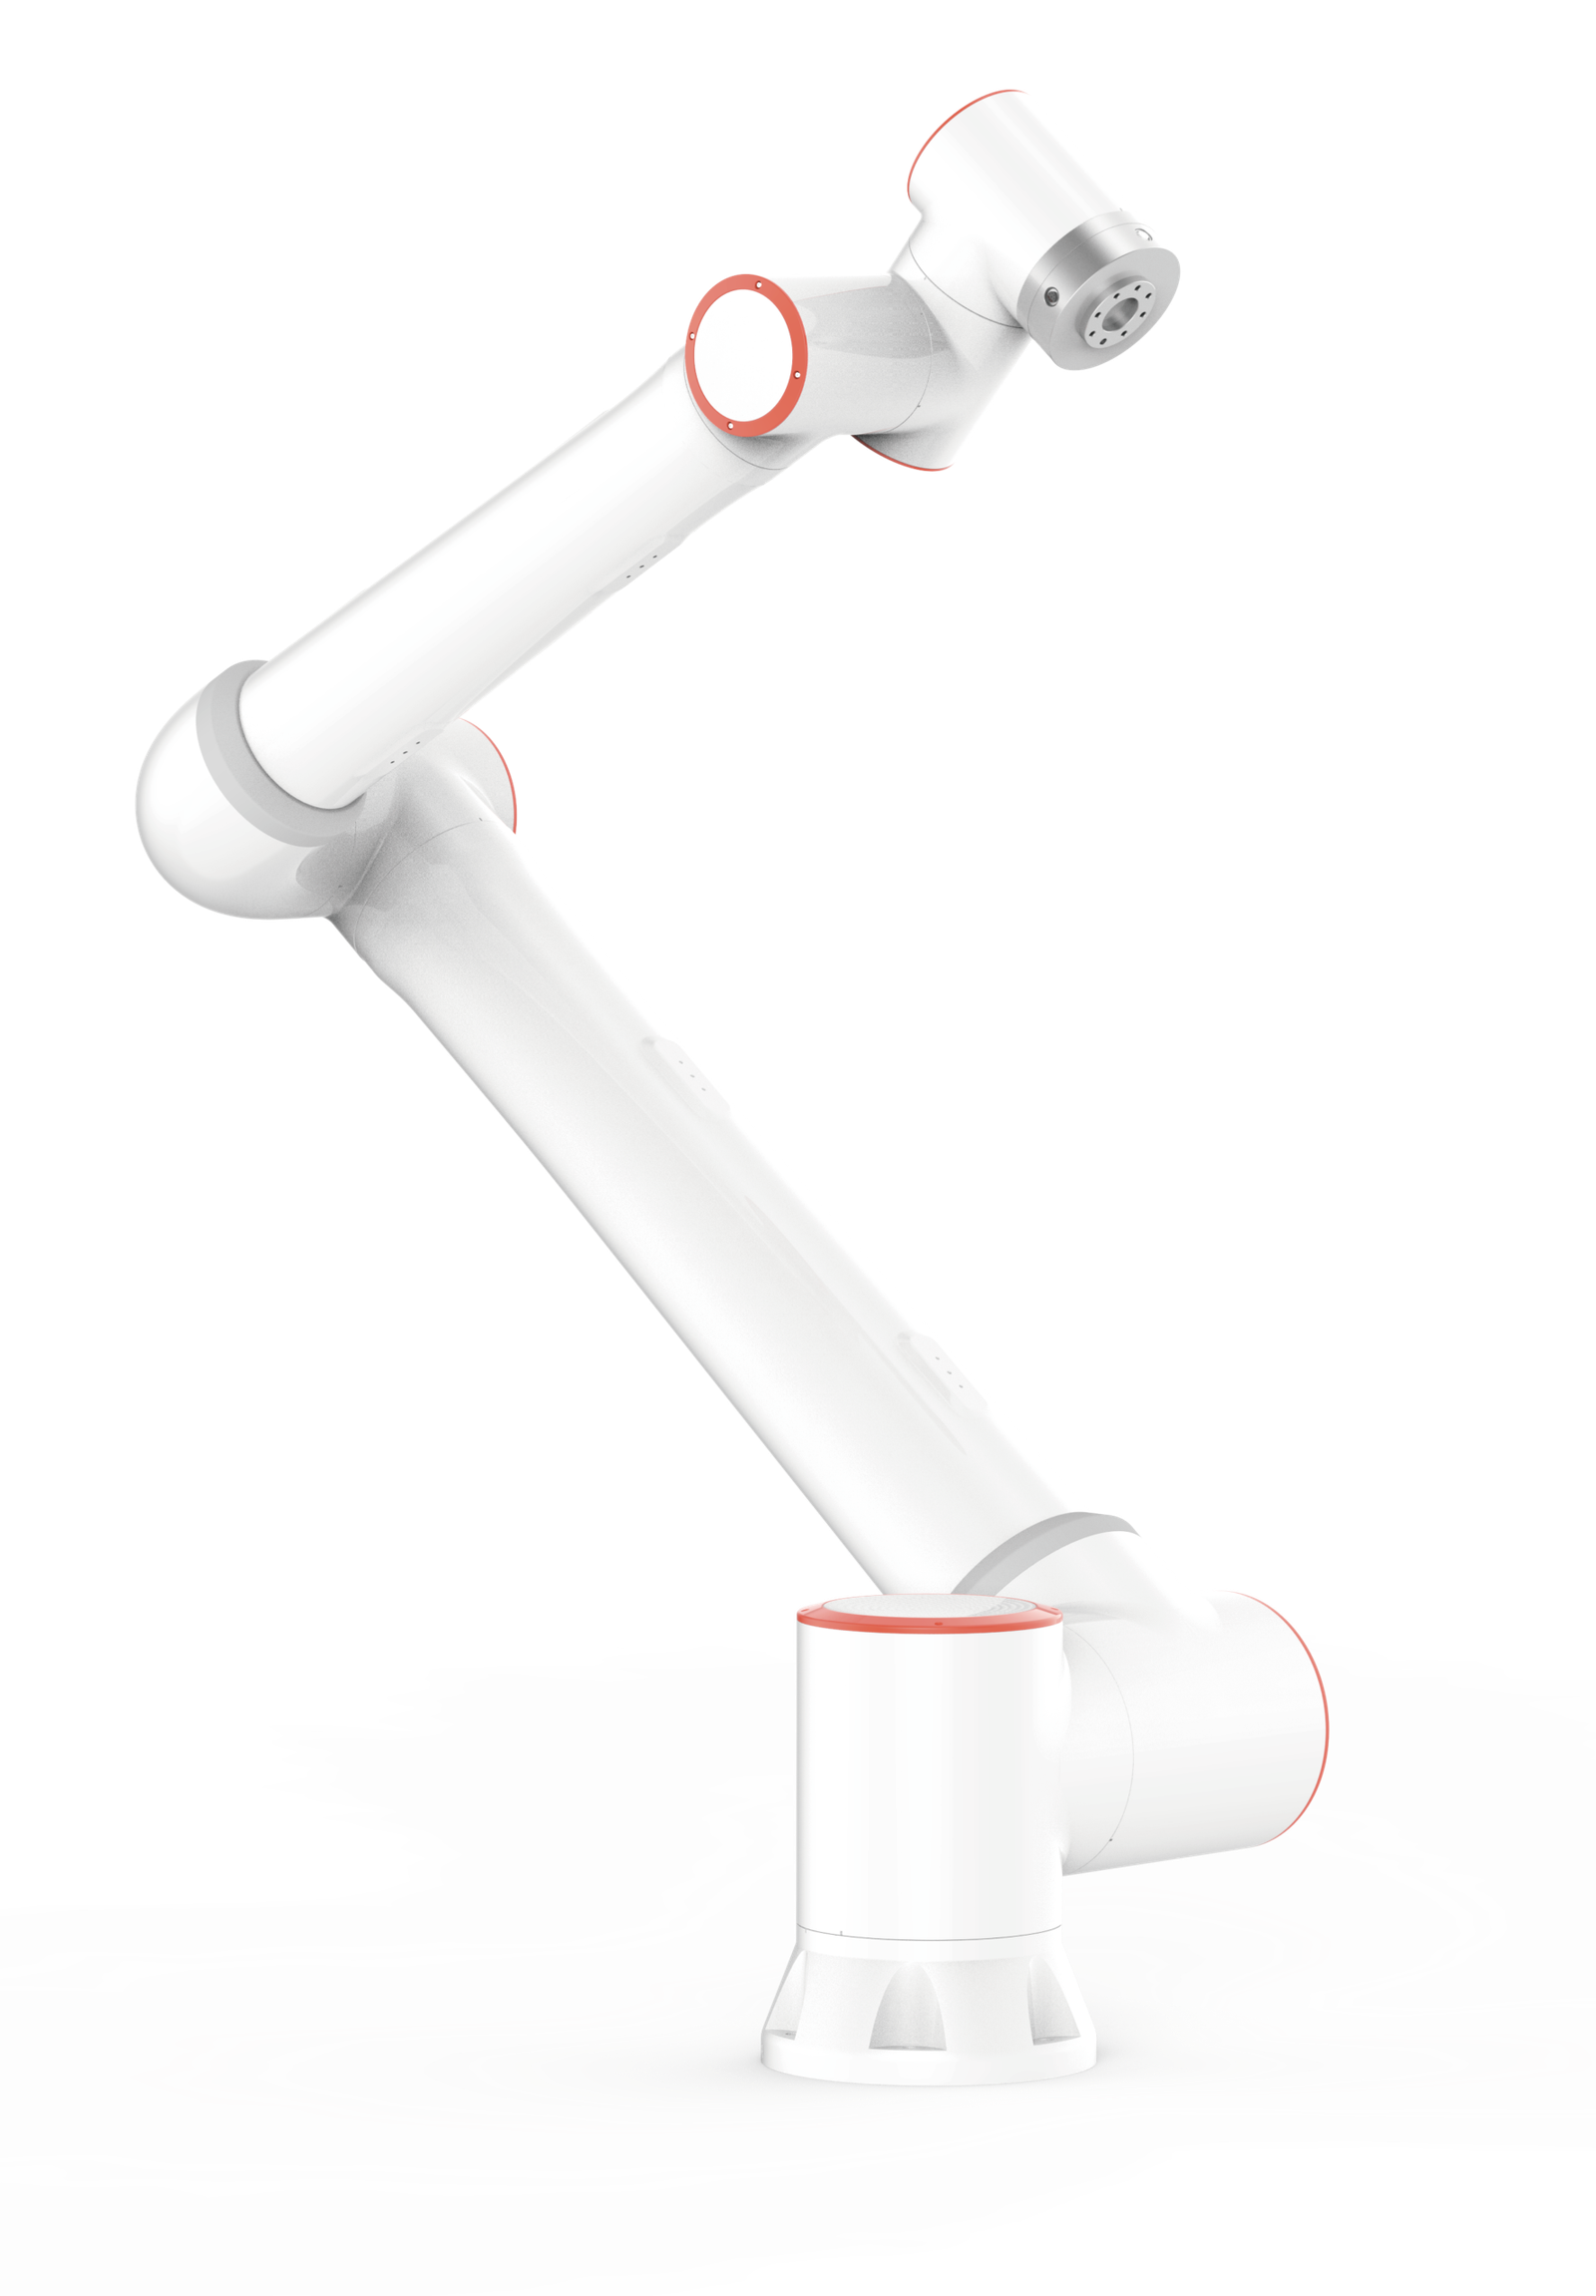
Automasi praktikal berfokuskan nilai untuk pengeluaran harian. Pilih daripada tujuh model enam paksi dan konfigurasikan sistem untuk kimpalan, pempaletan, pemotongan, pengendalian atau tugas industri berulang yang lain. Pilihan serba guna untuk perniagaan yang mengimbangi keupayaan, fleksibiliti dan pelaburan.
FR3MT · FR3 · FR5 · FR10 · FR16 · FR20 · FR30
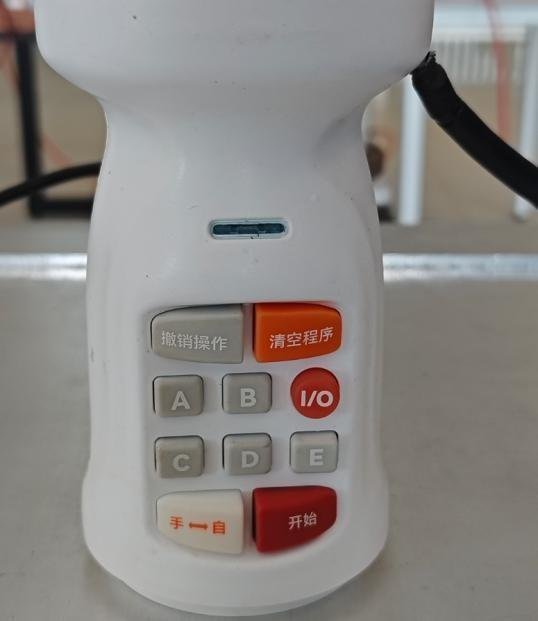
Penerangan kawalan pendant pengajaran.
Gambaran keseluruhan perkakasan 21 saat ini mengenal pasti butang mula dan henti program, sambungan kabel, henti kecemasan, suis pemboleh tiga kedudukan dan kawalan jog manual.
Gambaran keseluruhan perkakasan berkapsyen bahasa Inggeris (senyap). Klip ini menunjukkan pendant pengajaran, bukan kitaran kimpalan. Susun atur pendant mungkin berbeza mengikut versi yang dibekalkan.
Smart Tool menjadikan pengajaran laluan lebih langsung.
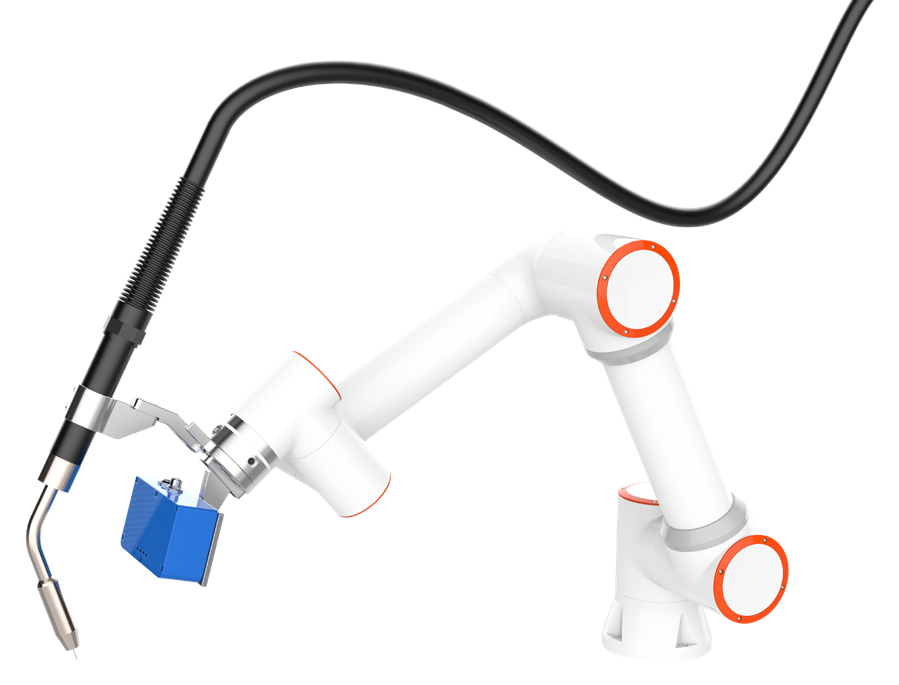
Pemegang Smart Tool pilihan meletakkan kawalan boleh konfigurasi pada pergelangan robot. Operator boleh merakam titik gerakan, membina laluan lurus dan bulat, serta memasukkan arahan I/O melalui aliran kerja pengajaran berasaskan web.
Ia menyokong penggunaan kendiri atau integrasi dengan penderia daya yang serasi. Perkakasan dan tetapan komunikasi mesti sepadan dengan konfigurasi yang dipilih.
- PTP: pergerakan titik-ke-titik antara kedudukan yang diajar.
- LIN: gerakan alat linear untuk segmen laluan lurus.
- ARC: segmen bulat yang ditakrifkan melalui titik yang diajar.
- I/O: arahan output yang dikonfigurasikan, termasuk integrasi arc-start dan arc-stop.
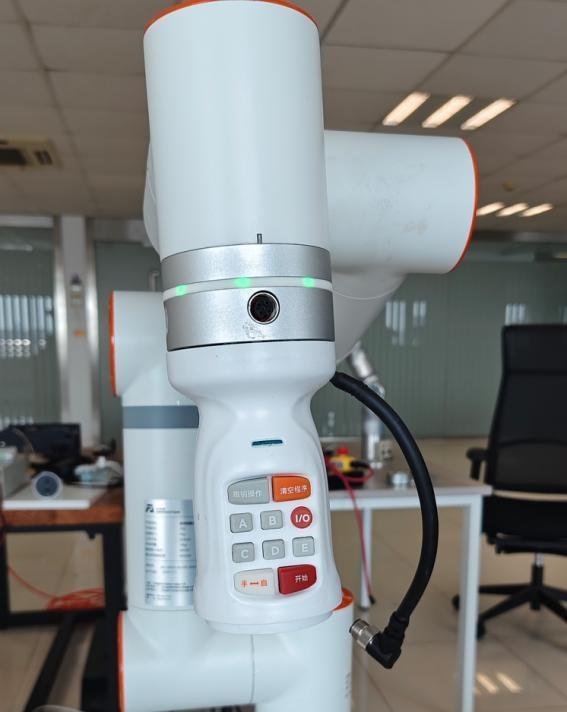
Dipasang pada pergelangan robot
Pemegang dipasang melalui penyambung TCP. Sahkan kelegaan alat, keserasian bebibir dan beban alat gabungan sebelum integrasi.
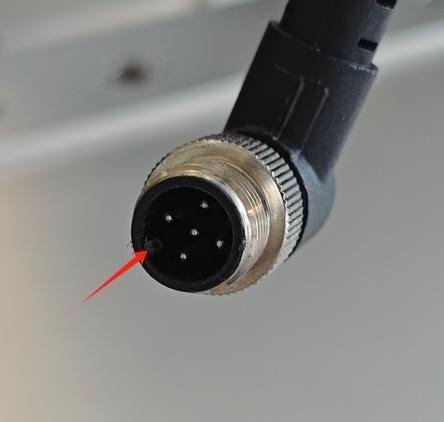
Sambungan RS-485
Tutorial ini menggunakan sambungan RS-485 di hujung robot. Konfigurasi peranti dilengkapkan dalam antara muka pengajaran web.
Lima butang boleh dikonfigurasikan
A/B/C/D/E boleh diberikan fungsi seperti PTP, LIN, ARC, New Program dan Save Program. Kawalan khusus termasuk Undo, Clear Program, Manual/Auto, Start dan I/O.
Penetapan butang dan fungsi yang tersedia bergantung pada Smart Tool yang dipasang dan versi perisian.
Konfigurasikan
Pilih peranti hujung dan tetapkan butang pemegang dalam antara muka pengajaran.
Ajar
Pandu lengan ke kedudukan yang diperlukan dan rekod titik laluan.
Bina proses
Tambah pergerakan linear atau bulatan dan arahan I/O kimpalan yang diperlukan.
Sahkan & jalankan
Semak program, tetapan alat dan parameter proses sebelum pengeluaran.
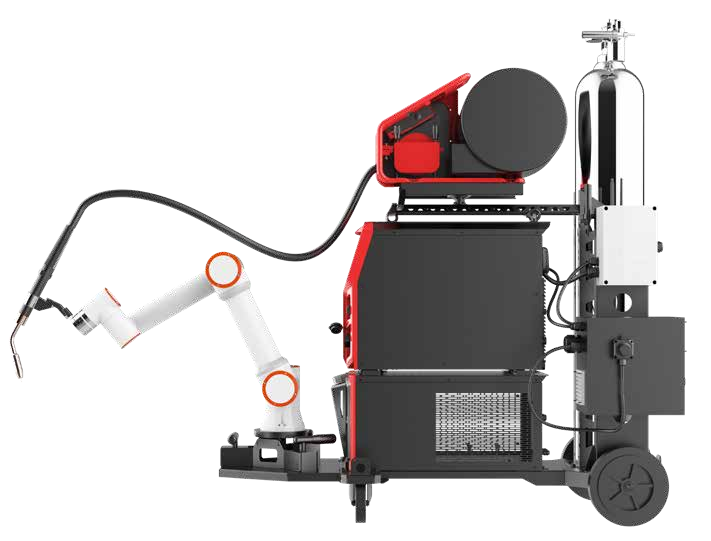
Lengan robot ialah permulaan sistem kimpalan.
Sel kerja menggabungkan lengan dengan sumber kuasa kimpalan, penyuap dawai, obor kimpalan, pegangan kerja dan kawalan terselaras. Pengajaran Smart Tool, platform mudah alih dan sistem visi boleh ditambah mengikut keperluan kerja.
Keupayaan proses kimpalan
Brosur yang dibekalkan menerangkan kimpalan titik dan stitch, sambungan lurus dan bulatan, ayunan kimpalan serta kimpalan berbilang lapisan/berbilang laluan. Penderiaan sentuhan dawai dan penjejakan sambungan kimpalan tersedia dalam sistem terkonfigurasi yang serasi.
Tentukan pakej kelengkapan penuh
- Model lengan, susunan pemasangan dan ruang kerja.
- Sumber kuasa kimpalan, penyuap dawai, obor kimpalan, laluan kabel dan penyejukan.
- Smart Tool, lekapan, meja atau tapak mudah alih.
- Perisian proses, penderiaan dan integrasi I/O.
Pencarian & penjejakan sambungan kimpalan pilihan
Sistem penjejakan laser yang serasi boleh mengesan kedudukan sambungan kimpalan dan memberikan pembetulan kedudukan semasa kimpalan. Manual integrasi yang dibekalkan menerangkan pencarian lokasi satu titik dan berbilang titik, pengiraan persilangan dan contoh penjejakan masa nyata.
Hasil yang boleh dipercayai bergantung pada pemasangan sensor, penentukuran TCP dan sensor, tetapan komunikasi, geometri sambungan kimpalan dan program kimpalan yang telah disahkan. Penjejakan sambungan kimpalan ialah pilihan sistem terkonfigurasi, bukan fungsi sedia ada pada lengan sahaja.
Tujuh model. Perbandingan spesifikasi yang jelas.
Bandingkan muatan berguna dan jangkauan robot bersama-sama. Model dengan muatan berguna paling berat bukan yang mempunyai jangkauan paling panjang: FR20 mempunyai jangkauan 1,854 mm, manakala FR30 menawarkan muatan berguna 30 kg pada 1,403 mm.
| Model | Muatan berguna | Jangkauan robot (mm) | Kebolehulangan (mm) | Kelajuan TCP (m/s) | Jisim lengan (kg) | Ø tapak (mm) | Kuasa purata / puncak (W) |
|---|---|---|---|---|---|---|---|
| FR3MT | 3 kg* | 622 | ±0.05 | 1 | ≈10 | 125 | 200 / 230 |
| FR3 | 3 kg | 622 | ±0.02 | 1 | ≈15 | 128 | 220 / 280 |
| FR5 | 5 kg | 922 | ±0.02 | 1 | ≈22 | 149 | 260 / 310 |
| FR10 | 10 kg | 1400 | ±0.05 | 1.5 | ≈40 | 190 | 300 / 500 |
| FR16 | 16 kg | 1034 | ±0.03 | 1 | ≈40 | 190 | 310 / 410 |
| FR20 | 20 kg | 1854 | ±0.1 | 2 | ≈85 | 240 | 620 / 810 |
| FR30 | 30 kg | 1403 | ±0.1 | 2 | ≈85 | 240 | 600 / 910 |
Spesifikasi disalin daripada brosur V8.0 siri FR yang dibekalkan, bertarikh 2024-09-20. Kelajuan TCP dan kuasa elektrik ialah nilai tipikal; kuasa dilaporkan di bawah keadaan ujian brosur tersebut. Kebolehulangan bukan ketepatan kedudukan mutlak.
* FR3MT dinilai pada 3 kg; brosur menyenaraikan kapasiti seketika 5 kg secara berasingan. Jangan anggap nilai seketika sebagai penarafan muatan berguna berterusan. Peralatan, aksesori dan bahan kerja semuanya mesti diambil kira semasa menilai beban.
Cara memilih model yang sesuai
- Kira beban alat lengkap. Sertakan obor atau gripper, penyesuai, sensor, bahan kerja yang dibawa dan daya kabel yang berkaitan. Semak pusat graviti dan inersia serta jisim.
- Semak ruang kerja penuh. Sahkan setiap orientasi alat yang diperlukan, kelegaan lekapan / jig dan laluan pendekatan/undur, bukan hanya menggunakan jangkauan robot.
- Padankan gerakan dengan proses. Sahkan masa kitaran, kelajuan kimpalan atau trajektori pengendalian yang diperlukan dengan muatan berguna yang dipilih.
- Sahkan pakej aplikasi. Pilih kawalan, tahap perlindungan, antara muka persisian dan susunan pemasangan sebelum membuat pesanan.
Integrasikan robot ke dalam pengeluaran anda.
Pengawal robot
Brosur menyenaraikan varian pengawal AC dan DC. Padankan kapasiti pengawal dan bekalan dengan lengan yang dipilih; FR20/FR30 menggunakan keluarga pengawal output lebih tinggi.
Pendant pengajaran & Web App
Pendant 10.1 inci pilihan menyediakan antara muka khusus. Web App juga boleh diakses daripada komputer, tablet atau telefon yang serasi.
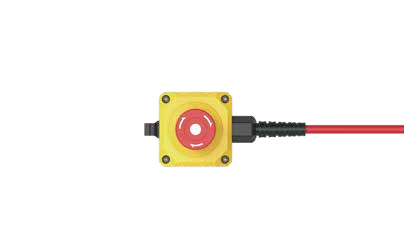
Kotak butang keselamatan
Kotak butang operator menyediakan interaksi asas seperti penukaran mod, pengajaran secara seretan, rakaman titik, mula/henti dan penutupan, seperti yang diterangkan dalam brosur.
Antara muka pengawal
- 16 input digital dan 16 output digital.
- 2 input analog, 2 output analog dan 2 input denyut berkelajuan tinggi.
- Komunikasi standard TCP/IP, I/O dan Modbus TCP/RTU.
- Antara muka pilihan CC-Link, PROFINET, EtherNet/IP dan EtherCAT.
- Sokongan SDK disenaraikan untuk C#, C++, Python, ROS dan ROS 2.
Paksi luaran & periferal
Bahan konfigurasi yang dibekalkan menunjukkan komunikasi pengawal + PLC melalui UDP dan komunikasi pengawal + pemacu servo melalui RS-485 untuk tetapan paksi luaran.
Penentu kedudukan, landasan rel, penggenggam, sensor daya dan peranti penglihatan memerlukan perkakasan, perisian dan pentauliahan yang serasi. Sahkan peranti yang disokong dan keperluan gerakan terselaras untuk sistem yang dimaksudkan.
Satu keluarga robot. Pelbagai pakej aplikasi.
Efektor hujung dan peralatan proses menentukan perkara yang boleh dilakukan oleh sistem. Contoh ini menunjukkan konfigurasi ekosistem, bukan kelengkapan yang disertakan dengan setiap lengan.
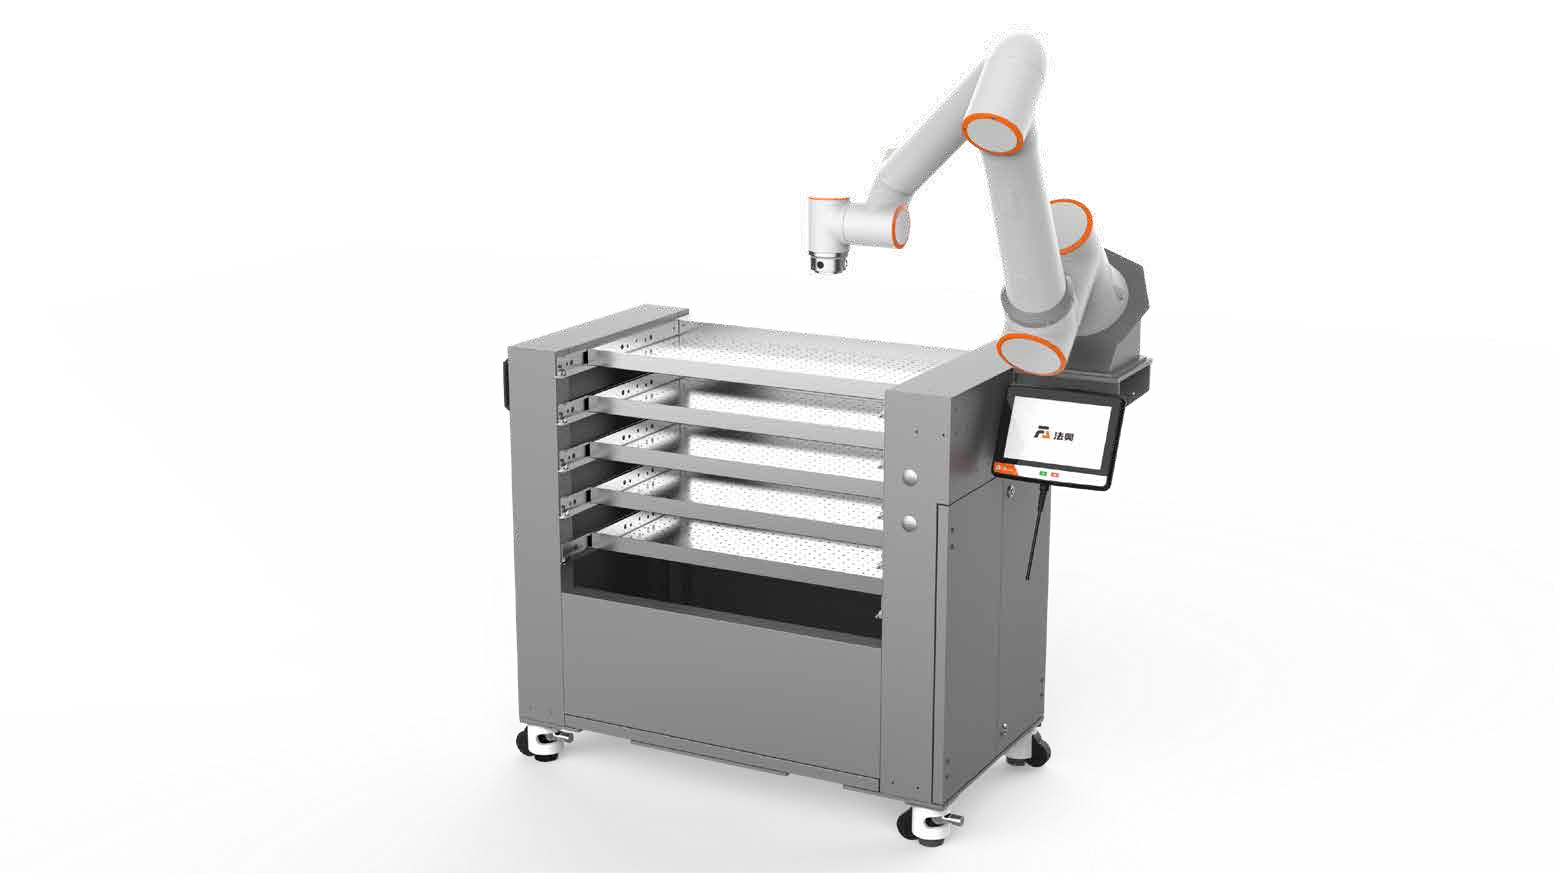
Pengendalian mesin
Konfigurasikan penggenggaman, pembentangan komponen dan antara muka mesin untuk pemuatan dan pemunggahan. Sahkan akses mesin, berat komponen dan keperluan kitaran.
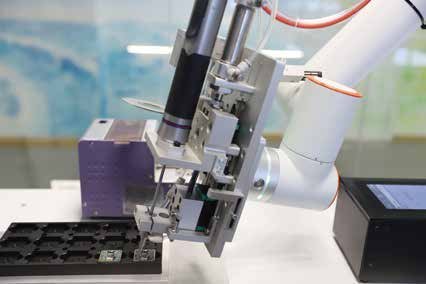
Pemasangan & pemutaran skru
Gabungkan lengan dengan alat pengetatan dan lekapan komponen. Kawalan tork, penyediaan pengikat dan kebolehkesanan bergantung pada kelengkapan yang dipilih.
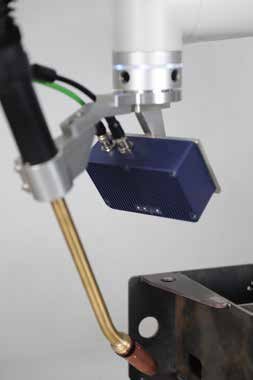
Pendispensan & pelekatan
Padankan robot dengan sistem pendispensan untuk mengikuti laluan aplikasi yang boleh diulang. Aliran bahan dan masa proses mesti diselaraskan dengan gerakan.
Pempaletan
Risalah ekosistem merangkumi stesen pempaletan tetap dan tiang angkat. Jenis penggenggam, dimensi karton, muatan berguna dan ketinggian tindanan menentukan konfigurasi akhir.
Pengambilan berpandukan penglihatan
Gabungkan kamera 3D yang serasi, perisian penglihatan dan penggenggam untuk pengesanan dan pengambilan komponen. Nilai geometri komponen, kemasan permukaan dan keadaan pembentangan.
Tugas pengendalian & penghantar
Selaraskan lengan dengan lekapan, penghantar dan sensor untuk memindahkan komponen antara operasi. Sahkan penjejakan, penggenggaman dan masa pemindahan secara bersama.
Integrasi pemotongan
Gunakan alat pemotong, sumber proses dan lekapan yang sesuai untuk membina aplikasi pemotongan. Sahkan beban alat, akses laluan, keperluan kualiti potongan, pengekstrakan dan perlindungan khusus proses semasa reka bentuk sistem.
Aplikasi semburan
Konfigurasikan alat semburan, bekalan bendalir dan kawalan proses yang sesuai untuk tugas penyalutan. Pilih perlindungan robot dan susunan pemasangan mengikut bahan salutan dan persekitaran operasi.
Konfigurasi perlindungan letupan
Pilihan robot dan kabinet khusus dengan perlindungan letupan diterangkan dalam risalah yang dibekalkan. Pilihan ini memerlukan pemilihan dan pengesahan khusus projek untuk kawasan berbahaya yang dimaksudkan; lengan standard bukan sistem dengan perlindungan letupan.
Tetapkan perkara yang disertakan sebelum anda membuat pesanan.
Sahkan pakej robot
- Model robot dan pengawal yang dipilih.
- Kotak butang, kabel kuasa dan kabel sambungan robot.
- Perkakasan pelekap dan susunan pemasangan.
- Versi perisian, manual dan rekod konfigurasi yang diperlukan.
Nyatakan kelengkapan pilihan
- Smart Tool dan sensor daya yang serasi.
- Pendant pengajaran dan antara muka komunikasi pilihan.
- Sumber kimpalan, obor kimpalan, penyuap wayar, penyejukan dan lekapan.
- Penjejakan sambungan kimpalan, penglihatan, penggenggam dan paksi luaran.
- Tapak mudah alih, pemposisi atau stesen kerja aplikasi.
Gambar menggambarkan konfigurasi yang mungkin. Senarai bahan akhir dan skop bekalan hendaklah disahkan dalam sebut harga.
Perkara pentauliahan
Rancang pemasangan, muatan berguna dan tetapan TCP, pengurusan kabel, komunikasi periferal, pengajaran dan percubaan aplikasi. Lengan kolaboratif tidak menjadikan setiap proses sesuai untuk operasi tanpa pengadang; sel lengkap dan perkakasnya menentukan langkah perlindungan yang diperlukan, khususnya untuk haba kimpalan, sinaran arka dan wasap.
Perkara yang pelanggan perlu tahu.
Robot kolaboratif (cobot) ini direka untuk siapa?
Rangkaian ini diletakkan untuk automasi industri arus perdana: perniagaan yang mencari keseimbangan praktikal antara keupayaan, pelaksanaan fleksibel dan pelaburan untuk tugas pengeluaran berulang. Pilih lengan dan pakej aplikasi mengikut kerja, bukan berdasarkan harga semata-mata.
Adakah Smart Tool menghapuskan semua pengaturcaraan dan tetapan?
Smart Tool memudahkan pengajaran titik dan penciptaan arahan gerakan pada pergelangan. Robot masih memerlukan tetapan alat dan muatan berguna yang betul, program yang dikonfigurasi, integrasi periferal dan pengesahan proses.
Adakah ±0.02 mm tersedia pada setiap model?
Tidak. Brosur yang dibekalkan menetapkan kebolehulangan ±0.02 mm untuk FR3 dan FR5. Model lain berada dalam julat ±0.03 hingga ±0.1 mm. Kebolehulangan menerangkan keupayaan kembali kepada pose yang diajar; ia bukan jaminan ketepatan komponen siap atau kimpalan.
Adakah penjejakan sambungan kimpalan laser dan sistem penglihatan disertakan?
Itu ialah pilihan aplikasi. Sensor, antara muka, perisian dan penentukuran yang serasi diperlukan. Lengan sahaja tidak menyediakan sistem penglihatan atau penjejakan yang lengkap.
Maklumat manakah yang membantu untuk sebut harga kimpalan?
Sediakan lukisan atau gambar, bahan dan ketebalan, jenis sambungan, panjang kimpalan, dimensi dan berat komponen, daya pemprosesan yang diperlukan, ruang lantai yang tersedia dan peralatan kimpalan sedia ada.
Beritahu kami perkara yang anda mahu automasikan.
Hantar lukisan komponen, penerangan tugas, keperluan alat atau muatan berguna dan masa kitaran sasaran anda. JTCLASER boleh membincangkan pemilihan robot dan konfigurasi aplikasi dengan anda.