
Robot collaboratif
Une automatisation pragmatique et rentable pour la production au quotidien. Choisissez parmi sept modèles à six axes et configurez un système pour le soudage, la palettisation, la découpe, la manutention ou d’autres tâches industrielles répétitives. Une option polyvalente pour les entreprises qui recherchent l’équilibre entre capacités, flexibilité et investissement.
FR3MT · FR3 · FR5 · FR10 · FR16 · FR20 · FR30

Les commandes du pupitre d’apprentissage expliquées.
Cette présentation matérielle de 21 secondes identifie les boutons de démarrage et d’arrêt du programme, le raccordement du câble, l’arrêt d’urgence, le dispositif de validation à trois positions et les commandes de déplacement manuel.
Présentation du matériel sous-titrée en anglais (sans son). Cette séquence montre le pupitre d’apprentissage, et non un cycle de soudage. La disposition du pupitre peut varier selon la version livrée.
Le Smart Tool rend l’apprentissage des trajectoires plus direct.
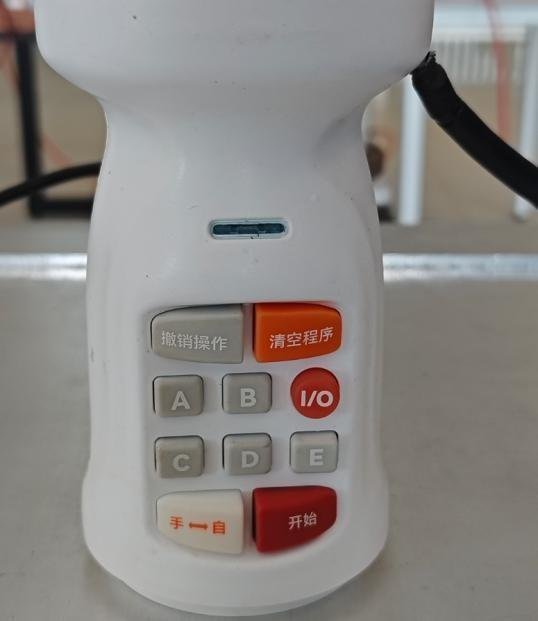
La poignée Smart Tool, en option, place des commandes configurables au poignet du robot. Les opérateurs peuvent enregistrer des points de passage, créer des trajectoires linéaires et circulaires et insérer des commandes d’E/S via l’interface d’apprentissage web.
Elle s’utilise seule ou avec un capteur d’effort compatible. Les réglages matériels et de communication doivent correspondre à la configuration choisie.
- PTP : déplacements point à point entre positions apprises.
- LIN : mouvement linéaire de l’outil pour les segments rectilignes.
- ARC : segments circulaires définis par des points appris.
- E/S : commandes de sortie configurées, y compris l’intégration de l’amorçage et de l’arrêt de l’arc.
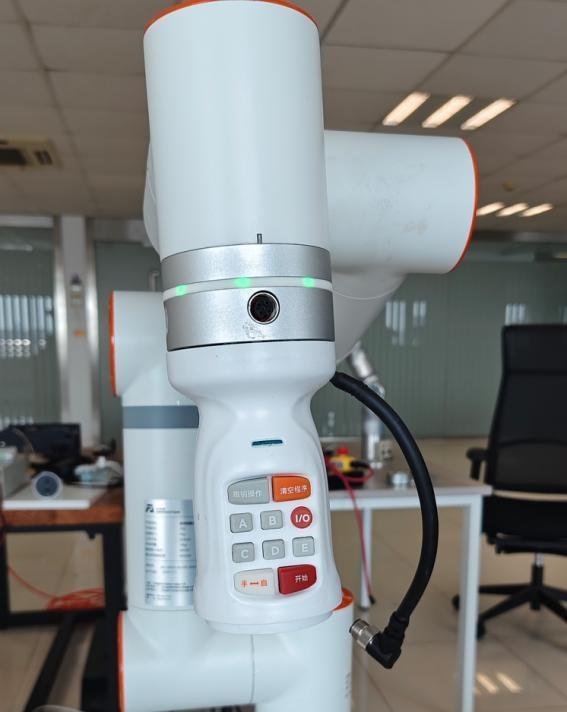
Montage au poignet du robot
La poignée se monte via le connecteur TCP. Vérifiez le dégagement de l’outil, la compatibilité de la bride et la charge totale de l’outil avant l’intégration.
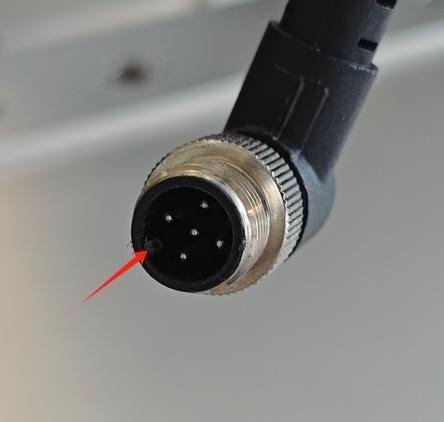
Liaison RS-485
Le tutoriel utilise une liaison RS-485 côté robot. La configuration de l’appareil s’effectue dans l’interface d’apprentissage web.
Cinq boutons configurables
Les boutons A/B/C/D/E peuvent recevoir des fonctions telles que PTP, LIN, ARC, Nouveau programme et Enregistrer le programme. Des commandes dédiées sont prévues pour Annuler, Effacer le programme, Manuel/Auto, Démarrage et E/S.
L’affectation des boutons et les fonctions disponibles dépendent du Smart Tool installé et de la version logicielle.
Configurer
Sélectionner le dispositif terminal et affecter les boutons de la poignée dans l’interface d’apprentissage.
Apprendre
Guider le bras jusqu’aux positions souhaitées et enregistrer les points de trajectoire.
Construire le procédé
Ajouter les mouvements linéaires ou circulaires et les commandes d’E/S de soudage nécessaires.
Valider et lancer
Vérifier le programme, le réglage de l’outil et les paramètres du procédé avant la production.
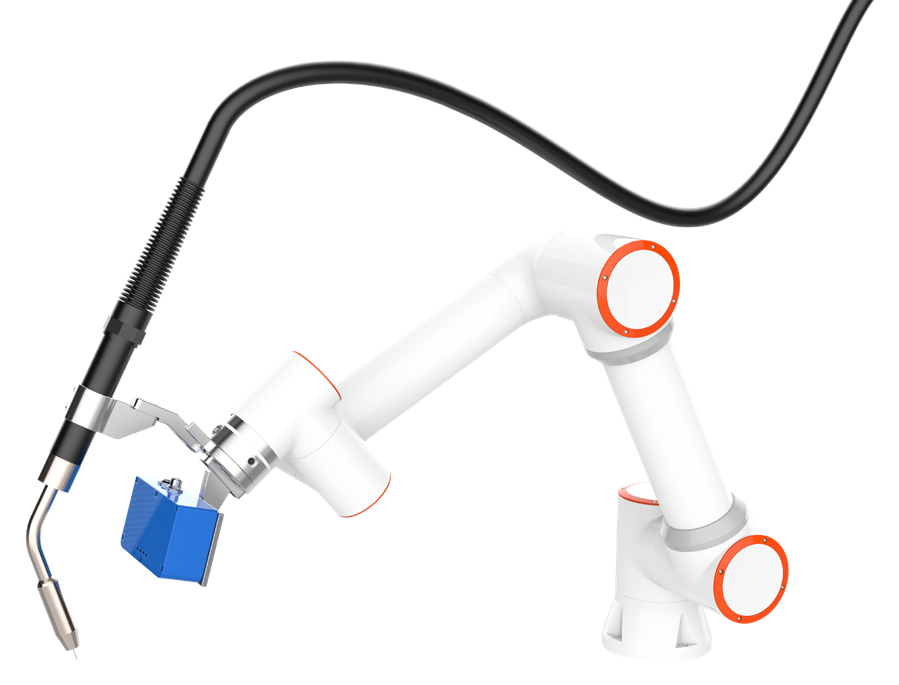
Un bras robotisé n’est que le point de départ d’un système de soudage.
Une cellule opérationnelle associe le bras à un générateur de soudage, un dévidoir, une torche, un système de maintien des pièces et des commandes coordonnées. L’apprentissage par Smart Tool, une plateforme mobile et la vision peuvent être ajoutés selon le travail à réaliser.
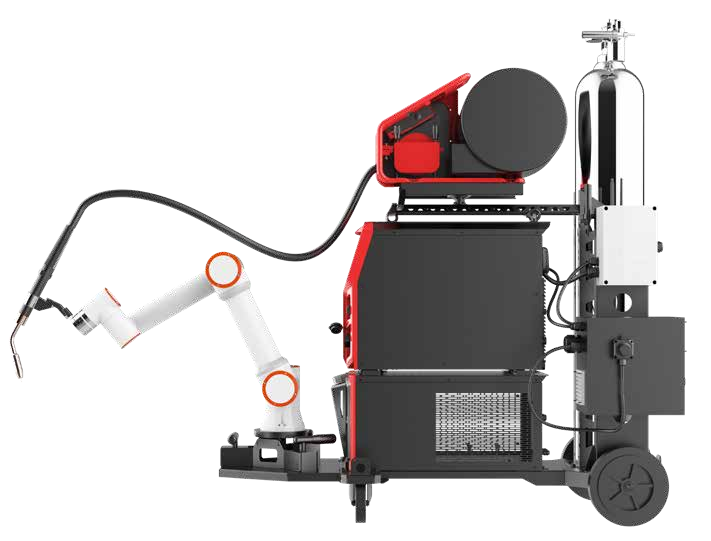
Capacités de soudage
Les brochures fournies décrivent le soudage par points et discontinu, les cordons rectilignes et circulaires, le balayage (oscillation) et le soudage multicouche/multipasse. La détection par contact du fil et le suivi de joint sont disponibles sur les systèmes configurés de manière compatible.
Définir l’ensemble de l’équipement
- Modèle de bras, mode de montage et enveloppe de travail.
- Générateur, dévidoir, torche, cheminement des câbles et refroidissement.
- Smart Tool, montages, table ou base mobile.
- Logiciel de procédé, capteurs et intégration des E/S.
Recherche et suivi de joint en option
Un système de suivi laser compatible peut localiser le joint et fournir des corrections de position pendant le soudage. Le manuel d’intégration fourni décrit la recherche en un ou plusieurs points, le calcul d’intersections et des exemples de suivi en temps réel.
La fiabilité des résultats dépend du montage du capteur, de l’étalonnage du TCP et du capteur, de la configuration de la communication, de la géométrie du joint et du programme de soudage validé. Le suivi de joint est une option du système configuré, et non une fonction intrinsèque du bras seul.
Sept modèles. Un comparatif clair des caractéristiques.
Comparez ensemble charge utile et portée. Le modèle à la plus forte charge utile n’est pas celui qui a la plus grande portée : le FR20 atteint 1854 mm, tandis que le FR30 offre 30 kg de charge utile pour 1403 mm.
| Modèle | Charge utile | Portée (mm) | Répétabilité (mm) | Vitesse TCP (m/s) | Masse du bras (kg) | Ø de base (mm) | Puissance moyenne / crête (W) |
|---|---|---|---|---|---|---|---|
| FR3MT | 3 kg* | 622 | ±0,05 | 1 | ≈10 | 125 | 200 / 230 |
| FR3 | 3 kg | 622 | ±0,02 | 1 | ≈15 | 128 | 220 / 280 |
| FR5 | 5 kg | 922 | ±0,02 | 1 | ≈22 | 149 | 260 / 310 |
| FR10 | 10 kg | 1400 | ±0,05 | 1,5 | ≈40 | 190 | 300 / 500 |
| FR16 | 16 kg | 1034 | ±0,03 | 1 | ≈40 | 190 | 310 / 410 |
| FR20 | 20 kg | 1854 | ±0,1 | 2 | ≈85 | 240 | 620 / 810 |
| FR30 | 30 kg | 1403 | ±0,1 | 2 | ≈85 | 240 | 600 / 910 |
Caractéristiques reprises de la brochure fournie de la série FR, V8.0, datée du 20/09/2024. La vitesse TCP et la puissance électrique sont des valeurs typiques ; la puissance est indiquée dans les conditions d’essai de la brochure. La répétabilité n’est pas une précision de positionnement absolue.
* Le FR3MT a une charge nominale de 3 kg ; la brochure mentionne séparément une capacité instantanée de 5 kg. Cette valeur instantanée ne doit pas être considérée comme une charge utile continue. L’outillage, les accessoires et la pièce doivent tous être pris en compte dans l’évaluation de la charge.
Comment choisir le bon modèle
- Calculez la charge totale de l’outil. Incluez la torche ou le préhenseur, l’adaptateur, le capteur, la pièce transportée et les efforts de câbles. Vérifiez le centre de gravité et l’inertie autant que la masse.
- Vérifiez toute l’enveloppe de travail. Contrôlez chaque orientation d’outil requise, le dégagement par rapport aux montages et les trajectoires d’approche et de dégagement, au lieu de vous fier à la seule portée.
- Adaptez le mouvement au procédé. Validez le temps de cycle, la vitesse de soudage ou la trajectoire de manutention requis avec la charge utile retenue.
- Confirmez le package applicatif. Choisissez la commande, l’indice de protection, les interfaces périphériques et le mode d’installation avant de commander.
Intégrez le robot à votre production.
Contrôleur du robot
La brochure mentionne des variantes de contrôleur en courant alternatif et continu. La capacité et l’alimentation du contrôleur doivent correspondre au bras choisi ; les FR20/FR30 utilisent la famille de contrôleurs de plus forte puissance.
Pupitre d’apprentissage et application web
Un pupitre 10,1 pouces en option offre une interface dédiée. L’application web est également accessible depuis un ordinateur, une tablette ou un smartphone compatible.
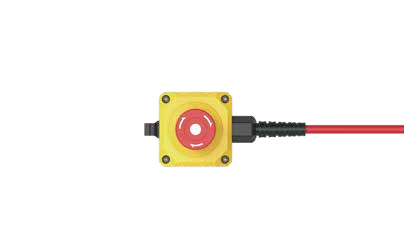
Boîtier de boutons de sécurité
Selon la brochure, le boîtier de boutons opérateur assure les interactions de base : changement de mode, apprentissage par guidage manuel, enregistrement de points, marche/arrêt et mise hors tension.
Interfaces du contrôleur
- 16 entrées numériques et 16 sorties numériques.
- 2 entrées analogiques, 2 sorties analogiques et 2 entrées d’impulsions rapides.
- Communication standard TCP/IP, E/S et Modbus TCP/RTU.
- Interfaces CC-Link, PROFINET, EtherNet/IP et EtherCAT en option.
- Prise en charge SDK annoncée pour C#, C++, Python, ROS et ROS 2.
Axes externes et périphériques
La documentation de configuration fournie montre, pour les axes externes, une communication contrôleur + automate via UDP et contrôleur + variateur servo via RS-485.
Positionneurs, axes linéaires, préhenseurs, capteurs d’effort et systèmes de vision nécessitent un matériel, un logiciel et une mise en service compatibles. Vérifiez les équipements pris en charge et les exigences de mouvement coordonné pour le système envisagé.
Une famille de robots. Plusieurs packages applicatifs.
L’effecteur et l’équipement de procédé déterminent ce que le système peut faire. Ces exemples présentent des configurations de l’écosystème, et non des équipements fournis avec chaque bras.
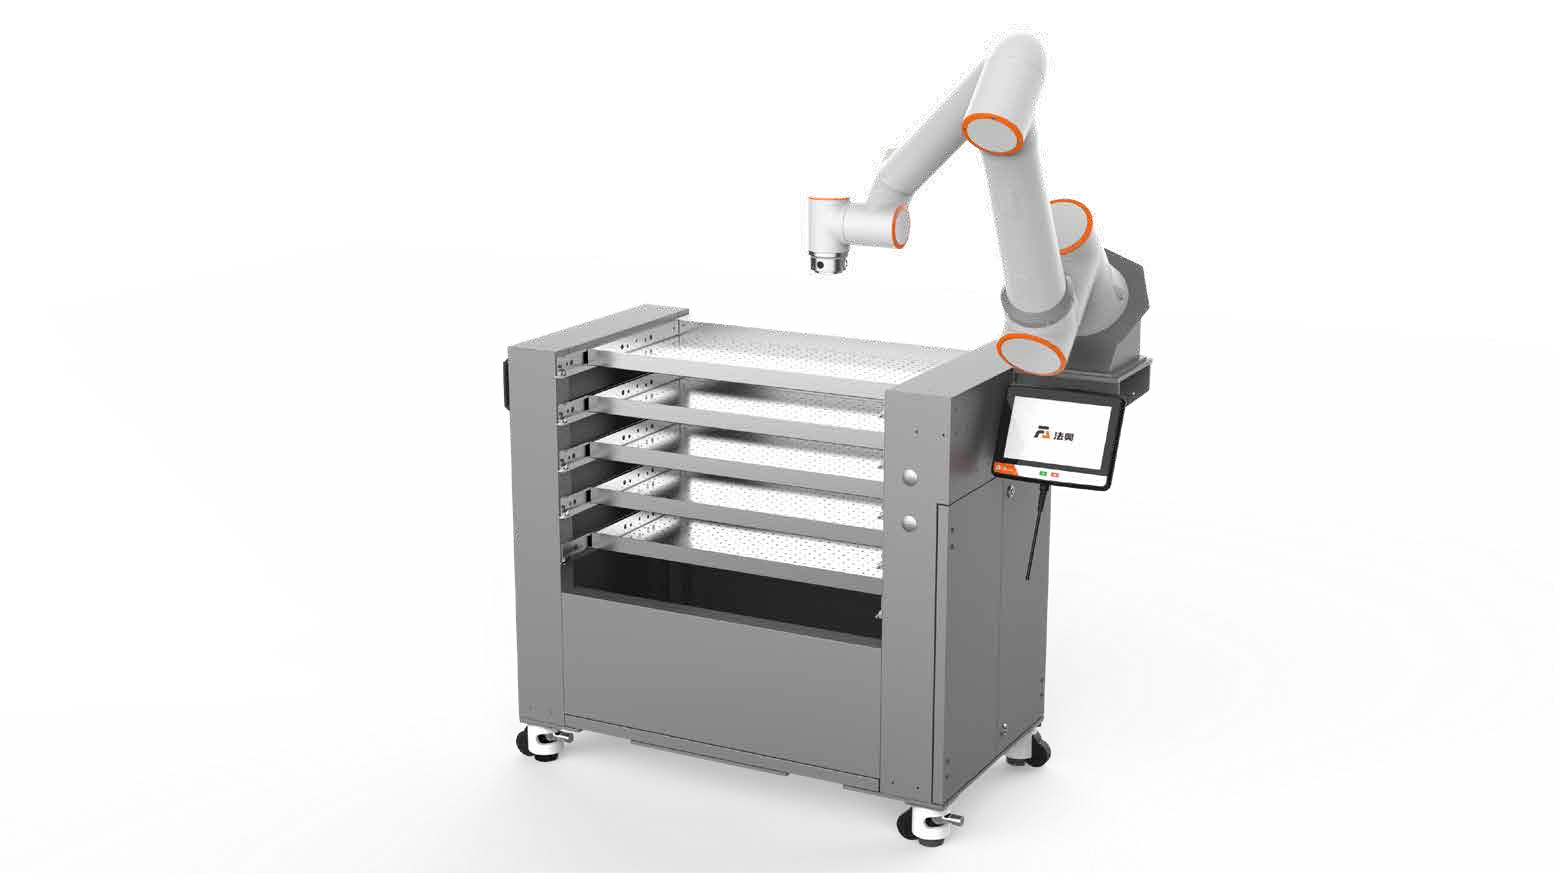
Chargement de machines
Configurez la préhension, la présentation des pièces et les interfaces machine pour le chargement et le déchargement. Vérifiez l’accès à la machine, le poids des pièces et les exigences de cycle.
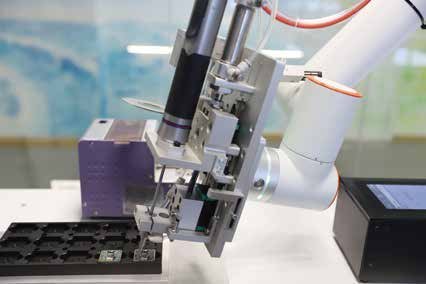
Assemblage et vissage
Associez le bras à un outil de vissage et à un montage de pièce. Le contrôle du couple, l’amenée des vis et la traçabilité dépendent de l’équipement retenu.
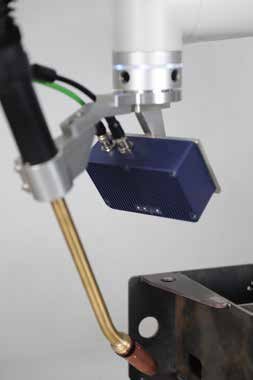
Dépose et collage
Associez le robot à un système de dosage pour suivre des trajectoires de dépose répétables. Le débit de matière et la synchronisation du procédé doivent être coordonnés avec le mouvement.
Palettisation
La brochure de l’écosystème présente des postes de palettisation fixes et à colonne élévatrice. Le type de préhenseur, les dimensions des cartons, la charge utile et la hauteur de pile déterminent la configuration finale.
Préhension guidée par vision
Associez une caméra 3D compatible, un logiciel de vision et un préhenseur pour la détection et la prise des pièces. Évaluez la géométrie des pièces, l’état de surface et les conditions de présentation.
Manutention et convoyage
Coordonnez le bras avec les montages, convoyeurs et capteurs pour transférer les composants entre les opérations. Validez ensemble le suivi, la préhension et la synchronisation des transferts.
Intégration de la découpe
Utilisez un outil de coupe, une source de procédé et des montages adaptés pour construire une application de découpe. Vérifiez lors de la conception la charge de l’outil, l’accessibilité des trajectoires, les exigences de qualité de coupe, l’aspiration et les protections propres au procédé.
Applications de pulvérisation
Configurez un outil de pulvérisation, une alimentation en produit et des commandes de procédé adaptés aux tâches de revêtement. Choisissez la protection du robot et le mode d’installation en fonction du produit et de l’environnement d’exploitation.
Configurations antidéflagrantes
La brochure fournie décrit des robots et armoires antidéflagrants dédiés. Ils nécessitent une sélection et une vérification propres au projet pour la zone dangereuse concernée ; un bras standard n’est pas un système antidéflagrant.
Définissez ce qui est inclus avant de commander.
Confirmer le package robot
- Modèle de robot et contrôleur retenus.
- Boîtier de boutons, câbles d’alimentation et de liaison robot.
- Matériel de fixation et mode d’installation.
- Version logicielle requise, manuels et enregistrements de configuration.
Définir les équipements optionnels
- Smart Tool et capteur d’effort compatible.
- Pupitre d’apprentissage et interfaces de communication optionnelles.
- Générateur de soudage, torche, dévidoir, refroidissement et montages.
- Suivi de joint, vision, préhenseurs et axes externes.
- Base mobile, positionneur ou poste applicatif.
Les images illustrent des configurations possibles. La nomenclature finale et le périmètre de fourniture doivent être confirmés dans le devis.
L’importance de la mise en service
Planifiez le montage, le réglage de la charge et du TCP, la gestion des câbles, la communication avec les périphériques, l’apprentissage et les essais applicatifs. Un bras collaboratif ne rend pas tous les procédés compatibles avec un fonctionnement sans protection : c’est la cellule complète et son outillage qui déterminent les mesures de protection nécessaires, en particulier face à la chaleur de soudage, au rayonnement de l’arc et aux fumées.
Ce que les clients doivent savoir.
À qui s’adresse ce robot collaboratif ?
Cette gamme vise l’automatisation industrielle courante : des entreprises qui recherchent un équilibre pragmatique entre capacités, flexibilité de déploiement et investissement pour des tâches de production répétitives. Choisissez le bras et le package applicatif en fonction du travail, et non uniquement du prix.
Le Smart Tool supprime-t-il toute programmation et tout réglage ?
Le Smart Tool simplifie l’apprentissage des points et la création des commandes de mouvement au poignet. Le robot a toujours besoin de réglages corrects d’outil et de charge, d’un programme configuré, de l’intégration des périphériques et d’une validation du procédé.
La valeur de ±0,02 mm est-elle disponible sur tous les modèles ?
Non. La brochure fournie indique une répétabilité de ±0,02 mm pour les FR3 et FR5. Les autres modèles se situent entre ±0,03 et ±0,1 mm. La répétabilité décrit le retour à une pose apprise ; elle ne garantit pas la précision de la pièce finie ni de la soudure.
Le suivi de joint laser et la vision sont-ils inclus ?
Ce sont des options applicatives. Elles nécessitent un capteur, une interface, un logiciel et un étalonnage compatibles. Le bras seul ne constitue pas un système complet de vision ou de suivi.
Quelles informations aident à établir un devis de soudage ?
Transmettez-nous des plans ou photos, le matériau et l’épaisseur, le type d’assemblage, la longueur de soudure, les dimensions et le poids des pièces, la cadence requise, la surface au sol disponible et vos équipements de soudage existants.
Dites-nous ce que vous souhaitez automatiser.
Envoyez vos plans de pièces, la description de la tâche, les exigences d’outil ou de charge et le temps de cycle visé. JTCLASER pourra étudier avec vous le choix du robot et la configuration de l’application.