
Sistem Robot Handling Cerdas
Otomasi fleksibel untuk penanganan material, penanganan mesin, dan integrasi proses.
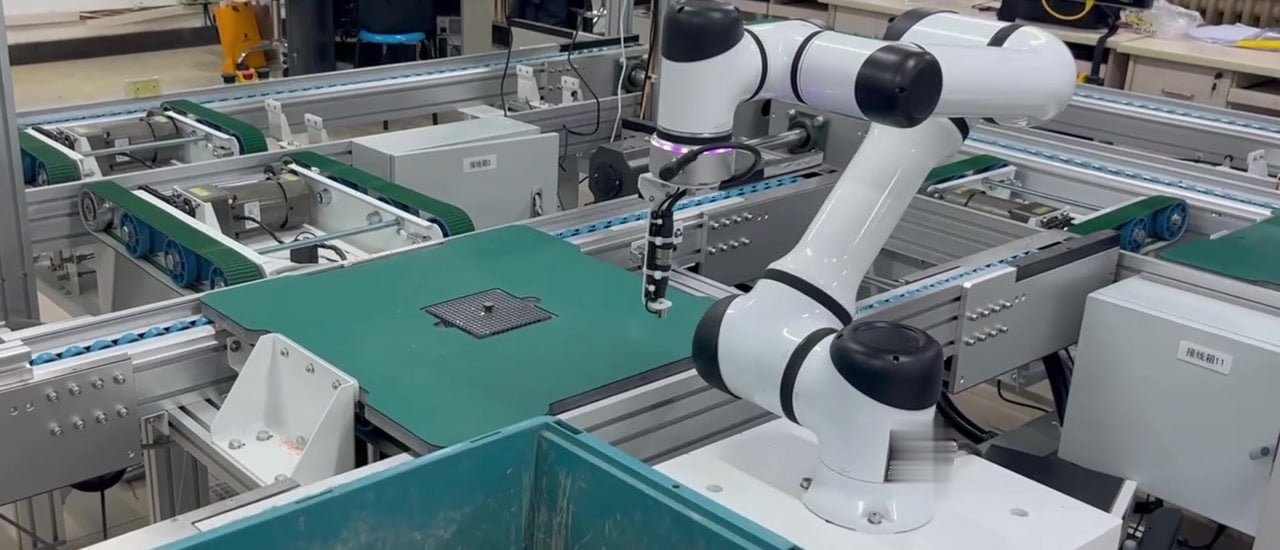
Ubah penanganan berulang menjadi alur kerja terkoordinasi
Bangun stasiun kerja robotik sesuai cara lini produksi Anda beroperasi. Sistem Robot Handling Cerdas JTCLASER menggabungkan lengan robot, tooling khusus aplikasi, penyajian komponen, dan integrasi kontrol untuk memindahkan komponen antara tray, konveyor, mesin, dan stasiun perakitan. Sistem ini dapat dikonfigurasi untuk satu tugas berulang atau dikembangkan sebagai bagian dari alur kerja produksi terkoordinasi.
Robot handling saat beroperasi
Lihat proses ambil dan tempatkan di lini produksi serta pemindahan komponen di sisi mesin dalam dua tata letak stasiun kerja.
Contoh aplikasi. Model robot, beban muatan robot, dan tooling dipilih untuk setiap proyek.
Aplikasi yang dibangun berdasarkan proses Anda
Pilih fungsi handling dan paket proses khusus aplikasi agar sesuai dengan benda kerja dan kebutuhan produksi Anda.
Ambil, tempatkan & sortir
Pindahkan komponen antar-tray, konveyor, dan stasiun kerja. Gripper atau tooling vakum menangani komponen; kamera atau sensor dapat mendukung deteksi posisi dan penyortiran.
Muat & bongkar mesin
Koordinasikan pemuatan dan pembongkaran komponen dengan antarmuka peralatan, status perangkat pencekam, dan sinyal proses. Konfigurasikan penyajian komponen sesuai ruang yang tersedia.
Pindahkan komponen yang lebih berat
Pilih konfigurasi beban muatan berat untuk komponen yang lebih berat, penanganan mesin, dan penanganan perakitan, dengan mempertimbangkan berat tooling, pusat gravitasi, dan jangkauan robot.
Paletisasi & depaletisasi
Gunakan end effector yang sesuai untuk kotak atau karung. Tentukan pola palet dan posisi pengambilan untuk proyek, dengan vision bila posisi kedatangan yang bervariasi memerlukannya.
Rakit & kencangkan
Gabungkan perangkat pencekam penempatan dengan vision atau kontrol gaya opsional untuk perakitan. Aplikasi pengencangan sekrup menggunakan alat pengencang elektrik dan peralatan pengumpanan yang sesuai.
Aplikasikan perekat
Ikuti jalur penakaran yang ditentukan menggunakan nozzle khusus aplikasi, suplai perekat terukur, dan pengaturan proses.
Ikuti jalur las terprogram
Integrasikan torch las, peralatan pengelasan, perangkat pencekam, dan kontrol proses. Pelacakan atau fungsi proses lainnya ditentukan bila diperlukan.
Gerinda, poles & semprot
Konfigurasikan alat penggerindaan atau pemolesan, atau sistem semprot khusus. Kontrol gaya dan perlindungan sesuai lingkungan dipilih untuk aplikasi tersebut.
Inspeksi dengan kamera
Gabungkan kamera, pencahayaan, kalibrasi, dan software inspeksi untuk pemeriksaan tampilan, keberadaan, posisi, atau klasifikasi. Kriteria inspeksi ditentukan untuk setiap proyek.
Ambil, tempatkan, sortir, dan tangani mesin
Otomatiskan pemindahan komponen berulang dengan gripper atau tooling vakum yang dipilih untuk komponen Anda. Untuk penyortiran dan posisi komponen yang bervariasi, paket kamera atau sensor dapat menyediakan informasi yang diperlukan untuk pengambilan dan pengarahan.
Konfigurasi penanganan mesin mengoordinasikan pemuatan dan pembongkaran komponen dengan antarmuka peralatan, status perangkat pencekam, dan sinyal proses. Stasiun kerja dapat dirancang dengan tray, feeder, atau conveyor agar sesuai dengan ruang yang tersedia dan aliran material.
Tangani komponen lebih berat dan barang yang dipaletkan
Untuk komponen yang lebih berat dan aplikasi pengemasan, konfigurasi beban muatan berat dapat mendukung pemindahan material, penanganan mesin, paletisasi, depaletisasi, dan penanganan perakitan.
Robot, gripper, dan struktur pendukung dipilih bersama dengan mempertimbangkan benda kerja, berat tooling, pusat gravitasi, dan jangkauan robot yang diperlukan. Penanganan kotak dan karung menggunakan end effector yang sesuai, sedangkan pola palet dan posisi pengambilan ditentukan untuk proyek.
Kembangkan ke proses khusus aplikasi
Keluarga produk yang sama dapat dikonfigurasi untuk perakitan, pengencangan sekrup, penakaran, pengelasan, penggerindaan, pemolesan, penyemprotan, dan inspeksi berbantuan kamera. Setiap proses menggunakan tooling, peralatan, dan kontrol yang diperlukan: obeng elektrik untuk pengencangan, sistem penakaran terukur untuk aplikasi perekat, atau paket pengelasan untuk jalur las terprogram.
Sensor gaya dan vision dapat ditambahkan bila aplikasi mendapat manfaat dari kontrol kontak atau panduan visual.
Pilih konfigurasi untuk produksi Anda
Mulailah dari berat dan dimensi komponen, target waktu siklus, jangkauan kerja, dan proses yang diperlukan. Input ini menentukan ukuran robot, jumlah sumbu, metode penjepitan, tata letak perangkat pencekam, dan antarmuka peralatan.
Vision, kontrol gaya, dan pengaturan pergantian alat merupakan opsi proyek. Karena itu, stasiun kerja penanganan dan stasiun kerja pengelasan atau penyemprotan menggunakan pendekatan otomasi yang sama, sementara hardware akhir dan paket prosesnya ditentukan secara terpisah.
Rencanakan aplikasi Anda
Perencanaan konfigurasi dimulai dengan:
- Foto atau gambar komponen
- Berat dan dimensi benda kerja
- Proses dan tooling yang diperlukan
- Tata letak peralatan dan jangkauan kerja
- Target waktu siklus
Detail ini menetapkan ruang lingkup stasiun kerja robotik dan menjadi dasar evaluasi sesuai aplikasi.
Diskusikan aplikasi handling Anda
Beri tahu kami apa yang perlu Anda pindahkan
Kirimkan kebutuhan Anda kepada JTCLASER untuk mendiskusikan stasiun kerja handling robotik dan meminta penawaran harga.
- Foto komponen, gambar, material, dan dimensi
- Berat benda kerja dan tugas handling yang diperlukan
- Target waktu siklus dan volume produksi
- Tata letak mesin, conveyor, dan stasiun kerja
- Kebutuhan gripper, vision, dan antarmuka peralatan
Kirim detail proyek melalui email ke
dxk@jtclaser.com