
Hệ thống robot bốc xếp thông minh
Tự động hóa linh hoạt cho bốc xếp vật liệu, cấp/dỡ phôi cho máy và tích hợp quy trình.
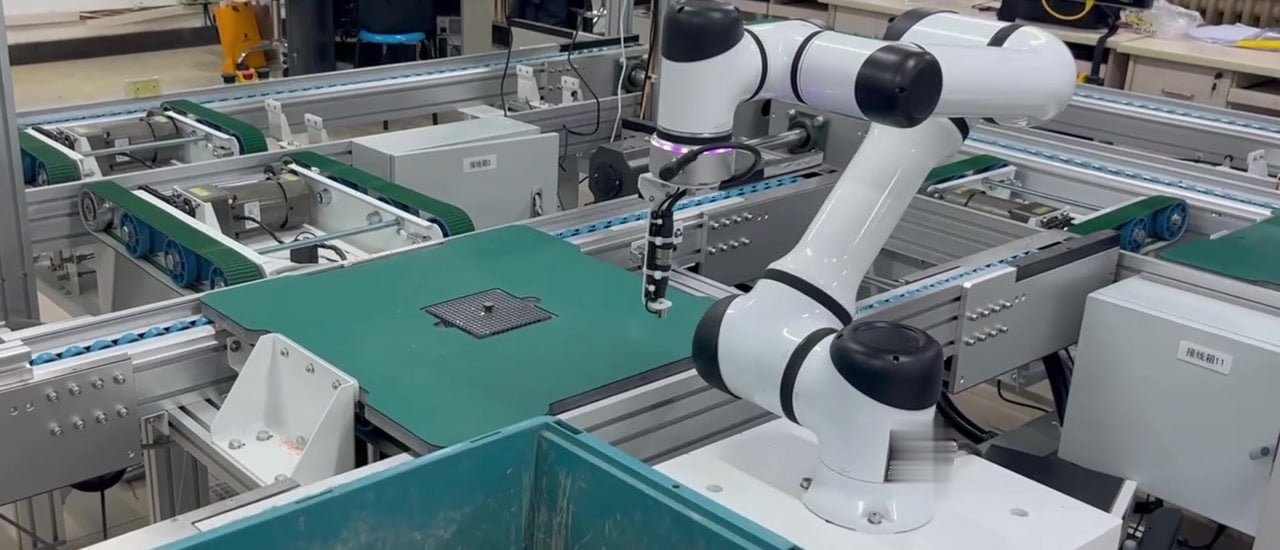
Biến thao tác bốc xếp lặp lại thành quy trình làm việc phối hợp
Thiết kế trạm robot theo cách dây chuyền sản xuất của Quý doanh nghiệp vận hành. Hệ thống robot bốc xếp thông minh JTCLASER kết hợp tay robot, dụng cụ theo ứng dụng, cách cấp chi tiết và tích hợp điều khiển để di chuyển linh kiện giữa khay, băng tải, máy và trạm lắp ráp. Có thể cấu hình hệ thống cho một tác vụ lặp lại đơn lẻ hoặc phát triển như một phần của quy trình sản xuất phối hợp.
Robot bốc xếp trong vận hành thực tế
Xem thao tác gắp-đặt trên dây chuyền sản xuất và chuyển chi tiết bên cạnh máy trong hai bố trí trạm.
Ví dụ ứng dụng. Mẫu robot, tải trọng hữu ích và dụng cụ được chọn theo từng dự án.
Ứng dụng xây dựng theo quy trình của Quý doanh nghiệp
Chọn các chức năng bốc xếp và gói quy trình theo ứng dụng để phù hợp với phôi và yêu cầu sản xuất của Quý doanh nghiệp.
Gắp, đặt và phân loại
Chuyển chi tiết giữa khay, băng tải và trạm làm việc. Kẹp gắp hoặc dụng cụ hút chân không xử lý các chi tiết; camera hoặc cảm biến có thể hỗ trợ phát hiện vị trí và phân loại.
Nạp và dỡ phôi cho máy
Đồng bộ việc nạp và dỡ chi tiết với giao diện thiết bị, trạng thái đồ gá và tín hiệu quy trình. Cấu hình cách cấp chi tiết theo không gian sẵn có.
Di chuyển chi tiết nặng hơn
Chọn cấu hình tải trọng hữu ích lớn cho các chi tiết nặng hơn, cấp/dỡ phôi cho máy và bốc xếp phục vụ lắp ráp, có tính đến trọng lượng dụng cụ, tâm trọng lực và tầm với của robot.
Xếp pallet và dỡ pallet
Sử dụng đầu công tác phù hợp cho thùng hoặc bao. Xác định sơ đồ xếp pallet và vị trí gắp cho dự án, kèm thị giác máy khi vị trí đầu vào thay đổi và cần hỗ trợ.
Lắp ráp và siết chặt
Kết hợp đồ gá định vị với tùy chọn thị giác máy hoặc điều khiển lực cho lắp ráp. Ứng dụng bắt vít sử dụng dụng cụ siết điện và thiết bị cấp phù hợp.
Bôi keo
Di chuyển theo các đường định lượng đã xác định bằng đầu phun chuyên dụng, nguồn cấp keo định lượng và các thiết lập quy trình phù hợp với ứng dụng.
Di chuyển theo đường hàn đã lập trình
Tích hợp mỏ hàn, thiết bị hàn, đồ gá và điều khiển quy trình. Chức năng dò đường hàn hoặc các chức năng quy trình khác được chỉ định khi cần.
Mài, đánh bóng và phun
Cấu hình dụng cụ mài hoặc đánh bóng, hoặc hệ thống phun chuyên dụng. Điều khiển lực và biện pháp bảo vệ theo môi trường được lựa chọn phù hợp với từng ứng dụng.
Kiểm tra bằng camera
Kết hợp camera, chiếu sáng, hiệu chuẩn và phần mềm kiểm tra để kiểm tra ngoại quan, sự có mặt, vị trí hoặc phân loại. Tiêu chí kiểm tra được xác định cho từng dự án.
Gắp, đặt, phân loại và cấp/dỡ phôi cho máy
Tự động hóa việc chuyển chi tiết lặp lại bằng kẹp gắp hoặc dụng cụ hút chân không được chọn theo chi tiết của Quý khách. Đối với phân loại và vị trí chi tiết thay đổi, gói camera hoặc cảm biến có thể cung cấp thông tin cần thiết để gắp và điều hướng.
Các cấu hình cấp/dỡ phôi cho máy đồng bộ việc nạp và dỡ chi tiết với giao diện thiết bị, trạng thái đồ gá và tín hiệu quy trình. Trạm làm việc có thể được thiết kế quanh khay, bộ cấp hoặc băng tải để phù hợp với không gian sẵn có và dòng vật liệu.
Xử lý chi tiết nặng hơn và hàng hóa trên pallet
Đối với các chi tiết nặng hơn và ứng dụng đóng gói, cấu hình tải trọng hữu ích lớn có thể hỗ trợ chuyển vật liệu, cấp/dỡ phôi cho máy, xếp pallet, dỡ pallet và bốc xếp phục vụ lắp ráp.
Robot, kẹp gắp và kết cấu đỡ được lựa chọn đồng bộ, có tính đến chi tiết gia công, trọng lượng dụng cụ, tâm trọng lực và tầm với yêu cầu. Việc xử lý thùng và bao sử dụng đầu công tác phù hợp, còn sơ đồ xếp pallet và vị trí gắp được xác định cho dự án.
Mở rộng sang các quy trình theo ứng dụng cụ thể
Cùng một dòng sản phẩm có thể cấu hình cho lắp ráp, bắt vít, định lượng, hàn, mài, đánh bóng, phun và kiểm tra có hỗ trợ camera. Mỗi quy trình sử dụng dụng cụ, thiết bị và điều khiển cần thiết: tua vít điện để siết chặt, hệ thống định lượng để bôi keo, hoặc gói hàn cho các đường hàn đã lập trình.
Có thể bổ sung cảm biến lực và thị giác máy khi ứng dụng cần điều khiển tiếp xúc hoặc dẫn hướng bằng hình ảnh.
Chọn cấu hình cho sản xuất của Quý khách
Bắt đầu từ trọng lượng và kích thước chi tiết, thời gian chu kỳ mục tiêu, phạm vi làm việc và quy trình yêu cầu. Các dữ liệu đầu vào này quyết định kích thước robot, số trục, phương pháp kẹp gắp, bố trí đồ gá và giao diện thiết bị.
Thị giác máy, điều khiển lực và bố trí thay dụng cụ là các tùy chọn theo dự án. Vì vậy, trạm bốc xếp và trạm hàn hoặc phun có cùng cách tiếp cận tự động hóa, nhưng phần cứng và gói quy trình cuối cùng được chỉ định riêng cho từng trạm.
Lập kế hoạch ứng dụng của Quý khách
Việc lập kế hoạch cấu hình bắt đầu với:
- Bản vẽ hoặc ảnh chi tiết
- Khối lượng và kích thước chi tiết gia công
- Quy trình và đồ gá yêu cầu
- Bố trí thiết bị và phạm vi làm việc
- Thời gian chu kỳ mục tiêu
Các thông tin này xác định phạm vi của trạm làm việc robot và làm cơ sở để đánh giá theo từng ứng dụng cụ thể.
Trao đổi về ứng dụng gắp chuyển của Quý khách
Cho chúng tôi biết Quý khách cần di chuyển gì
Gửi yêu cầu của Quý khách cho JTCLASER để trao đổi về trạm làm việc robot gắp chuyển và yêu cầu báo giá.
- Ảnh chi tiết, bản vẽ, vật liệu và kích thước
- Khối lượng chi tiết gia công và các tác vụ gắp chuyển yêu cầu
- Thời gian chu kỳ mục tiêu và sản lượng sản xuất
- Bố trí máy, băng tải và trạm làm việc
- Yêu cầu về kẹp gắp, thị giác máy và giao diện thiết bị
Gửi chi tiết dự án qua email đến
dxk@jtclaser.com