
Sistem Pengendalian Robotik Pintar
Automasi fleksibel untuk pengendalian bahan, pengendalian mesin dan integrasi proses.
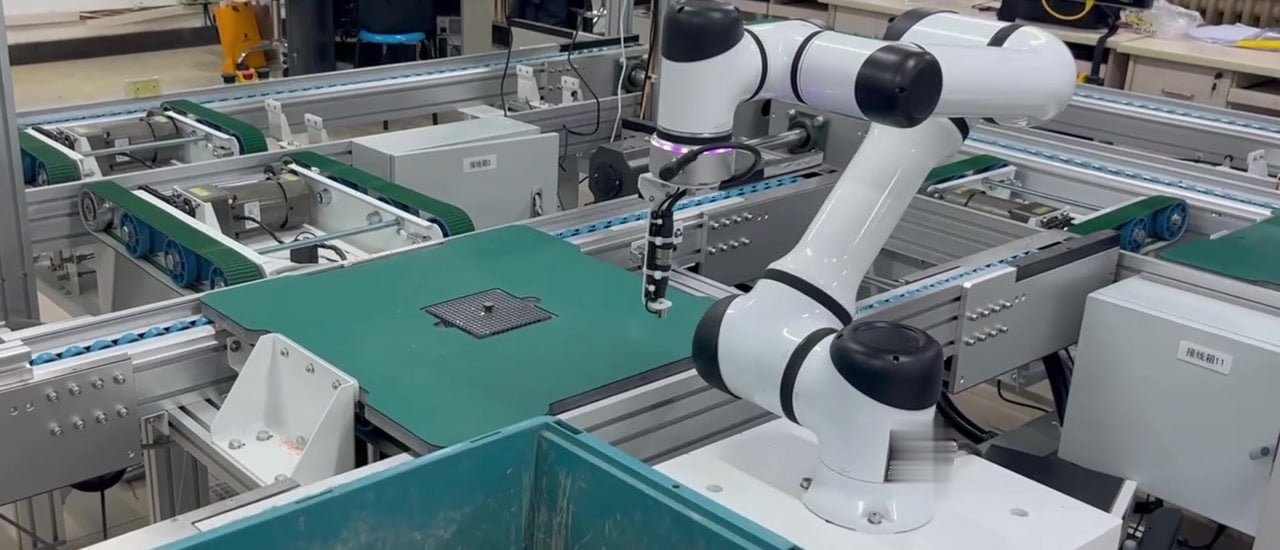
Tukar pengendalian berulang menjadi aliran kerja terselaras
Bangunkan stesen kerja robotik mengikut cara barisan pengeluaran anda beroperasi. Sistem Pengendalian Robotik Pintar JTCLASER menggabungkan lengan robot, tooling khusus aplikasi, penyediaan komponen dan integrasi kawalan untuk memindahkan komponen antara dulang, konveyor, mesin dan stesen pemasangan. Sistem ini boleh dikonfigurasi untuk satu tugas berulang atau dibangunkan sebagai sebahagian daripada aliran kerja pengeluaran yang terselaras.
Pengendalian robotik dalam operasi
Lihat ambil-letak di barisan pengeluaran dan pemindahan komponen di sisi mesin dalam dua susun atur stesen kerja.
Contoh aplikasi. Model robot, muatan berguna dan tooling dipilih untuk setiap projek.
Aplikasi yang dibangunkan mengikut proses anda
Pilih fungsi pengendalian dan pakej proses khusus aplikasi yang sepadan dengan bahan kerja dan keperluan pengeluaran anda.
Ambil, letak & isih
Pindahkan komponen antara dulang, konveyor dan stesen kerja. Gripper atau tooling vakum mengendalikan komponen; kamera atau sensor boleh menyokong pengesanan kedudukan dan pengisihan.
Muatkan & nyahmuat mesin
Selaraskan pemuatan dan penyahmuatan komponen dengan antara muka mesin, keadaan lekapan dan isyarat proses. Konfigurasikan penyediaan komponen untuk ruang yang tersedia.
Alihkan komponen yang lebih berat
Pilih konfigurasi muatan berguna berat untuk komponen yang lebih berat, pengendalian mesin dan pengendalian pemasangan, dengan mengambil kira berat tooling, pusat graviti dan jangkauan robot.
Lakukan pempaletan & penyahpaletan
Gunakan end effector yang sesuai untuk kotak atau beg. Tentukan corak palet dan kedudukan ambilan untuk projek, dengan vision jika kedudukan masukan yang berubah-ubah memerlukannya.
Pasang & ketatkan
Gabungkan lekapan penentuan kedudukan dengan vision atau kawalan daya pilihan untuk pemasangan. Aplikasi pemutaran skru menggunakan alat pengetat elektrik dan kelengkapan suapan yang sesuai.
Sapukan perekat
Ikuti laluan pendispensan yang ditetapkan menggunakan muncung khusus aplikasi, bekalan perekat bermeter dan tetapan proses.
Ikuti laluan kimpalan yang diprogramkan
Integrasikan obor kimpalan, peralatan kimpalan, lekapan dan kawalan proses. Penjejakan atau fungsi proses lain ditentukan jika diperlukan.
Kisar, gilap & sembur
Konfigurasikan alat pengisaran atau penggilapan, atau sistem semburan khusus. Kawalan daya dan perlindungan khusus persekitaran dipilih mengikut aplikasi.
Periksa dengan kamera
Gabungkan kamera, pencahayaan, penentukuran dan perisian pemeriksaan untuk semakan rupa, kehadiran, kedudukan atau pengelasan. Kriteria pemeriksaan ditentukan untuk setiap projek.
Ambil, letak, isih dan kendalikan mesin
Automasikan pemindahan komponen berulang dengan gripper atau tooling vakum yang dipilih untuk komponen anda. Untuk pengisihan dan kedudukan komponen yang berubah-ubah, pakej kamera atau sensor boleh menyediakan maklumat yang diperlukan untuk ambilan dan penghalaan.
Konfigurasi pengendalian mesin menyelaraskan pemuatan dan penyahmuatan komponen dengan antara muka mesin, keadaan lekapan dan isyarat proses. Stesen kerja boleh direka bentuk di sekitar dulang, feeder atau konveyor untuk memenuhi ruang yang tersedia dan aliran bahan.
Kendalikan komponen lebih berat dan barangan berpalet
Untuk komponen yang lebih berat dan aplikasi pembungkusan, konfigurasi muatan berguna berat boleh menyokong pemindahan bahan, pengendalian mesin, pempaletan, penyahpaletan dan pengendalian pemasangan.
Robot, gripper dan struktur sokongan dipilih bersama-sama, dengan mengambil kira bahan kerja, berat tooling, pusat graviti dan jangkauan robot yang diperlukan. Pengendalian kotak dan beg menggunakan end effector yang sesuai, manakala corak palet dan kedudukan ambilan ditentukan untuk projek.
Kembangkan kepada proses khusus aplikasi
Keluarga produk yang sama boleh dikonfigurasikan untuk pemasangan, pemutaran skru, pendispensan, kimpalan, pengisaran, penggilapan, semburan dan pemeriksaan berbantukan kamera. Setiap proses menggunakan tooling, peralatan dan kawalan yang diperlukannya: pemutar skru elektrik untuk pengikatan, sistem pendispensan bermeter untuk aplikasi perekat, atau pakej kimpalan untuk laluan kimpalan yang diprogramkan.
Penderiaan daya dan vision boleh ditambah jika aplikasi mendapat manfaat daripada kawalan sentuhan atau panduan visual.
Pilih konfigurasi untuk pengeluaran anda
Mulakan dengan berat dan dimensi komponen, masa kitaran sasaran, julat kerja dan proses yang diperlukan. Input ini menentukan saiz robot, bilangan paksi, kaedah cengkaman, susun atur lekapan dan antara muka mesin.
Vision, kawalan daya dan susunan penukaran alat ialah pilihan projek. Oleh itu, stesen kerja pengendalian dan stesen kerja kimpalan atau semburan berkongsi pendekatan automasi, manakala perkakasan akhir dan pakej proses masing-masing ditentukan secara individu.
Rancang aplikasi anda
Perancangan konfigurasi bermula dengan:
- Lukisan atau foto bahagian
- Berat dan dimensi bahan kerja
- Proses dan tooling yang diperlukan
- Susun atur mesin dan julat kerja
- Masa kitaran sasaran
Butiran ini menetapkan skop stesen kerja robotik dan menjadi asas untuk penilaian khusus aplikasi.
Bincangkan aplikasi pengendalian anda
Beritahu kami apa yang perlu anda alihkan
Hantar keperluan anda kepada JTCLASER untuk membincangkan stesen kerja pengendalian robotik dan memohon sebut harga.
- Foto bahagian, lukisan, bahan dan dimensi
- Berat bahan kerja dan tugas pengendalian yang diperlukan
- Masa kitaran sasaran dan jumlah pengeluaran
- Susun atur mesin, penghantar dan stesen kerja
- Keperluan antara muka pencengkam, vision dan mesin
E-mel butiran projek kepada
dxk@jtclaser.com