
Akıllı robotik elleçleme sistemi
Malzeme elleçleme, makine besleme ve proses entegrasyonu için esnek otomasyon.
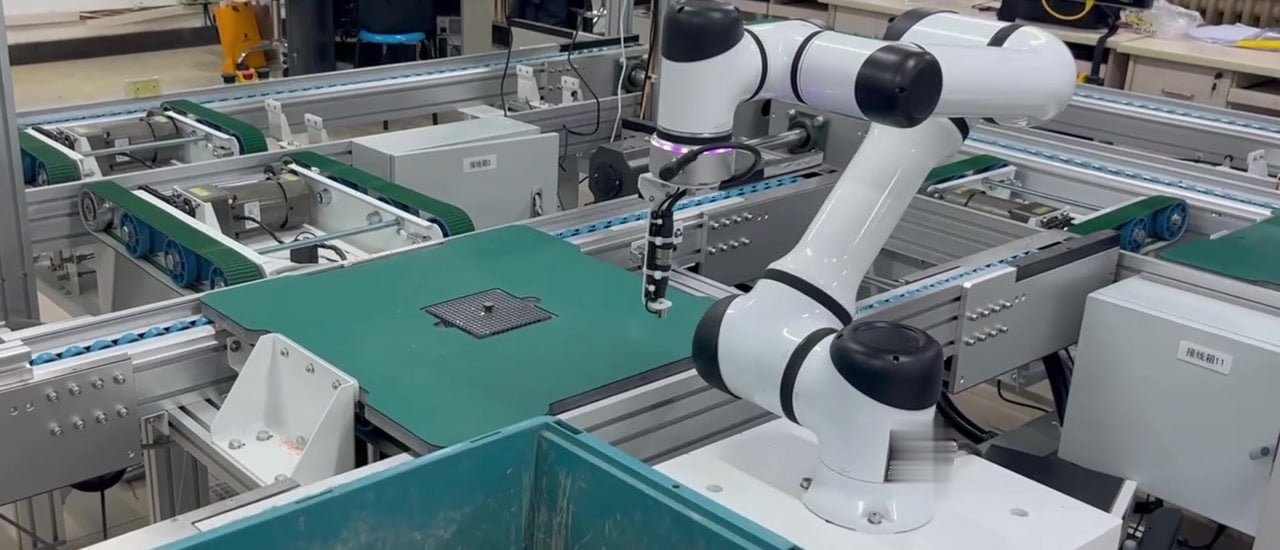
Tekrarlayan elleçlemeyi koordineli bir iş akışına dönüştürün
Üretim hattınızın çalışma şekline göre bir robotik çalışma istasyonu kurun. JTCLASER akıllı robotik elleçleme sistemi, robot kolu, uygulamaya özel takımlama, parça sunumu ve kontrol entegrasyonunu bir araya getirerek bileşenleri tepsiler, konveyörler, makineler ve montaj istasyonları arasında taşır. Tek bir tekrarlı görev için yapılandırılabilir ya da koordineli bir üretim iş akışının parçası olarak geliştirilebilir.
Robotik elleçleme iş başında
İki çalışma istasyonu düzeninde, üretim hattında pick-and-place ve makine yanı parça transferini görün.
Uygulama örnekleri. Her proje için robot modelleri, taşıma kapasiteleri ve takımlama seçilir.
Süreçlerinize göre kurgulanmış uygulamalar
İş parçalarınıza ve üretim gereksinimlerinize uygun elleçleme işlevlerini ve uygulamaya özel proses paketlerini seçin.
Pick and place ve sıralama
Parçaları tepsiler, konveyörler ve iş istasyonları arasında transfer edin. Kıskaçlar veya vakumlu uç efektörleri bileşenleri elleçler; kameralar veya sensörler konum tespiti ve sıralamayı destekleyebilir.
Makineleri yükleme ve boşaltma
Parça yükleme ve boşaltmayı ekipman arayüzleri, fikstür durumları ve proses sinyalleri ile koordine edin. Mevcut alana uygun olacak şekilde parça sunumunu yapılandırın.
Daha ağır bileşenleri taşıma
Daha ağır parçalar, makine besleme ve montaj elleçleme için ağır taşıma kapasiteli bir konfigürasyon seçin; takımlama ağırlığı, ağırlık merkezi ve erişim mesafesini hesaba katın.
Paletleme ve depaletleme
Kutu veya torbalar için uygun uç efektörleri kullanın. Palet düzenlerini ve alma konumlarını proje için tanımlayın; giriş konumları değişken olduğunda görme sistemi kullanın.
Montaj ve sıkma
Montaj için konumlandırma fikstürlerini isteğe bağlı görme sistemi veya kuvvet kontrolü ile birleştirin. Vidalama uygulamalarında elektrikli vidalama aleti ve uygun besleme ekipmanı kullanılır.
Yapıştırıcı uygulama
Uygulamaya özel nozul, ölçülü yapıştırıcı beslemesi ve proses ayarları kullanarak tanımlı dozajlama yollarını izleyin.
Programlanmış kaynak yollarını izleme
Bir kaynak torcu, kaynak ekipmanları, fikstürler ve proses kontrollerini entegre edin. Gereken yerlerde dikiş takibi veya diğer proses fonksiyonları belirlenir.
Taşlama, parlatma ve püskürtme
Taşlama veya parlatma takımlarını ya da özel bir püskürtme sistemini yapılandırın. Uygulamaya göre kuvvet kontrolü ve ortama özel koruma seçilir.
Kamera ile muayene
Görünüş, varlık, konum veya sınıflandırma kontrolleri için kameraları, aydınlatmayı, kalibrasyonu ve muayene yazılımını bir araya getirin. Muayene kriterleri her proje için tanımlanır.
Pick and place, sıralama ve makine besleme
Bileşenlerinize uygun seçilmiş kıskaçlar veya vakumlu uç efektörleri ile tekrarlayan parça transferini otomatikleştirin. Sıralama ve değişken parça konumları için, bir kamera veya sensör paketi alma ve yönlendirme için gereken bilgiyi sağlayabilir.
Makine besleme konfigürasyonları, parça yükleme ve boşaltmayı ekipman arayüzü, fikstür durumu ve proses sinyalleriyle koordine eder. İş istasyonları, mevcut alana ve malzeme akışına uyması için tepsiler, besleyiciler veya konveyörler etrafında tasarlanabilir.
Daha ağır parçalar ve paletli ürünlerin elleçlenmesi
Daha ağır bileşenler ve ambalaj uygulamaları için, ağır taşıma kapasiteli bir konfigürasyon malzeme transferi, makine besleme, paletleme, depaletleme ve montaj elleçlemeyi destekleyebilir.
Robot, kıskaç ve taşıyıcı yapı; iş parçası, takımlama ağırlığı, ağırlık merkezi ve gereken erişim mesafesi dikkate alınarak birlikte seçilir. Kutu ve torba elleçlemede uygun uç efektörleri kullanılır; palet düzenleri ve alma konumları ise projeye göre tanımlanır.
Uygulamaya özel proseslere genişleme
Aynı ürün ailesi; montaj, vidalama, dozajlama, kaynak, taşlama, parlatma, püskürtme ve kamera destekli muayene için yapılandırılabilir. Her proses, ihtiyaç duyduğu takımlama, ekipman ve kontrolleri kullanır: sıkma için elektrikli tornavida, yapıştırıcı uygulaması için ölçülü dozajlama sistemi veya programlanmış kaynak yolları için bir kaynak paketi.
Uygulamanın temas kontrolü veya görsel yönlendirmeden fayda sağlayacağı durumlarda kuvvet algılama ve görme sistemi eklenebilir.
Üretiminiz için konfigürasyon seçimi
Parça ağırlığı ve boyutları, hedef çevrim süresi, çalışma aralığı ve gerekli proses ile başlayın. Bu girdiler; robot boyutunu, eksen sayısını, kavrama yöntemini, fikstür yerleşimini ve ekipman arayüzlerini belirler.
Görme sistemi, kuvvet kontrolü ve takım değiştirme düzenleri proje seçenekleridir. Dolayısıyla bir elleçleme iş istasyonu ile bir kaynak veya püskürtme iş istasyonu aynı otomasyon yaklaşımını paylaşır; ancak nihai donanım ve proses paketleri ayrı ayrı belirlenir.
Uygulama planlaması
Konfigürasyon planlaması şunlarla başlar:
- Parça çizimleri veya fotoğrafları
- İş parçası ağırlığı ve ölçüleri
- Gerekli proses ve takımlama
- Ekipman yerleşimi ve çalışma aralığı
- Hedef çevrim süresi
Bu bilgiler, robotik iş istasyonunun kapsamını belirler ve uygulamaya özel değerlendirme için bir temel sağlar.
Malzeme taşıma uygulamanızı görüşün
Ne taşımak istediğinizi bize bildirin
Robotik malzeme taşıma iş istasyonunu görüşmek ve teklif talep etmek için gereksinimlerinizi JTCLASER'e gönderin.
- Parça fotoğrafları, çizimleri, malzeme ve ölçüler
- İş parçası ağırlığı ve gerekli elleçleme görevleri
- Hedef çevrim süresi ve üretim hacmi
- Makine, konveyör ve iş istasyonu yerleşimi
- Tutucu, görme ve ekipman arayüzü gereksinimleri
Proje ayrıntılarını şu adrese e-posta ile gönderin:
dxk@jtclaser.com