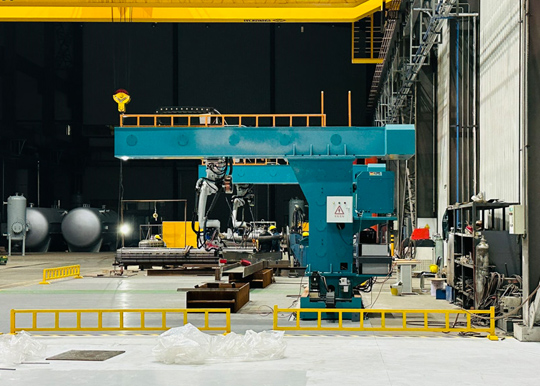
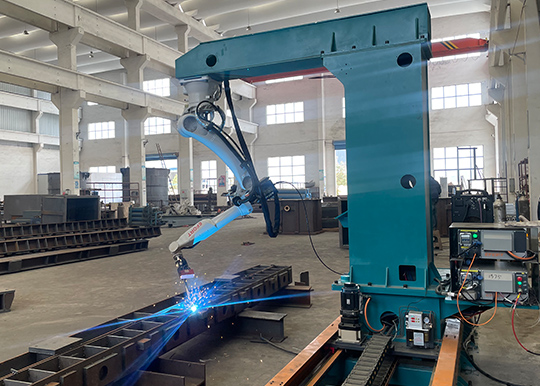
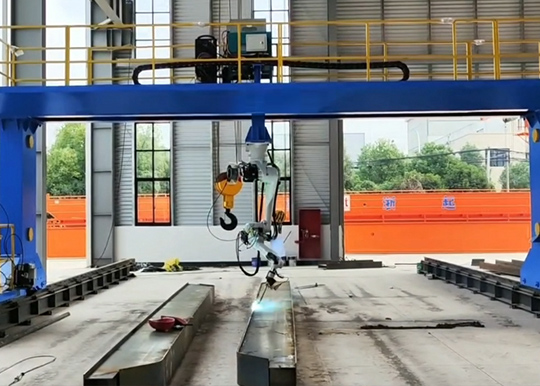
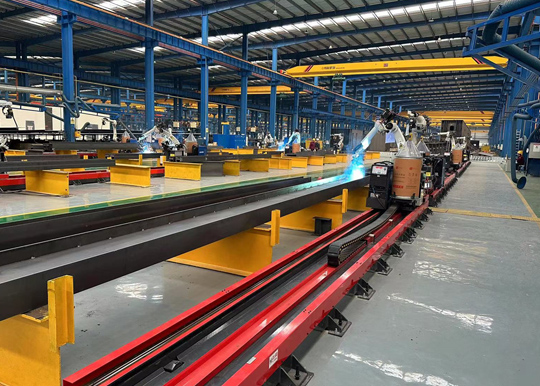
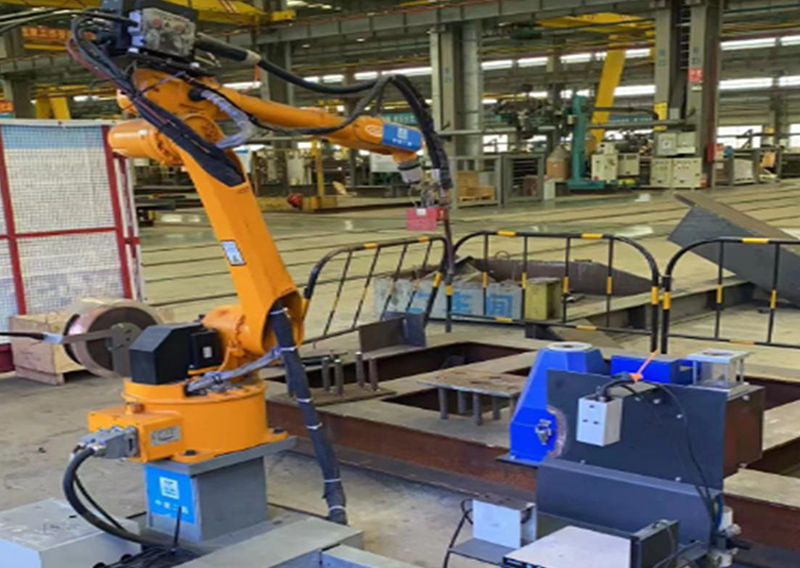
Estación de trabajo inteligente autónoma
Mediante sistemas inteligentes de soldadura y visión de desarrollo propio, la estación de trabajo emplea fotografía visual, marcado de líneas y escaneo láser para identificar y calcular con precisión la posición de los cordones de soldadura. A partir de los resultados del escaneo se determina la posición real del cordón; la estación ajusta automáticamente el proceso de soldadura según el tamaño del ángulo de soldadura, incluidos corriente, tensión, velocidad de soldadura y postura de la antorcha. Además, a partir de las trayectorias y los procesos de soldadura, se crean instrucciones de programa reconocibles por los robots y se les transmiten para soldar.
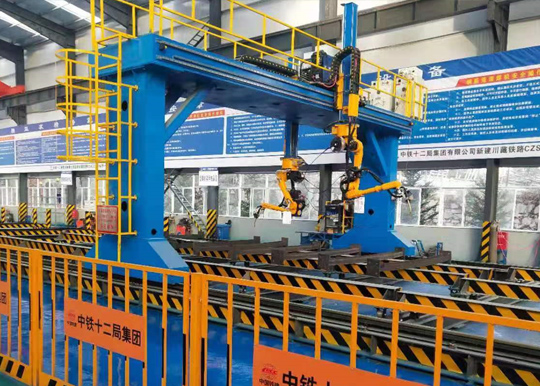
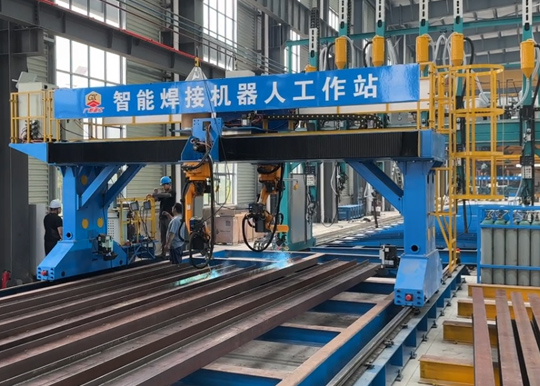
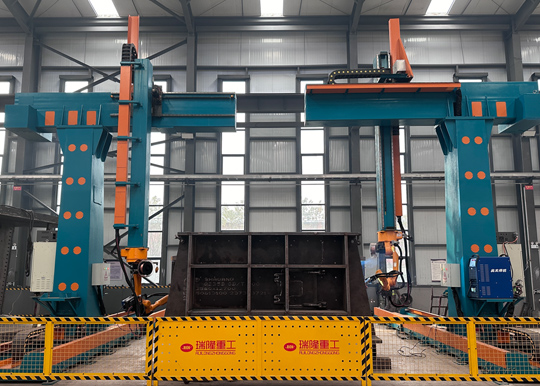
Imágenes del producto

El rango de trabajo del robot

Flujo de trabajo de una estación de trabajo inteligente autónoma
Mediante sistemas inteligentes de soldadura y visión de desarrollo propio, la estación de trabajo emplea fotografía visual, marcado de líneas y escaneo láser para identificar y calcular con precisión la posición de los cordones de soldadura. A partir de los resultados del escaneo se determina la posición real del cordón; la estación ajusta automáticamente el proceso de soldadura según el tamaño del ángulo de soldadura, incluidos corriente, tensión, velocidad de soldadura y postura de la antorcha. Además, a partir de las trayectorias y los procesos de soldadura, se crean instrucciones de programa reconocibles por los robots y se les transmiten para soldar.
| Carga útil | ARC12-2000: carga útil 12KG |
| Alcance máximo | 2025MM |
| Ciclo de trabajo | 7*20H |
| Requisitos ambientales | 0-45℃ |
| Peso de la estación de trabajo | 185KG |
| Carga útil del efector final del robot | 12KG |
| Fuente de alimentación de soldadura | AOTAI,MEGMEET |
| Requisitos del operario | Aprender operaciones informáticas básicas y dominar el sistema operativo inteligente GoFa para su aplicación |
Parámetros de la estación de trabajo inteligente autónoma
| subelemento | unidad | contenido |
| escenarios aplicables | / | Apta para placas de nudo, correas, ménsulas y otros componentes, así como para piezas estructurales pequeñas |
| especificaciones del equipo | m | 1.2*1.2*1 |
| potencia total | KW | 15.5 |
| Rango de trabajo máximo | m | 2*1.2*0.3 |
| eficiencia media de soldadura | m/day | 60~90(Los tipos estructurales son distintos) |
Flujo de trabajo de una estación de trabajo inteligente autónoma
1)Utilice un puente grúa para izar la placa hasta la zona de la estación de trabajo;
2)Ponga en marcha el robot para que realice el escaneo;
3)Genere automáticamente los programas de soldadura/corte una vez completado el escaneo;
4)Ejecute las operaciones de soldadura/corte;
5)Una vez terminada la soldadura/el corte, el robot escanea y suelda/corta otra placa. Mientras tanto, retire manualmente la pieza terminada e ice una placa nueva hasta la zona de la estación de trabajo, completando así un ciclo de operaciones alternas.
Muestra de componentes aplicables (parcial)

Envíe su solicitud de compra
Complete el formulario con sus requisitos detallados y nuestro equipo de soporte se pondrá en contacto con usted a la mayor brevedad. Se asignará a su proyecto un especialista propio que le ofrecerá orientación profesional y soluciones personalizadas.
Para obtener la respuesta más rápida, le recomendamos enviar su solicitud a través del formulario. Si tiene algún problema con el envío, también puede contactarnos directamente en dxk@jtclaser.com .
Otros productos
Estación de trabajo conjunta de montaje y soldadura
Estación de trabajo inteligente en voladizo de nueve ejes