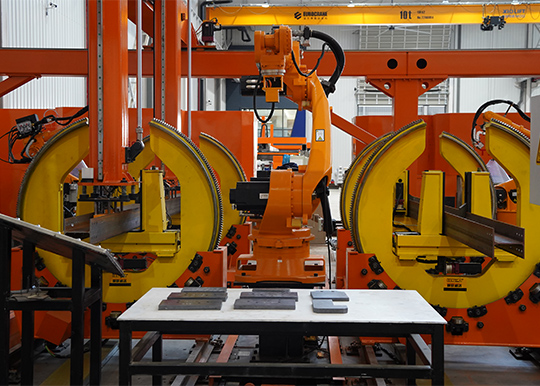
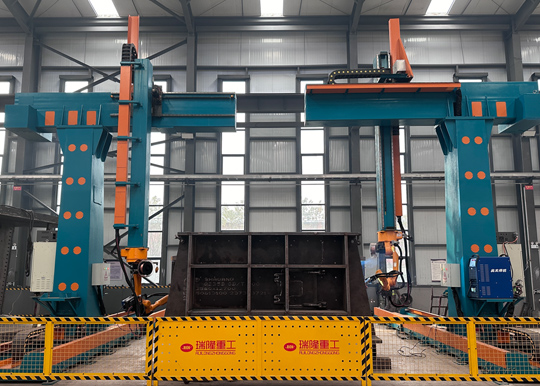
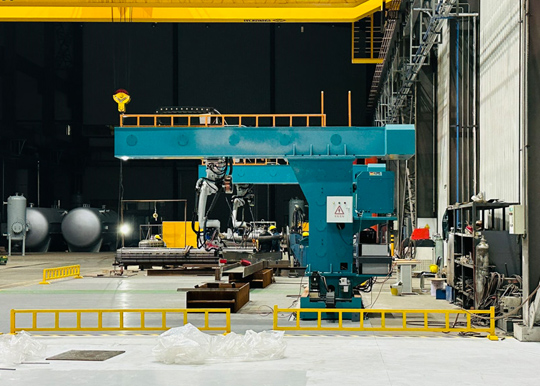
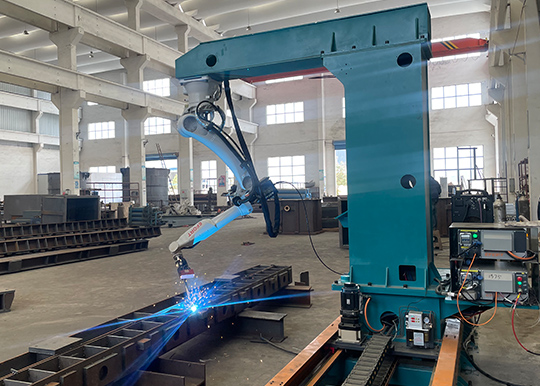
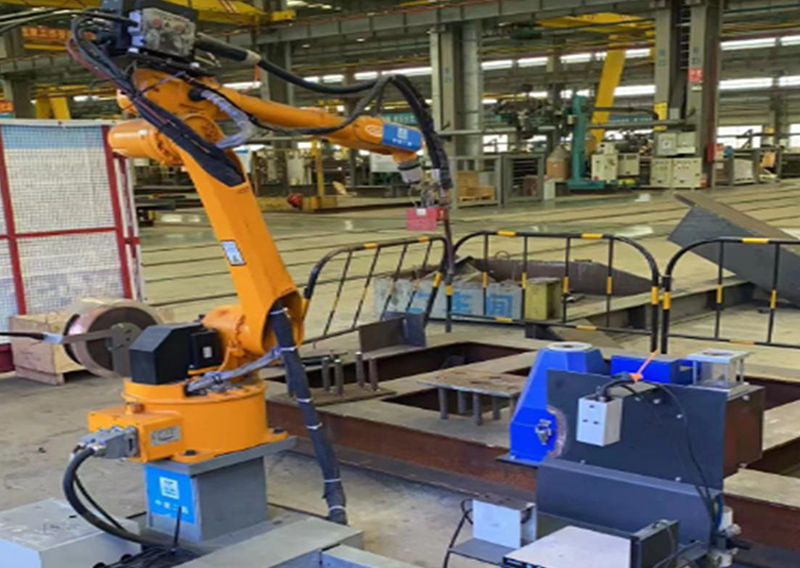
Tek robotlu kaynak hücresi
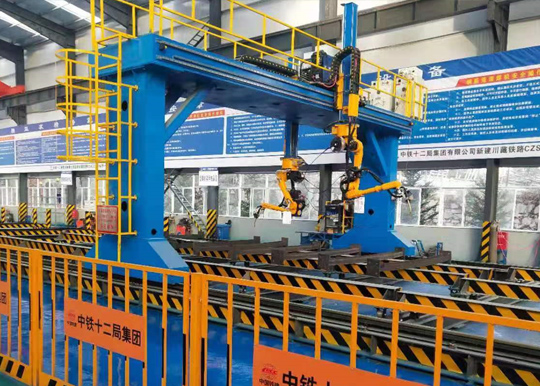
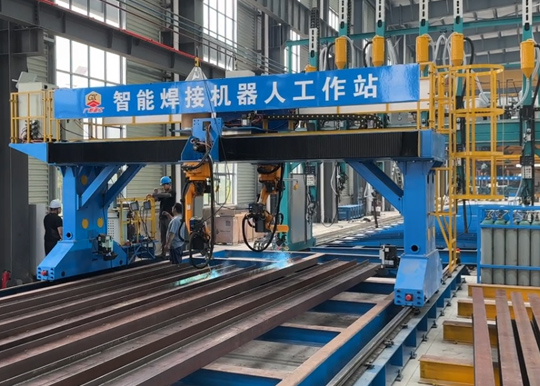
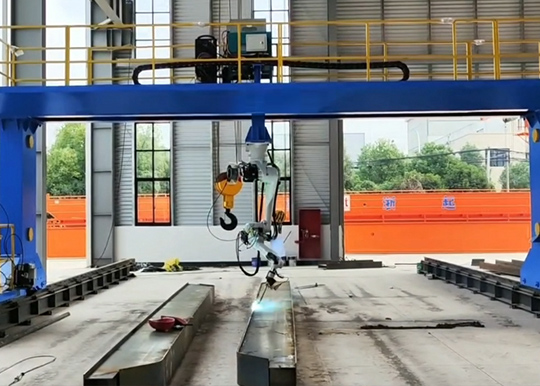
Kendi geliştirdiğimiz akıllı kaynak ve görüş sistemlerinden yararlanan hücre, görsel görüntüleme, çizgi işaretleme ve lazer tarama kullanarak kaynak dikişlerinin konumunu hassas şekilde tanımlar ve hesaplar. Tarama sonuçlarına göre dikişin gerçek konumu belirlenir; hücre, kaynak açısının büyüklüğüne göre akım, gerilim, kaynak hızı ve torç duruşu dâhil kaynak prosesini otomatik olarak eşleştirir. Ayrıca, kaynak yörüngeleri ve proseslerine dayanarak robotların tanıyabildiği program talimatları oluşturulur ve kaynak için robota iletilir.
Ürün görselleri
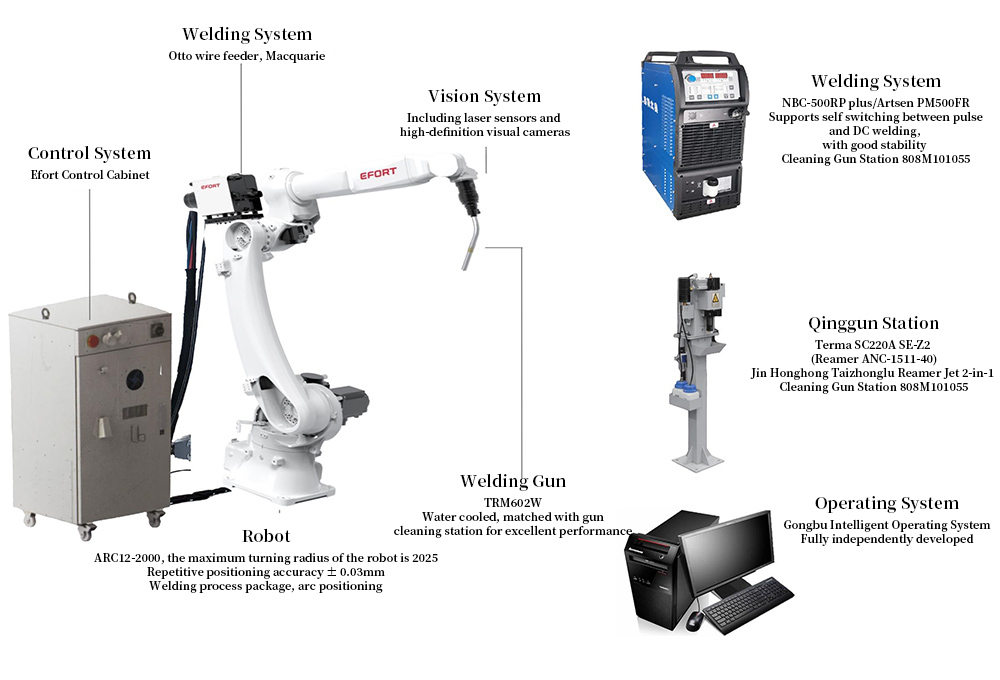
Robotun çalışma zarfı
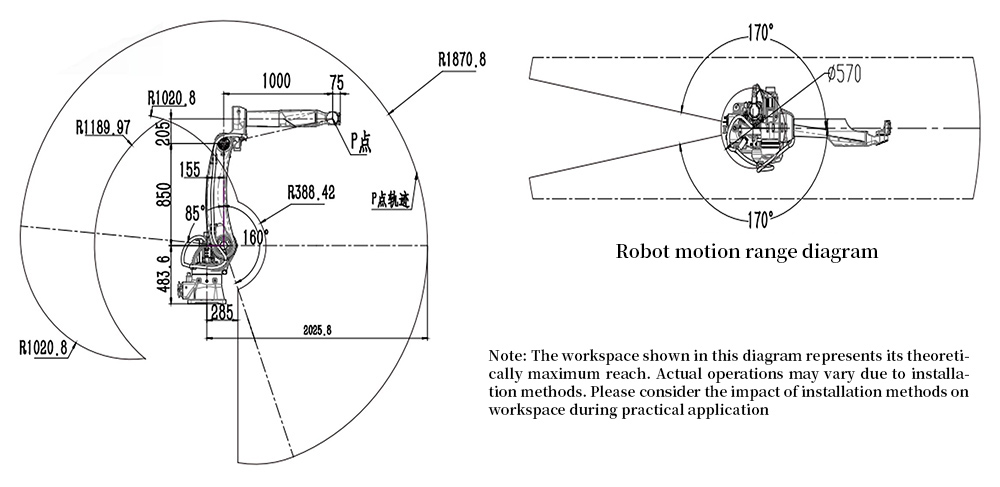
Teknik özellikler
| Taşıma kapasitesi | ARC12-2000: Taşıma kapasitesi 12 kg |
| Maksimum erişim mesafesi | 2025 mm |
| Çalışma çevrimi | 7*20H |
| Çevresel gereksinimler | 0-45℃ |
| Hücre ağırlığı | 185 kg |
| Robot uç efektör taşıma kapasitesi | 12 kg |
| Kaynak güç kaynağı | AOTAI, MEGMEET |
| Operatör gereksinimleri | Temel bilgisayar işlemlerini öğrenmek ve uygulama için GoFa Intelligent Operating System'e hâkim olmak |
Bağımsız akıllı hücre parametreleri
| alt kalem | birim | içerik |
| uygulama senaryoları | / | Düğüm levhaları, aşıklar, inek ayağı ve diğer bileşenlerin yanı sıra küçük yapısal parçalar için uygundur |
| ekipman özellikleri | m | 1.2*1.2*1 |
| toplam güç | KW | 15.5 |
| Maksimum çalışma aralığı | m | 2*1.2*0.3 |
| ortalama kaynak verimliliği | m/gün | 60–90 (yapı tipleri farklıdır) |
Bağımsız akıllı hücrenin iş akışı
1)Üstten gezer vinçle levhayı hücre alanına kaldırın;
2)Robotu başlatıp tarama yapmasını sağlayın;
3)Tarama tamamlandıktan sonra kaynak/kesme programları otomatik olarak oluşturulur;
4)Kaynak/kesme işlemlerini yürütün;
5)Kaynak/kesme tamamlandıktan sonra robot başka bir levhayı tarar ve kaynak/kesme yapar. Bu sırada, tamamlanan iş parçasını elle taşıyın ve yeni bir levhayı hücre alanına kaldırın; böylece dönüşümlü işlemlerin bir çevrimi tamamlanır.
Uygulanabilir bileşen gösterimi (kısmi)
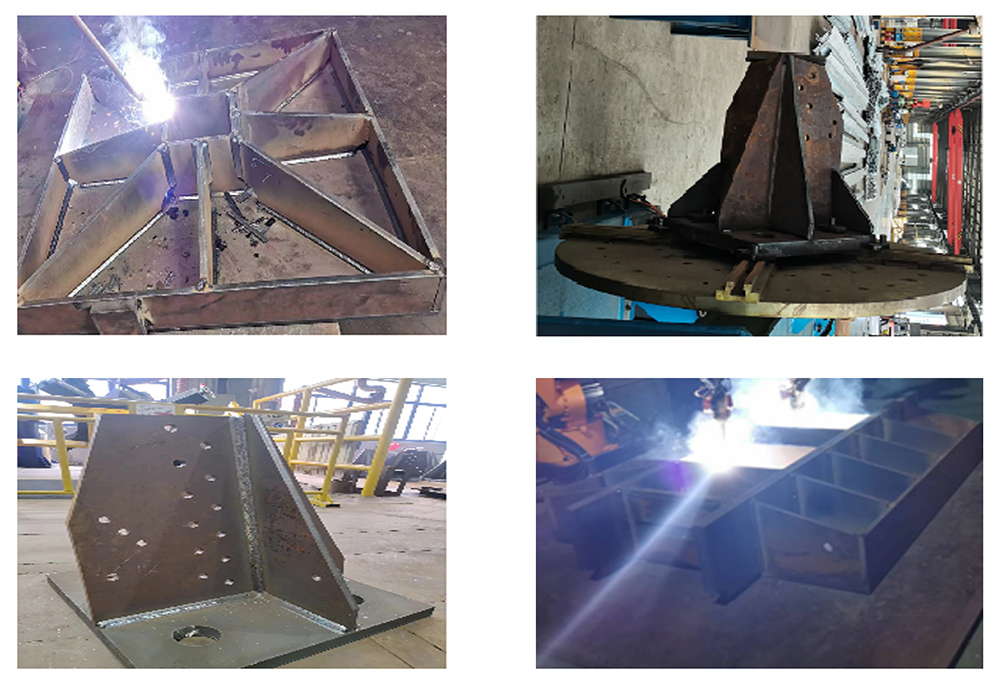
Tek robotlu kaynak hücresine hangi bileşenler uygundur?
Tek robotlu hücre, robotun çalışma alanına yerleştirilebilen daha küçük yapısal parçalar için tasarlanmıştır. Mevcut uygulamalar arasında düğüm levhaları, aşıklar, braketler ve diğer kompakt imal parçaları bulunur. Kaynak birleşimlerinin dağılımına sabit bir robot konumundan erişilebildiğinde ve uzun yürüyüş mekanizmasının katacağı değer sınırlı kaldığında değerlendirilebilecek yararlı bir düzenlemedir.
Yalnızca dış ölçülerden değil, kaynak konumlarından başlayın. Küçük bir braketin erişilemeyen bir iç köşesi olabilirken, daha büyük açık bir levha torç için doğrudan erişim sunabilir. Yaklaşma açısı, görüş sistemi için açıklık ve destek düzeni önemlidir. Torcun nerede çalışması gerektiğini göstermek için yandan ve üstten çekilmiş fotoğrafları, bir kaynak çizimiyle birlikte sağlayın.
ARC12-2000 referansı, 12 kg robot taşıma kapasitesi ve 2025 mm maksimum erişim mesafesi olarak listelenmiştir. Robot taşıma kapasitesi, üreticinin belirlediği koşullarda robot bileğinde taşınan yüktür; masadaki bileşenin maksimum ağırlığı değildir. Torç, sensör ve bağlı ekipmanlar takım paketinde dikkate alınmalıdır. İş parçası ağırlığı, fikstür, destekler ve yükleme ekipmanına göre ayrıca değerlendirilir.
Hücreyi parça ailesine göre yapılandırın
Temel karşılaştırma; robot, görüş ve kaynak paketi ile fikstür düzeni ve işletim iş akışı arasındadır. Paketi yalnızca nominal akıma göre seçmek yerine, seçilen kaynak güç kaynağı ve proses fonksiyonlarını doğrulayın. Uygun bir düzen, hedeflenen malzeme, kaynak boyutu, ağız hazırlığı ve paso sayısını desteklemelidir.
Mevcut ekipman boyutları ve çalışma aralığı referansları kurulumun farklı yönlerini açıklar. Bunlar, dikdörtgen bir hacmin içindeki her noktanın kaynak yapılabilir olduğu varsayımına dönüştürülmemelidir. Robot duruşu ve torç yönelimi erişimi etkiler. Çizime dayalı bir inceleme ve numune denemesi, hangi dikişlerin tek bağlamada tamamlanabileceğini ve hangilerinde parçanın çevrilmesi gerektiğini ortaya koymalıdır.
| Seçim | Tek hücre değerlendirmesi | Seçim için kanıt |
|---|---|---|
| Robot ve takım paketi | Erişim mesafesi, bilek yükü ve yaklaşma açıklığı | Robot/takım özellikleri ve kaynak erişimi çalışması |
| Fikstür konsepti | Destek, konumlandırma, kelepçeler ve tekrarlanabilir format değişimi | En büyük ve en küçük temsilî parçalar |
| Görüntü tabanlı iş akışı | Görünür kaynak dikişleri ve gerçek parça yerleşimi | Numune taraması ve kabul edilen yolun gözden geçirilmesi |
| Kaynak paketi | Malzeme, kaynak dikişi boyutu ve onaylı paso planı | Prosedür gereklilikleri ve deneme kaynakları |
| Üretim çevrimi | Yükleme, tarama, kaynak, temizlik ve kontrol | Kabul edilen parça için süre ölçümü |
Yüklemeden kontrole kadar eksiksiz bir çevrim
Bileşeni hazırlayın ve onaylı destek düzenine yerleştirin. Kaynak birleşiminin ön montajını, kelepçe konumunu ve seçilen parça kimliğini kontrol edin. Farklı boyutlara sahip bir parça ailesi için, format değişimi prosedürü hangi fikstür elemanlarının ve proses ayarlarının değişmesi gerektiğini tanımlamalıdır. Bu hazırlık çevrimin bir parçasıdır ve serbest zaman olarak görülmemeli, ölçülmelidir.
İstasyon, uygun dikiş bilgilerini belirlemek için görsel algılama ve tarama kullanır. Kaynak kontrolü, yolu seçilen prosesle ilişkilendirir ve robota komutlarını verir. Devreye alma sırasında başlangıçları, duruşları, köşeleri ve birleşimler arasındaki geçişleri kontrol edin. Bu bağlamayı seri partilerde rutine almadan önce, ilk kabul edilen parçayı gözden geçirin.
Çevrimden sonra, gerekli birleşimleri kontrol edin ve tamamlanan bileşeni bir sonraki operasyona aktarın. Alternatif çalışma alanları kullanılıyorsa, yükleme prosedürü entegre koruma ve kontrol sıralamasına uymalıdır. Beklenen işletim rutini içine torç temizliği, akım ucu değişimi ve periyodik kontrolleri dahil edin. Yüklemeden sorumlu kişi, onaylı bağlamadan sapma gösteren bir parçayı tanımlayıp durumu üst seviyeye iletebilmek için net bir yönteme de ihtiyaç duyar.
Kompakt bir istasyonun iyileştirmeye yardımcı olabileceği noktalar
Sabit bir istasyon, tekrarlayan ve erişilebilir birleşimleri tutarlı bir fikstür ve sıra etrafında düzenlemeyi kolaylaştırabilir. Görüntü destekli dikiş tespiti, gerçek birleşim konumundaki uygun değişikliklere uyum sağlamaya yardımcı olabilir. Hücrenin verimli kullanımı için yeterli tekrarlı iş olduğunda ve parçalar kaynağa hazır halde geldiğinde fırsat en yüksektir. Bir robot, yukarı akıştaki her varyasyonu ekonomik olarak telafi edemez.
Faydalı bir fizibilite denemesi, üretim kesintilerine neden olan küçük ayrıntıları da kapsamalıdır: kelepçe konumundaki sapma, kısa bir dönüş kaynağı, değişmiş bir berkitme levhası (takviye levhası) veya zayıf görünürlüğe sahip bir birleşim. Kabul edilen iş akışının hangi varyasyonları tolere edebileceğini ve hangilerinin operatör müdahalesi gerektirdiğini belirleyin. Bu sınır, hücrenin hazırlık olmadan herhangi bir parçayı işleyebileceği iddiasından bir alıcı için daha faydalıdır.
Yayımlanan metre/gün değeri, yapısal tipe bağlı bir referanstır. Farklı bir braket veya kaynak dikişi boyutu için bir üretim taahhüdü değildir. Aynı parça hazırlığı ve kontrol gereksinimlerini kullanarak, vardiya başına kabul edilen parça sayısını karşılaştırın. Daha hızlı kaynak yapan bir istasyon, yine de zamanının önemli bir kısmını ön montajı, bir vinç veya bir kontrol kararını bekleyerek geçirebilir.
Tek robot, zemin rayı mı yoksa daha büyük bir istasyon mu?
Gerekli birleşimler, sabit bir robotun pratik erişim mesafesini belirgin şekilde aşıyorsa, zemin rayı düzenini değerlendirin. Uygun plaka-birim yerleşimleri için konsol yapı istasyonunu ve daha geniş bir yapısal çalışma alanı için portal sistemi ile karşılaştırın. Eğer başka bir bağlama veya manuel aşama daha pratikse, yalnızca ara sıra gelen bir parçayı karşılamak için ilave hareket talep etmekten kaçının.
Kompakt bir robot istasyonu ile manuel kaynak, aynı atölyede farklı işleri karşılayabilir. Düşük hacimli istisnalar, zor erişim veya değişken onarım işleri için manuel çalışma faydalı olmaya devam edebilir. Otomasyon teklifi, geride kalan bu işleri, beklenen parça karmasını ve robotun uygun bileşenlerle beslenmesi için gereken hazırlık kaynaklarını ortaya koymalıdır.
Siparişten önce sorulacak beş soru
12 kg taşıma kapasitesi (robot), 12 kg maksimum iş parçası mı demektir?
Hayır. Belirtilen taşıma kapasitesi (robot), robot bileği ve takım yükü ile ilgilidir. İş parçası, kapasitesi ve yükleme yöntemi ayrı olarak belirtilmesi gereken kendi desteği veya fikstürü üzerinde durur.
Tek bir istasyon farklı braketleri kaynak yapabilir mi?
Uygun fikstürler, erişim ve her aile için onaylı proseslerle, potansiyel olarak mümkündür. Çeşitli bir parça karmasını değerlendirirken, sadece kaynak süresini değil, hazırlık ve format değişimi sürelerini de karşılaştırın.
Maksimum kol erişim mesafesi, tam bir kaynak çalışma zarfı mı?
Hayır. Erişim mesafesi bir robot spesifikasyonudur. Kaynak erişimi, her birleşimde uygun torç yönelimini, sensör görüşünü, çarpışma açıklığını ve destek düzenini de gerektirir.
Operatörlerin hâlâ kaynak bilgisine ihtiyacı var mı?
Evet. Operatörlerin, uygun olmayan ön montajı veya hazırlığı tanıyabilmesi, kabul edilen işi seçebilmesi ve gözden geçirilmesi gereken sonuçları ayırt edebilmesi gerekir. Eğitim, kurulu iş akışını ve eskalasyon prosedürünü kapsamalıdır.
Gerçekçi bir tek istasyon teklifi nasıl talep edebilirim?
Çizimler, malzeme ve kalınlık, kaynak dikişi boyutları, parça kütlesi, parti büyüklükleri ve günlük talebi sağlayın. Fikstür veya yükleme konsepti ile kalite kriterlerini ekleyin. Temsilî bir numune, erişimi ve çevrim süresini doğrulamaya yardımcı olur.
Bileşeninizi ve üretim hedefinizi görüşün
Parça çizimlerinizi, kaynak gereksinimlerinizi ve yerleşim planınızı aşağıdaki talep formu üzerinden gönderin. Teklif hazırlamadan önce kaynak birleşimine erişimi ve uygun konfigürasyonu inceleyebiliriz.
İş istasyonu teklifi isteyinTedarik Talebinizi Gönderin
Lütfen formu detaylı gereksinimlerinizle doldurun; destek ekibimiz kısa sürede size geri dönecektir. Profesyonel yönlendirme ve kişiye özel çözümler sunmak için projenize özel bir uzman atanacaktır.
En hızlı yanıt için talebinizi form üzerinden göndermenizi öneririz. Gönderimde sorun yaşarsanız, dxk@jtclaser.com adresinden doğrudan bizimle iletişime geçebilirsiniz.