
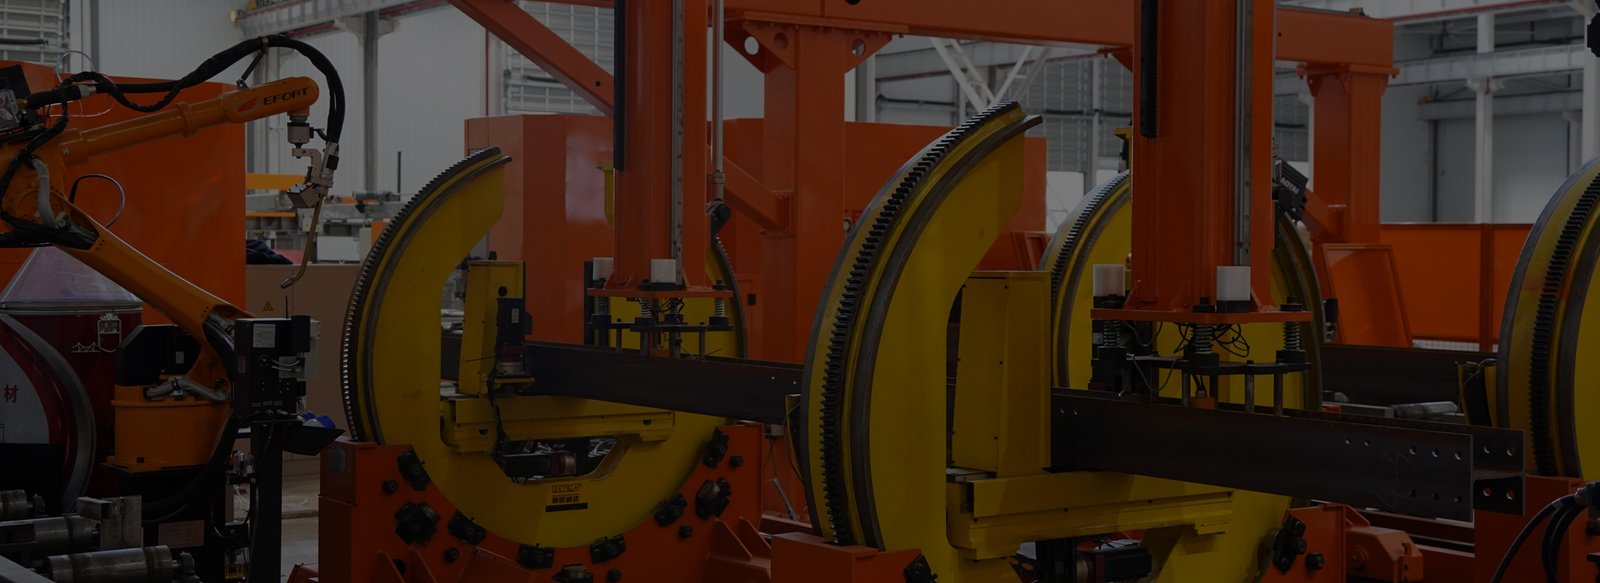
Programlama gerektirmeyen robotik kaynak sistemleri
Tam bağımsız fikri mülkiyet haklarına sahiptir
ve sektörde lider teknolojik düzeyi sürdürür.
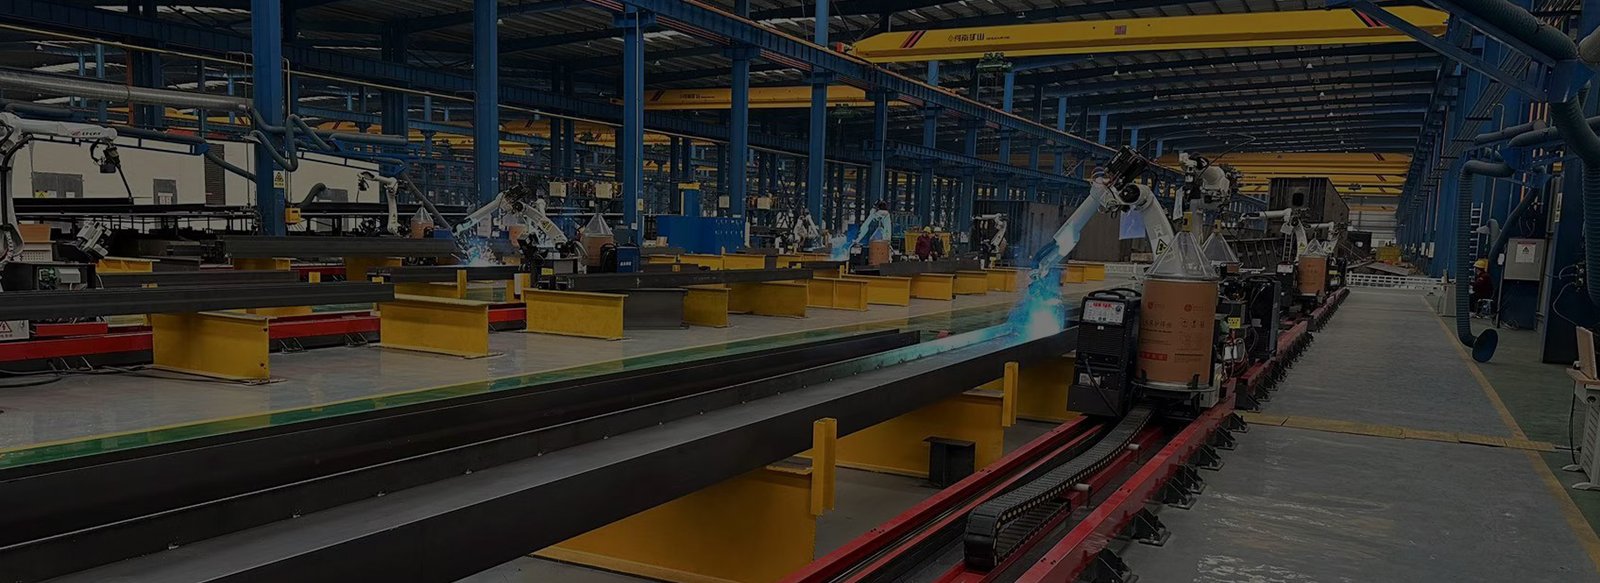
Sayıların üretimde akmasına olanak tanıyın
Endüstriyel tasarım yazılımı ve görsel sensörler aracılığıyla
bileşenlerin üç boyutlu dijital modeli elde edilir.
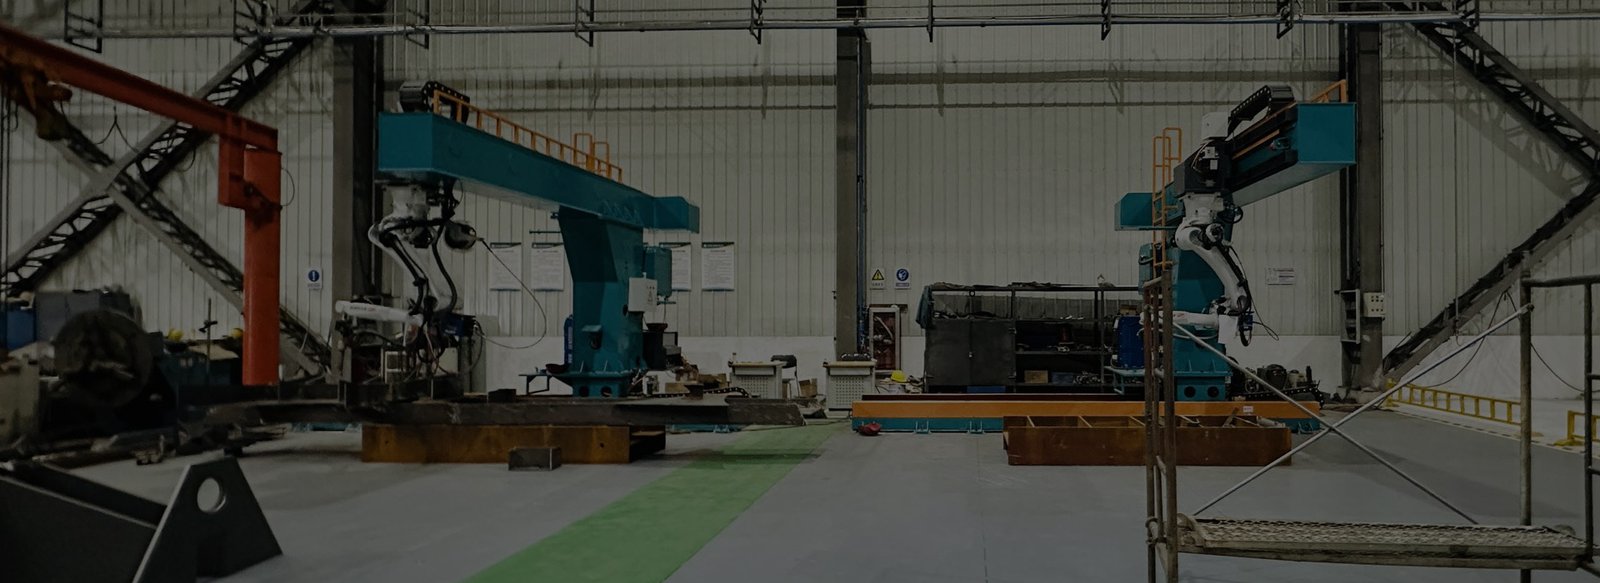
Endüstriyel robot akıllı işletim sistemi
Dijital edinim (görsel sistemler; endüstriyel tasarım yazılımı)
Dijital iletim (iletişim etkileşimi; 5G uygulama teknolojisi)
Dijital işleme (dijital ikiz; yapay zekâ hesaplama)
Dijital tahrik (endüstriyel robotlar; CNC üretim ekipmanları)
Çelik imalatı için robotik kaynak sistemleri
JTCLASER programlama gerektirmeyen robotik kaynak sistemleri, kaynak robotlarını, görü tabanlı dikiş tanımayı ve çalışma istasyonu kontrol yazılımını bir araya getirerek çelik bileşenlerin imalatını destekler. Ürün yelpazesi; konsol yapı, portal, zemin rayı, tek robot ve robotik montaj ve kaynak çalışma istasyonlarını içerir. Ürün yelpazemizde açıklanan tipik iş parçaları arasında çelik konstrüksiyon kiriş ve kolonlar, braketler, köprü plakası üniteleri, gemi panelleri ve diğer çelik konstrüksiyon yapılar yer alır.
Uygun kaynak uygulamaları için, görü sistemi erişilebilir kaynak dikişlerinin konumunu belirler ve kaynak yolu oluşturma ile proses seçimi için bilgi sağlar. Ekipman yine de uygulama kurulumu, uygun kaynak parametreleri, iş parçası desteği ve torç erişilebilirliğinin gözden geçirilmesini gerektirir. Programlama gerektirmeyen çalışma, her parçanın hazırlıksız kaynak yapılabileceği anlamına gelmez. Montaj ve kaynak çalışma istasyonları, iş akışlarının bir parçası olarak içe aktarılan model verilerini de kullanabilir.
Yalnızca eksen sayısına bakmak yerine gerçek parçalarınıza göre bir çalışma istasyonu seçin. İş parçası boyutları, dikiş konumları, malzeme, ağız hazırlığı ve fabrika yerleşimi, uygun çalışma zarfını ve ekipman konfigürasyonunu belirler. Aşağıdaki ürün bağlantıları farklı düzenleri ve hedeflenen uygulamalarını açıklar. Uygun bir sistemi görüşmek için bize çizimler, malzeme bilgileri ve kaynak birleşimlerinin fotoğraflarını gönderin.
Hakkımızda
Shaanxi Jingtai Cooperation Laser Technology Co., Ltd., Shaanxi Eyaleti Xi’an’da bulunan ulusal bir yüksek teknoloji işletmesidir. Çekirdek teknolojisi, bağımsız fikri mülkiyet haklarına sahip ileri lazer markalama, kesme, kaynak ve temizleme sistemlerini kapsar. Şirket lazer teknolojisinde liderdir ve endüstriler genelinde hassas imalat için lazer markalama, kesme, kaynak ve temizleme makineleri sunar.
HakkımızdaYıllık çalışma istasyonu satışı
350
Pazar payı
30%
Yıllık yeni müşteri sayısı
100
Ürünler ve çözümler
Endüstriyel tasarım yazılımları ve görsel sensörler aracılığıyla bileşenlerin üç boyutlu dijital modeli elde edilir. Grafik platformumuz üzerinde, kendi geliştirdiğimiz dijital ikiz ve yapay zekâ teknolojisi kullanılarak iş programı oluşturulur. Bu program, robot gövdesi, harici eksenler ve üretim ekipmanlarını eşgüdüm içinde sürerek metal yapılarda kesme, montaj, kaynak, taşlama, kontrol, boyama ve daha fazlasını kapsayan esnek imalat sürecini tamamlar.
Konfigürasyon
Daha fazla bilgi-
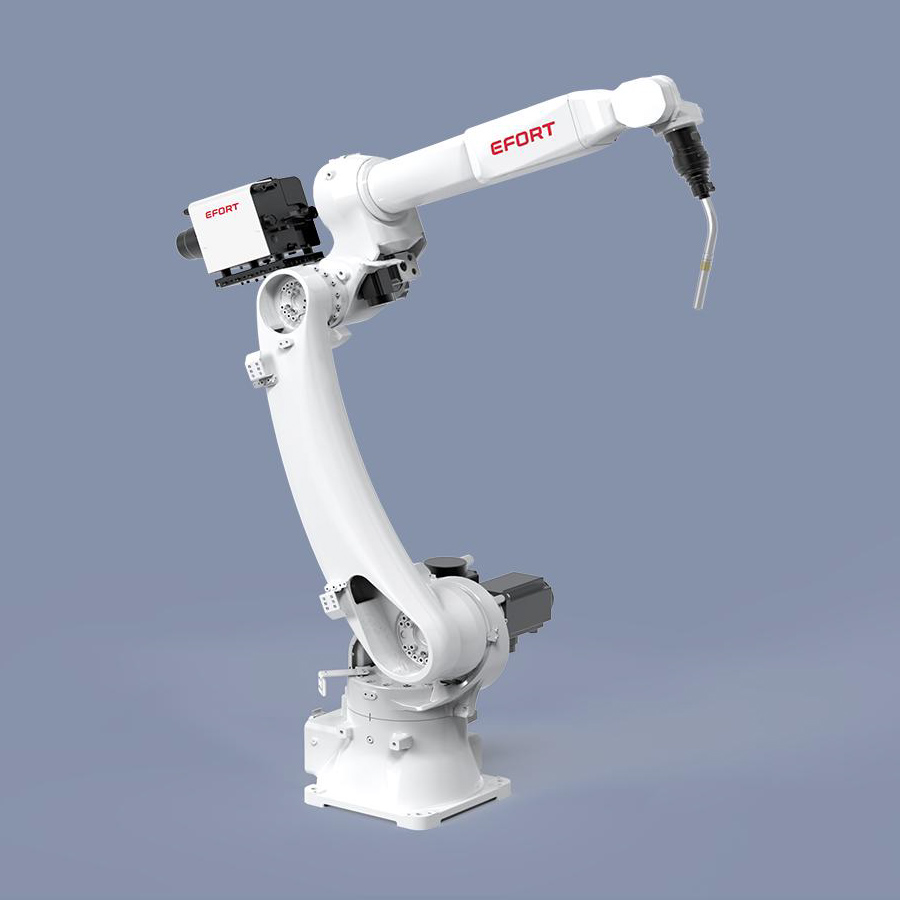 Efort robotu ARC10-1600
-
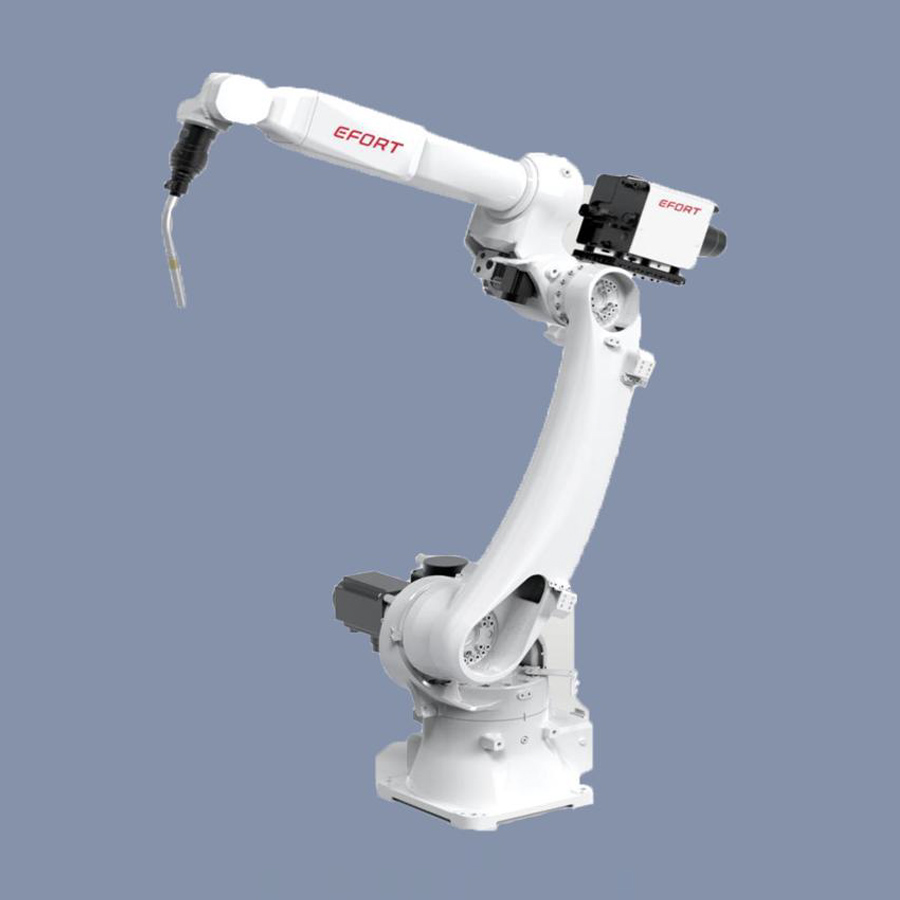 Efort robotu ARC12-2000
-
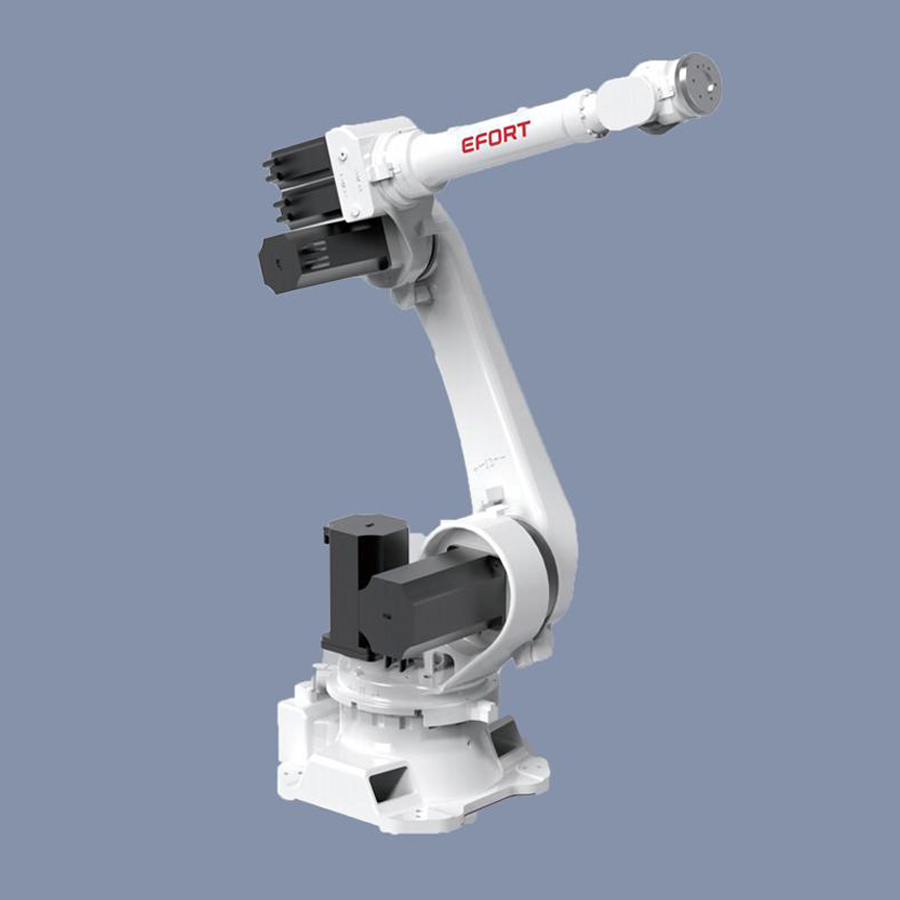 Efort robotu ER5-2100
-
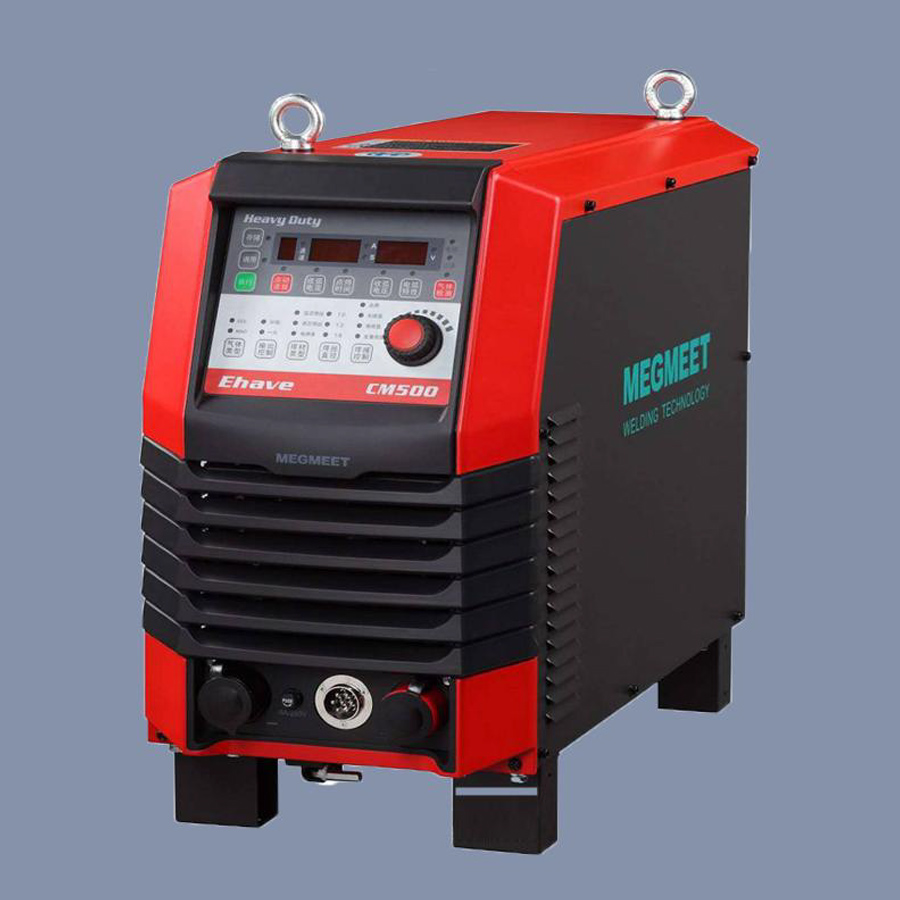 MEGMEET kaynak güç kaynağı Artsen PM500FR
-
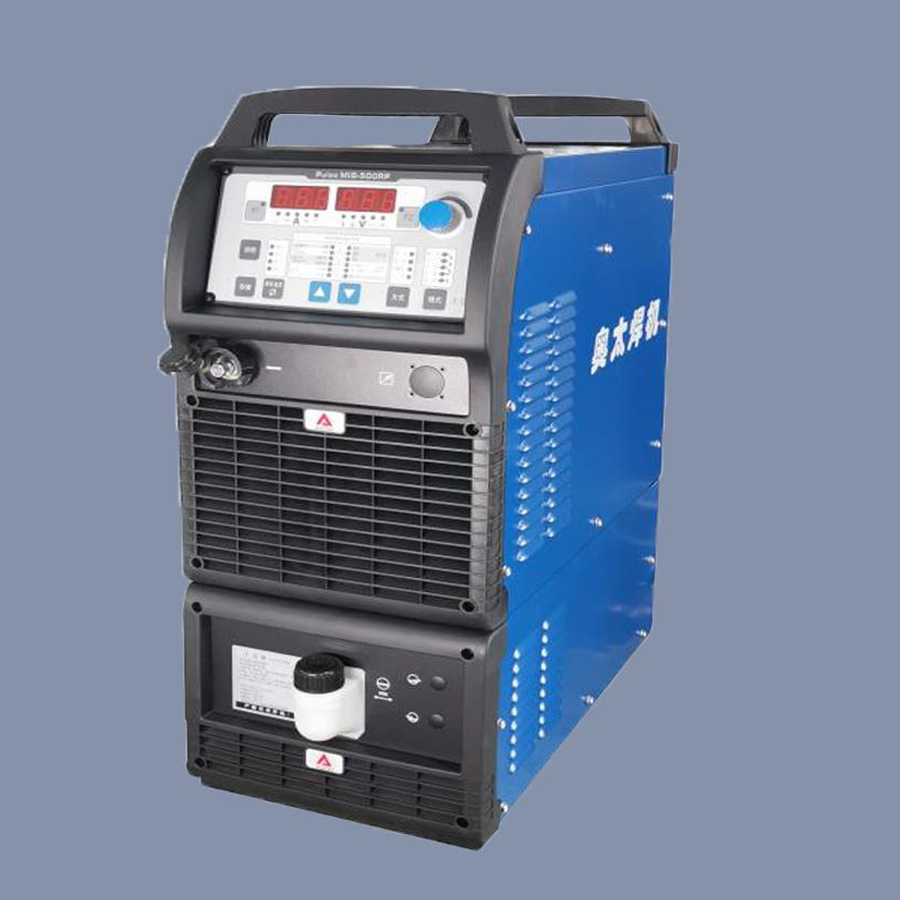 AOTAI kaynak güç kaynağı PLUSE MIG-500RP
-
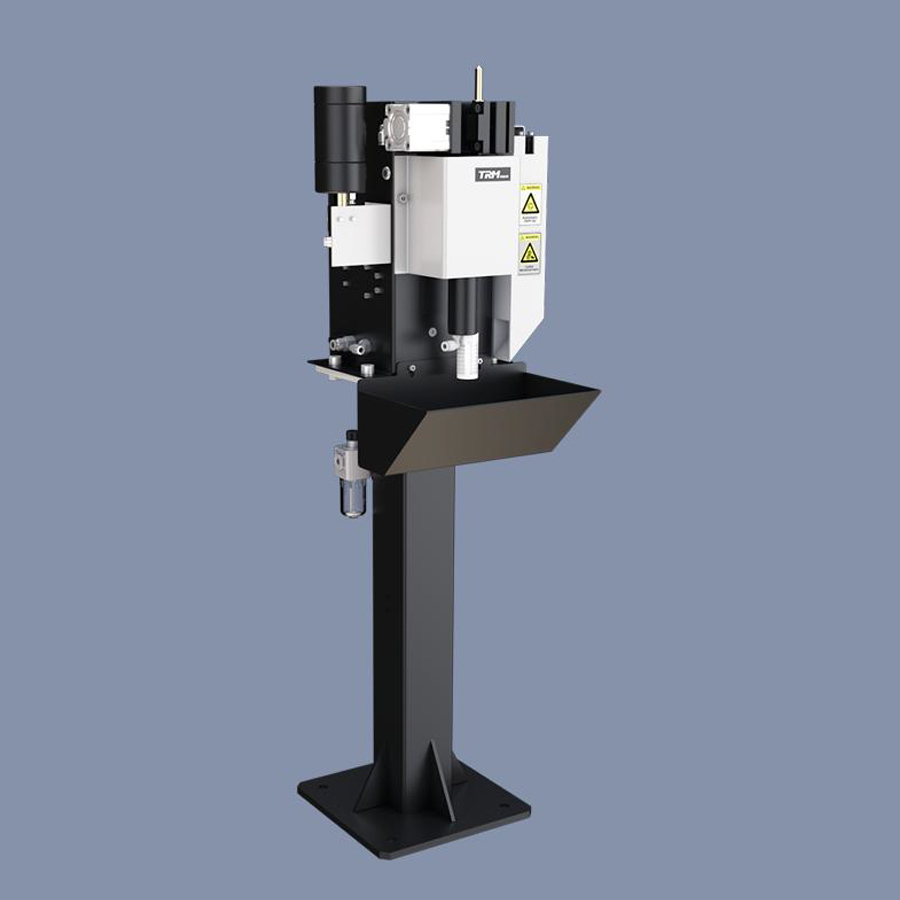 Pnömatik torç temizleme istasyonu SC230A SE
-
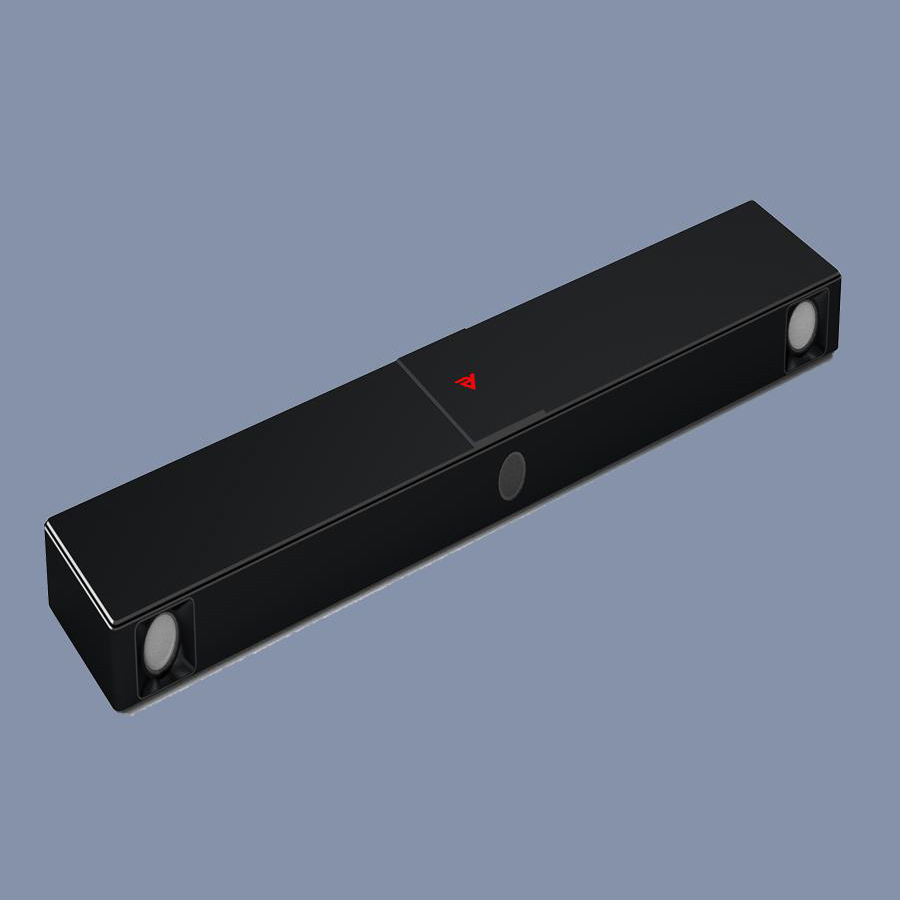 RVBUST RVC-P32200
-
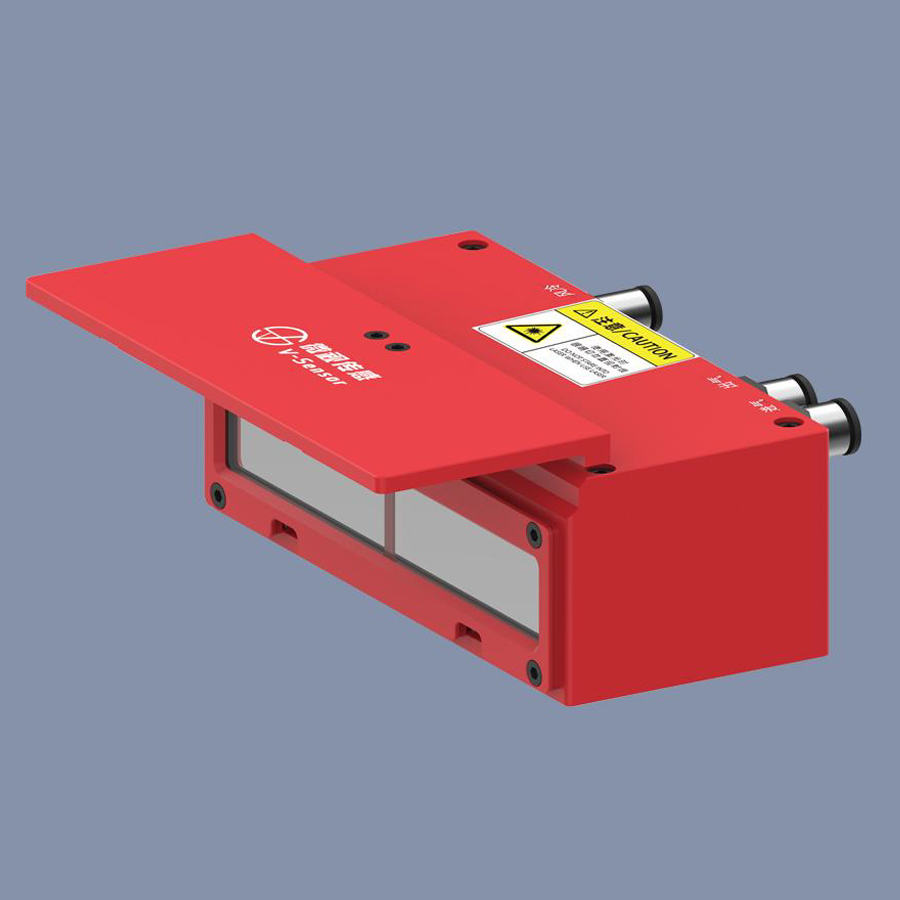 Wuxi Micro Vision 3D-MEMS kamera
-
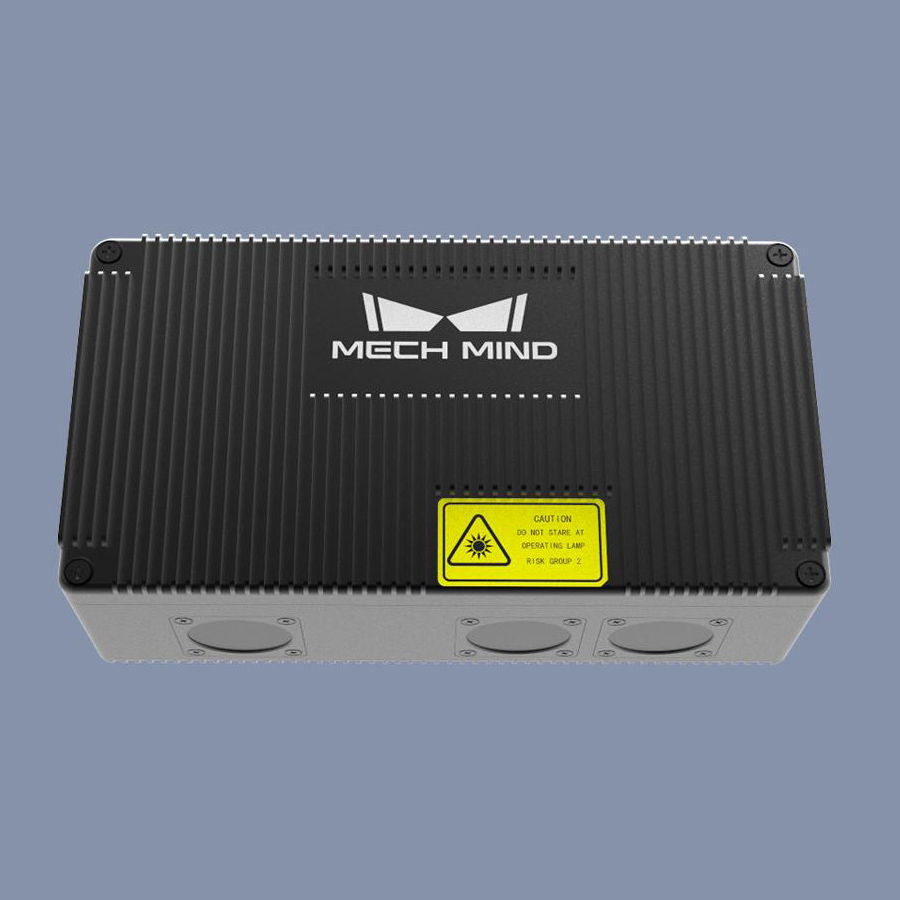 Mech-Eye PRO XS
-
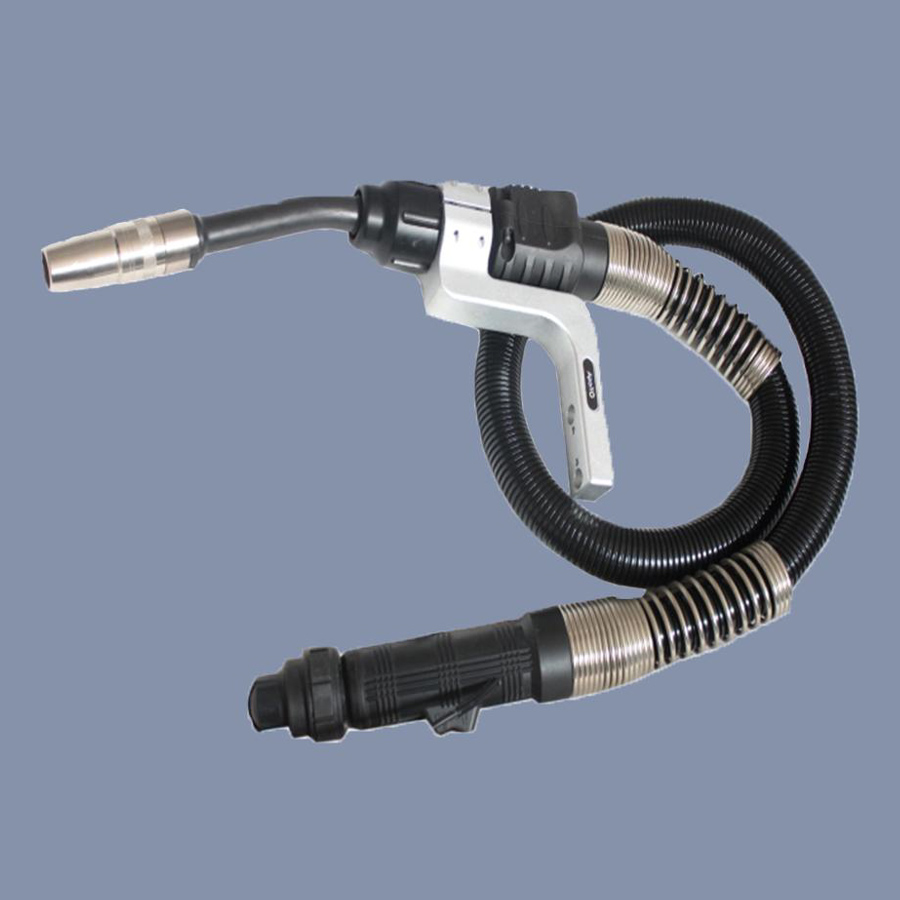 APOLLO APW503
-
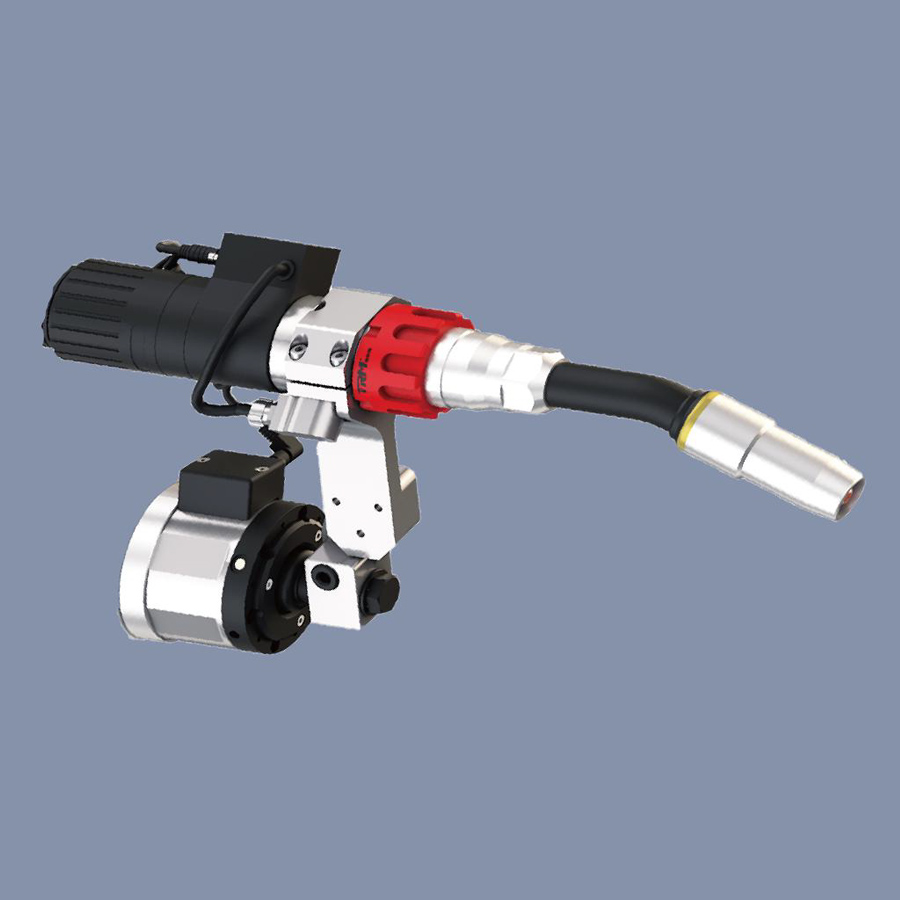 Terma kaynak torcu TRM651W
-
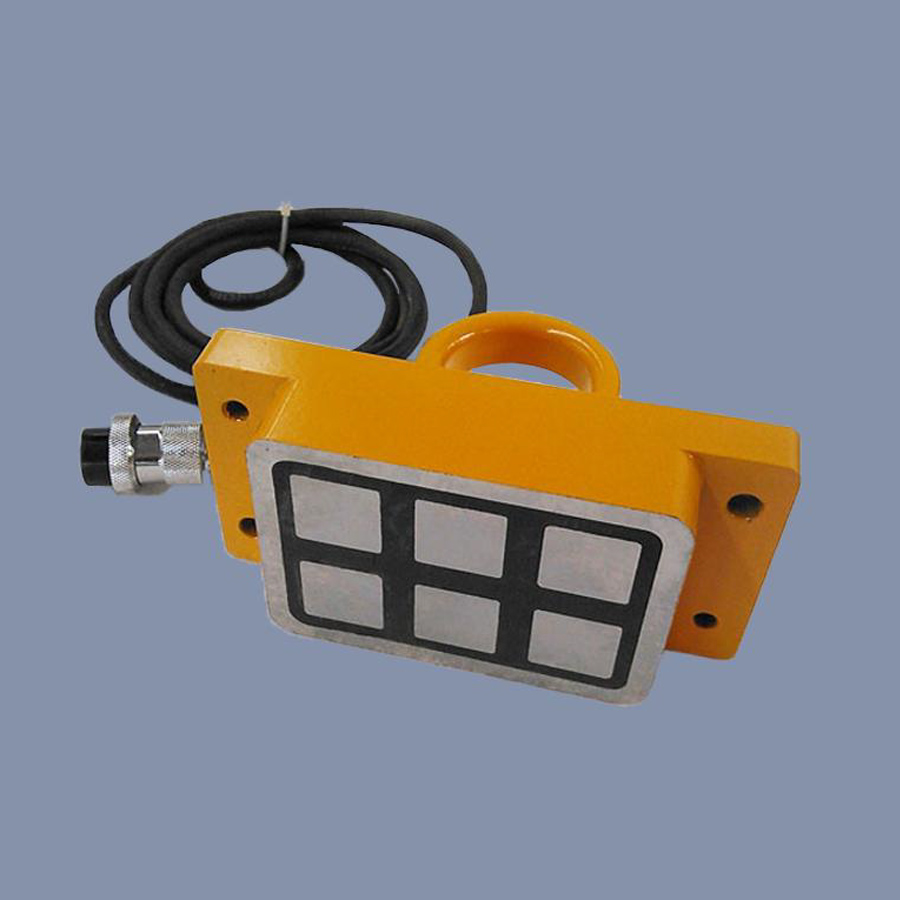 Qianhao elektromanyetik QC10-80-B1-W
Ürünler
Daha fazla bilgi- Robotik montaj ve kaynak hücresiUygun çelik kiriş, kolon ve prefabrike bina üretim hatlarında, bileşen konumlandırmayı ve kaynağı birleştirir.
- 9 eksenli konsol tipi kaynak robotu hücresiUzun kirişlere, takviyeli panellere ve daha büyük çelik konstrüksiyon yapılara erişmek için X, Y ve Z eksen hareketi kullanır.
- 8 eksenli konsol tipi kaynak robotu hücresiDaha geniş bir konsol çalışma düzeni gerektiren köprü ve gemi levha-birim yapıları için tasarlanmıştır.
- 7 eksenli konsol tipi kaynak robotu hücresiBelirtilen konsol çalışma aralığı içindeki yapısal çatı kirişleri, H-kirişler, kolonlar ve braketler için.
- 9 eksenli portal tipi kaynak robotu hücresiKöprü levha birimleri, H-kirişler ve diğer çelik konstrüksiyon yapılar için çift robot konfigürasyonlu bir portal düzeni.
- 8 eksenli portal tipi kaynak robotu hücresiGemilerde, köprülerde ve çevre koruma ekipmanlarında kullanılan levha-birim yapıları için.
- 7 eksenli portal tipi kaynak robotu hücresiPortal üzerine monte edilmiş robot düzeni kullanarak yapısal kiriş, kolon ve braketlerin kaynağı için.
- Zemin raylı kaynak robotu hücresiKaynak robotunu zemin rayı boyunca hareket ettirerek çalışma alanı boyunca konumlandırılmış iş parçalarını kapsar.
- Tek robotlu kaynak hücresiTek bir robotun çalışma zarfı içindeki erişilebilir birleşimler için görü tabanlı dikiş tanıma ve yol oluşturma kullanır.
Robotik kaynak hücresi nasıl seçilir
Konsol ve portal tipi kaynak hücreleri, kaynak robotunu daha büyük iş parçaları üzerinde konumlandırmak için harici eksenler kullanır. 7 eksenli modeller, yapısal kiriş, kolon ve braket gibi uygulamalar için açıklanmıştır. 8 eksenli modeller, köprü ve gemilerde kullanılan levha-birim yapılara doğru kapsamı genişletir. 9 eksenli konsol referans konfigürasyonumuz X, Y ve Z eksen hareketi kullanır; 9 eksenli portal ürün ise çift robot konfigürasyonunu açıklar. Aynı eksen sayısına sahip tüm sistemlerin aynı erişim mesafesi veya kapasiteye sahip olduğunu varsaymak yerine, bu konfigürasyonlar kendi ürün teknik özellikleri üzerinden karşılaştırılmalıdır.
Zemin raylı bir hücre, robotu çalışma alanının uzunluğu boyunca hareket ettirir. Tek robotlu bir hücre, robotun çalışma zarfı içinde sunulabilen bileşenleri kapsar. Montaj ve kaynak hücresi, uygun üretim hatları için malzeme konumlandırmayı kaynak operasyonlarıyla birleştirir. Bir model seçmeden önce dikiş görünürlüğü, kaynak pozisyonu, parça çevirme, fikstüre erişim ve gerekli malzeme akışını gözden geçirin. Ürün sayfalarını karşılaştırın; ardından önerilen yerleşimin gerçek işe göre kontrol edilebilmesi için temsilî çizimleri ve kaynak gereksinimlerini JTCLASER ile paylaşın.
En Son Yazılarımız
Mesaj
Sorularınız, iş birliği talepleriniz veya satış sonrası hizmet fark etmeksizin bize mesaj bırakmanızı memnuniyetle karşılarız; en kısa sürede dönüş yapıp yanıtları sağlarız.
JTCLASER ekibinin satış ve teknik uzmanları yıl boyunca 24 saat hat hizmeti sunar; bu sayede sorunları çözmenize ve tüm arızaları gece gündüz gidermenize yardımcı olur.
Aynı zamanda, birim zaman başına maliyetinizi güvence altına almak için ücretsiz ve hızlı arıza giderme danışmanlığı sağlarız ve her zaman yanınızdayız.