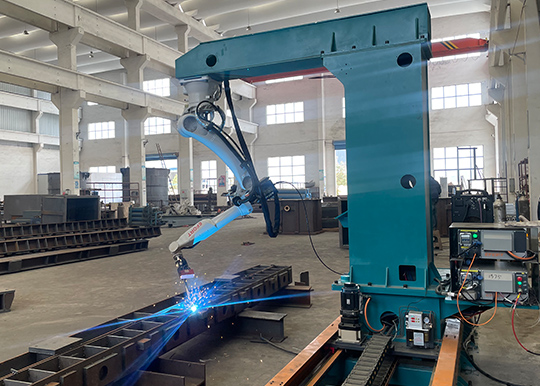
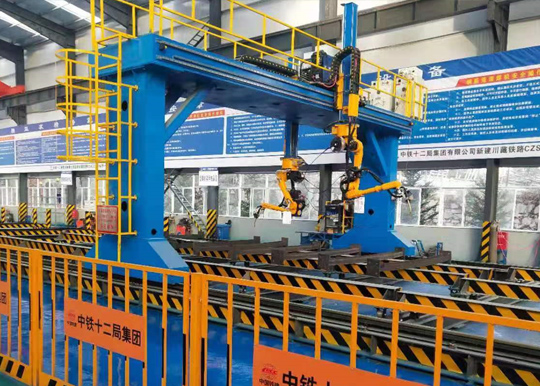
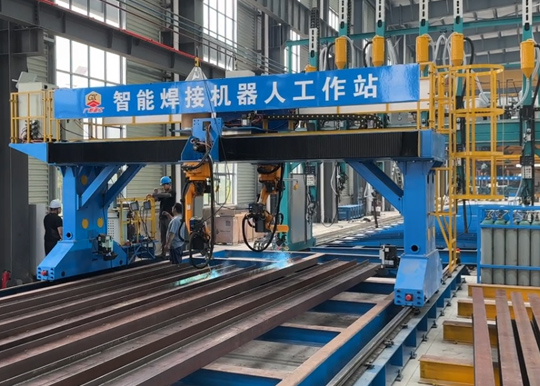
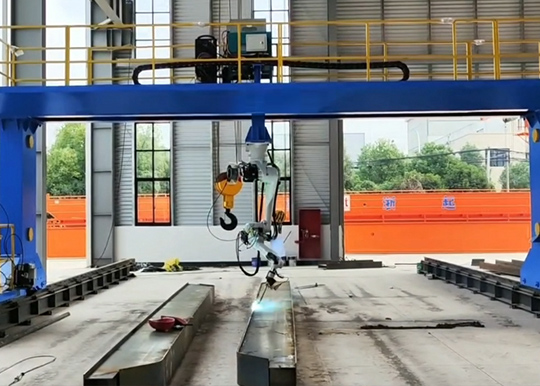
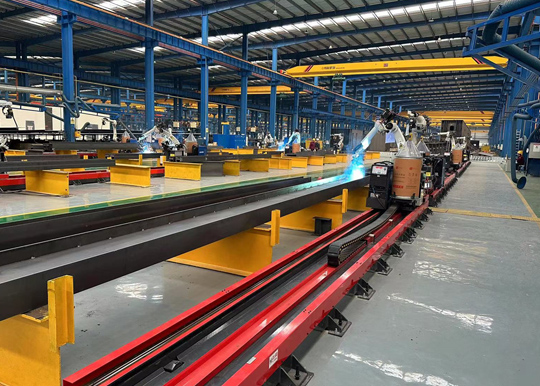
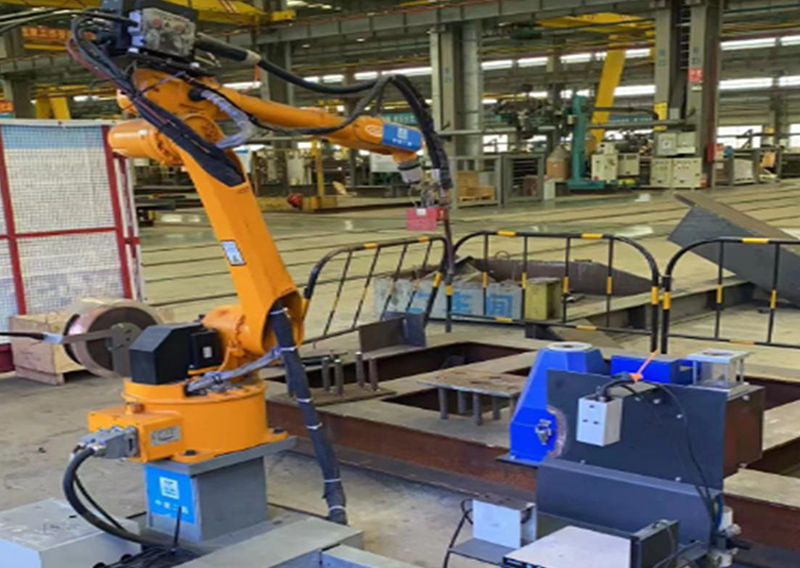
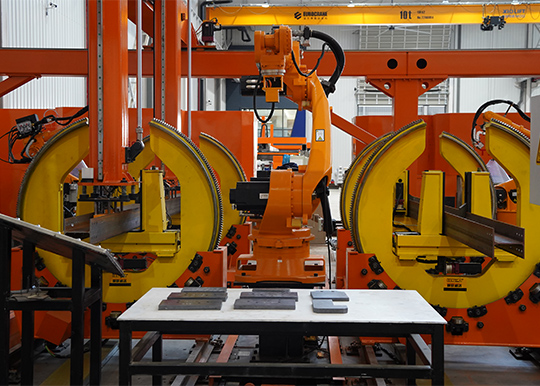
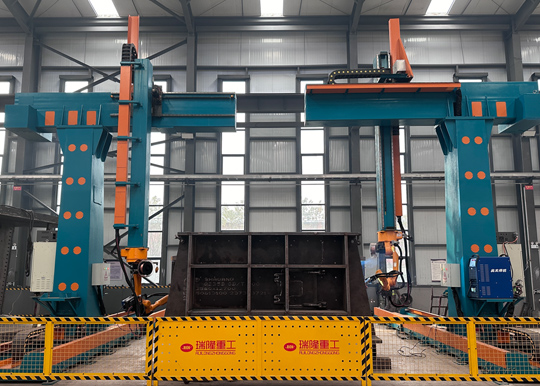
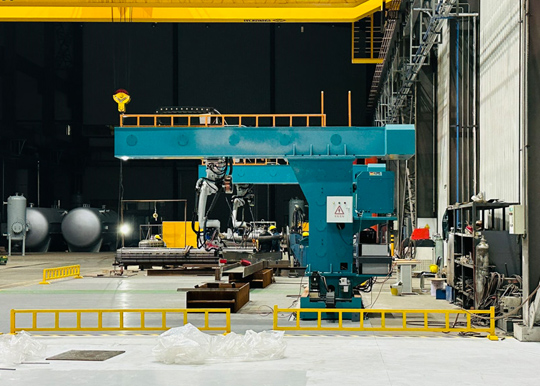
Zemin rayı kaynak robotu çalışma istasyonu
Her bir zemin rayı kaynak iş istasyonu seti şunları içerir: ark kaynak robotu, zemin rayı yürüyüş mekanizması, kaynak güç kaynağı, kaynak torcu ve su soğutma sistemi, görme sistemi, akıllı kaynak sistemi (standart yapılandırma). Zemin rayı uzunluğu 6 metre/9 metre olup, zemin rayı, kremayer, çeşitli doğrusal kızaklar vb. dâhil X ekseninde yer değiştirme yapabilir. İş istasyonunun Y ekseni yönündeki çalışma aralığı, ray uzunluğuna bağlı olarak her iki tarafta 1,5 metredir.
Ürün görselleri
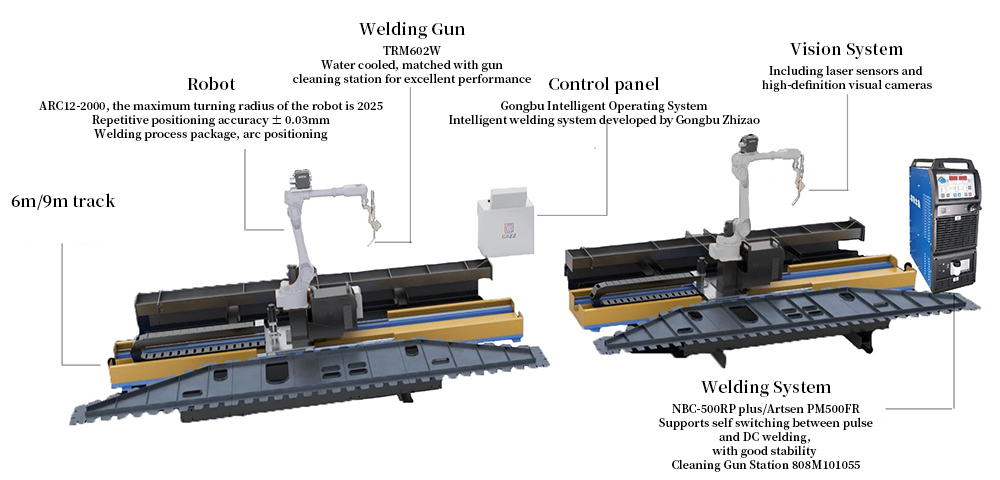
Zemin rayı akıllı iş istasyonunun montaj şeması
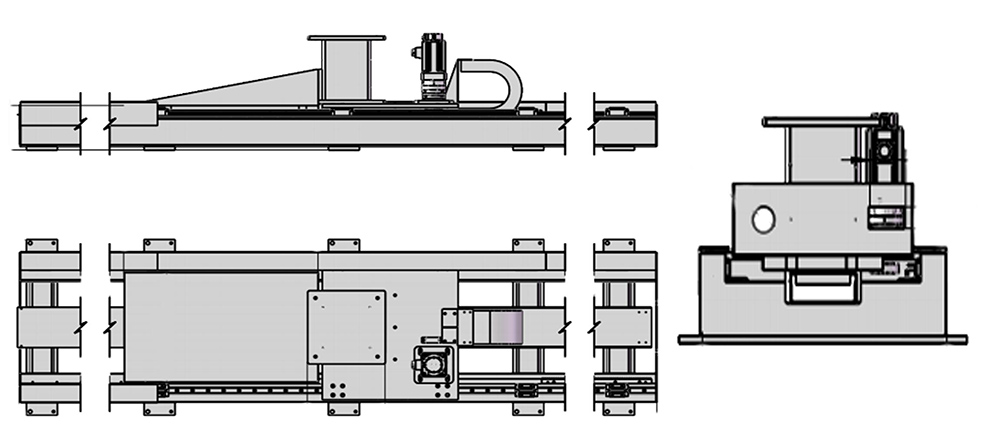
Zemin rayı akıllı iş istasyonunun parametreleri
| Ekipman adı | Zemin raylı akıllı çalışma istasyonu |
| Ekipman modeli | GBDG-6X/GBDG-9K/GBDG-12X |
| Destekleyici sistem yazılımı | JTCLASER Intelligent Welding System |
| Ek eksen sayısı | Uzunluk yönündeki hareketi artırmak için 1 |
| Bir set için kaplanan alan | Çift iş istasyonu: 9.000 × 5.800 mm (9 metrelik ray, güvenlik geçidi ve çalışma platformu dahil) |
| Uygulanabilir kaynak dikişi türleri | Alın kaynakları, köşe kaynakları, çok pasolu çok katlı köşe kaynakları, kaynak ağzı (pah) kaynakları |
| Bileşen spesifikasyonlarına standart uyum | 1.200:550 mm (Genişlik:Yükseklik), uzunluk ekipman modeline göre uyumludur |
| Endüstriyel bileşen türleri | Çelik yapı, H kiriş yapısı, kutu yapı, köprü ve gemi levha paneli yapıları |
Zemin rayı akıllı iş istasyonunun performansı
| Uygulama süreçleri | Kesme, markalama, kaynak |
| Çevre koruma ekipmanları | Opsiyonel ekipman |
| İş koordinat sistemi | PCS2, PCS3 (rayın her iki tarafında) |
| Çalışma aralığı | 6500*1200*300 |
| Çalışma saatleri | 7*20H |
| Kaynak proses paketi | CO2/%80 CO2+%20 AR katı tel karbon çeliği, CO2 özlü tel karbon çeliği DC ve darbe kaynağı |
| Kaynak malzemesi türü | makara ambalajı, varil ambalajı |
| Uygulama senaryoları | H profil çelik kirişler, kolonlar, köprü ve gemi levhaları gibi yapı bileşenlerinin kaynağı |
| Hareket modu | Yedi eksenli koordineli hareket |
| Yardımcı eksen | Opsiyonel zemin rayı ve portal |
Zemin rayı akıllı iş istasyonunun iş akışı
1) Kaynak yapılacak iş parçası, elle veya bir konveyör zinciriyle iş istasyonuna aktarılır ve P noktasına yakın konumlandırılır;
2) (Eş zamanlı olarak veya önceden) Operatörler, bileşen numarası ve yönelimine göre modeli tutarlı şekilde döndürerek düğümler oluşturur;
3) Yerleştirmede önemli bir sapma varsa, bileşenin P noktasındaki konumu önce bir kamera kullanılarak tespit edilir;
4) Yerleştirme yeterince yakınsa, operatörler modeli doğrudan yükleyip taramayı başlatır. Bu aşamada, operatörler başka bir bileşeni de yukarıda belirtilen adımları gerçekleştirmek üzere ekipman raflarının ikinci setine veya bu ekipmanın başka bir iş istasyonuna vinçle yerleştirebilir;
5) Tarama tamamlandıktan sonra sistem kaynağı başlatır:
6) Bileşenin tüm kaynak işlemi tamamlandığında, bileşen sonraki iş istasyonuna daha ileri işlemler için aktarılır.
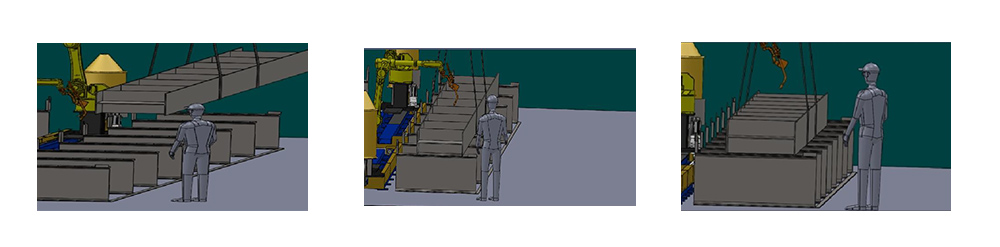
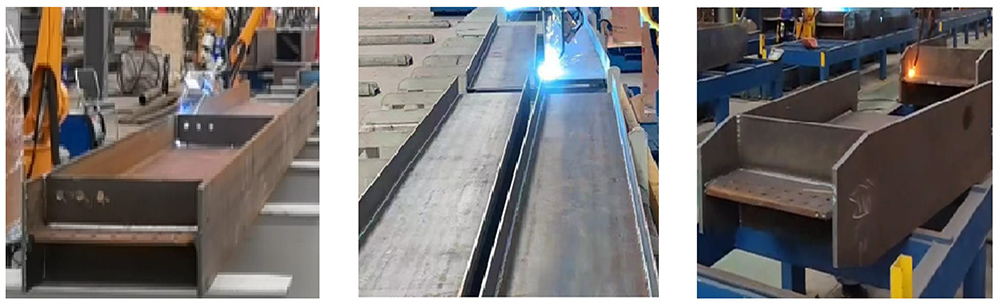
Uygulanabilir bileşen gösterimi (kısmi)
Zemin rayı kaynak iş istasyonunun doğru başlangıç noktası olduğu durumlar
Bir zemin rayı düzeni, robotun yapısal bileşenlerin uzunluğu boyunca erişimini uzatır. Kaynak görevi esas olarak sabit bir robotun uzunluk yönündeki erişim mesafesini aştığında, H kirişler, kolonlar ve erişilebilir köprü veya gemi levha yapıları için dikkate alınmalıdır. Ray, robotu başka bir çalışma pozisyonuna taşır; robot kolunun yine de gerekli kaynak torcu açısıyla kaynak birleşimine ulaşması gerekir.
Teklif hazırlarken üç boyutu ayırın: bileşen uzunluğu, ray uzunluğu ve erişilebilir kaynak zarfı. Uzun bir ray, torcun erişebileceği genişlik veya derinliği belirlemez. Destekler, kelepçeler ve uç açıklıkları, kullanılabilir erişimi azaltabilir. Hem en büyük hem de en küçük parçaları dahil edin; çünkü uzun bir kirişe uyan bir fikstür düzeni, küçük bir bileşenin yüklenmesini zahmetli hale getirebilir.
Kutu kesitler, diyaframlar ve yakın aralıklı kaburgalar için kesit görünümlerini sağlayın. Nominal dış ölçülere uysa bile, bir levhanın arkasında gizli kalan bir kaynak birleşimi erişilemez kalabilir. Tedarikçinin, torcun son pozisyonunun yanı sıra sensör görüşünü ve yaklaşım yolunu da değerlendirmesi gerekir. Yeniden konumlandırma veya farklı bir istasyon yerleşimi, ray uzunluğunu artırmaktan daha pratik olabilir.
Sisteme neler dahildir?
Mevcut açıklama; bir ark kaynak robotu, zemin rayı mekanizması, kaynak güç kaynağı, torç ve soğutma paketi, görme sistemi ve akıllı kaynak kontrolünü sıralar. Teklifte kesin model ve arayüzleri doğrulayın. Ayrıca parça desteklerini, fikstür sorumluluklarını, emişi, korumayı ve montaj işlerini netleştirin. Bunlar, iki teklifin karşılaştırılabilir entegre bir hücreyi tarif edip etmediğini belirler.
Referans veriler, farklı ray ve model düzenlerini içerir. Listelenen ölçüleri, tek bir makine için birbirinin yerine geçebilen sınırlar değil, konfigürasyon referansları olarak ele alın. 9 m çift istasyon kapladığı alan, çalışma aralığı değerleri ve bileşen boyutu girdileri, seçilen yerleşim çizimiyle eşleştirilmelidir. Bu, bir satış karşılaştırmasının bir konfigürasyonun uzunluğunu başka birinin genişliğiyle birleştirmesini önler.
| Yerleşim seçimi | Sorulması uygun soru | Sağlanacak bilgi |
|---|---|---|
| Sabit robot mu yoksa ray mı | Sabit robotun kullanılabilir erişim mesafesinin dışında hangi kaynak dikişleri kalıyor? | Kaynak birleşimi koordinatları ve parça yönelimi |
| Ray konfigürasyonu | Gerekli kullanılabilir strok uzunluğu nedir? | En uzun kaynak bölgesi ve uç boşlukları |
| Tek veya iki çalışma tarafı | Yükleme, robot hareketinden nasıl ayrılacak? | Destek pozisyonları ve elleçleme sırası |
| Kaynak ve görme sistemi paketi | Hangi birleşimler ve yerleşim varyasyonları kalifiye edilecek? | Malzeme, kaynak haritası ve numune parçalar |
| Fikstür ve tesisatlar | Kurulumdan önce saha neleri hazırlamalı? | Yerleşim planı, elektrik, soğutma, gaz ve elleçleme düzeni |
İşin istasyondaki akışı
Bileşeni üzerinde mutabık kalınan desteklere yükleyin ve hücre referansına göre konumlandırın. Kelepçelerin, geçici bağlantıların ve kabloların planlanan robot hareketini engellemediğini kontrol edin. Kaynak prosesi, parça onaylı birleşim tipi için hazırlanmış ve uygun proses seçilmiş olarak başlar. Tutarlı bir yükleme rutini, konumlama ve tarama adımlarının öngörülebilir kalmasına yardımcı olur.
Mevcut model güdümlü iş akışı, bileşen modelini gerçek yönelimle hizalar, gerekli yerlerde yerleşimi kontrol eder ve birleşim bölgesini tarar. Kabul edilen dikiş bilgisi mevcut olduğunda, sistem kaynak talimatlarını üretir veya seçer. Kontrol, gerekli konumlarda robotu ray ile koordine etmelidir. Devreye alma, kullanılabilir strokun yakın, orta ve uzak bölgelerindeki temsil edici birleşimleri test etmelidir.
Kaynaktan sonra parçayı muayene edin ve bir sonraki operasyona aktarın. İki taraflı düzenleme, bir yükleme stratejisini destekleyebilir; ancak eşzamanlı yükleme ve robot çalışması, tasarlanan hücre koruması ve kontrol sırası tarafından izin verilmiş olmalıdır. Sadece torç başka bir yerde çalışıyor diye boş tarafın güvenli olduğunu varsaymayın. Kurulu hücrenin işletim prosedürüne uyun.
Rayın atölyenizde neleri değiştirebileceği
İncelenmesi gereken temel fayda, sabit bir robot kurulumunu defalarca yeniden konumlandırmadan daha uzun bileşenlere erişimdir. Planlanmış bir destek yerleşimi, ardışık parçaların konumlandırılmasını kolaylaştırabilir. Görme tabanlı dikiş alma, uygun yerleşim varyasyonlarını karşılar; eşgüdümlü hareket ise robotu birleşimin etrafında konumlandırır. Bu yetenekler yine de stabil fikstürlere, uygun algılama koşullarına ve kalifiye bir kaynak prosesine bağlıdır.
Tasarruf tahmini yapmadan önce tam üretim çevrimini ölçün. Ray hareketi, tarama ve konumlama, ark yanmıyor olsa dahi gerekli çalışmalardır. Uzun bir kirişi yüklemek, diğer bölümlerin de ihtiyaç duyduğu bir vinci meşgul edebilir. Torç temizliği, muayene ve zaman zaman yeniden konumlandırma beklenen çıktıya dahil edilmelidir. Daha hızlı bir kaynak, elleçleme darboğazını mutlaka ortadan kaldırmaz.
Sipariş vermeden önce, zor uçlar ve kesişimleri içeren örnek bir işlem sırası isteyin. Kabul edilen parça çıktısını, aynı bileşenin mevcut yönteminizle kaynaklanmış haliyle karşılaştırın. Vardiyalar, kullanılabilirlik ve parça karması için varsayımları görünür tutun. Yayınlanan çalışma saatleri açıklaması, gözetimsiz çalışma garantisi değildir ve bakımın üretim planından çıkarılması için bir gerekçe olamaz.
Alternatif kaynak istasyonu yerleşimlerini karşılaştırın
Erişim mesafesine getirilebilen daha küçük parçalar için bir tek robotlu hücre karşılaştırmaya değerdir. Konsol tip hücre, uygun geniş sac üniteleri için farklı bir erişim düzeni sunar. Toplam çalışma alanı ve birleşim dağılımı bu mekanik yerleşimi haklı çıkarıyorsa bir portal sistem düşünün. Seçim, bileşen uzunluğundan ziyade kaynak haritasına göre yapılır.
Önerilen kurulumla ekonomik olarak erişilemeyen tek tük birleşimler için manuel kaynak uygun kalabilir. Üretim planı, az sayıda istisnai dikiş için mekanik karmaşıklık eklemek yerine işi robot ile manuel bir aşama arasında bölebilir. Her türlü maliyet karşılaştırmasına bu kalan işi ve muayenesini dahil edin.
Siparişten önce sorulacak beş soru
Ray uzunluğu, azami kesintisiz kaynak uzunluğuna eşit midir?
Hayır. Kullanılabilir kaynak erişimi; strok limitlerine, robotun erişim mesafesine, parça desteklerine, torç yönelimine ve uç boşluğuna da bağlıdır. Erişilebilir dikişleri nihai yerleşim çizimi üzerinde teyit edin.
Robot kaynak yaparken karşı tarafı yükleyebilir miyim?
Yalnızca bu işlem hücre tasarımında ve işletim prosedüründe öngörülmüşse. Korunan çalışma alanları, kontrol sırası ve elleçleme güzergâhı entegrasyon sırasında belirlenmelidir.
Raylı sistem farklı kiriş boyutlarını işleyebilir mi?
Bir aralık mümkün olabilir; ancak her parça ailesi için uygun destek, torç ve sensör erişimi ile onaylı bir proses gerekir. Yerleşim incelemesi için en küçük ve en büyük parçaları sağlayın.
Görme sistemi tüm fikstür işini ortadan kaldırır mı?
Hayır. Uygun dikiş konum bilgilerini elde edebilir; ancak bileşeni destekleyemez veya kaynak sırasında hareketi önleyemez. Fikstürler ve konumlandırma yöntemleri hücre tasarımının bir parçası olmaya devam eder.
Kurulum teklifi öncesinde neler gereklidir?
Kaynak haritasını, bileşen boyutlarını ve kütlesini, üretim karmasını, hedef çıktıyı ve kalite gerekliliklerini gönderin. Yükleme güzergâhını ve mevcut tesisatları gösteren bir yerleşim planı ve erişim belirsizse temsil niteliğinde numune parçalar sağlayın.
Bileşeninizi ve üretim hedefinizi görüşün
Parça çizimlerinizi, kaynak gereksinimlerinizi ve yerleşim planınızı aşağıdaki talep formu üzerinden gönderin. Teklif hazırlamadan önce kaynak birleşimine erişimi ve uygun konfigürasyonu inceleyebiliriz.
İş istasyonu teklifi isteyinTedarik Talebinizi Gönderin
Lütfen formu detaylı gereksinimlerinizle doldurun; destek ekibimiz kısa sürede size geri dönecektir. Profesyonel yönlendirme ve kişiye özel çözümler sunmak için projenize özel bir uzman atanacaktır.
En hızlı yanıt için talebinizi form üzerinden göndermenizi öneririz. Gönderimde sorun yaşarsanız, dxk@jtclaser.com adresinden doğrudan bizimle iletişime geçebilirsiniz.