
Elle kılavuzlamalı bağlama · Tekrarlanabilir bitirme
Akıllı işbirlikçi robot taşlama istasyonu
Yolu elle öğretin.
Tekrarlayan taşlamayı robot üstlensin.
Operatör tarafından kılavuzlanan hareketi yeniden kullanılabilir bir bitirme çevrimine dönüştürün. Taşlama, çapak alma ve yüzey hazırlığı için robotu, aşındırıcı aleti ve iş parçası bağlamayı parçalarınıza göre yapılandırın.
Uygulamaya özel takım ve yapılandırma. Nihai kapsam, iş parçanız için mutabık kalınarak belirlenir.
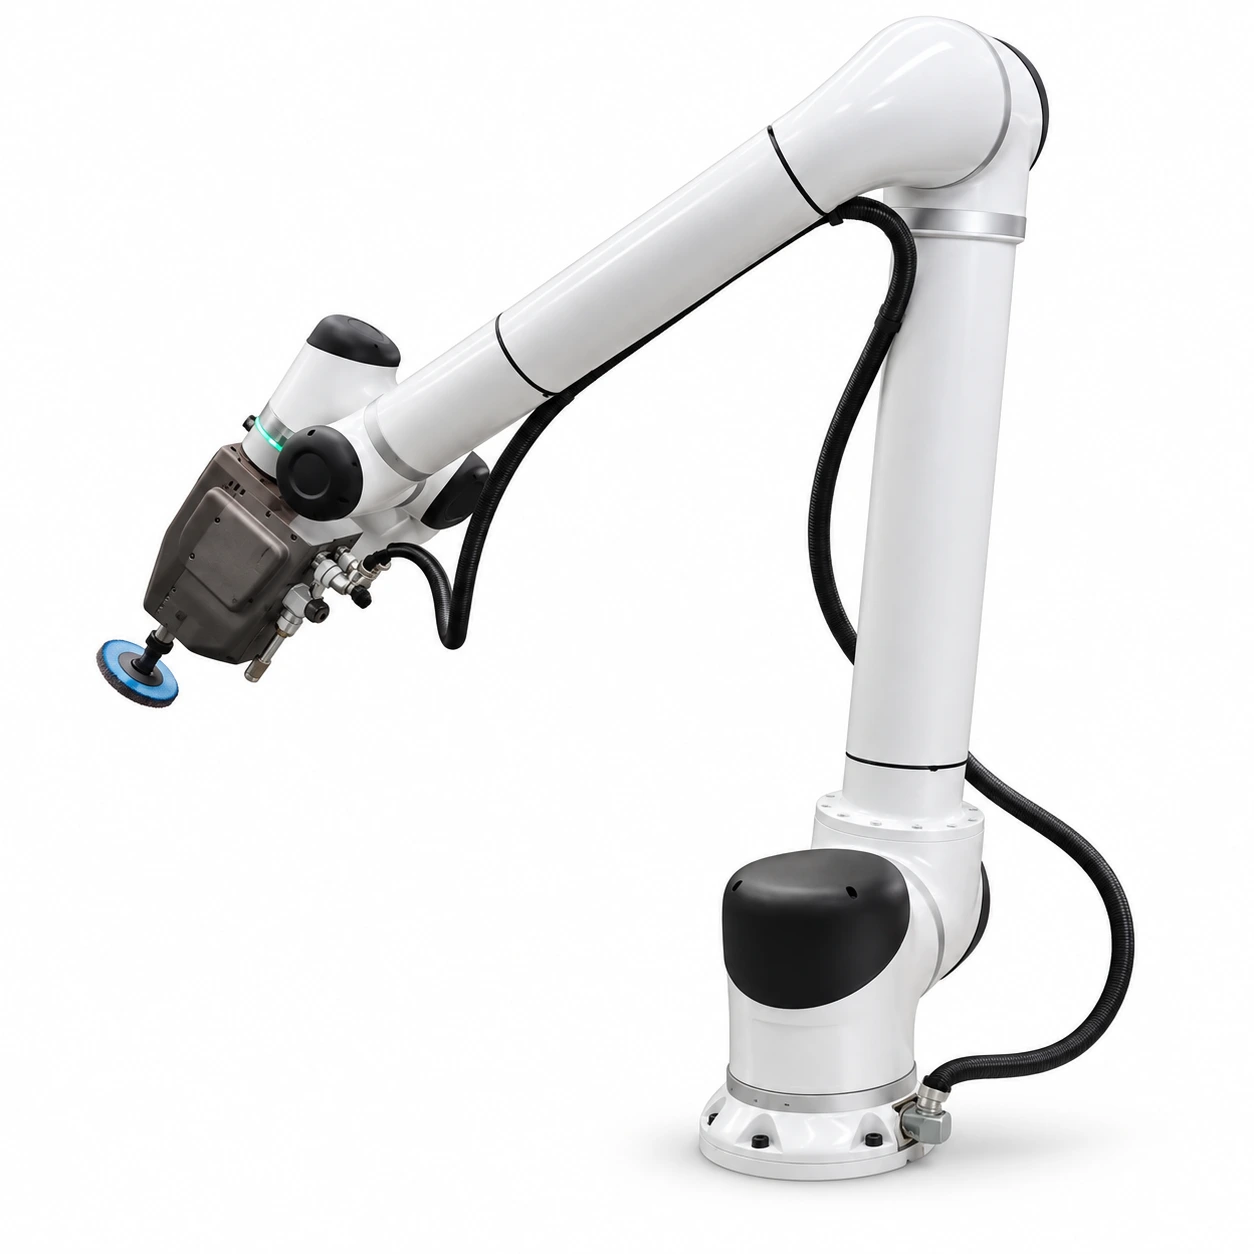
Operatörünüzün bilgi birikimini robot çevrimine taşıyın
Robot doğrulanmış bir hareketi tekrarlarken, insanların kurulum ve kaliteye odaklanmasını sağlayın.
Elle öğretin
Kolu hedeflenen yoldan yönlendirin. Elle kılavuzlamalı öğretme, hareket kurulumunu daha doğrudan ve gerçek parça ile ilişkilendirmeyi daha kolay hale getirir.
Doğrulanmış yolları yeniden kullanın
Uygun iş parçaları için, tutarlı bağlama ile öğretilmiş bir yörüngeyi kaydedip yeniden oynatın. Parça veya süreç değiştiğinde programı iyileştirin.
Tekrarlayan manuel işi azaltın
Tekrarlanan takım hareketini robota devredin; operatörler öğretme, yükleme, aşındırıcı durumunu yönetme ve kontrol görevlerini üstlensin.
Parçalarınız için yapılandırın
Aşındırıcı kafayı, sarf malzemelerini ve fikstürü; malzeme, erişilebilir yüzeyler ve ihtiyaç duyduğunuz yüzey bitişi için seçin.
Robotik taşlamayı uygulamada görün
Bu uygulama örneklerinde, farklı iş parçalarında robotik taşlamayı izleyin.
Uygulama örnekleri farklı ekipman ve takımları gösterir. Gösterim tek bir standart paketin özelliklerini tanımlamaz.
Öğretilen bir yörüngeden tekrarlanabilir bir sürece
Hazırlayın
İş parçasını konumlandırın, takımı ve aşındırıcıyı seçin ve robotun takım ve yük verilerini ayarlayın.
Kılavuzlayın ve kaydedin
Hareketi kaydetmek için elle kılavuzlamayı kullanın. Gerekli konumları alın ve takım yönelimini gözden geçirin.
Test edin ve iyileştirin
Yaklaşma hareketlerini ve yörüngeyi kontrol edin, ardından taşlama ayarlarını temsil niteliğindeki parçalar üzerinde doğrulayın.
Tekrarlayın ve kontrol edin
Onaylanan çevrimi yeniden kullanın. Üretim sırasında yüzey bitiş kalitesini, konumlandırmayı ve aşındırıcı aşınmasını izleyin.
Elle kılavuzlama öğretmeyi basitleştirir; aşındırıcı seçimi, proses ayarları ve doğrulama ise yine de gereklidir.
Doğru finisaj uygulamasını keşfedin
İyileştirmeniz gereken yüzeyden başlayın, ardından takımlamayı ve robot düzenini seçin.
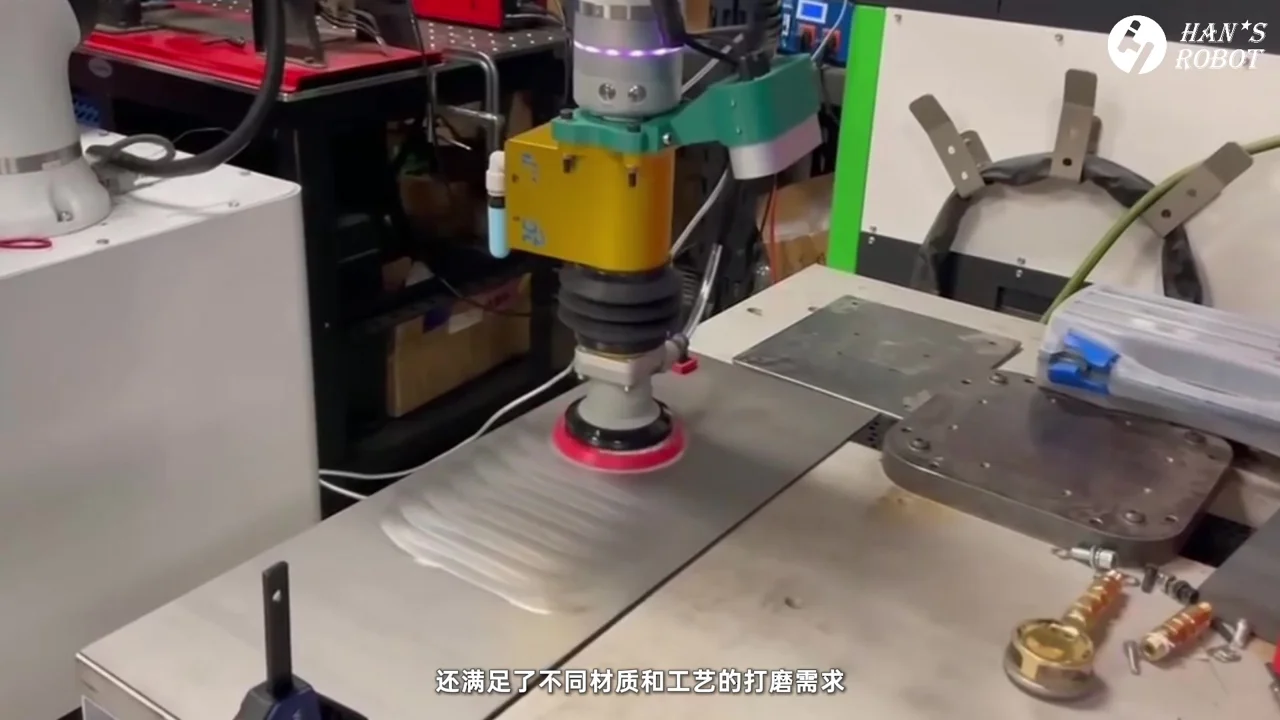
Yüzey hazırlama ve harmanlama
Ulaşılabilir yüzeyler ve kaynak dikişi harmanlama için disk veya diğer aşındırıcı takımları değerlendirin. Prosesi seçmeden önce malzeme kaldırma payını ve hedef bitişi tanımlayın.
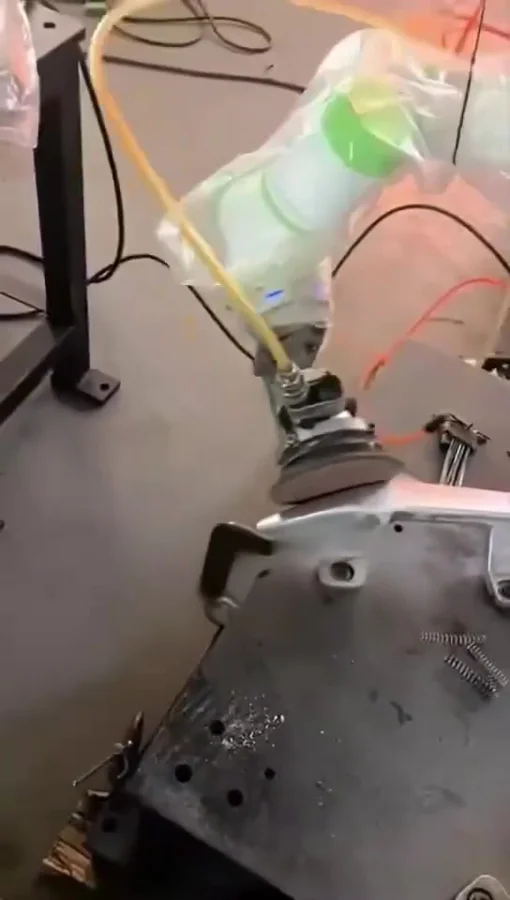
Kenarlar ve parça özellikleri
Metal bileşenlerde ulaşılabilir çapakları, kenarları ve lokal finisaj alanlarını değerlendirin. Parçaya erişim, bağlama ve takım açıklığı hangi özelliklerin işlenebileceğini belirler.
İşinize göre yapılandırılmış bir çalışma istasyonu
Robot ve erişim mesafesi
Tüm takım tertibatı ve proses yükleri için çalışma zarfını ve taşıma kapasitesini seçin.
Taşlama kafası ve aşındırıcı
Takım türünü, hız aralığını ve sarf malzemelerini malzemeye ve malzeme kaldırma gereksinimine uygun seçin.
Fikstür ve parça konumlandırması
Doğrulanmış yörüngelerin her çevrim için geçerli kalması amacıyla iş parçasını tutarlı biçimde konumlandırın.
Uyumluluk / kuvvet kontrolü
Kontrollü temas kuvveti veya yüzey değişkenliği gerektiğinde özel bir paketi değerlendirin. Bu seçeneği teklifte teyit edin.
Kontrol ve entegrasyon
Seçilen robot ve kontrolör için takım sinyallerini ve çevre birimleriyle iletişimi tanımlayın.
Koruma ve emiş
Aşındırıcı prosese ve atölye ortamına uygun koruma ve emişi planlayın.
Tek başına işbirlikçi bir robot kolu, taşlamayı korumasız insan erişimine uygun hale getirmez. Tüm uygulama için uygun koruyucu önlemler gereklidir.
Bir taşlama istasyonu seçmeden önce sorulacak sorular
Robot gerçekten elle öğretilebilir mi?
Sağlanan Elfin platform dokümantasyonu, FreeDrive öğretmeyi ve yörünge kaydı ile tekrarını açıklar. Nihai robot, kontrolör ve yazılım sürümü proje gereksinimlerinize göre kontrol edilir.
Aynı yörünge farklı parçalar için kullanılabilir mi?
Doğrulanmış bir yörünge, konumlandırması tutarlı eş parçalar için yeniden kullanılabilir. Geometri, fikstürleme, takımlar veya aşındırıcı aşınmasındaki değişiklikler ayar gerektirebilir ya da yeni bir program gerekebilir.
Elle kılavuzlamalı öğretme, sabit kuvvetle taşlamayı içerir mi?
Bunlar ayrı işlevlerdir. İş kontrollü temas kuvveti gerektiriyorsa, o uygulama için uygun bir uyumluluk veya kuvvet kontrolü paketi seçilmeli ve doğrulanmalıdır.
Ne tür bir yüzey kalitesi ve üretim hızı bekleyebilirim?
Sonuçlar malzemeye, başlangıç durumuna, takıma, aşındırıcıya ve proses ayarlarına bağlıdır. Önerilen prosesi değerlendirebilmemiz için temsil edici parçaları ve ölçülebilir kabul kriterlerini paylaşın.
Uygulamanızı görüşelim
Taşlamanız gereken parçayı bize gösterin
Mevcut prosesinizi JTCLASER’e anlatın. Gereksinimlerinizi inceleyip uygun bir çalışma istasyonu konfigürasyonunu görüşeceğiz.
- Parça fotoğrafları veya çizimleri, malzeme ve boyutlar
- Taşlanacak bölgeler ve başlangıç yüzeyi veya kaynak durumu
- Hedef yüzey kalitesi ve taşlama payı
- Parti büyüklüğü, üretim ihtiyaçları ve mevcut atölye alanı
Çizimleri veya fotoğrafları şu adrese e-posta ile gönderin
dxk@jtclaser.com