L’ajout d’une détection de joint à une cellule robotisée doit partir de la variation que la cellule existante ne sait pas gérer, puis adapter le capteur et l’interface du contrôleur à ce problème. Vérifiez la visibilité du joint, l’accès de l’outil, l’étalonnage, la communication, les limites de correction, la qualité du procédé et la reprise avant de réceptionner la mise à niveau. La recherche de joint, le balayage avant soudage et le suivi en temps réel répondent à des besoins différents et peuvent être combinés lorsque c’est validé.
Rédigé par dxk | JTCLASER
Quel problème la cellule existante ne parvient-elle pas à résoudre ?
Je ne commencerais pas la mise à niveau capteur d’un robot de soudage en demandant quel capteur est le plus récent. Identifiez d’abord à quel moment la cellule actuelle perd la maîtrise du joint. Le point de départ varie-t-il d’un ensemble à l’autre ? Le joint entier est-il décalé ? Sa forme change-t-elle, ou se déplace-t-il au fil du soudage ?
Ces questions transforment une discussion générale sur le soudage intelligent en exigence concrète de mise à niveau. La documentation de départ cite la recherche, le suivi, le balayage avant soudage et la réduction de la programmation. Pour une mise à niveau, la vraie question est de savoir quelle capacité manquante répond à la limitation de production mesurée.
Un robot peut être sain mécaniquement tout en ayant besoin de meilleures informations sur le joint. À l’inverse, un capteur ne peut pas compenser chaque montage endommagé, outil usé ou assemblage incorrect. Corrigez les problèmes connus de l’état initial avant de juger l’essai du capteur.
La base de connaissances JTCLASER apporte un contexte de dépannage utile pour examiner l’état de base de la cellule. La mise à niveau traitée ici concerne l’intégration et la réception, et non une procédure générale de dépannage.
En quoi les options de détection diffèrent-elles ?
La recherche de joint mesure la position avant le début du soudage. Un kit de détection par contact ajouté a posteriori peut localiser des surfaces de référence par une méthode de contact adaptée. Un système optique peut mesurer des caractéristiques sans ce contact, sous réserve de la visibilité et de l’état de surface.
L’évaluation d’un suivi de joint par l’arc ajouté a posteriori examine si le procédé de soudage en cours fournit un signal exploitable et si le contrôleur peut exécuter la correction prévue. Ce n’est pas un simple substitut à une caméra, et son adéquation dépend du procédé et du joint.
Un balayage avant soudage ajouté a posteriori capture la géométrie avant l’exécution. Il peut aider à la planification de trajectoire, mais les données décrivent la pièce au moment du balayage. Le suivi optique en temps réel observe au contraire la géométrie pertinente pendant le soudage et permet les corrections prévues dans l’intégration.
Un fabricant propose à la fois la recherche de joint hors ligne et le suivi en temps réel dans ses systèmes de capteurs. Cela confirme que ces fonctions peuvent être distinctes, même au sein d’une même famille de produits ; la configuration livrée doit tout de même être vérifiée. Lire la présentation des fonctions de détection (en anglais).
Quelles sont les sept vérifications de la mise à niveau ?
- Établir l’état mécanique et procédé de référence de la cellule existante.
- Identifier la fonction requise : recherche, balayage ou suivi.
- Prouver la visibilité du capteur et l’accès de l’outil sur des joints réels.
- Vérifier la compatibilité du robot, du générateur et du réseau.
- Étalonner l’ensemble de la relation capteur-outil.
- Valider le soudage corrigé et la reprise après défaut.
- Documenter les coûts, la maintenance et les responsabilités de réception.
L’ajout d’une détection de joint devient bien plus facile à évaluer lorsque chaque vérification a une preuve et un responsable. Évitez de traiter l’achat d’un capteur comme un accessoire indépendant sans effet sur la cellule.
Vérification 1 : l’état initial est-il assez stable pour être amélioré ?
Examinez la recette actuelle, l’état de l’outil, le montage, les consommables et les résultats de contrôle acceptés. Consignez le schéma de défaillance réel et la fréquence des interventions des opérateurs. Comparez des pièces équivalentes plutôt que de vous fier à une impression générale de mauvaise qualité.
Une collision de torche, un dépassement de fil irrégulier ou un montage qui bouge peuvent produire des symptômes qui ressemblent à un problème de détection. Si ces problèmes persistent, l’essai de mise à niveau risque de mesurer une combinaison de défauts et de masquer l’apport du capteur.
J’établirais une pièce de référence et consignerais sa configuration avant modification. Conservez les réglages de fonctionnement précédents et un plan de restauration approuvé. L’équipe technique peut ainsi distinguer l’effet de la mise à niveau des modifications sans rapport.
Ne laissez pas l’examen de l’état initial devenir un prétexte pour modifier chaque partie du poste. Limitez les travaux au périmètre de mise à niveau autorisé et documentez séparément les problèmes supplémentaires.
Vérification 2 : quelle fonction intégrer à la mise à niveau ?
Choisissez la fonction requise à partir de la variation observée. Un point de départ décalé peut nécessiter une séquence de recherche. Un joint qui évolue pendant le soudage peut appeler une autre réponse. Un nouvel ensemble avec peu de données de programmation peut aussi nécessiter l’acquisition de géométrie et la génération de trajectoire.
Demandez comment chaque fonction s’intègre au cycle. Les recherches par contact consomment du temps de mouvement. Le balayage peut exiger un passage séparé ou un changement de position. La détection en temps réel peut imposer des contraintes d’accès et de communication. La bonne comparaison porte sur la production conforme, et non sur la seule vitesse de mesure du capteur.
Si les devis emploient la même expression pour plusieurs capacités, demandez un schéma fonctionnel et une démonstration. Précisez quand les mesures sont prises, quelles coordonnées sont générées et quel contrôleur les exploite.
Cela évite aussi qu’un fournisseur de cellules de soudage robotisé chiffre un système de remplacement plus important alors qu’une mise à niveau bien cadrée pourrait suffire, ou propose une mise à niveau trop étroite alors que le besoin réel est plus large.
Vérification 3 : le capteur voit-il la caractéristique et la torche peut-elle l’atteindre ?
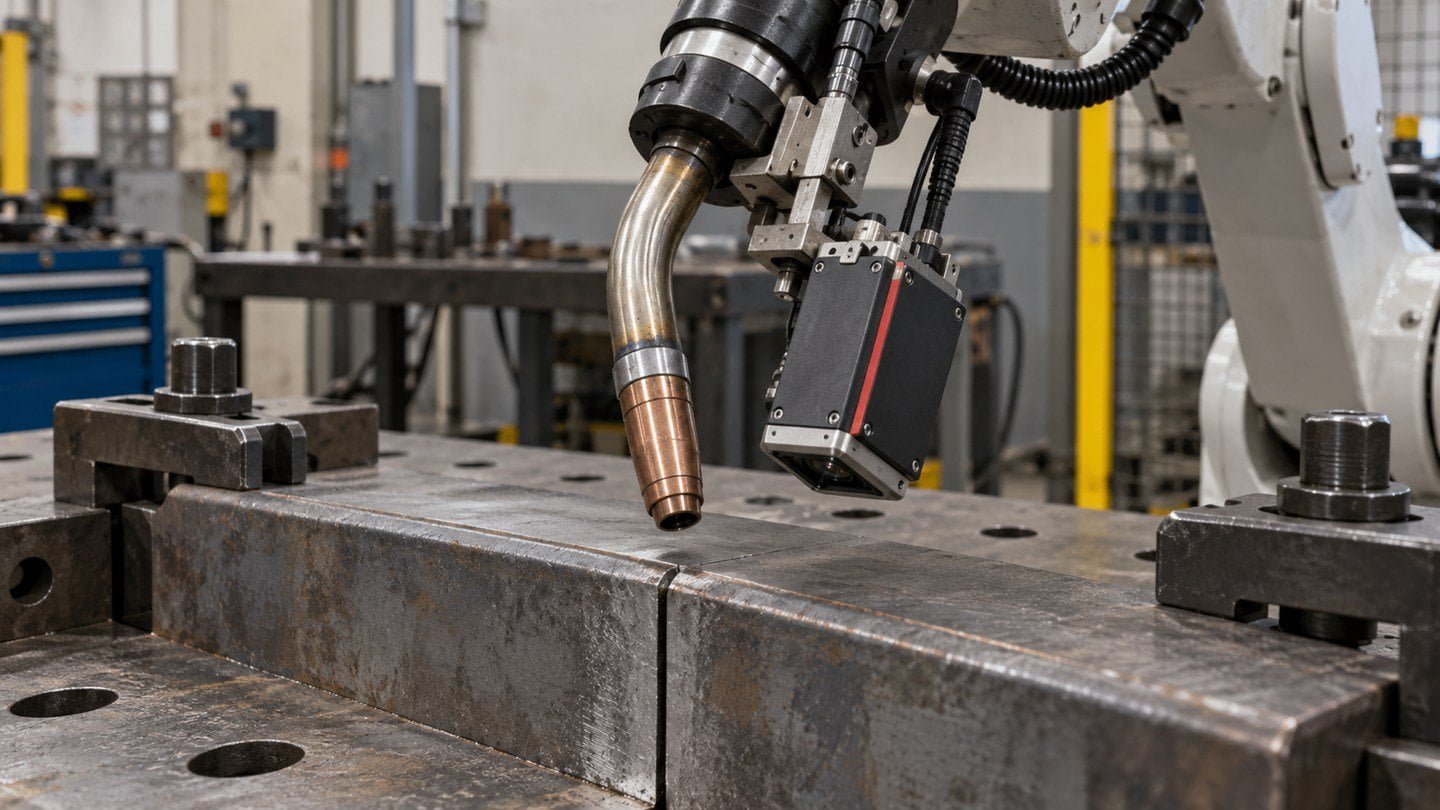
L’intégration d’un capteur de soudage optique exige de la place pour le capteur, une vue exploitable du joint, une protection contre l’environnement et une orientation de torche compatible. Ces conditions doivent coexister sur toute la trajectoire.
Examinez les débuts et fins de soudure, les angles intérieurs, les pointages, les brides et les changements de positionneur. Vérifiez si un capteur monté en avant de la torche reste utile lorsque le sens d’avance change. Le système peut nécessiter une autre vue ou une transition planifiée plutôt qu’une mesure continue présumée.
Un manuel de suivi optique explique que la réflectivité et les perturbations du procédé influencent les mesures. J’y vois une raison de tester les surfaces et dispositions de montage réelles, et non un motif pour considérer d’office un matériau comme inadapté. Lire les limites de la détection optique (en anglais).
Vérifiez l’enveloppe complète de l’outil en simulation lorsque c’est utile, puis confirmez-la dans le cadre du processus de mise en service approuvé. Une capture d’écran d’un joint dégagé ne prouve pas le dégagement sur tout le cycle de production.
Vérification 4 : le contrôleur existant peut-il exploiter les données ?
La compatibilité de l’interface capteur-robot comprend les protocoles de communication, les options logicielles du contrôleur, les corrections prises en charge, la temporisation et la gestion des défauts. Une connexion réseau physique ne prouve pas que le robot peut utiliser les mesures dans le mode de fonctionnement requis.
Demandez une attestation écrite de compatibilité pour les versions exactes du robot et du contrôleur. Vérifiez si une licence, une carte d’interface, une passerelle ou une mise à jour logicielle est nécessaire. Convenez de qui fournit et maintient chaque composant.
Tenez compte aussi du générateur de soudage. Si la mise à niveau inclut l’adaptation des paramètres, identifiez comment les commandes parviennent au générateur et quels paramètres sont pris en charge. Une simple correction de trajectoire ne doit pas être vendue comme une commande adaptative complète du procédé.
Les fonctions de sécurité existantes doivent rester efficaces après les modifications. L’intégrateur doit évaluer l’application révisée et valider les mesures de protection concernées, plutôt que de considérer le nouveau capteur comme sans lien avec le système robotisé.
Vérification 5 : quelle relation entre le capteur et l’outil ?
L’étalonnage relie les observations du capteur au système de coordonnées du robot et de l’outil. La tâche n’est pas terminée parce que la caméra produit une image nette. Sa mesure doit placer correctement le point outil prévu dans la cellule réelle.
Définissez la procédure d’étalonnage, les objets de référence, les enregistrements et les déclencheurs de revérification. Un support de fixation modifié, un col de cygne remplacé, une collision ou une configuration d’axes externes modifiée peuvent affecter la relation réceptionnée.
J’inclurais un échantillon de vérification après l’étalonnage. Un contrôle géométrique répétable aide l’équipe à distinguer une dérive d’étalonnage d’une surface difficile ou d’un joint modifié.
La cellule doit signaler un étalonnage invalide ou des données d’outil manquantes lorsque l’intégration le permet. Au minimum, les opérateurs ont besoin d’un contrôle documenté avant d’utiliser une configuration modifiée.
Vérification 6 : la mise à niveau améliore-t-elle la production conforme ?
La mise en service du capteur de la cellule doit mesurer le taux de détection, les corrections exécutées, la qualité, le temps de cycle et les interventions. Utilisez la même base de réception que pour la comparaison avec l’état initial.
Le robot peut suivre le joint de façon plus régulière alors que les défauts dus à la contamination ou au mode opératoire subsistent. Consignez ces résultats séparément. N’affirmez pas que le capteur règle toutes les causes de défaut d’une soudure.
Testez des situations de défaut et de reprise définies selon la procédure sûre de l’intégrateur. Incluez les mesures perdues, la géométrie hors plage et les changements de consommables approuvés. Les opérateurs doivent savoir quand une nouvelle recherche ou un nouveau balayage est nécessaire.
| Observation après mise à niveau | Domaine à examiner | Premier contrôle maîtrisé |
|---|---|---|
| Les mesures semblent correctes mais la position de soudure est décalée | Relation entre coordonnées | Vérifier l’étalonnage capteur-outil |
| Les angles intérieurs échouent alors que les joints ouverts passent | Visibilité et dégagement | Examiner la vue du capteur et l’orientation de l’outil |
| La correction fonctionne en essai mais pas en production | Temporisation ou configuration | Comparer les interfaces livrées et les réglages de recette |
| Moins de joints manqués mais porosité inchangée | Procédé de soudage | Examiner la propreté, la protection gazeuse et le mode opératoire qualifié |
| La reprise perd régulièrement la référence de la pièce | Logique de redémarrage | Démontrer la séquence de recalage définie |
Vérification 7 : que comprend le prix de la mise à niveau ?
Le coût de l’ajout d’un capteur de joint doit inclure le capteur, les supports, la protection, les options du contrôleur, l’intégration, l’étalonnage, les essais de développement, la formation des opérateurs et la réception. Indiquez séparément les frais logiciels et de service récurrents.
Un devis de mise à niveau capteur doit aussi identifier les temps d’arrêt et les responsabilités liées à l’accès au site. Une cellule de production peut nécessiter une installation par phases ou une fenêtre d’arrêt convenue. Intégrez les exigences de restauration et d’assistance à ce plan.
Pour comparer une mise à niveau à un remplacement, le prix d’une cellule de soudage robotisé doit décrire un outillage et une production équivalents. Un fabricant de cellules de soudage robotisé peut proposer un remplacement intégré parce que l’accès ou la compatibilité du contrôleur limite la mise à niveau. Évaluez cette justification plutôt que de supposer qu’un remplacement est toujours excessif.
Ne demandez un devis de cellule de soudage robotisé qu’une fois le périmètre clarifié. Un bras robot seul n’est pas une alternative équivalente à un poste complet équipé de capteurs. Le prix d’un bras robot de soudage ne couvre qu’une partie du projet, sauf si le vendeur inclut explicitement les équipements périphériques et l’ingénierie.
Lorsque vous comparez des fabricants de machines de soudage robotisé, demandez une attestation écrite de compatibilité pour le contrôleur installé plutôt que de supposer que tout kit de capteurs peut être ajouté. Les fabricants de robots de soudage doivent indiquer qui prend en charge l’interface, l’étalonnage et la réception ; sinon, une offre apparemment complète peut laisser ces tâches non chiffrées.
Comment la maintenance doit-elle évoluer après l’installation ?
Ajoutez au plan de maintenance les tâches de nettoyage et d’inspection approuvées pour le capteur. Définissez les consommables tels que les vitres de protection, les contrôles d’étalonnage et les inspections de câbles d’après les instructions de l’équipement.
Consignez ce que les opérateurs doivent observer avant la production : dommages, contamination, support déplacé ou contrôle de référence manquant. Les contrôles doivent être assez simples pour être réalisés de façon régulière et assez précis pour révéler un problème pertinent.
Traitez les mises à jour logicielles comme des modifications de configuration. Évaluez leur effet sur les interfaces, les recettes, l’étalonnage et les preuves de réception. Ne laissez pas une mise à jour remplacer une configuration validée sans revue.
Préservez l’accès aux enregistrements antérieurs et au circuit d’escalade de l’assistance. Le capteur et le robot peuvent dépendre de prestataires de service différents ; l’acheteur doit savoir qui coordonne un problème qui concerne les deux.
Demandez à l’équipe de mise en service de conserver à la fois les mesures de référence d’origine et les enregistrements réceptionnés après mise à niveau. Cette comparaison est particulièrement utile après un remplacement de torche ou une modification du support, lorsque la cellule fonctionne encore mais que sa relation géométrique a changé.
Ajout d’une détection de joint : questions d’acheteurs
Un ancien robot de soudage peut-il recevoir un nouveau capteur optique ?
Parfois, mais la compatibilité dépend de la configuration. Vérifiez les interfaces du contrôleur, les options logicielles, les fonctions de correction prises en charge, le dégagement de l’outil et les implications de sécurité avant de commander le matériel.
Faut-il toujours remplacer la détection par contact par une détection laser ?
Non. La détection par contact peut rester adaptée à la tâche requise. Comparez la fiabilité, le temps de cycle, l’état de surface, l’accès et le coût d’intégration sur le joint réel plutôt que de suivre une hiérarchie des technologies.
Le balayage avant soudage rend-il le suivi inutile ?
Pas automatiquement. Un balayage préalable établit la géométrie à un instant antérieur. La nécessité d’informations supplémentaires en temps réel dépend de ce qui change pendant l’exécution et de la façon dont le mode opératoire gère ce changement.
Comment prouver que la mise à niveau a été utile ?
Comparez la qualité acceptée, le temps de cycle total, les reprises et les interventions dans des conditions équivalentes. Reliez les résultats aux identifiants des échantillons et aux révisions de configuration, y compris pour les essais infructueux.
Une démonstration suffit-elle pour approuver la mise à niveau ?
Elle peut montrer un potentiel, mais la réception doit inclure les cas de production difficiles, le comportement de reprise, la maintenance et la documentation nécessaires à l’exploitation de la cellule mise à niveau.
Ajouter la capacité manquante
Le meilleur ajout de détection de joint répond à une limitation définie sans masquer de nouvelles responsabilités. J’utiliserais l’essai pour établir où le capteur fonctionne, où il doit s’arrêter et ce que l’équipe de production doit entretenir. Échangez sur la cellule existante et les besoins en échantillons avec JTCLASER ou utilisez le centre d’assistance technique pour rassembler les informations utiles.
Note de revue technique : les fonctions de détection, les corrections autorisées et les exigences de maintenance dépendent de l’équipement livré et du procédé approuvé. Ce guide n’autorise ni le contournement des protections ni l’application de réglages de contrôleur non pris en charge.