Rédigé par dxk, JTCLASER · Mis à jour le 4 octobre 2026
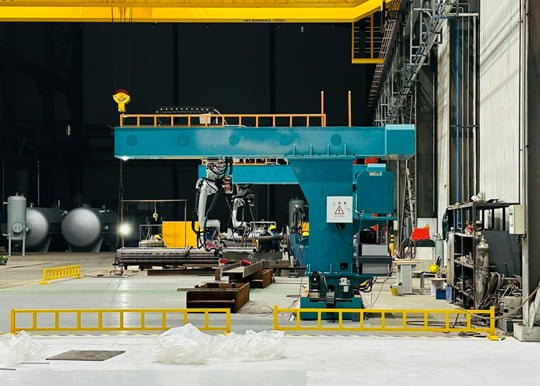
Un poste de soudage sur potence 7, 8 ou 9 axes doit être choisi en fonction des joints qu’il peut atteindre et du cycle de production qu’il peut réaliser. Des axes supplémentaires peuvent offrir un positionnement utile, mais ils ne garantissent à eux seuls ni une meilleure qualité de soudure ni un cycle plus court. Comparez la configuration réelle des mouvements, l’accès de la torche, les montages et le processus de chargement à partir des mêmes plans de pièces.
Que révèle le nombre d’axes ?
Un robot de soudage industriel possède ses propres articulations. Un poste peut ajouter des mouvements externes pour déplacer le robot le long d’une pièce, déplacer la potence ou repositionner la pièce. Le nombre total annoncé décrit le système proposé, mais différents fournisseurs peuvent compter ou agencer ces mouvements différemment.
Demandez un schéma qui nomme chaque axe et indique ce qu’il déplace. Déterminez quels axes bougent pendant le soudage, lesquels positionnent le système entre les joints, et si le contrôleur et le logiciel proposés coordonnent le mouvement requis. Ne supposez pas que tous les systèmes 8 axes ont les mêmes directions de déplacement, ni qu’un poste 9 axes comprend un positionneur rotatif.
recommandations de KUKA sur les équipements de soudage à l’arc (en anglais) décrivent les unités linéaires comme un axe supplémentaire permettant d’étendre l’enveloppe de travail d’un robot. Cela confirme le rôle d’une translation externe, sans définir la configuration d’axes d’un devis JTCLASER.
Comparer 7, 8 et 9 axes selon le problème d’accès
| Poste | Point de départ de l’évaluation | Preuves à demander |
|---|---|---|
| Potence 7 axes | Composants de structure longs dont les joints sont accessibles depuis le trajet de translation prévu. | Accès aux deux extrémités, angles de torche, dégagement du montage et course exploitable. |
| Potence 8 axes | Ensembles qui tirent parti du positionnement supplémentaire dans l’implantation proposée. | Mouvement gagné, couverture latérale, mode de support et dimensions d’installation. |
| Potence 9 axes | Exigences plus poussées de positionnement ou d’accès aux joints. | Répartition nominative des axes, exigences de mouvement coordonné, étude de collision et accès de maintenance. |
Ce sont des points de départ pour la sélection. C’est la configuration proposée et un essai représentatif qui déterminent si une pièce donnée convient. Examinez la gamme de robots de soudage sur potence en regard de votre carte des soudures.
Partir des joints, pas de la plus grande dimension extérieure
Repérez chaque soudure requise sur un plan. Indiquez la dimension de soudure, l’épaisseur du matériau, la préparation, les débuts et fins, les angles intérieurs et la position de soudage prévue. Montrez les nervures, goussets et supports provisoires susceptibles de gêner la torche ou le capteur. Une pièce peut tenir dans une enveloppe annoncée alors que certains de ses joints restent inaccessibles.
Examinez la plus petite pièce autant que la plus grande. Un montage conçu autour d’un grand panneau peut gêner une pièce courte proche de l’embase du robot. Un joint en retrait peut demander une approche différente d’un long joint dégagé. Identifiez les joints nécessitant une deuxième mise en position ou une opération manuelle avant d’estimer la part automatisable du travail.
Lire séparément longueur de rail, emprise au sol et taille de pièce
La page produit du modèle 8 axes décrit deux configurations du même modèle : une implantation avec rail de 6 m et une référence d’implantation de 13 m. Ces mesures décrivent des caractéristiques différentes. Une longueur d’installation de 13 m n’est pas une promesse de 13 m de course de soudage continue.
Pour chaque offre, demandez la course exploitable, l’enveloppe de pièce accessible, l’atteinte du robot, les dégagements en extrémité et l’emprise au sol totale de l’installation. Ajoutez le trajet de chargement au pont roulant ou au chariot élévateur, l’accès opérateur et l’espace de maintenance. Comparez les dimensions d’une configuration complète plutôt que de combiner les chiffres les plus flatteurs de deux implantations.
Un axe supplémentaire améliore-t-il la production ?
Un mouvement supplémentaire peut aider lorsqu’il atteint un joint qui nécessiterait sinon un repositionnement. Il peut aussi raccourcir une séquence de manutention dans une implantation adaptée. Le bénéfice doit apparaître dans le cycle complet jusqu’à la pièce conforme, et non être déduit du nombre de moteurs.
Consignez le chargement, le positionnement, le bridage, le balayage, le soudage, l’éventuel retournement, le nettoyage, le contrôle et le déchargement. Incluez les changements entre familles de produits et les soudures manuelles restantes. Pour comparer des implantations, utilisez la même pièce, le même procédé et la même exigence de réception. Séparez les temps mesurés des estimations.
Par exemple, un poste qui atteint plus de joints en une seule mise en position peut faire gagner du temps de manutention même si sa vitesse de soudage est inchangée. À l’inverse, une course supplémentaire peut n’apporter que peu si le chargement ou le contrôle constitue le goulot d’étranglement. Demandez quelle opération le mouvement proposé améliore et comment l’essai mesurera cette amélioration.
Le nombre d’axes ne détermine pas le fonctionnement sans programmation manuelle
La configuration des mouvements et la méthode de génération des trajectoires sont des décisions distinctes. Le soudage sans programmation manuelle peut s’appuyer sur le balayage des joints, des données de modèle et des règles de procédé. Il exige tout de même un support adapté, des joints accessibles, des paramètres de soudage approuvés et une réponse définie lorsque le système ne parvient pas à identifier un joint.
Demandez au fournisseur de démontrer le déroulé réel pour une nouvelle pièce : quelles informations l’opérateur saisit, comment le système localise les joints, comment les réglages de procédé sont choisis et ce qui se passe après une interruption. Une démonstration programmée par apprentissage manuel ne prouve pas qu’une autre pièce peut être soudée sans apprentissage traditionnel.
Que doit comprendre le devis de comparaison ?
Demandez le robot, la structure de translation, le générateur de soudage, la torche, le dévidoir, la détection, le logiciel de commande, les montages, les équipements de sécurité, l’installation et la mise en service dans un périmètre unique et défini. Indiquez séparément les équipements optionnels. Incluez la formation, l’accès de maintenance, les pièces de rechange et la responsabilité de la réception du procédé.
Un bras robot moins cher n’est pas forcément un poste opérationnel moins cher. Un positionnement supplémentaire doit être justifié par des joints accessibles, une manutention réduite ou une exigence de production. Évitez d’affirmer qu’un poste remplace trois soudeurs : les tâches de l’opérateur et le travail manuel restant dépendent de l’atelier réel.
Utilisez le guide du coût d’un devis complet et le guide du calcul de rentabilité une fois l’implantation et les hypothèses de cycle établies.
Quand faut-il comparer une autre implantation ?
Envisagez un robot de soudage sur portique lorsqu’une configuration en pont convient mieux à une zone de travail large ou à l’implantation de l’atelier. Envisagez un poste sur rail au sol lorsque la translation longitudinale est la principale exigence d’accès. Les pièces plus petites posées sur support peuvent convenir à un poste à robot unique.
Comparez les alternatives sur l’accès aux joints et le cycle complet. Conservez les mêmes plans et conditions de réception afin que la proposition d’implantation puisse être évaluée de façon cohérente.
Questions fréquentes des acheteurs
Une potence 9 axes est-elle toujours meilleure qu’un système 7 axes ?
Non. Elle est utile lorsque le mouvement supplémentaire proposé répond à un réel besoin de positionnement ou d’accès. Une implantation plus simple peut suffire pour la même tâche de production.
Puis-je choisir d’après la seule longueur de la pièce ?
Non. Tenez compte de la largeur, de la hauteur, de l’emplacement des joints, de l’accès intérieur, des montages, du chargement et de la posture du robot. Les dimensions extérieures ne sont qu’une partie de l’étude de faisabilité.
Huit axes signifient-ils deux axes externes sur chaque poste ?
Ne vous fiez pas à cette hypothèse. Demandez au fournisseur la répartition des axes pour la configuration exacte, y compris le robot et chaque mouvement externe commandé.
Le robot peut-il souder chaque joint à l’intérieur de l’enveloppe publiée ?
L’enveloppe nominale ne prouve pas l’accès de la torche et du capteur. Incluez les joints difficiles et des variations d’accostage réalistes dans l’essai sur échantillon.
Que dois-je envoyer pour obtenir une recommandation ?
Envoyez des plans représentatifs, le matériau et l’épaisseur, les dimensions et la masse des pièces, les exigences de soudure, la production attendue et un plan d’atelier. Joignez des photos de l’orientation de chargement prévue et des joints difficiles d’accès.
Discuter de votre configuration sur potence
Envoyez vos plans à JTCLASER pour comparer les configurations à sept, huit et neuf axes proposées. Demandez le schéma des mouvements, la carte des soudures accessibles et l’essai de réception avant de finaliser le périmètre d’équipement.