A cura di dxk | JTCLASER
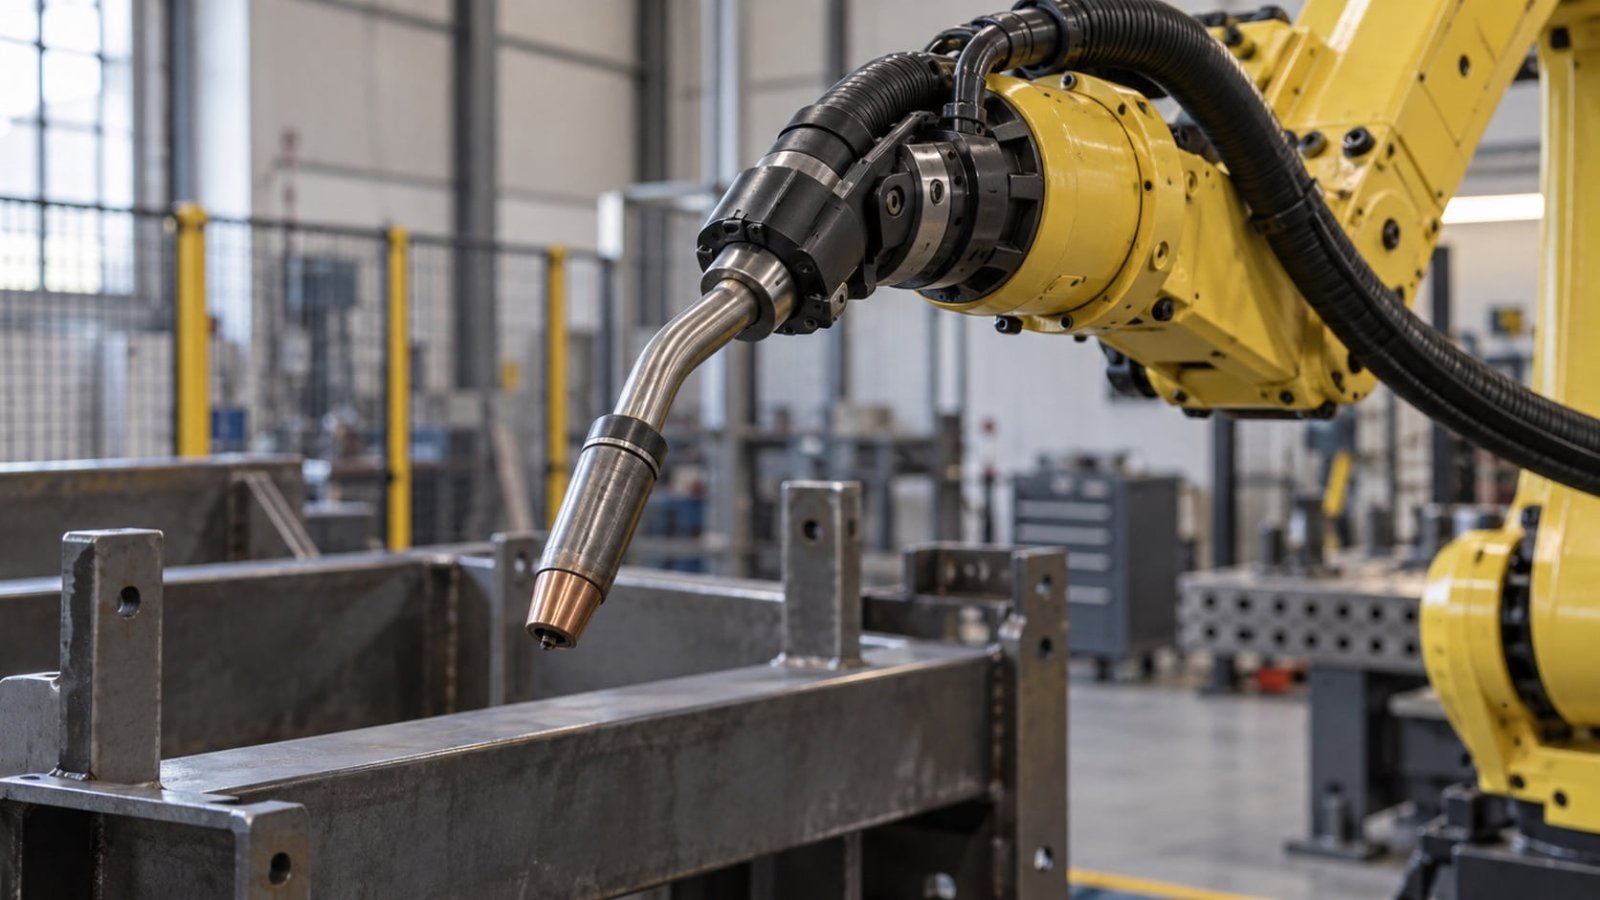
Immagine in evidenza: illustrazione generata con AI, non una foto di un’installazione presso un cliente.
Risposta rapida: la scelta della torcia per saldatura robotizzata deve partire da accessibilità del giunto, design del polso del robot, alimentazione del filo, gravosità della saldatura e requisiti di manutenzione. Scegliete il passaggio cavi esterno quando un’area di lavoro aperta consente un movimento sicuro del cavo. Valutate il passaggio nel braccio quando lo spazio per il cavo è limitato e il robot lo supporta. Nessuna delle due configurazioni garantisce di per sé un’alimentazione migliore o saldature circolari più precise: validate l’intero gruppo su pezzi rappresentativi.
Accanto a un robot industriale, una torcia di saldatura può sembrare un piccolo accessorio. In un’isola in funzione, però, collo, cavo, guaina, interfaccia di montaggio e materiali di consumo determinano se il robot riesce a raggiungere un giunto, mantenere un angolo di saldatura utilizzabile, alimentare il filo in modo costante e continuare a lavorare senza interruzioni evitabili. Scegliere prima il robot e trattare la torcia come un acquisto intercambiabile può rimandare problemi costosi fino alla messa in servizio.
La scelta tipica è tra una torcia per saldatura robotizzata esterna e una torcia passante nel braccio. Con il passaggio esterno il pacchetto cavi corre all’esterno del braccio. Con il passaggio nel braccio si usa un polso cavo compatibile o un percorso interno dei cavi. La differenza è evidente a vista, ma le conseguenze tecniche dipendono dall’intera installazione. Una bella foto di una torcia non stabilisce compatibilità, capacità produttiva, durata né qualità della saldatura.
In questa guida uso un principio d’acquisto pratico: partire dalla saldatura e dal pezzo, poi procedere verso l’esterno passando per torcia, robot, pacchetto cavi, trainafilo, generatore di saldatura e isola. Un sistema esterno economico può essere proprio quello giusto per una carpenteria accessibile. Un sistema integrato può giustificare il lavoro di specifica aggiuntivo dove attrezzature di bloccaggio e giunti chiusi lasciano poco spazio. Entrambi possono rivelarsi un cattivo acquisto se scelti senza verificare la sequenza di movimento reale.
Questa è una guida alla scelta applicativa, non una specifica di procedura di saldatura, un manuale di programmazione robot né un sostituto della valutazione dei rischi dell’isola. I metodi decisionali e gli scenari di esempio che seguono sono strumenti di pianificazione tecnica. I riferimenti dei produttori supportano principi specifici delle apparecchiature; gli esempi numerici di acquisto sono dichiaratamente ipotetici. Impostazioni, caratteristiche nominali, misure di sicurezza e criteri di accettazione finali vanno stabiliti per le apparecchiature e l’applicazione fornite.
Indice
1. Cosa significano davvero «esterna» e «passante nel braccio»
Passaggio cavi esterno
Con una configurazione esterna, il gruppo cavi corre all’esterno del braccio del robot tra il trainafilo o il punto di alimentazione e la torcia. Può essere sostenuto da un dress pack, da un sistema di bilanciamento, da guide o da un sistema di montaggio dedicato. Il percorso esatto dipende da robot, posizione del trainafilo, collegamento della torcia e movimenti richiesti.
La parola chiave è «sostenuto». Il passaggio esterno non significa che un cavo libero possa semplicemente pendere accanto al robot. Il cavo deve avere sufficiente libertà per ogni posa approvata, restando lontano da spigoli vivi, superfici calde, attrezzatura di bloccaggio, pezzo e apparecchiature adiacenti. Un percorso che sembra accettabile nella posizione home può diventare teso, attorcigliato o rimanere impigliato in un’altra parte del ciclo.
Un sistema esterno può rendere semplici ispezione e sostituzione, perché una parte maggiore del cavo è visibile. Può anche offrire un’utile flessibilità quando si adatta un robot convenzionale. Questi vantaggi vanno però verificati sull’installazione, non dati per scontati dall’etichetta. Un’isola affollata con più utenze può comunque rendere difficile la manutenzione di un pacchetto esterno.
Passaggio nel braccio o nel polso cavo
Una configurazione passante fa correre il cavo attraverso una parte compatibile del robot, di solito il polso cavo. Il cavo esce vicino all’interfaccia di montaggio della torcia, riducendo l’ansa esposta attorno al polso. Non tutti i sistemi fanno passare ogni utenza attraverso l’intero robot: le descrizioni di prodotto vanno verificate sul disegno meccanico effettivo.
Per questo non acquisterei una torcia per polso cavo solo perché la brochure del robot cita un braccio cavo. Passaggio del polso, componenti di montaggio, lunghezza del cavo, schema dei collegamenti e rotazione ammessa devono corrispondere. Il fornitore della torcia deve indicare il modello e la versione esatti del robot supportato, non solo il nome del produttore.
Il passaggio integrato può rendere più prevedibile l’ingombro di movimento esterno. Non fa sparire ugello, collo torcia, supporto anticollisione, sensore o pezzo, che richiedono comunque spazio libero. Una torcia che entra in un incavo può comunque non avere l’angolo necessario per ottenere una saldatura accettabile.
Il passaggio dei cavi è solo uno degli assi di scelta
La scelta tra passaggio esterno e nel braccio è distinta da quelle tra raffreddamento ad aria e ad acqua, alimentazione push e push-pull, colli fissi e intercambiabili e dalla scelta della protezione anticollisione. Una torcia per saldatura robotizzata raffreddata ad acqua può usare diversi tipi di passaggio cavi. Una torcia robotizzata push-pull è definita dal modo in cui viene trascinato il filo, non semplicemente da dove corre il cavo.
Tenete separate queste decisioni nella specifica. Altrimenti un confronto può attribuire per errore al passaggio interno un vantaggio che deriva in realtà da un percorso del filo più corto, da una guaina diversa, da un collo raffreddato o da un sistema di alimentazione migliore. Il confronto corretto è tra pacchetti completi e compatibili che lavorano nelle stesse condizioni applicative.
2. Un confronto pratico tra le due configurazioni
| Domanda di scelta | Passaggio esterno | Passaggio nel braccio | Cosa deve verificare l’acquirente |
|---|---|---|---|
| Il pezzo è aperto? | Spesso pratico quando c’è spazio per il cavo | Possibile anche questo, ma l’integrazione può non aggiungere abbastanza valore | Ciclo completo, compresi avvicinamento e uscita |
| L’interferenza del cavo sul polso è il problema limitante? | Richiede un ingombro esterno controllato | Può ridurre il movimento del cavo esposto sul polso | Attrezzatura reale e tutti gli orientamenti del polso |
| L’alimentazione del filo è automaticamente migliore? | No: contano percorso, guaina, lunghezza e filo | No: contano gli stessi fattori di sistema | Alimentazione stabile nelle pose più sfavorevoli |
| La saldatura circolare è intrinsecamente più precisa? | Nessuna garanzia intrinseca | Nessuno svantaggio intrinseco | TCP, puntamento del filo, traiettoria e posizione del pezzo |
| La manutenzione è più facile? | Un percorso visibile può semplificare l’ispezione | Un percorso protetto può ridurre l’esposizione | Accesso per lo smontaggio, tempo di sostituzione, personale formato |
| Il costo d’acquisto è più basso? | A volte, per un’installazione semplice e compatibile | A volte più alto per i requisiti di integrazione | Offerta per pacchetti equivalenti |
| Il cavo dura di più? | Dipende dall’applicazione | Dipende dall’applicazione | Movimento, flessione, torsione, calore e supporto |
| La torcia può entrare in una cavità stretta? | Dipende dal collo e dallo spazio esterno per il cavo | Un cablaggio meno esposto può aiutare | Dimensioni del corpo torcia e angoli di saldatura |
Considerate questa tabella un punto di partenza, non una classifica. Una soluzione esterna economica su un’attrezzatura aperta può essere più conveniente di un pacchetto integrato. La stessa soluzione esterna in un assieme compatto potrebbe creare interferenze che la rendono inadatta, a prescindere dal prezzo d’acquisto.
Un’offerta utile deve rendere visibili queste differenze. Se un fornitore include supporto abbinato, sostegno del cavo, messa in servizio e un collo di ricambio mentre un altro quota solo il corpo torcia, i prezzi non sono direttamente confrontabili. Chiedete di dettagliare la fornitura prima di prendere una decisione commerciale.
Distinguo anche tre forme di accessibilità. L’accessibilità geometrica significa che la torcia entra fisicamente. L’accessibilità di processo significa che può mantenere l’angolo di lavoro e la distanza punta-pezzo richiesti. L’accessibilità per la manutenzione significa che il personale può sostituire in sicurezza i materiali di consumo e manutenere le apparecchiature. Una configurazione che supera solo il primo test non è pronta per la produzione.
Quando confrontate le dichiarazioni, chiedete la condizione associata a ogni vantaggio. «Meno interferenze» deve riferirsi a ostacoli e movimenti identificati. «Alimentazione migliore» deve riferirsi a un filo e a un percorso definiti. «Produttività più alta» deve riferirsi a un ciclo e a un risultato di qualità concordati. Affermazioni generiche senza queste condizioni sono difficili da verificare e offrono poca tutela in fase di collaudo.
3. Le cinque decisioni da prendere prima di chiedere un prezzo
Decisione 1: quali giunti deve saldare realmente il sistema?
Partite da una mappa delle saldature invece che dalle dimensioni d’ingombro massime del pezzo. Identificate ogni giunto richiesto, la sua posizione, la direzione di avvicinamento disponibile ed eventuali ostacoli vicini. Includete puntature, morsetti, supporti provvisori e la variabilità realistica del pezzo. Un modello CAD nominale può omettere proprio l’elemento che in officina causa l’interferenza.
Per ogni giunto, distinguete l’accesso obbligatorio da un orientamento preferito. Se il processo ammette una diversa posizione del pezzo, un posizionatore o una modifica dell’attrezzatura possono risolvere l’accessibilità meglio di una torcia speciale. Se il giunto non può muoversi, geometria della torcia e postura del robot diventano più vincolanti. Queste informazioni devono arrivare al fornitore prima che l’offerta sia definitiva.
Decisione 2: quali robot e polso sono coinvolti?
Registrate modello esatto del robot, controller, interfaccia della flangia, eventuale configurazione a polso cavo e informazioni disponibili sul carico utile. L’assieme montato comprende torcia, collo, protezione anticollisione, staffe ed eventuali sensori. Conta la distribuzione delle masse oltre al peso totale. Anche i carichi dei cavi possono influire sull’installazione pratica.
Non date per scontato che una torcia dichiarata per una famiglia di robot si adatti a ogni versione di quella famiglia. Chiedete al fornitore di confermare il disegno e l’interfaccia applicabili. Se il robot è già stato acquistato, è un passaggio obbligato di compatibilità. Se l’isola è nuova, valutate robot e torcia insieme.
Decisione 3: cosa deve garantire il processo di saldatura?
Specificate materiale, campo di spessori, progetto del giunto, tipo e diametro del filo, gas di protezione, modalità di processo e ciclo produttivo previsto. Includete il tempo d’arco previsto e gli eventuali giunti più gravosi. Il solo valore di corrente nominale non descrive il carico termico né le esigenze di alimentazione del filo.
Se il mix di produzione comprende sia saldature brevi intermittenti sia giunti lunghi continui, provateli entrambi. Il pezzo più facile della famiglia non deve essere l’unica base per la scelta delle apparecchiature. Allo stesso modo, una dimostrazione con un filo o un gas diversi non valida automaticamente il vostro processo di produzione.
Decisione 4: quale ingombro di movimento è disponibile?
Mappate l’intera sequenza del robot: avvicinamento, rilevamento, saldatura, uscita, trasferimento, pulizia e ritorno. Includete assi esterni o movimenti del posizionatore, se presenti. L’interferenza dei cavi compare spesso fuori dal tratto di saldatura, quindi una simulazione che considera solo il giunto può non cogliere il problema critico.
Verificate anche i percorsi di ripristino, non solo la sequenza normale. Dopo un arresto controllato, il robot può dover allontanarsi da un pezzo in una postura vincolata. Il ripristino deve seguire le procedure approvate dell’isola e non deve dipendere da un operatore che improvvisa un percorso attorno a un cavo impigliato.
Decisione 5: chi manterrà il pacchetto?
Chiedete chi sostituisce guaine e colli, verifica il TCP, sostituisce i cavi e ripristina il sistema dopo una collisione. Verificate disponibilità dei ricambi e assistenza locale. Il miglior pacchetto tecnico sulla carta può essere una scelta d’acquisto debole se una sostituzione di routine richiede lunghi fermi o componenti non disponibili.
Queste cinque decisioni costituiscono la base di una checklist di compatibilità della torcia di saldatura. Completarle presto rende più brevi le discussioni con i fornitori e più significative le offerte. Rende anche più facile riconoscere quando un fornitore propone un prodotto standard senza verificare che sia adatto all’applicazione.
4. Quando la torcia esterna è la scelta migliore
Una torcia per saldatura robotizzata esterna merita spesso di essere considerata per assiemi aperti con ampio spazio libero, percorsi di avvicinamento semplici e un ingombro dei cavi gestibile. Esempi possono essere giunti di telai accessibili o assiemi di lamiere dove la torcia non deve entrare in profondità in una sezione chiusa. Sono schemi applicativi, non garanzie.
Il suo potenziale vantaggio è la semplicità. Il percorso è visibile, il sistema di sostegno può essere ispezionato e possono esserci meno vincoli rispetto al passaggio del cavo in un polso cavo. Un pacchetto esterno compatibile può essere interessante anche su un robot convenzionale esistente, quando sostituire il braccio non è pratico.
Tuttavia, esterna non significa automaticamente bassa resistenza. L’alimentazione dipende dall’intero percorso, compresi lunghezza del cavo, curve, stato della guaina, caratteristiche del filo e impostazione del trainafilo. Un percorso esterno installato con cura può alimentare in modo costante. Un percorso sostenuto male può cambiare forma mentre il robot si muove e creare variabilità evitabile.
Cosa chiederei di vedere in una dimostrazione
Primo, eseguire l’intero ciclo a vuoto con l’attrezzatura di bloccaggio prevista e la gamma di pose del robot rilevante. Osservate se il cavo si avvicina al pezzo, agli angoli dell’attrezzatura, alla struttura del robot o ad altre parti dell’isola. Poi ripetete la sequenza dopo che il cavo ha assunto la sua forma normale in movimento, invece di giudicare una singola posa preparata.
Secondo, provare saldature rappresentative agli estremi più difficili del campo di movimento. Un funzionamento stabile vicino alla posizione home non dimostra un funzionamento stabile al massimo sbraccio. Lo scopo è capire se i cambi di postura influiscono su alimentazione del filo, spazi liberi o angolo della torcia. Usate le procedure di messa in servizio approvate per le apparecchiature e il piano qualità dell’applicazione.
Terzo, ispezionare la configurazione per la manutenzione. Il cavo si può smontare senza smontare apparecchiature non correlate? La posizione di sostegno è ripetibile? I tecnici possono sostituirlo senza introdurre un diverso schema di curvatura? Un intervento che sembra semplice durante il primo montaggio può diventare scomodo una volta installati protezioni, attrezzature e utenze.
Quando il passaggio esterno diventa un falso risparmio
Se il cavo entra ripetutamente in un’apertura dell’attrezzatura, attraversa uno spigolo vivo o deve essere spostato a mano per consentire la produzione, il basso prezzo d’acquisto non è il numero decisivo. Le interferenze possono causare fermate, danni e attrezzaggi non uniformi. Possono servire un ingombro dell’isola maggiore, un’attrezzatura modificata, un sostegno migliore o un passaggio cavi diverso.
La risposta non è sempre passare al passaggio interno. Un cavo compatibile più corto, un trainafilo riposizionato o un sostegno riprogettato possono risolvere il problema. Al contrario, aggiungere fascette o forzare il cavo in un’ansa stretta non sostituisce un percorso progettato. Confrontate configurazioni funzionanti invece di cercare di salvare con l’improvvisazione una configurazione inadatta.
Una buona soluzione esterna è quella il cui movimento è stato progettato deliberatamente. Va scelta perché è adatta al compito produttivo, non perché si presume che il passaggio esterno sia sempre più economico o meccanicamente più semplice.
5. Quando la torcia passante nel braccio si giustifica
Una torcia per saldatura robotizzata passante nel braccio diventa particolarmente interessante quando il cavo esposto sul polso è una fonte importante di interferenze. Attrezzature compatte, elementi chiusi e frequenti cambi di orientamento del polso possono rendere preziosa la riduzione dell’ingombro esterno del cavo. Il robot deve supportare la configurazione scelta e l’utensile completo deve comunque entrare.
Consideriamo un giunto incassato. Il passaggio interno può eliminare un’ansa che altrimenti toccherebbe l’apertura, ma diametro dell’ugello, piega del collo, lunghezza della torcia e supporto anticollisione determinano comunque se il giunto è raggiungibile. Se il collo non consente l’angolo di lavoro richiesto, il solo passaggio interno non ha risolto il problema.
L’integrazione deve essere specifica
Il fornitore deve indicare come pacchetto abbinato gruppo cavi, interfaccia lato robot, collegamento lato trainafilo, collo torcia e componenti di montaggio. Chiedete la lunghezza del cavo applicabile e le condizioni di movimento ammesse. Un componente che passa fisicamente nel polso non è necessariamente adatto al campo operativo del robot.
Le indicazioni dei produttori confermano che il cablaggio interno va trattato come un componente dipendente dal movimento. Fronius osserva che la durata dei suoi fasci cavi PAP è influenzata dal movimento degli assi cinque e sei. È un motivo specifico del prodotto per esaminare il movimento del polso, non una prova che ogni sistema passante nel braccio abbia una durata inferiore. Consultate le istruzioni Fronius TPS/i Robotics Push.
Verificare il vantaggio pratico
Chiederei all’integratore di mostrare il problema di accessibilità che la configurazione passante risolve. Elimina una collisione del cavo? Consente un orientamento della torcia necessario? Riduce l’esposizione a un pezzo caldo o tagliente? Semplifica un ingombro operativo affollato? Un vantaggio che si può indicare sull’attrezzatura è più utile di un’affermazione generica secondo cui il design è più avanzato.
Verificate anche cosa cambia nella manutenzione. Il passaggio interno può proteggere parte del gruppo dai contatti esterni, ma la sostituzione può richiedere una procedura specifica per il modello. Verificate se il cavo può essere sostituito in modo efficiente e come viene controllata la sua posizione di installazione. Il costo di un cavo è solo una parte del costo della sua sostituzione.
Evitare due presupposti opposti
Il primo errore è presupporre che il passaggio interno migliori sempre ogni aspetto della saldatura. Non migliora automaticamente penetrazione, protezione gassosa o posizione del giunto, che sono questioni distinte di processo e di integrazione.
L’errore opposto è presupporre che il passaggio del filo attraverso il polso renda impossibile una saldatura precisa. Un sistema ben integrato può eseguire traiettorie precise. Quando una saldatura circolare è irregolare, indagate calibrazione, puntamento del filo, posizione del giunto, comportamento del processo e movimento effettivamente programmato prima di dare la colpa al tipo di passaggio cavi.
Il passaggio nel braccio è una scelta di configurazione e integrazione con vantaggi reali nelle applicazioni adatte. Va giustificato da accessibilità, movimento e requisiti operativi, poi validato in condizioni rappresentative.
6. Perché una piccola saldatura circolare può riuscire male
La traiettoria del robot e la punta del filo non sono la stessa misura
Quando qualcuno dice che un robot non sa saldare un cerchio perfetto, chiedo prima cosa è stato misurato. La traiettoria programmata del TCP non era circolare? La punta del filo si è spostata rispetto a quella traiettoria? Il pezzo era posizionato in modo errato? Oppure il cordone sembrava irregolare perché le condizioni di processo cambiavano lungo il giunto? Questi problemi possono sembrare simili, ma richiedono correzioni diverse.
Il TCP è il punto di riferimento usato dal programma del robot. L’elettrodo sporge oltre la punta portacorrente e la sua posizione reale dipende da rettilineità, curvatura ed elica del filo, stato della punta e sporgenza. Anche se il robot muove con costanza il punto utensile definito, la punta del filo può deviare. Al contrario, un filo stabile non corregge un utensile calibrato male o una traiettoria inadatta.
I cerchi piccoli rendono queste distinzioni più importanti, perché un dato errore di posizione è grande rispetto al diametro del giunto. Un errore che sembra trascurabile su una lunga saldatura rettilinea può essere evidente attorno a un piccolo foro. Ciò non dimostra che una configurazione di passaggio cavi sia di per sé incapace di eseguire saldature circolari.
Partire dalla geometria dell’utensile
Un collo piegato, un materiale di consumo montato male, una punta usurata, un supporto allentato o una definizione dell’utensile errata possono cambiare il rapporto tra flangia del robot e punto di saldatura previsto. Dopo una sostituzione o una collisione, dare per buona la definizione precedente può portare a un confronto fuorviante tra torce.
Usate il metodo di verifica approvato dal produttore per controllare il gruppo. Distinguete la ripetibilità dalla corrispondenza assoluta con il giunto previsto. Un robot può ripetere con grande costanza la stessa traiettoria spostata, e questo non prova che il sistema di coordinate dell’utensile o del pezzo sia corretto.
Poi esaminare il comportamento del filo
Il filo di saldatura ha una forma fisica. La curvatura (cast) ne descrive la curvatura naturale, mentre l’elica (helix) descrive la tendenza a sollevarsi da un’ansa piana. La posizione del filo in uscita può risentire di queste caratteristiche e del percorso di alimentazione. ABICOR BINZEL spiega come la curvatura del filo possa influire sul puntamento nella saldatura robotizzata: un utile promemoria per ispezionare il percorso dei materiali di consumo oltre al programma del robot. Consultate la sua spiegazione sulla curvatura del filo.
Verificate se l’errore apparente cambia con l’orientamento del polso, la fonte del filo, lo stato dei materiali di consumo o la sporgenza. Registrate l’osservazione invece di compensare subito nel programma del robot. Programmare attorno a una punta del filo variabile può nascondere la causa e rendere più difficile controllare il lotto successivo.
Verificare movimento, posizione del pezzo e processo
Verificate che il cerchio previsto sia rappresentato correttamente nel programma del robot e che il riferimento del pezzo sia appropriato. Esaminate i cambi di orientamento e gli eventuali movimenti coordinati del posizionatore. Una torcia può tracciare l’asse desiderato mentre il suo angolo o la sporgenza effettiva diventano inadatti in una parte del cerchio.
Infine, giudicate la saldatura rispetto ai requisiti di qualità applicabili. Una larghezza del cordone irregolare non è, da sola, una misura completa della precisione della traiettoria. Anche apporto termico, velocità di avanzamento, preassemblaggio del giunto, protezione gassosa e comportamento in innesco e arresto possono influire sull’aspetto. Separate la diagnosi geometrica dalla diagnosi del processo di saldatura prima di acquistare hardware di ricambio.
Una prova utile da chiedere al fornitore
Chiedete al fornitore di saldare il vostro giunto circolare piccolo e rappresentativo con il gruppo proposto e in condizioni documentate. Specificate come verrà valutato il risultato, quali pezzi ripetuti saranno inclusi e quali modifiche richiedono una nuova validazione. Così si ottengono prove migliori rispetto ad accettare sia «le torce interne non sanno fare i cerchi» sia «il nostro robot è preciso, quindi non può esserci un problema».
7. Alimentazione del filo: conta tutto il percorso
L’alimentazione del filo parte dalla bobina, dal fusto o da un’altra fonte del filo e prosegue attraverso guide, rulli trainafilo, condotti, guaine e punta portacorrente. La torcia è solo una parte di questo percorso. Un’installazione della torcia dall’aspetto ordinato non può compensare un condotto a monte disposto male, un’impostazione del trainafilo inadatta, un filo contaminato o una guaina errata.
Un’analisi utile segue il filo nell’ordine. Verificate specifica e confezione del filo. Ispezionate come esce dalla fonte e arriva al trainafilo. Controllate la configurazione dei rulli trainafilo scelta rispetto alle istruzioni delle apparecchiature e al tipo di filo. Poi esaminate il percorso dal trainafilo alla torcia e i materiali di consumo all’estremità di lavoro.
Perché la postura del robot conta
Un cavo cambia forma mentre il robot si muove, e questo può modificare le condizioni di curvatura e il carico sul percorso del filo. Un problema di alimentazione può quindi verificarsi solo in determinate pose. Se la prova viene eseguita solo con il robot in posizione verticale, la postura di produzione più gravosa può restare non verificata.
Confrontate il comportamento dell’alimentazione lungo la sequenza reale, invece di scegliere una lunghezza massima del cavo universale e arbitraria. Prodotti diversi hanno configurazioni approvate diverse. Documentazione delle apparecchiature e prova applicativa devono stabilire cosa funziona per il pacchetto scelto.
Non usare la pressione dei rulli come rimedio universale
Aumentare la pressione dei rulli trainafilo può sembrare un modo per vincere la resistenza, ma non elimina la causa di quella resistenza e, a seconda del filo e del sistema, può introdurre altri problemi. Seguite la procedura di impostazione del produttore. Se l’alimentazione diventa irregolare dopo la sostituzione di una guaina o di un cavo, controllate i dettagli della sostituzione prima di modificare più parametri di saldatura.
Le indicazioni di Tregaskiss per la ricerca guasti individuano fattori come stato della guaina, scelta della punta, stato del filo e impostazione dei rulli trainafilo come rilevanti per i problemi di alimentazione. La lezione pratica è diagnosticare il percorso in modo sistematico, invece di attribuire ogni problema al generatore di saldatura. Consultate la guida tecnica per torce robotizzate raffreddate ad acqua.
Quando entra in gioco il push-pull
Alcune combinazioni di filo, percorso e processo possono giustificare un sistema di trascinamento vicino alla torcia. Una torcia per saldatura robotizzata push-pull va valutata come soluzione di alimentazione integrata con comandi e hardware compatibili. Non è un miglioramento automatico per ogni applicazione e non va acquistata indipendentemente dal resto del sistema.
Fronius descrive la scelta del sistema torcia in relazione a materiale, lunghezza del fascio cavi e processo, comprese le configurazioni push-pull. Usate questo tipo di indicazioni specifiche delle apparecchiature per impostare la discussione. Consultate torce di saldatura MIG/MAG robotizzate Fronius.
Cosa registrare durante le prove
Registrate specifica del filo, confezione di origine, codici di guaina e punta, disposizione del cavo, pose del robot e condizioni di processo rilevanti. Se si verifica un’interruzione dell’alimentazione, annotate il punto del ciclo in cui avviene. Una registrazione coerente aiuta a distinguere un problema legato alla posa da un problema casuale di materiali di consumo o di fornitura e rende credibili i confronti successivi.
8. Geometria del collo torcia e accessibilità
La scelta del collo della torcia robotizzata merita un’analisi a sé. Il collo determina da dove ugello e filo si avvicinano al giunto rispetto al polso. Lunghezza e angolo di piega influiscono su accessibilità, orientamento dell’utensile, sbraccio, spazi liberi e spazio necessario per uscire dalla saldatura.
Un collo più lungo può raggiungere un giunto incassato, ma cambia anche la geometria installata e può influire sulle sollecitazioni del supporto. Una piega diversa può superare un ostacolo rendendo però più difficile l’avvicinamento a un altro giunto. Non esiste un angolo del collo universale che risolva ogni attrezzatura.
Partire da una mappa delle saldature
Per ogni giunto importante, identificate la direzione di avvicinamento richiesta e il campo accettabile di orientamento dell’utensile. Poi sovrapponete il gruppo torcia reale, compresi ugello ed eventuali dispositivi anticollisione o sensori. Guardare solo la flangia del robot o una linea semplificata che rappresenta l’utensile può dare un risultato troppo ottimistico.
Verificate l’accessibilità con il pezzo così come arriverà realmente. Preparazioni di saldatura, posizioni delle puntature, morsetti e componenti adiacenti possono essere diversi da un modello di progetto pulito. Dove si prevedono variazioni, l’analisi dell’accessibilità deve comprendere il campo rilevante e non solo la condizione nominale.
Entrare non basta
Una torcia deve avvicinarsi, raggiungere la posizione di saldatura, seguire il giunto e uscire in sicurezza. Può anche dover eseguire un rilevamento o spostarsi a una stazione di pulizia. Un collo che entra in una cavità con un certo orientamento può comunque restare bloccato dal percorso di uscita richiesto.
Questo è particolarmente importante con gli elementi interni. Un ingombro ridotto del cavo aiuta solo se l’utensile fisico può completare il processo. Se l’apertura è troppo stretta, una modifica della sequenza dei giunti, dell’attrezzatura, dell’orientamento del pezzo o del progetto dell’assieme può essere più efficace della scelta di una torcia più costosa.
I materiali di consumo fanno parte della geometria
Ugello e punta portacorrente influiscono sull’estremità di lavoro utilizzabile del gruppo. I componenti di ricambio devono corrispondere alla configurazione specificata. Una sostituzione apparentemente minore può cambiare accessibilità, copertura del gas o rapporto tra riferimento dell’utensile e punta del filo.
Mantenete una distinta base approvata e un metodo per verificare l’utensile dopo le sostituzioni rilevanti. Questo evita che la manutenzione modifichi gradualmente la configurazione di produzione. Rende anche più affidabile un’offerta per la sostituzione della torcia robotizzata, perché il fornitore sa se sta sostituendo un gruppo completo validato o un solo componente.
Chiedere disegni, non solo fotografie
Un’offerta deve comprendere le quote d’ingombro installate necessarie per valutare l’area di lavoro. Una foto del prodotto può mostrare la disposizione generale, ma raramente stabilisce gli spazi critici. Chiedete i disegni di montaggio e della torcia appropriati e verificate come verrà controllata la geometria scelta durante la messa in servizio.
Lo scopo di questo lavoro non è complicare la scelta, ma scoprire un problema di accessibilità prima dell’arrivo delle apparecchiature, quando modificare un disegno o la selezione del pacchetto è molto meno oneroso che modificare un’isola in funzione.
9. Gestione dei cavi, flessione e torsione
La gestione dei cavi nella saldatura robotizzata è un compito di progettazione. Il gruppo cavi trasporta energia elettrica e, a seconda del sistema, gas di protezione, filo, liquido di raffreddamento e collegamenti di comando. Il suo movimento deve essere compatibile con tutte queste funzioni. Non va trattato come un normale cavo flessibile da far passare dovunque resti spazio.
Il passaggio esterno richiede un ingombro controllato
Con una configurazione esterna, ispezionate l’ansa lungo l’intero ciclo. Cercate oscillazioni eccessive, sfregamenti, curve strette, tensioni e contatti con l’attrezzatura o con il pezzo caldo. Il sistema di sostegno deve consentire il movimento previsto senza creare movimenti incontrollati altrove.
Il percorso migliore non è necessariamente la linea più breve tra due punti. Un percorso richiede un margine di movimento adeguato, condizioni di curvatura appropriate e un sostegno compatibile. Allo stesso modo, una lunghezza superflua può creare anse difficili da gestire. Usate i requisiti di installazione del fornitore per stabilire la disposizione corretta.
Il passaggio interno richiede compatibilità con il movimento
Il cablaggio passante nel braccio ha un percorso più vincolato e può subire torsione quando il polso ruota. Verificate il design del cavo e il movimento ammesso per l’installazione esatta. Non date per scontato che un cavo normale diventi adatto solo perché il suo diametro passa attraverso un’apertura.
L’analisi di ABICOR BINZEL sulla durata dei robot affronta percorso, sostegno e diverse sollecitazioni di movimento delle varie disposizioni dei cavi. La sua rilevanza pratica è che la durata del cavo dipende da come il gruppo viene usato e installato, e non è una proprietà fissa delle parole «esterno» o «interno». Consultate ottimizzare la durata dei robot di saldatura.
Verificare i movimenti al di fuori della saldatura normale
Pulizia, rilevamento, ritorno in home, cambi di attrezzatura e movimenti di ripristino approvati possono essere più gravosi della saldatura stessa. Includeteli nell’analisi del percorso. Se un asse esterno cambia il rapporto tra robot e punto di alimentazione, tenete conto anche di quel movimento.
Fronius indica agli utenti delle sue configurazioni TWIN di simulare i movimenti ed evitare tensioni o sollecitazioni sul fascio cavi. La lezione tecnica più generale è validare la sequenza di movimento reale, seguendo i requisiti specifici del prodotto installato. Consultate le istruzioni d’uso Fronius TWIN.
Rendere ripetibile la sostituzione
Quando ordinate un gruppo cavi per torcia robotizzata, documentate codice del componente e disposizione di installazione. Contrassegnare o registrare le posizioni di sostegno secondo la procedura di manutenzione approvata può aiutare a evitare che una sostituzione introduca un percorso del cavo diverso.
Dopo la sostituzione, verificate i movimenti e i controlli dell’utensile pertinenti prima di riportare l’isola in produzione. Un cavo che è tecnicamente il componente corretto può comunque essere installato male. Al contrario, modificare il percorso per eliminare un punto di interferenza può richiedere di ricontrollare altre posizioni prima accettabili.
Un cavo deve avere un posto definito nel piano di collaudo, nell’elenco ricambi e nelle istruzioni di manutenzione. Escluderlo da questi documenti è un modo frequente per far diventare un piccolo componente un problema di produzione ricorrente.
10. Compatibilità meccanica ed elettrica
Un pacchetto torcia MIG robotizzata va specificato come un sistema di interfacce. Supporto lato robot, protezione anticollisione, corpo torcia, collo, cavo, collegamento al trainafilo, collegamento al generatore, eventuale circuito di raffreddamento e segnali di comando devono funzionare insieme. La compatibilità non si stabilisce confrontando solo una corrente nominale e un diametro di flangia.
Domande lato robot
Chiedete conferma del modello esatto del robot e della configurazione di montaggio fornita. Verificate massa dell’utensile installato e relativi carichi rispetto ai requisiti del robot. Includete sensori e staffe in questa verifica. Un accessorio aggiunto dopo il calcolo iniziale può cambiare l’assieme valutato.
Verificate come verrà stabilito e controllato il riferimento dell’utensile. Se il pacchetto comprende un collo intercambiabile, chiedete quale ripetibilità è specificata e quale verifica è richiesta dopo la sostituzione. Non confondete la dichiarazione di un fornitore su un componente con la prova che l’isola assemblata soddisfa i requisiti di precisione dell’applicazione.
Domande sul sistema di saldatura
Verificate interfacce con trainafilo e generatore, funzioni di processo supportate e collegamenti di comando richiesti. Un connettore che sembra meccanicamente compatibile può non garantire una piena compatibilità elettrica o funzionale. Documentate la combinazione esatta supportata e gli eventuali adattatori necessari.
Per le apparecchiature raffreddate ad acqua, verificate refrigeratore approvato, requisiti del liquido, collegamenti e sistemi di monitoraggio. Per qualsiasi pacchetto, individuate quali allarmi e funzioni di protezione fanno parte dell’integrazione fornita. Evitate un’offerta che lascia questi dettagli da risolvere in modo informale dopo l’installazione.
Domande su materiali di consumo e manutenzione
Individuate punte portacorrente, ugelli, guaine, colli e cavi di ricambio approvati. Chiedete quali componenti sono comuni nel pacchetto proposto e quali sono specifici. Questo conta per gli acquisti e per evitare sostituzioni accidentali durante la manutenzione.
L’articolo AWS sulla configurazione delle torce per saldatura robotizzata sottolinea l’importanza di abbinare la torcia al robot e alle apparecchiature di saldatura, oltre che alle esigenze dell’applicazione. Ciò conferma una specifica a livello di sistema, invece dell’acquisto della torcia come accessorio isolato. Consultate AWS: Proper Robotic Welding Gun Configuration.
Definire chi è responsabile dell’integrazione
Un servizio di integrazione della torcia robotizzata deve indicare chi verifica le interfacce, esegue l’impostazione, valida il movimento, documenta l’utensile e risolve le incompatibilità. Se fornitore della torcia e integratore dell’isola sono aziende diverse, la ripartizione delle responsabilità deve essere esplicita.
Prima dell’ordine, chiedete conferma scritta delle esclusioni oltre che delle inclusioni. Un prezzo più basso può escludere componenti di montaggio, refrigeratore, sostegno del cavo, configurazione software o messa in servizio. Scoprire presto queste omissioni vale più che confrontare totali incompleti.
La registrazione finale della compatibilità deve essere abbastanza semplice da essere usata dal team di manutenzione. Un elenco sintetico di apparecchiature e codici dei componenti approvati è spesso più utile durante un guasto di una raccolta di brochure commerciali scollegate.
11. Raffreddamento, amperaggio e fattore di servizio
Scegliere tra una torcia MIG robotizzata raffreddata ad aria e una torcia per saldatura robotizzata raffreddata ad acqua richiede più del confronto dell’amperaggio massimo stampato in catalogo. Le caratteristiche nominali hanno condizioni, tra cui fattore di servizio e gas di protezione. Il processo previsto e lo schema di produzione vanno confrontati con i dati applicabili del produttore.
Capire il carico termico di produzione
Un’isola che esegue poche saldature brevi con molto tempo di movimentazione ha uno schema operativo diverso da una che esegue lunghi giunti continui. La sola corrente di picco non descrive questa differenza. Raccogliete lo schema previsto del tempo d’arco, la modalità di processo, il filo, il gas e il ciclo produttivo prima di scegliere il pacchetto.
Non date per scontato che una caratteristica nominale dichiarata con un certo gas valga invariata con un altro. Né va interpretato un valore per funzionamento intermittente come capacità continua. Chiedete al fornitore di indicare la caratteristica nominale esatta applicabile al processo proposto e di spiegare eventuali limiti rilevanti per il ciclo previsto.
Considerare l’intero sistema di raffreddamento
Il raffreddamento ad acqua introduce apparecchiature e manutenzioni aggiuntive. Refrigeratore, liquido, tubi, collegamenti e monitoraggio devono essere adatti alla torcia. Questo può consentire un funzionamento gravoso in un sistema adeguato, ma crea anche componenti da ispezionare e manutenere.
Le apparecchiature raffreddate ad aria possono offrire una configurazione più semplice quando l’applicazione rientra nelle loro capacità. Più semplice non significa sempre preferibile. Se il processo supera la caratteristica nominale applicabile del pacchetto scelto o crea condizioni inaccettabili per i materiali di consumo, un costo iniziale più basso può non avere significato.
Validare in condizioni di produzione rappresentative
Una breve dimostrazione può non far emergere problemi legati al calore. Concordate una prova che rappresenti lo schema di lavoro previsto e comprenda i giunti più gravosi. Il fornitore deve definire i limiti operativi sicuri e il metodo di valutazione del risultato.
Registrate le condizioni di prova, in modo da poter interpretare il risultato in seguito. Una prova riuscita a un ritmo di produzione ridotto non valida automaticamente l’obiettivo finale. Allo stesso modo, una modifica di processo dopo il collaudo può richiedere di riesaminare la scelta della torcia.
Separare le dichiarazioni di capacità da quelle di qualità
Una torcia con caratteristiche nominali più alte non produce automaticamente una saldatura migliore. La qualità della saldatura dipende comunque da procedura, preparazione dei lembi, alimentazione del filo, protezione gassosa, movimento e altri fattori di processo. Lo scopo di una capacità adeguata è lavorare entro limiti appropriati, non sostituire lo sviluppo del processo.
Quando valutate il prezzo di una torcia per saldatura robotizzata, confrontate anche la fornitura del sistema di raffreddamento installato, non solo la torcia. Includete il refrigeratore dove richiesto, collegamenti, ricambi, impostazione e manutenzione nel tempo. Così si evita di confrontare un pacchetto raffreddato completo con un’offerta incompleta per la sola torcia.
La decisione deve tradursi in una corrispondenza documentata tra l’applicazione e la capacità applicabile delle apparecchiature. «Più grande è più sicuro» e «il raffreddamento ad acqua è sempre migliore» non sostituiscono questa corrispondenza.
12. Requisiti di filo, materiale e processo
Il filo e il processo possono cambiare il pacchetto torcia corretto anche quando robot e attrezzatura di bloccaggio restano gli stessi. Un sistema scelto per un tipo e un diametro di filo non va considerato adatto a ogni materiale successivo. Le modifiche vanno verificate rispetto ai requisiti di trainafilo, guaina, punta portacorrente, torcia e generatore di saldatura.
Specificare il filo effettivo
Una richiesta di offerta deve indicare classificazione o specifica di prodotto del filo, diametro, confezione e gamma di materiali da saldare. Se la produzione usa più fili, indicate se i cambi sono frequenti e come dovrebbe avvenire il cambio. Il fornitore ha bisogno di queste informazioni per scegliere percorso e materiali di consumo adeguati.
Fili morbidi, diametri diversi e confezioni diverse possono imporre esigenze di alimentazione differenti. La risposta corretta può comportare una guaina, un sistema di trascinamento, un percorso del cavo o un sistema torcia diversi. Evitate di presupporre che una sola regolazione risolva ogni problema di alimentazione nel mix di produzione.
Tenere le funzioni di processo nel perimetro
Il pacchetto scelto deve supportare il processo di saldatura e le funzioni delle apparecchiature previsti. Se un processo specializzato dipende da una particolare configurazione di alimentazione o di comando, verificate che l’intera combinazione sia supportata. Una sostituzione con una torcia generica può non conservare tutte le funzioni di un pacchetto validato.
Questo è particolarmente rilevante quando si sostituiscono apparecchiature in un’isola esistente. Il processo originale può dipendere da dettagli non evidenti da una foto della torcia. Procuratevi la documentazione delle apparecchiature prima di ordinare un ricambio sulla sola base della somiglianza dimensionale.
Protezione gassosa e accessibilità interagiscono
Un’apertura stretta può limitare la configurazione dell’ugello o l’angolo della torcia disponibili. L’accessibilità fisica va quindi esaminata insieme ai requisiti di processo. Riuscire a toccare il giunto con il filo non è una prova sufficiente che protezione gassosa e condizioni di saldatura saranno accettabili.
Provate il giunto rappresentativo con la configurazione dei materiali di consumo proposta. Evitate di modificare informalmente in produzione dimensioni dell’ugello o sporgenza solo per raggiungere una posizione difficile. Modifiche di questo tipo possono alterare le condizioni di processo e richiedere una revisione della procedura.
Documentare il campo approvato
Un documento di consegna pratico deve indicare quali fili, diametri, processi e configurazioni dei materiali di consumo sono stati coperti dal collaudo. Deve anche indicare le modifiche che richiedono un’ulteriore valutazione. Così si evita che il campo operativo validato si allarghi nel tempo per semplice presupposizione.
Per un’azienda con produzione mista, la flessibilità può valere più del prezzo iniziale più basso. La flessibilità va però definita: quali modifiche si possono fare con i materiali di consumo approvati, quali richiedono un collo diverso e quali un pacchetto diverso? La dichiarazione di un fornitore secondo cui una torcia è versatile diventa utile solo quando questi confini sono chiari.
Il mio consiglio d’acquisto è rendere visibile presto il mix di produzione. Meno il fornitore deve indovinare sui requisiti di filo e processo, meno è probabile che l’isola richieda una correzione costosa dopo l’installazione.
13. Protezione anticollisione e messa in servizio sicura
Un sensore anticollisione per torcia robotizzata o un supporto protettivo può aiutare a rilevare alcuni urti dell’utensile o a reagire, a seconda del suo design e della sua integrazione. Non sostituisce le protezioni dell’isola, la validazione dei movimenti né il rispetto delle procedure di accesso approvate. La sua presenza non rende sicuro sostare all’interno dell’area di lavoro.
Definire la funzione di protezione
Chiedete cosa rileva il dispositivo, come si collega al sistema di comando, quale risposta è configurata e come avviene il ripristino. Verificate i requisiti del produttore e il perimetro dell’integratore. Un componente fornito senza una corretta integrazione può non svolgere la funzione prevista.
Chiedete anche quali ispezioni e verifiche dell’utensile sono richieste dopo un urto. Un reset non prova che collo, punta, supporto o calibrazione siano invariati. Il ritorno in produzione deve seguire la procedura di ripristino documentata ed eventuali controlli richiesti.
Mettere in servizio l’intera sequenza in sicurezza
Prove a vuoto, prove sul primo pezzo, movimenti di pulizia e posizioni di manutenzione vanno inclusi nella messa in servizio. Queste attività comportano spesso condizioni diverse dalla normale produzione automatica. L’OSHA osserva che molti incidenti con robot avvengono durante attività non di routine come attrezzaggio, prove e manutenzione. Consultate la panoramica OSHA sulla robotica.
Sono essenziali un’adeguata valutazione dei rischi dell’isola, protezioni, sezionamento dell’energia e personale formato. Questo articolo non specifica l’architettura di sicurezza di una determinata installazione, che deve essere definita da personale qualificato secondo i requisiti applicabili delle apparecchiature e gli obblighi locali.
Pianificare il ripristino prima che si verifichi un problema
Il team deve sapere cosa fare dopo un aggancio del cavo, una collisione, un’interruzione dell’alimentazione del filo o un guasto dei materiali di consumo. Un processo di ripristino approvato deve evitare l’improvvisazione, soprattutto quando il robot si trova all’interno di un elemento chiuso o vicino a un’attrezzatura.
Documentate chi può eseguire il ripristino, quali controlli sono richiesti e quando devono intervenire l’integratore o uno specialista della manutenzione. Una procedura breve e chiara è più utile che presupporre che ogni operatore prenda la stessa decisione sotto la pressione della produzione.
Tenere separate sicurezza e produttività nel collaudo
Un obiettivo di tempo ciclo non deve incoraggiare l’esclusione delle funzioni di protezione né l’omissione dei controlli richiesti. Confermate prima il funzionamento sicuro, poi misurate le prestazioni di produzione nelle condizioni approvate. Se un percorso proposto richiede di maneggiare manualmente il cavo durante il funzionamento automatico, trattatelo come un problema di progetto non risolto.
La scelta della torcia influisce su come si muovono utensile e cavo, quindi rientra nella revisione complessiva dell’integrazione dell’isola. Il pacchetto giusto può ridurre interferenze evitabili, ma il funzionamento sicuro è una proprietà dell’intero sistema e del suo uso, non una caratteristica che si acquista con la sola torcia.
14. Prove applicative e collaudo
La scelta della torcia per saldatura robotizzata deve concludersi con delle prove. Una dimostrazione del fornitore può essere utile, ma il piano di collaudo deve definire cosa si dimostra e come si misura il successo. Senza questo accordo, le due parti possono uscire da una prova con interpretazioni diverse.
Usare pezzi rappresentativi
Scegliete pezzi che rappresentino le esigenze di accessibilità e di processo importanti. Includete il giunto difficile, non solo il giunto visibile più facile. Se la variabilità di produzione è rilevante, concordate il campo da valutare. Un singolo campione preparato con cura non può stabilire le prestazioni su una famiglia di prodotti non definita.
Per le piccole saldature circolari, specificate il giunto e il metodo di valutazione. Per i giunti chiusi, includete ingresso e uscita. Per produzioni con molto tempo d’arco, includete uno schema operativo appropriato. Il punto è collegare la prova al motivo per cui si acquistano le apparecchiature.
Separare le categorie di collaudo
| Area di collaudo | Domanda a cui rispondere | Esempio di prova da conservare |
|---|---|---|
| Compatibilità | Il pacchetto fornito è la combinazione approvata? | Elenco dei componenti e conferma delle interfacce |
| Accessibilità | Tutti i giunti richiesti sono raggiungibili e si può uscire? | Verifica dei movimenti approvata e registrazione della prova |
| Comportamento del cavo | Il gruppo cavi resta all’interno del percorso previsto? | Osservazioni lungo l’intera sequenza |
| Alimentazione del filo | L’alimentazione è stabile nelle pose rilevanti? | Condizioni di prova e registro delle interruzioni |
| Qualità di saldatura | Il risultato soddisfa i requisiti applicabili? | Registrazione dell’ispezione secondo il piano qualità |
| Produzione | Il ciclo concordato funziona nelle condizioni approvate? | Misura del ciclo definita |
| Manutenzione | La manutenzione di routine si esegue correttamente? | Procedura dimostrata ed elenco ricambi |
| Consegna | Il cliente sa condurre e manutenere il pacchetto? | Checklist di formazione e documenti |
Le prove devono essere proporzionate all’applicazione. Una semplice sostituzione non richiede lo stesso perimetro di una nuova isola multiasse, ma in entrambi i casi serve una dichiarazione chiara di cosa è stato validato.
Le verifiche in fabbrica e in sito rispondono a domande diverse
Una prova in fabbrica può stabilire la configurazione fornita e il processo nelle condizioni di prova. Il collaudo in sito può dover confermare attrezzatura installata, utenze, percorso dei cavi, integrazione e organizzazione della produzione. Superare l’una non risolve automaticamente tutte le condizioni dell’altra.
Concordate le responsabilità per eventuali differenze tra l’allestimento di prova e l’isola finale. Se durante la prova in fabbrica l’attrezzatura finale o l’alimentazione del filo non sono disponibili, documentate questo limite e i controlli restanti. È più utile che considerare una dimostrazione incompleta come prova definitiva.
Tenere sotto controllo le modifiche
Se durante una prova si modificano collo torcia, percorso del cavo, materiale di consumo, filo o processo, registrate la modifica. Altrimenti il risultato accettato può non corrispondere al pacchetto indicato nell’offerta. La consegna deve identificare la configurazione finale ed eventuali punti aperti.
Un buon processo di collaudo tutela sia l’acquirente sia il fornitore. Trasforma aspettative generiche come «alimentazione fluida» o «cerchi ben fatti» in prove applicative specifiche e rende molto più efficiente la successiva risoluzione dei problemi.
15. Manutenzione e materiali di consumo
La torcia è uno strumento di produzione con parti soggette a usura. La pianificazione della manutenzione deve iniziare prima dell’acquisto, perché il pacchetto determina cosa tenere a magazzino, come si esegue la manutenzione e quali controlli seguono una sostituzione. Un pacchetto di materiali di consumo per torcia robotizzata deve corrispondere alla configurazione approvata, non essere composto da componenti visivamente simili.
Costruire un elenco ricambi pratico
Identificate punte portacorrente, ugelli, guaine, colli, cavi e altri componenti di servizio rilevanti con i codici corretti del fornitore. Indicate quali articoli sono intercambiabili e quali no. Includete, dove applicabile, gli utensili e le procedure necessari per la sostituzione.
Le decisioni di scorta devono riflettere consumi, tempi di approvvigionamento e conseguenze dei fermi. Non esiste una quantità universale adatta a ogni stabilimento. Un componente economico ma non disponibile localmente può creare più problemi di un componente costoso facile da reperire.
Anche la pulizia richiede una propria integrazione
Una stazione di pulizia torcia per robot può supportare una routine di manutenzione ripetibile, ma deve essere compatibile con torcia e materiali di consumo. Avvicinamento del robot, allineamento, sequenza di pulizia e percorso di ritorno vanno validati. Aggiungere una stazione al layout senza verificare questi movimenti può introdurre nuove interferenze.
La guida rapida di Tregaskiss evidenzia fattori come allineamento e profondità dell’alesatore, oltre all’impostazione di guaina e alimentazione. Questo spiega perché le apparecchiature di pulizia non sono semplicemente una scatola posata accanto al robot. Consultate la guida rapida Tregaskiss ai guasti robotizzati.
Verificare dopo gli interventi rilevanti
Alcune sostituzioni possono influire sulla geometria dell’utensile o sulle condizioni di alimentazione. Definite quando sono richieste verifiche del TCP, dei materiali di consumo o dei movimenti. Seguite la procedura delle apparecchiature invece di presupporre che un componente sia tornato esattamente nella condizione precedente.
Un registro di manutenzione utile annota cosa è stato cambiato, perché e se il problema si è ripresentato. Sostituzioni ripetute dello stesso componente possono indicare un problema irrisolto di percorso, calore, contaminazione o impostazione. Il registro aiuta a non trattare il sintomo all’infinito.
Non promettere un intervallo di manutenzione universale
La durata di torcia e cavo varia con processo, movimento, installazione, contaminazione e condizioni operative. Un intervallo fisso copiato da un altro stabilimento può non essere appropriato. Partite dalle istruzioni del produttore e definite il piano di manutenzione dell’applicazione sulla base dei dati operativi reali.
Per gli acquirenti la domanda commerciale chiave non è solo «Quanto dura la torcia?». Chiedete quali componenti si usurano, cosa ne influenza la durata, come avviene la sostituzione e quale supporto è disponibile. Queste risposte sono più utili di una singola dichiarazione di durata non documentata.
Una buona progettazione della manutenzione aumenta il valore di entrambe le configurazioni di passaggio cavi. Un sistema esterno ben sostenuto può essere affidabile, e lo può essere anche un sistema passante nel braccio correttamente integrato. Nessuno dei due resta tale se si ignorano i componenti e le procedure approvati.
16. Costo totale di possesso
Il prezzo della torcia per saldatura robotizzata è l’inizio del confronto commerciale, non la fine. Una valutazione completa comprende installazione, integrazione, raffreddamento dove necessario, componenti di sostegno, ricambi, manutenzione, fermi e l’effetto del pacchetto sul ciclo produttivo approvato.
Confrontare forniture equivalenti
Chiedete a ogni fornitore di torce per saldatura robotizzata di indicare esattamente cosa è incluso. Un’offerta può coprire un gruppo completo pronto per l’integrazione, mentre un’altra include solo corpo torcia e cavo. Messa in servizio, protezione anticollisione, refrigeratore, colli di ricambio o stazione di pulizia possono essere a parte.
Uniformate le forniture prima di confrontare i totali. Separate inoltre le voci obbligatorie dai miglioramenti facoltativi. Così si evita che un prezzo di listino più basso vinca solo perché sono stati omessi componenti importanti.
Un esempio di costo ipotetico
Le cifre seguenti sono unità monetarie illustrative, non prezzi JTCLASER né prestazioni misurate. Supponiamo che il pacchetto A costi 2.000 unità e il pacchetto B 2.800 unità. La differenza iniziale è di 800 unità. Ipotizziamo che, in una determinata applicazione validata, B eviti quattro ore di fermo all’anno e che l’acquirente attribuisca un margine di contribuzione di 150 unità a ogni ora di produzione persa.
Con queste ipotesi, il beneficio annuo stimato sui fermi sarebbe 4 × 150 = 600 unità. Dividendo il sovrapprezzo di 800 unità per 600 si ottiene un tempo di rientro semplice di circa 1,33 anni, prima di altri costi o incertezze. Questo calcolo non dimostra che B sia migliore; mostra quali ipotesi devono essere supportate da dati.
Se il fermo evitato è di una sola ora, il risultato cambia in modo sostanziale. Se la linea ha capacità inutilizzata, il valore di un’ora persa può essere diverso dalla stima. Se B richiede una manutenzione più costosa, anche questo cambia il confronto. Usate la vostra economia di produzione reale e dati concreti, invece di prendere in prestito le cifre dell’esempio.
Includere il rischio di implementazione
Un pacchetto con compatibilità incerta può generare ritardi tecnici anche se il prezzo dei componenti è interessante. Al contrario, pagare di più per funzioni che non risolvono un problema applicativo reale può aggiungere poco valore. L’acquisto più utile è un pacchetto con un’adeguatezza chiara e un perimetro di integrazione con responsabilità definite.
Chiedete quali prove supportano le dichiarazioni del fornitore. Una prova documentata su pezzi rappresentativi vale più di una promessa non documentata di maggiore durata. Un accordo definito di fornitura dei ricambi vale più di un’affermazione generica secondo cui l’assistenza è semplice.
Usare un registro delle decisioni
Registrate perché è stato scelto il pacchetto: accessibilità, compatibilità, capacità di processo, manutenzione e perimetro commerciale. Questo aiuta il personale futuro a capire la configurazione ed evita che tagli di costo successivi eliminino un componente essenziale per la soluzione originale.
Il costo totale non è un motivo per comprare la torcia più costosa. È un metodo per individuare quali costi e benefici sono reali nella vostra isola.
17. Cosa includere in una richiesta di offerta
Una richiesta utile fornisce al fornitore informazioni sufficienti per scegliere e quotare un pacchetto compatibile. Inviare solo «Quotateci una torcia per robot di saldatura» invita a fare ipotesi. Una breve scheda applicativa strutturata può evitare diversi giri di chiarimenti e rendere più facile confrontare le offerte concorrenti.
Informazioni sulle apparecchiature
Indicate produttore del robot, modello esatto, controller, interfaccia di montaggio e se è disponibile un passaggio supportato nel polso cavo. Identificate generatore di saldatura, trainafilo, eventuale refrigeratore e configurazione attuale della torcia. Per una sostituzione, includete i codici dei componenti attuali e il problema che volete risolvere.
Se l’isola è nuova, indicate quali apparecchiature sono già definite e quali sono ancora da scegliere. Questo aiuta il fornitore a distinguere un vincolo di compatibilità da una scelta progettuale. Evitate di ordinare una torcia attorno ad apparecchiature che potrebbero cambiare in seguito senza verificarne le conseguenze.
Informazioni sull’applicazione
Fornite disegni o fotografie chiare dei giunti rilevanti, dimensioni d’ingombro del pezzo, materiale e campo di spessori, tipo e diametro del filo, gas, processo previsto e obiettivo produttivo. Indicate accessi limitati, piccoli cerchi, lunghi giunti continui e pose difficili del robot.
Spiegate se il pezzo è fisso o se si usa un posizionatore o un asse esterno. Includete il concetto dell’attrezzatura di bloccaggio ed eventuali ostacoli noti. Se i disegni dettagliati non sono pronti, dichiarate l’incertezza invece di presentare come definitivo un modello incompleto.
Contenuto richiesto dell’offerta
Chiedete torcia e configurazione di passaggio cavi proposte, geometria del collo, gruppo cavi, supporti, protezione anticollisione, interfacce, perimetro del raffreddamento, materiali di consumo, ricambi, messa in servizio e documenti. Chiedete le caratteristiche nominali e i limiti applicabili. Pretendete l’elenco di esclusioni e responsabilità del cliente.
Un kit di retrofit per torcia robotizzata deve indicare ogni componente necessario per la conversione e i controlli richiesti prima della ripresa della produzione. Un’offerta che si definisce kit ma lascia indefiniti supporto o interfaccia non è ancora una soluzione completa.
Informazioni commerciali e di collaudo
Chiedete tempi di consegna, condizioni di garanzia, disponibilità dei ricambi, perimetro dell’assistenza e metodo di collaudo proposto. Queste condizioni devono risultare dall’offerta effettiva; questo articolo non stabilisce alcuna garanzia né impegno di consegna.
Specificate le prove necessarie per l’approvazione. Per esempio, l’acquirente può richiedere una prova di accessibilità rappresentativa, prestazioni di alimentazione documentate nelle pose chiave e ispezione delle saldature secondo un piano concordato. Evitate formule di collaudo vaghe che nessuna delle due parti può misurare.
Un modello sintetico di richiesta
«Ci serve un pacchetto torcia per robot, trainafilo e generatore indicati. La mappa delle saldature allegata identifica i giunti con accesso limitato e la sequenza di produzione richiesta. Vi chiediamo di proporre un passaggio cavi esterno e/o nel braccio, dove compatibile, di elencare tutti i componenti forniti e le esclusioni, di confermare le caratteristiche di processo applicabili e di descrivere i requisiti di prova e di manutenzione. Vi preghiamo di segnalare eventuali informazioni applicative mancanti prima di finalizzare l’offerta.»
Potete inviare una scheda applicativa tramite la pagina contatti di JTCLASER. Includete i dettagli del robot e delle apparecchiature di saldatura oltre a quelli del pezzo: entrambi sono necessari per una discussione tecnica utile.
18. Retrofit di un’isola esistente
La sostituzione di una torcia robotizzata è talvolta un semplice intervento di manutenzione con un componente equivalente. Una modifica di passaggio cavi, collo, raffreddamento o configurazione di alimentazione è invece una modifica tecnica più ampia. Trattare entrambe come lo stesso acquisto può lasciare incompiuto un lavoro di validazione importante.
Stabilire la configurazione attuale
Raccogliete codici delle apparecchiature installate, dati dell’utensile, percorso del cavo, materiali di consumo, informazioni di processo e storico di manutenzione rilevante. Verificate se la configurazione attuale corrisponde alla documentazione originale. Le isole a volte accumulano sostituzioni che emergono solo quando si tenta una sostituzione.
Individuate l’obiettivo reale. Il problema è l’interferenza del cavo, l’instabilità dell’alimentazione, il calore, l’accessibilità del pezzo, il tempo di manutenzione o la disponibilità dei ricambi? Una nuova torcia non risolverà necessariamente un problema causato da attrezzatura, programma, alimentazione del filo o apparecchiature a monte.
Verificare la fattibilità della conversione
Passare dal passaggio esterno a quello nel braccio richiede un robot e un pacchetto compatibili: non basta far passare il cavo attuale nel polso. Anche il passaggio inverso richiede un sistema di sostegno adeguato e la verifica del nuovo ingombro esterno.
Esaminate geometria dell’utensile installato, informazioni sui carichi, interfacce, integrazione legata alla sicurezza e procedure di manutenzione. Le modifiche possono influire sui programmi o richiedere la verifica dei riferimenti dell’utensile e degli spazi liberi. Il fornitore deve indicare cosa va ricontrollato, invece di promettere una conversione plug-and-play universale.
Pianificare l’interruzione
Programmate il lavoro, preparate i componenti corretti, conservate la documentazione della configurazione esistente e concordate i controlli per il ritorno in produzione. Dove pratico e opportuno, mantenete un piano documentato per tornare alla configurazione precedente. L’obiettivo è evitare un’interruzione della produzione senza fine mentre si risolvono i dettagli mancanti.
Non usate il primo lotto di produzione come collaudo informale. Completate i controlli richiesti secondo il processo di messa in servizio approvato prima di rilasciare l’isola. Questo è particolarmente importante se un collo o un supporto diversi modificano l’accessibilità o la geometria dell’utensile.
Valutare il risultato rispetto al problema originale
Dopo la modifica, confrontate il risultato osservato con l’obiettivo dichiarato. L’interferenza è stata eliminata lungo tutto il ciclo? L’alimentazione è stabile nella posa prima difficile? La manutenzione si esegue come previsto? Un’installazione riuscita è più dell’assenza di allarmi all’avvio.
Per decisioni più ampie sull’isola, la panoramica sulla saldatura robotizzata senza programmazione fornisce un contesto di sistema correlato. Il passaggio cavi della torcia resta una questione di integrazione specifica anche in un’isola con visione avanzata o generazione automatica delle traiettorie.
Un retrofit deve lasciare allo stabilimento una documentazione più chiara e una configurazione validata. Se la modifica introduce incertezza su interfacce o capacità di processo, il lavoro non è completo solo perché la nuova torcia è montata.
19. Esempi di decisioni applicative
Gli scenari seguenti sono ipotetici. Illustrano come imposterei una discussione di scelta; non sono casi di clienti né risultati misurati da JTCLASER.
Scenario A: carpenteria di telai aperti
Un carpentiere salda giunti di telai accessibili su un’attrezzatura con ampio spazio libero. Il robot ha un polso convenzionale, il cavo può essere sostenuto all’esterno del braccio e il movimento previsto non richiede di entrare in elementi chiusi.
Un pacchetto esterno è un candidato ragionevole. L’analisi deve concentrarsi sull’intero ingombro del cavo, sulla capacità di processo, sull’accesso ai materiali di consumo e sull’estremo più difficile dello sbraccio del robot. Non c’è un motivo chiaro per pagare una configurazione di passaggio cavi diversa solo perché viene descritta come più avanzata.
La prova deve però includere trasferimenti e movimenti di pulizia. Se il cavo oscilla contro un morsetto durante l’uscita, il giudizio iniziale va rivisto. La conclusione corretta è condizionata: il passaggio esterno è adatto se l’intero percorso sostenuto supera le verifiche applicative.
Scenario B: un assieme compatto con giunti incassati
Un produttore deve saldare giunti all’interno di un’apertura dell’assieme. L’ansa esterna sul polso è identificata come ostacolo e il robot scelto supporta un pacchetto passante nel braccio approvato.
Il passaggio nel braccio può eliminare quella specifica interferenza. I controlli successivi riguardano geometria del collo, spazio per l’ugello, angolo di lavoro e uscita. Se il corpo torcia non riesce comunque a raggiungere il giunto con un orientamento adeguato, il pacchetto non ha risolto l’intero problema e può essere necessario modificare l’attrezzatura o la sequenza di assemblaggio.
L’offerta deve collegare la configurazione proposta ai giunti con accesso limitato e comprendere la relativa prova. Una foto generica di una torcia interna non è una prova sufficiente di accessibilità.
Scenario C: piccole saldature circolari con puntamento irregolare
Un’isola esistente produce un cordone circolare piccolo e irregolare. Il team sospetta la torcia interna, perché il filo passa attraverso il polso.
La prima azione deve essere la diagnosi, non la conversione automatica al passaggio esterno. Controllate gruppo utensile, riferimento, punta del filo, materiali di consumo, posizione del pezzo e traiettoria programmata. Confrontate le osservazioni negli orientamenti rilevanti e documentate eventuali modifiche. Se il problema è un puntamento del filo variabile, un diverso tipo di passaggio cavi può non eliminare la causa di fondo.
La decisione d’acquisto deve seguire le prove. Una sostituzione può essere giustificata, ma deve risolvere un problema identificato ed essere provata sul giunto circolare reale.
Scenario D: saldature lunghe e produzione gravosa
Un’isola ha ampia accessibilità ma esegue giunti lunghi con uno schema di tempo d’arco gravoso. Qui raffreddamento e caratteristiche nominali applicabili possono contare più del fatto che il cavo sia interno o esterno.
Confrontate pacchetti compatibili con il gas, il processo e lo schema operativo previsti. Includete il sistema di raffreddamento e il perimetro di manutenzione nel confronto dei prezzi. Non usate una breve dimostrazione per dedurre una capacità sostenuta.
Scenario E: produzione mista e cambi formato frequenti
Uno stabilimento gestisce famiglie di pezzi diverse con esigenze di accessibilità variabili. Un solo collo può non essere adatto a ogni giunto e il tempo di cambio formato conta.
La scelta deve affrontare configurazioni approvate, procedure di sostituzione, verifica dell’utensile e gestione dei ricambi. Un pacchetto che supporta cambi formato controllati può offrire valore, ma la flessibilità va definita e provata. Una promessa illimitata che la torcia saprà saldare ogni pezzo futuro non è una specifica utile.
In tutti questi scenari il principio resta lo stesso: individuare la condizione limitante, confrontare soluzioni compatibili e validare la configurazione scelta. È più affidabile che scegliere un tipo di passaggio cavi in base alla reputazione.
20. Un percorso decisionale per la risoluzione dei problemi
Un problema che si manifesta sulla torcia può avere origine altrove nell’isola. Prima di ordinare nuovo hardware, classificate il sintomo e conservate le condizioni attuali. Modificare più variabili insieme può rendere difficile spiegare o riprodurre un miglioramento temporaneo.
Se il cavo interferisce
Individuate il punto di contatto e il movimento esatto che lo provoca. Stabilite se il problema si verifica durante saldatura, avvicinamento, uscita, trasferimento o pulizia. Esaminate con personale qualificato il percorso sostenuto e i requisiti di movimento applicabili.
Le soluzioni possibili comprendono un sistema di sostegno compatibile modificato, una diversa lunghezza di cavo approvata, la posizione del trainafilo, una modifica dell’attrezzatura o un altro pacchetto di passaggio cavi. Non date per scontato che aggiungere una fascetta o limitare un movimento necessario sia una soluzione permanente accettabile. Dopo una modifica, validate di nuovo tutte le posizioni interessate.
Se l’alimentazione varia con la postura
Ispezionate l’intero percorso del filo e confrontate la posa difficile con una stabile. Controllate materiali di consumo, installazione della guaina, forma del cavo e alimentazione a monte. Registrate i dati del filo e il punto del ciclo. Evitate di aumentare subito la pressione dei rulli o di modificare le impostazioni di processo senza aver individuato la causa.
Se il problema segue una specifica sostituzione, verificate specifica e installazione del ricambio. Un componente dall’aspetto corretto può essere diverso da quello approvato. Dove necessario, coinvolgete il fornitore delle apparecchiature per valutare la configurazione supportata.
Se la saldatura è spostata
Separate uno spostamento geometrico ripetibile da un puntamento del filo variabile. Controllate i riferimenti di utensile e pezzo con la procedura approvata, ispezionate fisicamente il gruppo e verificate se si sono verificati urti o sostituzioni. La guida al disallineamento del giunto nella saldatura robotizzata tratta questo tema diagnostico più ampio.
Le apparecchiature di visione o di inseguimento non eliminano la necessità di un gruppo utensile corretto. Capacità e limiti di queste tecnologie vanno compresi all’interno dell’intero sistema. Una tecnologia di compensazione non deve essere usata per nascondere un componente allentato o irregolare.
Se i materiali di consumo si guastano troppo spesso
Esaminate condizioni di processo, capacità applicabile, sistema di pulizia, contaminazione e installazione. Confrontate lo schema di produzione reale con le condizioni usate per la scelta. Un’usura ripetuta può segnalare che l’applicazione o l’impostazione sono cambiate.
Se la soluzione proposta è «comprare una torcia migliore»
Chiedete quale meccanismo di guasto specifico affronta la sostituzione. Pretendete la conferma di compatibilità e una prova applicativa. Un prezzo più alto o un diverso tipo di passaggio cavi non sono, da soli, una diagnosi.
Questo percorso decisionale mantiene concentrate le discussioni tecniche. Aiuta inoltre un fornitore di torce per saldatura robotizzata a distinguere un vero limite del componente da un problema del sistema circostante, riducendo il rischio di acquistare un ricambio che lascia invariato il problema originale.
21. Domande frequenti
Una torcia passante nel braccio è migliore di una torcia esterna?
È più adatta ad alcune applicazioni, in particolare quando il cablaggio esposto sul polso limita l’accessibilità e il robot supporta il pacchetto. Il passaggio esterno può essere una scelta efficace per pezzi aperti con un ingombro del cavo controllato. Confrontate l’intero gruppo, la capacità di processo, i requisiti di manutenzione e l’accessibilità dimostrata. Non esiste un vincitore universale basato solo sul passaggio cavi.
Una torcia interna rende imprecise le saldature circolari?
Non di per sé. Un cattivo risultato su un cerchio può dipendere da calibrazione dell’utensile, stato di collo o materiali di consumo, puntamento del filo, posizione del pezzo, movimento programmato o comportamento del processo. Il passaggio nel braccio va valutato per le sue reali condizioni meccaniche e di alimentazione, ma non va incolpato senza prove. Provate il pacchetto proposto sul giunto circolare rappresentativo.
Quale configurazione garantisce un’alimentazione del filo più fluida?
È l’intero percorso del filo a determinare il comportamento dell’alimentazione. Contano caratteristiche del filo, scelta di guaina e punta, lunghezza e curve del cavo, impostazione del trainafilo e postura del robot. Entrambe le configurazioni possono alimentare bene se correttamente specificate e installate. Confrontate un funzionamento stabile nelle pose richieste invece di presupporre che il passaggio esterno abbia sempre una resistenza minore.
Meglio il raffreddamento ad aria o ad acqua?
Scegliete in base alla caratteristica nominale applicabile del produttore e al processo, al gas e al servizio operativo previsti. Considerate l’intero perimetro del raffreddamento e le esigenze di manutenzione. Uno schema di produzione gravoso può giustificare un sistema compatibile raffreddato ad acqua, mentre un pacchetto raffreddato ad aria può essere adatto a un’altra applicazione. Un valore di amperaggio di picco da solo non basta per decidere.
È possibile convertire un robot esistente al passaggio nel braccio?
Solo se il robot e il pacchetto proposto supportano la configurazione. Verificate modello esatto, interfacce, cavo, supporto, collo e integrazione dei comandi richiesta. Una conversione può richiedere controlli su utensile, movimenti, processo e sicurezza prima della ripresa della produzione. Chiedete un perimetro di retrofit completo, invece di acquistare un cavo che si limita a passare nell’apertura.
Cosa inviare per ottenere un’offerta precisa?
Inviate i dati esatti di robot, trainafilo e generatore di saldatura; disegni o fotografie dei pezzi; posizione delle saldature; materiale e spessore; filo e gas; schema di produzione; problemi noti di accessibilità o alimentazione. Chiedete un pacchetto compatibile dettagliato, esclusioni, ricambi e una proposta di collaudo. Più l’applicazione è definita con chiarezza, più l’offerta sarà utile.
22. Checklist finale di scelta e passi successivi
Prima di approvare un pacchetto torcia, verificate che la decisione abbia risposto alle seguenti domande:
- Sono stati identificati i giunti richiesti, i limiti di accessibilità e la variabilità dei pezzi?
- Il robot e la configurazione del polso esatti sono compatibili con il pacchetto proposto?
- Supporto, collo, cavo, interfaccia con il trainafilo e materiali di consumo sono definiti?
- È stato considerato l’intero percorso del filo, comprese le pose difficili del robot?
- Le caratteristiche nominali corrispondono a gas, processo e servizio di produzione previsti?
- La sequenza completa comprende avvicinamento, uscita, pulizia e ripristino sicuri?
- Procedure di manutenzione, ricambi e controlli dopo la sostituzione sono documentati?
- Il perimetro dell’offerta è completo e confrontabile con le alternative?
- Prove rappresentative e criteri di collaudo sono stati concordati?
- Eventuali limiti residui sono chiaramente registrati prima dell’acquisto?
La mia raccomandazione principale è semplice: acquistate una configurazione di torcia validata per la vostra applicazione, non un’etichetta di passaggio cavi. Il passaggio esterno può essere pratico ed economico quando il lavoro è aperto e il cavo è gestito correttamente. Il passaggio nel braccio può risolvere importanti problemi di spazio quando robot e pacchetto utensile sono compatibili. Nessuna delle due scelte elimina la necessità di verificare alimentazione del filo, geometria, capacità di processo e manutenzione.
Per una nuova isola, valutate la torcia insieme a robot, attrezzatura di bloccaggio, trainafilo, generatore di saldatura ed eventuali assi esterni. Per un’isola esistente, diagnosticate il problema attuale prima di sostituire l’hardware. In entrambi i casi, una scheda applicativa chiara e una prova rappresentativa valgono più di una promessa generica su precisione o durata.
Se state confrontando pacchetti per un progetto di carpenteria, contattate JTCLASER con i dati del pezzo e delle apparecchiature. Indicate i giunti difficili da raggiungere, l’eventuale passaggio cavi attuale e le condizioni di produzione da raggiungere. Questi dettagli forniscono una base solida per discutere una soluzione di saldatura robotizzata compatibile.
Nota tecnica ed editoriale: questa guida combina uno schema di scelta applicativa con i riferimenti dei produttori e del settore collegati nelle relative sezioni. Gli scenari ipotetici e l’esempio di costo sono strumenti esplicativi, non risultati di clienti. Limiti delle apparecchiature, procedure di saldatura e requisiti di sicurezza dell’isola devono essere confermati per l’installazione finale. Le affermazioni specifiche sui prodotti vanno verificate sul manuale aggiornato fornito con le apparecchiature scelte.